يصف هذا البروتوكول منصة تصوير تايم لابس منخفضة التكلفة ومطبوعة ثلاثية الأبعاد (ثلاثية الأبعاد) تعمل بنفسك (DIY)، وتعمل بتقنية التصوير الزمنية ثلاثية الأبعاد، تتحكم بها Raspberry Pi، مصممة للاستخدام داخل الحاضنات القياسية. يستخدم إضاءة الصمام الثنائي الصادر من الضوء (LED) القابلة للبرمجة لتحقيق تصوير في المجال الساطع أو المائل ويشغل برامج بايثون مفتوحة المصدر لسير عمل التايم لابس الآلي.
يتطلب اشتراك JoVE لعرض هذا المحتوى. تسجيل الدخول أو ابدأ نسخة تجريبية مجانية
مقالة منهجية
منصة تصوير تايم لابس تنفذها بنفسك ومطبوعة ثلاثية الأبعاد لمراقبة الخلايا الحية داخل الحاضنة
* These authors contributed equally
في هذه المقالة
ملخص
الملخص
أنظمة المجهر المدمجة داخل الحاضنة وحاضنات الزراعة الزمنية الشاملة غالبا ما تكون مكلفة ومملوكة، مما يحد من إمكانية الوصول والتخصيص. توجد بدائل مفتوحة المصدر لكنها غالبا ما تتضمن مقايضات في أداء التصوير أو التحكم في الإضاءة، أو القدرة على التكيف. هنا، نصف منصة تصوير تايم لابس ثلاثية الأبعاد (ثلاثية الأبعاد) منخفضة التكلفة مصممة للاستخدام داخل حاضنات زراعة الخلايا القياسية. يستخدم الجهاز وحدة تحكم تعتمد على Raspberry Pi مع تشغيل محرك الخطوات وإضاءة خلفية قابلة للبرمجة من صمام ثنائي الإضاءة الباعثة للضوء (LED) تتيح وضعي إضاءة في المجال الساطع والمائل. يدعم النظام التصوير الآلي متعدد الآبار، واكتساب الفاصل الزمني المجدول (time-lapse) المجدول (time-lapse) والعرض في الوقت الحقيقي من خلال برامج بايثون مفتوحة المصدر. أظهر التحقق من الأداء تصويرا موثوقا طويل الأمد للخلايا المزروعة والأجنة المبكرة، مع تشغيل مستقر تحت ظروف الحاضنة. أكد اختبار الدقة البصرية باستخدام هدف تابع لسلاح الجو الأمريكي (USAF) لعام 1951 وجود ميزة قابلة للحل بحوالي 1.55 ميكرومتر. أظهر تقييم الحركة انحرافا منخفضا وتكرارا عاليا، مع دقة تحديد المواقع التي تطابق بشكل وثيق الإزاحات المأمورة. النظام متوافق مع عدة صيغ للألواح ويمكن تكييفه لإعداد الثقافة المتخصصة. بشكل عام، توفر هذه المنصة حلا فعالا من حيث التكلفة، قابلا للتكرار، وقابلا للتخصيص لتصوير الخلايا الحية والأجنة على المدى الطويل في المختبرات.
المقدمة
يستخدم تصوير الخلايا الحية على نطاق واسع عبر الأبحاث البيولوجية لدراسة العمليات الخلوية الديناميكية، بما في ذلك تكاثر الخلايا 1,2، التمايز3، الهجرة4، وبشكل ملحوظ، التطور الجنيني المبكر لتقييم جودة الأجنة في مختبرات التلقيح الصناعي 5,6. تشمل الحلول الحالية بشكل أساسي أنظمة المجاهر القائمة على الحجرة7 وحاضنات التايم لابس المتكاملة8. على الرغم من أن هذه المنصات تتيح تصوير زمني ممتد تحت ظروف بيئية مضبوطة، إلا أنها لا تزال مكلفة ومغلقة المصدر إلى حد كبير9. تقلل هذه القيود من إمكانية الوصول للمختبرات الصغيرة وتقيد المرونة في سير العمل التجريبي المخصص أو سيناريوهات البحث المتخصصة10,11.
تم تقديم العديد من أنظمة التصوير المخصصة في السنوات الأخيرة 12,13,14. ميرسيس وآخرون. أبلغ عن مجهر اقتصادي تم بناؤه من الإطار الميكانيكي لطابعة ثلاثية الأبعاد ويعمل داخل حاضنة7، مما أظهر نهجا مرنا وسهل الوصول. بادون وآخرون. طور إنكاباسكوب15، وهو مجهر مخصص صغير التكلفة وسهل التشغيل مع تحقيق أداء تصوير قوي. وصف زيرر وآخرون مجهر فلوري آلي مفتوح المصدر16 يعزز قدرات التصوير من خلال دمج تصوير فلوري عالي الدقة. كما تم اقتراح أنظمة إضافية قائمة على الحاضنات. EmSight، الذي صممه كيم وآخرون، يطبق المجهر البتيكوغرافي فورييه لدعم الملاحظة متعددةالزوايا 17، ويتيح Picroscope بواسطة Ly وآخرون التصوير الطولي عبر عدة عينات18. بينما تتناول هذه الأنظمة جوانب مختلفة من التصوير القائم على الحاضنات، كل منها مصمم لتطبيقات أو صيغ لوحات محددة، مما يترك فرصا لتوافق أوسع وتصوير أوسع. بعض التصاميم تتطلب أيضا تكاليف أعلى، بينما البعض الآخر ليس مفتوح المصدر بالكامل، مما قد يجعل النسخ والتعديل أقل سهولة.
هنا نقدم نظام تصوير داخل الحاضنة مبني من مكونات مطبوعة ثلاثية الأبعاد، ولوحة دوائر مطبوعة مصممة خصيصا (PCB)، وقطع قياسية متوفرة بشكل شائع. يمكن تجميع النظام بإجراء بسيط، وباستخدام حوامل ألواح قابلة للتبديل، يدعم تغطية كاملة لألواح 6 و12 و24 و96 بئر. يمكن أيضا تكييفها لصيغ الزراعة المتخصصة، بما في ذلك أطباق زراعة الأجنة ذات الاثني عشر بئرا. يدمج النظام إضاءة خلفية قابلة للبرمجة تقدم حلا ذكيا وفعالا للإضاءة وكاميرا منخفضة التكلفة عالية الدقة تحافظ على أداء تصوير قوي. يضمن هذا المزيج إضاءة مستقرة وجودة صورة موثوقة لتصوير الخلايا الحية طويلة الأمد.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
البروتوكول
تم الحصول على خطوط الخلايا الورمية وأجنة الحيوانات من مختبر NHC الرئيسي لعلم الأحياء الزمنية (جامعة سيتشوان) وتم التعامل معها وفقا للبروتوكولات التي أقرها مجلس المراجعة المؤسسية المحلي ولجنة الأخلاقيات، بالإضافة إلى اللوائح الوطنية ذات الصلة. يجب ألا تطبق هذه الطريقة مباشرة في الممارسة السريرية أو تستخدم لزراعة الأجنة البشرية دون التحقق التجريبي الكافي.
ملاحظة: يتم إصدار الأجهزة (ملفات تصميم لوحات الدوائر المطبوعة ونماذج ثلاثية الأبعاد/ملفات STL) بموجب رخصة العتاد المفتوحة من سيرن الإصدار 2 – Strong Reciprocal (CERN-OHL-S-2.0)، ويتم إصدار البرمجيات (واجهة مكتبية وحدة التحكم وواجهة Raspberry Pi الخلفية) بموجب رخصة MIT. جميع ملفات التصميم والشيفرة المصدرية متاحة للجمهور عبر مستودع المشروع GitHub.
1. 3D الطباعة
- قم بتنزيل وطباعة الملفات ثلاثية الأبعاد المدرجة في جدول المواد، والتي تتوفر في مجلد الملفات الإضافية (الملف الإضافي 1) أو في دليل STL في مستودع GitHub (https://github.com/michael513823-sys/OpenLapse).
- تصنيع معظم الأجزاء باستخدام طابعة ثلاثية الأبعاد عادية بحجم عمل 250 مم × 250 مم × 250 مم، لكن الغلاف والإطار الأوسط (اللذان يصل إلى 312 مم في أوسع نقطة) يتطلبان طابعة أكبر للطباعة بقطعة واحدة.
- إذا كان يجب طباعة الأجزاء على شكل أقسام، فلا تضيف دبابيس محاذاة على الأسطح المقطوعة. كما ينصح بطباعة جميع المكونات على نفس الطابعة ثلاثية الأبعاد، ويفضل أن تكون قد خضعت لمعايرة XYZ، لتقليل مشاكل تحمل الملاءمة.
- عند الطباعة، قم بتمكين الدعامات في جهاز التقطيع وضبطها على التثبيت على لوحة البناء فقط لتجنب انسداد فتحات التثبيت. استخدم ارتفاع طبقة 0.2 مم وتعبئة 50٪ أو عدل بناء على التجربة.
- تصنيع الأجزاء باستخدام طابعة ثلاثية الأبعاد مكتبية أو تجارية قياسية.
ملاحظة: ملفات التصميم المقدمة بصيغة STL ويمكن معالجتها باستخدام برامج التقطيع المتوفرة بشكل شائع. يوصى باستخدام حمض البولي لاكتيك (PLA) كمادة للطباعة بسبب ملاءمته العامة للاستخدام المخبري؛ يفضل المواد التي تحقق انخفاض سمية الخلايا عند الاقتضاء. تتوفر ملفات تقطيع اختيارية معدة مسبقا في المواد الإضافية للرجوع إليها ويمكن تكييفها لطابعات مختلفة حسب الحاجة. - بعد الطباعة، قم بإزالة الدعامات بعناية وصنفرة الأسطح المدعومة لتصبح ناعمة. بالنسبة للأجزاء المقطوعة، استخدم لاصق السيانو أكريلات للصق الأسطح المقطوعة، وترك ما لا يقل عن 6 ساعات من التصلب قبل الاستمرار في التجميع اللاحق.
2. تجميع محور Z ووحدة التصوير (الشكل 1)
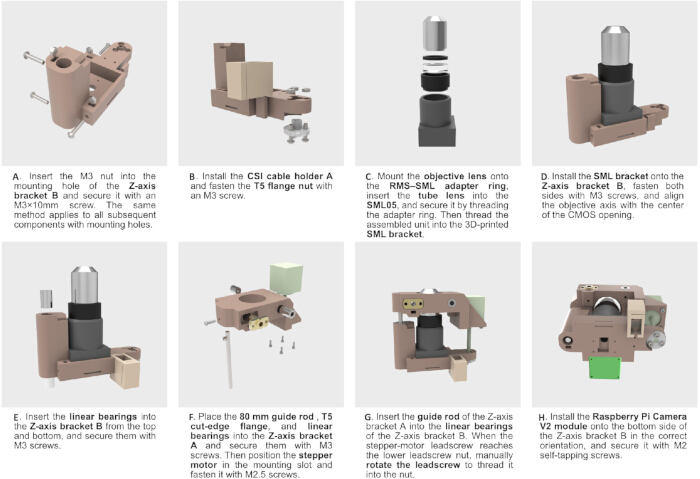
الشكل 1: تجميع آلية التركيز على محور Z ووحدة التصوير. توضيح خطوة بخطوة لعملية تجميع نظام التركيز محور Z ووحدة التصوير. (أ) تحضير دعامة المحور Z مع صواميل مدمجة لتركيب المكونات. (ب) تركيب المكونات المساعدة، بما في ذلك حامل كابل CSI وصامولة الحافة. (ج) تجميع الوحدة البصرية، بما في ذلك العدسة الموضوعية، وعدسة الأنبوب، والمحول، تليها الدمج في الحامل الداعم. (د) تركيب الوحدة البصرية على حامل محور Z مع محاذاة المحور البصري مع فتحة مستشعر CMOS. (ه) تركيب محامل خطية في حامل محور Z. (و) دمج قضيب التوجيه، ومكون الحافة، والمحامل الخطية، ومحرك التدرج لتشكيل نظام الحركة. (G) ربط حوامل محور Z عبر قضبان التوجيه وربط المسمار الرصاصي بالصامولة. (ح) تركيب وحدة تصوير CMOS (كاميرا Raspberry Pi V2) على النظام. يرجى الضغط هنا لعرض نسخة أكبر من هذا الشكل.
- جهز المكونات القياسية المدرجة في جدول المواد.
ملاحظة: تم تضمين البراغي بالفعل مع التكرار، ويمكن شراء العناصر المتبقية مع فائض بسيط حسب الحاجة. - قم بتركيب براغي التثبيت (الشكل 1A). أدخل صواميل M3 في فتحات الصواميل في حامل محور Z B، ثم ثبت مسامير M3 بقطر 10–15 مم في مكانها. في هذه المرحلة، لا تشد البراغي بالكامل — يجب أن يتم الشد النهائي أثناء التجميع لتجنب التداخل مع تركيب المحامل الخطية والمكونات البصرية.
ملاحظة: تظهر هياكل تثبيت مماثلة في عدة مكونات أخرى ولن تتكرر في التعليمات التالية. - أدخل حامل كابل CSI A في فتحة T لحامل محور Z B (الشكل 1B,E). ضع صامولة برغي الرصاص T5 في تجويف التركيب، ثم ثبتها بمسمار M3 وصامولة.
ملاحظة: معظم صواميل مسامير الرصاص T5 مصنوعة من PTFE ولا ينبغي شدها بشكل زائد لتجنب التشوه. - قم بتركيب التجميع البصري (الشكل 1C). قم بربط الهدف 10× في خيوط RMS الداخلية لحلقة محول RMS إلى SML. ضع عدسة أنبوب 50 مم في حامل أنبوب SML05، ثم ثبت حلقة المحول في SML05 لتثبيت عدسة الأنبوب.
- إذا لم يكن بالإمكان تثبيت عدسة الأنبوب بإحكام في هذه المرحلة، استخدم حلقة تثبيت SMLRR لتثبيت العدسة أولا، ثم قم بإدخال محول RMS إلى SML. وأخيرا، قم بتثبيت SML05 على حامل SML لإكمال التجميع البصري.
- قم بتركيب التجميع البصري في حامل المحور Z B (الشكل 1D). لاحظ أن حامل SML ليس متماثلا مركزيا، لذا تأكد من أن اتجاهه صحيح بحيث يكون فتحة العدسة متزامنة مع فتحة CMOS.
- شد براغي M3 على كلا الجانبين لتثبيت التجميع البصري. بعد ذلك، قم بتركيب المحملين الخطيين بقطر 5 مم في مكانهما (الشكل 1E).
- قم بتركيب حامل المحور Z A (الشكل 1F). أدخل قضيب التوجيه بقطر 80 مم في الفتحة السفلية اليسرى لحامل محور Z A وتثبيته بمسمار وصامولة M3. أدخل صامولة مسمار الرصاص T5 ذات الحافة المقطوعة وتثبيتها باستخدام مسمار M2 ذاتي اللمس.
- أدخل المحامل الخطيين وتثبيتهما في مكانهما. ضع محرك التدرج ذو المسمار الرصاصي بقطر 50 مم في مقعد التثبيت وثبته بمسامير M2.5.
- قم بتجميع أقسام الحامل A وB من محور Z المكتمل (الشكل 1G).
- أولا، أدخل قضيب التوجيه لحامل محور Z A في المحامل الخطية لحامل محور Z B. قم بتدوير مسمار الرصاص في القسم A بلطف يدويا بحيث يثبت في صمولة برغي الرصاص في القسم B.
- إذا واجهت مقاومة ملحوظة أثناء تدوير برغي الرصاص، قم بفك مسامير M3 التي تثبت المحامل الخطية في القسم B قليلا؛ ومع ذلك، لا تفكيها إلى درجة قد تسقط المحامل.
- قم بإزالة مجموعة العدسة من وحدة كاميرا Raspberry Pi V2، مع ترك مستشعر CMOS فقط في مكانه. قم بتركيب CMOS ولوحة الدوائر المطبوعة في أسفل حامل المحور Z B، وتثبيتهما باستخدام براغي M2 ذاتية اللمس.
- قم بتوصيل كابل FPC الخاص بالكاميرا بلوحة الدائرة المطبوعة في الوحدة، ثم مرر الكابل بعناية عبر فتحة حامل كابل CSI A لتثبيته في مكانه.
3. تجميع منصة الحركة في الإطار الأوسط (الشكل 2)
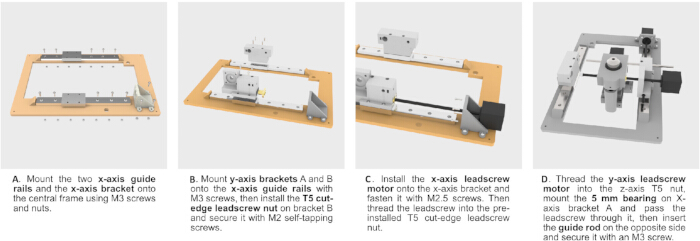
الشكل 2: تجميع الإطار الأوسط وآلية الحركة XY. توضيح خطوة بخطوة لعملية تجميع الإطار الأوسط ونظام الحركة الانتقالية XY. (أ) تركيب قضبان التوجيه محور X وقاعدة التثبيت على الإطار المركزي. (ب) تجميع حوامل محور Y على قضبان التوجيه محور X ودمج صامولة لولب الأرصفة. (ج) تركيب محرك التدرج ذو المحور X والربط مع المسمار الأمامي. (د) دمج مسمار التوجيه محور Y، والمحرك، وقضيب التوجيه، ومكونات المحمل لإكمال نظام الحركة. يرجى الضغط هنا لعرض نسخة أكبر من هذا الشكل.
- قم بتركيب القضبان الخطية ذات المحور X وحامل المحور X (الشكل 2A). ضع السكتين الخطيتين على محور X على الإطار الأوسط، وأدخل مسامير M3 لتثبيتها.
- أثناء التركيب، لا تزيل كتل العربات من القضبان، فقد تصبح صعبة إعادة تركيبها أو قد تتلف. بعد ذلك، قم بتركيب حامل المحور X على الإطار الأوسط وثبته بمسامير M3.
- قم بتركيب حوامل المحور Y (الشكل 2B). ضع حامل المحور Y وحامل المحور Y B على كتل عربة المحور X، محاذاة فتحات التثبيت، وتثبيتها بمسامير M3.
- أدخل صامولة المسمار الرصاصي T5 ذات الحافة المقطوعة في تجويف تثبيت حامل المحور Y B، وثبتها بمسمار M2 ذاتي النقرة.
- أدخل مسمار الرصاص لمحرك المحور X المتدرج من خلال الفتحة المركزية لحامل المحور X، وقم بإدخال المسمار في صمولة مسمار الرصاص T5 ذات الحافة المقطوعة المثبتة بحوالي 20 مم. قم بتركيب المحرك على حامل المحور X باستخدام براغي M2.5 (الشكل 2C). تحقق مما إذا كان برغي الرصاص يدور بسلاسة.
- إذا شعرت بمقاومة زائدة، قم بفك البرغي الذاتي الذي يثبت صامولة برغي الرصاص T5 وبراغي تثبيت محور X-محور قليلا، ثم ضع لاصقا لتثبيت الصامولة في مكانها بمجرد أن تكون المحاذاة صحيحة.
- قم بتركيب محور Z ومجموعة التصوير على حوامل المحور Y (الشكل 2D). ضع محمل كرة ID بقطر 5 مم في مقعد حامل محور Y A وثبته بمسمار M3.
- مرر برغي الرصاص لمحرك المحور Y عبر صامولة المسمار الرصاصي على حامل المحور Z A في مجموعة التصوير، ثم أدخله عبر الأسطوانة الداخلية للمحمل.
- وجه قضيب التوجيه بقطر 5 مم عبر المحامل الخطية لحامل محور Z A، موصولا بين حوامل المحور Y، وثبت كلا الجانبين بمسامير M3. قم بتدوير مسمار المحور Y للتحقق مما إذا كانت الحركة سلسة.
4. تجميع الإضاءة الخلفية والغلاف (الشكل 3)
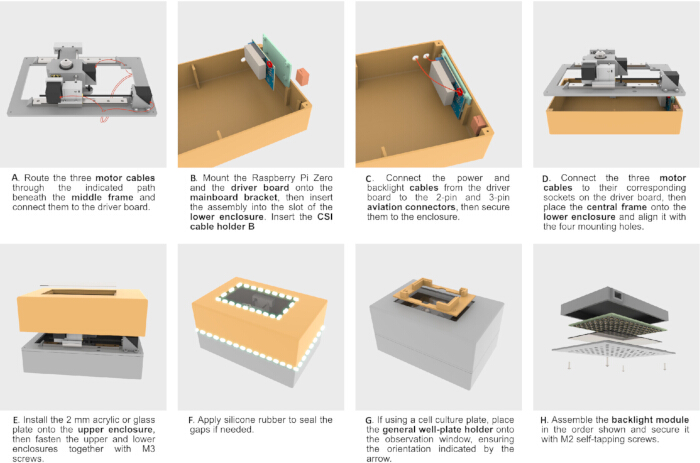
الشكل 3: تجميع وحدة الغلاف والإضاءة الخلفية. توضيح خطوة بخطوة لعملية تجميع نظام الإضاءة الخلفية والحاوية المدمجة. (أ) توجيه كابلات المحرك تحت الإطار الأوسط وتوصيله بلوحة السائق. (ب) تركيب مكونات التحكم، بما في ذلك راسبيري باي زيرو ولوحة التشغيل، في الغلاف السفلي. (ج) دمج توصيلات الطاقة والإضاءة الخلفية مع الموصلات الخارجية. (د) وضع ومحاذاة الإطار المركزي على الحوض السفلي مع اكتمال التوصيلات الكهربائية. (ه) تركيب الصفيحة الشفافة وتجميع الصناديق العلوية والسفلية. (و) إغلاق السور لتحسين العزل البيئي. (ز) وضع حامل لوحة البئر على نافذة المراقبة. (ح) تجميع وحدة الإضاءة الخلفية ودمجها في الحاوية. يرجى الضغط هنا لعرض نسخة أكبر من هذا الشكل.
- وجه الكابلات كما هو موضح في الشكل 3A. يتم تغذية كابلات محرك المحرك على محوري X وY للأسفل عبر فتحات الكابلات الأمامية في الإطار الأوسط، بينما يجب توجيه كابل محرك محور Z للأسفل عبر فتحة الكابل الخلفية.
- حرك كل محرك إلى أبعد موضع عن فتحته لتحديد الحد الأقصى لطول الكابل المطلوب. بعد التأكد من أن أطوال الكابلات مناسبة، ثبت الكابلات في مكانها باستخدام لاصق ساخن.
- قم بتركيب Raspberry Pi Zero 2 W المجمع ولوحة التحكم على حامل اللوحة الأم، وثبتهما بمسامير وصواميل M3. أدخل حامل اللوحة الأم في الفتحة المقابلة لأسفل الغلاف (الشكل 3B).
- قم بتوصيل كابلات الإضاءة الخلفية والطاقة (الشكل 3C). قطع كابل XH ثلاثي الدبابيس وأدخل طرف XH في موصل التحكم في الإضاءة الخلفية على لوحة التحكم؛ قم بتوصيل الطرف الحر بالجانب الأنثوي من موصل طيران بثلاثة دبابيس وركبته على الحاوية، ثم وصل الطرف الحر الآخر بموصل الطيران ذي الثلاثة دبابيس الذكر وتوصيل الطرف XH الخاص به في المقبس على لوحة مصفوفة الإضاءة.
- توجيه ممرات الطاقة من طرف الطاقة على لوحة التحكم إلى الجانب الأنثوي لموصل طيران ثنائي الدبوس، باتباع القطبية التي تشير إليها الشاشة الحريرية على لوحة التحكم، واستخدم مزود طاقة DC بجهد 12 فولت قادر على توفير تيار مستقر لا يقل عن 5 أمبير.
- قم بتوصيل كابلات محرك الخطوات إلى المنافذ المقابلة على لوحة التحكم. بعد التأكد من أن جميع الاتصالات مؤمنة، ضع الإطار الأوسط على الغلاف السفلي ومحاذاته مع فتحات تثبيت M3 (الشكل 3D).
- اقطع لوح الأكريليك عالي النقل بحجم 2 مم إلى حجم 116 × 194 مم وربطه بنافذة الرؤية في الجزء العلوي من الغلاف باستخدام مطاط السيليكون (الشكل 3E). لاحظ أن اللوحة الزجاجية يمكن أن توفر أداء تصويرا أفضل، لكنها أصعب في القطع. قم بتركيب الجزء العلوي من الغلاف على الإطار الأوسط، وطبق مطاط السيليكون على طول اللحامات إذا كان هناك حاجة لتحسين الإغلاق (الشكل 3F). عند استخدام ألواح زراعة الخلايا، ضع حامل اللوحة العامة فوق نافذة المشاهدة (الشكل 3G).
- قم بتجميع مصفوفة الإضاءة الخلفية (الشكل 3H). ضع لوحة مصفوفة الإضاءة في غلاف الضوء A، وأدخل لوحة موزع الأكريليك أو الزجاج بحجم 1 مم، ثم غطيها بغلاف الضوء B وثبت التجميع باستخدام براغي M2 ذاتية اللمس.
5. الإلكترونيات والأسلاك (الشكل 4)
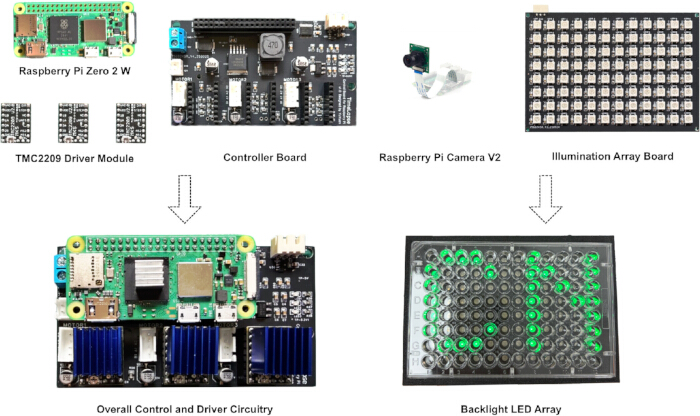
الشكل 4: المكونات الإلكترونية الرئيسية وتكامل الأنظمة. نظرة عامة على المكونات الإلكترونية الرئيسية المستخدمة في النظام وتكوينها المجمع. يعرض الصف العلوي المكونات الفردية، بما في ذلك Raspberry Pi Zero 2 W، ووحدات التعريف TMC2209، ولوحة التحكم، وكاميرا Raspberry Pi V2، ولوحة مصفوفة الإضاءة. يظهر الصف السفلي دوائر التحكم والسائق المجمعة، حيث يتم دمج Raspberry Pi مع لوحة التحكم ومحركات التشغيل، بالإضافة إلى مصفوفة LED الخلفية المهيأة لإضاءة الألواح متعددة الآبار. يرجى الضغط هنا لعرض نسخة أكبر من هذا الشكل.
ملاحظة: يوضح الشكل 4 أهم المكونات الإلكترونية المستخدمة في هذا المشروع، بينما يمكن العثور على العناصر المتبقية في جدول المواد. لوحة التحكم ولوحة مصفوفة الإضاءة ليست منتجة بكميات كبيرة؛ ملفات تصميم لوحات دوائر الدوائر الخاصة بها متاحة للجمهور في مستودع GitHub أو الملفات الإضافية (الملف التكميلي 1)، تحت دليل "PCB". يشمل هذا المستودع المخططات التخطيطية، وملفات تصنيع جيربر، وقوائم المواد (BOM). يمكن للمستخدمين تحميل هذه الملفات وتقديمها إلى مصنع لوحات مطبوعة للتصنيع المخصص. يمكن لحام المكونات يدويا، أو يمكن استخدام خدمات تجميع SMT للحصول على لوحات مجمعة بالكامل مباشرة.
- عند شراء Raspberry Pi Zero 2 W، تأكد من اختيار النسخة التي لا تحتوي على رؤوس ملحومة مسبقا، حيث يجب إدخال الجانب القصير من رأس الرأس ذي 2×20 دبوس من أسفل وسادات Pi Zero ولحامه في مكانه — وهو اتجاه غير تقليدي.
- بعد اللحام، أدخل اللوحة في لوحة التحكم. ثم قم بتركيب وحدة السائق TMC2209 في مقابس المحرك الثلاثة.
- قم بإجراء اختبار وظيفي قبل تجميع الأجزاء المتبقية. يتطلب ذلك توصيل وحدة الكاميرا بزر Raspberry Pi باستخدام كابل CSI FFC (يجب إدخال أو إزالة الكابل فقط عند إيقاف تشغيل النظام). ثم قم بتوصيل كل محرك خطوة بالموصلات ذات الأربعة دبابيس بجانب وحدات السائق TMC2209.
6. تثبيت وتكوين البرمجيات (الشكل 5)
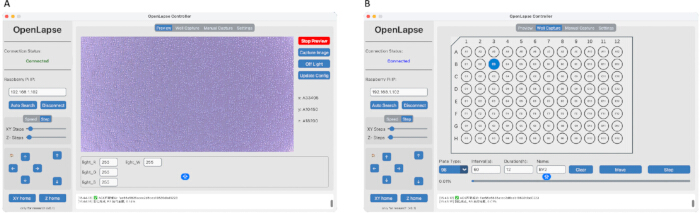
الشكل 5: واجهة المستخدم لبرنامج التحكم. نظرة عامة على واجهة المستخدم الرسومية المستخدمة للتحكم في النظام، والتقاط الصور، والمسح الآلي لألواح البئر. (أ) واجهة معاينة، تعرض التقاط الصور في الوقت الحقيقي مع ضوابط لإعدادات الإضاءة، التقاط الصور، والحركة اليدوية على المسرح. (ب) واجهة الالتقاط للمهام، التي تعرض تخطيط لوحات الحفر المتعددة للمسح الآلي، بما في ذلك اختيار الآبار، ومعلمات الاكتساب، وضوابط تنفيذ المهام. يرجى الضغط هنا لعرض نسخة أكبر من هذا الشكل.
- إعداد النظام: تثبيت نظام Raspberry Pi OS باستخدام Raspberry Pi Imager. اختر Raspberry Pi Zero 2 W كجهاز مستهدف واختر نظاما 32-بت بدون بيئة سطح مكتب لتقليل عبء الأداء. استخدم بطاقة microSD (الحد الأدنى 8 جيجابايت؛ 32 جيجابايت أو أكثر موصى بها).
- تكوين الشبكة: في إعدادات الصور، قم بتفعيل SSH، وحدد اسم مستخدم وكلمة مرور، وقم بتكوين اتصال الواي فاي. بعد التلاشي، أدخل بطاقة microSD في Raspberry Pi وشغلها.
- تثبيت وتكوين برامج جانب Raspberry Pi: اتبع التعليمات المقدمة في مجلد Raspi في مستودع GitHub لاستنساخ المشروع وتثبيت البرنامج المدمج على Raspberry Pi. أكمل خطوات التكوين المطلوبة كما هو موضح، بما في ذلك تركيب التبعيات وإعداد النظام.
- تثبيت وتكوين البرمجيات على جانب الحاسوب: قم بتثبيت وتكوين برنامج التحكم على جهاز كمبيوتر أو ماك باتباع التعليمات في مجلد وحدة التحكم في نفس المستودع. تأكد من تثبيت جميع التبعيات المطلوبة وأن بيئة البرمجيات مضبوطة بشكل صحيح.
- الاتصال والتحقق: شغل واجهة التحكم الرسومية على جهاز كمبيوتر أو ماك. استخدم وظيفة البحث التلقائي للعثور على Raspberry Pi وإنشاء اتصال. تحقق من نجاح التواصل من خلال اختبار حركة المرحلة وتأكيد معاينة الكاميرا في الوقت الحقيقي.
- العملية: تكوين معلمات الاستحواذ في برنامج التحكم، بما في ذلك نوع اللوحة، الآبار المختارة، فترة الالتقاط، واسم المهمة. يدعم النظام حتى 96 بئرا ويفرض تلقائيا قيود الفترات الدنيا على الفترات الزمنية.
- موارد إضافية: تعليمات تفصيلية إضافية، ملفات تكوين، وأدلة استكشاف الأخطاء متوفرة في مستودع GitHub.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
النتائج
اختبار الدقة
لتقييم الدقة البصرية لوحدة التصوير، تم تصوير هدف بدقة سلاح الجو الأمريكي لعام 1951 تحت إضاءة مجال ساطع باستخدام هدف 10×. تم التقاط الصور الخام بدقة 3840 × 2160 بكسل. كما هو موضح في الشكل 6A، تم تحديد أنماط أزواج الخطوط بوضوح في المنطقة المركزية المتضخمة. استنادا إلى الفحص البصري، تم تحديد أصغر ميزة قابلة للحل كمجموعة 8، العنصر 3 من هدف القوات الجوية الأمريكية لعام 1951، حيث بقيت أزواج الخطوط مميزة ولكن مع تباين أقل. العناصر ا...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المناقشة
تدمج هذه المنصة اليدوية (الشكل 10) تخطيطا بصريا مضغوطا، وإضاءة قابلة للبرمجة، وبرمجيات تحكم مفتوحة المصدر لتوفير حل سهل الوصول للتصوير طويل الأمد داخل الحاضنات القياسية. مقارنة بحاضنات التايم لابس التجارية وأنظمة التصوير المتكاملة 7,8، تقلل هذه المنصة المطبوعة ثلاثية الأبعاد التكلفة بشكل كبير مع الحفاظ على الدقة المطلوبة للمراقبة الدورية للخلايا المزروعة والأجنة المبكرة. يدعم النظام كل من الإضاءة الس...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
الإفصاحات
لا يملك المؤلفون أي مصالح مالية في المنتجات الموصوفة في هذه المخطوطة وليس لديهم ما يكشفونه أكثر.
شكر وتقدير
وقد دعم هذا العمل صندوق افتتاح مختبر التاريخ الرئيسي لعلم الأحياء الزمني في NHC (جامعة سيتشوان) (NHCC-2023-02)، ومشروع أبحاث الطب في مقاطعة سيتشوان (S22014)، ومشروع البحث العلمي الطبي في تشنغدو (2024112)، ومشروع العلوم والتكنولوجيا في تشنغدو (2024-YF05-00877-SN)، ومشروع البحث العلمي التابع لجمعية صحة الأم والطفل في سيتشوان (2024FX01)، وبرنامج شينغلين لتطوير المواهب العلمية في تشنغدو جامعة الطب الصيني التقليدي (ZYTS2024012). يرغب المؤلفون في التعبير عن امتنانهم الصادق لمختبر NHC الرئيسي لعلم الأحياء الزمنية على تقديم الدعم الأساسي، ولبانغتشو تشن على مساعدته القيمة طوال المشروع. تم إنشاء الملخص الرسومي باستخدام BioRender.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| 10×؛ هدف LWD Infinity | الجزء القياسي | https://item.taobao.com/item.htm?id=750667327346 | هدف العمل لمسافات طويلة مصحح لللا نهائية، 10&00؛ |
| مرتين &00; رأس ذكر ب20 دبوس | الجزء القياسي | – | رأس GPIO بزاوية 2.54 مم؛ الكمية: 1 |
| كرة محمل 5 مم | الجزء القياسي | – | φ 5 &00; 10 ×؛ كروية تحمل 5 مم؛ الكمية: 1 |
| موصلات الطيران | الجزء القياسي | – | مقابس طيران ذات دبوسين وثلاثة دبابيس؛ الكمية: 2 |
| وحدة الكاميرا (IMX219) | راسبيري باي | IMX219 | كاميرا Raspberry Pi V2؛ الكمية: 1 |
| حامل كابل CSI A | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - csi_cable_holder_A.STL |
| حامل كابل CSI B | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - csi_cable_holder_B.STL |
| لوحة أكريليك منتشرة | الجزء القياسي | – | 72 &00; 107 مم، 1 مم سمك؛ الكمية: 1 |
| الحوض السفلي | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - enclosure_lower. STL |
| الجزء العلوي من الحظيرة | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - enclosure_upper. STL |
| حامل الصفائح العامة | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - general_well-plate_holder. STL |
| لوحة أكريليك عالية النقل | الجزء القياسي | – | 116 &000; 194 مم، 2 مم سمك؛ الكمية: 1 |
| قذيفة الضوء A | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - light_shell_A.STL |
| القشرة الخفيفة B | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - light_shell_B.STL |
| LM5UU بمحمل خطي | الجزء القياسي | LM5UU | φ 5 &00; 10 ×؛ محمل خطي 15 مم؛ الكمية: 4 |
| مسمار M2 ذاتي التثبيت الذاتي الغائر | الجزء القياسي | – | M2 × 8 مم؛ الكمية: 4 |
| برغي M2 ذو رأس زر ذاتي اللمس | الجزء القياسي | – | M2 × 10 مم؛ الكمية: 8 |
| برغي مقبس سداسي M2.5 (10 مم) | الجزء القياسي | – | M2.5 × 10 مم؛ الكمية: 12 |
| برغي مقبس سداسي M2.5 (8 مم) | الجزء القياسي | – | M2.5 × 8 مم؛ الكمية: 12 |
| برغي M3 برأس زر | الجزء القياسي | – | M3 ×؛ 20 مم؛ الكمية: 4 |
| برغي رأس زر M3 + مجموعة صامولة M3 (10 مم) | الجزء القياسي | – | M3 ×؛ مسمار 10 مم + صامولة M3؛ الكمية: 20 مجموعة |
| برغي رأس زر M3 + مجموعة صامولة M3 (12 مم) | الجزء القياسي | – | M3 ×؛ مسمار 12 مم + صامولة M3؛ الكمية: 20 مجموعة |
| برغي رأس زر M3 + مجموعة صامولة M3 (15 مم) | الجزء القياسي | – | M3 ×؛ مسمار 15 مم + صامولة M3؛ الكمية: 20 مجموعة |
| حامل اللوحة الرئيسية | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - mainboard_bracket. STL |
| بطاقة microSD | الجزء القياسي | – | الحد الأدنى 8 جيجابايت؛ موصى ب 32 جيجابايت أو أكثر) |
| الإطار الأوسط | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - middle_frame. STL |
| لوحة تحكم OpenLapse | العرف | العرف | ملفات PCB المتاحة في الملفات الإضافية |
| لوحة مصفوفة إضاءة OpenLapse | العرف | العرف | ملفات PCB المتاحة في الملفات الإضافية |
| كابل كاميرا راسبيري باي FPC | الجزء القياسي | https://item.taobao.com/item.htm?id=774536454547 | كابل CSI من 22 دبوس إلى 15 دبوس، 40 مم |
| راسبيري باي زيرو 2 واط | راسبيري باي | – | الحاسوب الرئيسي للتحكم الرئيسي؛ الكمية: 1 |
| حلقة محول RMS إلى SML | الجزء القياسي | https://item.taobao.com/item.htm?id=711654577589 | حلقة تحويل RMS إلى SML |
| جدول SML | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - SML_bracket. STL |
| حامل أنابيب SML05 | الجزء القياسي | SML05 (https://detail.tmall.com/item.htm?id=613460973426) | حامل بصري |
| حلقة الاحتفاظ SMLRR | الجزء القياسي | SMLRR (https://detail.tmall.com/item.htm?id=613460973426) | خاتم التثبيت |
| صامولة لولب الرصاص T5 ذات الحافة المقطوعة (ميل 2 مم) | الجزء القياسي | – | T5 × صامولة مسمار رصاص بزاوية ميل 2 مم؛ الكمية: 2 |
| صامولة مسمار الرصاص T5 (ميل 2 مم) | الجزء القياسي | – | T5 × صامولة مسمار رصاص بزاوية ميل 2 مم؛ الكمية: 1 |
| وحدة السائق TMC2209 | MKS | TMC2209 (https://item.taobao.com/item.htm?id=782341270726) | محرك المحرك المتدرج |
| عدسة الأنابيب | الجزء القياسي | https://item.taobao.com/item.htm?id=590466758183 | φ 25.4 مم، البعد البؤري 50 مم |
| قوس المحور X | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - x-axis_bracket. STL |
| محرك القدم اللولبي المتحرك X-Axis | الجزء القياسي | https://item.taobao.com/item.htm?id=922508067421 | محرك من السلسلة 28 مع T5 ×؛ برغي رصاص 200 مم، ميل 2 مم |
| سكة حديدية خطية بمحور X مع عربة | الجزء القياسي | https://item.taobao.com/item.htm?id=837345295063 | سكة MGW9-200 مم مع عربة MGW9H |
| كابل XH 2.54 مم ثلاثي الدبابيس | الجزء القياسي | – | كابل موصل ذكر إلى ذكر، 400 مم؛ الكمية: 1 |
| قوس المحور Y A | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - y-axis_bracket_A.STL |
| قوس المحور Y B | العرف | العرف | المكون المطبوع ثلاثي الأبعاد: طباعة ثلاثية الأبعاد - y-axis_bracket_B.STL |
| عصا التوجيه محور Y | الجزء القياسي | – | φ 5 &00; عمود دقيق 170 مم؛ الكمية: 1 |
| محرك القدم المخطو ذو اللولب Y محور Y | الجزء القياسي | https://item.taobao.com/item.htm?id=788375595753 | محرك من السلسلة 28 مع T5 ×؛ مسمار رصاص 150 مم، ميل 2 مم |
| قوس المحور Z A | العرف | العرف | مكون الطباعة ثلاثية الأبعاد: طباعة ثلاثية الأبعاد - z-axis_bracket_A.STL |
| قوس المحور Z B | العرف | العرف | المكون المطبوع ثلاثي الأبعاد: طباعة ثلاثية الأبعاد - z-axis_bracket_B.STL |
| عصا التوجيه محور Z | الجزء القياسي | – | φ 5 &00; عمود دقيق 80 مم؛ الكمية: 1 |
| محرك التدرج ذو المسمار الأسود محور Z | الجزء القياسي | https://item.taobao.com/item.htm?id=922508067421 | محرك من السلسلة 28 مع T5 ×؛ برغي رصاص 50 مم، ميل 2 مم |
المراجع
- Kesavan, S. V., et al. High-throughput monitoring of major cell functions by means of lensfree video microscopy. Sci Rep. 4 (1), 5942 (2014).
- Massoner, P., et al. Novel mechanism of IGF-binding protein-3 action on prostate cancer cells: inhibition of proliferation, adhesion, and motility. Endocr Relat Cancer. 16 (3), 795-808 (2009).
- Matsui, T., et al. Neural stem cells directly differentiated from partially reprogrammed fibroblasts rapidly acquire gliogenic competency. Stem Cells. 30 (6), 1109-1119 (2012).
- Angelini, T. E., et al. Glass-like dynamics of collective cell migration. Proc Natl Acad Sci U S A. 108 (12), 4714-4719 (2011).
- Illingworth, P. J., et al. Deep learning versus manual morphology-based embryo selection in IVF: a randomized, double-blind noninferiority trial. Nat Med. 30 (11), 3114-3120 (2024).
- Chen, K., et al. Deep manifold learning reveals hidden developmental dynamics of a human embryo model. Sci Adv. 11 (32), eadr8901 (2025).
- Merces, G. O., et al. The Incubot: a 3D printer-based microscope for long-term live cell imaging within a tissue culture incubator. HardwareX. 9, e00189 (2021).
- Toulany, N., et al. Uncovering developmental time and tempo using deep learning. Nat Methods. 20 (12), 2000-2010 (2023).
- Tran, D., Cooke, S., Illingworth, P. J., Gardner, D. K. Deep learning as a predictive tool for fetal heart pregnancy following time-lapse incubation and blastocyst transfer. Human Reprod. 34 (6), 1011-1018 (2019).
- Berdeu, A., et al. Comparative study of fully three-dimensional reconstruction algorithms for lens-free microscopy. Appl Opt. 56 (13), 3939-3951 (2017).
- Wenzel, T. Open hardware: From DIY trend to global transformation in access to laboratory equipment. PLoS Biol. 21 (1), e3001931 (2023).
- Gürkan, G., et al. Incu-Stream 1.0: an open-hardware live-cell imaging system based on inverted bright-field microscopy and automated mechanical scanning for real-time and long-term imaging of microplates in incubator. IEEE Access. 7, 58764-58779 (2019).
- Jin, D., et al. Compact wireless microscope for in situ time-course study of large-scale cell dynamics within an incubator. Sci Rep. 5 (1), 18483 (2015).
- Diederich, B., et al. A versatile and customizable low-cost 3D-printed open standard for microscopic imaging. Nat Commun. 11 (1), 5979 (2020).
- Badon, A., et al. The Incubascope: a simple, compact and large field-of-view microscope for long-term imaging inside an incubator. R Soc Open Sci. 9 (2), 211444 (2022).
- Zehrer, A. C., Martin-Villalba, A., Diederich, B., Ewers, H. An open-source, high-resolution, automated fluorescence microscope. Elife. 12, RP89826 (2024).
- Kim, J., Henley, B. M., Kim, C. H., Lester, H. A., Yang, C. Incubator-embedded cell culture imaging system (EMSight) based on Fourier ptychographic microscopy. Biomed Opt Express. 7 (8), 3097-3110 (2016).
- Ly, V. T., et al. Picroscope: low-cost system for simultaneous longitudinal biological imaging. Commun Biol. 4 (1), 1261 (2021).
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.