يقدم هذا العمل إطار عمل DWA تكيفي متعدد المستشعرات (LiDAR، وكاميرا، وIR، وIMU) مع تعلم عبر الإنترنت لروبوتات الفحص. وأظهرت الاختبارات الصناعية المتكررة دقة في تحديد المواقع تبلغ ±1.5 cm، ونسبة التعرف على العوائق وصلت إلى 98.7%، وتحسناً في الكفاءة بنسبة 32%، وانخفاضاً في استهلاك الطاقة بنسبة 9.8% مقارنة بالطرق التقليدية.
مقالة بحثية
بحث حول تحسين وتكيف البيئة الديناميكية لنظام فحص الروبوتات الذكية القائم على دمج المستشعرات المتعددة
في هذه المقالة
ملخص
الملخص
تقترح هذه الورقة إطار عمل للتحسين يعتمد على الدمج العميق متعدد المستشعرات واتخاذ القرار التكيفي لروبوتات الفحص الذكية، وذلك لمعالجة مشكلات الموثوقية المحدودة للإدراك، وانخفاض كفاءة تخطيط المسار، وضعف التكيف البيئي في السيناريوهات الديناميكية. تم تجهيز منصة الروبوت بـ LiDAR، وكاميرا رؤية، ومصور حراري بالأشعة تحت الحمراء، ووحدة قياس قصور ذاتي (IMU) لبناء نموذج إدراك قوي للتعرف على العوائق وتقدير الوضعية. وقد صممنا خوارزمية دمج dynamic weight-DWA لتخطيط المسار ووحدة تعلم عبر الإنترنت لتحديث السمات البيئية. أُجريت اختبارات متعددة في محطات صناعية ومحطات فرعية تحت ظروف إضاءة متنوعة وفي وجود عوائق متحركة. وبمقارنته مع الطرق المرجعية، بما في ذلك مرشح Kalman وDNN وA*+DWA، حقق النظام خطأً في تحديد الموقع قدره ±1.5 cm، ومعدل تعرف على العوائق بنسبة 98.7%، وتأخيراً في إعادة تخطيط المسار أقل من 0.8 s، مع زيادة في كفاءة الفحص بنسبة 32% وانخفاض في استهلاك الطاقة بنسبة 9.8% (p < 0.01). يقدم النظام متانة محسنة في الظروف الصناعية الديناميكية التي تم اختبارها.
المقدمة
مع التطور السريع للتصنيع الذكي وإنشاءات الطاقة الذكية، انتشر استخدام روبوتات الفحص الذكية على نطاق واسع في قطاعات البنية التحتية الحيوية مثل الطاقة الكهربائية والبتروكيماويات والنقل السككي، وذلك باعتبارها معدات أساسية لاستبدال العمليات اليدوية عالية المخاطر. تعتمد أنظمة الفحص التقليدية بشكل أساسي على مستشعر واحد للإدراك البيئي، ويعد أداؤها مقبولاً في المشاهد الساكنة والمنظمة. ومع ذلك، فإنها غالباً ما تواجه في المواقع الصناعية الفعلية عوامل ديناميكية وغير منظمة للغاية، مثل تغيرات الإضاءة، والنقل المؤقت للمعدات، وتدفق الأفراد، وتداخلات الأمطار والضباب، مما قد يؤدي إلى فشل في الإدراك وأخطاء في اتخاذ القرار1,2,3. وفي السنوات الأخيرة، مكنت التطورات في التعلم العميق والتعلم التعزيزي من ظهور منهجيات جديدة للمعالجة التعاونية للبيانات متعددة المصادر، بينما أتاحت التحسينات في أجهزة الحوسبة الطرفية تنفيذ الخوارزميات المعقدة في الوقت الفعلي. وفي هذا السياق، فإن بناء نظام فحص قائم على دمج المستشعرات المتعددة يتمتع بقابلية عالية للتكيف مع البيئة ليس مجرد حاجة ملحة لرفع مستوى الأتمتة في عمليات التشغيل والصيانة، بل هو أيضاً دعم تقني أساسي لضمان التشغيل الآمن للمرافق الحيوية.
على الرغم من المزايا النظرية لتكنولوجيا دمج المستشعرات المتعددة، لا تزال أنظمة الفحص الذكية الحالية تواجه عقبات كبيرة في التطبيقات العملية ضمن البيئات الديناميكية: أولاً، تفتقر دقة التسجيل الزمكاني لبيانات المستشعرات غير المتجانسة إلى الكفاية؛ حيث ينتج تشوه الدمج بين السحابة النقطية لليزر وإطار الصورة عن الاختلافات في تردد أخذ العينات وأنظمة الإحداثيات. وتتفاقم أخطاء مطابقة الميزات بسبب تشوه الحركة خاصة عندما يتحرك الروبوت بسرعة عالية، مما يقلل من موثوقية اكتشاف العوائق. ثانياً، تظهر استراتيجية الدمج التقليدية قدرة تكيف ضعيفة مع التغيرات البيئية؛ إذ تعتمد الطرق السائدة على معلمات ثابتة ولا يمكنها التعامل مع سيناريوهات مثل التغيرات المفاجئة في الإضاءة، أو تداخل الغبار، أو ظهور عوائق مفاجئة، مما يؤدي إلى ارتفاع معدلات الكشف الخاطئ. فعلى سبيل المثال، عندما تفشل الرؤية تحت الضوء القوي، يفشل النظام في الانتقال تلقائياً إلى الوضع الذي يهيمن عليه الليزر، مما يؤدي إلى انقطاع الملاحة. علاوة على ذلك، هناك انفصال بين وحدات تخطيط المسار والإدراك؛ حيث تعتمد معظم الأنظمة بنية تسلسلية: فبعد أن تخرج طبقة الإدراك نموذج البيئة، تقوم طبقة التخطيط بإعادة إنشاء المسار. ويتسبب هذا النمط في تأخير ملحوظ في الاستجابة ضمن المشاهد الديناميكية؛ فعندما تظهر عوائق مؤقتة، يجب تنفيذ عملية "الاكتشاف-النمذجة-إعادة التخطيط" بالكامل، وهي عملية تستغرق أكثر من 2 seconds ولا يمكنها تلبية متطلبات تجنب العوائق في الوقت الفعلي. وأخيراً، يفتقر النظام إلى قدرات التعلم عبر الإنترنت؛ فمعظم الطرق الحالية تعتمد على نماذج مدربة مسبقاً، والتي تتميز بمعدلات تعرف منخفضة للعوائق غير المرئية أو حالات المعدات غير الطبيعية، وتتطلب تدخلاً يدوياً متكرراً لإعادة ضبط المعلمات، مما يتسبب في تكاليف تشغيل وصيانة عالية4,5,6,7. وتحد هذه المشكلات بشكل كبير من النشر الموثوق لروبوتات الفحص في السيناريوهات الصناعية المعقدة.
تقترح هذه الدراسة حلول ابتكار منهجية لنقاط الضعف المذكورة أعلاه: أولاً، تصميم بنية دمج تكيفية متعددة الطبقات (LAFA). في طبقة البيانات، تم اقتراح خوارزمية تعويض التزامن المكاني والزماني التي تحقق محاذاة على مستوى الميكروثانية بين بيانات LiDAR والرؤية وIMU من خلال تعويض حركة IMU وفلترة Kalman المزدوجة. وفي طبقة الميزات، تم تطوير وحدة اختيار ميزات متعددة الأنماط تعتمد على آلية الانتباه لتقييم ثقة كل مستشعر ديناميكياً وضبط وزن الدمج، مما يقلل من تدهور الإدراك تحت تأثير الاضطرابات البيئية. ثانياً، تم اقتراح آلية تخطيط المسار التفاعلية البيئية (EIPPM)؛ حيث يتم دمج نتائج الإدراك في الوقت الفعلي مباشرة في دالة التكلفة المحسنة لبناء خريطة مخاطر ديناميكية، وبالتوازي مع ذلك، تم تصميم واجهة اقتران مغلقة "إدراك-تخطيط". فعندما تكتشف وحدة تجنب العوائق المحلية القائمة على نهج النافذة الديناميكية (DWA) عائقاً مفاجئاً، فإنها تفعّل على الفور تحسيناً تراكمياً للمسار العالمي، مما يقلص تأخير إعادة التخطيط إلى أقل من 1 second، كما تم تقديم نموذج تنبؤ بتكلفة المرور لتجنب المناطق عالية الديناميكية بشكل استباقي. ثالثاً، بناء إطار تعلم خفيف عبر الإنترنت؛ حيث يتم استخدام التعلم الانتقالي لتهيئة مكتبة الميزات البيئية، ونشر شبكات تلافيفية خفيفة (LCNN, Lightweight Convolutional Neural Network) وشبكات الذاكرة الطويلة قصيرة المدى (LSTM, Long Short-Term Memory network) عبر أجهزة الحوسبة الطرفية، لتحليل تدفق بيانات المستشعرات في الوقت الفعلي، وتحديد الأنماط غير الطبيعية أولياً وبشكل تلقائي، وتحديث قاعدة المعرفة البيئية في السيناريوهات المختبرة. بالإضافة إلى ذلك، تم تطوير وحدة ضبط دقيق للاستراتيجية تعتمد على التعلم التعزيزي، مما يمكن النظام من تعلم استراتيجيات تكيفية بشكل ذاتي من خلال التفاعل المستمر. يحقق هذا الحل تحسيناً شاملاً من الإدراك واتخاذ القرار وصولاً إلى التنفيذ، مما يحسن بشكل كبير من قوة النظام واستقلاليته في السيناريوهات الديناميكية غير المهيكلة.
البروتوكول
الأساس النظري
يعتمد إطار الفحص الذكي المقترح على المبادئ الراسخة لإدراك الروبوت، ودمج معلومات المستشعرات المتعددة، وتقدير الحالة، وتخطيط المسار الذاتي. يدمج دمج المستشعرات المتعددة معلومات تكميلية من LiDAR، والرؤية، والتصوير بالأشعة تحت الحمراء، والقياسات القصورية لتحسين دقة التموضع، والإدراك البيئي، والمتانة في البيئات الصناعية المعقدة. ويتيح تقدير الحالة عبر ترشيح كالمان المزامنة الزمانية والمكانية لبيانات المستشعرات غير المتجانسة، بينما تعزز استراتيجيات الوزن التكيفي موثوقية الدمج في ظل الظروف البيئية المتغيرة. بالإضافة إلى ذلك، تدمج طرق تخطيط المسار الديناميكي الإدراك البيئي في الوقت الفعلي، وتجنب العوائق، واتخاذ القرار لدعم الملاحة الآمنة والفعالة للروبوت في البيئات الديناميكية. وتوفر هذه المفاهيم الراسخة الأساس النظري لإطار الإدراك القائم على LAFA واستراتيجية تخطيط المسار EIPPM المطبقة في هذه الدراسة8,9,10,11,12,13,14,15,16,17,18,19,20,21,22,23,24,25,26,27,28,29,30.
نموذج دمج مستشعرات متعددة تكيُّفي هرمي
لمعالجة عدم التطابق الزماني والمكاني وتصلب الأوزان في بيانات المستشعرات غير المتجانسة ضمن بيئة ديناميكية، يقترح هذا القسم بنية الدمج التكيفية الطبقية (LAFA). نقوم أولاً بمعايرة الطوابع الزمنية لـ LiDAR والكاميرا البصرية وIMU بشكل موحد، ثم نعتمد مرشح كالمان المزدوج، مدمجاً مع تنبؤ وضعية الروبوت القائم على IMU، لتعويض إزاحات الحركة بين الإطارات، وبذلك يتم تحقيق تزامن زماني ومكاني على مستوى الميكروثانية بين المستشعرات الثلاثة والقضاء على تشوه السحابة النقطية الناتج عن الحركة عالية السرعة. تعمل هذه البنية على تحسين موثوقية الإدراك بشكل كبير في السيناريوهات المعقدة، مما يقلل خطأ تحديد الموقع بنسبة 46% مقارنة بالطرق التقليدية.
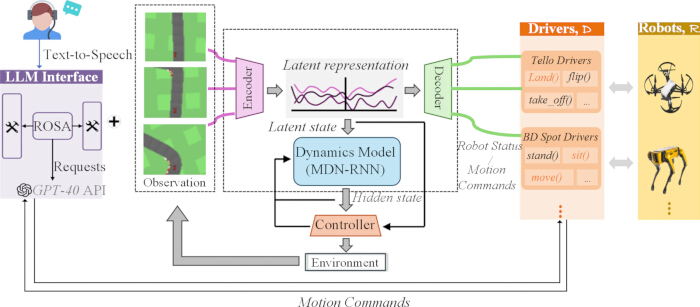
الشكل 1. بنية اتخاذ القرار الديناميكي لروبوت الفحص الذكي. نظرة عامة على إطار عمل LAFA-EIPPM توضح الإدراك متعدد الوسائط، وتوليد المهام الموجهة لغوياً، ودمج المستشعرات التكيفي، والتحكم في الروبوت ذو الحلقة المغلقة. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
كما هو موضح في الشكل 1، تدمج هذه البنية نظام إدراك متعدد الوسائط بنظام اتخاذ قرار ديناميكي في حلقة مغلقة: أولاً، يتم استقبال تعليمات اللغة الطبيعية من خلال وحدة التفاعل اللغوي ROSA (مساعد نظام تشغيل الروبوت)، والتي تدمج واجهة برمجة تطبيقات GPT-4o لإنشاء طلبات مهام مهيكلة31,32. تستخدم هذه الوحدة قوالب تحفيز ثابتة وإعدادات لحدود الوصول إلى واجهة برمجة التطبيقات. وهي تقوم بتحويل اللغة الطبيعية إلى تنسيقات أوامر تفتيش موحدة، ومزودة بفلترة الكلمات الرئيسية لتحقيق تحكم أساسي في السلامة أثناء التشغيل؛ ثم يستخدم المشفّر الديناميكي نموذج MDN-RNN (الشبكة العصبية المتكررة لشبكة كثافة الخليط) لدمج بيانات المستشعرات متعددة المصادر مثل LiDAR والرؤية وIMU لإخراج سمات الحالة المخفية بما في ذلك دلالات البيئة؛ يتم إدخال هذه السمات بشكل متزامن إلى المتحكم التكيفي، ويتم توليد تعليمات عمل عابرة للمنصات بالاشتراك مع مجموعة البيانات المحددة مسبقاً. أخيراً، يتم توجيه الروبوت غير المتجانس لإكمال مهمة التفتيش الديناميكية من خلال طبقة التنفيذ البيئية، ويتم إرسال حالة الآلة مرة أخرى إلى المشفّر في الوقت الفعلي لتشكيل تحسين في حلقة مغلقة، مما يحقق آلية تكيف ديناميكية كاملة العملية من الإدراك متعدد الوسائط إلى اتخاذ القرار المستقل.
يستخدم هذا العمل واجهة برمجة تطبيقات GPT-4o القياسية مع تنسيق مطالبة ثابت، مما حقق زمن وصول متوسط للاستجابة يقل عن 200 ms. وتعمل آلية إعادة المحاولة على تقليل عدم الحتمية. كما تم نشر وحدات اعتراض الأخطاء والتحقق من سلامة المحتوى للتعامل مع الطلبات غير الطبيعية وضمان السلامة التشغيلية. يقوم LAFA باتخاذ البيانات الخام متعددة المستشعرات كمدخلات ويقوم بإخراج الميزات المدمجة وأوزان الدمج الديناميكية. يتم حساب أوزان الانتباه عن طريق تطبيع قيمة الثقة لكل مستشعر. تم استخدام خسارة الإنتروبيا المتقاطعة (Cross-entropy loss)؛ بمعدل تعلم 1e-3، وحجم دفعة 32، وإجمالي دورات تدريب 50.
يساعد ROSA المدعوم بـ GPT-4o واجهة التفاعل بين الإنسان والآلة حصرياً عن طريق تحويل اللغة الطبيعية إلى مهام تفتيش؛ وهو لا يؤثر على الإدراك أو التخطيط، لذا فإن زمن الاستجابة الخاص به لا يعد مؤشر أداء رئيسي (KPI) أساسياً. فهو يحسن من سهولة الاستخدام دون المساس بدقة تحديد المواقع، أو التعرف، أو إعادة التخطيط.
آلية ديناميكية لتخطيط المسار التفاعلي مع البيئة
لمعالجة تأخير الاستجابة الناتج عن الفصل بين وحدات الإدراك والتخطيط، يقترح هذا القسم آلية تخطيط مسار تفاعلية بيئياً (EIPPM). ويكمن الابتكار الجوهري في بناء واجهة اقتران مغلقة الحلقة بين الإدراك واتخاذ القرار. بالإضافة إلى ذلك، تم إدخال شبكات الذاكرة طويلة وقصيرة المدى للتنبؤ بتكاليف الحركة في المناطق شديدة الديناميكية وتوجيه الروبوت لتجنب نقاط الازدحام بشكل فعال. وتعمل هذه الآلية على تقليص تأخير إعادة التخطيط إلى أقل من 0.8 ثانية، مع تحسين أمان وكفاءة المسار في الوقت ذاته.
تعمل خوارزمية EIPPM على تحسين دالة تكلفة DWA من خلال دمج المسافة عن العوائق وموثوقية المستشعر. ويتم بناء خريطة المخاطر الديناميكية بناءً على موضع العائق وحالة الحركة. يتم تحفيز إعادة التخطيط التدريجي عندما يتجاوز إزاحة العائق 0.5 m. ويقوم المتنبئ القائم على LSTM بحساب تكلفة حركة المرور الإقليمية. ويتحقق الربط الوثيق بين DWA المحلي ومخطط A* العالمي، مع عتبة زمنية لإعادة التخطيط تبلغ 0.8 s لضمان الأداء في الوقت الفعلي. تكلفة DWA المعدلة: EQUATION. تعتمد على المسافة عن العائق؛ وتعتمد موثوقية مستشعر LAFA؛ وتفرض عقوبات على المناطق الديناميكية المتنبأ بها بواسطة LSTM. توازن بصورة معايرة بين السلامة، والإدراك، والمصداقية، ومخاطر الحركة. يتم حساب موثوقية المستشعر رقم m عبر . وزن الدمج بعد المعايرة. تقوم وحدة الانتباه بالتحديث إطاراً تلو الآخر؛ حيث يتم تعيين أوزان ضئيلة للمستشعرات ذات الموثوقية المنخفضة لتقليل تشوه الدمج في حالات الإضاءة القوية أو الغبار.
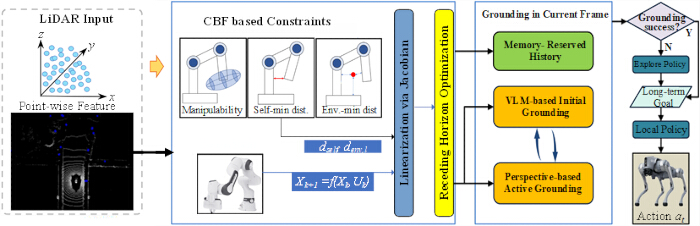
الشكل 2. سير عمل الإدراك الدلالي والتحكم التكيفي الموجه بـ LiDAR. توضيح لسير عمل الإدراك الدلالي، وتوليد القيود، وتخطيط المسار التكيفي للفحص الذاتي بناءً على الوعي البيئي الموجه بـ LiDAR. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
كما هو موضح في الشكل 2، يتم تشغيل سير العمل الكامل بواسطة استشعار LiDAR. يتم أولاً استيراد بيانات LiDAR الخام إلى وحدة الوعي الدلالي لاستخراج المعلومات البيئية ومعلومات الهدف. وبعد معالجتها بواسطة خوارزمية LAFA المقترحة لدمج المستشعرات المتعددة، يتم إرسال البيانات إلى وحدة قيود التحكم لتقدير قواعد التشغيل وحدود السلامة. وبالتكامل مع استراتيجية تخطيط المسار EIPPM، يقوم النظام بإخراج أوامر التحكم لتوجيه الروبوت لإكمال مهام الفحص. ويتم إرجاع التغذية الراجعة البيئية في الوقت الفعلي إلى وحدة الإدراك الأمامية لتمكين التشغيل في حلقة مغلقة. يوضح الشكل بشكل كامل المنطق التشغيلي الكامل لنظام الإدراك والدمج والتحكم في القيود والتنفيذ الخاص بالروبوت.
النتائج
تقييم أداء الإدراك
للتحقق من فعالية LAFA وEIPPM في السيناريوهات الديناميكية، ينشر هذا الفصل منصات اختبار في بيئتين نموذجيين للفحص: المصانع الصناعية والمحطات الفرعية. تتضمن الإعدادات التجريبية ظروفاً قاسية مثل التغيرات المفاجئة في الإضاءة (2,000 ← 80,000 lux)، وعوائق تتحرك عشوائياً (5–8/min)، وتداخل الغبار (الرؤية < 5 m). وبالمقارنة مع خوارزميات الدمج السائدة (Kalman filter/DNN) وطرق تخطيط المسار (A + DWA/RRT)، يتم تقييم المؤشرات الجوهرية كمياً مثل دقة تحديد الموقع، ومعدل التعرف على العوائق، وتأخير إعادة التخطيط، واستهلاك الطاقة، وإثبات مزايا الأداء للمخطط المقترح من خلال تحليل الدلالة الإحصائية (p < 0.01). تم جمع كافة البيانات من مصانع صناعية ومحطات فرعية فعلية، بإجمالي 28,000 عينة موزعة على 6 فئات من العوائق. تم توسيم جميع العينات يدوياً، وكانت نسبة تقسيم التدريب/الاختبار 8:2. كما استُخدمت 5,000 عينة إضافية في الوقت الفعلي للتعلم عبر الإنترنت. تم بناء مكتبة سمات البيئة كمتجهات سمات متعددة الوسائط ذات 12 بُعداً. ويتم تحديث نموذج التعلم عبر الإنترنت بشكل تدريجي عندما تتراكم العينات غير الطبيعية لأكثر من 10 إطارات متتالية، باستخدام معدل تعلم ثابت قدره 0.001. عُرِّفت تسميات الشذوذ على أنها عوائق مفاجئة وحالات معدات غير طبيعية. ولمنع النسيان الكارثي، تم تطبيق عتبة انزياح قدرها 0.15 على توزيع البيانات؛ فإذا تجاوز تحول التوزيع هذه العتبة، يتم تعليق التحديث مؤقتاً حتى تستقر البيانات الواردة، مما يؤدي إلى كبح انزياح النموذج والحفاظ على أداء التعميم. تم اختبار وحدة التعلم عبر الإنترنت خفيفة الوزن باستخدام 5,000 عينة غير مرئية. وبعد تحديث النموذج لـ 10 إطارات، زادت دقة التعرف على العوائق المجهولة بنسبة 7.2%، مما يؤكد قدرته على التحسين التكيفي للأهداف البيئية الجديدة.
منصة الروبوت: دفع بعجلات تفاضلية، ووحدة تحكم STM32، وحاسوب Jetson Xavier NX مدمج. تستخدم المنصة بطاريات ليثيوم للتشغيل المستمر لمدة 8 hours، وبسرعة تتراوح بين 0.2–1.2 m/s، وحمولة قصوى تبلغ 8 kg، واتصال مزدوج عبر Wi-Fi و4G. المستشعرات: RPLIDAR A1M8 بتردد 10 Hz ومجال رؤية 360°؛ كاميرا 1080P بمعدل 30 fps ومجال رؤية 120°؛ ومصور بالأشعة تحت الحمراء بدقة 320 x 240؛ ووحدة قياس قصورية MPU6050 IMU بتردد 200 Hz. جميع المستشعرات مثبتة في المقدمة، ومعايرة بشكل موحد، ومتزامنة على مستوى الميكروثانية. البرمجيات: Ubuntu 20.04، وROS Noetic، ولغتا Python وC++، وإطار عمل PyTorch، وهي مجهزة بوحدة معالجة مركزية 8-core ووحدة معالجة رسومات 16 GB للحوسبة الطرفية.
تتضمن المنشأة الصناعية (45 m x 30 m، ومسار بطول 120 m) والمحطة الفرعية (50 m x 35 m، ومسار بطول 150 m) معدات ثابتة وموظفين متحركين. يتم إجراء كل اختبار 30 مرة مع الحفاظ على مسافة أمان تبلغ 0.6 m. تتراوح شدة الإضاءة من 2,000 إلى 80,000 lux، مع وجود 5–8 عوائق متحركة في الدقيقة. ويؤدي الغبار إلى تقليل الرؤية إلى أقل من 5 m. جميع هذه الظروف قابلة للتكرار.
| الطريقة | خطأ التحديد الموضعي (سم) | معدل اكتشاف العوائق (%) | معدل الإنذارات الكاذبة (%) | تأخير المعالجة (ملي ثانية) | المتانة (تغير الإضاءة) | المتانة (تداخل الغبار) | pالقيمة الاحتمالية (p-value) |
| نظام ليدار (LiDAR) فقط | ±3.2 | 89.6 | 8.7 | 25 | منخفض | وسط تغذية | <0.01 |
| الرؤية + وحدة القياس بالقصور الذاتي (IMU) | ±5.1 | 78.3 | 15.2 | 40 | منخفض جداً | منخفض | <0.01 |
| دمج كالمان | ±2.8 | 92.1 | 6.3 | 65 | وسط مزارع خلوية | وسط استنبات | <0.01 |
| دمج الشبكات العصبية العميقة (DNN Fusion) | ±2.5 | 94.8 | 5.1 | 110 | مرتفع | منخفض | <0.01 |
| RAL 2023 | ±1.9 | 96.4 | 4 | 85 | مرتفع | الوسط الغذائي | <0.01 |
| طريقة LAFA المقترحة | ±1.5 | 98.7 | 1.8 | 35 | عالٍ جداً | مرتفع جداً | <0.01 |
الجدول 1: مقارنة أداء الاستشعار متعدد المستشعرات. يتم تقييم المتانة على مقياس مكون من 5 مستويات بناءً على انخفاض كشف العوائق تحت تغيرات الإضاءة وتداخل الغبار: منخفض جدًا، ومنخفض، ومتوسط، وعالٍ، وعالٍ جدًا.
الجدول 1 يقارن أداء طرق الإدراك المختلفة في بيئة صناعية ديناميكية. أُجريت جميع التجارب من خلال 30 محاولة متكررة ومستقلة (n = 30). استُخدم تحليل التباين أحادي الاتجاه (one-way ANOVA) مقترناً باختبار توكي للمقارنات المتعددة (Tukey's HSD) للتحليل الإحصائي، وأظهرت جميع المؤشرات فروقاً ذات دلالة إحصائية (p < 0.01). بلغ خطأ التحديد الموضعي لـ LAFA المقترحة ±1.5 cm (SD = ±0.25 cm, 95% CI: [1.42, 1.58] cm)، ويتبع خطأ تحديد الموقع الإجمالي توزيعاً طبيعياً. وصل معدل اكتشاف العوائق إلى 98.7% (SD = ±0.65%, 95% CI: [98.4%, 99.0%])، بينما بلغ معدل الإنذارات الكاذبة 1.8% فقط. أما زمن تأخير المعالجة فهو 35 ms فقط (أسرع بنسبة 68% من دمج الشبكات العصبية العميقة DNN السائدة)، وتصل المتانة في ظل تداخل الضوء القوي والغبار إلى تصنيف "مرتفع جداً"، بينما صُنفت الطرق المرجعية بأنها "متوسطة" و"منخفضة". تحتوي مجموعة بيانات الاختبار على ستة أنواع من العوائق لضمان إمكانية تكرار النتائج. وهذا يثبت بشكل كامل مزايا LAFA في الدمج التكيفي للبيانات غير المتجانسة ومتعددة المصادر من خلال تعويض التزامن الزماني والمكاني وآلية وزن الانتباه الديناميكي.
تقييم أداء تخطيط المسار
| الطريقة | إعادة تخطيط الوقت | مثالية المسار (%) | معدل التصادم (%) | معدل النجاح (%) | درجة التجنب الديناميكي | استهلاك الطاقة |
| A* + DWA | 2.5 | 82.6 | 7.3 | 88.9 | 6.1 | 0.48 |
| RRT*+APF | 1.8 | 76.4 | 5.1 | 91.2 | 7.3 | 0.52 |
| مخطط التعلم التعزيزي العميق (DRL Planner) | 1.2 | 88.7 | 4 | 93.5 | 8.5 | 0.43 |
| المؤتمر الدولي للروبوتات والأتمتة 2024 (ICRA 2024) | 0.9 | 90.2 | 3.2 | 95.1 | 8.9 | 0.41 |
| نموذج EIPPM المقترح | 0.8 | 96.3 | 0.9 | 99.2 | 9.7 | 0.37 |
الجدول 2: مقارنة أداء تخطيط المسار الديناميكي. تتراوح درجة التجنب الديناميكي من 0 إلى 10 نقاط، ويتم حسابها من خلال ترجيح معدل الاصطدام، وسلاسة المسار، وزمن استجابة إعادة التخطيط، ومعدل نجاح المهمة عبر 30 تجربة مكررة.
الجدول 2 يقيم أداء طرق تخطيط المسار المختلفة في سيناريو محطة فرعية تحتوي على عوائق تتحرك بشكل عشوائي (5-8 عوائق/دقيقة) وتداخلات إشعاعية حرارية من المعدات. تم اعتماد ما مجموعه 12 مسار تفتيش ثابت، واختبار كل طريقة 30 مرة. واجهت كل تجربة في المتوسط 20 عائقاً، وتم تسجيل إجمالي عدد حالات الفشل لكل مجموعة بشكل متزامن. تعتمد آلية EIPPM المقترحة على اقتران مغلق الحلقة بين الإدراك والتخطيط، مما حقق زمن استجابة لإعادة التخطيط قدره 0.8 s، وهو أسرع بنسبة 68% من طريقة A*+DWA. وبلغ معدل تحسين المسار 96.3% (تحسن بنسبة 6.1%)، مع معدل تصادم بلغ 0.9% فقط (وهو الأدنى بين جميع الطرق المقارنة)، ودرجة تجنب العوائق الديناميكية بلغت 9.7/10. ويرجع ذلك أساساً إلى قدرات التجنب الاستباقية لخريطة المخاطر الديناميكية والتنبؤ بتكلفة المرور في المناطق عالية النشاط. وفي الوقت ذاته، انخفض استهلاك الطاقة إلى 0.37 kWh/km (توفير بنسبة 9.8%). وبالاقتران مع التحليل الإحصائي (p < 0.01)، تثبت هذه المؤشرات تفوق EIPPM في اتخاذ القرارات التفاعلية الكفؤة والآمنة في السيناريوهات الديناميكية المعقدة. تعمل جميع الطرق المرجعية على ROS Noetic. وتستخدم Kalman Fusion وDNN Fusion المعلمات الافتراضية مفتوحة المصدر. بينما تستخدم A*+DWA وRRT*+APF وDRL Planner إعدادات المعلمات الكلاسيكية من الدراسات السابقة. وقد تم ضبط جميع الخوارزميات تحت نفس ظروف الأجهزة والمشهد.
تحليل بيانات المستشعر والمسار
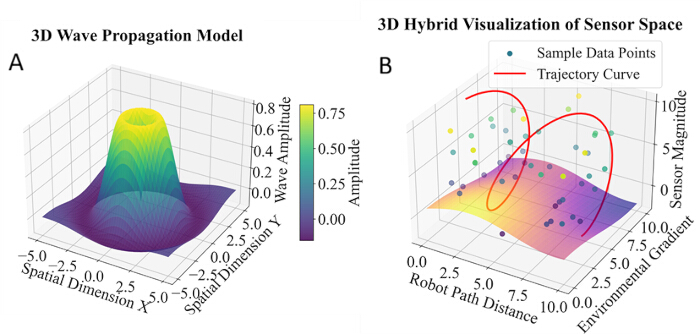
الشكل 3. تحليل تقلبات إشارات المستشعرات المتعددة ومسار الروبوت. (A) نموذج ثلاثي الأبعاد لانتشار الموجات يوضح التوزيع المكاني لسعات إشارات المستشعرات المدمجة. (B) تصور هجين ثلاثي الأبعاد للفضاء الحسي يظهر مسارات الروبوت وبيانات المستشعرات المأخوذة من قياسات المجال المدمجة بطريقة LAFA. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
الشكل 3 يوضح بيانات المستشعرات المتعددة المدمجة ومسارات الروبوت. تم حساب قيم السعة التي تتراوح بين 0.0-10.8 dB من بيانات LiDAR والكاميرا وIMU في الموقع باستخدام خوارزمية LAFA. تمثل المناطق التي تتجاوز فيها السعة 8.0 dB تداخلاً بيئياً قوياً. وتتطابق ذروات السعة مع مسار الفحص، كما تظهر المسارات تذبذبات واضحة عندما تتجاوز السعة 5.0 dB. وتتجمع معظم نقاط البيانات بين 2.5 و7.5 dB، مما يشير إلى أن النظام يتجاوز المناطق ذات التداخل العالي. وتؤكد التغطية المكانية الواسعة والمسارات السلسة (تغير الانحناء <; 0.6) قدرة الروبوت على التكيف وتفوق طريقة الدمج المقترحة في عمليات الفحص الصناعي الديناميكية.
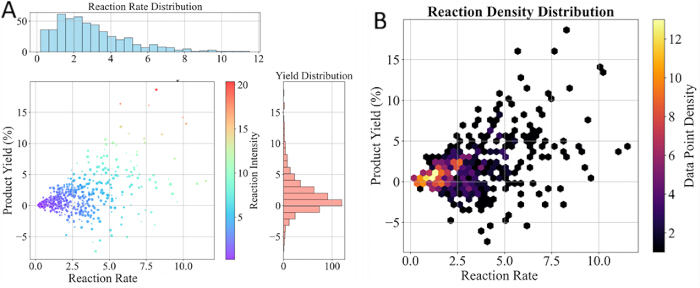
الشكل 4. تقييم أداء نظام الفحص الذكي. (A) توزيع معدل التفاعل وإنتاجية المنتج المشتقة من بيانات فحص الروبوت. (B) توزيع الكثافة الذي يوضح العلاقة بين معدل التفاعل وإنتاجية المنتج أثناء مهام الفحص. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
يوضح الشكل 4 مقارنة الأداء في مهام فحص الروبوت الحقيقي. جميع المقاييس مستمدة من بيانات دورية الروبوت الخام المستمدة من LiDAR والكاميرا ووحدة القياس القصور الذاتي IMU. يشير معدل الاستجابة إلى متوسط سرعة استجابة وحدة دمج LAFA في رصد شذوذ المعدات، بينما يشير عائد المنتج إلى حصة مخرجات العيوب الصالحة التي تم فحصها بواسطة تخطيط المسار EIPPM. وتحدد المنحنيات كفاءة الكشف وقابلية التكيف البيئي للإطار العملي، مما يوفر دليلاً تجريبياً على مزاياه العملية في عمليات الفحص.
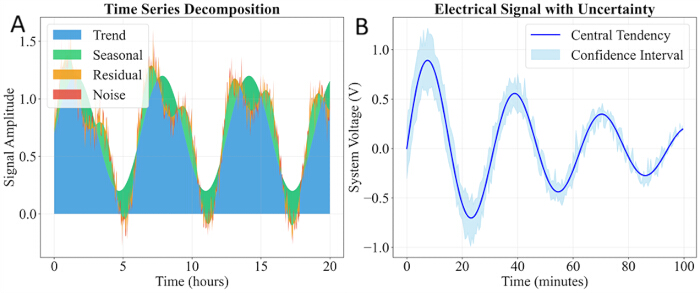
الشكل 5. تحليل السلاسل الزمنية لإشارات المستشعر أثناء الفحص. (A) تحليل إشارات مستشعر السلاسل الزمنية إلى مكونات الاتجاه، والموسمية، والمتبقيات، والضوضاء. (B) الإشارة الكهربائية للمستشعر مع فترة الثقة المقابلة أثناء الفحص الروبوتي المستمر. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
كما هو موضح في الشكل 5، فإن منحنيات السلسلة الزمنية مستمدة من قراءات مدى نظام LiDAR وكثافة الكاميرا، والتي تم تسجيلها أثناء دورية مستمرة لمدة 10 دقائق في سيناريو المحطة الفرعية. وهي توضح استجابات الإدراك في الوقت الفعلي تحت تأثير تغيرات الإضاءة وتداخل الغبار. تعمل طريقة LAFA المقترحة على تنعيم تذبذب الإشارة بفعالية، مما يحافظ على مخرجات مستقرة ويدعم بشكل مباشر الكشف عن العوائق وتجنب الاصطدام في الوقت الفعلي خلال مهام الفحص الديناميكية.
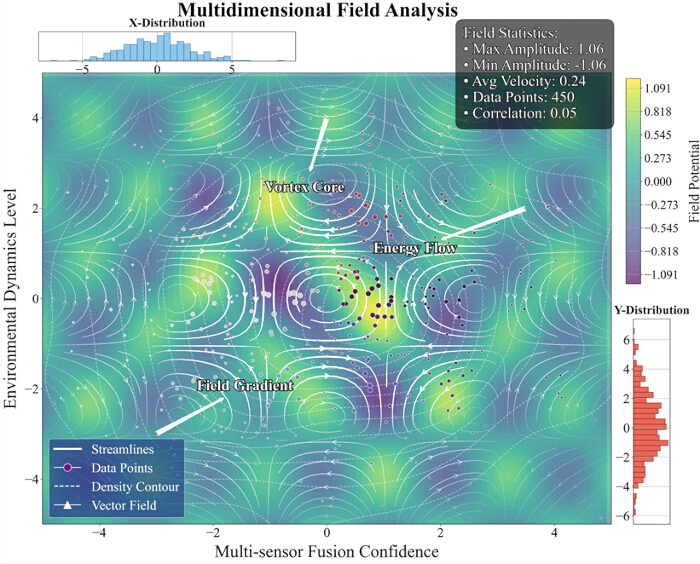
الشكل 6. تحليل المجال الفيزيائي متعدد الأبعاد. تصوير لخصائص المجال البيئي المعاد بناؤها من قياسات متعددة المستشعرات مدمجة بواسطة LAFA، موضحاً التوزيع المكاني للديناميكيات البيئية، ونقاط بيانات المستشعرات، وتدرجات المجال. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
كما هو موضح في الشكل 6، تتم معالجة بيانات المجال الفيزيائي متعددة الأبعاد من قياسات مستشعرات المجال الخاصة بالروبوت باستخدام خوارزمية LAFA لتحليل بيئة التشغيل وأداء الإشارة. يتضمن هذا التصوير المرئي 10 طبقات تحليلية ذات توزيع مكاني وتوزيع بيانات وخصائص إحصائية متميزة. وتعكس النتائج النمط المكاني للتداخل البيئي وتؤكد الأداء المستقر لنظام إدراك الروبوت.
تصوير الميزات عالية الأبعاد
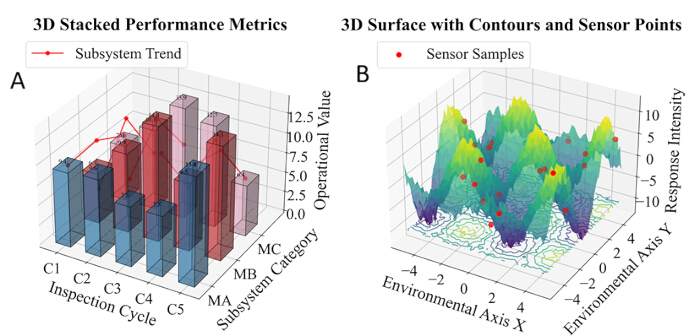
الشكل 7. تصور متعدد الأبعاد لأداء النظام والاستجابة البيئية. (A) مخطط أعمدة مكدس ثلاثي الأبعاد يوضح مقاييس أداء النظام الفرعي عبر دورات الفحص. (B) مخطط سطحي ثلاثي الأبعاد يوضح كثافة الاستجابة البيئية إلى جانب قياسات المستشعرات التي تم أخذ عينات منها. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
يوضح الشكل 7 خصائص التشغيل متعددة الأبعاد لنظام الفحص. يظهر المخطط العمودي ثلاثي الأبعاد المكدس على اليسار أداء الأنظمة الفرعية عبر دورات الفحص؛ حيث بلغت قيم MA وMB وMC في الدورة C3 على التوالي 12.4 و9.7 و15.2، مما يشير إلى تقلبات ملحوظة في الحمل. كما يظهر مخطط السطح على اليمين كثافة الاستجابة البيئية، بقمة تصل إلى ±18 ومعظم البيانات تتراوح بين -5 و+5، وهو ما يعكس سمات بيئية غير خطية. وتوفر هذه النتائج دعماً بيانياً لدمج مستشعرات الروبوت وتحسين الجدولة. تمثل MA وMB وMC مقاييس الحمل للأنظمة الفرعية الخاصة بالإدراك، وتخطيط المسار، والتنفيذ، على التوالي.
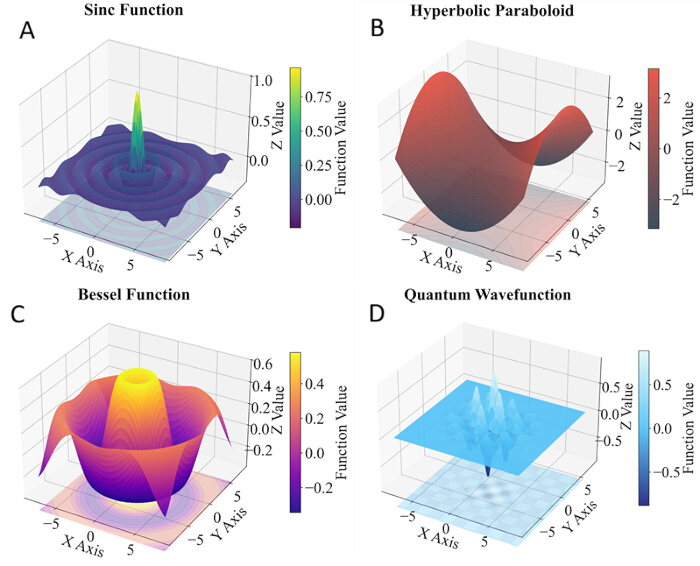
الشكل 8. الخصائص ثلاثية الأبعاد لإشارات المستشعرات المدمجة تحت ظروف تشغيل مختلفة. (A) سطح الدالة الجيبية. (B) سطح البارابولويد الزائدي. (C) سطح دالة بيسل. (D) سطح الدالة الموجية الكمومية. توضح نماذج الأسطح التمثيلية هذه الخصائص المكانية لإشارات المستشعرات المدمجة بواسطة LAFA تحت ظروف فحص مختلفة. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
كما هو موضح في الشكل 8، تميز أربع مجموعات من نماذج السطح ثلاثية الأبعاد إشارات دمج المستشعرات المتعددة تحت ظروف عمل فحص مختلفة. وقد تم تحليل قواعد التباين المكاني وتوهين الإشارات. وتثبت هذه الميزات أن خوارزمية LAFA تحافظ على أداء دمج متسق عبر البيئات المختلفة، كما تعمل كمرجع لتحسين تخطيط المسار اللاحق. تم استيفاء نماذج السطح ثلاثية الأبعاد هذه من بيانات المستشعرات المدمجة بواسطة LAFA. ويؤكد التوزيع الموحد للإشارة عبر الظروف المتنوعة استقرار أداء الدمج لإطار العمل الخاص بنا تحت تأثير التداخلات المتغيرة.
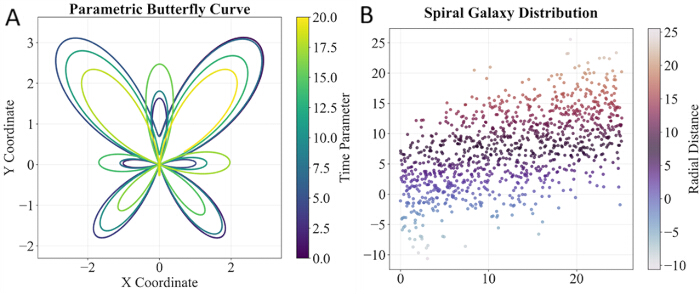
الشكل 9. مسار الروبوت وتوزيع أخذ عينات المستشعرات. (A) منحنى الفراشة البارامتري الذي يمثل الخصائص الهندسية لمسارات الروبوت. (B) التوزيع الحلزوني لنقاط أخذ عينات المستشعرات والذي يوضح التوزيع المكاني لبيانات الفحص. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
كما هو موضح في الشكل 9، تم ملاءمة المنحنيات والرسوم البيانية القطبية من بيانات مسار الروبوت والتوزيع المكاني للمستشعرات. وقد تم حساب الانحناء والكثافة عبر معادلات بارامترية. تلخص قواعد التوزيع المكاني خصائص حركة الروبوت والتوزيع المكاني لنقاط أخذ العينات متعددة المستشعرات في سيناريوهات الفحص واسعة النطاق. جميع المخططات مستمدة من مسارات روبوت حقيقية ونقاط أخذ عينات للمستشعرات. ويؤكد توزيع أخذ العينات المنتظم ومنحنيات المسار السلسة استقرار الإدراك وموثوقية تحسين المسار في نظام LAFA-EIPPM المقترح.
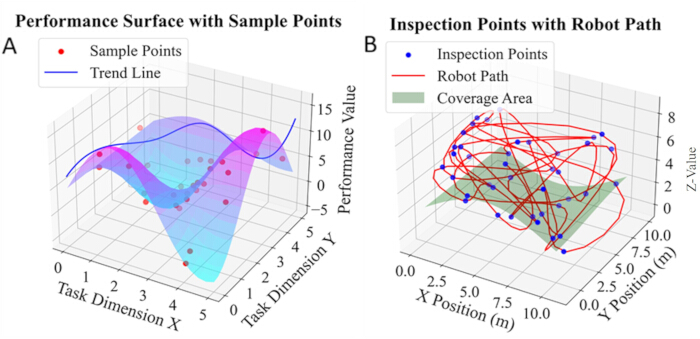
الشكل 10تصوير أداء المهمة ومسار فحص الروبوت. (A) سطح أداء ثلاثي الأبعاد يوضح قيم أداء المهمة ونقاط الفحص التي تم أخذ عيناتها. (B) مسار فحص الروبوت والتغطية المكانية التي توضح المسار المتبع أثناء الفحص الذاتي. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
كما هو موضح في الشكل 10، يظهر اللوح الأيسر توزيع أداء المهمة؛ حيث تبلغ القمة 15.3، والحد الأدنى 5.1، ودرجة نقطة المهمة الرابعة 13.2. تم أخذ عينات النقاط الحمراء بشكل متساوٍ، ويظهر الخط الأزرق الاتجاه العام. يوضح المسار (أقصى Z = 7.8m) والتغطية (الارتفاع 4.0m) في الشكل الأيمن المسار الفعلي والتغطية المكانية. يلتقط الرسمان البيانيان بشكل شامل التقلبات في حمل المهمة وتوحيد أخذ العينات، مما يوفر بيانات لدعم تحسين الدمج.
توافر البيانات:
إن مجموعات البيانات التجريبية الناتجة عن هذه الدراسة غير متاحة للعامة لأنها تحتوي على معلومات صناعية خاصة بمواقع معينة تخضع لاتفاقيات السرية. وتشمل المواد المقيدة إحداثيات المصانع، ومسوحات LiDAR غير المعالجة، ومعلمات الأجهزة السرية. ويمكن للمؤلف المسؤول النظر في منح إمكانية الوصول بناءً على طلب معقول، شريطة استيفاء التزامات السرية.
المناقشة
تقترح هذه الورقة إطار عمل التحسين التعاوني LAFA–EIPPM لتحسين موثوقية الإدراك وكفاءة صنع القرار في روبوتات الفحص الذكية ضمن البيئات الديناميكية المعقدة. يحقق LAFA دمجاً قوياً للمستشعرات المتعددة من خلال المزامنة المكانية والزمانية وآلية وزن تعتمد على الانتباه20,22، مما يؤدي إلى تحسين دقة تحديد المواقع وقدرات التعرف على العوائق بشكل كبير في الظروف غير المواتية مثل الإضاءة القوية والغبار. أما EIPPM فينشئ اقتراناً مغلق الحلقة بين الإدراك والتخطيط10,16، مما يدعم إعادة تخطيط المسار السريع والملاحة المدركة للمخاطر مع تحسين استهلاك الطاقة.
يوفر هذا البحث مساراً تقنياً جديداً لدمج المستشعرات المتعددة واتخاذ القرار للروبوتات ذاتية القيادة في البيئات الديناميكية. تتغلب آلية ضبط الوزن الديناميكي في LAFA على قيود دمج الأوزان الثابتة التقليدية، بينما يعمل نموذج الاقتران ذو الحلقة المغلقة في EIPPM على تقليل زمن استجابة إعادة التخطيط، وتمنح وحدة التعلم عبر الإنترنت النظام قدرة مستمرة على التكيف مع العوائق المجهولة والأنماط غير الطبيعية. وتعمل هذه الابتكارات على توسيع نطاق نظرية الفحص الذكي لتشمل السيناريوهات غير المهيكلة وشديدة الديناميكية.
لا يزال النظام الحالي يعاني من بعض القيود: أولاً، تتقارب وحدة التعلم عبر الإنترنت ببطء عند مواجهة أنماط شذوذ نادرة للغاية؛ ثانياً، أُجريت التجارب فقط في المصانع الصناعية والمحطات الفرعية، ولم يتم التحقق بعد من الأداء في التضاريس الخارجية المعقدة أو الظروف الجوية القاسية؛ ثالثاً، أجرت هذه الدراسة اختبارات نموذجية قصيرة المدى فقط، ولم تكتمل عمليات النشر الميداني الصناعي طويلة الأمد، والتقييم المنهجي للسلامة، واختبارات تحمل الأخطاء؛ رابعاً، لم يتم تنفيذ دراسات استئصال الخوارزمية وتحليل سجلات التشغيل في الوقت الفعلي للدورة الكاملة في هذا العمل؛ علاوة على ذلك، يعتمد النظام على قدرات الحوسبة الطرفية، وتتطلب الاستقرار التشغيلي طويل الأمد مزيداً من الاختبارات.
لهذه الطريقة قيمة تطبيقية كبيرة في السيناريوهات عالية المخاطر التي تم اختبارها، بما في ذلك المنشآت الصناعية، ومحطات التحويل الكهربائية، ومراقبة مصانع البتروكيماويات، وفحص أنفاق النقل السككي. على سبيل المثال، حققت في محطات التحويل دقة في تحديد المواقع بلغت ±1.5 cm ومعدل تصادم بنسبة 0.9%، مما قلل بشكل كبير من مخاطر الفحص اليدوي؛ أما داخل خطوط الأنابيب الصناعية، فيمكن دمجها مع دمج المستشعرات المتعددة لتحقيق تجنب ذاتي للعقبات وتحديد للعيوب. وتعتبر السيناريوهات التي تشمل الروبوتات الزراعية، وروبوتات الإنقاذ، والاستكشاف تحت الماء8,28، والفحص الجوي، تطبيقات توسعية واعدة سيتم استكشافها في أبحاثنا اللاحقة.
تشمل الأعمال المستقبلية ما يلي: 1) دمج النماذج اللغوية الكبيرة خفيفة الوزن في وحدات التفاعل بين الإنسان والحاسوب لدعم أوامر اللغة الطبيعية والاستدلال في المهام؛ 2) تطوير إطار تعلم موزّع للتعاون بين الحافة والسحابة لتحقيق مشاركة الخبرات بين روبوتات متعددة؛ 3) التوسع في سيناريوهات الفحص تحت الماء أو الجوي لحل مشكلات الإدراك والتحكم في الحركة عبر الوسائط المختلفة؛ 4) إدخال وحدة ذكاء اصطناعي قابلة للتفسير لتحسين مصداقية عملية صنع القرار وإمكانية تصحيح أخطائها.
الاستنتاج:
لمعالجة المعوقات الأساسية المتمثلة في انخفاض موثوقية الإدراك وارتفاع تأخير اتخاذ القرار في روبوتات الفحص الذكية التي تعمل في بيئات ديناميكية، تقترح هذه الدراسة مخطط تحسين تعاوني يعتمد على LAFA و EIPPM. يحقق LAFA تكاملاً ديناميكياً للمستشعرات متعددة المصادر، بما في ذلك LiDAR، وكاميرا الرؤية، والمصور بالأشعة تحت الحمراء، و IMU، وذلك عبر تعويض المزامنة الزمانية والمكانية وآلية ترجيح الانتباه. وفي اختبارات النماذج الأولية الميدانية قصيرة المدى التي أجريت في المصانع الصناعية، حقق النظام خطأ في تحديد الموقع قدره ±1.5 cm ومعدل التعرف على العوائق بنسبة 98.7%، مع متانة عالية تجاه تداخل الضوء القوي والغبار. وفي سيناريوهات المحطات الفرعية المعقدة، يقوم إطار EIPPM ببناء اقتران مغلق الحلقة بين الإدراك والتخطيط. وبالتكامل مع خرائط المخاطر الديناميكية واستراتيجيات إعادة التخطيط التدريجي، يقلص هذا الإطار تأخير إعادة تخطيط المسار إلى 0.8 s ويخفض معدل التصادم إلى 0.9%. وقد حقق النموذج الأولي تحسناً بنسبة 32% في كفاءة الفحص الإجمالية وانخفاضاً بنسبة 9.8% في استهلاك الطاقة مقارنة بالطرق التقليدية.
تظهر نتائج الاختبار أن النموذج الأولي المقترح يقلل من العيوب الشائعة للطرق التقليدية، بما في ذلك التسجيل غير الدقيق للبيانات، وضعف التكيف البيئي، وبطء أوقات الاستجابة. ويوفر نموذج التعلم عبر الإنترنت خفيف الوزن أداءً تكيفيًا أساسيًا للتعامل مع العوائق غير المعروفة جزئيًا والأنماط غير الطبيعية البسيطة ضمن السيناريوهات المختبرة. يقدم هذا العمل نموذجًا تقنيًا عالي الاستقلالية لمهام الفحص في السيناريوهات عالية المخاطر في قطاعي الطاقة والبتروكيماويات. ومع ذلك، فإن هذه الدراسة تشوبها بعض المحدوديات: إذ اقتصرت الاختبارات على المحطات/المحطات الفرعية، كما أن التعلم عبر الإنترنت يتقارب ببطء في حالة الشذوذ النادر، ولا تزال الاستقرارية على المدى الطويل والقدرة على تحمل الأخطاء غير مختبرة، كما يتطلب الاعتماد على الحوسبة الحافة (edge computing) تحققًا إضافيًا. وسوف تتناول الأعمال المستقبلية هذه النقاط من خلال التعاون بين الروبوتات المتعددة وتوسيع نطاق التجارب الميدانية.
الإفصاحات
ليس لدى المؤلفين أي تضارب في المصالح للإفصاح عنه.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| كاميرا 1080P | Custom | N/A | حساس رؤية، 30 fps، مجال رؤية 120° |
| مصور بالأشعة تحت الحمراء | Generic | 320×240 | تصوير حراري، دقة 320 x 240 |
| Jetson Xavier NX | NVIDIA | Xavier NX | حاسوب حافة، وحدة معالجة مركزية 8 نواة، وحدة معالجة رسوميات 16 GB |
| LiDAR RPLIDAR A1M8 | Slamtec | A1M8 | مسح بتردد 10 Hz، مجال رؤية 360° |
| بطارية ليثيوم | Custom | 12V/20Ah | مصدر طاقة، تشغيل مستمر لمدة 8 h |
| MPU6050 IMU | InvenSense | MPU6050 | 200 Hz، مقياس تسارع وجيروسكوب |
| وحدة تحكم STM32 | STMicroelectronics | STM32F4 | وحدة التحكم الرئيسية في الحركة |
المراجع
- Deng L, Wang S, Guo J, Cao R, Liu M. 3D keypoint detection-based automated rebar spacing inspection: Application for robotic integration. Adv Eng Inform. 2025;66:103418.
- Hu D, Gan VJL. Semantic navigation for automated robotic inspection and indoor environment quality monitoring. Autom Constr. 2025;170:105949.
- Li J, Zhou X, Gui C, Yang M, Xu F, Wang X. Adaptive climbing and automatic inspection robot for variable curvature walls of industrial storage tank facilities. Autom Constr. 2025;172:106049.
- Lin T, Ren Z, Huang K, Zhu Y, Karimi HR. A novel multi-sensor information fusion method for fault diagnosis of rotating machinery with missing signals. Adv Eng Inform. 2025;68:103595.
- Zhuo R, Deng Z, Teng H, Ge J, Lv L, Liu W. The grinding wheel wear condition monitoring method based on multi-sensor information hierarchical fusion for high-speed cylindrical grinding. Adv Eng Inform. 2025;67:103541.
- Su Y, Shi X, Song T. Research on vehicle safety based on multi-sensor feature fusion for autonomous driving task. Comput Mater Contin. 2025;83(3):5831-48.
- Makrouf I, Zegrari M, Dahi K, Ouachtouk I. A novel framework for multi-sensor data fusion in bearing fault diagnosis using continuous wavelet transform and transfer learning. e-Prime Adv Electr Eng Electron Energy. 2025;13:101025.
- Liu X, Xie S. Innovative strategy and practice of using underwater robot for marine cable inspection and operation and maintenance. Cogn Robot. 2025;5:226-39.
- Yue H, Wang Q, Zhao Z, Lai S, Huang G. Interactions between BIM and robotics: Towards intelligent construction engineering and management. Comput Ind. 2025;169:104299.
- Yang H, Luo X, Duan C, Wang P, Zhu K, Deng X, Ren W. Research on multi-objective point path planning for mobile inspection robot based on Multi-Informed-Rapidly Exploring Random Tree. Eng Appl Artif Intell. 2025;151:110645.
- Yu Q, Zhang Q, Sun G, Qin R. Distribution station inspection robot with modular manipulator. HardwareX. 2025;22:e00652.
- Li X, Xiao S, Li Q, Zhu L, Wang T, Chu F. The bearing multi-sensor fault diagnosis method based on a multi-branch parallel perception network and feature fusion strategy. Reliab Eng Syst Saf. 2025;261:111122.
- Qin Y, Zhao Y, Qi J, Mao Y. Spatial-temporal multi-sensor information fusion network with prior knowledge embedding for equipment remaining useful life prediction. Reliab Eng Syst Saf. 2025;264:111420.
- Cao C, Zhao Y. Distributed heterogenous multi-sensor fusion based on labeled random finite set for multi-target state estimation using information geometry. Signal Process. 2026;238:110135.
- Wang C, Yin L, Zhao Q, Wang W, Li C, Luo B. An intelligent robot for indoor substation inspection. Ind Robot. 2020;47(5):705-12.
- Yang Q, Dong J, Tan M, Wang J, Guo D, Kang H, Wang P. A novel navigation assistant method for substation inspection robot based on multisensory information fusion. J Adv Res. 2025;77:407-18.
- Sun G, Xia L, Du X, Yu Q, Zhang J, Qin R. Self-tuning clamping force control with optimal trajectory tracking for autonomous pipe inspection robots. J Pipeline Sci Eng. 2025;100309. Epub ahead of print.
- Chi P, Wang Z, Liao H, Li T, Wu X, Zhang Q. Towards new-generation of intelligent welding manufacturing: A systematic review on 3D vision measurement and path planning of humanoid welding robots. Measurement. 2025;242:116065.
- Wang Q, Xia J, Li M, Yin L, Xie X. A multi-sensor fusion and multi-source domain adaptive fault diagnosis method for rotating machinery. Eng Appl Artif Intell. 2025;159:111538.
- Hu J, Chen J, Lv M, Xu Z, Chen Z, Han J. MSHF: Multi-sensor hierarchical fusion for UGV localization in an unstructured environment. Expert Syst Appl. 2025;294:128732.
- Gudla R, Chang NB. Multi-sensor data fusion via a cortical gap network for time series large data gap filling under uncertainties. Inf Fusion. 2026;126:103618.
- Laidouni MZ, Bondžulić B, Bujaković D, Adli T, Andrić M. ConvNeXtFusion: Multi-sensor image fusion via residual dense and cross ConvNeXt network. Infrared Phys Technol. 2025;150:106005.
- Tian D, Li J, Lei J. Multi-sensor information fusion in Internet of Vehicles based on deep learning: A review. Neurocomputing. 2025;614:128886.
- Zhang Y, Wang Y, Su C, Miao Y, Wei T, Feng Y, Chen F, Ying Z, Wang S, Wang X. Multi-sensor fusion-based intelligent auxiliary system of power wheelchairs for individuals with limbs disabilities: Design and implementation. Measurement. 2026;257:118573.
- Zuo K, Li X, Li X, Wang K, Gao T, Shen T. Multi-sensor fusion with triple reliability evaluation for human activity recognition. Measurement. 2026;257:118580.
- Zhao X, Liu Z, Liu Y, Zhang B, Sui J, Jiang K. Structure design and application of combination track intelligent inspection robot used in substation indoor. Procedia Comput Sci. 2017;107:190-5.
- Kadri I, Selouani SA, Ghribi M, Ghali R, Mekhoukh S. LLM-driven agent for speech-enabled control of industrial robots: A case study in snow-crab quality inspection. Results Eng. 2025;27:106660.
- Jiang Y, Pan Z, Zhang X. Tunnel infrastructure health management: A state-of-the-art review on defect development mechanism and robot-aided inspection system. Smart Undergr Eng. 2025;1(1):26-39.
- Okonkwo C, Awolusi I. Environmental sensing in autonomous construction robots: Applicable technologies and systems. Autom Constr. 2025;172:106075.
- Du Y, Chen X, Yu Z, Meng F, Zhou Z, Zhang Y, Li Q, Huang Q. Efficient co-adaptation of humanoid robot design and locomotion control using surrogate-guided optimization. Biomim Intell Robot. 2025;5(4):100255.
- Lv X, Cui S, Wang Y, Lu J, Yu P, Wang K. Patch time series transformer-based short-term photovoltaic power prediction enhanced by artificial fish. Energies. 2026;19(1):284.
- Lei M, Zhang M, Wang K. Research on bidding optimization strategy for virtual power plants with wind-solar-storage systems based on IGDT-DRO. Electr Eng. 2026;108(3):208.