تقدم هذه الدراسة إطار عمل لتوأم رقمي مدرك للتحكم من أجل مراقبة وتحسين أنظمة النفط والغاز باستخدام تعلم الآلة والنماذج المستنيرة بالفيزياء، وقد تم تقييمه بناءً على مجموعات بيانات محاكاة ومرجعية.
يتطلب اشتراك JoVE لعرض هذا المحتوى. تسجيل الدخول أو ابدأ نسخة تجريبية مجانية
مقالة بحثية
تطوير إطار عمل لتوأم رقمي مدرك للتحكم من أجل المراقبة والتحسين في الوقت الفعلي لأنظمة إنتاج النفط والغاز
في هذه المقالة
ملخص
الملخص
تُقترح في هذه الورقة إطارات عمل للتوأم الرقمي المدرك للتحكم من أجل تتبع وتحسين أنظمة إنتاج النفط والغاز. تدمج هذه الطريقة بين الشبكات العصبية الرسومية المكانية الزمانية، واستيعاب البيانات بنظام neural 4D-Var، والتحكم القائم على التعلم المعزز، والمؤثرات العصبية المستنيرة بالفيزياء (FNO ونموذج Neural operator). وقد استُخدمت مجموعات بيانات لأنظمة سيبرانية فيزيائية مرجعية (SWaT و WADI) ومجموعة بيانات محاكاة للنفط والغاز لتقييم إطار العمل. تُظهر النتائج، التي تم تأكيدها من خلال عدة تشغيلات مستقلة باستخدام مقاييس متوسطة، أداءً مُحسناً في تقدير الحالة، وكشف الشذوذ، وتحسين التحكم. ومع ذلك، يقتصر التقييم على مجموعات البيانات المرجعية والمحاكاة؛ مما يتطلب مزيداً من التحقق باستخدام بيانات صناعية فعلية للتأكد من إمكانية التطبيق العملي.
المقدمة
زادت الحاجة إلى شبكات نقل آمنة وفعالة للنفط والغاز نتيجة تزايد الطلب العالمي على الطاقة. ومع ذلك، فإن الحفاظ على موثوقية خطوط الأنابيب يواجه عوائق شديدة بسبب تدهور البنية التحتية وتزايد تعقيد الأنظمة. وفي هذا الصدد، جذبت تكنولوجيا التوأم الرقمي (DT) الاهتمام كاستراتيجية لإدارة دورة الحياة قائمة على البيانات، تتيح تقييم المخاطر، والصيانة التنبؤية، وتحسين الأنظمة في البيئات الصناعية1,2,3,4,5. وقد أدى التحول الرقمي في الأنظمة الصناعية، بانتقاله من الصيانة التفاعلية إلى اتخاذ القرارات الذكية القائمة على البيانات، إلى تعزيز الكشف عن الشذوذ والتنبؤ بالأعطال وموثوقية النظام6,7,8. وكانت تطبيقات التوأم الرقمي في تحسين العمليات، والصيانة التنبؤية، والتصنيع الذكي موضوعاً للعديد من الأبحاث؛ فعلى سبيل المثال، اقتُرحت نماذج قائمة على التوأم الرقمي للتحليل التنبؤي للأعطال10 وتقييم الأداء البيئي11، وتحسين الإنتاج القائم على التعلم العميق. كما استُخدمت التوائم الرقمية في صناعة النفط والغاز لتحسين المراقبة وتحديد الشذوذ من خلال نمذجة النظام، وتقييم الأداء، وتكامل بيانات المستشعرات المتعددة12,13,14,15.
على الرغم من هذه التطورات، تركز غالبية تقنيات التوأم الرقمي (DT) الحالية على ميزات منفصلة مثل المراقبة أو النمذجة أو الكشف عن الشذوذ، مع تكامل محدود للمزامنة والتحكم في الوقت الفعلي. تفتقر العديد من الأنظمة إلى التفاعل ثنائي الاتجاه وقدرات التعلم التكيفي، حيث تعمل كظلال رقمية ذات تدفق بيانات أحادي الاتجاه. ويكتسب هذا القصور أهمية خاصة في أنظمة النفط والغاز، حيث تتطلب الظروف الديناميكية وأنماط الأعطال المعقدة تعلماً وتحكماً مستمرين. علاوة على ذلك، فإن تقنيات الأنظمة السيبرانية الفيزيائية الحالية، والتي تقتصر في الغالب على التحليل غير المتصل بالإنترنت16، لا تدعم التحكم في الحلقة المغلقة في الوقت الفعلي في العمليات الصناعية المعقدة. وبالإضافة إلى ذلك، تعتمد النهج الحالية في وصف تفاعلات المستشعرات الموزعة بشكل أساسي على تقنيات التعلم الآلي والترشيح التقليدية، مع استخدام ضئيل للنماذج المتقدمة مثل الشبكات العصبية الرسومية المكانية والزمانية. كما يوجد نقص في الأبحاث المتعلقة باستخدام تقنيات تعلم المشغل (operator learning) لالتقاط الديناميكيات الفيزيائية غير الخطية، لا سيما في أنظمة إنتاج النفط والغاز17. ونتيجة لذلك، تعجز أنظمة التوأم الرقمي الموجودة عن دمج استيعاب البيانات في الوقت الفعلي والتحكم التكيفي أثناء نمذجة الارتباطات المكانية والزمانية المعقدة.
نظراً لأنها تحاكي إعدادات التحكم الصناعية، تُستخدم مجموعات البيانات المرجعية مثل SWaT وWADI بشكل متكرر للتحقق من صحة التقنيات القائمة على التوأمة الرقمية (DT) في الأنظمة السيبرانية الفيزيائية18. بالإضافة إلى ذلك، توفر التوائم الرقمية فوائد أكثر عمومية، مثل زيادة الإنتاجية، وتبادل أفضل للمعرفة، ونقل آمن للبيانات طوال العمليات الصناعية19,20. ويتم الاعتراف بشكل متزايد بإمكانياتها في إدارة السلامة، والمراقبة في الوقت الفعلي، والأتمتة الصناعية، لا سيما في الصناعات عالية المخاطر مثل النفط والغاز21,22,23. ومع ذلك، لا تزال هناك حاجة إلى حلول أكثر اكتمالاً وتكاملاً تدمج قدرات النمذجة والمراقبة والتحكم من أجل النشر العملي. وقد أرست دراسات التقييم، مثل تلك المذكورة في24,25، الأساس من خلال توضيح استخدامات وفوائد التوائم الرقمية في تحسين كفاءة العمليات وطريقة اتخاذ القرارات. يوضح الجدول 1 مقارنة بين الطرق الحالية المتعلقة بتصنيع النفط والغاز وإدارة التحكم26,27,28,29. ونظراً للمخاطر التشغيلية العالية والديناميكيات المعقدة لأنظمة إنتاج النفط والغاز، غالباً ما تكون طرق الصيانة التقليدية غير كافية لتحديد الشذوذ والاستجابة له بشكل سريع30,31,32,33. وعلى الرغم من تحسن إدارة السلامة والمراقبة عن بُعد في الآونة الأخيرة، لا تزال هناك حاجة إلى أنظمة ذكية يمكنها الاستشعار والتعلم والتحكم بشكل مستمر في الوقت الفعلي.
تقترح هذه الورقة بنية توأم رقمي مدركة للتحكم تجمع بين الشبكات العصبية الرسومية المكانية والزمانية، وتمثيل البيانات Neural 4D-Var، والمؤثرات العصبية المستنيرة بالفيزياء، والتحكم القائم على التعلم التعزيزي للتغلب على هذه الصعوبات. يؤسس النظام المقترح مسار عمل موحد لجمع البيانات، وتقدير الحالة، وكشف الشذوذ، وتحسين التحكم. وبينما تقوم الشبكات العصبية الرسومية المكانية والزمانية بتسجيل التفاعلات بين المستشعرات الموزعة، تُستخدم المؤثرات العصبية المستنيرة بالفيزياء، مثل Fourier Neural Operator وDeep Operator Network (Neural operator model)، لتمثيل ديناميكيات النظام غير الخطية والمعقدة. ويتيح التعلم التعزيزي تحكماً تكيفياً مغلق الحلقة، بينما يعمل تمثيل البيانات العصبي على تحسين دقة تقدير الحالة. وقد تم إثبات قابلية تعميم الطريقة المقترحة عبر البيئات الصناعية من خلال تقييمها باستخدام مجموعات بيانات أنظمة سيبرانية فيزيائية مرجعية (SWaT وWADI) وبيانات محاكاة للنفط والغاز. يتغلب هذا العمل على أوجه القصور الرئيسية في أنظمة التوأم الرقمي الحالية ويقدم حلاً قابلاً للتوسع والتكيف للمراقبة والتحسين في الوقت الفعلي في أنظمة إنتاج النفط والغاز من خلال دمج النمذجة والتعلم والتحكم في إطار عمل موحد.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
البروتوكول
لا تتضمن هذه الدراسة أي مشاركين بشريين أو حيوانات تجارب. وتعد مجموعات البيانات المستخدمة (SWaT و WADI) مجموعات بيانات مرجعية متاحة للعموم، ولا تتضمن أي بيانات حساسة أو شخصية.
يؤسس النهج المقترح توأماً رقمياً واعياً بالتحكم، مما يتيح دمج خوارزميات التعلم العميق المتطورة، واستيعاب البيانات، والتقييم والتحسين المستمرين لأنظمة استخراج النفط والغاز وعمليات التحكم فيها. أولاً، يتم جمع بيانات أجهزة الاستشعار متعددة الوسائط في الوقت الفعلي من البنية التحتية للإنتاج الموزعة جغرافياً، ونمذجتها باستخدام هيكل رسومي (graph structure) يحدد الاتصال والتفاعلات بين مكونات الإنتاج. بعد ذلك، يتم توظيف المؤثرات العصبية المستنيرة بالفيزياء (physics-informed neural operators) لبناء تقريبات على مستوى المؤثر للمعادلات الحاكمة لتدفق متعدد الأطوار غير خطي، مما يسهل عملية المحاكاة القابلة للتوسع داخل التوأم الرقمي. وقد استُخدم مصطلح "نموذج المؤثر العصبي" (Neural operator model) في هذا البحث للإشارة إلى الشبكة العميقة للمؤثرات (Deep Operator Network). ومن أجل دمج التبعيات المكانية والزمانية بين أصول الإنتاج الموزعة جغرافياً، يتم تدريب الشبكات العصبية الرسومية المكانية والزمانية ضمن التمثيلات المستنيرة بالفيزياء. كما يُطبق نهج قابل للتفاضل لاستيعاب البيانات باستخدام neural 4DVAR للحفاظ على اتساق ومزامنة تنبؤات محاكاة التوأم الرقمي مع بيانات المراقبة في الوقت الفعلي، حتى في ظل وجود قياسات مشوشة وغير منتظمة مكانياً. وفوق التوأم الرقمي المتزامن في الوقت الفعلي، يتم تدريب أداة تحسين تعتمد على التعلم المعزز للتحكم في الوقت الفعلي. وأخيراً، يظل التوأم الرقمي مجهزاً للتحديث المستمر للنماذج وقابلية التكيف في التوسع على مدى فترة زمنية طويلة بناءً على التحديثات المستمرة من القياسات الجديدة المتاحة.
تعزز بنية التوأم الرقمي المقترحة بنية التوأم الرقمي التقليدية من خلال إضافة الذكاء، والقابلية للتكيف، والوعي بالتحكم إليها. يتكون المسار الكامل من أربع وحدات: (1) الحصول على البيانات/بناء المخطط، (2) تقدير الحالة عن طريق المشغلات العصبية وST-GNN، (3) كشف الشذوذ عن طريق التحليل القائم على المتبقي، و(4) التحكم القائم على التعلم التعزيزي.
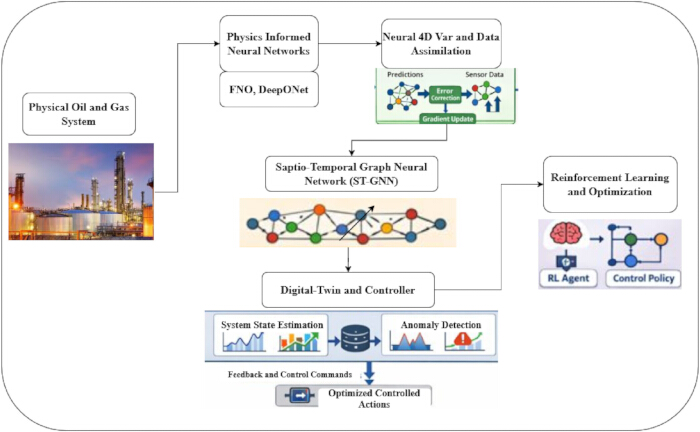
الشكل 1: بنية التوأم الرقمي الشاملة المدركة للتحكم. تم دمج كل من اكتشاف الشذوذ، والشبكات العصبية الرسومية المكانية والزمانية، ومزامنة neural 4D-Var، والمؤثرات العصبية المستنيرة بالفيزياء، والتحكم في الحلقة المغلقة القائم على التعلم التعزيزي لأنظمة إنتاج النفط والغاز في نموذج التوأم الرقمي المقترح المدرك للتحكم. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
الشكل 1 يمثل العملية الوظيفية لتوأم رقمي مدرك للتحكم في إنتاج النفط والغاز كنظام سيبراني-فيزيائي مغلق الحلقة. تبدأ العملية الوظيفية على مستوى نظام إنتاج النفط والغاز، حيث تقوم مستشعرات مختلفة موزعة على الآبار وخطوط الأنابيب والصمامات ووحدات المعالجة بالتقاط بيانات الضغط ومعدل التدفق ودرجة الحرارة وعناصر التحكم في لحظة زمنية معينة. تلتقط المستشعرات المختلفة البيانات بتنسيقات متنوعة، ثم تُرسل هذه البيانات إلى التوأم الرقمي، مما يشكل أساس الوعي التنظيمي في تلك اللحظة.
تتضمن المنهجية المقترحة الخطوات التالية:
جمع البيانات
يتم جمع معلومات فورية من المستشعرات بخصوص الضغط، ومعدل التدفق، ودرجة الحرارة، ومدخلات التحكم من بيئات إنتاج النفط والغاز. كما تُستخدم مجموعات بيانات مرجعية أخرى متاحة مثل SWAT وWADI لضمان قدرات المتانة والتعميم. ولضمان إمكانية التكرار، يتم تحديد كل خطوة من المنهجية المقترحة باستخدام تفاصيل تقنية.
[يرجى الرجوع إلى الملف التكميلي (S1) لمعرفة كيفية إنشاء مجموعة البيانات والمحاكاة.]
تُستخدم مجموعتا بيانات مرجعيتان عامتان لأنظمة التحكم الصناعية من المجال البحثي الخاص بأنظمة التحكم الصناعية لإثبات قدرة التوأم الرقمي المفاهيمي في التعامل مع البيانات السلاسل الزمنية المعقدة وعالية الأبعاد، بالإضافة إلى الأحداث غير الاعتيادية، وهما: مجموعة بيانات معالجة المياه الآمنة (SWaT)، ومجموعة بيانات توزيع المياه (WADI) المرجعية34. وقد اشتُقت كلتا المجموعتين من منصات اختبار سيبرانية فيزيائية واقعية، وتتضمنان بيانات تشغيل متعددة المتغيرات للمستشعرات والمشغلات الميكانيكية لكل من السيناريوهات الطبيعية وسيناريوهات الشذوذ/الهجمات التي تم تفعيلها في هذه الأنظمة. ومن خلال استخدام مجموعتي بيانات SWaT وWADI، يمكن إجراء اختبارات عابرة للمجالات وإثبات إمكانية التعميم بما يتجاوز منصات الاختبار السيبرانية الفيزيائية إلى أنظمة صناعية موزعة أوسع ذات تبعيات مرتبطة بالموقع والزمن. ويظهر وصف مجموعة البيانات في الجدول 2.
يستخدم البحث المقترح ثلاث مجموعات بيانات مختلفة للتقييم الشامل لمنهجية التوأم الرقمي المطورة والموضحة في الجدول 2. تتكون مجموعة البيانات الأساسية من بيانات محاكاة تتعلق بالتنظيم الإنتاجي في تصنيع النفط والغاز، وتهدف إلى إعادة إنتاج قياسات تشغيلية حقيقية استشعرها النظام، بالإضافة إلى ظروف التحكم و/أو حالات الأعطال. علاوة على ذلك، تم تقديم مجموعة بيانات معالجة المياه الآمنة (SWaT) كمثال لنظام فيزيائي مصغر، حيث تضم قياسات من 51 مستشعراً ومشغلاً ميكانيكياً على مدار حوالي 11 يوماً، بما في ذلك كل من الشذوذات والهجمات العادية والمفتعلة. وتُعتبر مجموعة البيانات هذه على نطاق واسع كمعيار قياسي للبحث. أما المجموعة الأخرى فهي مجموعة بيانات توزيع المياه (WADI)، والتي تلتقط قياساتها سلوك نظام توزيع المياه المصغر الذي يضم حوالي 123 متغيراً على مدار 16 يوماً، بما في ذلك هجمات مختلفة وظروف تشغيل عادية. تحتوي مجموعة البيانات هذه على ما مجموعه 15 هجوماً مختلفاً. وتتمحور مجموعتا البيانات المذكورتان أعلاه بشكل أساسي حول سلاسل عالية الأبعاد عبر الزمن وعلاقات مكانية كما هو الحال في أنظمة التحكم الصناعية.
المعالجة المسبقة للبيانات
قبل تدريب النموذج، تخضع جميع مجموعات البيانات لإجراءات معالجة أولية دقيقة لضمان جودة البيانات واتساقها وقابلية تكرارها. وتتضمن إجراءات المعالجة الأولية إدارة القيم المفقودة، وترشيح الضوضاء، والتطبيع، وتوسيع الميزات. وقد تم وصف مسار المعالجة الأولية التفصيلي في الملف التكميلي (S2).
بناء مخطط النظام
في المنهجية المقترحة، يتم تمثيل نظام الإنتاج المادي للنفط والغاز في شكل رسم بياني، والذي يعمل كبنية رياضية لوصف الارتباطات المكانية بين الأصول جنباً إلى جنب مع ديناميكيات حالة النظام بمرور الوقت (راجع الملف التكميلي (S3) للاطلاع على صيغ بناء الرسم البياني للنظام).
تعلم الفيزياء باستخدام المؤثرات العصبية
للتمثيل الصحيح للخصائص غير الخطية ومتعددة الأبعاد لأنظمة التدفق متعدد الأطوار، يستخدم النهج المقترح مؤثرات مستنيرة فيزيائياً في شكل مؤثرات فوريه العصبية (FNO) ونموذج المؤثر العصبي. وبخلاف الطريقة التقليدية لتمثيل الشبكات العصبية كتعيينات نقطية، يسمح مفهوم المؤثرات بالتعميم فيما يتعلق بشروط حدودية مختلفة. وتجعل هذه الميزة هذه الطريقة أكثر ملاءمة لأنظمة التدفق متعدد الأطوار المستخدمة في إنتاج النفط والغاز نظراً لأن الظواهر الفيزيائية تحدث بشكل مستمر. يرجى الرجوع إلى الملف التكميلي (S4) للاطلاع على المعادلات الرياضية للمؤثرات العصبية.
لمزيد من التقييم لصلاحية المشغلات العصبية المستنيرة بالفيزياء، أُجريت تجارب إضافية لتقييم قدرتها على تقريب تعيينات المشغلات غير الخطية في ظل حالات تدفق ومدخلات تحكم مختلفة. وتظهر النتائج أن المشغلات يمكنها تقريب تعيين المشغل غير الخطي بدقة، مما يثبت قدرة المشغلات على نمذجة ديناميكيات النظام بدقة، خاصة في ظل الأبعاد العالية، وبتكلفة حوسبية أقل من الحلول الأخرى. كما أُجري تقييم كمي لدقة تعلم المشغل باستخدام متوسط مربع الخطأ بين حالات النظام المتوقعة والمحاكاة، مما أظهر أداء تقريب متسق عبر ظروف التدفق المختلفة.
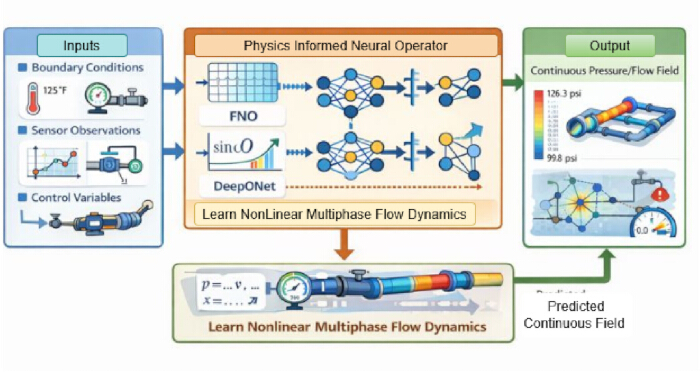
الشكل 2: سير عمل إطار المؤثر العصبي المستنير بالفيزياء. يوضح مثال لسير عمل المؤثر العصبي المستنير بالفيزياء كيفية استخدام مدخلات التحكم، وبيانات المستشعرات، والشروط الحدية لتعلم ديناميكيات التدفق متعدد الأطوار غير الخطي وإنتاج تنبؤات سريعة للنظام على مستوى المؤثر. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
في عملية عمل PINO الموضحة في الشكل 2، تتم عملية تعلم التدفقات متعددة الأطوار غير الخطية والمعقدة فيزيائياً في عمليات النفط والغاز بشكل مستمر. يبدأ ذلك عند طبقة الإدخال حيث يستقبل النموذج بيانات غير متجانسة حول النظام المتطور فيزيائياً. يأخذ هذا الإدخال شكل شروط حدودية، تتراوح بين الضغط ودرجة الحرارة والسرعة، بالإضافة إلى بيانات لحظية من أجهزة الاستشعار الموزعة داخل نظام النفط والغاز، فضلاً عن متغيرات التحكم مثل فتح الصمامات، أو سرعة المضخات، أو فتح الخوانق. تحدد كل هذه المدخلات تشغيل النظام المتطور فيزيائياً.
المكون الرئيسي ضمن سير العمل هو PINO، والذي يتم تحقيقه من خلال FNO ونموذج Neural operator. وتختلف الطريقة المقترحة وتتميز في كونها تستخدم المشغلات العصبية (neural operators) لتعلم المشغلات بين فضاءات الدوال، على عكس الشبكات العصبية التقليدية التي تميل إلى التركيز على التعيين النقطي (pointwise mapping) بين المدخلات والمخرجات. وعلى هذا المستوى، يستطيع FNO التقاط العلاقات المكانية العالمية باستخدام نطاق فوريه (Fourier domain)، بينما يستطيع نموذج Neural operator تعلم تمثيلات المشغل باستخدام كل من شبكات الفرع (branch networks) وشبكات الجذع (trunk networks). ويتم توجيه النموذج المتعلم بواسطة قيود فيزيائية لضمان أن الديناميكيات المتوقعة تسلك السلوك المأمول في التدفق متعدد الأطوار. وتأخذ نتيجة المشغل العصبي شكل حل المجال المستمر للمتغيرات الفيزيائية الهامة مثل الضغط، ومعدلات التدفق، وتوزيع الأطوار لشبكة الإنتاج بأكملها. علاوة على ذلك، تكون قيم المخرجات دقيقة للمجال بأكمله، بما في ذلك الآبار وخطوط الأنابيب والوحدات المتصلة الأخرى، بدلاً من قياسها في نقاط محددة مثل المستشعرات. وبهذه الطريقة، يوفر مخرج المشغل العصبي القدرة على إنتاج محاكاة عالية الدقة بسرعة، والتي يمكنها تقريب حل المعادلات التفاضلية الجزئية دون الحاجة بالضرورة إلى حلها. ويعمل هذا الحل كحل سريع في التوأم الرقمي (digital twin).
تعتمد عملية تعلم المشغل العصبي على سمات على مستوى الدالة ومستوى النظام، وهي مستخرجات من عمليات إنتاج النفط والغاز. تتكون هذه السمات بشكل أساسي من متغيرات الحالة الفيزيائية لإنتاج النفط والغاز، والتي تمثل مجالات مستمرة تشمل درجة الحرارة، ومعدل التدفق، والضغط، والكسور الطورية للنفط والغاز والماء. كما تشمل السمات الشروط الحدية، التي تتضمن ضغوط المداخل، ومعدلات التدفق، ومواقع الصمامات. ويؤخذ في الاعتبار أيضاً مدخلات التحكم، التي تشمل مواقع صمامات الخنق وسرعة المضخة، للتنبؤ بالاستجابات في ظل سيناريوهات تشغيلية مختلفة. يتلقى نموذج المشغل العصبي السمات الفيزيائية ومعاملات التحكم، والتي يتم معالجتها بواسطة شبكات الجذع والتفرع. وتوفر هذه السمات معلومات كافية للمشغلات العصبية للتنبؤ بعلاقات تشغيلية دقيقة تعتمد على كل من العمليات الفيزيائية والعوامل التشغيلية، وذلك من أجل إجراء عمليات محاكاة سريعة للتوأم الرقمي.
مؤثر فوريه العصبي (FNO)
في هذا البحث، تم استخدام مشغل عصبي فورييه (FNO)36 لتقدير تخطيطات المشغل التي تصف ديناميكيات التدفق متعدد الأطوار غير الخطي لأنظمة إنتاج النفط والغاز بشكل فعال. وعلى عكس الشبكات العصبية التقليدية، التي تقرب تخطيطات المدخلات والمخرجات لمجموعة محددة من النقاط، فإن الـ FNO المقترح يقرب التخطيطات بين فضاءات الدوال، مما يتيح التعميم عبر مقاييس وتكوينات مختلفة للنظام. وفي هذه الحالة، يعمل الـ FNO عن طريق نقل تمثيلات حالة النظام من الفضاء الأصلي إلى مجال فورييه، حيث يمكن تطبيق الالتفافات الطيفية بفعالية بغرض التقاط التبعيات المكانية العالمية الموجودة داخل الأنظمة. وفي هذه الحالة، يتم إسقاط تمثيل الحالة المدخلة في فضاء كامن أعلى أبعادًا، وتُطبق التحويلات والتنشيطات بشكل تكراري باستخدام تحويلات فورييه، والنوى الطيفية، وعمليات التنشيط. يرجى الرجوع إلى الملف التكميلي (S4.1) للاطلاع على التقييمات الرياضية للمشغل العصبي فورييه.
نموذج العامل العصبي
يعمل نموذج المشغل العصبي (Neural operator model)37 كنهج بديل ضمن عملية المشغل العصبي لتقريب مشغل فيزيائي غير خطي يحدد ديناميكيات إنتاج النفط والغاز. تم توضيح الوصف التفصيلي لنموذج المشغل العصبي في الملف التكميلي (S4.2) (يرجى الرجوع إلى الملف التكميلي S10 للاطلاع على الخوارزمية 1: تعلم الفيزياء باستخدام المشغلات العصبية لخوارزمية التوأم الرقمي).
لذلك، يبدأ النهج المقترح باستخدام المؤثرات العصبية بجمع أمثلة مزدوجة من المدخلات والمخرجات، حيث تكون المدخلات عبارة عن أمثلة لظروف النظام في شكل قيم حدود النظام، أو متغيرات التحكم، أو الخصائص الفيزيائية. يتم تدريب المؤثر العصبي في مرحلة تكرارية تتضمن التنبؤ بالاستجابات لدالة إدخال، مع تحسين الانحرافات اللاحقة بين التنبؤات والاستجابات الفعلية باستخدام دالة متوسط مربع الخطأ. يؤدي هذا النهج إلى تحسين قائم على التدرجات، حيث يكتشف المؤثر العصبي مؤثرات فيزيائية نظامية تحدد سلوك النظام. وبذلك، يمكن للنظام المدرب التنبؤ بكفاءة باستجابات النظام لظروف إدخال مختلفة.
نمذجة الأنظمة المكانية والزمانية
في بنية التوأم الرقمي المقترحة38، تم تمثيل عملية إنتاج النفط والغاز بواسطة رسم بياني مكاني-زماني. وقد تم القيام بذلك لتصور الاتصالية، بالإضافة إلى عملية التطور الزمني لموارد الإنتاج الموزعة.
تتميز عملية إنتاج النفط والغاز بطبيعتها ببنية موزعة من حيث الآبار، والبنية التحتية لخطوط الأنابيب، وأجهزة الاستشعار. ومن أجل التقاط العلاقات المكانية والزمانية لهذه العملية بكفاءة، يعتمد نهج التوأم الرقمي المطور في هذا البحث على الشبكات العصبية الرسومية المكانية الزمانية (ST-GNN). وفي هذا النهج، يتم تمثيل كيانات النظام في شكل عقد رسومية، بينما يُشار إلى العلاقات المكانية أو الوظيفية للنظام بواسطة حواف رسومية. أما العلاقات الزمانية، فيتم التعبير عنها من خلال دوال النوافذ الزمنية للتنبؤ بانتقالات حالة النظام والشذوذ بكفاءة. يرجى الرجوع إلى الملف التكميلي (S5) للحصول على وصف تفصيلي للشبكة العصبية الرسومية المكانية الزمانية (ST-GNN).
مزامنة التوأم الرقمي باستخدام Neural 4D VAR
يمكن تعريف مزامنة التوأم الرقمي بأنها المزامنة المستمرة للتوأم الافتراضي مع بيئة إنتاج نفط وغاز مادية متغيرة باستمرار بناءً على قراءات أجهزة الاستشعار في الوقت الفعلي. ومن الناحية العملية، تقوم التوائم الرقمية بتقديم تنبؤات حول حالات النظام، مثل الضغط ومعدل التدفق ودرجة الحرارة، استناداً إلى فهم لديناميكيات النظام المادي. ومع ذلك، ونظراً لوجود حالات عدم اليقين وضوضاء أجهزة الاستشعار، ينشأ تباين حتمي بين التنبؤات والقياسات. لهذا السبب، ومن أجل مزامنة التنبؤات مع القياسات الفعلية، تم في هذا العمل تقديم طريقة أخرى تُعرف باسم "استيعاب البيانات" لجعل التنبؤات متسقة ذاتياً مع القياسات المادية. ولضمان مزامنة العملية المادية والتوأم الرقمي أثناء ملاحظات أجهزة الاستشعار الضوضائية والمتفرقة، تم دمج طريقة استيعاب بيانات Neural 4D-Var. ويهدف هذا المكون المضاف إلى تقليل الفجوة بين قياسات أجهزة الاستشعار وتنبؤات النموذج ضمن نافذة استيعاب. ومن خلال الاستفادة من القابلية للاشتقاق، توفر طريقة Neural 4D-Var تعلماً شاملاً (end-to-end learning) وتسمح بتصحيح حالة التوأم الرقمي عبر الإنترنت (راجع الملف التكميلي (S6) من أجل استيعاب البيانات بنظام التباين رباعي الأبعاد العصبي (Neural 4D-Var Data Assimilation)، ملف تكميلي (S10) بالنسبة للخوارزمية 2: مزامنة التوأم الرقمي باستخدام Neural 4D-Var والإشارة إلى الملف التكميلي (S11) (للحصول على المعلمات الفائقة وتفاصيل التدريب).
كشف الشذوذ وتشخيصه
في مجموعة بيانات النفط والغاز المحاكات، تم حقن الشذوذات عن طريق إدخال اضطرابات محكومة مثل انخفاضات الضغط التي تتجاوز 15%، وطفرات التدفق غير الطبيعية، وأعطال الصمامات. وتُحدد نقاط البيانات التي تتجاوز قيمة عتبة محددة أو تنحرف عن توزيع إحصائي مرجعي على أنها شذوذات. وللاطلاع على الصياغة الرياضية لإطار عمل الكشف عن الشذوذ (الملف التكميلي، S7).
التحسين والتحكم في الحلقة المغلقة
يمكن تحقيق التحكم في الحلقة المغلقة في النظام المقترح من خلال دمج التوأم الرقمي المتناغم ووحدة التعلم التعزيزي لأغراض التحسين. وفيما يتعلق بجانب التوائم الرقمية، يتنبأ التوأم الرقمي بالسلوك المستقبلي لعملية إنتاج النفط والغاز في ظل ظروف مختلفة، مثل وضعيات الصمامات المختلفة، أو معدلات الضخ، أو التحكم في التدفق. وهذا يسمح بتطوير منطقة سلامة يمكن لوكيل التحكم من خلالها تقييم نتائج الإجراءات المطلوبة دون الحاجة إلى تنفيذها فعلياً في العملية الواقعية. وبناءً على ذلك، ومن خلال الاستفادة من التوقعات التي يوفرها التوأم الرقمي، يمكن لوحدة التعلم التعزيزي تحسين أهداف التشغيل، بما في ذلك كفاءة العملية، واستهلاك الطاقة، واستقرار العملية، دون أن تكون مقيدة بقيود العملية. يرجى الرجوع إلى الملف التكميلي (S8) للوصف الرياضي للتحسين والتحكم في الحلقة المغلقة.
التعلم والتكيف المستمران
تواجه الأنظمة الصناعية بيئات غير مستقرة تتميز بتقادم المعدات، وظروف تشغيل متغيرة مع الزمن، واضطرابات غير متوقعة. ولتصميم منهجية للتعامل مع ذلك، يتضمن نموذج التوأم الرقمي المقترح مكوناً تعليمياً مستمراً يعمل على تحديث المشغلات العصبية، والنماذج الرسومية، والسياسات بناءً على التعلم التزايدي. وعند ملاحظة تغيرات جوهرية وأنماط غير محددة، يتم تسهيل عملية التعلم من خلال دمج بيانات جديدة وتعديل المعلمات المرتبطة بنموذج التوأم الرقمي.
يؤدي التعلم المستمر أيضاً إلى تحسين متانة كل من سياسات التحكم والكشف عن الشذوذ، حيث يساعد النظام على تحديد أنماط سلوكية جديدة أو مستحدثة. ويتم تطبيق التغذية الراجعة الناتجة عن حالات الشذوذ في نتائج التحكم لتعديل النماذج وتحسين سياسة التعلم التعزيزي التي تضمن عمليات اتخاذ قرار فعالة مع استمرار النظام في التغير والتطور. وتحول عملية التعلم التكيفي هذه التوأم الرقمي من مجرد مراقب سلبي إلى نظام ذكي يمكنه الحفاظ على عمليات تحسين في الوقت الفعلي لأنظمة إنتاج النفط والغاز المعقدة على مدى فترة ممتدة، وذلك باستخدام بيئة بنية تحتية تكنولوجية صارمة وفعالة. ويوضح الجدول 3 بنية النموذج والمعلمات الفائقة.
يرجى الرجوع إلى الملف التكميلي (S9) للاطلاع على الصياغة الرياضية لتكيف التعلم المستمر.
تتولى وحدة المعالجة المسبقة للبيانات مسؤولية تحويل بيانات المستشعرات الخام إلى مدخلات مهيكلة وموحدة مناسبة لوحدات التعلم اللاحقة. وبشكل محدد، تقوم هذه الوحدة بتجميع قياسات المستشعرات التاريخية، وإزالة الضوضاء، وتوحيد الخصائص لضمان اتساق جودة البيانات. بعد ذلك، تُقدم البيانات المعالجة، إلى جانب الشروط الحدية ومدخلات التحكم، كمدخلات لوحدة المؤثر العصبي المستنير بالفيزياء (نموذج FNO/Neural operator)، والتي تتعلم العلاقات الفيزيائية غير الخطية الأساسية وتولد تقديرًا مستمرًا لحالة النظام. وتُستخدم حالة النظام المقدرة هذه لاحقًا من قبل وحدة تحسين التحكم لتحديث استراتيجيات التحكم بطريقة ديناميكية. ثم تُمرر مخرجات التحكم المحسنة إلى وحدة اتخاذ القرار، التي تفسر النتائج وتولد قرارات قابلة للتنفيذ لتشغيل النظام. وقد تم دمج آلية تغذية راجعة لتحديث النظام باستمرار بناءً على البيانات المرصودة حديثًا، مما يعزز القدرة على التكيف والأداء بمرور الوقت. ولتعزيز الوضوح وقابلية التكرار، تم عرض بنية على مستوى النظام لتوضيح التفاعل بين الوحدات. يتكون النظام المقترح من أربعة مكونات رئيسية، وهي المعالجة المسبقة للبيانات، ونمذجة المؤثر العصبي المستنير بالفيزياء، وتحسين التحكم، واتخاذ القرار. وترتبط هذه الوحدات عبر واجهات إدخال وإخراج محددة بدقة، مما يضمن تدفقًا سلسًا للبيانات، وتعلمًا تكراريًا، وتشغيلًا منسقًا عبر نظام التوأم الرقمي بأكمله.
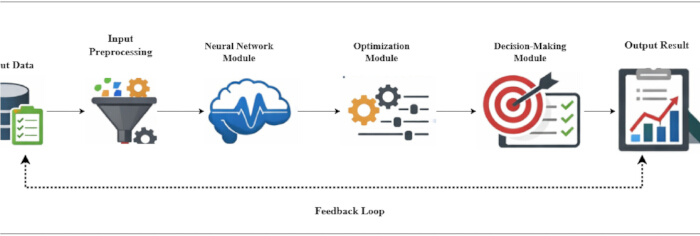
الشكل 3: مخطط تدفق بنية تحسين التحكم الشامل على مستوى النظام. يوضح المخطط البنية العامة للنظام في العمل المقترح. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
توضح بنية النظام صورة كاملة للنموذج الذي يمكن استخدامه لنمذجة وتحسين الديناميكيات الفيزيائية غير الخطية المعقدة في أنظمة إنتاج النفط والغاز. يبدأ ذلك ببيانات الإدخال، والتي تتضمن المعلمات المستخدمة في المحاكاة والشروط الحدية المستخدمة لتمثيل البيئة الفيزيائية. تمر هذه البيانات أولاً عبر وحدة المعالجة المسبقة للبيانات، حيث يتم إجراء عمليات التطبيع واستخراج الميزات. يؤدي ذلك إلى تجهيز البيانات للوحدة التالية، حيث يتم استخدام المشغل العصبي، FNO، ونموذج المشغل العصبي. تُستخدم هذه النماذج للتنبؤ بحالات النظام، وتُستخدم هذه المعلومات لتحسين معلمات النظام باستخدام وحدة التحسين. ومن ثم تُستخدم النتائج المُحسنة لاتخاذ القرارات باستخدام وحدة اتخاذ القرار، والتي تساعد هذه الوحدة في تحديد كفاءة النظام. يتضمن الإطار أيضاً نتائج المخرجات، حيث تظهر نتائج عملية التحسين في الشكل 3. بالإضافة إلى ذلك، تم إدراج حلقة تغذية راجعة، حيث تمر البيانات عبر وحدة المعالجة المسبقة بعد ظهور نتائج المخرجات.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
النتائج
من أجل اختبار مدى صحة المشغلات العصبية المستنيرة بالفيزياء، أُجريت اختبارات أداء إضافية لمقارنة أداء مشغل فوريه العصبي (FNO) ونموذج المشغل العصبي في نمذجة ديناميكيات نظام التدفق متعدد الأطوار غير الخطي. وأظهرت النتائج أن FNO يحقق أداءً أفضل في الاتساق المكاني العالمي، بينما يحقق نموذج المشغل العصبي أداءً أفضل في التكيف مع المدخلات غير المتجانسة.
لضمان التدريب والتقييم الفعال لإطار التوأم الرقمي المقترح، أُجريت جميع التجارب في بيئة حوسبة عالية الأداء. واستُخدمت لغة Python لغةً برمجيةً أساسية لل...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المناقشة
تُظهر نتائج هذا البحث فعالية التوأم الرقمي المطور والواعي بالتحكم من حيث قدرته على تحسين المراقبة في الوقت الفعلي، والكشف، وتحسين التحكم لمجموعة واسعة من الأنظمة الفيزيائية السيبرانية (CPS). وبالمقارنة مع النماذج التقليدية للمراقبة، فإن الجمع بين PINO والشبكات العصبية الرسومية (graph neural networks) أكثر فعالية من حيث دقة تقدير الحالة، حتى في الأنظمة التي تعاني من الضوضاء. وتعود هذه النتيجة إلى أن نموذج تعلم الآلة المتقدم في التوأم الرقمي يكون أكثر فعالية من حيث التنبؤ والكشف في النظام39.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
الإفصاحات
ليس لدى المؤلفين أي تضارب في المصالح.
شكر وتقدير
يقر المؤلفون بالدعم الفني والمؤسسي المقدم من شركة البيانات وقسم قيادة الإنتاج في شركة حقل شينجيانغ النفطية، CNPC، في كاراماي، الصين، أثناء إتمام هذا البحث. لم يتم تلقي أي تمويل خارجي لهذه الدراسة.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| وحدة المعالجة المركزية CPU (Intel Xeon / AMD Ryzen) | Intel / AMD | سلسلة Xeon / Ryzen | تُستخدم لمحاكاة النظام، والمعالجة المسبقة للبيانات، والحسابات العامة |
| إطار عمل التعلم العميق (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | يُستخدم لتنفيذ الشبكات العصبية، والتحسين، ومسارات التدريب |
| مكتبة الشبكات العصبية العميقة (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | توفر بدائيات محسنة لعمليات التعلم العميق على وحدة معالجة الرسوميات GPU |
| DeepONet | غير قابل للتطبيق | https://arxiv.org/abs/1910.03193 | يُشار إليه في البرمجية باسم "neural operator model" |
| وحدة معالجة الرسوميات GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | تُستخدم لتدريب نماذج التعلم العميق بما في ذلك المؤثرات العصبية، وST-GNN، ومكونات التعلم التعزيزي |
| تسريع وحدة معالجة الرسوميات (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | يتيح الحوسبة المتوازية القائمة على GPU لتدريب النماذج عالية الأداء |
| توزيعة Linux (الإصدار 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | نظام التشغيل المستخدم لتنفيذ التجارب ونشر النماذج |
| نظام التشغيل (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | يوفر بيئة التنفيذ لجميع التجارب ونشر النماذج |
| خوارزمية التحسين (Adam Optimizer) | غير قابل للتطبيق | https://arxiv.org/abs/1412.6980 | تُستخدم لتدريب النماذج باستخدام تحسين معدل التعلم التكيفي |
| مكتبة الشبكات العصبية العميقة المحسنة (الإصدار 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | توفر بدائيات محسنة ومسرعة بواسطة GPU لعمليات الشبكات العصبية العميقة |
| لغة البرمجة (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | لغة البرمجة الأساسية المستخدمة في التنفيذ والتجريب |
| ذاكرة النظام (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | تدعم التعامل مع البيانات الزمنية متعددة المتغيرات عالية الأبعاد وتدريب النماذج الكبيرة |
المراجع
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.