تم تطوير جهاز ميسور التكلفة ومنخفض التكلفة لقياس العلاقات بين القوة والسرعة والقدرة في العضلات البشرية باستخدام مواد غير مكلفة، وترس مطبوع بتقنية ثلاثية الأبعاد، ومقياس تسارع في هاتف ذكي، وبرمجيات Python المجانية. وقد أظهر التحقق من صحة الجهاز مقارنة بجهاز إرجوميتر معياري قياسات ذات صلة فسيولوجياً، مع توفير فرص تعليمية عملية وعادلة في بيئة الفصول الدراسية لمرحلة البكالوريوس.
يتطلب اشتراك JoVE لعرض هذا المحتوى. تسجيل الدخول أو ابدأ نسخة تجريبية مجانية
مقالة منهجية
جهاز منخفض التكلفة لقياس علاقات القوة والسرعة في العضلات
في هذه المقالة
ملخص
الملخص
تمثل العلاقة بين قوة العضلة وسرعة الانقباض والقدرة نموذجاً قائماً منذ ما يقرب من قرن في علم الفسيولوجيا وحجر زاوية في فهمنا لوظائف الجهاز العضلي الهيكلي. ومع ذلك، نادراً ما يتم دراسة هذا النموذج بشكل مباشر في فصول علم الفسيولوجيا والميكانيكا الحيوية بسبب التكلفة الباهظة للمعدات المطلوبة. سعت هذه الدراسة إلى تصميم والتحقق من صحة جهاز منخفض التكلفة باستخدام نظام بكرات مطبوع ثلاثي الأبعاد يشتمل على ترس سداسي (ratchet-and-pawl)، والذي يمكن بناؤه وتهيئته بسهولة لجمع بيانات القوة والسرعة والقدرة من عضلات أصابع الإنسان عبر مقياس تسارع في الهاتف الذكي باستخدام تطبيق Phyphox المجاني. ويقوم نص برمجى مخصص بلغة Python بتحويل قياسات مقياس التسارع الخام إلى مخرجات السرعة والقدرة، والتي يتم مقارنتها بعد ذلك لكل شخص على حدة مع القياسات التي تم الحصول عليها باستخدام نظام رافعة ثنائي الوضع وهو المعيار الذهبي. وقد كشفت المقارنات الزوجية لخمس متغيرات ملخصة (ذروة القوة، Fmax؛ ذروة السرعة، Vmax؛ ذروة القدرة، Pmax؛ السرعة المثلى، Vopt؛ وانحناء القوة-السرعة، a/Fmax) عن عدم وجود فروق ذات دلالة إحصائية بين بيانات القوة والسرعة والقدرة التي تم جمعها باستخدام الجهازين (اختبارات t المقترنة، p > 0.05). وبناءً على ذلك، وبدون انخفاض ملموس في جودة البيانات، يوفر هذا الجهاز غير المكلف وسيلة ميسورة وآمنة وفعالة من حيث التكلفة لتدريس ودراسة مبادئ الميكانيكا الحيوية والفسيولوجيا. ويمتلك هذا الجهاز القدرة على إتاحة تعليم فسيولوجيا العضلات والميكانيكا الحيوية للجميع، لا سيما في البيئات التعليمية ذات التمويل المحدود والموارد المحدودة في جميع أنحاء العالم.
المقدمة
تُعد العضلة المخططة هي المحرك الذي يولد الحركة الهيكلية في البشر والحيوانات الأخرى. ويتعقد فهم تركيبها الهرمي الفريد بسبب العوامل المتداخلة عبر المقاييس المختلفة والتي تؤثر على توليد القوة وإنتاج الشغل1,2. وربما بسبب هذه التعقيدات، قد تكون وظيفة العضلات مكوناً غير معطى الأولوية الكافية في مناهج التشريح ووظائف الأعضاء، وذلك لافتقار المعلمين إلى الأدوات اللازمة لعرض الجوانب الأساسية والأكثر إثارة للاهتمام في وظائف العضلات بشكل صحيح3,4,5,6.
لقد وُصفت وظيفة العضلات تاريخياً من خلال عدة نماذج راسخة، ولا يوجد منها ما هو أكثر شهرة من المقايضة بين القوة والسرعة التي وصفها لأول مرة قبل ما يقرب من قرن من الزمان أرشيبالد فيفيان هيل1,2,3,4,5,6. تصف هذه العلاقة الفسيولوجية الأساسية المقايضة بين سرعة انقباض العضلات والقوة، حيث تكون الانقباضات متساوية القياس أو انقباضات التقصير البطيئة جداً هي الأقوى بشكل عام، مما ينتج عنه ذروة قوة العضلات (Fmax)، بينما تكون الانقباضات متساوية التوتر الأسرع التي تقترب من ذروة سرعة العضلات (Vmax) هي الأضعف عادةً1. عندما وصف هيل العلاقة بين القوة والسرعة والقدرة (FVP) في عام 1938، قدم دالة لا تزال تحمل اسمه حتى الآن. تربط معادلة هيل (المعادلة 1) ذروة القوة المتولدة أثناء الانقباض متساوي القياس (مع تثبيت نهايات العضلات) بذروة السرعة التي يتم تحقيقها في غياب حمل خارجي.
المعادلة 1: (v + b) (F + a) = b (Fmax + a)
حيث تمثل v سرعة التقصير، و F قوة العضلة، و Fmax القوة الأيزومترية القصوى، بينما تمثل a و b ثوابت تصف العلاقة بين القوة والسرعة والخصائص الطاقية لتقصير العضلة1.
تتضمن هذه العلاقة الأساسية عدة مفاهيم رئيسية لوظيفة العضلات، تمثلها خمسة معاملات كمية تحدد علاقة FVP. يمثل حاصل ضرب القوة العضلية اللحظية والسرعة القدرة، والتي تصل عادةً إلى قيمة قصوى (Pmax) عند حوالي ثلث Vmax7. تُسمى السرعة التي تحدث عندها Pmax بالسرعة المثلى (Vopt)، ويعد موقعها ضمن نطاق سرعات التقصير (من V0 إلى Vmax) خاصية مهمة لعلاقتي القوة-السرعة والقدرة-السرعة. على سبيل المثال، تؤدي القيمة الأعلى لـ Vopt إلى توليد ذروة القدرة عند سرعة تقصير أعلى. وضمن علاقة القوة-السرعة نفسها، ترتبط ذروة القوة (Fmax) وذروة السرعة (Vmax) عبر علاقات قوة-سرعة متوسطة وبشكل منحني (الشكل 5A). تظهر علاقات القوة-السرعة والقدرة-السرعة النموذجية التي تم الحصول عليها باستخدام المنهجية الحالية في الشكل 1. يُشار إلى ميل هذا المنحنى بانحناء القوة-السرعة، والذي يصف معدل انخفاض القوة مع زيادة السرعة. ويُعرَّف الانحناء بأنه a/Fmax8، حيث a هي الثوابت الديناميكية الحرارية في معادلة Hill التي تقيس توليد الحرارة الاحتكاكية بواسطة عضلة تتقصر دون حمولة1. يؤثر الانحناء على موقع Vopt في منحنى القوة-السرعة ويحدد مقدار القوة التي يمكن للعضلة توليدها عند سرعة تقصير معينة. كما وُصِف الانحناء باستخدام نسبة القدرة العضلية (المعادلة 2)9.
المعادلة 2: 
حيث تمثل Pmax الحد الأقصى لإنتاج قدرة العضلة، بينما تمثل Vmax والـ Fmax على التوالي أقصى سرعة تقصير وأقصى قوة متساوية القياس.
توفر الطبيعة البديهية للعلاقات بين القوة والسرعة، وبين القدرة والسرعة، نقاط انطلاق فعالة عند تدريس وظائف العضلات في فصول العلوم الحيوية. وتتأكد أهمية تزويد الطلاب بفرص تطبيقية لبناء فهم أكثر اكتمالاً لعلاقات FVP من خلال حقيقة أن التعلم العملي قد أثبت قدرته على تحسين استبقاء المعرفة10. علاوة على ذلك، من المعروف أن التعلم التجريبي يعزز الأساس لتقييم وظائف العضلات، سواء في سياق علمي أساسي أو كتمهيد للمهن في مجال الرعاية الصحية، بما في ذلك الوقاية من الإصابات، والتأهيل، والتدريب البدني.
تعد الأدوات التقليدية لاختبار الخصائص الفسيولوجية للعضلات، مثل أنظمة رافعة المحرك المؤازر ثنائية الوضع، دقيقة ومحكمة للغاية ولكنها تترتب عليها تكاليف باهظة، وبالتالي تشكل عوائق كبيرة أمام تنفيذها في معظم البيئات الصفية7. ولمعالجة هذه القيود وتوسيع فرص التعلم العملي، تم تطوير بديل منخفض التكلفة. يعتمد الجهاز على بكرة مطبوعة ثلاثية الأبعاد تشتمل على ترس وسقاطة، ويستخدم قضبان ألومنيوم مشقوقة متوفرة تجارياً، وسلكاً صلباً، وهاتفاً ذكياً مثبتاً على حامل يعمل بتطبيق مجاني لاكتساب البيانات (الشكل 2). وقد وقع الاختيار على الهاتف الذكي بدلاً من أجهزة قياس التسارع المخصصة لأن الهواتف الذكية متوفرة على نطاق واسع ومجهزة عادةً بمقاييس تسارع دقيقة وقوية11. وقد تم إثبات فائدة الهواتف الذكية كأجهزة قياس علمية سابقاً، بما في ذلك دمج مقياس تسارع لهاتف ذكي متاح تجارياً في وحدة القياس بالقصور الذاتي لمروحية "إنجينويتي" على المريخ12.
بينما تتوفر بعض الأدوات منخفضة التكلفة لتدريس فيزيولوجيا العضلات، إلا أنها تستهدف مفاهيم مختلفة؛ حيث طور Judge et al.6 أنشطة ميسورة التكلفة تعتمد على SpikerBox لتسجيل النشاط الكهربائي للعضلات، وابتكر Medeiros et al.10 نموذجًا منخفض التكلفة ثنائي الأبعاد للقسيم العضلي (sarcomere) لتوضيح الميكانيكا المتعلقة ببروتين التيتين (titin). ومع ذلك، لا توجد أداة منخفضة التكلفة حاليًا تتيح للطلاب قياس علاقات FVP مباشرة لعضلة بشرية منقبضة وتوليد بيانات كمية قابلة للمقارنة مع بيانات الأبحاث. ويهدف الجهاز الحالي إلى سد هذه الفجوة من خلال تقديم قياسات FVP مصادق عليها وفق المعايير الذهبية بتكلفة تقل عن 300 دولار.
تقرير هذه الدراسة عن بناء جهاز FVP منخفض التكلفة مع إجراء تحقق متبادل مقارنة بالمعيار الذهبي الصناعي. تعتمد تحليلات التحقق على مقارنات زوجية لمتغيرات FVP الخمسة الموجزة والمعترف بها، والتي تم قياسها لدى نفس الأشخاص باستخدام كلا الجهازين. تختبر هذه التحليلات الفرضية القائلة بأن كلا الجهازين يولدان منحنيات القوة-السرعة ومنحنيات القدرة-السرعة متكافئة. ومع نجاح التحقق المتبادل، يمكن للجهاز منخفض التكلفة أن يعمم الدراسات الصفية حول فيزيولوجيا العضلات والميكانيكا الحيوية للجهاز العضلي الهيكلي من خلال خفض الحاجز المالي لاقتناء الأجهزة، مع الحفاظ على الدقة التجريبية وبالتالي الصرامة العلمية. ومن المتوقع أن يلهم الجهاز منخفض التكلفة ويُمكّن الطلاب والمعلمين في فصول الفيزيولوجيا والميكانيكا الحيوية في جميع أنحاء العالم، ممن يدرسون ويعلمون تشريح العضلات بالفعل، من استكشاف إحدى أكثر العلاقات أساسية في العضلات بشكل عملي. ومن خلال تضمين نشاط تطبيقي لتوليد القياسات الفيزيولوجية، يمكن للفصول الدراسية تحقيق فهم متعدد الأنماط وتحسين استبقاء المعرفة.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
البروتوكول
تمت الموافقة على جميع التجارب التي شكلت أساس هذا المنشور من قبل مجلس المراجعة المؤسسية في جامعة ماساتشوستس لويل (بروتوكول رقم 21-163-KON-XPD).
ملاحظة: يستخدم الجهاز هاتفاً ذكياً معلقاً بأحمال خارجية من خلال نظام بكرات مطبوع بتقنية ثلاثية الأبعاد. يتم جمع بيانات التسارع بتردد 100 Hz باستخدام تطبيق لجمع البيانات مثبت على الهاتف الذكي. تُحسب القوة بضرب الكتلة المجمعة للهاتف الذكي والحمل الخارجي في التسارع. يتم الحصول على السرعة عن طريق تكامل التسارع، وتُحسب القدرة كحاصل ضرب القوة في السرعة (ملف البرمجة التكميلي 1).
1. تجميع الجهاز
- قم بتثبيت عارضتين قصيرتين من الألمنيوم في الجانب السفلي لعارضة ألمنيوم طويلة واحدة باستخدام أدوات تثبيت إطار الألمنيوم. ضع العارضتين القصيرتين على بُعد 8 cm تقريبًا من كل طرف من طرفي العارضة الطويلة لتشكيل قاعدة مستقرة وغير قابلة للانحناء.
ملاحظة: يُشار إلى هذه المجموعة فيما يلي باسم الإطار. - قم ببناء حامل البكرة
- ضع كتلة كبيرة من بولي فينيل كلورايد (polyvinyl chloride) خلوية بحيث يكون الجانب الذي يبلغ طوله 7 in موجهًا رأسيًا والجانب الذي يبلغ طوله 6.75 in موجهًا أفقيًا.
- قم بقياس 2.75 in من الزاوية السفلية اليسرى على طول الحافة اليسرى وحدد الموقع.
- قم بقياس 2.75 in من الزاوية العلوية اليسرى على طول الحافة العلوية وحدد الموقع.
- ارسم خطًا مستقيمًا يربط بين الموقعين المحددين.
- قص على طول الخط المحدد وأزل القسم المثلثي الناتج.
- احفر ثقبًا بقطر 7/16 in على بُعد 1.25 in من الزاوية العلوية اليمنى.
- كرر الخطوات من 1.2.1 إلى 1.2.6 للكتلة الكبيرة الثانية.
- ضع كتلة بولي فينيل كلورايد (polyvinyl chloride) خلوية صغيرة خلف الإطار.
- ثبت كلتا الكتلتين الكبيرتين بالكتلة الصغيرة بحيث تكون المسافة بينهما 8 in. وجه القطوع القطرية فوق الكتلة الصغيرة وضع الثقوب المحفورة خارج حافة الكتلة الصغيرة.
- قم بتثبيت حامل البكرة بإحكام باستخدام مشبك في زاوية طاولة أو منضدة.
ملاحظة: ضع الحامل بحيث تمتد البكرة خارج حافة الطاولة. وهذا يمنع الأوزان المعلقة والهاتف الذكي من ملامسة أرجل الطاولة أثناء الانقباضات. - قم ببناء وتثبيت مسند الذراع
- قص كتلة مسند الذراع من بولي فينيل كلورايد (polyvinyl chloride) الخلوية التي يبلغ طولها 14 in إلى ثلاث قطع تتكون من قسمين بطول 1.5 in وقسم واحد بطول 3.5 in.
- اصنع حزًا بمقاس 2 in x 1/8 in في السطح العلوي لكل قسم صغير، مع وضع الحز على بُعد 1 in من الحافة الأمامية.
- ثبت الأقسام الصغيرة في الجانب السفلي من القسم الأكبر عند كل طرف. قم بمحاذاة الحزوز مع بعضها البعض.
- غطِّ السطح العلوي للقسم الأكبر بشريط تثبيت "هوك آند لوب" (hook-and-loop).
- مرر حزام الساعد من خلال الحزّين.
- ثبت مسند الذراع في الإطار باستخدام براغي وصواميل T المسقطة (drop-in T-nuts). ضع مسند الذراع على بُعد 14 in من حامل البكرة بحيث يكون حزام الساعد موجهًا بعيدًا عن البكرة.
- أدخل محامل كريات (ball bearings) في مجاري مكونات الترس الداخلي والترس الخارجي (Supplemental File 1).
- مرر 40 cm من حزام التوقيت عبر الفتحة الجانبية لمكون الترس الداخلي. اصنع حلقة مع تداخل بمقدار 2 cm وثبت التداخل داخل الفتحة.
- أدخل المحور المعدني عبر حامل البكرة الأيسر، وسدادة، ومكون الترس الداخلي، ومكون نقل القوة، ومكون الترس الخارجي، وسدادة ثانية، وحامل البكرة الأيمن.
ملاحظة: وجه الفتحة الجانبية للترس الداخلي نحو الإطار. ضع كلتا السدادتين على بُعد 1 mm من كلا جانبي مجموعة البكرة. - قم بتركيب سدادتين إضافيتين على المحور، مع وضع كل سدادة على بُعد 1 mm من حوامل البكرة لمنع الحركة الجانبية.
- مرر 40 cm من سلك فولاذي متعدد الأسلاك عبر دعامة الإصبع وثبته باستخدام ملاقط كبس (crimp). مرر الطرف المقابل عبر Carabiner A وثبته بملاقط كبس ثانية.
ملاحظة: Carabiners A و B متطابقان وقد تم تسميتهما فقط للتمييز أثناء التجميع. - قم بتوصيل مكون الترس الداخلي بـ Carabiner A باستخدام حزام التوقيت المرفق. ثبت التداخل باستخدام Key A.
ملاحظة: Keys A و B و C متطابقة. يمكن طباعة مفاتيح إضافية لأنها مصممة كمكونات قابلة للتضحية تنكسر قبل أن تتلف أجزاء أخرى من الجهاز. - مرر 10 cm من سلك فولاذي متعدد الأسلاك حول Carabiner A وثبته بملاقط كبس. مرر الطرف المقابل حول أداة تثبيت إطار الألمنيوم، واكبس السلك، وثبت أداة التثبيت في الإطار.
ملاحظة: يُشار إلى هذه المجموعة فيما يلي باسم مسمار الأمان. - اصنع حلقة باستخدام 40 cm من حزام التوقيت مع تداخل بمقدار 2 cm وأدخل الحلقة في Key B. مرر الطرف المقابل حول Carabiner B وثبت التداخل باستخدام Key C.
- أدخل Key B في أكبر طبقة من مكون الترس الخارجي.
- ثبت حامل ذراع الهاتف الذكي بـ Carabiner B باستخدام إما حلقة الذراع أو فتحات كبل سماعة الرأس.
- علق وزن البداية المطلوب من Carabiner B باستخدام سلك فولاذي على شكل حلقة ومكبوس.
2. إعداد الحصول على البيانات
- قم بتثبيت تطبيق الحصول على البيانات على هاتف ذكي مزود بمقياس تسارع.
- افتح الـ التسارع (بدون g) وحدة تعليمية
- ضع الهاتف الذكي في حامل ذراع الرباط المتصل بالمشبك B.
- اجمع البيانات وفقاً للقسم 3.
- قم بتصدير البيانات المسجلة في ملف بصيغة .xls. وخصص اسم ملف فريداً يتوافق مع المشارك.
- انقل ملف .xls إلى جهاز كمبيوتر متصل بالإنترنت.
- معالجة البيانات باستخدام ملف الترميز التكميلي 1
ملاحظة: يقوم البرنامج النصي بحساب السرعة باستخدام تكامل "أويلر" الأمامي للتسارع الرأسي المقاس (المعادلة 3). ويتم حساب الموضع باستخدام المعادلة الكينماتيكية للتسارع الثابت (المعادلة 4). وتعتمد الحسابات على قيم التسارع الخام دون إجراء أي عمليات تنعيم أو ترشيح.
المعادلة 3: يرجى تزويدي بالنص المراد ترجمته. = vi-1 + ai ∆تـ
المعادلة 4: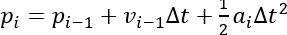
- قم بتثبيت الـ ملف البرمجة التكميلي 1.
- قم بتثبيت لغة Python على الكمبيوتر المستخدم لمعالجة البيانات.
- افتح نافذة الطرفية (terminal window) ونفذ ما يلي: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- انتقل إلى المجلد الذي يحتوي على ملف البرمجة التكميلي 1 وقم بتنفيذ: تشغيل streamlit run muscle_velocity_gui.py.
ملاحظة: عند استخدام Windows PowerShell، قم بتنفيذ الأمر: python -m streamlit run muscle_velocity_gui.py. إذا طُلب منك إدخال عنوان بريد إلكتروني، فاترك الحقل فارغاً واضغط على Enter. - انقر فوق رفع واختر ملف .xls المُصدَّر.
- انقر على معالجة البيانات لتحميل مجموعة البيانات وتحليلها.
- راجع مخططات التسارع والسرعة والموقع التي تم إنشاؤها للتجربة الأولى.
- حدد القمم المكتشفة التي تقابل انقباضات عضلية صالحة باستخدام مربعات الاختيار المجاورة لكل قمة.
ملاحظة: تظهر القمم الصالحة عادةً قبل أن يصبح تتبع التسارع سالباً، وتكون مرتبطة بقيم موجبة للسرعة والموقع. قد يحدد خوارزمية الكشف التلقائي عن القمم قممًا بشكل خاطئ، ولذلك يتطلب الأمر التحقق اليدوي. - ضبط معايير الكشف عن القمم
ملاحظة: إذا لم يحدد البرنامج القمم بشكل صحيح، فقم بتوسيع الإعدادات المتقدمة القابلة للتعديل > معايير الكشف عن القمم وضبط إعدادات الكشف.- ضبط عتبة صفرية لتحديد نطاق التسارع الذي يُعتبر ساكناً.
ملاحظة: قم بزيادة هذه القيمة عندما تحتوي آثار التسارع على ضجيج مفرط. يتم عرض حد العتبة كخطوط مرجعية حمراء على مخطط التسارع. القيمة الافتراضية = 0.30. النطاق المقترح = 0.10–5.00. - ضبط الحد الأدنى للسرعة للقمة لتحديد الحد الأدنى المقبول لذروة السرعة.
ملاحظة: خفّض هذه القيمة إذا تم استبعاد قمم صالحة. يتم عرض حد العتبة كخط مرجعي أخضر سفلي في مخطط السرعة. القيمة الافتراضية = 0.30. النطاق المقترح = 0.10–10.00. - ضبط تصفير المنظار لتحديد الحد الأدنى من عينات التسارع القريبة من الصفر والمتتالية المطلوبة لتحديد فترة السكون.
ملاحظة: قم بخفض هذه القيمة إذا فشلت مسارات السرعة والموضع في إعادة الضبط. القيمة الافتراضية = 10. النطاق المقترح = 3-25. - ضبط السرعة القصوى للذروة لتحديد الحد الأقصى المقبول لذروة السرعة.
ملاحظة: قم بزيادة هذه القيمة إذا تجاوزت القمم الصالحة الحد المسموح به. يتم عرض هذا الحد كخط مرجعي أخضر علوي في مخطط السرعة. القيمة الافتراضية = 10.00. النطاق المقترح = 10.00-30.00. - ضبط الحد الأدنى للمسافة بين القمم لتحديد الحد الأدنى لعدد العينات بين القمم المكتشفة.
ملاحظة: القيمة الافتراضية = 2. النطاق المقترح = 1-10. التعديل غير ضروري بشكل عام. - ضبط الحد الأدنى لبروز القمة لتحديد البروز المطلوب للكشف عن القمم.
ملاحظة: تزيد القيم المنخفضة من الحساسية وقد تحدد قممًا إضافية. القيمة الافتراضية = 0.10. النطاق المقترح = 0.01-0.90. التعديل غير ضروري بشكل عام.
- ضبط عتبة صفرية لتحديد نطاق التسارع الذي يُعتبر ساكناً.
- بعد تحديد جميع القمم الصالحة للتجربة الحالية، انقر فوق التالي للانتقال إلى التجربة التالية.
- كرر الخطوات من 2.7.7 إلى 2.7.10 حتى يتم تحليل جميع التجارب.
ملاحظة: لا تقم بتعديل معلمات الكشف عن القمم بعد معالجة التجربة الأولى. وفي حال أصبحت التغييرات في المعلمات ضرورية، كرر التحليل لجميع التجارب التي تمت معالجتها سابقاً باستخدام الإعدادات المحدثة. - انسخ بيانات السرعة والتسارع المختارة إلى جدول بيانات لإجراء تحليلات القوة والسرعة والقدرة لاحقاً.
3. البروتوكول التجريبي
- ثبّت ساعد المشارك بمسند الذراع باستخدام حزام الساعد. أحكم ربط الحزام بما يكفي لمنع الساعد من التحرك للأمام.
- ضع دعامة الإصبع على إبهام المشارك وأحكم ربط الدعامة بإحكام.
- قم بإزالة الارتخاء من نظام البكرة عن طريق تدوير البكرة عبر آلية السقاطة حتى يصبح حزام التوقيت مشدودًا.
ملاحظة: تُصدر آلية السقاطة صوتاً مسموعاً (نقرة) أثناء انتقالها بين الوضعيات. - حرك مسمار الأمان باتجاه البكرة حتى يصبح السلك الواصل بين مسمار الأمان والمشبك A مشدوداً.
- اختر ثقلين بكتلة متساوية تقريباً، بحيث يزن كل منهما 1.25 كجم تقريباً.
- تسلسل اختبار ثابت
- اختبر الطبقة الأكبر، والطبقة المتوسطة، والطبقة الأصغر باستخدام وزن واحد والهاتف الذكي.
- اختبر المستوى الأصغر، والمستوى المتوسط، والمستوى الأكبر باستخدام ثقلين والهاتف الذكي.
- اختبر المستوى الأكبر والمستوى الأصغر باستخدام الهاتف الذكي فقط.
ملاحظة: استخدم التسلسل ذاته لجميع المشاركين لتقليل الانحياز المرتبط بالإجهاد.
- نقر بدء التسجيل في تطبيق الحصول على البيانات.
- وجه المشارك بضم الإبهام بأسرع وأقوى قوة ممكنة.
ملاحظة: يمكن أن يؤثر تحفيز المشارك بشكل كبير على الأداء. لذا، يجب تقديم تشجيع لفظي مستمر طوال فترة الاختبار لضمان بذل أقصى جهد ممكن. - أوقف تسجيل البيانات بعد كل تجربة. اضبط مستوى البكرة وحالة التحميل وفقًا للتسلسل المحدد في الخطوة 3.6.
- استأنف تسجيل البيانات وكرر الخطوتين 3.8-3.9 حتى يتم إكمال جميع التركيبات الثماني من مستويات البكرات والأحمال.
- راقب المشارك طوال فترة الاختبار، وأعد التجارب التي تأثرت بحركة الذراع المفرطة أو الجهد غير المكتمل.
- راجع مخطط التسارع بعد كل تجربة.
ملاحظة: كرر التجارب التي تظهر ذروات تسارع أولية منخفضة بشكل غير طبيعي، أو تذبذبات مفرطة، أو استمرار حركة الهاتف الذكي بين الانقباضات، حيث أن هذه الحالات قد تؤثر سلباً على جودة البيانات. - دوّن ملاحظات لكل تجربة، بما في ذلك التجارب المكررة أو المستبعدة، لتسهيل تحليل البيانات لاحقاً.
4. استخدام مقياس الجهد القياسي (Gold-standard ergometer)
- إعداد جهاز قياس الجهد (ergometer) المعياري
- قم بتشغيل الكمبيوتر وتشغيل برنامج الحصول على البيانات. افتح ملف إجراء نظام الرافعة ثنائي الوضع.
- اضبط إزاحة القوة (force offset) على 10 وإزاحة الطول (length offset) على 9 في وحدة التحكم في الرافعة.
- قم بتشغيل نظام الرافعة ثنائي الوضع ووحدة الحصول على البيانات.
- تحقق من التشغيل السليم للمحرك عن طريق تدوير الرافعة برفق والتأكد من وجود مقاومة.
- مرر سلكاً فولاذياً متعدد الخيوط بطول 40 cm عبر الثقب الثاني من أسفل الرافعة وثبت السلك باستخدام مشبك ضغط.
- مرر الطرف المقابل للسلك عبر دعامة الإصبع وثبت السلك باستخدام مشبك ضغط.
- قم بتثبيت نظام الرافعة ثنائي الوضع في الإطار على بعد 3 in أمام مسند الذراع.
- ثبت ساعد المشارك في مسند الذراع وضع الإبهام داخل دعامة الإصبع.
- حرك ذراع المشارك للأمام حتى يصل الإبهام إلى أقصى ثني ويكون الكابل تحت توتر خفيف.
- أحكم ربط حزام الساعد بشكل كافٍ لمنع حركة الذراع في الاتجاهين الأمامي أو الجانبي.
- تكوين إعدادات الحصول على البيانات
- افتح Scan Control Device Dev6.
- اضبط Number of Samples على 60,000.
- اضبط Averaging Samples على 1.
- اضبط Sample Period على 0.0001.
- اضبط Convert Period على 0.
- اضبط Post Trigger Samples على 0.
- اضبط Reference Trigger Source على /Dev6/PFI1.
- اضبط 2x Type على Digital.
- اضبط 2x Lever1 على 0.
- اضبط 2x Lever2 على 0.
- اضبط Mode على One Shot.
- اضبط Return Immediately على Off.
- اضبط Start Trigger على Off.
- اضبط Trigger Source على /Dev6/PFI0.
- اضبط Sample Clock على Off.
- اضبط Clock Source على /Dev6/PFI7.
- اضبط Convert Clock على Off.
- اضبط Convert Clock Source على /Dev6/PFI2.
- اختر Channel 1 + Channel 2 من تحت Select Channels to Scan.
- انقر فوق Start في Scan Control Device واطلب من المشارك قبض الإبهام بأقصى سرعة وقوة ممكنة.
ملاحظة: يمكن أن يؤثر تحفيز المشارك بشكل كبير على الأداء. قدم تشجيعاً لفظياً مستمراً طوال فترة الاختبار لضمان بذل أقصى جهد. - انقر فوق GetWaves واحفظ البيانات الناتجة باستخدام معرف المشارك وقيمة إزاحة القوة الحالية.
ملاحظة: بالنسبة للانقباض الأول، تكون إزاحة القوة 10. - قلل إزاحة القوة بزيادات قدرها 1.0.
ملاحظة: مثال على التدرج: 10.0 > 9.0 > 8.0. - كرر الخطوات من 4.6 إلى 4.8 حتى لا يوفر المحرك أي مقاومة ملحوظة لحركة الإبهام.
- استخرج قيم ذروة القوة وذروة السرعة من كل تجربة باستخدام إجراء التحليل الموضح في Supplemental Coding File 2.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
النتائج
تم جمع بيانات القوة-السرعة والقدرة-السرعة من عينة من طلاب المرحلة الجامعية (N = 15) باستخدام كل من جهاز الأرجومتر المعياري والجهاز منخفض التكلفة لتقييم المخرجات الوظيفية لكل نظام تحت بروتوكول تجريبي متطابق. تظهر بيانات كل مشارك في الشكل 1، بينما تظهر البيانات الملخصة لكل جهاز في الشكل 3.
تم تقييم الجهاز منخفض التكلفة كبديل محتمل في الفصول الدراسية لجهاز الإرغومتر المعياري باستخدام المقارنات الزوجية لمتغيرات الملخص (الجدول 1
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المناقشة
تم التحقق من كفاءة جهاز منخفض التكلفة كبديل لأجهزة قياس الجهد (ergometers) المعيارية لقياس علاقات القوة-السرعة والقدرة-السرعة للعضلات البشرية في البيئة التعليمية.
تدعم نتائج التحقق من الصحة التأكيد بأن جهازًا منخفض التكلفة، وبالتالي أكثر سهولة من الناحية الاقتصادية والتقنية، يمكنه توليد قياسات لا يمكن تمييزها إحصائيًا عن تلك التي تم الحصول عليها باستخدام جهاز ergometer معياري. إن قدرة الجهاز منخفض التكلفة على توليد علاقات قوة-سرعة وقدرة-سرعة عالية الجودة تدعم فائدته كأداة تعليمية في الفصول الد...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
الإفصاحات
ليس لدى المؤلفين أي إفصاحات للإعلان عنها.
شكر وتقدير
يتوجه المؤلفون بالشكر للطلاب المسجلين في مقرر بيولوجيا العضلات (UML BIOL4890، 2023-2025) وطلاب مدرسة لورانس الثانوية (لورانس، ماساتشوستس) لمشاركتهم في مشروع التخرج الذي كان بمثابة الأساس لهذه الأطروحة المتميزة (GC). كما يتوجهون بالشكر إلى ماثيو بوروكوفسكي من شركة Aurora Scientific لدعمه المستمر، وإلى فيكتوريا فلينت وسامويل ديلاب لجهودهم الأولية في تطوير وتطبيق وحدة ثني الأصابع المخصصة لمساق جامعة ماساتشوستس لويل (UML). كما يشكر المؤلفون دانيال بارتليت وداريل لا للمساعدة في مناهج التحليل. تم تمويل هذا العمل من خلال زمالة كلية الشرف بجامعة ماساتشوستس لويل (لـ GC)، ومن مؤسسة العلوم الوطنية (المنحة 2217246)، بالإضافة إلى صناديق التأسيس من جامعة ماساتشوستس لويل (لـ NK).
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| أوزان 1.25 kg | NEXO Fitness | ASIN: B09JHQ6QB8 | يمكن استبدالها بأوزان عامة تبلغ حوالي 1-2 kg العدد المطلوب: 2 |
| حزام توقيت لطابعة ثلاثية الأبعاد | حزام طابعة ثلاثية الأبعاد 10m | ASIN: B08974S1CC | يمكن استبداله بأحزمة توقيت عامة للطابعات ثلاثية الأبعاد: خطوة 2mm، وعرض 6mm، ومصنوع من المطاط والألياف الزجاجية العدد المطلوب: 1 |
| الجزء ثلاثي الأبعاد 1 - الترس الداخلي | غير متوفر | غير متوفر | راجع ملفات STL التكميلية - يُطبع بمادة ABS العدد المطلوب: 1 |
| الجزء ثلاثي الأبعاد 2 - الترس الخارجي | غير متوفر | غير متوفر | راجع ملفات STL التكميلية - يُطبع بمادة ABS العدد المطلوب: 1 |
| الجزء ثلاثي الأبعاد 3 - خابورة | غير متوفر | غير متوفر | راجع ملفات STL التكميلية - تُطبع 3-5 مرات بمادة ABS العدد المطلوب: 1 |
| الجزء ثلاثي الأبعاد 4 - حامل القوة | غير متوفر | غير متوفر | راجع ملفات STL التكميلية - يُطبع بمادة PLA العدد المطلوب: 1 |
| عارضة ألومنيوم طويلة | 80/20 inc | 1020 | 1 in x 2 in x 32 in العدد المطلوب: 1 |
| عارضة ألومنيوم قصيرة | 80/20 inc | 1010 | 1 in x 1 in x 12 in العدد المطلوب: 2 |
| مثبت إطار ألومنيوم / مسمار أمان | 80/20 inc | 4108 | العدد المطلوب: 3 |
| دعامة ذراع | FEATOL | ASIN: B0CGX8QZ3C | يمكن استبدالها بدعامة ذراع عامة العدد المطلوب: 1 |
| كتلة بولي كلوريد الفينيل الخلوي لمسند الذراع | Azek board | السماكة 8/4 التقليدية فقط | 14 in x 6 1/2 in x 3/4 in العدد المطلوب: 14 |
| حلقات تسلق (كارابينر) | Rewoalzx | ASIN: B0FB3VYV3N | العدد المطلوب: 2 |
| محامل كرات من صلب سبيكي كرومي | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | الأبعاد: القطر الداخلي 10 mm، القطر الخارجي 22 mm، العرض 6 mm. العدد المطلوب: 1 |
| إكسل/جدول بيانات | Microsoft | Excel | يمكن استبداله بأي برنامج جداول بيانات العدد المطلوب: 1 |
| دعامة إصبع | Sopito | ASIN: B0B5C6RWR4 | يمكن استبدالها بدعامة إصبع عامة العدد المطلوب: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | يُستخدم مع أجهزة Aurora Scientific ولحساب a/Fmax. العدد المطلوب: 1 |
| لوح بولي كلوريد الفينيل الخلوي كبير | Azek board | السماكة 8/4 التقليدية فقط | 6 3/4 in x 7 in x 3/4 in العدد المطلوب: 2 |
| محور معدني | عام | ASIN: B0CC8T8X77 | قضيب صلب بسماكة 9.97 mm وطول 45 cm. العدد المطلوب: 1 |
| سلك صلب متعدد الخيوط | Catch All Tackle | ASIN: B00JTWDSQS | قطر 1.4mm وقوة تحمل 400lb# العدد المطلوب: 2 |
| حامل هاتف | Tribe | ASIN: B00SXRXUFE | العدد المطلوب: 1 |
| تطبيق Phyphox | Phyphox.org | غير متوفر | يُحمل من متجر تطبيقات Apple أو متجر Google Play العدد المطلوب: 1 |
| برمجية Python | غير متوفر | غير متوفر | يمكن تحميلها من: المستند التكميلي 1 muscle_velocity_gui.py العدد المطلوب: 1 |
| لوح بولي كلوريد الفينيل الخلوي صغير | Azek board | السماكة 8/4 التقليدية فقط | 1 in x 3 1/4 in x 3/4 in العدد المطلوب: 1 |
| هاتف ذكي | Apple | IPhone 11 | يمكن استبداله بأي هاتف ذكي يحتوي على مقياس تسارع العدد المطلوب: 1 |
| مرابط سلك صلب | Catch All Tackle | ASIN: B00JTWDSQS | قوة تحمل 400lb# العدد المطلوب: 6 |
| سدادات | Befenybay | ASIN: B0B1C6BPKQ | القطر الداخلي 10 mm، القطر الخارجي 20 mm، العرض 20 mm العدد المطلوب: 2 |
المراجع
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
إعادة الطباعة والأذونات
