تستكشف هذه الدراسة تحديات التنقل المكاني التي يواجهها كبار السن ضعاف البصر في مراكز النقل المعقدة، باستخدام محاكاة تتبع العين والواقع المختلط. تظهر النتائج أن التدهور العصبي المعرفي المرتبط بالعمر يتطلب تدخلات تصميم شاملة قائمة على الأدلة، بما في ذلك تعزيز التباين البصري وهندسة معمارية مبسطة، للحفاظ على الحركة المستقلة.
يتطلب اشتراك JoVE لعرض هذا المحتوى. تسجيل الدخول أو ابدأ نسخة تجريبية مجانية
مقالة بحثية
أبحاث حول أنظمة تحديد الطريق الشاملة في مراكز النقل لكبار السن ضعاف البصر
في هذه المقالة
ملخص
الملخص
مع تحول التركيبة السكانية العالمية نحو مجتمع يتقدم في العمر بشكل متزايد، أصبح الحفاظ على التنقل المستقل والتنقل المكاني أولوية حاسمة في الصحة العامة. تبحث هذه الدراسة في سلوكيات الاستكشاف المكاني لكبار السن ذوي الإعاقة البصرية في صالات المطارات المعقدة، باستخدام مهام تحديد الطريق الواقعية إلى جانب تقنية تتبع العين المتكاملة. من خلال تحليل مقارن بين مجموعة كبار السن من ذوي الإعاقة البصرية ومجموعة ضابطة أصغر سنا ذات رؤية شابة، يقيس هذا البحث الجهد الملاحي من خلال سرعة زاوية النظرة (AV)، ومدة التوجيه، وخرائط توزيع النظرات. تشير النتائج التجريبية إلى أن كبار السن ذوي الإعاقة البصرية يظهرون AV أعلى بشكل ملحوظ عبر جميع أقسام الملاحة، وهي ظاهرة توصف هنا بأنها استجابة سلوكية تعويضية لتراجع الوظيفة البصرية المكانية. ومع ذلك، تظهر هذه الآلية التعويضية وجود "نقطة تشبع" عند التقاطعات الهيكلية المعقدة، مثل تلك ذات الزوايا الحادة للاتصال، حيث يفشل المشاركون المسنون في توسيع جهودهم الاستكشافية بشكل أكبر. يكشف التحليل أيضا أن الكيانات المرورية الديناميكية، وخاصة المشاة، تخلق تأثير "قفل الانتباه" الذي يقلل بشكل غير متناسب من الوعي المحيطي لدى الملاحين الأكبر سنا. من خلال ربط هذه العلامات السلوكية مع مؤشرات سريرية، بما في ذلك الانحراف المتوسط (MD)، انحراف النمط المعياري (PSD)، ومجال الرؤية المفيد (UFOV)، يضع هذا المقال إطارا منطقيا للتصميم الشامل القائم على الأدلة. تركز التوصيات على تبسيط عقد العبور الهندسية، والتكرار متعدد الحواس، ودمج تقنيات المساعدة التكيفية للتخفيف من "الضغط البيئي" على الدماغ المتقدم.
المقدمة
يمثل الانتقال العالمي نحو مجتمع يزداد شيخوخة تحديا متعدد التخصصات عميقا للبنية التحتية الحضرية، والصحة العامة، والهندسة المعمارية. وفقا لمنظمة الصحة العالمية (WHO)، من المتوقع رياضيا أن يصل عدد الأفراد الذين تبلغ أعمارهم 65 عاما فأكثر إلى 1.6 مليار حول العالم بحلول عام 2050. التقدم بالتوازي مع هذا التحول الديموغرافي هو زيادة ملحوظة في الإعاقات الحسية والإدراكية المرتبطة بالعمر3. تشير لجنة الصحة العالمية في لانست إلى أن حوالي 1.1 مليار شخص كانوا يعيشون مع فقدان بصري غير معالج في عام 2020، وهو رقم من المتوقع أن يرتفع إلى 1.8 مليار بحلول عام 2050. في الواقع، تشير الإحصائيات الوبائية إلى أن شخصا واحدا في العالم يصبح أعمى وظيفيا كل 5 ثانيةو5. على الرغم من هذه الاتجاهات الديموغرافية الكبيرة، لا يزال كبار السن ذوو ضعاف البصر مهمشين هيكليا. من الضروري الاعتراف بأن "كبار السن ضعاف البصر" لا يشكلون مجموعة متجانسة؛ بل تمثل مجموعة سكانية متنوعة للغاية تتميز بمتغيرات متقاطعة، بما في ذلك درجات متفاوتة من تطور فقدان الحواس، واحتياطيات معرفية أساسية، وقيود الحركة الجسدية المتزامنة،وأنظمة الدعم الاجتماعي والاقتصادي المختلفة.
لتحليل التفاعل بين الملاحين المتقدمين في السن والبيئات المبنية المعقدة بشكل منهجي، من الضروري ترسيخ الخطاب في فرضية إم. باول لوتون الرائدة "فرضية الوداع البيئي"، التي تم تصورها أصلا في عام 1968. يفترض هذا النموذج البيئي للشيخوخة تفاعلا ديناميكيا بين الكفاءة الشخصية (الصحة البيولوجية، القدرة الحسية، والإدراك) والضغط البيئي (المتطلبات التي تفرضها محيطه على الفرد)8. المسلمة الأساسية هي أنه مع انخفاض الكفاءة الداخلية للفرد، تفسر خصائص بيئته الجسدية حصة أكبر بكثير من نتائجه السلوكية9. في المحاور المكانية المعقدة مثل المطارات، تفرض أنظمة تحديد الطريق الحالية ضريبة ملاحة مرتفعة بشكل غير متناسب، مما يجعل التنقل المستقل شبه مستحيل ويسبب "استبعادا بيئيا" مباشرا.
التنقل المكاني هو وظيفة معرفية معقدة تنسقها دائرة الحصين-الإنتورينال، وغالبا ما توصف بأنها نظام تحديد المواقع العالمي الداخلي للدماغ (GPS)12. حددت أبحاث رائدة في مجلة Nature and Science خلايا عصبية متخصصة، مثل خلايا الشبكة وخلايا المكان، التي تسمح ببناء خرائط معرفية داخلية13. ومع ذلك، مع تقدم عمر الدماغ، تصبح هذه التمثيلات العصبيةغير مستقرة بشكل متزايد. تظهر دراسات التصوير بالرنين المغناطيسي الوظيفي عالي الدقة (fMRI) أن كبار السن يظهرون تشابها أقل في الأنماط العصبية عند استرجاع المعلومات المكانية15,16. بالنسبة للركاب الأكبر سنا ذوي الإعاقة البصرية، والذين يعتمد الغالبية العظمى منهم على اللافتات الثابتة في محطات غير مألوفة، تشكل أنظمة تحديد الطريق غير الكافية حاجزا كبيرا أمام التنقل المستقل والمشاركة الاجتماعية. على المدى الطويل، يؤدي هذا الاستبعاد المكاني والبيئي مباشرة إلى نتائج شديدة في الحركة الواقعية، بما في ذلك العزلة الاجتماعية المزمنة، والانتقال القسري إلى نمط حياة خامل، وتسارع الضعف الجسدي والتدهور الإدراكي.
علاوة على ذلك، يظهر كبار السن "تفكيكا" في الأنماط العصبية، مما يعني أن تمثيلاتهم العصبية لبيئات مكانية مختلفة تصبح أقل تميزا، مما يؤدي إلى صعوبات عميقة في التمييز بين المسافات المكانية والتوجه المتبادل (أي القدرة الإدراكية على رسم وفهم العلاقة بين الأشياء في الفضاء بشكل مستقل عن الموقع الفيزيائي للفرد)17,18.
تعتمد تقييمات تحديد المسار التقليدية بشكل أساسي على استبيانات ما بعد المهمة أو بروتوكولات الملاحظة، والتي غالبا ما تفشل في التقاط عبء العمل المعرفي في الوقت الحقيقي والتحولات الانتباهية المؤقتة للمستخدمين19. علاوة على ذلك، عادة ما تقيم الدراسات التقليدية الشيخوخة وضعف البصر بشكل منفصل، باستخدام اختبارات سريرية موحدة لا تعكس المتطلبات الديناميكية ومتعددة الحواس لمراكز النقل واسعة النطاق. لسد هذه الفجوة المنهجية، تقترح هذه الدراسة نهجا متكاملا يجمع بين تتبع العين الحقيقي ومحاكاة ضعف البصر بالواقع المختلط (MR). الهدف الأساسي من هذه الدراسة هو عزل وتقييم الأعباء الملاحية المحددة التي تفرض على كبار السن ذوي الإعاقات البصرية في صالة مطار معقدة بشكل كموي. من خلال تطبيق هذه المنهجية ذات الطريقتين، نهدف إلى كشف المتغيرات البصرية والمعمارية الدقيقة التي تؤدي إلى فشل إيجاد الطريق، وبالتالي تحويل العجز السلوكي إلى متطلبات تصميم شاملة قائمة على الأدلة.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
البروتوكول
تم إجراء جميع الإجراءات التجريبية التي شملت مشاركين بشريين وفقا لإعلان هلسنكي. تمت مراجعة بروتوكول الدراسة والموافقة عليه من قبل لجنة أخلاقيات العلوم والتكنولوجيا في جامعة تسينغهوا (الطب) (المشروع رقم THU01-20250087). تم الحصول على موافقة مستنيرة كتابية من جميع المشاركين قبل إدراجهم في الدراسة. المواد الاستهلاكية والمعدات المستخدمة مدرجة في جدول المواد.
إطار تجريبي ثنائي النمط
استخدمت المنهجية نظام تحقق مزدوج النمط لالتقاط تقاطع الواقع مع الإعاقة. في المرحلة الأولى، ارتدى المشاركون نظام تتبع للعين قابل للارتداء بتردد أخذ عينات 50 هرتز. التقط هذا الجهاز ديناميكيات النظرة عالية الدقة، بما في ذلك التردد الساكادي ومدة التثبيت، حيث كان المشاركون يتنقلون بشكل مستقل في مسار نهائي حقيقي من المدخل إلى البوابة. في المرحلة الثانية، تم استخدام سماعات الواقع المختلط (MR) المثبتة على الرأس لمحاكاة فقدان الرؤية المرضي. باستخدام ملاحظات OpenGL في الوقت الحقيقي، قام النظام بتركيب عيوب مجال الرؤية على رؤية المشاركين للبيئة النهائية، مكررا خصائص التنكس البقعي (الجاف المركزي)، والزرق (فقدان المحيط)، واعتلال الشبكية السكري (الرؤية المتقطعة)، والتهاب الشبكية الصباغية (الرؤية النفقية). لتحديد المتغيرات المحددة التي تؤدي إلى فشل الملاحة، تم تنفيذ تصميم مصفوفة متعامدة قياسية بمستوى L9. قام هذا التصميم الإحصائي بتقييم منهجية لأربعة متغيرات مستقلة، كل منها يخصص له ثلاثة مستويات منفصلة: كثافة المعلومات (منخفضة، متوسطة، عالية)، تنسيق الترميز (نص فقط، أيقونات فقط، هجينة)، التداخل البيئي (منخفض، متوسط، شديد)، وضغط الوقت (لا شيء، متوسط، مرتفع). هذه المعلمات أنتجت تسع تركيبات تجريبية متماثلة. بالإضافة إلى سيناريو واحد غير موزون للتحكم في خط الأساس الأساسي، أدى ذلك إلى ما مجموعه 10 شروط تجريبية. لتقليل تأثيرات التعلم المتسلسل وتحيز الانتقال، تم توزيع ترتيب عرض هذه السيناريوهات العشرة بشكل عشوائي بدقة لكل مشارك باستخدام استراتيجية المربع اللاتيني (الجدول التكميلي 1).
مهام الملاحة ومحاكاة ضعف البصر
استخدمت الدراسة جهازا منهجيا مزدوج المستويات. في المرحلة الأولى، نفذ المشاركون سلسلة من مهام تحديد الطريق الموحدة الواقعية (بوابة → الأمنية → المدخل، على مسار محدد مسبقا تقريبا بطول 450 مترا) داخل محطة مطار كبيرة تعمل. تم توجيه المشاركين للتنقل بوتيرة المشي الطبيعية دون طلب مساعدة خارجية. أجريت جميع الجلسات التجريبية تحت ظروف إضاءة محيطة نهارية موحدة (حوالي 300–500 لوكس). استمرت كل جلسة حوالي 30 دقيقة وشملت فترة تكيف إلزامية مدتها 5 دقائق للسماح للمشاركين بالتكيف مع وزن السماعة وعروضها البصرية قبل تسجيل البيانات. تم تسجيل بيانات النظرة المستمرة عند تردد أخذ عينات 50 هرتز. تم تنفيذ معالجة البيانات المبدئية والتحليل التشغيلي باستخدام برنامج تحليل تتبع العين المخصص. خلال هذه المرحلة، ارتدى المشاركون نظارات تتبع العين المذكورة سابقا. قبل الملاحة، كان النظام يضبط بشكل فردي لكل مشارك باستخدام إجراء معايرة نقطة واحدة قياسي عبر تطبيق وحدة التحكم المصاحبة. بدأت التجارب التجريبية فقط بعد أن أنتج البرنامج تأكيدا ناجحا للمعايرة، مما ضمن عتبة دقة رسم الخريطة المكانية بزاوية رؤية <0.5 درجة. تم تنعيم متجهات النظرة الخام عبر مرشح وسيط (حجم النافذة = 3 عينات) لعزل ضوضاء الإشارة عالية التردد. تم تعريف التثبيتات تشغيليا باستخدام خوارزمية تحديد عتبة السرعة (I-VT)، مع معامل عتبة السرعة عند 30 درجة/ثانية ومدة تثبيت دنيا تبلغ 60 مللي ثانية. استبعدت معلمات تصفية النظرة فترات فقدان الإشارة التي تتجاوز 100 مللي ثانية، الناتجة عن الوميضات أو تشوهات في الأجهزة. في المرحلة الثانية، لعزل التأثير السلوكي للعيوب البصرية عن التدهور المعرفي العام المرتبط بالعمر، استخدم فقط مجموعة الضابطين الأصغر سنا نظارات الرنين المغناطيسي لمحاكاة ملفات محددة لفقدان الرؤية المرضي. من خلال تنفيذ ظلال OpenGL المبرمجة في الوقت الحقيقي (المطورة ضمن محرك ألعاب متعدد المنصات القياسي)، قام نظام MR بتركيب فلاتر بصرية فوق البيئة الفيزيائية. قبل كل كتلة محاكاة، تحقق فريق البحث بشكل منهجي من تفعيل الظلال وانسداد الحقل البصري الدقيق مقابل شبكة معايرة فيزيائية موحدة كنقطة تفتيش وسيطة أساسية. لضمان قابلية التكرار، تم تثبيت معلمات المحاكاة في نماذج عيون سريرية راسخة20: تم محاكاة التنكس البقعي عبر نقطة مركزية مطلقة تغطي 10° الوسطى من المجال البصري؛ تم محاكاة الزرق والتهاب الشبكية الصباغي من خلال درجات متفاوتة من الانسداد المحيطي (الرؤية النفقية محدودة بفتحة مركزية 20° و10° على التوالي)؛ وتم تكرار اعتلال الشبكية السكري باستخدام جذور تجمع عشوائية متقطعة مع انخفاض موحد بنسبة 40٪ في حساسية التباين.
استكشاف الأخطاء المنهجية ومراقبة الجودة
لضمان موثوقية البروتوكول ثنائي الطريقة، تم تنفيذ تدابير صارمة لمراقبة الجودة. خطوة حاسمة لدقة تتبع العين كانت الحفاظ على عتبة دقة رسم الخريطة المكانية تبلغ <0.5 درجة؛ كان الانجراف المعاير، وهو تحد شائع أثناء مهام المشي الطويلة والحقيقية، يتم التعامل معه من خلال جدولة نقاط إعادة معايرة إلزامية كل 10 دقائق. بالنسبة لمحاكاة الواقع المختلط، كان الحفاظ على استقرار في انسداد المجال البصري رغم حركة رأس المشاركين يمثل تحديا تقنيا كبيرا. تم التخفيف من ذلك باستخدام قدرات تثبيت التثبيت المكاني في سماعة MR لتثبيت الظلال بشكل صارم على مسافة الحدقان (IPD) للمستخدم، والتحقق بشكل منهجي من محاذاة الانسداد مقابل شبكة معايرة فيزيائية قبل كل تجربة.
حساب متوسط السرعة الزاوية
المقياس الكمي الأساسي المستخرج كان متوسط السرعة الزاوية (AV) للنظرة، والذي يعمل كمؤشر تشغيلي لشدة المسح المكاني الذي قد يعكس جهد الاستكشاف التعويضي وعدم اليقين الملاحي الكامن. تم حساب AV كمقدار معدل الإزاحة الزاوية لمتجه النظرة عبر فترات أخذ عينات منفصلة (Δt = 20 مللي ثانية، وهو ما يتوافق رياضيا مع معدل أخذ عينات الأجهزة 50 هرتز). تم حساب السرعة الزاوية اللحظية، المشار إليها ب ω(t)، باستخدام إحداثيات النظرة ثنائية الأبعاد المصفاة (x, y) على المستوى البصري المسقط:
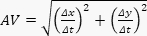 (3)
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
النتائج
كشف التحليل الكمي لبيانات تتبع العين عن تفاوت كبير في الكفاءة بين المجموعات الأساسية، مما أبرز المجالات التي قد لا يستوعب فيها التصميم الطرفي الحديث شيخوخة الأعصاب المعرفية بشكل كاف. كشف التحليل الكمي عن فروقات كبيرة في كفاءة الملاحة بين المجموعتين. احتاجت مجموعة كبار السن ذوي الإعاقة البصرية إلى وقت أطول بكثير لإكمال تسلسل الأمن إلى البوابة مقارنة بمجموعة الضابطين الأصغر سنا (1092.9 ثانية ± 134.5 ثانية مقابل 467.3 ثانية ± 42.1 ثانية؛ t(60) = 24.62، < 0.001). علاوة على ...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المناقشة
يتطلب الانتقال من البيانات التجريبية الخام إلى الذكاء المعماري القابل للتنفيذ استدلالا استنتاجيا صارما. للحفاظ على الشفافية العلمية، تفصل المناقشة التالية صراحة بين الملاحظات السلوكية المباشرة التي تقاس في نماذج تتبع العين والواقع المختلط، والاستنتاجات النظرية المبنية على الأدبيات العصبية المعرفية الراسخة. الاكتشاف النظري الأساسي لهذا البحث هو التجلي السلوكي لتأثير "سقف التعويض". لفهم الدرجات المرتفعة في الدوائر العصبية لدى كبار السن، تطبق هذه الدراسة فرضية استخدام الدوائر العصبية المرتب...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
الإفصاحات
المؤلفون ليس لديهم ما يكشفون عنه.
شكر وتقدير
يرغب المؤلفون في التعبير عن امتنانهم الصادق للدعم الذي جعل هذه الدراسة ممكنة. تم تمويل هذا البحث من قبل الدفعة السابعة من وزارة التعليم لعام 2025 ضمن برنامج التعليم التعاوني بين الصناعة والجامعة في جمهورية الصين الشعبية، وبشكل خاص برنامج كينغفار-CES للعوامل البشرية وبيئة العمل تحت البرنامج رقم 20251109. كما يشكر أكاديمية شيامن للفنون والتصميم في جامعة فوزو وشركة شيامن ريكي للتكنولوجيا الطبية المحدودة لتوفير البيئة التعاونية اللازمة لإجراء محاكاة الملاحة العصبية والمكانية لدينا.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
المراجع
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.