تدرس هذه المقالة طريقة معايرة جهاز تتبع الليزر باستخدام منشورات هرمية لمضاعفة مسافة الخط القاعدي في مجال خط قاعدي داخلي.
مقالة بحثية
طريقة لتوسيع النطاق في جهاز تتبع الليزر لتقليل خطأ آبي
في هذه المقالة
ملخص
الملخص
تقدم هذه الورقة طريقة منهجية لتوسيع المدى البصري لمعايرة متتبع الليزر في مساحة داخلية محدودة. تعتمد هذه الطريقة على طي المسار البصري باستخدام مواشور هرمية، وهي مصممة لتقليل خطأ آبي (Abbe error) كمياً. ويحقق كلا النهجين قياساً مزدوج المدى لمتتبعات الليزر ضمن مساحة قاعدة داخلية محصورة. وتكشف النتائج التجريبية أن اختبارات المعايرة التي أُجريت على مسافة 80 m باستخدام مواشور هرمية مزدوجة قد سجلت حداً أقصى للخطأ المشار إليه قدره -36.0 µm لمتتبع الليزر، بينما سجل التكوين الذي يعتمد على منشور هرمي واحد حداً أقصى للخطأ المشار إليه قدره -2.7 µm فقط. عندما يشترك نظاما القياس في منشور هرمي واحد، فإن ذراع آبي القصير يقلل بشكل فعال من خطأ آبي. بالإضافة إلى ذلك، فإن التماثل البصري بين شعاعي الضوء الساقط والخارج يساهم في كبح هذا الخطأ بشكل أكبر، مما يؤدي إلى انخفاض في خطأ القياس المشار إليه. وتؤكد البيانات التجريبية ذات الصلة أن تخطيط المسار البصري باستخدام منشور هرمي واحد يوفر دقة قياس فائقة. وتظهر البيانات التجريبية أن تجربة المسار البصري باستخدام منشور هرمي واحد تتميز بدقة قياس أعلى. ونأمل أن تكون النتائج ذات الصلة بمثابة مرجع لقياسات توسيع المدى المتعددة باستخدام متتبع الليزر.
المقدمة
مع استمرار تطور تكنولوجيا القياس الرقمي، تغيرت تكنولوجيا القياس تدريجيًا من القياس البسيط إلى القياس المتنوع. ويعد القياس عبر الإنترنت تعبيرًا مباشرًا عن القياس الرقمي، وهو أمر بالغ الأهمية لتطوير السلسلة الصناعية بأكملها1,2,3. ويجد جهاز تتبع الليزر تطبيقات واسعة في القياس المكاني الدقيق واسع النطاق؛ حيث استُخدم لأول مرة في المجال العسكري، مثل فحص أحجام أجزاء الطائرات وأحجام أدوات التشكيل، ثم استُخدم في مجال تصنيع السيارات، مثل القياس عبر الإنترنت لهياكل المركبات والنماذج، وقياس أحجام الأجزاء ومعايرة موضع التجميع4,5. كما توجد العديد من التطبيقات في صناعة التصنيع المتطورة، مثل معايرة معدات الإنتاج الآلية، ومعايرة المعلمات الديناميكية مثل السرعة والمسار والإزاحة والزاوية للروبوتات الصناعية والأذرع الآلية، ومعايرة دقة الإزاحة الخطية ودقة الإزاحة الزاوية والدقة الأفقية والدقة الرأسية لمختلف منصات الاختبار. كما يُطبق بشكل واسع في صناعة الآلات، مثل معايرة دقة الشكل والموضع والاستقامة والاستواء والأسطوانية للآلات، والتحديد والمُعايرة أثناء المعالجة الميكانيكية والتجميع6,7,8,9. وفي عصر التقدم التكنولوجي السريع، تزداد دقة تصنيع وتجميع قطع العمل؛ وبناءً على ذلك، فُرضت متطلبات أعلى على دقة القياس لأجهزة تتبع الليزر10,11,12.
يعد المعايرة كاملة النطاق لأجهزة تتبع الليزر وسيلة مهمة لضمان دقة وموثوقية نتائج قياساتها. وباعتباره جهازًا معياريًا هامًا واسع النطاق، فقد جذب جهاز تتبع الليزر أبحاثًا مكثفة. على سبيل المثال: طبق Muralikrishnan et al.13 جهاز تتبع مع مرآة عاكسة لقياس أخطاء تحديد الموقع الزاوي، حيث وصل إلى دقة تبلغ 0.16’’, وهو ما يتفوق على طرق القياس المباشرة التقليدية. وقدم Tian et al.14 نهجًا لإنشاء نظام قياس موزّع يعتمد على أجهزة التتبع، مما حل مشكلة تدهور الدقة في مثل هذه الأنظمة مع زيادة مسافة القياس. وطور Lao et al.15 جهاز كشف خفيف الوزن مكيّفًا لأجهزة التتبع، يتميز بدقة عالية وكفاءة تشغيلية. واستخدم Zhou et al.16 جهاز تتبع الليزر كأداة قياس أساسية لتشغيل النظام البصري النيوتروني لمقياس حيود المواد الهندسية، وحصلوا على نتائج قياس مرضية. وطرح Yao et al.17 طريقة لتحديد خطأ المحور الدوار تعتمد على جهاز تتبع بمحطة واحدة، وهي طريقة فعالة ودقيقة وموثوقة، ويمكن توسيعها لتشمل سيناريوهات متعددة المحاور. واقترح Feng et al.18,19 مخططًا تقنيًا للتتبع بانزياح شعاع يقترب من الصفر بناءً على بنية ضغط ثنائية المرحلة. ومن خلال التحقق بالمحاكاة، تم تعزيز دقة قياس الإحداثيات لنظام تتبع الليزر بفعالية لتصل إلى 6.85 parts per million (ppm). وشرح Wang et al.20 مبدأ قياس المسافة بالتداخل لأجهزة تتبع الليزر، واقترحوا أن التتبع البصري المعتمد على كاشف حساس للموضع (PSD) والمدمج مع دمج مستشعرات متعددة يمكن أن يعزز بفعالية الدقة الموضعية لأجهزة تتبع الليزر. واستخدم Maciej et al.21 آلة قياس إحداثيات واسعة النطاق لتقييم مخطط القياس بالتداخل لجهاز تتبع الليزر ضمن نطاق 15 m، وتحققوا من أن هذه الطريقة تتميز بسهولة التنفيذ.
يتراوح مدى القياس النموذجي لجهاز تتبع الليزر بين 0–80 m. وفي الوقت الحالي، يعتمد معايرة المدى الكامل لأجهزة تتبع الليزر بشكل أساسي على قضبان توجيه فائقة الطول مدمجة مع مقاييس تداخل الليزر. ومع ذلك، تعاني طرق المعايرة التقليدية في حقل القاعدة الداخلي من ثلاثة قيود حرجة؛ أولاً، تجعل المساحة الداخلية المحدودة من المستحيل تركيب قضبان توجيه تتوافق مع مدى القياس الكامل لأجهزة تتبع الليزر. ثانياً، تنطوي عملية تصنيع قضبان التوجيه فائقة الطول على صعوبة تصنيع عالية وتؤدي إلى أخطاء هندسية كبيرة، مما يقلل من دقة المعايرة. ثالثاً، يؤدي الإزاحة بين المسارات الضوئية للقياس بسهولة إلى حدوث خطأ Abbe كبير، والذي يصعب كبحه في المخططات التقليدية. بالإضافة إلى ذلك، تؤثر العوامل البيئية أيضاً على أداء المعايرة. لذا، من الضروري تطوير طريقة معايرة مدمجة وعالية الدقة يمكنها تحقيق توسيع المدى وتقليل خطأ Abbe في آن واحد تحت الظروف الداخلية المقيدة.
تقترح هذه الدراسة طريقة معايرة كاملة وقابلة للتكرار ومدعومة نظرياً، تحقق في آن واحد توسيع النطاق وتقليل خطأ Abbe. تتضمن الطريقة التصميم البصري، ونمذجة الخطأ، والتشغيل خطوة بخطوة، والتحقق التجريبي، مما يوفر حلاً عملياً لمعايرة أجهزة تتبع الليزر كاملة النطاق في البيئات الداخلية المقيدة.
البروتوكول
لا تتضمن هذه الدراسة مشاركين بشريين أو تجارب على الحيوانات أو قضايا أخلاقية ذات صلة، ولا يتطلب الأمر الحصول على موافقة أخلاقية. تلتزم جميع محتويات البحث والعمليات التجريبية بالمعايير الأكاديمية ذات الصلة ومعايير البحث العلمي.
المخطط التجريبي
جدول المواد قائمة بالأجهزة والمعدات المستخدمة في هذا البحث. الشكل 1 مخطط تمديد النطاق لجهاز تتبع الليزر باستخدام منشور هرمي مزدوج. يستخدم مقياس التداخل الليزري وجهاز تتبع الليزر، على التوالي، منشوراً هرمياً مستقلاً لتحقيق تمديد النطاق، وتتطلب الطريقة المقترحة ضبط المسارات الضوئية لمقياس التداخل الليزري وجهاز تتبع الليزر.
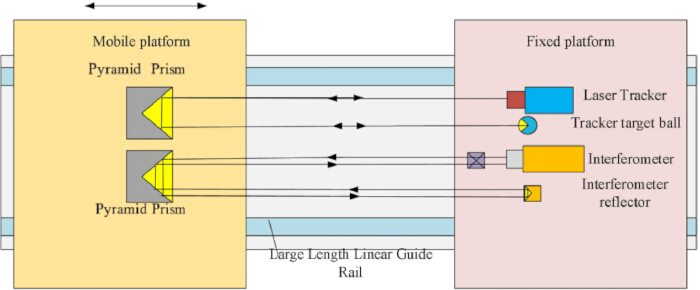
الشكل 1: مخطط تمديد النطاق لمتتبع ليزر مزود بمنشور هرمي مزدوج. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
الشكل 2 هو مخطط لتوسيع المدى لجهاز تتبع الليزر باستخدام منشور هرمي واحد، حيث يتشارك مقياس تداخل الليزر وجهاز تتبع الليزر في منشور هرمي واحد لتحقيق توسيع المدى. تتطلب الطريقة المقترحة ضبط المسارات الضوئية لكل من مقياس تداخل الليزر وجهاز تتبع الليزر لتدخل في منشور هرمي، على التوالي.
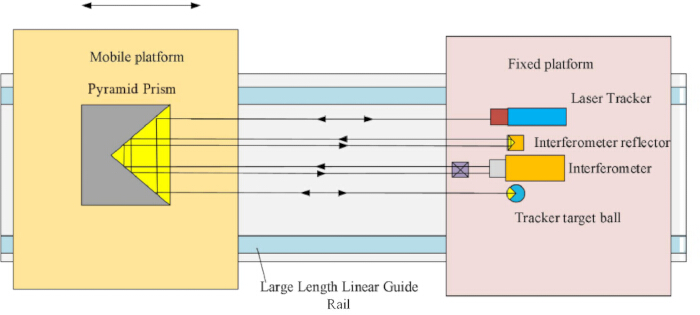
الشكل 2: مخطط تمديد النطاق لجهاز تتبع الليزر باستخدام منشور هرمي واحد. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
تتميز أجهزة تتبع الليزر التقليدية عادةً بنطاق قياس يتراوح بين 0–80 m، وتُستخدم المسارات الضوئية الموضحة في الشكل 1 والشكل 2 بشكل منفصل لإجراء قياسات كاملة النطاق على جهاز تتبع الليزر.
خطوات القياس
تشرح هذه الورقة بالتفصيل نظام القياس باستخدام منشور هرمي واحد، ويمكن تبسيط نظام القياس باستخدام مناشير هرمية مزدوجة بناءً على ذلك.
الشكل 3 هو مخطط تجريبي لنظام معايرة متتبع الليزر باستخدام منشور هرمي واحد، والذي يتكون بشكل أساسي من الأجزاء التالية: 1- سكة توجيه خطية، 2- منصة ثابتة، 3- منصة متحركة، 4- مقياس تداخل ليزري، 5- متتبع ليزر، 6- منظار مقياس التداخل، 7- عاكس مقياس التداخل، 8- كرة الهدف، 9- منشور هرمي.
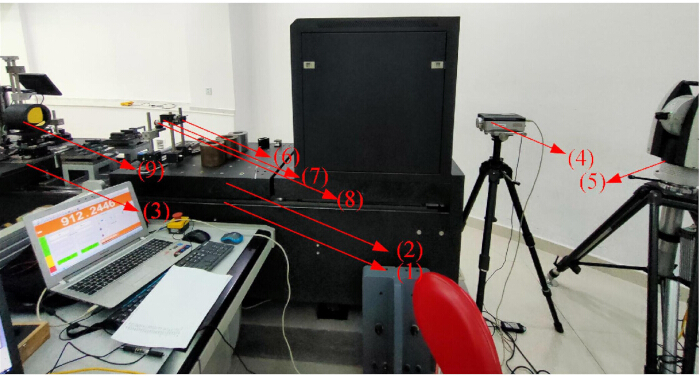
الشكل 3: مخطط تجريبي لنظام معايرة متتبع الليزر باستخدام منشور هرمي واحد. 1: سكة توجيه خطية، 2: منصة ثابتة، 3: منصة متحركة، 4: مقياس تداخل ليزري، 5: متتبع ليزر، 6: نظام سكة التوجيه، منظار مقياس التداخل، 7: عاكس مقياس التداخل، 8: كرة الهدف، 9: منشور هرمي. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
الشكل 4 عبارة عن مخطط تدفقي لبناء نظام معايرة لمتتبع الليزر، وهو مقسم إلى أربع خطوات رئيسية.
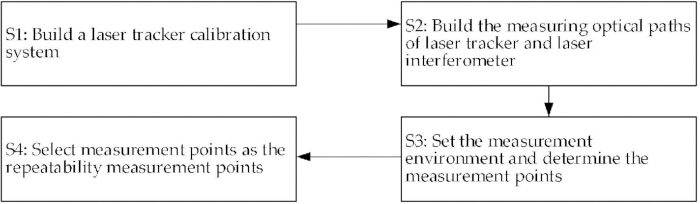
الشكل 4: مخطط انسيابي لإنشاء نظام المعايرة باستخدام متعقب الليزر. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
بناء نظام معايرة لمتتبع الليزر
يوضح الشكل 3 نظام المعايرة المستخدم لمتتبع الليزر. في نظام المعايرة، يتكون نظام سكة التوجيه لمجال الخط القاعدي الداخلي من سكة توجيه خطية، يوجد عليها منصة ثابتة. وقد وُضع على المنصة الثابتة مقياس تداخل (interferoscope)، وعاكس مقياس تداخل، وكرة هدف. كما توجد منصة متحركة على سكة التوجيه الخطية، ومثبت عليها منشور هرمي. ويمكن ترتيب مقياس تداخل الليزر والمتتبع على المنصة الثابتة أو على الأرض حول المنصة الثابتة باستخدام دعامات مناسبة. وتكون مواقع مقياس تداخل الليزر ومتتبع الليزر قابلة للتعديل. كما أن مواقع مقياس التداخل وعاكس مقياس التداخل وكرة الهدف على المنصة الثابتة قابلة للتعديل، وموقع المنشور الهرمي على المنصة المتحركة قابل للتعديل أيضاً.
بناء المسارات الضوئية للقياس
تم ترتيب المسارات الضوئية للجهازين بحيث يتم توجيه الشعاع الصادر من جهاز التتبع عبر المنشور الهرمي إلى الكرة الهدف، بينما يتم توجيه الشعاع الصادر من مقياس التداخل بواسطة المنشور نفسه إلى العاكس المقابل له، مما يضمن الحصول على قراءات عمودية وموثوقة من كلا الجهازين. أما برنامج قياس البيانات وتحليلها المستخدم في هذه الورقة فهو محلل مكاني. وقبل إنشاء المسار الضوئي لجهاز التتبع بالليزر، يجب ضبط الجهاز على وضع قفل الليزر عبر البرنامج؛ وفي هذه الحالة، لا يقوم جهاز التتبع بالليزر بالبحث تلقائياً عن مركز المنشور الهرمي.
يظهر سكة التوجيه الخطي أخطاء استقامة مختلفة في مواضع مختلفة على طول امتداده. يتم استقبال الضوء المنبعث من جهاز التتبع ومقياس التداخل وعكسه بواسطة نفس المنشور الهرمي، مما يقلل المسافة بين مساراتهما الضوئية. تم ترتيب المسارين الضوئيين ليكونَا متوازيين تقريبًا، مما يقلل بشكل فعال من خطأ Abbe في نتائج القياس؛ علاوة على ذلك، عندما يكون المسار الضوئي المنبعث من جهاز التتبع الليزري قريبًا من مسار مقياس التداخل، يمكن تجنب تأثير أخطاء استقامة سكة التوجيه الخطي في المواضع المختلفة على نتائج القياس أثناء تحرك المنشور الهرمي على سكة التوجيه الخطي عبر المنصة المتنقلة. وعندما يكون المسار الضوئي المنبعث من جهاز التتبع الليزري قريبًا للغاية من مسار مقياس التداخل الليزري، يكون لخطأ استواء سكة التوجيه الخطي نفس التأثير على نتائج قياس كل من جهاز التتبع الليزري ومقياس التداخل الليزري؛ ومقارنةً بطريقة القياس التي يتم فيها استقبال وعكس الضوء المنبعث من جهاز التتبع والضوء المنبعث من مقياس التداخل بواسطة منشورين هرميين مختلفين على التوالي، فإن طريقة استخدام المنشور الهرمي نفسه يمكن أن تحسن وتقلل من أخطاء القياس، وتزيد من دقة القياس. وأثناء حركة المنشور الهرمي، تميل القراءات من الجهازين إلى أن تكون متطابقة، مما يساعد في ضمان موثوقية نتائج معايرة جهاز التتبع الليزري ويقلل من احتمالات الخطأ في التقدير.
تم قياس المسافة بين الحزم باستخدام مسطرة فولاذية، بالإضافة إلى ذلك، تم قياس زاوية الميل باستخدام جهاز موازاة ليزري (laser autocollimator)، حيث يمكن لهذا الجهاز قياس زاوية الدوران الأفقي وزاوية الميل الرأسي لسكة التوجيه: بلغ الدوران الأفقي لسكة التوجيه 234 µm، وهو ما يعادل 48 arcsec تقريباً؛ وبلغت مسافة الانحراف 46.54 mm عندما كان ذراع Abbe بطول 200 mm، و1.163 mm عندما كان ذراع Abbe بطول 5 mm. وبناءً على ذلك، أمكن قياس زاوية الميل والحصول عليها. وبالإضافة إلى ذلك، تم قياس توازي المسار البصري من خلال استقامة سكة التوجيه. أما بالنسبة لقياس خطأ المؤشر، فقد أُجري كل قياس كقراءة واحدة، تلتها مجموعتان منفصلتان من القياسات دون إجراء عملية متوسط حسابي. ولأغراض قياس التكرارية، تم أخذ 10 قراءات في كل مرة. وظلت جميع نقاط القياس في وضع قياس النقطة المستقرة لمدة 2 s. وتستند معايير القبول لضبط المسار البصري إلى القيم المقروءة من متعقب الليزر (laser tracker) ومقياس التداخل الليزري KLA. وتجدر الإشارة إلى أن المنشور في حد ذاته لا يقلل من خطأ Abbe؛ بل يعمل على تقليل خطأ Abbe عن طريق جعل الخطوط الوسطى للضوء الساقط والناشئ متقاربة للغاية، مما يقلل من ذراع Abbe عند استخدام منشور واحد في إعداد نظام المسار البصري.
تخطيط المسارات البصرية لجهازين
مخطط المسار البصري (الشكل 2) المعتمد في مقياس التداخل الليزري هو كما يلي: يدخل الضوء المنبعث من مقياس التداخل إلى المنشور الهرمي عبر منظار التداخل، ثم يعكسه المنشور نحو عاكس مقياس التداخل، وبعد ذلك ينعكس مرة أخرى إلى المنشور عبر العاكس. وتنعكس الحزمة الضوئية العائدة إلى المنشور الهرمي مرة أخرى بواسطة المنشور، ثم تتداخل مع مجموعة منظار التداخل، وتعود بعد ذلك إلى مقياس التداخل الليزري. أما المسار الذي يسلكه الليزر المنبعث من جهاز التتبع فهو كما يلي: يدخل ضوء الليزر إلى المنشور الهرمي، وينعكس نحو الكرة الهدف، ثم ينعكس مرة أخرى إلى المنشور عبر الكرة الهدف. وتنعكس الحزمة الضوئية العائدة إلى المنشور الهرمي مرة أخرى بواسطة المنشور الهرمي وتعود إلى جهاز التتبع.
يتم محاذاة المسارات الضوئية لمقياس التداخل الليزري والمتتبع بدقة وبشكل متوازٍ، مما يسمح للحزم الصادرة عنهما بالدخول في منشور هرمي واحد، وهو ما يقلل من تأثير خطأ "آبي" (Abbe error) على نتائج القياس. يمكن أن يكون المساران الضوئيان لمقياس التداخل الليزري والمتتبع الليزري في نفس المستوى الأفقي أو الرأسي. ويفضل أثناء المعايرة أن يكون المساران الضوئيان في نفس المستوى الرأسي. وعندما يكون المسار الضوئي لمقياس التداخل الليزري والمسار الضوئي للمتتبع في نفس المستوى الرأسي، يتم ترتيب الجهازين بشكل متناوب (في الاتجاه الرأسي، يقع مقياس التداخل الليزري فوق أو تحت المتتبع الليزري، وفي الاتجاه الأفقي، يقع مقياس التداخل الليزري أمام أو خلف المتتبع الليزري). وعلى طول اتجاه سكة التوجيه الخطي، يفضل ترتيب مقياس التداخل أمام المتتبع الليزري؛ حيث يساهم هذا التخطيط في تحقيق دقة وإحكام أعلى في المعايرة.
يتم ضبط موضعي الجهازين ليتطابقا مع الموضعين المخطط لهما للمسار البصري والمنشور الهرمي، بحيث يدخل الضوء المنبعث من مقياس التداخل والضوء المنبعث من جهاز التتبع في المنشور الهرمي نفسه. ويتم ترتيب المنشور الهرمي أمام مقياس التداخل وجهاز التتبع. وعند ضبط الموضع، يتم ضبط موضعي مقياس التداخل الليزري وجهاز قياس التداخل أولاً، بحيث يمر الضوء المنبعث من مقياس التداخل الليزري عبر جهاز قياس التداخل ثم يدخل إلى المنشور الهرمي. بعد ذلك يتم ضبط موضع جهاز التتبع بحيث يدخل الضوء المنبعث من جهاز التتبع الليزري في المنشور الهرمي. يتم تحريك المنشور الهرمي ذهاباً وإياباً، ويُضبطت زاوية الميل وزاوية الالتواء لمقياس التداخل الليزري، ويتم إلغاء وضع استقبال الضوء التلقائي لجهاز التتبع الليزري في البرنامج، ثم تُضبط زاوية الميل وزاوية الالتواء لرأس الليزر في جهاز التتبع يدوياً، وذلك لضمان توازي المسار البصري لمقياس التداخل الليزري والمسار البصري لجهاز التتبع مع مسار حركة المنشور الهرمي.
يتم تحديد موضعي عاكس مقياس التداخل والكرة الهدف بناءً على ما إذا كان الجهازان يعطيان قراءات، والحكم على مدى توفر هذه القراءات. وفي حال عدم وجود قراءات في أحدهما، تُكرر الخطوات المذكورة أعلاه لتحديد موضع عاكس مقياس التداخل الخاص بمقياس التداخل الليزري الذي يعطي قراءة، وموضع الكرة الهدف الخاصة بجهاز التتبع الليزري الذي يعطي قراءة. يمكن ترتيب عاكس مقياس التداخل والكرة الهدف بطريقة متداخلة (من اليسار إلى اليمين ومن الأعلى إلى الأسفل). كما أن الموضع الرأسي والأفقي وزاوية الضبط لعاكس مقياس التداخل قابلة للتعديل، وكذلك الموضع الرأسي والأفقي وزاوية الضبط للكرة الهدف. وعندما يتم ترتيب الجهازين أفقياً، ويكون عاكس مقياس التداخل والكرة الهدف مرتبين أفقياً، يوضع المنظار التداخلي أمام مقياس التداخل، ويوضع عاكس مقياس التداخل بين مقياس التداخل الليزري وجهاز التتبع، بينما توضع الكرة الهدف في الجانب البعيد عن عاكس مقياس التداخل بالنسبة لمقياس التداخل الليزري. أما عند ترتيب الجهازين بطريقة متداخلة، فيوضع مقياس التداخل الليزري أسفل جهاز التتبع الليزري، وتوضع مجموعة المنظار التداخلي أمام مقياس التداخل، ويوضع عاكس مقياس التداخل فوق مقياس التداخل الليزري وأسفل جهاز التتبع، وتوضع الكرة الهدف أسفل مقياس التداخل الليزري (راجع الشكل 3)، وذلك للتخفيف من آثار خطأ جيب التمام وانحرافات الاستقامة الناتجة عن الموجه الخطي أثناء حركة المنصة المتحركة.
إعداد بيئة القياس وتحديد النقاط
نظراً لقصر مدة القياس، تم ضبط المعلمات البيئية للمقياس التداخلي والمتتبع على النحو التالي: درجة الحرارة 20 °C، والضغط الجوي 1013.3 hPa، والرطوبة النسبية 50% RH. يتم ضبط المتتبع الليزري على وضع قياس التداخل في البرنامج قبل جمع البيانات. يتم نقل المنشور الهرمي إلى كل نقطة قياس بالتتابع للحصول على نتائج القياس الخاصة بالمتتبع والمقياس التداخلي الليزري.
على طول اتجاه سكة التوجيه الخطي، توجد نقطة قياس كل 1 m؛ وفي عملية القياس، يتم نقل المنشور الهرمي إلى كل نقطة قياس بالتتابع عبر المنصة المتحركة للحصول على نتائج قياس الجهازين عند كل نقطة قياس إلى أن تنقطع البيانات من مقياس التداخل (interferometer) أو جهاز التتبع (tracker). تُعتبر البيانات المقاسة عند جميع نقاط القياس بمثابة مجموعة القياس الأولى، حيث تمثل القيم المقاسة بمقياس التداخل عند جميع نقاط القياس القيم الاسمية، بينما تمثل القيم المقاسة بجهاز التتبع عند جميع نقاط القياس القيم الفعلية؛ ثم تُنقل المنصة المتحركة إلى نقطة القياس الأولى للحصول بشكل متكرر على بيانات الجهازين عند نقطة القياس الأولى، وبعد ذلك يتم نقل المنشور الهرمي إلى كل نقطة قياس بالتتابع للحصول بشكل متكرر على بيانات المجموعة الثانية من مقياس التداخل الليزري وجهاز التتبع الليزري.
اختيار نقاط القياس كنقاط لقياس التكرارية
يتم اختيار نقاط قياس متعددة كنقاط لقياس التكرارية، ويُنقل الموشور الهرمي إلى كل نقطة قياس تالية للحصول على نتائج قياس جهاز التتبع. يتم اختيار مواقع نقاط قياس التكرارية عشوائياً، ويُفضل أن تكون موجودة عند الطرف الخلفي. يتم اختيار ثلاث نقاط قياس للتكرارية لغرض جمع البيانات.
تقليل خطأ آبي (Abbe error)
في نظام معايرة متتبع الليزر، يُستخدم منشور كعاكس. يكون سطحان من أسطحه الثلاثة العاكسة متعامدين، مما يسمح بإعادة توجيه الضوء الساقط بزاوية 180° وإرجاعه. تنعكس حزم الضوء التي تسقط على المنشور الهرمي خارجيًا على جميع الأسطح. وبالمقارنة مع المنشور الهرمي المصمت، يمكن لهذا التصميم تجنب تأثير تشتت الطول الموجي ومسار الضوء الناتج عن سقوط حزمة الضوء من الهواء إلى الزجاج بشكل فعال؛ ويبلغ خطأ الزاوية للمنشور الهرمي ضمن نطاق ±10° قيمة 0.2″، مما يجعل المنشور الهرمي قادرًا على إنتاج ضوء متوازٍ أكثر دقة وتقليل خطأ آبي؛ ويبلغ قطر الوجه النهائي 100 mm وتصل الانعكاسية المنفردة إلى 0.92 لضمان إمكانية استقبال حزمة الضوء المنبعثة من مقياس التداخل الليزري بواسطة مستقبل مقياس التداخل الليزري بعد انعكاسها من المنشور الهرمي، وأيضًا استقبال حزمة الضوء المنبعثة من المتتبع بواسطة مستقبل متتبع الليزر بعد انعكاسها من المنشور الهرمي نفسه؛ يتكون مقياس التداخل الليزري من جهاز إرسال وجهاز استقبال. يقوم جهاز الإرسال ببث حزمة الضوء، ويقوم جهاز الاستقبال باستقبال حزمة الضوء المنعكسة عائدة إلى مقياس التداخل الليزري؛ وبالمثل، يتكون المتتبع من جهاز إرسال وجهاز استقبال. يُستخدم جهاز الإرسال لبث حزمة الضوء، ويُستخدم جهاز الاستقبال لاستقبال حزمة الضوء المنعكسة عائدة إلى المتتبع.
يتم توضيح خطأ القياس في جهاز التتبع أدناه باستخدام تجربة قياس كمثال. يمكن استقبال الضوء المنبعث من جهاز التتبع والضوء المنبعث من مقياس التداخل بواسطة منشور هرمي واحد أو بواسطة منشورات هرمية مختلفة، على التوالي. وكما هو موضح في الشكل 1، فإن المسار البصري يتمثل في دخول الضوء المنبعث من مقياس التداخل الليزري إلى منشور هرمي عبر منظار التداخل، ثم ينعكس بواسطة المنشور الهرمي ليدخل بعد ذلك في عاكس مقياس التداخل؛ بينما يدخل الضوء المنبعث من جهاز التتبع الليزري إلى منشور هرمي آخر، وينعكس بواسطة المنشور الهرمي ليدخل بعد ذلك في الكرة الهدف. يحدث خطأ Abbe عندما لا يكون الضوء الليزري لمقياس التداخل وما يقابله في جهاز التتبع على استقامة واحدة. وقد يؤدي أي ميل (انحدار أو التواء) للمنصة المتحركة إلى إدخال خطأ Abbe في كلا نظامي القياس الليزريين. يتم توصيف قياس الميل لهذه المنصة المتحركة بشكل أساسي من خلال عدة معاملات، مثل استقامة واستواء سكة التوجيه الخطي، ويعد تحديدها كمياً أمراً صعباً.
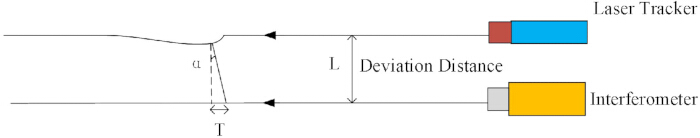
الشكل 5 يوضح المخطط التوضيحي لخطأ آبي (Abbe error)، حيث يعمل شعاع الليزر القادم من مقياس التداخل كمسار مرجعي، بينما يعمل الشعاع القادم من متعقب الليزر كمسار قياس. توجد مسافة انحراف معينة L (ذراع آبي) بين شعاعي الليزر. وبسبب ميل المنصة المتحركة في الفراغ، تتولد زاوية انحراف α، مما يؤدي إلى قيمة خطأ آبي T. وتتمثل العلاقة الهندسية على النحو التالي:
tan α ≈ T / L. (1)
الشكل 5: مخطط توضيحي لخطأ Abbe الذي تم قياسه باستخدام متتبع الليزر. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
يوضح الجدول 1 قيم خطأ آبي (Abbe error) الناتجة عن الزاوية ومسافة الانحراف، والتي تم الحصول عليها من القياسات باستخدام مسطرة فولاذية. وتشير هذه النتائج إلى أن المسافة بين شعاع الضوء والجهازين لها التأثير المهيمن على خطأ آبي الناتج. بالإضافة إلى ذلك، تبين نتائج الجدول 1 أن حساسية خطأ آبي لذراع آبي بطول 200 mm تبلغ 40 ضعف حساسية ذراع آبي بطول 5 mm (أي 0.96 mm/arcsec مقابل 0.024 mm/arcsec)، مما يؤكد أن تقصير ذراع آبي يمكن أن يقلل بشكل كبير من تأثير تضخيم أخطاء الميل الزاوي ويحقق خفضاً ملحوظاً في خطأ آبي. عند استخدام منشور هرمي مزدوج، تكون مسافة الإزاحة بين أشعة الضوء حوالي 200 mm. ومع ذلك، عند استخدام منشور هرمي واحد في هذه الدراسة، يتشارك الجهازان في المنشور الهرمي نفسه، مما يسمح بضبط مسافة الانحراف بين الأشعة لتكون في حدود 5 mm وتقليل تأثير خطأ آبي بمقدار أربعين مرة. كما يتم تقليل التأثير الناتج عن ميل المنصة المتحركة بشكل كبير في حالة استخدام المنشور الهرمي.
| زاوية α (″) | مسافة الانحراف (مم) | |||
| 5 (منشور هرمي واحد) | ٢٠٠ (منشور هرمي مزدوج) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
الجدول 1: قيم خطأ Abbe الناتجة عن الزاوية ومسافة الانحراف (µm).
يوضح الشكل 6A الصورة المادية للمنشور الهرمي، بينما يوضح الشكل 6B مسار الضوء الداخل إلى المنشور الهرمي والخارج منه. وكما هو موضح في الشكل 6B، فإن الضوء الساقط من جهاز التتبع هو الضوء الساقط 1، ويُسمى الشعاع الخارج بالضوء المنبعث 1. ويُسمى الشعاع الساقط من مقياس التداخل الليزري بالضوء الساقط 2، ويُسمى الشعاع الخارج منه بالضوء المنبعث 2. ويمثل الخط المركزي للضوء الساقط 1 والضوء الخارج 1 في الفراغ المسار البصري المتكامل 3، بينما يمثل الخط المركزي المتكون من الضوء الساقط 2 والضوء الخارج 2 في الفراغ المسار البصري المتكامل 4. ويتقارب المسار البصري المتكامل 3 والمسار البصري المتكامل 4 في الفراغ، كما أنهما يقتربان من مركز المنشور الهرمي، وهو العامل الرئيسي لتقليل خطأ Abbe بشكل أكبر.
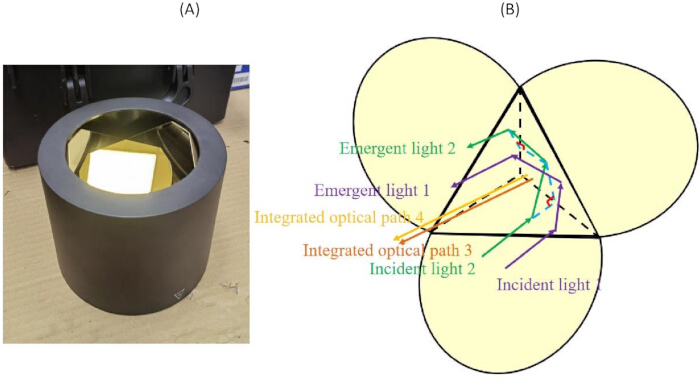
الشكل 6: مخطط تخطيطي لمنشور هرمي. (أ) صورة فيزيائية للمنشور الهرمي. (ب) مخطط المسار البصري للمنشور الهرمي. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
بالإضافة إلى ذلك، تجدر الإشارة إلى أن آلية تولد خطأ Abbe تتوافق مع آلية الأدوات القياسية التقليدية (مثل القدمة ذات الورنية)، حيث ينشأ كلاهما من طول ذراع Abbe. تؤدي حركات الالتواء والانحراف المختلفة لمنصة الحركة إلى حدوث انحرافات بين القيم المقاسة بواسطة متعقب الليزر والقيم النظرية لمقياس تداخل الليزر، وكلما زاد طول ذراع Abbe، زاد التباين بينهما. لذلك، لا تزال هذه الدراسة تعتمد تقليل طول ذراع Abbe كطريقة تعويض أساسية. وبما أنه لم يكن من الممكن استخدام مستشعرات الميل في الوقت الفعلي للتصحيح أثناء التجربة، فإن القياسات المقارنة لم تكن ممكنة. علاوة على ذلك، يُظهر تحليل عدم اليقين أن تأثير الخطأ الزاوي للمنشور على نتائج القياس يكاد يكون مهملًا.
يتم إجراء تحليل الارتياب لنظام منشور الهرم المنفرد مع مراعاة خمسة جوانب: خطأ مقياس التداخل الليزري، وخطأ التعويض البيئي، والخطأ الزاوي للمنشور، وخطأ استقامة سكة التوجيه، وخطأ محاذاة الشعاع، كما هو موضح أدناه: يبلغ خطأ الإشارة في مقياس التداخل الليزري (0.03 + 0.5L) µm، وارتياب القياس المعياري له هو 2 × 10⁻⁸ × L، وبناءً عليه يكون الارتياب المعياري الناتج عن مقياس التداخل الليزري هو u1 = 1 × 10⁻⁸ × L. يتضمن التعويض البيئي بشكل أساسي ثلاثة عوامل: درجة الحرارة، والرطوبة، والضغط الجوي. والارتياب الناتج المقابل هو تقريباً u2 = 5.8 × 10⁻⁸ × L، وبالتفصيل، يبلغ خطأ قياس متوسط درجة حرارة المسار الضوئي لمقياس التداخل الليزري 0.1 °C، والذي يُعامل كتوزيع منتظم، مما يؤدي إلى 93.0 × 10⁻8 L × 0.1/sqrt(3) = 5.4 × 10⁻8 L؛ ويبلغ خطأ قياس ضغط الغاز في المسار الضوئي لمقياس التداخل المعياري 11 Pa، ويُعامل كتوزيع منتظم، مما يعطي 0.2683 × 10⁻8 L × 11/sqrt(3) = 1.7 × 10⁻8 L؛ أما خطأ قياس الضغط الجزئي لبخار الماء في الهواء في المسار الضوئي فهو 40 Pa، ويُعامل كتوزيع منتظم، مما ينتج عنه 0.0371 × 10⁻8 L × 40/sqrt(3) = 0.9 × 10⁻8 L. يصل الخطأ الزاوي لمنشور الهرم إلى 0.2"، وبما أن الشعاع الضوئي يخضع لثلاث انعكاسات داخل منشور الهرم، فإن الخطأ الزاوي الشامل يتضاعف بمعامل 3؛ وبالتعويض عن طول النطاق الكامل البالغ 80 m، تكون قيمة u3 تقريباً 0، والتي تُحسب بالمعادلة u3 = 80000/cos(3 × 0.2'') mm - 80000 mm. يبلغ خطأ استقامة النطاق الكامل S لسكة التوجيه تقريباً 0.4 mm، وارتياب القياس الناتج المقابل يُعطى بالعلاقة u4 = sqrt(800002 + S2) mm - 80000 mm، وهو ما يقترب أيضاً من 0 بعد تعويض البيانات. يؤثر الخطأ الناتج عن محاذاة الشعاع على تكرارية القياس؛ وبالنسبة لقياسات منشور الهرم المنفرد، تُؤخذ التكرارية بقيمة 0.4 µm، وبالتالي u5 ≈ 0.4 µm. وبدمج المكونات الخمسة المذكورة أعلاه، يتم الحصول على الارتياب الموسع لنظام قياس منشور الهرم المنفرد كـ U = 2 × sqrt(u12 + u22 + u32 + u42 + u52)، وبالتطبيق مع البيانات المعوضة ينتج U ≈ 0.2 µm + 0.1 × 10⁻⁶ × L (k = 2)، حيث k هو عامل التغطية المقابل لمستوى ثقة يبلغ 95% تقريباً.
النتائج
تنقسم البيانات التجريبية إلى أربعة أجزاء: تجربة قياس تمديد النطاق المزدوج، وتجربة تكرارية لمتتبع الليزر باستخدام منشور هرمي مزدوج، وتجربة قياس النطاق المزدوج، وتجربة تكرارية لمتتبع الليزر باستخدام منشور هرمي مفرد.
عند استخدام نظام المعايرة الموضح في الشكل 1، يتم استقبال الحزم الصادرة من جهازين بواسطة مناشور هرمية منفصلة. وتظهر النتائج التي قاسها الجهازان عند كل نقطة قياس في الجدول 2. وتمثل هذه النتائج قياسات المدى المزدوج لجهاز تتبع الليزر باستخدام منشورين هرميين في مجموعة الاختبار الأولى. ويكشف تحليل الجدول 2 أنه باستخدام المناشور الهرمية المزدوجة، يصل أقصى خطأ في بيان جهاز تتبع الليزر إلى -36.0µm عبر نطاق قياسه الكامل، وذلك عند الموضع 37m. وفي هذا الوقت، يكون الموضع المقابل لسكة التوجيه هو 18m.
| موضع سكة التوجيه (م) | القيمة المقاسة بجهاز تتبع الليزر (مم) | القيمة المقاسة لمقياس التداخل الليزري (مم) | خطأ في المؤشر ( μm) | موضع سكة التوجيه (م) | القيمة المقاسة لجهاز تتبع الليزر (مم) | القيمة المقاسة لمقياس التداخل الليزري (مم) | خطأ في المؤشر (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
الجدول 2: نتائج قياس المدى المزدوج لجهاز التتبع باستخدام منشور هرمي مزدوج ضمن نطاق 80m (المجموعة 1).
في تكوين المنشور الهرمي المزدوج، ينشأ خطأ القراءة من ذراع آبي والانحرافات الهندسية المتميزة على طول مساري القياس البصريين. ومن بين جميع العوامل المساهمة في خطأ قراءة القياس، يهيمن خطأ آبي الناتج عن ذراع آبي. ويؤدي الفصل المكاني للشعاع حتماً إلى إدخال أخطاء إضافية؛ ومع ذلك، يمكن تقليل هذه الأخطاء بشكل كبير عندما يتم ترتيب الأشعة الضوئية الساقطة والخارجة بشكل متماثل. البيانات القياسية التي تم الحصول عليها من الجهازين عند كل نقطة مدرجة في الجدول 3؛ وتشير هذه النتائج إلى أن أقصى خطأ في قراءة جهاز التتبع هو -32.2µm ضمن النطاق القياسي الكامل لجهاز تتبع الليزر عند تطبيق المنشور الهرمي المزدوج، وهو ما يحدث عند الموضع 36 m. وبمقارنة البيانات في الجدول 2 والجدول 3، وُجد أن أقصى خطأ في القراءة هو -36.0µm.
| موضع سكة التوجيه (m) | القيمة المقاسة بجهاز تتبع الليزر (mm) | القيمة المقاسة بمقياس تداخل الليزر (mm) | خطأ البيان (μm) | موضع سكة التوجيه (m) | القيمة المقاسة بجهاز تتبع الليزر (mm) | القيمة المقاسة بمقياس تداخل الليزر (mm) | خطأ البيان (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
الجدول 3: نتائج قياس المدى المزدوج لجهاز التتبع باستخدام منشور هرمي مزدوج ضمن مسافة 80m (المجموعة 2).
الشكل 7 يوضح نتائج قياس خطأ مؤشر المدى المزدوج لمتتبع الليزر المجهز بمناشير هرمية مزدوجة، حيث يعرض بيانات الخطأ هذه بطريقة أكثر بديهية ووضوحاً.
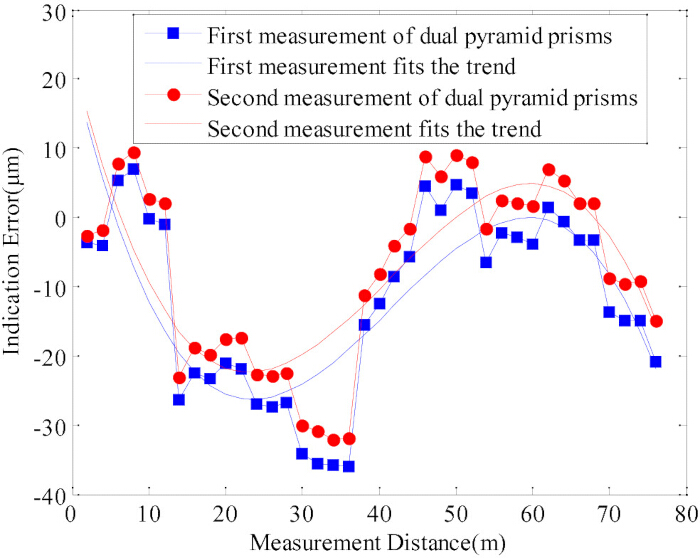
الشكل 7: مخطط خطأ مؤشر المدى المزدوج لجهاز تتبع ليزري مزود بمنشور هرمي مزدوج. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
بالإضافة إلى ذلك، تم اختيار ثلاث نقاط قياس ثانوية من أصل 38 نقطة قياس، وهي نقاط القياس الثلاثون والثلاثون والخامسة والثلاثون على التوالي؛ وقد لُخصت القياسات الأولية التي حصل عليها جهاز التتبع عند كل نقطة اختبار تكرارية في الجدول 4، والتي تقابل المتوسط والانحراف المعياري لجهاز التتبع الليزري عند المواضع 60m و66m و70m (القياس الأول للمنشور الهرمي). بلغ المتوسط المقاس لجهاز التتبع عند الموضع 60m قيمة 59999.9287mm، مع انحراف معياري مقابل قدره 0.18µm. وبالنسبة لموضع القياس 66m، بلغت القيمة المتوسطة المسجلة بواسطة جهاز التتبع الليزري 65999.9924mm، وبانحراف معياري قدره 0.12µm. أما المتوسط المقاس لجهاز التتبع الليزري عند الموضع 70m فكان 69999.9523mm، وكان الانحراف المعياري 0.16µm. ووفقاً للبيانات، يُظهر جهاز التتبع أعلى انحراف معياري عند الموضع 60m وأدناه عند 66m.
| عدد القياسات | قيمة مؤشر متعقب الليزر (mm) | عدد القياسات | قيمة مؤشر متعقب الليزر (mm) | عدد القياسات | قيمة مؤشر متعقب الليزر (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| المتوسط | 59999.9287 | المتوسط | 65999.9924 | المتوسط | 69999.9523 |
| الانحراف المعياري | 0.18 × 10⁻³ | الانحراف المعياري | 0.12 × 10⁻³ | الانحراف المعياري | 0.16 × 10⁻³ |
الجدول 4: تكرار النقطة الواحدة عند المواقع 60m و66m و70m باستخدام منشور هرمي مزدوج (المجموعة 1).
يتم عرض بيانات القياس الثانوية لجهاز تتبع الليزر في الجدول 5، والذي يسجل المتوسط والانحراف المعياري عند مواضع قياس 60m و66m و70m (المجموعة الثانية من القياسات باستخدام منشور هرمي مزدوج). وتبلغ القيم القصوى والدنيا للانحراف المعياري 0.21µm و0.14µm على التوالي. ومن خلال تكرارين، يمكن استنتاج أن أقصى انحراف معياري هو 0.21µm.
| عدد القياسات | قيمة مؤشر جهاز تتبع الليزر (مم) | عدد القياسات | قيمة بيان تتبع الليزر (مم) | عدد القياسات | قيمة بيان تتبع الليزر (مم) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| المتوسط الحسابي | 59999.9363 | المتوسط الحسابي | 65999.9995 | المتوسط الحسابي | 69999.9601 |
| الانحراف المعياري | 0.16 × 10⁻³ | الانحراف المعياري | 0.21 × 10⁻³ | الانحراف المعياري | 0.14 × 10⁻³ |
الجدول 5: تكرارية النقطة الواحدة عند المواقع 60 m و 66 m و 70 m باستخدام منشور هرمي مزدوج (المجموعة 2).
تم تلخيص القراءات التي حصل عليها كلا الجهازين عند كل نقطة قياس في الجدول 6. وقد تم الحصول على هذه النتائج بشرط أن تكون المسارات البصرية للجهازين متوازية في نفس المستوى الرأسي. وهو يعرض نتائج اختبار النطاق المزدوج للمتعقب باستخدام منشور هرمي واحد في المجموعة الأولى. ويشير تحليل النتائج في الجدول 6 إلى أنه عند استخدام منشور هرمي واحد، يكون الحد الأقصى لخطأ بيان المتعقب هو -2.7µm عبر نطاق قياسه الكامل، والذي يحدث عند الموضع 3m.
| موضع سكة التوجيه (m) | القيمة المقاسة بجهاز تتبع الليزر (mm) | القيمة المقاسة بمقياس التداخل الليزري (mm) | خطأ البيان (μm) | موضع سكة التوجيه (m) | القيمة المقاسة بجهاز تتبع الليزر (mm) | القيمة المقاسة بمقياس التداخل الليزري (mm) | خطأ البيان (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
الجدول 6: نتائج قياس النطاق المزدوج لجهاز التتبع باستخدام منشور هرمي واحد ضمن مسافة 80 m (المجموعة 1).
تدرج الجدول 7 نتائج قياس النطاق المزدوج لجهاز تتبع الليزر المجهز بمنشور هرمي واحد (المجموعة الثانية). ويظهر تحليل النتائج في الجدول 7 أنه عند استخدام المنشور الهرمي المنفرد، يكون الحد الأقصى لخطأ البيان في جهاز التتبع هو -2.5µm ضمن نطاق القياس الكامل لجهاز تتبع الليزر، والذي يظهر عند الموضع 5m. وتكشف المقارنة بين الجدول 6 والجدول 7 أن أكبر خطأ بيان للجهاز هو -2.7µm.
| موضع سكة التوجيه (م) | القيمة المقاسة لجهاز تتبع الليزر (مم) | القيمة المقاسة لمقياس التداخل الليزري (مم) | خطأ في المؤشر ( μm) | موضع سكة التوجيه (م) | القيمة المقاسة بجهاز تتبع الليزر (مم) | القيمة المقاسة لمقياس التداخل الليزري (مم) | خطأ في المؤشر (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
الجدول 7: نتائج قياس النطاق المزدوج لجهاز التتبع باستخدام منشور هرمي واحد ضمن مسافة 80 m (المجموعة 2).
الشكل 8 يوضح نتائج قياس النطاق المزدوج لخطئي البيان لجهاز التتبع الذي يستخدم منشوراً هرمياً واحداً. وتشير هذه النتائج إلى أن خطأ البيان المقاس يتناقص تدريجياً مع زيادة مسافة القياس، مما يشير إلى وجود درجة معينة من خطأ التركيب.
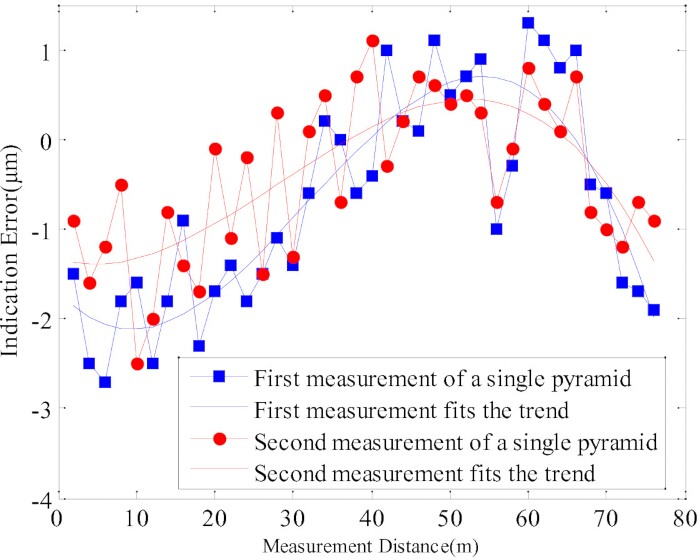
الشكل 8: مخطط خطأ مؤشر المدى المزدوج لجهاز تتبع الليزر باستخدام منشور هرمي واحد. يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
الشكل 9 يوضح تباين أخطاء بيان النطاق المزدوج لمتتبع الليزر باستخدام منشور هرمي مزدوج ومنشور هرمي مفرد، على التوالي (مجموعتان من القيم المقاسة لكل منهما). وبالرجوع إلى الشكل 7 والشكل 8، عندما يتم استقبال الضوء المنبعث من مقياس التداخل والضوء المنبعث من المتتبع بواسطة نفس المنشور الهرمي، ينخفض خطأ بيان المتتبع بشكل ملحوظ، وتتحسن دقة معايرة المتتبع بشكل فعال.
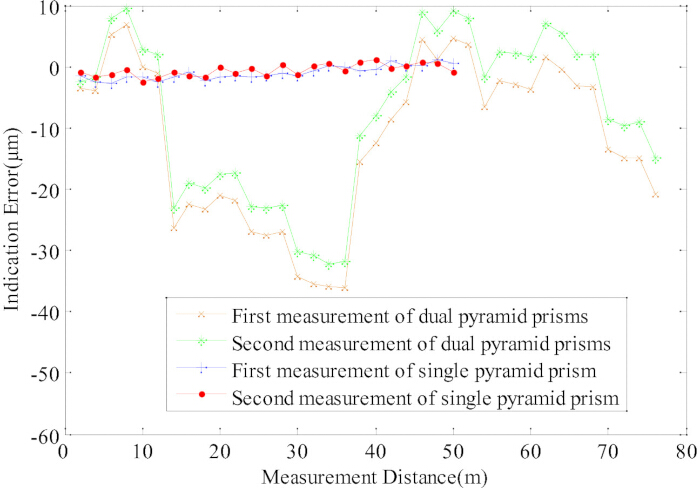
الشكل 9: مقارنة بين أخطاء بيان المدى المزدوج لكل من منشور الهرم المزدوج ومنشور الهرم المنفرد (تم قياس كل منهما مرتين). يرجى النقر هنا لعرض نسخة أكبر من هذا الشكل.
تم اختيار ثلاث نقاط قياس للتكرارية من بين 38 نقطة قياس، وهي نقاط القياس 30 و33 و35 على التوالي. وفي كل نقطة قياس للتكرارية، تظهر القراءات الأولية التي سجلها جهاز تتبع الليزر في الجدول 8، والتي تغطي المؤشرات الإحصائية المقابلة عند مسافات 60m و66m و70m (المجموعة الأولى باستخدام منشور هرمي واحد). وقد أعطى جهاز التتبع متوسط قراءة قدره 59999.9156mm عند محطة 60m، مصحوباً بانحراف معياري قدره 0.40µm. وكان المتوسط المقاس لجهاز تتبع الليزر عند موضع 66m هو 65999.9845mm، بينما بلغ الانحراف المعياري 0.64µm. أما المتوسط المقاس لجهاز التتبع عند موضع 70m فقد كان 69999.8993mm، وبانحراف معياري قدره 0.63µm. وتظهر البيانات أن الانحراف المعياري لجهاز التتبع كان الأعلى عند موضع 66m، حيث بلغت قيمة الانحراف المعياري 0.64µm.
| عدد القياسات | قيمة مؤشر متتبع الليزر (mm) | عدد القياسات | قيمة مؤشر متتبع الليزر (mm) | عدد القياسات | قيمة مؤشر متتبع الليزر (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| المتوسط | 59999.9156 | المتوسط | 65999.9845 | المتوسط | 69999.8993 |
| الانحراف المعياري | 0.40 × 10⁻³ | الانحراف المعياري | 0.64 × -3 | الانحراف المعياري | 0.63 × 10⁻³ |
الجدول 8: تكرارية النقطة الواحدة عند مواضع 60 m و66 m و70 m باستخدام منشور هرمي واحد (المجموعة 1).
يعرض الجدول 9 بيانات القياس الثانية من متعقب الليزر، والتي تعكس تكرارية النقطة الواحدة عند 60m و 66m و 70m لمجموعة الاختبار الثانية باستخدام منشور هرمي واحد. ويظهر أقصى انحراف معياري عند الموضع 70m، وتبلغ قيمة الانحراف المعياري 0.58µm.
| عدد القياسات | قيمة مؤشر جهاز تتبع الليزر (مم) | عدد القياسات | قيمة بيان تتبع الليزر (مم) | عدد القياسات | قيمة بيان جهاز تتبع الليزر (مم) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| المتوسط الحسابي | 59999.9166 | المتوسط الحسابي | 65999.9691 | المتوسط الحسابي | 69999.9186 |
| الانحراف المعياري | 0.55 × 10font6">-3 | الانحراف المعياري | 0.52 × 10⁻³ | الانحراف المعياري | 0.58 × 10⁻³ |
الجدول 9: تكرارية النقطة الواحدة عند المواضع 60m و66m و70m باستخدام منشور هرمي واحد (المجموعة 2).
توافر البيانات:
البيانات الخام التي تدعم الدراسة مدرجة في الملف التكميلي 1.
المناقشة
تبحث هذه الورقة في نظام المعايرة والقياس لأجهزة تتبع الليزر، وتفصل مناهج ضبط المسار البصري لمقاييس التداخل الليزري وأجهزة تتبع الليزر عند استخدام المنشورات الهرمية. يتم طي المسار البصري لجهاز تتبع الليزر عبر المنشور الهرمي في هذا العمل. وبغض النظر عن استخدام منشور هرمي واحد أو اثنين، فعندما يتحرك المنشور الهرمي مسافة وحدة واحدة، تتغير قراءات مقياس التداخل وجهاز تتبع الليزر بمقدار مسافتين من الوحدات. وتعد هذه ميزة مشتركة لطريقتي القياس المقترحتين في هذه الورقة، واللتين يمكن لكل منهما تلبية متطلبات معايرة أجهزة تتبع الليزر. وقد وجدنا أن الفرق بين الطريقتين هو أنه عند استخدام منشورين هرميين، يكون خطأ القراءة في جهاز التتبع كبيراً نسبياً، حيث يمكن أن يصل أقصى خطأ في القراءة إلى -36.0µm. وينخفض خطأ Abbe عند استخدام منشور هرمي واحد. وتشير هذه النتائج بوضوح إلى أن خطأ القراءة في جهاز تتبع الليزر يظل صغيراً، بقيمة قصوى تبلغ -2.7µm. وفي هذه الحالة، ينخفض أقصى خطأ في القراءة بأكثر من عشرة أضعاف. وفي تجربة قياس التكرارية، قمنا بقياس جهاز تتبع الليزر عشر مرات في مواقع مختلفة ووجدنا أن تكرارية جهاز التتبع كانت 0.21µm عند استخدام منشورين هرميين؛ وكانت تكرارية جهاز التتبع 0.64 µm عند استخدام منشور هرمي واحد. وعند اعتماد منشور واحد، ينخفض خطأ القراءة بشكل ملحوظ بينما تتدهور التكرارية قليلاً. ويشير هذا إلى أن نتائج قياس جهاز تتبع الليزر هي بشكل عام أقرب إلى القيم الاسمية لمقياس التداخل الليزري. ولا يعكس تدهور التكرارية سوى عدم كفاية الاستقرار المنهجي أثناء القياس عندما تقترب قراءات جهاز التتبع من القيم الاسمية لمقياس التداخل. وقد ينشأ هذا الاستقرار غير الكافي من الحساسية العالية لمنصة الحركة تجاه الاهتزاز ودرجة الحرارة وعوامل التأثير الأخرى عند استخدام منشور هرمي واحد بعد الحركة، وقد انخفض خطأ القياس المقاس بعشرات المرات في هذه التجربة، وهو ما يشكل قيمة بحثية رئيسية لهذا العمل.
على الرغم من المزايا، لا تزال هناك عدة قيود في هذه الدراسة؛ فعلى سبيل المثال، لا يأخذ هذا العمل في الاعتبار مكونات الخطأ مثل خطأ جيب التمام الناتج عن الخطية وتغير وضعية المنصة، وسيتم استقصاء هذه العوامل بالتفصيل في المستقبل؛ كما يركز العمل الحالي بشكل أساسي على كبح خطأ Abbe المحوري، بينما لم تتم دراسة تأثير الأخطاء الجانبية تحت ظروف المدى الممتد بشكل كامل؛ وتتطلب الاستقرارية طويلة المدى والقدرة على التكيف البيئي للنظام تحت ظروف تتفاوت فيها درجة الحرارة والرطوبة واضطرابات الهواء مزيداً من التحقق12. وفي هذه الحالة، يمكن اعتماد نهج بديلة للتحقق من الفرضية المقترحة وتعزيز موثوقية الاستنتاجات، فعلى سبيل المثال، يمكن استخدام مقياس تداخل ليزري عالي الدقة كمعيار مرجعي للقياس المقارن. كما يمكن تطبيق نظام قياس شبكي متعدد المتعقبات أو آلة قياس إحداثيات (CMM) واسعة النطاق لإجراء التحقق المتبادل. ويمكن لهذه الطرق أن توفر أدلة تكميلية لتأكيد فعالية وعالمية استراتيجية معايرة تمديد المدى القائمة على المنشور. وتظهر الطريقة المقترحة قيمة هامة وإمكانات تطبيق واسعة في التصنيع الدقيق واسع النطاق وعلم القياس، فهي مناسبة لمعايرة متعقب الليزر في تجميع الطائرات، والكشف عن دقة تحديد مواقع الروبوت، والتحقق من دقة الآلات الميكانيكية، والقياس الموقعي للمكونات الكبيرة22. وبشكل خاص في المختبرات والمواقع الصناعية محدودة المساحة، تحقق هذه الطريقة معايرة عالية الدقة دون الحاجة إلى قضبان توجيه طويلة، مما يقلل تكاليف الإنشاء بشكل كبير ويحسن كفاءة المعايرة23.
سيركز البحث المستقبلي على عدة اتجاهات: تطوير نظام ضبط تلقائي للمسار البصري لتقليل الصعوبات التشغيلية؛ وضع نموذج خطأ شامل يغطي الأخطاء المحورية والجانبية معًا؛ دراسة استراتيجيات تعويض الخطأ في الوقت الفعلي لمواجهة التداخلات البيئية؛ توسيع نطاق هذه الطريقة لتشمل سيناريوهات القياس الديناميكي ومتعدد المحاور؛ ودمج المخطط المقترح مع تقنيات الرؤية الآلية أو المسح بالليزر لتحقيق قياس ومعايرة بدقة أعلى وكفاءة أكبر.
الإفصاحات
ليس لدى المؤلفين أي تعارض في المصالح للإفصاح عنه.
شكر وتقدير
تم تمويل هذا البحث من قبل المؤسسة الوطنية للعلوم الطبيعية في الصين (51775433).
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| سكة توجيه | / | / | أدلة خطية (بطول إجمالي 54 m) |
| مقياس تداخل ليزري | Renishaw plc | XL-80 | توفير بيانات مقارنة (الشهادة: 202603107819) |
| متتبع ليزري | Hexagon Group | AT930 | توفير البيانات المقاسة |
| منشور | تصنيع خاص | تصنيع خاص | قطر 100 mm (الشهادة: CDjd2024-00977) |
المراجع
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.