تقدم هذه الدراسة سير عمل قابلاً للتكرار لتحسين مخططات المعارض الغامرة من خلال الجمع بين التلدين المحاكى التكيفي، واختيار المقترحات المعتمد على المرحلة، والتحكم في إعادة التسخين. تم تنفيذ المخطط المختار في بيئة معرض للواقع الافتراضي وتم تقييمه باستخدام مقاييس التكلفة المكانية، وسجلات سلوك المشاركين، وتقييمات ما بعد التجربة.
يتطلب اشتراك JoVE لعرض هذا المحتوى. تسجيل الدخول أو ابدأ نسخة تجريبية مجانية
مقالة بحثية
تحسين تصميم مساحات المعارض الغامرة باستخدام التلدين المحاكى التكيفي مع إعادة التسخين والتقييم عبر الواقع الافتراضي
في هذه المقالة
ملخص
الملخص
تطلب مساحات العرض الغامرة تخطيطات تدعم الحركة الفعالة، والارشاد الواضح للمسارات، والتفاعل المتوازن، وتجربة بيئية مريحة. ومع ذلك، غالبًا ما يتم تطوير مخططات العرض من خلال قرارات تصميم يدوية، مما يجعل من الصعب تقييم طول المسار، وإمكانية الوصول البصري، ومخاطر الازدحام، والراحة البيئية، وتوزيع عقد التفاعل في وقت واحد. طورت هذه الدراسة وقيمت سير عمل لتحسين التصميم المكاني استنادًا إلى التلدين المحاكي التكيفي مع اختيار المقترحات المعتمد على المرحلة والتحكم في إعادة التسخين. تم إنشاء قاعة عرض غامرة بمساحة 36 m x 24 m تضم ست مناطق موضوعية، وممرات انتقالية، ومنطقة استراحة واحدة، وعقد تفاعل متعددة. تمت مقارنة ثلاث حالات من التخطيط: التخطيط اليدوي، وتخطيط التلدين المحاكي القياسي، وتخطيط التلدين المحاكي التكيفي مع إعادة التسخين. عمل نموذج التحسين على تقليل دالة تكلفة مكانية موزونة تضمنت مسافة المشي، وإمكانية الوصول البصري، والازدحام، والراحة البيئية، وتوازن التفاعل. تم تنفيذ المخططات المختارة في مشاهد عرض بالواقع الافتراضي وتقييمها من خلال سجلات سلوك المشاركين وتقييمات ما بعد التجربة. أنتجت الخوارزمية التكيفية تكلفة مكانية نهائية أقل، ونسبة تحسن أعلى، وعدد تكرارات أقل للوصول إلى الحل الأمثل مقارنة بالتلدين المحاكي القياسي، مع زيادة طفيفة في وقت الحوسبة. وأفاد المشاركون المعينون في التخطيط التكيفي بمستويات رضا أعلى، وشعور أقوى بالحضور، وإرشاد أوضح للمسارات، وازدحام مدرك أقل، وحمل معرفي أقل، كما أكملوا المسار بمسافة مشي أقصر، وترددات أقل، ووقت بقاء أطول، وتغطية أوسع للخريطة الحرارية. تدعم هذه النتائج سير العمل هذا كنهج لدعم القرار في سيناريو العرض المختبر؛ وهي لا تضع تخطيط عرض مثاليًا عالميًا أو تثبت التفوق على جميع البدائل الأخرى من الخوارزميات الفوق حدسية.
المقدمة
تجمع مساحات العرض الغامرة بشكل متزايد بين التصميم المكاني، والوسائط الرقمية، وشاشات العرض التفاعلية، وتقنيات الواقع الافتراضي لخلق بيئات لا يكتفي فيها الزوار بمجرد مراقبة المحتوى، بل يتحركون من خلاله، ويتفاعلون معه، ويفسرون المعرض كـتجربة مكانية. وفي مثل هذه الإعدادات، لا تعتمد جودة التجربة على ثراء المحتوى المرئي أو التفاعلي فحسب، بل تعتمد أيضاً على استمرارية المسار، والرؤية، والازدحام، والراحة البيئية، وتوزيع فرص التفاعل. ولذلك، ينطوي تصميم مساحة العرض على مشكلة متعددة المتغيرات؛ حيث يجب أن يوجه المخطط الزوار بكفاءة مع الحفاظ على التسلسل السردي، والانفتاح الإدراكي، وفرص المشاركة. وقد أظهرت دراسات سلوك المتاحف والمعارض منذ فترة طويلة أن تجربة الزائر تتشكل من خلال التنظيم المكاني، وهيكل الحركة، وإمكانية الوصول التفسيري، بدلاً من الاعتماد على محتوى المعروضات وحده1.
توفر نظرية التكوين المكاني أساساً مفيداً للتعامل مع تخطيط المعارض كمسألة تصميمية قابلة للتحليل. ومن هذا المنظور، لا يُعتبر الفراغ مجرد وعاء سلبي للأشياء، بل هو الذي ينظم الحركة، والالتقاء، والرؤية، والاختيار. ويمكن للتكوين المعماري أن يؤثر في كيفية تحرك الأشخاص عبر البيئة ومدى سهولة فهمهم للعلاقة بين المساحات2. كما يدعم التحليل المكاني القائم على الرؤية وجهة النظر هذه من خلال إظهار أن المجالات البصرية وعلاقات خط النظر يمكن نمذجتها كسمات قابلة للقياس في الإدراك المكاني والملاحة3. وتكتسب هذه الأفكار أهمية خاصة في المعارض الغامرة لأن الزوار يتعين عليهم دمج المعلومات البصرية، وقرارات المسار، وإشارات التفاعل، والمحفزات البيئية باستمرار أثناء تنقلهم في المعرض.
وفي الوقت نفسه، وسعت التقنيات الغامرة من الطرق التي يمكن من خلالها تصميم بيئات العرض واختبارها قبل التنفيذ المادي. وتسمح الواجهات الافتراضية والغامرة للباحثين والمصممين بدراسة كيفية إدراك المستخدمين وسلوكهم في ظل ظروف مكانية مضبوطة، مما يتيح إجراء مقارنات بين مخططات بديلة مع الحفاظ على ثبات المحتوى والإعدادات البيئية4. وتظهر مراجعات تطبيقات الواقع الافتراضي الغامرة أن البنية المكانية، وتصميم التفاعل، ووضوح المهام تعد محددات مهمة لمستوى تفاعل المستخدم وجودة التعلم5. كما تشير أدلة التحليل البعدي إلى أن مستوى ونوع الانغماس يمكن أن يؤثرا على الشعور بالحضور، إلا أن الانغماس وحده لا يضمن نتائج أفضل إذا كانت البيئة غير منظمة بشكل جيد أو يصعب التنقل فيها6.
ترتبط تجربة المستخدم في المعارض الغامرة ارتباطاً وثيقاً بالحضور والجهد المعرفي والراحة البدنية. ويعكس الحضور المدى الذي يشعر فيه المستخدمون بأنهم متواجدون داخل بيئة وسيطة، مما يجعله نتيجة رئيسية في الإعدادات الافتراضية والغامرة7. ومع ذلك، يمكن للبيئات الغامرة أن تسبب أيضاً عبئاً معرفياً عندما لا يتم تنسيق التنقل أو التفاعل أو المعلومات الحسية بشكل جيد8. لهذا السبب، لا ينبغي أن يقتصر تحسين مساحة المعرض على زيادة كثافة التفاعل أو التحفيز البصري فحسب، بل يجب أن يدعم تجربة مكانية متماسكة، ويقلل من قرارات المسار غير الضرورية، ويحد من الإجهاد الذي يمكن تجنبه. كما يجب مراقبة دوار المحاكي لأن عدم الارتياح يمكن أن يؤثر على كل من سلامة التعرض للواقع الافتراضي وتفسير نتائج تجربة المستخدم9.
على الرغم من هذه المتطلبات، لا يزال العديد من مخططات المعارض يتم تطويرها من خلال خبرة المصممين، أو التعديلات اليدوية التكرارية، أو ملاحظة الزوار اللاحقة. تظل هذه النهج ذات قيمة، ولكنها تجعل من الصعب تقييم قيود تخطيطية متعددة في وقت واحد. يمكن صياغة التصميم المكاني للمعارض الغامرة كمسألة تحسين مقيدة تأخذ في الاعتبار طول المسار، والرؤية، والازدحام، والراحة، وتوزيع التفاعل بشكل مشترك. يعد التبريد المحاكى (Simulated annealing) مناسباً لهذا النوع من المسائل لأنه يمكنه البحث في مساحات حلول كبيرة وغير منتظمة مع السماح بالقبول المدروس للحلول المتوسطة غير المحسنة، مما يساعد بذلك في الهروب من القيم المثلى المحلية10. يتبع منطق القبول الخاص به قاعدة ميتوبوليس (Metropolis rule)1، بينما يقدم إطار ميتوبوليس-هاستينغز (Metropolis-Hastings) الأكثر عمومية نسبة كثافة اقتراح من الأمام إلى الخلف عندما تكون نواة الاقتراح غير متماثلة12. في التنفيذ الحالي، تكون نوى الاقتراح الشرطية الأربعة متماثلة؛ ولذلك، يظهر الاشتقاق الرسمي أن نسبة هاستينغز تساوي الواحد الصحيح بالنسبة للتحركات الممكنة العكوسة. وبناءً على ذلك، يتم وصف الطريقة بأنها تبريد محاكى تكيفي مع قبول ميتوبوليس وإعادة تسخين، بدلاً من وصفها كعينة ميتوبوليس-هاستينغز متميزة.
لطالما وظفت متغيرات التلدين المحاكى التكيفي اختيار الجوار غير المنتظم، وتعديل جدول التبريد، وإعادة التسخين، واستراتيجيات إعادة التشغيل، ومكونات البحث الهجين13,14. ولذلك، ينبغي النظر إلى التنفيذ الحالي كتهيئة مخصصة لتطبيق معين وليس كنموذج أولي جديد من الخوارزميات الفوق حدسية. وتتمثل مساهمته في الربط الصريح بين جدول مقترحات مكون من أربع حركات يعتمد على المرحلة وعملية إعادة التسخين مع قيود جدوى خاصة بالمعرض، ودالة تكلفة مكانية متعددة المكونات وشفافة، والتحقق من الصحة عبر الواقع الافتراضي على مستوى المشاركين15. ويميز هذا التحديد الدقيق لسياق العمل سير العمل الحالي بشكل مباشر عن الادعاءات بوجود مبدأ تحسين جديد جذرياً. وكان من المتوقع أن يؤدي اختيار المقترحات المعتمد على المرحلة إلى نقل البحث من الاستكشاف الواسع للتسلسلات/المسارات إلى التحسين المكاني المحلي، بينما تعمل إعادة التسخين على استعادة مرونة البحث بعد حالة الركود. وكان من المتوقع أن يؤدي هذا التوازن بين الاستكشاف والاستغلال إلى تقليل احتمالية الوقوع المبكر في النهايات الصغرى المحلية وزيادة فرصة الوصول إلى مخطط جدوى بتكلفة أقل ضمن نفس ميزانية التكرار الاسمية.
تقترح هذه الدراسة سير عمل قابل للتكرار يدمج بين التلدين المحاكى التكيفي، واختيار المقترحات المعتمد على المرحلة، والتحكم في إعادة التسخين، ونموذج تكلفة مكانية متعدد المكونات، وتقييم عبر الواقع الافتراضي على مستوى المشاركين. وتعد المساهمة المنهجية هنا موجهة نحو التطبيق ومركزة على قابلية التكرار بدلاً من كونها ادعاءً بمبدأ تحسين جديد جذرياً16. وتقارن الطريقة بين مخطط يدوي، ومخطط يعتمد على التلدين المحاكى القياسي، ومخطط يعتمد على التلدين المحاكى التكيفي مع إعادة التسخين، وذلك ضمن بيئة معرض واقع افتراضي محكومة. تبحث الدراسة في كل من المخرجات الخوارزمية والمخرجات على مستوى المشاركين، بما في ذلك التكلفة المكانية النهائية، ونسبة التحسن، والحضور، ووضوح تحديد المسار، والرضا، والحمل المعرفي، ومسافة المشي، وعدد مرات التردد، ووقت المكوث، وتغطية الخريطة الحرارية. وكانت الفرضية الأساسية هي أن الطريقة التكيفية ستحقق تكلفة مكانية نهائية أقل من التلدين المحاكى القياسي؛ أما على مستوى المشاركين، فقد كان من المتوقع أن يؤدي المخطط المقابل إلى تحسين الرضا العام ومخرجات كفاءة المسار مقارنة بالمخططات اليدوية ومخططات التلدين المحاكى القياسية. ويتبع هذا التأطير المنطق الأوسع لطرق تصميم الخوارزميات الفوق حدسية، حيث يدعم البحث الحوسبي التقدير التصميمي البشري ولا يحل محله17.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
البروتوكول
تمت مراجعة بروتوكول الدراسة من قبل جامعة خنان الزراعية، وتقرر إعفاؤه من المراجعة الأخلاقية الرسمية في 20 ديسمبر 2025. ولم تصدر الجهة المراجعة أي رقم مرجعي منفصل للموافقة الأخلاقية أو الإعفاء. كما تم الحصول على موافقة مستنيرة مكتوبة من جميع المشاركين قبل إدراجهم في الدراسة.
تجهيز المشاركين
تم استقطاب مشاركين بالغين تتراوح أعمارهم بين 18 و60 عاماً ممن لديهم رؤية طبيعية أو مصححة لتكون طبيعية. واستُبعد المشاركون الذين أبلغوا عن اضطرابات دهليزية شديدة، أو صرع غير منضبط، أو ضعف بصري شديد، أو خضوع لجراحة كبرى مؤخراً، أو شعور سابق بعدم ارتياح شديد أثناء التعرض للواقع الافتراضي. وأكمل كل مشارك نموذج فحص قبل التجربة. كما تم تسجيل الفئة العمرية، والجنس، والمستوى التعليمي، والخبرة السابقة في الواقع الافتراضي، ومعدل زيارة المتاحف أو المعارض سابقاً كمتغيرات ضابطة.
تم توزيع المشاركين على واحدة من ثلاث حالات للتخطيط باستخدام قائمة عشوائية تم إنشاؤها بواسطة الكمبيوتر: التخطيط اليدوي، أو تخطيط التلدين المحاكى القياسي، أو تخطيط التلدين المحاكى التكيفي مع إعادة التسخين. وقد استُخدم تصميم بين المجموعات لتجنب تأثيرات التعلم عبر التخطيطات المختلفة. حُددت نسبة التوزيع بـ 1:1:1، حيث تم تعيين 60 مشاركًا لكل حالة، بإجمالي 180 مشاركًا. كما تم تسجيل الفئة العمرية، والجنس، والمستوى التعليمي، والخبرة السابقة في الواقع الافتراضي، ومعدل زيارة المتاحف/المعارض قبل التوزيع لإجراء تقييم وصفي لخصائص المشاركين؛ ولم تُستخدم هذه المتغيرات كمعايير للاستبعاد بعد عملية التوزيع العشوائي.
تحضير نموذج مساحة العرض
تم إنشاء قاعة عرض غامرة مستطيلة الشكل بأبعاد 36 m x 24 m وبارتفاع سقف يبلغ 4.5 m. وقد تم تحديد إجمالي مساحة الأرضية القابلة للاستخدام بـ 864 m2. ووُضع مدخل واحد ومخرج واحد على الجانبين القصيرين المتقابلين من القاعة. كما حُدد عرض كل من المدخل والمخرج بـ 3.0 m، وبقيا ثابتين في جميع ظروف التخطيط.
تم تقسيم قاعة العرض إلى ست مناطق عرض موضوعية، وممرين للانتقال، ومنطقة استراحة واحدة، ومسار رئيسي واحد للزوار. تم تحديد المساحة المسموح بها لكل منطقة موضوعية لتكون 80–130 m2، بينما خُصت مساحة 40 m2 لمنطقة الاستراحة. كما حُدد عرض المسار الرئيسي المسموح به ليكون 1.8–3.5 m. وُضعت من ثماني إلى اثنتي عشرة عقدة تفاعل في كل مخطط. عُرّفت كل عقدة تفاعل بأنها نقطة يمكن للمشاركين عندها التوقف، أو تفعيل المحتوى الرقمي، أو مشاهدة أحد المعروضات، أو تغيير الاتجاه.
تم تقسيم مخطط الطابق إلى خلايا شبكية بمقاس 0.5 m x 0.5 m. واستُخدمت هذه الشبكة لتحليل الرؤية، والتحقق من استمرارية المسارات، وحساب تغطية الخريطة الحرارية، وتقدير الكثافة المحلية. وقد مُثلت كل منطقة موضوعية من خلال إحداثيات مركزها، ومضلع حدودها، ومساحتها، وموضعها في تسلسل المسار. كما مُثلت كل عقدة تفاعل من خلال إحداثياتها، والمنطقة المرتبطة بها، ونطاق التفعيل، ومنطقة الخلوص.
تم التعامل مع التكوين المكاني كمتغير تصميمي أساسي لأن تخطيط المعرض، والرؤية، وبنية المسار تؤثر على حركة الزوار، والقدرة على تحديد الاتجاهات، والإدراك المكاني18. يوضح الشكل 1 سير العمل الكامل، بدءاً من بناء النموذج المكاني وصولاً إلى تحسين التخطيط، وتنفيذ المشهد الافتراضي، واختبار المشاركين، والتحليل الإحصائي.
معايير المخطط وقيود الجدوى
طُبقت قيود الجدوى ذاتها على جميع ظروف المخطط. أولاً، كان من الضروري أن تظل جميع المناطق الموضوعية داخل حدود 36 m x 24 m. ثانياً، لم يُسمح بتداخل المناطق الموضوعية. ثالثاً، كان من الضروري أن يربط مسار الزوار الرئيسي بين المدخل، وست مناطق موضوعية، ومنطقة استراحة، والمخرج دون انقطاع. رابعاً، لم يُسمح لعقد التفاعل بإعاقة المسار الرئيسي. خامساً، كان من الضروري أن يحتفظ كل عقدة تفاعل بنصف قطر خلوص لا يقل عن 1.2 m. سادساً، كان من الضروري ألا تتجاوز الكثافة المحلية المتوقعة على المسار الرئيسي 1.50 persons/m2. سابعاً، كان من الضروري ألا يحتوي المسار النهائي على أي نهايات مغلقة أو مسارات فرعية غير متصلة.
استُخدم نفس مقياس المشهد، وقواعد المسارات، والأهداف البيئية، وإعدادات التفاعل في جميع ظروف التخطيط الثلاثة. وقبل تشغيل خوارزميات التحسين، تم تسجيل أبعاد القاعة، ومعاملات المناطق الوظيفية، ونطاق عرض الممرات، وإعدادات عقد التفاعل، وعتبات الجدوى، وإعدادات الواقع الافتراضي، وأوزان دالة الهدف، ومعاملات الخوارزمية، وتعاريف المخرجات. حددت هذه المعاملات الحدود القابلة للتكرار للبروتوكول، وهي ملخصة في الجدول 1.
دالة التكلفة المكانية
تم تقييم كل مخطط مقترح باستخدام دالة التكلفة المكانية المرجحة:
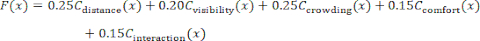
حيث تمثل F(x) التكلفة المكانية الإجمالية للمخطط x. وتمثل Cdistance(x) تكلفة مسافة المشي، وCvisibility(x) تكلفة إمكانية الوصول البصري، وCcrowding(x) تكلفة الازدحام، وCcomfort(x) جزاء الراحة البيئية، وCinteraction(x) جزاء توازن التفاعل. وتشير القيمة الأقل لـ F(x) إلى مخطط أكثر ملاءمة.
تم حساب تكلفة مسافة المشي على النحو التالي:
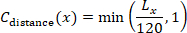
حيث تمثل Lx إجمالي طول المسار للتخطيط x بالأمتار. وقد تم استخدام طول مسار مرجعي أقصى قدره 120 m.
تَمّ حساب تكلفة إمكانية الوصول البصري على النحو التالي:
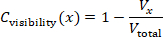
حيث تمثل Vx واجهة المنطقة الموضوعية المرئية من المسار الرئيسي، وتمثل Vtotal إجمالي طول واجهة جميع المناطق الموضوعية. تم إرسال أشعة خط البصر كل 0.5 m على طول مسار الزائر. وقد تم التعامل مع قواطع المعرض والجدران وحدود المناطق كأجسام حاجزة.
تم حساب تكلفة الازدحام على النحو التالي:
Ccrowding(x) = min(Dmax / 1.50, 1)
حيث تمثل Dmax أقصى كثافة محلية متوقعة بوحدة persons/m2. وقد استُخدم حد كثافة علوي قدره 1.50 persons/m2 للمسار الرئيسي.
تم حساب عقوبة الراحة البيئية على النحو التالي:
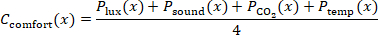
تم تحديد جزاء الاستضاءة على النحو التالي:
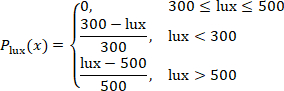
تم تحديد جزاء ضغط الصوت على النحو التالي:
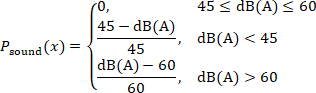
تم تحديد غرامة ثاني أكسيد الكربون على النحو التالي:
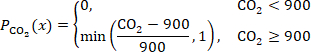
تم تعيين جزاء درجة الحرارة كما يلي:
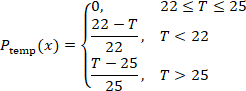
تم حساب جزاء توازن التفاعل على النحو التالي:
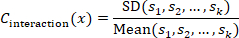
حيث يمثل sk مسافة المسار بين عقدتي تفاعل متجاورتين. وتشير القيمة الأقل إلى توزيع أكثر توازناً لفرص التفاعل على طول مسار الزائر.
تم تضمين الراحة البيئية لأن الإضاءة والصوت وجودة الهواء ودرجة الحرارة تؤثر على الإرهاق والراحة والرغبة في البقاء في بيئات المعارض19. وتعد النطاقات البيئية أهدافاً لضبط البروتوكول وليست حدوداً تنظيمية عالمية. ويتوافق نطاق شدة الإضاءة 30–50 lx مع التوجيهات الصينية الحالية لإضاءة المباني والمتاحف؛ كما أن الهدف الخاص بثاني أكسيد الكربون وهو <90 ppm هو تعمد أن يكون أكثر تحفظاً من حد المتوسط اليومي البالغ 1,0 ppm في المعيار GB/T 183-20220,21؛ ويقع نطاق درجة الحرارة 2–25 °C ضمن ظروف الراحة الحرارية المقبولة عادةً للأشخاص ذوي النشاط الخفيف2؛ بينما يُستخدم النطاق 45–60 dB(A) كنطاق صوت محيطي مضبوط بدلاً من كونه حداً قانونياً للضوضاء الداخلية23,24.
تم اختيار أوزان دالة الهدف كأولويات تصميم صريحة ومحددة لكل سيناريو، بدلاً من كونها معاملات عالمية أو تقديرات تفضيل مستمدة من نتائج المشاركين. وقد مُنحت مسافة المشي والازدحام كلاً منهما وزناً قدره 0.25 نظراً لاعتبار كفاءة المسار والتحكم في التكدس كأهم قيدين تشغيليين؛ بينما مُنحت إمكانية الوصول البصري وزناً قدره 0.20 لأن الرؤية تؤثر على التوجيه والتعرض للمعروضات؛ وحصل كل من الراحة البيئية والتفاعل على وزن 0.15 لضمان تأثير هذه العوامل في عملية البحث دون أن تهيمن على البنود المتعلقة بحركة الدوران. وبما أن أولويات المعارض قد تختلف باختلاف السياق، يختبر البروتوكول متانة الأوزان المحلية عن طريق تغيير كل وزن بمقدار ±10% بشكل فردي، مع إعادة تطبيع الأوزان المتبقية تناسبياً بحيث يظل المجموع الكلي 1.0. لذا، يجب تفسير المعاملات الناتجة على أنها إعدادات تصميم خاصة بالبروتوكول يمكن إعادة معايرتها للمعارض الفنية أو التاريخية أو العلمية أو التجارية.
إنشاء المخطط يدوياً
تم إنشاء المخطط اليدوي ليكون بمثابة الحالة المرجعية. رُتبت المناطق الموضوعية الست في تسلسل سردي تقليدي من المدخل إلى المخرج. ووُضعت منطقة الاستراحة بالقرب من القسم الأوسط من المسار. حُدد العرض الأولي للمسار الرئيسي بـ 2.2 m. كما وُضعت نقاط التفاعل بالقرب من مدخل كل منطقة موضوعية وعند نقاط التحول الرئيسية في المسار. وتم فحص المخطط اليدوي مقابل جميع قيود الجدوى، مع تعديل حدود المناطق فقط عند انتهاك أحد هذه القيود. وبعد أن أصبح المخطط قابلاً للتنفيذ، تم تسجيل الطول الإجمالي للمسار، ونسبة الواجهة المرئية، والحد الأقصى للكثافة المحلية، وغرامة الراحة البيئية، ومعامل تباعد التفاعل، والتكلفة المكانية الإجمالية.
التلدين المحاكى القياسي
استُخدم التخطيط اليدوي الممكن كحالة أولية. تم ضبط درجة الحرارة الأولية عند 100، ومعامل التبريد عند 0.95، والحد الأقصى لعدد التكرارات عند 1,50، وعتبة الركود عند 20 تكرار. تم تشغيل الخوارزمية باستخدام 30 بذرة عشوائية مستقلة. كانت هذه القيم إعدادات بروتوكول تشغيلي استُخدمت لتحديد ميزانية حسابية متطابقة؛ ولم يتم تقديمها كـثوابت عالمية مستمدة من الأدبيات أو كقيم مثلى تم ضبطها بناءً على النتائج. سمحت القيمة T₀ = 10 باستكشاف مبكر واسع، ووفرت α = 0.95 تبريداً تدريجياً، كما وفرت 1,500 تكرار لكل عملية تشغيل نفس الميزانية القصوى للبحث، ومنعت عتبة الركود المحددة بـ 20 تكرار الاستمرار لفترة طويلة بعد توقف التحسن. استُخدمت إعدادات درجة الحرارة والحد الأقصى للتكرارات نفسها في الطريقة التكيفية بحيث تُعزى الفروق إلى جدولة المقترحات وإعادة التسخين بدلاً من زيادة الميزانية الاسمية للبحث.
في كل تكرار، تم إنشاء مخطط مجاور واحد من خلال تطبيق نقلة واحدة: إما تحريك منطقة موضوعية واحدة بمقدار 0.5–2.0 m، أو تبديل المواقع التسلسلية لمنطقتين موضوعيتين، أو تعديل جزء واحد من المسار بمقدار 0.1–0.3 m، أو تحريك عقدة تفاعل واحدة بمقدار 0.5–1.5 m. ويتم رفض المخطط المقترح فوراً إذا انتهك أيّاً من قيود الجدوى.
إذا كان المخطط المقترح قابلاً للتنفيذ وكانت تكلفته المكانية أقل، فقد تم قبوله. أما إذا كانت تكلفته المكانية أعلى، فقد تم قبوله وفقاً لمعادلة الاحتمالية:
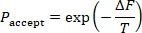
حيث تمثل ΔF الزيادة في التكلفة المكانية، وتمثل T درجة الحرارة الحالية. وقد تم تحديث درجة الحرارة بعد كل تكرار باستخدام:
Tnew = 0.95Told
تم إيقاف كل عملية تشغيل عند الوصول إلى الحد الأقصى لعدد التكرارات أو عندما لم تتحسن التكلفة المكانية المثلى لـ 20 تكرار متتالي. وقد اعتُبر التلدين المحاكى (Simulated annealing) مناسباً لهذه المهمة لأن تحسين تخطيط المعارض يمثل مشكلة مكانية توافقية لا يمكن حلها بكفاءة عن طريق البحث الشامل.
استُخدمت طريقة التلدين المحاكى القياسية (Standard simulated annealing) كمرجع خوارزمي عددي أساسي لأنها تشاركت في نفس ترميز التخطيط، وقواعد الجدوى، ودالة الهدف، والتهيئة، وجدول درجات الحرارة، والميزانية الحسابية مع الحالة التكيفية. كانت طريقة التلدين المحاكى القياسية هي المقارن الميتا-heuristic العددي الوحيد في هذه الدراسة، وبالتالي عملت كخط أساس مماثل لعملية الاستئصال (ablation-like baseline) لجدولة المقترحات المضافة وإعادة التسخين على مستوى سير العمل. لم تكن الخوارزميات الجينية، وتحسين سرب الجسيمات، وتحسين مستعمرة النمل، والمحسنات القائمة على التعلم جزءاً من التجربة؛ وبناءً على ذلك، اقتصرت ادعاءات الأداء على خط الأساس المطابق للتلدين المحاكى القياسي (standard-SA). وفي كل دورة تشغيل، تم تخزين البذرة العشوائية، والتكلفة المكانية الأولية، والتكلفة المكانية النهائية، ونسبة التحسن، وعدد التكرارات للوصول إلى الحل الأفضل، ووقت التشغيل، ومعدل القبول، وحالة الجدوى. وحُسبت نسبة التحسن باستخدام المعادلة التالية:
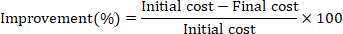
التلدين المحاكى التكيفي مع إعادة التسخين
استُخدم نفس المخطط الأولي، وقيود الجدوى، ودرجة الحرارة الأولية، ومعامل التبريد، والحد الأقصى لعدد التكرارات، و30 بذرة عشوائية كما في حالة التلدين المحاكى القياسية. اختلف الخوارزم التكيفي فقط في احتمالات فئة النقل المعتمدة على المرحلة وقاعدة إعادة التسخين، مع الاحتفاظ بقاعدة قبول متروبوليس (Metropolis) القياسية للمخططات المرشحة القابلة للتنفيذ. تم تحديد أربع فئات لنقل المقترحات: الإزاحة المحلية (L)، وتبديل تسلسل المنطقة (S)، وتعديل عرض المسار (W)، وإعادة تحديد موقع عقدة التفاعل (N). خلال أول 40% من التكرارات، تم ضبط احتمالات فئة النقل على pL = 0.20، و pS = 0.35، و pW = 0.30، و pN = 0.15. أما خلال الـ 60% النهائية، فقد ضبطت على pL = 0.35، و pS = 0.15، و pW = 0.20، و pN = 0.30. أدى هذا التغيير في تكرار فئات النقل إلى تحويل عملية البحث من الاستكشاف الأوسع للتسلسل/المسار نحو التحسين المكاني المحلي وتعديل عقد التفاعل.
عند التكرار t، تم التعبير عن كثافة المقترح الكاملة كـ q(x′|x,t) = pm(t)qm(x′|x)، حيث تمثل m ∈ {L,S,W,N} فئة الحركة المختارة، بينما تمثل pm(t) احتمالية هذه الحركة الخاصة بالمرحلة. بالنسبة للإزاحة المحلية، تم اختيار واحدة من ست مناطق موضوعية بشكل موحد، وتم سحب اتجاه الإزاحة بشكل موحد على [0,2π)، وسحب مقدار الإزاحة بشكل موحد على [0.5,2.0] m؛ وبناءً عليه، كانت qL متناسبة مع (1/6)(1/2π)(1/1.5). وبالنسبة لتبديل تسلسل المناطق، تم اختيار واحد من 15 زوجاً من المناطق غير المرتبة بشكل موحد، مما يعطي qS = 1/15. أما بالنسبة لتعديل عرض المسار، فقد تم اختيار واحد من J من قطع المسارات القابلة للتعديل بشكل موحد، وسحب تغيير إشاري بشكل موحد من [−0.3,−0.1] ∪ [0.1,0.3] m، مما يعطي qW = (1/J)(1/0.4). وبالنسبة لإعادة تحديد موقع عقدة التفاعل، تم اختيار واحدة من K من عقد التفاعل الحالية بشكل موحد، وسحب اتجاه بشكل موحد على [0,2π)، وسحب مقدار إزاحة بشكل موحد على [0.5,1.5] m، مما يعطي qN متناسبة مع (1/K)(1/2π)(1/1.0). وقد رُفضت المقترحات التي تنتهك القيود واعتُبرت انتقالاً ذاتياً.
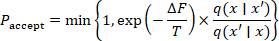
بالنسبة لكل حركة عكسية ممكنة في هذا التنفيذ، كان نواة الاقتراح الشرطية متماثلة: qm(x′|x) = qm(x|x′). وبما أن احتمال فئة الحركة المحددة للمرحلة pm(t) نفسه قد طُبق على الانتقال الأمامي والعكسي في تكرار معين، فإن q(x|x′,t)/q(x′|x,t) = 1. وبناءً على ذلك، يتقلص احتمال القبول إلى قاعدة متروبوليس القياسية للتلدين المحاكى، A(x→x′) = min{1, exp[−(C(x′)−C(x))/T]}. لم يتم تطبيق أي تصحيح "هاستينغز" غير بديهي؛ ولذلك تُسمى الطريقة بالتلدين المحاكى التكيفي مع إعادة التسخين بدلاً من عينة متروبوليس-هاستينغز25.
تم تطبيق إعادة التسخين عندما لم يتحسن أفضل تكلفة مكانية لمدة 150 تكراراً متتالياً، وبذلك تم التدخل عمداً قبل توقف الركود عند 20 تكرار المستخدم في التلدين المحاكى القياسي. تم زيادة درجة الحرارة الحالية بنسبة 10%، وكان مسموحاً بما يصل إلى 3 أحداث إعادة تسخين لكل عملية تشغيل. تم تخزين نفس متغيرات أداء الخوارزمية المستخدمة في حالة التلدين المحاكى القياسي. قيمت التجربة المزيج المكون من جدول المقترحات المعتمد على المرحلة بالإضافة إلى تكوين إعادة التسخين، وبالتالي لم يتم تقدير المساهمة السببية المستقلة لكل مكون. تم توفير كود برمجي زائف خطوي لتسلسل المقترح الدقيق، والجدوى، وقبول متروبوليس، وتحديث درجة الحرارة، وإعادة التسخين، وتخزين المخرجات في الملف التكميلي 3.
Treheated = 1.10Tcurrent
المخططات النهائية
تم اختيار مخطط نهائي واحد لكل حالة. استُخدم المخطط اليدوي الممكن للحالة اليدوية. أما في ظل ظروف التلدين المحاكى القياسية، فقد تم اختيار التشغيل الذي سجل أقل تكلفة مكانية نهائية من بين 30 عملية تشغيل. وبالنسبة لحالة التلدين المحاكى التكيفي مع إعادة التسخين، فقد تم اختيار التشغيل الممكن الذي سجل أقل تكلفة مكانية نهائية من بين 30 عملية تشغيل. وقبل تصدير المخططات المختارة، أكد فحص نهائي للممكنية أن جميع المناطق كانت تقع داخل الحدود، وعدم وجود تداخل بين المناطق، وأن المسار كان مستمراً، وبقاء المدخل والمخرج دون تغيير، وأن الخلوص عند عقد التفاعل كان 1.2 m على الأقل، وبقاء الكثافة القصوى دون 1.50 persons/m2، وإمكانية الوصول إلى جميع المناطق الموضوعية من المسار الرئيسي.
مشاهد المعارض الافتراضية
تم بناء ثلاثة مشاهد لمعارض افتراضية في برنامج Unity 202.3.2f1 LTS (Unity Technologies) باستخدام XR Interaction Toolkit 2.5.4. عُرضت المشاهد من خلال جهاز عرض مثبت على الرأس Meta Quest 2 (Meta Platforms) باستخدام تتبع للرأس ووحدة التحكم بست درجات من الحرية. تم توحيد محتوى المعرض، والنمط البصري، ونماذج الكائنات، ونمط اللافتات، وأصول الإضاءة، والصوت المحيطي، وآلية التفاعل، وتعليمات التنقل في المشاهد الثلاثة، بينما اقتصر الاختلاف على الترتيب المكاني، وتسلسل المسار، وعرض الممرات، ومواقع نقاط التفاعل.
تم ضبط ارتفاع الكاميرا الافتراضية على 1.65 m، وضُبطت سرعة المشي على 1.2 m/s. تم تعطيل خاصية الانتقال الآني. استُخدم نفس مشغل البدء عند المدخل ونفس مشغل الإتمام عند المخرج. كما ضُبط نصف قطر مشغل عقدة التفاعل على 1.0 m. وتم تسجيل ما إذا كانت كل عقدة تفاعل قد تمت زيارتها أم لا.
استُخدمت المحتويات الموضوعية الست نفسها في جميع المشاهد. وتم تعيين كل موضوع للمنطقة المقابلة له، بغض النظر عن ظروف التخطيط. كما تم الحفاظ على ثبات ارتفاع الجدران، ونمط القواطع، وحجم شاشة الوسائط، وكثافة النص، ومقياس كائنات المعروضات. واعتُبرت بيئات الواقع الافتراضي مناسبة لهذا البروتوكول لأنها أتاحت فحص الحضور المكاني، ووضوح المسار، وتجربة الزائر في ظل ظروف تخطيط محكومة26.
تم إدراج الأجهزة والبرمجيات وأدوات الرصد البيئي وملفات الاستبيان/دليل الترميز وموارد التحليل اللازمة لإعادة تنفيذ البروتوكول في جدول المواد وتم تنظيمها في الملفات التكميلية 1-3. كما أُدرجت موارد البحث ذات معرفات موارد البحث المسجلة (RRIDs) بواسطة الـ RRID في جدول المواد.
جلسة المشارك
تم اختبار مشارك واحد في كل مرة. جلس المشارك لمدة 2 min قبل بدء الجلسة. تم تركيب شاشة العرض المثبتة على الرأس، وضبط المسافة بين الحدقتين وفقاً لراحة المشارك. تم توفير مشهد تدريبي لمدة 2 min لم يكن جزءاً من المعرض، حيث استُخدم المشهد التدريبي فقط لتعريف المشارك بكيفية الحركة والتفاعل.
بما أنه تم اختبار مشارك واحد في كل مرة، فقد تمثيل الازدحام في البروتوكول من خلال تقديرات الكثافة القائمة على النماذج بدلاً من حركة المجموعات المتزامنة والناشئة. وبناءً على ذلك، لم يتم محاكاة التواجد المشترك لمستخدمين متعددين، والتجنب بين الأشخاص، وتفاعلات الحشود الديناميكية بشكل مباشر، بل تم أخذها في الاعتبار عند تفسير النتائج المتعلقة بالحشود.
بعد التدريب، بدأت عملية محاكاة مشهد المعرض المخصص. وُجّه المشارك للدخول إلى المعرض، واتباع المسار بشكل طبيعي، والتفاعل مع العقد المحددة، والخروج بعد إكمال جميع المناطق الموضوعية الست. تم تقديم توجيهات إضافية للمسار فقط في حال تعذر تقدم المشارك لمدة تزيد عن 30 s. وسُجلت تلقائياً كل من مدة الإكمال، ووقت المكوث، ومسافة المشي، وعدد مرات التردد، وزيارات عقد التفاعل، وإحداثيات المسار.
انتهت الجلسة عندما وصل المشارك إلى محفز الخروج. تم نزع شاشة العرض المثبتة على الرأس، وسُمح للمشارك بالراحة لمدة 3 min. أكمل المشارك استبيان ما بعد التجربة فور انتهاء فترة الراحة.
النتائج السلوكية والبيئية ونتائج الاستبيان
عُرّف وقت الإكمال بأنه الوقت المنقضي من لحظة تفعيل محفز الدخول إلى لحظة تفعيل محفز الخروج. وعُرّف وقت المكوث بأنه إجمالي الوقت الذي قُضي داخل المناطق الموضوعية ومناطق عقد التفاعل. كما عُرّفت مسافة المشي بأنها طول المسار التراكمي المستخرج من إحداثيات المسار. وعُرّف عدد مرات التردد بأنه عدد التوقفات التي تتجاوز مدتها 3 s خارج مناطق عقد التفاعل. وحُسبت تغطية الخريطة الحرارية باستخدام:
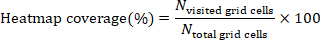
تم تسجيل متوسط شدة الإضاءة باستخدام مقياس شدة الإضاءة Testo 540 (شركة Testo SE & Co. KGaA)، ومستوى ضغط الصوت باستخدام مقياس مستوى الصوت Testo 816-1 Class 2 (شركة Testo SE & Co. KGaA)، وتركيز ثاني أكسيد الكربون باستخدام جهاز قياس CO₂ طراز Testo 535 (شركة Testo SE & Co. KGaA)، ودرجة الحرارة المحيطة باستخدام مقياس الحرارة والرطوبة Testo 605i (شركة Testo SE & Co. KGaA). وقد استُخدمت مواقع المراقبة ذاتها في ظروف المشاهد الثلاثة. سُجلت شدة الإضاءة بوحدة lx، ومستوى ضغط الصوت بوحدة dB(A)، وثاني أكسيد الكربون بوحدة ppm، ودرجة الحرارة بوحدة °C.
تم قياس مجالات الحضور والحضور المكاني باستخدام هيكل تسجيل مكون من 7 نقاط كما هو محدد في بروتوكول الدراسة. وتم تفسير هذه البنى بالرجوع إلى إطار استبيان الحضور (PQ) المعتمد لـ Witmer و Singer وإطار استبيان الحضور لمجموعة Igroup (IPQ) لـ Schubert وآخرين27. تم الإبلاغ عن متغيرات الدراسة كدرجات على مستوى المجال بنظام 7 نقاط بدلاً من إجمالي درجات PQ أو IPQ القياسية. وبالنسبة لدوار المحاكي، تم استخدام إطار أعراض استبيان دوار المحاكي بالتزامن مع متغير ملخص الدراسة المحدد مسبقاً من 0 إلى 30؛ حيث تشير القيم الأعلى إلى زيادة الشعور بعدم الارتياح. وقد تم الإبلاغ عن هذا الملخص الدراسي (0–30) بشكل منفصل عن درجة إجمالي الشدة المرجحة القياسية لـ SSQ، بما يتوافق مع التمييز بين اتفاقيات قياس دوار المحاكي والإبلاغ عن دوار الفضاء السيبراني28. كما تم قياس جودة التفاعل، ووضوح تحديد المسار، والراحة البصرية، والراحة الصوتية، والراحة الحرارية، والازدحام الملحوظ، والحمل المعرفي، والرضا العام باستخدام مقاييس تقييم مكونة من عدة بنود وبنظام 7 نقاط خاصة بالدراسة. وقد وثق الملف التكميلي 2 مصدر البناء، ونطاق الدرجات، واتفاقية الإبلاغ لكل مجال.
نتائج الدراسة
تم تحديد النتيجة الخوارزمية الأساسية على أنها التكلفة المكانية النهائية. أما نتيجة تجربة الزائر الأساسية فقد تم تحديدها على أنها الرضا العام. وعُرِفت النتائج الخوارزمية الثانوية بأنها نسبة التحسن، وعدد التكرارات للوصول إلى الحل الأمثل، ووقت التشغيل، ومعدل القبول. وعُرِفت نتائج تجربة الزائر الثانوية بأنها الشعور بالحضور، والحضور المكاني، وجودة التفاعل، ووضوح تحديد المسار، والراحة البصرية، والراحة الصوتية، والراحة الحرارية، والازدحام الملموس، والعبء المعرفي، ودوار المحاكي، ووقت الإكمال، ووقت المكوث، ومسافة المشي، وعدد مرات التردد، وتغطية الخريطة الحرارية. وقد استُخدم وقت الإكمال ومسافة المشي لتقييم كفاءة المسار. واستُخدم عدد مرات التردد ووضوح تحديد المسار لتقييم جودة الملاحة. بينما استُخدم الشعور بالحضور والحضور المكاني وجودة التفاعل ووقت المكوث لتقييم التفاعل الغامر. كما استُخدم الازدحام الملموس والعبء المعرفي وتقييمات الراحة ودوار المحاكي لتقييم العبء التجريبي.
تنظيف البيانات ومراقبة الجودة
تم فحص جميع سجلات المشاركين قبل التحليل. وتم التأكد من أن كل سجل يحتوي على معرف مشارك واحد، وتسمية حالة واحدة، وسجلات سلوكية ودرجات استبيان كاملة، وعدم وجود معرفات مكررة. تم تقييد تقييمات الحضور، والحضور المكاني، وتجارب الدراسة المحددة ضمن نطاقاتها المحددة من 1–7. كما تم تقييد متغير ملخص دراسة دوار المحاكي ضمن نطاقه المحدد مسبقاً من 0–30. وتم فحص ملف الاستبيان/دليل الرموز للتأكد من توثيقه لمصدر البنية، ونطاق الاستجابة، وبناء المجال، وتعريفات الدرجات المستمدة المستخدمة في التحليل.
تم استبعاد سجل المشارك إذا لم تكتمل الجلسة، أو إذا كان وقت الإكمال أقل من 3 min أو أكثر من 25 min، أو إذا كانت تغطية الخريطة الحرارية أقل من 10%، أو إذا كان سجل المسار غير مكتمل أو غير صالح تقنيًا، أو إذا كانت مسافة المشي أقل من 20 m بالتزامن مع وجود سجل مسار غير مكتمل/غير صالح، أو إذا طلب المشارك إنهاء الجلسة مبكرًا. لم يتم تطبيق حد أقصى لمسافة المشي؛ حيث تم الاحتفاظ بمسافة المشي كمتغير نتيجة دراسة مستمر عبر نطاقه الملحوظ الصالح. كما تم استبعاد تشغيل الخوارزمية من اختيار المخطط إذا انتهك أيًا من قيود الجدوى. وقد تم الحفاظ على البذور العشوائية، وملفات المخطط، ومخرجات الخوارزمية، وملفات الاستبيان/كتاب الشفرات، ونصوص التحليل لضمان إمكانية التكرار. وكان الحفاظ على البذور العشوائية ضروريًا لأن مخرجات التحسين العشوائي قد تختلف باختلاف التهيئة وسلوك الاقتراح29.
أداء الخوارزمية
تم تحليل 30 تشغيلاً قياسياً للتلدين المحاكى و30 تشغيلاً للتلدين المحاكى التكيفي مع إعادة التسخين. وتم تلخيص التكلفة المكانية الأولية، والتكلفة المكانية النهائية، ونسبة التحسن، وعدد التكرارات للوصول إلى الحل الأمثل، ووقت التشغيل، ومعدل القبول في صورة المتوسط ± الانحراف المعياري (SD)، كما تم تسجيل فواصل الثقة 95% لمتوسطات المجموعات والفروق بين الخوارزميات.
تَمَّ تقييم التوزيع الطبيعي باستخدام مخططات التوزيع التكراري التراكمي (Q-Q plots) واختبار شابيرو-ويلك (Shapiro-Wilk test). كما تَمَّ تقييم تجانس التباين باستخدام اختبار ليفين (Levene's test). وقُورنت حالتا الخوارزمية باستخدام اختبارات t للعينات المستقلة عند استيفاء الافتراضات، بينما استُخدمت اختبارات مان-ويتني يو (Mann-Whitney U tests) في حال عدم استيفائها. وقد ذُكِرت قيم p ذات الجانبين، وفترات الثقة 95%، وأحجام التأثير. وحُسِب معامل كوهين d باستخدام المعادلة

حيث:
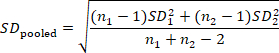
استُخدم الارتباط ثنائي التسلسلي لترتيب الرتب (Rank-biserial correlation) لإجراء المقارنات غير المعلمية. وأُجري تحليل الحساسية عن طريق تغيير وزن كل دالة هدف بنسبة ±10% بشكل فردي، مع إعادة تطبيع الأوزان الأربعة المتبقية تناسبيًا بحيث يظل المجموع الكلي 1.0. ثم أُعيد حساب التكلفة المكانية النهائية ونسبة التحسن لكل متجه أوزان بديل. واعتُبرت المقارنة الخوارزمية مستقرة عندما حافظت عملية التلدين المحاكى التكيفي مع شرط إعادة التسخين (adaptive simulated annealing with reheating condition) على تكلفة مكانية نهائية أقل عبر إعدادات الأوزان البديلة.
تحليل نتائج المشاركين
تم تحليل نتائج المشاركين عبر ظروف التنسيق الثلاثة باستخدام برنامج IBM SPSS Statistics 27.0 (IBM Corp.). تم تسجيل المتغيرات المستمرة كمتوسط ± SD، والمتغيرات الفئوية كأعداد ونسب مئوية. تم تقييم التوزيع الطبيعي باستخدام مخططات Q-Q واختبار Shapiro-Wilk. كما تم تقييم تجانس التباين باستخدام اختبار Levene. استُخدم تحليل التباين أحادي الاتجاه (ANOVA) للنتائج ذات التوزيع الطبيعي مع تجانس تباين مقبول. واستُخدم اختبار Welch's ANOVA عند انتهاك فرضية تجانس التباين. أما بالنسبة للنتائج غير الطبيعية، فقد استُخدمت اختبارات Kruskal-Wallis.
أُجريت مقارنات زوجية بين المخطط اليدوي، ومخطط التخمير المحاكى القياسي، ومخطط التخمير المحاكى التكيفي مع إعادة التسخين. وتم تعديل المقارنات الزوجية الثلاث ضمن كل نتيجة باستخدام طريقة Holm. كما تم تسجيل فترات الثقة 95% إلى جانب قيم p المعدلة. وأُبلغ عن قيمة Eta-squared لتحليل التباين (ANOVA) القياسي، وقيمة omega-squared لتحليل التباين لـ Welch، وقيمة epsilon-squared لاختبارات Kruskal-Wallis، وفروق المتوسطات المعيارية للمقارنات الزوجية. وكتحليل إضافي لمتانة النتائج، حُسبت تباينات Welch الزوجية من متوسط المجموعة، والانحراف المعياري (SD)، و n = 60 لكل مجموعة. كما حُسبت درجات حرية Welch، وقيم p ثنائية الجانب، وقيم p المعدلة بطريقة Holm، وفترات الثقة 95% لفروق المتوسطات، وقيمة Hedges g. وقد استخدم هذا التحليل الإضافي الإحصائيات على مستوى المجموعة وعُرض في الجدول التكميلي 1.
تم التعامل مع المقارنة العشوائية بين المجموعات الثلاث بنسبة 1:1:1 كتحليل أساسي. وقد تم تسجيل الفئة العمرية، والجنس، والمستوى التعليمي، والخبرة السابقة في الواقع الافتراضي، وتكرار زيارة المتاحف/المعارض قبل التوزيع لتوصيف العينة وتحديد أي خلل واضح في التوازن. لم يتم تصميم التجربة أو تحديد قوتها الإحصائية لاختبارات التفاعل بين المجموعات الفرعية، ولم يتم إدراج نموذج وسيط محدد مسبقاً؛ وبناءً على ذلك، تم التعامل مع هذه الخصائص كمتغيرات سياقية بدلاً من كونها وسائط مُثبتة. وقد وفر التوزيع العشوائي تحكماً قائماً على التصميم في الخصائص الأساسية، في حين تم الإبقاء صراحةً على التأثير المتبقي للإلمام المسبق بالواقع الافتراضي كأحد محددات الدراسة. تم حساب قيمة إيتا تربيع (Eta-squared) باستخدام
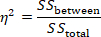
تم حساب قيمة إبسيلون تربيع (Epsilon-squared) لاختبارات كروسكال-واليس كما يلي:
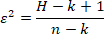
حيث يمثل H إحصائية اختبار كروكسال واليس، وk عدد المجموعات، وn الحجم الكلي للعينة.
تم إعطاء الأولوية في التفسير لكل من الرضا العام، والحضور، ووضوح تحديد المسارات، والازدحام الملحوظ، والعبء المعرفي، ووقت الإكمال، ومسافة المشي، وعدد مرات التردد، وتغطية الخريطة الحرارية، لأن هذه المتغيرات تعكس بشكل مباشر الكفاءة المكانية وتجربة الزائر الغامرة.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
النتائج
تدفق المشاركين واكتمال البيانات
أكمل ما مجموعه 180 مشاركاً تجربة المعرض الغامرة وتم إدراجهم في التحليل النهائي. كانت ظروف التخطيط الثلاثة متوازنة، حيث تم تعيين 60 مشاركاً للتخطيط اليدوي، و60 للتخطيط القياسي بالتلدين المحاكى، و60 للتخطيط بالتلدين المحاكى التكيفي مع إعادة التسخين. لم يتم استبعاد أي سجل مشارك بعد مراقبة جودة البيانات. كانت جميع السجلات السلوكية ودرجات استبيان ما بعد التجربة مكتملة. سُجلت القياسات البيئية كضوابط تحقق تجريبية بدلاً من نتائج للمشاركين؛ حيث استُخدمت نفس مواضع المراقبة وال...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المناقشة
قامت الدراسة الحالية بتقييم سير عمل قابل للتكرار لتخطيط المعارض يجمع بين نموذج تكلفة مكانية مرجح، والتلدين المحاكي التكيفي مع إعادة التسخين، واختبار المشاركين في الواقع الافتراضي. وضمن السيناريو المحدد مسبقاً بمساحة 36 m x 24 m، حقق التخطيط التكيفي تكلفة مكانية أقل من التلدين المحاكي القياسي، وارتبط بمستوى رضا أعلى، وشعور أقوى بالحضور، وتوجيه أكثر وضوحاً، ومسارات أقصر، وترددات أقل، وتغطية مكانية أوسع. ويُستخدم مصطلح "مُحسَّن" هنا بالمعنى الرياضي المحدود المتمثل في الحصول على قيمة أقل لدالة التكلفة المحددة في ظل القيود ال...
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
الإفصاحات
يصرح المؤلفون بعدم وجود أي تضارب في المصالح المالية.
شكر وتقدير
يتوجه المؤلفون بالشكر للمشاركين الذين ساهموا في تقييم معرض الواقع الافتراضي. كما يقر المؤلفون بتقديرهم لكل من مدرسة الفنون والتصميم وكلية علوم المعلومات والإدارة في جامعة هنان الزراعية لدعمهما في تطوير وتقييم سير عمل تصميم مساحة المعرض الغامرة. لم تتلق الدراسة أي تمويل خارجي، بل تم دعم هذا العمل من خلال الموارد الخاصة بالمؤلفين والمرافق المؤسسية الروتينية في جامعة هنان الزراعية.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.
المواد
| الاسم | الشركة | رقم فهرسي | التعليقات |
|---|---|---|---|
| برنامج نمذجة ثلاثية الأبعاد | مؤسسة Blender | لا ينطبق | Blender 4.0.2؛ استُخدم لإنشاء هندسة مساحة العرض، والمناطق الموضوعية، والقواطع، والأصول المكانية. RRID:SCR_08606 |
| برمجيات التحليل | نصوص بحثية مخصصة | بما أن النص المصدر غير متوفر (N/A)، يرجى تزويدي بالنص المراد ترجمته من الإنجليزية إلى العربية، وسأقوم بترجمته بدقة وفقاً للمعايير العلمية والأكاديمية المحددة. | الإصدار 1.0؛ استُخدم في التحليل الإحصائي، وتحليل الحساسية، وحسابات فترات الثقة، وإعداد بيانات الأشكال التوضيحية. |
| جهاز مراقبة ثاني أكسيد الكربون | Testo SE & شركة مساهمة ذات مسؤولية محدودة (Co. KGaA) | testo 535؛ 0563 0535 | ثاني أكسيد الكربون الرقمي2 مقياس؛ نطاق القياس 0–10,00 جزء في المليون؛ تُستخدم كفحص ضابط للبروتوكول للتحقق من تركيز ثاني أكسيد الكربون في ظل الهدف البيئي المحدد مسبقاً. |
| محطة عمل مكتبية | Dell Technologies | Precision 360 Tower | ذاكرة وصول عشوائي (RAM) بسعة 32 جيجابايت؛ تُستخدم لتصيير المشاهد الافتراضية، ومحاكاة التخطيط، وتنفيذ الخوارزميات، وتسجيل جلسات المشاركين. |
| برامج إنشاء الأشكال التوضيحية | نصوص بحثية مخصصة | لا يوجد | الإصدار 1.0؛ يُستخدم لإنشاء مخططات أداء الخوارزمية، ومخططات نتائج الزوار، والخرائط الحرارية للمسارات. |
| محرك ألعاب / منصة واقع افتراضي | Unity Technologies | لم يتوفر نص | Unity 202.3.2f1 LTS؛ استُخدم لبناء وتشغيل مشاهد المعرض الافتراضي. |
| شاشة عرض مثبتة على الرأس | شركة Meta Platforms, Inc. | Meta Quest 2 (128 جيجابايت) | جهاز عرض رأس مثبت (HMD) مستقل بـ 6 درجات من الحرية؛ 1832 × 1920 بكسل لكل عين؛ معدل تحديث للجلسة يبلغ 90 هرتز؛ استُخدمت لتقديم مشهد الواقع الافتراضي الغامر وتتبع حركة المشاركين. |
| مقياس شدة الاستضاءة | Testo SE & شركة كيج آيه (Co. KGaA) | testo 540; 0560 0540 | مقياس لوكس رقمي؛ نطاق القياس 0–9,99 لوكس؛ تُستخدم كفحص ضابط للبروتوكول لقياس شدة الإضاءة في ظل الهدف البيئي المحدد مسبقاً. |
| NumPy | مطورو NumPy | لا ينطبق | الإصدار 1.26.4؛ استُخدم لعمليات المصفوفات العددية وتحضير البيانات. RRID:SCR_0863 |
| نص برمجي للتحسين | سيناريو بحثي مخصص | نظرًا لعدم توفر نص مصدر، يرجى تقديم المحتوى الذي ترغب في ترجمته. | Python 3.1، الإصدار 1.0؛ ينفذ خوارزمية التلدين المحاكى القياسية (Standard SA) والتلدين المحاكى التكيفي مع إعادة التسخين (Adaptive SA-R)، بما في ذلك اختيار المقترح المعتمد على المرحلة، وقبول متروبوليس (Metropolis acceptance)، وإعادة التسخين. |
| بانداز (pandas) | فريق تطوير pandas | نظرًا لعدم توفر نص مصدر للترجمة، يرجى تزويدي بالمحتوى الذي ترغب في ترجمته إلى اللغة العربية وفقًا للمعايير العلمية والأكاديمية المذكورة. | الإصدار 2.1.4؛ استُخدم لتنظيف مجموعة البيانات، وجدولتها، وتجهيز البيانات لتكون جاهزة للتمثيل البياني. RRID:SCR_018214 |
| نموذج فحص المشاركين | نموذج بحث مخصص | لا ينطبق | الإصدار 1.0؛ استُخدم لتسجيل الأهلية، والمتغيرات الديموغرافية، والخبرة السابقة في الواقع الافتراضي، ومعدل تكرار زيارة المتاحف/المعارض. |
| استبيان تقييم ما بعد التجربة | نموذج بحث مخصص | لم يتم توفير نص للترجمة. يرجى تزويدي بالنص الإنجليزي الذي ترغب في ترجمته إلى اللغة العربية. | الإصدار 1.0؛ مقاييس استجابة مكونة من 7 نقاط؛ تُستخدم لتقييم جودة التفاعل، ووضوح الاستدلال المكاني، والراحة البصرية/السمعية/الحرارية، والازدحام المدرك، والعبء المعرفي، والرضا العام. |
| نموذج تقييم الحضور والحضور المكاني | نموذج بحث مخصص | لا يوجد نص متاح للترجمة. يرجى تزويدي بالنص الإنجليزي الذي ترغب في ترجمته. | الإصدار 1.0؛ تم تفسير درجات النطاق المكونة من 7 نقاط والخاصة بالدراسة بالرجوع إلى أطر عمل PQ/IPQ؛ ولم يتم الإبلاغ عن إجمالي درجات PQ أو IPQ القياسية. |
| لغة البرمجة بايثون (Python) | مؤسسة برمجيات بايثون (Python Software Foundation) | لا ينطبق | الإصدار 3.1؛ استُخدم لتنفيذ الخوارزمية، وحساب دالة التكلفة، ومعالجة البيانات، وتحليل الحساسية. RRID:SCR_08394 |
| SciPy | مجتمع SciPy | لم تتوفر بيانات. | الإصدار 1.1.4؛ استُخدم لإجراء الاختبارات الإحصائية والتحليلات العددية الداعمة. RRID:SCR_08058 |
| نموذج تقييم دوار المحاكاة | نموذج بحث مخصص | لا ينطبق | الإصدار 1.0؛ محدد مسبقاً 0–ملخص لـ 30 دراسة بناءً على إطار أعراض استبيان الأعراض الذاتي (SSQ)؛ وهو يختلف عن درجة الشدة الإجمالية المرجحة القياسية لاستبيان الأعراض الذاتي (SSQ Total Severity score). |
| مقياس مستوى الصوت | Testo SE & شركة مساهمة محدودة بالأسهم (Co. KGaA) | testo 816-1; 0563 8170 | المعيار IEC 61672-1 الفئة 2؛ 30–130 ديسيبل؛ ترجيح التردد A/C؛ يُستخدم كفحص تحكم في البروتوكول لمستوى ضغط الصوت بموجب الهدف البيئي المحدد مسبقاً. |
| برمجيات الجداول الحسابية | Microsoft | لا يوجد نص متاح للترجمة. يرجى تزويدي بالنص المصدر باللغة الإنجليزية للبدء في عملية الترجمة العلمية. | Microsoft Excel 2021؛ استُخدم لتنظيم مجموعة البيانات، وإعداد دليل الترميز، وملفات جداول البيانات التكميلية. RRID:SCR_016137 |
| برمجيات إحصائية | IBM | لا يوجد | IBM SPSS Statistics 27.0؛ استُخدم في تحليل التباين (ANOVA)، واختبارات ويلش (Welch tests)، والتحقق من الفرضيات، والتحقق الإحصائي التكميلي. RRID:SCR_02865 |
| جهاز مراقبة درجة الحرارة | Testo SE & شركة كيج آيه آيه (Co. KGaA) | testo 605i; 0560 2605 03 | مقياس الحرارة والرطوبة؛ نطاق درجة الحرارة −من 20 إلى +60 °C; 0.1 °C الدقة؛ تُستخدم كفحص رقابي للبروتوكول للتأكد من درجة الحرارة المحيطة تحت الهدف البيئي المحدد مسبقاً. |
| حزمة تكامل الواقع الافتراضي | Unity Technologies | بما أنه لم يتم توفير نص مصدري للترجمة، يرجى تزويدي بالنص الذي ترغب في ترجمته من الإنجليزية إلى العربية وفقاً للمعايير المهنية والعلمية المحددة. | XR Interaction Toolkit 2.5.4؛ استُخدم للتفاعل في الواقع الافتراضي، والتحكم في الحركة، وأحداث التشغيل، وتسجيل المسارات. |
| ملاحظة: لم تُستخدم موارد بيولوجية في هذه الدراسة. تم توفير معرفات الموارد البحثية (RRIDs) للموارد البحثية المعمول بها. |
المراجع
- Falk JH, Dierking LD. The museum experience revisited. Left Coast Press; Walnut Creek, CA; 2013.
- Hillier B, Hanson J. The social logic of space. Cambridge University Press; Cambridge; 1984.
- Turner A, Doxa M, O'Sullivan D, Penn A. From isovists to visibility graphs: a methodology for the analysis of architectural space. Environ Plan B Plan Des. 2001;28:103-21.
- Kuliga SF, Thrash T, Dalton RC, Hölscher C. Virtual reality as an empirical research tool: exploring user experience in a real building and a corresponding virtual model. Comput Environ Urban Syst. 2015;54:363-75.
- Radianti J, et al. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Cummings JJ, Bailenson JN. How immersive is enough? A meta-analysis of the effect of immersive technology on user presence. Media Psychol. 2016;19:272-309.
- Witmer BG, Singer MJ. Measuring presence in virtual environments: a presence questionnaire. Presence-Teleop Virt. 1998;7:225-40.
- Makransky G, Petersen GB. The Cognitive Affective Model of Immersive Learning: a theoretical research-based model of learning in immersive virtual reality. Educ Psychol Rev. 2021;33:937-58.
- Kennedy RS, Lane NE, Berbaum KS, Lilienthal MG. Simulator Sickness Questionnaire: an enhanced method for quantifying simulator sickness. Int J Aviat Psychol. 1993;3:203-20.
- Kirkpatrick S, Gelatt CD Jr, Vecchi MP. Optimization by simulated annealing. Science. 1983;220:671-80.
- Metropolis N, et al. Equation of state calculations by fast computing machines. J Chem Phys. 1953;21:1087-92.
- Hastings WK. Monte Carlo sampling methods using Markov chains and their applications. Biometrika. 1970;57:97-109.
- Aarts EHL, Korst JHM. Simulated annealing and Boltzmann machines: a stochastic approach to combinatorial optimization and neural computing. John Wiley & Sons; Chichester; 1989.
- Van Laarhoven PJM, Aarts EHL. Simulated annealing: theory and applications. D. Reidel Publishing Company; Dordrecht; 1987.
- Bertsimas D, Tsitsiklis J. Simulated annealing. Stat Sci. 1993;8:10-5.
- Talbi EG. Metaheuristics: from design to implementation. John Wiley & Sons; Hoboken, NJ; 2009.
- Sörensen K. Metaheuristics: the metaphor exposed. Int Trans Oper Res. 2015;22:3-18.
- Hillier B. Space is the machine: a configurational theory of architecture. Cambridge University Press; Cambridge; 1996.
- Lolli F, et al. Post-Occupancy Evaluation's (POE) applications for improving indoor environment quality (IEQ). Toxics. 2022;10:626.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, State Administration for Market Regulation. GB/T 50034-2024 Standard for lighting design of buildings. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 23863-2024 Specification for lighting design of museum. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 18883-2022 Standards for indoor air quality. Beijing; 2022.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB/T 50785-2012 Evaluation standard for indoor thermal environment in civil buildings. Beijing; 2012.
- Ministry of Environmental Protection of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB 3096-2008 Environmental quality standard for noise. Beijing; 2008.
- Chib S, Greenberg E. Understanding the Metropolis-Hastings algorithm. Am Stat. 1995;49:327-35.
- Slater M, Sanchez-Vives MV. Enhancing our lives with immersive virtual reality. Front Robot AI. 2016;3:74.
- Schubert T, Friedmann F, Regenbrecht H. The experience of presence: factor analytic insights. Presence-Teleop Virt. 2001;10:266-81.
- Stanney KM, Kennedy RS, Drexler JM. Cybersickness is not simulator sickness. Proc Hum Factors Ergon Soc Annu Meet. 1997;41:1138-42.
- Blum C, Roli A. Metaheuristics in combinatorial optimization: overview and conceptual comparison. ACM Comput Surv. 2003;35:268-308.
- Benedikt ML. To take hold of space: isovists and isovist fields. Environ Plan B Plan Des. 1979;6:47-65.
- Penn A. Space syntax and spatial cognition: or why the axial line? Environ Behav. 2003;35:30-65.
- Sherman WR, Craig AB. Understanding virtual reality: interface, application, and design. Morgan Kaufmann; San Francisco, CA; 2003.
- Slater M. Place illusion and plausibility can lead to realistic behaviour in immersive virtual environments. Philos Trans R Soc Lond B Biol Sci. 2009;364:3549-57.
- Sweller J. Cognitive load during problem solving: effects on learning. Cogn Sci. 1988;12:257-85.
- Heydarian A, Carneiro JP, Gerber D, Becerik-Gerber B. Immersive virtual environments versus physical built environments: a benchmarking study for building design and user-built environment explorations. Autom Constr. 2015;54:116-26.
- Rebenitsch L, Owen C. Review on cybersickness in applications and visual displays. Virtual Real. 2016;20:101-25.
- Clay V, König P, König SU. Eye tracking in virtual reality. J Eye Mov Res. 2019;12:3.
- Deb K, Pratap A, Agarwal S, Meyarivan T. A fast and elitist multiobjective genetic algorithm: NSGA-II. IEEE Trans Evol Comput. 2002;6:182-97.
- Kennedy J, Eberhart RC. Particle Swarm Optimization. Proc IEEE Int Conf Neural Netw. 4, 1942-1948.
- Dorigo M, Maniezzo V, Colorni A. Ant system: optimization by a colony of cooperating agents. IEEE Trans Syst Man Cybern B Cybern. 1996;26:29-41.
الوصول مقيد. يرجى تسجيل الدخول أو بدء فترة تجريبية لعرض هذا المحتوى.