Ce protocole fournit des méthodes détaillées décrivant la fabrication et la mise en œuvre d’une plate-forme d’accordage après la charge magnétique pour les tissus cardiaques conçus.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de méthode
Ajustement magnétique de l’afterload dans les tissus cardiaques d’ingénierie
* These authors contributed equally
Dans cet article
Résumé
Résumé
Afterload est connu pour conduire le développement des états cardiaques physiologiques et pathologiques. En tant que tel, l’étude des résultats des états de chargement après modifié pourrait donner un aperçu important des mécanismes de contrôle de ces processus critiques. Cependant, une technique expérimentale pour affiner précisément le chargement de la charge cardiaque au fil du temps fait actuellement défaut. Ici, une technique nouvellement développée basée sur des magnétiques pour réaliser ce contrôle dans les tissus cardiaques machinés (EHT) est décrite. Afin de produire des EHT (MR-EHT) réactifs magnétiquement, les tissus sont montés sur des poteaux en silicone creux, dont certains contiennent de petits aimants permanents. Un deuxième ensemble d’aimants permanents est pressé dans une plaque acrylique de sorte qu’ils sont orientés avec la même polarité et sont axially-alignés avec les aimants de poteau. Pour ajuster après la charge, cette plaque d’aimants est traduite vers (après charge supérieure) ou loin (après charge inférieure) des aimants de poteau utilisant un stade piézoélectrique équipé d’un encoder. Le logiciel de contrôle de mouvement utilisé pour ajuster le positionnement en phase permet le développement de schémas de chargement d’après-dose définis par l’utilisateur, tandis que l’encoder s’assure que l’étape corrige toute incohérence dans son emplacement. Ce travail décrit la fabrication, l’étalonnage et la mise en œuvre de ce système pour permettre le développement de plates-formes similaires dans d’autres laboratoires à travers le monde. Les résultats représentatifs de deux expériences distinctes sont inclus pour illustrer la gamme de différentes études qui peuvent être effectuées à l’aide de ce système.
Introduction
Après charge est la charge systolique sur le ventricule après qu’il a commencé à éjecter le sang1. Pendant le développement cardiaque, une charge après-charge appropriée est d’importance critique pour la maturation cardiomyocyte2. À l’âge adulte, de faibles niveaux de chargement ventriculaire (p. ex., chez les patients alités atteints d’une lésion de la moelle épinière de haut niveau3 ou dans des cas très spéciaux comme le vol spatial4)peuvent entraîner une hypotrophie du cœur. Inversement, la charge après-charge élevée peut mener à l’hypertrophie cardiaque5. Tandis que l’hypertrophie cardiaque dans les athlètes d’endurance ou les femmes enceintes est considérée salutaire et physiologique, l’hypertrophie associée à l’hypertension artérielle à long terme ou la sténose aortique grave de valve est préjudiciable car elle prédispose un aux arythmies cardiaques et à l’insuffisance cardiaque6. Bien que le taux de mortalité sur cinq ans chez les patients souffrant d’insuffisance cardiaque ait diminué de 70 % dans les années 1980de 6 à 40 à 50 %7 actuellement, il y a encore un grand besoin de nouvelles options de traitement thérapeutique pour cette affection très répandue (actuellement 2,2 % de la population dans le monde occidental)8.
Afin d’étudier les mécanismes moléculaires de l’hypertrophie cardiaque pathologique et de tester des stratégies préventives ou thérapeutiques pour le traitement de cette maladie, les modèles in vivo de l’après-charge ont été développés9,10,11,12. Bien que ces modèles aient offert des aperçus bénéfiques des effets de l’après-charge sur les performances ventriculaires, ils ne permettent pas un contrôle fin sur l’ampleur de la charge après la charge. Alternativement, les études in vitro de l’après-charge effectuée sur les cœurs excisés et les préparations musculaires permettent un contrôle plus fin sur le chargement des tissus, mais ces modèles ne sont pas propices aux études longitudinales13,14,15.
Pour surmonter ces problèmes, nous avons développé un modèle in vitro de chargement élevé dans les tissus cardiaques (EHT)16,17. Ce modèle est un format de culture en 3 dimensions pour les cellules cardiaques de rat intégrées dans une matrice de fibrine suspendue entre les poteaux de silicone creux flexibles. Ces tissus battent spontanément (contre la résistance des poteaux en silicone) et effectuent un travail auxotonique. Nous avons augmenté après la charge appliquée aux EHT par un facteur de 12 dans les expériences précédentes par l’insertion d’accolades métalliques rigides dans les poteaux creux de silicone pendant une semaine. Ceci a mené à une multitude de changements, caractéristiques de l’hypertrophie cardiaque pathologique18,19,20: hypertrophie cardiomyocyte, nécroptose partielle, baisse de la force contractile, affaiblissement de la relaxation des tissus, réactivation du programme de gène foetal, changement métabolique de l’oxydation d’acide gras à la glycolyse anaérobie, et une augmentation de la fibrose. Bien que cette procédure a été utilisée avec succès dans plusieurs études17,21,22, il a quelques inconvénients. Il n’y a que deux états, faibles ou très élevés (12 fois) après la charge, et la procédure nécessite une manipulation manuelle des ERE, ce qui limite sa flexibilité temporelle et pose le risque de contamination.
Récemment, Leonard et coll. ont utilisé une technique similaire pour moduler l’après-décharge dans les EHT cultivés sur les poteaux de silicone23. Des accolades de longueurs variables ont été placées autour de l’extérieur des poteaux pour limiter leur mouvement de flexion. Les auteurs de cette étude ont indiqué qu’une augmentation singulière de petite à moyenne de la charge a amélioré le développement et la maturation des EHT humains iPS-dérivés, tandis que des charges plus élevées ont eu comme conséquence un état pathologique. Cependant, semblable à notre propre système, cette technique ne permet que des augmentations singulières de la charge après-charge, dont l’ampleur est dictée par la longueur des accolades. En tant que tel, de fines altérations dans la charge après la charge, des modifications dans l’après-charge au fil du temps, et des régimes de chargement précis ne sont pas possibles avec ces techniques.
Ici, nous fournissons le protocole pour un système qui peut être utilisé pour moduler la post-résistance, c’est-à-dire, après la charge des EHTs magnétiquement24. Cette plate-forme facilite l’ajustement fin de la charge après l’utilisation, permet des schémas de chargement d’après-dose définis par l’utilisateur et assure la stérilité ehT.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
1. Préparation de la plate-forme de réglage après charge
REMARQUE: Les étapes de cette partie du protocole ne sont pas sensibles au temps.
- Fabrication des supports en silicone réactifs magnétiquement
REMARQUE : Ces racks servent de plate-forme culturelle pour les EHT. Chaque EHT est suspendu entre deux poteaux en silicone, qui transmettent après chargement au tissu. Le degré d’après-charge est directement lié à la rigidité de ces poteaux. Pour permettre l’accordage magnétique après la charge, certains des poteaux doivent être réactifs magnétiquement.- Acquérir des supports compatibles 24 puits pour les plaques de poteaux en silicone (dimensions données dans la figure supplémentaire 1). Les racks utilisés dans cette étude ont été produits par un fournisseur commercial de produits en silicone selon ces dimensions en utilisant du silicone avec une dureté de rivage de 40.
- Déterminer la polarité des aimants postaux (p. ex., d - 0,5 mm, h et 2,0 mm; voir Tableau des matériaux)en les plaçant sur un plus grand aimant permanent.
- Garder une polarité fixe, lubrifier les aimants avec de l’eau et les insérer, un à la fois, dans les poteaux les plus externes des grilles en silicone.
REMARQUE: Si vous essayez d’insérer plus d’un aimant à la fois, la résistance supplémentaire rendra plus difficile de pousser les aimants au fond du poteau. - Utilisez un morceau émoussé de fil dentaire en acier inoxydable (d - 0,4 mm, voir Tableau des matériaux) pour les pousser soigneusement au fond de la cavité de poteau creux. Vous pouvez empiler jusqu’à cinq aimants dans chaque poteau.
- Utilisez des pinces (nez rond) pour plier le fil dentaire en acier inoxydable (d - 0,4 mm, voir Tableau des matériaux) en accolades de 11,25 mm de large et 15 mm de long. Utilisez des coupe-fils pour couper les accolades et un fichier pour lisser la surface de coupe. Pour s’assurer que les dimensions correctes sont atteintes, on peut utiliser un gabarit auto-fait pour aider dans la flexion du fil.
REMARQUE: L’immobilisation post peut également être réalisée par des accolades fabriquées à partir d’autres matériaux, tant qu’elles ne sont pas magnétiques et rigides. - Lubricate les accolades avec de l’eau et les insérer dans la grille en silicone, en fixant le deuxième et le troisième au poteau le plus externe dans le processus (voir la figure 1 pour la configuration complète de la grille de silicone).
REMARQUE: En option, afin d’adapter la rigidité de base des poteaux de commande pour correspondre à celle des poteaux magnétiquement sensibles, des fragments de tige ronde de styrène (voir tableau des matériaux) peuvent être insérés dans les poteaux vides (ceux sans accolade ou aimant). - Laisser reposer les grilles pendant 1 à 2 jours pour permettre à toute eau restante de sécher à l’air.
- Lorsque les poteaux sont secs, sceller les trous au sommet des poteaux en silicone creux contenant les aimants à l’aide d’une goutte de colle en silicone.
- Le dispositif de réglage après charge
REMARQUE : Comme les aimants dans le dispositif de réglage après charge sont déplacés vers ou loin de ceux dans les poteaux de silicone, les forces magnétiques attrayantes augmentent ou diminuent en conséquence, ayant pour résultat la rigidité altérée des poteaux de silicone. Ce mouvement est réalisé à l’aide d’une étape piézoélectrique. En raison de la nature prototypique du dispositif d’accordage après charge, des instructions détaillées étape par étape sur la façon de le reproduire ne seront pas fournies. Au lieu de cela, les lignes directrices généralisées pour la construction d’un dispositif similaire de réglage après la charge sont détaillées dans les présentes.- Obtenez un moteur linéaire piezoélectrique très précis pour permettre la traduction verticale de la plaque d’aimant vers et loin des EHT (voir Tableau des matériaux).
REMARQUE: Il est fortement suggéré que ce moteur soit équipé d’un encoder linéaire pour corriger le positionnement en phase. - Placez un ensemble d’aimants permanents à l’intérieur d’un support non magnétique de sorte qu’ils sont axially alignés avec les aimants de poteau lorsqu’ils sont placés directement en dessous d’eux. Ici, les grands aimants cylindriques (d ' 13 mm, h et 14 mm; voir Tableau des matériaux) étaient press-fit dans une plaque en plastique acrylique ("plaque d’aimant").
- Attachez le support d’aimant à l’étape piézoélectrique à l’aide d’un matériau non magnétique. Ceci peut être réalisé à l’aide d’un morceau d’aluminium en forme de L (voir la figure 2).
- Construire un cadre qui peut abriter les composants de l’appareil de réglage après charge. Au minimum, cette structure devrait avoir un emplacement sur lequel monter verticalement l’étape piézoélectrique, ainsi qu’un cadre rigide sur lequel placer la plaque de 24 puits.
REMARQUE: Il est suggéré que l’emplacement de cette monture soit modifiable dans le plan horizontal afin de permettre des ajustements dans l’alignement axial entre les deux ensembles d’aimants. Un système de disques mécaniques a été utilisé pour atteindre cette maniabilité dans le système présenté(figure 3). Le dispositif de réglage après charge décrit ici a été conçu pour être compatible avec le système d’analyse de la contractilité EHT (voir Tableau des matériaux). À ce titre, ses dimensions étaient limitées à 29 cm de largeur, 29 cm de profondeur et 16 cm de hauteur pour s’adapter à ce système. - Pour permettre l’analyse visuelle des tissus, installez une source lumineuse dans le dispositif de réglage après charge. Ici, un éventail de LED a été utilisé (figure 4) pour éclairer les ES d’en bas(figure 5).
- Obtenez un moteur linéaire piezoélectrique très précis pour permettre la traduction verticale de la plaque d’aimant vers et loin des EHT (voir Tableau des matériaux).
- Calibrating le système d’accordage après charge
Note:Afin d’augmenter précisément l’après-charge EHT à la valeur désirée, la relation entre l’espacement d’aimant et la rigidité de poteau résultante devra être déterminée.- Mesurez le plus proche (dmin) et l’espacementd’aimantle plus éloigné (dmax ) possible dans votre configuration. Ces distances dicteront les charges maximales et minimales réalisables.
REMARQUE: Le bas de la plaque de culture empêchera le contact direct entre la plaque d’aimant et les poteaux de silicone magnétiquement réactifs. - Produisez une gamme de poids non magnétiques et montez-les sur une chaîne pour servir de charges d’essai.
- Déterminez les poids des charges d’essai à l’aide d’une échelle fine et étiquetez-les en fonction de ce poids. Ici, six poids différents en verre acrylique allant de 30 mg à 200 mg ont été utilisés.
REMARQUE: Sélectionnez des poids assez lourds pour plier le poteau, mais pas si lourd qu’ils plient le poteau de plus de quelques millimètres. L’utilisation d’un plus grand nombre de charges d’essai garantit que l’étalonnage est plus précis, mais il sera également plus long. - Montez l’un des supports en silicone verticalement (à l’aide de matériaux non magnétiques), de sorte que les poteaux en silicone magnétiquement réactifs sont orientés horizontalement.
- Montez l’un des aimants de plaque (l'« aimant d’étalonnage ») sur une étape linéaire horizontalement ambulante de telle sorte qu’il soit axially aligné avec le poteau magnétiquement sensible.
- Placez l’aimant d’étalonnage une distance définie du poteau de silicone magnétiquement réactif à l’aide du stade horizontal (de préférence, commencez à une distance égale à l’espacement maximal de l’aimant réalisable par le dispositif de réglage après charge).
- Placez une caméra (par exemple, voir Tableau des matériaux) sur le côté de cette configuration afin de pouvoir enregistrer optiquement la déviation du poteau sous l’influence des charges d’essai.
REMARQUE: Il est suggéré que l’utilisateur emploie une caméra avec une résolution d’au moins 2 mégapixels pour assurer une détermination précise de la déviation post. - Prenez une photo du poste en l’absence de tout poids à utiliser comme référence pour la position "neutre" du poste.
- Sans changer la perspective de la caméra, attachez l’une des charges à la toute fin du poteau en silicone et prenez une photo du poteau se pliant sous l’influence du poids.
- Répétez cette mesure pour tous les poids.
- Déterminer optiquement la déviation du poteau de silicone causé par la force gravitationnelle de chaque poids.
- Graphique de la déviation du poteau de silicone (x,sur l’axe x) contre la force gravitationnelle de chaque poidsd’essai (mg, sur l’axe y). Cela devrait donner une relation linéaire entre la force et la déviation.
REMARQUE: Si les données ne sont pas linéaires, cela peut indiquer que le poste est en dehors de sa plage linéaire de déviation, c’est-à-dire que les poids utilisés étaient trop lourds. - Tracer une fonction de régression linéaire en passant par (0,0) et les données acquises (voir la figure 6A pour des exemples). La pente de cette fonction (mg kx) est la rigidité k du poteau de silicone magnétiquement réactif à l’espacement d’aimant testé.
- Répétez ces étapes à plusieurs espacements entre dmax et dmin. Ici, des déviations à neuf positions d’aimant différentes allant de 31 mm à 5 mm ont été analysées.
- Déterminez la rigidité de base du poteau de silicone magnétiquement réactif en l’absence de l’aimant d’étalonnage en utilisant la même technique.
- Déterminez également la rigidité d’un poste de commande mobile, non réactif magnétiquement en utilisant la même technique.
- Tracez les valeurs k résultantes contre les distances respectives d’aimant. Cela devrait donner lieu à une relation exponentielle négative.
- Tracer une fonction de régression à travers ces valeurs. Par exemple, utilisez un ajustement non linéaire. Fonction de désintégration en une phase dans le logiciel d’analyse (voir le tableau des matériaux). Cette fonction de régression décrit la relation entre l’espacement d’aimant et la charge après -voir la figure 6B par exemple).
- Mesurez le plus proche (dmin) et l’espacementd’aimantle plus éloigné (dmax ) possible dans votre configuration. Ces distances dicteront les charges maximales et minimales réalisables.
2. Génération ET culture EHT
REMARQUE: La génération et la culture de l’EHT ont été décrites en détail dans un autre article25. Par conséquent, nous ne couvrirons ces aspects que brièvement dans notre protocole. S’il vous plaît effectuer les étapes suivantes dans des conditions stériles, en adhérant à de bonnes pratiques de culture cellulaire.
-
Génération EHT
- Immerger les supports en silicone déjà préparés dans un récipient rempli d’éthanol à 70 % pendant au moins 20 minutes.
CAUTION: Ne pas autoclaver les poteaux de silicone après-charge réglable pour les stériliser car des températures élevées peuvent endommager les aimants permanents. - Apportez ce récipient dans l’armoire de biosécurité, rincez les grilles 2x avec de l’eau stérile et laissez-les sécher à l’air.
REMARQUE: Pour réduire la probabilité de contamination, ce processus devrait être effectué dans le même coffret de biosécurité qui sera plus tard utilisé pour lancer les EHT. - Acquérir (et dégeler si nécessaire) les cellules ventriculaires du cœur du rat néonatal ou les cardiomyocytes dérivés du hiPSC (cellules souches pluripotentes induites par l’homme) (également disponibles dans le commerce) et préparer le mélange de reconstitution EHT selon le tableau 1.
- Pipet 1,5 mL de solution chaude d’agarose de 2 % dans les 4 puits les plus à gauche d’une plaque de culture de 24 puits et insérez immédiatement un espaceur en polytetrafluoroethylène (PTFE) (voir tableau des matériaux)dans la solution d’agarose liquide.
- Répétez l’étape précédente pour les 20 puits restants dans la plaque de culture.
- Après avoir permis à l’agarose de se solidifier pendant 10 minutes, retirez soigneusement les espaceurs PTFE.
REMARQUE: L’agarose devient turbide lorsqu’elle s’est solidifiée. - Insérez les poteaux des supports en silicone sensibles magnétiquement dans les vides d’agarose produits par les espaceurs PTFE.
- Pipet 100 L de la reconstitution se mélangent dans une solution de 3 l d’aliquot de 100 mU/L thrombin. Pipette de haut en bas deux fois pour mélanger et transférer rapidement le mélange dans le vide dans le moule d’agarose premier sur l’assiette de culture.
- Répétez l’étape précédente pour les 23 moules restants, à l’aide d’une nouvelle pointe de pipet pour chaque EHT.
REMARQUE: Mélanger délicatement la constitution mélange tous les 6-8 EHTs afin d’éviter la sédimentation cellulaire. - Conservez la plaque de 24 puits dans un incubateur (37 oC, 7 % de CO2,40 % O2) pour 90 min. Dans l’intervalle, préparer le milieu EHT en complétant le milieu eagle modifié de Dulbecco (DMEM) avec 10% de sérum de cheval, 1% de pénicilline/streptomycine, 10 g/mL d’insuline et 33 g/mL aprotinine.
- Ajouter 500 L de milieu hÉLI chaud à chaque puits.
- Conservez la plaque de 24 puits dans un incubateur (37 oC, 7 % de CO2,40 % O2) pendant 30 min. Pendant ce temps, préparer une deuxième plaque de 24 puits avec 1,5 mL de milieu EHT dans chaque puits et la placer dans l’incubateur.
- Retirez soigneusement les grilles en silicone sensibles aux aimants avec les EHT fraîchement coulés sur eux des moules à agarose et transférez-les à la deuxième plaque de 24 puits.
- Immerger les supports en silicone déjà préparés dans un récipient rempli d’éthanol à 70 % pendant au moins 20 minutes.
-
Culture EHT
REMARQUE : Après la coulée de tissus, changez de milieu trois fois par semaine : les lundis, mercredis et vendredis.- Pour un changement moyen, pipet 1,5 mL de milieu d’EHT frais par puits dans une nouvelle plaque de culture de 24 puits et placer cette plaque dans l’incubateur à 37 oC, 7% DE CO2, et 40% O2 pendant au moins 30 min.
- Transférer les supports en silicone de l’ancienne plaque de 24 puits à la nouvelle plaque sous une hotte de culture cellulaire.
- Conservez les plaques EHT fermées dans un incubateur à 37 oC, 7 % de CO2et 40 % O2.
3. Expériences de modification après la charge
REMARQUE: Les étapes de protocole suivantes sont spécifiques à la plate-forme d’analyse de la contractilité du moteur piézoélectrique et optique figurant dans le Tableau des matériaux.
- Préparation du dispositif de réglage après charge pour les expériences
- Pour mesurer les effets des manipulations après charge sur la contractilité EHT, déconnectez et retirez le système d’éclairage du compartiment le plus intime de la plate-forme optique d’analyse de la contractilité et insérez le dispositif de réglage après charge, y compris la source lumineuse.
- Installez le logiciel de contrôle du mouvement de scène (voir Tableau des matériaux) sur l’ordinateur qui sera utilisé pour exécuter l’appareil de réglage après charge.
- Connectez le moteur de scène piezoélectrique au contrôleur de mouvement (voir tableau des matériaux), et le contrôleur de mouvement à l’ordinateur. Assurez-vous que le contrôleur de mouvement est également connecté à une source d’énergie.
REMARQUE: Il y a deux lumières sur la face du contrôleur de mouvement. Lors de la connexion à la puissance, les deux lumières clignotent en rouge pendant quelques secondes. Pendant le fonctionnement, la lumière supérieure reste verte tandis que la lumière inférieure ne doit devenir rouge que si une erreur se produit. - Placez une plaque de culture vide de 24 puits sur la monture de plaque en haut de l’appareil de réglage après charge.
- Alignez optiquement la plaque de culture vide avec la plaque d’aimant ci-dessous à l’aide du système d’entraînement mécanique XY fixé à la monture.
- Fonctionnement de l’appareil de réglage après la charge
- Démarrez le logiciel de plate-forme de contrôleur de mouvement.
- Connectez le logiciel au moteur de stade piezo en sélectionnant le port désigné comme port d’étape lors de l’installation du logiciel de commande de mouvement, puis cliquez sur le bouton port ouvert.
REMARQUE: Après avoir terminé cette étape, le port doit être désigné comme « ouvert » et apparaître dans une boîte verte. - Allez au panneau système. Sélectionnez Open Loop dans le menu Dropdown Loop.
- Déplacez manuellement la plaque d’aimant à sa position la plus élevée, c’est-à-dire, l’espacementd’aimantle plus proche possible. La plaque d’aimant doit entrer en contact avec la monture de plaque de culture.
- Allez au panneau Motion. Cliquez sur le bouton Zéro pour réinitialiser la position actuelle de l’étape piezo à 0 mm.
- Déplacez manuellement la plaque d’aimant à sa position la plus basse possible. Notez la position de l’encoder (indiquée dans le panneau Motion par Enc) pour déterminer la gamme de mouvement pour le moteur de stade piézoélectrique.
- Définissez les limites de déplacement dans le panneau système à des valeurs dans la plage de mouvement déterminée dans l’étape précédente. Cela empêche la plaque d’aimant de se heurter à la plaque de culture ou au fond du dispositif de réglage après charge.
- Une fois de plus, déplacez la plaque d’aimant à sa position la plus élevée et cliquez sur le bouton Zéro.
- Rendez-vous sur le panneau système et modifiez le mode boucle de rétroaction en boucle fermée. Cela garantit que l’étape se corrigera pour toute erreur dans son positionnement.
- Cliquez sur le bouton Enregistrer dans la boîte De paramètres Enregistrer pour stocker ces paramètres dans le système.
- Placez une plaque de culture de 24 puits contenant des EHT sur des supports en silicone magnétiquement réactifs sur la monture de plaque de culture.
- Pour calculer l’espacement d’aimant nécessaire pour obtenir une charge arrière désirée, résolvez la fonction de régression non linéaire de l’étape 1.3.19 pour le paramètre d’espacement d. Par exemple, si l’équation est:
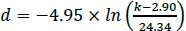 , d étant l’espacement d’aimant (en mm) nécessaire pour atteindre le k après charge désiré dans mN/mm, un espacement d’aimant de 12,12 mm serait nécessaire pour atteindre une charge après la charge de 5 mN/mm.
- Soustrayez dmin de l’espacement calculé d. d Le résultat est la distance que la plaque d’aimant doit parcourir à partir de sa position zéro pour atteindre la charge après-charge souhaitée.
- Tapez cette valeur dans le champ d’entrée de la position cible 1 dans le panneau de mouvement et cliquez sur Go pour ajuster la charge arrière des EHT à la valeur calculée.
- Facultatif : Programmation de la scène pour un régime d’après-charge d’intervalle
REMARQUE : La section précédente décrit comment programmer l’étape pour passer à une seule position et y rester. Cependant, il est également possible d’enchaîner différentes commandes en un programme pour réaliser une séquence de mouvements exécutée automatiquement, qui peut être répétée sur une boucle continue. Pour obtenir des instructions plus détaillées concernant le logiciel de plate-forme de contrôleur de mouvement, consultez le manuel d’exploitation fourni par le fabricant de scène.- Après avoir mis en place le dispositif de réglage après charge tel que décrit dans la section précédente, ouvrez le panneau de commandement. Tapez la commande 1PGM1 et appuyez sur Enter pour commencer à enregistrer un programme.
- Créer un programme qui, par exemple, fera descendre l’étape piézoélectrique à 30 mm de la position Zéro (loin des EHT) et revenir après 40 s, entrez dans la chaîne de commandes suivante : 1MVA30 - 1WST ' 1WTM40000 ' 1MVA0 ' 1WST
- Utilisez la commande 1END pour conclure l’enregistrement d’un programme et l’enregistrer.
- Utilisez la commande 1EXC1 pour exécuter le programme enregistré.
- Pour maintenir le programme en marche sur une boucle continue, entrez 1PGL1, suivi de la commande 1EXC1.
- Pour mettre fin à un programme de boucle, entrez la commande 1EST.
REMARQUE : Le tableau 2 contient quelques commandes utiles pour des expériences de modification après la charge. Une liste complète des commandes disponibles pour ce système se trouve dans le manuel de référence pour le système modulaire de contrôle des mouvements.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Quantification de raideur de poteau d’aimant
Un poteau de silicone magnétiquement orienté horizontalement a été monté dans une position fixe, et un aimant d’étalonnage axially aligné a été placé à plusieurs distances définies (« espacements d’aimant ») de ce poteau. Les charges d’essai de poids connu ont été suspendues de l’extrémité du poteau de silicone, causant le poteau de plier. Cette déviation a été quantifiée optiquement. Une relation linéaire entre la force gravitationnelle de la charge d’essa...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
Le protocole décrit ici décrit une nouvelle technique pour modifier magnétiquement la charge après-charge dans les tissus cardiaques conçus. Cette technique repose sur l’utilisation d’un stade piézoélectrique pour traduire une plaque d’aimants forts vers et loin des supports magnétiquement réactifs de poteaux en silicone. Plus les deux ensembles d’aimants sont proches, plus l’afterload éprouvé par les EHT cultivés sur eux.
Il y a plusieurs étapes qui sont essentielles à la production et à l’ut...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
TE et MNH sont les co-fondateurs d’EHT Technologies GmbH. Tous les autres auteurs n’ont rien à divulguer.
Remerciements
Les auteurs remercient Jutta Starbatty pour son soutien dans le travail de la culture tissulaire, Axel Kirchhof pour la photographie, Alice Casagrande Cesconetto pour le travail d’édition, et un merci spécial à B’lnt Aksehirlioglu pour le soutien technique dans le développement de ce dispositif. B.B. a été soutenu par un boursier DZHK (Centre allemand de recherche cardiovasculaire), M.L.R. par un Whitaker International Postdoctoral Scholar Grant et M.N.H. par des fonds de la DZHK.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Aimants cylindriques | HKCM | 9962-55184 | h = 14 mm, d = 13 mm |
| Aimants cylindriques | HKCM | 9962-63571 | h = 2 mm, d = 0,5 mm |
| Fil dentaire | Ormco | 266-1316 | d = 0,016 pouces (0,406 mm) |
| GraphPad | GraphPad Software, La Jolla, Californie, USA | version 6.00 pour Windows | |
| Logiciel de contrôle de mouvement pour moteur piézoélectrique | Micronix USA | téléchargement gratuit sur la page d’accueil du fabricant | |
| Contrôleur de mouvement pour moteur piézoélectrique | Micronix USA | strong>MMC-100-01000 | |
| Plateforme d’analyse de contractilité optique | EHT | technologies A0001 | |
| Moteur linéaire piézoélectrique | Micronix USA | PPS-20-15206 | équipé d’un encodeur optique linéaire, incubateur-environnement |
| compatible Tige de styrène | Plastruct | MR-15 | d = 0,015 pouces (0,381 mm) |
| Caméra USB | Reichelt Elektronik | REFLECTA 66142 |
Références
- Zipes, D. P., Libby, P., Bonow, R. O., Mann, D. L., Tomaselli, G. F. Braunwald's Heart Disease: A Textbook of Cardiovascular Medicine. 11th edn. , Elsevier. (2018).
- McCain, M. L., Yuan, H., Pasqualini, F. S., Campbell, P. H., Parker, K. K. Matrix elasticity regulates the optimal cardiac myocyte shape for contractility. American Journal of Physiology- Heart and Circulatory Physiology. 306 (11), 1525-1539 (2014).
- de Groot, P. C., van Dijk, A., Dijk, E., Hopman, M. T. Preserved cardiac function after chronic spinal cord injury. Archives of Physical Medicine and Rehabilitation. 87 (9), 1195-1200 (2006).
- Perhonen, M. A., et al. Cardiac atrophy after bed rest and spaceflight. Journal of Applied Physiology. 91 (2), 645-653 (2001).
- Levy, D., Larson, M. G., Vasan, R. S., Kannel, W. B., Ho, K. K. The progression from hypertension to congestive heart failure. Journal of the American Medical Association. 275 (20), 1557-1562 (1996).
- Levy, D., et al. Long-term trends in the incidence of and survival with heart failure. The New England Journal of Medicine. 347 (18), 1397-1402 (2002).
- Maggioni, A. P., et al. EURObservational Research Programme: regional differences and 1-year follow-up results of the Heart Failure Pilot Survey (ESC-HF Pilot). European Journal of Heart Failure. 15 (7), 808-817 (2013).
- Mozaffarian, D., et al. Heart disease and stroke statistics--2015 update: a report from the American Heart Association. Circulation. 131 (4), 29(2015).
- Klautz, R. J., Teitel, D. F., Steendijk, P., van Bel, F., Baan, J. Interaction between afterload and contractility in the newborn heart: evidence of homeometric autoregulation in the intact circulation. Journal of the American College of Cardiology. 25 (6), 1428-1435 (1995).
- Liedtke, A. J., Pasternac, A., Sonnenblick, E. H., Gorlin, R. Changes in canine ventricular dimensions with acute changes in preload and afterload. The American Journal of Physiology. 223 (4), 820-827 (1972).
- Toischer, K., et al. Differential cardiac remodeling in preload versus afterload. Circulation. 122 (10), 993-1003 (2010).
- Zhang, H., et al. Cellular Hypertrophy and Increased Susceptibility to Spontaneous Calcium-Release of Rat Left Atrial Myocytes Due to Elevated Afterload. PloS one. 10 (12), 0144309(2015).
- Hori, M., et al. Loading sequence is a major determinant of afterload-dependent relaxation in intact canine heart. The American Journal of Physiology. 249, 4 Pt 2 747-754 (1985).
- Schotola, H., et al. The contractile adaption to preload depends on the amount of afterload. ESC Heart Failure. 4 (4), 468-478 (2017).
- Sonnenblick, E. H., Downing, S. E. Afterload as a primary determinat of ventricular performance. The American Journal of Physiology. 204, 604-610 (1963).
- Hirt, M. N., et al. Increased afterload induces pathological cardiac hypertrophy: a new in vitro model. Basic Research in Cardiology. 107 (6), 307(2012).
- Hirt, M. N., et al. Deciphering the microRNA signature of pathological cardiac hypertrophy by engineered heart tissue- and sequencing-technology. Journal of Molecular and Cellular Cardiology. 81, 1-9 (2015).
- Dorn, G. W. The fuzzy logic of physiological cardiac hypertrophy. Hypertension. 49 (5), 962-970 (2007).
- Hill, J. A., Olson, E. N. Cardiac plasticity. The New England Journal of Medicine. 358 (13), 1370-1380 (2008).
- Maillet, M., van Berlo, J. H., Molkentin, J. D. Molecular basis of physiological heart growth: fundamental concepts and new players. Nature Reviews Molecular Cell Biology. 14 (1), 38-48 (2013).
- Stenzig, J., et al. DNA methylation in an engineered heart tissue model of cardiac hypertrophy: common signatures and effects of DNA methylation inhibitors. Basic Research in Cardiology. 111 (1), 9(2016).
- Werner, T. R., Kunze, A. C., Stenzig, J., Eschenhagen, T., Hirt, M. N. Blockade of miR-140-3p prevents functional deterioration in afterload-enhanced engineered heart tissue. Scientific Reports. 9 (1), 11494(2019).
- Leonard, A., et al. Afterload promotes maturation of human induced pluripotent stem cell derived cardiomyocytes in engineered heart tissues. Journal of Molecular and Cellular Cardiology. 118, 147-158 (2018).
- Rodriguez, M. L., Werner, T. R., Becker, B., Eschenhagen, T., Hirt, M. N. Magnetics-Based Approach for Fine-Tuning Afterload in Engineered Heart Tissues. ACS Biomaterials Science & Engineering. 5 (7), 3663-3675 (2019).
- Mannhardt, I., et al. Automated Contraction Analysis of Human Engineered Heart Tissue for Cardiac Drug Safety Screening. Journal of Visualized Experiments: JoVE. (122), e55461(2017).
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Réimpressions et autorisations
