Ce protocole étudie la relation cerveau-comportement dans l’hippocampe CA1 chez des souris naviguant dans un panache d’odeurs. Nous fournissons un protocole étape par étape, y compris la chirurgie pour accéder à l’imagerie de l’hippocampe, l’entraînement comportemental, l’enregistrement et le traitement du cerveau par miniscope GCaMP6f, et des données comportementales pour décoder la position de la souris à partir de l’activité neuronale du retour sur investissement.
Article de méthode
Miniscope enregistrant des signaux calciques à l’hippocampe de souris naviguant dans un panache d’odeurs
Dans cet article
Résumé
Résumé
Les souris naviguent dans l’obscurité à travers un panache d’odeurs avec une structure spatio-temporelle complexe pour trouver la source des odorants. Cet article décrit un protocole permettant de surveiller le comportement et d’enregistrer les transitoires Ca2+ dans les neurones dorsaux de la strate pyramidale CA1 de l’hippocampe (dCA1) chez les souris naviguant dans un panache d’odeurs dans une arène d’odeurs de 50 cm x 50 cm x 25 cm. Un miniscope d’épifluorescence focalisé à travers une lentille à gradient d’indice (GRIN) a imagé les transitoires Ca2+ dans les neurones dCA1 exprimant le capteur de calcium GCaMP6f chez les souris Thy1-GCaMP6f. L’article décrit le protocole comportemental pour entraîner les souris à effectuer cette tâche de navigation du panache d’odeurs dans une arène d’odeurs automatisée. Les méthodes comprennent une procédure étape par étape pour la chirurgie d’implantation de la lentille GRIN et le placement de la plaque de base pour l’imagerie de GCaMP6f dans CA1. L’article fournit des informations sur le suivi en temps réel de la position de la souris pour automatiser le démarrage des épreuves et la remise d’une récompense en eau. De plus, le protocole comprend des informations sur l’utilisation d’une carte d’interface pour synchroniser les métadonnées décrivant l’automatisation de la tâche de navigation des odeurs et les temps d’image pour le miniscope et un appareil photo numérique suivant la position de la souris. De plus, les méthodes délimitent le pipeline utilisé pour traiter les films de fluorescence GCaMP6f par correction de mouvement à l’aide de l’algorithme NorMCorre suivie de l’identification des régions d’intérêt avec EXTRACT. Enfin, l’article décrit une approche de réseau neuronal artificiel pour décoder les chemins spatiaux à partir de l’activité de l’ensemble neuronal CA1 afin de prédire la navigation de la souris dans le panache d’odeurs.
Introduction
Bien que des progrès significatifs aient été réalisés dans la compréhension des circuits neuronaux impliqués dans la navigation olfactivechez les souris 1,2,3 et les stratégies de navigationchez les souris 4,5,6,7,8, le rôle des circuits neuronaux dans la navigation libre éthologiquement pertinente des panaches d’odeurs turbulents est encore inconnu. Cet article décrit la surveillance de l’activité neuronale en imageant les transitoires Ca2+ dans les cellules exprimant le capteur de calcium génétiquement codé GCaMP6f chez les souris Thy1-GCaMP6f9 afin d’étudier si la dynamique neuronale séquentielle des neurones dorsaux de la strate pyramidale CA1 dans l’hippocampe (dCA1) joue un rôle dans la navigation du panache odorant. Les méthodes fournissent des informations sur la fluorescence imageée de GCaMP6f à l’aide d’un microscope à épifluorescence miniature focalisé à travers une lentille GRIN sur dCA1 10,11,12. Les méthodes expliquent comment surveiller simultanément la navigation spatiale et les transitoires calciques du neurone dCA1 GCaMP6f chez des souris effectuant une tâche de navigation du panache d’odeurs où elles ont reçu une récompense d’eau lorsqu’elles ont atteint le bec délivrant un odorant dans une arène d’odeurs avec un flux d’air laminaire de fond13,14. Cet article décrit les méthodes requises pour réaliser cette tâche (Figure 1), y compris la chirurgie stéréotaxique pour l’implantation de lentilles à gradient d’indice (GRIN), la mise en place d’une plaque de base pour fixer le miniscope au crâne d’une souris se déplaçant librement, l’imagerie avec le microscope miniature et la surveillance des mouvements de la souris avec une caméra numérique à grande vitesse, le prétraitement des données pour supprimer les artefacts de mouvement et trouver les régions d’intérêt (ROI), et préparation d’ensembles de données et d’entraînement et de prédiction de réseaux de neurones artificiels pour décoder les positions X et Y de la souris dans l’arène olfactive à partir des changements de fluorescence dans les ROI dCA17.
L’enregistrement miniscopique des signaux calciques dans la région CA1 de l’hippocampe de souris naviguant dans un panache d’odeurs est pertinent pour comprendre le calcul des circuits neuronaux impliqués dans l’olfaction et l’information spatiale dans la tâche comportementale complexe de navigation du panache d’odeurs 2,14,15,16. La région CA1 de l’hippocampe joue un rôle dans la navigation spatiale et est cruciale pour la création d’une carte cognitive de l’environnement pour une navigation efficace17,18. L’enregistrement des signaux calciques à l’aide d’un miniscope est un moyen précieux d’étudier les neurones CA1 qui codent les informations spatiales pendant la navigation du panache d’odeurs.
Cette technique combine les avantages de la technologie miniscope pour l’enregistrement des signaux calciques GCaMP avec le rôle bien établi de l’hippocampe CA1 dans la navigation spatiale afin de mieux comprendre comment les circuits neuronaux entraînent des comportements complexes19. Alternativement, les approches utilisant la microscopie à 2 photons peuvent enregistrer les neurones CA1 9,20, ce qui nécessite une souris fixe sur la tête et limite la possibilité de se déplacer librement pour naviguer dans un panache d’odeurs21. Les enregistrements électrophysiologiques en champ local des neurones CA1 permettent d’étudier les souris se déplaçant librement et naviguant dans les panaches d’odeurs22. Pourtant, les signaux électriques de champ local imposent des limites à l’estimation de la décharge intracellulaire en isolant les signaux unitaires par des techniques de tri par pointe. Les signaux du miniscope permettent d’identifier de manière fiable les ROI associés directement aux signaux calciques intracellulaires10,11 pour étudier avec précision les calculs neuronaux à une résolution de cellule unique. La technologie miniscope offre une occasion unique de mieux comprendre comment la région CA1 code les informations spatiales en fonction des indices olfactifs.
De plus, cette technique étudie comment des populations neuronales spécifiques traitent les informations olfactives pour la navigation et la relation entre les modèles d’activité neuronale et la prise de décision lors du suivi du panache d’odeurs. Cette méthode peut contribuer à une meilleure compréhension de la façon dont le cerveau traite les odeurs et les informations spatiales. Bien que les miniscopes offrent une résolution unicellulaire pour enregistrer le cerveau d’une souris en mouvement libre, ils nécessitent une expertise spécialisée en chirurgie et en analyse de données. Dans cet article, nous fournissons un protocole complet pour aider les chercheurs à passer par chaque étape pour étudier les mécanismes neuronaux de la navigation dans le panache d’odeurs.
La tâche de navigation des odeurs est un cadre prometteur pour l’étude du codage neuronal et de la mémoire spatiale des indices olfactifs chez la souris. Les résultats de l’article indiquent qu’il est possible de décoder la trajectoire de la souris naviguant dans un panache d’odeurs sur la base des signaux calciques d’ensemble neuronal dans dCA1. Comprendre le rôle des signaux calciques dCA1 dans la navigation du panache d’odeurs est une étape cruciale pour déchiffrer la base du circuit neuronal pour la navigation guidée par les odeurs dans des environnements réalistes13,14.
Protocole
Des études ont été menées sur des souris transgéniques mâles et femelles de 3 à 6 moisThy1-GCaMP6f23. Tous les protocoles expérimentaux ont été approuvés par le comité institutionnel de soin et d’utilisation des animaux du campus médical Anschutz de l’Université du Colorado, conformément aux directives des National Institutes of Health. Les procédures chirurgicales pour l’implantation du cristallin GRIN (section 1) et le placement de la plaque de base (section 2) ont été adaptées des travaux précédents 9,24,25,26,27,28,29.
1. Chirurgie stéréotaxique pour l’implantation d’une lentille GRIN dans l’hippocampe
- Portez des gants stériles, un couvre-chef, un masque chirurgical et une blouse de laboratoire.
- Utilisez des conditions stériles lors de toutes les chirurgies de survie. Stériliser tout le matériel chirurgical par autoclavage.
- Placez des champs stériles autour de la zone chirurgicale.
- Anesthésier la souris en la plaçant dans la chambre d’induction avec de l’isoflurane à 3 % pendant 10 min. Injecter de la buprénorphine base dans un polymère à 0,001 mg/g par voie sous-cutanée au moment de l’induction de l’anesthésie.
- Vérifiez si la souris cesse de bouger et est sous anesthésie profonde, confirmée en pinçant la patte arrière pour tester le réflexe de la patte arrière.
- Basculez le flux d’isoflurane vers le cône de nez (Fichier supplémentaire 1).
- Assurez-vous que le système d’anesthésie à l’isoflurane à faible débit pour souris (Table des matériaux) a le tampon de température réglé sur les paramètres homéothermiques, et assurez-vous que la source de vapeur est réglée sur compressée externe.
- Placez la souris anesthésiée dans l’instrument stéréotaxique numérique (Table des matériaux). Placez les dents avant de la souris dans la barre de morsure et placez le cône nasal devant le nez pour assurer l’écoulement de l’isoflurane et pour verrouiller la tête en place. Ajustez le niveau d’anesthésie entre 2 % et 3 % en fonction du réflexe de la patte après le pincement (Figure 2A).
- Placez les barres d’oreille de la souris dans les oreilles et serrez-les. Assurez-vous que la tête de la souris est horizontale et qu’elle ne se déplace pas d’un côté à l’autre ou de haut en bas. Lorsque la tête est sécurisée, assurez-vous qu’en appuyant légèrement vers le bas sur le crâne, le crâne ne glisse pas sous les barres de tête.
- Placez la sonde de température dans le rectum et collez le fil sur la queue de la souris pour éviter tout mouvement. Réglez la température de la serviette pour maintenir la température rectale à 37 °C.
- Ajoutez une pommade ophtalmique sur les yeux pour éviter le dessèchement nocif de l’air.
- Rasez les cheveux lorsque la tête est fixe et sous le flux d’isoflurane fourni par le cône nasal pour éviter tout mouvement. Rasez les poils au-dessus de la tête à l’aide d’un rasoir électrique, puis enlevez tous les poils restants à l’aide d’un épilateur et d’un applicateur en bois stérile à embout de coton (figure 2B).
- Rendez le champ opératoire stérile en tamponnant le cuir chevelu avec un applicateur en bois stérile à bout de coton avec de l’éthanol et de la bétadine trois fois chacun.
- Injecter 0,1 mL de lidocaïne, un anesthésique local, par voie sous-cutanée (Q.S.) sous la peau entre les yeux et les oreilles à l’aide d’une aiguille de 29 G. Cela fera une bulle. Attendez quelques minutes avant de couper la peau avec des ciseaux.
- À l’aide d’une technique de pointes seulement, tirez la peau vers le haut avec précaution à l’aide d’une pince et utilisez une paire de petits ciseaux pour retirer une partie circulaire de la peau. Absorbez le sang à l’aide d’un coton-tige stérile.
- Une fois le saignement arrêté, nettoyez le crâne avec du peroxyde d’hydrogène (5 %) à l’aide d’un coton-tige stérile. Assurez-vous que les repères osseux, y compris la suture sagittale et l’intersection de la suture bregmatique pour marquer la bregma, sont faciles à identifier après cette procédure.
- Confirmez que le crâne est plat par rapport à l’appareil stéréotaxique en vous assurant que les sutures bregma et lambda sont exactement à la même coordonnée Z. Pour ce faire, placez une aiguille dans le bras du manipulateur et vérifiez si la pointe d’une aiguille se trouve à la même coordonnée Z lorsque vous touchez les deux sutures. Sinon, ajustez l’angle de la tête en déplaçant la barre de morsure dans la plaque Z et en répétant la procédure jusqu’à ce que la compétence soit en position plate.
- Fixez une pipette au micromanipulateur en tenant une aiguille pour appliquer l’encre de tatouage. Faites une marque sur le dessus de bregma.
- Mettez à zéro les coordonnées du micromanipulateur sur le bregma et déplacez-vous vers la coordonnée ci-dessus CA1 dans l’hippocampe droit (moyen-latéral +1,8 mm du bregma, antéro-postérieur -2,4 mm du bregma)2. C’est l’endroit choisi par Radvansky et Dombeck pour étudier la navigation virtuelle par gradient d’odeur chez la souris18,30. Percez soigneusement une petite bosse permanente de 1 mm de diamètre à l’aide d’une perceuse (Table des matériaux) à 10000 rotations pour faire une bosse permanente sur le dessus de l’emplacement cible (Figure 2C).
- Utilisez la perceuse dentaire pour ouvrir une perforation circulaire de 1,5 mm de diamètre afin de permettre l’implantation d’une lentille GRIN de 1 mm de diamètre et de 4 mm de longueur dans le cerveau (tableau des matériaux) (Figure 2D).
- Perforez la dure-mère et le cortex en insérant une aiguille de 23 G au milieu du trou et en déplaçant l’aiguille lentement dans le cerveau (~0,1 mm/min) jusqu’à ce qu’elle atteigne la profondeur de 1,25 mm sous la dure-mère. Retirez lentement l’aiguille du cerveau (~0,1 mm/min). Utilisez des cotons-tiges stériles et une solution saline pour nettoyer le sang.
- Utilisez un support de lentille GRIN de l’UCLA sur mesure, composé de deux pointes de micropipette de 1 ml coupées l’une dans l’autre (porte-lentille GRIN, table des matériaux) (Figure 2E, F).
- Connectez le support de lentille GRIN au micromanipulateur et allumez l’aspirateur connecté à la pipette pour maintenir la lentille GRIN. La pression d’air produite par l’aspiration de l’air maintient la lentille GRIN en place.
- Utilisez une lentille GRIN de 4 mm de longueur et 1 mm de diamètre. Implantez lentement le cristallin GRIN dans le cortex jusqu’à ce qu’il atteigne une profondeur de -1,25 mm sous la dure-mère.
- Placez une goutte d’adhésif liquide (table des matériaux) dans la perforation circulaire du crâne pour sceller le trou. Attendez quelques minutes pour sécher.
- Préparez du ciment adhésif rapide -résine méthacrylate biocompatible- (Table des matériaux) sur la base de la lentille GRIN pour la sceller définitivement sur le crâne. Attendez quelques minutes et laissez sécher.
- Éteignez l’aspirateur pour libérer et retirez lentement le support de lentille GRIN du haut de la lentille GRIN qui, à ce stade, est fixée de manière permanente au crâne.
- Placez la barre de tête sur le dessus du crâne, en centrant le trou sur la lentille GRIN (Figure 2G-I) (Fichier supplémentaire 2 et Fichier supplémentaire 3).
- Placez soigneusement du ciment adhésif à séchage rapide (Table des matériaux) autour de la base de la lentille GRIN pour sceller la fenêtre crânienne et fixez la barre de tête au crâne. Placez du ciment adhésif de séchage (Table des matériaux) au milieu de la barre de tête et sur les côtés pour le maintenir bien fixé sur le crâne. Assurez-vous qu’il est complètement sec. Assurez-vous qu’aucun ciment adhésif n’est placé sur le dessus de la lentille GRIN ; Sinon, il dégradera définitivement le chemin optique et bloquera l’image.
- Placez une goutte d’adhésif silicone à faible toxicité (tableau des matériaux) sur la lentille GRIN pour la protéger contre les dommages physiques.
- Désactiver l’isoflurane
- Prenez immédiatement un suivi postopératoire jusqu’à ce que l’animal se réveille de l’anesthésie.
- Prenez des soins postopératoires jusqu’au rétablissement complet de la chirurgie en surveillant les souris pour détecter des signes de douleur. Ne retournez pas l’animal qui a subi une intervention chirurgicale en compagnie d’autres animaux.
- Observez brièvement les mouvements autour de la cage, manger et boire, et les réactions normales à la manipulation pour s’assurer qu’ils ne ressentent pas de douleur ou de stress.
- Si les animaux présentent des signes de lésions neurologiques ou tissulaires graves, euthanasiez-les immédiatement sans cruauté.
2. Placement de la plaque de base pour le miniscope
REMARQUE : Les procédures de fixation de la tête de la souris commencent 2 semaines après que l’animal se soit complètement rétabli de la chirurgie. La procédure d’imagerie dCA1 commence 3 semaines après l’opération, une fois que l’animal s’est complètement rétabli et que le signal GCaMP6f est devenu fortement visible. Une plaque de base est fixée sur le dessus de la lentille GRIN pour un accès optique à la fluorescence dCA1 GCaMP6f à travers la lentille GRIN à l’aide d’un miniscope. Ce protocole utilisait la version miniscope 4 -V4 (Miniscope V4 ; Table des matériaux).
- Commencez à fixer la tête de la souris pendant 10 minutes en fixant la barre de tête avec des pinces pour acclimater la souris à la tête fixée 2 semaines après la chirurgie.
- Fixez la tête de la souris 3 semaines après la chirurgie pour la mise en place de la plaque de base.
- Fixez un miniscope à un support imprimé en 3D fixé dans un micromanipulateur (Table des matériaux) fixé dans un micromanipulateur (Figure 3A, B).
- Retirez soigneusement l’adhésif silicone (Table des matériaux) du haut de la lentille à l’aide d’une pince à épiler fine et nettoyez la surface de la lentille GRIN à l’aide d’une lingette pour lentille.
- Fixez la plaque de base fixée au miniscope en serrant la vis de réglage sur le côté de la plaque de base (tableau des matériaux) (Figure 3C, D).
- Déplacez l’extrémité du miniscope jusqu’à ce qu’elle atteigne 100 μm au-dessus de la lentille GRIN.
- Utilisez les curseurs pour configurer les paramètres du miniscope dans le logiciel du miniscope (Table des matériaux) en suivant les étapes 2.8 à 2.10.
- Cliquez sur le curseur Puissance dans le logiciel pour contrôler la puissance et la maintenir autour de 10 %.
- Cliquez sur le curseur Taux d’acquisition et maintenez-le autour de 10 Hz.
- Le miniscope v4 est doté d’une lentille d’électromouillage qui peut être utilisée pour une mise au point fine. Cliquez sur le curseur Focus pour le régler à 50 % afin de maintenir la lentille d’électromouillage au milieu de la plage focale.
- Utilisez le logiciel pour voir le haut de la lentille GRIN. Il est possible de voir la forme circulaire de la lentille GRIN sur l’écran.
- Rapprochez le miniscope de l’objectif GRIN en ajustant la position axiale à l’aide du micromanipulateur et surveillez l’image à l’aide de l’ordinateur.
- Une fois que le haut de la lentille GRIN est visible, utilisez une mise au point fine de haut en bas sur le micromanipulateur pour atteindre le meilleur plan focal pour visualiser les flashs cellulaires. Utilisez le paramètre pseudo δF/F0 dans le logiciel pour vérifier la qualité des flashs des cellules.
- Réglez la mise au point pour permettre le maximum de cellules dans le champ de vision avec l’intensité de fluorescence la plus élevée possible. À ce stade, assurez-vous que les vaisseaux sanguins sont au point.
- Il peut arriver qu’une souris n’ait pas de signaux calciques transitoires -flashs. Dans ce cas, évitez les étapes suivantes (14-16) et vérifiez à nouveau la souris dans les semaines suivantes pour vérifier si les signaux calciques transitoires se produisent.
REMARQUE : Une décision peut être prise d’euthanasier la souris si les signaux calciques transitoires ne se produisent pas 2 mois après la chirurgie. - Une fois la mise au point optimisée, construisez soigneusement un mur de ciment adhésif rapide entre le crâne et le bas de la plaque de base. Veillez à ne pas coller le miniscope sur la plaque de base et faites très attention à ne pas mettre de ciment sur le dessus de l’objectif GRIN.
- Une fois le ciment sec, retirez la vis de réglage et retirez délicatement le miniscope de la plaque de base à l’aide du micromanipulateur.
- Utilisez le couvercle de la plaque de base pour protéger la lentille GRIN.
3. Construction de l’arène des odeurs
REMARQUE : Cette méthode délimite une arène d’odeurs automatisée basée sur la conception de Connor et al.13 et Gumaste et al.14. L’ensemble complet se trouve dans le lien fourni dans la Table des matériaux (Dossier supplémentaire 4).
- Construisez une chambre de 50 cm (L) x 50 cm (L) x 25 cm (H) avec 2 murs en acrylique, un plafond en acrylique, un plancher en polychlorure de vinyle expansé (PVC) blanc et 2 murs uniques à l’avant et à l’arrière qui facilitent la circulation de l’air (figure 4A).
- Installez une extrémité d’aspiration d’air à l’arrière de l’arène avec un design effilé et un ventilateur d’ordinateur fixé pour aspirer l’air hors de la chambre. Utilisez un bouton physique pour régler la modulation de largeur d’impulsion du ventilateur (PWM) afin de réguler le débit d’air.
REMARQUE : Une structure en nid d’abeille imprimée en 3D comprend des murs pour l’avant et l’arrière de l’arène d’odeurs afin de faciliter la circulation laminaire de l’air tout en retenant une souris à l’intérieur10. Le mur en nid d’abeille à l’avant de l’arène est doté d’une fusée externe permettant de recevoir de grands volumes d’air de manière non perturbatrice. - Mettez en place un système de distribution d’eau pour fournir une récompense d’eau via des engins simples dotés d’un moteur pas à pas Nema 17 couplé à une seringue. Un tournevis micropas A4988 permet un contrôle précis du volume distribué (https://github.com/dougollerenshaw/syringe_pump, Figure 4B).
- Installez l’extrémité de l’entrée d’air avec 4 ensembles de sources d’odeurs associés à des becs de distribution d’eau, chaque ensemble étant positionné à 10 cm l’un de l’autre le long de l’axe des x pour définir les « voies » le long desquelles un animal naviguera pour obtenir une récompense d’eau (figures 4C, D).
- Installer un système de diffusion des odeurs géré par des électrovannes reliées à des tubes et des bouteilles d’odorisant (Figure 4D).
REMARQUE : Les vannes sont alimentées à l’aide d’une carte de relais dans un arrangement qui garantit que de l’air pur ou de l’air odorisé circule à tout moment, et qu’une seule voie ou zéro voie peut recevoir de l’air odorisé à tout moment. Un ensemble de cinq électrovannes 12 V est géré à l’aide d’une carte de relais contenant 4 relais. Lorsque les 4 relais sont réglés sur « off », la vanne d’air propre est ouverte par défaut. Lorsqu’une seule vanne d’odeur est ouverte, la vanne d’air propre se ferme automatiquement. L’état de la carte de relais est géré à l’aide des sorties numériques du contrôleur arduino principal. Une pompe à air d’aquarium de qualité grand public fournit de l’air qui est limité à 20 ml/min à l’aide d’un régulateur de débit d’air manuel. À l’aide d’une série de tubes et de séparateurs de 1/16e de pouce de diamètre intérieur, la conduite d’alimentation fournit de l’air propre à chacun des électrovannes. Des clapets anti-retour avant et après l’odorisant garantissent la direction du flux d’air. La conduite d’air propre fusionne avec les conduites d’odorant avant d’entrer dans l’arène pour garantir que l’air odorisé est purgé lorsque les lignes d’odeurs sont fermées. - Installez une caméra numérique rapide au-dessus de l’arène pour surveiller le comportement des animaux (Table des matériaux).
REMARQUE : Le comportement des animaux est surveillé à 60 Hz à l’aide d’une seule caméra numérique rapide montée au-dessus de l’arène (Table des matériaux). Un objectif de la série C à focale fixe de 3,5 mm a été monté à l’aide d’un adaptateur de monture C/CS, capable de capturer l’ensemble de l’arène (objectif focal, tableau des matériaux). - Utilisez un code python personnalisé pour gérer le matériel de l’arène des odeurs (Table des matériaux). Le logiciel intègre la caméra et tout le matériel nécessaire à la mise en place des paramètres expérimentaux et à l’acquisition des données expérimentales (Table des matériaux).
- Installez un PC connecté à une carte de développement Teensy 4.0 pour fournir les moyens de distribution d’odeurs et d’eau par ordinateur (matériel et logiciel Odor Arena, table des matériaux).
- Configurez l’appareil photo numérique pour qu’il exporte un signal d’horloge lors de l’enregistrement d’images vidéo. Le signal est utilisé pour la synchronisation post-hoc avec le miniscope à l’aide d’une carte d’interface USB (Table of Materials), qui enregistre les signaux de synchronisation des deux systèmes.
REMARQUE : Au cours d’une expérience, le logiciel d’acquisition personnalisé crée également un fichier d’événements qui contient les événements expérimentaux importants et le cadre de la caméra sur lequel l’événement s’est produit. Un fichier d’horodatage est également créé pour identifier les images perdues, un événement rare (logiciel Odor Arena, Table of Materials).
4. Mesure de la vitesse de l’air du panache à l’aide d’un détecteur à photoionisation (PID) (Figure 5)
REMARQUE : Cette méthode détecte l’évolution temporelle du panache d’odeur grâce à un PID qui expose l’odorisant gazeux à une lumière ultraviolette de haute intensité qui ionise les molécules odorantes. La sortie de l’appareil détecte les molécules odorantes dans le panache d’odeurs. Cette technique permet d’estimer la vitesse de l’air dans l’arène des odeurs en comparant le retard pour détecter la présence d’odorants se déplaçant à travers deux endroits à l’aide du PID.
- Placez un PID miniature à réponse rapide à deux distances différentes. Un endroit est proche et un autre éloigné de 10 cm de la source d’odeur.
- Placez le commutateur GAIN situé sur le panneau avant du contrôleur PID en position x5.
- Changez l’interrupteur PUMP sur le panneau avant du contrôleur PID pour qu’il se mette en position élevée.
- Vérifiez le voyant d’état de la diode électroluminescente (LED) indiquant la sortie du capteur (tension) sur le panneau avant du contrôleur en l’absence d’odorisants.
- Commutez le potentiomètre OFFSET pour mettre à zéro la tension de sortie en l’absence d’odorisants.
- Allumez la vanne d’odeur dans l’arène d’odeur.
- Mesurez le délai de détection du panache d’odeurs à l’aide du PID à chaque endroit après l’ouverture de la vanne. Cette procédure peut être effectuée hors ligne en enregistrant simultanément la sortie du PID et la sortie de la vanne enregistrée par l’arène d’odeurs (odor on) avec une carte d’interface (Table of Materials).
- Divisez la différence des retards à chaque endroit par la différence de distance entre les deux PID pour calculer la vitesse du panache.
5. Entraînement comportemental de la souris dans l’arène des odeurs (Figure 6)
REMARQUE : Cette section décrit une tâche comportementale adaptée de Findley et al.4. La souris est restreinte en eau la veille pour motiver la recherche d’une récompense d’eau. La souris navigue dans le panache d’odeurs (Figure 6B) vers un jet d’eau situé à la source de libération d’odeurs pour obtenir un renfort d’eau (3 gouttes de 10 μL délivrées à 1 Hz). Pendant la période d’entraînement, la souris est maintenue sous la restriction d’eau en ayant accès à jusqu’à 2 mL par jour. Le poids corporel de la souris est surveillé pendant la période de restriction d’eau et ne doit pas être inférieur à 85 % du poids corporel d’origine. La souris reçoit environ 1 ml d’eau par jour pendant l’entraînement dans l’arène des odeurs et est complétée par 1 ml d’eau supplémentaire par jour dans la cage après l’entraînement. La souris reste sous restriction d’eau pendant une période maximale de 72 h. Un logiciel personnalisé (Table of Materials) détecte l’emplacement de la souris en temps réel (60 Hz) à l’aide d’une simple technique de soustraction d’arrière-plan et de localisation de gouttes. L’utilisateur définit manuellement les limites des voies, la limite de la maison (l’emplacement de départ de la souris à l’arrière de l’arène) et la limite de la cible (près de la source d’odeur à l’avant). De plus, l’utilisateur peut décider comment le logiciel utilise ces limites. Par exemple, l’utilisateur peut émettre des odeurs uniquement lorsque la souris est derrière la limite de la maison. Pour que la souris reçoive une récompense, l’utilisateur peut exiger qu’elle reste dans la voie odorisée lorsqu’elle navigue vers la cible (la source d’odeur). Une fois que la souris franchit la limite cible, elle peut recevoir une récompense. Au cours de la formation, cependant, toutes ces exigences sont ajustées en modifiant simplement un fichier « yaml » conçu pour être explicite et convivial.
- Tout d’abord, entraînez la souris à commencer les essais en se déplaçant vers l’arrière de l’arène (définie comme la partie de l’arène qui se trouve à 40 cm du côté où l’air circule dans la chambre). Attendez que la souris aille à l’arrière de l’arène, puis distribuez manuellement l’odeur et l’eau dans une voie aléatoire. Laissez la souris trouver la source et boire l’eau.
- Répétez la procédure plusieurs fois pour créer l’association entre l’odeur et l’eau (Figure 6A, B). Une fois que la souris a appris à démarrer les essais, utilisez le logiciel automatisé pour diffuser les odeurs.
- Entraînez la souris à effectuer la tâche de navigation des odeurs à deux voies à l’aide du logiciel personnalisé automatisé. Dans cette tâche, choisissez au hasard l’un des deux ports d’odeur pour diffuser l’odeur et renforcez la souris avec de l’eau lorsqu’elle arrive au bec verseur d’eau où l’odorisant est délivré. Ce protocole utilisait l’odorant acétate d’isoamyle dilué à 1 % dans de l’huile minérale.
REMARQUE : La souris termine une session d’environ 20 essais de navigation du panache d’odeurs en 40 minutes environ. La souris effectue une séance par jour. La souris entraînée atteint un pourcentage de navigation correcte au-dessus du choix aléatoire à la fin de la session (> 65 % de choix corrects). La souris devrait atteindre le critère de > 65 % de bons choix sur la tâche de navigation des odeurs à deux voies après 3 à 5 séances d’entraînement.
6. Enregistrement par épifluorescence d’une souris se déplaçant librement dans l’arène des odeurs
REMARQUE : Le procédé décrit l’enregistrement de l’activité neuronale des cellules de la couche pyramidale (SP) dans le CA1 dorsal en imageant le capteur de calcium génétiquement codé GCaMP6f exprimé chez les souris Thy19 par imagerie miniscope à grand champ pendant la tâche de navigation du panache d’odeur à deux becs (film supplémentaire 1 et film supplémentaire 2). Une session d’imagerie typique dure 40 minutes, ce qui permet à la souris d’effectuer environ 20 essais de navigation olfactive. Cette technique enregistre une souris pendant plusieurs mois.
- Fixez la souris de la tête, placez le miniscope sur le dessus de la plaque de base à l’aide du micromanipulateur et serrez la vis de réglage.
- Ajustez la lentille d’électromouillage pour trouver le plan focal optimal avec le plus grand nombre de cellules avec l’intensité de fluorescence la plus élevée.
- Ajustez la puissance du miniscope pour obtenir la plage dynamique optimale avec un rapport signal/bruit élevé sans saturation. Atteignez-le en imageant le CA1 dorsal chez des souris Thy1-GCaMP6f avec une puissance miniscope réglée à environ 30 % à un taux d’acquisition de 30 Hz.
- Relâchez la souris à l’intérieur de l’arène des odeurs avec le miniscope fixé à la plaque de base.
- Démarrez l’acquisition avec la carte d’interface pour enregistrer la sortie logique transistor-transistor (TTL) de la caméra numérique située au sommet de l’arène et le signal TTL du miniscope pour une synchronisation ultérieure entre les trames vidéo comportementales et GCaMP6f. L’appareil photo numérique enregistre à 60 Hz et le miniscope à 30 Hz.
- Commencez à enregistrer le miniscope et les vidéos comportementales et activez le logiciel automatisé pour deux tâches de navigation des odeurs de bec.
7. Prétraitement des données
REMARQUE : cette méthode utilise un pipeline MATLAB pour traiter les données. Le code est disponible sur GitHub (logiciel de synchronisation, table des matériaux). NoRMCorre31 est utilisé pour la correction de mouvement, et EXTRACT32 est utilisé pour trouver les zones d’intérêt avec des signaux de fluorescence variant dans le temps signalés comme des changements de fluorescence normalisés par la fluorescence entre les transitoires calciques (δF/F0).
- Synchronisez les métadonnées de l’arène olfactive, les cadres de l’appareil photo numérique et les images du miniscope à l’aide des signaux de synchronisation enregistrés par la carte d’interface en exécutant le code MATLAB Synchronize_Files_JOVE.m, disponible sur GitHub.
- Effectuez la correction de mouvement des cadres de miniscope synchronisés à l’aide de NoRMCorre (logiciel de correction de mouvement, table des matériaux).
- Trouvez les zones d’intérêt avec des signaux δF/F0 variant dans le temps à l’aide d’EXTRACT (ROI Extraction Software, Table of Materials).
- Séparez les données en essais (logiciel de synchronisation, table des matériaux).
- Étiquetez chaque essai comme un succès ou un échec en fonction du comportement de navigation correct ou incorrect de la souris.
- Utilisez l’Observatoire d’ensemble de comportement et de trajectoire neuronale (BENTO)33 pour visualiser le comportement et les retours sur investissement de chaque essai distinct (Figure 7A, B et vidéo supplémentaire 3).
8. Analyse des données - Décodage de la position spatiale à partir des signaux cérébraux
REMARQUE : cette méthode utilise l’apprentissage automatique pour décoder les positions X et Y de la souris dans l’arène à partir des ROI dCA17. Le code MATLAB est disponible (Decoding Brain Signals Software, Table of Materials) à l’https://github.com/restrepd/drgMiniscope.
- Entrez le fichier de sortie EXTRACT.mat et le fichier de métadonnées odor arena dans le logiciel drgDecodeOdorArenav2.m. Le référentiel GitHub fournit ces deux fichiers à titre d’exemple (logiciel de synchronisation, table des matériaux) :
dFF_file='20220804_FCM22_withodor_miniscope_sync
_L1andL4_ncorre_ext.mat' ;
arena_file='20220804_FCM22withodor_odorarena_L1
andL4_sync.mat' ;
REMARQUE : drgDecodeOdorArenav2.m crée un ensemble de données divisé par des données intra-essai contenant les signaux ROI et les métadonnées (positions X et Y de la souris, emplacement du bec odorant, distribution d’eau, etc.) pour chaque essai. Le code analyse également le décodage des données entre les essais. Le code utilise fitrnet pour entraîner un réseau neuronal artificiel avec les données δF/F0 pour tous les ROI pour tous les essais sauf un pour prédire les positions X et Y et prédire la position de l’essai laissé de côté à l’aide d’une procédure de non-admission. - Le réseau neuronal renvoie les positions X et Y en sortie. Utilisez le réseau neuronal entraîné pour faire des prédictions. Les entrées ont omis les essais non utilisés pour entraîner le réseau à faire des prédictions des positions X et Y de la souris dans l’arène à partir des ROI (Figure 8A, B).
Résultats
L’utilisation de cette procédure permet de visualiser et d’enregistrer les transitoires de fluorescence dCA1 GCaMP6f chez les souris naviguant dans l’arène des odeurs pour trouver la source des odeurs (Figure 6A, B, Vidéo supplémentaire 1 et Vidéo supplémentaire 2). Les images de fluorescence sont corrigées en mouvement avec NoRMCorre, et EXTRACT est utilisé pour extraire les ROI. De plus, l’enregistrement avec une carte d’interface permet de synchroniser les signaux δF/F0 des zones d’intérêt avec les événements de distribution d’odeurs et d’eau dans l’arène des odeurs (Figure 7A), ainsi qu’avec le mouvement de la souris dans l’arène des odeurs (Figure 7B et Vidéo supplémentaire 3). Le résultat représentatif de la souris naviguant dans le panache d’odeurs comprend un grand nombre de transitoires calciques pendant la tâche (Figure 7A,B). De plus, il est possible d’inspecter comment les réponses calciques sont alignées avec la présence d’odeur et de récompense hydrique (Figure 7A). La visualisation d’essais uniques avec BENTO fournit des informations sur les réponses calciques à différentes étapes de l’essai, y compris le début de l’essai, la décision, la navigation, la consommation d’alcool et le retour à l’arrière de l’arène (Figure 7B). La méthode a fourni des informations précieuses sur le lien entre les réponses au calcium CA1 et le comportement des souris lors d’une tâche de navigation orientée vers les odeurs.
Les enregistrements PID peuvent fournir des informations cruciales sur le panache d’odeurs et la vitesse de l’air du panache. Le résultat représentatif montre une augmentation de la réponse PID après l’ouverture de la vanne pour libérer le panache d’odeurs à l’intérieur de l’arène d’odeurs (Figure 5A). De plus, le protocole permet de décoder les positions X et Y de la souris à partir des signaux δF/F0 des ROI dCA1 (Figure 8). Cette technique prédit l’emplacement spatial de la souris pendant la tâche de navigation du panache d’odeurs sur la base des réponses CA1, ce qui est pertinent pour mieux comprendre comment les neurones CA1 traitent les odeurs et les informations spatiales. Le décodage de la trajectoire de la souris à partir des signaux calciques de l’ensemble neuronal dans dCA1 est important car il révèle comment les neurones de CA1 dorsal représentent une carte cognitive de l’odorant et des informations spatiales pour effectuer la tâche complexe de navigation du panache d’odeurs. La méthode a été étendue à différents ROI qui se comportent exclusivement comme des cellules de lieu et d’autres cellules qui répondent au stimulus olfactif. Le décodage réussi de la trajectoire de la souris à partir de signaux d’ensemble neuronaux peut être confirmé par la forte corrélation entre la prédiction de décodage et les positions X et Y vraies de la souris.

(A) La chirurgie stéréotaxique consiste à implanter une lentille GRIN dans la couche CA1 de l’hippocampe et une plaque frontale sur le crâne pour la fixation de la tête de la souris. (B) Une plaque de base est placée sur le dessus de la lentille GRIN pour permettre l’accès optique à la fluorescence des neurones CA1 avec un miniscope. (C) La souris est entraînée à la tâche de navigation du panache d’odeurs. (D) Enregistrement en mouvement libre du comportement de la souris et des neurones CA1 naviguant dans le panache d’odeurs. Veuillez cliquer ici pour voir une version agrandie de cette figure.

Figure 2 : Chirurgie stéréotaxique. (A) Placez la souris anesthésiée dans l’appareil stéréotaxique. Ajustez le niveau d’anesthésie entre 2 et 3 % en fonction de la réponse réflexe de la patte pincée (B) Rasez les cheveux au-dessus de la tête. (C) Percez soigneusement une petite bosse permanente avec une perceuse pour faire une bosse permanente sur le dessus de l’emplacement cible. (D) Utilisez la perceuse dentaire pour ouvrir une perforation circulaire de 1,5 mm de diamètre afin de permettre l’implantation d’une lentille GRIN de 1 mm de diamètre et de 4 mm de longueur dans le cerveau. (E) Connectez le support de lentille GRIN au micromanipulateur et allumez l’aspirateur connecté à la pipette pour maintenir la lentille GRIN. (F) Implantez lentement le cristallin GRIN dans le cortex jusqu’à ce qu’il atteigne la profondeur de -1,25 mm sous la matière dure. (G) Illustration post-mortem de la tête fixe montrant la plaque de tête et la plaque de base cimentées sur le crâne avec la lentille GRIN implantée. (H) TDM post-mortem de la tête illustrant la barre de tête sur le dessus du crâne et la lentille GRIN implantée à l’intérieur du crâne. (I) Conception de la plaque de tête pour permettre la fixation de la tête de la souris. L’animal dans cette représentation est dédrapé pour faciliter une meilleure visualisation anatomique. Veuillez cliquer ici pour voir une version agrandie de cette figure.
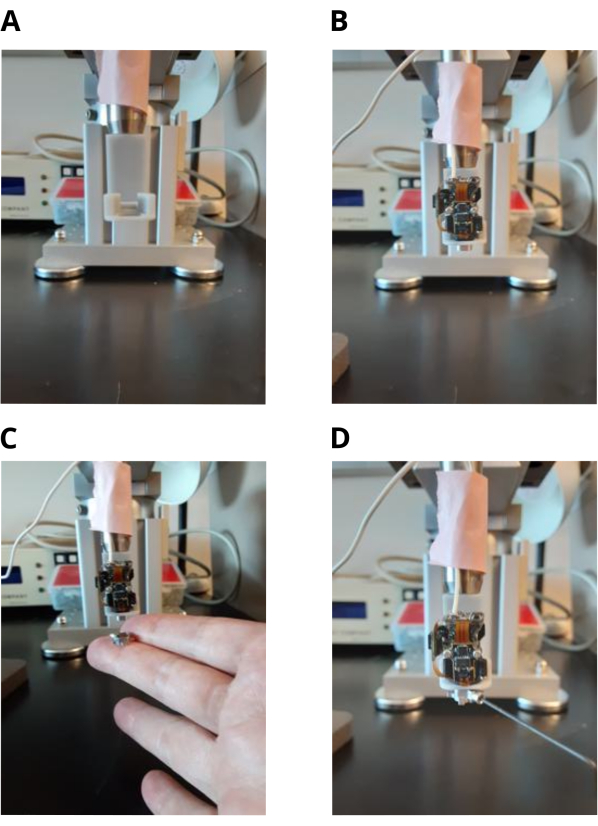
Figure 3 : Emplacement de la plaque de base du miniscope. (A) Support de miniscope imprimé en 3D couplé à un micromanipulateur. (B) Miniscope fixé au support. (C) Fixation de la plaque de base au miniscope. (D) Serrage de la vis de réglage pour fixer la plaque de base au miniscope. La vis de réglage est libérée après avoir cimenté la plaque de base sur le crâne de la souris. Veuillez cliquer ici pour voir une version agrandie de cette figure.

Graphique 4. Construction de l’arène des odeurs. (A) Chambre transparente d’arène d’odeur. Il y a un appareil photo numérique supérieur pour enregistrer le comportement de la souris. (B) Des moteurs pas à pas couplés à des seringues contrôlent l’administration de l’eau pour récompenser la souris. (C) Vue de l’intérieur de l’arène des odeurs montrant qu’une structure en nid d’abeille est utilisée pour produire un flux laminaire et quatre lignes de diffusion des odeurs. (D) Système de diffusion des odeurs, y compris les tubes, les vannes et les bouteilles d’odeurs vus de l’extérieur de l’arène des odeurs. Veuillez cliquer ici pour voir une version agrandie de cette figure.

Figure 5 : Enregistrement du panache d’odeur. (A) Enregistrement du panache d’odeur avec le détecteur à photoionisation (PID). Moyenne (bleu gras)±Écart-type (bleu clair) de cinq traces PID d’un panache d’odeur se propageant à 4,23 cm/s dans l’arène des odeurs. Une source odorante à 2 cm du sol de l’arène. La tête du capteur du PID fournit un signal de tension pour la concentration de gaz du panache d’odeurs. (B) Enregistrement laser du panache d’odeur avec un débit illimité à 20 cm/s. Veuillez cliquer ici pour voir une version agrandie de cette figure.

Figure 6 : Entraînement comportemental de la souris. (A) Souris apprenant à naviguer vers un panache d’odeurs libéré sur la voie de droite. La souris apprend à commencer un essai en se rendant à l’arrière de l’arène des odeurs, en décidant d’un côté pour naviguer vers le panache d’odeurs et en buvant une récompense d’eau. (B) Souris apprenant à naviguer vers un panache d’odeurs libéré sur la voie de gauche. La souris est récompensée par une odeur si elle navigue dans la bonne voie. Veuillez cliquer ici pour voir une version agrandie de cette figure.

Figure 7 : Prétraitement des données. (A) Traces de calcium synchronisées avec les événements de l’arène olfactive pour de nombreux essais. Chaque essai commence par la diffusion de l’odeur en rouge, et les essais récompensés se terminent par une impulsion de distribution d’eau en bleu. Les traces de calcium δF/F0 (sans unité) pour chaque retour sur investissement sont indiquées en noir. Chaque ligne indique un retour sur investissement. Une carte d’interface est utilisée pour enregistrer les sorties TTL de la caméra supérieure sur l’arène olfactive et la caméra miniscope pour synchroniser les images. NorMCorre est utilisé pour corriger le bruit de mouvement des cadres du miniscope et EXTRACT est utilisé pour trouver les ROI et extraire les traces de calcium δF/F0. (B) Essai unique représentatif d’une souris naviguant dans un panache. La visualisation simultanée du comportement synchronisé (panneau de gauche) et des traces de calcium δF/F0 (panneau de droite) de chaque retour sur investissement d’un seul essai est observée avec BENTO. Veuillez cliquer ici pour voir une version agrandie de cette figure.
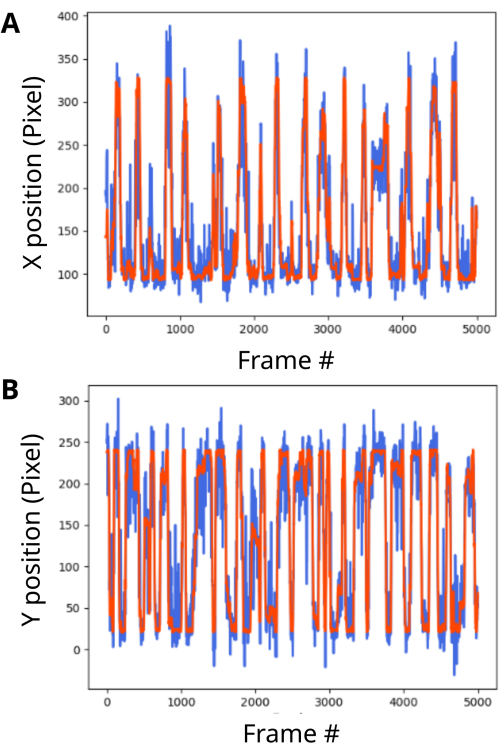
Graphique 8. Décodage de la position de la souris à partir des signaux CA1. Décodage des positions X et Y de la souris à partir des ROI CA1. La prédiction de décodage est affichée en bleu et la position réelle du sol de la souris est affichée en rouge. Les traces prédites sont fortement corrélées avec la réalité terrain. (A) Décodage des positions X à partir des ROI (coefficient de corrélation de Pearson = 0,88). (B) Décodage des positions Y à partir des ROI (coefficient de corrélation de Pearson = 0,88). Veuillez cliquer ici pour voir une version agrandie de cette figure.
Vidéo supplémentaire 1 : Exemple représentatif de trames comportementales et miniscopiques synchronisées d’une souris naviguant vers un panache d’odeurs dans la voie de gauche. (A) Cadres comportementaux d’une souris portant un miniscope et naviguant à l’intérieur de l’arène des odeurs. (B) Des images miniscopiques de la souris montrant les transitoires de calcium brut enregistrés à travers la lentille GRIN. Veuillez cliquer ici pour télécharger ce film.
Vidéo supplémentaire 2 : Exemple représentatif de trames comportementales et miniscopiques synchronisées d’une souris naviguant vers un panache d’odeurs dans la voie de droite. (A) Cadres comportementaux d’une souris portant un miniscope et naviguant à l’intérieur de l’arène des odeurs. (B) Des images miniscopiques de la souris montrant les transitoires de calcium brut enregistrés à travers la lentille GRIN. Veuillez cliquer ici pour télécharger ce film.
Vidéo supplémentaire 3 : Affichage BENTO des données traitées du comportement de la souris et des signaux cérébraux. Panneau gauche : la souris navigue vers la voie de droite dans l’arène. Les annotations de comportement sont affichées en différentes couleurs. Panneau de droite : signaux calciques δF/F0 de la souris en navigation. Veuillez cliquer ici pour télécharger ce film.
Dossier supplémentaire 1 : NoseconeRender.png. Déposez le cône nasal imprimé en 3D pour effectuer une anesthésie à l’isoflurane. Veuillez cliquer ici pour télécharger ce fichier.
Dossier supplémentaire 2 : HeadbarRender.png. Lime pour la barre de tête pour fixer la tête de la souris. Veuillez cliquer ici pour télécharger ce fichier.
Dossier supplémentaire 3 : HeadbarTechnicalDrawing.png. Lime pour la barre de tête pour fixer la tête de la souris. Veuillez cliquer ici pour télécharger ce fichier.
Dossier supplémentaire 4 : ArenaFig_Draft2.tiff. Aménagement détaillé de l’arène des odeurs. Veuillez cliquer ici pour télécharger ce fichier.
Discussion
Ce protocole décrit méticuleusement les étapes d’enregistrement des cellules de lieu et des cellules sensibles aux odeurs dans la zone dCA1 de l’hippocampe de souris naviguant dans un panache d’odeurs. Les étapes critiques du protocole comprennent la chirurgie stéréotaxique, le placement de la plaque de base du miniscope, la construction de la zone d’odeur, la vérification du panache dans l’arène d’odeur, l’entraînement comportemental, l’enregistrement miniscopique de la souris en mouvement libre, le prétraitement et l’analyse des données. De plus, le protocole explique le processus de décodage de la trajectoire de la souris à partir des enregistrements dCA1.
Une étape critique de la chirurgie stéréotaxique consiste à suivre les coordonnées relatives au bregma pour placer le cristallin GRIN au bon endroit. Une limite de la méthode est le délai entre l’opération et le temps nécessaire pour commencer à observer les signaux GCaMP6f, ce qui peut prendre de 2 à 4 semaines. La souris devrait être prête à l’emploi après cette période critique. Une différence entre le protocole actuel et les protocoles précédents 24,25,26,27 est l’utilisation de souris Thy1-GCaMP6f exprimant déjà GCaMP6f dans CA1 au lieu d’injecter le virus AAV-GCaMP6f dans l’hippocampe. Il permet de gagner du temps pendant l’opération et ne nécessite pas de temps d’attente pour l’expression du virus AAV dans le cerveau. De plus, ce protocole n’aspire pas le cerveau et utilise de l’isoflurane à la place de la kétamine/xylazine, ce qui permet un meilleur contrôle de la dose pour prévenir les surdosages. Une limitation de la méthode est l’aberration optique de la lentille GRIN, qui limite le champ de vision. Une étape cruciale pour le placement de la plaque de base consiste à garder la lentille d’électromouillage au centre pour éviter une limitation dans l’ajustement de la plaque Z après avoir cimenté la plaque de base sur la tête. Une limite de la construction de l’arène olfactive est la complexité du système, qui peut prendre plusieurs mois et peut nécessiter l’assistance d’un ingénieur. Une limitation de l’entraînement comportemental est que les souris peuvent préférer un côté de l’arène olfactive par rapport à un autre. Une façon de surmonter ce problème est d’alterner les essais récompensant la souris pour sa navigation vers les voies de gauche et de droite.
Une étape critique pour vérifier le panache consiste à maintenir l’aiguille PID alignée avec la source d’odeur pour détecter le chemin du panache. Une étape cruciale dans l’enregistrement miniscope d’une souris en mouvement libre consiste à s’assurer que le fil mini-coaxial ne s’emmêle pas pendant la tâche, ce qui peut être évité avec un commutateur. Des ballons à l’hélium peuvent être utilisés pour empêcher le fil mini-coaxial de passer devant la souris. Il est essentiel pour le prétraitement des données de synchroniser les impulsions TTL de la caméra supérieure numérique de l’arène des odeurs et de la caméra miniscope. Pour la procédure EXTRACT, il est recommandé d’utiliser un traitement non négatif pour mieux extraire les signaux ROI et δF/F0. EXTRACT produit une inspection visuelle des traces pour chaque retour sur investissement afin d’exclure les mauvaises. Il est essentiel de décoder les positions X et Y de la souris à partir des ROI pour disposer d’un grand ensemble de données avec des centaines d’époques pour mieux entraîner le réseau de neurones artificiels.
L’importance de cette méthode d’enregistrement en mouvement libre par rapport aux méthodes existantes à tête fixe est l’étude du comportement de la souris dans un contexte éthologiquement pertinent avec le mouvement de tête approprié pour naviguer dans un panache d’odeurs complexe. Cette méthode est applicable pour étudier le rôle dynamique des neurones dCA1 dans la navigation complexe des odorants. De plus, la procédure n’est pas limitée à l’hippocampe ou à l’olfaction. D’autres applications potentielles de la technique comprennent l’étude du rôle de différentes zones cérébrales et modalités sensorielles, y compris des applications possibles dans la navigation visuelle en utilisant des LED pour indiquer les voies récompensées. De plus, cette méthode peut potentiellement être appliquée dans des expériences en boucle fermée en temps réel dans lesquelles le décodage du calcium neural de la population déclenche une neurostimulation ou une rétroaction sensorielle 20,34,35,36.
Déclarations de divulgation
Les auteurs ne déclarent aucun conflit d’intérêts.
Remerciements
Cette recherche a été financée par les National Institutes of Health des États-Unis (NIH UF1 NS116241 et NIH R01 DC000566) et la National Science Foundation (NSF BCS-1926676). Les auteurs remercient Andrew Scallon d’avoir aidé à mettre en place la chambre Odor Arena.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Arduino Micro | Arduino | Micro | |
| Résine Méthacrylate Biocompatible | Parkell | S380 | C& B-Metabond Adhésif Luting Ciment |
| Décodage Brain Signals Logiciel | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Dental Drill | Osada | LHP-6 | AZ210015 |
| Dental Drill Box | Osada | XL-230 | 30000 rotations par minute |
| Instrument stéréotaxique numérique | Stoelting | 51730D | Souris Stereotaxiic Instument, #51904 Bras manipulateur numérique, 3 axes, Add-On, GAUCHE ; |
| Foret | FST Fine Science Tools | 19007-05 Diamètre de | la pointe 0,5 mm |
| Appareil photo numérique rapide | Edmund Optics | BFS-U3-63S4C | FLIR Blackfly S |
| Objectif focal | Edmund Optics | C-Series | 3,5 mm |
| Inscopix | 1050-004595 | 1 mm de diamètre et 4 mm de longueur | |
| Support d’objectif GRIN | UCLA | http://miniscope.org/index.php/Surgery_Protocol | |
| Adhésif liquide pour tissus | 3M | 1469C | Vetbond Adhésif pour tissus |
| Système d’anesthésie à faible débit pour souris | Kent Scientific Corporation | SomnoSuite | https://www.kentscientific.com/products/somnosuite/ |
| Adhésif silicone à faible toxicité | WPI &ndash ; World Precision Instruments | Kwik-sil | |
| miniPID Contrôleur | ASI &ndash ; Aurora Scientific Inc. | Modèle 200B | Détecteur à photo-ionisation miniature à réponse rapide |
| Miniscope V4 Support | UCLA | NA | https://github.com/Aharoni-Lab/Miniscope-v4/tree/master/Miniscope-v4-Holder |
| Miniscope V4 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4 |
| Miniscope Base Plate V2 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4-base-plates-variant-2-pack-of-10 |
| Miniscope DAQ-QT Logiciel UCLA | https://github.com/Aharoni-Lab/Miniscope-DAQ-QT-Software/wiki | ||
| Logiciel de correction de mouvement | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Odor Arena Hardware | Modèle | 3D sur mesurehttps://www.dropbox.com/scl/fo/lwtpqysnpzis32mhrx3cd/ADomsxyhxu42sqDmTBl2O6k?rlkey=b3l4809eradundt5l3iz0gq74& ; dl=0 | |
| Odor Arena Software | CUAnschutz | https://github.com/wryanw/odorarena | |
| Odorant Acétate d’isoamyle | Aldrich Chemical Co | 06422AX | Dilué à 1 % dans de l’huile minérale inodore |
| Carte d’interface USB RHD | Intan Technologies | C3100 | Produit abandonné. Vous pouvez également utiliser une autre planche équivalente. |
| Logiciel d’extraction ROI | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Sutter Micromanipulateur | Sutter Instrument Company | MP-285 | |
| Logiciel de synchronisation | CU Anschutz | https://github.com/fsimoesdesouza/Synchronization | |
| Thy1-GCaMP6f | souris Jackson Laboratory | IMSR_JAX 028281 | C57BL/6J-Tg(Thy1-GCaMP6f)GP5.12Dkim/J) |
Références
- Adoff, M. D., Climer, J. R., Davoudi, H., Marvin, J. S., Looger, L. L., Dombeck, D. A. The functional organization of excitatory synaptic input to place cells. Nat Commun. 12 (1), 3558(2021).
- Radvansky, B. A., Oh, J. Y., Climer, J. R., Dombeck, D. A. Behavior determines the hippocampal spatial mapping of a multisensory environment. Cell Rep. 36 (5), 109444(2021).
- Lewis, S. M., et al. Plume dynamics structure the spatiotemporal activity of mitral/tufted cell networks in the mouse olfactory bulb. Front Cell Neurosci. 15, 633757(2021).
- Findley, T. M., et al. Sniff-synchronized, gradient-guided olfactory search by freely moving mice. ELife. 10, e58523(2021).
- Gire, D. H., Kapoor, V., Arrighi-Allisan, A., Seminara, A., Murthy, V. N. Mice develop efficient strategies for foraging and navigation using complex natural stimuli. Curr Biol. 26 (10), 1261-1273 (2016).
- Liu, A., Papale, A. E., Hengenius, J., Patel, K., Ermentrout, B., Urban, N. N. Mouse navigation strategies for odor source localization. Front Neurosci. 14, 218(2020).
- Tariq, M. F., et al. Using head-mounted ethanol sensors to monitor olfactory information and determine behavioral changes associated with ethanol-plume contact during mouse odor-guided navigation. eNeuro. 8 (1), (2021).
- Rigolli, N., Reddy, G., Seminara, A., Vergassola, M. Alternation emerges as a multi-modal strategy for turbulent odor navigation. ELife. (11), e76989(2022).
- Ma, M., et al. Sequential activity of CA1 hippocampal cells constitutes a temporal memory map for associative learning in mice. Curr Biol. 34 (4), 841-854 (2024).
- Aharoni, D., Khakh, B. S., Silva, A. J., Golshani, P. All the light that we can see: a new era in miniaturized microscopy. Nat Methods. 16 (1), 11-13 (2019).
- Aharoni, D., Hoogland, T. M. Circuit investigations with open-source miniaturized microscopes: Past, present and future. Front Cell Neurosci. 13, 141(2019).
- Flusberg, B. A., et al. High-speed, miniaturized fluorescence microscopy in freely moving mice. Nat Methods. 5 (11), 935-938 (2008).
- Connor, E. G., McHugh, M. K., Crimaldi, J. P. Quantification of airborne odor plumes using planar laser-induced fluorescence. Exp Fluids. 59 (9), 137(2018).
- Gumaste, A., et al. A Comparison between mouse, in silico, and robot odor plume navigation reveals advantages of mouse odor tracking. eNeuro. 7 (1), (2020).
- Gumaste, A., et al. Behavioral discrimination and olfactory bulb encoding of odor plume intermittency. ELife. 13, e85303(2024).
- Marin, A. C., Schaefer, A. T., Ackels, T. Spatial information from the odour environment in mammalian olfaction. Cell Tissue Res. 383 (1), 473-483 (2021).
- Eichenbaum, H. The role of the hippocampus in navigation is memory. J Neurophysiol. 117 (4), 1785-1796 (2017).
- Dombeck, D. A., Harvey, C. D., Tian, L., Looger, L. L., Tank, D. W. Functional imaging of hippocampal place cells at cellular resolution during virtual navigation. Nat Neurosci. 13 (11), 1433-1440 (2010).
- Wirtshafter, H. S., Disterhoft, J. F. In vivo multi-day calcium imaging of CA1 hippocampus in freely moving rats reveals a high preponderance of place cells with consistent place fields. J Neurosci. 42 (22), 4538-4554 (2022).
- Mizuta, K., Sato, M. Multiphoton imaging of hippocampal neural circuits: techniques and biological insights into region-, cell-type-, and pathway-specific functions. Neurophotonics. 11 (3), 033406(2024).
- Radvansky, B. A., Dombeck, D. A. An olfactory virtual reality system for mice. Nat Commun. 9 (1), 839(2018).
- Almeida-Santos, A. F., et al. Social isolation impairs the persistence of social recognition memory by disturbing the glutamatergic tonus and the olfactory bulb-dorsal hippocampus coupling. Sci Rep. 9 (1), 473(2019).
- Dana, H., et al. Thy1-GCaMP6 transgenic mice for neuronal population imaging in vivo. PLoS One. 9 (9), e108697(2014).
- Thapa, R., Liang, B., Liu, R., Li, Y. Stereotaxic viral injection and gradient-index lens implantation for deep brain in vivo calcium imaging. J Vis Exp. (176), e63049(2021).
- Hsiao, Y. -T., Wang, A. Y. -C., Lee, T. -Y., Chang, C. -Y. Using baseplating and a miniscope preanchored with an objective lens for calcium transient research in mice. J Vis Exp. (172), e62611(2021).
- Zhang, L., et al. Miniscope GRIN lens system for calcium imaging of neuronal activity from deep brain structures in behaving animals. Curr Protoc Neurosci. 86 (1), e56(2019).
- Guo, D., Gürkan Özer, A., Uusisaari, M. Y. In vivo calcium imaging in mouse inferior olive. J Vis Exp. (172), e62222(2021).
- Yun, M., Shin, J., Jung, M. W. Protocol for calcium imaging of dorsal and ventral CA1 neurons in head-fixed mice. STAR Protoc. 4 (3), 102439(2023).
- Yun, M., Hwang, J. Y., Jung, M. W. Septotemporal variations in hippocampal value and outcome processing. Cell Rep. 42 (2), 112094(2023).
- Sheffield, M. E. J., Dombeck, D. A. Calcium transient prevalence across the dendritic arbour predicts place field properties. Nature. 517 (7533), 200-204 (2015).
- Pnevmatikakis, E. A., Giovannucci, A. NoRMCorre: An online algorithm for piecewise rigid motion correction of calcium imaging data. J Neurosci Methods. 291, 83-94 (2017).
- Inan, H., et al. Fast and statistically robust cell extraction from large-scale neural calcium imaging datasets. bioRxiv. , (2021).
- Segalin, C., et al. The mouse action recognition system (MARS) software pipeline for automated analysis of social behaviors in mice. ELife. 10, e63720(2021).
- Chen, Z., et al. A hardware system for real-time decoding of in vivo calcium imaging data. ELife. (12), e78344(2023).
- Xue, F., et al. Multi-region calcium imaging in freely behaving mice with ultra-compact head-mounted fluorescence microscopes. Natl Sci Rev. 11 (1), nwad294(2024).
- Tabourin, L., Bretzner, F., Galstian, T. Towards a mini-endoscope design with spatially selective excitation and imaging. Biomed Opt Express. 15 (3), 1750-1760 (2024).
Réimpressions et autorisations
