Les relevés au chalut optique offrent une méthode non invasive d’échantillonnage des populations de poissons de fond et fournissent des données à plus grande échelle que les relevés traditionnels au chalut. Cet article propose une procédure générale pour une enquête au chalutage optique des poissons de fond en Nouvelle-Angleterre.
Article de méthode
Levés au chalut optique des poissons de fond : une étude vidéo au chalut de la morue atlantique (Gadus morhua) du golfe du Maine occidental
Dans cet article
Résumé
Résumé
Les relevés au chalutage optique offrent une méthode non invasive pour quantifier les populations de poissons de fond et peuvent être utilisés pour compléter ou améliorer les données traditionnelles de chalutage de fond. Ce protocole décrit l’enquête vidéo de chalutage de l’École des sciences et technologies marines (SMAST), un système optique développé en collaboration avec des pêcheurs commerciaux pour évaluer l’abondance et la répartition des poissons de fond dans l’ouest du golfe du Maine. Des caméras et des lumières étaient installées dans la caillère d’un chalutage commercial modifié pour enregistrer les poissons passant dans le filet ouvert. Des capteurs de mesure nette, des capteurs environnementaux et le GPS ont été intégrés pour calculer la surface balayée et déduire des estimations de densité et de biomasse. L’exemple d’enquête a suivi une conception aléatoire stratifiée, ayant effectué 47 remorquages lors d’une croisière de 10 jours au printemps 2024. Les données vidéo ont été annotées pour énumérer les espèces cibles et validées avec des remorquages périodiques à caraille fermée, et des résultats représentatifs pour la morue de l’Atlantique ont été présentés. Ce protocole démontre une approche reproductible et peu invasive pour mener des relevés au chalutage optique des poissons de fond qui fournissent des données spatiales et d’abondance à haute résolution tout en réduisant la mortalité des prises. La méthode peut être adaptée à d’autres espèces et habitats démersaux afin de soutenir un suivi, une évaluation des stocks et des recherches écologiques indépendantes de la pêche.
Introduction
La morue de l’Atlantique (G. morhua) a longtemps été la base de la pêche au poisson de fond enNouvelle-Angleterre 1, mais le stock du golfe occidental du Maine est actuellement classé comme surexploité, avec des débarquements à <2 % du pic historique en 198222. Des captures totales autorisées faibles, mises en œuvre pour favoriser la récupération, limitent la récolte d’espèces plus abondantes au sein du complexe multispecieux des poissons de fond des espèces, créant des défis économiques et de gestion. La morue fonctionne désormais comme une espèce d’étranglement, limitant les opérations de pêche une fois que les quotas individuels des navires ont étéatteints 3. De 2010 à 2015, seulement 32 % de la limite annuelle annuelle de capture multiespèces de poissons de fond du Nord-Est a été capturéeen moyenne de 4,5. Depuis 2010, environ un million de tonnes métriques de quota de poissons de fond d’eau, d’une valeur de plus de 6 milliards de dollars, n’ont pas été récoltées, en partie à cause des restrictions sur la morue. Les divergences entre des taux de capture commerciale élevés et de faibles indices d’abondance dans les enquêtes ont alimenté le débat sur le véritable état de la population 3,6,7,8,9,10, qui pourrait découler de limitations de l’enquête11, d’écarts par rapport à la sélectivitésupposée 12,13, ou de l’agrégation de population dans les zones de pêche14,15. L’enquête vidéo chalutier de l’École des sciences et technologies marines (SMAST) a été développée pour compléter les informations existantes sur les stocks et atténuer certains de ces problèmes.
L’objectif de l’enquête vidéo SMAST sur les chalutiers est de fournir aux gestionnaires des ressources halieutiques, aux scientifiques marins et à l’industrie de la pêche une évaluation indépendante et non invasive des ressources piscicoles de fond, en particulier de la morue atlantiquedu golfe du Maine occidental 16,17. Développée en collaboration avec des pêcheurs commerciaux, l’enquête intègre des caméras et des lumières dans un chalutage commercial modifié pour enregistrer les poissons lorsqu’ils passent à travers la moue ouverte13,16. Le système combine des vidéos haute résolution avec des mensurations nettes, des données environnementales et de position pour calculer la surface balayée et estimer la densité et la biomasse spécifiques à chaque espèce. La conception de la cabillaud ouverte permet aux poissons de passer librement à travers l’engin, réduisant la mortalité18,19 et permettant des durées de remorquage plus longues qui améliorent la couverture spatiale et la précision desestimations 20. En plus de son application à la morue, l’enquête vidéo de chalutage SMAST fournit un cadre généralisé pour l’échantillonnage optique de chalutage de diverses espèces. En minimisant la mortalité et en recueillant des données de distribution à petite échelle20, cette approche pourrait compléter et améliorer les programmes traditionnels de surveillance basés sur le chalut. La méthode peut être adaptée à différents habitats et espèces cibles, fournissant des données vidéo haute résolution adaptées à la fois à l’évaluation quantitative des stocks et à la recherche écologique. La mise en œuvre de cette méthode dépendra des conditions environnementales et des configurations des engrenages. Dans les environnements à forte turbidité, des modifications du filet sont nécessaires pour maintenir une visibilitéadéquate 21,22, et des remorquages à caillée fermée doivent être effectués pour valider les comptages pour chaque espèce d’intérêt. Ici, une procédure généralisée pour une enquête optique au chalutage des poissons de fond est décrite à l’aide de l’enquête vidéo SMAST du printemps 2024 sur la morue de l’Atlantique du golfe du Maine occidental, afin d’illustrer la procédure et de fournir des résultats représentatifs.
Protocole
REMARQUE : Tous les prélèvements biologiques ont été réalisés conformément aux directives et protocoles de l’Université du Massachusetts à Dartmouth.
1. Conception de l’arpentage
- Identifier un navire d’exploration offshore équipé de treuils hydrauliques pour le chalutage.
REMARQUE : Les chalutiers commerciaux en mer doivent être suffisamment grands pour l’équipage nécessaire et la durée des opérations d’enquête. - Identifiez un filet chalutier adapté à l’espèce et à l’habitat ciblé.
REMARQUE : Pour le substrat rocheux présent dans l’ouest du golfe du Maine, un balayage de 27 m par la squame de 27 m était approprié. Pour les substrats plus tendres, un balayage en chaîne peut être plus efficace. Il est important de consulter les pêcheurs commerciaux locaux lors de la détermination de la configuration des filets - Modifier le filet pour accueillir des équipements optiques et éviter la perturbation des sédiments.
- Incluez au moins deux lumières à diodes à diode lumineuse (LED), une caméra capable de diffusion en direct via câble coaxial, ainsi qu’une caméra d’action ou stéréoscopique à haute résolution et à fréquence d’images.
REMARQUE : Si la configuration du câble permet une vidéo en direct haute résolution, une seule caméra peut être nécessaire. - Positionner les caméras et les lumières à l’intérieur du filet, face au code, en utilisant un cylindre rigide en polyéthylène cousu dans le filet de chalutage comme base pour le montage et pour assurer la rigidité du filet.
- Montez une boîte de jonction dans le cylindre pour relayer l’alimentation et l’alimentation vidéo entre les lumières et les caméras, ainsi qu’un câble coaxial personnalisé.
REMARQUE : Le câble coaxial devrait permettre de visualiser et d’enregistrer un flux vidéo en temps réel dans la timonerie du navire. - Modifiez le filet pour empêcher l’extension de la cale à dégager le fond et réduire la suspension de sédiments dans la vue des caméras.
REMARQUE : Les modifications typiques incluent l’ajout de flottaison au cylindre, l’allongement de l’extension de la bande pour éloigner les caméras du panache sédimentaire, et l’ajout de bâches sur le ventre du filet pour supprimer lessédiments 21,22. - Inclure une petite doublure en maille pour éviter l’échappement lors des remorquages à codée fermée.
REMARQUE : L’enquête vidéo de chalutier SMAST utilise un paquebot de 50,8 mm.
- Incluez au moins deux lumières à diodes à diode lumineuse (LED), une caméra capable de diffusion en direct via câble coaxial, ainsi qu’une caméra d’action ou stéréoscopique à haute résolution et à fréquence d’images.
- Concevoir une enquête statistiquement rigoureuse qui fournit une taille d’échantillon suffisante et adaptée à la répartition des espèces cibles et à la variabilité du substrat.
REMARQUE : L’enquête vidéo de chalutage SMAST utilise un plan stratifié aléatoire basé sur les strates issues des enquêtes existantes, avec des zones d’agrégation de morues isolées à leurs propres strates.- Identifiez le nombre total de stations qui seront sondées.
- Attribuez les stations selon la méthode prescrite par la méthodologie d’enquête choisie.
REMARQUE : L’enquête vidéo de chalutage SMAST attribue les stations à la strate selon le pourcentage de surface de surface, et les points de départ sont sélectionnés au hasard. - Allouez plusieurs stations de secours en cas d’interférence causée par un substrat complexe ou un engin de pêche fixe.
2. Collecte de données
- Effectuez un calibrage stéréoscopique par caméra sous l’eau, le cas échéant, avant l’enquête afin d’assurer des mesures précises des poissons.
REMARQUE : L’étalonnage stéréoscopique et la validation sont en cours pour l’enquête vidéo de chalutage SMAST, et les résultats présentés ici utilisent les longueurs des remorquages à codage fermé.- Capturez des vidéos ou des images d’une grille à damier à différentes distances et angles depuis l’appareil.
- Isolez et mesurez les images de cette grille dans un logiciel d’étalonnage stéréoscopique de la caméra.
- Utilisez un logiciel de calibration stéréoscopique.
- Chargez le matériel sur le navire d’exploration.
- Installez l’équipement sur le pont du navire et dans le filet de chalutage.
- Disposez le filet d’arpentage et un treuil sensible à la pression, équipé d’un câble coaxial et d’un anneau de sécurité fixé sur le pont du navire.
- Fixez les portes de chalutage d’arpentage aux câbles du treuil du navire.
- Utilisez une soudure temporaire pour fixer le treuil sensible à la pression au plateau.
- Fil de câble d’alimentation sensible à la pression dans le tableau électrique du récipient.
- Fixez un bloc de câbles au cadre en A du navire (ou une structure similaire) pour que le câble coaxial passe jusqu’à la poupe du bateau, à côté du tambour du filet.
REMARQUE : Lors de l’organisation du bloc, assurez-vous que le câble coaxial peut passer du treuil au cofreau du filet dans l’eau sans frotter contre les câbles du treuil du navire. - Fixez la boîte de jonction au cylindre rigide en polyéthylène (Figure 1).
- Fixez les caméras et les lumières au cylindre (Figure 1).
- Reliez les caméras et les lumières à la boîte de jonction à l’aide de câbles caméra et lumineux fixés avec des connecteurs étanches.
- Faites passer le câble coaxial à travers un bloc suspendu au cadre en A du récipient et fixez-le à la boîte de jonction dans le cylindre.
- Tresser le câble à travers la grille du filet à la ligne centrale supérieure pour éviter que la mode ne tordille.
- Attachez un court bout de câble directement au cylindre au-dessus de la connexion à la boîte de jonction pour soulager la tension.
- Fixez le réseau de capteurs de mesure du filet au filet et aux portes de chalutage.
- Installez deux capteurs de porte et deux capteurs d’ailes sur le chalutage pour fournir en temps réel des informations sur l’écartement des portes et de l’écartement des ailes.
- Montez le capteur de câble de tête et le capteur de contact par le fond sur le filet de chalutage pour fournir en temps réel des informations sur le contact du fond et la hauteur de la corde.
REMARQUE : Pour de nombreuses espèces, le contact au fond est essentiel pour une capture efficace et doit être surveillé. Pour d’autres espèces réparties verticalement, la hauteur de la corde de tête peut être importante pour déterminer l’efficacité. - Branchez un capteur de profondeur et de température au filet.
REMARQUE : Ces données peuvent être enregistrées par le capteur de mesure net ou un capteur séparé.
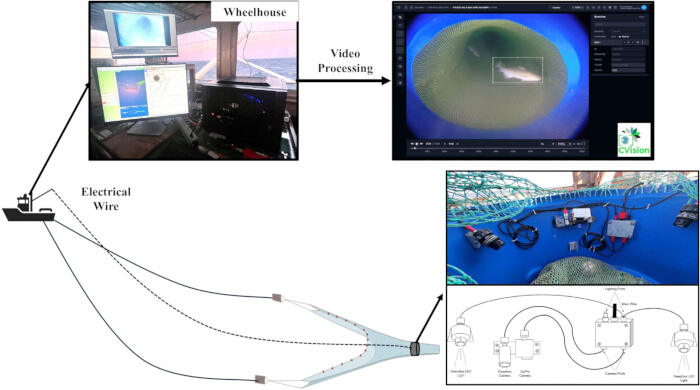
Figure 1 : Diagramme indiquant la position et la configuration de la calèche de chalutage et de la timonerie, avec une capture d’écran du logiciel de traitement vidéo. Veuillez cliquer ici pour voir une version agrandie de cette figure.
- Installer l’équipement dans la timonerie du navire (Figure 1).
- Sécurisez l’ordinateur et les moniteurs pour la visualisation vidéo et l’exécution du logiciel sur un poste de travail adapté dans la timonerie.
- Connectez les dispositifs de systèmes de positionnement global (GPS) à l’ordinateur.
- Connectez le récepteur de mesure net à l’ordinateur.
- Connectez les caméras et les lumières à l’alimentation dans la timonerie du navire.
- Fixez l'« extrémité du pont » de la piste de câble coaxial de la timonerie à la bague de sécurité du treuil sensible à la pression.
- Reliez l'« extrémité de la timonerie » de la chaîne de câble coaxial à l’ordinateur, à l’alimentation de la lumière et à l’alimentation de la caméra.
- Ouvrez les logiciels nécessaires pour enregistrer les données afin de garantir que tout le matériel fonctionne correctement avant le départ.
- Allumez l’alimentation des caméras et ouvrez le logiciel d’enregistrement vidéo pour vous assurer que la caméra fonctionne.
REMARQUE : Si la caméra ne s’affiche pas, dépannez de manière systématique. - Ouvrez le logiciel du capteur pour enregistrer les données de température, de profondeur et de mesure nette.
- Ouvrez le logiciel pour enregistrer la localisation, la vitesse et le cap.
- Ouvrez un logiciel de cartographie pour voir la position des navires en relation avec des stations déterminées aléatoirement. Connectez le second appareil GPS au logiciel en sélectionnant le port sur lequel il est branché.
- Allumez l’alimentation des caméras et ouvrez le logiciel d’enregistrement vidéo pour vous assurer que la caméra fonctionne.
- Capturez des vidéos et des données pour chaque remorquage.
- Lancez un logiciel de cartographie pour commencer à afficher la position des navires.
- Dans le logiciel d’enregistrement vidéo, assurez-vous que les horodatages et dates sont affichés et corrects.
- Entrez le numéro de remorquage à superposer sur la vidéo.
- Lance le logiciel de capteur de mesure net et commence l’enregistrement.
- Posez lentement le filet et les portes en utilisant les treuils hydrauliques du navire.
REMARQUE : Assurez-vous que les treuils hydrauliques du navire se déplacent à une vitesse que le treuil sensible à la pression avec câble coaxial peut suivre. Ajustez la pression du treuil selon les conditions de la mer selon les besoins. - Commencez à enregistrer la vidéo et allumez l’alimentation des lumières une fois que le cylindre est entré dans l’eau.
REMARQUE : Les lumières sous-marines peuvent surchauffer si elles restent allumées en surface. - Commencez à enregistrer les données de localisation et de vitesse une fois que les treuils hydrauliques du navire, contrôlant le filet, sont verrouillés en position, indiquant le début du remorquage.
- Continuez à remorquer pendant la durée impartie à chaque emplacement de remorquage prédéterminé.
- Remontez lentement le filet et les portes à l’aide des treuils hydrauliques du navire.
- Arrêtez d’enregistrer les données de localisation et de vitesse une fois que les treuils hydrauliques du navire sont engagés pour le remorquement, indiquant la fin du remorquage.
- Éteignez le courant des lumières une fois qu’elles atteignent la surface.
- Répétez toutes les étapes de la section 2.5 pour toutes les stations.
- Effectuer des remorquages à codage fermé pour vérifier les comptages à partir de vidéos, vérifier les mesures stéréoscopiques et collecter des données biologiques sur la prise.
- Fermez le codend du filet à l’aide de la clipse codend.
- Suivez toutes les étapes de la section 2.5 pour collecter les données vidéo et capteurs pour le remorquage.
- Un enfer vide du filet sur le pont du navire.
- Triez la prise dans les paniers par espèce.
- Mesurez, pesez et sexuez (lorsque possible) les 100 premiers individus de chaque espèce.
- Collectez les poids et les comptes du panier pour le reste de la prise.
- Déchargez toutes les données de l’ordinateur de la timonerie vers des disques durs externes.
- Visionnez la vidéo pour identifier et énumérer les espèces cibles (Figure 1).
- Téléchargez toutes les vidéos dans le logiciel d’annotation.
- Faites regarder la vidéo par des techniciens formés et annoter toutes les espèces cibles et les poissons non identifiés.
- Effectuez le contrôle qualité des étapes en regardant à nouveau un sous-ensemble de vidéos à l’aide d’un second technicien indépendant.
- Sélectionnez au hasard les vidéos à revoir par un second technicien formé.
- Annotez les individus de l’espèce cible qui ont été oubliés par le technicien précédent.
- Supprimez toute annotation d’espèce cible pour les individus comptés deux fois.
- Vérifiez l’identification de l’espèce en faisant examiner chaque image annotée par un expert afin de s’assurer que les identifications correctes ont été faites.
- Exportez les données depuis un logiciel d’annotation.
- Incluez la date, le numéro de remorque, les horodatages des individus annotés, les espèces d’individus annotés, ainsi qu’un numéro d’identification unique pour chaque individu annoté dans les données exportées.
3. Produits de données
- Calculez la surface balayée (km2) pour chaque remorquage en utilisant soit l’écartement de porte, soit l’envoiement d’ailes, selon les protocoles existants pour chaque espèce.
- Portée moyenne de porte (km) ou d’envoiement d’ailes (km) enregistrée entre le début et la fin de chaque remorquage d’étude.
- Faites la moyenne de la vitesse du navire (km h-1) entre le début et la fin de chaque remorquage d’inspection.
- Multipliez la propagation moyenne par la vitesse moyenne du navire (km h-1) et la durée de remorquage (h).
- Convertissez les décomptes de chaque espèce dans chaque remorquage de cabe ouverte en poids (kg).
- Obtenir des distributions longueur-fréquence en centimètres pour chaque espèce à l’aide de mesures obtenues par caméras stéréoscopiques ou des remorquages à codage fermé.
- Attribuez des proportions de classe de taille (cm) en calculant la proportion d’individus mesurés dans chaque compartiment de longueur pour chaque espèce.
- Estimez le nombre de poissons dans chaque caisse de taille pour toutes les remorquages de carailles ouvertes en multipliant le nombre total par la proportion dans chaque caisse de taille (cm)
- Estimez le poids moyen (kg) par boîte de taille en utilisant les relations longueur-poids spécifiques à l’espèce dérivées d’échantillons à codées fermées ou de la littérature publiée.
- Convertissez les comptes de chaque remorque de cabe ouverte en prises en poids (kg) en multipliant le nombre de poissons dans chaque bac de taille par le poids moyen (kg) de chaque bac de taille et en additionnant les résultats.
REMARQUE : L’incertitude associée à la relation longueur-poids était négligeable par rapport à la variance d’échantillonnage entre les deux et n’a pas significativement influencé les estimations de la biomasse.
- Estimez la densité moyenne stratifiée pour chaque espèce, en abondance (poisson m-1) et en poids (kg m-1) sur toute la zone d’enquête.
- Divisez la prise en nombre et en poids (kg) par la surface balayée précédemment calculée (km2) pour obtenir une estimation de densité pour chaque remorquage.
- Calculer la densité moyenne stratifiée (Xst) en nombre et en poids (kg) pour chaque espèce (Équation 123).
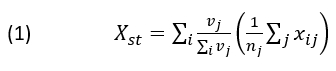
où nj = le nombre de remorquages dans la strate j et xij = la densité dans la fourchette i. La pondération est proportionnelle à la surface (km2) de la strate j (vj) dans la zone de levé (km2)23. - Calculer la variance de la densité aléatoire stratifiée (
 ) comme moyenne pondérée à travers les strates (Équation 2),
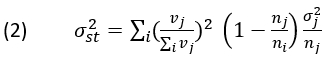
où nj = le nombre de remorquages dans une strate j et = la variance des densités dans la stratej 23.
- Multipliez la densité moyenne stratifiée en nombre et poids (kg) par la surface totale de l’enquête pour calculer l’abondance et la biomasse.
- Calculez la variance de l’abondance et de la biomasse (kg2) en multipliant la variance de la densité moyenne stratifiée par la surface de relevé au carré.
- Divisez l’estimation de biomasse (kg) par 1000 pour déclarer la biomasse en tonnes métriques.
- Divisez l’estimation de la variance de biomasse (kg2) par 10002 pour déclarer en tonnes métriques.
Résultats
L’enquête du printemps 2024 sur l’ouest du golfe du Maine a eu lieu du9 au 18mai à bord du F/V Justice au départ de New Bedford, MA. L’équipe d’exploration était composée d’un capitaine, de trois membres d’équipage et de trois scientifiques. Au cours de ces 10 jours, 47 remorquages de relevé (quatre à cabande fermée et 43 à dépannage ouvert) ont été achevés pendant les heures de lumière (Figure 2). Les remorquages d’enquête ont été réalisés en utilisant le plan stratifié d’enquête aléatoire décrit précédemment. Les remorquages (n = 47) variaient de 0,04 à 3,15 h (Moyenne = 1,223 h ; Écarté = 0,7477 h) de durée (Tableau 1). La vitesse moyenne des navires variait de 4,6 à 6,6 km/h (Moyenne = 6,07 km/h ; SD = 0,332 km/h) (Tableau 1). L’étendue moyenne des portes variait de 34 à 56 m (Moyenne = 47,1 m ; Écart écarté = 3,90 m) (Tableau 1). L’étendue de portes a été utilisée pour calculer la surface balayée en raison du comportement supposé de troupeau de la morue 24,25.
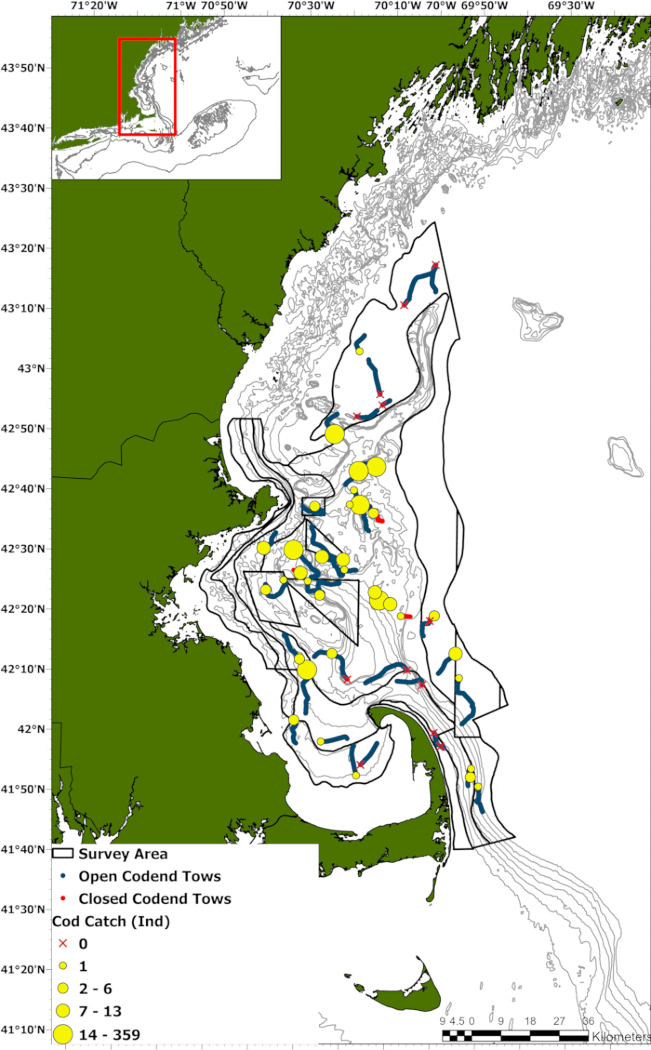
Figure 2 : Les traces de remorquage ouvertes (bleue) et caillée fermée (rouge), issues de l’enquête vidéo de chalutage SMAST du printemps 2024, avec la capture de morue (ind) indiquée par les bulles jaunes. Un X rouge indique qu’il n’y a pas de prise. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
| Numéro de remorquage | Type de remorquage | Profondeur moyenne (m) | Température moyenne (Celsius) | Portée moyenne des portes (km) | Vitesse du navire (km/h) | Zone balayée (km2) | Catch (Ind) | Prise (kg) | Densité (Ind/km 2) | Densité (kg/km2) |
| 1 | Ouvre | 32.0 | 5.65 | 0.0469 | 6.3 | 0.44 | 1 | 2.01 | 2.3 | 4.70 |
| 2 | Ouvre | 30.4 | 5.97 | 0.0490 | 6.1 | 0.42 | 0 | 0.00 | 0.0 | 0.00 |
| 3 | Ouvre | 43.3 | 5.57 | 0.0475 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 5.00 |
| 4 | Ouvre | 33.9 | 5.47 | 0.0344 | 6.1 | 0.29 | 3 | 6.04 | 10.4 | 16.61 |
| 5 | Ouvre | 52.3 | 5.07 | 0.0469 | 6.1 | 0.69 | 14 | 28.18 | 20.3 | 46.86 |
| 6 | Ouvre | 66.9 | 5.00 | 0.0482 | 6.0 | 0.29 | 6 | 12.08 | 20.8 | 49.90 |
| 7 | Ouvre | 35.7 | 5.52 | 0.0411 | 6.1 | 0.38 | 0 | 0.00 | 0.0 | 0.00 |
| 8 | Ouvre | 77.2 | 5.67 | 0.0480 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 4.90 |
| 9 | Ouvre | 42.9 | 6.18 | 0.0431 | 6.2 | 0.12 | 2 | 4.03 | 16.0 | 31.51 |
| 10 | Ouvre | 54.7 | 5.60 | 0.0428 | 5.8 | 0.06 | 1 | 2.01 | 16.8 | 28.66 |
| 11 | Ouvre | 25.0 | 7.14 | 0.0410 | 5.9 | 0.05 | 0 | 0.00 | 0.0 | 0.00 |
| 12 | Ouvre | 22.5 | 7.31 | 0.0447 | 5.9 | 0.18 | 0 | 0.00 | 0.0 | 0.00 |
| 13 | Ouvre | 99.3 | 6.33 | 0.0479 | 6.0 | 0.91 | 1 | 2.01 | 1.1 | 2.00 |
| 14 | Ouvre | 43.1 | 5.92 | 0.0448 | 6.1 | 0.70 | 0 | 0.00 | 0.0 | 0.00 |
| 15 | Ouvre | 57.1 | 5.45 | 0.0476 | 6.1 | 0.45 | 0 | 0.00 | 0.0 | 0.00 |
| 16 | Ouvre | 123.1 | 6.65 | 0.0540 | 6.1 | 0.46 | 9 | 18.11 | 19.7 | 50.47 |
| 17 | Ouvre | 107.7 | 6.64 | 0.0470 | 6.4 | 0.31 | 0 | 0.00 | 0.0 | 0.00 |
| 18 | Fermé | 116.5 | 6.46 | 0.0513 | 6.2 | 0.15 | 2 | 4.03 | 13.2 | 28.62 |
| 19 | Fermé | 80.7 | 5.44 | 0.0499 | 5.7 | 0.14 | 1 | 2.01 | 7.0 | 13.26 |
| 20 | Ouvre | 72.1 | 5.20 | 0.0429 | 5.3 | 0.05 | 9 | 18.11 | 192.9 | 274.60 |
| 21 | Ouvre | 67.0 | 5.22 | 0.0458 | 5.7 | 0.14 | 31 | 62.40 | 216.5 | 360.85 |
| 22 | Ouvre | 59.5 | 5.25 | 0.0486 | 4.6 | 0.01 | 8 | 16.10 | 870.7 | 1514.50 |
| 23 | Ouvre | 88.9 | 5.16 | 0.0524 | 6.1 | 0.20 | 1 | 2.01 | 5.1 | 12.46 |
| 24 | Ouvre | 87.2 | 5.16 | 0.0494 | 6.4 | 0.56 | 13 | 26.17 | 23.3 | 47.00 |
| 25 | Ouvre | 35.4 | 5.51 | 0.0442 | 5.9 | 0.54 | 3 | 6.04 | 5.6 | 9.84 |
| 26 | Ouvre | 31.7 | 5.79 | 0.0442 | 6.0 | 0.23 | 1 | 2.01 | 4.3 | 5.63 |
| 27 | Ouvre | 84.0 | 5.27 | 0.0500 | 6.3 | 0.46 | 19 | 38.24 | 40.9 | 78.30 |
| 28 | Ouvre | 74.9 | 5.21 | 0.0486 | 6.1 | 0.12 | 6 | 12.08 | 51.3 | 95.63 |
| 29 | Fermé | 18.1 | 11.01 | 0.0445 | 9.1 | 0.21 | 1 | 2.01 | 4.7 | 13.67 |
| 30 | Ouvre | 109.0 | 5.35 | 0.0502 | 6.6 | 0.22 | 1 | 2.01 | 4.6 | 10.11 |
| 31 | Ouvre | 78.3 | 5.27 | 0.0512 | 6.3 | 0.67 | 359 | 722.59 | 536.0 | 1272.48 |
| 32 | Fermé | 74.0 | 5.39 | 0.0532 | 5.6 | 0.15 | 46 | 92.59 | 316.3 | 906.69 |
| 33 | Ouvre | 122.1 | 6.37 | 0.0469 | 5.8 | 0.41 | 0 | 0.00 | 0.0 | 0.00 |
| 34 | Ouvre | 138.6 | 6.93 | 0.0460 | 6.1 | 0.74 | 0 | 0.00 | 0.0 | 0.00 |
| 35 | Ouvre | 122.4 | 6.49 | 0.0486 | 6.3 | 0.30 | 1 | 2.01 | 3.3 | 7.24 |
| 36 | Ouvre | 115.6 | 6.45 | 0.0463 | 6.1 | 0.53 | 0 | 0.00 | 0.0 | 0.00 |
| 37 | Ouvre | 118.2 | 6.29 | 0.0463 | 5.9 | 0.12 | 0 | 0.00 | 0.0 | 0.00 |
| 38 | Ouvre | 141.4 | 6.79 | 0.0473 | 5.9 | 0.33 | 0 | 0.00 | 0.0 | 0.00 |
| 39 | Ouvre | 106.9 | 6.14 | 0.0489 | 6.4 | 0.43 | 35 | 70.45 | 81.8 | 177.05 |
| 41 | Ouvre | 91.7 | 5.12 | 0.0465 | 6.4 | 0.50 | 5 | 10.06 | 10.0 | 21.47 |
| 42 | Ouvre | 106.1 | 5.17 | 0.0461 | 6.0 | 0.75 | 7 | 14.09 | 9.3 | 20.98 |
| 44 | Ouvre | 60.6 | 5.12 | 0.0438 | 6.3 | 0.28 | 11 | 22.14 | 39.0 | 82.14 |
| 45 | Fermé | 25.2 | 7.67 | 0.0406 | 6.5 | 0.25 | 10 | 20.13 | 40.7 | 75.96 |
| 46 | Ouvre | 67.2 | 5.97 | 0.0495 | 6.2 | 0.55 | 15 | 30.19 | 17.4 | 34.99 |
| 47 | Ouvre | 75.9 | 5.13 | 0.0559 | 6.2 | 0.09 | 2 | 4.03 | 21.3 | 42.81 |
| 48 | Ouvre | 80.4 | 5.09 | 0.0453 | 6.5 | 0.46 | 1 | 2.01 | 2.2 | 4.40 |
| 49 | Ouvre | 57.3 | 5.03 | 0.0518 | 6.2 | 0.47 | 5 | 10.06 | 10.6 | 21.30 |
Tableau 1 : Résumé des 47 remorquages utilisables réalisés lors de l’enquête vidéo SMAST du printemps 2024. Veuillez cliquer ici pour télécharger ce tableau.
Le nombre de morues de l’Atlantique par remorquage, d’après la vidéo, variait de zéro à 359 individus (Moyenne = 13,5 ; SD = 52,40) (Tableau 1 ; Figure 2). Les quatre remorquages à codée fermée utilisés pour collecter les données biologiques ont capturé 54 morues mesurant entre 41 et 81 cm de longueur (Moyenne = 58,9 cm : DE = 9,74 cm) (Figure 3), et un poids de 0,7 à 7,0 kg (Moyenne = 2,43 kg ; Échéance échéenne = 1,300 kg) (Figure 4). Convertie en poids, la prise de morue variait de 0,0 à 722,6 kg (Moyenne = 27,06 kg ; Écarté = 104,465 kg) (Tableau 1). La densité moyenne stratifiée de morue parkm2 était de 57,9 individus (+4,9 individus) et de 118,2 kg (+9,7 kg). Lorsqu’on multiplie par la surface de relevé de 7 920km2 , l’abondance et la biomasse de la morue étaient respectivement de 458 889 individus (+38 458 individus) et 936 t (+77 t).
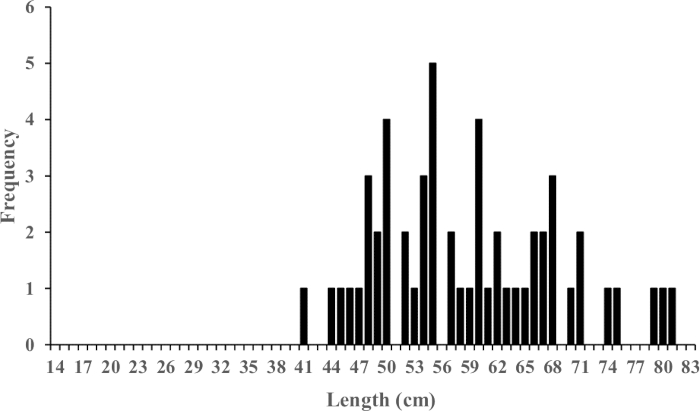
Figure 3 : Distribution de fréquences de longueur de la morue de l’Atlantique (n = 54) à partir des remorquages à caillée fermée lors de l’enquête du printemps 2024. Veuillez cliquer ici pour voir une version agrandie de cette figure.
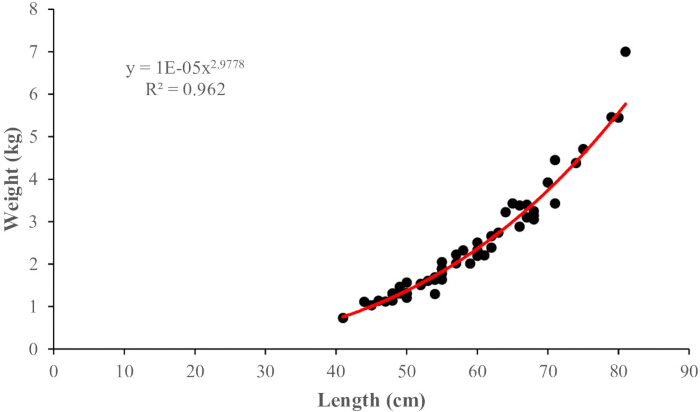
Figure 4 : La relation longueur-poids de la morue de l’Atlantique (n = 54) capturée lors de l’enquête du printemps 2024.Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Discussion
Les produits de données produits par les relevés de chalutage optique sont analogues à ceux dérivés des relevés traditionnels de chalutage de fond ; cependant, la mortalité liée à la capture estréduite de 18,19 et les données de capture sont collectées à une échelle spatiale plusfine de 20. Puisque les chalutiers optiques collectent des données vidéo continues plutôt que des prises ponctuelles discrètes, le temps pendant chaque remorquage où un poisson entre dans la moue peut être déduit. Cette approche unique permet d’examiner la répartition des poissons au sein des remorquages individuels, permettant d’évaluer des facteurs tels que la durée du remorquage, les taux de rencontre et la variabilité au sein duremorquage 20, sans nécessiter de remorquages expérimentaux jumelés ou côte à côte.
Les considérations pour la conception de l’enquête sont fondamentalement les mêmes que celles appliquées aux relevés traditionnels de chaluts de fond et dépendent du comportement des espèces cibles et des caractéristiques de la zone de relevé. Les plans stratifiés aléatoires sont couramment utilisés dans les pêches marines, où la zone d’étude est stratifiée par latitude et profondeur lors de l’échantillonnage pour plusieurs espèces26. La répartition des poissons est supposée uniforme au sein de lastrate 23. Cette hypothèse est souvent violée par le comportement des poissons (c’est-à-dire la frai), la saison, les changements environnementaux, les pratiques de pêche, et la variabilité de l’habitat dans lastrate 27,28,29,30. Lors de l’étude d’une seule espèce, beaucoup de ces hypothèses peuvent être validées en adaptant la conception de l’enquête à la répartition et au comportement de cette espèce.
Le navire et l’équipement de relevé peuvent également être modifiés en fonction de l’espèce cible et de l’habitat. Le navire d’arpentage doit être choisi en fonction de la zone d’enquête, afin de garantir que la taille soit suffisante pour accueillir l’équipement, l’équipage et les chercheurs pendant toute la durée de l’enquête. La quantité de câble coaxial nécessaire dépend de la profondeur de la zone de relevé et doit être supérieure à trois fois la profondeur maximale pour tenir compte de l’étendue du fil de chalutage. La sélection des filets doit suivre les mêmes principes que les relevés traditionnels au chalut, en utilisant des équipements d’efficacité connue lorsque cela est disponible. En supposant une efficacité de 100 % pour des estimations conservatrices des populations, il est bénéfique de travailler avec les pêcheurs commerciaux afin de développer la configuration de filets la plus efficace pour l’espèce cible et l’habitat. Lors d’un relevé sur des substrats plus tendres, le filet peut être modifié pour supprimer ou éviter la suspensionsédimentaire 21,22. Des bâches placées dans le ventre peuvent supprimer le nuage de sédiments. Allonger l’extension de la braguette et fournir une flottaison aux caméras peut soulever la calède au-dessus du nuage de sédiments.
Dans des environnements difficiles, les pannes d’équipements électriques sont fréquentes, la plupart des problèmes étant d’abord identifiés par une perte de signal ou une qualité vidéo dégradée. Ces problèmes sont souvent causés par une torsion ou une contrainte excessive sur les câbles coaxiaux et peuvent être minimisés en faisant passer le câble le long de la ligne centrale du réseau, en fournissant un soulagement de la tension près de la jonction de la caméra, et en maintenant une tension appropriée sur le treuil compensé par pression lors du déploiement et de la récupération. En cas de problème, le dépannage doit se dérouler de manière systématique en vérifiant la livraison de puissance et la continuité des données à chaque point de connexion, en isolant les composants séquentiellement jusqu’à ce que la source de la défaillance soit identifiée.
Ces dernières décennies, la technologie sous-marine a considérablement progressé, de nombreuses options disponibles à prix raisonnable devenant largement disponibles. Cependant, la fréquence d’images et le style d’obturation sont des considérations importantes, notamment lors de l’utilisation d’appareils stéréoscopiques. Des fréquences d’images insuffisantes et des obturateurs roulants peuvent provoquer un flou de mouvement, rendant l’identification et la mesure des espèces difficiles voireimpossibles 20. Lorsque possible, des appareils à obturateur global devraient être utilisés pour minimiser la distorsion et le flou autour des espèces nageant rapidement, améliorant ainsi le traitement optique des données. L’annotation manuelle de la vidéo prend beaucoup de temps et constitue la principale limite à la production de résultats rapides. Les avancées en vision par ordinateur et en analyse d’images par apprentissage automatique offrent un potentiel significatif pour réduire ce fardeau en automatisant la détection et le comptage des espèces ; Cependant, ces approches nécessitent de grands ensembles de données d’entraînement bien annotés et une validation rigoureuse avant de pouvoir remplacer la revue humaine 31.
Les méthodes de relevé optique par chalutage peuvent fournir des estimations d’abondance non invasives, qui intéressent particulièrement les espèces menacées. Par exemple, lors d’une étude dans l’ouest du golfe du Maine, la vidéo chalutier SMAST a capturé 47 esturgeons de l’Atlantique (Acipenser oxyrinchus oxyrinchus) traversant le filet sans dommage. Un avantage majeur des données optiques est que la vidéo fournit un enregistrement permanent de la capture, permettant une analyse future et une transparence des résultats. Lors des relevés visant la morue, plusieurs cas de lamproie marine (Petromyzon marinus) attachés à des hôtes ont également étéobservés 20,32. Les méthodes décrites dans cet article peuvent être généralisées à de nombreuses espèces capturées efficacement par des chaluts et offrent un moyen peu invasif d’estimer la taille des populations. La conception, les protocoles et les équipements peuvent tous être personnalisés selon les besoins spécifiques de l’inspection.
Déclarations de divulgation
Les auteurs n’ont rien à divulguer.
Remerciements
Nous tenons à remercier le Sea Scale Research Set Aside Program (Prix #NA24NMFX454G0013-T1-01), la Division des pêches marines du Massachusetts et l’Institut des pêches marines (Prix #UMASSDEMRKSTKSBYFY26) pour le financement de cette enquête, en plus des conseils précieux de leur personnel. L’enquête vidéo au chalut n’aurait pas été possible sans l’aide de Danny Eilertsen, Ronnie Borjeson, Bob Kohl, Tim Barrett, Mike Matulaitis et Andrew Earle, du F/V Justice. Nous tenons également à remercier tous les enseignants et étudiants de SMAST qui ont aidé à ce projet, notamment Chris Rillahan, Travis Lowery, Craig Lego, Amanda Meli, Caitlyn Riley, Andie Painten et Patricia Perez.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| 8" Iceplast 1085 center hole trawl floats | Iceplast | 1085 | Fournit une flottabilité à la tête du filet de chalut pour augmenter la hauteur de la tête hors fond ; fournit une flottabilité au cylindre en polyéthylène pour le maintenir hors fond |
| ArcGIS Pro v3.5 | ESRI | N/A | Logiciel cartographique |
| Benthic 4 Camera Housing | Group B LLC | CH-B4 | Boîtier sous-marin pour caméra vidéo HD |
| Big Fin Measuring Board | Big Fin Scientific | DCS5 | Tableau de mesure électronique pour l'échantillonnage biologique sur les pêches fermées |
| Camera Cable | SubConn | IL4F-L4M Pigtail Custom | Transmission de puissance et de signaux électriques de la caméra à la boîte de jonction |
| Camera Mounts | Electromechanica | Custom | Montage des caméras Deepsea et GoPro dans le cylindre en polyéthylène côte à côte |
| Camera Power Supply | B&K Precision Corp. | 9130 | Conversion de l'alimentation du bateau en une tension appropriée pour les caméras |
| Coaxial Optical Cable | Seven Valley Specialty Cable | Custom | Transmission de puissance et de signaux électriques de la boîte de jonction au pont/timonnier du navire |
| Deepsea Multi-SeaCam, Color Multi SeaCam, Titanium housing, Seacon BH4 connector, Pal Video format | DeepSea Power & Light | 740-048-101-0B-02 | Caméra sous-marine en direct |
| Deepsea Multi-SeaCam, LED Multi SeaCam, Low Light Black and White, Titanium Housing, Seacon BH4 Connector, EIA Video Format | DeepSea Power & Light | 740-067-001-0B-03 | Caméra sous-marine en direct avec éclairage intégré |
| Desktop Computer | Various | Custom | Système d'exploitation basé sur Windows avec interface à fibre optique |
| Digitizer | University of Massachusetts, Dartmouth | N/A | Programme de collecte de données vidéo |
| Fiberglass sheave in metal housing | Diversified Marine | Custom | Se fixe à côté du tambour de filet, guide le câble coaxial sur le côté du navire et dans l'eau |
| Fisheries Logbook Data Recording Software (FLDRS) | NOAA Fisheries | Version 4.1.7 | Logiciel pour documenter les heures de début et de fin et les emplacements de la pêche au chalut ; enregistre la vitesse, la direction et l'emplacement pendant la pêche à intervalles de 30 secondes |
| GoPro Hero9 | GoPro | CHDHX-901-MX/CHDHX-901-XX/TH | Caméra vidéo HD |
| Hydraulic Winch | Diversified Marine | Custom | Treuil sensible à la tension pour le déploiement et la récupération du câble optique coaxial |
| LED SeaLite 1000, Daylight White LEDs, Flood | DeepSea Power & Light | LSL-1000 | Éclairage LED sous-marin |
| Light Cable | SubConn | MCIL3M-Ysplit-2xMCILF Custom | Transmission de puissance et de signaux électriques des lumières à la boîte de jonction |
| Light Power Supply | B&K Precision Corp. | XLN30052 | Conversion de l'alimentation du bateau en une tension appropriée pour les lumières |
| Marel M1100 PL2262 Portable Marine Scale | Marel | M1100 PL2262 | Balance portable pour l'échantillonnage biologique sur les pêches fermées |
| Marel M1100e Marine Scale | Marel | M1100 PL4220 | Grande balance marine pour l'échantillonnage biologique sur les pêches fermées |
| Maruson True Double Conversion, DSP Technology, Rack and Tower Uninterruptible Power Supply | Maruson UPS Systems | ULT-1.5KRT | Stabilise l'alimentation du bateau afin qu'il n'y ait pas d'interruptions pour l'installation du timon ; fournit une alimentation de secours si l'alimentation du bateau est coupée |
| Open Broadcaster Software (OBS) | Version 32.0.1 | Logiciel pour afficher le flux vidéo en direct dans le timon et enregistrer la vidéo | |
| Optical Slip Ring | Focal | ESR 1802674 | Transmission de puissance et de signaux électriques vers le câble rotatif sur le treuil |
| Polyethylene Cylinders | Graystone Industries | EP-PT6530 | Fournit une surface rigide dans le filet de chalut pour le montage des caméras, des lumières et de la boîte de jonction |
| RBRduet3 T.D | RBR Global | SL3-M22_SEC23-ST21_SP21 | Fournit des données continues de température et de profondeur |
| Samsung Galaxy Tab Active 2 Tablet | Samsung | Galaxy Tab Active 3 SM-T570 | La tablette se connecte à la balance Merrel et au tableau de mesure Big Fin pour collecter automatiquement les données de mesure |
| Simrad PX MultiSensor MK2 | Kongsberg | 420643, 420642, 419122 | Fournit les données d'écartement des portes, d'écartement des ailes, de hauteur de la tête et de température |
| Simrad SR15 Sensor Receiver | Kongsberg | 418973 | Reçoit le signal de l'hydrophone |
| Stereoscopic camera housings | Sexton Co. | Custom | Boîtier sous-marin pour caméra vidéo stéréoscopique HD |
| Stereoscopic cameras | Lucid Vision Labs | TRI089S-MC | Caméras vidéo stéréoscopiques HD |
| Tator | CVision AI, Inc | N/A | Programme d'annotation vidéo |
| Trawl Hydrophone, Hull Mounted | Kongsberg | HYD-20524 | Enregistre les signaux acoustiques des capteurs Simrad |
| Trawl net extension with 50.8 mm mesh liner | Reidar's Manufacturing, Inc. | Custom | Étend le filet de chalut pour permettre la chute des sédiments pour une vidéo plus claire |
| TV80 Processor | Kongsberg | PI5-201001-INC | Ordinateur pour l'affichage et la collecte de données des Simrad PX MultiSensors |
| TV80 Software | Kongsberg | 321028 | Logiciel pour afficher les données collectées par les Simrad PX MultiSensors |
| Two-bridle trawl net with 120 mm mesh, 3 mm twine, and a 27 m rock hopper sweep | Reidar's Manufacturing, Inc. | Custom | Filet de chalut pour le déploiement de caméras et de lumières |
| Underwater Junction Box | University of Massachusetts, Dartmouth | N/A | Connexion des signaux de puissance et électriques de la caméra et des lumières au câble hybride |
| USB GNSS GPS Receiver | USGlobalSat | USB GNSS GPS Receiver | Dispositif de positionnement global à utiliser dans ArcGIS Pro et FLDRS |
| Wheelhouse Run | Electromechanica | Custom | Segment de câble optique coaxial adapté pour se brancher sur l'anneau glissant optique à une extrémité et l'alimentation électrique et l'ordinateur à l'autre |
Références
- Kurlansky, M. Cod: A biography of the fish that changed the world. , Penguin Books. (2000).
- Assessment of Gulf of Maine Atlantic cod (Gadus morhua). , Northeast Fisheries Science Center. (2024).
- Fisheries of the northeastern United States; northeast multispecies fishery; 2019 and 2020 sector operations plans and allocation of northeast multispecies annual catch entitlements. Fed Regist. 84 (103), Federal Register. (2019).
- Rothschild, B. J., Chen, C., Wilson, J. Discards and the groundfish fishery: An economic and management challenge. Mar Policy. 40, 1-5 (2013).
- Murphy, J., et al. Groundfish catch limits and utilization in the Gulf of Maine. NOAA Tech. Memo. NMFS-NE-239. , (2015).
- Abel, D. New England fishermen hit hard by drastic cod cuts. , Boston Globe. https://www.bostonglobe.com (2014).
- Goodnough, A. New England fishermen feel pinched by tightened catch rules. , N. Y. Times. https://www.nytimes.com/2011/02/25/us/25cod.html (2011).
- Abel, D. Cod collapse spurs anger and worry in New England. , Boston Globe. https://www.bostonglobe.com (2014).
- Bell, R. Fishery managers slash cod quotas. , Gloucester Daily Times. https://www.gloucestertimes.com (2014).
- Castañón, R. New England cod stocks still struggling. , Natl Fisherman. https://www.nationalfisherman.com (2017).
- Grabowski, J. H., et al. Fishery-independent surveys and the challenges of estimating abundance for structurally complex habitats. ICES J. Mar. Sci. 77 (2), 573-588 (2020).
- Butterworth, D. S., et al. Bias in fishery stock assessments due to incorrect selectivity assumptions. Fish Res. 158, 35-48 (2014).
- Dean, M. J., Hoffman, W. S., Armstrong, M. P. Changes in trawl survey catchability of Gulf of Maine cod. ICES J Mar Sci. 77 (2), 589-602 (2020).
- Kerr, L. A., Cadrin, S. X., Kovach, A. I. Consequences of a climate-driven shift in stock structure on the Gulf of Maine Atlantic cod fishery. ICES J Mar Sci. 71 (9), 2418-2431 (2014).
- Richardson, D. E. Spatial distribution and aggregation of Atlantic cod (Gadus morhua) in the Gulf of Maine. Can J Fish Aquat Sci. 71 (8), 1247-1259 (2014).
- DeCelles, G. R., Martins, D., Stokesbury, K. D. E. The SMAST video trawl survey: A non-lethal sampling method for groundfish. ICES J Mar Sci. 74 (8), 2223-2234 (2017).
- Stokesbury, K. D. E., Rillahan, C. B., Baker, J., Matulaitis, M. Development of an optical trawl survey for groundfish in the Gulf of Maine. Fish Res. 204, 209-220 (2018).
- DeAlteris, J. T., Reifsteck, D. M. Escapement and survival of fish from the codend of a demersal trawl. ICES Mar Sci Symp. 196, 128-131 (1993).
- Soldal, A. V., Isaksen, B., Marteinsson, J. E., Engås, A. Scale damage and survival of cod and haddock escaping from a demersal trawl. ICES Mar Sci Symp. , (1991).
- Calabrese, N. M. Look but don’t touch: Minimally invasive trawl survey technology. [Ph.D. Dissertation]. , University of Massachusetts Dartmouth. (2025).
- Tenningen, M., Rosen, S., Westergerling, E. H. T., Handegard, N. O. How to obtain clear images from in-trawl cameras near the seabed? A case study from the Barents Sea demersal fishing grounds. Fish. Res. 268, 106856(2023).
- Sokolova, M., O’Neill, F. G., Savina, E., Krag, L. A. Test and development of a sediment-suppressing system for catch monitoring in demersal trawls. Fish. Res. 251, 106323(2022).
- Krebs, C. J. Ecological methodology. , Harper and Row. New York. (1989).
- Wardle, C. S. Fish behavior and fishing gear. Behaviour of Teleost Fishes. Pitcher, T. J. , 2nd ed, Chapman and Hall. (1993).
- Nguyen, V. Y., Bayse, S. M., Einarsson, H. A., Ingólfsson, ÓA. Inferring fish behaviour at the trawl mouth from Escape Location. PeerJ. 11, e14746(2023).
- Grosslein, M. D., Azarovitz, T. R., Sissenwine, M. P. Design and conduct of bottom trawl surveys for demersal fish populations on the northeast continental shelf. J. Fish. Res. Board Can. 26, 123-132 (1969).
- Blanchard, J. L., Maxwell, D. L., Jennings, S. Power of monitoring surveys to detect abundance trends in depleted fish populations: The effects of density-dependent habitat use, patchiness, and climate change. ICES J Mar Sci. 65, 111-120 (2008).
- Vanderwal, J., Shoo, L. P., Williams, S. E. New approaches to understanding climate change impacts on species distributions. Ecography. 36, 001-013 (2013).
- Wang, Y., Chen, X., Li, G. Environmental influences on fish community structure in coastal systems. Fish Oceanogr. 27, 1-14 (2018).
- Maunder, M. N., Piner, K. R. Contemporary fisheries stock assessment: Many issues still remain. ICES J Mar Sci. 72, 7-18 (2015).
- Wilson, K. C., Lurbur, M., Yochum, N. Automated fish detection in videos to support commercial fishing sustainability and innovation in the Alaska walleye pollock (Gadus chalcogrammus) trawl fishery. ICES J Mar Sci. 82 (9), fsaf168(2025).
- Calabrese, N. M., Merhoff, S. L., Norton, H. L., Stokesbury, K. D. E. In situ observations of juvenile sea lampreys (Petromyzon marinus) in the Gulf of Maine from a noninvasive trawl survey. Mar Coast Fish. 17 (5), vtaf028(2025).
Réimpressions et autorisations
