Cette étude in vitro a comparé quatre plans de guides chirurgicaux statiques et la navigation dynamique pour la pose d’implants mandibulaires à l’extrémité libre. Les modifications progressives de la conception du guide ont réduit la plupart des déviations de position, tandis que la navigation dynamique a démontré certains avantages dans le contrôle angulaire et apical au site distal #37.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de recherche
In Vitro Évaluation de guides chirurgicaux conçus numériquement pour implants mandibulaires à extrémité libre : précision et stabilité des conceptions non-arcs croisées
Dans cet article
Résumé
Résumé
Les guides chirurgicaux numériques sont largement utilisés en implantologie, mais le placement des implants dans les régions mandibulaires à extrémités libres reste difficile car le soutien distal des dents est limité et le déplacement des guides peut survenir lors du forage. Cette étude in vitro a évalué la précision et la stabilité du placement de quatre configurations de guides chirurgicaux statiques numériquement conçues et a comparé la chirurgie d’implant assistée par ordinateur statique à la navigation dynamique dans un modèle standardisé de résine distale-extension mandibulaire. Un modèle mandibulaire partiellement édentuleux impliquant les sites d’implant #36 et #37 a été généré à partir de données d’échographie intraorale et de tomodensitométrie par faisceau conique. Quatre conceptions de guides statiques ont été testées : un guide conventionnel unilatéral à arc transversal supporté par la dent (GT I), deux guides compacts sans arc transversal avec différentes configurations de dents de support (GT II et GT III), et un guide sans arc transversal avec fixation distale par microvis (GT IV). Les données de balayage postopératoire ont été superposées au plan virtuel pour quantifier les déviations angulaires, coronales, apicales, de profondeur et latérales. La modification progressive de GT I à GT IV a réduit la plupart des déviations angulaires et linéaires aux deux sites de l’implant. GT IV a montré la plus faible déviation angulaire ainsi qu’un profil global favorable de précision et de stabilité dans la plupart des comparaisons, bien que GT III ait montré une déviation apicale tridimensionnelle légèrement plus faible au site #37. Dans la comparaison statique versus dynamique, la navigation dynamique a montré des avantages spécifiques au site en déviation angulaire et apicale globale à #37, tandis que la guidance statique a montré des valeurs comparables ou meilleures pour plusieurs mesures à #36. La comparaison combinée des sites ne soutenait pas la supériorité uniforme de l’une ou l’autre modalité. Ces résultats indiquent que la configuration du support de guidage et la stabilisation distale influencent la précision du placement et la stabilité du guide dans un modèle de résine mandibulaire à extrémité libre. Une validation clinique est nécessaire avant de pouvoir formuler des recommandations de traitement de routine.
Introduction
La restauration d’implants dentaires est devenue une option de traitement établie pour la perte partielle et complète de dents, et la précision du placement de l’implant reste un facteur clé pour l’ajustement de la prothèse, la sécurité du péri-implant et les résultats fonctionnels à longterme 1. Le développement de la tomodensitométrie par faisceau conique (CBCT), de la balayage intra-orale, de la planification tridimensionnelle et de la fabrication additive a soutenu l’utilisation plus large de la chirurgie assistée par l’implant par ordinateur (CAIS) en implantologieclinique 2,3. En intégrant des données radiographiques et de balayage de surface, des guides chirurgicaux statiques permettent de transférer la position prévue de l’implant au champ opératoire, offrant un meilleur contrôle de la direction du forage, de la profondeur et du placement tridimensionnelde l’implant 4.
Deux formes majeures de CAIS sont actuellement utilisées : la chirurgie implantaire assistée par ordinateur statique (S-CAIS) et la navigation dynamique. Les guides statiques sont largement adoptés car ils sont relativement accessibles, ne nécessitent pas de suivi en temps réel, et peuvent être intégrés dans des procédures d’implant de routine avec des modifications limitées du flux de travailchirurgical 5. La navigation dynamique, en revanche, fournit un retour visuel en temps réel sur la position et l’angulation du foret, permettant à l’opérateur d’ajuster la trajectoire pendant la préparation del’ostéotomie 6. Des revues systématiques récentes ont rapporté une précision favorable tant pour les approches statiques que dynamiques, bien qu’aucune technique n’élimine complètement la déviation de position, en particulier dans les sites ou régions anatomiquement restreints ou avec un support limité7. Les preuves cliniques prospectives suggèrent également qu’une assistance combinée statique et dynamique peut être utile dans certains cas complexes, mais le bénéfice relatif du retour dynamique dépend du site anatomique, du contrôle de l’opérateur, de la précision de l’enregistrement et de la stabilité du plan de référence8.
Malgré ces avancées numériques, la précision des guides statiques reste fortement influencée par le type de support, la géométrie des guides, la tolérance des manchons, la précision d’impression et la stabilité des sièges intraopératoires. Les guides soutenus par les dents montrent généralement une précision favorable lorsqu’un appui stable est obtenu, mais les régions mandibulaires à extrémités libres restent mécaniquement difficiles car l’absence de support distal peut permettre la rotation du guide ou un déplacement vertical lors duforage 9. Ce problème peut être compris comme une instabilité liée au porte-à-faux, dans laquelle un guide d’extension distale unilatérale est exposé aux forces de rotation autour des dents de soutien restantes. Même de petites erreurs d’assise peuvent être amplifiées à la région apicale, produisant une déviation angulaire, coronale, apicale, de profondeur oulatérale 10.
Plusieurs stratégies de conception ont été proposées pour améliorer la stabilité des guides à extrémité libre, notamment l’augmentation du nombre de dents de soutien, l’extension de la base de la guide, l’élargissement de la surface de support occlusale, l’utilisation de la stabilisation en arc transversal, ou l’ajout d’éléments auxiliaires defixation 11. Cependant, de grands repères en arc transversal peuvent réduire la visibilité, limiter l’accès chirurgical, compliquer l’insertion et le retrait, et augmenter la difficulté de la manipulation en siège. Les conceptions supportées par la muqueuse peuvent également être moins fiables dans les régions postérieures partiellement édentuleuses car la déformation des tissus mous peut introduire un déplacement imprévisible sous la charge12. Ces limitations ont suscité l’intérêt pour des conceptions de guides compacts sans arc transversal qui préservent l’accès chirurgical local tout en améliorant la résistance au soulèvement, à la rotation et au micromouvement distal.
Dans cette étude, les conceptions compactes sans arc transversal n’étaient pas destinées à créer un mécanisme de sous-coupe ou de snap-fit verrouillé mécaniquement. À la place, la géométrie modifiée du support occlusal a été conçue pour augmenter le contact localisé avec les fosses occlusales et les inclinaisons des cuspides des dents postérieures restantes, améliorant ainsi le support de l’assise sans étendre le guide sur toute l’arche. Des conceptions apparentées non à arc transversal, incorporant la rétention supportée par les dents et la stabilisation assistée par vis, ont déjà été rapportées. Par conséquent, la présente étude ne prétend pas introduire une toute nouvelle catégorie de guide chirurgical. Sa contribution réside dans l’évaluation, selon un modèle standardisé de résine mandibulaire à extrémité libre, comment les changements par étapes dans la configuration de la dent de support et la fixation distale par micro-vis affectent la précision du placement de l’implant et la stabilité des guides.
L’inclusion du CAIS dynamique dans le même cadre expérimental a permis de comparer la navigation en temps réel sous les mêmes conditions d’extension distale mandibulaire. La précision statique des guides dans les régions à extrémités libres dépend fortement de l’emplacement des guides, du support local, de la précision de fabrication et de la stabilité mécanique. La navigation dynamique, en revanche, repose sur l’enregistrement, l’étalonnage, la surveillance en temps réel de la trajectoire et la réponse de l’opérateur lors de la préparation à l’ostéotomie. La comparaison de ces deux approches au sein du même modèle standardisé a permis à l’étude d’examiner si le retour dynamique produisait des différences de précision spécifiques au site ou à la métrique, en particulier au site plus distal #37 où l’instabilité des guides était censée être plus importante. Cette comparaison a été expérimentalement liée à l’analyse de conception GT I-GT IV en évaluant deux stratégies pour gérer le même problème de précision à l’extrémité libre : la stabilisation mécanique via la conception des guides et la correction intraopératoire via la navigation.
En conséquence, cette étude in vitro a évalué quatre conceptions de guides chirurgicaux statiques pour la pose d’implants mandibulaires à extrémité libre : un guide conventionnel unilatéral à arc transversal supporté par la dent, deux guides compacts non-arch avec différentes configurations de dents de support, et un guide sans arc transversal incorporant une fixation distale par micro-vis. La précision du placement de l’implant a été évaluée aux sites #36 et #37 en utilisant la déviation angulaire, la déviation coronale et apicale tridimensionnelle, la déviation de profondeur et la déviation latérale. Le CAIS statique et la navigation dynamique ont également été comparés sur les mêmes sites d’implant afin de déterminer si la navigation produisait des différences spécifiques au site ou aux métriques dans les mêmes conditions expérimentales. L’hypothèse nulle était qu’il n’y aurait pas de différences significatives dans la précision du placement de l’implant entre les quatre conceptions de guides statiques et aucune différence significative entre le CAIS statique et dynamique aux sites mandibulaires à l’extrémité libre.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Le modèle mandibulaire a été généré à partir de données anonymisées d’un scanner intraoral et d’une tomodensitomodensitomodité à faisceau conique obtenues auprès d’un volontaire adulte. L’utilisation des données d’imagerie d’origine humaine a été examinée et approuvée par le Comité d’éthique de la recherche humaine de l’Universiti Sains Malaysia (JEPeM-USM ; USM/JEPeM/PP/23110816). Un consentement éclairé écrit a été obtenu du bénévole pour l’utilisation d’un scanner intraoral anonymisé et des données CBCT pour la fabrication in vitro de modèles, la conception du guide chirurgical et l’analyse de précision. Toutes les informations identifiantes ont été supprimées avant le traitement des données, et seuls des fichiers STL et DICOM anonymisés ont été utilisés dans l’expérience. Les produits chimiques, réactifs et outils utilisés dans le protocole sont listés dans le tableau des matériaux.
1. Conception de l’étude
Cette étude expérimentale in vitro a évalué la précision de placement et la stabilité mécanique de quatre configurations de guides chirurgicaux statiques pour la pose d’implants mandibulaires à extrémités libres et a comparé la chirurgie implantaire assistée par ordinateur statique à la navigation dynamique. Deux sites d’implant ont été évalués dans la mandibule postérieure gauche, correspondant aux IDE #36 et #37. Le flux de travail expérimental global est montré à la Figure 1.
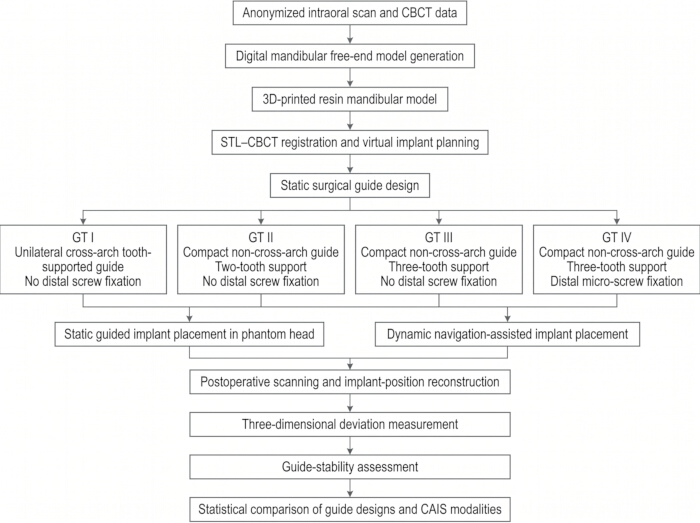
Figure 1 : Conception de l’étude. Aperçu schématique du flux de travail expérimental in vitro, incluant le traitement anonymisé des données de scan, la fabrication de modèles mandibulaires en résine, l’enregistrement STL–CBCT, la planification de l’implant virtuel, la conception de guides statiques, le placement statique et dynamique de l’implant CAIS, la mesure de la déviation tridimensionnelle, l’évaluation de la stabilité du guide et l’analyse statistique. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Quatre conceptions de guides statiques ont été testées. GT I était un guide conventionnel unilatéral à arc transversal supporté par une dent, et servait de conception de contrôle. Le GT II était un guide compact sans arc transversal soutenu par deux dents adjacentes. Le GT III était un guide compact sans arc transversal, soutenu par trois dents adjacentes. GT IV utilisait la même configuration de support à trois dents sans arc transversal que GT III et ajoutait une fixation distale par micro-vis à la zone de l’extrémité libre.
Pour la comparaison statique vs dynamique CAIS, le bras statique CAIS utilisait le guide conventionnel unilatéral GT I supporté par la dent. GT I a été choisi comme comparateur statique car il représentait la configuration conventionnelle de guide statique supportée par les dents, contre laquelle la navigation dynamique pouvait être comparée sous les mêmes conditions d’extension distale mandibulaire. La comparaison entre le GT I-GT IV a été traitée comme une expérience distincte d’optimisation de la conception de guides.
2. Unité expérimentale, structure de réplication et base de taille d’échantillon
Pour la comparaison statique-conception, l’unité expérimentale consistait en un placement d’implant effectué sur un site d’implant utilisant un modèle mandibulaire imprimé indépendamment et un guide fabriqué indépendamment. Pour chaque conception de guide, 20 poses d’implants ont été réalisées au site #36 et 20 au site #37. Ainsi, n = 20 désignait 20 assemblages indépendants de placement de guide par conception de guide par site d’implant, et non à des mesures répétées du même implant.
Pour la comparaison CAIS statique vs dynamique, 20 poses d’implants ont été incluses par modalité à chaque site d’implant. Chaque modèle n’a été utilisé que pour une seule condition de pose d’implant. Les mesures répétées du même implant ont été moyennées et n’ont pas été traitées comme des observations indépendantes.
La taille de l’échantillon était basée sur des études antérieures de précision in vitro du CAIS utilisant comme critères principaux les déviations angulaires et linéaires de placementde l’implant 13. Une différence attendue entre les groupes d’environ 0,35 mm en déviation apicale tridimensionnelle ou 1,0° en déviation angulaire a été utilisée. En supposant un écart-type de 0,35-0,50 mm pour la déviation linéaire et 0,8-1,0° pour l’écart angulaire, α = 0,05, et 80 % de puissance, au moins 16 poses d’implants par groupe étaient nécessaires. Vingt placements par groupe étaient utilisés pour permettre des scans inutilisables ou des guides inadaptés.
3. Aléatoire, contrôle de l’opérateur et aveuglement
Deux opérateurs ont réalisé toutes les procédures de pose d’implants. Les deux opérateurs avaient une formation préalable en pose d’implants guidés statiques et en navigation dynamique. Avant la collecte formelle des données, chaque opérateur effectuait cinq entraînements non étudiés pour le guidage statique et cinq pour la navigation dynamique.
L’ordre de test de GT I-GT IV, l’ordre du site d’implant et l’ordre de la procédure statique contre dynamique ont été randomisés à l’aide de séquences générées par ordinateur. L’affectation des opérateurs était équilibrée entre les conceptions de guides, les sites d’implant et les modalités CAIS, de sorte que chaque opérateur effectuait un nombre égal de placements dans chaque condition expérimentale. La séquence d’allocation a été générée avant la préparation du modèle et suivie lors de la pose de l’implant afin de réduire l’apprentissage lié à l’opérateur, la fatigue et les effets de préférence modalité.
Les fichiers STL postopératoires et les dossiers de planification étaient codés avant la mesure. Les évaluateurs ayant mesuré les écarts de l’implant ont été aveugles pour guider la conception, le site de l’implant, la modalité CAIS et l’identité de l’opérateur.
4. Acquisition de modèles numériques et fabrication de modèles en résine
Un scan intraoral mandibulaire complet a été réalisé à l’aide d’un scanner optique intraoral en chaise avec une vraiité nominale inférieure à 20 μm, puis l’échographie a été exportée sous forme de fichier STL. Les données CBCT ont été acquises à l’aide d’une unité CBCT dentaire avec les paramètres suivants : 90 kVp, 8 mA, champ de vision de 8 cm × 8 cm, taille de voxel de 0,20 mm, et temps d’exposition de 14 s. Les fichiers DICOM étaient exportés pour la planification des implants.
Le fichier STL mandibulaire a été importé dans un logiciel de modélisation tridimensionnelle. Les artefacts de scan ont été retirés, les zones en maille ouverte ont été réparées, et la région mandibulaire postérieure gauche a été standardisée comme une condition édentuleuse à extension distale impliquant les #36 et #37. Les dents adjacentes ont été conservées pour le support des guides.
Le modèle mandibulaire a été fabriqué à l’aide d’une imprimante tridimensionnelle stéréolithographique et d’une résine rigide pour modèles dentaires. Le modèle a été imprimé à une épaisseur de couche de 50 μm, avec le plan occlusal orienté d’environ 30° par rapport à la plateforme de construction. Après impression, le modèle a été lavé deux fois dans de l’alcool isopropylique à 95 % pendant 5 minutes chacun, séché à l’air pendant 20 minutes, puis post-durcissement pendant 30 minutes à 405 nm. Les structures de soutien n’ont été retirées que des surfaces non contactées.
Chaque modèle imprimé était scanné avec un scanner optique de laboratoire de bureau avec une précision nominale de 10 μm. Le fichier STL du modèle imprimé a été comparé au fichier de conception original à l’aide d’un logiciel d’inspection tridimensionnel. Le modèle a été accepté lorsque la déviation moyenne de surface était inférieure à 0,10 mm et que la déviation locale maximale aux surfaces de support des dents guides était inférieure à 0,20 mm. Le modèle mandibulaire imprimé est montré à la Figure 2A, et la région standardisée à extrémité libre utilisée pour le support du guide et la pose de l’implant est illustrée à la Figure 2B.
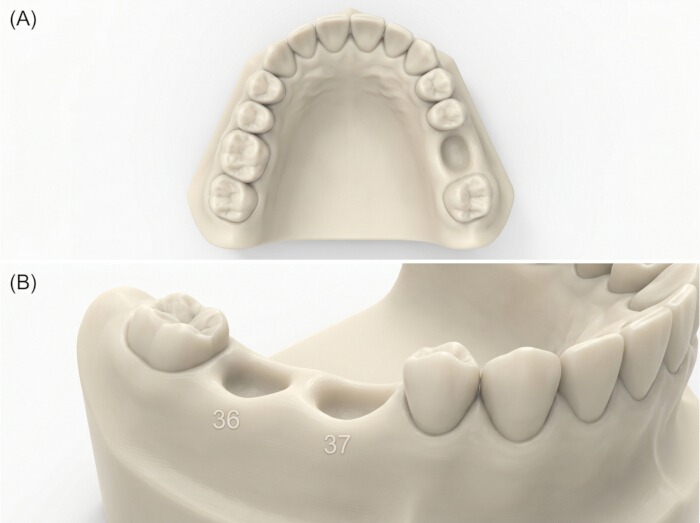
Figure 2 : Modèle de résine mandibulaire utilisé dans l’expérience in vitro. (A) Modèle tridimensionnel imprimé en résine mandibulaire avec des sites d’implant standardisés aux emplacements #36 et #37. (B) Vue rapprochée de la région mandibulaire gauche montrant la zone de l’implant édentuleux et les dents adjacentes utilisées pour le support du guide. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
5. Enregistrement STL-CBCT et planification des implants virtuels
Le fichier STL du modèle vérifié et le jeu de données DICOM CBCT ont été importés dans le logiciel de planification des implants. Le registre a été effectué en utilisant un alignement de meilleure adéquation basé sur la dent et la surface de la dent. Des repères dentaires stables ont été utilisés pour l’alignement initial, suivis d’un enregistrement de l’arche dentaire en surface. La région édentuleuse du lit implanté et les surfaces sujettes aux artefacts ont été exclues de l’enregistrement final.
L’enregistrement a été vérifié en vue axiale, coronale, sagittale et en coupe transversale. L’enregistrement n’était accepté que lorsque l’erreur d’alignement moyenne était de ≤0,25 mm. L’enregistrement était répété si ce seuil était dépassé. Ce seuil a été utilisé pour l’enregistrement STL-CBCT préopératoire car cette étape impliquait un alignement intermodal entre la géométrie de la balayage de surface et la géométrie dérivée de la CBCT. Une erreur d’enregistrement à ce stade pourrait être transférée à la planification de l’implant, à la conception des guides et à la mesure ultérieure des écarts.
Deux implants au niveau tissulaire étaient prévus aux sites #36 et #37. Les implants prévus avaient un diamètre de 4,1 mm et une longueur de 10 mm. Les mêmes positions d’implant prévues ont été utilisées pour tous les groupes de guides statiques et pour la comparaison de navigation dynamique. Le plan d’implant virtuel a été contrôlé pour l’espacement mésiodistal, la position buccolinguale, la profondeur de l’implant, le parallélisme et la distance par rapport au canal mandibulaire.
6. Conception de guides chirurgicaux statiques
Quatre conceptions de guides ont été créées à l’aide d’un logiciel de conception de guides dentaires. Les mêmes positions d’implant, système de manche, hauteur de manchon et trajectoire de forage ont été utilisées pour tous les groupes de guides. L’épaisseur du corps guide était fixée à 2,5 mm, l’espace de soulagement entre la surface de la dent et la dent à 0,05 mm, le diamètre intérieur de la manche à 5,0 mm, la hauteur de la manche à 5,0 mm, et la gaine décalée par rapport à la plateforme de l’implant à 9,0 mm. Tous les guides étaient conçus pour un forage séquentiel entièrement guidé.
Le soulagement de 0,05 mm dent à la surface a été utilisé pour standardiser l’adaptation de la dent guide rapprochée dans le modèle en résine rigide. Il n’était pas destiné à créer un mécanisme à ajustement rapide, à forcer le guide au-delà de la hauteur de contour, ni à produire un véritable verrouillage mécanique dans les sous-découpes. La présence complète a été vérifiée avant la pose de l’implant, et aucun guide n’a été forcé de s’asseoir.
GT I a été conçu comme un guide unilatéral à arc transversal soutenu par une dent, sans fixation par vis distale. Le GT II a été conçu comme un guide compact sans arc transversal, soutenu par deux dents adjacentes mésiales à la région à l’extrémité libre. GT III a été conçu comme un guide compact sans arc transversal, soutenu par trois dents adjacentes. GT IV utilisait la même configuration de support à trois dents que GT III et comprenait un canal de fixation micro-vis distal. La structure buccolinguale en coupe transversale de GT I est illustrée à la Figure 3A, et le concept de conception GT II-GT IV non à arc transversal correspondant est illustré à la Figure 3B.
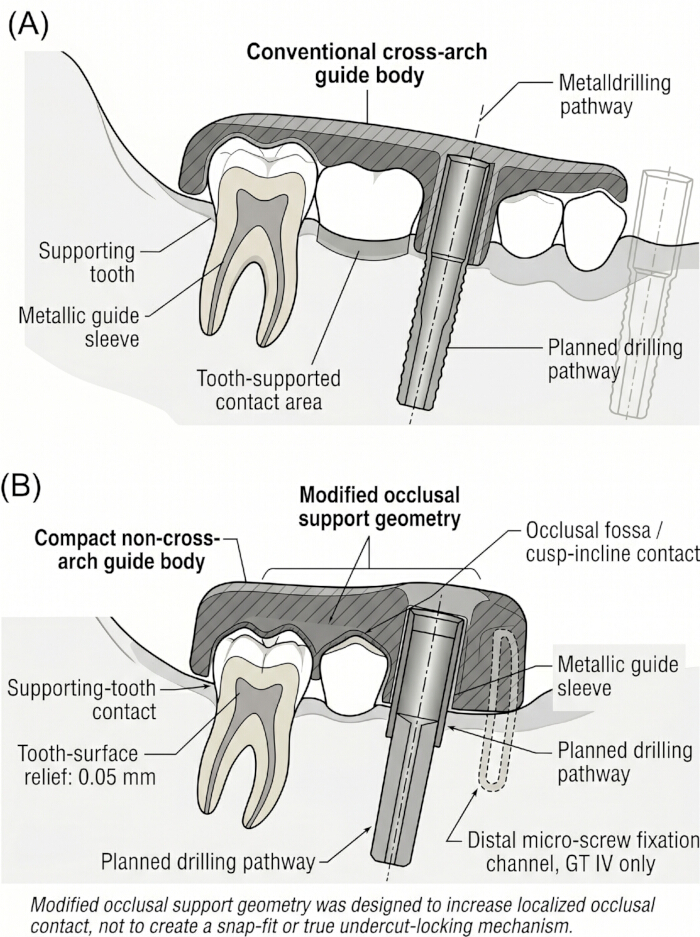
Figure 3 : Comparaison buccolinguale en coupe transversale des concepts de conception de guides statiques. (A) Conception conventionnelle unilatérale d’un guide à arc transversal supporté par une dent, sans fixation distale par vis. (B) Concept de conception guide compact sans arc transversal montrant une géométrie de support occlusale modifiée, un contact occlusale localisé et une inclinaison de la pointe, un contact dent-support, un soulagement dent-surface et la voie guide-manchon. La géométrie modifiée du support occlusal a été conçue pour améliorer le support de l’assise et la résistance au soulèvement ou à la rotation, et n’était pas destinée à être un mécanisme de verrouillage à l’enclenchement ou à un véritable sous-coupage. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Pour GT IV, le diamètre du canal de microvis a été fixé à 1,5 mm pour une vis de fixation de 1,5 mm × 8,0 mm. Le canal était positionné distal par rapport aux sites prévus de l’implant et incliné d’environ 20° par rapport au plan occlusal afin d’éviter toute interférence avec le chemin de l’ostéotomie et la manche guide de l’implant.
Les guides compacts non à arc transversal utilisaient une géométrie de support occlusaire modifiée conçue pour augmenter le contact localisé avec les fosses occlusales et les inclinaisons des cuspides des dents postérieures restantes. Cette géométrie était utilisée pour améliorer la résistance au levage et à la rotation sans étendre le guide sur toute l’arche. Il n’a pas été conçu ni interprété comme un véritable verrouillage sous coupe.
7. Fabrication des guides chirurgicaux et vérification des sièges
Tous les guides chirurgicaux ont été imprimés à l’aide d’une imprimante stéréolithographie et d’une résine de guide chirurgical biocompatible. Les guides étaient imprimés à une épaisseur de couche de 50 μm, lavés à 95 % d’alcool isopropylique pendant 5 minutes, séchés pendant 20 minutes, puis post-durcis pendant 30 minutes à 405 nm. Des manchons métalliques étaient insérés selon la spécification du système de manchons et vérifiés pour une assise complète.
Le corps guide conventionnel du GT I est montré à la figure 4A, et la manchon guide métallique utilisé pour standardiser le chemin de forage est illustrée à la figure 4B. Des structures guides compactes représentatives sont présentées pour GT II dans la Figure 5A, GT III dans la Figure 5B, et GT IV dans la Figure 5C.
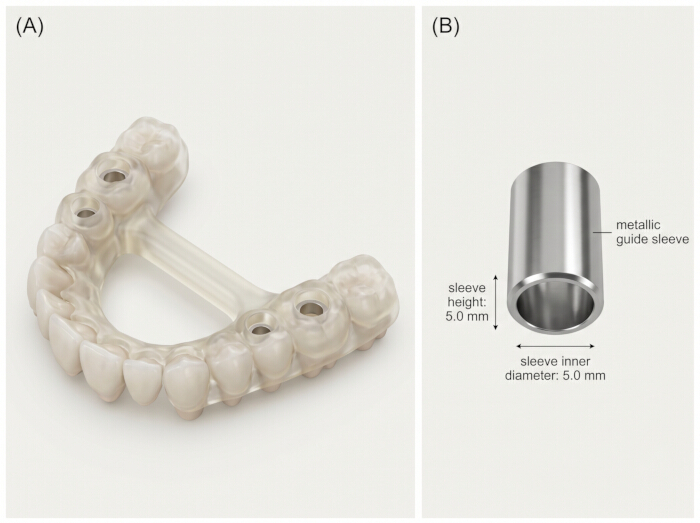
Figure 4 : Composants structurels du système d’implant guidé statiquement. (A) GT I : carrosserie guide unilatérale conventionnelle à arc transversal supporté par une dent. (B) Manchon guide métallique utilisé pour standardiser la voie de forage, le diamètre et la hauteur du manchon à travers les conceptions de guides. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
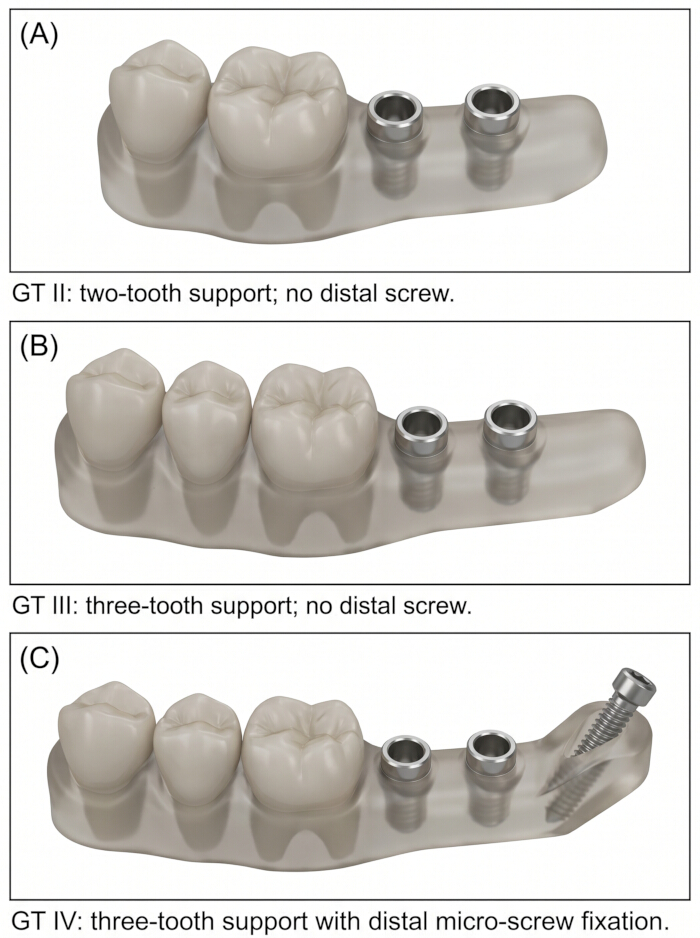
Figure 5 : Conceptions compactes de guides sans arc transversal. (A) guide GT II avec support occlusal à deux dents et sans fixation distale par vis. (B) Guide GT III avec support occlusal à trois dents et sans fixation distale par vis. (C) Guide GT IV avec support occlusal à trois dents et fixation distale par micro-vis. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Aucune finition incontrôlée de la surface intagliante n’a été réalisée. Seuls les supports d’impression extérieurs aux surfaces de contact dentaire et aux zones de contact des manchons ont été retirés. Les zones de contact dentaires, les zones de soutien occlusale modifiées et les canaux de manchon n’ont pas été ajustés manuellement.
Avant la pose de l’implant, chaque guide était placé sur le modèle correspondant. La présence complète des sièges était confirmée visuellement, par inspection tactile, et avec une couche de silicone de 50 μm à contrôle d’ajustement. Les guides montrant des oscillations, des assises incomplètes, des déformations de manchons, des fissures visibles ou des ajustements dépassant 0,20 mm ont été exclus et réimprimés.
8. Configuration et calibration de navigation dynamique
La pose dynamique de l’implant assistée par navigation a été réalisée à l’aide d’un système optique de navigation de suivi avec caméra de suivi, traceur de modèle, traceur de porte, outil d’étalonnage et logiciel de planification-navigation. Le même plan d’implant virtuel verrouillé utilisé pour les groupes de guides statiques a été importé dans le logiciel de navigation. La navigation dynamique a été incluse car le suivi en temps réel peut offrir un contrôle intraopératoire supplémentaire sur le point d’entrée, l’angulation et la profondeur, bien que sa précision puisse varier selon le site et la métrique.
Le modèle mandibulaire était fixé dans une tête fantôme dentaire, et un marqueur de suivi rigide était fixé à la base du modèle. Le modèle a été enregistré à l’aide de la traçabilité de la surface dentaire et de repères fiduciaux prédéfinis. L’enregistrement a été vérifié en touchant cinq repères anatomiques sur le modèle imprimé et en les comparant aux positions virtuelles correspondantes. L’enregistrement a été accepté lorsque l’erreur signalée par le système était de ≤0,50 mm. Ce seuil d’acceptation suivait le flux de travail du système de navigation et se distinguait du seuil plus strict d’enregistrement postopératoire utilisé pour la mesure des écarts. Sur les 40 emplacements de navigation dynamique, l’erreur d’enregistrement moyenne rapportée par le système était de 0,34 ± 0,07 mm, avec une plage de 0,21 à 0,48 mm. Aucune immatriculation ne dépassait le seuil d’acceptation prédéfini de 0,50 mm. Deux inscriptions approchaient la limite d’acceptation et étaient répétées avant la préparation à l’ostéotomie jusqu’à ce que l’erreur d’enregistrement signalée par le système revienne en dessous du seuil.
La pièce à main et l’axe de la perceuse étaient calibrés avant chaque séquence de perçage. L’étalonnage était répété si l’erreur de vérification de l’axe de forage dépassait 0,30 mm. Lors de la préparation à l’ostéotomie, l’affichage de navigation était surveillé pour le point d’entrée, l’angulation et la profondeur.
9. Procédure de pose de l’implant
Le modèle mandibulaire imprimé était fixé dans une tête fantôme dentaire avec une pince mécanique. La stabilité du modèle a été vérifiée avant le forage. La configuration de la tête fantôme est illustrée à la Figure 6. Aucune couche muqueuse artificielle n’a été utilisée ; Par conséquent, l’expérience a simulé un modèle mandibulaire en résine rigide plutôt qu’un tissu mou biologique.
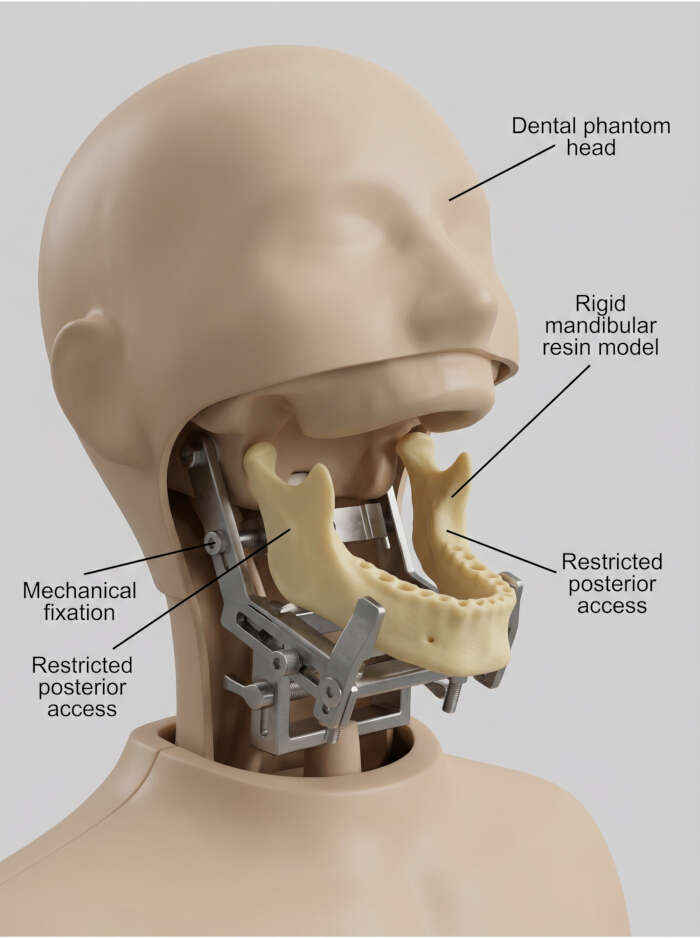
Figure 6 : Installation de la tête fantôme pour la pose de l’implant. Un modèle tridimensionnel imprimé en résine mandibulaire fixé dans une tête fantôme dentaire pour fournir une fixation standardisée du modèle et un accès postérieur restreint lors de la pose d’implant in vitro. Aucune couche de muqueuse artificielle n’a été utilisée. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Pour le CAIS statique, le guide assigné était assis et un ajustement complet vérifié avant le forage. Pour GT IV, la micro-vis distale était insérée par le canal de fixation et serrée à 8 N·cm à l’aide d’une clé dynamométrique calibrée. La fixation par vis n’a été réalisée que pour GT IV. La procédure de forage et de pose d’implants guidés par IV GT est illustrée à la Figure 7A–E.
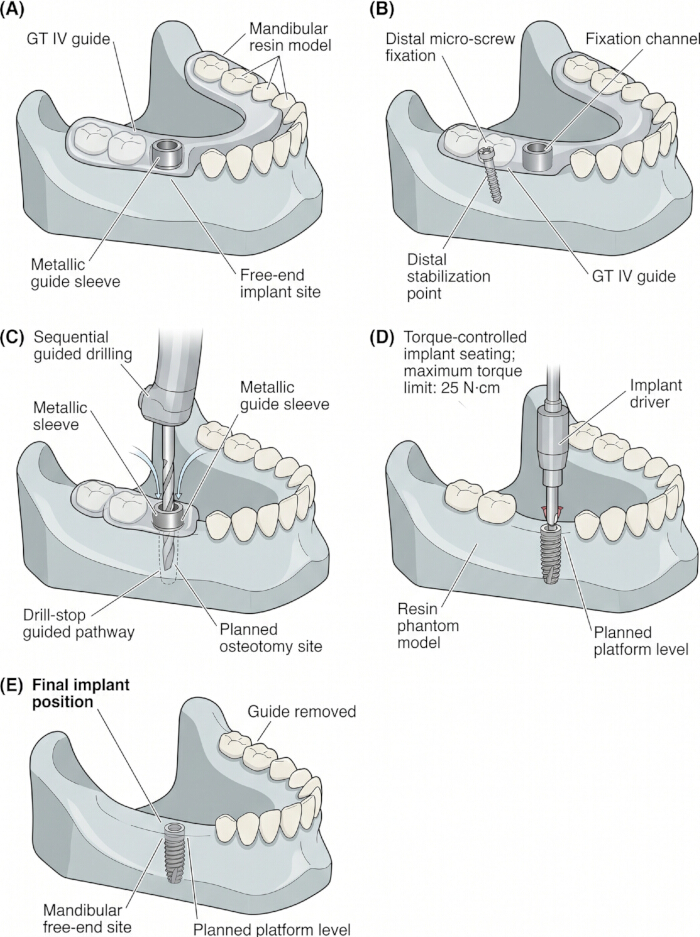
Figure 7 : Procédure de pose d’implant guidée par IV GT. (A) Emplacement du guide GT IV sur le modèle en résine mandibulaire. (B) Fixation distale par micro-vis via le canal de guidage. (C) Forage guidé séquentiel à travers la gaine métallique. (D) Sièges-seaux de l’implant contrôlés par le couple au site mandibulaire prévu, avec le conducteur réglé à une limite de couple maximale de 25 N·cm. (E) Position finale de l’implant après retrait du guide. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Un protocole de forage entièrement guidé a été utilisé. Le forage séquentiel était effectué avec un exercice pilote, un forage intermédiaire et un exercice final. Le forage a été réalisé à 800 tr/min sous irrigation saline externe continue. La profondeur était contrôlée à l’aide du manche guide et du système de forage-arrêt.
Après la préparation de l’ostéotomie, l’implant a été inséré à l’aide d’un conducteur calibré contrôlé par le couple, réglé à une limite maximale de couple de 25 N·cm. Cette valeur a été utilisée comme limite procédurale standardisée pour l’implant dans le modèle fantôme en résine, et non comme preuve de stabilité biologique primaire ou comme simulation directe du couple d’insertion clinique dans l’os humain. La dernière plateforme implantée a été placée pour correspondre au niveau prévu de la plateforme. Après la pose, le site de l’ostéotomie et la résine environnante ont été inspectés pour détecter des décapages de la douille, fissures de résine, perforations, déformations ou résistance anormale au forage.
Pour le CAIS dynamique, l’ostéotomie de l’implant a été préparée en navigation en temps réel sans guide statique. La même séquence de forage, la même vitesse de forage, la même condition d’irrigation, le système d’implant et le protocole d’assise à contrôle de couple ont été utilisés. Le point d’entrée, l’angulation et la profondeur étaient contrôlés à l’aide de l’affichage de navigation.
Comme les modèles étaient à base de résine et ne reproduisaient pas l’architecture corticale ou osseuse cancelleux, la viscoélasticité, le comportement des ligaments parodontals, le sang, la salive ou la déformation des tissus mous, la stabilité biologique primaire n’a pas été interprétée. Le couple d’insertion n’était enregistré qu’en tant qu’indicateur de cohérence procédurale.
10. Scan postopératoire et acquisition de la position de l’implant
Des corps de balayage compatibles avec le système d’implant ont été fixés après la pose de l’implant et vérifiés pour une assise complète. Chaque modèle était scanné à l’aide d’un scanner optique de laboratoire de bureau avec une précision nominale de 10 μm. Le scan postopératoire a été exporté sous forme de fichier STL.
Le fichier STL postopératoire a été importé dans un logiciel d’analyse de déviation. La bibliothèque de corps de balayage a été utilisée pour reconstituer la position réelle de l’implant. Le modèle postopératoire a été superposé au modèle planifié préopératoire selon un flux de travail en deux étapes : alignement initial basé sur des repères en utilisant des surfaces dentaires stables, suivi d’un alignement de meilleur ajustement avec l’arcade dentaire restante. Les sites d’implant, les corps de scan, les zones de contact avec la manche et les zones endommagées ont été exclus de l’enregistrement.
Les fichiers étaient acceptés lorsque l’erreur moyenne d’enregistrement postopératoire était de ≤0,10 mm. Les fichiers dépassant cette valeur étaient renumérisés. Si le second scan dépassait toujours le seuil, la pose de l’implant était exclue et documentée. Ce seuil plus strict a été utilisé lors de la mesure de la déviation postopératoire pour réduire l’erreur de mesure pouvant entrer dans le calcul final de l’implant planifié contre placé.
11. Mesure de la déviation tridimensionnelle
La déviation de l’implant a été mesurée à l’aide d’un logiciel d’inspection tridimensionnel. La position prévue de l’implant a été obtenue à partir du plan virtuel verrouillé, et la position réelle de l’implant a été reconstruite à partir du fichier corporel postopératoire. Les axes prévus et réels de l’implant ont été extraits et confirmés visuellement avant la mesure. Le flux de travail de mesure de la déviation est illustré à la Figure 8.
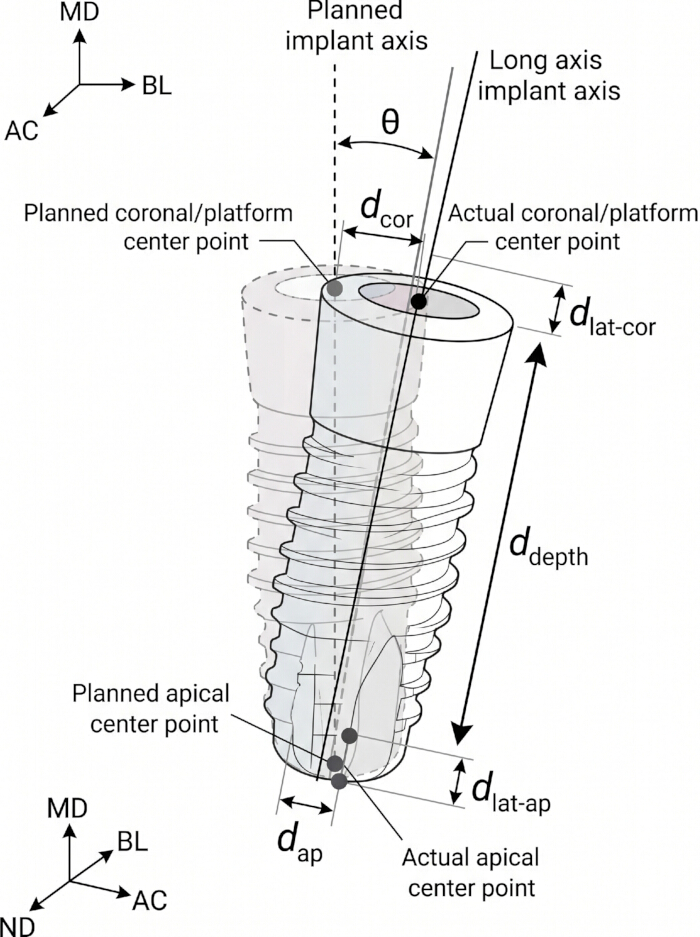
Figure 8 : Mesure de la déviation entre implants planifiés et implants posés. Illustration schématique de l’analyse de déviation entre implant planifié et placé. θ indique une déviation angulaire ; d_cor indique une déviation coronale tridimensionnelle ; d_ap indique une déviation apicale tridimensionnelle ; d_depth indique une déviation de profondeur (apico-coronale) ; d_lat-cor indique une déviation coronale latérale ; et d_lat-ap indique une déviation latérale apicale. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Les déviations angulaires, coronales tridimensionnelles, apicales tridimensionnelles, profondes, mésiodistales, buccolinguales et apicocoronales ont été mesurées. Ces résultats sont des indicateurs standards pour évaluer la précision entre implants planifiés et placés dans les études CAIS statiques etdynamiques 14.
La déviation angulaire était définie comme l’angle entre les axes d’implant prévus et placés. La déviation coronale tridimensionnelle a été définie comme la distance euclidienne entre les points centraux prévus et les véritables points centraux de la plateforme implantale. La déviation apicale tridimensionnelle était définie comme la distance euclidienne entre les points centraux de l’implant prévu et celui réel. La déviation de profondeur était définie comme un déplacement vertical le long de la direction de l’axe de l’implant. Les déviations mésiodistales et buccolinguales ont été calculées en décomposant les différences de position le long des axes de coordonnées correspondants.
Deux évaluateurs formés ont mesuré indépendamment tous les résultats. Chaque critère a été mesuré trois fois par implant, et la valeur moyenne a été utilisée pour l’analyse statistique. La fiabilité interobservateur a été évaluée à l’aide du coefficient de corrélation intraclasse. Si les différences de l’évaluateur dépassaient 0,20 mm pour la déviation linéaire ou 0,40° pour l’écart angulaire, un troisième évaluateur répétait la mesure, et la valeur finale était déterminée par consensus.
12. Évaluation de la stabilité des guides
La stabilité du guide a été évaluée à l’aide de tests de micromouvement, de cycles d’insertion-retrait et de fixation par vis. Des essais de stabilité ont été réalisés sur des ensembles de guides modèles distincts de ceux utilisés pour l’analyse de précision du placement primaire de l’implant, de sorte que l’insertion répétée du guide, la fixation et le retrait de la vis n’introduisent pas d’usure dans les ensembles utilisés pour la mesure des déviations.
Pour les tests de micromouvement, le guide était placé sur le modèle mandibulaire imprimé, et l’ensemble modèle-guide était fixé dans un dispositif de test mécanique. Un manomètre de déplacement numérique avec une résolution de 1 μm était positionné à l’extrémité distale du guide. Trois charges standardisées de faible magnitude ont été appliquées : une force de cisaillement horizontale de 5 N, une pression axiale verticale de 10 N, et une force d’interférence mésiodistale de 3 N. Ces magnitudes ont été sélectionnées après des tests pilotes pour détecter le micromouvement guidage sans produire de dommages visibles à la résine, de fracture de guidage ou de déformation permanente. Ils n’étaient pas destinés à reproduire la charge masticatrice intraopératoire complète, mais à fournir des conditions de stress comparables entre les plans de guides. Chaque charge était appliquée 10 fois par guide, et le déplacement moyen était enregistré en micromètres.
Pour la stabilité en usage répétitif, 30 cycles d’insertion-retrait ont été effectués pour chaque guide. Un cycle comprenait un enroulement complet du guide, une confirmation visuelle de l’ajustement, un verrouillage par vis pour GT IV et le retrait du guide. Après 30 cycles, le test de micromouvement a été répété. Les guides ont été inspectés pour détecter des fissures, un desserrement de manchons, un élargissement de la manche, des déformations, l’usure par contact dentaire et la perte de stabilité de l’assise.
Pour la stabilité à la fixation par vis, seul GT IV a été évalué car la fixation micro-vis distale n’a été intégrée que dans cette conception. La vis de fixation a été serrée à 8 N·cm avant le test. Le couple de retrait a été mesuré après des tests de micromouvement et après le cycle d’insertion-retrait. La différence entre le couple d’insertion et celui de retrait a été enregistrée. Les dommages visibles au filetage, les dommages à la résine autour du trou de la vis ou la fracture de guidage ont été enregistrés comme une défaillance mécanique.
13. Analyse statistique
Les données ont été analysées à l’aide de logiciels statistiques commerciaux et d’un environnement de calcul statistique open source. La normalité a été évaluée à l’aide du test de Shapiro-Wilk, et l’homogénéité de la variance a été évaluée à l’aide du test de Levene. Les variables continues étaient résumées en moyenne ± écart-type ou médiane et interquartile selon la distribution. Des tests à deux queues ont été utilisés, et la signification statistique a été fixée à P < 0,05.
Pour la comparaison statique-conception du guide GT I-GT IV, une ANOVA unidirectionnelle avec correction post-hoc de Bonferroni a été utilisée lorsque les hypothèses étaient satisfaites. L’ANOVA de Welch avec les tests post-hoc Games-Howell a été utilisé lorsque la variance était inégale. Des tests de Kruskal-Wallis avec la comparaison post-hoc de Dunn ont été utilisés pour des données anormalement distribuées. Les tailles d’effet ont été rapportées η2 pour les comparaisons basées sur ANOVA et ε2 pour les comparaisons non paramétriques.
Pour la comparaison CAIS statique vs dynamique, des tests t à échantillons indépendants ou des tests Mann-Whitney U ont été utilisés selon la distribution des données. Comme les groupes statiques et dynamiques étaient générés à partir d’ensembles de modèles séparés, ils étaient analysés comme des groupes indépendants. Pour les analyses combinées de sites, la moyenne et l’écart-type regroupés ont été recalculés à partir des ensembles de données finaux spécifiques au site, avec n = 20 par site et n = 40 par modalité. Les valeurs combinées n’ont pas été extraites d’une version antérieure du tableur et ont été vérifiées par rapport aux moyens spécifiques au site avant de faire le rapport.
Pour la comparaison du site #36 versus #37, des tests t appariés ou des tests de rang signé de Wilcoxon ont été utilisés selon la distribution. Les comparaisons de sites ont été rapportées séparément pour le CAIS statique et la navigation dynamique.
Pour les données de micromouvement et de retrait de l’insertion, les valeurs de déplacement avant et après le cycle ont été comparées à l’aide de tests t appariés ou de tests de rang signé Wilcoxon. Les différences entre GT I-GT IV ont été analysées à l’aide de tests ANOVA unidirectionnels ou Kruskal-Wallis. Comme la fixation par vis n’était présente que dans GT IV, le couple de retrait de vis a été analysé de manière descriptive et n’a pas été comparé sur les quatre conceptions de guides.
La fiabilité interobservateur a été évaluée à l’aide d’un coefficient de corrélation intraclasse à effets aléatoires bidirectionnels. Les valeurs ICC de 0,75 à 0,89 ont été interprétées comme une bonne fiabilité, et les valeurs ≥0,90 ont été interprétées comme une excellente fiabilité.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Cette étude in vitro a évalué la précision du placement de l’implant et la stabilité des guides dans un modèle standardisé de résine mandibulaire à extrémité libre. Les principaux résultats de précision étaient l’écart angulaire, l’écart tridimensionnel coronal, l’écart tridimensionnel apicale, l’écart de profondeur et l’écart latéral. Les analyses ont été réalisées aux sites d’implant #36 et #37. La comparaison statique de la conception des guides comprenait GT I, GT II, GT III...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
Cette étude in vitro a évalué les effets de l’optimisation statique de la conception des guides et de la navigation dynamique sur la précision du placement de l’implant et la stabilité du guide dans un modèle standardisé de résine mandibulaire à extrémité libre. La principale constatation était que la modification progressive de GT I à GT IV réduisait généralement les valeurs angulaires, coronales, de profondeur, latérales et de micromouvement. Cependant, l’amélioration n’a pas ...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs n’ont rien à divulguer.
Remerciements
Cette recherche n’a reçu aucune subvention spécifique de la part d’agences de financement des secteurs public, commercial ou à but non lucratif.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Crête de cliquet / dispositif de contrôle du couple | Utilisé pour la fixation des microvis GT IV à 8 N·cm et l'insertion d'implants à 25 N·cm. |
| Résine pour modèle dentaire | Formlabs | Modèle de résine V3 | Utilisée pour l'impression de modèles mandibulaires en résine rigide. |
| Tête fantôme dentaire | Nissin Dental Products | Simple Manikin III | Utilisée pour la fixation standardisée du modèle mandibulaire en résine et la simulation d'accès postérieur limité. |
| Scanner de laboratoire de bureau | 3Shape | E4 Lab Scanner | Utilisé pour la vérification des modèles imprimés et le scan STL postopératoire. |
| Jauge de déplacement numérique | Mitutoyo | Indicateur numérique Digimatic ABS, série 543, résolution de 0,001 mm | Utilisée pour la mesure des micromouvements de guidage. |
| Jauge de force numérique | Mark-10 | Jauge de force numérique, plage de 0–50 N | Utilisée pour vérifier les charges de 5 N, 10 N et 3 N lors des tests de stabilité. |
| Système de navigation dynamique | ClaroNav | Navident EVO | Utilisé pour la pose d'implants assistée par navigation dynamique. |
| Silicone de vérification d'ajustement | GC Corporation | Fit Checker Advanced Blue | Utilisé pour vérifier l'ajustement du guide chirurgical et détecter les zones de contact élevé. |
| Pilote d'implant guidée | Straumann | Pilote d'implant guidée de niveau tissulaire RN | Utilisé pour l'insertion d'implants jusqu'au niveau de plateforme prévu. |
| Manche de foret de chirurgie guidée | Straumann | Manchons de foret guidés, Ø2,2–4,2 mm | Utilisé avec le manchon de guidage de Ø5 mm pendant le forage guidé séquentiel. |
| Kit de forets de chirurgie guidée | Straumann | Instruments de chirurgie guidée Straumann / système VeloDrill | Utilisé pour le perçage pilote, intermédiaire et final. |
| Logiciel de planification d'implants et de conception de guide | Straumann / Dental Wings | coDiagnostiX | Utilisé pour l'enregistrement STL–CBCT, la planification virtuelle des implants et la conception de guide. |
| Alcool isopropylique | Sigma-Aldrich / Merck | 2-Propanol, ≥99,5% | Utilisé pour laver les modèles en résine imprimés et les guides ; préparé comme alcool isopropylique à 95% pour l'utilisation dans le protocole. |
| Pince de modélisation mécanique | Accessoire de laboratoire générique | Pince réglable en acier inoxydable | Utilisée pour la fixation rigide du modèle mandibulaire en résine. |
| Cadre d'essai mécanique | Mark-10 / Instron | Banc d'essai de force manuel | Utilisé pour le chargement standardisé pendant les tests de micromouvement. |
| Douille de guidage métallique | Straumann | Douille en T, Ø5 mm, H5 mm, REF 034.053 | Utilisée pour toutes les conceptions de guide statique afin de standardiser le chemin de forage. |
| Kit de calibration de navigation | ClaroNav | Kit de calibration Navident | Utilisé pour la calibration de la tête de pièce et de l'axe de foret. |
| Ensemble de suivi de navigation | ClaroNav | Suiveur de modèle Navident et suiveur de tête de pièce | Utilisé pour le suivi du modèle et de la tête de pièce pendant la navigation dynamique. |
| Environnement statistique open source | R Foundation | R version 4.3 ou ultérieure | Utilisé pour les vérifications statistiques supplémentaires et les calculs de taille d'effet. |
| Station de polymérisation de résine | Formlabs | Form Cure | Utilisée pour le post-polymérisation à 405 nm. |
| Station de lavage de résine | Formlabs | Form Wash | Utilisée pour le lavage à l'alcool isopropylique après l'impression. |
| Corps de balayage | Straumann | Corps de balayage RN compatible avec la plateforme de niveau tissulaire RN | Utilisé pour la reconstruction de la position des implants postopératoires. |
| Logiciel de tableur | Microsoft | Excel 365 | Utilisé pour l'organisation des données et la préparation des tableaux. |
| Logiciel statistique | IBM | IBM SPSS Statistics 29.0 | Utilisé pour les tests de normalité, l'ANOVA, les tests t, les tests non paramétriques et l'analyse ICC. |
| Résine pour guide chirurgical | Formlabs | Résine pour guide chirurgical | Utilisée pour l'impression des guides chirurgicaux GT I–GT IV. |
| Moteur chirurgical et pièce de main | NSK / W&H | Moteur chirurgical pour implants avec contre-angle 20:1 | Utilisé pour le forage guidé à 800 tr/min sous irrigation externe continue en solution saline. |
| Logiciel d'inspection tridimensionnelle | ZEISS | ZEISS INSPECT Optical 3D | Utilisé pour l'inspection des écarts de surface et l'analyse de l'implant prévu par rapport à celui placé. |
| Logiciel de modélisation tridimensionnelle | Materialise | 3-matic Medical 19.0 | Utilisé pour le nettoyage des STL, la réparation des maillages et la préparation du modèle mandibulaire. |
| Imprimante 3D | Formlabs | Form 3B+ | Utilisée pour l'impression par stéréolithographie des modèles mandibulaires en résine et des guides chirurgicaux. |
| Implant de niveau tissulaire | Straumann | Implant Standard Plus, Ø4,1 mm RN, SLActive, 10 mm, REF 033.562G | Utilisé aux sites #36 et #37 dans tous les groupes. |
| Micro-vis en titane | Dentium / Jeil Medical | Micro-vis orthodontique, 1,5 mm × 8,0 mm | Utilisée uniquement pour la fixation distale de GT IV. |
| Note du tableau : Des produits équivalents peuvent être utilisés s'ils fournissent la même fonction technique et précision de mesure. La précision du scanner, l'épaisseur de couche de l'imprimante, les dimensions des douilles, les dimensions des implants, le type de résine de guide, le seuil d'enregistrement de navigation, les réglages de couple et la résolution de la jauge de déplacement doivent rester cohérents avec le protocole. |