Ce protocole présente la Grid Learning Task (GLT), un paradigme comportemental conçu pour examiner comment différents types de chevauchement (c’est-à-dire objet versus emplacement) entre des épisodes d’apprentissage consécutifs facilitent ou interfèrent avec un nouvel apprentissage, indexé par les changements de performance d’apprentissage entre grilles.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de méthode
La tâche d’apprentissage en grille : Examiner les effets du type de chevauchement sur le nouvel apprentissage chez les participants adultes en bonne santé
Dans cet article
Résumé
Résumé
Dans la vie quotidienne, il faut souvent se souvenir de l’emplacement des objets, comme l’endroit où une voiture a été garée un jour donné. Une question clé est de savoir si une expérience antérieure similaire (par exemple, se garer sur le même parking la veille) facilite ou interfère avec la mémoire d’un nouvel événement. La Grid Learning Task (GLT) a été développée pour répondre à cette question. Dans cette tâche, les participants étudient un ensemble d’objets disposés sur une grille puis doivent les placer à leur emplacement correct sur une version vide de la grille. Deux conditions de chevauchement sont d’intérêt principal : la condition de recouvrement de la localisation et la condition de chevauchement de l’objet. Dans la condition de recouvrement de localisation, différents objets sont présentés dans la même configuration spatiale que la grille précédente. Dans la condition de recouvrement d’objets, les mêmes objets sont présentés dans une configuration spatiale différente. Le protocole actuel modifie la tâche originale pour adopter un design à l’intérieur des sujets dans lequel les participants expérimentent tous les types de chevauchement. En comparant les tentatives d’apprentissage entre les conditions de recouvrement de Localisation et d’Objet, le GLT offre un aperçu de la manière dont différentes formes de chevauchement avec les expériences antérieures influencent le nouvel apprentissage. Les résultats de cette tâche montrent généralement que les identités d’objets qui se chevauchent augmentent le nombre de tentatives nécessaires pour apprendre une grille ultérieure, reflétant ainsi les interférences de mémoire. En revanche, le chevauchement des emplacements d’objets réduit le nombre de tentatives nécessaires pour apprendre une grille ultérieure, reflétant ainsi la facilitation de la mémoire. Dans l’ensemble, le GLT fournit un cadre pour examiner comment les expériences antérieures influencent les nouveaux apprentissages en révélant à la fois des effets interférents et facilitateurs.
Introduction
Nos expériences quotidiennes contiennent souvent des informations qui se chevauchent. Les connaissances préalables peuvent parfois soutenir de nouveaux apprentissages en fournissant un échafaudage, mais elles peuvent aussi interférer avec l’apprentissage, créant de la confusion et entravent la performance 1,2,3,4. Par exemple, lors d’une visite dans un nouveau supermarché, les gens peuvent facilement localiser des chariots ou des caisses en s’appuyant sur les connaissances acquises lors des agencements précédents des supermarchés. Cependant, se souvenir de l’emplacement exact d’un article spécifique peut être plus difficile lorsque son emplacement diffère de celui d’un magasin familier. Cela illustre une question plus large : dans quelles conditions l’expérience antérieure facilite-t-elle un nouvel apprentissage, et quand cela interfère-t-il avec celui-ci ?
Les chercheurs étudient depuis longtemps comment les connaissances antérieures influencent l’apprentissage, mais des preuves de ses effets facilitateurs et interférents sont souvent apparues à partir de paradigmes expérimentauxdistincts 1,2,3,4. Par conséquent, développer un compte rendu cohérent de la manière dont les connaissances préalables influencent l’acquisition de nouvelles informations reste un défi. Les effets d’interférence sont généralement examinés à l’aide des tâches d’apprentissage par pairesde mots 1,2,5,6,7. Dans ces tâches, les participants apprennent d’abord un ensemble de paires de mots (par exemple, A-B), puis une seconde liste dans laquelle certaines paires partagent un élément avec la première liste (par exemple, A-C), ainsi que des paires de contrôle sans chevauchement (par exemple, D-E). Lorsque l’élément partagé (A) est utilisé comme indice de récupération, le rappel de la paire de deuxième liste (C) est souvent altéré, un phénomène connu sous le nom d’interférence proactive6. Cet effet est communément attribué à la concurrence entre l’association préalablement apprise (A-B) et l’association plus récente (A-C), réduisant la probabilité de récupérer les5 dernières.
En revanche, des effets de facilitation ont été observés dans les tâches d’apprentissage de localisationd’objets 3,8. Dans ces tâches, les participants apprennent la position de plusieurs objets sur une grille, et l’apprentissage est renforcé lorsqu’un nouvel ensemble d’objets est présenté dans une disposition spatiale déjà apprise plutôt que dans une nouvelle configuration. Cet effet bénéfique de la structure spatiale chevauchée a été démontré chez les humains et lesrongeurs 3,8, mettant en lumière comment les connaissances antérieures peuvent soutenir de nouveaux apprentissages. Il est important de noter que la connaissance spatiale préalable ne représente qu’une seule forme de connaissance schématique pouvant influencer le comportement9. Les schémas peuvent également inclure des connaissances sémantiques (par exemple, les supermarchés vendent de la nourriture mais peuvent aussi proposer des articles ménagers), ce qui facilite l’acquisition de nouvelles informations et guide le comportement pluslargement 9. Par exemple, si quelqu’un souhaite acheter une pomme, il peut s’appuyer sur un schéma existant indiquant qu’elle est plus susceptible d’être trouvée dans un supermarché que dans un magasin de bricolage.
La Grid Learning Task (GLT)10 a été développée pour fournir un cadre unifié pour examiner comment les connaissances antérieures influencent le nouvel apprentissage en intégrant à la fois facilitation et interférence au sein d’une seule tâche. Dans le GLT, les participants apprennent plusieurs grilles de localisation d’objets, répétant le processus d’apprentissage jusqu’à ce que tous les emplacements des objets soient mémorisés. De manière cruciale, le type de chevauchement entre les grilles consécutives est manipulé. Dans la condition de recouvrement de la localisation, différents objets sont présentés dans la même disposition spatiale. Dans la condition de chevauchement d’objets, les mêmes objets sont présentés à différents endroits. Des résultats antérieurs ont montré que l’apprentissage est facilité lorsque les agencements spatiaux se chevauchent, mais altéré lorsque les identités des objets sechevauchent 10. Cependant, les premières applications de la GLT ont comparé les conditions de chevauchement entre les participants10, soulevant la possibilité que ces effets opposés reflètent des différences individuelles plutôt que le type de chevauchement lui-même.
Le protocole actuel décrit une version modifiée du GLT au sein des sujets dans laquelle chaque participant fait l’expérience de toutes les conditions de chevauchement. Cette modification méthodologique réduit la variabilité entre les sujets et permet de mesurer la facilitation et l’interférence au sein d’un même individu. En conséquence, la conception teste plus directement si différentes formes de connaissances antérieures exercent des influences distinctes sur les nouveaux apprentissages. Collectivement, ces résultats suggèrent que le type de connaissances préalables peut déterminer si l’expérience préalable facilite ou freine l’apprentissage ultérieur.
L’objectif du GLT est de quantifier comment l’expérience antérieure influence les nouveaux apprentissages chez les participants humains en mesurant les tentatives d’apprentissage dans un paradigme d’apprentissage en grille interne à la discipline qui manipule systématiquement les types de chevauchement, évaluant ainsi les effets de facilitation et d’interférence sur la performance de l’apprentissage. En permettant la mesure à la fois de la facilitation et de l’interférence au sein d’un seul paradigme, le GLT offre un cadre unifié pour étudier comment l’expérience antérieure façonne les nouveaux apprentissages. Contrairement aux paradigmes existants qui examinent généralement la facilitation ou l’interférence isolément 1,2,3,5,6,7,8, la GLT manipule systématiquement le chevauchement tout en maintenant une structure de tâche cohérente. Cette approche permet de comparer directement comment différentes formes d’information préalable influencent l’apprentissage chez les individus. Une limitation potentielle est que les effets de facilitation et d’interférence peuvent varier selon l’ordre dans lequel les conditions de chevauchement sont présentées, conduisant à une sous-estimation ou à une surestimation. Néanmoins, la GLT reste un outil polyvalent pour étudier les mécanismes sous-jacents à la mémoire, à l’apprentissage, à la généralisation et à l’interférence, ainsi que les différences individuelles de sensibilité aux effets des connaissances préalables selon les contextes d’apprentissage.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Toutes les procédures impliquant des participants humains ont été approuvées par le Conseil d’Éthique Institutionnelle de l’Université de Californie, Riverside (Protocole #30014). Un consentement éclairé écrit a été obtenu de tous les participants avant la participation. Toutes les méthodes ont été réalisées conformément aux directives et réglementations institutionnelles pertinentes.
1. Consentement et instructions
- Fournir aux participants un formulaire de consentement expliquant les droits des participants et fournissant un aperçu général de l’étude. Obtenez le consentement éclairé écrit de tous les participants avant la participation.
- Après avoir signé le formulaire de consentement, expliquez verbalement que la tâche consiste à mémoriser l’emplacement des objets et à placer les objets sur les tuiles correctes pendant la phase de test sur quatre grilles différentes, avec une tâche mathématique de distraction présentée entre les grilles.
- Décrivez brièvement la structure globale des tâches, y compris les phases de grille d’entraînement et étudiées. Demandez aux participants de répéter les instructions de la tâche au chercheur et de fournir des clarifications si nécessaire.
2. Tâche d’apprentissage en grille
- Ouvrez le programme Grid Learning Task (Fichier Supplémentaire 1 et Figure Supplémentaire 1) en utilisantPsychoPy 11. Cliquez sur le bouton « Exécuter », pour vous assurer que le programme n’est pas en mode test pilote.
- Une invite demandant un numéro d’identification de participant apparaîtra. Le numéro d’identification du participant est utilisé pour préserver l’anonymat des participants. Demandez aux participants d’entrer leur numéro d’identification préattribué et de continuer en cliquant sur le bouton « OK ».
- Lance le programme. L’écran invite les participants à utiliser la barre d’espace pour avancer dans les instructions.
- Demandez aux participants d’ajuster la taille de l’écran en appuyant simultanément sur la touche Commande (Mac) ou Contrôle (Windows) et la touche « + » ou « - » jusqu’à ce que les quatre coins de la grille soient visibles à l’écran.
REMARQUE : Assurez-vous que les quatre coins de la grille sont visibles avant de commencer la tâche. Une mise à l’échelle incorrecte de l’écran peut affecter la présentation des stimuli et la performance des participants. - Phase d’entraînement
- Commencez la phase d’entraînement. La Figure 1 illustre le cycle « Étude – Fixation – Test – Retour d’information ». Pour la première phase d’entraînement, présentez une petite grille 3 × 3 contenant un objet.
- Affichez l’écran d’étude pendant 4 secondes. Présentez un intervalle de rétention de 3 s immédiatement après, durant lequel la grille disparaît, et une croix de fixation est affichée avant l’apparition de l’écran de test.
- Affichez une grille vide avec l’objet positionné sous la grille. Invitez les participants à glisser-déposer l’objet à son emplacement d’origine.
- Utilisez des images d’objets du quotidien en couleur avec des fonds blancs provenant de la Banque des Stimuli Standardisés (BOSS)12,13. Sur les quatre grilles étudiées, utilisez trois ensembles d’objets et trois ensembles de localisation pour créer neuf grilles uniques 8 × 8.
- Sélectionnez aléatoirement chaque ensemble d’objets parmi un ensemble fixe de 24 objets répartis dans 12 catégories (par exemple, activités et sports de plein air, papeterie, ustensiles de cuisine, décorations, instruments de musique, jeux, outils ménagers, meubles et vêtements) (Figure supplémentaire 2).
- Après avoir soumis leur réponse en appuyant sur la barre d’espace, affichez un écran de retour indiquant si le placement était correct. Permettre aux participants d’appuyer sur « y » pour répéter l’essai ou sur « n » pour poursuivre. Les participants peuvent répéter cette première phase d’entraînement jusqu’à 10 fois.
REMARQUE : Profitez de cette phase d’entraînement pour familiariser les participants avec le fait de glisser-déposer des objets sur la grille. - Commencez la deuxième phase d’entraînement. Présentez une grille taille réelle 8 × 8 contenant deux objets.
- Utilisez le même cycle et le même timing « Étude – Fixation – Test – Retour » que lors de la première phase de pratique, sauf que l’écran d’étude s’affiche pendant 8 secondes.
- Après avoir soumis leur réponse, un écran de retour d’information affiche indiquant si tous les emplacements des objets ont été placés correctement. Si au moins un objet est incorrect, informez les participants qu’un ou plusieurs placements étaient incorrects sans identifier des objets spécifiques.
- Si la réponse est incorrecte, demandez aux participants d’appuyer sur la barre d’espace pour réessayer. Si tous les placements sont corrects, incitez les participants à passer à l’étape suivante de la tâche.
- Invitez les participants à appuyer sur « y » pour répéter la phase d’entraînement ou sur « n » pour continuer. Les participants peuvent répéter cette deuxième grille d’entraînement jusqu’à 10 fois.
REMARQUE : Profitez de cette phase d’entraînement pour familiariser les participants avec la grille taille réelle 8 × 8. Les objets et emplacements utilisés pendant la pratique n’apparaissent pas pendant la phase de grille étudiée.
- Phase de grille étudiée
- Affichez l’écran d’instructions indiquant le début de la phase de grille étudiée. Faites commencer la phase de grille étudiée aux participants en appuyant sur la barre d’espace et en suivant les instructions à l’écran.
- Présentez les écrans en utilisant le même cycle « Étude – Fixation – Test – Retour » et le même timing que lors de la deuxième phase d’entraînement. Contrairement à la phase d’entraînement, les participants apprennent quatre grilles différentes, chacune contenant huit objets.
REMARQUE : Assurez-vous que les participants comprennent que chaque grille doit être apprise selon un critère avant d’avancer. Ne pas apprendre une grille peut affecter les performances sur les grilles suivantes. - Présentez un écran d’étude contenant huit objets différents disposés sur une grille 8 × 8. Affichez l’écran d’étude pendant 8 secondes, puis demandez aux participants de mémoriser l’emplacement des objets.
- Utilisez des objets du quotidien exposés sur un fond blanc.
- Disposez les objets selon l’un des ensembles prédéfinis de localisation d’objets.
- Créez trois ensembles de localisations en assignant pseudo-aléatoirement des emplacements d’objets de sorte que les objets ne soient pas placés le long des arêtes de la grille et n’occupent pas de cellules adjacentes. Les tuiles partageant les coins sont autorisées.
- Présentez un écran d’intervalle de rétention affichant une croix de fixation pendant 3 secondes.
- Présentez un écran de test invitant les participants à placer chaque objet à son emplacement mémorisé. Affichez une grille vide 8 × 8 avec des images d’objets disposées aléatoirement sous la grille.
- Demandez aux participants de glisser-déposer chaque objet sur la grille pour indiquer son emplacement mémorisé. Centrez automatiquement chaque objet dans la tuile de grille sélectionnée. Permettre aux participants de repositionner les objets un nombre illimité de fois avant de soumettre une réponse.
- Une fois les participants satisfaits de leur placement, demandez-leur d’appuyer sur la barre d’espace pour soumettre leur réponse. La phase d’examen est à rythme autonome et n’a pas de limite de temps.
- Affichez un écran de retour indiquant le nombre d’objets correctement placés. Ne pas identifier quels objets ont été placés correctement.
- Répétez le cycle « Étude – Fixation – Test – Retour » jusqu’à ce que les huit objets soient correctement placés ou jusqu’à ce que 10 cycles étude-test aient été complétés, selon ce qui arrive en premier. Le programme passe alors automatiquement à la tâche de distraction mathématique.
- Tâche de distraction mathématique
- Commencez la tâche de distraction mathématique. Demandez aux participants de lire les instructions à l’écran et de résoudre des exercices arithmétiques simples avant de passer à la grille suivante.
- Présentez des exercices arithmétiques simples impliquant l’addition ou la soustraction un par un à l’écran. Demandez aux participants d’indiquer si chaque équation est correcte ou incorrecte en appuyant sur « T » pour vrai ou « F » pour faux.
- Par exemple, lorsqu’on leur présente l’équation 2 + 4 = 6, demandez aux participants d’appuyer sur « T ». Lorsqu’on leur présente l’équation 2 + 5 = 10, demandez aux participants d’appuyer sur « F ».
- Affichez un écran de retour après chaque réponse.
- Indiquez si la réponse était correcte ou incorrecte. Si aucune réponse n’est donnée dans les 4 secondes, avancez automatiquement à l’écran de retour et affichez un message invitant les participants à répondre plus rapidement.
- Laissez l’écran de retour de retour visible pendant 2 secondes. Après 2 s, le programme passe automatiquement à l’essai suivant.
- Exigez que les participants répondent à 20 questions d’arithmétique avant de passer à la grille suivante. L’achèvement de la tâche de distraction prend généralement environ 1 minute.
REMARQUE : Utilisez cette tâche pour empêcher la répétition active de la grille précédente et pour maintenir l’engagement des participants. Bien que la précision globale ne soit pas fournie sous forme de retour lors de l’expérience, excluez les participants de l’analyse si la précision est inférieure à 75 %10.
- Manipulation du chevauchement
- Après avoir terminé la tâche de distraction mathématique, affichez des instructions à l’écran indiquant que la prochaine grille va commencer. Demandez aux participants d’appuyer sur la barre d’espace pour lancer le prochain essai. Répétez le cycle « Étude – Fixation – Test – Retour » pour la grille suivante. Sur toute la tâche, les participants apprennent quatre grilles différentes séparées par des tâches de distraction mathématique.
- Configurez les quatre grilles de sorte que deux grilles consécutives partagent les mêmes images d’objet mais à des emplacements différents, tandis qu’une autre paire de grilles consécutives partage la même disposition spatiale mais des images d’objet différentes (Figure 2).
- Construisez les quatre grilles étudiées à partir des ensembles d’objets et de localisations prédéfinis décrits aux étapes 2.5.3.1–2.5.3.2 et 2.6.3.3. Les grilles seront sélectionnées aléatoirement de sorte qu’une transition représente la condition de chevauchement Objet, une autre la condition de chevauchement Lieu, et une transition représente la condition Pas de chevauchement.
- Pour la condition de chevauchement d’objets, utilisez le même ensemble d’objets sur deux grilles consécutives tout en assignant des ensembles de positions différents. Pour la condition de recouvrement de localisation, utilisez le même ensemble de positions sur deux grilles consécutives tout en assignant différents ensembles d’objets. Pour la condition Pas de chevauchement, utilisez différents ensembles d’objets et différents ensembles de localisation sur des grilles consécutives.
- Attribuer et contrebalancer aléatoirement l’ordre de recouvrement des conditions entre les participants, ce qui donne six ordres de chevauchement possibles.
REMARQUE : Contrebalancer pleinement l’ordre de recoupement des conditions entre les participants afin de minimiser les effets de l’ordre et d’assurer des estimations valides de facilitation et d’interférence. - Présentez un ensemble différent de 20 questions arithmétiques à chaque phase de distraction, ce qui donne trois ensembles de questions uniques à travers l’expérience.
- Après avoir terminé la quatrième grille, affichez un écran de fin de tâche. Demandez aux participants d’appuyer sur la barre d’espace pour quitter le programme.
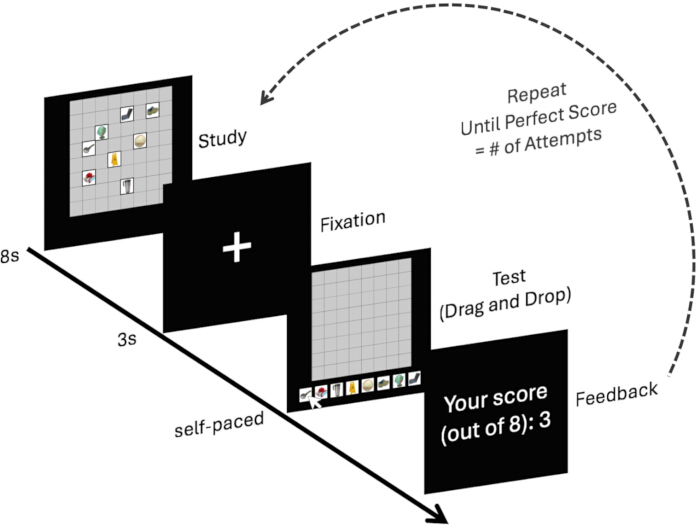
Figure 1 : Ordre et timing des écrans dans la tâche d’apprentissage en grille. Chaque essai d’apprentissage consiste en un cycle répété « Étude – Fixation – Test – Retour ». Pendant la phase d’étude, les participants observent huit objets disposés sur une grille 8 × 8 et mémorisent leur emplacement. La phase d’étude 8s est suivie d’un écran de fixation à 3s et d’une phase de test à rythme autonome, durant laquelle les participants glissent et déposent des objets sur une grille vide pour indiquer les emplacements mémorisés. Après avoir soumis leur réponse, un écran de retour d’information affiche le nombre d’objets correctement placés. Ce cycle se répète jusqu’à ce que tous les objets soient correctement placés ou jusqu’à ce qu’un maximum de 10 tentatives d’apprentissage ait été complété, selon ce qui arrive en premier. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
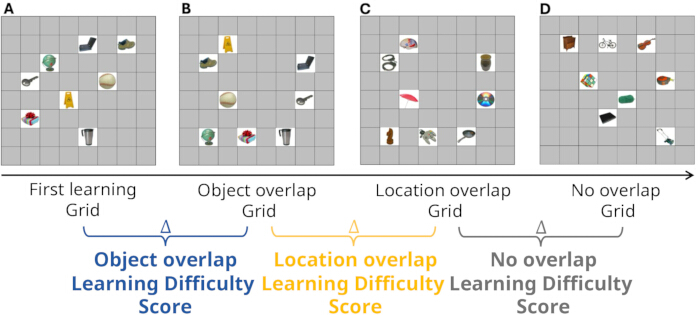
Figure 2 : Conditions de chevauchement dans la tâche d’apprentissage en grille. Les participants apprennent quatre grilles différentes. (A) La première grille sert de base pour calculer le score de difficulté d’apprentissage entre des grilles consécutives. À partir de la deuxième grille, les participants ressentent soit (B) la condition de chevauchement de l’objet, (C) la condition de recouvrement de localisation, soit (D) la condition de non-chevauchement entre des grilles consécutives. L’exemple montré illustre l’ordre de chevauchement Chevauchement d’objets → de recouvrement de localisation → Aucun chevauchement. L’ordre des conditions de chevauchement est contrebalancé entre les participants. Les images montrées sont des stimuli non modifiés provenant de l’ensemble12,13 de la Banque des Stimuli Standardisés (BOSS) et sont utilisées sous la licence Creative Commons Attribution (http://creativecommons.org/licenses/by-sa/3.0/). Veuillez cliquer ici pour voir une version agrandie de cette figurine.
3. Formulaires optionnels
- Administrez le formulaire de retour. Demandez aux participants ce qu’ils pensent que l’expérience a étudié et quelles stratégies ils ont utilisées pendant la tâche. Invitez à revenir davantage et à des suggestions d’amélioration.
- Administrez la forme démographique. Collectez des informations démographiques, y compris l’âge et l’origine ethnique. Informez les participants que toutes les informations seront rapportées sous forme agrégée afin de préserver l’anonymat.
- Fournissez aux participants une copie papier du formulaire de débriefing. Le formulaire de débriefing explique l’objectif de l’étude et la raison d’être de la tâche.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Les participants ont été exclus selon les critères suivants : (a) incapacité à apprendre une grille dans les 10 tentatives ou (b) précision inférieure à 75 % sur la tâche de distraction mathématique. Ces critères ont été adoptés à partir d’une étude précédente utilisant la Grid Learning Task (GLT)10. Parmi les 46 participants ayant réussi le GLT, 1 a été exclu selon le premier critère, et aucun n’a été exclu selon le second. Tous les tests statistiques ont été éva...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
La Grid Learning Task (GLT)10 propose un protocole comportemental flexible pour examiner comment le chevauchement entre les connaissances antérieures et les nouvelles informations influence l’apprentissage. Dans cette tâche, les participants étudient à plusieurs reprises les associations objet-localisation sur une grille jusqu’à ce que toutes les positions des objets soient apprises, et les effets d’apprentissage sont quantifiés à l’aide du Score de Difficulté d’A...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs ne déclarent aucun intérêt concurrent.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Bank of Standardized Stimuli (BOSS) set | Bank of Standardized Stimuli (BOSS) | N/A | (Stimuli) Ensemble standardisé d'images d'objets utilisé pour la présentation des stimuli. Voir Références 12–13. |
| Computer (desktop or laptop) | Any manufacturer | N/A | (Équipement) Ordinateur de bureau ou portable standard utilisé pour exécuter PsychoPy. Aucun matériel spécialisé requis. |
| Consent form | Author-generated | N/A | (Matériels pour participants) Document de consentement approuvé par l'IRB utilisé pour obtenir le consentement écrit éclairé avant la participation. |
| Debriefing form | Author-generated | N/A | (Matériels pour participants) Document de débriefing post-expérience expliquant le but et les procédures de l'étude. |
| Demographic form | Author-generated | N/A | (Matériels pour participants) Questionnaire utilisé pour recueillir des informations sur l'âge et la démographie. Les données ont été rapportées de manière agrégée pour préserver l'anonymat. |
| Feedback form | Author-generated | N/A | (Matériels pour participants) Questionnaire post-tâche évaluant les stratégies des participants et leur expérience subjective pendant la tâche. |
| Grid Learning Task program (PsychoPy script) | Author-generated | N/A | (Logiciel) Tâche personnalisée basée sur PsychoPy implémentant la tâche d'apprentissage de grille. La version utilisée dans cette étude correspond au fichier supplémentaire S1. Exécuté avec PsychoPy v2024.2.4. Disponible à https://www.psychopy.org. |
| Monitor / display | Any manufacturer | N/A | (Équipement) Moniteur d'ordinateur standard utilisé pour présenter les stimuli de grille 8 × 8. La taille de l'écran ajustée pour assurer la pleine visibilité de la grille. |
| Mouse / trackpad | Any manufacturer | N/A | (Équipement) Périphérique d'entrée standard utilisé pour le placement par glisser-déposer des objets dans la grille. |
| PsychoPy | Open Science Tools Ltd. | Version 2024.2.4 | (Logiciel) Logiciel de contrôle d'expérience open-source utilisé pour exécuter la tâche. Disponible à https://www.psychopy.org. |
Références
- Anderson MC, Neely JH. Interference and inhibition in memory retrieval. In: Bjork EL, Bjork RA, editors. Memory. 2nd ed. San Diego (CA): Academic Press; 1996. p. 237-313.
- Kliegl O, Bäuml KHT. Buildup and release from proactive interference-Cognitive and neural mechanisms. Neurosci Biobehav Rev. 2021;120:264-278.
- Tse D, et al. Schemas and memory consolidation. Science. 2007;316(5821):76-82.
- Bein O, et al. Predictions transform memories: How expected versus. unexpected events are integrated or separated in memory. Neurosci Biobehav Rev. 2023;153:105368.
- Postman L, Underwood BJ. Critical issues in interference theory. Mem Cognit. 1973;1(1):19-40.
- Underwood BJ. Interference and forgetting. Psychol Rev. 1957;64(1):4-60.
- McGeoch JA. The psychology of human learning. London: Longmans, Green and Co.; 1942.
- van Buuren M, et al. Initial investigation of the effects of an experimentally learned schema on spatial associative memory in humans. J Neurosci. 2014;34(50):16662-16670.
- Farzanfar D, Spiers HJ, Moscovitch M, Rosenbaum RS. From cognitive maps to spatial schemas. Nat Rev Neurosci. 2023;24(2):63-79.
- Chaloupka B, Zeithamova D. Differential effects of location and object overlap on new learning. Front Cognit. 2024;2:1325246.
- Peirce J, et al. PsychoPy2: Experiments in behavior made easy. Behav Res Methods. 2019;51(1):195-203.
- Brodeur MB, et al. The Bank of Standardized Stimuli (BOSS), a new set of 480 normative photos of objects to be used as visual stimuli in cognitive research. PLoS One. 2010;5(5):e10773.
- Brodeur MB, Guérard K, Bouras M. Bank of Standardized Stimuli (BOSS) phase II: 930 new normative photos. PLoS One. 2014;9(9):e106953.
- Chanales AJ, et al. Interference between overlapping memories is predicted by neural states during learning. Nat Commun. 2019;10:5363.
- Ritvo VJ, Turk-Browne NB, Norman KA. Nonmonotonic plasticity: How memory retrieval drives learning. Trends Cogn Sci. 2019;23(9):726-742.
- Zeithamova D, Bowman CR. Generalization and the hippocampus: More than one story? Neurobiol Learn Mem. 2020;175:107317.
- Gilboa A, Marlatte H. Neurobiology of schemas and schema-mediated memory. Trends Cogn Sci. 2017;21(8):618-631.
- Mitchell TM, Keller RM, Kedar-Cabelli ST. Explanation-based generalization: A unifying view. Mach Learn. 1986;1(1):47-80.
- Liao Z, Losonczy A. Learning, fast and slow: Single- and many-shot learning in the hippocampus. Annu Rev Neurosci. 2024;47(1):187-209.
- Tompary A, Zhou W, Davachi L. Schematic memories develop quickly, but are not expressed unless necessary. Sci Rep. 2020;10(1):16968.
- Umanath S, Marsh EJ. Understanding how prior knowledge influences memory in older adults. Perspect Psychol Sci. 2014;9(4):408-426.
- Yassa MA, Stark CE. Pattern separation in the hippocampus. Trends Neurosci. 2011;34(10):515-525.
- Hunsaker MR, Kesner RP. The operation of pattern separation and pattern completion processes associated with different attributes or domains of memory. Neurosci Biobehav Rev. 2013;37(1):36-58.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Réimpressions et autorisations
Cet article a été publié
Vidéo bientôt disponible