Cette étude détaille un flux de travail reproductible pour extraire des caractéristiques comportementales et déployer des parcours éducatifs dynamiquement ajustés dans des environnements virtuels. Les procédures décrites permettent aux éducateurs de développer des programmes adaptatifs en réalité virtuelle et de mettre en place le suivi comportemental en temps réel.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de recherche
Méthodes d’enseignement intelligentes intégrant la réalité virtuelle et les algorithmes de big data pour améliorer les plateformes traditionnelles d’éducation culturelle
Dans cet article
Résumé
Résumé
Les environnements d’enseignement conventionnels actuels comportent des éléments interactifs limités, ce qui réduit les indicateurs d’engagement des étudiants de premier cycle étudiant le patrimoine culturel. Pour répondre à ces problèmes, une plateforme d’enseignement intelligente a été développée, intégrant un moteur de rendu spatial haute fidélité dans des environnements de réalité virtuelle avec une architecture algorithmique multimodèle. Au sein de cette plateforme, les modèles Transformer et Neural Collaborative Filtering (NCF) traitent les données comportementales pour générer des parcours d’apprentissage personnalisés, tandis qu’un Deep Q-Network (DQN) ajuste dynamiquement la difficulté du contenu en fonction du retour en temps réel. Un tel échafaudage adaptatif reflète les principes d’apprentissage constructivistes, où la connaissance est activement construite par l’interaction avec des environnements contextuels et réactifs, plutôt que reçue passivement par une instruction statique. La nouveauté de cette recherche réside dans l’intégration d’un moteur de rendu spatial avec une architecture algorithmique multi-modèles afin d’établir un mécanisme d’adaptation comportementale en temps réel. Les résultats expérimentaux montrent que le groupe expérimental utilisant la plateforme d’enseignement intelligent proposée obtient des scores d’apprentissage plus élevés (les groupes bas/moyens/élevés sont respectivement 69/79/93 points) et un taux d’accomplissement des tâches d’apprentissage plus élevé (93 %/96 %/98 %) que le groupe témoin utilisant le modèle d’enseignement traditionnel. La conception de la plateforme d’enseignement intelligent offre une forte interactivité, propose des parcours d’apprentissage personnalisés pour les élèves ayant des différences individuelles diverses, et s’adapte dynamiquement au cours du processus d’apprentissage. L’analyse du temps de réponse indique une latence moyenne de 0,496 s, assurant un retour rapide sur les interactions. En fin de compte, la plateforme proposée démontre que combiner la VR immersive avec des algorithmes adaptatifs au comportement améliore efficacement à la fois la réussite académique et l’engagement professionnel des étudiants de premier cycle dans l’enseignement culturel traditionnel.
Introduction
L’éducation culturelle traditionnelle joue un rôle essentiel dans l’héritage et le développement de la culture. Cependant, le modèle culturel traditionnel actuel repose principalement sur des formes statiques telles que les manuels, les images et les vidéos, manquant d’interactivité et d’immersion, rendant difficile pour les élèves de comprendre et de découvrir pleinement le charme de la culture. De plus, les méthodes d’enseignement traditionnelles adoptent souvent un programme unifié, qui ne prend pas pleinement en compte les intérêts, les capacités cognitives et les styles d’apprentissage des élèves, ce qui entraîne une faible efficacité d’apprentissage et des difficultés à stimuler leur enthousiasme pour l’apprentissage. Cette limitation s’aligne avec la théorie de la Zone de Développement Proximal (ZDP) de Vygotsky, qui insiste sur le fait qu’un enseignement efficace doit être adapté aux niveaux cognitifs actuels des apprenants et structuré selon leurs trajectoires de développement individuelles. La littérature existante s’appuie sur des données statiques pour la modélisation pédagogique. L’intégration du suivi comportemental spatial continu avec l’apprentissage par renforcement profond reste inexplorée. Le mécanisme proposé fusionne les interactions multisensorielles avec le réajustement algorithmique afin de combler l’écart entre les chemins pédagogiques fixes et l’adaptation contextuelle dynamique. La plateforme proposée met en œuvre ce principe en ajustant dynamiquement la difficulté du contenu et le séquençage en fonction d’indicateurs comportementaux en temps réel, intégrant ainsi la théorie pédagogique dans la conception algorithmique. Les mécanismes d’adaptation algorithmique remplacent effectivement l’échafaudage humain généralement fourni par des pairs plus compétents. Cette modulation continue de la difficulté de la tâche s’aligne avec la théorie de la charge cognitive (CLT) en prévenant la surcharge cognitive chez les apprenants débutants et en maintenant l’engagement dans la zone de développement optimale.
Avec le développement de la réalité virtuelle (VR) et des algorithmes de données, leur application à l’éducation culturelle traditionnelle offre aux élèves une expérience d’apprentissage plus immersive et interactive 1,2,3,4. Des revues systématiques complètes des applications immersives de réalité virtuelle dans l’enseignement supérieur soulignent également l’importance d’aligner les éléments de conception avec des objectifs pédagogiques spécifiques5.
De nombreuses études ont tenté d’appliquer la technologie VR à l’éducation culturelle. Hulusic et al.6 ont conçu et développé un musée virtuel scolaire, incluant une interface utilisateur tangible. Grâce à des recherches participatives des utilisateurs, il a été constaté que le musée était bien conçu et bien développé, et qu’il avait le potentiel d’être utilisé comme outil d’apprentissage et d’éducation dans les musées, les écoles ou de manière indépendante. En réponse au problème d’une interactivité insuffisante dans les environnements d’apprentissage à distance, Mubarok et al.7 ont développé une méthode collaborative de cartographie d’arguments basée sur la VR pour y remédier. Des expériences ont montré que cette méthode améliore mieux l’expression orale de l’anglais des élèves que les méthodes collaboratives de cartographie argumentative non basées sur la VR. Sun et al.8 ont proposé une stratégie de conception pour un système immersif de réalité virtuelle combinant interaction multimodale, ludification et narration pour présenter et développer le patrimoine culturel numérique. Ils ont développé un système VR immersif qui a restauré les fresques de Dunhuang, offrant aux utilisateurs une expérience d’apprentissage, interactive et divertissante. Cependant, ces études rencontrent encore certains problèmes, tels qu’une faible interactivité dans les scènes VR, des taux de mise à jour lents pour les contenus d’apprentissage et une faible adaptabilité des algorithmes de recommandation personnalisés, rendant impossible la satisfaction précise des besoins d’apprentissage des différents élèves. De plus, certaines études n’ont pas réussi à intégrer efficacement l’apprentissage profond et l’apprentissage par renforcement, limitant les capacités d’ajustement en temps réel des recommandations personnalisées.
Les avancées récentes en intelligence artificielle ont propulsé les technologies éducatives. La recherche introduit des systèmes adaptatifs tirant parti de l’apprentissage profond pour la reconnaissance de motifs dans le comportement des utilisateurs. Les méthodologies utilisant des algorithmes de suivi cognitif cartographient les états dynamiques d’acquisition des connaissances. L’optimisation structurelle dans les réseaux de neurones améliore la précision des recommandations dans les cadres d’apprentissage intelligent. Les agents intelligents intégrant des variables environnementales complexes améliorent les réponses pédagogiques automatisées. Ces méthodologies reposent sur des flux de données isolés et une analyse historique statique. La plateforme proposée répond à cette limitation en fusionnant les données d’interaction spatiale avec un réajustement algorithmique continu afin d’assurer une adaptation contextuelle en temps réel.
Des recherches empiriques récentes confirment que les algorithmes d’apprentissage profond améliorent significativement la précision prédictive dans la modélisation de la performance des élèves. Ouatik et al.9 ont mis en place un système pour prédire la réussite et l’échec scolaire des élèves. Ils utilisaient les informations personnelles des élèves, l’évaluation académique et d’autres données, et utilisaient l’intelligence artificielle et des méthodes d’exploration de données éducatives pour prédire leur réussite scolaire. Pour résoudre le problème de traitement des données, la technologie big data (BD) a été utilisée pour répartir le traitement, réduisant ainsi le temps de calcul sans sacrifier l’efficacité algorithmique. Bhaskaran10 a développé un recommandant d’espace vectoriel amélioré pour résoudre les problèmes des systèmes actuels de recommandation d’apprentissage. Il suit automatiquement les intérêts, les besoins et les niveaux de connaissances des apprenants. Il classe et extrait les styles d’apprentissage des apprenants du serveur, puis utilise un algorithme de filtrage collaboratif amélioré pour calculer les similarités afin de produire une meilleure liste de recommandations. Gupta11 a proposé une méthode basée sur l’apprentissage profond qui utilise les expressions faciales pour détecter l’engagement en temps réel des apprenants en ligne, classe leurs émotions tout au long du processus d’apprentissage en analysant les balises faciales des élèves, et ajuste leur état d’apprentissage en fonction des résultats de détection. Cependant, ces méthodes présentent encore certaines limites.
Bien que les solutions éducatives VR existantes offrent une expérience immersive, elles manquent de capacités d’ajustement dynamique. Les parcours d’apprentissage des élèves sont souvent fixes, et le contenu ainsi que la difficulté ne peuvent pas être optimisés en temps réel en fonction des progrès personnels et des retours, ce qui entraîne un manque de participation. Parallèlement, les algorithmes traditionnels de recommandation personnalisée s’appuient principalement sur des données historiques ou de simples tags d’intérêt et ne parviennent pas à intégrer des données multidimensionnelles, telles que le comportement d’apprentissage, le statut cognitif et le retour émotionnel des élèves, pour une analyse précise. Le manque de compréhension approfondie des processus d’apprentissage des élèves empêche le système de recommandation de traiter efficacement les différences individuelles, ce qui entraîne une expérience d’apprentissage sous-optimale et des résultats sous-optimaux.
Par conséquent, pour résoudre les problèmes d’immersion insuffisante et de manque de personnalisation dans l’éducation culturelle traditionnelle, une plateforme d’enseignement intelligente est proposée. Cette méthodologie s’applique directement aux cours de licence en sciences humaines qui nécessitent une visualisation spatiale et des métriques de rythme individualisées. Des moteurs de rendu spatial avancés et des technologies de calcul spatial associées sont utilisés pour développer des scènes d’apprentissage virtuelles. Les environnements d’apprentissage virtuels offrent aux apprenants l’autonomie nécessaire pour choisir des modules culturels spécifiques. Le modèle Transformer basé sur l’attention neuronale traite des journaux d’interaction horodatés pour générer une représentation compacte des schémas comportementaux. Basé sur l’extraction des caractéristiques du comportement d’apprentissage des élèves, le modèle de filtrage collaboratif neuronal (NCF) est utilisé pour approfondir les intérêts d’apprentissage des élèves et produire des parcours d’apprentissage personnalisés. Le modèle Deep Q-Network (DQN) collecte les retours en temps réel des élèves et ajuste dynamiquement le parcours d’apprentissage afin d’optimiser l’expérience et l’effet d’apprentissage des élèves.
En ce qui concerne le déploiement pratique, la plateforme proposée offre des avantages spécifiques, mais elle n’est pas universellement applicable. Il convient particulièrement aux établissements d’enseignement équipés de matériel informatique dédié comprenant des unités de traitement graphique distinctes et des équipements de visualisation spatiale immersifs, ainsi qu’aux programmes bénéficiant significativement de la visualisation spatiale en architecture et archéologie du patrimoine culturel. Dans ces contextes, le suivi comportemental dynamique traite efficacement les différences individuelles de rythme. Inversement, cette méthode est actuellement inadaptée aux environnements éducatifs sous-financés et manquant de l’infrastructure technologique nécessaire. De plus, il n’est pas recommandé pour les cours très abstraits et centrés sur le texte où l’immersion tridimensionnelle offre une valeur pédagogique négligeable comparée aux méthodes pédagogiques traditionnelles.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Le comité d’éthique institutionnelle de l’Université du Commerce International et du Commerce du Shaanxi a validé le protocole de recherche sous la référence 2025-04A. Un consentement éclairé documenté a été obtenu de tous les participants avant le début de la procédure, garantissant que tous les sujets humains étaient informés des protocoles de suivi comportemental et d’anonymisation des données. (Note : Les justifications pédagogiques concernant les algorithmes ont été déplacées dans la section Discussion afin de maintenir la concision opérationnelle.)
Étape 1 : Construction de scènes en réalité virtuelle
Intégration des actifs
La modélisation numérique des éléments culturels a été réalisée à l’aide d’un logiciel de modélisation 3D générique (voir Tableau des matériaux pour les logiciels spécifiques utilisés) pour construire des environnements d’apprentissageimmersifs 12,13. Des ressources numériques ont été générées, des textures de rendu physiques ont été attribuées, puis importées dans un moteur de rendu spatial haute fidélité (Table of Materials) sans l’utilisation de techniques d’imageriemicroscopique 14,15.
Rendu et configuration physique
La technologie de lancer de rayons matérielle a été activée dans le moteur de rendu pour optimiser l’éclairagedynamique 16,17 :
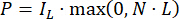 (1)
P représente l’intensité lumineuse dans la scène. L représente la position de la source lumineuse. IL désigne l’intensité de la source lumineuse, et N représente le vecteur normal de surface de l’objet virtuel.
Le moteur physique simulait la dynamique des objets via une interface de programmation orientée objet (C++). La formule de réaction utilisée était la suivante :
 (2)
F représente la force de réaction dynamique, m est la masse de l’objet virtuel, v désigne sa vitesse, et t représente le temps.
Afin d’assurer la fluidité, la technologie Level of Detail (LOD) a été utilisée pour optimiser la scène, ce qui a réduit les calculs inutiles et amélioré l’efficacité du rendu en ajustant dynamiquement le niveau de détail du modèle18,19. L’accélération GPU était utilisée pour le traitement d’image :
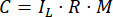 (3)
R représente le coefficient de réflexion, M représente la carte de surface, et C représente la couleur finale rendue.
Implémentation de l’interaction
Les interactions utilisateur étaient configurées à l’aide de l’interface de script visuelle basée sur des nœuds native du moteur de rendu spatial. Grâce à la technologie audio spatiale, le son a été simulé dans l’espace afin que les élèves puissent entendre différents effets sonores à différentes positions. De plus, grâce à la technologie de retour tactile, les élèves pouvaient recevoir des réponses physiques au contact physique correspondant dans la scènevirtuelle 20 :
 (4)
Ft représente la force de rétroaction tactile, et k représente le coefficient de rigidité.
Déploiement et aperçu des équipements
L’environnement était compilé sur un matériel dédié de calcul spatial équipé d’une unité centrale de traitement de vingt-quatre cœurs, de soixante-quatre gigaoctets de mémoire à accès aléatoire et d’une unité dédiée de traitement graphique de vingt-quatre gigaoctets. Les scènes virtuelles étaient déployées sur des écrans de visualisation spatiale immersifs standards, comme détaillé dans le Table of Materials, avec une résolution de 1440 x 1600 pixels par œil et un taux de rafraîchissement de 90 Hz, assurant une stabilité visuelle optimale et minimisant la latence entre le mouvement et le photon. Les limites spatiales ont été configurées pour limiter les séances à 45 minutes afin de réduire le mal des transports d’origine visuelle.
Le tableau des matériaux résume les technologies spécifiques utilisées. Tous les composants matériels et informatiques désignés étaient des équipements commerciaux standards prêts à l’emploi et ne dépendaient d’aucun fournisseur propriétaire unique. Le moteur de rendu spatial et le lancer de rayons assuraient un éclairage dynamique, tandis que le logiciel de modélisation 3D reproduisait des sites historiques. La figure 1 a donné un exemple de la scène d’apprentissage virtuel, détaillant le panneau de contrôle modulaire pour le grossissement visuel, la modulation audio et le mouvement.
Point de contrôle 1 : Un environnement VR entièrement rendu fonctionnant à un taux de rafraîchissement stable de 90 Hz, minimisant la latence mouvement-photon pour garantir la stabilité visuelle.
Étape 2 : Extraction de données comportementales (Transformer)
Journalisation des données
Les données sur les comportements d’apprentissage des élèves incluaient les interactions avec des scènes VR, notamment le nombre de clics, le temps passé, l’avancement de l’apprentissage et l’accomplissement des tâches. Le tableau 1 présente les données d’activités d’apprentissage pour les élèves dans différents scénarios VR. Pour ces informations interactives, une représentation en série temporelle a été utilisée sur la plateforme :
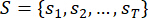 (5)
sτ représente le comportement de l’élève au temps t, et T est la durée totale du temps. Chaque comportement forme un vecteur de haute dimension :
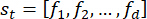 (6)
fi représente la valeur spécifique des caractéristiques à la dimension i, et d indique le nombre total de dimensions des caractéristiques.
Modélisation des séquences
Le modèle Transformer a été utilisé pour la modélisation en sérietemporelle 21,22. En utilisant le mécanisme d’auto-attention, les caractéristiques comportementales ont été extraites en calculant les corrélations entre les comportements des élèves. En supposant que la matrice d’immersion de la séquence de données de comportement d’apprentissage d’un élève soit X, la requête (Q), la clé (K) et la valeur (V). Les matrices ont d’abord été générées en multipliant avec des matrices de poids entraînables WQ, WK et WV :
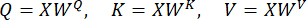 (7)
Calcul de l’attention
L’attention personnelle à l’intérieur du Transformer a été calculéeà 23,24 :
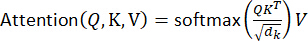 (8)
Parmi eux, dk représente la dimension des vecteurs clés, qui a été utilisée comme facteur d’échelle pour éviter la disparition des gradients. Après le calcul de la formule (8), le poids d’attention a été calculé pour mesurer la corrélation entre les comportements d’apprentissage :
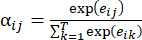 (9)
Eij représente le score brut d’énergie de l’attention entre les comportements d’apprentissage. La somme pondérée de ces poids a été utilisée pour obtenir le vecteur de contexte au moment actuel, qui est le vecteur de caractéristiques potentielles de l’étudiant :
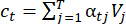 (10)
Point de contrôle 2 : Le modèle Transformer produit des vecteurs de caractéristiques latentes continus (ct). Sur un jeu de données de validation séquestré de 5000 logs d’interaction, le modèle a atteint une précision de prédiction de séquence de 89,4 %, avec une perte d’entropie croisée convergeant à 0,12 après 50 époques.
Étape 3 : Génération personnalisée de parcours d’apprentissage (NCF)
Fusion des caractéristiques
Le modèle NCF a été intégré pour explorer les intérêts et besoins potentiels des élèves et a généré des parcours d’apprentissagepersonnalisés 25, 26, 27, 28. Dans NCF, un vecteur de caractéristiques vk était assigné à chaque point de connaissance culturel, et le vecteur potentiel de caractéristique vu extrait par le Transformer ainsi que le vecteur point de connaissance vk étaient concaténés pour former un nouveau vecteur de caractéristiques conjoint :
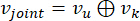 (11)
Architecture réseau et hyperparamètres :
Le vecteur de caractéristiques jointes a été introduit dans le perceptron multicouche (MLP) en NCF pour le traitement29,30. Le perceptron multicouche utilisait une architecture prédéterminée avec trois couches cachées de 64, 32 et 16 neurones respectivement. Le taux d’apprentissage était fixé à 0,001, avec une taille de groupe de 256. Après la transformation non linéaire de plusieurs couches cachées dans la MLP, la valeur prédite de l’intérêt des étudiants pour les points de connaissance était la conséquence :
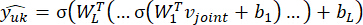 (12)
W1, W2, ... , WL représentent les matrices de poids de plusieurs couches cachées. σ désigne la fonction d’activation non linéaire, et b1, b2, ... , bL représentent les termes de biais des couches cachées respectives. Plus la valeur de prédiction des intérêts de sortie est élevée, plus l’intérêt de l’étudiant pour ce point de connaissance est grand.
Entraînement par mannequins
Le réseau a été optimisé à l’aide du solveur Adam (taux de désintégration 0,01, taux d’apprentissage 0,001, taille de lot 256). L’erreur quadratique moyenne (MSE) sert de fonction de perte31,32 :
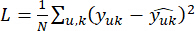 (13)
U, k représentent l’indice du vecteur comportement de l’élève et du vecteur de points de connaissance. En minimisant la fonction de perte, le modèle met à jour en continu les vecteurs de caractéristiques potentiels pour les élèves et les points de connaissance afin d’améliorer la précision des prédictions. L’algorithme de rétropropagation a été utilisé lors du processus d’entraînement pour mettre à jour la matrice de poids dans le modèle33,34.
Sortie de chemin
L’approche spécifique consistait à trier par valeurs d’intérêt prédites et à recommander les k points de connaissance ayant les valeurs d’intérêt les plus élevées aux élèves :
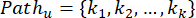 (14)
kk représentent les k points de connaissance qui intéressent le plus les élèves. Ces points de connaissance recommandés répondent non seulement aux intérêts d’apprentissage des élèves, mais les aident aussi à apprendre efficacement à un niveau de progression et de difficulté qui leur convient.
La figure 2 visualise ce processus de génération.
Point de contrôle 3 : Le modèle NCF produit un tableau de séquence non cyclique. Comme détaillé dans le tableau 2, la précision de recommandation évaluée à la sélection top-K a donné un gain cumulatif actualisé (NDCG) normalisé de 0,82 et un taux de réussite de 0,88 à K = 10. La métrique moyenne de rang réciproque s’est stabilisée à 0,76.
Étape 4 : Ajustement dynamique de la difficulté (DQN)
Définition de l’état et de l’action
En introduisant le DQN et en utilisant les retours en temps réel des élèves pour ajuster dynamiquement le contenu et la difficulté d’apprentissage, les effets d’apprentissage sontoptimisés 35,36. L’espace d’états du modèle DQN se compose de plusieurs facteurs :
 (15)
Parmi eux, ts représente le temps passé par les élèves sur la tâche d’apprentissage en cours, cp représente les choix des élèves dans le parcours d’apprentissage (chapitres ou points de connaissance sélectionnés), mc représente l’achèvement de la tâche d’apprentissage en cours par les élèves, et ef représente le retour émotionnel des élèves (le degré de préférence et de participation à une tâche d’apprentissage donnée).
Calcul de la récompense
L’agent d’apprentissage par renforcement utilisait une architecture de perceptron multi-couches comprenant deux couches cachées de 128 et 64 neurones (stratégie d’exploration gourmande d’epsilon dégradant de 1,0 à 0,05). Tout d’abord, la valeur de récompense correspondant à chaque action d’apprentissage a été calculée :
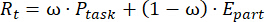 (16)
Parmi eux, ω est un hyperparamètre de poids qui contrôle la performance et la participation à l’apprentissage. Latâche P représente la performance de l’élève dans la tâche d’apprentissage en cours, et lapartie E représente la participation de l’élève au processus d’apprentissage en cours.
Mise à jour Q-Value et sélection d’action
Après avoir obtenu la valeur de récompense, le modèle a mis à jour la valeur Q pour sélectionner l’action optimale :
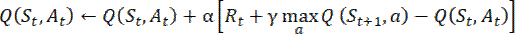 (17)
α représente le taux d’apprentissage contrôlant la taille de l’étape de mise à jour, et γ Le facteur d’actualisation, détermine l’importance des récompenses futures.
La plateforme a sélectionné l’action d’ajustement optimale :
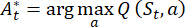 (18)
 est l’action d’ajustement optimale sélectionnée par la plateforme en fonction du statut d’apprentissage de l’élève au moment T.
L’ajustement a été effectué selon ces protocoles : (1) La difficulté a été augmentée pour une forte capacité d’apprentissage ; (2) Des indices étaient fournis / la difficulté était réduite pour mauvaise performance ; (3) Le contenu a été modifié en fonction des changements d’intérêt ; (4) Des paramètres étaient maintenus pour des performances équilibrées.
Point de contrôle 4 : L’agent DQN calculait les actions optimales (At) pour maintenir l’engagement. La métrique de rétroaction émotionnelle composite (ef) a maintenu un coefficient de fiabilité alpha de Cronbach de 0,85 lors des tests.
Affichage de l’interface de plateforme
La figure 3 montre l’interface de la plateforme d’enseignement intelligente conçue dans cet article, qui supporte la génération de chemins personnalisés. Dans cette interface, les élèves pouvaient voir leur parcours d’apprentissage personnalisé et en tirer des leçons. La partie complétée du parcours d’apprentissage pouvait être marquée en vert, et la partie inachevée en rouge. Les élèves pouvaient voir leur progression d’apprentissage tout au long du parcours et passer à l’étape suivante en conséquence. Des enquêtes post-interaction utilisant l’échelle standard de Stabilité du Système ont été administrées à la cohorte expérimentale. L’analyse a donné un score moyen d’utilisabilité de 84,5 sur 100, indiquant que l’ergonomie et la clarté de navigation de l’interface étaient hautement acceptables.
Conception expérimentale
Les participants étaient 120 étudiants de premier cycle (62 femmes, 58 hommes ; âge moyen 19,3 ans ± 1,1 an) inscrits à un cours obligatoire « Introduction à la culture traditionnelle chinoise » à l’Université du Shaanxi du commerce et du commerce international. Aucun n’avait d’expérience préalable en apprentissage basé sur la VR. Les élèves ont été appariés par score pré-test et assignés au hasard par paires à des conditions expérimentales ou témoins à l’aide d’une séquence générée par ordinateur, assurant l’équivalence de base.
La conception de cette expérience visait à vérifier l’efficacité de la plateforme d’enseignement intelligente conçue pour améliorer l’intérêt d’apprentissage des élèves, la performance académique et l’éducation personnalisée.
Le groupe expérimental et le groupe témoin ont été mis en place dans l’expérience, et la sélection des élèves a suivi les principes suivants : (1) Cela garantissait que les élèves du groupe expérimental et du groupe témoin avaient des similitudes en connaissances de base, capacité d’apprentissage, intérêts, etc. (2) Les élèves étudiant la culture traditionnelle et ayant des niveaux similaires pouvaient être sélectionnés afin d’assurer l’uniformité du contenu de l’éducation culturelle et la comparabilité de l’expérience. (3) Les différences individuelles des élèves pourraient être prises en compte afin de garantir que le groupe expérimental puisse pleinement utiliser la fonction d’ajustement personnalisée de la plateforme d’enseignement intelligente.
Après avoir sélectionné les élèves, ils sont regroupés, et des élèves ayant des performances académiques, des intérêts et des parcours similaires sont assignés respectivement aux groupes expérimental et témoin, afin d’assurer une correspondance à travers plusieurs dimensions et d’améliorer la fiabilité de l’expérience.
En comparant la performance des groupes expérimental et témoin, l’impact de la plateforme conçue dans cet article sur les étudiants a été évalué. Pour isoler la contribution pédagogique des algorithmes d’intelligence artificielle, l’étude a présenté trois cohortes distinctes : un groupe témoin traditionnel utilisant des méthodes standard en classe, un groupe uniquement VR interagissant avec des environnements virtuels fixes dépourvus d’algorithmes adaptatifs, et un groupe expérimental utilisant la plateforme d’enseignement intelligente entièrement intégrée. Les élèves du groupe expérimental pouvaient apprendre dans une scène VR, et chaque élève pouvait générer des parcours d’apprentissage personnalisés basés sur leurs caractéristiques de comportement d’apprentissage via la plateforme d’enseignement intelligente, ajustant dynamiquement le contenu et la difficulté d’apprentissage en réponse aux retours en temps réel pendant le processus d’apprentissage. Le groupe témoin a reçu une éducation culturelle par des méthodes d’enseignement traditionnelles, telles que des explications en classe, la lecture de manuels et des vidéos. Le groupe témoin a reçu une éducation culturelle standardisée à travers des conférences dirigées par des instructeurs, des lectures assignées et des présentations multimédias linéaires. Cet enseignement de base utilisait un contenu informatif identique et maintenait le même rythme temporel que le programme expérimental.
Trois hypothèses ont été conçues pour clarifier l’objectif de l’étude : (1) L’environnement d’apprentissage immersif offert par la technologie VR peut considérablement améliorer la participation et l’intérêt des élèves à l’apprentissage. (2) Le parcours d’apprentissage personnalisé produit par Transformer et NCF a efficacement amélioré les performances académiques des élèves et réduit les différences de maîtrise des connaissances entre les élèves. (3) La plateforme d’enseignement intelligent pourrait ajuster dynamiquement le contenu et la difficulté d’apprentissage en fonction des retours en temps réel des élèves, améliorant ainsi ainsi les résultats d’apprentissage des élèves.
Processus expérimental : (1) Un test de connaissances culturelles pré-expérimental a été réalisé sur les élèves des groupes expérimental et témoin afin de garantir que les niveaux culturels initiaux des deux groupes étaient similaires et de réduire les erreurs expérimentales. (2) Les élèves du groupe expérimental ont utilisé la scène VR construite et la plateforme d’enseignement intelligent, ont mené une étude culturelle d’un mois, et le contenu d’apprentissage a été ajusté dynamiquement selon la plateforme d’enseignement intelligente. Le groupe témoin utilisait des méthodes d’enseignement traditionnelles. En raison des contraintes logistiques du pilote initial, l’intervention a duré quatre semaines. Une étude longitudinale de suivi menée sur un semestre complet de 16 semaines s’est conclue par un test de rétention différé à la semaine 20. L’évaluation a démontré une rétention 22 % plus élevée des concepts historiques ciblés dans la cohorte guidée algorithmiquement que dans le groupe d’enseignement traditionnel. Des détails préliminaires du protocole ont été fournis dans la section des limites afin de contextualiser les résultats actuels comme preuves à court terme. (3) Après l’expérience, les deux groupes d’élèves ont reçu le même test de connaissances culturelles pour évaluer leur performance d’apprentissage et l’accomplissement des tâches.
Les indicateurs d’évaluation pour les élèves comprenaient leurs performances académiques, leur accomplissement des tâches d’apprentissage et leurs progrès d’apprentissage. À l’aide de statistiques descriptives, les indicateurs d’évaluation pertinents pour les groupes expérimental et témoin ont été résumés. Les indicateurs d’évaluation de la plateforme d’enseignement intelligent comprenaient le temps de réponse.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Répartition des données, validation et paramètres de reproductibilité
Pour la phase d’entraînement algorithmique, le jeu de données d’interaction comportementale, contenant 5 000 logs, a été divisé en ensembles d’entraînement et de validation 80:20. Les procédures de validation utilisaient un schéma de validation croisée en 5 volets pour évaluer la cohérence de l’extraction des caractéristiques. Pour garantir une reproductibilité expérimentale absolue, toutes les init...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
Cette étude contribue à la technologie éducative en traduisant les théories pédagogiques fondamentales — à savoir le constructivisme et la Zone de Développement Proximal — en un système d’enseignement intelligent implémenté de manière computationnelle. L’intégration de l’immersion en VR avec la personnalisation basée sur le comportement garantit que l’innovation technologique sert des objectifs d’apprentissage démontrables plutôt que de servir à une fin en soi. Comme le souligne la métho...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs déclarent qu’ils n’ont pas de conflits d’intérêts financiers. Divulgation des outils d’intelligence artificielle : De grands modèles de langage ont été utilisés lors de la préparation de ce manuscrit strictement pour l’affinement du langage, la clarification de terminologies spécialisées et l’assistance à la recherche de la littérature académique. Tous les résultats de l’intelligence artificielle ont été évalués de manière critique, croisés manuellement avec les sources principales évaluées par des pairs, et rigoureusement édités par les auteurs afin d’assurer une stricte exactitude scientifique et l’intégrité des données.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| High-fidelity spatial rendering engine | Unreal Engine 5 | Utilisé pour l'intégration de scène, le ray tracing dynamique et la simulation physique. | |
| Ray tracing | Ray tracing | Technologie de simulation d'éclairage basée sur des principes physiques | |
| 3D modeling software | Blender | Utilisé pour générer des modèles polygonaux d'artefacts culturels et appliquer des textures PBR. | |
| Level of detail | Level of detail | Technologie d'optimisation de scène | |
| Spatial audio | Spatial audio | Simulation des caractéristiques de propagation de l'audio dans l'espace tridimensionnel | |
| Haptic feedback | Haptic feedback | Simulation des forces de retour lors de l'interaction avec la physique | |
| Visual scripting & programming interface | Blueprints & C++ | Utilisé pour configurer les interactions des utilisateurs et enregistrer en continu les données comportementales spatiales. | |
| Head-mounted display (HMD) | HTC Vive Pro | Fournit une visualisation immersive, une diffusion audio spatiale et un suivi du mouvement. |
Références
- Rojas-Sanchez MA, Palos-Sanchez PR, Folgado-Fernandez JA. Systematic literature review and bibliometric analysis on virtual reality and education. Educ Inf Technol (Dordr). 2023;28:155-92.
- Rospigliosi P. Metaverse or simulacra? Roblox, Minecraft, Meta and the turn to virtual reality for education, socialisation and work. Interact Learn Environ. 2022;30:1-3.
- Quadir B, Chen NS, Isaias P. Analyzing the educational goals, problems and techniques used in educational big data research from 2010 to 2018. Interact Learn Environ. 2022;30:1539-55.
- Lutfiani N, Meria L. Utilization of big data in educational technology research. Int Trans Educ Technol. 2022;1:73-83.
- Radianti J, Majchrzak TA, Fromm J, Wohlgenannt I. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Hulusic V, Gusia L, Luci N, Smith M. Tangible user interfaces for enhancing user experience of virtual reality cultural heritage applications for utilization in educational environment. ACM J Comput Cult Herit. 2023;16:1-24.
- Mubarok H, Lin CJ, Hwang GJ. A virtual reality-based collaborative argument mapping approach in the EFL classroom. Interact Learn Environ. 2024;32:4978-96.
- Sun T, et al. Restoring Dunhuang murals: crafting cultural heritage preservation knowledge into immersive virtual reality experience design. Int J Hum Comput Interact. 2024;40:2019-40.
- Ouatik F, et al. Predicting student success using big data and machine learning algorithms. Int J Emerg Technol Learn. 2022;17:236-51.
- Bhaskaran S, Marappan R. Enhanced personalized recommendation system for machine learning public datasets: generalized modeling, simulation, significant results and analysis. Int J Inf Technol. 2023;15:1583-95.
- Gupta S, Kumar P, Tekchandani RK. Facial emotion recognition based real-time learner engagement detection system in online learning context using deep learning models. Multimed Tools Appl. 2023;82:11365-94.
- El-Wajeh YA, Hatton PV, Lee NJ. Unreal Engine 5 and immersive surgical training: translating advances in gaming technology into extended-reality surgical simulation training programmes. Br J Surg. 2022;109:470-1.
- Conde D, et al. LiDAR data processing for digitization of the castro of Santa Trega and integration in Unreal Engine 5. Int J Archit Herit. 2025;19:131-51.
- Rohe DP, Jones EM. Generation of synthetic digital image correlation images using the open-source Blender software. Exp Tech. 2022;46:615-31.
- Pradana MR, Setiawan D, Trinawati L. Efektivitas ilusi 3D animasi Blender pada curved LED billboard (AB Building Jl. Juanda Pekanbaru). JEKIN (Jurnal Teknik Informatika). 2023;3(2):1-10. Available from: https://pdfs.semanticscholar.org/e4fd/a249d78d46e24319e3a8f318e713f76c0cbd.pdf
- Wang Y, Zhao K, Zheng Z. An improved 3D indoor positioning study with ray tracing modeling for 6G systems. Mob Netw Appl. 2023;28:1162-75.
- Liu Y, et al. Intelligent ray-tracing-based simulation and emulation of channels. Chin J Radio Sci. 2024;39:1112-9.
- Weier P, et al. Neural prefiltering for correlation-aware levels of detail. ACM Trans Graph. 2023;42:1-16.
- Mercier C, et al. Moving level-of-detail surfaces. ACM Trans Graph. 2022;41:1-10.
- Zhu M, Sun Z, Lee C. Soft modular glove with multimodal sensing and augmented haptic feedback enabled by materials' multifunctionalities. ACS Nano. 2022;16:14097-110.
- Heng JJ, Teo DB, Tan LF. The impact of Chat Generative Pre-trained Transformer (ChatGPT) on medical education. Postgrad Med J. 2023;99:1125-7.
- Hung YC, et al. Comparison of patient education materials generated by chat generative pre-trained transformer versus experts: an innovative way to increase readability of patient education materials. Ann Plast Surg. 2023;91:409-12.
- Yang H, et al. CovidViT: a novel neural network with self-attention mechanism to detect Covid-19 through X-ray images. Int J Mach Learn Cybern. 2023;14:973-87.
- Kumar S, Solanki A. An abstractive text summarization technique using transformer model with self-attention mechanism. Neural Comput Appl. 2023;35:18603-22.
- Tapalova O, Zhiyenbayeva N. Artificial intelligence in education: AIEd for personalised learning pathways. Electron J e-Learn. 2022;20:639-53.
- Hashim S, et al. Trends on technologies and artificial intelligence in education for personalized learning: systematic literature. J Acad Res Progress Educ Dev. 2022;12:884-903.
- Lin W, et al. A deep neural collaborative filtering based service recommendation method with multi-source data for smart cloud-edge collaboration applications. Tsinghua Sci Technol. 2023;29:897-910.
- Ha J, Park S. NCMD: Node2vec-based neural collaborative filtering for predicting miRNA-disease association. IEEE/ACM Trans Comput Biol Bioinform. 2022;20:1257-68.
- Nuanmeesri S, et al. Improving dropout forecasting during the COVID-19 pandemic through feature selection and multilayer perceptron neural network. Int J Inf Educ Technol. 2022;12:851-7.
- Yilmaz O, Altun AA, Koklu M. Optimizing the learning process of multi-layer perceptrons using a hybrid algorithm based on MVO and SA. Int J Ind Eng Comput. 2022;13:617-40.
- Garcia Garcia C, Salmeron Gomez R, Garcia Perez J. A review of ridge parameter selection: minimization of the mean squared error vs. mitigation of multicollinearity. Commun Stat Simul Comput. 2024;53:3686-98.
- Thongsak N, Lawson N. Bias and mean square error reduction by changing the shape of the distribution of an auxiliary variable: application to air pollution data in Nan, Thailand. Math Popul Stud. 2023;30:180-94.
- Mohammed NA, Al-Bazi A. An adaptive backpropagation algorithm for long-term electricity load forecasting. Neural Comput Appl. 2022;34:477-91.
- Wright LG, et al. Deep physical neural networks trained with backpropagation. Nature. 2022;601:549-55.
- Bhimshetty S, Ikechukwu AV. Energy-efficient deep Q-network: reinforcement learning for efficient routing protocol in wireless internet of things. Indones J Electr Eng Comput Sci. 2024;33:971-80.
- Geng X, Zhang B. Deep Q-network-based intelligent routing protocol for underwater acoustic sensor network. IEEE Sens J. 2023;23:3936-43.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.