Un appareil accessible et peu coûteux permettant de mesurer les relations force–vitesse–puissance musculaire humaine a été conçu à l’aide de matériaux abordables, d’un engrenage imprimé en 3D, d’un accéléromètre de smartphone et d’un logiciel libre en Python. La validation par rapport à un ergomètre de référence a démontré des mesures physiologiquement pertinentes tout en offrant des opportunités d’apprentissage pratique équitables dans un cadre pédagogique universitaire.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de méthode
Un appareil à faible coût pour mesurer les relations force-vitesse musculaires
Dans cet article
Résumé
Résumé
La relation entre la force musculaire, la vitesse de contraction et la puissance représente un paradigme presque centenaire en physiologie et un pilier de notre compréhension du fonctionnement musculosquelettique. Toutefois, ce paradigme est rarement étudié directement dans les cours de physiologie et de biomécanique en raison du coût prohibitif du matériel requis. Cette étude visait à concevoir et à valider un dispositif peu coûteux utilisant un système de poulie imprimée en 3D intégrant un mécanisme à cliquet et rochet, facile à construire et à configurer pour recueillir des données force–vitesse–puissance à partir des muscles des doigts humains au moyen d'un accéléromètre de smartphone et de l'application gratuite Phyphox. Un script Python personnalisé convertit les mesures brutes de l'accéléromètre en vitesses et puissances, puis les compare individu par individu à des mesures obtenues à l’aide d’un système de levier bimodal considéré comme référence. Des comparaisons par paires de cinq variables résumées (force maximale, Fmax ; vitesse maximale, Vmax ; puissance maximale, Pmax ; vitesse optimale, Vopt ; et courbure de la relation force–vitesse, a/Fmax) n’ont révélé aucune différence statistiquement significative entre les données force–vitesse–puissance recueillies avec les deux dispositifs (tests t appariés, p > 0,05). Ainsi, sans réduction significative de la qualité des données, le dispositif peu coûteux offre un moyen accessible, sûr et économique d’enseigner et d’étudier les principes biomécaniques et physiologiques. Ce dispositif pourrait démocratiser l’enseignement de la physiologie musculaire et de la biomécanique, en particulier dans les établissements éducatifs sous-financés et à ressources limitées à travers le monde.
Introduction
Le muscle strié est le moteur qui génère les mouvements squelettiques chez l'humain et d'autres animaux. La compréhension de sa composition hiérarchique unique est compliquée par des facteurs multiscales influant sur la génération de force et la production de travail1,2. Peut-être en raison de ces complexités, la fonction musculaire peut être un aspect sous-estimé dans les programmes d'anatomie et de physiologie, car les enseignants manquent d'outils nécessaires pour mettre adéquatement en valeur les aspects fondamentaux et les plus fascinants du fonctionnement musculaire3,4,5,6.
La fonction musculaire a historiquement été décrite à travers plusieurs paradigmes durables, aucun n'étant plus largement reconnu que le compromis force-vitesse, initialement caractérisé il y a près d'un siècle par Archibald Vivian Hill1,2,3,4,5,6. Cette relation physiologique fondamentale décrit le compromis entre la vitesse de contraction musculaire et la force, selon lequel les contractions isométriques ou très lentes sont généralement les plus fortes, produisant la force maximale du muscle (Fmax), tandis que les contractions isotonomiques les plus rapides, approchant la vitesse maximale du muscle (Vmax), sont typiquement les plus faibles1. Lorsque Hill a décrit la relation force-vitesse-puissance (FVP) en 1938, il a introduit une fonction qui porte encore son nom. L'équation de Hill (Équation 1) relie la force maximale générée lors d'une contraction isométrique (avec extrémités musculaires fixes) à la vitesse maximale atteinte en l'absence de charge externe.
Équation 1 : (v + b) (F + a) = b (Fmax + a)
où v est la vitesse de raccourcissement, F est la force musculaire, Fmax est la force isométrique maximale, et a et b sont des constantes qui décrivent la relation force-vitesse et les propriétés énergétiques du raccourcissement musculaire1.
Intégrés à cette relation fondamentale se trouvent plusieurs concepts clés du fonctionnement musculaire, représentés par cinq paramètres quantitatifs définissant la relation F-V-P. Le produit de la force musculaire instantanée et de la vitesse correspond à la puissance, qui atteint généralement une valeur maximale (Pmax) à environ un tiers de Vmax7. La vitesse à laquelle Pmax est atteinte est appelée la vitesse optimale (Vopt), et sa position dans l'intervalle des vitesses de raccourcissement (de V0 à Vmax) constitue une caractéristique importante des relations force–vitesse et puissance–vitesse. Par exemple, une valeur plus élevée de Vopt entraîne que la puissance maximale soit atteinte à une vitesse de raccourcissement plus élevée. Au sein de la relation force–vitesse elle-même, la force maximale (Fmax) et la vitesse maximale (Vmax) sont reliées de manière curvilinéaire par des relations intermédiaires force–vitesse (Figure 5A). Des relations force–vitesse et puissance–vitesse représentatives obtenues à l'aide de la méthodologie actuelle sont illustrées dans la Figure 1. La pente de cette courbe est appelée courbure de la relation force–vitesse, qui décrit la vitesse de diminution de la force avec l'augmentation de la vitesse. La courbure est définie comme a/Fmax8, où a représente les constantes thermodynamiques dans l'équation de Hill, qui quantifie la production de chaleur par friction dans un muscle se raccourcissant sans charge1. La courbure influence la position de Vopt sur la courbe force–vitesse et détermine la quantité de force qu'un muscle peut produire à une vitesse de raccourcissement donnée. La courbure a également été décrite à l'aide du rapport de puissance musculaire (Équation 2)9.
Équation 2 : 
où Pmax est la puissance musculaire maximale, et Vmax et Fmax sont respectivement la vitesse de raccourcissement maximale et la force isométrique maximale.
La nature intuitive des relations force-vitesse et puissance-vitesse offre des points d'entrée efficaces pour l'enseignement de la fonction musculaire en classe de sciences de la vie. L'importance de proposer aux étudiants des activités pratiques afin de développer une compréhension plus complète des relations FVP est soulignée par le fait que l'apprentissage pratique s'est révélé améliorer la rétention des connaissances10. En outre, l'apprentissage expérimental est connu pour renforcer les bases d'évaluation de la fonction musculaire, tant dans un contexte scientifique fondamental que comme préparation à des métiers dans le domaine de la santé, notamment la prévention des blessures, la réadaptation et l'entraînement physique.
Les instruments traditionnels permettant d'évaluer les propriétés physiologiques des muscles, tels que les systèmes à levier servo-moteur à double mode, sont très précis et exacts, mais entraînent des coûts prohibitifs et constituent donc un obstacle majeur à leur utilisation dans la plupart des environnements pédagogiques7. Pour pallier ces limitations et élargir les possibilités d'apprentissage pratique, une alternative peu coûteuse a été mise au point. L'appareil repose sur une poulie imprimée en 3D intégrant un mécanisme de roue à rochet et cliquet, et utilise des profilés en aluminium cannelés standard, des fils rigides, ainsi qu'un smartphone monté sur un support et exécutant une application gratuite d'acquisition de données (Figure 2). Un smartphone a été choisi à la place de dispositifs dédiés de mesure d'accélération car les smartphones sont largement disponibles et généralement équipés d'accéléromètres précis et robustes11. L'utilité des smartphones en tant qu'instruments de mesure scientifique a déjà été démontrée, notamment par l'intégration d'un accéléromètre de smartphone disponible commercialement dans l'unité de mesure inertielle de l'hélicoptère martien Ingenuity12.
Bien qu'il existe quelques outils peu coûteux pour enseigner la physiologie musculaire, ceux-ci ciblent des concepts différents : Judge et al.6 ont mis au point des activités abordables basées sur le SpikerBox pour enregistrer l'activité électrique musculaire, et Medeiros et al.10 ont conçu un modèle bidimensionnel de sarcomère à faible coût afin d'illustrer la mécanique liée à la titine. Toutefois, aucun outil peu coûteux existant ne permet aux étudiants de mesurer directement les relations FVP d'un muscle humain en contraction et de produire des données quantitatives comparables à celles de la recherche. Le dispositif présenté ici vise à combler cette lacune en fournissant des mesures FVP validées selon les critères de référence pour moins de 300 $.
La présente étude décrit la conception d'un appareil FVP peu coûteux, validé par comparaison croisée avec la référence industrielle. Les analyses de validation reposent sur des comparaisons par paires des cinq variables résumées de FVP reconnues, mesurées chez les mêmes sujets sur les deux appareils. Ces analyses testent l'hypothèse selon laquelle les deux appareils produisent des courbes force-vitesse et puissance-vitesse équivalentes. Une fois la validation croisée réussie, l'appareil peu coûteux pourra démocratiser les études en classe de physiologie musculaire et de biomécanique musculosquelettique en réduisant l'obstacle financier lié à l'acquisition du matériel, tout en maintenant la précision expérimentale et donc la rigueur scientifique. On s'attend à ce que cet appareil peu coûteux inspire et permette aux étudiants et enseignants des cours de physiologie et de biomécanique du monde entier, qui étudient et enseignent déjà l'anatomie musculaire, d'explorer concrètement l'une des relations musculaires les plus fondamentales. En intégrant une activité pratique permettant de générer des mesures physiologiques, les cours pourront favoriser une compréhension multimodale et une meilleure rétention des connaissances.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Toutes les expériences ayant constitué la base de cette publication ont été approuvées par le comité d'éthique de l'Université du Massachusetts à Lowell (protocole n° 21-163-KON-XPD).
REMARQUE : L'appareil utilise un smartphone suspendu avec des charges externes à un système de poulie imprimé en 3D. Les données d'accélération sont collectées à 100 Hz à l'aide d'une application de saisie de données basée sur smartphone. La force est calculée en multipliant la masse combinée du smartphone et de la charge externe par l'accélération. La vitesse est obtenue en intégrant l'accélération, et la puissance est calculée comme le produit de la force par la vitesse (Fichier de code supplémentaire 1).
1. Montage de l'appareil
- Fixer deux poutres en aluminium courtes sous une poutre en aluminium longue à l’aide de fixations pour profilés en aluminium. Placer les poutres courtes à environ 8 cm de chaque extrémité de la poutre longue afin de former une base stable et rigide.
NOTE : Cet ensemble sera désigné ci-après comme le châssis. - Construire le support de poulie
- Placer un grand bloc en polychlorure de vinyle cellulaire avec le côté de 7 in orienté verticalement et le côté de 6,75 in orienté horizontalement.
- Mesurer 2,75 in à partir du coin inférieur gauche le long du bord gauche et marquer l'emplacement.
- Mesurer 2,75 in à partir du coin supérieur gauche le long du bord supérieur et marquer l'emplacement.
- Tracer une ligne droite reliant les deux emplacements marqués.
- Couper le long de la ligne marquée et retirer la section triangulaire obtenue.
- Perforer un trou de 7/16 in à 1,25 in du coin supérieur droit.
- Répéter les étapes 1.2.1 à 1.2.6 pour le second grand bloc.
- Placer le petit bloc en polychlorure de vinyle cellulaire derrière le châssis.
- Fixer solidement les deux grands blocs au petit bloc de manière qu’ils soient espacés de 8 in. Orienter les découpes en diagonale au-dessus du petit bloc et positionner les trous percés au-delà du bord du petit bloc.
- Fixer solidement le support de poulie à l’aide d’un serre-joint sur le coin d’une table ou d’un plan de travail.
NOTE : Placer le support de manière que la poulie dépasse du bord de la table. Cela évite que les masses suspendues et le smartphone entrent en contact avec les pieds de la table pendant les contractions. - Construire et fixer le repose-bras
- Couper le bloc en polychlorure de vinyle cellulaire de 14 in destiné au repose-bras en trois morceaux : deux sections de 1,5 in et une section de 3,5 in.
- Pratiquer une encoche de 2 in × 1/8 in sur la face supérieure de chaque petite section, en plaçant l’encoche à 1 in du bord avant.
- Fixer les petites sections sous les extrémités de la section plus grande. Aligner les encoches entre elles.
- Couvrir la face supérieure de la section plus grande avec du ruban auto-agrippant velcro.
- Passer la sangle de l’avant-bras à travers les deux encoches.
- Fixer le repose-bras au châssis à l’aide de boulons et d’écrous en T. Placer le repose-bras à 14 in du support de poulie, la sangle de l’avant-bras tournée vers l’extérieur par rapport à la poulie.
- Insérer des roulements à billes dans les rainures des composants d’engrenage intérieur et extérieur (Supplemental File 1).
- Faire passer une courroie crantée de 40 cm dans la fente latérale du composant d’engrenage intérieur. Former une boucle avec un recouvrement de 2 cm et fixer le recouvrement dans la fente.
- Faire passer l’essieu métallique à travers le support gauche de poulie, un butoir, le composant d’engrenage intérieur, le composant de transmission de force, le composant d’engrenage extérieur, un second butoir, puis le support droit de poulie.
NOTE : Orienter la fente latérale du composant d’engrenage intérieur vers le châssis. Placer les deux butoirs à 1 mm de chaque côté de l’ensemble de la poulie. - Installer deux butoirs supplémentaires sur l’essieu, en plaçant chaque butoir à 1 mm des supports de poulie afin d’empêcher tout déplacement latéral.
- Faire passer un fil d’acier multibrins de 40 cm dans la bride pour doigt et le fixer avec un manchon de serrage. Passer l’autre extrémité dans le mousqueton A et le fixer avec un second manchon.
NOTE : Les mousquetons A et B sont identiques et sont uniquement étiquetés pour faciliter l’identification pendant le montage. - Relier le composant d’engrenage intérieur au mousqueton A à l’aide de la courroie crantée fixée. Fixer le recouvrement avec la clé A.
NOTE : Les clés A, B et C sont identiques. Des clés supplémentaires peuvent être imprimées car elles sont conçues comme des éléments sacrificiels qui se rompent avant que d’autres parties de l’appareil ne soient endommagées. - Faire une boucle avec un fil d’acier multibrins de 10 cm autour du mousqueton A et le fixer avec un manchon. Passer l’autre extrémité autour d’un fixatif pour profilé en aluminium, serrer le fil avec un manchon, puis fixer le fixatif au châssis.
NOTE : Cet ensemble sera désigné ci-après comme le boulon de sécurité. - Former une boucle avec une courroie crantée de 40 cm en laissant un recouvrement de 2 cm, insérer la boucle dans la clé B. Passer l’autre extrémité autour du mousqueton B et fixer le recouvrement à l’aide de la clé C.
- Insérer la clé B dans le plus grand étage du composant d’engrenage extérieur.
- Fixer le support de smartphone à l’aide du mousqueton B, en utilisant soit la boucle du bracelet, soit les ouvertures pour câble d’écouteurs.
- Suspendre la masse initiale souhaitée au mousqueton B à l’aide d’un fil d’acier en boucle et fixé avec un manchon.
2. Configuration de l'acquisition de données
- Installez l'application d'acquisition de données sur un smartphone équipé d'un accéléromètre.
- Ouvrez le module Accélération (sans g).
- Placez le smartphone dans le support de brassard fixé au mousqueton B.
- Collectez les données conformément à la section 3.
- Exportez les données enregistrées sous forme de fichier .xls. Attribuez un nom de fichier unique correspondant au participant.
- Transférez le fichier .xls vers un ordinateur connecté à Internet.
- Traitez les données à l'aide du Fichier de codage supplémentaire 1
NOTE : Le script calcule la vitesse à l'aide d'une intégration d'Euler progressive de l'accélération verticale mesurée (équation 3). La position est calculée à l'aide de l'équation cinématique à accélération constante (équation 4). Les calculs utilisent les valeurs brutes d'accélération, sans lissage ni filtrage.
Équation 3 : vi = vi-1 + ai ∆t
Équation 4 :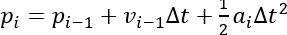
- Installez le Fichier de codage supplémentaire 1.
- Installez Python sur l'ordinateur utilisé pour le traitement des données.
- Ouvrez une fenêtre de terminal et exécutez la commande : pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Naviguez jusqu'au dossier contenant le Fichier de codage supplémentaire 1 et exécutez : streamlit run muscle_velocity_gui.py.
NOTE : Lorsque vous utilisez Windows PowerShell, exécutez : python -m streamlit run muscle_velocity_gui.py. Si une adresse e-mail est demandée, laissez le champ vide et appuyez sur Entrée. - Cliquez sur Importer et sélectionnez le fichier .xls exporté.
- Cliquez sur Traiter les données pour charger et analyser le jeu de données.
- Examinez les graphiques d'accélération, de vitesse et de position générés pour le premier essai.
- Sélectionnez les pics détectés correspondant à des contractions musculaires valides à l'aide des cases à cocher situées à côté de chaque pic.
NOTE : Les pics valides apparaissent généralement avant que la courbe d'accélération ne devienne négative et sont associés à des valeurs positives de vitesse et de position. L'algorithme de détection automatique des pics peut identifier incorrectement certains pics ; une vérification manuelle est donc nécessaire. - Ajustez les paramètres de détection des pics
NOTE : Si le logiciel ne détecte pas correctement les pics, développez Paramètres avancés > Paramètres de détection des pics et modifiez les réglages.- Ajustez le Seuil zéro pour définir la plage d'accélération considérée comme stationnaire.
NOTE : Augmentez cette valeur lorsque les courbes d'accélération contiennent trop de bruit. Le seuil est affiché sous forme de lignes de référence rouges sur le graphique d'accélération. Valeur par défaut = 0,30. Plage suggérée = 0,10–5,00. - Ajustez le Seuil minimal de vitesse pour un pic pour définir la vitesse minimale acceptée pour un pic.
NOTE : Diminuez cette valeur si des pics valides sont exclus. Le seuil est affiché comme la ligne de référence verte inférieure sur le graphique de vitesse. Valeur par défaut = 0,30. Plage suggérée = 0,10–10,00. - Ajustez la Portée zéro pour définir le nombre minimal d'échantillons d'accélération proches de zéro et consécutifs requis pour identifier une période stationnaire.
NOTE : Diminuez cette valeur si les courbes de vitesse et de position ne se réinitialisent pas correctement. Valeur par défaut = 10. Plage suggérée = 3–25. - Ajustez le Seuil maximal de vitesse pour un pic pour définir la vitesse maximale acceptée pour un pic.
NOTE : Augmentez cette valeur si des pics valides dépassent le seuil. Le seuil est affiché comme la ligne de référence verte supérieure sur le graphique de vitesse. Valeur par défaut = 10,00. Plage suggérée = 10,00–30,00. - Ajustez la Distance minimale entre pics pour définir le nombre minimal d'échantillons entre les pics détectés.
NOTE : Valeur par défaut = 2. Plage suggérée = 1–10. Cette modification est généralement inutile. - Ajustez la Prominence minimale des pics pour définir la hauteur minimale requise pour la détection d'un pic.
NOTE : Des valeurs plus faibles augmentent la sensibilité et peuvent détecter des pics supplémentaires. Valeur par défaut = 0,10. Plage suggérée = 0,01–0,90. Cette modification est généralement inutile.
- Ajustez le Seuil zéro pour définir la plage d'accélération considérée comme stationnaire.
- Après avoir identifié tous les pics valides pour l'essai en cours, cliquez sur Suivant pour passer à l'essai suivant.
- Répétez les étapes 2.7.7 à 2.7.10 jusqu'à ce que tous les essais aient été traités.
NOTE : Ne modifiez pas les paramètres de détection des pics après avoir traité le premier essai. Si des modifications s'avèrent nécessaires, recommencez l'analyse de tous les essais précédemment traités avec les nouveaux paramètres. - Copiez les données de vitesse et d'accélération sélectionnées dans un tableur pour des analyses ultérieures de force–vitesse–puissance.
3. Protocole expérimental
- Fixer l'avant-bras du participant sur le support à l’aide de la sangle. Serrer suffisamment la sangle pour empêcher l’avant-bras de bouger vers l’avant.
- Placer la cale sur le pouce du participant et la serrer fermement.
- Éliminer le jeu du système de poulie en tournant la poulie à l’aide du mécanisme à cliquet jusqu’à ce que la courroie de synchronisation soit tendue.
NOTE : Le mécanisme à cliquet émet un clic audible lorsqu’il avance d’une position. - Faire glisser le verrou de sécurité vers la poulie jusqu’à ce que le fil reliant le verrou de sécurité et le mousqueton A soit tendu.
- Sélectionner deux masses de masse approximativement égale, chacune pesant environ 1,25 kg.
- Séquence de test fixe
- Tester le niveau le plus grand, le niveau intermédiaire et le niveau le plus petit à l’aide d’une masse et du smartphone.
- Tester le niveau le plus petit, le niveau intermédiaire et le niveau le plus grand à l’aide de deux masses et du smartphone.
- Tester le niveau le plus grand et le niveau le plus petit à l’aide du seul smartphone.
NOTE : Utiliser la même séquence pour tous les participants afin de minimiser les biais liés à la fatigue.
- Appuyer sur Démarrer l’enregistrement dans l’application d’acquisition de données.
- Demander au participant de contracter le pouce aussi rapidement et vigoureusement que possible.
NOTE : La motivation du participant peut fortement influencer la performance. Fournir un encouragement verbal constant tout au long du test afin de favoriser un effort maximal. - Mettre en pause l’enregistrement des données après chaque essai. Ajuster le niveau de la poulie et la condition de charge selon la séquence établie à l’étape 3.6.
- Reprendre l’enregistrement des données et répéter les étapes 3.8 à 3.9 jusqu’à ce que les huit combinaisons niveau de poulie/charge soient complétées.
- Surveiller le participant tout au long du test et répéter les essais affectés par des mouvements excessifs du bras ou un effort incomplet.
- Examiner la courbe d’accélération après chaque essai.
NOTE : Répéter les essais présentant des pics d’accélération initiale anormalement bas, des oscillations excessives ou un mouvement continu du smartphone entre les contractions, car ces conditions peuvent compromettre la qualité des données. - Enregistrer des notes pour chaque essai, y compris les essais répétés ou exclus, afin de faciliter l’analyse ultérieure des données.
Utilisation de l'ergomètre de référence
- Configurer l'ergomètre de référence
- Allumez l'ordinateur et lancez le logiciel d'acquisition de données. Ouvrez le fichier de procédure du système à levier bimodal.
- Régler le décalage de force sur 10 et le décalage de longueur sur 9 sur l'unité de commande du levier.
- Mettre sous tension le système à levier bimodal et l'unité d'acquisition de données.
- Vérifiez le bon fonctionnement du moteur en faisant tourner doucement le levier et en confirmant la présence d'une résistance.
- Faire passer une boucle de 40 cm de fil d'acier multibrins par le deuxième trou à partir du bas du levier et fixer le fil à l'aide d'un manchon à sertir.
- Passez l'extrémité opposée du fil à travers la gâchette de doigt et fixez le fil à l'aide d'un embout de sertissage.
- Fixer le système à levier bimodal au cadre 3, à l'avant de l'accoudoir.
- Fixez l'avant-bras du participant sur l'accoudoir et positionnez le pouce dans l'attelle pour doigts.
- Faire glisser le bras du participant vers l'avant jusqu'à ce que le pouce atteigne la flexion maximale et que le câble soit légèrement tendu.
- Serrer suffisamment la sangle du bras pour empêcher tout mouvement du bras vers l'avant ou latéralement.
- Configurer les paramètres d'acquisition des données
- Ouvrir Appareil de contrôle de numérisation Dev6.
- Réglez Nombre d'échantillons à 60,000.
- Définir Moyenne des échantillons à 1.
- Réglez Période d'échantillonnage à 0.0001.
- Réglez Convertir la période à 0.
- Réglez Échantillons post-déclenchement à 0.
- Réglez Source de déclenchement de référence à /Dev6/PFI1.
- Réglez 2x Type à Numérique.
- Réglez 2x Levier1 à 0.
- Régler 2x Levier2 à 0.
- Réglez Mode à One Shot.
- Réglez Retourner immédiatement à Arrêt.
- Configurer Déclenchement du départ à Arrêt.
- Régler Source du déclenchement à /Dev6/PFI0.
- Configurer Échantillonnage horaire à Désactivé.
- Définir Source d'horloge à /Dev6/PFI7.
- Définir Convertir l'horloge à Désactivé.
- Réglez Convertir la source d'horloge à /Dev6/PFI2.
- Sélectionner Canal 1 + Canal 2 sous Sélectionner les canaux à analyser.
- Cliquez sur Démarrer dans Dispositif de contrôle de numérisation et demandez au participant d'contracter le pouce aussi rapidement et vigoureusement que possible.
REMARQUE : La motivation du participant peut influencer considérablement la performance. Fournir un encouragement verbal constant tout au long du test afin de favoriser un effort maximal. - Cliquez sur Obtenir les ondes et enregistrer les données résultantes à l'aide de l'identifiant du participant et de la valeur actuelle du décalage de force.
REMARQUE : Pour la première contraction, le décalage de force est de 10. - Réduire le décalage de force par incréments de 1,0.
REMARQUE : Exemple de progression : 10.0 > 9.0 > 8.0. - Répétez les étapes 4.6 à 4.8 jusqu'à ce que le moteur n'oppose plus de résistance notable au mouvement du pouce.
- Extraire les valeurs de force maximale et de vitesse maximale de chaque essai à l'aide de la procédure d'analyse décrite dans Fichier codé supplémentaire 2.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
Des données force-vitesse et puissance-vitesse ont été recueillies auprès d'un échantillon d'étudiants de premier cycle (N = 15) à l'aide d'un ergomètre considéré comme la référence et d'un dispositif peu coûteux, afin d'évaluer les rendements fonctionnels de chaque système selon un protocole expérimental identique. Les données individuelles des sujets sont présentées dans la Figure 1, et les données résumées pour chaque appareil figurent dans la Figure 3.
<...Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
Un appareil peu coûteux a été validé comme une alternative aux ergomètres de référence pour mesurer les relations force-vitesse et puissance-vitesse des muscles humains en classe.
Les résultats de validation appuient l'affirmation selon laquelle un appareil peu coûteux, et donc plus accessible sur le plan économique et technologique, peut produire des mesures statistiquement indistinguables de celles obtenues à l'aide d'un ergomètre de référence. La capacité de l'appareil peu coûteux à générer...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs n'ont aucune divulgation à déclarer.
Remerciements
Les auteurs remercient les étudiants inscrits au cours de Biologie du Muscle (UML BIOL4890, 2023–2025) ainsi que les élèves du lycée Lawrence (Lawrence, MA) pour leur participation au projet final ayant servi de base à cette thèse d'honneur (GC). Ils remercient également Matthew Borokowski d'Aurora Scientific pour son soutien constant, ainsi que Victoria Flint et Samuel DeLap pour leurs premiers efforts dans le développement et le déploiement du module de fléchisseur digital pour le cours de l'UML. Les auteurs remercient aussi Daniel Bartlett et Darrell La pour leur aide concernant les approches d'analyse. Ce travail a été financé par une bourse du Honors College de l'Université du Massachusetts à Lowell (attribuée à GC), par la National Science Foundation (subvention 2217246), ainsi que par des fonds de démarrage provenant de l'Université du Massachusetts à Lowell (attribués à NK).
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Poids de 1,25 kg | NEXO Fitness | ASIN : B09JHQ6QB8 | Peut être remplacé par des poids génériques d'environ 1-2 kg nombre nécessaire : 2 |
| Courroie d'entraînement pour imprimante 3D | Courroie d'imprimante 3D de 10 m | ASIN : B08974S1CC | Peut être remplacée par des courroies crantées génériques pour imprimante 3D : pas de 2 mm, largeur de 6 mm, en caoutchouc et fibre de verre nombre nécessaire : 1 |
| 3DPart1 - Pignon intérieur | N/A | N/A | Voir les fichiers STL supplémentaires - À imprimer en ABS nombre nécessaire : 1 |
| 3DPart2 - Pignon extérieur | N/A | N/A | Voir les fichiers STL supplémentaires - À imprimer en ABS nombre nécessaire : 1 |
| 3DPart3 - Clavette | N/A | N/A | Voir les fichiers STL supplémentaires - Imprimer 3 à 5 fois en ABS nombre nécessaire : 1 |
| 3DPart4 - Support de force | N/A | N/A | Voir les fichiers STL supplémentaires - À imprimer en PLA nombre nécessaire : 1 |
| Poutre en aluminium longue | 80/20 inc | 1020 | 1 po x 2 po x 32 po nombre nécessaire : 1 |
| Poutre en aluminium courte | 80/20 inc | 1010 | 1 po x 1 po x 12 po nombre nécessaire : 2 |
| Fixation pour cadre en aluminium / boulon de sécurité | 80/20 inc | 4108 | nombre nécessaire : 3 |
| Attelle d'avant-bras | FEATOL | ASIN : B0CGX8QZ3C | Peut être remplacée par une attelle d'avant-bras générique nombre nécessaire : 1 |
| Bloc en polychlorure de vinyle cellulaire pour repose-bras | Azek board | 8/4 X Épaisseur Traditionnel uniquement | 14 po x 6 1/2 po x 3/4 po nombre nécessaire : 14 |
| Mousquetons | Rewoalzx | ASIN : B0FB3VYV3N | nombre nécessaire : 2 |
| Roulements à billes en acier allié chromé | uxcell | UXCELL 6900 2RS - ASIN : B07FVX92MJ | Dimensions : diamètre intérieur 10 mm, diamètre extérieur 22 mm, largeur 6 mm. nombre nécessaire : 1 |
| Excel/Tableur | Microsoft | Excel | Peut être remplacé par tout logiciel de tableur nombre nécessaire : 1 |
| Attelle de doigt | Sopito | ASIN : B0B5C6RWR4 | Peut être remplacée par une attelle de doigt générique nombre nécessaire : 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Utilisé avec les appareils Aurora Scientific et pour le calcul de a/Fmax. nombre nécessaire : 1 |
| Grande plaque en polychlorure de vinyle cellulaire | Azek board | 8/4 X Épaisseur Traditionnel uniquement | 6 3/4 po x 7 po x 3/4 po nombre nécessaire : 2 |
| Axe métallique | Générique | ASIN : B0CC8T8X77 | Tige en acier de 9,97 mm d'épaisseur, 45 cm de long. nombre nécessaire : 1 |
| Câble en acier multibrins | Catch All Tackle | ASIN : B00JTWDSQS | Diamètre de 1,4 mm, résistance nominale 400 lb nombre nécessaire : 2 |
| Support de téléphone | Tribe | ASIN : B00SXRXUFE | nombre nécessaire : 1 |
| Application Phyphox | Phyphox.org | N/A | Téléchargeable sur l'Apple App Store ou le Google Play Store nombre nécessaire : 1 |
| Script Python | N/A | N/A | Peut être téléchargé : Document supplémentaire 1 muscle_velocity_gui.py nombre nécessaire : 1 |
| Petite plaque en polychlorure de vinyle cellulaire | Azek board | 8/4 X Épaisseur Traditionnel uniquement | 1 po x 3 1/4 po x 3/4 po nombre nécessaire : 1 |
| Smartphone | Apple | IPhone 11 | Peut être remplacé par tout smartphone équipé d'un accéléromètre nombre nécessaire : 1 |
| Cosses pour câble en acier | Catch All Tackle | ASIN : B00JTWDSQS | Résistance nominale 400 lb nombre nécessaire : 6 |
| Butées | Befenybay | ASIN : B0B1C6BPKQ | diamètre intérieur 10 mm, diamètre extérieur 20 mm, largeur 20 mm nombre nécessaire : 2 |
Références
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Réimpressions et autorisations
Cet article a été publié
Vidéo bientôt disponible