Cette étude étudie les défis de navigation spatiale auxquels sont confrontés les personnes âgées malvoyantes dans des centres de transport complexes, en utilisant le suivi oculaire et des simulations de réalité mixte. Les résultats montrent que les déclins neurocognitifs liés à l’âge nécessitent des interventions universelles fondées sur des preuves, incluant un contraste visuel accru et des géométries architecturales simplifiées, afin de préserver la mobilité indépendante.
Un abonnement JoVE est requis pour visualiser ce contenu. Connectez-vous ou commencez votre période d'essai gratuite.
Article de recherche
Recherche sur les systèmes de guidage inclusifs dans les centres de transport pour les personnes âgées malvoyantes
Dans cet article
Résumé
Résumé
À mesure que la démographie mondiale évolue vers une société de plus en plus vieillissante, la préservation de la mobilité indépendante et de la navigation spatiale est devenue une priorité cruciale en santé publique. Cette étude étudie les comportements d’exploration spatiale des personnes âgées malvoyantes dans des terminaux aéroportuaires complexes, en utilisant des tâches de géolocalisation réelles associées à une technologie intégrée de suivi oculaire. Grâce à une analyse comparative entre une cohorte âgée malvoyante et un groupe témoin voyant plus jeune, cette recherche quantifie l’effort de navigation via la vitesse angulaire (AV) du regard, la durée de la radiogonisation et la répartition du regard. Les résultats expérimentaux indiquent que les personnes âgées malvoyantes présentent une AV du regard significativement plus élevée sur toutes les sections de navigation, un phénomène ici caractérisé comme une réponse comportementale compensatoire à la diminution de la fonction visuospatiale. Cependant, ce mécanisme compensatoire démontre un « point de saturation » aux intersections structurellement complexes, telles que celles présentant des angles de connexion aigus, où les participants âgés ne parviennent pas à étendre davantage leurs efforts exploratoires. L’analyse révèle en outre que les entités de circulation dynamique, en particulier les piétons, créent un effet de « verrouillage attentionnel » qui supprime de manière disproportionnée la conscience périphérique chez les navigateurs plus âgés. En corrélant ces marqueurs comportementaux avec des indicateurs cliniques, notamment l’écart moyen (DM), l’écart type de motif (PSD) et le champ de vision utile (UFOV), cet article établit un cadre logique pour un design inclusif fondé sur des preuves. Les recommandations portent sur la simplification géométrique des nœuds de transit, la redondance multisensorielle et l’intégration de technologies d’assistance adaptative pour atténuer la « pression environnementale » sur le cerveau vieillissant.
Introduction
La transition mondiale vers une société de plus en plus vieillissante représente un défi multidisciplinaire profond pour les infrastructures urbaines, la santé publique et l’ingénieriearchitecturale 1. Selon l’Organisation mondiale de la santé (OMS), la population de 65 ans et plus devrait mathématiquement atteindre 1,6 milliard dans le monde d’ici 20502. Parallèlement à ce changement démographique, on observe une augmentation notable des troubles sensoriels et cognitifs liés àl’âge 3. La Commission mondiale de la santé du Lancet indique qu’environ 1,1 milliard de personnes vivaient avec une perte de vision non traitée en 2020, un chiffre qui devrait atteindre 1,8 milliard d’ici 2050. En fait, les statistiques épidémiologiques suggèrent qu’une personne dans le monde devient pratiquement aveugle tous les 5 s5. Malgré ces tendances démographiques importantes, les seniors malvoyants restent structurellement marginalisés. Il est crucial de reconnaître que les « personnes âgées malvoyantes » ne constituent pas un groupe homogène ; ils représentent plutôt une population très diversifiée caractérisée par des variables intersectables, incluant différents degrés de progression de la perte sensorielle, des réserves cognitives de base, des contraintes de mobilité physique concurrentes et des systèmes de soutien socioéconomiques différents6.
Pour analyser systématiquement l’interaction entre navigateurs vieillissants et environnements bâtis complexes, il est essentiel d’ancrer le discours dans l’hypothèse fondamentale de M. Powell Lawton, « Environmental Docility Hypothesis », initialement conceptualisée en1968-7. Ce modèle écologique du vieillissement postule une interaction dynamique entre la compétence personnelle (santé biologique, capacité sensorielle et cognition) et la pression environnementale (les exigences imposées à l’individu par son environnement)8. L’axiome fondamental est que, à mesure que la compétence interne d’un individu diminue, les caractéristiques de son environnement physique expliquent une part significativement plus importante de ses résultatscomportementaux 9. Dans des pôles spatiaux complexes comme les aéroports, les systèmes de repérage existants imposent une « taxe de navigation » disproportionnément élevée, rendant la mobilité indépendante presque impossible et provoquant une « exclusion environnementale » directe10,11.
La navigation spatiale est une fonction cognitive complexe coordonnée par le circuit hippocampe-entorhinal, souvent décrit comme le système de positionnement global (GPS) interne du cerveau12. Des recherches majeures dans Nature and Science ont identifié des neurones spécialisés, tels que les cellules de grille et les cellules de placement, qui permettent la construction de cartes cognitivesinternes 13. Cependant, à mesure que le cerveau vieillit, ces représentations neuronales deviennent de plus en plusinstables 14. Des études d’imagerie magnétique fonctionnelle à haute résolution (IRMf) montrent que les personnes âgées présentent une similarité neuronale plus faible lors de la récupération d’informationsspatiales 15,16. Pour les passagers âgés malvoyants, dont une grande majorité dépendent de la signalisation statique dans des terminaux inconnus, des systèmes de géolocalisation inadéquats constituent un obstacle important à la mobilité indépendante et à la participation sociale. À long terme, cette exclusion spatiale et environnementale entraîne directement de graves conséquences de mobilité réelles, notamment l’isolement social chronique, une transition forcée vers un mode de vie sédentaire, et une accélération conséquente à la fois de la fragilité physique et du déclin cognitif.
De plus, les personnes âgées présentent une « dédifférenciation » des schémas neuronaux, ce qui signifie que leurs représentations neuronales des différents environnements spatiaux deviennent moins distinctes, ce qui entraîne de profondes difficultés dans la discrimination de la distance spatiale et l’orientation allocentrique (c’est-à-dire la capacité cognitive à cartographier et comprendre la relation entre objets dans l’espace indépendamment de sa propre position physique)17,18.
Les évaluations traditionnelles de guidage reposent principalement sur des questionnaires post-tâche ou des protocoles d’observation, qui ne capturent souvent pas la charge cognitive en temps réel ni les déplacements attentionnels transitoires desutilisateurs 19. De plus, les études conventionnelles évaluent généralement le vieillissement et la déficience visuelle en isolation, en utilisant des tests cliniques standardisés qui ne reflètent pas les exigences dynamiques et multisensorielles des grands centres de transport en commun. Pour combler ce fossé méthodologique, cette étude propose une approche intégrée combinant le suivi oculaire du monde réel avec des simulations de déficience visuelle en réalité mixte (RM). L’objectif principal de cette étude est d’isoler et d’évaluer quantitativement les charges spécifiques de navigation imposées aux personnes âgées ayant une déficience visuelle dans un terminal aéroportuaire complexe. En déployant cette méthodologie bimodale, nous visons à découvrir les variables visuelles et architecturales précises qui précipitent l’échec de la guidage, traduisant ainsi les déficits comportementaux en mandats de conception inclusifs fondés sur des preuves.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Protocole
Toutes les procédures expérimentales impliquant des participants humains ont été menées conformément à la Déclaration d’Helsinki. Le protocole d’étude a été examiné et approuvé par le Comité d’éthique des sciences et technologies de l’Université Tsinghua (Médecine) (Projet n° JU01-20250087). Un consentement éclairé écrit a été obtenu de tous les participants avant leur inclusion dans l’étude. Les consommables et l’équipement utilisés sont listés dans le Tableau des Matériaux.
Cadre expérimental bimodal
La méthodologie utilisait un système de vérification bimodal pour saisir l’intersection entre réalité et handicap. Lors de la première phase, les participants utilisaient un système de suivi oculaire portable avec une fréquence d’échantillonnage de 50 Hz. Cet appareil capturait la dynamique du regard à haute résolution, y compris la fréquence sacadique et la durée de fixation, alors que les participants naviguaient indépendamment sur un trajet terminal réel de l’entrée à la porte. Dans la deuxième phase, des casques à réalité mixte (RM) montés sur la tête ont été utilisés pour simuler la perte pathologique de la vision. À l’aide de shaders OpenGL en temps réel, le système superposait des défauts du champ visuel à la vue des participants sur l’environnement terminal, reproduisant les caractéristiques de dégénérescence maculaire (scotome central), glaucome (perte périphérique), rétinopathie diabétique (vision en taches) et rétinite pigmentaire (vision en tunnel). Pour identifier les variables spécifiques à l’origine des défaillances de navigation, une conception standard de matrice orthogonale L9 a été mise en œuvre. Ce plan statistique évaluait systématiquement quatre variables indépendantes, chacune attribuée à trois niveaux discrets : densité d’information (faible, moyenne, élevée), format de codage (texte uniquement, icônes uniquement, hybride), interférences environnementales (faible, modéré, sévère) et pression temporelle (aucune, modérée, élevée). Ces paramètres ont généré neuf combinaisons expérimentales symétriques. En plus d’un scénario témoin de base non pondéré, cela a donné un total de 10 conditions expérimentales. Pour atténuer les effets de l’apprentissage séquentiel et le biais de renouvellement, l’ordre de présentation de ces 10 scénarios a été strictement aléatoire pour chaque participant en utilisant une stratégie de carré latin (Tableau Supplémentaire 1).
Tâches de navigation et simulations de déficience visuelle
L’étude a déployé un appareil méthodologique à deux niveaux. Lors de la première phase, les participants ont réalisé une série de tâches standardisées de géométrie réelle (porte d’entrée → de sécurité →, couvrant un itinéraire prédéfini approximatif de 450 m) au sein d’un terminal aéroportuaire de grande envergure fonctionnel. Les participants ont été invités à naviguer à leur rythme naturel sans demander d’aide extérieure. Toutes les sessions expérimentales ont été menées sous des conditions d’éclairage ambiant diurne standardisées (environ 300 à 500 lux). Chaque session durait environ 30 minutes et comprenait une période d’adaptation obligatoire de 5 minutes permettant aux participants de s’habituer au poids du casque et aux affichages visuels avant l’enregistrement des données. Les données de regard continu ont été enregistrées à une fréquence d’échantillonnage de 50 Hz. Le prétraitement des données et l’analyse opérationnelle étaient exécutés à l’aide d’un logiciel dédié d’analyse de suivi oculaire. Pendant cette phase, les participants portaient les lunettes de suivi oculaire mentionnées plus haut. Avant la navigation, le système était calibré individuellement pour chaque participant à l’aide d’une procédure standard de calibration en point unique via son application contrôleur compagnon. Les essais expérimentaux n’ont commencé qu’après que le logiciel ait généré une confirmation d’étalonnage réussie, assurant un seuil de précision de cartographie spatiale de <0,5 degré d’angle visuel. Les vecteurs de regard brut ont été lissés via un filtre médian (taille de fenêtre = 3 échantillons) pour isoler le bruit des signaux à haute fréquence. Les fixations étaient définies opérationnellement à l’aide d’un algorithme d’identification du seuil de vitesse (I-VT), avec un seuil de vitesse paramétré à 30 °/s et une durée minimale de fixation de 60 ms. Les paramètres de filtrage du regard excluaient les périodes de perte de signal dépassant 100 ms, résultant de blinks ou d’artefacts matériels. Dans la deuxième phase, afin d’isoler strictement l’impact comportemental des déficits visuels du déclin cognitif général lié à l’âge, seul le groupe témoin voyant plus jeune a utilisé les casques IRM pour simuler des profils spécifiques de perte de vision pathologique. En exécutant des shaders OpenGL en temps réel programmés sur mesure (développés dans un moteur de jeu multiplateforme standard), le système MR superposait des filtres visuels à l’environnement physique. Avant chaque bloc de simulation, l’équipe de recherche a systématiquement vérifié l’activation des shaders et l’occlusion précise du champ visuel par rapport à une grille d’étalonnage physique standardisée comme point de contrôle intermédiaire essentiel. Pour garantir la reproductibilité, les paramètres de simulation étaient ancrés dans des modèles ophtalmologiques cliniquesétablis 20 : la dégénérescence maculaire a été simulée via un scotome absolu central occlant les 10° centrals du champ visuel ; Le glaucome et la rétinite pigmentaire ont été simulés par divers degrés d’occlusion périphérique (vision en tunnel limitée à une ouverture centrale de 20° et 10° respectivement) ; et la rétinopathie diabétique a été reproduite à l’aide de scotomes aléatoires et fragmentaires, avec une réduction uniforme de 40 % de la sensibilité au contraste.
Dépannage méthodologique et contrôle qualité
Pour garantir la fiabilité du protocole bimodal, des mesures rigoureuses de contrôle qualité ont été mises en place. Une étape cruciale pour la fidélité du suivi oculaire était de maintenir un seuil de précision de cartographie spatiale de <0,5 degré ; La dérive d’étalonnage, un défi courant lors des longues marches réelles, a été résolue en programmant des points de contrôle obligatoires de recalibrage toutes les 10 minutes. Pour les simulations à réalité mixte, maintenir une occlusion stable du champ visuel malgré les mouvements de la tête des participants représentait un défi technique important. Cela a été atténué en utilisant les capacités d’ancrage spatial du casque MR pour verrouiller rigidement les shaders à la distance interpupillaire (IPD) de l’utilisateur, et en vérifiant systématiquement l’alignement de l’occlusion par rapport à une grille de calibration physique avant chaque essai.
Calcul de la vitesse angulaire moyenne
La métrique quantitative principale extraite était la vitesse angulaire moyenne (AV) du regard, servant d’indicateur opérationnel de l’intensité du balayage spatial qui reflète potentiellement à la fois l’effort exploratoire compensatoire et l’incertitude sous-jacente de la navigation. AV était calculé comme la magnitude du taux de déplacement angulaire du vecteur de regard sur des intervalles d’échantillonnage discrets (Δt = 20 ms, correspondant mathématiquement à la fréquence d’échantillonnage matérielle de 50 Hz). La vitesse angulaire instantanée, notée ω(t), a été calculée à l’aide des coordonnées du regard bidimensionnelles filtrées (x, y) sur le plan visuel projeté :
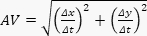 (3)
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Résultats
L’analyse quantitative des données de suivi oculaire a révélé un écart d’efficacité significatif entre les cohortes primaires, mettant en évidence les domaines où la conception terminale contemporaine peut ne pas suffisamment prendre en compte le vieillissement neurocognitif. L’analyse quantitative a révélé des disparités significatives d’efficacité de navigation entre les deux cohortes. Le groupe des personnes âgées malvoyantes a nécessité beaucoup plus de temps pour compléter la séquen...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Discussion
La transition des données empiriques brutes à l’intelligence architecturale exploitable nécessite un raisonnement déductif rigoureux. Pour maintenir la transparence scientifique, la discussion suivante distingue explicitement entre les observations comportementales directes mesurées dans nos paradigmes de suivi oculaire et de réalité mixte, et les extrapolations théoriques basées sur la littérature neurocognitive établie. La principale découverte théorique de cette recherche est la manif...
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Déclarations de divulgation
Les auteurs n’ont rien à divulguer.
Remerciements
Les auteurs souhaitent exprimer leur sincère gratitude pour le soutien qui a rendu cette étude possible. Cette recherche a été financée par la 7e promotion 2025 du Ministère de l’Éducation du Programme Collaboratif Industrie-Université, en particulier le programme Kingfar-CES Facteurs humains et Ergonomie dans le cadre du Programme n° 20251109. Un grand merci est également adressé à l’Académie des Arts et du Design de Xiamen à l’Université de Fuzhou et à Xiamen Rekey Medical Technology Co., Ltd., pour avoir fourni l’environnement collaboratif nécessaire à la réalisation de nos simulations neurocognitives et de navigation spatiale.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
Références
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
Accès restreint. Veuillez vous connecter ou commencer un essai pour afficher ce contenu.