Cet essai randomisé évalue une application de mesure sur smartphone en tant qu'adjoint à la mesure corporelle avant une vertébroplastie percutanée. Cette approche a réduit les durées de localisation et de correction, ainsi que le nombre d'images fluoroscopiques obtenues lors de la localisation, sans différence statistiquement significative en ce qui concerne la précision initiale de la localisation ni les résultats relatifs à la douleur et au handicap à 3 mois.
Article de recherche
Application de mesure sur smartphone pour la vertebroplastie percutanée dans les fractures compressives vertébrales ostéoporotiques : un essai randomisé
Dans cet article
Résumé
Résumé
Une localisation précise au niveau vertébral avant une vertébroplastie percutanée (PVP) nécessite généralement une confirmation fluoroscopique, et des examens répétés peuvent allonger le processus de localisation. Cet essai contrôlé randomisé monocentrique a évalué une application de mesure sur smartphone permettant de transmettre les données de distance obtenues à partir des images sur le dos du patient, afin d’en évaluer l’efficacité clinique. Un smartphone équipé d’un capteur LiDAR orienté vers l’arrière a été utilisé comme instrument de mesure. La fonction principale du LiDAR est d’acquérir des données tridimensionnelles de haute précision sous forme de nuages de points représentant le terrain, les surfaces d’objets et l’environnement environnant, permettant ainsi une détermination précise des contours et structures des objets, la mesure des distances et la détection de changements dynamiques des objets au sol. De octobre 2025 à mars 2026, 43 patients présentant une fracture de compression vertébrale ostéoporotique aiguë thoracolombaire ont été répartis selon une table de nombres aléatoires entre un groupe utilisant l’application de mesure sur smartphone (n = 21) et un groupe utilisant une localisation anatomique conventionnelle avec vérification par bras en C (n = 22). Les critères d’évaluation comprenaient le temps de localisation (T0), le nombre d’images fluoroscopiques obtenues pendant T0, la précision initiale de la localisation, le temps supplémentaire nécessaire pour corriger un écart de localisation (T1), ainsi que les scores de l’échelle visuelle analogique (EVA) et de l’indice de handicap d’Oswestry (IDO) avant la chirurgie et à 3 mois. Principaux résultats : par rapport à la localisation conventionnelle, l’application de mesure sur smartphone a permis un T0 plus court, un nombre moindre d’images fluoroscopiques durant T0 et un T1 plus court (tous P < 0,05). La précision initiale de la localisation était numériquement supérieure dans le groupe utilisant l’application de mesure sur smartphone, mais la différence entre les groupes n’était pas statistiquement significative (P > 0,05). Les scores EVA et IDO se sont améliorés dans les deux groupes, sans différence significative entre les groupes à 3 mois (P > 0,05). L’utilisation de l’application de mesure sur smartphone a amélioré l’efficacité de la localisation sans différence détectable en termes de précision initiale ou de résultats cliniques à court terme. Étant donné que la dose de rayonnement n’a pas été quantifiée directement, un nombre réduit d’images fluoroscopiques ne doit pas être interprété comme une preuve d’une réduction proportionnelle de la dose.
Introduction
Les fractures vertébrales compressives ostéoporotiques (OVCF) sont fréquentes chez les personnes âgées et peuvent provoquer des douleurs, une mobilité réduite, une qualité de vie altérée, une déformation de la colonne vertébrale et, dans les cas graves, des troubles neurologiques1,2. La vertébroplastie percutanée (PVP) est couramment utilisée chez des patients sélectionnés souffrant d'OVCF douloureuses, car elle permet une atténuation rapide de la douleur avec un traumatisme tissulaire limité3,4. Une identification précise du niveau vertébral fracturé est essentielle avant le positionnement de l'aiguille, particulièrement dans la région thoracolombaire, où une marque cutanée inexacte peut entraîner des contrôles fluoroscopiques répétés, une interruption du déroulement opératoire ou des interventions au mauvais niveau5,6.
La localisation conventionnelle combine la palpation de repères anatomiques, l'estimation manuelle des distances et la confirmation fluoroscopique par bras C7. Une règle chirurgicale standard est simple, peu coûteuse, disponible soit sous forme d'instrument réutilisable stérilisable, soit sous forme d'instrument stérile à usage unique, et fonctionne indépendamment des logiciels, de l'alimentation par batterie et de l'éclairage ambiant. Néanmoins, les règles réutilisables nécessitent un nettoyage et une stérilisation après chaque utilisation, entraînant des coûts de retraitement. Les marquages des règles peuvent également s'effacer avec le temps, et les règles chirurgicales en acier inoxydable spécifiques ne sont peut-être pas systématiquement disponibles dans toutes les salles d'opération. La mesure à l'aide d'une règle exige en outre un alignement manuel entre les repères anatomiques et une mesure effectuée sur une surface corporelle courbe. La fluoroscopie par bras C permet une confirmation vertébrale directe, mais contribue à l'exposition aux rayonnements ionisants et nécessite un positionnement répété de l'appareil ainsi qu'une manipulation expérimentée8. La navigation tridimensionnelle avancée et la tomodensitométrie (TDM) peropératoire offrent une orientation spatiale plus sophistiquée, mais exigent un matériel spécialisé, un temps de configuration supplémentaire et des coûts importants9.
Les smartphones sont largement disponibles et portables, et une application de mesure sur smartphone peut permettre de transférer une distance dérivée d'une image à la surface du corps sans avoir à préparer un instrument de mesure dédié10. L'affichage continu de la distance à l'écran et les retours sur l'orientation de l'appareil peuvent réduire la dépendance à l'estimation subjective de la distance et aider à standardiser ce transfert11. L'avantage recherché est donc la commodité opérationnelle et la standardisation du flux de travail, plutôt qu'une supériorité établie par rapport à une règle stérile ou à un système de navigation avancé. Toutefois, cet avantage potentiel dépend de l'appareil, car les smartphones équipés de télémétrie laser (LiDAR) et les appareils utilisant l'estimation optique basée sur la caméra ou d'autres technologies de détection de profondeur s'appuient sur des matériels et des algorithmes différents12,13. Le modèle d'appareil, la version du logiciel, l'étalonnage, la formation de l'opérateur, l'habitus corporel du patient, l'éclairage et l'orientation de l'appareil peuvent donc influer sur la reproductibilité.
La présente étude a évalué un protocole dans lequel la distance verticale entre l'épine iliaque postéro-supérieure et l'apophyse épineuse au niveau vertébral fracturé était mesurée sur les images préopératoires, puis reportée sur le dos du patient à l'aide d'une application de mesure installée sur un smartphone. Cette méthode a été comparée à la localisation anatomique conventionnelle suivie d'une confirmation par bras en C. L'hypothèse était que l'application de mesure sur smartphone réduirait les durées de localisation et de correction, ainsi que le nombre d'images fluoroscopiques acquises durant la localisation, sans nuire à la précision initiale de la localisation ni aux résultats cliniques à court terme.
Protocole
L'étude a été approuvée par le Comité d'éthique du Deuxième hôpital de l'Université de Lanzhou (numéro d'approbation : 2025A-1064) et a été menée conformément aux exigences institutionnelles relatives à la recherche impliquant des participants humains. Tous les participants, ou leurs représentants légalement habilités, ont fourni un consentement éclairé écrit pour la participation à la recherche, la collecte de données de suivi et la publication d'images cliniques anonymisées. Les outils utilisés pour ce protocole sont listés dans le Tableau du matériel.
1. Conception de l'étude, cadre et participants
Cet essai contrôlé randomisé monocentrique a inclus des patients traités au Second hôpital de l'Université de Lanzhou entre octobre 2025 et mars 2026. Les patients éligibles ont été répartis aléatoirement entre le groupe utilisant l'application de mesure sur smartphone (n = 21) et le groupe de localisation conventionnelle (n = 22). Toutes les procédures des deux groupes ont été réalisées par le même chirurgien senior spécialisé en colonne vertébrale, afin de réduire la variabilité opératoire inter-individuelle.
Les patients étaient éligibles à l'inclusion s'ils présentaient une fracture aiguë de compression vertébrale ostéoporotique thoracolumbar touchant T10–L2, confirmée par un examen clinique, une radiographie et un imagerie préopératoire ; une durée des symptômes de < 3 mois ; des douleurs lombaires correspondant au niveau fracturé ; un score à l'échelle visuelle analogique > 4 ; une réponse insuffisante au traitement conservateur ; un score T de densité minérale osseuse ≤−2,5 mesuré par absorptiométrie à rayons X à double énergie (DXA), compatible avec une ostéoporose ; une indication absolue ou relative à une vertébroplastie percutanée (PVP) ; et un consentement éclairé écrit fourni par le patient ou par un représentant légalement habilité.
Les patients ont été exclus s'ils présentaient une fracture pathologique due à une malignité, un myélome multiple, une infection ou une autre cause définie ; une rupture de la paroi vertébrale postérieure ; une fracture du pédoncule ; un enfoncement dans le canal rachidien avec compression de la moelle épinière ou des racines nerveuses ; une fracture en explosion ; un effondrement vertébral > 75 % ; des troubles sévères cardio-pulmonaires, neurologiques, hépatiques, rénaux ou de la coagulation ; une chirurgie rachidienne antérieure au même niveau ou à un niveau adjacent ; une déficience cognitive ou psychiatrique sévère empêchant la réalisation d'une évaluation périopératoire ou d'un suivi ; une allergie à un agent de contraste utilisé pendant l'intervention chirurgicale ; ou une grossesse ou une lactation.
2. Randomisation et attribution
Une séquence aléatoire a été générée à partir d'une table de nombres aléatoires par un clinicien d'un autre service qui n'était pas impliqué dans l'étude. Les patients éligibles ont été répartis selon un ratio de 1:1 soit dans le groupe utilisant l'application de mesure sur smartphone, soit dans le groupe de localisation conventionnelle. La dissimulation de l'attribution a été assurée à l'aide d'enveloppes scellées, opaques et numérotées consécutivement. Chaque enveloppe contenant l'affectation au groupe a été ouverte par l'infirmier circulant en salle d'opération uniquement après obtention du consentement éclairé écrit. Étant donné que les procédures de localisation étaient visiblement différentes, le chirurgien opérant n'a pas pu être maintenu en insu de l'affectation au groupe.
3. Étalonnage de l'application de mesure sur smartphone et formation de l'opérateur
Un seul smartphone doté d'une détection de profondeur et une seule version du système d'exploitation ont été utilisés pour chaque patient dans le groupe utilisant l'application de mesure sur smartphone. Un étalonnage de l'application de mesure sur smartphone était requis avant chaque mesure clinique.
La procédure d'étalonnage a été réalisée comme suit. Premièrement, une règle physique standard de 20 cm a été utilisée comme distance de référence. Deuxièmement, l'étalonnage a été effectué en intérieur, dans des conditions d'éclairage stable et de température ambiante, afin de réduire la variabilité environnementale. Troisièmement, un opérateur unique, bien formé, a placé le smartphone à l'origine de la règle, puis l'a déplacé jusqu'au repère des 20 cm, et la valeur indiquée par l'application de mesure a été enregistrée. Cette séquence a été répétée au moins deux fois avant chaque mesure clinique afin d'assurer la reproductibilité.
Les mesures ont été acceptées uniquement lorsque l'écart entre la lecture de l'application et celle de la règle physique était < 5 mm. Des mesures de calibration répétées représentatives sont présentées dans la Figure 1.
La luminosité de l'écran et les réglages de mise au point automatique ont été maintenus constants pendant toutes les sessions d'étalonnage et cliniques afin de minimiser les variations dues à l'éclairage ambiant. La formation normalisée a porté sur l'utilisation de l'application, le choix du plan de balayage, le maintien de l'orientation de l'appareil, le transfert de distance et le marquage des points terminaux.
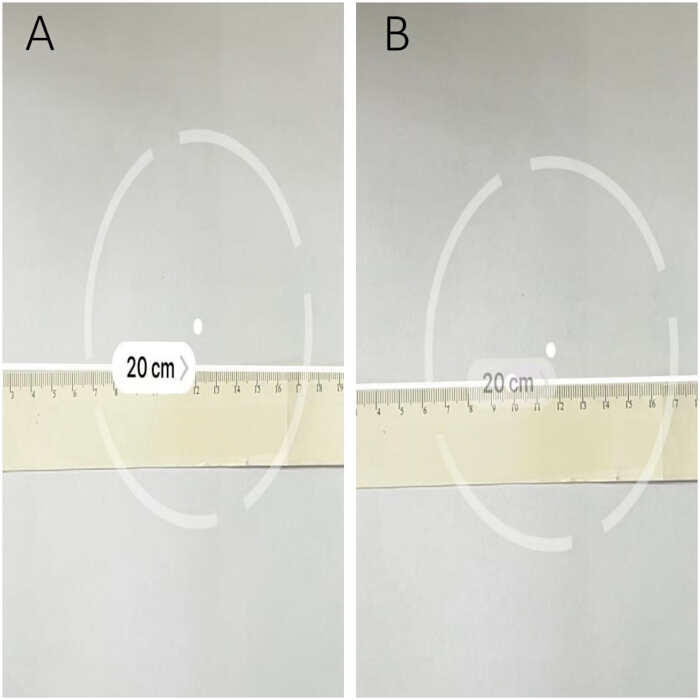
Figure 1: Étalonnage préopératoire de l'application de mesure sur smartphone. (A, BDeux mesures répétées d'une règle physique de 20 cm ont été effectuées dans des conditions intérieures stables. Les deux affichages indiquaient 20 cm. Un écart requis pour l'utilisation clinique < 5 mm. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
4. Mesure par imagerie préopératoire
Les reconstructions préopératoires sagittales par tomodensitométrie (TDM) ont été examinées à l'aide d'un système d'archivage et de communication d'images médicales. L'image sagittale médiane montrant toute la longueur du sacrum a d'abord été identifiée. La série d'images a ensuite été avancée latéralement jusqu'à ce que le sacrum s'amincisse et que l'ilium postérieur apparaisse (Figure 2).
L'épine iliaque postéro-supérieure a été identifiée au point d'intersection ou de séparation de l'ilium postérieur avec le sacrum. La distance verticale entre l'épine iliaque postéro-supérieure et l'apophyse épineuse au niveau vertébral fracturé a ensuite été mesurée. Dans le cas représentatif illustré dans Figure 3, la distance affichée était de 190,43 mm.
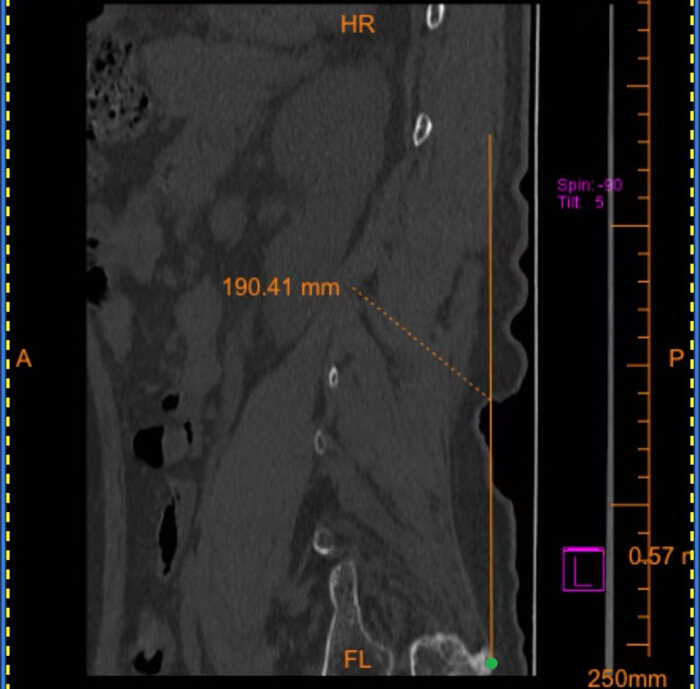
Figure 2 : Reconstruction sagittale préopératoire par tomodensitométrie utilisée pour identifier le niveau vertébral thoracolombaire fracturé et définir le plan de mesure. Les points verts indiquent l'épine iliaque postéro-supérieure. Les identifiants du patient et les métadonnées institutionnelles ont été supprimés. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
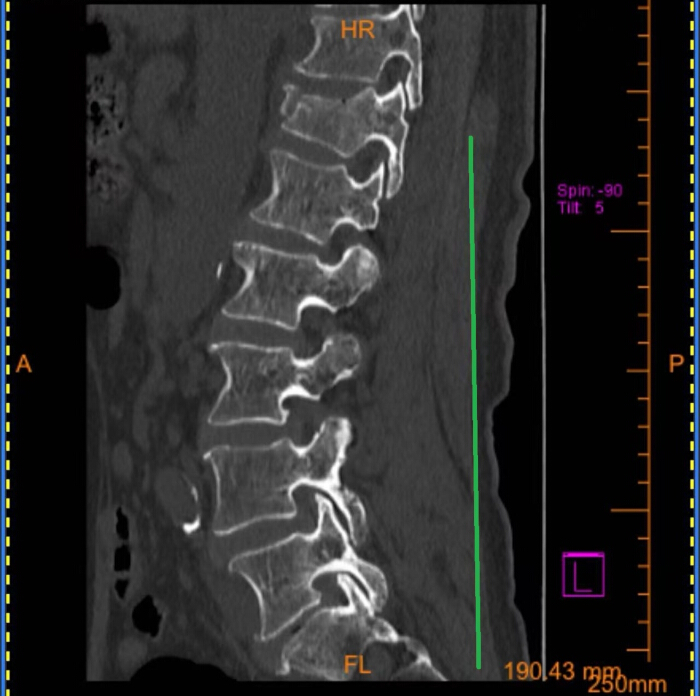
Figure 3 : Reconstruction sagittale préopératoire par tomodensitométrie montrant la mesure de la distance verticale entre le niveau de référence de l'épine iliaque postéro-supérieure et le niveau vertébral fracturé. La distance affichée était de 190,43 mm. La ligne verte représente la distance mesurée sur le système d'archivage et de communication d'images préopératoires, allant de l'épine iliaque postéro-supérieure au processus épineux au niveau de la fracture. Les identifiants du patient et les métadonnées institutionnelles ont été supprimés. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
5. Application de mesure sur smartphone pour la localisation sur la surface corporelle
Avant la localisation, l'étui du smartphone et l'objectif de l'appareil photo ont été nettoyés avec des lingettes alcoolisées. Le patient a été placé en position prone, dans une position neutre sur la table d'opération spinale. L'épine iliaque postéro-supérieure la plus proche du chirurgien a été palpée et marquée (Figure 4).
L'écran du smartphone était orienté vers le chirurgien, l'origine de la mesure était placée au niveau de l'épine iliaque postéro-supérieure marquée, et l'axe long du smartphone était maintenu parallèle au dos du patient. Le smartphone était déplacé lentement vers la tête dans le plan coronal, tout en évitant de grandes fluctuations horizontales (Figure 5).
Lorsque la distance affichée correspondait à la mesure obtenue sur l'imagerie préopératoire, le point final était marqué sur la peau. En utilisant ce point comme repère, le processus épineux supposé au niveau de la fracture était identifié. Une aiguille de seringue était placée adjacente au processus épineux en tant que marqueur radio-opaque (Figure 6).
Une fluoroscopie latérale a ensuite été réalisée pour vérifier le niveau vertébral avant la vertébroplastie (Figure 7). Le smartphone a uniquement servi d'outil d'orientation auxiliaire et n'a pas remplacé la confirmation fluoroscopique.
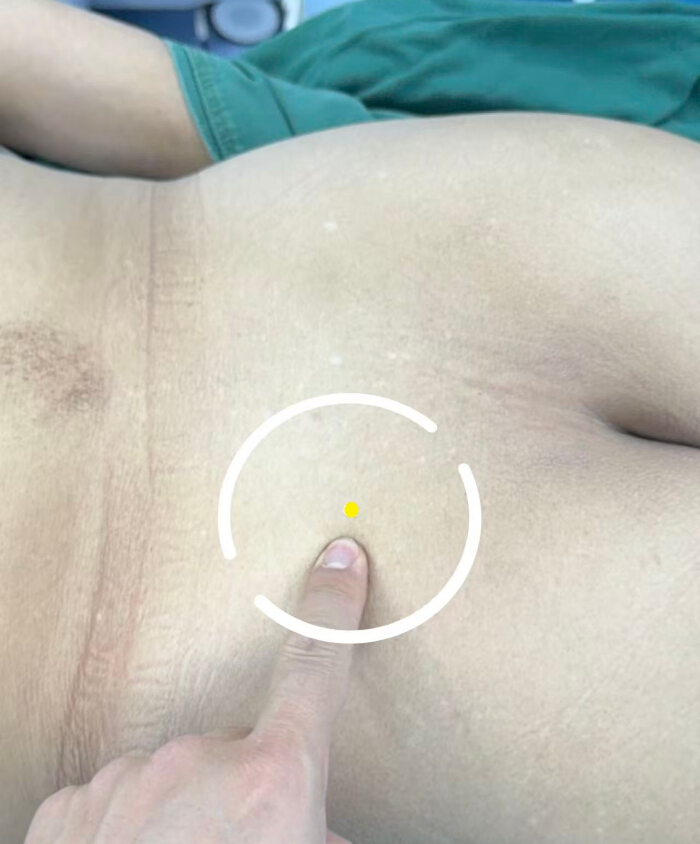
Figure 4 : Repérage peropératoire de l'épine iliaque postéro-supérieure. Le marqueur jaune indique le repère palpé. Le côté gauche de l'image est orienté vers la tête du patient, et le côté droit est orienté vers les pieds du patient. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
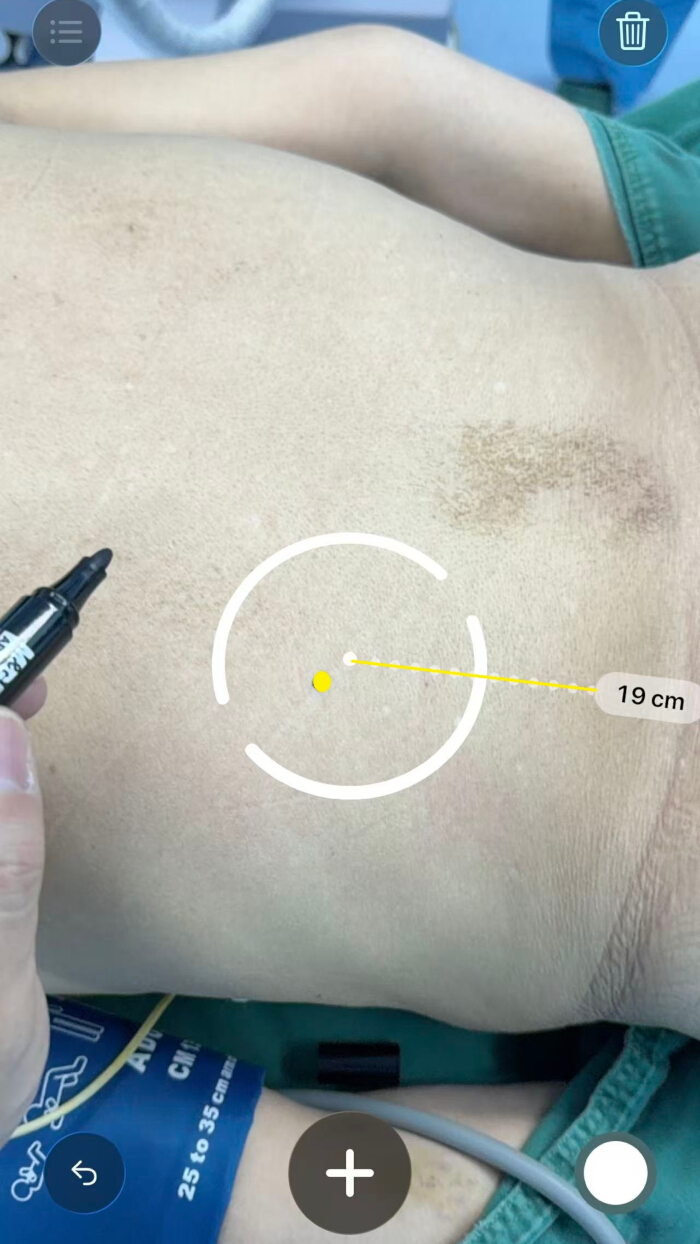
Figure 5 : Transfert de la distance préopératoire sur le dos du patient à l’aide de l’application de mesure du smartphone. L’application affiche une distance de transfert de 19 cm, et les points jaunes indiquent l’extrémité du transfert. Le côté gauche de l’image est orienté vers la tête du patient, et le côté droit est orienté vers les pieds du patient. Veuillez cliquer ici pour afficher une version agrandie de cette figure.
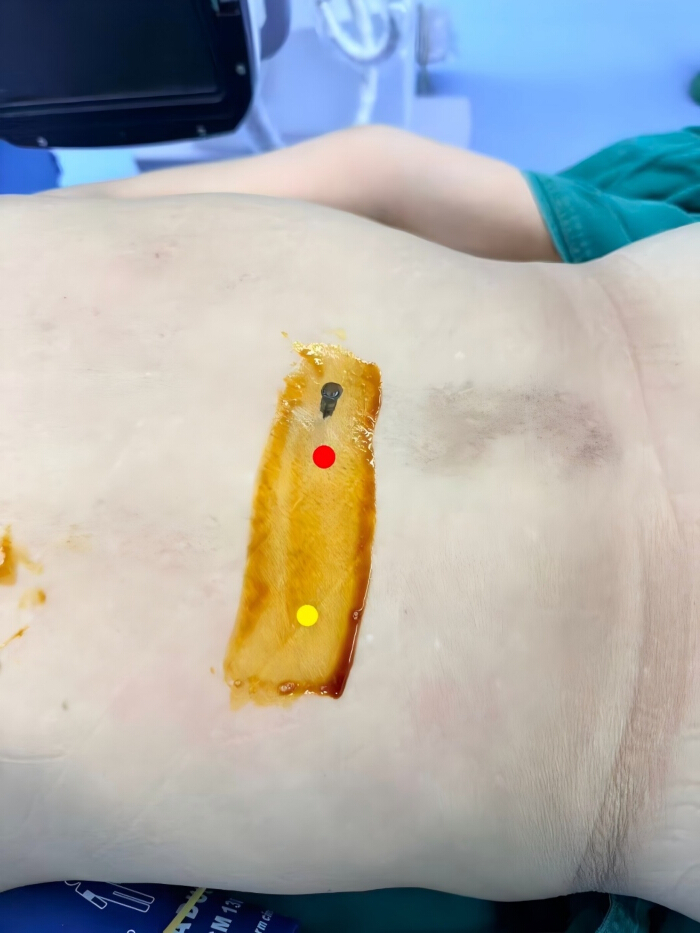
Figure 6 : Positionnement d'un marqueur radio-opaque adjacent au processus épineux présumé de T12. Le marqueur rouge indique le segment fracturé présumé, et le marqueur jaune indique le point de référence correspondant à l'extrémité transférée. Une aiguille de seringue de 10 mL a été placée à proximité du segment fracturé pour vérification fluoroscopique. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
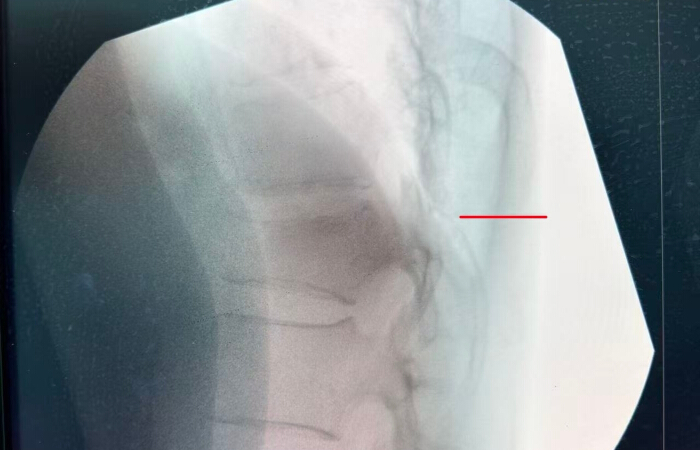
Figure 7 : Confirmation fluoroscopique latérale au C-arm de l'anonymisation du niveau T12 marqué. La ligne rouge indique la position du marqueur radio-opaque, représenté par l'aiguille d'une seringue de 10 mL. Les noms d'établissements, les identifiants de patients, les dates et les métadonnées de procédure ont été supprimés. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
6. Localisation classique
Dans le groupe de localisation conventionnelle, le même chirurgien a estimé le niveau vertébral cible en utilisant l'épine iliaque postéro-supérieure, les apophyses épineuses palpables, les espaces interspinéux et son expérience clinique. Le site estimé a été marqué sur la peau et vérifié à l'aide d'une fluoroscopie latérale.
Lorsque le repère ne correspondait pas au niveau vertébral prévu, le repère était ajusté et la fluoroscopie était répétée jusqu'à ce que le bon niveau soit confirmé.
7. Résultats et enregistrement du temps
T0, défini comme le temps de localisation, a été mesuré à partir du début de la localisation peropératoire, lorsque le chirurgien a commencé à marquer la peau, jusqu'à l'achèvement des radiographies antéropostérieure et latérale confirmant le niveau vertébral fracturé.
Dans le groupe utilisant l'application de mesure sur smartphone, T0 comprenait la palpation de l'épine iliaque postéro-supérieure et le lancement de l'application de mesure sur smartphone. Dans le groupe de localisation conventionnelle, T0 débutait par un marquage à main levée basé sur les repères anatomiques.
T1, défini comme le temps de correction, représentait le temps supplémentaire nécessaire pour le repositionnement des repères et la vérification fluoroscopique répétée lorsque le repère cutané initial ne se superposait pas au corps vertébral fracturé. T1 était enregistré comme étant 0 lorsque le positionnement initial était précis.
T0, T1 et le nombre d'images fluoroscopiques ont été enregistrés de façon prospective par une infirmière circulante de la salle d'opération qui n'était pas impliquée dans le geste chirurgical. Une montre-arrêt standard et une feuille de collecte de données ont été utilisées.
Les résultats cliniques comprenaient les scores de l'échelle analogique visuelle (VAS) et de l'indice de handicap de Oswestry (ODI) obtenus avant la chirurgie et à 3 mois. Le nombre d'images fluoroscopiques a été enregistré uniquement pendant la phase de localisation. Seul le nombre d'images fluoroscopiques obtenues pour localiser le niveau vertébral fracturé a été noté ; le temps de fluoroscopie et la dose réelle de rayonnement n'ont pas été recueillis.
8. Analyse statistique
Les analyses statistiques ont été effectuées à l'aide d'un logiciel d'analyse statistique. Les variables continues approximativement distribuées selon une loi normale ont été résumées par la moyenne ± l'écart type, et les variables non distribuées selon une loi normale ont été résumées par la médiane et l'intervalle interquartile.
Les variables continues entre les groupes ont été comparées à l'aide de tests t pour échantillons indépendants ou de tests U de Mann-Whitney, selon le cas. Les variables catégorielles ont été exprimées en n (%) et comparées à l'aide du test du chi-deux ou du test exact de Fisher lorsque les effectifs théoriques étaient faibles. Tous les tests étaient bilatéraux, et une valeur de P < 0,05 était considérée comme statistiquement significative.
Résultats
Caractéristiques des participants
Quarante-trois patients ont été inclus, dont 21 assignés au groupe utilisant l'application de mesure sur smartphone et 22 au groupe de localisation conventionnelle. Dans les groupes utilisant l'application de mesure sur smartphone et la localisation conventionnelle, respectivement, l'âge moyen était de 72,24 ± 5,12 ans (groupe smartphone n = 21) et de 73,00 ± 5,35 ans (groupe conventionnel n = 22), la répartition homme/femme était de 10:11 et 11:11, l'indice de masse corporelle (IMC) était de 23,41 ± 2,33 kg/m2 (groupe smartphone n = 21) et de 23,54 ± 2,14 kg/m2 (groupe conventionnel n = 22), et le score T de densité minérale osseuse était de −2,80 ± 0,16 (groupe smartphone n = 21) et de −2,77 ± 0,14 (groupe conventionnel n = 22). Aucune différence significative entre les groupes n'a été observée pour ces variables de base (toutes les valeurs de P > 0,05 ; Tableau 1).
| Caractéristique | Groupe de l'application de mesure sur smartphone (n = 21) | Groupe conventionnel (n = 22) | Statistique | Valeur P |
| Âge (années) | 72,24 ± 5,12 | 73,00 ± 5,35 | t = −0,48 | 0,64 |
| Sexe, homme/femme, n (%) | 10 (47,62 %)/11 (52,38 %) | 11 (50,00 %)/11 (50,00 %) | χ² = 0,02 | 0,88 |
| IMC (kg/m²) | 23,41 ± 2,33 | 23,54 ± 2,14 | t = −0,18 | 0,86 |
| Score T de densité minérale osseuse | −2,80 ± 0,16 | −2,77 ± 0,14 | Z = 0,41 | 0,68 |
| Les données sont présentées sous forme de moyenne ± écart-type (ET) pour les variables continues normalement distribuées, de médiane (intervalle interquartile) pour les variables continues non normalement distribuées, et de n (%) pour le sexe. Toutes les analyses comprenaient 21 participants dans le groupe de l'application de mesure sur smartphone et 22 participants dans le groupe de localisation conventionnel ; aucune donnée manquante n'était présente. La normalité des distributions a été évaluée à l'aide du test de Shapiro–Wilk. Des tests t indépendants bilatéraux ont été utilisés pour l'âge et l'IMC ; le test de Mann–Whitney U a été utilisé pour le score T de densité minérale osseuse ; le test du chi-deux de Pearson a été utilisé pour le sexe. IMC, indice de masse corporelle ; P, valeur de probabilité bilatérale. | ||||
Tableau 1 : Caractéristiques de base des groupes utilisant l'application de mesure sur smartphone et la localisation conventionnelle. Les données sont présentées sous la forme moyenne ± écart type (ET) pour les variables continues normalement distribuées, médiane (intervalle interquartile) pour les variables continues non normalement distribuées, et n (%) pour le sexe. Toutes les analyses comprenaient 21 participants dans le groupe utilisant l'application de mesure sur smartphone et 22 participants dans le groupe de localisation conventionnelle ; aucune donnée manquante n'était présente. La normalité des distributions a été évaluée à l'aide du test de Shapiro–Wilk. Des tests t bilatéraux pour échantillons indépendants ont été utilisés pour l'âge et l'IMC ; le test U de Mann–Whitney a été utilisé pour le score T de densité minérale osseuse ; le test du chi carré de Pearson a été utilisé pour le sexe. IMC, indice de masse corporelle ; P, valeur de probabilité bilatérale.
Indicateurs observés pendant l'intervention chirurgicale
Par rapport au groupe utilisant la méthode conventionnelle de localisation, le groupe utilisant l'application de mesure sur smartphone a présenté une durée T0 plus courte (1,52 ± 0,60 (groupe smartphone n = 21) min contre 3,77 ± 1,11 min (groupe conventionnel n = 22)), P < 0,001 ; un nombre moindre d'images fluoroscopiques acquises durant T0 (2,33 ± 0,58 (groupe smartphone n = 21) contre 3,18 ± 1,05 (groupe conventionnel n = 22)), P < 0,001 ; et une durée T1 plus courte (0,14 ± 0,36 min (groupe smartphone n = 21) contre 0,77 ± 0,97 min (groupe conventionnel n = 22)), P = 0,02. La précision initiale de localisation était de 20/21 (95,24 %) dans le groupe utilisant l'application de mesure sur smartphone (n = 21) et de 18/22 (81,82 %) dans le groupe de localisation conventionnel (n = 22), P = 0,34. Des différences significatives entre les groupes ont été observées pour T0, le nombre d'images fluoroscopiques et T1, mais pas pour la précision initiale de localisation (Tableau 2). Ces résultats indiquent une efficacité de localisation accrue avec l'application de mesure sur smartphone, sans toutefois démontrer une précision initiale supérieure ou une réduction quantifiée de la dose de rayonnement.
| Résultat | Groupe utilisant l'application de mesure sur smartphone (n = 21) | Groupe conventionnel (n = 22) | Statistique | Valeur de p |
| T0 (min) | 1,52 ± 0,60 | 3,77 ± 1,11 | Z = −5,14 | < 0,001 |
| Nombre d'images fluoroscopiques acquises pendant T0, (n) | 2,33 ± 0,58 | 3,18 ± 1,05 | Z = −2,55 | < 0,001 |
| Précision initiale du positionnement, n/N (%) | 20/21 (95,24 %) | 18/22 (81,82 %) | Fisher OR = 4,44 | 0,34 |
| T1 (min) | 0,14 ± 0,36 | 0,77 ± 0,97 | Z = −1,97 | 0,02 |
| Les données sont présentées sous forme de médiane (intervalle interquartile) pour les variables continues non normalement distribuées et de n/N (%) pour la précision initiale du positionnement. Toutes les analyses ont inclus 21 participants dans le groupe utilisant l'application de mesure sur smartphone et 22 participants dans le groupe de localisation conventionnel ; il n'y avait aucune donnée manquante. T0 correspondait au temps écoulé entre le début du marquage cutané et la confirmation fluoroscopique de la localisation du niveau vertébral fracturé. Le nombre d'images fluoroscopiques correspondait au nombre d'images acquises pendant T0. T1 correspondait au temps supplémentaire nécessaire pour refaire le marquage et effectuer une vérification fluoroscopique répétée après un marquage initial inexact, et était enregistré comme 0 lorsque le positionnement initial était précis. La normalité des distributions a été évaluée à l'aide du test de Shapiro–Wilk. Les tests de Mann–Whitney U bilatéraux ont été utilisés pour T0, le nombre d'images fluoroscopiques et T1. La précision initiale du positionnement a été comparée à l'aide d'un test exact de Fisher bilatéral, car un effectif théorique par case était <5. P, valeur de probabilité bilatérale. | ||||
Tableau 2 : Indicateurs observés en peropératoire dans les groupes utilisant l'application de mesure sur smartphone et la localisation conventionnelle. Les données sont exprimées en médiane (intervalle interquartile) pour les variables continues non normalement distribuées et en n/N (%) pour la précision initiale de la localisation. Toutes les analyses ont inclus 21 participants dans le groupe utilisant l'application de mesure sur smartphone et 22 participants dans le groupe de localisation conventionnelle ; aucune donnée manquante n’a été enregistrée. T0 correspondait au temps écoulé entre le début du marquage cutané et la confirmation fluoroscopique du niveau vertébral fracturé. Le nombre d'images fluoroscopiques correspondait au nombre d'images acquises pendant T0. T1 représentait le temps supplémentaire nécessaire à un nouveau marquage et à des vérifications fluoroscopiques répétées après un marquage initial inexact, et était noté 0 lorsque la localisation initiale était correcte. La normalité des distributions a été évaluée à l’aide du test de Shapiro–Wilk. Les tests de Mann–Whitney U bilatéraux ont été utilisés pour T0, le nombre d'images fluoroscopiques et T1. La précision initiale de la localisation a été comparée à l’aide d’un test exact de Fisher bilatéral, car une fréquence théorique était <5. P, valeur de probabilité bilatérale.
Résultats relatifs à la douleur et au handicap
Dans le groupe utilisant l'application de mesure sur smartphone (n = 21), les scores de l'Indice de handicap d'Oswestry (ODI) sont passés de 46,10 ± 3,02 avant la chirurgie à 19,05 ± 2,96 à 3 mois après l'intervention. Dans le groupe utilisant la méthode de localisation conventionnelle (n = 22), les scores d'ODI sont passés de 45,27 ± 3,12 à 18,23 ± 3,04. Les scores de l'échelle visuelle analogique (VAS) sont passés de 6,62 ± 0,86 à 2,62 ± 0,67 dans le groupe utilisant l'application de mesure sur smartphone (n = 21) et de 6,41 ± 0,85 à 2,68 ± 0,72 dans le groupe de localisation conventionnelle (n = 22). Aucune différence significative entre les groupes n'a été observée à aucun des deux moments, comme indiqué dans Tableau 3 (ODI préopératoire, P=0,38 ; ODI à 3 mois, P=0,37 ; VAS préopératoire, P=0,43 ; VAS à 3 mois, P=0,77).
| Résultat et moment de mesure | Groupe utilisant l'application de mesure sur smartphone (n = 21) | Groupe conventionnel (n = 22) | Statistique | Valeur P |
| ODI, préopératoire | 46,10 ± 3,02 | 45,27 ± 3,12 | t = 0,88 | 0,38 |
| ODI, à 3 mois | 19,05 ± 2,96 | 18,23 ± 3,04 | t = 0,90 | 0,37 |
| VAS, préopératoire | 6,62 ± 0,86 | 6,41 ± 0,85 | t = 0,80 | 0,43 |
| VAS, à 3 mois | 2,62 ± 0,67 | 2,68 ± 0,72 | t = -0,30 | 0,77 |
| Les données sont exprimées comme moyenne ± écart type (ET). Toutes les analyses comprenaient 21 participants dans le groupe utilisant l'application de mesure sur smartphone et 22 participants dans le groupe de localisation conventionnel ; il n'y avait aucune donnée manquante. Les scores préopératoires ont été enregistrés avant la vertébroplastie percutanée, et les scores de suivi ont été enregistrés 3 mois après l'intervention chirurgicale. Les valeurs P proviennent de tests t bilatéraux pour échantillons indépendants comparant les groupes à chaque moment ; les comparaisons appariées formelles au sein de chaque groupe ne sont pas indiquées dans ce tableau. ODI, Indice de handicap de l'Oswestry ; VAS, Échelle visuelle analogique ; P, valeur de probabilité bilatérale. | ||||
Tableau 3 : Comparaisons intergroupes des scores de l'échelle analogique visuelle et de l'indice de handicap d'Oswestry avant la chirurgie et à 3 mois. Les données sont exprimées comme moyenne ± écart type (ET). Toutes les analyses comprenaient 21 participants dans le groupe utilisant l'application de mesure sur smartphone et 22 participants dans le groupe de localisation conventionnelle ; il n'y avait aucune donnée manquante. Les scores préopératoires ont été enregistrés avant la vertébroplastie percutanée, et les scores de suivi ont été enregistrés 3 mois après l'intervention chirurgicale. Les valeurs P proviennent de tests t indépendants bilatéraux comparant les groupes à chaque moment ; les comparaisons appariées formelles au sein de chaque groupe ne sont pas rapportées dans ce tableau. ODI, indice de handicap d'Oswestry ; VAS, échelle analogique visuelle ; P, valeur de probabilité bilatérale.
DISPONIBILITÉ DES DONNÉES :
L'ensemble de données au niveau des participants, dépersonnalisé, à l'origine des tableaux 1 à 3 est accessible publiquement sur Zenodo : https://doi.org/10.5281/zenodo.21827327. L'enregistrement contient une ligne par participant et exclut les identifiants directs, les dates de naissance, les numéros de dossier médical, les coordonnées et les images permettant une identification.
Discussion
Cette étude randomisée a évalué une application de mesure sur smartphone permettant de transférer une distance intervertébrale mesurée préopératoirement à la surface du corps avant une vertébroplastie percutanée (PVP). L'utilisation de l'application de mesure sur smartphone a réduit le temps de localisation, diminué le nombre d'images fluoroscopiques acquises durant la localisation et réduit le temps supplémentaire nécessaire pour corriger les écarts de localisation. La précision initiale de la localisation était numériquement supérieure dans le groupe utilisant l'application de mesure sur smartphone, mais cette différence n'était pas significative entre les groupes. Les résultats selon l'échelle visuelle analogique (VAS) et l'indice de handicap de Oswestry (ODI) étaient également comparables entre les groupes à 3 mois. Le principal résultat était donc une amélioration de l'efficacité du flux de travail de localisation, plutôt qu'une supériorité démontrée en termes de précision ou d'efficacité clinique.
La localisation conventionnelle repose sur des repères anatomiques palpables, l'appréciation spatiale et la vérification fluoroscopique14. En pratique, le positionnement du C-arm et les acquisitions d'images répétées peuvent interrompre le déroulement de l'intervention et exposer les patients ainsi que le personnel à un rayonnement ionisant supplémentaire15. L'application de mesure du smartphone convertit une distance mesurée dans l'espace image en un repère sur la surface corporelle et fournit un affichage continu de la distance pendant le transfert. Cette approche pourrait réduire l'estimation subjective des distances et la nécessité de corrections répétées. Néanmoins, la méthode demeure dépendante d'une identification correcte des repères anatomiques et nécessite une confirmation fluoroscopique avant le positionnement de l'aiguille.
La présente étude n'a pas comparé directement la localisation à l'aide de l'application de mesure sur smartphone à celle réalisée à l'aide d'une règle chirurgicale stérile standard. Une règle chirurgicale stérile standard présente des avantages tels que la simplicité, le faible coût, la stérilité et l'indépendance vis-à-vis des logiciels, de l'alimentation par batterie et de l'éclairage ambiant. Les avantages techniques potentiels de l'application de mesure sur smartphone incluent une mesure numérique en temps réel avec calcul automatique des distances, une moindre dépendance par rapport à l'alignement manuel et une réduction des erreurs potentielles d'estimation visuelle. De plus, les règles réutilisables nécessitent un nettoyage et une désinfection après chaque utilisation, ce qui peut augmenter les exigences de retraitement. Leur marquage peut se détériorer avec le temps, et des règles chirurgicales en acier inoxydable spécifiques peuvent ne pas être disponibles dans chaque salle d'opération. L'application de mesure sur smartphone pourrait donc réduire la nécessité de préparer, nettoyer ou désinfecter un instrument de mesure dédié pour chaque intervention. Toutefois, les résultats actuels n'établissent pas une supériorité technique ou clinique par rapport à une règle chirurgicale standard. Une comparaison directe entre la mesure assistée par smartphone et la localisation anatomique conventionnelle est justifiée.
Le nombre réduit d'images fluoroscopiques acquises pendant la localisation est pertinent pour l'efficacité du flux de travail et est qualitativement conforme au principe « aussi bas que raisonnablement réalisable » (ALARA)14. Toutefois, le nombre d'images fluoroscopiques ne constitue qu'un indicateur indirect de l'exposition aux rayonnements. La dose par exposition varie selon l'habitus corporel du patient, la géométrie du faisceau, les réglages de l'appareil, la collimation, l'agrandissement et le mode d'acquisition15. Aucun paramètre dosimétrique direct n'ayant été rapporté, les résultats doivent être décrits comme un nombre moindre d'images fluoroscopiques pendant la phase de localisation, plutôt que comme une réduction quantifiée de la dose de rayonnement. Les études futures devraient enregistrer la durée de fluoroscopie, le produit dose-surface, la kerma de référence dans l'air, et, lorsque cela est réalisable, la dosimétrie du personnel pendant la phase de localisation ainsi que pendant l'ensemble de la procédure.
La généralisabilité est influencée par les caractéristiques du dispositif, la technique de l'opérateur et les conditions environnementales. Les capteurs LiDAR orientés vers l'arrière sont devenus disponibles commercialement de manière sélective, tandis que d'autres smartphones s'appuient sur des algorithmes de réalité augmentée basés sur la caméra, des capteurs de temps de vol, des systèmes à lumière structurée ou d'autres technologies de détection de profondeur pour estimer la distance. Les différences entre le matériel de détection et les algorithmes logiciels peuvent donc affecter la précision des mesures et limiter l'applicabilité entre différents appareils.
La cohérence entre opérateurs est une autre considération importante. Un protocole utilisant un seul dispositif et un seul opérateur a été mis en œuvre afin de réduire l'hétérogénéité des procédures. Néanmoins, les mesures restent sensibles à l'orientation du dispositif, à la vitesse de numérisation et à la constance dans l'identification des repères osseux. Ces facteurs peuvent introduire des variations lorsque différents opérateurs réalisent la procédure. L'éclairage ambiant et la posture du patient peuvent également influer sur la performance des mesures. Par conséquent, une utilisation reproductible exige de préciser exactement le modèle de dispositif et la version du logiciel, d'appliquer des procédures d'étalonnage standardisées et de garantir une formation adéquate des opérateurs. Dans les grands essais multicentriques, il convient de définir à l'avance les dispositifs et opérateurs utilisés, et d'établir des protocoles d'étalonnage standardisés.
La morphologie du patient peut également affecter la palpabilité des repères anatomiques et le transfert d'une distance mesurée sur la surface corporelle16,17. Atik et Gul ont évalué la sarcopénie à l'aide de mesures du muscle psoas chez des patients présentant des fractures vertébrales compressives ostéoporotiques, illustrant l'hétérogénéité de la composition corporelle présente dans cette population18. La présente étude n'a pas mesuré la surface du muscle psoas ni diagnostiqué la sarcopénie ; par conséquent, une comparaison directe selon le statut de sarcopénie n'était pas possible. Des études futures devraient évaluer si l'indice de masse corporelle, l'épaisseur des tissus mous, la surface du muscle psoas, les déformations rachidiennes ou la sarcopénie influencent l'erreur de localisation ou l'utilité des applications de mesure sur smartphone.
Plusieurs précautions procédurales sont importantes. L'appareil doit être maintenu dans une orientation coronale stable, et les importantes déviations latérales doivent être corrigées avant de poursuivre la mesure. Les reflets ambiants et les changements brusques d'éclairage doivent être minimisés, et une mise au point ainsi qu'un affichage constants doivent être maintenus. L'épine iliaque postéro-supérieure et le niveau du processus épineux cible doivent être correctement identifiés, car l'application ne peut pas compenser un point de repère anatomique incorrect. Chez les patients obèses, présentant des plis cutanés ou des repères cutanés peu visibles, la palpation et les informations issues de l'imagerie doivent être interprétées conjointement. Les repères principaux doivent être marqués temporairement et confirmés à nouveau avant la fluoroscopie afin de réduire les erreurs dues aux mouvements du patient19. Le flux de travail de localisation ne doit pas compromettre la technique aseptique. Le smartphone sert d'appareil auxiliaire de pré-localisation et ne doit pas pénétrer dans le champ stérile, sauf s'il est recouvert et manipulé conformément aux procédures institutionnelles de contrôle des infections. Pour les fractures multivertébrales ou anatomiquement complexes, chaque niveau cible doit être vérifié par fluoroscopie20.
Cette étude présente plusieurs limites. Premièrement, la conception monocentrique et la taille réduite de l'échantillon limitent la précision et la généralisabilité, en particulier chez les patients présentant une déformation sévère ou d'autres variations anatomiques. Deuxièmement, la méthode repose sur des repères osseux palpables et peut être influencée par l'obésité, l'épaisseur des tissus mous, les plis cutanés ou les mouvements entre la mesure par imagerie et le positionnement opératoire. Troisièmement, aucune comparaison directe n'a été effectuée avec une règle stérile, une navigation tridimensionnelle ou une navigation par tomodensitométrie peropératoire. Quatrièmement, un seul chirurgien expérimenté et un seul flux de travail utilisant un smartphone ont été employés, et la reproductibilité interopérateur, la courbe d'apprentissage ainsi que les performances sur différents modèles d'appareils n'ont pas été évaluées. Cinquièmement, l'échantillon était insuffisant pour une analyse robuste des fractures vertébrales ostéoporotiques uniségmentaires par rapport aux plurisegmentaires. Sixièmement, l'évaluation de l'exposition aux rayonnements s'est limitée au nombre d'images fluoroscopiques obtenues lors de la localisation, et le temps de fluoroscopie ainsi que la dose réelle de rayonnement n'ont pas été enregistrés. Des essais multicentriques plus larges devraient inclure plusieurs dispositifs et opérateurs, une dosimétrie directe, une calibration standardisée, des analyses de sous-groupes prédéfinies liées à la morphologie, ainsi qu'un comparateur approprié basé sur une règle.
Conclusion
L'application de mesure sur smartphone a réduit les temps de localisation et de correction et diminué le nombre d'images fluoroscopiques obtenues pendant la phase de localisation de la PVP, sans différence statistiquement significative concernant la précision initiale de localisation ni les résultats relatifs à la douleur et au handicap à trois mois. Cette méthode pourrait servir d'adjonct de travail peu coûteux, à condition de conserver l'étalonnage spécifique à l'appareil, l'évaluation anatomique, les précautions aseptiques et la confirmation fluoroscopique. Ces résultats n'établissent pas la supériorité par rapport à la navigation avancée et ne démontrent pas directement une réduction de la dose de rayonnement. Des études plus vastes, multicentriques, utilisant plusieurs dispositifs et opérateurs, une dosimétrie directe et des comparateurs appropriés, sont nécessaires.
Déclarations de divulgation
Les auteurs déclarent qu’ils n’ont aucun conflit d’intérêts.
Auteur Contributions :
Jing Wang a contribué à la conception de l'étude, a étalonné l'application de mesure sur smartphone, a effectué les mesures cliniques, a participé au recrutement des patients et aux interventions chirurgicales, a organisé et analysé les données cliniques, a visualisé les résultats et a rédigé le manuscrit. L'étude a été conceptualisée et supervisée par Jin Zhang, qui a vérifié les mesures d'imagerie et les procédures chirurgicales et a apporté une contribution intellectuelle majeure lors de la révision du manuscrit.
Remerciements
This work was supported by the Gansu Provincial Scientific Research Project on Traditional Chinese Medicine (GZKZ-2025-49) and the Cuiying Scientific and Technological Innovation Program of The Second Hospital & Clinical Medical School, Lanzhou University (CY2025-LC-A02).
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| Alcool | Lanzhou Meierkang Biotechnology Co., Ltd. | 2024-0006 | Utilisé avec du coton pour le nettoyage |
| Smartphone doté d'un capteur de profondeur | Apple Inc., Cupertino, CA, USA | A2412 | iPhone 12 Pro Max |
| Système de fluoroscopie | Shanghai Siemens Medical Devices Co., Ltd. | Cios Select S3 | Système de fluoroscopie en C |
| Compresse | Henan Hongran Medical Devices Co., Ltd. | 20190025 | Utilisée avec de l'alcool pour le nettoyage |
| Système d'archivage et de communication d'images médicales | Beijing Sichuang Guanyu Technology Development Co., Ltd. | Non applicable | Système d'archivage et de communication d'images, version 3.1 |
| Règle physique | Shenzhen Pumen Technology Co., Ltd. | 9350B | Règle standard de 20 cm, Lifowave 9350B |
| Marqueur radio-opaque | Shanghai Kangdelai Enterprise Development Group Co., Ltd. | 0.7 × 32 TWLB | Aiguille de seringue de 10 mL |
| Application de mesure pour smartphone | Apple Inc., Cupertino, CA, USA | Non applicable | Application intégrée de mesure de distance |
| Système d'exploitation du smartphone | Apple Inc., Cupertino, CA, USA | Non applicable | iOS 18.1 |
| Logiciel d'analyse statistique | IBM Corp., Armonk, NY, USA | 5725-A54 | IBM SPSS Statistics pour Windows, version 25.0 |
| Dispositif de chronométrage | Apple Inc., Cupertino, CA, USA | Non applicable | Application de chronomètre intégrée au smartphone |
Références
- Liang JW et al. Enhancing precision in percutaneous vertebroplasty: a study on patient-specific 3D-printed guides for osteoporotic vertebral compression fractures. Front Surg. 2026;13:1800908. doi:10.3389/fsurg.2026.1800908.
- Li G et al. Clinical outcomes of percutaneous vertebroplasty using robot-assisted cross-puncture technique for osteoporotic vertebral compression fractures. J Robot Surg. 2026;20(1):674. doi:10.1007/s11701-026-03587-z.
- Ma C, Chen Z, Fang Q, Shu Y. Comparative efficacy of percutaneous vertebroplasty combined with minimally invasive pedicle screw fixation versus percutaneous vertebroplasty alone in the treatment of elderly osteoporotic vertebral compression fractures. Libyan J Med. 2026;21(1):2670006.
- Song Z et al. Percutaneous vertebroplasty and percutaneous kyphoplasty for osteoporotic vertebral compression fractures: medium- and long-term evaluation of clinical outcomes and affecting factors. BMC Musculoskelet Disord. 2026. doi:10.1186/s12891-026-10050-5.
- Yusufu A, Yasin P, Haibier A, Ma Y. The impact of bone cement distribution in unilateral PVP on therapeutic outcomes of vertebral compression fracture repair. Orthop Res Rev. 2026;18:567335.
- Zhou T et al. Efficacy of acupuncture in the treatment of residual pain after osteoporotic vertebral compression fractures percutaneous vertebroplasty among older adults: a study protocol for a randomized controlled clinical trial. J Pain Res. 2026;19:598264.
- Warimezgane O et al. Occupational radiation exposure in spine surgery: organ-specific OSL phantom dosimetry and workload-based risk assessment. J Radiol Prot. 2026;46(3). doi:10.1088/1361-6498/ae8551.
- Kim DH, Hur JW, Hong JT. Radiation exposure in minimally invasive cervical spine surgery: a systematic review. Medicina (Kaunas). 2026;62(5):977.
- Kitahara T et al. Real-time phase-dependent occupational radiation exposure analysis in full-endoscopic spine surgery. Sci Rep. 2026. doi:10.1038/s41598-026-58052-6.
- Nakaso S, Ueda H, Ono S, Ogawa R. Volumetric assessment of a soft-tissue tumor using smartphone light detection and ranging and neural radiance fields: a single case. Plast Reconstr Surg Glob Open. 2026;14(5):e7712.
- Moj K, Arseniy I, Żak K, Malicki D, Oszkinis G. 3D measurement of chronic wounds in routine care: a review with practical guidance for smartphone photogrammetry. Ann Biomed Eng. 2026. doi:10.1007/s10439-026-04172-z.
- Song B et al. Smartphone-based LiDAR application for easy and accurate wound size measurement. J Clin Med. 2023;12(18):6042.
- Papadakis K, Mileva-Popova RD, Yanev KK, Peychinov D, Bogdanov TG. Rapid low-cost production of a patient-specific thumb orthosis using smartphone light detection and ranging scanning and three-dimensional printing. Cureus. 2026;18(4):e106955.
- Cool J et al. Radiation reduction in computer-assisted spinal deformity surgery using 3D and 2D pediatric-specific low-dose fluoroscopy protocols. N Am Spine Soc J. 2026;26:100889.
- Türkmen A et al. The effect of a mobile application-based music intervention on pain levels and analgesic consumption following surgery: a randomized controlled trial. Rev Assoc Med Bras (1992). 2026;72(4):e20251930.
- Xu X et al. Spatial posture perception method combined with ball-tip technique improves pedicle screw placement in adult degenerative scoliosis: a dual-center retrospective cohort study. BMC Surg. 2026;26(1):491.
- Lamé G et al. A qualitative human factors investigation of the impact of intraoperative CT-based navigation on interprofessional work in the operating room. Surg Open Sci. 2026;33:37–43.
- Atik I, Gul E. Evaluation of sarcopenia by psoas muscle measurements in osteoporotic patients with vertebral compression fracture. J Coll Physicians Surg Pak. 2024;34(6):713–716.
- Maizels M et al. Utilization of an ultrasonography-computed tomography fusion system in the lumbar spine. Int J Spine Surg. 2026;20(3):420–425.
- Garg S, Aranha RSM, Sam F. Localization of the motor entry point of the adductor pollicis muscle using surface landmarks for safe and effective botulinum toxin injection administration. Ann Anat. 2026;267:152881.
Réimpressions et autorisations
Cet article a été publié
Vidéo bientôt disponible