Ce protocole décrit la fabrication et l’implantation chirurgicale de jauges de contrainte en silicone flexibles et biocompatibles pour un suivi continu de la motilité gastrique chez des souris C57BL/6J en mouvement libre. La méthode permet des enregistrements stables et durables grâce à une encapsulation en silicone raffinée et une fixation sécurisée du connecteur monté sur la tête.
Article de méthode
Fabrication et implantation de jauges de contrainte en silicone raffinées pour le suivi à long terme de la motilité gastrique chez des souris en mouvement libre
Dans cet article
Résumé
Résumé
Ce protocole décrit la fabrication et l’implantation chirurgicale de jauges de contrainte en silicone flexibles et biocompatibles pour le suivi à long terme de la motilité gastrique chez des souris C57BL/6J en mouvement libre. L’évaluation continue de l’activité gastrique-motrice chez les animaux conscients reste techniquement complexe car l’anesthésie et les procédures invasives peuvent modifier la physiologie gastro-intestinale normale. Pour relever ces défis, ce protocole combine une encapsulation raffinée en silicone de la jauge de contrainte avec une fixation sécurisée du connecteur monté sur la tête afin d’améliorer la stabilité de l’appareil lors des enregistrements à long terme tout en protégeant le circuit électrique des dommages mécaniques liés à l’activité animale normale. Cette procédure permet une implantation fiable et un enregistrement continu de l’activité contractile gastrique sur une période postopératoire de 15 jours. Les enregistrements représentatifs montrent des schémas distincts de motilité gastrique pendant l’anesthésie, la phase de base éveillée, la récupération postopératoire et l’adaptation induite par l’alimentation. L’évaluation histologique indique seulement des réponses tissulaires locales légères autour du site d’implantation, soutenant la biocompatibilité du dispositif dans les conditions examinées. Ce protocole offre une approche reproductible pour obtenir des enregistrements stables et durables de la motilité gastrique chez des souris conscientes et peut faciliter l’étude de la physiologie et des maladies gastro-intestinales, y compris des études utilisant des modèles murins génétiquement modifiés.
Introduction
La surveillance précise de l’activité physiologique en recherche biomédicale, en particulier dans les études sur la motilité gastro-intestinale, est essentielle pour comprendre les mécanismes digestifs et les pathologies desmaladies 1,2. Cependant, les méthodes actuelles de surveillance de la motilité gastrique chez les animaux en mouvement libre présentent des limites importantes. Les techniques d’imagerie sont souvent limitées par la complexité opérationnelle, les exigences élevées en équipements et la potentielle exposition auxradiations 3,4. Les méthodes à base de ballonnet, bien qu’utiles, ne peuvent généralement pas surveiller la motilité gastrique chez les animaux en mouvement libre sur de longues périodes et sont souvent limitées à des étatsanesthésiés 5. Les approches mini-invasives, telles que la sonomicrométrie, sont incapables d’enregistrer la motilité gastrique chez les animauxconscients 6. De même, les méthodes manométriques s’appliquent principalement aux souris anesthésiées 7,8,9. Alternativement, l’enregistrement électrophysiologique des ondes lentes gastriques à l’aide d’électrodes séroses a été développé comme une approche directe pour capter l’activité myoélectrique sous-jacente du pacemaker qui entraîne les contractionsgastriques 10,11. Bien que les électrodes séroses soient très efficaces pour détecter les rythmes électriques et les dysrythmies, elles ne mesurent pas directement la force mécanique résultante. De plus, les ondes lentes extracellulaires enregistrées en vivo ne reflètent pas toujours fidèlement les véritables ondes lentesintracellulaires 12, et les signaux électriques enregistrés par des électrodes de surface ou séroses peuvent être fortement influencés par une activité neuronale localisée, ce qui signifie qu’ils ne représentent pas nécessairement des contractions mécaniques phasiquesréelles 13,14.
En revanche, les jauges de contrainte en silicone convertissent les changements de mouvement mécanique en signaux électriques, permettant un enregistrement prolongé des motifs de motilité dans des organes viscéraux creux tels que l’estomac et les intestins, sous des conditions physiologiques etpathologiques 15,16,17. L’objectif global de ce protocole est de décrire la fabrication et l’implantation chirurgicale de jauges de contrainte en silicone raffinées pour le suivi à long terme de la motilité gastrique chez des souris C57BL/6J en mouvement libre, le fond génétique le plus utilisé pour les modèles transgéniques en gastroentérologie. S’appuyant sur les méthodologies de jauge de contraigne précédemmentdécrites 18, ce protocole intègre un profil de capteur ultra-fin (0,2 mm) avec une encapsulation légère et biocompatible en silicone 704 afin de réduire la charge mécanique sur la paroi gastrique murine par rapport aux conceptions précédentes. De plus, une stratégie modulaire de routage des connecteurs montés sur la tête minimise la tension postopératoire des câbles et les dommages liés à la mastication, améliorant ainsi la stabilité du dispositif lors des enregistrements à long terme. Le protocole est destiné aux chercheurs cherchant à mesurer directement et à long terme l’activité gastrique mécanique chez des souris conscientes lors de différents états physiologiques, y compris la récupération postopératoire et l’alimentation. Les réductions rapportées de l’adhérence tissulaire et les perturbations fonctionnelles minimales doivent être interprétées dans le cadre des données de validation présentées, et une évaluation quantitative supplémentaire de ces paramètres reste une orientation importante pour les études futures.
Protocole
Cette étude a été menée conformément aux avis directeurs sur le traitement des animaux expérimentaux émis par le ministère de la Science et de la Technologie. Toutes les expériences ont été approuvées par le Comité d’éthique des expériences animales de l’Académie chinoise des sciences médicales chinoises (n° D2024-01-26-07).
1. Préparation animale
- Obtenez des souris mâles sauvages de type C57BL/6J en bonne santé, âgées de 8 semaines et pesant 25 ± 3 g.
- Maintenez les souris sous des conditions spécifiques sans agents pathogènes (SPF) à 22°C ± 1°C, 55 % ± 5 % d’humidité relative, et un cycle clair/sombre de 12 heures. Un logement collectif ne dépasse pas cinq souris par cage.
- Fournissez à volonté la nourriture et l’eau standards. Laissez les souris libre accès à la nourriture et à l’eau jusqu’à l’induction de l’anesthésie afin de maintenir une tension adéquate de la paroi gastrique pendant l’opération.
- Laissez les animaux s’acclimater au laboratoire pendant 7 jours avant de commencer les expériences au jour 8.
- Attribuer aléatoirement les souris acclimatées aux groupes expérimentaux afin de minimiser le biais de sélection potentiel.
- Effectuez une évaluation clinique de la santé de chaque souris 24 heures avant l’opération en évaluant l’apparence physique, le comportement et le poids corporel. Excluez les animaux présentant des signes de maladie, de blessure ou de perte de poids corporelle supérieurs à 10 %.
- Mesurez le poids corporel de chaque souris immédiatement avant l’anesthésie. Calculer le volume d’injection à 20 mL/kg, correspondant à une dose de tribromoéthanol de 250 mg/kg.
2. Préparation de la jaugede contrainte 18
- Obtenez une jauge de 350 Ω avec une base de 3,6 mm × 3,0 mm, une grille de 2,0 mm × 1,0 mm, et une épaisseur de 0,06 mm. Utilisez une jauge de contrainte avec un coefficient de sensibilité de 2,0 % ± 1 % (classe de précision A) préfixée à des fils doublement émaillés (0,15 mm de diamètre, 100 mm de longueur).
- Appliquez une couche uniforme de caoutchouc siliconique de chaque côté de la jauge jusqu’à ce que l’appareil entièrement encapsulé atteigne environ 0,2 mm d’épaisseur. Assurez-vous que toutes les surfaces sont complètement couvertes sans zones exposées.
- Appliquez une goutte supplémentaire de caoutchouc siliconique sur le point de soudure et étalez-la uniformément avec un coton-tige jusqu’à ce que la jauge soit complètement encapsulée. Vérifiez que les dimensions finales de l’appareil sont d’environ 6,0 mm × 8,0 mm.
- Confirmez l’encapsulation complète en veillant à ce que le revêtement en silicone soit lisse, exempt de bulles d’air ou d’interstices, et que l’appareil final corresponde aux dimensions cibles.
- Durcir la jauge encapsulée pendant au moins 48 heures à température ambiante (22°C ± 1°C) et une humidité relative de 60 % à 70 % dans un environnement bien ventilé et sans poussière.
- Soudez le connecteur monté sur la tête au fil émaillé à l’aide d’un fer à souder, de la soudure et d’un flux de soudure sans acide.
- Vérifiez l’intégrité des soudures en tirant doucement les fils émaillés avec des pinces disséquatrices d’iris. Vérifiez que les connexions restent sécurisées sans détachement de fil.
- Connectez la jauge de contrainte assemblée à un amplificateur pont via une boîte de réglage zéro par capteur de jauge.
- Équilibrez le circuit en connectant la jauge de contrainte assemblée à une boîte de réglage zéro personnalisée de 350 Ω ainsi qu’à l’amplificateur pont pour éliminer le décalage de base causé par la résistance du fil et maximiser la plage de signal disponible. Après avoir terminé toutes les connexions, pliez doucement la jauge de contrainte encapsulée avec des pinces dans l’air et une solution saline à 0,9 % tout en surveillant la forme d’onde de sortie dans le logiciel d’acquisition. Confirmez le bon fonctionnement de l’appareil en vérifiant une déviation claire de la forme d’onde, indiquant une connectivité électrique adéquate, une étanchéité et une sensibilité du capteur.
3. Intervention chirurgicale pour l’implantation de jauge de contrainte
- Stérilisez tous les instruments chirurgicaux avec 75 % d’éthanol. Faites tremper les composants préparés de la jauge de déformation dans de l’éthanol à 75 % pendant 15 minutes, puis plongez dans une solution de chlorure de sodium à 0,9 % pendant 15 minutes.
- Retirez les composants de la jauge de tension de la solution de chlorure de sodium à 0,9 % et procédez immédiatement à l’implantation chirurgicale sans séchage à l’air ni rinçage supplémentaires.
- Anesthésiez la souris par injection intrapéritonéale d’une solution de tribromoéthanol à 1,25 % (20 mL/kg).
- Utilisez une solution commerciale de tribromoéthanol à 1,25 % sans dilution supplémentaire. Conservez la solution à 4°C dans un flacon ambré protégé de la lumière et utilisez-la dans la date de péremption du fabricant.
- Surveillez l’animal toutes les 10 minutes pendant l’intervention pour assurer une respiration régulière et l’absence de mouvement en réponse à la stimulation tactile. Confirmez un plan chirurgical d’anesthésie adéquat en vérifiant la perte du réflexe de redressement et l’absence du réflexe de retrait de la pincée de l’orteil.
- Aucune anesthésie supplémentaire n’a été nécessaire car la dose initiale fournissait un plan chirurgical adéquat tout au long de l’intervention.
- Maintenez la température corporelle centrale de l’animal à 37,0°C ± 0,5°C à l’aide d’une couverture chauffante à rétroaction. Appliquez une pommade ophtalmique à pétrolatum tout au long de l’intervention chirurgicale pour éviter le dessèchement cornéen.
- Retirez les poils de l’abdomen et du crâne à l’aide d’une tondeuse à petits animaux. Désinfectez la peau exposée avec une solution de povidone-iode à 1 % suivie d’un éthanol à 75 % (Figure 1A–C).
- Couvrir l’abdomen d’un drap chirurgical stérile (Figure 1D).
- Couvrez le champ chirurgical avec une serviette en gaze chirurgicale stérile. Créer une incision ventrale de la ligne médiane d’environ 1,5 à 3,0 cm de long, s’étendant caudal depuis le processus xiphoïde à travers la peau et la musculature abdominale. Créer une seconde incision longitudinale d’environ 5,0 à 8,0 mm de long le long de la suture sagittale à l’apex du crâne (Figure 1E,J).
- Sélectionnez la longueur de l’incision en fonction de la taille corporelle de l’animal afin d’offrir une exposition adéquate de l’antrum gastrique pour la suture tout en minimisant les traumatismes tissulaires et en facilitant la fermeture de la plaie.
- Extérieurisez doucement l’estomac à l’aide d’un coton-tige. Séparez l’omentum supérieur et maintenez l’hydratation des tissus tout au long de la procédure à l’aide de boules de coton trempées dans une solution physiologique à 0,9 % (Figure 1F).
- Séparez l’omentum supérieur de la paroi gastrique par une dissection douce et contondante à l’aide d’un coton-tige humide ou d’une pince émoussée, en veillant à éviter les dommages aux vaisseaux sanguins adjacents et aux tissus environnants.
- Appliquez une solution stérile tiède (37,0°C± 0,5°C) stérile à 0,9 % sur l’estomac exposé toutes les 3 à 5 minutes, ou chaque fois que la surface tissulaire commence à sécher, pour maintenir l’hydratation des tissus.
- Séparez doucement la peau de la musculature sous-jacente à l’aide d’un coton-tige-coton et de pinces de dissection pour créer un tunnel sous-cutané continu entre les incisions crânienne et abdominale. Faites passer la jauge de contrainte à travers le tunnel, positionnez le connecteur monté sur la tête sur le front, puis placez la jauge de contrainte sur la région abdominale (figure 1G,J).
- Faire passer le fil par le tunnel sous-cutané depuis l’incision abdominale le long de la paroi latérale gauche, sous le membre antérieur gauche, et au-dessus du cou dorsal jusqu’à l’incision crânienne.
- Suture la jauge de contrainte à la surface séreuse de l’antrum gastrique à l’aide de sutures 7-0 non absorbables (Figure 1H). Repositionner l’omentum supérieur au-dessus de la jauge de contrainte et limiter la surface fonctionnelle de suture à environ 5,0 mm × 5,0 mm.
- Placez la jauge de tension sur la surface sérosale de l’antrum gastrique avec son axe long et des fils fixés alignés parallèlement aux fibres musculaires longitudinales s’étendant du cardia au pylore. Orientez les soudures vers la paroi abdominale, l’extrémité soudée vers la tête et l’extrémité opposée vers le pylore (Figure 1H).
- Fixez la jauge de contrainte à la sérose gastrique à l’aide d’une suture continue avec trois points de fixation. Placez un point à l’extrémité caudale (pylorique) et deux points consécutifs à l’extrémité crânienne (cardiaque), puis fixez l’assemblage avec un seul nœud à la ligne médiane supérieure (Figure 1H).
- Ramenez l’estomac et tous les autres organes abdominaux à leur position anatomique normale. Fixez le fil émaillé à la musculature abdominale pour minimiser les mouvements antérieur-postérieurs.
- Fixez les fils émaillés à la musculature abdominale en plaçant un nœud initial dans le muscle avec la suture, en enroulant la suture autour des deux fils plusieurs fois, puis en nouant un nœud final pour ancrer fermement les fils.
- Fermez la musculature abdominale suivie de la peau à l’aide de points absorbables 6-0 (Figure 1I).
- Retirez le périoste à l’aide de peroxyde d’hydrogène à 3 % pour exposer la fontanelle antérieure (Figure 1J).
ATTENTION : Le peroxyde d’hydrogène est un irritant. Portez un équipement de protection individuelle approprié et évitez le contact avec les yeux et la peau. - Appliquez du peroxyde d’hydrogène à 3 % sur le crâne exposé pendant environ 10 secondes pour retirer le périoste et contrôler les saignements mineurs. Retirez immédiatement la solution avec un coton stérile, rincez soigneusement avec du sérum physiologique stérile, puis séchez complètement la surface avant d’appliquer la résine de base.
- Mélangez et appliquez la résine de base sur le crâne. Appuyez sur le connecteur monté sur la tête sur la résine jusqu’à ce qu’elle se solidifie naturellement. Suturez le cuir chevelu autour du connecteur sécurisé tout en laissant l’ouverture circulaire du connecteur monté sur la tête exposée (Figure 1K).
- Laissez la résine de base polymériser sans être perturbée pendant environ 5 minutes. Confirmez le durcissement complet en touchant doucement la surface en résine avec la pointe d’une pince.
- Stabiliser le connecteur monté sur la tête avec des pinces pendant la phase initiale de durcissement jusqu’à ce que la résine soit suffisamment durcie pour maintenir le connecteur en position sans support.
- Appliquez une solution de povidone-iode autour de la plaie chirurgicale. Administrez du méloxicam (0,2 mg/kg, par voie sous-cutanée) pour l’analgésie postopératoire et le traitement anti-inflammatoire.
- Après sa récupération de l’anesthésie, ramenez la souris dans sa cage d’origine. Administrez du méloxicam (0,2 mg/kg, intrapéritonéale) une fois par jour pendant deux jours consécutifs.
- Ne ramenez la souris dans sa cage d’origine qu’après qu’elle ait retrouvé le réflexe de redressement, qu’elle ait une respiration régulière et stable, et qu’elle soit capable de bouger normalement.
- Surveillez les souris quotidiennement pendant au moins les deux premiers jours postopératoires et au moins deux fois par semaine par la suite. Euthanasiez de manière humaine les animaux présentant une perte persistante de poids corporel accompagnée d’une activité locomotrice réduite conformément aux critères humains.
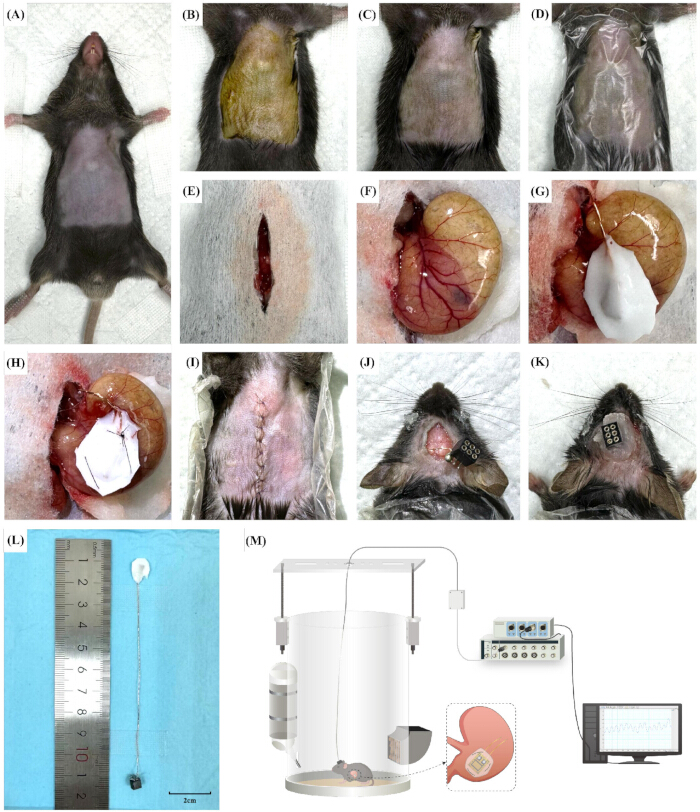
Figure 1. Flux de travail d’implantation chirurgicale et installation d’enregistrement de la motilité gastrique. (A) Épilation abdominale. (B) Désinfection avec une solution de povidone-iode. (C) Nettoyage à 75 % d’éthanol. (D) Pose d’un drap chirurgical stérile sur l’abdomen. (E) Incision abdominale médiane et incision du cuir chevelu. (F) Exposition de l’estomac. (G) Passage sous-cutané de l’ensemble de la jauge de contrainte et positionnement du capteur sur l’antrum gastrique. (H) Suture de la jauge de contrainte à la couche séreuse de l’antrum gastrique, située anatomiquement entre l’incisure angulaire et le pylore. (I) Fermeture séquentielle de la musculature abdominale et de la peau. (J) Exposition de la fontanelle antérieure après ablation du périoste à l’aide de peroxyde d’hydrogène à 3 %. (K) Fixation du connecteur monté sur la tête et fermeture du cuir chevelu autour de l’ouverture du connecteur. (L) Dispositif de jauge de contrainte personnalisé montré à côté d’une règle. (M) Schéma de l’installation d’enregistrement de la motilité gastrique à mouvement libre, incluant la chambre d’enregistrement, le commutateur rotatif, le connecteur monté sur la tête attachée, l’amplificateur pont, le système d’acquisition de données, l’ordinateur et le logiciel d’analyse du signal. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
4. Enregistrement de la motilité gastrique
- Placez la chambre d’enregistrement circulaire libre personnalisée sous une caméra autofocus 2K pour permettre une surveillance comportementale synchronisée et continue de la souris.
- Construisez la chambre d’enregistrement à l’aide d’un récipient en plexiglas cylindrique transparent (35 cm de diamètre × 45 cm de hauteur).
- Montez une plaque suspendue personnalisée (39,5 cm × 10,0 cm) au-dessus de la chambre pour soutenir le câble de connexion monté sur la tête.
- Soutenez la plaque suspendue à l’aide de deux supports verticaux placés de chaque côté de la chambre. Ajustez la hauteur (jusqu’à 15,5 cm) pour maintenir la tension appropriée du câble pendant l’enregistrement.
- Placez la souris dans la chambre d’enregistrement. Connectez la prise femelle montée sur la tête à la câble d’enregistrement flexible multicanal suspendue au commutateur rotatif. Assurez-vous que le câble permet un mouvement, un virage et une alimentation sans restriction.
- Acclimater les souris à la chambre d’enregistrement pendant 60 minutes par jour pendant 3 jours consécutifs avant l’opération. Après l’implantation, placez la souris anesthésiée dans la chambre pendant 30 minutes afin de permettre une stabilisation physiologique avant d’initier l’enregistrement continu.
- Connectez l’extrémité opposée du câble flexible à l’amplificateur pont et connectez l’amplificateur au système d’acquisition de données PowerLab 8/35.
- Vérifiez l’équilibre de l’amplificateur à chevalet et la mise à zéro de la jauge de contrainte comme décrit à l’étape 2.9. Surveillez le signal en direct pendant au moins 2 minutes et ne commencez l’enregistrement qu’après avoir confirmé une base stable avec une dérive négligeable.
- Configurez les paramètres matériels dans le logiciel d’acquisition de données LabChart (version 8.0) avec une fréquence d’échantillonnage de 10 kHz et un gain d’amplification de 10× pour le canal du signal gastrique brut.
- Configurez le système d’acquisition avec une plage de tension d’entrée de ±5 V, une tension d’excitation de pont de 5 V, et un filtre passe-bas matériel réglé à 100 Hz pour minimiser le bruit des hautes fréquences tout en préservant la fidélité du signal.
- Allumez la caméra autofocus 2K et lancez simultanément le logiciel d’acquisition de données sur l’ordinateur d’enregistrement.
- Acquérez les données à l’aide du logiciel d’acquisition de données avec un modèle dédié à l’acquisition. Configurez un canal analogique pour le signal brut de la jauge gastrique et un canal vidéo synchronisé de la caméra autofocus 2K. Sauvegardez tous les enregistrements dans le format logiciel d’acquisition natif (*.adicht).
- Effectuez des séances d’enregistrement pendant la récupération postopératoire, la transition de l’anesthésie à l’état éveillé, ainsi qu’un test comportemental d’alimentation de 6 minutes comprenant une base préprandiale de 2 minutes, une phase d’alimentation de 2 minutes et une phase postprandiale de 2 minutes.
- Effectuez des enregistrements entre 09h00 et 15h00 lors des jours postopératoires (POD) 1, 3, 5, 7, 10 et 15. Commencez à enregistrer immédiatement après avoir placé l’animal dans la chambre et utilisez les données acquises à partir de 10 minutes pour l’analyse afin d’assurer une stabilisation physiologique.
- Souris rapides pendant 12 heures avant l’expérience d’alimentation. Notez la motilité gastrique en continu pendant 6 minutes, comprenant une base de 2 minutes avant prandiale, une période de repas de 2 minutes commençant lorsque l’animal commence à manger, et une période de 2 minutes après la période prandiale.
- Excluez les enregistrements de l’analyse s’ils répondent à l’un des critères suivants : (i) perte de signal causée par une défaillance du connecteur ou une rupture de fil ; (ii) des artefacts de mouvement sévères résultant du grooming ou du fonctionnement dépassant la plage d’entrée de l’amplificateur ; ou (iii) signaux instables ou dérive de base supérieure à 20 % de l’amplitude de base lors d’une seule session d’enregistrement.
5. Traitement du signal et analyse statistique
- Établir la connexion matérielle complète et appliquer le flux de travail de filtrage matériel et logiciel pour traiter les signaux biologiques bruts et isoler les ondes de motilité gastrique des artefacts de mouvement.
- Acheminez les signaux biologiques à travers le filtre passe-bas analogique intégré de l’amplificateur de pont et du système d’acquisition de données. Réglez la fréquence de coupure du filtre passe-bas analogique à 100 Hz pour réduire le bruit électromagnétique de haute fréquence et les interférences de la ligne électrique, et générez le canal de données brut de base (Figure S1).
- N’appliquez aucun filtre matériel supplémentaire, tel que filtre passe-haut, encoche ou anticrénelage (high-passe) ou anti-créneau, lors de l’acquisition des données.
- Générez un canal d’analyse lissé en utilisant le module de lissage dans le logiciel d’acquisition (Figure S2). Sélectionnez Lissage dans le menu déroulant des canaux, choisissez Triangulaire (Bartlett) comme type de lissage, et réglez la largeur de la fenêtre à 10 s (Figure S3).
REMARQUE : La fenêtre triangulaire de 10 s fonctionne comme un filtre numérique adaptatif passe-bas qui atténue les artefacts respiratoires et de mouvement tout en préservant l’amplitude et le rythme de l’onde basse murine gastrique lente (~5 cycles/min ; ~0,083 Hz). - N’appliquez pas d’étapes supplémentaires de prétraitement numérique, y compris la correction de base, le dé-tendance, le rééchantillonnage, l’ajustement du décalage de canal ou la normalisation du signal.
- Sauvegardez la forme d’onde lissée comme un nouveau canal d’analyse (Canal 2) avec le signal brut (Canal 1) dans le même fichier logiciel d’acquisition natif (*.adicht) sans conversion externe (Figures S3 et S4).
- Extraire les signaux de motilité gastrique lissés pour analyse. Sélectionnez des fenêtres d’enregistrement continues stables et représentatives de 2 minutes pour chaque condition expérimentale tout en minimisant les artefacts liés au mouvement et au comportement (Figure S4).
- Sélectionnez aléatoirement une fenêtre d’enregistrement continue de 2 minutes en utilisant l’enregistrement vidéo synchronisé. Incluez uniquement les segments avec une base stable et sans artefacts de mouvement, comportement de toilettage ou activité locomotrice.
- Extraire un segment d’enregistrement continu de 2 minutes de chaque POD désigné 1–15. Comparez les formes d’onde de motilité gastrique enregistrées sous anesthésie profonde avec celles enregistrées dans l’état pleinement conscient.
- Standardisez tous les enregistrements entre 09:00 et 15:00, comme décrit à l’étape 4.12, afin de minimiser l’influence de la variation circadienne sur la motilité gastrique.
- Analysez un enregistrement continu de 6 minutes issu de l’expérience d’alimentation en divisant l’enregistrement en trois périodes consécutives de 2 minutes représentant la phase de base pré-prandiale, l’alimentation active et la phase post-prandiale.
- Identifiez le début de l’alimentation à partir de l’enregistrement vidéo synchronisé lorsque l’animal commence à masticer de façon soutenue. Définissez la phase d’alimentation comme l’intervalle suivant de 2 minutes et excluez les enregistrements où l’alimentation ne dure que quelques secondes.
- Quantifier la fréquence cyclique moyenne (cycles/min), l’amplitude cyclique (μV) et la surface sous la courbe (AUC ; mV·s·min−1) à partir des formes d’onde lissées. Déterminez la fréquence contractile par analyse des intervalles pic à pic et calculez l’AUC en intégrant le signal contractile rectifié sur l’intervalle d’enregistrement sélectionné (Figure S5).
- Effectuez automatiquement la détection des pics à l’aide du module Mesures Cycliques dans le logiciel d’acquisition de données Data Pad pour calculer la fréquence cyclique moyenne pour chaque segment d’enregistrement sélectionné (Figure S5).
- Définissez la référence comme la tension minimale du signal dans l’intervalle d’enregistrement sélectionné. Calculez automatiquement l’AUC en utilisant la fonction Intégrale Relative au Minimum dans le module Data Pad (Figure S5).
- Mesurez automatiquement l’amplitude contractile comme la hauteur cyclique moyenne à l’aide du module Data Pad, qui calcule la hauteur moyenne du pic au creux pour chaque segment d’enregistrement de 2 minutes (Figure S5).
- Résumez graphiquement et analysez statistiquement les données de fréquence, d’amplitude et d’AUC dans toutes les conditions expérimentales.
- Comparez les paramètres de motilité gastrique entre l’anesthésie profonde et les conditions pleinement conscientes.
- Évaluer les variations longitudinales de la motilité gastrique entre le POD 1 et le POD 15.
- Comparez les paramètres de motilité gastrique pendant la phase d’alimentation active avec ceux des phases préprandiale et postprandiale.
- Inclure toutes les données répondant aux critères prédéfinis de qualité d’enregistrement dans l’analyse statistique. Ne pas effectuer de détection statistique des valeurs aberrantes ni exclure les observations sur la base de critères statistiques.
- Évaluer la normalité et l’homogénéité de la variance des données avant analyse statistique. Analyser les données normalement distribuées à l’aide d’une analyse classique unidirectionnelle de la variance (ANOVA) ou d’un test t non apparié. Analyser des données anormalement distribuées à l’aide du test de Kruskal–Wallis ou du test Mann– Whitney U .
- Évaluer la normalité des données à l’aide du test de Shapiro–Wilk et l’homogénéité de la variance à l’aide du test de Brown–Forsythe. Analyser des données normalement distribuées avec des variances égales en utilisant une ANOVA unidirectionnelle et analyser des données anormalement distribuées ou des données à variances inégales en utilisant le test de Kruskal–Wallis.
- Effectuer des tests de comparaison multiple post-hoc en utilisant le test de Tukey suivant l’ANOVA unidirectionnelle ou le test de Dunn suivant le test de Kruskal–Wallis, selon le cas.
- Analysez toutes les données à l’aide de GraphPad Prism version 10.0. Déclarez les données comme la moyenne ± l’erreur standard (SE). Considérons p < 0,05 statistiquement significatif.
- Effectuer toutes les analyses statistiques sous forme de tests à deux volets. Considérons p < 0,05 statistiquement significatif.
- Aveugler l’enquêteur responsable du filtrage des données et de l’extraction des paramètres aux groupes expérimentaux et aux traitements. Anonymez et codez tous les ensembles de données avant analyse.
- Archivez toutes les formes d’onde brutes, les signaux traités et les métadonnées associées dans le format logiciel d’acquisition natif (*.adicht). Stockez ces fichiers et feuilles de calcul exportées dans un dépôt centralisé pour permettre une vérification indépendante. Rendez les ensembles de données pertinents et les fichiers d’analyse statistique disponibles sur demande académique raisonnable.
Résultats
Motilité gastrique sous anesthésie et états d’éveil
Pour évaluer l’impact potentiel de l’anesthésie sur la motilité gastrique, les paramètres de motilité gastrique ont été comparés entre les souris anesthésiées et conscientes (n = 6 ; Figure 2A,B). Aucune différence significative de fréquence n’a été observée entre les états anesthésié et conscient (5,38 ± 0,13 vs. 5,48 ± 0,10 cycles min−1 [cpm], respectivement ; test t non apparié : t = 0,4053, p = 0,6874). De même, ni l’amplitude (73,88 ± 10,79 contre 60,79 ± 3,96 μV ; Test U de Mann–Whitney : U = 68,5, p = 0,1620) ni la surface sous la courbe (AUC) (6,83 ± 1,26 contre 7,47 ± 0,84 mV·s·min−1 ; Test U de Mann–Whitney : U = 102, p = 0,8437) différait significativement entre les deux conditions. Ces enregistrements représentatifs démontrent des paramètres de motilité gastrique comparables dans les conditions anesthésiées et conscientes examinées.
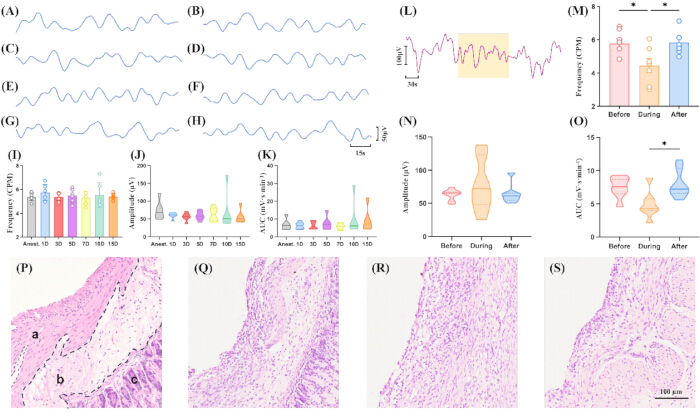
Figure 2. Enregistrements représentatifs de la motilité gastrique, analyse quantitative et histologie gastrique après implantation de jauge de force. (A,B) Traces représentatives de motilité gastrique enregistrées immédiatement après l’opération sous anesthésie (A) et à l’état conscient éveillé (B) (n = 6 souris). (C–H) Traces représentatives de motilité gastrique enregistrées lors de la récupération postopératoire lors du jour postopératoire (POD) 1 (C), POD 3 (D), POD 5 (E), POD 7 (F), POD 10 (G) et POD 15 (H). La barre d’échelle en H s’applique aux panneaux A–H : 50 μV, 15 s. (I–K) Quantification de la fréquence de motilité gastrique (I ; analyse de la variance de Brown-Forsythe et Welch avec comparaisons multiples, F = 0,3898, p = 0,8762), amplitude (J ; test H de Kruskal–Wallis, H = 3,989, p = 0,6782), et la surface sous la courbe (AUC) (K ; Test H de Kruskal–Wallis, H = 0,8218, p = 0,9915) à travers des points temporels longitudinaux (n = 6 souris). (L) Trace représentative de motilité gastrique enregistrée avant, pendant et après l’alimentation volontaire. La région ombragée indique la période de 2 minutes de repas. Barre-échelle : 100 μV, 30 s. (M–O) Quantification de la fréquence de la motilité gastrique (M ; analyse unidirectionnelle ordinaire de la variance, F = 5,490, p = 0,0138), amplitude (N ; Test H de Kruskal–Wallis, H = 0,3639, p = 0,8451), et AUC (O ; analyse unidirectionnelle ordinaire de la variance, F = 4,954, p = 0,0193) avant, pendant et après l’alimentation (n = 7 souris). (P–S) Des sections de l’estomac colorées à l’hématoxyline et à l’éosine provenant de souris témoins normales (P) et de souris implantées sur POD 7 (Q), POD 10 (R) et POD 15 (S). Dans le panneau P, a indique la musculature, b la sous-muqueuse, et c la muqueuse. La barre à l’échelle de 100 μm illustrée dans le panneau S s’applique à tous les panneaux d’histologie (P–S). Les données sont présentées en moyenne ± erreur standard. *p < 0,05. Veuillez cliquer ici pour voir une version agrandie de cette figurine.
Modifications postopératoires de la motilité gastrique au fil du temps
La motilité gastrique a été surveillée chez des souris en mouvement libre entre POD 1 et POD 15 afin d’évaluer la stabilité postopératoire (n = 6 ; Figure 2C–K). Au début de la phase postopératoire (POD 1–3), la fréquence n’a pas différé significativement de la mesure de base (5,76 ± 0,27 contre 5,38 ± 0,14 cpm ; Analyse de la variance de Brown-Forsythe et Welch [ANOVA] avec comparaisons multiples, p = 0,9670). De même, aucune différence significative d’amplitude n’a été observée (60,41 ± 3,41 vs. 56,43 ± 4,78 μV ; Test de Kruskal–Wallis avec comparaisons multiples, p > 0,9999) ou AUC (6,34 ± 0,79 vs. 6,42 ± 0,92 mV·s·min−1 ; test de Kruskal–Wallis avec comparaisons multiples, p > 0,9999).
Pendant la phase intermédiaire postopératoire (POD 5–7), les paramètres mesurés sont restés stables, sans différences significatives de fréquence (5,49 ± 0,23 contre 5,31 ± 0,22 cpm ; p > 0,9999), amplitude (58,96 ± 5,40 contre 63,29 ± 8,01 μV ; p > 0,9999), ou AUC (7,52 ± 1,59 contre 5,78 ± 0,69 mV·s·min−1 ; p > 0,9999) par rapport aux valeurs de référence correspondantes.
Au cours de la phase postopératoire avancée (POD 10–15), aucun changement significatif de fréquence n’a été observé (5,55 ± 0,42 contre 5,41 ± 0,10 cycles/minute ; p > 0,9999), amplitude (69,33 ± 21,04 contre 56,33 ± 7,95 μV ; p > 0,9999), ou surface sous la courbe (AUC ; 9,74 ± 3,87 contre 9,00 ± 2,71 mV·s·min−1 ; p > 0,9999) comparé aux valeurs de référence correspondantes. Collectivement, ces données représentatives démontrent que les paramètres mesurés de la motilité gastrique sont restés stables tout au long de la période d’observation postopératoire dans les conditions examinées.
Motilité gastrique pendant la consommation alimentaire
Des enregistrements représentatifs de la motilité gastrique ont été réalisés lors d’une prise volontaire d’aliments solides pour caractériser les changements dépendants de phase de la motilité gastrique (n = 7 ; Figure 2L–O). Pendant l’alimentation active, la fréquence a considérablement diminué par rapport au seuil de base pré-prandial (5,78 ± 0,30 à 4,44 ± 0,42 cpm ; ANOVA unidirectionnelle ordinaire avec comparaisons multiples, p = 0,0301). En revanche, l’amplitude n’a pas différé significativement entre les phases préprandiale et nourrie (62,73 ± 3,31 contre 77,33 ± 15,32 μV ; Test de Kruskal–Wallis avec comparaisons multiples, p > 0,9999). Bien que l’AUC soit passée de 7,50 ± 0,61 à 4,92 ± 0,78 mV·s·min⁻1 pendant l’alimentation, la différence n’a pas atteint de signification statistique (ANOVA unidirectionnelle ordinaire avec comparaisons multiples, p = 0,0611).
Après l’arrêt de l’alimentation, la fréquence a augmenté significativement par rapport à la phase d’alimentation (5,84 ± 0,27 cpm ; p = 0,0230). De même, l’AUC a augmenté de manière significative, passant de 4,92 ± 0,78 à 8,01 ± 0,82 mV·s·min−1 (p = 0,0228). Aucune différence significative d’amplitude n’a été observée entre les phases d’alimentation et post-prandiale (77,33 ± 15,32 vs. 64,17 ± 5,65 μV ; p > 0,9999). Lorsque la phase post-prandiale a été comparée à la ligne de base pré-prandiale, aucune différence significative n’a été détectée en fréquence (p = 0,9908), amplitude (p > 0,9999) ou AUC (p = 0,8784), indiquant que les paramètres de motilité mesurés sont revenus aux niveaux de base pendant la période d’observation.
Modifications histologiques gastriques
L’examen histologique du tissu gastrique collecté sur les PODs 7–15 a révélé des modifications inflammatoires localisées adjacentes à la jauge de contrainte implantée, incluant une légère infiltration cellulaire inflammatoire, une architecture cellulaire désorganisée et des anomalies nucléaires (Figure 2P–S). Aucune inflammation sévère ni lésion tissulaire importante n’a été observée dans les sections examinées. Ces résultats histologiques représentatifs indiquent des réponses tissulaires localisées au site d’implantation dans les conditions examinées.
Figure S1. Établissement du canal d’enregistrement brut de la motilité gastrique de base. Capture d’écran représentative du signal brut de motilité gastrique acquis dans le logiciel d’acquisition de données après un filtrage matériel analogique avec un filtre passe-bas à 100 Hz. Ce canal d’enregistrement de base sert d’entrée pour le traitement et l’analyse numériques du signal ultérieurs. Veuillez cliquer ici pour télécharger ce fichier.
Figure S2. Génération du canal d’analyse lissée dans le logiciel d’acquisition de données. Capture d’écran représentative illustrant la création d’un nouveau canal d’analyse lissé à l’aide de la fonction de lissage dans le logiciel d’acquisition de données. Le canal lissé a été généré à partir de l’enregistrement brut de la motilité gastrique pour une analyse quantitative ultérieure. Veuillez cliquer ici pour télécharger ce fichier.
Figure S3. Configuration des paramètres de lissage dans le logiciel d’acquisition de données. Captures d’écran représentatives montrant les paramètres de lissage du logiciel d’acquisition de données utilisés pour le traitement numérique du signal. La fenêtre de lissage triangulaire (Bartlett) a été choisie avec une largeur de fenêtre de 10 s afin d’atténuer les artefacts respiratoires et de mouvement tout en préservant le rythme physiologique des ondes lentes gastriques. Veuillez cliquer ici pour télécharger ce fichier.
Figure S4. Sélection de fenêtres d’enregistrement représentatives pour l’analyse quantitative. Exemple représentatif démontrant la sélection d’un segment d’enregistrement continu stable de 2 minutes (région grise ombrée) à partir de la trace de motilité gastrique lissée pour une analyse quantitative. Des fenêtres d’enregistrement ont été sélectionnées pour minimiser les artefacts liés au mouvement et au comportement avant le calcul des paramètres de motilité gastrique. Veuillez cliquer ici pour télécharger ce fichier.
Figure S5. Quantification des paramètres de motilité gastrique à partir de la forme d’onde lissée. Captures d’écran représentatives du logiciel d’acquisition de données Data Pad et de l’interface d’analyse utilisées pour quantifier les principaux paramètres de motilité gastrique. La fréquence cyclique moyenne (cycles/min), l’amplitude cyclique moyenne (μV) et la surface intégrée sous la courbe (AUC ; mV·s·min⁻1) ont été calculées à partir des segments d’enregistrement lissés sélectionnés. Veuillez cliquer ici pour télécharger ce fichier.
Discussion
Ce protocole affiné offre une approche stable, biocompatible et reproductible pour l’enregistrement à long terme de la motilité gastrique chez des souris en mouvement libre. Une étape cruciale est la fabrication de la jauge de déformation ensilicone 18, qui permet d’obtenir un dispositif optimisé (dimensions globales : ~6,0 mm × 8,0 mm ; aire fonctionnelle : ~5,0 mm × 5,0 mm) qui s’adapte à l’antrum gastrique murin tout en minimisant les interférences avec le pylorus et le fondd’œil 19. Comparé aux dispositifs rigides conventionnels, l’encapsulation avec du caoutchouc siliconé 704 offre une meilleure compliance mécanique et une élasticité supérieure (allongement à la rupture ≥ 140 %), permettant au capteur d’accommoder la distension gastrique lors de l’alimentation physiologique tout en réduisant la probabilité de fracture de l’appareil ou de restriction de mouvement. De plus, l’encapsulation lisse en silicone devrait réduire l’adhérence tissulaire autour de l’implant, aidant ainsi à préserver la qualité du signal lors des enregistrements longitudinaux. Bien qu’une évaluation quantitative systématique de la formation postopératoire des adhérences et des performances mécaniques à long terme ait dépassé le cadre de cette étude, les enregistrements chroniques ont démontré une qualité de signal stable et une sensibilité soutenue des capteurs jusqu’à 15 jours après l’implantation. Le revêtement de silicone fin et lisse sert également de barrière protectrice qui peut aider à réduire l’adhérence excessive des tissus. Néanmoins, une validation à long terme supplémentaire utilisant le score quantitatif d’adhésion et des tests mécaniques dédiés sera importante pour caractériser pleinement la performance chronique des dispositifs. Enfin, l’intégration d’un connecteur monté sur la tête avec la jauge de contrainte en silicone minimise la torsion des câbles et les dommages liés à la mastication, facilitant ainsi l’enregistrement à long terme de la motilité gastrique chez les animaux en mouvement libre.
Une modification clé de ce protocole est que les souris conservent un accès ad libitum à la nourriture jusqu’à l’induction de l’anesthésie. Contrairement aux protocoles chirurgicaux gastro-intestinaux conventionnels, le jeûne préopératoire est omis car la distension gastrique résultant d’une alimentation normale facilite la visualisation de la surface sérosale gastrique et peut réduire le risque de pénétration muqueuse involontaire lors de la pose des sutures sérosiques7-0 16,19. En revanche, l’effondrement gastrique induit par un jeûne prolongé augmente la redondance tissulaire, ce qui peut compliquer la pose précise des sutures. Pour les séances d’enregistrement de la motilité ultérieures, cependant, une période de jeûne standardisée de 12 heures est mise en place avant les enregistrements de base afin de minimiser la variabilitépostprandiale 16,19.
Une autre modification procédurale importante est le choix du schéma anesthésique. Bien que l’anesthésie par inhalation soit largement utilisée dans la chirurgie desrongeurs 20,21, la procédure chirurgicale à deux sites décrite ici nécessite des repositionnements répétés de l’animal et un accès libre au champ chirurgical crânien pour la pose des connecteurs montés sur la tête. L’acquisition de données repose également sur un câble léger relié à une chambre d’enregistrement personnalisée (Figure 1M), ce qui peut restreindre les déplacements des animaux par rapport à un environnement de cage domestique sans restriction. Meile et al. ont développé un système de télémétrie à jauge de contrainte sans fil capable d’enregistrer la motilité gastro-intestinale chez des rats en mouvementlibre 22. Cependant, les dimensions et le poids de cet appareil de télémétrie ne sont pas facilement compatibles avec les souris adultes C57BL/6J, limitant son application directe sur ce modèle. Par conséquent, la configuration filaire décrite ici représente une approche pratique pour l’enregistrement à long terme de la motilité gastrique chez la souris tout en maintenant une acquisition continue du signal. Dans ces conditions, l’administration intrapéritonéale de 1,25 % de tribromoéthanol permet un accès chirurgical sans obstruction tout au long de la procédure. L’utilisation de 1,25 % de tribromoéthanol est soutenue par une induction rapide, une anesthésie chirurgicale fiable et une excellente relaxation musculaire nécessaire à la microsuture. Pour assurer la stabilité chimique et minimiser la dégradation, une solution de travail commercialement préparée était utilisée et stockée à 4°C, protégée de la lumière. Bien que le tribromoéthanol puisse induire une inhibition gastro-intestinale transitoire ou une irritation tissulaire s’il est mal préparé ou manipulé, des études récentes ont démontré son efficacité et sa sécurité lorsqu’il est utilisé sous des procédures de contrôle qualitéappropriées 23. Conformément à ces rapports, aucun événement indésirable, y compris l’iléus postopératoire ou la péritonite, n’a été observé durant la présente étude.
Le protocole actuel présente plusieurs limites. Premièrement, bien qu’une évaluation histologique représentative ait montré des modifications localisées des tissus postopératoires, l’étude actuelle n’a pas inclus d’évaluation quantitative des réponses inflammatoires ou des adhérences postopératoires. Ce protocole a été développé principalement comme guide méthodologique pour la fabrication de dispositifs reproductibles et l’implantation anatomique précise, plutôt que comme une évaluation pathologique complète. En conséquence, le score histologique semi-quantitatif, l’évaluation pathologique aveugle et l’évaluation quantitative des adhérences postopératoires dépassaient le champ d’application de la présente étude. Néanmoins, les sections représentatives colorées à l’hématoxyline et à l’éosine ont montré de légères modifications tissulaires localisées confinées à la surface sérose, sans preuve de lésions tissulaires étendues dans les sections examinées. Les futures études intégrant des analyses histologiques quantitatives et un score standardisé des adhérences permettront une évaluation plus complète des réponses tissulaires à long terme.
Enfin, la validation actuelle s’est principalement concentrée sur les enregistrements de la motilité gastrique et les observations histologiques. Des évaluations physiologiques complémentaires, notamment le vidage gastrique, le temps de transit de l’intestin entier et la production de granules fécales, dépassaient le cadre de cette étude initiale de validation. Bien que ces mesures permettaient d’évaluer la fonction gastro-intestinale plus complète, les schémas de contractilité gastrique stables et rythmiques observés tout au long de la période d’enregistrement postopératoire suggèrent que la procédure d’implantation a permis d’enregistrer la motilité gastrique fiable dans les conditions examinées. Néanmoins, une évaluation complète de la fonction gastro-intestinale globale à l’aide de ces tests physiologiques complémentaires reste une orientation importante pour la validation future de cette approche d’enregistrement chronique.
Malgré ces limites, le protocole élargit la boîte à outils expérimentale disponible pour l’évaluation à long terme de la motilité gastrique chez des souris conscientes. Les fréquences gastriques basales observées sont cohérentes avec les valeurs précédemment rapportées à l’aide des transducteurs de forceextraluminale 19 et des enregistrements électrophysiologiquessérosiques 10, et les changements représentatifs associés à l’alimentation sont cohérents avec les réponses physiologiques précédemment décrites dans des modèles mammifères. Néanmoins, les valeurs absolues de l’amplitude du signal et de l’AUC restent dépendantes des variables expérimentales, notamment la fabrication du capteur, les réglages d’amplification et les conditions d’implantation chirurgicale, et doivent donc être interprétées dans le contexte de chaque installation expérimentale. Ce protocole peut être utile pour des études longitudinales de physiologie et de maladies gastriques, incluant des modèles de dyspepsie fonctionnelle, de gastroparésie diabétique et d’iléus postopératoire, et peut faciliter l’évaluation d’interventions thérapeutiques dans des conditions d’enregistrement conscient.
Déclarations de divulgation
Les auteurs affirment qu’ils n’ont aucun intérêt financier concurrent ou relation personnelle connue qui aurait pu influencer le travail rapporté dans cet article.
Remerciements
Les auteurs tiennent à remercier l’aide de Yikuan Xie de l’Institut des Sciences Médicales Fondamentales de l’Académie chinoise des sciences médicales, pour ses contributions à la préparation des jauges de contrainte et à l’optimisation des procédures expérimentales. Ce travail a été soutenu par les Fonds de recherche fondamentale des Instituts centraux de recherche sur le bien-être public (ZZ-JQ2023002), le Projet d’innovation scientifique et technologique de l’Académie chinoise des sciences médicales chinoises (CI2026A03401), et la Fondation nationale des sciences naturelles de Chine (82174281 et 82230123).
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| 1% Povidone-Iodine Solution | Jiangmen Hengjian Pharmaceutical Co., Ltd., Guangdong, China | 500 mL | Désinfection de la peau |
| 1.25% Ready-to-Use Tribromoethanol Solution | Nanjing Aibei Biotechnology Co., Ltd., Jiangsu, China | M2910 | Utilisé directement sans préparation ou dilution supplémentaire. |
| 2K Auto-focus Camera | Shenzhen Lvlian Technology Co., Ltd., Guangdong, China | CM717-25442 | Surveillance comportementale |
| 3% Hydrogen Peroxide Solution | Lircon Medical Technology Co., Ltd., Shandong, China | 100 mL | Préparation du crâne |
| 6-0 Absorbable Sutures with Needle | Jinhuan Medical Products Co., Ltd., Shanghai, China | R611 | Fermeture des muscles abdominaux et de la peau |
| 7-0 Non-absorbable Sutures | Ningbo Chenghe Microscopic Instrument Factory, Zhejiang, China | 45/35 | Fixation du jauge de contrainte |
| 75% Ethanol | Lircon Medical Technology Co., Ltd., Shandong, China | 500 mL | Désinfection des instruments et des dispositifs |
| Acid-free Soldering Flux | Prokit's Industries Co., Ltd., Shanghai, China | 8S005 | Assemblage électrique |
| Animal Mini Arco Cordless Trimmer | AUX Group Co., Ltd., Zhejiang, China | C6S | Épilation |
| Basing Resin | YAMAHACHI Dental Material Co., Ltd., Jiangsu, China | LSBR-NPS | Fixation du crâne du connecteur monté sur la tête |
| Circular Free-moving Recording Chamber | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Custom-built | Récipient transparent en Plexiglas cylindrique (35 cm de diamètre × 45 cm de hauteur) équipé d'une plaque supérieure personnalisée (39,5 cm × 10,0 cm) et de deux supports réglables en hauteur (jusqu'à 15,5 cm) pour suspendre le câble du connecteur monté sur la tête. |
| Custom Strain Gauge (350 Ω) | Yiyang Heshan District Guangce Electronics Co., Ltd., Hunan, China | Custom | Base: 3,6 mm × 3,0 mm; grille: 2,0 mm × 1,0 mm; épaisseur: 0,06 mm |
| Delicate Scissors | RWD Life Science Co., Ltd., Guangdong, China | S12003-09 | Ciseaux chirurgicaux |
| Disposable Micro-applicator | Ouwen Medical Device Technology Co., Ltd., Guangdong, China | Small | Application de silicone |
| Feedback-controlled Electric Heating Blanket | Nanjing Xin Xiao Yuan Biotech, Jiangsu, China | H-KWDY-III | Maintien de la température corporelle pendant la chirurgie |
| GraphPad Prism | GraphPad Software, LLC, MA, USA | Version 10.0 | Analyse statistique |
| Head-mounted Connector | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Custom-built | Connecteur personnalisé de 2 × 3 broches pour montage sur le capteur de la tête de la souris ; pas des broches de 1,27 mm, diamètre des broches de 0,44 mm, espacement des extrémités des terminaux de 4,90 ± 0,25 mm ; dimensions : 4,88 mm × 3,25 mm × 5,32 mm (L × l × H) ; hauteur de l'isolant : 3,80 mm. |
| Iris Dissecting Forceps | RWD Life Science Co., Ltd., Guangdong, China | F12006-10 | Dissection des tissus |
| LabChart Professional Software | ADInstruments Ltd., New South Wales, Australia | Version 8.0 | Acquisition de données et traitement du signal |
| Meloxicam Injection | Qilu Animal Health Products Co., Ltd., Shandong, China | 20 mL | Analgésie postopératoire |
| Needle Holders | RWD Life Science Co., Ltd., Guangdong, China | F31047-12 | Suture chirurgicale |
| Petrolatum Ophthalmic Ointment | Dechra Pharmaceuticals PLC, Northwich, UK | 17033-211-38 | Protection de la cornée pendant l'anesthésie |
| PowerLab 8/35 | ADInstruments Ltd., New South Wales, Australia | PL3508 | Système d'acquisition de données |
| Quad Bridge Amplifier | ADInstruments Ltd., New South Wales, Australia | FE224 | Amplification du signal |
| Silicone Rubber (704 RTV) | Liyang Kangda Co., Ltd., Jiangsu, China | 704 RTV | Encapsulation du jauge de contrainte |
| Sodium Chloride Physiological Solution (0.9%) | BBCA Pharmaceutical Co., Ltd., Anhui, China | 500 mL | Rinçage des dispositifs et hydratation des tissus |
| Solder | SANKI, Japan | Resin-cored, 0.5 mm diameter, 60/40 | Assemblage électrique |
| Soldering Iron | HAKKO Corp., Osaka, Japan | FX888D-06BY | Assemblage électrique |
| Standard Chow | SPF (Beijing) Biotechnology Co., Ltd., Beijing, China | SPF-F02-001 | Alimentation animale |
| Sterile Protective Membrane for Surgical Incisions | Shanghai Sea Pure Biological Science and Technology Co., Ltd., Shanghai, China | SPU12 (10 cm × 12 cm) | Drap chirurgical stérile |
| Strain Gauge Sensor Zero Setting Box | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Custom-built | Boîte de réglage zéro du capteur de jauge de contrainte personnalisée incorporant un circuit de résistance de 350 Ω adapté au pont de Wheatstone. |
| Wild-type C57BL/6J Mice | Vital River Laboratory Animal Technology Co., Ltd., Beijing, China | SCXK (Beijing) 2021-0011 | Mâle; 8 semaines; 25 ± 3 g |
Références
- Goyal RK, Guo Y, Mashimo H. Advances in the physiology of gastric emptying. Neurogastroenterol Motil. 2019;31(4):e13546.
- Febo-Rodriguez L, Chumpitazi BP, Sher AC, Shulman RJ. Gastric accommodation: Physiology, diagnostic modalities, clinical relevance, and therapies. Neurogastroenterol Motil. 2021;33(12):e14213.
- Servin-Vences MR, et al. PIEZO2 in somatosensory neurons controls gastrointestinal transit. Cell. 2023;186(16):3386-3399.e15.
- Jin M, et al. Cell membrane-functionalized bismuth oxyiodide nanodots as potential contrast agents for gastrointestinal tract imaging. Colloids Surf B Biointerfaces. 2025;245:114235.
- Xiao A, et al. H2S, a novel gasotransmitter, is involved in gastric accommodation. Sci Rep. 2015;5:16086.
- Adelson DW, et al. Coordinated gastric and sphincter motility evoked by intravenous CCK-8 as monitored by ultrasonomicrometry in rats. Am J Physiol Gastrointest Liver Physiol. 2004;286(2):G321-G332.
- Ataka K, et al. Wood creosote prevents corticotropin-releasing factor-induced motility via 5-HT3 receptors in the proximal colon and 5-HT4 receptors in the distal colon in rats. Auton Neurosci. 2007;133(2):136-145.
- Chen CY, et al. Des-acyl ghrelin acts via corticotropin-releasing factor type 2 receptors to disrupt fasted stomach motility in conscious rats. Gastroenterology. 2005;129(1):8-25.
- Fujino K, et al. Ghrelin induces fasted motor activity of the gastrointestinal tract in conscious fed rats. J Physiol. 2003;550(Pt 1):227-240.
- Wang H, et al. Establishment of a radiotelemetric recording technique in mice to investigate gastric slow waves: Modulatory role of putative neurotransmitter systems. Exp Physiol. 2018;103(6):827-837.
- Yin J, Chen JD. Electrogastrography: Methodology, validation and applications. J Neurogastroenterol Motil. 2013;19(1):5-17.
- Rhee PL, et al. Analysis of pacemaker activity in the human stomach. J Physiol. 2011;589(Pt 24):6105-6118.
- Hasler WL, Soudah HC, Dulai G, Owyang C. Mediation of hyperglycemia-evoked gastric slow-wave dysrhythmias by endogenous prostaglandins. Gastroenterology. 1995;108(3):727-736.
- Coleski R, Gonlachanvit S, Owyang C, Hasler WL. Selective reversal of hyperglycemia-evoked gastric myoelectric dysrhythmias by nitrergic stimulation in healthy humans. J Pharmacol Exp Ther. 2005;312(1):103-111.
- Zhou L, Ke MY. Textbook of Gastrointestinal Motility: Basic and Clinical Aspects. Science Press; Beijing, China; 1991:262-278.
- Holmes GM, Swartz EM, McLean MS. Fabrication and implantation of miniature dual-element strain gauges for measuring in vivo gastrointestinal contractions in rodents. J Vis Exp. 2014;(91):51739.
- Chen QC, et al. Xiangbinfang granules enhance gastric antrum motility via intramuscular interstitial cells of Cajal in mice. World J Gastroenterol. 2021;27(7):576-591.
- Wang SY, Xie Y, Zhu B, Chen X; China Academy of Chinese Medical Sciences, assignee. Silicone strain gauge and physiological signal acquisition apparatus for animal hollow visceral organs. China Utility Model Patent CN221533769U. 2024.
- Zheng J, et al. Ghrelin regulates gastric phase III-like contractions in freely moving conscious mice. Neurogastroenterol Motil. 2009;21(1):78-84.
- Hüske C, et al. Towards optimized anesthesia protocols for stereotactic surgery in rats: Analgesic, stress and general health effects of injectable anesthetics. A comparison of a recommended complete reversal anesthesia with traditional chloral hydrate monoanesthesia. Brain Res. 2016;1642:364-375.
- Callahan LM, Ross SM, Jones ML, Musk GC. Mortality associated with using medetomidine and ketamine for general anesthesia in pregnant and nonpregnant Wistar rats. Lab Anim (N Y). 2014;43(6):208-214.
- Meile T, Zieker D, Königsrainer A, Glatzle J. New telemetry device for the measurement of gastrointestinal motility in rats and comparison with standard equipment. Int Surg. 2015;100(4):755-760.
- Black C, et al. Revisiting tribromoethanol as a safe and effective murine anesthetic for veterinary clinical and biomedical research. Vet Immunol Immunopathol. 2025;282:110909.