Nous proposons ici une approche de réalité augmentée (AR) basée sur une caméra stéréoscopique et utilisant un recalage sans marqueur pour faciliter l'extraction des dents supplémentaires incluses. Ce flux de travail offre une assistance visuelle pour localiser les dents supplémentaires incluses et pourrait constituer une méthode complémentaire réalisable en usage clinique.
Article de méthode
Navigation par réalité augmentée basée sur caméra pour assister l'extraction de dents surnuméraires incluses
Dans cet article
Résumé
Résumé
L'extraction chirurgicale de dents supplémentaires profondément incluses constitue une procédure pédiatrique complexe en raison de leur position dissimulée et de leur proximité avec des structures vitales, telles que les germes dentaires et les nerfs. Les méthodes conventionnelles réalisées à main levée s'appuient souvent sur une reconstruction mentale subjective d'images tridimensionnelles, ce qui peut entraîner un retrait excessif d'os et des lésions iatrogènes. Cette étude présente un protocole standardisé utilisant un système de navigation en réalité augmentée (RA) basé sur une caméra 3D pour aider à localiser les dents supplémentaires incluses. Un flux de travail numérique a été mis en place en intégrant les données préopératoires de tomodensitométrie volumique à faisceau conique (CBCT) avec des scans intra-oraux afin de créer un plan virtuel personnalisé pour chaque patient. Pendant l'intervention chirurgicale, une caméra haute résolution capture le champ opératoire, et le modèle virtuel de la dent supplémentaire incluse est superposé à l'image en direct de la caméra affichée sur l'écran d'ordinateur, fournissant ainsi une référence visuelle pour une localisation assistée. L'interface de navigation en RA permet aux chirurgiens d'ajuster la transparence des différentes couches tissulaires afin d'améliorer l'observation interne et d'affiner l'enregistrement des images grâce à un seuil de confiance ajustable pour la localisation. De plus, le système permet de figer l'affichage une fois l'alignement le plus précis obtenu, assurant une stabilité visuelle pendant les manœuvres critiques. Ce protocole a été démontré dans un cas clinique impliquant un patient présentant une dent supplémentaire profondément incluse. Le résultat préliminaire a montré que le système offrait une orientation spatiale intuitive pour la localisation assistée de la dent supplémentaire incluse. Le flux de travail s'est révélé cliniquement réalisable, et aucune complication peropératoire, telle qu'une lésion des racines adjacentes, n'a été observée. En conclusion, la navigation en RA basée sur une caméra pourrait constituer une approche complémentaire potentielle aux techniques conventionnelles pour l'extraction assistée de dents supplémentaires incluses. En offrant une visualisation en temps réel des structures internes et un contrôle interactif de l'enregistrement et de la transparence, ce protocole favorise l'adoption clinique d'innovations numériques dans les interventions dentaires pédiatriques complexes.
Introduction
Les dents supplémentaires sont des dents qui dépassent le nombre normal dans l'arcade dentaire. Elles représentent une anomalie dentaire développementale fréquente et peuvent également apparaître comme une manifestation buccale de certains syndromes. Sur le plan clinique, les dents supplémentaires sont observées le plus souvent dans la région antérieure de la maxillaire. Certaines dents supplémentaires ne représentent qu'une augmentation du nombre de dents et peuvent rester asymptomatiques ; toutefois, elles peuvent également provoquer des complications, telles qu'une éruption anormale des dents adjacentes, une résorption radiculaire, des irrégularités de l'arcade dentaire et la formation de kystes1,2. Par conséquent, une extraction chirurgicale est généralement nécessaire lorsque les dents supplémentaires entravent l'éruption des dents permanentes, présentent un risque de complications ou affectent la planification d'un traitement ultérieur.
Le diagnostic précoce et une intervention rapide sont fondamentaux pour la prise en charge des dents supplémentaires. Le moment de l'intervention et le choix de l'approche chirurgicale sont étroitement liés à la position spatiale de la dent supplémentaire. Bien que le moment optimal pour l'extraction reste controversé, de nombreux cliniciens préconisent une intervention précoce dans les cas où l'éruption des dents permanentes est déjà compromise ou où existe un risque potentiel de complications3,4. Le choix de la technique chirurgicale dépend largement des examens cliniques et radiographiques. La tomodensitométrie à faisceau conique (CBCT) est couramment utilisée avant l'extraction des dents supplémentaires, car elle permet une évaluation tridimensionnelle (3D) du nombre, de la position, de la morphologie radiculaire et des rapports des dents supplémentaires avec les structures anatomiques environnantes. Ces informations aident à déterminer précisément la localisation de la dent, sa position labiale ou palatine, le degré d'impaction osseuse et l'approche chirurgicale appropriée2,5.
Actuellement, l'extraction conventionnelle manuelle repose principalement sur l'interprétation spatiale des images préopératoires par le chirurgien et sur une localisation basée sur l'expérience. Des erreurs de localisation peuvent entraîner un retrait osseux excessif et même endommager les racines des dents adjacentes ou des structures anatomiques importantes3,6. Avec le développement des concepts d'intervention minimalement invasive et des progrès des technologies numériques, des guides personnalisés imprimés en 3D, la navigation dynamique, la réalité mixte et les techniques assistées par robot ont été appliquées à l'extraction de dents incluses complexes ou de dents supplémentaires7,8,9,10. Ces techniques ont montré un potentiel pour améliorer la précision de la localisation, réduire la durée de l'intervention et limiter le retrait osseux. Toutefois, elles présentent également des limites. Les guides personnalisés imprimés en 3D nécessitent généralement une conception préopératoire, un traitement du modèle, une impression du guide et des étapes de post-traitement, ce qui peut augmenter le temps de préparation et la complexité du flux de travail. Dans les hôpitaux de première ligne ou les établissements disposant d'un équipement limité, la fabrication des guides dépend souvent de centres externes de traitement, ce qui peut encore prolonger le délai de préparation. Les systèmes de navigation dynamique et les systèmes assistés par robot exigent généralement des dispositifs de suivi supplémentaires et des procédures d'enregistrement. Dans l'espace opératoire intra-buccal restreint, ces systèmes peuvent augmenter la complexité de l'installation du matériel et des manipulations chirurgicales, et peuvent nuire au champ visuel du chirurgien ainsi qu'à la maniabilité des instruments. Bien que la réalité mixte offre un fort potentiel en matière de visualisation, la précision de l'inscription virtuel-réel et la stabilité du suivi dynamique restent des facteurs importants limitant son application clinique. En outre, le coût élevé du matériel et la courbe d'apprentissage longue associée à ces technologies peuvent limiter leur utilisation généralisée dans l'extraction ambulatoire de dents supplémentaires incluses.
Pour pallier ces limitations, la méthode de RA utilisée dans ce protocole adopte une configuration matérielle relativement simple, composée principalement d'un ordinateur, d'une caméra stéréo et d'un logiciel de navigation en RA. La technologie de RA a été appliquée préliminairement dans des interventions buccales et maxillo-faciales, notamment la kystectomie odontogène, la pose d'implants dentaires, la chirurgie orthognatique, la chirurgie des traumatismes maxillo-faciaux et l'extraction des troisièmes molaires incluses, et elle a montré un potentiel pour la visualisation peropératoire et la localisation spatiale11,12,13,14,15,16. Par conséquent, ce protocole propose une méthode de RA basée sur une caméra stéréo, sans marqueurs et fondée sur un système de repérage, afin d'assister à l'extraction des dents supplémentaires. Préopératoirement, des données de CBCT et des modèles de numérisation intraorale sont obtenus pour la reconstruction tridimensionnelle. Les modèles numériques de la dent supplémentaire et des dents adjacentes sont reconstruits et importés dans le système de navigation en RA. Pendant l'intervention, la caméra stéréo capture le champ opératoire en temps réel. Le système effectue un repérage sans marqueurs fondé sur la morphologie dentaire, et le modèle virtuel de la dent supplémentaire est superposé à l'image en direct de la caméra affichée sur l'écran, fournissant ainsi une référence visuelle peropératoire pour la localisation. Ce flux de travail est particulièrement adapté aux dents supplémentaires profondément incluses, dont la localisation par une chirurgie manuelle classique s'annonce difficile.
Protocole
La procédure décrite ici a été approuvée et réalisée conformément aux directives du Comité d'éthique de la recherche sur l'être humain de l'Hôpital stomatologique affilié de l'Université médicale de Kunming, Kunming, Chine (n° d'approbation : KYKQ2025MEC0077). Un consentement écrit a été obtenu auprès de la patiente et de son tuteur légal pour l'utilisation et la publication des images cliniques et peropératoires.
1. Préparation de l'instrument
- Préparer les instruments stériles pour l'extraction dentaire.
- Préparer l'équipement de réalité augmentée, y compris un ordinateur portable et une caméra haute définition connectée à l'ordinateur via USB 3.0.
2. Imagerie préopératoire et préparation du patient (Figure 1)
- Réaliser une reconstruction 3D préopératoire de haute résolution basée sur un CBCT, en accordant une attention particulière à la position de la dent supplétive incluse au sein du maxillaire et à sa relation spatiale avec les racines des dents adjacentes ainsi qu’avec le faisceau neurovasculaire nasopalatin.
NOTE : Paramètres d’acquisition du CBCT : New Tom 3G ; champ de vision : 153,60 mm x 153,60 mm ; taille de la matrice : 512 x 512 pixels ; taille du voxel : 0,300 mm ; tension du tube : 110 kVp ; courant du tube : 3 mA.- Exporter le jeu de données CBCT au format DICOM (Digital Imaging and Communications in Medicine) à partir du logiciel CBCT.
- Ouvrir Mimics Medical 21.0, désigné ci-après comme le logiciel de reconstruction 3D. Cliquer sur Fichier > Nouveau projet, importer le jeu de données DICOM du patient, puis cliquer sur Suivant > Ouvrir.
- Cliquer sur Segmenter > Nouveau masque. Dans Ensembles de seuils prédéfinis, sélectionner Os (CT), puis ajuster la plage de seuil à l’aide du curseur. Dans ce cas, régler la valeur minimale à 570 HU et la valeur maximale à 3071 HU. Générer un masque contenant les données squelettiques craniofaciales (nommé Maxilla).
- Cliquer sur Segmenter > Rogner le masque, déplacer la boîte de sélection pour limiter la zone au maxillaire, puis cliquer sur OK.
- Cliquer sur Segmenter > Éditer les masques, sélectionner Effacer dans la fenêtre contextuelle, puis supprimer les dents mandibulaires en contact avec les dents maxillaires dans les vues bidimensionnelle et tridimensionnelle. Obtenir ainsi le maxillaire et la dentition maxillaire.
- Reconstruire la dent supplétive et les dents adjacentes. Cliquer sur Nouveau masque, sélectionner Émail (CT, enfant) dans Ensembles de seuils prédéfinis, puis cliquer sur OK pour obtenir les données de la dentition du patient.
- Cliquer sur Segmenter > Éditer les masques, sélectionner Effacer dans la fenêtre contextuelle, puis supprimer les dents inutiles, en ne conservant que la dent supplétive incluse dans la région radiculaire de l’incisive maxillaire droite.
- Cliquer sur Segmenter > Éditer les masques et Édition sur plusieurs coupes pour affiner le masque de la dent supplétive.
- Sélectionner les masques du maxillaire et de la dent supplétive, cliquer avec le bouton droit, puis cliquer sur Calculer la pièce pour générer les objets 3D correspondants.
- Acquérir et corriger les données du scan intraoral du patient (Figure 2A).
- Avant la numérisation, étalonner le scanner 3D intraoral à l’aide du module d’étalonnage du logiciel de numérisation conformément aux instructions du fabricant. Acquérir le scan de la dentition intraorale à l’aide d’un scanner 3D intraoral (vitesse de numérisation : 20 images/s ; précision par dent : ≤0,01 mm ; profondeur de numérisation : <22 mm), puis exporter les données du scan au format STL.
- Ouvrir Geomagic Wrap 2021 (désigné ci-après comme le logiciel de traitement des données de scan 3D).
- Cliquer sur Fichier > Ouvrir, sélectionner le fichier STL des données de scan de la dentition maxillaire, puis cliquer sur Ouvrir.
- Dans la fenêtre de sélection d’unité, choisir Millimètres puis cliquer sur OK.
- Cliquer sur Rogner > Rogner avec une courbe pour supprimer les données redondantes et irrégulières en bordure du scan.
- Cliquer sur Polygones > Remplir un trou unique > Plat > Pont pour fermer le modèle.
- Cliquer sur Correcteur de maillage > Appliquer > OK pour réparer le modèle.
- Cliquer sur Enregistrer et sélectionner STL comme type de fichier.
3. Recalage des données de numérisation 3D avec les données de reconstruction dérivées de la CBCT
- Dans le logiciel de reconstruction 3D, cliquez sur Importer > STL, puis importez le fichier STL réparé du modèle de scan intraoral.
- Cliquez sur Aligner > Registration par points, puis sélectionnez des repères reproductibles correspondants sur le modèle de scan intraoral et sur le modèle de dentition dérivé de la CBCT. Un minimum de quatre points non colinéaires est requis pour la registration initiale, et six points sont recommandés pour améliorer la stabilité de l'alignement. Par exemple, sélectionnez les angles mésio-incisifs des incisives centrales maxillaires, les sommets des canines, ainsi que les sommets des cuspides mésio-vestibulaires ou les fosses centrales des premières molaires maxillaires des deux côtés. Cliquez sur OK pour obtenir le modèle initialement aligné.
- Dans Objets, cliquez sur Contours visibles pour évaluer la qualité de l'alignement dans les plans axial, sagittal et coronal. Un alignement satisfaisant est obtenu lorsque les contours dentaires du modèle de scan intraoral et du modèle de dentition dérivé de la CBCT présentent un recouvrement visuel quasi complet dans les vues bidimensionnelles, sans décalage translationnel ou rotationnel évident. Si un décalage est observé, ajustez le modèle en cliquant sur Repositionner > Déplacer avec la souris et Rotation avec la souris afin d'obtenir le modèle finalement aligné.
- Cliquez sur Fichier > Exporter > STL binaire > Pièce, sélectionnez le modèle de la dent supplétive incluse et le modèle de scan intraoral aligné, puis cliquez sur Ajouter > Terminer.
4. Isolement des données des dents antérieures pour la reconnaissance (Figure 2B)
- Ouvrir le logiciel de traitement des données de numérisation 3D.
- Cliquer sur Fichier > Ouvrir, sélectionner le fichier STL des données de numérisation de la denture maxillaire, puis cliquer sur Ouvrir.
- Dans la fenêtre de sélection d'unité, choisir Millimètres et cliquer sur OK.
- Cliquer sur Recouper > Recouper avec une courbe. Cliquer successivement le long de la marge gingivale pour délimiter la partie couronnale des dents antérieures maxillaires d'un canin à l'autre, puis cliquer sur Appliquer > OK.
- Dans le Gestionnaire de modèles, sélectionner la portion non antérieure de la couronne, cliquer avec le bouton droit de la souris, puis choisir Supprimer.
- Cliquer sur Polygones > Remplir un seul > Plat > Relier. Sélectionner la ligne verte de délimitation, maintenir le bouton gauche de la souris enfoncé, déplacer la souris et sélectionner la limite à l'extrémité opposée pour terminer la liaison.
- Cliquer sur Remplir tout > Appliquer > OK pour finaliser la fermeture du modèle.
- Cliquer sur Réparation du maillage > Appliquer > OK pour terminer la réparation du modèle.
- Cliquer sur Enregistrer et sélectionner STL comme format de fichier.
5. Démarrage de la navigation en RA
REMARQUE : Une caméra Intel RealSense D415 a été utilisée uniquement pour l'acquisition d'images RVB en 1080p et à 30 images par seconde ; sa fonction de détection de profondeur n'a pas été utilisée pour le suivi ou la registration. Les paramètres de calibration de la caméra ont été prédéfinis lors du développement logiciel et utilisés pour la registration en RA. Aucune calibration supplémentaire n'était nécessaire lors des utilisations ultérieures. Dans ce système, la registration a été effectuée à l'aide du modèle tridimensionnel patient-spécifique de la dentition antérieure, servant de marqueur dentaire. Le système a apparié le contour projeté et les caractéristiques géométriques de ce modèle 3D avec la dentition antérieure du patient dans la vue en direct de la caméra RVB. Après la registration automatique, le modèle virtuel de dent supplémentaire a été affiché conformément à sa relation spatiale prédéfinie préopératoire par rapport au modèle de la dentition antérieure.
- Ouvrez le logiciel de réalité augmentée.
- Cliquez sur Importer STL, sélectionnez le modèle de la dent supplémentaire affectée et le modèle de la dentition antérieure exportés lors des étapes précédentes, cliquez sur OK, puis cliquez sur Enregistrer le projet.
6. Préparation préopératoire
- Placer le patient en position supine et régler le fauteuil dentaire en position chirurgicale.
- Effectuer une désinfection des régions intra-orales et extra-orales avec de la povidone-iodée à 0,5 %.
- Couvrir la tête, le visage et le cou avec des champs stériles, en ne laissant exposée que la région comprise entre la pointe du nez et le point sus-mental.
- Réaliser une anesthésie locale par infiltration sur la muqueuse buccale et palatine de la zone opératoire à l’aide d’environ 1,7 mL d’articaine hydrochlorure à 4 % avec épinephrine 1:100 000, contenant 68 mg d’articaine hydrochlorure et 17 µg de bitartrate d’épinéphrine.
- Couvrir le câble de données de la caméra et le support miniature avec une gaine stérile. Pendant l’acquisition des images, maintenir la caméra à au moins 30 cm du champ opératoire stérile.
7. Mise en place de l'approche chirurgicale avec assistance en RA
REMARQUE : Effectuer la procédure avec une équipe composée d'un chirurgien buccal titulaire expérimenté en technologie de réalité augmentée, d'un assistant chirurgical et d'un assistant opérationnel en réalité augmentée.
- Retracter la lèvre supérieure à l’aide d’un écarteur et d’un miroir buccal afin d’exposer le champ opératoire.
- Ouvrir le logiciel de réalité augmentée (RA) et le fichier du projet. Sélectionner le modèle des dents antérieures et l’utiliser comme marqueur de registration. Cliquer sur Réalité virtuelle et navigation > Navigation RA par caméra, puis sélectionner la caméra à utiliser pour accéder à l’interface de navigation RA.
- Une fois le module de navigation activé avec succès, l’interface de navigation affiche la vue en direct de la caméra. Le contour du marqueur de registration apparaît au centre de l’écran. Comme la caméra est positionnée à une certaine distance et sous un certain angle par rapport au champ opératoire, ajuster manuellement la taille et l’orientation du marqueur de registration afin qu’il corresponde au contour des dents visibles dans la vue de la caméra. Cette étape ne sert qu’à un alignement initial ; la registration finale est automatiquement finalisée à l’étape 7.4.
- Lorsque le taux de correspondance des caractéristiques et la confiance en localisation atteignent le seuil prédéfini (0,7), le système termine automatiquement la registration. La correspondance des caractéristiques fait référence à l’alignement entre le contour projeté et les caractéristiques géométriques du modèle tridimensionnel personnalisé des dents antérieures du patient et des dents antérieures visibles dans la vue en direct de la caméra RVB.
NOTE : La confiance en localisation fait référence à la fiabilité estimée par le logiciel de la localisation spatiale du marqueur dentaire dans la vue de la caméra. La valeur seuil de 0,7 représente la qualité minimale de suivi prédéfinie nécessaire pour accepter la registration automatique. La registration était considérée comme réussie uniquement lorsque les deux critères — correspondance des caractéristiques et confiance en localisation — atteignaient ce seuil. Ce seuil a été choisi sur la base de tests préliminaires répétés afin d’équilibrer une reconnaissance rapide et un recouvrement RA stable, mais ne représente pas une précision de localisation chirurgicale mesurée de façon quantitative. - Après la registration, la couleur du contour du marqueur dentaire passe du rouge au vert. Selon la relation spatiale définie préopératoirement, le modèle virtuel de la dent supplémentaire est superposé à l’image en direct de la caméra et affiché sur l’écran. À ce stade, la position affichée du modèle dentaire virtuel indique l’emplacement de la dent supplémentaire incluse.
- Ajuster l’angle de la caméra afin d’obtenir une vue optimale du modèle virtuel pour référence peropératoire. Lorsque la caméra est lentement tournée, la vue relative entre la caméra et le marqueur dentaire change. Comme la relation spatiale entre le modèle de la dent supplémentaire et le marqueur dentaire a été définie préopératoirement, la vue du modèle virtuel de la dent supplémentaire à l’écran se met à jour en conséquence avec celle de la caméra.
- Pendant l’intervention, faire tenir la caméra par un assistant opératoire RA à l’aide d’un support miniature, et ajuster continuellement la position de la caméra afin que le champ opératoire antérieur du maxillaire soit centré dans la vue de la caméra et que l’axe optique de la caméra reste aussi perpendiculaire que possible à la surface du champ opératoire, permettant ainsi d’obtenir une vue opératoire optimale.
- Ajuster la transparence du modèle virtuel de la dent supplémentaire jusqu’à ce que le bistouri soit visible sous le modèle dans l’interface de navigation RA. Le chirurgien peut utiliser les contours affichés à l’écran du modèle virtuel superposé pour estimer les limites approximatives de la dent supplémentaire réelle. Ensuite, pratiquer une incision muqueuse labiale d’environ 1 cm centrée sur la région cervicale estimée de la dent supplémentaire, l’incision étant orientée approximativement perpendiculairement à l’axe long de la dent supplémentaire (Figure 3A). Soulever le lambeau mucopériosté et exposer l’os recouvrant la dent supplémentaire.
- Si les instruments chirurgicaux occultent fréquemment la zone de reconnaissance dentaire et interrompent la navigation RA en temps réel, activer la fonction de verrouillage d’image. Après superposition du modèle virtuel à l’image en direct de la caméra, verrouiller sa position par rapport aux structures anatomiques réelles et utiliser l’affichage à l’écran comme référence peropératoire pour localiser la dent supplémentaire.
NOTE : Dans le cas présent, la fonction de verrouillage d’image n’a pas été utilisée, car la navigation RA en temps réel est restée stable avec une interférence peropératoire minimale.
8. Exposition et extraction de la dent supplémentaire incluse
- Sous localisation assistée par RA, identifier la position et les limites approximatives de la dent supplémentaire réelle à partir des contours affichés à l'écran du modèle virtuel. Utiliser une pièce chirurgicale pour retirer l'os recouvrant la zone du couronnement estimée jusqu'à l'exposition de la couronne de la dent supplémentaire (Figure 3B,C).
- Une fois la dent exposée, effectuer le sectionnement et l'extraction suivants sous visualisation directe, sans assistance supplémentaire par RA.
- Utiliser la pièce chirurgicale pour sectionner la structure dentaire exposée dans un sens mésiodistal, séparant ainsi la couronne de la racine et éliminant les résistances. Utiliser alternativement un levier dentaire et une pince de type moustique pour retirer la couronne et la racine (Figure 3D,F).
- Nettoyer l'alvéole d'extraction à l'aide d'une curette afin de s'assurer qu'aucun tissu folliculaire dentaire n'est resté.
- Effectuer une irrigation de l'alvéole d'extraction avec une solution saline stérile afin de s'assurer qu'aucun fragment dentaire n'est resté (Figure 3E).
- Fermer l'incision à l'aide de points de suture non résorbables 3-0 et appliquer une pression avec une gaze hémostatique pour obtenir l'hémostase.
9. Prise en charge postopératoire
- Observer le patient pendant 1 heure après l'intervention chirurgicale et le libérer si aucun saignement de la plaie n'est visible. Permettre au patient de commencer un régime liquide frais 2 heures après l'intervention, puis passer progressivement à une alimentation molle. Instruire le patient de maintenir une hygiène buccale rigoureuse dans la zone opérée.
- Prescrire des gélules orales d'amoxicilline, 0,5 g deux fois par jour pendant 3 jours, pour la prophylaxie des infections postopératoires. Instruire le patient de prendre une gélule de 0,3 g d'ibuprofène au besoin en cas de douleur postopératoire.
- Retirer les points de suture 1 semaine après l'intervention. Instruire le patient de surveiller tout saignement, douleur ou inconfort au niveau de la plaie et de consulter rapidement un médecin si l'un de ces symptômes apparaît.
Résultats
Une patiente âgée de 17 ans a subi un examen CBCT lors d'une consultation en orthodontie, qui a révélé la présence de deux dents supplémentaires incluses dans la région antérieure du maxillaire. Après évaluation par l'orthodontiste, l'extraction des deux dents supplémentaires ainsi que celle d'une dent temporaire rétentionnée a été recommandée. L'examen intraoral a permis d'observer la dent temporaire rétentionnée, tandis qu'aucune des dents supplémentaires n'était visible dans la cavité buccale. Le CBCT a montré une dent supplémentaire incluse inversée, située au-dessus de l'apex de l'incisive latérale maxillaire droite, complètement incluse dans l'os. L'autre dent supplémentaire se trouvait du côté palatin, entre l'incisive centrale maxillaire gauche et l'incisive latérale, orientée dans le sens vestibulo-palatin, et n'était pas entièrement recouverte par l'os ; par conséquent, sa localisation était relativement facile. Après avoir pleinement expliqué à la patiente et à sa famille l'état pathologique, le plan de traitement, les risques potentiels ainsi que les options thérapeutiques alternatives, ils ont accepté l'extraction de la dent supplémentaire incluse inversée et osseusement impactée située au-dessus de l'apex de l'incisive latérale maxillaire droite, assistée par réalité augmentée (AR). L'autre dent supplémentaire et la dent temporaire rétentionnée ont été extraites selon une approche conventionnelle.
Les résultats périopératoires étaient les suivants : la conception numérique a pris 15 min. Pendant l'intervention chirurgicale, la dentition antérieure a été utilisée comme repère dentaire. Une fois l'alignement manuel initial terminé, aucune procédure supplémentaire de registration intraopératoire basée sur des points n'a été nécessaire, car le système de réalité augmentée a automatiquement effectué l'appariement et la registration. Grâce à la localisation assistée par réalité augmentée, le chirurgien a identifié le site d'incision et préparé la fenêtre osseuse afin d'exposer la dent supplémentaire incluse. L'intervention chirurgicale, de l'incision jusqu'à l'extraction complète de la dent supplémentaire incluse, a duré 10 min. Pendant l'intervention, le suivi par réalité augmentée a été temporairement interrompu parce que les instruments chirurgicaux obstruaient la zone de reconnaissance de la dentition. Après que la dentition antérieure a été à nouveau exposée, le système l'a reconnue et la navigation a été reprise.
Aucun dommage peropératoire aux racines des dents adjacentes ou aux structures neurovasculaires importantes n'a été observé. La dent supplétive incluse a été entièrement extraite après section du couronnement afin d'éliminer la résistance. Comme l'inspection postopératoire a montré que la dent extraite était intacte et qu'aucun fragment dentaire résiduel ni tissu folliculaire dentaire n'était resté dans l'alvéole d'extraction, aucun examen complémentaire de CBCT postopératoire n'a été réalisé. L'autre dent supplétive a été retirée après une incision conventionnelle et un relèvement de lambeau, et la dent temporaire rétentionnée a été extraite selon la procédure habituelle.
Le patient est revenu une semaine après la chirurgie pour le retrait des points de suture. L'examen clinique n'a révélé aucune rougeur muqueuse, aucun gonflement ni aucun autre signe d'inflammation dans la zone opérée. Le patient n'a signalé aucune anomalie sensorielle au niveau de la muqueuse. Les dents adjacentes ne présentaient aucune douleur à la percussion et aucune mobilité.
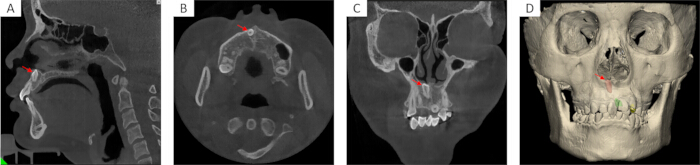
Figure 1 : Images préopératoires de CBCT et reconstruction 3D des dents supplémentaires. (A) images de CBCT sagittales, (B) axiales et (C) coronales montrant la position des dents supplémentaires incluses (flèches rouges) dans la région antérieure du maxillaire ainsi que leur relation avec les racines des dents adjacentes et l'os environnant. (D) modèle de reconstruction 3D montrant le maxillaire, l'arcade dentaire et deux dents supplémentaires. Le modèle rouge représente la dent supplémentaire vestibulaire retirée avec assistance en RA, et le modèle vert représente la dent supplémentaire palatine retirée à l’aide de l’approche conventionnelle. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
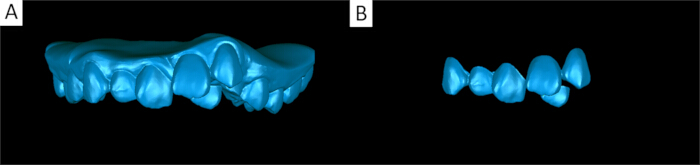
Figure 2 : Traitement du modèle de numérisation intra-orale. (A) Modèle de numérisation intra-orale maxillaire réparé, utilisé pour l'inscription avec le modèle de reconstruction. (B) Modèle de denture antérieure maxillaire recadré, utilisé pour l'inscription par contour AR sans marqueurs. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
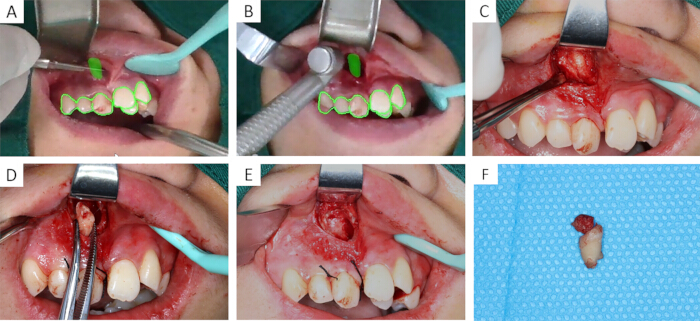
Figure 3 : Étapes clés peropératoires de l'extraction assistée par réalité augmentée d'une dent supplémentaire incluse. (A) Localisation avant l'incision. Le modèle virtuel de la dent supplémentaire incluse était superposé à l'image en direct de la caméra affichée dans l'interface de navigation en RA. Le contour vert représente la dentition antérieure enregistrée, et le modèle en volume vert représente la position prévue de la dent supplémentaire incluse. (B) La navigation en RA a été utilisée pour guider la localisation lors du retrait osseux. (C) La dent supplémentaire incluse a été exposée après ablation de l'os recouvrant. (D) Le fragment dentaire sectionné a été retiré de l'alvéole d'extraction. (E) L'alvéole d'extraction a été inspectée après le retrait complet de la dent supplémentaire incluse. (F) La dent supplémentaire extraite a été examinée afin de confirmer son retrait complet. Veuillez cliquer ici pour visualiser une version agrandie de cette figure.
Discussion
Les dents supplémentaires constituent une anomalie dentaire développementale fréquente et peuvent entraîner des complications telles qu'une éruption anormale des dents adjacentes, une résorption radiculaire, des irrégularités de l'arcade dentaire et la formation de kystes. Pour les dents supplémentaires qui entravent l'éruption des dents permanentes, présentent un risque de complications ou affectent la planification d'un traitement orthodontique ultérieur, l'extraction chirurgicale est généralement la principale option thérapeutique. Les dents supplémentaires qui ont percé la muqueuse et sont directement visibles, ou celles qui ont pénétré l'os et peuvent être visualisées après une incision muqueuse, sont relativement faciles à extraire. En revanche, les dents supplémentaires complètement incluses dans l'os ne peuvent pas être observées directement dans le champ opératoire. La détermination de leur position vestibulo-palatine, de la taille de la fenêtre osseuse et de l'abord chirurgical dépend principalement de l'interprétation spatiale des images préopératoires par le chirurgien ainsi que de son expérience clinique, ce qui rend ces cas plus délicats, notamment pour les jeunes chirurgiens moins expérimentés. Bien que des techniques chirurgicales conventionnelles puissent également être utilisées pour extraire les dents supplémentaires incluses, leur succès dépend fortement de l'expérience du chirurgien. Si la localisation peropératoire s'écarte de la position réelle de la dent, une résection osseuse excessive peut survenir, augmentant ainsi le risque de lésion des racines des dents adjacentes ou de structures anatomiques importantes. Actuellement, diverses technologies numériques ont été appliquées à l'extraction des dents supplémentaires incluses et ont montré des résultats préliminaires prometteurs en matière de localisation de la position de la dent, de préservation osseuse et de réduction des complications. Toutefois, ces méthodes présentent encore des limites, notamment des coûts temporels élevés, un équipement coûteux et des difficultés à être largement mises en œuvre.
Cette étude propose une méthode assistée par réalité augmentée et basée sur une caméra stéréo pour l'extraction des dents supplémentaires incluses. Préopératoirement, des modèles 3D de la dent supplémentaire et des dents adjacentes sont reconstruits à l'aide de données de CBCT et d'analyses intraorales. Grâce à un recalage sans marqueur en réalité augmentée, le modèle virtuel est superposé à l'image en direct de la caméra affichée dans l'interface de navigation en RA, fournissant une référence visuelle permettant au chirurgien d'estimer la position de la dent supplémentaire incluse. Dans ce flux de travail, un recalage satisfaisant entre le CBCT et l'analyse intraorale, une reconnaissance stable de la dentition et un ajustement approprié de l'angle de la caméra tout en maintenant une position relativement constante de celle-ci constituent des étapes critiques pour une mise en œuvre réussie. Ces étapes sont nécessaires pour obtenir une vue opératoire claire et un recouvrement stable en réalité augmentée. Par conséquent, une formation préclinique adéquate et une pratique répétée sont requises afin d'assurer une conception numérique préopératoire fiable et une maîtrise efficace du système de RA pendant l'intervention. Contrairement aux méthodes de navigation reposant sur des marqueurs externes ou des guides chirurgicaux physiques, cette méthode n'exige pas le placement de marqueurs artificiels supplémentaires dans le champ opératoire. Cela réduit les interférences dues aux dispositifs supplémentaires de recalage dans l'espace intraoral limité et le champ chirurgical, tout en préservant la morphologie naturelle de la dentition comme base de recalage. Dans ce système, les images du champ opératoire sont capturées par une caméra, et le recouvrement en réalité augmentée est affiché sur un écran. Ainsi, l'application du système dépend de l'angle de la caméra, de l'exposition du champ opératoire et des obstructions causées par les instruments. L'abord vestibulaire dans la région antérieure du maxillaire offre généralement une vue plus directe de la caméra et une exposition suffisante du champ chirurgical. Les obstructions dues aux tissus mous et aux instruments sont relativement limitées avec cet abord, ce qui est plus favorable pour maintenir la reconnaissance du contour de la dentition et la stabilité du recouvrement virtuel-réel. Par rapport à la chirurgie conventionnelle, cette méthode peut aider le chirurgien à optimiser la conception de la fenêtre osseuse et à localiser l'abord chirurgical, réduisant ainsi potentiellement le risque de complications. Par rapport à d'autres techniques numériques, cette méthode présente une configuration matérielle relativement simple et certains avantages en termes de coût et de flux de travail.
Cependant, ce protocole présente encore plusieurs limites. Dans le cas présent, la réalité augmentée (RA) a été utilisée pour l'assistance à la localisation de la dent supplémentaire incluse, et la position de localisation estimée a servi de référence visuelle pour guider le positionnement de l'incision et la préparation de la fenêtre osseuse. Elle n'a pas fourni de ligne d'incision prédéfinie, de limite prédéfinie de la fenêtre osseuse, de trajectoire chirurgicale ni de plan de sectionnement dentaire, ce qui a limité dans une certaine mesure le rôle de la RA dans ce flux opératoire. Dans les cas futurs, la conception de la ligne d'incision, la définition de la limite de la fenêtre osseuse, l'élaboration de la trajectoire chirurgicale et la prédéfinition du plan de sectionnement dentaire pourraient être intégrées à la conception numérique préopératoire et visualisées en peropératoire à l'aide de la RA, renforçant ainsi davantage la valeur de cette technique pour la planification du trajet chirurgical et l'orientation opératoire. L'image de navigation en RA dépend de l'acquisition du champ opératoire par caméra, et la netteté de l'image, les conditions d'éclairage, l'angle de la caméra et l'exposition du champ chirurgical peuvent tous influencer la reconnaissance du contour dentaire et la stabilité de l'enregistrement. Pendant l'intervention, la caméra est tenue par un assistant en conditions stériles. Par conséquent, la stabilité relative entre la caméra et le champ opératoire doit être maintenue afin d'éviter les déviations du recouvrement dues aux tremblements de main ou aux changements d'angle de vue. De plus, la méthode d'enregistrement sans marqueur utilisée dans ce protocole repose sur le contour des dents antérieures. Les instruments chirurgicaux, les dispositifs d'aspiration ou les tissus mous peuvent obstruer la vue de la caméra et interrompre la navigation. Dans de tels cas, un nouvel enregistrement est nécessaire, ce qui peut perturber le déroulement de l'intervention. En outre, le chirurgien observe principalement le recouvrement en RA sur un écran d'affichage. Pour les débutants, l'affichage bidimensionnel sur écran diffère de la vision stéréoscopique naturelle de l'œil humain, ce qui peut rendre difficile la compréhension de la relation spatiale entre le modèle virtuel et le champ opératoire réel. Pour résoudre ces problèmes, des améliorations peuvent être apportées à la fois par la formation et par l'optimisation du système. Premièrement, une formation normalisée par simulation sur des modèles imprimés en 3D peut être utilisée pour familiariser les chirurgiens avec l'enregistrement d'images, l'interprétation du recouvrement virtuel-réel et la localisation assistée par RA de la fenêtre osseuse, réduisant ainsi les erreurs de localisation dues à une méconnaissance insuffisante de la technologie. Deuxièmement, les algorithmes de suivi et les scénarios d'application clinique peuvent être davantage optimisés. Par exemple, une fois l'enregistrement stabilisé, la relation spatiale entre le contour dentaire et le modèle virtuel peut être verrouillée, et la position du modèle virtuel peut être mise à jour en temps réel lorsque les caractéristiques dentaires sont à nouveau exposées. La caméra peut également être fixée à l'aide d'un support mécanique ou intégrée à une lampe opératoire afin de réduire les vibrations de la caméra tenue à la main et la charge opérationnelle.
La méthode assistée par réalité augmentée (RA) basée sur une caméra stéréo pour l'extraction des dents supplémentaires incluses offre une aide visuelle intuitive et simplifiée pour la localisation peropératoire. Cette méthode présente certains avantages en matière de configuration matérielle, de flux de travail et de mise en œuvre clinique potentielle. Toutefois, la démonstration actuelle, limitée à un seul cas, ne fait que prouver la faisabilité de son utilisation en pratique clinique, et son application clinique devrait être abordée avec prudence. Des études supplémentaires, portant sur des échantillons plus larges et menées dans plusieurs centres, sont nécessaires pour valider sa précision de localisation, son efficacité clinique et sa sécurité. Compte tenu des avantages techniques et de l'accessibilité du matériel, cette méthode pourrait présenter un potentiel pour une utilisation future dans les soins de santé primaires, où l'accès à des équipements chirurgicaux numériques avancés est souvent limité. Cette étude démontre de manière préliminaire la faisabilité du recours à cette technique pour l'extraction des dents supplémentaires incluses et fournit une base méthodologique pour l'établissement d'un protocole standardisé d'extraction assistée par RA.
Déclarations de divulgation
Les auteurs ont utilisé DeepSeek uniquement pour la correction et l'assistance à la traduction en anglais. Tout texte assisté par l'intelligence artificielle a été relu et révisé par les auteurs, qui prennent l'entière responsabilité du contenu final du manuscrit.
Remerciements
Ce travail a été soutenu par l'équipe de l'Université médicale de Kunming pour le diagnostic et le traitement des malformations craniofaciales complexes (2024XKTDTS08), le projet de recherche du Centre médical clinique provincial du Yunnan (2024YNLCYXZX0227, 2024YNLCYXZX0229), le Centre de recherche clinique du Yunnan pour les maladies buccales (202505AJ310001), le plan de soutien à la formation des talents de haut niveau de la province du Yunnan (YNWR-MY-2020-086) et le projet de recherche pédagogique de l'Université médicale de Kunming (2026-JY-Z-18).
Matériaux
| Nom | Entreprise | Numéro de catalogue | Commentaires |
|---|---|---|---|
| 0,5 % de povidone-iodine | N/A | N/A | Utilisé pour la désinfection intraorale et extraorale avant la chirurgie. |
| Filet de soie non résorbable 3-0 | Johnson (Suzhou) Medical Devices Co., Ltd. | Suture des tissus. | |
| Articaïne hydrochlorure à 4 % avec épinephrine | Utilisé pour l'anesthésie locale. | ||
| Caméra | Intal RealSense | D415 | Utilisée pour acquérir le champ visuel en temps réel afin de reconnaître le marqueur. |
| CBCT | Quantitative Radiology s.r.1. Vérone, Italie | New Tom 3G | Utilisé pour acquérir des images de la dent et des structures environnantes. |
| Curette | N/A | N/A | Utilisée pour curetter l'alvéole d'extraction et retirer les tissus résiduels du follicule dentaire. |
| Levée dentaire | N/A | N/A | Utilisée pour desserrer et retirer les fragments de couronne et de racine sectionnés. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, Chine. | https://www.e3d-med.com/ | Logiciel de navigation en réalité augmentée. |
| Geomagic Wrap 2021 | 3D Systems Corporation | version 2021 | Traitement du modèle issu du scan intraoral et segmentation des dents antérieures destinées à servir de marqueur de registration. |
| Compresse hémostatique | N/A | N/A | Utilisée pour l'hémostase par compression après la fermeture de la plaie. |
| Scanner intraoral | SHINING 3D | Aoralscan 3 CA3-C80046J04 ; https://www.shining3d.cn/ | Utilisé pour acquérir les données numériques de l'arcade dentaire. |
| Micro-moteur chirurgical J45-LED | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP ; https://www.jinmedental.cn/ | Retrait de l'os recouvrant la dent supplémentaire et sectionnement de la couronne de la racine. |
| Ordinateur portable | Lenovo Group Limited | Legion Y7000 IRX9 ; processeur Intel Core i7-13650HX ; carte graphique NVIDIA GeForce RTX 4060 Laptop GPU, 8 Go de mémoire GDDR6 ; 24 Go de RAM DDR5 ; SSD de 512 Go. | Exécution du logiciel de réalité augmentée. |
| Mimics | Materialise | version 21,0 | Utilisé pour la reconstruction tridimensionnelle. |
| Draps stériles | N/A | N/A | Utilisés pour couvrir la tête, le visage et le cou, en ne laissant apparaître que la zone chirurgicale. |
| Gaine stérile | N/A | N/A | Utilisée pour recouvrir le câble de données de la caméra et le support miniature pendant l'acquisition d'images en peropératoire. |
| Câble USB 3.0 | N/A | N/A | Utilisé pour connecter la caméra à l'ordinateur portable afin d'acquérir les images. |
Références
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.