פרוטוקול זה חוקר את הקשר בין המוח להתנהגות בהיפוקמפוס CA1 בעכברים המנווטים בפלומת ריח. אנו מספקים פרוטוקול שלב אחר שלב, כולל ניתוח לגישה להדמיה של ההיפוקמפוס, אימון התנהגותי, הקלטה ועיבוד של המוח במיניסקופ GCaMP6f, ונתונים התנהגותיים לפענוח מיקום העכבר מפעילות עצבית ROI.
מאמר שיטה
מיניסקופ מקליט אותות סידן בהיפוקמפוס של עכברים המנווטים בפלומת ריח
במאמר זה
סיכום
תקציר
עכברים מנווטים בפלומת ריח עם מבנה מרחבי-זמני מורכב בחושך כדי למצוא את מקור הריחות. מאמר זה מתאר פרוטוקול לניטור התנהגות ולתיעוד ארעי Ca2+ בנוירונים פירמידליים של שכבת CA1 הגבית בהיפוקמפוס (dCA1) בעכברים המנווטים בפלומת ריח בזירת ריח בגודל 50 ס"מ על 50 ס"מ על 25 ס"מ. מיניסקופ אפיפלואורסצנטי ממוקד דרך עדשת אינדקס שיפוע (GRIN) צילם מעברי Ca2+ בנוירונים dCA1 המבטאים את חיישן הסידן GCaMP6f בעכברי Thy1-GCaMP6f. המאמר מתאר את הפרוטוקול ההתנהגותי לאימון העכברים לבצע את משימת הניווט הזו של פלומת הריח בזירת ריח אוטומטית. השיטות כוללות הליך שלב אחר שלב לניתוח להשתלת עדשת GRIN ומיקום לוחית בסיס להדמיית GCaMP6f ב-CA1. המאמר מספק מידע על מעקב בזמן אמת אחר מיקום העכבר כדי להפוך את תחילת הניסויים ואספקת תגמול מים לאוטומטיים. בנוסף, הפרוטוקול כולל מידע על שימוש בלוח ממשק לסנכרון מטא נתונים המתארים את האוטומציה של משימת ניווט הריחות וזמני הפריימים עבור המיניסקופ ומיקום העכבר העוקב אחר מצלמה דיגיטלית. יתר על כן, השיטות מתארות את הצינור המשמש לעיבוד סרטי פלואורסצנטיות GCaMP6f על ידי תיקון תנועה באמצעות אלגוריתם NorMCorre ואחריו זיהוי אזורי עניין עם EXTRACT. לבסוף, המאמר מתאר גישת רשת עצבית מלאכותית לפענוח נתיבים מרחביים מפעילות האנסמבל העצבי CA1 כדי לחזות ניווט עכבר בפלומת הריח.
מבוא
למרות שנעשתה התקדמות משמעותית בהבנת מעגלים עצביים המעורבים בניווט ריח בעכברים קבועי ראש 1,2,3 ואסטרטגיות ניווט בעכברים הנעים בחופשיות 4,5,6,7,8, תפקידם של מעגלים עצביים בניווט חופשי רלוונטי מבחינה אתולוגית של פלומות ריח סוערות עדיין אינו ידוע. מאמר זה מתאר ניטור פעילות עצבית על ידי הדמיית מעברי Ca2+ בתאים המבטאים את חיישן הסידן המקודד גנטית GCaMP6f בעכברי Thy1-GCaMP6f9 כדי לחקור אם דינמיקה עצבית רציפה של נוירונים פירמידליים בשכבה הגבית CA1 בהיפוקמפוס (dCA1) ממלאת תפקיד בניווט פלומת ריח. השיטות מספקות מידע על פלואורסצנטיות GCaMP6f מצולמת באמצעות מיקרוסקופ אפיפלואורסצנטי מיניאטורי הממוקד דרך עדשת GRIN על dCA1 10,11,12. השיטות מסבירות כיצד לנטר בו זמנית ניווט מרחבי ונוירון dCA1 GCaMP6f מעברי סידן בעכברים המבצעים משימת ניווט פלומת ריח שבה הם קיבלו תגמול מים כאשר הם הגיעו לזרבובית המספקת ריח לזירת ריח עם זרימת אוויר למינריתברקע 13,14. מאמר זה מתאר את השיטות הנדרשות להשגת משימה זו (איור 1), כולל ניתוח סטריאוטקסי להשתלת עדשות אינדקס שיפוע (GRIN), מיקום לוחית בסיס כדי להדק את המינסקופ לגולגולת בעכבר הנע בחופשיות, הדמיה עם מיקרוסקופ מיניאטורי וניטור תנועת העכבר עם מצלמה דיגיטלית מהירה, עיבוד מקדים של נתונים להסרת חפצי תנועה ומציאת אזורי העניין (ROIs), והכנת מערכי נתונים ואימון וחיזוי של רשת עצבית מלאכותית לפענוח מיקומי X ו-Y של העכבר בזירת הריח משינויים בקרינה ב-dCA1 ROIs7.
הקלטת מיניסקופ של אותות סידן באזור CA1 של ההיפוקמפוס של עכברים המנווטים בפלומת ריח רלוונטית להבנת החישוב של מעגלים עצביים המעורבים בריח ומידע מרחבי במשימת ההתנהגות המורכבת של ניווט פלומת ריח 2,14,15,16. אזור CA1 של ההיפוקמפוס ממלא תפקיד בניווט מרחבי והוא חיוני ליצירת מפה קוגניטיבית של הסביבה לניווט יעיל17,18. הקלטת אותות סידן עם מיניסקופ היא דרך חשובה לחקור את נוירוני CA1 המקודדים מידע מרחבי במהלך ניווט פלומת ריח.
טכניקה זו משלבת את היתרונות של טכנולוגיית מיניסקופ להקלטת אותות סידן GCaMP עם התפקיד המבוסס היטב של ההיפוקמפוס CA1 בניווט מרחבי כדי להבין טוב יותר כיצד מעגלים עצביים מניעים התנהגויות מורכבות19. לחלופין, גישות המשתמשות במיקרוסקופ דו-פוטוני יכולות להקליט נוירונים CA1 9,20, מה שדורש עכבר קבוע בראש ומגביל את האפשרות לנוע בחופשיות כדי לנווט בפלומת ריח21. רישומים אלקטרופיזיולוגיים בשדה מקומי של נוירונים CA1 מאפשרים לחקור עכברים הנעים בחופשיות המנווטים בענני ריח22. ובכל זאת, אותות חשמליים בשדה מקומי מטילים מגבלות על הערכת ירי תוך תאי על ידי בידוד אותות יחידה אחת באמצעות טכניקות מיון ספייק. אותות מיניסקופ מאפשרים זיהוי של החזר ROI הקשור ישירות לאותות סידן תוך תאיים בצורה אמינה10,11 כדי לחקור חישובים עצביים ברזולוציה של תא בודד במדויק. טכנולוגיית Miniscope מספקת הזדמנות ייחודית להבין טוב יותר כיצד אזור CA1 מקודד מידע מרחבי על סמך רמזי ריח.
יתר על כן, טכניקה זו חוקרת כיצד אוכלוסיות עצביות ספציפיות מעבדות מידע על ריח לניווט ואת הקשר בין דפוסי פעילות עצביים וקבלת החלטות במהלך מעקב אחר פלומת ריח. שיטה זו יכולה לתרום להבנה טובה יותר של האופן שבו המוח מעבד ריח ומידע מרחבי. בעוד שמיניסקופים מציעים רזולוציה של תא בודד להקלטת מוחו של עכבר הנע בחופשיות, הם דורשים מומחיות מיוחדת בניתוחים וניתוח נתונים. במאמר זה, אנו מספקים פרוטוקול מקיף המסייע לחוקרים לעבור כל שלב כדי לחקור את המנגנונים העצביים של ניווט פלומת ריח.
משימת ניווט הריח היא מסגרת מבטיחה לחקר קידוד עצבי וזיכרון רמזי ריח מרחבי בעכברים. ממצאי המאמר מצביעים על כך שניתן לפענח את מסלולו של העכבר המנווט בפלומת ריח על סמך אותות סידן באנסמבל עצבי ב-dCA1. הבנת התפקיד של אותות סידן dCA1 בניווט פלומת ריח היא צעד מכריע לפיצוח בסיס המעגל העצבי לניווט מונחה ריח בסביבות מציאותיות13,14.
פרוטוקול
מחקרים בוצעו בעכברים טרנסגניים זכרים ונקבות בני 3-6 חודשיםThy1-GCaMP6f23. כל פרוטוקולי הניסוי אושרו על ידי הוועדה המוסדית לטיפול ושימוש בבעלי חיים של הקמפוס הרפואי של אוניברסיטת קולורדו אנשוץ בהתאם להנחיות המכונים הלאומיים לבריאות. ההליכים הכירורגיים להשתלת עדשות GRIN (סעיף 1) ומיקום לוחית הבסיס (סעיף 2) הותאמו מעבודות קודמות 9,24,25,26,27,28,29.
1. ניתוח סטריאוטקסי להשתלת עדשת GRIN בהיפוקמפוס
- ללבוש כפפות סטריליות, כיסוי ראש, מסכה כירורגית וחלוק מעבדה.
- השתמש בתנאים סטריליים במהלך כל ניתוחי ההישרדות. עקר את כל הציוד הכירורגי על ידי חיטוי.
- הניחו וילונות סטריליים סביב אזור הניתוח.
- הרדמת העכבר על ידי הנחתו בתא האינדוקציה עם איזופלורן 3% למשך 10 דקות. הזרקת בסיס בופרנורפין בפולימר ב-0.001 מ"ג/גרם תת עורית בזמן השראת ההרדמה.
- בדוק אם העכבר מפסיק לנוע ונמצא בהרדמה עמוקה, שאושרה על ידי צביטה של הכפה האחורית כדי לבדוק את רפלקס הכף האחורית.
- העבר את זרימת האיזופלורן לחרוט האף (קובץ משלים 1).
- ודא שלמערכת ההרדמה איזופלורן בזרימה נמוכה לעכברים (טבלת חומרים) יש את כרית הטמפרטורה מוגדרת להגדרות הומותרמיות, וודא שמקור האדים מוגדר לדחיסה חיצונית.
- הנח את העכבר המורדם במכשיר הסטריאוטקסי הדיגיטלי (טבלת חומרים). הנח את השיניים הקדמיות של העכבר לתוך מוט הנשיכה והנח את חרוט האף מול האף כדי להבטיח את זרימת האיזופלורן ולנעול את הראש במקומו. התאם את רמת ההרדמה בין 2%-3% בהתאם לרפלקס הכפות לאחר צביטה (איור 2A).
- הנח את מוטות האוזניים של העכבר לתוך האוזניים והדק אותם. ודא שראש העכבר אופקי ואינו זז מצד לצד או למעלה ולמטה. כאשר הראש מאובטח, ודא שלחיצה קלה כלפי מטה על הגולגולת לא תגרום לגולגולת להחליק החוצה מתחת למוטות הראש.
- הנח את בדיקת הטמפרטורה בפי הטבעת והדביק את החוט על זנב העכבר כדי למנוע תנועה. הגדר את טמפרטורת הכרית כדי לשמור על טמפרטורת פי הטבעת על 37 מעלות צלזיוס.
- הוסף משחה עיניים לעיניים כדי למנוע ייבוש אוויר מזיק.
- גלח את השיער כאשר הראש מקובע ומתחת לזרימת האיזופלורן המסופקת על ידי חרוט האף כדי למנוע תנועה. גלח את השיער מעל הראש עם מכונת גילוח חשמלית, ולאחר מכן נקה את כל השערות שנותרו עם מסיר שיער ומיישומי עץ סטריליים עם קצה כותנה (איור 2B).
- הפוך את שדה הניתוח לסטרילי על ידי ניקוי הקרקפת עם מוליך עץ סטרילי עם קצה כותנה עם אתנול ובטדין שלוש פעמים כל אחד.
- יש להזריק 0.1 מ"ל של חומר ההרדמה המקומי לידוקאין תת עורי (S.Q.) מתחת לעור בין העיניים לאוזניים בעזרת מחט 29 גרם. זה ייצור בועה. המתן מספר דקות לפני שחותכים את העור במספריים.
- בעזרת טכניקה של טיפים בלבד, משוך את העור כלפי מעלה בזהירות באמצעות מלקחיים והשתמש במספריים קטנים כדי להסיר חלק עגול של העור. ספוג כל דם בעזרת צמר גפן סטרילי.
- לאחר הפסקת הדימום, נקו את הגולגולת במי חמצן (5%) באמצעות צמר גפן סטרילי. ודא שקל לזהות ציוני דרך בעצם, כולל התפר הסגיטלי וצומת התפר הברגמטי לסימון הברגמה, לאחר הליך זה.
- ודא שהגולגולת שטוחה ביחס למנגנון הסטריאוטקסי על ידי וודא שתפרי ברגמה ולמבדה נמצאים בדיוק באותו קואורדינטת Z. בצע זאת על ידי הנחת מחט בזרוע המניפולטור ואימות אם קצה המחט נמצא באותו קואורדינטת Z בעת נגיעה בשני התפרים. אחרת, כוונן את זווית הראש על ידי הזזת מוט הנשיכה בצלחת Z וחזרה על ההליך עד שהמיומנות במצב שטוח.
- חבר פיפטה למיקרומניפולטור המחזיק מחט כדי למרוח דיו קעקוע. סמן את החלק העליון של ברגמה.
- אפס המיקרומניפולטור מתאם על ברגמה ועובר לקואורדינטה מעל CA1 בהיפוקמפוס הימני (בינוני-צדדי +1.8 מ"מ מברגמה, קדמי-אחורי -2.4 מ"מ מברגמה)2. זהו המיקום שנבחר על ידי רדבנסקי ודומבק לחקור ניווט שיפוע ריח וירטואלי בעכברים18,30. קדחו בזהירות שקע קבוע קטן בקוטר 1 מ"מ עם מקדחה (טבלת חומרים) ב-10000 סיבובים כדי ליצור שקע קבוע בחלק העליון של מיקום המטרה (איור 2C).
- השתמשו במקדחה הדנטלית כדי לפתוח נקב עגול בקוטר 1.5 מ"מ כדי לאפשר השתלה של עדשת GRIN בקוטר 1 מ"מ ובאורך 4 מ"מ לתוך המוח (טבלת החומרים) (איור 2D).
- ניקוב הדורה וקליפת המוח על ידי החדרת מחט 23 גרם באמצע החור והזזת המחט לתוך המוח באיטיות (~0.1 מ"מ לדקה) עד שהיא מגיעה לעומק של 1.25 מ"מ מתחת לדורה. הסר את המחט לאט מהמוח (~0.1 מ"מ לדקה). השתמש בצמר גפן סטרילי ובמי מלח כדי לנקות את הדם.
- השתמש במחזיק עדשת GRIN מותאם אישית של UCLA הבנוי משני קצות מיקרופיפטה של 1 מ"ל שנחתכו כך שיתאימו זה לזה (מחזיק עדשת GRIN, טבלת חומרים) (איור 2E, F).
- חבר את מחזיק עדשת ה-GRIN למיקרומניפולטור והפעל את השואב המחובר לפיפטה כדי להחזיק את עדשת ה-GRIN. לחץ האוויר המופק על ידי יניקת אוויר מחזיק את עדשת ה-GRIN במקומה.
- השתמש בעדשת GRIN באורך 4 מ"מ ובקוטר 1 מ"מ. השתל את עדשת ה-GRIN לאט לתוך קליפת המוח עד שהיא מגיעה לעומק של -1.25 מ"מ מתחת לדורה.
- הנח טיפה של דבק רקמות נוזלי (טבלת חומרים) לתוך נקב הגולגולת העגול כדי לאטום את החור. המתן מספר דקות לייבוש.
- הכן מלט דבק מהיר -שרף מתאקרילט תואם ביולוגית- (טבלת חומרים) על בסיס עדשת ה-GRIN כדי לאטום אותה לצמיתות על הגולגולת. המתן מספר דקות ותן לו להתייבש.
- כבה את השואב כדי לשחרר והסר לאט את מחזיק עדשת ה-GRIN מהחלק העליון של עדשת ה-GRIN שבשלב זה מחוברת לצמיתות לגולגולת.
- הנח את מוט הראש בחלק העליון של הגולגולת, במרכז החור בעדשת GRIN (איור 2G-I) (קובץ משלים 2 וקובץ משלים 3).
- הנח בזהירות מלט דבק המתייבש במהירות (טבלת חומרים) סביב בסיס עדשת ה-GRIN כדי לאטום את חלון הגולגולת ולחבר את מוט הראש לגולגולת. הנח מלט דבק לייבוש (טבלת חומרים) באמצע מוט הראש ובצדדים כדי לשמור אותו מקובע היטב על הגולגולת. ודא שהוא יבש לחלוטין. ודא שלא מונח מלט דבק על גבי עדשת ה-GRIN; אחרת, זה יפגע לצמיתות בנתיב האופטי ויחסום את התמונה.
- הנח טיפה של דבק סיליקון בעל רעילות נמוכה (טבלת חומרים) על גבי עדשת GRIN להגנה מפני נזק פיזי.
- כבה את האיזופלורן
- בצע מעקב טיפול מיידי לאחר הניתוח עד שהחיה מתעוררת מההרדמה.
- קח טיפול לאחר הניתוח עד להחלמה מלאה מהניתוח על ידי מעקב אחר העכברים לאיתור סימני כאב. אין להחזיר את בעל החיים שעבר ניתוח לחברת בעלי חיים אחרים.
- התבוננו בקצרה בתנועה סביב הכלוב, אכילה ושתייה, ותגובות רגילות לטיפול כדי לוודא שהם לא נמצאים בכאב או לחץ.
- אם בעלי החיים מראים סימנים של נזק נוירולוגי חמור או נזק לרקמות, המתת חסד אנושית מיד.
2. מיקום לוחית בסיס למיניסקופ
הערה: ההליכים לקיבוע ראש העכבר מתחילים שבועיים לאחר שהחיה מתאוששת לחלוטין מהניתוח. הליך הדמיית dCA1 מתחיל 3 שבועות לאחר הניתוח לאחר שהחיה מתאוששת לחלוטין ואות ה-GCaMP6f הופך לגלוי היטב. לוחית בסיס קבועה על גבי עדשת ה-GRIN לגישה אופטית של פלואורסצנטיות dCA1 GCaMP6f דרך עדשת GRIN באמצעות מיניסקופ. פרוטוקול זה השתמש בגרסה 4 -V4 של המיניסקופ (Miniscope V4; טבלת חומרים).
- התחל לתקן את הראש של העכבר למשך 10 דקות על ידי אבטחת מוט הראש עם צביטה clamps כדי להרגיל את העכבר לקיבוע הראש שבועיים לאחר הניתוח.
- תקן את העכבר 3 שבועות לאחר הניתוח למיקום לוחית הבסיס.
- חבר מיניסקופ למחזיק מודפס בתלת מימד המחובר במיקרומניפולטור (טבלת חומרים) המחובר במיקרומניפולטור (איור 3A, B).
- הסר בזהירות את דבק הסיליקון (טבלת החומרים) מהחלק העליון של העדשה באמצעות פינצטה עדינה ונקה את פני השטח של עדשת GRIN באמצעות מגבון עדשה.
- אבטח את לוחית הבסיס המחוברת למיניסקופ תוך הידוק בורג הסט בצד לוחית הבסיס (טבלת חומרים) (איור 3C, D).
- הזז את קצה המיניסקופ עד שתגיע ל-100 מיקרומטר מעל עדשת ה-GRIN.
- השתמש במחוונים כדי להגדיר את הגדרות המיניסקופ בתוכנת המיניסקופ (טבלת החומרים) לפי שלבים 2.8 עד 2.10.
- לחץ על מחוון ההפעלה בתוכנה כדי לשלוט בהספק ולשמור עליו סביב 10%.
- לחץ על מחוון שיעור הרכישה ושמור אותו בסביבות 10 הרץ.
- למיניסקופ v4 יש עדשת הרטבה חשמלית שניתן להשתמש בה למיקוד עדין. לחץ על המחוון Focus כדי להגדיר אותו ל-50% כדי לשמור על עדשת ההרטבה החשמלית במרכז טווח המוקד.
- השתמש בתוכנה כדי view החלק העליון של עדשת ה-GRIN. אפשר לראות את הצורה המעגלית של עדשת ה-GRIN על המסך.
- קרב את המינסקופ לעדשת GRIN על ידי התאמת המיקום הצירי עם המיקרומניפולטור ועקוב אחר התמונה באמצעות המחשב.
- לאחר שהחלק העליון של עדשת ה-GRIN נראה, השתמש במיקוד עדין למעלה ולמטה על המיקרומניפולטור כדי להגיע למישור המוקד הטוב ביותר כדי לדמיין הבזקי תאים. השתמש בהגדרה הפסאודו δF/F0 בתוכנה כדי לבדוק שוב את איכות הבזקי התא.
- הגדר את המיקוד כדי לאפשר את המספר המרבי של תאים בשדה הראייה עם עוצמת הקרינה הגבוהה ביותר שניתן להשיג. בשלב זה, ודא שכלי הדם נמצאים בפוקוס.
- יכול לקרות שלעכבר אין אותות סידן חולפים - הבזקים. במקרה זה, הימנע מהשלבים הבאים (14-16) וודא את העכבר שוב בשבועות הבאים כדי לבדוק שוב אם אותות הסידן החולפים מתרחשים.
הערה: ניתן לקבל החלטה להמית את העכבר אם אותות הסידן החולפים לעולם אינם מתרחשים חודשיים לאחר הניתוח. - לאחר אופטימיזציה של המיקוד, בנה בזהירות קיר של מלט דביק מהיר בין הגולגולת לתחתית לוחית הבסיס. הקפד לא להדביק את המיניסקופ על לוחית הבסיס והיזהר מאוד לא לקבל מלט על החלק העליון של עדשת ה-GRIN.
- לאחר שהמלט יבש, הסר את בורג הסט והסר בזהירות את המיניסקופ מלוח הבסיס עם המיקרומניפולטור.
- השתמש בכיסוי לוחית הבסיס כדי להגן על עדשת ה-GRIN.
3. בניית זירת הריח
הערה: שיטה זו מתארת זירת ריח אוטומטית המבוססת על העיצוב של Connor et al.13 ו-Gumaste et al.14. ניתן למצוא את ההרכבה המלאה בקישור המופיע בטבלת החומרים (קובץ משלים 4).
- בנה תא במידות 50 ס"מ (L) x 50 ס"מ (W) x 25 ס"מ (H) עם 2 קירות אקריליים, תקרה אקרילית, רצפת פוליוויניל כלוריד (PVC) מורחבת לבנה ו-2 קירות ייחודיים מלפנים ומאחור המאפשרים זרימת אוויר (איור 4A).
- התקן קצה יניקת אוויר בחלק האחורי של הזירה עם עיצוב מחודד ומאוורר מחשב מחובר כדי לשאוב אוויר מהתא. השתמש בכפתור פיזי כדי להגדיר את אפנון רוחב דופק המאוורר (PWM) כדי לווסת את קצב זרימת האוויר.
הערה: מבנה חלת דבש מודפס בתלת מימד כולל קירות לחלק הקדמי והאחורי של זירת הריח כדי להקל על זרימת האוויר הלמינרית תוך שמירה על עכבר בפנים10. לקיר חלת הדבש בחזית הזירה יש התלקחות חיצונית לקליטת כמויות גדולות של אוויר בצורה לא מפריעה. - הקימו מערכת אספקת מים כדי לספק תגמול מים באמצעות מכשירים פשוטים עם מנוע צעד Nema 17 המחובר למזרק. דוחף מיקרו-צעד A4988 מאפשר בקרה מדויקת על הנפח המופץ (https://github.com/dougollerenshaw/syringe_pump, איור 4B).
- הגדירו את קצה כניסת האוויר עם 4 סטים של מקורות ריח בשילוב עם פיות אספקת מים, כאשר כל סט ממוקם במרחק של 10 ס"מ זה מזה לאורך ציר ה-x כדי להגדיר את ה'נתיבים' שלאורכם החיה תנווט לתגמול מים (איור 4C, D).
- התקן מערכת אספקת ריח המנוהלת על ידי שסתומי סולנואיד המחוברים לצינורות ובקבוקי ריח (איור 4D).
הערה: השסתומים מופעלים באמצעות לוח ממסר בסידור המבטיח שאוויר נקי או אוויר ריחני זורם בכל עת, וכי נתיב אחד בודד או נתיבי אפס יכולים לקבל אוויר ריחני בכל זמן נתון. סט של חמישה שסתומי סולנואיד 12 וולט מנוהל באמצעות לוח ממסר המכיל 4 ממסרים. כאשר כל 4 הממסרים מוגדרים למצב 'כבוי', שסתום האוויר הנקי פתוח כברירת מחדל. כאשר נפתח שסתום ריח בודד, שסתום האוויר הנקי נסגר אוטומטית. מצב לוח הממסר מנוהל באמצעות יציאות דיגיטליות מבקר הארדואינו הראשי. משאבת אוויר לאקווריום בדרגת צרכן מספקת אוויר המוגבל ל-20 מ"ל לדקה באמצעות ווסת זרימת אוויר ידני. באמצעות סדרה של צינורות ומפצלים בקוטר פנימי בגודל 1/16 אינץ', קו האספקה מספק אוויר נקי לכל אחד משסתומי הסולנואיד. שסתומי סימון לפני ואחרי הריח מבטיחים את כיוון זרימת האוויר. קו האוויר הנקי מתמזג עם קווי הריח לפני הכניסה לזירה כדי להבטיח שאוויר ריחני יטוהר כאשר קווי הריח סגורים. - התקינו מצלמה דיגיטלית מהירה מעל הזירה כדי לנטר את התנהגות בעלי החיים (טבלת חומרים).
הערה: התנהגות בעלי חיים מנוטרת ב-60 הרץ באמצעות מצלמה דיגיטלית מהירה אחת המותקנת מעל הזירה (טבלת חומרים). עדשה מסדרה C באורך מוקד קבוע של 3.5 מ"מ הותקנה באמצעות מתאם תושבת C/CS, המסוגל ללכוד את כל הזירה (עדשת מוקד, טבלת חומרים). - השתמש בקוד פיתון מותאם אישית כדי לנהל את חומרת זירת הריח (טבלת חומרים). התוכנה משלבת את המצלמה ואת כל החומרה הדרושה להגדרת פרמטרים ניסיוניים ורכישת נתונים ניסיוניים (טבלת חומרים).
- הגדר מחשב המחובר ללוח פיתוח Teensy 4.0 כדי לספק את האמצעים לאספקת ריח ומים בתיווך מחשב (Odor Arena Hardware and Software, Table of Materials).
- הגדר את המצלמה הדיגיטלית לייצוא אות שעון בעת הקלטת מסגרות וידאו. האות משמש לסנכרון פוסט-הוק עם המיניסקופ באמצעות לוח ממשק USB (טבלת חומרים), המתעד את אותות הסנכרון משתי המערכות.
הערה: במהלך ניסוי, תוכנת הרכישה המותאמת אישית יוצרת גם קובץ אירועים המכיל את אירועי הניסוי החשובים ואת מסגרת המצלמה שבה התרחש האירוע. קובץ חותמות זמן נוצר גם כדי לזהות פריימים שנפלו, אירוע נדיר (Odor Arena Software, Table of Materials).
4. מדידת מהירות האוויר של הפלומה עם גלאי פוטוניזציה (PID) (איור 5)
הערה: שיטה זו מזהה את מהלך הזמן של פלומת הריח באמצעות PID החושף את הריח הגזי לאור אולטרה סגול בעוצמה גבוהה המיינן את מולקולות הריח. פלט המכשיר מזהה מולקולות ריח בפלומת הריח. טכניקה זו מאפשרת להעריך את מהירות האוויר בזירת הריח על ידי השוואת העיכוב כדי לזהות נוכחות של ריחות הנעים בשני מיקומים באמצעות ה-PID.
- מקם PID מיניאטורי עם תגובה מהירה בשני מרחקים שונים. מיקום אחד קרוב, ומיקום אחר רחוק -10 ס"מ ממקור הריח.
- שנה את מתג ה-GAIN בפאנל הקדמי של בקר ה-PID למצב x5.
- החלף את מתג ה-PUMP בפאנל הקדמי של בקר ה-PID למצב גבוה.
- בדוק את נורית המצב של הדיודה פולטת האור (LED) המציגה את פלט החיישן (כרךtagה) בפאנל הקדמי של הבקר בהיעדר ריחות.
- החלף את הפוטנציומטר OFFSET לאפס את כרךtagפלט בהיעדר ריחות.
- הפעל את שסתום הריח בזירת הריח.
- מדוד את העיכוב בזיהוי פלומת הריח עם ה-PID בכל מיקום לאחר פתיחת השסתום. ניתן לבצע הליך זה במצב לא מקוון על ידי הקלטה בו-זמנית של פלט ה-PID ויציאת השסתום שנרשמה על ידי זירת הריח (ריח על) עם לוח ממשק (טבלת חומרים).
- חלקו את ההפרש בעיכובים בכל מיקום בהפרש המרחק בין שני ה-PIDs כדי לחשב את מהירות האוויר של הפלומה.
5. עכבר אימון התנהגותי בזירת הריח (איור 6)
הערה: חלק זה מתאר מטלה התנהגותית המותאמת מ-Findley et al.4. העכבר מוגבל במים יום קודם כדי להניע לחפש פרס מים. העכבר מנווט את פלומת הריח (איור 6B) לעבר פיית מים שממוקמת במקור שחרור הריח כדי להשיג חיזוק מים (3 טיפות של 10 מיקרוליטר שמועברות ב-1 הרץ). במהלך תקופת האימון, העכבר נשמר תחת מגבלת המים על ידי גישה לעד 2 מ"ל ביום. משקל הגוף של העכבר מנוטר במהלך תקופת הגבלת המים ולא צריך להיות נמוך מ-85% ממשקל הגוף המקורי. העכבר מקבל כ-1 מ"ל מים ליום במהלך האימון בזירת הריח ומתווסף לו 1 מ"ל מים נוספים ליום בכלוב לאחר האימון. העכבר נשאר תחת הגבלת מים למשך תקופה מקסימלית של 72 שעות. תוכנה מותאמת אישית (טבלת חומרים) מזהה את מיקום העכבר בזמן אמת (60 הרץ) באמצעות חיסור רקע פשוט וטכניקת לוקליזציה של כתמים. המשתמש מגדיר ידנית את גבולות הנתיב, את גבול הבית (מיקום ההתחלה של העכבר בחלק האחורי של הזירה) ואת גבול המטרה (ליד מקור הריח בחזית). בנוסף, המשתמש יכול להחליט כיצד התוכנה מנצלת את הגבולות הללו. לדוגמה, המשתמש עשוי לספק ריחות רק כאשר העכבר נמצא מאחורי גבול הבית. כדי שהעכבר יקבל תגמול, המשתמש עשוי לדרוש ממנו להישאר בתוך הנתיב הריחני בזמן שהוא מנווט למטרה (מקור הריח). ברגע שהעכבר חוצה את גבול המטרה, הוא עשוי לקבל פרס. עם זאת, במהלך ההכשרה, כל אחת מהדרישות הללו מותאמת פשוט על ידי עריכת קובץ 'yaml' שנועד להיות מובן מאליו וידידותי למשתמש.
- ראשית, אמן את העכבר להתחיל ניסויים על ידי מעבר לחלק האחורי של הזירה (מוגדר כחלק של הזירה שנמצא במרחק של 40 ס"מ מהצד שבו האוויר זורם לתוך החדר). המתן עד שהעכבר יעבור לחלק האחורי של הזירה, ולאחר מכן העביר ריח ומים באופן ידני בנתיב אקראי אחד. תן לעכבר למצוא את המקור ולשתות את המים.
- חזרו על ההליך פעמים רבות כדי ליצור את הקשר בין ריח למים (איור 6A, B). ברגע שהעכבר לומד להתחיל ניסויים, השתמש בתוכנה האוטומטית כדי לספק ריחות.
- אמן את העכבר לבצע את משימת ניווט הריח הדו-נתיבי באמצעות התוכנה המותאמת אישית האוטומטית. במשימה זו, בחר באופן אקראי אחת משתי יציאות ריח כדי להעביר ריח ולחזק את העכבר במים כאשר הוא מגיע לפיית המים שאליה מועבר הריח. פרוטוקול זה השתמש בריח איזואמיל אצטט מדולל ב-1% בשמן מינרלי.
הערה: העכבר משלים הפעלה של כ-20 ניסיונות של ניווט פלומת ריח תוך כ-40 דקות. העכבר מבצע הפעלה אחת ביום. העכבר המאומן משיג אחוז ניווט נכון מעל בחירה אקראית בסוף ההפעלה (> 65% בחירות נכונות). העכבר צריך להשיג את הקריטריון של > 65% בחירות נכונות במשימת ניווט הריח הדו-נתיבי לאחר 3 עד 5 מפגשי אימון.
6. הקלטת אפיפלואורסצנציה של עכבר הנע בחופשיות בזירת הריח
הערה: השיטה מתארת את רישום הפעילות העצבית של תאי שכבה פירמידלית (SP) ב-CA1 הגבי על ידי הדמיית חיישן הסידן המקודד גנטית GCaMP6f המתבטא בעכברי Thy19 על ידי הדמיית מיניסקופ בשדה רחב במהלך משימת הניווט של פלומת ריח דו-פיבית (סרט משלים 1, וסרט משלים 2). סשן הדמיה טיפוסי נמשך 40 דקות, ומאפשר לעכבר להשלים כ-20 ניסיונות של ניווט ריחות. טכניקה זו מתעדת עכבר במשך מספר חודשים.
- ראש תקן את העכבר, הנח את המיניסקופ בחלק העליון של לוחית הבסיס באמצעות המיקרומניפולטור והדק את בורג ההגדרה.
- כוונן את עדשת ההרטבה החשמלית כדי למצוא את מישור המוקד האופטימלי עם המספר הגדול ביותר של תאים עם עוצמת הקרינה הגבוהה ביותר.
- כוונן את עוצמת המיניסקופ כדי להשיג את הטווח הדינמי האופטימלי עם יחס אות לרעש גבוה ללא רוויה. השג זאת על ידי הדמיית CA1 הגבי בעכברי Thy1-GCaMP6f עם הספק מיניסקופ המוגדר סביב 30% בקצב רכישה של 30 הרץ.
- שחרר את העכבר בתוך זירת הריח כשהמיניסקופ מחובר ללוחית הבסיס.
- התחל רכישה עם לוח הממשק כדי להקליט את פלט הלוגיקה של טרנזיסטור-טרנזיסטור (TTL) של המצלמה הדיגיטלית הממוקמת בחלק העליון של הזירה ואת אות ה-TTL מהמיניסקופ לסנכרון מאוחר יותר בין מסגרות וידאו התנהגותיות ו-GCaMP6f. המצלמה הדיגיטלית מקליטה ב-60 הרץ, והמיניסקופ מקליט ב-30 הרץ.
- התחל להקליט את המיניסקופ וסרטי ההתנהגות והפעל את התוכנה האוטומטית לשתי משימות ניווט ריח זרבובית.
7. עיבוד מקדים של נתונים
הערה: שיטה זו משתמשת בקו צינור MATLAB כדי לעבד את הנתונים. הקוד זמין ב- GitHub (תוכנת סנכרון, טבלת חומרים). NoRMCorre31 משמש לתיקון תנועה, ו-EXTRACT32 משמש למציאת החזר ה-ROI עם אותות פלואורסצנטיים משתנים בזמן המדווחים כשינויים בקרינה המנורמלים על ידי פלואורסצנטיות בין מעברי סידן (δF/F0).
- סנכרן את המטא נתונים של זירת הריח, מסגרות המצלמה הדיגיטלית ומסגרות המיניסקופ באמצעות אותות הסנכרון שהוקלטו על ידי לוח הממשק על ידי הפעלת קוד MATLAB Synchronize_Files_JOVE.m, הזמין ב-GitHub.
- בצע תיקון תנועה של מסגרות המיניסקופ המסונכרנות באמצעות NoRMCorre (תוכנת תיקון תנועה, טבלת חומרים).
- מצא את ההחזר על ההשקעה עם אותות δF/F0 המשתנים בזמן באמצעות EXTRACT (תוכנת חילוץ ROI, טבלת חומרים).
- הפרד את הנתונים לניסויים (תוכנת סנכרון, טבלת חומרים).
- סמן כל גירסת ניסיון כפגיעה או החמצה בהתבסס על התנהגות הניווט הנכונה או השגויה של העכבר, בהתאמה.
- השתמש באנסמבל התנהגות ובמצפה המסלול העצבי (BENTO)33 כדי לדמיין את ההתנהגות והחזר ההשקעה של כל ניסוי נפרד (איור 7A, B וסרט משלים 3).
8. ניתוח נתונים - פענוח מיקום מרחבי מאותות מוחיים
הערה: שיטה זו משתמשת בלמידת מכונה כדי לפענח את מיקומי ה-X וה-Y של העכבר בזירה מה-dCA1 ROIs7. קוד MATLAB זמין (תוכנת פענוח אותות מוח, טבלת חומרים) בכתובת https://github.com/restrepd/drgMiniscope.
- הזן את קובץ הפלט EXTRACT.mat ואת קובץ המטא נתונים של זירת הריח לתוכנה drgDecodeOdorArenav2.m. מאגר GitHub מספק את שני הקבצים הבאים כדוגמה (תוכנת סנכרון, טבלת חומרים):
dFF_file='20220804_FCM22_withodor_miniscope_sync
_L1andL4_ncorre_ext.mat';
arena_file='20220804_FCM22withodor_odorarena_L1
andL4_sync.mat';
הערה: drgDecodeOdorArenav2.m יוצר מערך נתונים המחולק לפי נתונים בתוך הניסוי המכילים את אותות ההחזר על ההשקעה והמטא נתונים (מיקומי X ו-Y של העכבר, מיקום פיית הריח, אספקת מים וכו') עבור כל ניסוי. הקוד גם מנתח פענוח נתונים בין ניסויים. הקוד משתמש ב-fitrnet כדי לאמן רשת עצבית מלאכותית עם נתוני δF/F0 עבור כל ההחזר על ההשקעה עבור כל הניסויים, מלבד אחד כדי לחזות מיקומי X ו-Y ולחזות את מיקום הניסוי שהושאר בחוץ באמצעות נוהל Leave one out. - הרשת העצבית מחזירה את מיקומי X ו-Y כפלט. השתמש ברשת העצבית המאומנת כדי לבצע תחזיות. קלט השמיט ניסויים שלא שימשו לאימון הרשת לבצע תחזיות של מיקומי X ו-Y של העכבר בזירה מה-ROI (איור 8A, B).
תוצאות
שימוש בהליך זה מאפשר הדמיה והקלטה של מעברי פלואורסצנטי dCA1 GCaMP6f בעכברים המנווטים בזירת הריח כדי למצוא את מקור הריחות (איור 6A,B, סרט משלים 1 וסרט משלים 2). תמונות הקרינה מתוקנות בתנועה עם NoRMCorre, ו-EXTRACT משמש לחילוץ ההחזר על ההשקעה. בנוסף, הקלטה עם לוח ממשק מאפשרת סנכרון של אותות δF/F0 מה-ROIs עם אירועי אספקת ריח ומים בזירת הריח (איור 7A), כמו גם עם תנועת העכבר בזירת הריח (איור 7B, וסרט משלים 3). התוצאה המייצגת של העכבר המנווט את פלומת הריח כוללת מספר רב של ארעי סידן במהלך המטלה (איור 7A,B). נוסף על כך, אפשר לבחון כיצד תגובות הסידן מתואמות עם נוכחות של ריח ותגמול מים (איור 7A). ההדמיה של ניסויים בודדים עם BENTO מספקת מידע על תגובות הסידן בשלבים שונים של הניסוי, כולל התחלת הניסוי, החלטה, ניווט, שתייה וחזרה לחלק האחורי של הזירה (איור 7B). השיטה העבירה תובנות חשובות לגבי הקשר בין תגובות סידן CA1 להתנהגות עכברים במהלך משימת ניווט מוכוונת ריח.
הקלטות ה-PID יכולות לספק מידע חיוני על פלומת הריח ומהירות האוויר של הפלומה. התוצאה המייצגת מראה עלייה בתגובת ה-PID לאחר פתיחת השסתום כדי לשחרר את פלומת הריח בתוך זירת הריח (איור 5A). יתר על כן, הפרוטוקול מניב פענוח של מיקומי X ו-Y של העכבר מאותות δF/F0 של החזר ה-ROI של dCA1 (איור 8). טכניקה זו מנבאת את המיקום המרחבי של העכבר במהלך משימת הניווט של פלומת הריח בהתבסס על תגובות CA1, הרלוונטיות להבנה טובה יותר כיצד נוירוני CA1 מעבדים ריח ומידע מרחבי. פענוח מסלולו של העכבר מאותות סידן באנסמבל עצבי ב-dCA1 הוא משמעותי מכיוון שהוא חושף כיצד נוירונים ב-CA1 הגבי מייצגים מפה קוגניטיבית של מידע ריחני ומרחבי לביצוע המשימה המורכבת של ניווט פלומת ריח. השיטה הורחבה ל-ROI שונים המתנהגים אך ורק כתאי מקום ותאים אחרים המגיבים לגירוי הריח. ניתן לאשר פענוח מוצלח של מסלול העכבר מאותות אנסמבל עצביים על ידי המתאם החזק בין חיזוי הפענוח לבין מיקומי ה-X וה-Y האמיתיים של העכבר.

איור 1: צינור המחקר. (A) הניתוח הסטריאוטקסי מורכב מהשתלת עדשת GRIN בשכבת CA1 של ההיפוקמפוס ולוחית ראש על הגולגולת לקיבוע ראש העכבר. (B) לוחית בסיס ממוקמת בחלק העליון של עדשת ה-GRIN כדי לאפשר גישה אופטית לפלואורסצנטיות של תאי העצב CA1 באמצעות מיניסקופ. (C) העכבר מאומן במטלת הניווט של פלומת הריח. (D) הקלטה נעה בחופשיות של התנהגות העכבר ותאי עצב CA1 שמנווטים את פלומת הריח. אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.

איור 2: ניתוח סטריאוטקסי. (A) הניחו את העכבר המורדם במנגנון הסטריאוטקסי. התאם את רמת ההרדמה בין 2 ל-3% בהתאם לתגובת רפלקס כפות הצביטה (B) גלח את השיער מעל הראש. (C) קדחו בזהירות שקע קבוע קטן עם מקדחה כדי ליצור שקע קבוע בחלק העליון של מיקום המטרה. (D) השתמשו במקדחה הדנטלית כדי לפתוח נקב עגול בקוטר 1.5 מ"מ כדי לאפשר השתלה של עדשת GRIN בקוטר 1 מ"מ ובאורך 4 מ"מ לתוך המוח. (ה) חבר את מחזיק עדשת ה-GRIN למיקרומניפולטור והפעל את השואב המחובר לפיפטה כדי להחזיק את עדשת ה-GRIN. (F) השתלו את עדשת ה-GRIN באיטיות לתוך קליפת המוח עד שהיא מגיעה לעומק של -1.25 מ"מ מתחת לחומר הדורה. (G) ראש קבוע להמחשה לאחר המוות המציג את לוחית הראש ולוחית הבסיס המודבקים על הגולגולת עם עדשת GRIN מושתלת. (H) סריקת CT שלאחר המוות של הראש שממחישה את מוט הראש בחלק העליון של הגולגולת ואת עדשת ה-GRIN המושתלת בתוך הגולגולת. (I) תכנון לוחית הראש כך שתניב קיבוע ראש של העכבר. החיה בתיאור זה אינה נאנסת כדי לאפשר הדמיה אנטומית משופרת. אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.
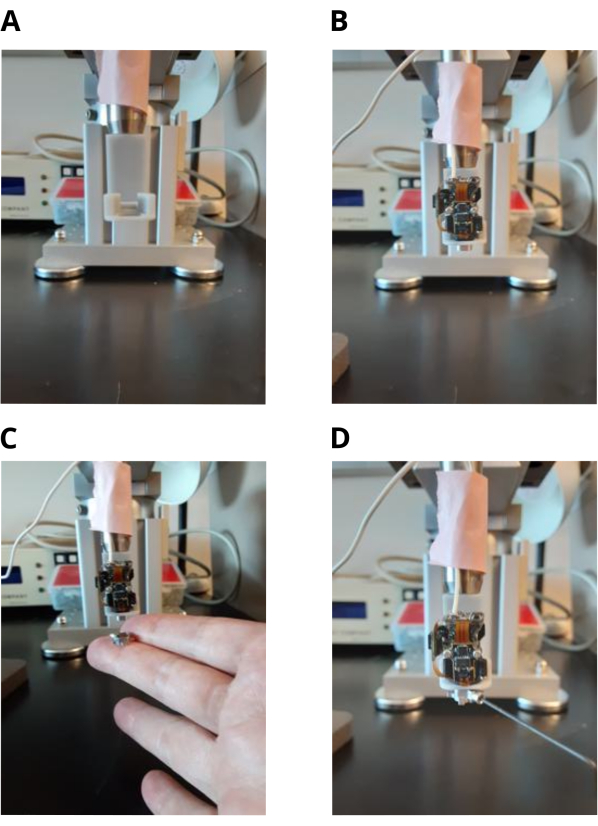
איור 3: מיקום לוחית בסיס Miniscope. (A) מחזיק מיניסקופ מודפס בתלת מימד בשילוב עם מיקרומניפולטור. (ב) מיניסקופ המוצמד למחזיק. (ג) הצמדת לוחית הבסיס למיניסקופ. (ד) הידוק בורג הסט לקיבוע לוחית הבסיס למיניסקופ. בורג הסט משתחרר לאחר הצמדת לוחית הבסיס לגולגולת העכבר. אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.

איור 4. בניית זירת הריח. (A) תא שקוף של זירת ריח. יש מצלמה דיגיטלית עליונה לתיעוד התנהגות העכבר. (B) מנועי צעד שמחוברים למזרקים שולטים באספקת המים כדי לתגמל את העכבר. (C) מבט מבפנים של זירת הריח שמראה מבנה חלת דבש משמש להפקת זרימה למינרית וארבעה קווי העברת ריח. (ד) מערכת אספקת ריח, כולל צינורות, שסתומים ובקבוקי ריח שנראים מבחוץ של זירת הריח. אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.

איור 5: רישום פלומת ריח. (A) פלומת ריח שנרשמה עם גלאי הפוטוניזציה (PID). ממוצע (כחול מודגש)±סטיית תקן (כחול בהיר) של חמישה עקבות PID של פלומת ריח המתפשטת במהירות של 4.23 ס"מ לשנייה בזירת הריח. מקור ריח בגובה 2 ס"מ מרצפת זירת הריח. ראש החיישן של ה-PID מספק אות מתח לריכוז הגז של פלומת הריח. (B) הקלטת לייזר של פלומת הריח עם זרימה בלתי מוגבלת במהירות של 20 ס"מ לשנייה. אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.

איור 6: אימון התנהגותי של עכברים. (A) עכבר לומד לנווט לעבר פלומת ריח שמשתחררת בנתיב הימני. העכבר לומד להתחיל ניסוי על ידי הליכה לחלק האחורי של זירת הריח, להחליט צד לנווט לעבר פלומת הריח ולשתות פרס מים. (B) עכבר לומד לנווט לעבר פלומת ריח שמשתחררת בנתיב השמאלי. העכבר מתוגמל בריח אם הוא מנווט לנתיב הנכון. אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.

איור 7: עיבוד מקדים של הנתונים. (A) עקבות סידן מסונכרנות עם אירועי זירת הריח עבור ניסויים רבים. כל ניסוי בודד מתחיל בהעברת הריח באדום, והניסויים המתוגמלים מסתיימים בפולס אספקת מים בכחול. עקבות הסידן δF/F0 (ללא יחידות) עבור כל החזר ROI מוצגים בשחור. כל שורה מציינת החזר על ההשקעה. לוח ממשק משמש להקלטת יציאות ה-TTL של המצלמה העליונה בזירת הריח ומצלמת המיניסקופ לסנכרון המסגרות. NorMCorre משמש לתיקון רעשי התנועה ממסגרות המיניסקופ ו-EXTRACT משמש למציאת החזר ה-ROI ולחילוץ עקבות הסידן δF/F0. (B) ניסוי יחיד מייצג של עכבר המנווט פלומה. ההדמיה בו-זמנית של ההתנהגות המסונכרנת (פאנל שמאלי) ועקבות סידן δF/F0 (פאנל ימין) מכל החזר ROI של ניסוי בודד נצפית עם BENTO. אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.
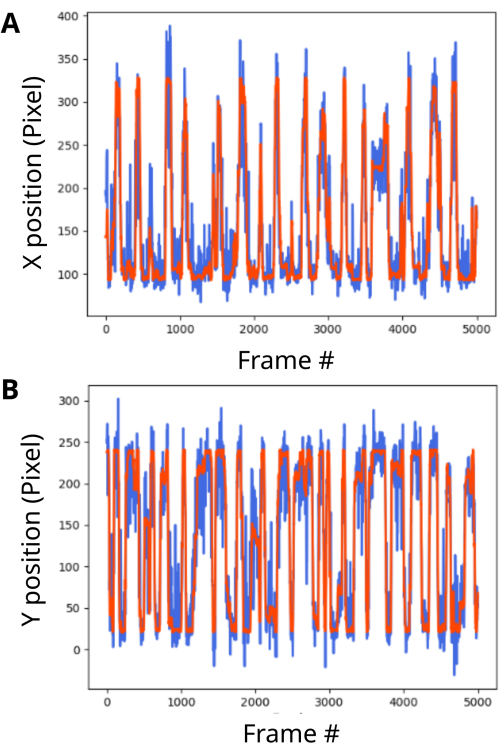
איור 8. פענוח מיקום העכבר מאותות CA1. פענוח מיקום X ו-Y של העכבר מהחזר ה-ROI של CA1. חיזוי הפענוח מוצג בכחול והמיקום האמיתי של קרקע העכבר מוצג באדום. העקבות החזויים נמצאים בקורלציה חזקה עם האמת הבסיסית. (A) פענוח מיקומי ה-X מה-ROIs (מקדם מתאם פירסון = 0.88). (B) פענוח מיקומי Y מה-ROIs (מקדם מתאם פירסון = 0.88). אנא לחץ כאן לצפייה בגרסה גדולה יותר של איור זה.
סרטון משלים 1: דוגמה מייצגת של פריימים התנהגותיים ומיניסקופיים מסונכרנים של עכבר המנווט לעבר פלומת ריח בנתיב השמאלי. (A) מסגרות התנהגותיות של עכבר שלובש מיניסקופ ומנווט בתוך זירת הריח. (B) מסגרות מיניסקופ של העכבר שמציגות את מעברי הסידן הגולמיים שתועדו דרך עדשת GRIN. אנא לחץ כאן כדי להוריד את הסרט הזה.
סרטון משלים 2: דוגמה מייצגת של מסגרות התנהגותיות ומיניסקופיות מסונכרנות של עכבר המנווט לעבר פלומת ריח בנתיב הימני. (A) מסגרות התנהגותיות של עכבר שלובש מיניסקופ ומנווט בתוך זירת הריח. (B) מסגרות מיניסקופ של העכבר שמציגות את מעברי הסידן הגולמיים שתועדו דרך עדשת GRIN. אנא לחץ כאן כדי להוריד את הסרט הזה.
סרטון משלים 3: תצוגת BENTO של הנתונים המעובדים של התנהגות עכברים ואותות מוח. פאנל שמאלי: העכבר מנווט לעבר הנתיב הימני בזירה. ביאורי ההתנהגות מוצגים בצבעים שונים. לוח ימני: אותות סידן δF/F0 של ניווט העכבר. אנא לחץ כאן כדי להוריד את הסרט הזה.
תיק משלים 1: NoseconeRender.png. הגש לקונוס האף המודפס בתלת מימד לביצוע הרדמה איזופלורן. אנא לחץ כאן להורדת קובץ זה.
תיק משלים 2: HeadbarRender.png. File עבור מוט הראש לקיבוע ראש העכבר. אנא לחץ כאן להורדת קובץ זה.
תיק משלים 3: HeadbarTechnicalDrawing.png. File עבור מוט הראש לקיבוע ראש העכבר. אנא לחץ כאן להורדת קובץ זה.
תיק משלים 4: ArenaFig_Draft2.tiff. פריסה מפורטת של זירת הריח. אנא לחץ כאן להורדת קובץ זה.
דיון
פרוטוקול זה מתאר בקפידה את השלבים לתיעוד תאי מקום ותאים מגיבים לריח באזור dCA1 של ההיפוקמפוס של עכברים המנווטים בפלומת ריח. השלבים הקריטיים בפרוטוקול כוללים ניתוח סטריאוטקסי, מיקום לוחית הבסיס של המינסקופ, בניית אזור הריח, בדיקת הפלומה בזירת הריח, אימון התנהגותי, הקלטת מינסקופ של העכבר הנע בחופשיות, עיבוד מקדים של נתונים וניתוח נתונים. בנוסף, הפרוטוקול מסביר את תהליך פענוח מסלול העכבר מהקלטות dCA1.
שלב קריטי בניתוחים סטריאוטקסיים הוא לעקוב אחר הקואורדינטות ביחס לברגמה כדי למקם את עדשת ה-GRIN במיקום הנכון. מגבלה של השיטה היא העיכוב בין הניתוח לזמן תחילת התבוננות באותות GCaMP6f, שיכול להימשך 2-4 שבועות. העכבר אמור להיות מוכן לשימוש לאחר תקופה קריטית זו. הבדל בין הפרוטוקול הנוכחי לפרוטוקולים הקודמים 24,25,26,27 הוא שימוש בעכברי Thy1-GCaMP6f שכבר מבטאים GCaMP6f ב-CA1 במקום להזריק וירוס AAV-GCaMP6f בהיפוקמפוס. הוא חוסך זמן במהלך הניתוח ואינו דורש זמן המתנה לביטוי נגיף ה-AAV במוח. בנוסף, פרוטוקול זה אינו שואף את המוח ומשתמש באיזופלורן במקום קטמין/קסילזין, המספק שליטה טובה יותר במינון למניעת מנת יתר. מגבלה של השיטה היא הסטייה האופטית של עדשת ה-GRIN, המגבילה את שדה הראייה. שלב מכריע למיקום לוחית הבסיס הוא שמירה על עדשת ההרטבה במרכז כדי למנוע מגבלה בהתאמת לוחית ה-Z לאחר הצמדת לוחית הבסיס על הראש. מגבלה בהקמת זירת הריח היא מורכבות המערכת, שיכולה להימשך מספר חודשים ועשויה לדרוש סיוע של מהנדס. מגבלה של האימון ההתנהגותי היא שעכברים עשויים להעדיף צד אחד של זירת הריח על פני צד אחר. אחת הדרכים להתגבר על בעיה זו היא ניסויים חלופיים המתגמלים את העכבר על ניווט לכיוון הנתיב השמאלי והימני.
שלב קריטי לבדיקת הפלומה הוא לשמור על מחט ה-PID מיושרת עם מקור הריח כדי לזהות את נתיב הפלומה. שלב מכריע בהקלטת מיניסקופ של עכבר הנע בחופשיות הוא להבטיח שחוט המיני-קואקס לא יסתבך במהלך המשימה, דבר שניתן למנוע באמצעות קומוטטור. ניתן להשתמש בבלוני הליום כדי למנוע מחוט המיני-קואקס להגיע לפני העכבר. זה קריטי לעיבוד מקדים של הנתונים לסנכרן את פולסי ה-TTL של המצלמה העליונה הדיגיטלית של זירת הריח ומצלמת המינסקופ. עבור הליך EXTRACT, מומלץ להשתמש בעיבוד לא שלילי כדי לחלץ טוב יותר את אותות ה-ROIs ו-δF/F0. EXTRACT מניב בדיקה ויזואלית של העקבות עבור כל החזר ROI כדי לא לכלול גרועים. זה קריטי לפענח את מיקומי ה-X וה-Y של העכבר מה-ROIs כדי לקבל מערך נתונים גדול עם מאות תקופות לאימון טוב יותר של הרשת העצבית המלאכותית.
המשמעות של שיטת הקלטה זו הנעה בחופשיות לגבי שיטות קבועות ראש קיימות היא לימוד התנהגות העכבר בהקשר רלוונטי מבחינה אתולוגית עם תנועת הראש הנכונה לניווט בפלומת ריח מורכבת. שיטה זו ישימה לחקירת התפקיד הדינמי של נוירוני dCA1 בניווט ריח מורכב. יתר על כן, ההליך אינו מוגבל להיפוקמפוס או לחוש הריח. יישומים פוטנציאליים אחרים של הטכניקה כוללים חקר התפקיד של אזורי מוח שונים ושיטות חושיות, כולל יישומים אפשריים בניווט חזותי על ידי שימוש בנורות LED כדי לציין את הנתיבים המתוגמלים. בנוסף, ניתן ליישם שיטה זו בניסויים בלולאה סגורה בזמן אמת שבהם פענוח סידן עצבי מהאוכלוסייה מעורר גירוי עצבי או משוב חושי 20,34,35,36.
גילויים
המחברים מצהירים שאין ניגוד עניינים.
תודות
מחקר זה נתמך על ידי המכונים הלאומיים לבריאות בארה"ב (NIH UF1 NS116241 ו-NIH R01 DC000566), והקרן הלאומית למדע (NSF BCS-1926676). המחברים מודים לאנדרו סקאלון על עזרתו בהקמת חדר Odor Arena.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| Arduino Micro | Arduino | מיקרו | |
| ביו-תואם Methacrylate שרף | Parkell | S380 | C& B-Metabond דבק לוטינג צמנט |
| פענוח אותות מוח תוכנה | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| מקדחה דנטלית | Osada | LHP-6 | |
| AZ210015 תיבת מקדחה דנטלית | Osada | XL-230 | 30000 סיבובים לדקה |
| מכשיר סטריאוטקסי דיגיטלי | Stoelting | 51730D | מכון סטריאוטקסי לעכבר, #51904 זרוע מניפולטור דיגיטלית, 3 צירים, תוספת, שמאל |
| מקדח | FST Fine Science Tools | 19007-05 | קוטר קצה 0.5 מ"מ |
| מצלמה דיגיטלית מהירה | אופטיקה אדמונד | BFS-U3-63S4C | FLIR Blackfly |
| S עדשת מוקד | Edmund Optics | C-Series | עדשת GRIN 3.5 מ"מ |
| Inscopix | 1050-004595 | קוטר 1 מ"מ ואורך 4 מ"מ | |
| מחזיק עדשת GRIN UCLA | |||
| דבק רקמות נוזלי | http://miniscope.org/index.php/Surgery_Protocol 3M | 1469C | דבק רקמות Vetbond |
| מערכת הרדמה בזרימה נמוכה לעכברים | Kent Scientific Corporation | SomnoSuite | https://www.kentscientific.com/products/somnosuite/ |
| דבק סיליקון רעיל | נמוך WPI – מכשירי דיוק עולמיים | בקר Kwik-sil | |
| miniPID | ASI – אורורה סיינטיפיק בע"מ | דגם 200B | גלאי יינון מיניאטורי עם תגובה מהירה |
| מיניסקופ מחזיק V4 UCLA | NA | https://github.com/Aharoni-Lab/Miniscope-v4/tree/master/Miniscope-v4-Holder | |
| Miniscope V4 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4 |
| Miniscope בסיס לוחית V2 | Labmaker | NA | https://www.labmaker.org/products/miniscope-v4-base-plates-variant-2-pack-of-10 |
| Miniscope DAQ-QT תוכנה | UCLA | ||
| https://github.com/Aharoni-Lab/Miniscope-DAQ-QT-Software/wiki תיקון תנועה | תוכנה CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| ריח זירת חומרה | מודל | תלת מימד בהתאמה אישיתhttps://www.dropbox.com/scl/fo/lwtpqysnpzis32mhrx3cd/ADomsxyhxu42sqDmTBl2O6k?rlkey=b3l4809eradundt5l3iz0gq74& dl=0 | |
| ריח זירת תוכנה | CUAnschutz | https://github.com/wryanw/odorarena | |
| ריח ריח איזואמיל אצטט | Aldrich Chemical Co | 06422AX | מדולל ב -1% בשמן מינרלי חסר ריח |
| RHD USB לוח ממשק | Intan Technologies | C3100 | המוצר הופסק. לחלופין, השתמש בלוח שווה ערך אחר. |
| תוכנת חילוץ ROI | CU Anschutz | https://github.com/restrepd/drgMiniscope | |
| Sutter Micromanipulator | Sutter Instrument Company | MP-285 | |
| תוכנת סנכרון | CU Anschutz | https://github.com/fsimoesdesouza/Synchronization | |
| Thy1-GCaMP6f עכברי | מעבדת ג'קסון | IMSR_JAX 028281 | C57BL/6J-Tg (Thy1-GCaMP6f)GP5.12Dkim/J) |
מקורות
- Adoff, M. D., Climer, J. R., Davoudi, H., Marvin, J. S., Looger, L. L., Dombeck, D. A. The functional organization of excitatory synaptic input to place cells. Nat Commun. 12 (1), 3558(2021).
- Radvansky, B. A., Oh, J. Y., Climer, J. R., Dombeck, D. A. Behavior determines the hippocampal spatial mapping of a multisensory environment. Cell Rep. 36 (5), 109444(2021).
- Lewis, S. M., et al. Plume dynamics structure the spatiotemporal activity of mitral/tufted cell networks in the mouse olfactory bulb. Front Cell Neurosci. 15, 633757(2021).
- Findley, T. M., et al. Sniff-synchronized, gradient-guided olfactory search by freely moving mice. ELife. 10, e58523(2021).
- Gire, D. H., Kapoor, V., Arrighi-Allisan, A., Seminara, A., Murthy, V. N. Mice develop efficient strategies for foraging and navigation using complex natural stimuli. Curr Biol. 26 (10), 1261-1273 (2016).
- Liu, A., Papale, A. E., Hengenius, J., Patel, K., Ermentrout, B., Urban, N. N. Mouse navigation strategies for odor source localization. Front Neurosci. 14, 218(2020).
- Tariq, M. F., et al. Using head-mounted ethanol sensors to monitor olfactory information and determine behavioral changes associated with ethanol-plume contact during mouse odor-guided navigation. eNeuro. 8 (1), (2021).
- Rigolli, N., Reddy, G., Seminara, A., Vergassola, M. Alternation emerges as a multi-modal strategy for turbulent odor navigation. ELife. (11), e76989(2022).
- Ma, M., et al. Sequential activity of CA1 hippocampal cells constitutes a temporal memory map for associative learning in mice. Curr Biol. 34 (4), 841-854 (2024).
- Aharoni, D., Khakh, B. S., Silva, A. J., Golshani, P. All the light that we can see: a new era in miniaturized microscopy. Nat Methods. 16 (1), 11-13 (2019).
- Aharoni, D., Hoogland, T. M. Circuit investigations with open-source miniaturized microscopes: Past, present and future. Front Cell Neurosci. 13, 141(2019).
- Flusberg, B. A., et al. High-speed, miniaturized fluorescence microscopy in freely moving mice. Nat Methods. 5 (11), 935-938 (2008).
- Connor, E. G., McHugh, M. K., Crimaldi, J. P. Quantification of airborne odor plumes using planar laser-induced fluorescence. Exp Fluids. 59 (9), 137(2018).
- Gumaste, A., et al. A Comparison between mouse, in silico, and robot odor plume navigation reveals advantages of mouse odor tracking. eNeuro. 7 (1), (2020).
- Gumaste, A., et al. Behavioral discrimination and olfactory bulb encoding of odor plume intermittency. ELife. 13, e85303(2024).
- Marin, A. C., Schaefer, A. T., Ackels, T. Spatial information from the odour environment in mammalian olfaction. Cell Tissue Res. 383 (1), 473-483 (2021).
- Eichenbaum, H. The role of the hippocampus in navigation is memory. J Neurophysiol. 117 (4), 1785-1796 (2017).
- Dombeck, D. A., Harvey, C. D., Tian, L., Looger, L. L., Tank, D. W. Functional imaging of hippocampal place cells at cellular resolution during virtual navigation. Nat Neurosci. 13 (11), 1433-1440 (2010).
- Wirtshafter, H. S., Disterhoft, J. F. In vivo multi-day calcium imaging of CA1 hippocampus in freely moving rats reveals a high preponderance of place cells with consistent place fields. J Neurosci. 42 (22), 4538-4554 (2022).
- Mizuta, K., Sato, M. Multiphoton imaging of hippocampal neural circuits: techniques and biological insights into region-, cell-type-, and pathway-specific functions. Neurophotonics. 11 (3), 033406(2024).
- Radvansky, B. A., Dombeck, D. A. An olfactory virtual reality system for mice. Nat Commun. 9 (1), 839(2018).
- Almeida-Santos, A. F., et al. Social isolation impairs the persistence of social recognition memory by disturbing the glutamatergic tonus and the olfactory bulb-dorsal hippocampus coupling. Sci Rep. 9 (1), 473(2019).
- Dana, H., et al. Thy1-GCaMP6 transgenic mice for neuronal population imaging in vivo. PLoS One. 9 (9), e108697(2014).
- Thapa, R., Liang, B., Liu, R., Li, Y. Stereotaxic viral injection and gradient-index lens implantation for deep brain in vivo calcium imaging. J Vis Exp. (176), e63049(2021).
- Hsiao, Y. -T., Wang, A. Y. -C., Lee, T. -Y., Chang, C. -Y. Using baseplating and a miniscope preanchored with an objective lens for calcium transient research in mice. J Vis Exp. (172), e62611(2021).
- Zhang, L., et al. Miniscope GRIN lens system for calcium imaging of neuronal activity from deep brain structures in behaving animals. Curr Protoc Neurosci. 86 (1), e56(2019).
- Guo, D., Gürkan Özer, A., Uusisaari, M. Y. In vivo calcium imaging in mouse inferior olive. J Vis Exp. (172), e62222(2021).
- Yun, M., Shin, J., Jung, M. W. Protocol for calcium imaging of dorsal and ventral CA1 neurons in head-fixed mice. STAR Protoc. 4 (3), 102439(2023).
- Yun, M., Hwang, J. Y., Jung, M. W. Septotemporal variations in hippocampal value and outcome processing. Cell Rep. 42 (2), 112094(2023).
- Sheffield, M. E. J., Dombeck, D. A. Calcium transient prevalence across the dendritic arbour predicts place field properties. Nature. 517 (7533), 200-204 (2015).
- Pnevmatikakis, E. A., Giovannucci, A. NoRMCorre: An online algorithm for piecewise rigid motion correction of calcium imaging data. J Neurosci Methods. 291, 83-94 (2017).
- Inan, H., et al. Fast and statistically robust cell extraction from large-scale neural calcium imaging datasets. bioRxiv. , (2021).
- Segalin, C., et al. The mouse action recognition system (MARS) software pipeline for automated analysis of social behaviors in mice. ELife. 10, e63720(2021).
- Chen, Z., et al. A hardware system for real-time decoding of in vivo calcium imaging data. ELife. (12), e78344(2023).
- Xue, F., et al. Multi-region calcium imaging in freely behaving mice with ultra-compact head-mounted fluorescence microscopes. Natl Sci Rev. 11 (1), nwad294(2024).
- Tabourin, L., Bretzner, F., Galstian, T. Towards a mini-endoscope design with spatially selective excitation and imaging. Biomed Opt Express. 15 (3), 1750-1760 (2024).
הדפסות חוזרות והרשאות
