מחקר זה בחוץ-גופית השווה בין ארבעה תכנוני מדריך ניתוחים סטטיים וניווט דינמי למיקום שתלים חופשיים בלסת התחתונה. שינויים מתקדמים בעיצוב מדריך הפחיתו את רוב סטיות המיקום, בעוד שניווט דינמי הראה יתרונות נבחרים בשליטה זוויתית ואפיקלית באתר הדיסטלי #37.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר מחקר
In-Vitro הערכת מדריכים כירורגיים שעוצבו דיגיטלית לשתלים לסתותיים חופשיים: דיוק ויציבות של עיצובים שאינו קשת רוחבית
במאמר זה
סיכום
תקציר
מדריכי ניתוח דיגיטליים נמצאים בשימוש נרחב ברפואת שיניים לשתלים, אך מיקום השתלים באזורים החופשיים של הלסת התחתונה עדיין מאתגר משום שתמיכה בשן הרחוקה מוגבלת וניתן להתרחש הזזת המדריך במהלך הקידוח. מחקר זה בחבורה העריך את המיקום, הדיוק והיציבות של ארבע תצורות מדריך ניתוח סטטי שתוכננו דיגיטלית, והשווה ניתוח שתל סטטי בסיוע מחשב לניווט דינמי במודל שרף סטנדרטי למתיחה דיסטלית לסתית. מודל לסתית חלקית דנטולית, הכולל אתרי שתלים #36 ו-#37, נוצר מנתוני טומוגרפיה ממוחשבת בסריקה תוך-פית וקרן חרוט. נבדקו ארבעה עיצובים של מדריך סטטי: מדריך קונבנציונלי חד-צדדי עם תמיכה בשן עם קשת רוחבית (GT I), שני מדריכים קומפקטיים ללא קשת מוצלבת עם תצורות שונות של שן תמיכה (GT II ו-GT III), ומדריך לא קשת מוצלבת עם קיבוע מיקרו-בורג דיסטלי (GT IV). נתוני סריקה לאחר הניתוח הונחו על התוכנית הווירטואלית כדי לכמת סטיות זוויתיות, קורונליות, אפיקליות, עומק וצדדיות. שינוי הדרגתי מ-GT I ל-GT IV הפחית את רוב הסטיות הזוויתיות והליניאריות בשני אתרי השתלות. GT IV הראה את הסטייה הזוויתית הנמוכה ביותר ופרופיל דיוק ויציבות כללי מועדף ברוב ההשוואות, אם כי GT III הראה סטייה תלת-ממדית אפיקלית מעט נמוכה יותר באתר #37. בהשוואה סטטית לדינמית, ניווט דינמי הראה יתרונות ספציפיים לאתר בסטייה זוויתית וסטייה גלובלית אפיקלית ב-#37, בעוד שהנחיה סטטית הציגה ערכים דומים או טובים יותר למספר מדידות ב-#36. השוואת האתרים המשולבים לא תמכה בעליונות אחידה של אף אחת מהשיטות הללו. ממצאים אלו מצביעים על כך שקונפיגורציית תמיכה מדריכה וייצוב דיסטלי משפיעים על דיוק מיקום ויציבות המדריך במודל שרף חופשי בתחתית התחתונה. נדרש אימות קליני לפני שניתן להמליץ על טיפול שגרתיים.
מבוא
שיקום שתלים דנטליים הפך לאופציה טיפולית מבוססת לאובדן שן חלקי ומלא, ודיוק מיקום השתלים נותר גורם מרכזי להתאמה פרוטטית, בטיחות סביב השתל ותוצאות פונקציונליות ארוכות טווח1. פיתוח טומוגרפיה ממוחשבת בקרן חרוטית (CBCT), סריקה תוך-פה, תכנון תלת-ממדי וייצור תוספתי תמך בשימוש הרחב יותר בניתוחי שתלים בסיוע מחשב (CAIS) בהשתלות קלינית 2,3. על ידי שילוב נתוני רדיוגרפיה וסריקת שטח, מדריכים כירורגיים סטטיים מאפשרים העברת מיקום השתל המתוכנן לשדה הניתוח, ומספקים שליטה משופרת על כיוון הקידוח, העומק ומיקום השתלים התלת-ממדיים4.
כיום משמשות שתי צורות עיקריות של CAIS: ניתוח שתלים בסיוע מחשב סטטי (S-CAIS) וניווט דינמי. מדריכים סטטיים מאומצים באופן נרחב כי הם נגישים יחסית, אינם דורשים מעקב בזמן אמת, וניתן לשלבם בהליכי השתלה שגרתיים עם שינויים מוגבלים בתהליך הניתוח5. ניווט דינמי, לעומת זאת, מספק משוב חזותי בזמן אמת על מיקום הקידוח וזווית, ומאפשר למפעיל לכוון את המסלול במהלך ההכנה לאוסטאוטומיה6. סקירות שיטתיות עדכניות דיווחו על דיוק חיובי הן בגישות סטטיות והן בגישות דינמיות, אם כי אף אחת מהשיטות אינה מבטלת לחלוטין סטיית מיקום, במיוחד באתרים או אזורים עם הגבלה אנטומית עם תמיכה מוגבלת7. ראיות קליניות פרוספקטיביות מצביעות גם על כך שסיוע סטטי ודינמי משולב עשוי להיות שימושי במקרים מורכבים נבחרים, אך היתרון היחסי של משוב דינמי תלוי באתר אנטומי, בקרת המפעיל, דיוק הרישום ויציבות עיצוב מדריך הבסיס8.
למרות ההתקדמות הדיגיטלית הזו, דיוק המדריכים הסטטיים מושפע מאוד מסוגי התמיכה, גיאומטריית ההדרכה, סבילות השרוול, דיוק ההדפסה ויציבות הישיבה תוך הניתוח. מדריכים הנתמכים בשן בדרך כלל מראים דיוק חיובי כאשר מושגת יציבות ישיבה, אך אזורי הקצה החופשי של הלסת התחתונה נשארים מאתגרים מכנית, שכן היעדר תמיכה דיסטלית בשן עלול לאפשר סיבוב מדריך או הזזה אנכיתבמהלך הקידוח. בעיה זו ניתנת להבנה כאי יציבות הקשורה לקנטילבר, שבה מדריך הארכה דיסטלי חד-צדדי נחשף לכוחות סיבובי סביב השיניים התומכות הנותרות. אפילו טעויות ישיבה קטנות עשויות להיות מוגברות באזור האפיקלי, וליצור סטייה זוויתית, קורונלית, אפיקלית, עומק או סטייה צדדית10.
הוצעו מספר אסטרטגיות עיצוב לשיפור יציבות מדריך הקצה החופשי, כולל הגדלת מספר השיניים התומכות, הארכת בסיס המדריך, הגדלת אזור התמיכה החסימה, שימוש בייצוב קשת רוחבית, או הוספת אלמנטים עזרייםלקיבוע 11. עם זאת, מדריכים גדולים עם קשת רוחבית עלולים להפחית את הראות, להגביל גישה לניתוח, לסבך את ההחדרה וההוצאה, ולהגביר את הקושי בטיפול ליד הכיסא. עיצובים הנתמכים ברירית עשויים להיות פחות אמינים גם באזורים אחוריים חלקית אדנטוליים, משום שעיוות רקמות רכות עלול לגרום להיסט בלתי צפוי תחת עומס12. מגבלות אלו עודדו עניין בעיצובים קומפקטיים של מדריכים שאינם קשתיים מוצלבים, השומרים על גישה כירורגית מקומית תוך שיפור ההתנגדות להרים, סיבוב ומיקרו-תנועה דיסטלית.
במחקר זה, העיצובים הקומפקטיים ללא קשתות מוצלבות לא נועדו ליצור מנגנון חתך או התאמה מכנית נעולה מכנית. במקום זאת, גאומטריית התמיכה האוקלוזלית המותאמת נועדה להגדיל את המגע המקומי עם הפוסאות הסגורות והשיפועים של השיניים האחוריות הנותרות, ובכך לשפר את תמיכת הישיבה מבלי להאריך את המדריך לאורך כל הקשת. עיצובים קשורים שאינם קשתות חוצה הכוללים החזקה נתמכת בשן וייצוב בסיוע בורג דווחו בעבר. לכן, המחקר הנוכחי אינו טוען להציג קטגוריה חדשה לחלוטין של מדריך ניתוחים. תרומתו טמונה בהערכה, תחת מודל שרף חופשי סטנדרטי לסתית, כיצד שינויים שלביים בתצורת השן התומכת וקיבוע מיקרו-ברג דיסטלי משפיעים על דיוק מיקום השתלים ויציבות ההנחיה.
הכללת CAIS דינמי באותו מסגרת ניסוי סיפקה השוואת ייחוס לניווט בזמן אמת באותם תנאי הארכה דיסטלית לסתית. דיוק המדריך הסטטי באזורים חופשיים תלוי במידה רבה במושבי ההדרכה, תמיכה מקומית, דיוק ייצור ויציבות מכנית. ניווט דינמי, לעומת זאת, מתבסס על רישום, כיול, ניטור מסלול בזמן אמת ותגובת המפעיל במהלך ההכנה לאוסטאוטומיה. השוואת שתי הגישות הללו בתוך אותו מודל סטנדרטי אפשרה למחקר לבדוק האם משוב דינמי יוצר הבדלי דיוק ספציפיים לאתר או למטריקה, במיוחד באתר #37 המרוחק שבו ציפו שחוסר היציבות של המדריך יהיה גבוה יותר. השוואה זו נקשרה ניסויית לניתוח העיצוב GT I-GT IV על ידי הערכת שתי אסטרטגיות לניהול אותה בעיית דיוק חופשית: ייצוב מכני באמצעות עיצוב מדריך ותיקון תוך ניתוחי באמצעות ניווט.
בהתאם לכך, מחקר זה בחבץ הבחנתי ערך ארבעה מדריכים כירורגיים סטטיים למיקום שתל חופשי בקצה הלסת: מדריך קונבנציונלי חד-צדדי הנתמך בשן עם קשת רוחבית, שני מדריכים קומפקטיים שאינם קשתות מוצלבות עם תצורות שונות של שן תומכת, ומדריך ללא קשת מוצבית הכולל קיבוע מיקרו-בורג דיסטלי. דיוק מיקום השתלים הוערך באתרים #36 ו-#37 באמצעות סטיית זווית, סטייה תלת-ממדית קורונלית ואפיקלית, סטיית עומק וסטייה צדדית. CAIS סטטי וניווט דינמי הושוו גם הם באותם אתרי השתלה כדי לקבוע האם הניווט יצר הבדלים ספציפיים לאתר או למטריקה באותם תנאים ניסיוניים. ההשערה האפסית הייתה שלא יהיו הבדלים משמעותיים בדיוק מיקום השתלים בין ארבעת עיצובי המדריך הסטטי ולא יהיו הבדלים משמעותיים בין CAIS סטטי ודינמי באתרים החופשיים של הלסת התחתונה.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
מודל הלסת התחתונה נוצר מסריקה תוך-אורלית אנונימית ונתוני טומוגרפיה ממוחשבת בקרן חרוט שהתקבלו ממתנדב בוגר אחד. השימוש בנתוני הדמיה שמקורם בבני אדם נבדק ואושר על ידי ועדת האתיקה למחקר אנושי, אוניברסיטת סיינס מלזיה (JEPeM-USM; USM/JEPeM/PP/23110816). הסכמה מדעת בכתב התקבלה מהמתנדב לשימוש בסריקות תוך-פה אנונימיות ונתוני CBCT לייצור מודלים במבחנה , עיצוב מדריך ניתוחי וניתוח דיוק. כל המידע המזהה הוסר לפני עיבוד הנתונים, ורק קבצי STL ו-DICOM אנונימיים שימשו בניסוי. הכימיקלים, התגובות והכלים המשמשים בפרוטוקול מופיעים בטבלת החומרים.
1. עיצוב מחקר
מחקר ניסיוני זה בחבורה העריך את דיוק המיקום והיציבות המכאנית של ארבע תצורות מדריכי ניתוח סטטיים למיקום שתל חופשי בלסת התחתונה, והשווה ניתוח שתלים בסיוע מחשב סטטי לניווט דינמי. שני אתרי השתלה הוערכו בלסת התחתונה האחורית השמאלית, בהתאם ל-FDI #36 ו-#37. זרימת העבודה הניסיונית הכוללת מוצגת באיור 1.
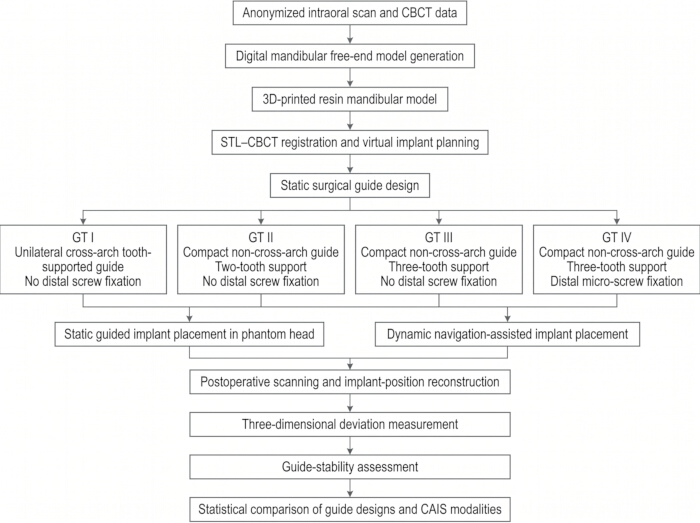
איור 1: עיצוב מחקר. סקירה סכמטית של תהליך העבודה הניסיוני במבחנה , כולל עיבוד נתוני סריקה אנונימיים, ייצור מודלים לסתותיים של שרף, רישום STL–CBCT, תכנון שתלים וירטואליים, עיצוב מדריך סטטי, מיקום שתלים סטטיים ודינמיים ב-CAIS, מדידת סטייה תלת-ממדית, הערכת יציבות המדריך וניתוח סטטיסטי. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
נבדקו ארבעה עיצובים של מדריך סטטי. GT I היה מדריך קונבנציונלי חד-צדדי עם קשת רוחבית עם תמיכה בשן ושימש כעיצוב הבקרה. GT II היה מדריך קומפקטי ללא קשת מוצלבת, נתמך על ידי שני שיניים סמוכות. GT III היה מדריך קומפקטי ללא קשת מוצלבת, נתמך על ידי שלוש שיניים סמוכות. GT IV השתמש באותה תצורת תמיכה ללא קשת מוצלבת עם שלושה שיניים כמו ב-GT III והוסיף קיבוע מיקרו-בורג דיסטלי באזור הקצה החופשי.
להשוואה בין CAIS סטטי לדינמי, זרוע ה-CAIS הסטטית השתמשה במדריך GT I הקונבנציונלי עם תמיכה בשן עם קשת רוחבית. GT I נבחר כמשוווה סטטי משום שייצג את תצורת המדריך הסטטי הנתמכת על ידי שיניים קונבנציונלית, שבאמצעותה ניתן היה להשוות ניווט דינמי באותם תנאי הארכה דיסטטית לסתית. השוואת GT I-GT IV טופלה כניסוי אופטימיזציה נפרד לעיצוב מדריך.
2. יחידת ניסוי, מבנה שכפול ובסיס גודל הדגימה
בהשוואת עיצוב מדריך סטטי, יחידת הניסוי הייתה מיקום שתל אחד שבוצע באתר שתל אחד באמצעות מודל לסתית מודפס באופן עצמאי ומדריך אחד מיוצר באופן עצמאי. לכל עיצוב מדריך, בוצעו 20 הצבות שתלים באתר #36 ו-20 באתר #37. לכן, n = 20 התייחס ל-20 הרכבות הנחיית מודל עצמאיות לכל עיצוב מדריך לכל אתר שתל, ולא למדידות חוזרות של אותו שתל.
בהשוואה בין CAIS סטטי לדינמי, נכללו 20 מיקומי שתלים בכל שיטה בכל אתר שתל. כל דגם שימש רק למצב הנחת שתל אחד. מדידות חוזרות של אותו שתל נמדדו בממוצע ולא טופלו כתצפיות עצמאיות.
גודל המדגם התבסס על מחקרי דיוק קודמים של CAIS במבחנה שהשתמשו בסטיות זוויתיות וליניאריות של מיקום השתלים כתוצאות עיקריות13. הפרש צפוי בין קבוצות של כ-0.35 מ"מ בסטיית תלת-ממד אפיקלית או 1.0° בסטיית זווית. בהנחה שיש סטיית תקן של 0.35-0.50 מ"מ לסטייה ליניארית ו-0.8-1.0° לסטיית זווית, α = 0.05, ו-80% עוצמה, נדרשו לפחות 16 הנחת שתלים בכל קבוצה. עשרים מיקומים לכל קבוצה שימשו כדי לאפשר סריקות בלתי שמישות או להנחות אי-התאמה.
3. רנדומיזציה, שליטה על ידי המפעיל ועיוורון
שני מפעילים ביצעו את כל הליכי הנחת השתלים. שני המפעילים עברו הכשרה קודמת בהנחת שתלים מונחים סטטיים וניווט דינמי. לפני איסוף נתונים פורמלי, כל מפעיל השלים חמש ריצות הכשרה לא-מחקריות להנחיה סטטית וחמש לניווט דינמי.
סדר הבדיקות GT I-GT IV, סדר אתר השתלות, וסדר הפרוצדורות סטטי לעומת דינמי הועברו באקראי באמצעות רצפים ממוחשבים. הקצאת המפעילים הייתה מאוזנת בין עיצובי מדריך, אתרי השתלים ומודאליות CAIS, כך שכל מפעיל השלים מספר שווה של מיקומים בכל תנאי ניסוי. רצף ההקצאה נוצר לפני הכנת המודל והופעל במהלך הנחת השתל כדי להפחית את ההשפעות הלמידה הקשורות למפעיל, עייפות והעדפת מודליות.
קבצי STL לאחר ניתוח וקבצי תכנון קודדו לפני המדידה. המעריכים שמדדו סטיות השתל היו עיוורים להנחיית העיצוב, אתר השתל, שיטת CAIS וזהות המפעיל.
4. רכישת דגמים דיגיטליים וייצור מודלים בשרף
סריקה תוך-אורלית בקשת מלאה בוצעה באמצעות סורק תוך-פה אופטי ליד הכיסא עם אמינות נומינלית מתחת ל-20 מיקרון, והסריקה יוצאה כקובץ STL. נתוני CBCT נאספו באמצעות יחידת CBCT דנטלית עם הפרמטרים הבאים: 90 kVp, 8 mA, שדה ראייה 8 ס"מ × 8 ס"מ, גודל ווקסל 0.20 מ"מ, וזמן חשיפה של 14 שניות. קבצי DICOM יוצאו לתכנון שתלים.
קובץ ה-STL בלסת התחתונה יובא לתוכנת מידול תלת-ממדית. ארטיפקטים בסריקה הוסרו, אזורי רשת פתוחים תוקנו, ואזור הלסת התחתונה האחורית השמאלית הוגדר כמצב אדנטולוסי עם הארכה דיסטלית הכוללת את #36 ו-#37. השיניים הסמוכות נשמרו לתמיכה בהדרכה.
מודל הלסת התחתונה יוצר באמצעות מדפסת תלת-ממדית סטריאוליתוגרפית ושרף מודל דנטלי קשיח. המודל הודפס בעובי שכבה של 50 מיקרון, כאשר המישור האוקלוזלי היה מכוון בכ-30° לפלטפורמת הבנייה. לאחר ההדפסה, הדגם נשטף פעמיים באלכוהול איזופרופיל 95% למשך 5 דקות כל אחת, יובש באוויר למשך 20 דקות, והתקשה לאחר 30 דקות ב-405 ננומטר. מבני תמיכה הוסרו רק ממשטחים שאינם במגע.
כל דגם מודפס נסרק באמצעות סורק אופטי שולחני עם דיוק נומינלי של 10 מיקרון. קובץ ה-STL המודפס הושווה לקובץ העיצוב המקורי באמצעות תוכנת בדיקה תלת-ממדית. המודל התקבל כאשר סטיית המשטח הממוצעת הייתה מתחת ל-0.10 מ"מ והסטייה המקומית המקסימלית במשטחי השן התומכים במדריך הייתה מתחת ל-0.20 מ"מ. מודל הלסת התחתונה המודפס מוצג באיור 2A, והאזור הסטנדרטי של הקצה החופשי המשמש לתמיכה בהדרכה ולמיקום השתלים מוצג באיור 2B.
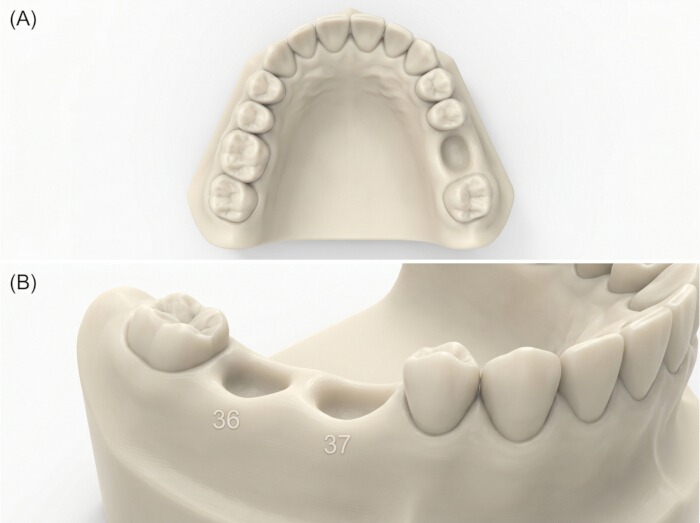
איור 2: מודל שרף לסת התחתונה ששימש בניסוי המבחנה . (א) מודל שרף לסתות תלת-ממדי מודפס עם אתרי השתלה סטנדרטיים בנקודות #36 ו-#37. (B) תצוגה מקרוב של אזור הקצה החופשי של הלסת התחתונה השמאלית המראה את אזור השתל הדנטולי והשיניים הסמוכות המשמשות לתמיכה בהדרכה. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
5. רישום STL-CBCT ותכנון שתלים וירטואליים
קובץ ה-STL המאומת של המודל ומערך הנתונים של CBCT DICOM יובאו לתוכנת תכנון השתלים. הרישום בוצע באמצעות יישור התאמה מיטבי המבוסס על פני השן. נקודות ציון יציבות שימשו ליישור ראשוני, ואחריהן רישום שטחי של הקשת הדנטלית. אזור מיטת השתל הדנטילית ומשטחים המועדים לארטיפקט הוצאו מהרישום הסופי.
הרישום נבדק בזוויות ציריות, קורונליות, סגיטליות וחתך. הרישום התקבל רק כאשר שגיאת היישור הממוצעת הייתה ≤0.25 מ"מ. הרישום חזר על עצמו אם עבר את הסף הזה. סף זה שימש לרישום STL-CBCT לפני ניתוח, משום ששלב זה כלל יישור חוצה מודליות בין סריקת משטח לגיאומטריה שמקור ב-CBCT. שגיאת רישום בשלב זה יכולה להיות מועברת לתכנון השתל, תכנון מדריך ומדידת סטייה לאחר מכן.
שני שתלים ברמת הרקמה תוכננו באתרים #36 ו-#37. השתלים המתוכננים היו בקוטר 4.1 מ"מ ואורך 10 מ"מ. אותן עמדות שתל מתוכננות שימשו לכל קבוצות ההנחיה הסטטיות ולהשוואת הניווט הדינמית. תוכנית השתל הווירטואלי נשלטה מבחינת ריווח מזיודיסטלי, מיקום בוקולינגואלי, עומק השתל, מקביליות ומרחק מתעלת הלסת התחתונה.
6. עיצוב מדריך ניתוחי סטטי
ארבעה עיצובים של מדריכים נוצרו באמצעות תוכנת עיצוב מדריכים דנטליים. אותן עמדות שתל, מערכת השרוול, גובה השרוול ומסלול הקידוח שימשו בכל קבוצות ההדרכה. עובי גוף המדריך נקבע ל-2.5 מ"מ, מרווח ההקלה על פני השן ל-0.05 מ"מ, קוטר השרוול הפנימי ל-5.0 מ"מ, גובה השרוול ל-5.0 מ"מ, והשרוול הוסט מפלטפורמת השתל ב-9.0 מ"מ. כל המדריכים תוכננו לקידוח רציף מונחה במלואו.
ההקלה של 0.05 מ"מ על פני השן שימשה לסטנדרטיזציה של התאמת שן מונחית צמודה בדגם השרף הקשיח. הוא לא נועד ליצור מנגנון התאמה במהירות, לדחוף את המדריך מעבר לגובה הקונטור או ליצור נעילה מכנית אמיתית לתוך חתכים תחתונים. הישיבה המלאה אושרה לפני הנחת השתל, ואף מדריך לא הושב בכפייה.
GT I תוכנן כמדריך חד-צדדי עם קשת רוחבית עם תמיכה בשן ללא קיבוע בורג מרוחק. GT II תוכנן כמדריך קומפקטי ללא קשת מוצלבת, הנתמך על ידי שני שיניים סמוכות לאזור הקצה החופשי. GT III תוכנן כמדריך קומפקטי ללא קשת רוחבית, הנתמך על ידי שלושה שיניים סמוכות. GT IV השתמש באותה תצורת תמיכה בת שלושה שיניים כמו ב-GT III וכלל ערוץ קיבוע מיקרו-בורג דיסטלי אחד. מבנה החתך הבוקולינגואלי של GT I מוצג באיור 3A, והקונספט המתאים לעיצוב GT II-GT IV ללא קשת רוחבית מוצג באיור 3B.
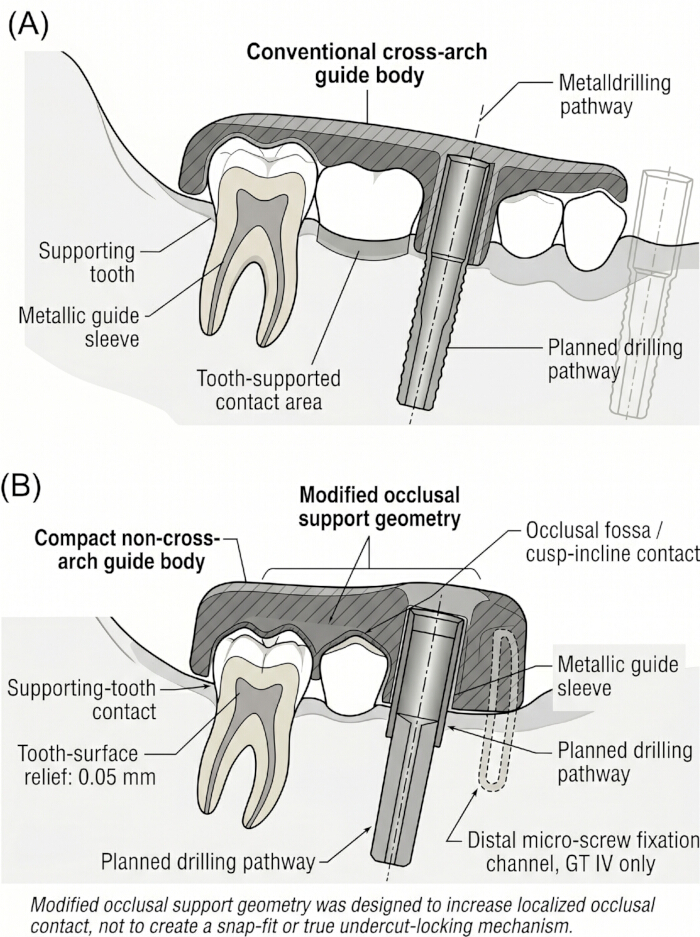
איור 3: השוואת חתך בוקולינגואלית של מושגי עיצוב מדריך סטטי. (א) עיצוב מדריך חד-צדדי קונבנציונלי עם תמיכה בשן בקשת רוחבית ללא קיבוע בורג מרוחק. (B) קונספט עיצוב מדריך קומפקטי שאינו קשת מוצלבת המציג גאומטריית תמיכה אוקלוזלית מותאמת, מגע מקומי עם גומה-אוקלוזל וגוף-שיפוע, מגע שן תומך, הקלה על פני השן, ומסלול השרוול המנחה. הגיאומטריה המותאמת לתמיכה אוקלוזלית נועדה לשפר את תמיכת הישיבה ועמידות להרמה או סיבוב, ולא נועדה להיות מנגנון התאמה אמיתית או מנגנון נעילה אמיתית מתחת לחתוך. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
ב-GT IV, קוטר ערוץ המיקרו-בורג נקבע ל-1.5 מ"מ עבור בורג קיבוע בקוטר 1.5 מ"מ × 8.0 מ"מ. התעלה הוצבה רחוק מאתרי השתלים המתוכננים וזווית כ-20° יחסית למישור האוקלוזלי כדי למנוע הפרעה למסלול האוסטאוטומיה ולשרוול ההנחיה של השתל.
המדריכים הקומפקטיים שאינם קשת מוצלבת השתמשו בגאומטריית תמיכה אוקלוזלית מותאמת, שנועדה להגדיל את המגע המקומי עם הפוסאות האוקלוזאליות והשיפועים של השיניים האחוריות שנותרו. גיאומטריה זו שימשה לשיפור ההתנגדות להרמה וסיבוב מבלי להאריך את המדריך לאורך כל הקשת. הוא לא תוכנן או פורש כנעילת תת-חיתוך אמיתית.
7. ייצור מדריך כירורגי ואימות ישיבה
כל מדריכי הניתוח הודפסו באמצעות מדפסת סטריאוליתוגרפיה ושרף מדריך כירורגי ביוקומוניטיבי. המדריכים הודפסו בעובי שכבה של 50 מיקרון, נשטפו באלכוהול איזופרופיל 95% למשך 5 דקות, יובשו ל-20 דקות, והתייבשו לאחר מכן במשך 30 דקות ב-405 ננומטר. שרוולים מתכתיים הוכנסו בהתאם למפרט מערכת השרוולים ונבדקו אם יש מושבים מלאים.
גוף המדריך הרגיל של GT I מוצג באיור 4A, והשרוול המתכתי המשמש לתקן מסלול הקידוח מוצג באיור 4B. מבני מדריך קומפקטיים מייצגים מוצגים עבור GT II באיור 5A, GT III באיור 5B, ו-GT IV באיור 5C.
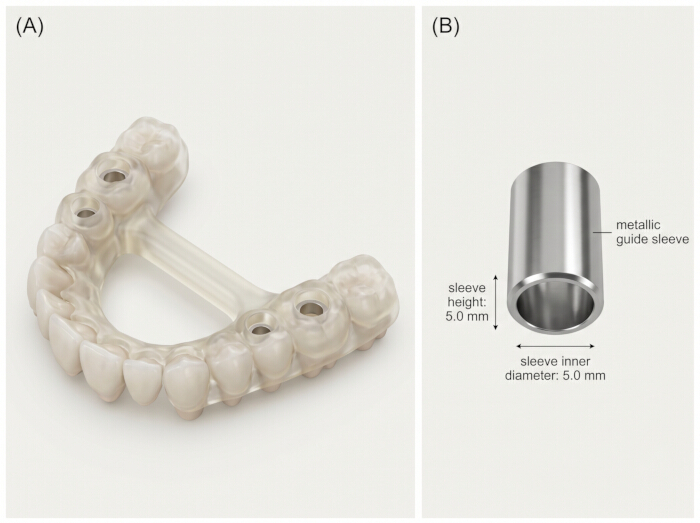
איור 4: רכיבים מבניים של מערכת השתלים המונחית הסטטית. (A) גוף מדריך קונבנציונלי חד-צדדי GT I הנתמך בשן עם קשת רוחבית. (ב) שרוול מנחה מתכתי המשמש לסטנדרטיזציה של מסלול הקידוח, קוטר השרוול וגובה השרוול בין עיצובי ההדרכה. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
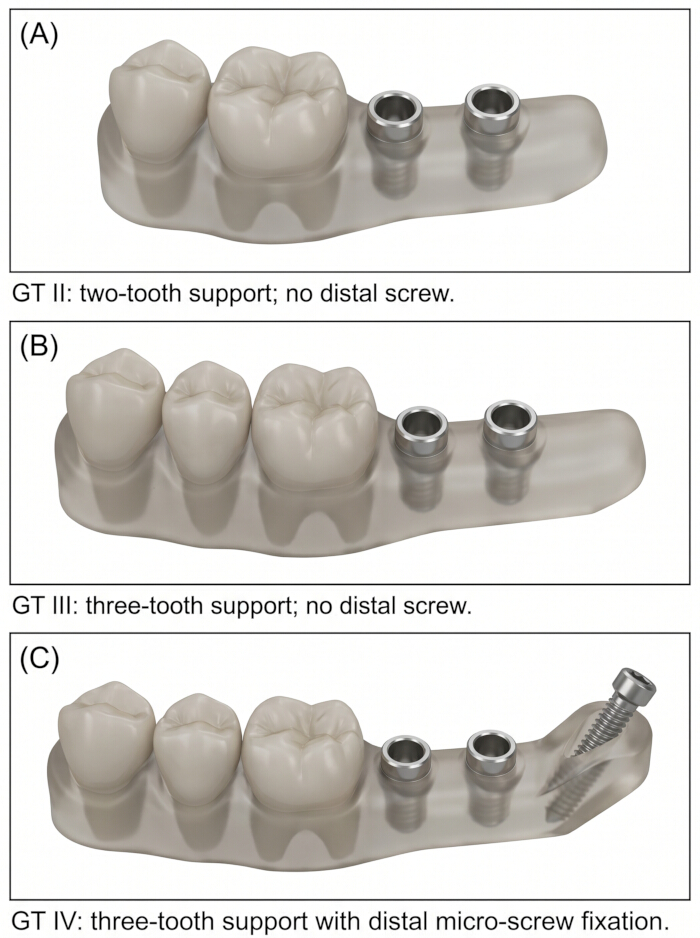
איור 5: עיצובים קומפקטיים של מדריכים ללא קשת מוצלבת. (A) מדריך GT II עם תמיכה אוקלוזלית דו-שיניים וללא קיבוע בורג מרוחק. (B) מדריך GT III עם תמיכה חסימה בשלושה שיניים וללא קיבוע בורג מרוחק. (C) מדריך GT IV עם תמיכה חסימה בשלושה שיניים וקיבוע מיקרו-ברג דיסטלי. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
לא בוצעה גימור בלתי מבוקר של משטח האינטגליו. רק תומכי הדפסה חיצוניים במגע השיניים ואזורי מגע עם שרוולים הוסרו. אזורי מגע עם השיניים, אזורי תמיכה אוקלוזליים מותאמים וערוצי השרוול לא כווננו ידנית.
לפני הנחת השתל, כל מדריך ישב על הדגם המתאים. מושבים מלאים אושרו ויזואלית, באמצעות בדיקה מישושית, ועם שכבת סיליקון של 50 מיקרון לבדיקת התאמה. מדריכים שהראו נדנדות, ישיבה לא שלמה, עיוות בשרוול, סדקים נראים לעין או חוסר התאמה מעל 0.20 מ"מ הוצאו והודפסו מחדש.
8. הגדרת ניווט דינמי וכיול
הנחת שתל דינמי בסיוע ניווט בוצעה באמצעות מערכת ניווט אופטית עם מצלמת מעקב, מעקב דגם, מעקב ידיים, כלי כיול ותוכנת ניווט תכנון. אותה תוכנית שתל וירטואלי נעולה ששימשה לקבוצות ההנחיה הסטטיות יובאה לתוכנת הניווט. ניווט דינמי נכלל משום שמעקב בזמן אמת עשוי לספק שליטה תוך-ניתוחית נוספת על נקודת הכניסה, הזווית והעומק, אם כי דיוקו משתנה לפי אתר ומדד.
מודל הלסת התחתונה היה מקובע בראש פנטום דנטלי, וסמן מעקב קשיח הוצמד לבסיס הדגם. המודל נרשם באמצעות מעקב אחר פני השיניים וסימני פידוציאליים מוגדרים מראש. הרישום אומת על ידי נגיעה בחמישה נקודות ציון אנטומיות בדגם המודפס והשוואתם למיקומים הווירטואליים המתאימים. הרישום התקבל כאשר השגיאה המדווחת על ידי המערכת הייתה ≤0.50 מ"מ. סף קבלה זה עקב אחרי תהליך העבודה של מערכת הניווט והיה שונה מסף הרישום המחמיר לאחר הניתוח למדידת סטייה. ב-40 מיקומי הניווט הדינמיים, שגיאת הרישום הממוצעת המדווחת על ידי המערכת הייתה 0.34 ± 0.07 מ"מ, עם טווח של 0.21-0.48 מ"מ. אף רישום לא חצה את סף הקבלה המוגדר מראש של 0.50 מ"מ. שני רישומים התקרבו למגבלת הקבלה וחזרו על עצמם לפני ההכנה לאוסטאוטומיה עד ששגיאת הרישום שדווחה על ידי המערכת חזרה מתחת לסף.
הידית וציר הקידוח כויללו לפני כל רצף קידוח. הכיול חזר על עצמו אם שגיאת אימות ציר הקידוח עלתה על 0.30 מ"מ. במהלך ההכנה לאוסטאוטומיה, תצוגת הניווט נבדקה מבחינת נקודת כניסה, זווית ועומק.
9. הליך הנחת השתלים
הדגם המודפס בלסת התחתונה היה מאובטח בראש פנטום דנטלי עם מהדק מכני. יציבות הדגם נבדקה לפני הקידוח. הגדרת ראש הפנטום מוצגת באיור 6. לא נעשה שימוש בשכבת רירית מלאכותית; לכן, הניסוי סימלץ מודל לסתות קשיח של שרף ולא רקמה רכה ביולוגית.
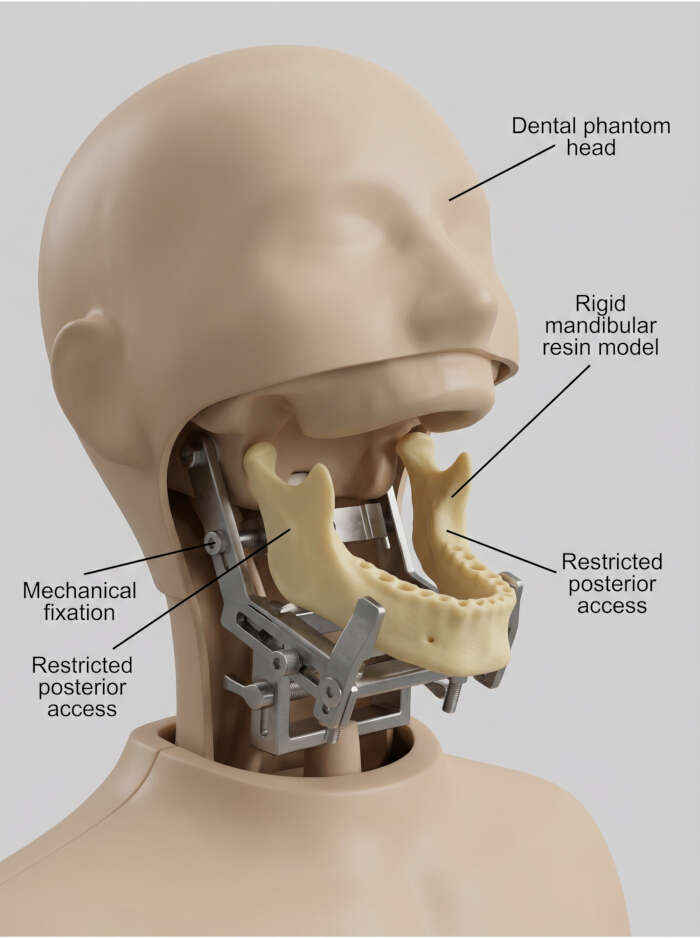
איור 6: הכנת ראש פנטום להנחת שתל. מודל שרף תלת-ממדי מודפס בלסת התחתונה, המאובטח בראש פנטום דנטלי, כדי לספק קיבוע מודל סטנדרטי וגישה אחורית מוגבלת במהלך הנחת השתל במבחנה . לא נעשה שימוש בשכבת רירית מלאכותית. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
עבור CAIS סטטי, המדריך שהוקצה יושב, והתאמה מלאה אושרה לפני הקידוח. ב-GT IV, המיקרו-בורג הדיסטלי הוכנס דרך ערוץ הקיבוע והוחק ל-8N·cm באמצעות מפתח מומנט מכויל. קיבוע בורג בוצע רק עבור GT IV. הליך הקידוח והנחת השתלים מונחה על ידי GT IV מוצג באיור 7A–E.
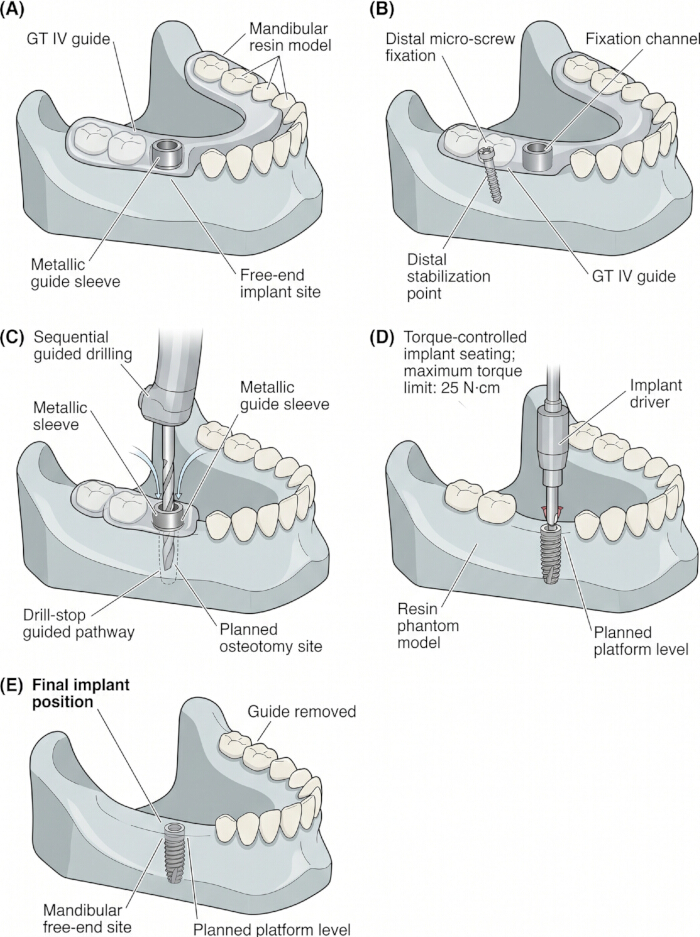
איור 7: הליך הנחת שתלים מונחה GT IV. (א) מיקום מדריך GT IV בדגם שרף לסת. (ב) קיבוע מיקרו-ברג דיסטלי דרך ערוץ ההנחיה. (ג) קידוח מונחה רציף דרך השרוול המתכתי. (D) מושב שתל מבוקר מומנט באתר החופשי המתוכנן לסת, כאשר הנהג מוגדר למומנט מקסימלי של 25 N·cm. (E) מיקום השתל הסופי לאחר הסרת ההדרכה. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
נעשה שימוש בפרוטוקול קידוח מונחה מלא. קידוח רציף בוצע עם תרגיל פיילוט, תרגיל ביניים ותרגיל סופי. הקידוחים בוצעו במהירות 800 סל"ד תחת השקיה חיצונית מתמשכת במלח. העומק נשלט באמצעות שרוול ההנחיה ומערכת עצירת הקידוח.
לאחר הכנת האוסטאוטומיה, השתל הוכנס באמצעות דרייבר מכויל הנשלט במומנט, שמוגדר למגבלת מומנט מקסימלית של 25 ניוטון-ס"מ. ערך זה שימש כגבול פרוצדורלי סטנדרטי להנחת השתל במודל הפנטום של השרף, ולא כהוכחה ליציבות ביולוגית ראשונית או כסימולציה ישירה של מומנט החדרה קלינית בעצם האדם. פלטפורמת השתל הסופית הונחה כך שתואם את רמת הפלטפורמה המתוכננת. לאחר ההנחה, נבדקו אתר האוסטאוטומיה והשרף הסובב לקריסת שקע, סדקים בשרף, חור, עיוות או התנגדות חריגה לקידוח.
ב-CAIS דינמי, האוסטאוטומיה של השתל הוכנה בניווט בזמן אמת ללא מדריך סטטי. אותו רצף קידוח, מהירות קידוח, תנאי השקיה, מערכת השתל ופרוטוקול ישיבה מבוקר מומנט שימשו. נקודת הכניסה, הזווית והעומק נשלטו באמצעות תצוגת הניווט.
מכיוון שהמודלים היו מבוססי שרף ולא שיחזרו ארכיטקטורת עצם קורטיקלית או קנסלוס, ויסקואלסטיות, התנהגות רצועות חניכיים, דם, רוק או עיוות רקמות רכות, היציבות הראשונית הביולוגית לא פורשה. מומנט ההחדרה נרשם רק כמדד עקביות פרוצדורלי.
10. סריקה לאחר ניתוח ורכישת מיקום השתל
גופי סריקה התואמים למערכת השתל חוברו לאחר מיקום השתל ונבדקו אם יש מושבים מלאים. כל דגם נסרק באמצעות סורק מעבדה אופטית שולחנית בדיוק נומינלי של 10 מיקרון. הסריקה שלאחר הניתוח יוצאה כקובץ STL.
קובץ STL לאחר הניתוח יובא לתוכנת ניתוח סטיות. ספריית הגוף הסורק שימשה לשחזור מיקום השתל בפועל. המודל שלאחר הניתוח הונח על המודל המתוכנן לפני הניתוח באמצעות תהליך עבודה דו-שלבי: יישור ראשוני מבוסס ציון דרך באמצעות משטחי שיניים יציבים, ואחריו יישור מתאים ביותר באמצעות הקשת הדנטלית שנותרה. אתרי השתלה, גופי סריקה, אזורי מגע שרוולים ואזורים פגועים הוצאו מהרישום.
קבצים התקבלו כאשר שגיאת הרישום הממוצעת לאחר ניתוח הייתה ≤0.10 מ"מ. קבצים שעברו ערך זה נסרקו מחדש. אם הסריקה השנייה עדיין חרגה מהסף, מיקום השתל הוצא ותועד. סף מחמיר זה שימש בשלב הסטייה-מדידה לאחר הניתוח כדי להפחית שגיאת מדידה שיכולה להיכנס לחישוב הסופי של שתל מתוכנן לעומת הונחו.
11. מדידת סטייה תלת-ממדית
סטיית השתל נמדדה באמצעות תוכנת בדיקה תלת-ממדית. מיקום השתל המתוכנן התקבל מהתוכנית הווירטואלית הנעולה, ומיקום השתל בפועל שוחזר מקובץ הגוף שלאחר הניתוח. צירי השתל המתוכננים והאמיתיים הוצאו ואושרו ויזואלית לפני המדידה. תהליך מדידת הסטייה מוצג באיור 8.
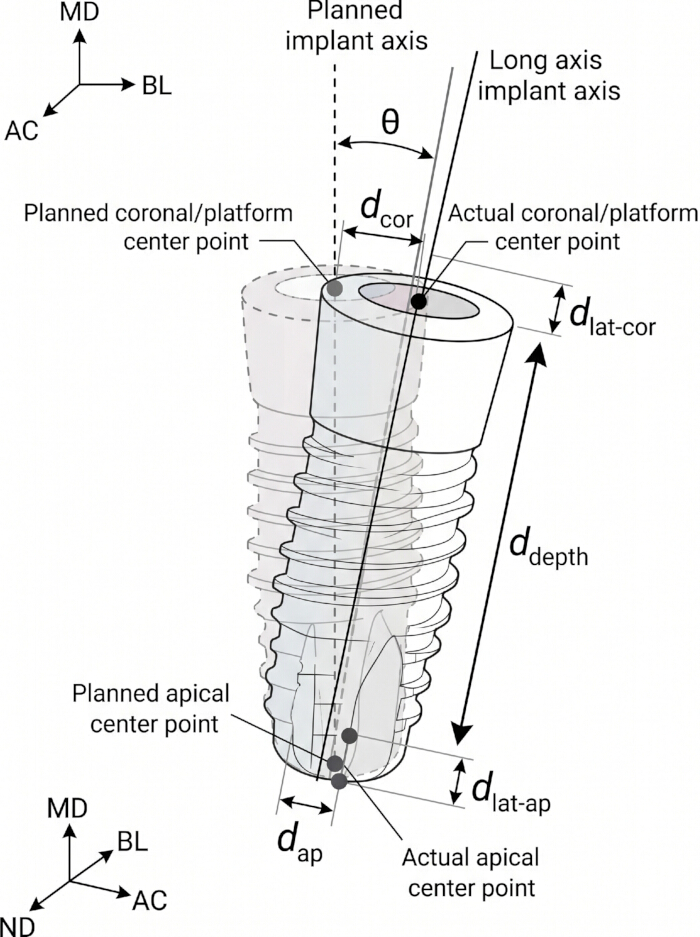
איור 8: מדידת סטייה בין שתלים מתוכננים לאלו שהונחו. איור סכמטי של ניתוח סטיית שתל מתוכנן לעומת מיקום מדויק. θ מציין סטייה זוויתית; d_cor מציין סטייה תלת-ממדית קורונלית; d_ap מציין סטייה תלת-ממדית אפיקלית; d_depth מציין סטיית עומק (אפיקוקורונלית); d_lat-cor מציין סטייה צדדית קורונלית; ו-d_lat-ap מציין סטייה צדדית אפיקלית. אנא לחצו כאן כדי לצפות בגרסה מוגדלת של הדמות הזו.
נמדדו סטיית זווית, סטייה תלת-ממדית קורונלית, סטייה תלת-ממדית אפיקלית, סטיית עומק, סטייה מזיודיסטלית, סטיית בוקולינגואל, וסטיית אפיקוקורונלית. תוצאות אלו הן מדדים סטנדרטיים להערכת דיוק שתל מתוכנן לעומת מיקום במחקרי CAIS סטטיים ודינמיים14.
סטייה זוויתית הוגדרה כזווית בין צירי השתל המתוכננים והצירים המונחים. סטייה תלת-ממדית קורונלית הוגדרה כמרחק האוקלידי בין נקודות המרכז המתוכננות לבין נקודות המרכז של פלטפורמת השתל בפועל. סטייה תלת-ממדית אפיקלית הוגדרה כמרחק אוקלידי בין נקודות מרכז הקצה המתוכננת לנקודת הקצה של השתל בפועל. סטיית עומק הוגדרה כהזזה אנכית לאורך כיוון ציר השתל. סטיות מזיודיסטליות ובוקולינגואליות חושבו על ידי פירוק הבדלים במיקום לאורך צירי הקואורדינטות המתאימים.
שני מעריכים מיומנים מדדו באופן עצמאי את כל התוצאות. כל תוצאה נמדדה שלוש פעמים לכל שתל, והערך הממוצע שימש לניתוח סטטיסטי. אמינות הצופים הבין-צופים הוערכה באמצעות מקדם המתאם התוך-מחלקתי. אם ההבדלים במעריך עלו על 0.20 מ"מ עבור סטייה ליניארית או 0.40° עבור סטייה זוויתית, מעריך שלישי חזר על המדידה, והערך הסופי נקבע בהסכמה.
12. הערכת יציבות מדרכה
יציבות המדריך הוערכה באמצעות בדיקות מיקרו-תנועה, מחזור הכנסה-הסרה ובדיקות קיבוע בורגים. בדיקות יציבות בוצעו על מכלולי מדריך מודל נפרדים מאלו ששימשו לניתוח דיוק מיקום השתלים הראשוני, כך שהכנסת מדריך חוזרת, קיבוע בורג והסרה לא גרמו לשחיקה במכלולים ששימשו למדידת סטייה.
לצורך בדיקות מיקרו-תנועה, המדריך הונח על דגם הלסת התחתונה המודפסת, והרכבת המדריך של הדגם הוקבעה במכשיר בדיקה מכני. מד תזוזה דיגיטלי ברזולוציה של 1 מיקרון הוצב בקצה המרוחק של המדריך. הוטלו שלושה עומסים סטנדרטיים בעוצמה נמוכה: כוח גזירה אופקי של 5 ניוטון, לחץ צירי אנכי של 10 ניוטון, וכוח התאבכות מזיודיסטלי של 3 ניוטון. גדלים אלו נבחרו לאחר בדיקות פיילוט כדי לזהות מיקרו-תנועה מונחית מבלי לגרום לנזק שרף גלוי, שבר מדריך או עיוות קבוע. הם לא נועדו לשחזר עומס לעיסה מלא תוך ניתוח, אלא לספק תנאי מאמץ דומים בעיצובים מדריכים. כל עומס הוחל 10 פעמים לכל מדריך, וההזזה הממוצעת נרשמה במיקרומטרים.
לצורך יציבות לשימוש חוזר, בוצעו 30 מחזורי הכנסה-הסרה לכל מדריך. מחזור אחד כלל מושבי מדריך מלאים, אישור ויזואלי של התאמה, נעילת ברגים ל-GT IV, והסרת מדריך. לאחר 30 מחזורים, בדיקות מיקרו-תנועה חזרו על עצמן. המדריכים נבדקו לאיתור סדקים, שחרור השרוול, הגדלת השרוול, עיוות, שחיקה במגע השיניים ואובדן יציבות המושב.
לצורך יציבות קיבוע בורג, רק GT IV הוערכה מכיוון שקיבוע מיקרו-בורג דיסטלי שולב רק בעיצוב זה. בורג הקיבוע הוחמר ל-8N·cm לפני הבדיקה. מומנט ההסרה נמדד לאחר בדיקות מיקרו-תנועה ולאחר מחזור החדרה-הסרה. ההבדל בין מומנט ההחדרה למומנט ההסרה נרשם. נזקי הברגה נראים לעין, נזק לשרף סביב חור הבורג או שבר בהנחיה נרשמו ככשל מכני.
13. ניתוח סטטיסטי
הנתונים נותחו באמצעות תוכנה סטטיסטית מסחרית וסביבת מחשוב סטטיסטית בקוד פתוח. הנורמליות הוערכה באמצעות מבחן שפירו-וילק, וההומוגניות של השונות הוערכה באמצעות מבחן לוין. משתנים רציפים סוכמו כסטיית תקן ממוצעת ± או בטווח חציוני ובין-רבעוני בהתאם להתפלגות. נעשה שימוש במבחנים דו-זנביים, והמובהקות הסטטיסטית נקבעה ב-P < 0.05.
בהשוואת עיצוב מדריך סטטי GT I-GT IV, השתמשו בתיקון ANOVA חד-כיווני עם תיקון פוסט-הוק של בונפרוני כאשר ההנחות התקיימו. WELCH ANOVA עם בדיקות פוסט-הוק Games-Howell שימשו כאשר שונות הייתה לא שווה. בדיקות Kruskal-Wallis עם השוואת הפוסט-הוק של Dunn שימשו לנתונים שאינם מבוזרים נורמלית. גודל ההשפעה דווח כ-η2 בהשוואות מבוססות ANOVA ו-ε2 בהשוואות לא-פרמטריות.
להשוואה בין CAIS סטטי לדינמי, נעשה שימוש במבחני t במדגמים בלתי תלויים או מבחני Mann-Whitney U בהתאם להתפלגות הנתונים. מכיוון שהקבוצות הסטטיות והדינמיות נוצרו מאוספי מודלים נפרדים, הן נותחו כקבוצות עצמאיות. לניתוחים משולבים באתר, הממוצע המאוגד והסטיית התקן חושבו מחדש ממאגרי הנתונים הסופיים הספציפיים לאתר כאשר n = 20 לאתר ו-n = 40 לכל מודאליות. הערכים המשולבים לא נלקחו מגרסת גיליון אלקטרוני קודמת ונבדקו מול האמצעים הספציפיים לאתר לפני הדיווח.
להשוואת האתר בין #36 ל-#37, נעשה שימוש במבחני t זוגיים או מבחני דירוג חתום של וילקוקסון בהתאם להתפלגות. השוואות אתרים דווחו בנפרד עבור CAIS סטטי וניווט דינמי.
לנתוני מחזור מיקרו-תנועה והחדרה-הסרה, ערכי ההעתקה לפני ואחרי המחזור הושוו באמצעות מבחני t זוגיים או מבחני דירוג חתום של וילקוקסון. ההבדלים בין GT I-GT IV נותחו באמצעות בדיקות ANOVA חד-כיווניות או Kruskal-Wallis. מכיוון שקיבוע בורג היה קיים רק ב-GT IV, מומנט הסרת הבורג נותח באופן תיאורי ולא הושווה בין ארבעת עיצובי ההדרכה.
אמינות בין צופים הוערכה באמצעות מקדם מתאם תוך-מחלקתי דו-כיווני להשפעות אקראיות. ערכי ICC של 0.75-0.89 פורשו כאמינות טובה, וערכי ≥0.90 פורשו כאמינות מצוינת.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
מחקר זה בחבנה את דיוק מיקום השתלים ויציבות ההנחיה במודל שרף חופשי סטנדרטי לסתית התחתונה. תוצאות הדיוק העיקריות היו סטיית זווית, סטייה תלת-ממדית קורונלית, סטייה תלת-ממדית אפיקלית, סטיית עומק וסטייה צדדית. הניתוחים בוצעו באתרי השתלים #36 ו-#37. השוואת עיצוב המדריך הסטטי כללה את GT I, GT II, GT III ו-GT IV, בעוד שההשוואה למודאליות כללה CAIS סטטי וניווט דינמי.
דיוק ארבעת עיצובי המדריכים הסטטיים
טבלה 1 מסכמת סטיית זווי...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
מחקר זה בחבורה העריך את השפעות אופטימיזציה של עיצוב מדריך סטטי וניווט דינמי על דיוק מיקום השתלים ויציבות המדריך במודל שרף חופשי סטנדרטי לסתית התחתונה. הממצא המרכזי היה ששינויים הדרגתיים מ-GT I ל-GT IV בדרך כלל הפחיתו את ערכי הזווית, הקורונלי, העומק, הצידי והמיקרו-תנועה. עם זאת, השיפור לא היה אחיד בכל התוצאות. GT IV הציג את הפרופיל הכללי המועדף ביותר ברוב הפרמטרים שנמדדו, אך GT III הראה סטייה תלת-ממדית ממוצעת אפיקלית מעט נמוכה יותר מאשר GT IV באתר #37. ההשוואה בין סטטית לדינמ...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
למחברים אין מה לחשוף.
תודות
מחקר זה לא קיבל מענקים ספציפיים מסוכנויות מימון במגזר הציבורי, המסחרי או הלא-רווחי.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| מפתח כוח מכויל | Straumann | מפתח כוח / בקרת כוח | משמש לקיבוע בורג מיקרו של 8 N·cm GT IV והחדרת שתלים של 25 N·cm. |
| שרף דגם שיניים | Formlabs | שרף דגם V3 | משמש להדפסת דגמי שרף קשיחים של הלסת התחתונה. |
| ראש פנטום שיניים | Nissin Dental Products | Simple Manikin III | משמש לקיבוע סטנדרטי של דגם שרף הלסת התחתונה והדמיית גישה אחורית מוגבלת. |
| סורק מעבדה שולחני | 3Shape | סורק מעבדה E4 | משמש לאישור מודל מודפס וסריקת STL לאחר הניתוח. |
| מד תזוזה דיגיטלי | Mitutoyo | מחוון דיגיטלי ABS, סדרה 543, ברזולוציה של 0.001 מ"מ | משמש למדידת מיקרו-תנועה של מדריך. |
| מד כוח דיגיטלי | Mark-10 | מד כוח דיגיטלי, טווח 0–50 N | משמש לאישור עומסים של 5 N, 10 N ו-3 N במהלך בדיקת יציבות. |
| מערכת ניווט דינמית | ClaroNav | Navident EVO | משמש להחדרת שתלים מונחית ניווט דינמית. |
| סיליקון בדיקת התאמה | GC Corporation | Fit Checker Advanced Blue | משמש לאישור עמידה של מדריך כירורגי וגילוי אזורי מגע גבוהים. |
| מדחן שתל מודרך | Straumann | מדחן שתל מודרך ברמת רקמות | משמש להחדרת שתלים לרמת הפלטפורמה המתוכננת. |
| ידיות מדחן לניתוח מודרך | Straumann | ידיות מדחן מודרך, Ø2.2–4.2 מ"מ | משמש עם שרוול מדריך של Ø5 מ"מ במהלך קידוח מודרך רציף. |
| סט מדחנים לניתוח מודרך | Straumann | מכשירי ניתוח מודרך Straumann / מערכת VeloDrill | משמש לקידוח ראשוני, ביניים וסופי. |
| תוכנת תכנון שתלים ועיצוב מדריך | Straumann / Dental Wings | coDiagnostiX | משמש לרישום STL–CBCT, תכנון שתלים וירטואלי ועיצוב מדריך. |
| אלכוהול איזופרופילי | Sigma-Aldrich / Merck | 2-Propanol, ≥99.5% | משמש לשטיפת מודלים וגשרים מודפסים בשרף; הוכן כאלכוהול איזופרופילי של 95% לשימוש בפרוטוקול. |
| מהדק דגם מכני | תקע מעבדה גנרי | מהדק מתכוונן מפלדת אל-חלד | משמש לקיבוע קשיח של מודל הלסת התחתונה משרף. |
| מסגרת בדיקה מכנית | Mark-10 / Instron | עמדת בדיקת כוח ידנית | משמש לעומס סטנדרטי במהלך בדיקת מיקרו-תנועה. |
| שרוול מדריך מתכתי | Straumann | שרוול T, Ø5 מ"מ, H5 מ"מ, REF 034.053 | משמש לכל עיצוב מדריך סטטי כדי לסטנדרט את מסלול הקידוח. |
| ערכת כיול ניווט | ClaroNav | ערכת כיול Navident | משמש לכיול ידית ומציר מקדח. |
| ערכת מעקב ניווט | ClaroNav | מעקב דגם Navident ומקדח ידית | משמש למעקב דגם וידית במהלך ניווט דינמי. |
| סביבת סטטיסטיקה בקוד פתוח | קרן R | גרסת R 4.3 ומעלה | משמש לבדיקות סטטיסטיות משלמות וחישובים של גודל אפקט. |
| תחנת ריפוי שרף | Formlabs | Form Cure | משמש לריפוי פוסט של 405 ננומטר. |
| תחנת שטיפת שרף | Formlabs | Form Wash | משמש לשטיפה באלכוהול איזופרופילי לאחר ההדפסה. |
| גוף סריקה | Straumann | גוף סריקה RN תואם פלטפורמה RN ברמת רקמות | משמש לשחזור עמדת השתלים לאחר הניתוח. |
| תוכנת גיליונות אלקטרוניים | Microsoft | Excel 365 | משמש לארגון נתונים והכנת טבלאות. |
| תוכנת סטטיסטיקה | IBM | IBM SPSS Statistics 29.0 | משמש לבדיקות נורמליות, ANOVA, בדיקות t, בדיקות לא פרמטריות וניתוח ICC. |
| שרף מדריך כירורגי | Formlabs | שרף מדריך כירורגי | משמש להדפסת מדריכים כירורגיים GT I–GT IV. |
| מנוע כירורגי וידית | NSK / W&H | מנוע כירורגי לשתלים עם הילוך נגדי 20:1 | משמש לקידוח מודרך במהירות 800 סל"ד תחת השקיה חיצונית מתמשכת בתמיסת מלח. |
| תוכנת בדיקה תלת-ממדית | ZEISS | ZEISS INSPECT Optical 3D | משמש לבדיקת סטיות משטח ולניתוח השוואת השתלים המתוכננים והממוקמים. |
| תוכנת מודל תלת-ממדית | Materialise | 3-matic Medical 19.0 | משמש לניקוי STL, תיק |