עבודה זו מציגה מסגרת DWA אדפטיבית מרובת-חיישנים (LiDAR, מצלמה, IR, IMU) עם למידה מקוונת עבור רובוטי בדיקה. בדיקות תעשייתיות חוזרות מדגימות דיוק מיקום של ±1.5 cm, זיהוי מכשולים של 98.7%, שיפור של 32% ביעילות והפחתה של 9.8% בצריכת האנרגיה בהשוואה לשיטות קונבנציונליות.
מאמר מחקר
מחקר על אופטימיזציה והסתגלות לסביבה דינמית של מערכת בדיקה רובוטית חכמה המבוססת על היתוך רב-חיישנים
במאמר זה
סיכום
תקציר
מאמר זה מציע מסגרת אופטימיזציה המבוססת על היתוך עמוק של חיישנים מרובים וקבלת החלטות אדפטיבית עבור רובוטים של בדיקה חכמה, המטפלת באמינות תפיסה מוגבלת, יעילות נמוכה בתכנון מסלול והסתגלות סביבתית לקויה בתרחישים דינמיים. פלטפורמת הרובוט מצוידת ב-LiDAR, מצלמה ויזואלית, מד תסרית תרמי באינפרה-אדום ו-IMU כדי לבנות מודל תפיסה חסון לזיהוי מכשולים והערכת תנוחה. תכננו אלגוריתם היתוך dynamic weight-DWA לתכנון מסלול ומודול למידה מקוון לעדכון מאפייני הסביבה. בוצעו מספר בדיקות במפעלים תעשייתיים ובתחנות משנה תחת תנאי תאורה משתנים ובנוכחות מכשולים נעים. בהשוואה לשיטות בסיס, כולל Kalman filter, DNN ו-A*+DWA, המערכת השיגה טעות מיקום של ±1.5 cm, שיעור זיהוי מכשולים של 98.7%, ודיליי בתכנון מחדש של פחות מ-0.8 s, עם יעילות בדיקה גבוהה ב-32% וצריכת אנרגיה נמוכה יותר ב-9.8% (p < 0.01). המערכת מספקת חסנות משופרת תחת התנאים התעשייתיים הדינמיים שנבחנו.
מבוא
עם הפיתוח המהיר של ייצור חכם ובניית אנרגיה חכמה, רובוטים לבדיקה חכמה, המשמשים כציוד ליבה להחלפת פעולות ידניות בסיכון גבוה, נמצאים בשימוש נרחב במגזרי תשתיות מרכזיים כגון חשמל, פטרוכימיה ותחבורה על פסי רכבת. מערכות בדיקה מסורתיות מסתמכות בעיקר על חיישן יחיד לתפיסה סביבתית, וביצועיהן בסביבות מובנות וסטטיות הן מקבלות. עם זאת, באתרים תעשייתיים בפועל, הן נאלצות להתמודד לעיתים קרובות עם גורמים דינמיים מאוד ולא מובנים, כגון שינויים בתאורה, העברה זמנית של ציוד, תנועת כוח אדם, והפרעות מגשם וערפל, העלולים להוביל לכשלי תפיסה ולשגיאות בקבלת החלטות1,2,3. בשנים האחרונות, התקדמות בלמידה עמוקה ולמידה מחיזוק אפשרה גישות חדשות לעיבוד שיתופי של נתונים ממספר מקורות, בעוד ששיפורים בחומרת מחשוב קצה אפשרו ביצוע בזמן אמת של אלגוריתמים מורכבים. בהקשר זה, בניית מערכת בדיקה המבוססת על היתוך חיישנים מרובים עם סתגלנות סביבתית חזקה אינה רק צורך דחוף לשיפור רמת האוטומציה בתפעול ובאחזקה, אלא גם תמיכה טכנית מרכזית להבטחת תפעול בטוח של מתקני מפתח.
למרות שלטכנולוגיית היתוך רב-חיישנים ישנם יתרונות תיאורטיים, מערכות בדיקה חכמות קיימות עדיין מתמודדות עם צווארי בקבוק משמעותיים ביישומים מעשיים בסביבה דינמית: ראשית, דיוק הרישום המרחבי-זמני של נתוני חיישנים הטרוגניים אינו מספיק. עיוות ההיתוך בין ענן הנקודות הלייזרי לבין פריים התמונה נגרם מהבדלים בתדר הדגימה ובמערכות הצירים. במיוחד כאשר הרובוט נע במהירות גבוהה, עיוות תנועה מחמיר את השגיאות בהתאמת תכונות ומפחית את מהימנות זיהוי המכשולים. שנית, לאסטרטגיית ההיתוך המסורתית יש יכולת הסתגלות חלשה לשינויים סביבתיים. שיטות מרכזיות מסתמכות על פרמטרים קבועים ואינן יכולות להתמודד עם תרחישים כגון שינויי תאורה פתאומיים, הפרעות אבק או מכשולים פתאומיים, מה שמוביל לעלייה בשיעורי הזיהוי השגוי. לדוגמה, כאשר מערכת הראייה נכשלת תחת תאורה חזקה, המערכת אינה מצליחה לעבור באופן אוטומטי למצב המונחה לייזר, מה שגורם להפסקת הניווט. יתרה מכך, מודולי תכנון המסלול והתפיסה מופרדים. מרבית המערכות מאמצות ארכיטקטורה טורית: לאחר ששכבת התפיסה מוציאה את מודל הסביבה, שכבת התכנון מחשבת מחדש את המסלול. למודל זה יש עיכוב תגובה משמעותי בסביבות דינמיות. כאשר מופיעים מכשולים זמניים, תהליך ה-"זיהוי-מידול-תכנון מחדש" חייב להתבצע במלואו, דבר הדורש יותר מ-2 seconds ואינו עונה על דרישות הימנעות ממכשולים בזמן אמת. לבסוף, המערכת חסרה יכולות למידה מקוונת. שיטות קיימות מבוססות ברובן על מודלים שהוכשרו מראש, אשר בעלי שיעורי זיהוי נמוכים עבור מכשולים שאינם מוכרים או מצבי ציוד חריגים, דורשות התערבות ידנית תכופה לאיפוס פרמטרים, וגוררות עלויות תפעול ותחזוקה גבוהות4,5,6,7. בעיות אלו מגבילות קשות את הפריסה המהימנה של רובוטי בדיקה בתרחישים תעשייתיים מורכבים.
מחקר זה מציע פתרונות חדשניים סיסטמטיים לנקודות התורפה שצוינו לעיל: ראשית, תכנון ארכיטקטורת היתוך אדפטיבית שכבתית (LAFA). בשכבת הנתונים, מוצע אלגוריתם פיצוי לסנכרון מרחבי-זמני המשיג יישור ברמת מיקרו-שנייה בין נתוני LiDAR, ראייה ו-IMU באמצעות פיצוי תנועה של ה-IMU וסינון קלמן כפול. בשכבת המאפיינים, פותח מודול בחירת מאפיינים רב-מודאלי המבוסס על מנגנון קשב (attention mechanism) כדי להעריך באופן דינמי את מידת הביטחון בכל חיישן ולהתאים את משקל ההיתוך, ובכך לצמצם את הידרדרות התפיסה תחת הפרעות סביבתיות. שנית, מוצע מנגנון תכנון נתיב אינטראקטיבי לסביבה (EIPPM). תוצאות התפיסה בזמן אמת מוטמעות ישירות בפונקציית עלות משופרת כדי לבנות מפת סיכון דינמית; במקביל, תוכנן ממשק צימוד בלולאה סגורה של "תפיסה-תכנון". כאשר מודול הימנעות ממכשולים מקומי המבוסס על Dynamic Window Approach (DWA) מזהה מכשול פתאומי, הוא מפעיל באופן מיידי אופטימיזציה אינקרימנטלית של הנתיב הגלובלי, מה שמקצר את השהיית התכנון מחדש לפחות משנייה אחת, ומציג מודל חיזוי עלות תנועה כדי להימנע באופן אקטיבי מאזורים בעלי דינמיקה גבוהה. שלישית, בניית מסגרת למידה מקוונת קלת משקל. למידה בהעברה (Transfer learning) משמשת לאתחול ספריית מאפייני הסביבה, פריסת רשתות קונבולוציה קלות משקל (LCNN, Lightweight Convolutional Neural Network) ורשתות זיכרון לטווח קצר ארוך (LSTM, Long Short-Term Memory network) באמצעות התקני מחשוב קצה, ניתוח נתוני זרימה של חיישנים בזמן אמת, זיהוי ראשוני אוטומטי של תבניות חריגות, ועדכון בסיס הידע הסביבתי בתרחישים שנבדקו. בנוסף, פותח מודול לכוונון עדין של אסטרטגיה המבוסס על למידת חיזוק, המאפשר למערכת ללמוד אסטרטגיות אדפטיביות באופן אוטונומי באמצעות אינטראקציה רציפה. פתרון זה משיג אופטימיזציה של כל השכבות (full-stack), החל מהתפיסה וקבלת ההחלטות ועד לביצוע, ובכך משפר משמעותית את החוסן והאוטונומיה של המערכת בתרחישים דינמיים שאינם מובנים.
פרוטוקול
בסיס תיאורטי
מסגרת הבדיקה החכמה המוצעת מבוססת על עקרונות מבוססים של תפיסה רובוטית, היתוך מידע מחיישנים מרובים, הערכת מצב ותכנון מסלול אוטונומי. היתוך חיישנים מרובים משלב מידע משלים מ-LiDAR, ראייה ממוחשבת, הדמיה באינפרא-אדום ומדידות אינרציאליות כדי לשפר את דיוק הלוקליזציה, את התפיסה הסביבתית ואת העמידות בסביבות תעשייתיות מורכבות. הערכת מצב באמצעות סינוני Kalman מאפשרת סנכרון מרחבי-זמני של נתוני חיישנים הטרוגניים, בעוד שאסטרטגיות שקלול אדפטיביות משפרות את אמינות ההיתוך תחת תנאים סביבתיים משתנים. בנוסף, שיטות דינמיות לתכנון מסלול משלבות תפיסה סביבתית בזמן אמת, הימנעות ממכשולים וקבלת החלטות כדי לתמוך בניווט רובוטי בטוח ויעיל בסביבות דינמיות. מושגים מבוססים אלו מספקים את התשתית התיאורטית למסגרת התפיסה מבוססת LAFA ולאסטרטגיית תכנון המסלול EIPPM שיושמו במחקר זה8,9,10,11,12,13,14,15,16,17,18,19,20,21,22,23,24,25,26,27,28,29,30.
מודל היררכי אדפטיבי להיתוך חיישנים מרובים
כדי לטפל בחוסר התאמה מרחבי-זמני ובקיבוע משקלות בנתוני חיישנים הטרוגניים בסביבה דינמית, סעיף זה מציע את LAFA (Layered Adaptive Fusion Architecture). ראשית, אנו מבצעים כיול אחיד של חותמות הזמן של ה-LiDAR, המצלמה הוויזואלית וה-IMU, ולאחר מכן מאמצים מסנן קלמן כפול, בשילוב עם חיזוי תנוחת רובוט מבוסס IMU, כדי לפצות על היסט הבעקם (offsets) של התנועה בין פריימים, ובכך להשיג סנכרון מרחבי-זמני ברמת המיקרו-שנייה בין שלושת החיישנים ולבטל עיוות של ענן הנקודות הנגרם מתנועה במהירות גבוהה. ארכיטקטורה זו משפרת משמעותית את מהימנות התפיסה בתרחישים מורכבים, ומפחיתה את שגיאת המיקום ב-46% בהשוואה לשיטות מסורתיות.
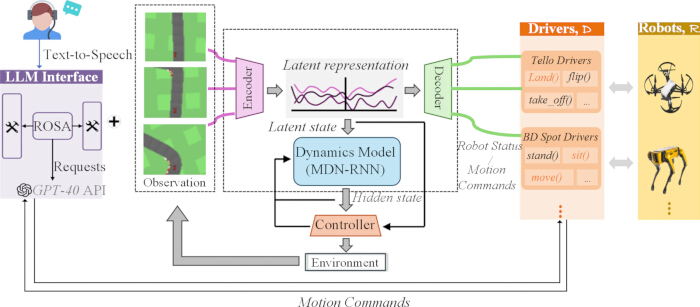
איור 1. ארכיטקטורת קבלת החלטות דינמית של רובוט הבדיקה האינטליגנטי. סקירה כללית של מסגרת ה-LAFA-EIPPM המציגה תפיסה רב-מודלית, יצירת משימות מונחית שפה, היתוך חיישנים אדפטיבי ובקרת רובוט במעגל סגור. אנא לחץ כאן כדי להציג גרסה גדולה יותר של איור זה.
כפי שמוצג ב-איור 1, ארכיטקטורה זו משלבת מערכת תפיסה מולטי-מודלית במעגל סגור ומערכת לקבלת החלטות דינמיות: ראשית, הוראות בשפה טבעית מתקבלות באמצעות מודול האינטראקציה השפתית של ROSA (Robot Operating System Assistant), המשלב את ה-API של GPT-4o ליצירת בקשות משימה מובנות31,32. מודול זה משתמש בתבניות פרומפט קבועות ובהגדרות הגבלה של גישת ה-API. הוא ממיר שפה טבעית לפורמטים מאוחדים של פקודות בדיקה, ומצויד בסינון מילות מפתח כדי לממש בקרת בטיחות בסיסית במהלך הפעולה; לאחר מכן, המקודד הדינמי משתמש במודל MDN-RNN (Mixture Density Network Recurrent Neural Network) כדי למזג נתוני חיישנים ממקורות מרובים כגון LiDAR, ראייה ו-IMU כדי להפיק מאפייני מצב נסתר הכוללים סמנטיקה סביבתית; המאפיין מוזן באופן סינכרוני לבקר האדפטיבי, והוראת פעולה חוצת-פלטפורמות נוצרת בשילוב עם מערך הנתונים שהוגדר מראש. לבסוף, הרובוט ההטרוגני מונע להשלים את משימת הבדיקה הדינמית באמצעות שכבת הביצוע הסביבתית, ומצב המכונה מוזן בחזרה למקודד בזמן אמת כדי ליצור אופטימיזציה במעגל סגור, ובכך לממש מנגנון התאמה דינמי לתהליך מלא, מתפיסה מולטי-מודלית ועד לקבלת החלטות אוטונומית.
עבודה זו משתמשת ב-API הסטנדרטי של GPT-4o עם פורמט פרומפט קבוע, ומשיגה השהיית תגובה ממוצעת של פחות מ-200 ms. מנגנון הניסיונות החוזרים מפחית את חוסר הדטרמיניזם. מודולים ליירוט שגיאות ולאימות בטיחות תוכן מוטמעים כדי לטפל בבקשות חריגות ולהבטיח בטיחות תפעולית. LAFA מקבל נתוני גלם מרב-חיישנים כקלט ומפיק מאפיינים ממוזגים ומשקלי מיזוג דינמיים. משקלי קשב מחושבים על ידי נרמול של ערך הביטחון של כל חיישן. נעשה שימוש ב-Cross-entropy loss; קצב הלמידה הוא 1e-3, גודל אצווה (batch size) הוא 32, וסך כל תקופות האימון (epochs) הוא 50.
ROSA עם GPT-4o מסייעת לממשק אדם-מכונה בלבד על ידי המרת שפה טבעית למשימות בדיקה; היא אינה משפיעה על התפיסה או התכנון, ולכן השהייתה אינה מהווה מדד ביצועים מרכזי (KPI). היא משפרת את השמישות מבלי לפגוע במיקום, בזיהוי או בתכנון מחדש.
מנגנון דינמי לתכנון נתיב אינטראקטיבי עם הסביבה
כדי לטפל בעיכוב התגובה הנגרם מהפרדה בין מודול התפיסה למודול התכנון, סעיף זה מציע מנגנון תכנון מסלול אינטראקטיבי עם הסביבה (EIPPM). החדשנות המרכזית טמונה בבניית ממשק צימוד במעגל סגור בין התפיסה להחלטה. בנוסף, רשתות זיכרון לטווח ארוך וקצר מוצגות כדי לחזות עלויות תעבורה באזורים דינמיים מאוד ולהנחות את הרובוט להימנע באופן פעיל מנקודות עומס. מנגנון זה מצמצם את עיכוב התכנון מחדש לפחות מ-0.8 שניות, תוך שיפור בו-זמני של בטיחות המסלול ויעילותו.
שיטת EIPPM מבצעת אופטימיזציה של פונקציית העלות של DWA על ידי מיזוג מרחק המכשולים ורמת הביטחון של החיישן. מפת הסיכון הדינמית נבנית על בסיס מיקום המכשול ומצב התנועה שלו. תכנון מסלול מחדש באופן אינקרמנטלי מופעל כאשר ההיסט של המכשול עולה על 0.5 m. החזאי המבוסס על LSTM מחשב את עלות התנועה האזורית. תכננן ה-DWA המקומי ותכנן ה-A* הגלובלי משיגים צימוד הדוק, עם סף זמן לתכנון מחדש של 0.8 s כדי להבטיח ביצועים בזמן אמת. עלות DWA מעודכנת: EQUATION. נשענת על מרחק המכשול; מאמצת את רמת הביטחון של חיישן LAFA; ומטילה קנסות עבור אזורים דינמיים שנחזו על ידי LSTM. מאזנת באופן נורמלי בטיחות, תפיסה, אמינות וסיכון תנועה. רמת הביטחון של החיישן ה-m-th מחושבת באמצעות . משקל המיזוג לאחר נורמליזציה. מודול הקשב (attention module) מתעדכן פרייים-אחר-פרייים; לחיישנים עם רמת ביטחון נמוכה מוקצים משקלים זעירים כדי להפחית עיוותי מיזוג בתנאי תאורה קשים או אבק.
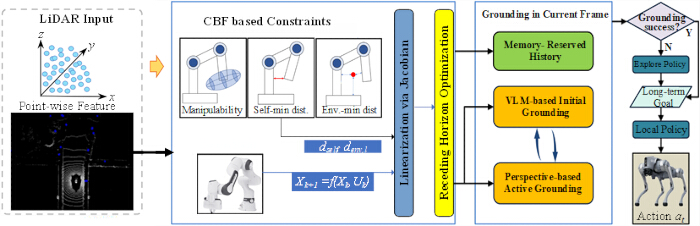
איור 2סבב עבודה של תפיסה סמנטית ובקרה אדפטיבית מונחית LiDAR. איור של זרימת העבודה של תפיסה סמנטית, יצירת אילוצים ותכנון נתיב אדפטיבי עבור בדיקה אוטונומית המבוססת על מודעות סביבתית מונחית LiDAR. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של דמות זו.
כפי שמוצג ב-איור 2, זרימת העבודה המלאה מונחית על ידי חישוף LiDAR. נתוני LiDAR גולמיים מיובאים תחילה למודול המודעות הסמנטית כדי להפיק מידע על הסביבה ועל היעד. לאחר עיבוד על ידי אלגוריתם היתוך הרב-חיישנים LAFA המוצע, הנתונים מועברים ליחידת אילוצי הבקרה כדי לקבוע כללי הפעלה ומגבלות בטיחות. בשילוב עם אסטרטגיית תכנון המסלול EIPPM, המערכת מפיקה פקודות בקרה המניעות את הרובוט להשלמת משימות הבדיקה. משוב סביבתי בזמן אמת מוחזר למודול התפיסה הקדמי כדי לאפשר הפעלה במעגל סגור. האיור מציג באופן מלא את כל לוגיקת ההפעלה של מערכת התפיסה, היתוך, בקרת האילוצים והביצוע של הרובוט.
תוצאות
הערכת ביצועי תפיסה
כדי לאמת את היעילות של LAFA ו-EIPPM בתרחישים דינמיים, פרק זה פורס פלטפורמות בדיקה בשתי סביבות בדיקה טיפוסיות: מפעלים תעשייתיים ותחנות משנה. ההגדרות הניסיוניות כוללות תנאים קיצוניים כגון שינויים פתאומיים בתאורה (2,000 → 80,000 lux), מכשולים הנעים באופן אקראי (5–8/דקה), והפרעות אבק (ראות < 5 m). בהשוואה לאלגוריתמי היתוך נפוצים (Kalman filter/DNN) ושיטות תכנון נתיבים (A + DWA/RRT), נבצע הערכה כמותית של מדדי ליבה כגון דיוק מיקום, שיעור זיהוי מכשולים, עיכוב בתכנון מחדש וצריכת אנרגיה, ונוכיח את יתרונות הביצועים של הסכימה המוצעת באמצעות ניתוח מובהקות סטטיסטית (p < 0.01). כל הנתונים נאספו ממפעלים תעשייתיים ותחנות משנה ממשיות, ובסך הכל 28,000 דגימות ב-6 קטגוריות של מכשולים. כל הדגימות סומנו ידנית. יחס הפסולה בין אימון לבדיקה הוא 8:2. 5,000 דגימות בזמן אמת נוספות משמשות ללמידה מקוונת. ספריית מאפייני הסביבה נבנתה כווקטורים של מאפיינים מולטי-מודאליים בעלי 12 ממדים. מודל הלמידה המקוונת מעודכן באופן הדרגתי כאשר נערמות דגימות חריגות במשך יותר מ-10 פריימים רצופים, תוך שימוש בקצב למידה קבוע של 0.001. תוויות חריגה מוגדרות כמכשולים פתאומיים ומצבי ציוד חריגים. כדי למנוע שכחה קטסטרופלית, מוחל סף סחף של 0.15 על התפלגות הנתונים; אם הסטייה בהתפלגות עולה על סף זה, העדכון מושעה זמנית עד שהנתונים הנכנסים יתייצבו, ובכך מדוכא סחף המודל ונשמרת ביצועי ההכללה. מודול הלמידה המקוון קל המשקל נבדק עם 5,000 דגימות שלא נראו בעבר. לאחר עדכון המודל ב-10 פריימים, דיוק זיהוי המכשולים הבלתי ידועים עולה ב-7.2%, מה שמאמת את יכולת האופטימיזציה האדפטיבית שלו עבור יעדים סביבתיים חדשים.
פלטפורמת רובוט: הנעה על ידי גלגלים דיפרנציאליים, בקר STM32, ומחשב מובנה Jetson Xavier NX. הרובוט משתמש בסוללות ליתיום ל-8 שעות של פעולה רציפה, במהירות של 0.2–1.2 m/s, מטען מרבי של 8 kg, ותקשורת כפולה של Wi-Fi ו-4G. חיישנים: RPLIDAR A1M8, 10 Hz, שדה ראייה (FOV) של 360°; מצלמה 1080P, 30 fps, שדה ראייה (FOV) של 120°; מדת תכסית אינפרא-אדום ברזולוציה של 320 x 240; MPU6050 IMU, 200 Hz. כל החיישנים מותקנים בחזית, מכוללים כיול אחיד וסנכרון ברמת המיקרו-שנייה. תוכנה: Ubuntu 20.04, ROS Noetic, Python ו-C++, תשתית PyTorch, מצוידים ב-CPU בעל 8 ליבות וב-GPU של 16 GB למחשוב קצה.
המתקן התעשייתי (45 m x 30 m, נתיב של 120 m) ותחנת המשנה (50 m x 35 m, נתיב של 150 m) כוללים ציוד קבוע ואנשי צוות נעים. כל בדיקה מבוצעת 30 פעמים עם מרחק בטיחות של 0.6 m. עוצמת התאורה נעה בין 2,000 ל-80,000 lux, עם 5–8 מכשולים נעים לדקה. אבק מפחית את הראות למשך פחות מ-5 m. כל התנאים ניתנים לשחזור.
| שיטה | שגיאת מיקום (cm) | שיעור זיהוי מכשולים (%) | שיעור התראות שווא (%) | השהיית עיבוד (ms) | חסינות (שינוי בתאורה) | חסינות (הפרעת אבק) | p-value |
| LiDAR בלבד | ±3.2 | 89.6 | 8.7 | 25 | נמוכה | בינונית | <0.01 |
| ראייה + IMU | ±5.1 | 78.3 | 15.2 | 40 | נמוכה מאוד | נמוכה | <0.01 |
| מיזוג קלמן (Kalman Fusion) | ±2.8 | 92.1 | 6.3 | 65 | בינונית | בינונית | <0.01 |
| מיזוג DNN | ±2.5 | 94.8 | 5.1 | 110 | גבוהה | נמוכה | <0.01 |
| RAL 2023 | ±1.9 | 96.4 | 4 | 85 | גבוהה | בינונית | <0.01 |
| LAFA המוצע | ±1.5 | 98.7 | 1.8 | 35 | גבוהה מאוד | גבוהה מאוד | <0.01 |
טבלה 1: השוואת ביצועי חישום של חיישנים מרובים. העמידות מדורגת בסולם של 5 רמות בהתבסס על הירידה בזיהוי מכשולים תחת שינויי תאורה והפרעות אבק: נמוכה מאוד, נמוכה, בינונית, גבוהה וגבוהה מאוד.
טבלה 1 משווה את הביצועים של שיטות תפיסה שונות בסביבה תעשייתית דינמית. כל הניסויים בוצעו עם 30 חזרות עצמאיות (n = 30). לצורך הניתוח הסטטיסטי נעשה שימוש ב-ANOVA חד-כיווני בשילוב עם מבחן השוואות מרובות של Tukey's HSD, וכל המדדים הראו הבדלים מובהקים (p < 0.01). שגיאת הלוקליזציה של LAFA המוצעת היא ±1.5 cm (SD = ±0.25 cm, 95% CI: [1.42, 1.58] cm), ושגיאת המיקום הכוללת עוקבת אחר התפלגות נורמלית. שיעור זיהוי המכשולים שלה מגיע ל-98.7% (SD = ±0.65%, 95% CI: [98.4%, 99.0%]), ושיעור ההתרעות השגויות הוא רק 1.8%. השהיית העיבוד היא רק 35 ms (מהיר ב-68% ממיזוג DNN מרכזי), והעמידות תחת הפרעות של אור חזק ואבק מגיעה לדירוג "גבוה מאוד", בעוד ששיטות ייחוס מדורג מדורגות כ"בינוני" ו"נמוך". מערך הנתונים לבדיקה כולל שישה סוגי מכשולים כדי להבטיח את שחזוריות התוצאות. הדבר מדגים באופן מלא את היתרונות של LAFA במיזוג אדפטיבי של נתונים הטרוגניים ממקורות מרובים באמצעות פיצוי סנכרון מרחבי-זמני ומנגנון שקלול קשב דינמי.
הערכת ביצועי תכנון נתיבים
| שיטה | זמן תכנון מחדש | אופטימליות נתיב (%) | שיעור התנגשויות (%) | שיעור הצלחה (%) | ציון הימנעות דינמית | צריכת אנרגיה |
| A* + DWA | 2.5 | 82.6 | 7.3 | 88.9 | 6.1 | 0.48 |
| RRT*+APF | 1.8 | 76.4 | 5.1 | 91.2 | 7.3 | 0.52 |
| DRL Planner | 1.2 | 88.7 | 4 | 93.5 | 8.5 | 0.43 |
| ICRA 2024 | 0.9 | 90.2 | 3.2 | 95.1 | 8.9 | 0.41 |
| EIPPM המוצע | 0.8 | 96.3 | 0.9 | 99.2 | 9.7 | 0.37 |
טבלה 2: השוואת ביצועי תכנון נתיב דינמי. ציון ההימנעות הדינמי נע בין 0 ל-10 נקודות ומחושב על ידי שקלול שיעור ההתנגשויות, חלקות הנתיב, השהיית תכנון מחדש ושיעור הצלחת המשימה לאורך 30 ניסיונות חוזרים.
טבלה 2 מעריכה את הביצועים של שיטות תכנון נתיבים שונות בתרחיש של תחנת משנה עם מכשולים הנעים באופן אקראי (5-8 מכשולים לדקה) והפרעות קרינה תרמית של הציוד. נעשה שימוש בסה"כ 12 נתיבי בדיקה קבועים, וכל שיטה נבדקה 30 פעמים. בכל ניסוי נתקלו בממוצע ב-20 מכשולים, ומספר הכשלונות הכולל של כל קבוצה תועד באופן סינכרוני. מנגנון ה-EIPPM המוצע עושה שימוש בצימוד במעגל סגור של תפיסה ותכנון, ומשיג זמן תגובה לתכנון מחדש של 0.8 s, מהיר ב-68% משיטת A*+DWA. שיעור אופטימיזציית הנתיב מגיע ל-96.3% (שיפור של 6.1%), עם שיעור התנגשות של 0.9% בלבד (הנמוך ביותר מבין כל השיטות המושוות), וציון הימנעות ממכשולים דינמיים של 9.7/10. הדבר נובע בעיקר מיכולות ההימנעות הפרואקטיביות של מפת הסיכון הדינמית ומניבוי עלויות התנועה באזורים בעלי פעילות גבוהה. במקביל, צריכת האנרגיה הופחתה ל-0.37 kWh/km (חיסכון של 9.8%). בשילוב עם ניתוח סטטיסטי (p < 0.01), מדדים אלה מדגימים את עליונותו של EIPPM לקבלת החלטות אינטראקטיבית יעילה ובטוחה בתרחישים דינמיים ומורכבים. כל שיטות הייחוס הופעלו על ROS Noetic. Kalman Fusion ו-DNN Fusion משתמשים בפרמטרי ברירת מחדג מקור פתוח. A*+DWA, RRT*+APF ו-DRL Planner משתמשים בהגדרות הפרמטרים הקלאסיות מהספרות הקיימת. כל האלגוריתמים כוילו תחת אותם תנאי חומרה וסביבה.
ניתוח נתוני חיישנים ומסלולים
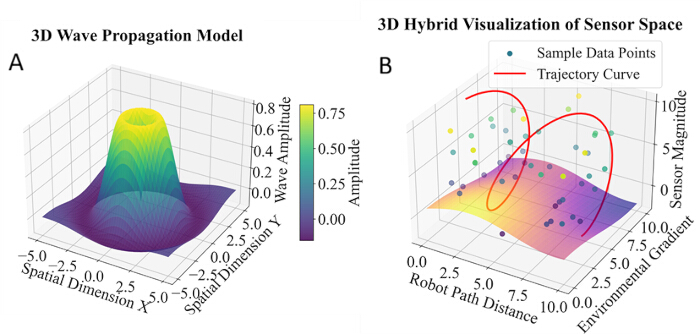
איור 3. ניתוח תנודות אותים של חיישנים מרובים ומסלול רובוט. (A) מודל התפשטות גלים תלת-ממדי הממחיש את ההתפלגות המרחבית של אמפליטודות אותות של חיישנים ממוזגים. (B) ויזואליזציה היברידית תלת-ממדית של מרחב החיישנים המראה מסלולי רובוט ונתוני חיישנים שנמדגאו ממדידות שטח ממוזגות ב-LAFA. אנא לחץ כאן כדי להציג גרסה גדולה יותר של איור זה.
איור 3 מציג נתונים מאוחדים של מספר חיישנים ומסלולי רובוט. ערכי האמפליטודה בטווח של 0.0-10.8 dB חושבו מנתוני LiDAR, מצלמה ו-IMU מהאתר באמצעות אלגוריתם LAFA. אזורים עם אמפליטודה מעל 8.0 dB מייצגים הפרעה סביבתית חזקה. שיאי האמפליטודה תואמים לנתיב הבדיקה, והמסלולים מראים תנודות ברורות כאשר האמפליטודה עולה על 5.0 dB. מרבית נקודות הנתונים מקובצות בין 2.5 ל-7.5 dB, מה שמעיד על כך שהמערכת עוקפת אזורים בעלי הפרעה גבוהה. הכיסוי המרחבי הרחב והמסלולים החלקים (שינוי עקמומיות <; 0.6) מאששים את יכולת ההסתגלות של הרובוט ואת העדיפות של שיטת האיחוד המוצעת לבדיקה תעשייתית דינמית.
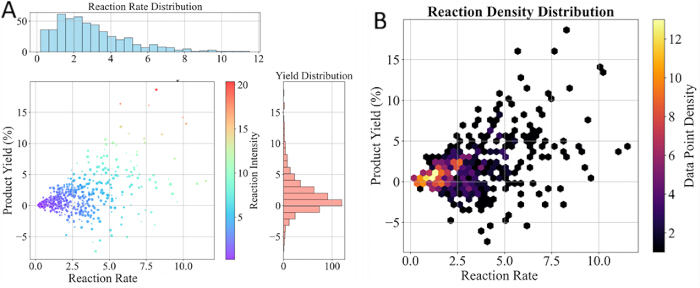
איור 4. הערכת ביצועים של מערכת הבדיקה החכמה. (A) התפלגות של קצב התגובה ותבואת המוצר המופקת מנתוני בדיקה של רובוט. (B) התפלגות צפיפות הממחישה את הקשר בין קצב התגובה לתבואת המוצר במהלך משימות בדיקה. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
איור 4 מציג את השוואת הביצועים במשימות בדיקה של רובוט אמיתי. כל המדדים נגזרים מנתוני הסיור הגולמיים של ה-LiDAR, המצלמה וה-IMU של הרובוט. קצב התגובה (Reaction rate) מציין את מהירות התגובה הממוצעת של מודול מיזוג ה-LAFA ללכידת חריגות בציוד, בעוד שתפוקת המוצר (product yield) מתייחסת לחלקם של פלטי הפגמים התקינים שסוננו על ידי תכנון הנתיב של ה-EIPPM. העקומות מכמתות את יעילות הזיהוי ואת ההסתגלות הסביבתית של המסגרת, ומספקות ראיות אמפיריות ליתרונותיה הבדיקתיים המעשיים.
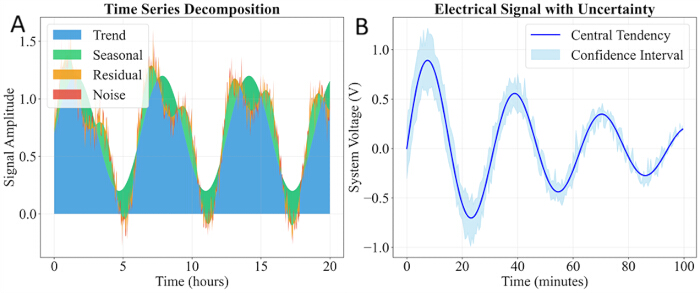
איור 5. ניתוח סדרות זמן של אותות מחיישנים במהלך בדיקה. (A) פירוק של אותות חיישן מסדרות זמן לרכיבי מגמה, עונתיות, שאריות ורעש. (B) אות חיישן חשמלי עם רווח המבטח המתאים במהלך בדיקה רובוטית רציפה. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
כפי שמוצג ב-איור 5, עקומות סדרת הזמן נגזרות מקריאות טווח של LiDAR ומעוצמות מצלמה, שהוקלטו במהלך סיור רציף של 10 דקות בתרחיש תחנת המשנה. הן ממחישות תגובות תפיסה בזמן אמת תחת שינויים בתאורה והפרעות אבק. שיטת LAFA המוצעת מחליקה ביעילות את רעידות האות, שומרת על פלט יציב ותומכת באופן ישיר בזיהוי מכשולים ובמניעת התנגשויות בזמן אמת במשימות בדיקה דינמיות.
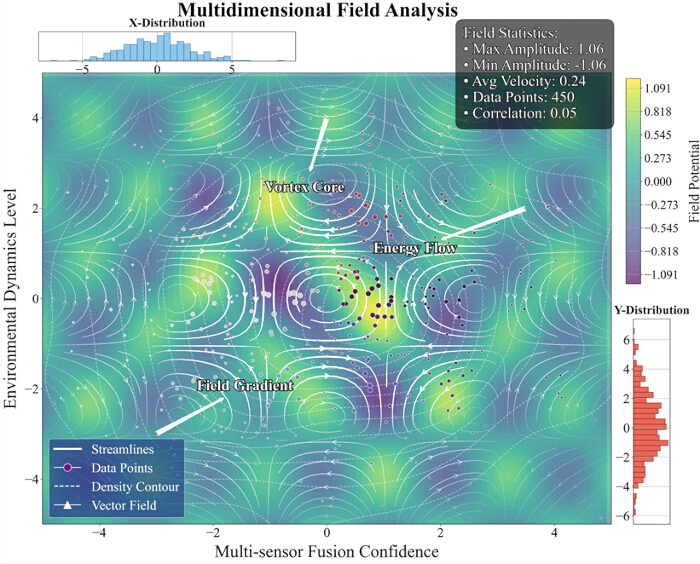
איור 6ניתוח שדה פיזיקלי רב-ממדי. ויזואליזציה של מאפייני שטח סביבתיים המשוחזרים ממדידות רב-חיישניות ממוזגות ב-LAFA, הממחישה את ההתפלגות המרחבית של דינמיקות סביבתיות, נקודות נתוני חיישנים ומדרגי שטח. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של דמות זו.
כפי שמוצג ב-איור 6, נתוני השדה הפיזי הרב-ממדיים מעובדים ממדידות של חיישני השטח של הרובוט באמצעות אלגוריתם LAFA כדי לנתח את סביבת העבודה ואת ביצועי האות. ויזואליזציה זו כוללת 10 שכבות ניתוח בעלות התפלגות מרחבית, התפלגות נתונים ומאפיינים סטטיסטיים מובחנים. התוצאות משקפות את התבנית המרחבית של הפרעות סביבתיות ומאששות את הביצועים היציבים של מערכת התפיסה של הרובוט.
ויזואליזציה של תכונות בממד גבוה
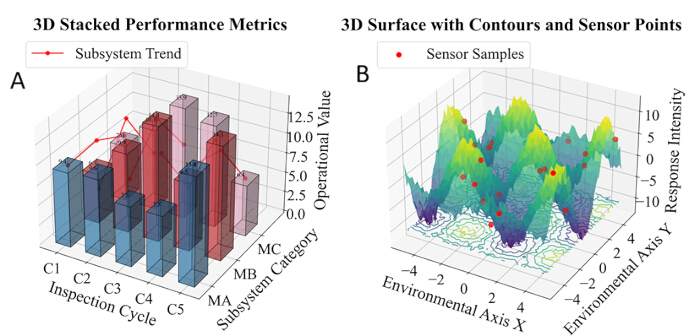
איור 7. ויזואליזציה רב-ממדית של ביצועי המערכת ותגובה סביבתית. (A) תרשים עמודות נערמות תלת-ממדי המציג מדדי ביצועים של תתי-מערכות לאורך מחזורי בדיקה. (B) תרשים משטח תלת-ממדי הממחיש את עוצמת התגובה הסביבתית יחד עם מדידות חיישנים שנדגמו. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
איור 7 מציג את מאפייני ההפעלה הרב-ממדיים של מערכת הבדיקה. תרשים העמודות התלת-ממדי השרויי בצד שמאל מציג את ביצועי תתי-המערכות לאורך מחזורי הבדיקה; ערכי MA, MB ו-MC במחזור C3 הם 12.4, 9.7 ו-15.2, המעידים על תנודות עומס בולטות. תרשים פני השטח בצד ימין מציג את עוצמת התגובה הסביבתית, עם שיא של ±18 ומרבית הנתונים בין -5 ל-+5, מה שמשקף מאפיינים סביבתיים לא-לינאריים. התוצאות מספקות תמיכה בנתונים עבור היתוך חיישנים של רובוטים ואופטימיזציית תזמון. MA, MB ו-MC מייצגים את מדדי העומס עבור תתי-המערכות של התפיסה, תכנון המסלול והביצוע, בהתאמה.
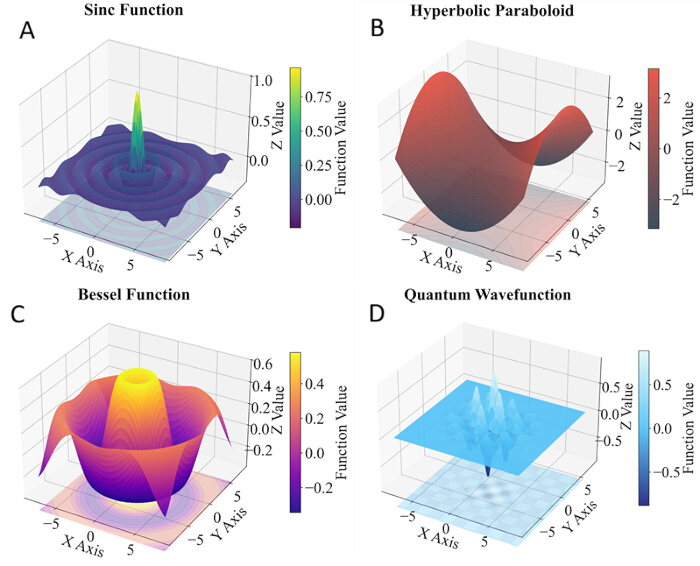
איור 8. מאפיינים תלת-ממדיים של אותי חיישנים ממוזגים תחת תנאי הפעלה שונים. (A) משטח פונקציית סינוס. (B) משטח פראבולואיד היפרבולי. (C) משטח פונקציית Bessel. (D) משטח פונקציית גל קוונטית. מודלי משטח מייצגים אלה ממחישים את המאפיינים המרחביים של אותי חיישנים ממוזגים בשיטת LAFA תחת תנאי בדיקה שונים. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
כפי שמוצג ב-איור 8, ארבע קבוצות של מודלים של משטחי תלת-ממד מאפיינות אותות מיזוג רב-חיישנים תחת תנאי בדיקה שונים. נותחו חוקי הווריאציה המרחבית והניחות של האותות. מאפיינים אלה מוכיחים כי אלגוריתם ה-LAFA שומר על ביצועי מיזוג עקביים בסביבות משתנות, ומשמשים כנקודת ייחוס לאופטימיזציה של תכנון נתיבים בהמשך. מודלים אלו של משטחי תלת-ממד עוברו באמצעות אינטרפולציה של נתוני חיישנים שמוזגו על ידי LAFA. התפלגות אותים אחידה לאורך תנאים מגוונים מאששת את ביצועי המיזוג היציבים של המסגרת שלנו תחת הפרעות משתנות.
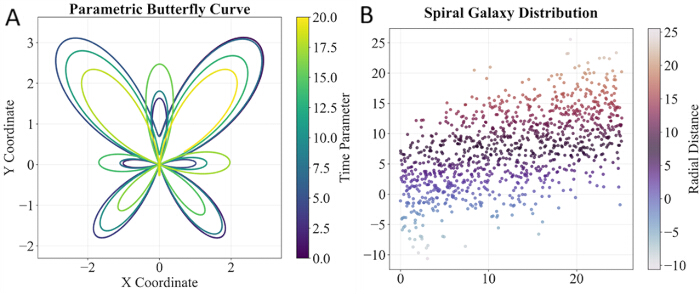
איור 9מסלול רובוט והתפלגות דגימות חיישנים. (A(עקומת פרפר פרמטרית המייצגת את המאפיינים הגאומטריים של מסלולי רובוטים.)B) פיזור ספירלי של נקודות דגימה של חיישנים, הממחיש את הפיזור המרחבי של נתוני הבדיקה. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
כפי שמוצג ב-איור 9, עקומות וגרפים פולריים הותאמו מנתוני מסלול הרובוט והפיזור המרחבי של החיישנים. העקמומיות והצפיפות חושבו באמצעות משוואות פרמטריות. כללי הפיזור המרחבי מסכמים את מאפייני התנועה של הרובוט ואת הפיזור המרחבי של נקודות דגימה רב-חיישניות בתרחישי בדיקה רחבי היקף. כל התרשימים הותאמו ממסלולי רובוט ממשיים ומנקודות דגימה של חיישנים. פיזור דגימה אחיד ועקומות מסלול חלקות מאשרים את יציבות התפיסה ואת מהימנות אופטימיזציית הנתיב במערכת ה-LAFA-EIPPM המוצעת.
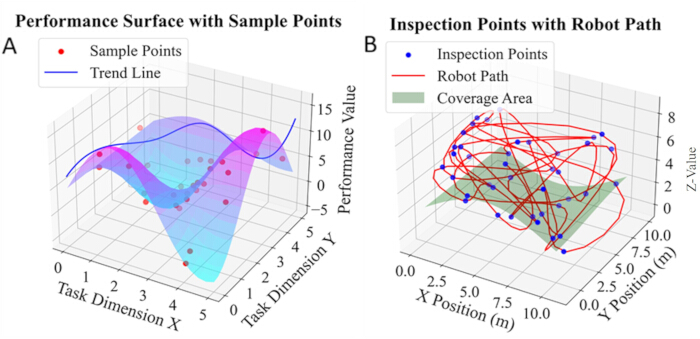
איור 10ויזואליזציה של ביצועי המשימה ומסלול הבדיקה של הרובוט. (A) משטח ביצועים תלת-ממדי המציג ערכי ביצועי משימה ונקודות בדיקה שנמדגמו. (B) מסלול בדיקת הרובוט והכיסוי המרחבי, הממחישים את הנתיב שבו עקב במהלך בדיקה אוטונומית. אנא לחץ כאן להצגת גרסה מוגדלת של איור זה.
כפי שמוצג ב-איור 10, הפאנל השמאלי מציג את התפלגות ביצועי המשימה; השיא הוא 15.3, המינימום הוא 5.1, וניקוד נקודת המשימה הרביעית הוא 13.2. הנקודות האדומות דגימות באופן אחיד, והקו הכחול מראה את המגמה. הנתיב (Z מקסימלי = 7.8m) והכיסוי (גובה 4.0m) באיור הימני מציגים את המסלול בפועל ואת הכיסוי המרחבי. שני הגרפים לוכדים באופן מקיף תנודתיות בעומס המשימה ובאחידות הדגימה, ומספקים נתונים התומכים באופטימיזציית מיזוג.
זמינות נתונים:
מערכי הנתונים הניסויים שהופקו במחקר זה אינם זמינים לציבור כיוון שהם מכילים מידע תעשייתי ספציפי לאתר הכפוף להסכמי סודיות. החומרים המוגבלים כוללים קואורדינטות של מפעלים, סריקות LiDAR לא מעובדות ופרמטרים סודיים של מכשירים. גישה לנתונים עשויה להיבחן על ידי מחבר ההתכתבות לבקשה סבירה, ובתנאי שניתן יהיה לעמוד בהתחייבויות הסודיות.
דיון
מאמר זה מציע את מסגרת האופטימיזציה השיתופית LAFA–EIPPM לשיפור אמינות התפיסה ויעילות קבלת ההחלטות של רובוטי בדיקה חכמים בסביבות דינמיות ומורכבות. LAFA משיגה היתוך רב-חיישנים חסון באמצעות סנכרון מרחבי-זמני ומנגנון שקלול מבוסס קשב (attention)20,22, ובכך משפרת משמעותית את דיוק המיקום ואת יכולות זיהוי המכשולים תחת תנאים קשים כגון אור חזק ואבק. EIPPM מקריאה צימוד בלולאה סגורה בין תפיסה לתכנון10,16, התומך בתכנון מסלול מהיר מחדש ובניווט מודע לסיכונים תוך אופטימיזציה של צריכת האנרגיה.
מחקר זה מספק נתיב טכני חדש להיתוך חיישנים מרובים ולקבלת החלטאות של רובוט אוטונומי בסביבות דינמיות. מנגנון התאמת המשקולות הדינמי של LAFA גובר על המגבלות של היתוך מסורתי בעל משקל קבוע, פרדיגמת הצימוד בלולאה סגורה של EIPPM מקצרת את השהיית התכנון מחדש, ומודול הלמידה המקוון מעניק למערכת יכולת הסתגלות רציפה למכשולים לא ידועים ולדפוסים חריגים. חידושים אלה מרחיבים את תאוריית הביקורת האינטליגנטית לתסריטים לא מובנים ודינמיים ביותר.
למערכת הנוכחית עדיין יש מגבלות מסוימות: ראשית, מודול הלמידה המקוון מתכנס באיטיות כאשר הוא נתקל בתבניות חריגות נדירות ביותר; שנית, ניסויים נערכו רק במפעלים תעשייתיים ובתחנות משנה, והביצועים בתרשמי שטח חיצוניים מורכבים או בתנאי מזג אוויר קיצוניים טרם אומתו; שלישית, מחקר זה מבצע רק בדיקות אב-טיפוס לטווח קצר, ופריסה תעשייתית בשטח למשך זמן ממושך, הערכת בטיחות מערכתית ובדיקות עמידות לתקלות טרם הושלמו; רביעית, מחקרי אבלציה של האלגוריתם וניתוח יומני פעלה בזמן אמת למחזור מלא לא יושמו בעבודה זו; יתרה מכך, המערכת נשענת על כוח מחשוב קצה, ויציבות תפעולית לטווח ארוך דורשת בדיקות נוספות.
לשיטה זו ערך יישומי משמעותי בתרחישים בעלי סיכון גבוה שנבדקו, כולל מפעלי תעשייה, תחנות משנה של רשת החשמל, ניטור מפעלי פטרוכימיה ובדיקת מנהרות רכבת. לדוגמה, בתחנות משנה, הושגה דיוק מיקום של ±1.5 cm ושיעור התנגשויות של 0.9%, מה שהפחית באופן משמעותי את הסיכונים הכרוכים בבדיקה ידנית; בתוך צינורות תעשייתיים, ניתן לשלב את השיטה עם היתוך רב-חיישני להשגת הימנעות אוטונומית ממכשולים וזיהוי פגמים. תרחישים הכוללים רובוטים חקלאיים, רובוטי חילוץ, חקר תת-מימי8,28 ובדיקות אוויריות נחשבים ליישומים מורחבים מבטיחים וייבחנו במחקרי ההמשך שלנו.
עבודות עתידיות כוללות: 1) שילוב של מודלי שפה גדולים וקלי משקל במודולים של אינטראקציה בין אדם למחשב כדי לתמוך בפקודות בשפה טבעית ובנימוק של משימות; 2) פיתוח מסגרת למידה מבוזרת לשיתוף פעולה בין קצה לענן (edge-cloud) כדי להשיג שיתוף ניסיון בין מספר רובוטים; 3) התרחבות לתרחישי בדיקה תת-מימיים או אוויריים כדי לפתור בעיות של תפיסה ובקרת תנועה בין סביבות שונות; 4) הכנסת מודול של בינה מלאכותית ניתנת להסבר (explainable AI) כדי לשפר את האמינות ואת יכולת הניפוי (debuggability) של תהליך קבלת ההחלטות.
סיכום:
כדי לטפל במחסומי הליבה של אמינות תפיסה נמוכה והשהיית החלטה גבוהה ברובוטי בדיקה חכמים הפועלים בסביבות דינמיות, מחקר זה מציע סכימת אופטימיזציה שיתופית המבוססת על LAFA ו-EIPPM. LAFA מממשת אינטגרציה דינמית של חיישנים ממקורות מרובים, הכוללים LiDAR, מצלמה חזותית, מדמיינת אינפרא-אדום ו-IMU, באמצעות פיצוי סנכרון מרחבי-זמני ומנגנון שקלול קשב. בבדיקות אב-טיפוס בשטח לטווח קצר שנערכו במפעלים תעשייתיים, המערכת השיגה שגיאת מיקום של ±1.5 cm ושיעור זיהוי מכשולים של 98.7%, עם חסינות ברמה גבוהה להפרעות של אור חזק ואבק. בתרחישים מורכבים של תחנות משנה, מסגרת ה-EIPPM בונה צימוד בלולאה סגורה בין תפיסה לתכנון. בשילוב עם מפות סיכון דינמיות ואסטרטגיות תכנון מחדש אינקרמנטליות, היא מקצרת את השהיית התכנון מחדש של הנתיב ל-0.8 s ומורידה את שיעור ההתנגשויות ל-0.9%. אב-הטיפוס השיג שיפור של 32% ביעילות הבדיקה הכללית והפחתה של 9.8% בצריכת האנרגיה בהשוואה לשיטות מסורתיות.
תוצאות הבדיקה מדגימות כי אב הטיפוס המוצע מפחית חסרונות נפוצים של שיטות מסורתיות, כולל רישום נתונים לא מדויק, ס adaptability סביבתית דלה וזמני תגובה איטיים. מודול הלמידה המקוון (online learning) קל המשקל מספק ביצועים אדפטיביים בסיסיים עבור מכשולים שאינם ידועים חלקית ודפוסים חריגים פשוטים בתוך התרחישים שנבדקו. עבודה זו מספקת אב טיפוס טכני בעל אוטונומיה גבוהה למשימות בדיקה בתרחישי סיכון גבוה במתקני כוח ופטרוכימיה. עם זאת, למחקר זה יש מגבלות: הבדיקות מוגבלות לתחנות כוח/משאיות משנה (substations), הלמידה המקוונת מתכנסת באיטיות עבור חריגות נדירות, יציבות לטווח ארוך ועמידות לתקלות נותרו ללא בדיקה, וההסתמכות על מחשוב קצה (edge computing) דורשת אימות. עבודות עתידיות יטפלו בנקודות אלו באמצעות שיתוף פעולה של מספר רובוטים וניסויי שטח מורחבים.
גילויים
למחברים אין ניגודי עניינים להצהיר עליהם.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| מצלמה 1080P | Custom | N/A | חיישן ראייה, 30 fps, 120° FOV |
| מדמייתי אינפרא-אדום | Generic | 320×240 | הדמיה תרמית, רזולוציה של 320 x 240 |
| Jetson Xavier NX | NVIDIA | Xavier NX | מחשב קצה, CPU בעל 8 ליבות, GPU בנפח 16 GB |
| LiDAR RPLIDAR A1M8 | Slamtec | A1M8 | סריקה בתדר 10 Hz, 360° FOV |
| סוללת ליתיום | Custom | 12V/20Ah | ספק כוח, 8 h פעולה רציפה |
| MPU6050 IMU | InvenSense | MPU6050 | 200 Hz, מד תאוצה וג'ירוסקופ |
| בקר STM32 | STMicroelectronics | STM32F4 | יחידת בקרת תנועה ראשית |
מקורות
- Deng L, Wang S, Guo J, Cao R, Liu M. 3D keypoint detection-based automated rebar spacing inspection: Application for robotic integration. Adv Eng Inform. 2025;66:103418.
- Hu D, Gan VJL. Semantic navigation for automated robotic inspection and indoor environment quality monitoring. Autom Constr. 2025;170:105949.
- Li J, Zhou X, Gui C, Yang M, Xu F, Wang X. Adaptive climbing and automatic inspection robot for variable curvature walls of industrial storage tank facilities. Autom Constr. 2025;172:106049.
- Lin T, Ren Z, Huang K, Zhu Y, Karimi HR. A novel multi-sensor information fusion method for fault diagnosis of rotating machinery with missing signals. Adv Eng Inform. 2025;68:103595.
- Zhuo R, Deng Z, Teng H, Ge J, Lv L, Liu W. The grinding wheel wear condition monitoring method based on multi-sensor information hierarchical fusion for high-speed cylindrical grinding. Adv Eng Inform. 2025;67:103541.
- Su Y, Shi X, Song T. Research on vehicle safety based on multi-sensor feature fusion for autonomous driving task. Comput Mater Contin. 2025;83(3):5831-48.
- Makrouf I, Zegrari M, Dahi K, Ouachtouk I. A novel framework for multi-sensor data fusion in bearing fault diagnosis using continuous wavelet transform and transfer learning. e-Prime Adv Electr Eng Electron Energy. 2025;13:101025.
- Liu X, Xie S. Innovative strategy and practice of using underwater robot for marine cable inspection and operation and maintenance. Cogn Robot. 2025;5:226-39.
- Yue H, Wang Q, Zhao Z, Lai S, Huang G. Interactions between BIM and robotics: Towards intelligent construction engineering and management. Comput Ind. 2025;169:104299.
- Yang H, Luo X, Duan C, Wang P, Zhu K, Deng X, Ren W. Research on multi-objective point path planning for mobile inspection robot based on Multi-Informed-Rapidly Exploring Random Tree. Eng Appl Artif Intell. 2025;151:110645.
- Yu Q, Zhang Q, Sun G, Qin R. Distribution station inspection robot with modular manipulator. HardwareX. 2025;22:e00652.
- Li X, Xiao S, Li Q, Zhu L, Wang T, Chu F. The bearing multi-sensor fault diagnosis method based on a multi-branch parallel perception network and feature fusion strategy. Reliab Eng Syst Saf. 2025;261:111122.
- Qin Y, Zhao Y, Qi J, Mao Y. Spatial-temporal multi-sensor information fusion network with prior knowledge embedding for equipment remaining useful life prediction. Reliab Eng Syst Saf. 2025;264:111420.
- Cao C, Zhao Y. Distributed heterogenous multi-sensor fusion based on labeled random finite set for multi-target state estimation using information geometry. Signal Process. 2026;238:110135.
- Wang C, Yin L, Zhao Q, Wang W, Li C, Luo B. An intelligent robot for indoor substation inspection. Ind Robot. 2020;47(5):705-12.
- Yang Q, Dong J, Tan M, Wang J, Guo D, Kang H, Wang P. A novel navigation assistant method for substation inspection robot based on multisensory information fusion. J Adv Res. 2025;77:407-18.
- Sun G, Xia L, Du X, Yu Q, Zhang J, Qin R. Self-tuning clamping force control with optimal trajectory tracking for autonomous pipe inspection robots. J Pipeline Sci Eng. 2025;100309. Epub ahead of print.
- Chi P, Wang Z, Liao H, Li T, Wu X, Zhang Q. Towards new-generation of intelligent welding manufacturing: A systematic review on 3D vision measurement and path planning of humanoid welding robots. Measurement. 2025;242:116065.
- Wang Q, Xia J, Li M, Yin L, Xie X. A multi-sensor fusion and multi-source domain adaptive fault diagnosis method for rotating machinery. Eng Appl Artif Intell. 2025;159:111538.
- Hu J, Chen J, Lv M, Xu Z, Chen Z, Han J. MSHF: Multi-sensor hierarchical fusion for UGV localization in an unstructured environment. Expert Syst Appl. 2025;294:128732.
- Gudla R, Chang NB. Multi-sensor data fusion via a cortical gap network for time series large data gap filling under uncertainties. Inf Fusion. 2026;126:103618.
- Laidouni MZ, Bondžulić B, Bujaković D, Adli T, Andrić M. ConvNeXtFusion: Multi-sensor image fusion via residual dense and cross ConvNeXt network. Infrared Phys Technol. 2025;150:106005.
- Tian D, Li J, Lei J. Multi-sensor information fusion in Internet of Vehicles based on deep learning: A review. Neurocomputing. 2025;614:128886.
- Zhang Y, Wang Y, Su C, Miao Y, Wei T, Feng Y, Chen F, Ying Z, Wang S, Wang X. Multi-sensor fusion-based intelligent auxiliary system of power wheelchairs for individuals with limbs disabilities: Design and implementation. Measurement. 2026;257:118573.
- Zuo K, Li X, Li X, Wang K, Gao T, Shen T. Multi-sensor fusion with triple reliability evaluation for human activity recognition. Measurement. 2026;257:118580.
- Zhao X, Liu Z, Liu Y, Zhang B, Sui J, Jiang K. Structure design and application of combination track intelligent inspection robot used in substation indoor. Procedia Comput Sci. 2017;107:190-5.
- Kadri I, Selouani SA, Ghribi M, Ghali R, Mekhoukh S. LLM-driven agent for speech-enabled control of industrial robots: A case study in snow-crab quality inspection. Results Eng. 2025;27:106660.
- Jiang Y, Pan Z, Zhang X. Tunnel infrastructure health management: A state-of-the-art review on defect development mechanism and robot-aided inspection system. Smart Undergr Eng. 2025;1(1):26-39.
- Okonkwo C, Awolusi I. Environmental sensing in autonomous construction robots: Applicable technologies and systems. Autom Constr. 2025;172:106075.
- Du Y, Chen X, Yu Z, Meng F, Zhou Z, Zhang Y, Li Q, Huang Q. Efficient co-adaptation of humanoid robot design and locomotion control using surrogate-guided optimization. Biomim Intell Robot. 2025;5(4):100255.
- Lv X, Cui S, Wang Y, Lu J, Yu P, Wang K. Patch time series transformer-based short-term photovoltaic power prediction enhanced by artificial fish. Energies. 2026;19(1):284.
- Lei M, Zhang M, Wang K. Research on bidding optimization strategy for virtual power plants with wind-solar-storage systems based on IGDT-DRO. Electr Eng. 2026;108(3):208.