מחקר זה מציג מסגרת של תאום דיגיטלי מודע-בקרה (control-aware digital twin) לניטור ואופטימיזציה של מערכות נפט וגז באמצעות למידת מכונה ומודלים מבוססי פיזיקה, אשר הוערכה על גבי מערכי נתונים סימולטיביים ומערכי נתוני ייחוס.
מאמר מחקר
פיתוח מסגרת תאום דיגיטלי מודע-בקרה לניטור ואופטימיזציה בזמן אמת של מערכות הפקת נפט וגז
במאמר זה
סיכום
תקציר
במאמר זה מוצעת מסגרת של תאום דיגיטלי מודע-בקרה למעקב ושיפור של מערכות ייצור נפט וגז. השיטה משלבת רשתות נוירונים גרפיות מרחביות-זמניות, הטמעת נתונים בשיטת neural 4D-Var, בקרה מבוססת למידת חיזוק, ואופרטורים נוירונליים מונחי-פיזיקה (FNO ומודל Neural operator). כדי להעריך את המסגרת, נעשה שימוש במערכי נתונים של מערכות סייבר-פיזיות להשוואה (SWaT ו-WADI) ובמערך נתונים סימולטיבי של נפט וגז. התוצאות, שאושרו באמצעות מספר הרצות עצמאיות תוך שימוש במדדי ממוצע, מראות ביצועים משופרים בהערכת מצב, זיהוי חריגות ואופטימיזציה של הבקרה. עם זאת, ההערכה מוגבלת למערכי נתונים להשוואה ולנתונים סימולטיביים; נדרש תיקוף נוסף באמצעות נתונים תעשייתיים ממשיים כדי לאמת את הישימות המעשית.
מבוא
הצורך ברשתות הובלה בטוחות ויעילות של נפט וגז עלה בעקבות הדרישה הגוברת לאנרגיה בעולם. עם זאת, השמירה על אמינות צינורות ההובלה נפגעת קשות עקב התדרדרות התשתיות ומורכבות גוברת של המערכות. בהקשר זה, טכנולוגיית התאום הדיגיטלי (DT) עוררה עניין כאסטרטגיה לניהול מחזור חיים מונחית נתונים, המאפשרת הערכת סיכונים, תחזוקה חזויה ואופטימיזציה של מערכות בסביבות תעשייתיות1,2,3,4,5. המעבר מתחזוקה ריאקטיבית לקבלת החלטות חכמה המונחית נתונים, במסגרת הטרנספורמציה הדיגיטלית במערכות תעשייתיות, הגביר את זיהוי האנומליות, ניבוי כשלים ואמינות המערכת6,7,8. יישומים של DT באופטימיזציה של תהליכים, תחזוקה חזויה וייצור חכם היוו נושא למחקרים רבים. לדוגמה, הוצעו מודלים מבוססי DT לניתוח כשלים חזוי10 ולהערכה של ביצועים ירוקים11, וכן לאופטימיזציה של הייצור המבוססת על למידה עמוקה. תאומים דיגיטליים שימשו בתעשיית הנפט והגז לשיפור הניטור וזיהוי אנומליות באמצעות מידול מערכת, הערכת ביצועים ושילוב נתונים ממספר חיישנים12,13,14,15.
למרות התפתחויות אלו, מרבית טכניקות ה-DT הנוכחיות מתמקדות במאפיינים נפרדים כמו ניטור, מידול או זיהוי חריגות, עם שילוב מועט של סנכרון ובקרה בזמן אמת. מערכות רבות חסרות אינטראקציה דו-כיוונית ויכולות למידה אדפטיביות, ומתפקדות כצללים דיגיטליים עם זרימת נתונים חד-כיוונית. במערכות נפט וגז, שבהן תנאים דינמיים ותבניות תקלות מורכבות מחייבים למידה ובקרה מתמשכות, מגבלה זו היא משמעותית במיוחד. בנוסף, בקרה במעגל סגור בזמן אמת בתהליכים תעשייתיים מורכבים אינה נתמכת על ידי טכניקות נוכחיות של מערכות סייבר-פיזיות, המוגבלות לרוב לניתוח לא מקוון (offline)16. יתרה מכך, כדי לתאר אינטראקציות של חיישנים מפוזרים, גישות נוכחיות מסתמכות בעיקר על טכניקות מסורתיות של למידת מכונה וסינון, עם שימוש מועט במודלים מתוחכמים כמו רשתות עצביות גרפיות מרחביות-זמניות (spatio-temporal graph neural networks). בנוסף, קיים מחסור במחקר על שימוש בטכניקות למידת אופרטורים כדי ללכוד דינמיקה פיזיקלית לא ליניארית, במיוחד במערכות ייצור נפט וגז17. בשל כך, מערכות DT קיימות אינן מסוגלות לשלב הטמעת נתונים בזמן אמת ובקרה אדפטיבית תוך מידול קשרים מרחביים-זמניים מורכבים.
מכיוון שהם מדמים הגדרות בקרה תעשייתיות, מערכי נתונים של ייחוס (benchmark datasets) כגון SWaT ו-WADI משמשים לעיתים קרובות לתיקוף טכניקות מבוססות תאומי דיגיטליים (DT) במערכות סייבר-פיזיות18. בנוסף, תאומי דיגיטליים מספקים יתרונות כלליים יותר, כגון הגברת הפרודוקטיביות, חילופי ידע טובים יותר והעברת נתונים בטוחה לאורך תהליכים תעשייתיים19,20. במיוחד בתעשיות בסיכון גבוה כמו נפט וגז21,22,23, הפוטנציאל שלהם בניהול בטיחות, ניטור בזמן אמת ואוטומציה תעשייתית זוכה להכרה רחבה יותר. עם זאת, עדיין נדרשים פתרונות מלאים ואינטגרטיביים יותר המשלבים יכולות מידול, ניטור ובקרה לצורך פריסה מעשית. מחקרי הערכה, כגון אלו המצוטטים ב-24,25, הניחו את היסודות על ידי הדגמת השימושים והיתרונות של תאומי דיגיטליים בשיפור היעילות בתפעול ובאופן קבלת ההחלטות. טבלה 1 מציגה השוואה של שיטות קיימות בנוגע לייצור נפט וגז וניהול בקרה26,27,28,29. בשל הסיכונים התפעוליים הגבוהים והדינמיקה המורכבת של מערכות ייצור נפט וגז, שיטות תחזוקה מסורתיות אינן מספקות לעיתים קרובות לצורך זיהוי ותגובה מהירים לאנומליות30,31,32,33. למרות שניהול הבטיחות והניטור מרחוק השתפרו לאחרונה, עדיין דרושות מערכות חכמות המסוגלות לחוש, ללמוד ולבקר באופן רציף ובזמן אמת.
מאמר זה מציע ארכיטקטורת תאום דיגיטלי המודעת לבקרה, המשלבת רשתות נוירונים גרפיות מרחביות-זמניות (spatiotemporal graph neural networks), අסimilציה של נתונים באמצעות neural 4D-Var, מפעילים נוירוניים מונחי-פיזיקה (physics-informed neural operators) ובקרה מבוססת למידת חיזוק, כדי להתגבר על קשיים אלו. המערכת המוצעת מבססת צינור עבודה (pipeline) יחיד לאיסוף נתונים, אומדן מצב, זיהוי חריגות ואופטימיזציה של הבקרה. בעוד שרשתות נוירונים גרפיות מרחביות-זמניות מתעדות אינטראקציות בין חיישנים מפוזרים, מפעילים נוירוניים מונחי-פיזיקה, כגון Fourier Neural Operator ו-Deep Operator Network (מודל מפעיל נוירוני), משמשים לייצוג דינמיקה מורכבת ולא לינארית של המערכת. למידת חיזוק מאפשרת בקרה אדפטיבית בלולאה סגורה, בעוד שאסimilציה נוירונית של נתונים משפרת את דיוק אומדן המצב. היכולת של השיטה המוצעת להכללה על פני סביבות תעשייתיות מוכחת באמצעות הערכה באמצעות מאגרי נתונים של מערכות סייבר-פיזיות המשמשים כנקודת ייחוס (SWaT ו-WADI) ונתונים סימולטיביים של נפט וגז. עבודה זו מתגברת על חסרונות מרכזיים של מערכות DT נוכחיות ומציעה פתרון בר-הרחבה וגמיש לניטור ואופטימיזציה בזמן אמת במערכות ייצור נפט וגז, על ידי שילוב של מידול, למידה ובקרה לכדי מסגרת מאוחדת.
פרוטוקול
מחקר זה אינו כולל משתתפים אנושיים או חיות ניסוי. מערכי הנתונים שנעשה בהם שימוש (SWaT ו-WADI) הם מערכי נתונים סטנדרטיים (benchmark) הזמינים לציבור, ולא נעשה שימוש בנתונים רגישים או אישיים.
הגישה המוצעת מבססת תאום דיגיטלי מודע-בקרה המאפשר שילוב של אלגוריתמי למידה עמוקה מתקדמים, אסמילציה של נתונים, והערכה ואופטימיזציה רציפה של מערכות השליטה וההפקה של נפט וגז. ראשית, נתונים רב-מודאליים מחיישנים בזמן אמת מתשתיות ייצור המפוזרות גיאוגרפית נאספים וממודלים באמצעות מבנה גרף המגדיר קישוריות ואינטראקציות בין רכיבי הייצור. לאחר מכן, נעשה שימוש באופרטורים עצביים מונחי-פיזיקה כדי לבנות קירובים ברמת אופרטור של המשוואות השולטות בזרימה רב-פאזית לא-ליניארית, מה שמאפשר סימולציה ניתנת להרחבה (scalable) בתוך התאום הדיגיטלי. במחקר זה, המונח ‘Neural operator model’ שימש להתייחסות ל-Deep Operator Network. כדי לשלב תלויות מרחביות וזמניות בין נכסי ייצור המפוזרים גיאוגרפית, רשתות עצביות גרפיות מרחביות-זמניות מאומנות בתוך הייצוגים המונחי-פיזיקה. גישת אסמילציה של נתונים דיפרנציאבילית המנצלת neural 4DVAR מיושמת כדי לשמור על תחזיות הסימולציה של התאום הדיגיטלי עקביות ומסונכרנות עם נתוני ניטור בזמן אמת, גם במקרה של מדידות רועשות ולא סדירות מבחינה מרחבית. מעל התאום הדיגיטלי המסונכרן בזמן אמת, מאומן כלי אופטימיזציה מונחה למידת חיזוק לצורך בקרה בזמן אמת. לבסוף, התאום הדיגיטלי נשאר מצויד ליכולת עדכון רציף של מודלים והתאמת סקליביליות לאורך זמן ממושך, בהתבסס על רענונים רציפים ממדידות חדשות הזמינות.
ארכיטקטורת התאום הדיגיטלי המוצעת משפרת את ארכיטקטורת התאום הדיגיטלי הקונבנציונלית על ידי הוספת אינטליגנציה, סתגלנות ומודעות-בקרה. כל תהליך העבודה מורכב מארבעה מודולים: (i) רכישת נתונים/בניית גרף, (ii) הערכת מצב באמצעות אופרטורים עצביים ו-ST-GNN, (iii) זיהוי חריגות באמצעות ניתוח מבוסס שאריות, ו-(iv) בקרה מבוססת למידת חיזוק.
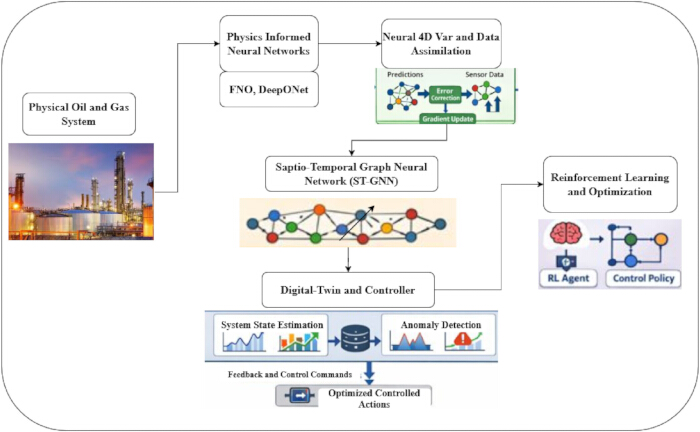
איור 1: ארכיטקטורת תאום דיגיטלי כוללת מודעת-בקרה. זיהוי חריגות, רשתות נוירונים גרפיות מרחביות-זמניות, סנכרון neural 4D-Var, מפעילים נוירוניים מבוססי פיזיקה ובקרה בלולאה סגורה המבוססת על למידה עם חיזוק עבור מערכות ייצור נפט וגז, כולם משולבים במודל התאום הדיגיטלי המודע-בקרה המוצע. אנא לחץ כאן כדי להציג גרסה גדולה יותר של איור זה.
איור 1 מציג את התהליך התפקודי של תאום דיגיטלי מודע לבקרת ייצור נפט וגז כמערכת סייבר-פיזית במעגל סגור. התהליך התפקודי מתחיל ברמת מערכת ייצור הנפט והגז, שבה חיישנים שונים הפזורים בבארות, בצינורות, בשסתומי בקרה וביחידות עיבוד לוכדים נתונים על לחץ, קצב זרימה, טמפרטורה ובקרות ברגע נתון. החיישנים השונים לוכדים נתונים בפורמטים שונים, והנתונים נשלחים לתאום הדיגיטלי, דבר המהווה את הבסיס למודעות ארגונית באותו רגע.
המתודולוגיה המוצעת כוללת את השלבים הבאים:
איסוף נתונים
מידע בזמן אמת מחיישנים בנוגע ללחץ, קצב זרימה, טמפרטורה וקלטי בקרה נלקח מסביבות של ייצור נפט וגז. מערכי נתונים ייחוס (benchmark) זמינים אחרים, כגון SWAT ו-WADI, משמשים לבחינת יכולות החוסן וההכללה. כדי להבטיח שחזור, כל שלב במתודולוגיה המוצעת מפורט באמצעות פרטים טכניים.
[אנא עיינו בקובץ המשלים (S1) עבור יצירת מערכי הנתונים והסימולציה.]
שני מאגרי נתונים ציבוריים המשמשים כנקודת ייחוס (benchmark) למערכות בקרה תעשייתיות מתחום המחקר של מערכות בקרה תעשייתיות, משמשים להוכחת יכולתו של התאום הדיגיטלי המושגי ביחס לנתוני סדרות עתיות מורכבות ובעלות ממדיות גבוהה, וכן ביחס לאירועים חריגים: מאגרי הנתונים Secure Water Treatment (SWaT) ו-Water Distribution (WADI).34שני מערכי הנתונים נגזרים מסביבות בדיקה (testbeds) ריאליסטיות של מערכות סייבר-פיזיות, והם כוללים נתוני תפעול רב-משתני של חיישנים ואקטואטורים עבור תרחישים תקינים ותרחישי חריגה/מתקפה שהופעלו במערכות אלו. באמצעות שימוש במערכי הנתונים SWaT ו-WADI, ניתן לבצע בדיקות חוצות-דומיינים ולהוכיח יכולת הכללה מעבר לסביבות בדיקה סייבר-פיזיות למערכות תעשייתיות מבוזרות רחבות יותר, בעלות תלויות הקשורות למיקום ולזמן. תיאור מערכי הנתונים מוצג ב- טבלה 2.
המחקר המוצע משתמש בשלוש מערכי נתונים שונים לצורך הערכה נרחבת של מתודולוגיית התאום הדיגיטלי שפותחה, כפי שמוצג בטבלה 2. מערך הנתונים הבסיסי מורכב מנתונים סימולטיביים המתייחסים לארגון ייצור בתעשיית הנפט והגז, ומטרתו לשחזר מדידות תפעוליות ממשיות שנמדדו על ידי המערכת, וכן תנאי בקרה ו/או תקלות. בנוסף, מערך הנתונים Secure Water Treatment (SWaT) מוצג כדוגמה למערכת פיזיקלית בקנה מידה מצומצם, הכוללת מדידות מ-51 חיישנים ואקטואטורים לאורך כ-11 ימים, כולל אנימליות ומתקפות, הן נורמליות והן כאלו שנוצרו באופן מלאכותי. מערך נתונים זה נחשב באופן נרחב כבנצ'מרק הסטנדרטי למחקר. מערכה נוספת היא מערך הנתונים Water Distribution (WADI), שהמדידות בו לוכדות את התנהגותו של מערכת הפצת מים בקנה מידה מצומצם הכוללת כ-123 משתנים לאורך 16 ימים, כולל מתקפות שונות ותנאי הפעלה נורמליים. מערך הנתונים מכיל סך הכל 15 מתקפות שונות. שני מערכי הנתונים לעיל עוסקים בעיקר בסדרות רב-ממדיות לאורך זמן ובמערכות יחסים מרחביות, כפי שקיים במערכות בקרה תעשייתיות.
עיבוד מקדים של נתונים
לפני אימון המודל, כל מערכי הנתונים עוברים הליך קדם-טיפול יסודי כדי להבטיח את איכות הנתונים, העקביות והשחזוריות שלהם. נהלי העיבוד המקדים כוללים ניהול ערכים חסרים, סינון רעשים, נורמליזציה ונרמול מאפיינים (feature scaling). הפינליין (Pipeline) המפורט של העיבוד המקדים מתואר ב- קובץ נלווה (S2).
בניית גרף המערכת
במתודולוגיה המוצעת, מערכת הייצור הפיזית של נפט וגז מיוצגת בצורת גרף, המשמש כמבנה מתמטי לתיאור מתאמים מרחביים בין נכסים, יחד עם הדינמיקה של מצב המערכת לאורך זמן (ראו את ה- קובץ נלווה (S3) עבור ניסוחי בניית גרף מערכת).
למידת פיזיקה באמצעות אופרטורים עצביים
למען ייצוג נכון של המאפיינים הבלתי-ליניאריים והרב-ממדיים של מערכות זרימה רב-מופזית, הגישה המוצעת משתמשת באופרטורים מבוססי פיזיקה בצורת אופרטורים עצביים של פורייה (FNO) ומודל אופרטור עצבי. בניגוד לשיטה המסורתית המייצגת רשתות עצביות כמיפויים נקודתיים, מושג האופרטורים מאפשר הכללה ביחס לתנאי שפה שונים. מאפיין זה הופך שיטה זו למתאימה יותר עבור מערכות זרימה רב-מופזית המשמשות בהפקת נפט וגז, מאחר שהתופעות הפיזיקליות מתרחשות באופן רציף. אנא עיינו ב- קובץ נלווה (S4) עבור המשוואות המתמטיות של אופרטורים עצביים.
כדי להעריך בהמשך את התקפותם של האופרטורים העצביים מבוססי הפיזיקה (physics-informed neural operators), בוצעו ניסויים נוספים לבחינת יכולתם לבצע קירוב של מיפויים של אופרטורים לא-ליניאריים תחת מצבי זרימה וקלטים של בקרה שונים. התוצאות מראות כי האופרטורים יכולים לקרב במדויק את המיפוי של האופרטור הלא-ליניארי, ובכך לתקף את יכולתם של האופרטורים למדל במדויק את הדינמיקה של המערכת, במיוחד בנוכחות של ממדיות גבוהה, וזאת בעלות חישובית נמוכה יותר מאשר פותרים (solvers) אחרים. הערכה כמותית של דיוק למידת האופרטור בוצעה באמצעות שגיאה ריבועית ממוצעת (mean squared error) בין מצבי המערכת החזויים למצבי המערכת הסימולטיביים, דבר המדגים ביצועי קירוב עקביים תחת תנאי זרימה שונים.
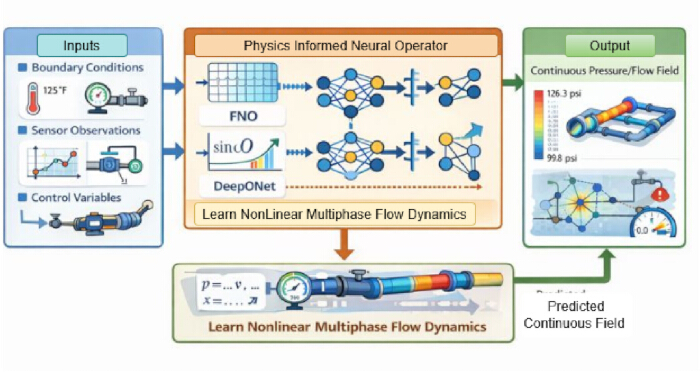
איור 2: תהליך העבודה של מסגרת האופרטור העצבי מונחה-פיזיקה. דוגמה לתהליך העבודה של האופרטור העצבי מונחה-פיזיקה מדגימה כיצד נעשה שימוש בקלטי בקרה, נתוני חיישנים ותנאי שפה כדי ללמוד דינמיקת זרימה רב-מופזית לא-ליניארית ולהפיק תחזיות מערכת מהירות ברמת האופרטור. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
בתהליך העבודה של PINO המוצג ב-איור 2, תהליך הלמידה של זרימות רב-פאזיות לא-ליניאריות מורכבות פיזיקלית בתהליכי נפט וגז מתבצע באופן רציף. תהליך זה מתחיל בשכבת הקלט, שבה המודל מקבל נתונים הטרוגניים על המערכת המתפתחת פיזיקלית. קלט זה מגיע בצורת תנאי שפה, החל מלחץ, טמפרטורה ומהירות, וכן נתונים בזמן אמת מחיישנים המוצבים בתוך מערכת הנפט והגז, כמו גם משתני בקרה כגון פתיחת שסתומים, מהירות משאבות או פתיחת צמיטים (chokes). כל הקלטים הללו מגדירים את פעולתה של המערכת המתפתחת פיזיקלית.
הרכיב המרכזי בתהליך העבודה הוא ה-PINO, המיושם באמצעות FNO ומודל Neural operator. השיטה המוצעת היא שונה ומובחנת בכך שהיא משתמשת באופרטורים נוירונליים (neural operators) כדי ללמוד אופרטורים בין מרחבי פונקציות, בניגוד לרשתות נוירונים מסורתיות, הנוטות להתמקד במיפוי נקודתי בין קלטים לפלטים. ברמה זו, FNO מסוגל ללכוד קשרים מרחביים גלובליים באמצעות המישור הפוריארי (Fourier domain), ומודל ה-Neural operator מסוגל ללמוד ייצוגי אופרטורים באמצעות רשתות branch ו-trunk. המודל הנלמד מודרך על ידי אילוצים פיזיקליים כדי להבטיח שהדינמיקה החזויה תתנהג כמצופה בזרימה רב-פאזית. תוצאת האופרטור הנוירונלי מקבלת את הצורה של פתרון שדה רציף עבור משתנים פיזיקליים חשובים כגון לחץ, ספיקות והתפלגות פאזות עבור רשת הייצור כולה. יתרה מכך, ערכי הפלט מדויקים עבור השדה כולו, כולל הבארים, צינורות ההולכה ויחידות מחוברות אחרות, במקום להימדד בנקודות ספציפיות כמו חיישנים. באופן זה, הפלט של האופרטור הנוירונלי מספק את היכולת להפיק במהירות סימולציות מדויקות ביותר שיכולות לקרב את הפתרון למשוואות דיפרנציאליות חלקיות מבלי להצטרך לפתור אותן בהכרח. פתרון זה משמש כפתרון המהיר בתאום הדיגיטלי (digital twin).
תהליך הלמידה של המפעיל העצבי (neural operator) משתמש במאפיינים ברמת הפונקציה וברמת המערכת, שהם נתונים שהופקו מתהליכי ייצור של נפט וגז. המאפיינים מורכבים בעיקר ממשתני מצב פיזיקליים של ייצור נפט וגז, שהם שדות רציפים של טמפרטורה, קצב זרימה, לחץ וחלקי פאזה של נפט, גז ומים. המאפיינים כוללים גם תנאי שפה, הכוללים לחצי כניסה, קצבי זרימה ומיקומי שסתומים. קלטים של בקרה, הכוללים מיקומים של שסתומי חניקה ומהירות משאבה, נלקחים בחשבון גם הם לצורך חיזוי תגובות תחת תרחישים תפעוליים שונים. מודל המפעיל העצבי מקבל את המאפיינים הפיזיקליים ואת פרמטרי הבקרה, המעובדים על ידי רשתות הגזע (trunk) והענף (branch). המאפיינים מספקים מידע מספיק למפעילים העצביים כדי לחזות קשרי מפעיל מדויקים התלויים הן בתהליכים פיזיקליים והן בגורמים תפעוליים, לצורך סימולציות מהירות של תאום דיגיטלי (digital twin).
אופרטור עצבי פורייה (FNO)
במחקר זה, מפעיל עצבי פורייה (Fourier Neural Operator - FNO)36 משמש להערכה יעילה של מיפויי האופרטורים המתארים את הדינמיקה של זרימה רב-מופזית לא-ליניארית במערכות הפקה של נפט וגז. בניגוד לרשתות עצביות מסורתיות, המקרבות מיפויי קלט-פלט עבור קבוצה ספציפית של נקודות, ה-FNO המוצע מקרב מיפויים בין מרחבי פונקציות, ובכך מאפשר הכללה על פני קנה מידה ותצורות שונות של מערכת. במקרה זה, ה-FNO פועל על ידי העברת ייצוגי מצב המערכת מהמרחב המקורי למישור פורייה, שבו ניתן להחיל קונבולוציות ספקטרליות ביעילות לצורך לכידת התלויות המרחביות הגלובליות הקיימות בתוך המערכות. במקרה זה, ייצוג מצב הקלט מושלך למרחב חבוי רב-ממדי, והטרנספורמציות וההפעלות מיושמות באופן איטרטיבי באמצעות התמרות פורייה, גרעינים ספקטרליים ופונקציות הפעלה. נא לעיין קובץ נלווה (S4.1) עבור הערכות מתמטיות של מפעיל עצבי פורייה (Fourier neural operator).
מודל אופרטור עצבי
מודל אופרטור עצבי37 משמש כגישה חלופית במסגרת תהליך האופרטור העצבי לקירוב אופרטור פיזיקלי לא-ליניארי המגדיר את הדינמיקה של הפקת נפט וגז. תיאור מפורט של מודל האופרטור העצבי מופיע בקובץ נלווה (S4.2) (עיין בקובץ נלווה S10 עבור אלגוריתם 1: למידה פיזיקלית עם אופרטורים עצביים עבור אלגוריתם תאום דיגיטלי).
הגישה המוצעת לשימוש באופרטורים נוירוניים מתחילה, אם כן, באיסוף דוגמאות מזווגות של קלטים ופלטים, כאשר הקלטים הם דוגמאות של תנאי מערכת בצורה של ערכי גבול של המערכת, משתני בקרה או מאפיינים פיזיקליים. האופרטור הנוירוני מאומן בשלב איטרטיבי הכולל חיזוי תגובות לפונקציית קלט, עם שיפור עוקב של הסטיות בין התחזיות לתגובות בפועל באמצעות פונקציית שגיאה ממוצעת בריבוע (mean squared error). גישה זו מובילה לאופטימיזציה המבוססת על גרדיאנטים, שבה האופרטור הנוירוני מגלה אופרטורים פיזיקליים מערכתיים המגדירים את התנהגות המערכת. באופן זה, המערכת המאומנת יכולה לחזות ביעילות תגובות מערכת לתנאי קלט שונים.
מידול מערכות מרחב-זמן
בארכיטקטורת התאום הדיגיטלי המוצעת38, תהליך הפקת הנפט והגז יוצג באמצעות גרף מרחבי-זמני. הדבר נעשה כדי להמשיג את הקישוריות וכן את תהליך ההתפתחות בזמן של משאבי ההפקה המבוזרים.
לתהליך הפקת נפט וגז יש מבנה מבוזר מטבעו במונחים של בארות, תשתיות צינורות וחיישנים. כדי ללכוד ביעילות קשרים מרחביים/זמניים בתהליך כזה, גישת התאום הדיגיטלי (digital twin) שפותחה במאמר זה עושה שימוש ברשתות עצביות גרפיות מרחביות-זמניות (ST-GNN). בגישה זו, ישויות המערכת מיוצגות כצמתים בגרף, וקשרים מרחביים/פונקציונליים במערכת מסומנים על ידי מקשרי גרף. קשרים זמניים מבוטאים באמצעות פונקציות חלון כדי לחזות ביעילות מעברי מצב ואנומליות במערכת. נא לעיין קובץ נלווה (S5) עבור תיאור מפורט של רשת עצבית גרפית מרחבית-זמנית (ST-GNN).
סנכרון תאום דיגיטלי באמצעות Neural 4D VAR
ניתן להגדיר סנכרון תאום דיגיטלי כסנכרון רציף של התאום הווירטואלי עם סביבת ייצור נפט וגז פיזית המשתנה ללא הרף, בהתבסס על קריאות חיישנים בזמן אמת. בפועל, תאומים דיגיטליים מבצעים תחזיות לגבי מצבים במערכת, כגון לחץ, קצב זרימה וטמפרטורה, בהתבסס על הבנה של הדינמיקה של המערכת הפיזית. עם זאת, עקב אי-ודאויות ורעשי חיישנים, נוצר פער בלתי נמנע בין התחזיות למדידות. מסיבה זו, על מנת לסנכרן את התחזיות עם המדידות בפועל, מוצגת בעבודה זו שיטה נוספת המכונה 'asimilacion data' (הטמעת נתונים) כדי להפוך את התחזיות לעקביות עם המדידות הפיזיות. כדי להבטיח סנכרון של התהליך הפיזי והתאום הדיגיטלי במהלך תצפיות חיישנים רועשות ודלילות, שולבה שיטת הטמעת נתונים של neural 4D-Var. הרכיב שנוסף שואף לצמצם את הפער בין מדידות החיישנים לתחזיות המודל בתוך חלון הטמעה. באמצעות גזירות, שיטת ה-neural 4D-Var מספקת למידה מקצה לקצה ומאפשרת לתקן את מצב התאום הדיגיטלי באופן מקוון (עיין ב-Supplementary File (S6) עבור Neural 4D-Var Data Assimilation, ב-Supplementary File (S10) עבור Algorithm 2: Digital Twin Synchronization Using Neural 4D-Var ועיין ב-Supplementary File (S11) עבור היפר-פרמטרים ופרטי אימון).
גילוי ואבחון חריגות
בסט הנתונים הסימולטיבי של נפט וגז, הוזרקו אנומליות באמצעות הכנסת הפרעות מבוקרות, כגון ירידות בלחץ העולות על 15%, קפיצות זרימה חריגות ותקלות בשסתומים. נקודות נתונים שחרגו מערך סף שנקבע או שסטו מהתפלגות סטטיסטית בסיסית מזוהות כאנומליות. עבור הניסוח המתמטי של מסגרת זיהוי האנומליות (קובץ נלווה, S7).
אופטימיזציה ובקרה בלולאה סגורה
במערכת המוצעת, ניתן להשיג בקרה בלולאה סגורה על ידי שילוב ה-DT ההרמוני ומודול למידת חיזוק לצורך אופטימיזציה. בחלק של התאומים הדיגיטליים, התאום הדיגיטלי חוזה את ההתנהגות העתידית של תהליך הפקת הנפט והגז תחת תנאים שונים, כגון מיקום של שסתומים שונים, קצבי שאיבה או בקרת זרימה. דבר זה מאפשר פיתוח של אזור בטיחות שבו סוכן הבקרה יכול להעריך את תוצאתן של פעולות רצויות מבלי שהן יתממשו בתהליך בעולם האמיתי. כך, באמצעות ניצול התחזיות המוצעות על ידי התאום הדיגיטלי, מודול למידת החיזוק יכול למקסם יעדי תפעול, כולל את יעילות התהליך, שימוש באנרגיה ויציבות התהליך, מבלי להיות מוגבל על ידי אילוצי התהליך. אנא עיינו ב-קובץ משלים (S8) עבור התיאור המתמטי של אופטימיזציה ובקרה בלולאה סגורה.
למידה והסתגלות מתמשכות
מערכות תעשייתיות מתמודדות עם סביבות לא-סטציונריות הכוללות ציוד מתיישן, תנאי הפעלה המשתנים עם הזמן והפרעות בלתי צפויות. כדי לתכנן גישה להתמודדות עם מצבים אלו, מודל התאום הדיגיטלי המוצע כולל רכיב למידה מתמדת המשדרג אופרטורים עצביים, מודלי גרפים ומדיניות המבוססת על למידה אינקרמנטלית. עם זיהוי שינויים משמעותיים ותבניות לא מזוהות, הלמידה מקודמת על ידי שילוב נתונים חדשים והתאמת פרמטרים הקשורים למודל התאום הדיגיטלי.
למידה רציפה משפרת גם את החסון של הן מדיניות הבקרה והן של זיהוי חריגות, שכן היא מסייעת למערכת לזהות דפוסי התנהגות חדשים או לא מוכרים. משוב מחריגות בתוצאות הבקרה מיושם כדי להתאים את המודלים ולבצע אופטימיזציה למדיניות למידה עם חיזוק (reinforcement learning), שתבטיח תהליכי קבלת החלטות יעילים ככל שהמערכת ממשיכה להשתנות ולהתפתח. תהליך למידה אדפטיבי זה הופך תאום דיגיטלי (digital twin) מצופה פסיבי למערכת אינטליגנטית המסוגלת לתמוך בתהליכי אופטימיזציה בזמן אמת של מערכות מורכבות להפקת נפט וגז לאורך תקופה ממושכת, תוך שימוש בסביבת תשתית טכנולוגית קפדנית ויעילה. טבלה 3 מציגה את ארכיטקטורת המודל ואת ההיפר-פרמטרים.
אנא עיינו בקובץ נלווה (S9) עבור הניסוח המתמטי של התאמה ללמידה רציפה (Continuous Learning Adaptation).
מודול עיבוד המקדימה של הנתונים אחראי על המרת נתוני חיישנים גולמיים לקלטים מובנים ונורמליים המתאימים למודולי למידה בהמשך התהליך. באופן ספציפי, הוא מרכז מדידות היסטוריות של חיישנים, מסיר רעשים ומבצע סטנדרטיזציה של מאפיינים כדי להבטיח איכות נתונים עקבית. הנתונים המעובדים, יחד עם תנאי השפה וקלטי בקרה, מסופקים לאחר מכן כקלט למודול האופרטור העצבי המבוסס פיזיקה (FNO/Neural operator model), הלומד את הקשרים הפיזיקליים הלא-ליניאריים הבסיסיים ומייצר הערכה רציפה של מצב המערכת. הערכה זו של מצב המערכת מנוצלת לאחר מכן על ידי מודול אופטימיזציית הבקרה כדי לעדכן אסטרטגיות בקרה באופן דינמי. פלטי הבקרה האופטימליים מועברים לאחר מכן למודול קבלת ההחלטות, המפרש את התוצאות ומייצר החלטות ברות-ביצוע להפעלת המערכת. מנגנון משוב משולב כדי לעדכן את המערכת באופן רציף על בסיס נתונים חדשים שנצפו, ובכך לשפר את יכולת ההסתגלות והביצועים לאורך זמן. כדי להגביר את הבהירות והשחזוריות, מוצגת ארכיטקטורה ברמת המערכת כדי להמחיש את האינטראקציה בין המודולים. המערכת המוצעת מורכבת מארבעה רכיבים עיקריים: עיבוד מקדימה של נתונים, מידול אופרטור עצבי מבוסס פיזיקה, אופטימיזציית בקרה וקבלת החלטות. מודולים אלו מקושרים ביניהם באמצעות ממשקי קלט-פלט מוגדרים היטב, המבטיחים זרימת נתונים חלקה, למידה איטרטיבית ותפעול מתואם בכל מערכת התאום הדיגיטלי.
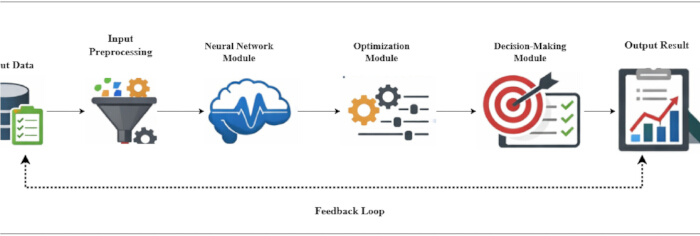
איור 3: תרשים זרימה של ארכיטקטורת אופטימיזציית בקרה כוללת ברמת המערכת. התרשים מציג את ארכיטקטורת המערכת הכוללת של העבודה המוצעת. אנא לחץ כאן כדי להציג גרסה מורחבת של איור זה.
ארכיטקטורת המערכת מציגה תמונה מלאה של המודל שניתן להשתמש בו למידול ואופטימיזציה של דינמיקה פיזיקלית לא ליניארית מורכבת במערכות הפקת נפט וגז. התהליך מתחיל בנתוני הקלט, הכוללים את הפרמטרים המשמשים לסימולציה ואת תנאי השפה המשמשים לייצוג הסביבה הפיזיקלית. נתונים אלו עוברים תחילה דרך מודול עיבוד מקדים של הנתונים, שבו מבוצעים נרמול וחילוץ מאפיינים. שלב זה מכין את הנתונים עבור המודול הבא, שבו נעשה שימוש באופרטור עצבי, FNO, ובמודל אופרטור עצבי. מודלים אלו משמשים לחיזוי מצבי המערכת, ומידע זה משמש לאופטימיזציה של פרמטרי המערכת באמצעות מודול האופטימיזציה. התוצאות שעברו אופטימיזציה משמשות לאחר מכן לקבלת החלטות באמצעות מודול קבלת ההחלטות. מודול זה מסייע בקביעת יעילות המערכת. המסגרת כוללת גם את תוצאות הפלט, שבהן מוצגות תוצאות תהליך האופטימיזציה ב-איור 3. בנוסף, נכללת לולאת משוב, שבה הנתונים עוברים דרך מודול העיבוד המקדים לאחר תוצאות הפלט.
תוצאות
על מנת לבחון את תקפותם של המפעילים העצביים מבוססי הפיזיקה, נערכו מבחני ביצועים נוספים כדי להשוות בין ביצועי FNO לבין מודל המפעיל העצבי (Neural operator model) במידול הדינמיקה של מערכת זרימה רב-מופאית לא-ליניארית. התוצאות הראו כי FNO מציג ביצועים טובים יותר בעקביות מרחבית גלובלית, בעוד שמודל המפעיל העצבי מציג ביצועים טובים יותר ביכולת ההסתגלות לקלטים הטרוגניים.
כדי להבטיח אימון והערכה יעילים של מסגרת התאום הדיגיטלי המוצעת, כל הניסויים בוצעו בסביבת מחשוב בעלת ביצועים גבוהים. Python שימשה כשפת התכנות העיקרית לצורך המימוש. מסגרת למידה עמוקה פופולרית עם תאוצת GPU המופעלת על ידי CUDA וספרייה אופטימלית של רשתות נוירונים עמוקות שימשו ליצירת מודלים של למידה עמוקה, כגון מפעילים נוירונליים מונחי פיזיקה (physics-informed neural operators), רשתות נוירונים גרפיות מרחביות-זמניות ומודולים של למידה בחיזוק. על מנת לאפשר עיבוד נתונים של סדרות זמן רב-משתניות בהיקף נרחב ואימון מודלים, הבדיקות בוצעו בתחנת עבודה עם CPU רב-ליבתי, יחידה לעיבוד גרפי (GPU) בעלת ביצועים גבוהים עם זיכרון ייעודי, ולפחות 64 GB של זיכרון מערכת. כדי להבטיח תאימות למערכת הלמידה העמוקה, סביבת מערכת ההפעלה נבנתה על בסיס הפצת Linux.
אופטימיזציה מבוססת גרדיאנט בשיטת Mini-batch שימשה לאימון המודלים, ובוצעו מספר רב של הרצות עצמאיות של הניסויים כדי להבטיח מהימנות סטטיסטית. ניתן לשחזר את המתודולוגיה המוצעת בסביבות מחשוב בעלות ביצועים גבוהים דומות, הודות למערך החישוב שסופק.
כדי להפוך את התוצאות למאומתות באמצעות ניסיונות חוזרים, כל הניסויים חזרו במספר הרצות עצמאיות עם ערכי אתחול אקראיים שונים. במקרה של ניסויים המשתמשים בנתונים מדומים, המודל הופעל עבור (N) ניסיונות עצמאיים, והערכים מדווחים כביצועי ממוצע וסטיית תקן. במקרה של הניסויים המשתמשים בנתוני הייחוס, SWAT ו-WADI, מדדי ההערכה MAE, RMSE, F1 Score ו-AUROC חושבו על נתוני הבדיקה ושוקללו בממוצע על פני הניסויים החוזרים כדי להפוך את התוצאות למשמעותיות מבחינה סטטיסטית. הדבר נעשה כדי להשיג הערכה מהימנה של ביצועי המודל ולהבטיח שהשיפורים בביצועים אינם נובעים מניסוי בודד.
למרות זאת, התוצאות איששו כי שילוב של למידה מבוססת פיזיקה, מידול מרחבי-זמני וטכניקות של הטמעת נתונים במערכת תאום דיגיטלי משולבת, מוביל בעקביות לביצועי ניטור משופרים תחת התנאים שנבחנו, להתכנסות מהירה יותר ולהחלטות אופטימליות בזמן אמת בהשוואה לשיטות קונבנציונליות. טבלה 4 מציגה את סביבת הסימולציה של העבודה המוצעת.
סביבת הסימולציה ממודלת כך שתדמה במדויק פעולה בזמן אמת בתעשייה. נתונים מחיישנים נדגמים במרווחי זמן קצרים כדי לייצג סביבת נתוני זרימה, וכמויות מבוקרות של רעש מתווספות כדי לבחון את החסינות. מקרי תקלה והפרעה שונים מסומולצים כדי לבחון את יכולות זיהוי האנומליות והבקרה. לביצוע ההערכה נעשה שימוש בגישת חלון גלישה (sliding window) כדי לייצג פעולה בזמן אמת באופן רציף, המתאים לעדכונים דינמיים על ידי התאום הדיגיטלי המוצע לצורך תחזיות וסנכרון מצבים, ולצורך הפקת פעולות בקרה.
בתכנון של מודל תאום דיגיטלי המודע לבקרה, יש להביא בחשבון מספר קריטריונים להערכה לצורך ניתוח סימולטני. ראשית, עבור כושר הניטור וניבוי המצב של ארכיטקטורת התאום הדיגיטלי, נעשה שימוש בקריטריוני רגרסיה כגון Mean Absolute Error (MAE), Root Mean Squared Error (RMSE) ו-Mean Absolute Percentage Error (MAPE). MAE ו-MAPE מחשבים את הדיוק של אופרטורים עצביים ומודלים של גרפים מרחביים-זמניים על פרמטרי מערכת מרכזיים כגון לחץ, קצב זרימה וטמפרטורה, והם תקפים עבור נתונים רב-משתניים רציפים מחיישנים המשמשים בתהליך ייצור נפט וגז.
שנית, מוערך תהליך הסנכרון של התאום הדיגיטלי עצמו, בכל הנוגע לשגיאת אומדן המצב והסרת סטיית החיזוי. שגיאת אומדן המצב מודדת את מידת השגיאה בין מצב הסכמה בפועל לבין מצב התאום הדיגיטלי המסונכרן, ומהווה אינדיקטור ליעילות שבה מודול ה-neural 4D-Var שפותח משתמש בתצפיות של מצב המערכת בפועל כדי לשפר את החיזויים של דינמיקת המערכת. לבסוף, הפחתת סטיית החיזוי מעידה על השיפור בביצועים של הגישה המוצעת לעומת מערכת תאום דיגיטלי לא מסונכרנת, וזאת הודות ליכולתה של הגישה לעמוד בתצפיות מערכת רועשות או דלילות.
שלישית, כאשר מדובר בזיהוי חריגות ואבחון תקלות, נעשה שימוש במדדי הערכה מכווני סיווג כגון Precision, Recall, F1 ו-Area Under the ROC Curve (AUC). בעוד ש-recall מתייחס ליכולת לאבחן במדויק שגיאות ממשיות מבלי להשמיט אף אחת מהן, ה-precision נתפס כמדד לתקינותה של חריגה שזוהתה. ניתן להעריך את הביצועים באופן הולם באמצעות מדד F1. מדדי ההערכה הללו מאומצים בדרך כלל במערכות SWAT ו-WADI.
טבלה 5 משמשת להערכת היעילות של מודול סנכרון ה-neural 4D-Var המוצע לצמצום הסבב (drift) של התחזיות בין המודלים הפיזיים והסייבריים עבור שלושה מערכי נתונים. שגיאת המצב ההתחלתית תואמת לשגיאה בין המודלים ללא סנכרון, ושגיאת המצב הסופית תואמת לשגיאת המודל לאחר יישום הסנכרון. ניתן לראות שיפור משמעותי בשגיאת המצב עבור כל שלושת מערכי הנתונים, כאשר השיפור הגבוה ביותר (72.2%) הופיע במודל מערכת הנפט והגז הסימולטיבית בשל פשטותה היחסית בהשוואה ל-SWAT (63.6%) ו-WADI (57.7%). נתונים אלו עקביים עם רמות המורכבות ורמות ה"רעש" של כל אחת מהמערכות. ניתן להסביר את קצב צמצום הסבב המוגבר במערך הנתונים של הנפט והגז הסימולטיבית בכך שסביבה סימולטיבית כוללת בדרך כלל רמה נמוכה יותר של רעש, פחות הפרעות אקראיות והתנהגות מערכת מוגדרת היטב בהשוואה למערכות סייבר-פיזיות ריאליסטיות אחרות כמו SWAT ו-WADI. עם זאת, טיעון זה צריך להיחשב כהיפותזה ולא כהוכחה כמותית המבוססת על תוצאות עבודה זו. בעבודות עתידיות, ניתן להשתמש במדדי מורכבות כגון אנטרופיה, שונות רעש וממד המערכת כדי לתקף טיעון זה.
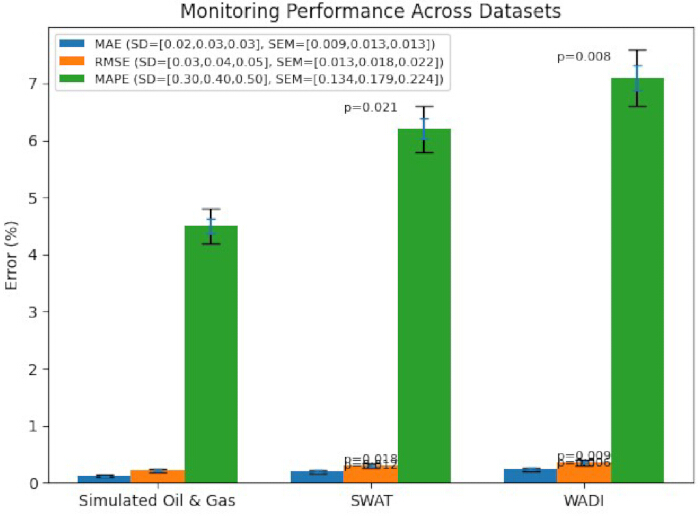
איור 4: ניטור הביצועים במערכי נתונים שונים (נפט וגז סימולטיביים, SWAT ו-WADI) שהוערכו באמצעות מדדי השגיאה MAE, RMSE ו-MAPE (%). העמודות מייצגות ערכי ממוצע שהתקבלו ממספר הרצות עצמאיות (n = 5). פסי השגיאה מציינים סטיית תקן (SD), בעוד שפסי שגיאה דקים יותר המונחים מעל מייצגים את ה- טעות תקן של הממוצע (SEM = SD/√n). ערכי ה-SD וה-SEM עבור כל מדד מוצגים במפורש במקרא. מובהקות סטטיסטית נבחנת באמצעות מבחני t למדגמים בלתי תלויים ביחס למערך הנתונים של קו הבסיס (Simulated Oil and Gas), והערכים המתאימים pערכי ה-p מוצגים מעל העמודות. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
ניתוח הביצועים של תהליך הניטור שבוצע על ידי מודל התאום הדיגיטלי המוצע על גבי מערכי נתונים כגון Simulated Oil and Gas, SWAT ו-WADI, בהתחשב במדדי ההערכה MAE, RMSE ו-MAPE, מוצג ב-איור 4. למערך הנתונים Simulated Oil and Gas יש את מדדי השגיאה הנמוכים ביותר בכל הקריטריונים, מה שמעיד בבירור על דיוק ניטור מצב המערכת בסביבה סימולטיבית שבה פרמטרי המערכת ממודלים במדויק. מערכי הנתונים SWAT ו-WADI מראים שגיאות בניטור המערכת העולות בהדרגה בשל המורכבות של מערכות אמיתיות, יחד עם הרעש והאי-ליניאריות המובנים שבהן, אשר אינם קיימים במערכות סימולטיביות. עם זאת, העלייה הקלה במדדי השגיאה MAE ו-RMSE מאשרת את יציבות ביצועי המערכת של מודל התאום הדיגיטלי בנסיבות אלו.
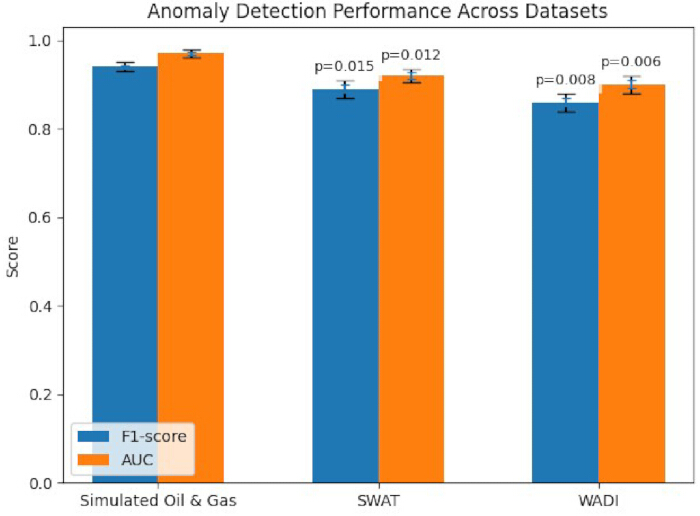
איור 5: ביצועי זיהוי חריגות במערכי נתונים שונים (Simulated Oil and Gas, SWAT, ו-WADI) שנבחנו באמצעות F1-score ו-AUC. העמודות מייצגות ערכי ממוצע שהתקבלו ממספר הרצות עצמאיות (n = 5). פסי השגיאה מציינים SD, בעוד שפסי שגיאה דקים יותר המונחים מעליהם מייצגים את ה-SEM = SD/√n. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
איור 5 מציג את ניתוח ההערכה של המערכת המוצעת לגילוי חריגות על בסיס F1-score ו-AUC עבור שלושת מערכי הנתונים. מערך הנתונים של נפט וגז (Oil and Gas), שהוא מערך נתונים מסומולק, מציג את הביצועים הטובים ביותר שכן הוא מקבל את ה-F1-score וה-AUC הגבוהים ביותר. למרות שישנה ירידה הדרגתית בביצועים, המערכת משיגה ביצועי AUC גבוהים בשלושת מערכי הנתונים, עם שינויים קלים בהתאם למורכבות מערך הנתונים. ההלימה בין עקומות ה-F1-score וה-AUC עבור שלושת מערכי הנתונים מראה נקודת איזון אופטימלית, דבר המעיד על פשרה טובה והופך את המערכת המוצעת למערכת אמינה לזיהוי מוקדם של תקלות ופריצות. המערכת המוצעת מפגינה ביצועים יוצאים דופן בזיהוי חריגות עבור שלושת מערכי הנתונים.
מדדי הדיוק (Precision), הרגישות (Recall) ומדדי F1 של מודל התאום הדיגיטלי המוצע לזיהוי חריגות במאגרי נתונים שונים מוצגים בטבלה 6 להלן. בעוד שערכי דיוק גבוהים מעידים על כך שרוב נקודות העניין שזוהו הן אכן נקודות עניין אמיתיות, ערכי רגישות גבוהים מעידים על כך שרוב נקודות העניין בפועל זוהו נכונה מבלי להחמיץ נקודות חשובות. סביבת ההדגמה בתחום הנפט והגז רשמה את מדד ה-F1 הגבוה ביותר, 0.94, בעוד שתוצאות נמוכות מעט יותר ב-SWAT וב-WADI יכולות להיות מיוחסות לרמות גבוהות יותר של רעש ותלות הדדית בין חיישנים ותבניות תקיפה. עם זאת, מדדי F1 גבוהים מאששים כי הושגה מידול גרף מרחבי-זמני וסנכרון חסונים לזיהוי חריגות.
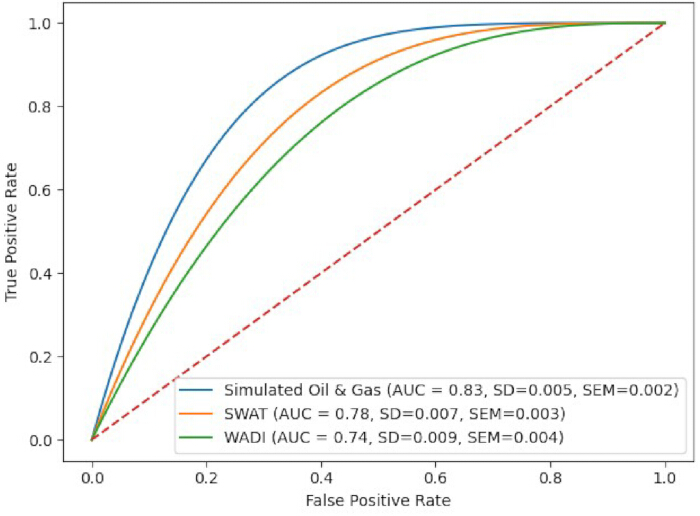
איור 6: עקומות מאפייני תגובה (ROC) לזיהוי חריגות במאגרי נתונים של סימולציית נפט וגז, SWAT ו-WADI. הביצועים מוערכים באמצעות השטח תחת העקומה (AUC). סטיית התקן (SD) ושגיאת התקן של הממוצע (SEM = SD/√n, n = 5) של ערכי ה-AUC כלולות במקרא עבור כל מאגר נתונים. הקו המקווקו האלכסוני מייצג ביצועי סיווג אקראיים. אנא לחצו כאן כדי לצפות בגרסה מורחבת של איור זה.
איור 6 מציג את עקומות מאפייני התפעול של המקלט (ROC), יחד עם מדדי AUROC הנלווים עבור שלושת מערכי הנתונים השונים, להערכת דיוק זיהוי האנומליות ללא תלות בבחירת סף הרגישות. ב-ROC עבור מערך הנתונים הסימולטיבי של נפט וגז, האזור קרוב באופן ניכר לראשית הצירים, ובכך נקבע AUROC של 0.99, המאשר יכולת סיווג כמעט חסרת פגמים. במקרה של מערכי הנתונים SWAT ו-WADI, ערכי ה-AUROC הם 0.97 ו-0.95, בהתאמה, ובכך נקבעה יכולת סיווג טובה למרות נוכחותן של אי-ודאויות גבוהות יותר. העובדה שעקומות ה-ROC רחוקות מהקווים המייצגים סיווג אקראי מבטיחה כי מודל התאום הדיגיטלי שפותח מתפקד באופן ניכר טוב יותר מרמת המקריות לצורך זיהוי מדויק של אנומליות. עקומות מאפייני התפעול של המקלט (ROC) ב-איור 6 מראות את ביצועי מודל התאום הדיגיטלי המוצע בזיהוי אנומליות בשלושת מערכי הנתונים. ציוני ה-AUROC הם 0.99 עבור מערך הנתונים הסימולטיבי של נפט וגז, 0.97 עבור מערך הנתונים SWAT, ו-0.95 עבור מערך הנתונים WADI, דבר המצביע על יכולת ההבחנה של המודל הן במערכות בקרה תעשייתיות סימולטיביות והן במערכות ייחוס (benchmark).
טבלה 7 מציגה תיאור תמציתי של התגמולים המצטברים והפרות האילוצים עבור מודול למידת החיזוק לבקרה בלולאה סגורה המשולבת עם התאום הדיגיטלי. התגמול המצטבר שהתקבל מייצג את ביצועי הבקרה הכוללים בהתבסס על יעדים תפעוליים, בעוד שהפרות האילוצים מייצגות את המספר הכולל של ההפרות במהלך התפעול. התגמולים המצטברים עם אפס הפרות אילוצים הם הגבוהים ביותר (96.5) עבור סביבת מודל הנפט והגז שלנו, מה שמעיד על בקרה וביצועים תפעוליים אופטימליים.
אף על פי שמאגרי הנתונים SWaT ו-WADI מראים תגמולים מצטברים נמוכים מעט יותר ומספר הפרות של אילוצים, השיפור הכללי בחיסכון בעלויות התפעול מוכיח כי מסגרת התאום הדיגיטלי המוצעת נותרת יעילה לבקרה בטוחה ואופטימלית בסביבות דינמיות.
ההיתכנות בזמן אמת של מערכת הבקרה המוצעת, המבוססת על למידת חיזוק (RL), הוערכה על ידי ניתוח השהיית ההסקה מקצה לקצה של כל המודולים החישוביים המשמשים במערכת המוצעת. התצפיות הניסיוניות ב-טבלה 8 מראות כי למודול האופרטור העצבי, מודל FNO/Neural operator, ולמודול הרשת העצבית הגרפית המרחבית-זמנית (ST-GNN) יש עומסים חישוביים בינוניים בשל המאפיינים הזמניים המשמשים במהלך התהליך. מנגד, למודול קבלת ההחלטות של מדיניות למידת החיזוק יש עומס חישובי קל מאוד. זמן ההסקה המצטבר מקצה לקצה של כל המודולים המשמשים במערכת המוצעת נמצא בטווח של מחזורי בקרה תעשייתיים טיפוסיים. באופן ספציפי, נצפתה השהיית הסקה ממוצעת מקצה לקצה של 50–150 milliseconds לכל מחזור בקרה, נתון התואם את דרישות הבקרה התעשייתיות הסטנדרטיות. הדבר מראה כי ניתן להשתמש במערכת המוצעת עבור יישומים בזמן אמת ובזמן קרוב לאמת. עם זאת, יש לציין כי זמן ההסקה מקצה לקצה עשוי להשתנות בהתאם לחומרה שבה נעשה שימוש. בהקשר זה, ניתן להשתמש במערכת המוצעת ליישומים בזמן אמת.
השוואה כמותית בין מודל ה-FNO, מודל ה-Neural operator וגישות בסיס (baseline), כגון פותרים מספריים מסורתיים וטכניקות למידה של אופרטורים (operator-learning) עדכניות, מבוצעת כדי לבסס עוד יותר את יעילותם של אופרטורים עצביים המודרכים פיזיקלית (physics-informed neural operators). ההערכה מ- טבלה 9 מתמקד במידה שבה כל מודל לוכד את הדינמיקה הדינמית והלא-ליניארית של המערכת. מדדים סטנדרטיים, הכוללים שגיאה ריבועית ממוצעת (MSE), שגיאה מוחלטת ממוצעת (MAE) ושגיאה יחסית בין מצבי המערכת הצפויים למצבי האמת (ground-truth), משמשים להערכת הביצועים. על פי תוצאות ניסיוניות, הן FNO והן מודל ה-Neural operator עולים בביצועיהם על גישות בסיס (baseline) במידול דינמיקה מורכבת רב-פאזית, וזאת על ידי השגת ערכי שגיאה נמוכים יותר. באופן ספציפי, מודל ה-Neural operator לוכד בהצלחה מיפויים של אופרטורים לא-ליניאריים תחת תנאי קלט שונים, בעוד ש-FNO מפגין ביצועים טובים בלמידה של תלויות מרחביות גלובליות.
היעילות של מודלי האופרטור העצבי המוצעים מוצגת בתוצאות ההשוואה הכמותיות המופיעות ב-טבלה 9. בהשוואה לפתרונים מספריים בסיסיים (baseline) ולטכניקות למידת אופרטורים עדכניות, הן ה-FNO והן מודל האופרטור העצבי משיגים מדדי שגיאה נמוכים משמעותית. בפרט, ל-FNO השגיאה היחסית ושגיאת הריבוע הממוצע הנמוכות ביותר, מה שמעיד על יכולתו העליונה ללכוד את הדינמיקה של מערכות לא ליניאריות מורכבות. בנוסף, מודל האופרטור העצבי מראה שיפורים משמעותיים, במיוחד בכל הנוגע ללמידה של מיפוי אופרטורים לא ליניאריים תחת תנאים שונים. מבחני t בלתי תלויים שימשו להערכת המובהקות הסטטיסטית; ערכי p נמוכים מ-0.05 מעידים על שיפור משמעותי לעומת הפתרון המספרי הבסיסי. ערכי ה-p שהתקבלו עבור שני המודלים המוצעים נמוכים מ-0.001, דבר המצביע על כך שהשיפורים שנצפו בביצועים הם מובהקים סטטיסטית ואינם תוצאה של מקרה. יתרה מכך, הטכניקות המוצעות מראות זמני הסקה קצרים משמעותית, מה שמוכיח את התאימות שלהן ליישומים של תאומים דיגיטליים בזמן אמת.
על מנת לשפר עוד יותר את הבהירות של ההערכה הניסויית של מודל התאום הדיגיטלי המודע-בקרה המוצע, מוצגת השוואה כמותית מקיפה של הגישה המוצעת מול שיטות אחרות בפורמט טבלאי משולב. השוואה זו של פרמטרי ביצועים שונים, כגון טעות מוחלטת ממוצעת (MAE), שורש טעות ריבועית ממוצעת (RMSE), מדד F1, השטח תחת העקומה (AUC), הפחתת סחף תחזיות ותגמול מצטבר, תאפשר הערכה משולבת של דיוק הניטור, יכולת זיהוי חריגות, יעילות הסנכרון וביצועי הבקרה של השיטות ב- טבלה 10בנוסף, פרמטרים שונים של הליך האימון, כגון גודל אצווה (batch size), קצב למידה, מספר תקופות (epochs) ותצורת אימון לפי מודול, מצוינים במפורש כדי לשפר את השקיפות של ההערכה הניסויית ב- טבלה 11בנוסף, מוערכים ב- [נשאר ריק לפי המקור] גם המדרגיות והיעילות החישובית של הגישה המוצעת, במונחים של השהיית הסקה (inference latency), ניצול GPU והיתכנות לביצוע בזמן אמת. טבלה 12.
ניתן להשוות את התאום הדיגיטלי המוצע באופן מקיף לשיטות אחרות, כגון שיטת סנכרון מבוססת פיזיקה, ומודלי LSTM ו-GNN, במונחים של דיוק ניטור, יכולת סנכרון, זיהוי חריגות וביצועי בקרה, כפי שמוצג ב-Table 13. תאומים דיגיטליים פיזיקליים הם פחות אדפטיביים ובעלי שולי טעות גבוהים יותר בשל גישות סטטיות. גישות עצביות, כגון LSTM ו-GNN, טובות יותר אך אינן משלבות ביעילות פיזיקה, סנכרון ובקרה. התאום הדיגיטלי המוצע השיג את הערכים הטובים ביותר: 0.20 ב-RMSE, 72.2% בהפחתת הסחף (drift reduction), 0.94 ב-AUROC, 0.92 ב-F1-Score, ו-95.5 בתגמול המצטבר (cumulative reward). תוצאות אלו מעידות בבירור כי שילוב יעיל של אופרטורים עצביים מבוססי פיזיקה, מידול גרפי למרחב ולזמן, אסמיליציית נתונים עצבית ולמידה חיזוקית יכול לשפר משמעותית את הדיוק, החוסן והמודעות לבקרה של מערכת תאום דיגיטלי.
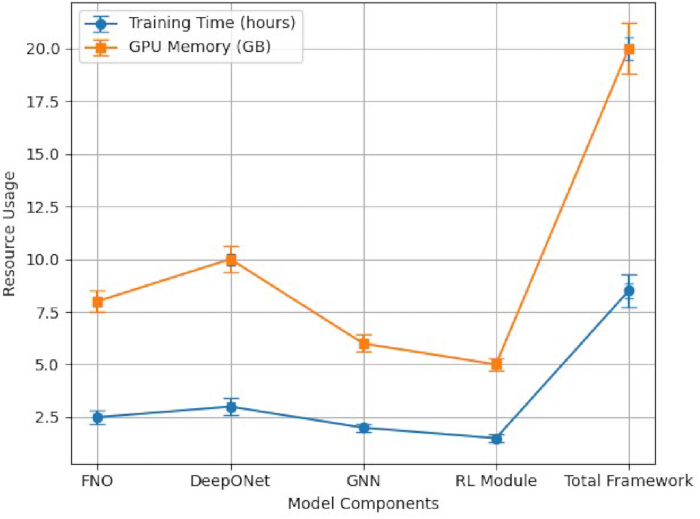
איור 7: עלות האימון וניצול המשאבים של רכיבים שונים במערכת המוצעת, כולל FNO, מודל Neural operator, GNN, מודול RL והמסגרת הכוללת. המדדים כוללים זמן אימון (שעות) וניצול זיכרון GPU (GB). הערכים מייצגים תוצאות ממוצעות על פני מספר הרצות עצמאיות (n = 5). פסי השגיאה מציינים SD, בעוד שפסי שגיאה דקים יותר המונחים מעליהם מייצגים את ה-SEM = SD/√n, המשקפים את השונות בין ההרצות. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
באיור 7, מוצגים עלות האימון וניצול המשאבים של הגישה המוצעת כמרכיביה העיקריים. ניתן להבחין כי למודלי האופרטורים העצביים, כגון FNO ומודל האופרטור העצבי, יש עלויות אימון וניצול זיכרון GPU משמעותיים בהשוואה למערכת הכוללת. עלות האימון המשמעותית נובעת מיכולת הלמידה רב-ממדית של האופרטורים. נמצא כי למודולי רשתות הגרפים וללמידה בחיזוק יש עלות אימון נמוכה יותר, אך הם משמעותיים עבור הלמידה של תלויות מרחביות ובקרה אדפטיבית. למרות שלמערכת המוצעת יש עלויות אימון גבוהות יותר, נמצא כי זמן ההסקה הוא יעיל. בהשוואה לשיטות בסיס כגון מודלי LSTM או GNN עצמאיים, המערכת המוצעת גוררת עלות אימון גבוהה יותר עקב שילוב של מספר מודולים, אך היא משיגה דיוק וחוסן משופרים, כפי שמוצג בטבלה 13.
באופן כללי, מבנה התאום הדיגיטלי המוצע משלב מספר אלמנטים, שכל אחד מהם מטפל בבעיה נפרדת במידול ובבקרה של מערכות תעשייתיות מורכבות. בניגוד לפתרונות נומריים מסורתיים, שהם לרוב יקרים מבחינה חישובית ופחות מתאימים ליישומים בזמן אמת, נעשה שימוש במפעילים עצביים מבוססי פיזיקה (physics-informed neural operators), כגון Fourier Neural Operator ו-Deep Operator Network, כדי ללכוד באופן יעיל יותר דינמיקה של מערכות לא-ליניאריות ובעלות ממדיות גבוהה. ניתן להשתמש במודלים פשוטים יותר של למידת מכונה, כגון רשתות עצביות מסוג feedforward או רשתות רקורסיביות, אך לרוב הם אינם לומדים מפעילים פיזיקליים בסיסיים ואינם יכולים להכליל להגדרות מערכת שונות. תלויות בין חיישנים מפוזרים, הקשורים מטבעם במערכות ייצור נפט וגז, ממודלים באמצעות רשת עצבית גרפית מרחבית-זמנית (spatio-temporal graph neural network). שיטות קונבנציונליות, כמו מודלים עצמאיים של סדרות זמן או ארכיטקטורות רקורסיביות פשוטות, עלולות להוביל לדיוק נמוך יותר בהערכת מצב ובזיהוי חריגות, מכיוון שאינן משקפות במפורש קשרים מרחביים. בקרה אדפטיבית, המשתמשת במודול למידה חיזוקית (reinforcement learning), מאפשרת למערכת למקסם את הבחירות התפעוליות בסביבות דינמיות ובלתי ודאיות. מנגד, אסטרטגיות בקרה סטטיות או מבוססות כללים הן נוקשות ואינן מסוגלות להסתגל לתנאי מערכת משתנים או להפרעות בלתי צפויות. אמנם קיימות חלופות בעלות מורכבות נמוכה יותר, אך הן בדרך כלל מטפלות רק בחלקים מסוימים של הבעיה ואינן מספיקות להשגת פתרון אינטגרטיבי המשלב מידול מדויק, ניטור בזמן אמת ובקרה אדפטיבית. על ידי הבטחה שכל חלק תורם לביצועי המערכת הכוללת, התכנון המודולרי המוצע משפר את הדיוק, את יכולת ההרחבה (scalability) ואת החוסן בסביבות תעשייתיות מאתגרות.
| לימודים / עבודה | טכניקות שנעשה בהן שימוש | תוצאות | מגבלות |
| אופרטור רשת עצבית עמוקה עבור תאום דיגיטלי26 | אופרטור רשת עצבית DeepONet כמודל חלופי | חיזוי בזמן אמת; מהיר בסדרי גודל מסימולטורים פיזיקליים | דורש מיקום מדויק של החיישנים; שיטות ההערכה דורשות שיפור |
| תאום דיגיטלי המאפשר חישש וירטואלי באמצעות DeepONet27 | חיישנים וירטואליים מבוססי DeepONet בתאומי דיגיטליים (DT) | תחזיות מהירות; הסקת מסקנות בזמן אמת; הערכת מצב מקיפה | הטיית ספקטרלית משפיעה על תופעות בתדר גבוה; נדרש מידול היברידי |
| תאום דיגיטלי עם DRL + NMPC בבקרה28 | למידת חיזוק עמוקה & אינטגרציה של MPC לא ליניארי | ביצועי בקרה משופרים; שגיאת מעקב נמוכה יותר ועדכוני תאום אדפטיביים | היישום מוגבל לכלי קיבול; נדרש יישום נוסף במערכות ייצור |
| תאום דיגיטלי מונע בינה מלאכותית באוטומציה תעשייתית29 | למידת מכונה מודרכת/בלתי מודרכת (LSTM, CNN, RF וכו') | דיוק גבוה בניבוי תקלות & ניטור | בעיקר למידת מכונה (ML) קלאסית; חסרים מודלי למידה עמוקה מרחביים-זמניים מתקדמים |
| שמן & סקירה של תאום דיגיטלי לגז16 | בינה מלאכותית/למידת מכונה (AI/ML) שונות & מידול מכניסטי | טקסונומיה מקיפה של אסטרטגיות מידול | בעיקר קונספטואלי; יישומים מעשיים מינימליים עם למידה עמוקה (DL) מתקדמת |
טבלה 1: ניתוח השוואתי של ייצור נפט וגז וניהול בקרה בהשוואה לשיטות קיימות. סקירה של אסטרטגיות בקרה ותאומים דיגיטליים רלוונטיים, תוך דגש על השיטות שיושמו, התוצאות שהושגו וחסרונות משמעותיים.
| שם מערך הנתונים | תחום / מערכת | מספר מאפיינים | משך זמן & גודל | מאפייני נתונים |
| שמן סימולטיבי & נתוני ייצור גז | שמן & מערכת לייצור גז (סימולציה) | רב-משתני (לחץ, ספיקה, טמפרטורה וכו') | תוכנן עבור מחקר זה | חיישן זמן-אמת מדמה & אותות בקרה, נורמליים & מצבי תקלה |
| SWaT | מערכת פיסית-סייבר (CPS) מאובטחת לטיפול במים | ~51 חיישנים + מפעילים | ~11 ימים (~450k+ דגימות) | נורמלי & חריגה (36 תרחישי תקיפה) |
| ואדי | מערכת פיזית-סייברית (CPS) להפצת מים | ~123 חיישנים + אקטואטורים | ~16 ימים (~1M+ דגימות) | נורמלי & חריגה (15 התקפות) |
טבלה 2: תיאור מערך הנתונים.
תיאור מערך הנתונים. סיכום של מערכי הנתונים במחקר, כולל התחום, מספר המאפיינים, משך הזמן ומאפייני הנתונים.
| מרכיב | היפר-פרמטר | ערך |
| ST-GNN | מספר השכבות | 3 |
| ST-GNN | ממד נסתר | 64 |
| ST-GNN | אורך חלון הזמן | 12 |
| אופרטור עצבי (FNO) | מספר אופני פורייה | 16 |
| אופרטור עצבי (FNO) | מספר השכבות | 4 |
| DeepONet | גודל רשת הענפים | [128, 128] |
| DeepONet | גודל רשת הגזע | [128, 128] |
| הטמעת נתונים | חלון הטמעה | 10 שלבי זמן |
| אופטימייזר | אדם | |
| קצב למידה | 0.001 | |
| גודל סדרה | 64 | |
| בקר RL | מקדם היוון (γ) | 0.99 |
| בקר RL | שכבות רשת המדיניות | [128, 64] |
טבלה 3: ארכיטקטורת המודל והיפר-פרמטרים. הגדרות ארכיטקטוניות חשובות והגדרות היפר-פרמטרים עבור רכיבי האופרטורים העצביים, הטמעת הנתונים, הלמידה עם חיזוק ורשת הגרפים העצבית המרחבית-זמנית.
| פרמטר | תיאור |
| פלטפורמת סימולציה | Python (v3.10) עם PyTorch (v2.1) |
| ספריות תומכות | NumPy (v1.24), SciPy (v1.10), Pandas (v1.5) |
| חומרה | NVIDIA RTX series GPU (למשל, RTX 3090, 24 GB VRAM), Intel Core i7/i9 CPU, 32–128 GB RAM |
| האצת GPU | CUDA Toolkit (v11.8), cuDNN (v8.x) |
| מערכת הפעלה | Linux (Ubuntu 20.04) / Windows 10 |
| סביבת פיתוח | Jupyter Notebook / VS Code |
| מרווח דגימה | 1–10 שניות (ניתן להגדרה עבור סימולציה בזמן אמת) |
| מידול רעש חיישנים | רעש גאוסי (σ = 0.01–0.05) |
| תרחישי תקלות | תקלות חיישנים, הפרעות בזרימה ואנומליות בבקרת |
| מצב הערכה | סימולציה בזמן אמת מבוססת חלון צף (Sliding window) |
| זמינות הקוד | קישור למאגר יסופק לפי בקשה / עם הפרסום לצורך שחזור |
טבלה 4: סביבת סימולציה. מידע על תצורת החומרה, פלטפורמת התוכנה, מרווחי הדגימה, מידול הרעש ותרחישי התקלה במערך הניסויי.
| ערכה של נתונים | שגיאת מצב התחלתי | שגיאת מצב סופי | הפחתת סחף (%) |
| שמן סימולטיבי & גז | 0.9 | 0.25 | 72.2 |
| SWAT | 1.1 | 0.4 | 63.6 |
| WADI | 1.3 | 0.55 | 57.7 |
טבלה 5: תוצאה ניסיונית של סנכרון תאום דיגיטלי. הערכה כמותית של ביצועי הסנכרון המציגה הפחתה בסטיות החיזוי (prediction drift) על פני מערכי נתונים, וכן את השגיאות בהערכת המצב ההתחלתי והסופי.
| סט נתונים | דיוק | היזכרות | מדד F1 (F1-Score) |
| שמן סימולטור & גז | 0.95 | 0.93 | 0.94 ± 0.01 |
| SWAT | 0.9 | 0.88 | 0.92 ± 0.02 |
| וואדי | 0.87 | 0.85 | 0.90 ± 0.02 |
טבלה 6: ביצועי זיהוי חריגות. תוצאות עבור זיהוי חריגות במערכי נתונים של נפט וגז מסומולצים, SWAT ו-WADI, כולל דיוק (precision), רגישות (recall) ומדד F1.
| סט נתונים | תגמול מצטבר ↑ | הפרות אילוצים ↓ | הפחתת עלויות (%) ↑ |
| שמן סימולטיבי & גז | 96.5 ± 0.8 | 0 | 18.7 |
| SWAT | 92.1 ± 1.2 | 1 | 14.3 |
| WADI | 89.7 ± 1.5 | 2 | 11.6 |
טבלה 7: תוצאות ניסיוניות של בקרה בלולאה סגורה ואופטימיזציה. תגמול מצטבר, הפרות אילוצים והפחתת עלויות תפעול משמשים להערכת ביצועי הבקרה בלולאה סגורה.
| מודול | שהיון ממוצע (ms) | תיאור |
| אופרטור עצבי (FNO/DeepONet) | 18-25 מילי-שנייה (ms) | למידת אופרטורים וחיזוי מצבי מערכת |
| ST-GNN | 22–35 מילישניות | מידול תלות מרחבית-זמנית |
| רשת מדיניות של למידה עם חיזוקים (RL Policy Network) | 5–10 מילי-שניות | יצירת החלטות בקרה |
| עיבוד מקדים של נתונים | 8–12 מילישניות | נרמול קלט והכנת מאפיינים |
| שיהוי כולל של לולאת הבקרה | 55–82 מילי-שניות | זמן ביצוע פעולת בקרה מקצה לקצה |
טבלה 8: הערכת ביצועי בקרה בזמן אמת. ערכי השיהוי מייצגים זמני הסקה ממוצעים שנמדדו לכל שלב בקרה תחת תצורת חומרה סטנדרטית.
| מודל | MSE ↓ | MAE ↓ | שגיאה יחסית (%) ↓ | זמן הסקה (ms) ↓ | p-value (לעומת קו בסיס) |
| סולבר נומרי (קו בסיס) | 0.0125 ± 0.0012 | 0.089 ± 0.006 | 8.75 ± 0.54 | 120.5 ± 5.2 | — |
| מודל ML קונבנציונלי | 0.0098 ± 0.0009 | 0.072 ± 0.005 | 6.42 ± 0.48 | 85.3 ± 4.7 | 0.021 |
| למידת אופרטור קיימת | 0.0076 ± 0.0007 | 0.061 ± 0.004 | 5.18 ± 0.41 | 42.8 ± 3.1 | 0.008 |
| DeepONet (מוצע) | 0.0052 ± 0.0005 | 0.044 ± 0.003 | 3.67 ± 0.32 | 18.6 ± 2.4 | < 0.001 |
| FNO (מוצע) | 0.0047 ± 0.0004 | 0.039 ± 0.002 | 3.21 ± 0.28 | 15.2 ± 2.1 | < 0.001 |
טבלה 9: השוואה בין מודל הבסיס למודלים המוצעים במונחים של דיוק חיזוי (MSE, MAE, שגיאה יחסית) ויעילות חישובית (זמן הסקה). הערכים מדווחים כממוצע ± סטיית תקן על פני מספר הרצות. ערכים נמוכים יותר מעידים על ביצועים טובים יותר. ערכי p מציינים מובהקות סטטיסטית בהשוואה לפתרון הנומרי של מודל הבסיס.
| שיטה | MAE ↓ | RMSE ↓ | מדד F1 ↑ | AUC ↑ | הפחתת סחף (%) ↑ | תגמול מצטבר ↑ |
| תאום דיגיטלי (DT) מבוסס פיזיקה | 0.45 | 0.62 | 0.78 | 0.82 | 35.4 | 65.2 |
| זיכרון לטווח ארוך קצר (LSTM) | 0.32 | 0.48 | 0.85 | 0.88 | 48.7 | 74.5 |
| רשתות עצביות גרפיות (GNN) | 0.28 | 0.41 | 0.88 | 0.91 | 55.3 | 81.3 |
| מסגרת מוצעת | 0.2 | 0.3 | 0.94 | 0.97 | 72.2 | 95.5 |
טבלה 10: השוואת ביצועים מקיפה. השוואת ביצועים מקיפה של מודל התאום הדיגיטלי מודע-בקרה המוצע אל מול גישות בסיס אחרות לניטור, זיהוי חריגות, סנכרון ובקרה. עבור דיוק החיזוי, ערכים נמוכים יותר של MAE ו-RMSE עדיפים. עבור ביצועי זיהוי חריגות וסנכרון, ערכים גבוהים יותר של F1-score, AUC, הפחתת סחף (drift reduction) ותגמול (reward) עדיפים.
| רכיב | פרמטר | ערך/הגדרה |
| אופרטורים נוירונליים (FNO/DeepONet) | עידנים (Epochs) | 100–200 |
| גודל אצווה (Batch Size) | 32–64 | |
| קצב למידה | 0.001 | |
| ST-GNN | שכבות | 3 |
| יחידות נסתרות | 64 | |
| חלון זמני | 10–20 timesteps | |
| Neural 4D-Var | חלון אסנמיליציה | קבוע (חלון גלישה) |
| אופטימיזציה | Gradient Descent | |
| למידה מחוזקת | מקדם היוון (γ) | 0.95 |
| משקלי תגמול (α,β,γ) | 0.6, 0.25, 0.15 | |
| אימון כללי | אופטימייזר | Adam |
| חומרה | NVIDIA RTX GPU |
טבלה 11: הגדרות אימון ופרמטרי מימוש ששימשו עבור רכיבים שונים של מסגרת התאום הדיגיטלי המוצעת. הטבלה מספקת סקירה כללית של היפר-פרמטרים ופרמטרי אימון שונים ששימשו להבטחת השחזוריות של המערכת המוצעת עבור רכיבים שונים.
| רכיב | זמן אימון (שעות) | שיהוי הסקה (ms) | ניצול GPU (%) | סקילביליות |
| Neural Operators | 6–8 | 25–40 | 80–90 | גבוהה |
| ST-GNN | 3–4 | 15–25 | 60–70 | גבוהה |
| Neural 4D-Var | 2–3 | 20–30 | 65–75 | בינונית |
| RL Controller | 1–2 | 10–20 | 50–60 | גבוהה |
| מערכת כוללת | 12–16 | <100 ms | 70–85 | סקילבילית |
טבלה 12: ניתוח ביצועים חישוביים וסקילביליות (יכולת הרחבה) של מודל התאום הדיגיטלי המוצע עבור רכיבים שונים. השהיה (Latency) משמשת לייצוג ביצועי הסקה בזמן אמת, GPU משמש לייצוג ביצועים חישוביים, וסקילביליות מייצגת את יכולתו של המודל המוצע לשמש ליישומים בקנה מידה תעשייתי.
| שיטה | RMSE של ניטור | הפחתת סטיות סנכרון (%) | AUROC | F1-Score | תגמול מצטבר |
| תאום דיגיטלי מבוסס פיזיקה | 0.45 | 28.6 | 0.78 | 0.74 | 42.3 |
| מודל מבוסס LSTM | 0.31 | 41.2 | 0.86 | 0.83 | 61.7 |
| מודל מבוסס GNN | 0.26 | 53.4 | 0.91 | 0.88 | 74.5 |
| התאום הדיגיטלי המוצע | 0.2 | 72.2 | 0.94 | 0.92 | 95.5 |
טבלה 13: הערכה השוואית של העבודה המוצעת מול שיטות קיימות. ביצועי מודל התאום הדיגיטלי המוצע במונחים של ניטור, סנכרון, זיהוי חריגות ומדדי בקרה מושווים מול גישות בסיס (baseline) וגישות מבוססות למידה.
| תצורת מודל | ניטור שגיאה (RMSE) | זיהוי חריגות (F1) | ביצועי בקרה (גמול) |
| מודל מלא (כל המודולים) | 0.2 | 0.92 | 95.5 |
| – ללא הטמעת נתונים | 0.29 | 0.88 | 89.2 |
| – ללא ST-GNN | 0.27 | 0.85 | 87.1 |
| – ללא למידה מחוזקת | 0.21 | 0.9 | 78.4 |
| – ללא למידה רציפה | 0.23 | 0.91 | 92.3 |
טבלה 14: תוצאות ניסיוניות ומחקר אבלציה (Ablation Study). מחקר אבלציה הבוחן כיצד כל חלק במודל התאום הדיגיטלי המוצע תורם לביצועים הכוללים של המערכת.
| תרחיש | זמינות נתונים | שורש ממוצע הריבועים של השגיאה (RMSE) | דיוק | טיפול בפערים בתצפיות |
| נורמלי | 100% | נמוך | גבוה | יציב |
| אובדן חלקי | 50–70% | בינוני | גבוה | אינטרפולציה חסונה |
| אובדן חמור | 20–30% | מוגבר | בינוני | הדרגתיות בירידה בתפקוד |
| כשל בחיישן | 0% לפי אזור | גבוה יותר | בינוני | הכללה מרחבית |
טבלה 15: ניתוח חוסן תחת מחסור בנתונים. הטבלה הבאה מציגה את ביצועי מסגרת ה-neural 4D-Var המוצעת במצבים שונים של זמינות נתונים. הטבלה מעידה על חוסנו של המודל על ידי הצגת האופן שבו השגיאות משתנות במצבים של אובדן חלקי, דלילות גבוהה ואובדן מוחלט של נתוני חיישנים.
דיון
הממצאים ממחקר זה מדגימים את יעילותו של התאום הדיגיטלי המודע-לבקרה שפותח, במונחים של יכולתו לשפר את הניטור בזמן אמת, את הגילוי ואת אופטימיזציית הבקרה עבור מגוון רחב של מערכות פיזיות-סייברנטיות (CPS). בהשוואה למודלים מסורתיים לניטור, השילוב של PINO ורשתות נוירונים גרפיות יעיל יותר מבחינת דיוק בהערכת מצב, גם עבור מערכת רועשת. ממצא זה נכון מכיוון שמודל למידת מכונה מתקדם בתאום הדיגיטלי יעיל יותר במונחים של חיזוי וגילוי במערכת39.
בהשוואה לפתרונות הנוכחיים לזיהוי חריגות, כגון גלאי חריגות מבוססי תאום דיגיטלי המשתמשים בלמידה עם תוכנית לימודים (curriculum learning) או במודלים של ייצוג סיבתי, ניתן להבחין כי השיטה המוצעת יכולה להשיג ביצועים תחרותיים על ידי השוואת התוצאות שהושגו בספרות. לדוגמה, גלאי חריגות מבוססי תאום דיגיטלי המשתמשים בלמידה עם תוכנית לימודים אפשרו שיפור מתון במדד ה-F1-score עבור סביבות בדיקה של מערכות פיזיות-סבריות (CPS), מה שמעיד על כך שפרדיגמות למידה יכולות להשפיע על יעילות תהליכי הזיהוי40. במקביל, מודלי תאום דיגיטלי פופולריים כיום שמים דגש רב על הסקת מסקנות יעילה ודיכוי של חיוביים שגויים באמצעות הסקה סיבתית, אך זאת במחיר של מורכבות גבוהה יותר של המודל הסיבתי. בהקשר זה, גישת הלמידה המחוזקת הסנכרונית המוצעת על ידינו מספקת הן אופטימיזציה יעילה של התפעול והן זיהוי חריגות מהימן במסגרת אחת. עם זאת, יש לציין כי ההשוואה של השיטה המוצעת לגישות אחרות אינה מבוססת על תוצאות של ניסויי השוואה ישירים, אלא רק על התוצאות שדווחו על ידי חוקרים אחרים; לפיכך, יש לבחון את ההשוואה בהתחשב בנתון זה.
יתרה מכך, הוספת זיהוי חריגות ואופטימיזציה של פעולות בקרה בתוך התאום הדיגיטלי המוצע ממחישה את החשיבות הגוברת של יכולות תמיכה בקבלת החלטות והפעלה המסופקות על ידי תאומים דיגיטליים, כיוון נוכחי של פעילויות מחקר ופיתוח הקשורות ל-CPS. מאמרי מחקר41 הנוגעים לכיול תאום דיגיטלי באמצעות למידה מחיזוקים, כגון גישות אדפטיביות להנחיית חיישנים, מראים כי שימוש בסוכני למידה יכול לספק יתרונות נוספים, במיוחד בכל הנוגע לדיוק ויכולת הסתגלות, בייחוד עבור מערכות דינמיות. דבר זה מאשש את הממצאים בנוגע לשיפור היעילות של אופטימיזציה בלולאה סגורה, ובכך מחזק את ההשערה ששילוב אינטליגנטי יכול להגביר את החוסן והיעילות של CPS. הגישה, כפי שצוין קודם לכן, תוכננה לעבוד עבור תעשיית הנפט והגז, אך הערכת הגישה מבוססת על סימולציה של תעשיית הנפט והגז, כמו גם על מאגרי נתוני ייחוס של CPS, כלומר, SWaT ו-WADI. עם זאת, יש לציין כי התיקוף הנוכחי אינו כולל נתוני תפעול מהעולם האמיתי של תעשיית הנפט והגז, ולכן יש לפרש את הישימות לתרחישי פריסה אמיתיים בזהירות. בעתיד, תבוצע הערכה השוואתית של שיטת למידת תוכנית הלימודים (curriculum learning) המוצעת ושל שיטת התאום הדיגיטלי המבוססת על הסקה סיבבית תחת מסגרת ניסוית מאוחדת, כדי להשוות בין שתי הגישות באופן מבוקר. למרות שהשילוב של מודולים אלו, כולל אופרטורים עצביים, רשתות גרפים ולמידה מחיזוקים, מעלה את העלות החישובית, לכל מודול יש תפקיד ספציפי לבצע. מחקר האבלציה (ablation study) מתקף גם הוא את ביצועי הגישה המוצעת, שכן הביצועים יורדים אם אחד המודולים מוסר.
מבחינה תיאורטית, מחקר זה תורם תרומה משמעותית לשילוב של שיטות מבוססות-מודל ושיטות מונחות-נתונים בתוך מבנה התאום הדיגיטלי. השילוב של אופרטורים עצביים מונחי-פיזיקה וטכניקות של התמססות נתונים עצבית (neural data assimilation) בתהליך הערכת המצב מספק גישת מידול היברידית עבור CPS, ובכך ממלא פער משמעותי בספרות המחקר על תאומים דיגיטליים, אשר הסתמכה עד כה או על סימולציות מבוססות פיזיקה בלבד או על מודלים של "קופסה שחורה" לסימולציות CPS, אך לא על שניהם יחד. מבחינה תיאורטית, מחקר זה עולה בקנה אחד עם ההתקדמות של מחקר התאומים הדיגיטליים עבור מודלי CPS אוטונומיים המסוגלים ללמוד ולהסתגל באופן רציף, נושא שזכה לדגש בספרות העדכנית.
מבחינת יישומיות, הגישה המוצעת יכולה לשפר במידה ניכרת את פעולתם של מערכות CPS בסביבה תעשייתית, שכן היא מאפשרת אמינות בזמן אמת, זיהוי מהיר ומדויק של אנומליות ואסטרטגיות אופטימליות ללולאת בקרה, כתוצאה מהגברה ישירה של הבטיחות והיעילות בתפעול ה-CPS. לדוגמה, בסביבה תעשייתית שבה הסביבה מלווה בדרך כלל ברעשים בחיישנים ובמודל מערכת לא ליניארי, גישת הזיהוי הסנכרוני מבטיחה זיהוי מהיר של חריגות תוך דיכוי התרחשותן של התראות שווא. בניגוד לפתרונות קיימים של מערכות CPS המבוססות על תאום דיגיטלי (digital twin) לזיהוי חדירות, המכוונים בעיקר למדדי סיווג, הגישה המוצעת מאפשרת הן גישות זיהוי והן גישות תיקון, ובכך תורמת ליכולתם של מפעילי המערכת לשנות באופן פרו-אקטיבי את סביבת העבודה של ה-CPS לפני התרחשות זמן השבתה. בנוסף, יכולתה של הגישה המוצעת להיות ישימה באופן אוניברסלי בסביבות שונות, כפי שזוהה מביצועיה במערך הנתונים הייחוסי (benchmark dataset), מעידה על היישומיות הכללית של הגישה בהגדרות CPS שונות, כגון ייצור חכם, תחום האנרגיה ומערכות לניהול רשתות תשתיות קריטיות.
היכולת להרחבה (scalability) של מסגרת התאום הדיגיטלי המוצעת נבחנת במונחים של יכולתה לנהל גודל מערכת גדל והסיבוכיות הזמנית. באמצעות ייצוג אינטראקציות של חיישנים בעזרת מבני גרף דלילים, רשת הנוירונים הגרפית המרחבית-זמנית (spatio-temporal graph neural network) גדלה ביעילות ככל שמספר החיישנים והרכיבים המנוטרים עולה, ובכך מונעת גידול מעריכי בסיבוכיות החישוב. היישום של אופרטורים נוירונליים מונחי-פיזיקה (physics-informed neural operators), הלומדים מיפויים של אופרטורים ללא תלות ברזולוציית הדיסקרטיזציה, משפר עוד יותר את היכולת להרחבה ומאפשר מידול יעיל של מערכות בקנה מידה גדול ללא עלייה משמעותית בעלויות החישוב. המסגרת משתמשת בשיטות של חלון נחלק (sliding window) ובלמידה מבוססת-רצפים כדי לנהל תלויות זמניות לאורך אופקים זמניים רחבים יותר מבלי לפגוע בישימות החישובית. בנוסף, טכניקות למידה אינקרמנטלית מפחיתות את התקורת בפריסות רחבות היקף על ידי אפשרות לעדכונים רציפים ללא צורך באימון מחדש מלא. יתרה מכך, עיבוד בזמן אמת של זרמי נתונים רב-ממדיים מתאפשר הודות לשימוש בחישוב מקבילי מבוסס-GPU. הארכיטקטורה המוצעת מתאימה ליישומים תעשייתיים בקנה מידה גדול, כגון מערכות הפקה של נפט וגז עם רשתות חיישנים מפוזרות ודרישות ניטור רציף, שכן היא תוכננה להתרחב בהתאם למספר החיישנים ולמשך זמן הפעולה.
מחקר ה-ablation יעזור בהבנת התרומה האינדיבידואלית של כל מודול, כלומר: אופרטורים נוירונליים, ST-GNN, אסimilציה של נתונים (data assimilation) ולמידה חיזוקית. מחקר ablation בוצע כדי למדוד את רמות התרומה של מספר מודולים מרכזיים נבחרים בארכיטקטורת התאום הדיגיטלי המוצעת. מודולים אינדיבידואליים אלו כוללים אסimilציה של נתונים, מידול גרפי של מרחב וזמן, למידה חיזוקית ולמידה רציפה. השפעותיהן של הסרת המודולים האינדיבידואליים הללו נבחנו במונחים של רמות ההשפעה שהן יוצרות על דיוק הניטור, זיהוי חריגות ובקרה. התוצאות הסופיות מאששות בבירור כי תמיד עדיף להשתמש בארכיטקטורה המלאה, ולפיכך הסרת מודולים בודדים מובילה לרמות משתנות של ירידה בביצועים, מה שמעיד על כך שמרכיבים שונים תורמים באופן שונה לביצועי המערכת הכוללת. רמת השפעת ההסרה של מודול אסimilציית הנתונים מראה בבירור עלייה בשגיאת החיזוי ומשפיעה על האמינות ברמה שווה ביחס לזיהוי חריגות. רמת ההשפעה של הסרת הלמידה החיזוקית מראה בבירור כי הבקרה נפגעה באופן משמעותי, במיוחד כאשר נשקל ניטור בלבד.
תוצאות הניתוח של השהעת הרכיבים (ablation) המוצגות ב-Table 14 מראות כי למודולים שונים יש תרומות שונות לביצועי המערכת. למודול הטמיעת הנתונים (data assimilation) יש את התרומה הגדולה ביותר לדיוק ביצועי הניטור, ואחריו מודול ה-ST-GNN. למודול הלמידה הרציפה יש תרומה מתונה לדיוק ביצועי הניטור, ולמודול הלמידה בחיזוק (reinforcement learning) יש את התרומה הקטנה ביותר לדיוק ביצועי הניטור, אם כי לו יש את התרומה הגדולה ביותר לביצועי הבקרה, כפי שניתן לראות מהירידה בערך התגמול מ-95.5 ל-78.4.
כדי לתקף את החסון (robustness) של מסגרת ה-neural 4D-Var המוצעת, נערכו ניסויים תחת תנאי תצפית שהחמירו באופן הדרגתי. באופן ספציפי, הניסויים כללו את התרחישים הבאים: (i) כשל חלקי בחיישנים, שבו אחוז הנתונים החסרים נע בין 30% ל-70%; (ii) נשירה מלאה של חיישנים באזורים ספציפיים; ו-(iii) עיכוב בתקשורת שהוביל לתצפיות דלילות מבחינה זמנית. מהתוצאות הניסיוניות עולה כי המודל המוצע מציג ביצועים חסונים תחת אובדן נתונים מתון, והביצועים יורדים באופן הדרגתי תחת אובדן נתונים קיצוני, דבר המדגים את רמת ההסתגלות הגבוהה שלו. ב- טבלה 15 מציג את תוצאות ניתוח החסינות (Robustness Analysis).
מגבלה אחת של מחקר זה קשורה להיקף התיקוף של המודל המוצע. יש לציין כי למרות שהמודל מיועד למערכות הפקה של נפט וגז, הערכת המודל המוצע התבססה על ערכי נפט וגז מדומים ועל בעיות ייחוס (benchmark) של מערכות סייבר-פיזיות כגון SWaT ו-WADI. כמו כן, חשוב לציין כי למרות שבעיות הייחוס קשורות לתהליכים של נפט וגז, במקרה זה, הבעיות קשורות לטיפול והפצה של מים.
עם זאת, למרות ביצועים אופטימליים אלו, קיימות למערכת מספר מגבלות. לדוגמה, היא בעלת סיבוכיות חישובית גבוהה יותר בהשוואה לכמה מיישמי תאום דיגיטלי (digital twin), במיוחד עם שילוב של אופרטורים עצביים, רשתות גרפים ולמידה מחיזוק. דבר זה עלול להוות מכשול מרכזי באימוץ המערכת בפלטפורמות בעלות יכולות מחשוב מוגבלות. יתרה מכך, למרות שההתמקדות הייתה בסימולציות ובמערכי ייחוס (benchmark sets), לא ניתן היה לכלול את רמת הגיוון שקיימת במערכות פיזיות-סייבריות (CPS) מבצעיות. ניתן לראות זאת במערכי סימולציה, כגון SWAT ו-WADI, המאומצים בדרך כלל בהערכות של CPS; ייתכן שהם חסרים את רמת הגיוון שחווים בסביבות CPS בעולם האמיתי. המערכת מניחה גם אספקה נאותה של נתוני חיישנים, דבר שלא תמיד אפשרי במערכות CPS ישנות יותר. המגבלה העיקרית של המערכת היא המחסור בנתונים מעולם האמיתי של תעשיית הנפט והגז להערכת המערכת, שכן הערכת המערכת מבוססת על סימולציה של תעשיית הנפט והגז, וכן על מערכי נתוני ייחוס של CPS, כלומר SWaT ו-WADI, אשר עשויים שלא לשקף במדויק את המורכבויות של תעשיית הנפט והגז בעולם האמיתי. המערכת המוצעת הדגימה ביצועים מבטיחים ביכולות חיזוי. עם זאת, המערכת המוצעת דורשת עלויות חישוביות גבוהות יותר במהלך תהליך האימון. בעתיד, ניתן לשקול חלופות קלות יותר למערכת המוצעת, כולל אופרטורים עצביים מסדר מופחת (reduced-order neural operators), גיזום מודלים (model pruning) ומודלים היברידיים של פיזיקה-ML.
יש לבחון בעבודות מחקר עתידיות על טכניקות לדחיסת מודלים את נושאי השקיפות (Scalability) והפריסה בסביבה אמיתית, ואת השילוב שלהן בתשתיות CPS ישנות קיימות, שבהן צפיפות החיישנים ואיכות המידע הנמדד עשויות להשתנות במידה ניכרת. יתרה מכך, הרחבת המערכת כך שתכלול יכולות הסבר (explainability) ומסלולי משוב למפעילים עשויה לתרום לשיפור ההסבּירה ולבניית אמון בתהליכי קבלת החלטות אוטונומיים. בנוסף, שילוב של שיטות הסקת סיבתיות (causal inference) בתוך תהליכי זיהוי האנומליות הנוכחיים, בדומה לאלו המשמשים בתאומים דיגיטליים סיבתיים, עשוי לסייע בשיפור ניתוח הגורם השורשי ובצמצום התראות שווא. לבסוף, כדי להבטיח חסינות (robustness), יהיה צורך לתקף מסגרת עבודה זו באמצעות נתונים ממשיים מהשטח.
מחקר זה הדגים את הרעיון של מודל תאום דיגיטלי (digital twin) חכם ומודע לבקרה, השואף לשפר את ניטור המערכת בזמן אמת, זיהוי חריגות ויכולות קבלת החלטות במערכות סייבר-פיזיות מורכבות. בניגוד לתאומים דיגיטליים מסורתיים המשמשים בעיקר כצופים פסיביים ולניטור בזמן אמת, מחקר זה שואף לשלב אופרטורים עצביים מבוססי פיזיקה (physics-informed neural operators), רשתות עצביות גרפיות מרחביות-זמניות, הטמעת נתונים עצבית (neural data assimilation), בקרה מבוססת למידת חיזוק ואלגוריתמי למידה בתוך מודל יחיד של מערכת תאום דיגיטלי. ראשית, המערכת מנוטרת בזמן אמת על ידי מערכת תאום דיגיטלי המבוססת על מודל למידה מבוסס פיזיקה של מערכת משוואות לא-ליניארית. שנית, מערכת neural 4DVar מיושמת לצורך הליך של הטמעת נתונים המסנכרן את המערכות הפיזיות והוירטואליות כדי למזער את הסבב (drift) של תחזיות המערכת הנובע מרעש ומשינויים במערכת. זיהוי חריגות מבוצע על מודל מרחבי-זמני של יחסים מרחביים או של התפתחות המערכת לאורך זמן. לבסוף, סוכן למידת חיזוק יוצר פעולות בקרה למערכת מתוך מצב מערכת מסונכרן, התקין מבחינת אילוצי בטיחות של המערכת תוך התחשבות באילוץ בקרה. ניסויים נרחבים שנערכו בתהליך סימולציה של נפט וגז, ובתרחישי ייחוס (benchmark) של CPS מסוג SWAT ו-WADI, הדגימו את היעילות הפוטנציאלית של הגישה המוצעת בתנאי סימולציה ובתנאי ייחוס. המודל המוצע הוביל להפחתה בשגיאות הניטור (MAE ו-RMSE), לתוצאות מצוינות בזיהוי חריגות ולהתנהגות עקבית עבור בקרה בלולאה סגורה. ממצאים אלו אישרו כי סנכרון של זיהוי חריגות ובקרה בתוך התאום הדיגיטלי הוא גורם חשוב לשמירה על אמינותו ויעילות פעולותיו. תחום פיתוח פוטנציאלי נוסף של טכנולוגיית התאום הדיגיטלי הוא הרחבתה באמצעות בינה מלאכותית וסיבתיות. הערכת המסגרת תבוצע על ידי תיקוף של המסגרת באמצעות נתונים מהעולם האמיתי של תעשיית הנפט והגז.
חשוב להדגיש כי המסקנות שהופקו במחקר זה מבוססות על מערכי נתונים מדומים ומערכי נתוני ייחוס (benchmark), ולכן יש לפרש את applicable-יות התוצאות למערכות נפט וגז בעולם האמיתי בזהירות.
זמינות נתונים:
מאגרי הנתונים SWaT ו-WADI ששימשו במחקר זה הם מאגרי נתונים של מערכות בקרה תעשייתיות הזמינים לציבור, וניתן לגשת אליהם באמצעות מאגר הנתונים של iTrust Lab בכתובת: https://itrust.sutd.edu.sg/itrust-labs_datasets/dataset_info/.
גילויים
למחברים אין ניגודי עניינים.
תודות
המחברים מודים על התמיכה הטכנית והמוסדית שסופקה על ידי מחלקת הנתונים ומפקדת הייצור של חברת שדות הנפט של שינג'ג'יאנג, CNPC, קראמאי, סין, במהלך השלמת מחקר זה. לא התקבל מימון חיצוני עבור מחקר זה.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| CPU (Intel Xeon / AMD Ryzen) | Intel / AMD | סדרת Xeon / Ryzen | משמש לסימולציית מערכת, עיבוד מקדים של נתונים וחישוב כללי |
| מסגרת למידה עמוקה (PyTorch 2.0) | Meta AI (PyTorch) | https://pytorch.org RRID:SCR_018536 | משמשת להטמעת רשתות נוירונים, אופטימיזציה ותהליכי אימון |
| ספריית רשת נוירונים עמוקה (cuDNN 8.x) | NVIDIA cuDNN | cuDNN 8.x | מספקת פרימיטיבים מותאמים למבצעי למידה עמוקה על GPU |
| DeepONet | לא רלוונטי | https://arxiv.org/abs/1910.03193 | בסקריפט, היא מכונה "neural operator model" |
| GPU (NVIDIA RTX 4090) | NVIDIA | RTX 4090 | משמש לאימון מודלים של למידה עמוקה, כולל אופרטורים נוירונליים, ST-GNN ורכיבי למידה עם חיזוקים |
| האצת GPU (CUDA 11.8) | NVIDIA CUDA | CUDA 11.8 RRID:SCR_018131 | מאפשרת חישוב מקבילי מבוסס GPU לאימון מודלים בביצועים גבוהים |
| הפצת לינוקס (גרסה 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download; RRID:SCR_018127 | מערכת הפעלה המשמשת להרצת ניסויים ופריסת מודלים |
| מערכת הפעלה (Ubuntu 22.04 LTS) | Canonical (Ubuntu) | https://ubuntu.com/download RRID:SCR_018127 | מספקת סביבת הרצה לכל הניסויים ופריסת המודלים |
| אלגוריתם אופטימיזציה (Adam Optimizer) | לא רלוונטי | https://arxiv.org/abs/1412.6980 | משמש לאימון מודלים עם אופטימיזציית קצב למידה אדפטיבי |
| ספריית רשת נוירונים עמוקה מותאמת (גרסה 8.x) | NVIDIA cuDNN | https://developer.nvidia.com/cudnn RRID:SCR_018131 | מספקת פרימיטיבים מותאמים עם האצת GPU למבצעי רשת נוירונים עמוקה |
| שפת תכנות (Python 3.10) | Python Software Foundation | https://www.python.org/downloads RRID:SCR_008394 | שפת התכנות המרכזית המשמשת להטמעה ולניסויים |
| זיכרון מערכת (≥ 64 GB RAM) | Corsair / Kingston / Crucial | https://www.corsair.com / https://www.kingston.com / https://www.crucial.com | תומך בטיפול בנתוני סדרות זמן רב-משתניות מממד גבוה ובאימון מודלים גדולים |
מקורות
- Rebello CM, Jäschke J, Nogueira IBR. Digital twin framework for optimal and autonomous decision-making in cyber-physical systems: Enhancing reliability and adaptability in the oil and gas industry. arXiv preprint arXiv:2311.12755. 2023. https://doi.org/10.48550/arXiv.2311.12755
- Priyanka EB, Thangavel S, Gao XZ, Sivakumar N. Digital twin for oil pipeline risk estimation using prognostic and machine learning techniques. J Ind Inf Integr. 2022;26:100272. https://doi.org/10.1016/j.jii.2021.100272
- Xu X, Liu B, Guo J. Asset management of oil and gas pipeline systems based on digital twin. IFAC Pap OnLine. 2020;53:715–719. https://doi.org/10.1016/j.ifacol.2020.12.123
- Shen F, Ren SS, Zhang XY. A digital twin-based approach for optimization and prediction of oil and gas production. Math Probl Eng. 2021;2021:3062841. https://doi.org/10.1155/2021/3062841
- Wanasinghe TR, et al. Digital twin for the oil and gas industry: Overview, research trends, opportunities, and challenges. IEEE Access. 2020;8:104175–104197. https://doi.org/10.1109/ACCESS.2020.2999087
- Wang B, Tao F, Fang X. Smart manufacturing and intelligent manufacturing: A comparative review. Engineering. 2021;7:738–757. https://doi.org/10.1016/j.eng.2020.07.017
- Wang C, Wang C, Wang K. Technology research and standard development of predictive maintenance for intelligent manufacturing equipment. China Standardization. 2021;2:15–21.
- Ren S, Zhang Y, Huang B. Lifecycle big-data-driven smart manufacturing services for complex products. J Mech Eng. 2018;54:194–203.
- Li L, Lei B, Mao C. Digital twin in smart manufacturing. J Ind Inf Integr. 2022;26:100289. https://doi.org/10.1016/j.jii.2021.100289
- Grieves M, Vickers J. Digital twin: Mitigating unpredictable, undesirable emergent behavior in complex systems. In: Transdisciplinary perspectives on complex systems. Cham: Springer; 2017. p. 85–113. https://doi.org/10.1007/978-3-319-38756-7_4
- Yang M, et al. A novel embedding model based on a transition system for building industry-collaborative digital twin. Appl Sci. 2022;12:553. https://doi.org/10.3390/app12020553
- Wang T, Feng K, Ling J. Pipeline condition monitoring towards digital twin systems: A case study. J Manuf Syst. 2024;73:256–274. https://doi.org/10.1016/j.jmsy.2023.12.005
- Malek NG, et al. Live digital twin for smart maintenance in structural systems. IFAC Pap OnLine. 2021;54:1047–1052. https://doi.org/10.1016/j.ifacol.2021.10.146
- Yun J, Kim S, Kim J. Digital twin technology in the gas industry: A comparative simulation study. Sustainability. 2024;16:5864. https://doi.org/10.3390/su16145864
- Bhowmik S. Digital twin for offshore pipeline corrosion monitoring: A deep learning approach. In: Proc Offshore Technology Conf. 2021. D041S049R003.
- Hamidishad N, et al. Digital twin frameworks for oil and gas processing plants: A comprehensive literature review. Processes. 2025;13:3488. https://doi.org/10.3390/pr13123488
- Homaei M, et al. Causal digital twins for cyber-physical security: A framework for robust anomaly detection in industrial control systems. arXiv. 2025.
- Ahmed CM, Palleti VR, Mathur AP. WADI: A water distribution testbed for research in secure cyber-physical systems. In: Proc Int Workshop Cyber-Physical Systems Smart Water Networks. 2017.
- Sudhakar R. Robust digital twin approach towards operational excellence and sustainability goals. In: Proc Abu Dhabi Int Petroleum Exhibition Conf. 2023.
- Knebel FP, et al. Cloud and edge computing for implementation of digital twins in oil and gas industries. Comput Ind Eng. 2023;182:109363. https://doi.org/10.1016/j.cie.2023.109363
- Daher E. Digital safety trends in oil and gas. In: Proc SPE Asia Pacific Oil and Gas Conf. 2023.
- Tao F, et al. Digital twin in industry: State-of-the-art. IEEE Trans Ind Inform. 2019;15:2405–2415. https://doi.org/10.1109/TII.2018.2873186
- Sircar A, et al. Digital twin in the hydrocarbon industry. Pet Res. 2023;8:270–278. https://doi.org/10.1016/j.ptlrs.2023.03.002
- Li G, et al. Intelligent drilling and completion: A review. Engineering. 2022;18:33–48. https://doi.org/10.1016/j.eng.2021.12.004
- Hammerschmid M, et al. Development of virtual representations for energy plants: From digital model to predictive twin. Energies. 2023;16:2641. https://doi.org/10.3390/en16062641
- Lu L, Jin P, Karniadakis GE. Deep operator network: Learning nonlinear operators for identifying differential equations. arXiv. 2019.
- Lin M, et al. Reinforcement learning-based model predictive control for discrete-time systems. IEEE Trans Neural Netw Learn Syst. 2023;35:3312–3324. https://doi.org/10.1109/TNNLS.2022.3140110
- Huang Z, et al. Survey on AI-driven digital twins in Industry 4.0. Sensors. 2021;21:6340. https://doi.org/10.3390/s21196340
- Wang Y, et al. Structural health monitoring of oil and gas pipelines. Ocean Eng. 2024;308:118293. https://doi.org/10.1016/j.oceaneng.2024.118293
- Khisty VH. SCADA systems in oil and gas: Driving innovation and efficiency. Int J Res Appl Sci Eng Technol. 2024;12:96–107.
- Ma Z, Hao Z, Zhao Z. Energy-saving scheduling algorithm of wireless monitoring sensors. Energy Inform. 2024;7:104. https://doi.org/10.1186/s42162-024-00264-4
- Aba EN, et al. Petroleum pipeline monitoring using IoT platform. SN Appl Sci. 2021;3:180. https://doi.org/10.1007/s42452-021-04180-5
- Gulzar Q, Mustafa K. Cyber-attack detection in industrial control systems. Sci Rep. 2025;15:26575. https://doi.org/10.1038/s41598-025-26575-0
- Bloemheuvel S, et al. Graph construction for spatiotemporal data in GNNs. Int J Data Sci Anal. 2024;18:157–174. https://doi.org/10.1007/s41060-024-00423-7
- Li Z, et al. Fourier neural operator for parametric PDEs. arXiv. 2020.
- Yu B, Yin H, Zhu Z. Spatio-temporal graph convolutional networks. arXiv. 2017.
- Wu H, et al. Review of digital twins across processes. Sensors. 2023;23:8306. https://doi.org/10.3390/s23198306
- Xu Q, Ali S, Yue T. Digital twin-based anomaly detection. ACM Trans Softw Eng Methodol. 2023;32:1867–1878. https://doi.org/10.1145/3583555
- Ogbodo CO, et al. Adaptive sensor steering using reinforcement learning. Proc R Soc A. 2026;482:2329.
- Tao F, Qi Q, Liu A, Kusiak A. Data-driven smart manufacturing. J Manuf Syst. 2018;48:157–169. https://doi.org/10.1016/j.jmsy.2018.01.006