מחקר זה מפתח מערכת MPPT מבוססת ANN עם תמיכת אחסון סוללה עבור תחנת טעינה עצמאית לרכבים חשמליים המונחית על ידי מערכת פוטו-וולטאית דו-צדדית. בנוסף, אלגוריתם אופטימיזציית ציפור secretário (SBOA) מבצע אופטימיזציה של פרמטרי ממיר DC–DC, מסנן ובקר PI כדי למזער את העיוות ההרמוני הכולל (THD) ואת סטיית המתח בקו ה-DC.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר מחקר
תכנון של ממיר DC-DC עבור תחנת טעינה עצמאית לרכב חשמלי המונחית על ידי פאנלים פוטו-וולטאיים דו-צדדיים, באמצעות אלגוריתם אופטימיזציה של ציפור secretário
במאמר זה
סיכום
תקציר
במענה לדגש הגובר על ניידות בת-קיימא, מחקר זה מציג מערכת טעינה לרכבים חשמליים (EV) המבוססת על אנרגיה מתחדשת, המשלבת מערכת אגירת אנרגיה בסוללה (BES) בתחנה. המערכת משתמשת במערך פוטוולטאי (PV) דו-פני עם סכימת מעקב אחר נקודת ההספק המקסימלית (MPPT) בעזרת רשת עצבית מלאכותית (ANN). בנוסף, נעשה שימוש באלגוריתם אופטימיזציה מסוג Secretary Bird (SBOA) כדי למטב את פרמטרי הממיר DC–DC, המסנן ובקר ה-PI, במטרה למזער את ה-THD תוך שמירה על מתח DC-bus יציב. חמישה דגמי רכבים חשמליים נבחנו, כולל דגם אחד המבוסס על סוללת עופרת-חומצה (BMW i3) וארבעה דגמים המבוססים על סוללות ליתיום-יון (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf, ו-Hyundai Kona Electric). תצורת ה-MPPT המוצעת מחלצת את מרב האנרגיה ממערכת ה-PV הדו-פנית תוך שמירה על מתח DC-bus יציב תחת תנאי סביבה ועומסים משתנים. תיקוף באמצעות סימולציות MATLAB/Simulink תחת שלושה תרחישי הפעלה (irradiance = 800–1000 W/m2; temperature = 20–25 °C) מדגים נצילות המרה גבוהה, ערכי THD של 2.85%, 2.26% ו-2.23%, וניהול הספק חסון המתאים לתחנות טעינה לרכבים חשמליים מחוץ לרשת (off-grid).
מבוא
כיום, שילוב של מקורות מתחדשים, ובעיקר אנרגיה סולארית, ותחנות טעינה לרכבים חשמליים (EV) במערכת ההפצה הוא מרכיב מפתח. עם זאת, שילוב זה מוביל לבעיות של איכות הספק (PQ) ולצורך ב-MPPT מתקדם כדי להפיק חשמל ממקורות מתחדשים. בשל הצמיחה המהירה באימוץ רכבים חשמליים, הפך הדבר own לחיוני להחזיק תשתית טעינה מהירה ואמינה. השימוש בתחנות טעינה מסורתיות המחוברות לרשת גורם לפליטות פחמן, לעומס ולבעיות באיכות הספק (PQ). בנוסף, שילוב של מקורות אנרגיה מתחדשים, כגון אנרגיה סולארית, עם רכבים חשמליים יכול לסייע בהפחתת פליטות הפחמן. עם זאת, אגירת סוללה נשקלת לצד האנרגיה הסולארית, מכיוון שזו אינה עקבית מטבעה. טכניקות MPPT מבוססות AI מניבות תפוקה סולארית גבוהה יותר מאשר שיטת ה-perturb-and-observe (P & O) המסורתית.
אלגוריתם בקרה חדש מסוג אינטגרטור כללי מסדר חמישי עם שיכוך עבור מערכות PV המשולבות ברשת הוצע כדי להעביר בדיוק אנרגיה סולארית לרשת ב-PF של אחד, תוך שימוש באופטימיזציה מבוססת פסיכולוגיה אנושית1. בנוסף, אסטרטגיית בקרת אופטימילית מסוג hill-climbing מבוססת למידה, המועצמה על ידי מסנן קלמן (Kalman filter) אדפטיבי אופטימלי-M, הופעלה כדי לשפר את הפקת האנרגיה ממערכת ה-PV2. מאידך, אלגוריתם חיזוי הופעל כדי לנהל ולהסדיר ביעילות את ההספק עבור מערכת PV המשולבת במיקרו-רשת. המערכת מוגדרת עם תצורה דו-שלבית של 3φ3.
במקביל, פותח חיישן מתח חדש בגישה של צריכת הספק נמוכה יותר כדי להוציא את הספק המוצא המקסימלי ממערכת פוטו-וולטאית סולארית המחוברת לתחנת טעינה של רכב חשמלי (EV), תוך התמקדות ביעילות ובמהירות 4. עם זאת, תוכננה גישה חדשנית לאימות פקודות כדי לזהות התקפות של הזרקת נתונים מזויפים המכוונות ספציפית לאותות הבקרה של הפיזור הכלכלי המרכזי של המערכת5. בנוסף, הוצגה גישה מתקדמת להפקת מפות בולטות (saliency maps) מהסדרי פאנלים סולאריים מקושרים ולהערכת הסביבה לצורך זיהוי הצללה6. הוצגה אסטרטגיית בקרה לניהול מוצלח של בעיות PQ ב-UPQC עם מערכת אחסון אנרגיה מגנטית מוליכה-על, במיוחד ביחס לעומס מתחנות טעינה של רכבים חשמליים7.
יתרה מכך, מודול PV דו-צדדי מציב אתגר משמעותי עבור הכדאיות הכלכלית של PV. בעוד ששיטות לחיזוי ביצועים של PV חד-צדדי מבוססות היטב, התאמת מודלים אלו למערכות דו-צדדיות עדיין נמצאת בתהליך8,9. בנוסף, מחקרים מרובים הראו כי ייצור אנרגיה של PV דו-צדדי מושפע מגורמים גיאומטריים. חשוב לשקול אלמנטים אלו בעת הערכת התפעול של טכנולוגיות דו-צדדיות10,11,12,13,14,15. מאידך, MPPT מבוסס AI ו-P & O פותחו עבור הפקת הספק מ-PV, בנוסף לתכנון בקרים עם שיטות אופטימיזציה16,17,18. מידול וסימולציה של PV דו-צדדי מול PV חד-צדדי נדונים בפירוט19. בינתיים, MPPT מבוסס ANN ו-P & O למערכות PV הוצעו עבור תכנון תחנות טעינה של רכבים חשמליים (EV)20,21. תחנת טעינה ל-EV המופעלת על ידי הספק PV תוכננה לתמוך בדגמים שונים באמצעות P & O MPPT22. לאחר מכן, התנהגותו של ציפור המזכירה לצורך הישרדותה, כגון חיפוש וציד טרף, ממודלת מתמטית עבור SBOA23. ממיר DC-DC חדש המופעל על ידי לוגיקה עמומה (fuzzy-logic) הוצג עבור טעינה קבועה של בית הנתמך על ידי אנרגיה סולארית24. תרשים בקרת מומנט וזרימה ישירה הציג לוגיקה עמומה כדי לכסות את דרישת המומנט של הרכב ולהוביל לביצועי אימון אופטימליים25.
בנוסף, נערכה סקירה מקיפה של מגמות עולות, כולל טכנולוגיית רכב לרשת (V2G) ומערכות ניהול אנרגיה מבוססות AI, וכן תפקידן של מקורות אנרגיה מתחדשת בפעולות של רכבים חשמליים המגיבים לרשת26. יתרה מכך, פותחה שיטה חדשה להתמודדות עם אי-ודאויות ביצירת חשמל ממקורות מתחדשים, בהתנהגות הטענה של רכבים חשמליים ובמחירי השוק27. עם זאת, נדונו ההבדלים המרכזיים בין רכבים חשמליים (EVs) לבין רכבים חשמליים אוטונומיים (SAEVs) בטכנולוגיית V2G, כאשר השיטה החדשנית של SAEVs, בעלת מאפיינים ייחודיים, חיזקה את תפקידם בשילוב V2G28.
מספר מחקרים נערכו על תחנות טעינה לרכבים חשמליים (EV) המחוברות לרשת ומוזנות באמצעות פנלים פוטו-וולטאיים (PV) חד-פנים, תוך שימוש בשיטות MPPT קונבנציונליות, כגון P & O (המפורטות ב-טבלה 1), I & C, Fuzzy ושיטות אופטימיזציה מטא-היוריסטיות. מחקרים אלו התמקדו במערכת הפקת ההספק הפוטו-וולטאי תוך התעלמות מבחירת פרמטרי הבקר, או להפך. עם זאת, רק מספר מצומצם של מערכות PV חד-פנים עם MPPT מבוסס בינה מלאכותית (AI) ובחירה אופטימלית של פרמטרים עבור ממירים DC-DC, מסננים והגברים של בקר PI, הכל בתוך מסגרת אחת, זמינים לשמירה על יציבות מתח אפיק ה-DC ולהפחתת ה-THD. לכן, פער מחקר זה מהווה מוטיבציה לפיתוח MPPT מבוסס ANN עבור PV דו-פנים ובקרים אופטימליים לממירים ומסננים, במטרה לשפר את איכות ההספק (PQ) בתחנת טעינה עצמאית לרכבים חשמליים הפועלת בתנאים דינמיים. מחקר זה מציג ארכיטקטורת טעינה PV דו-פנים עצמאית המשולבת עם בקר MPPT המונחה על ידי רשת עצבית מלאכותית, שתוכננה עבור תחנות רכבים חשמליים בכבישים מהירים. המערכת מוגדרת לטעינה של חמישה סוגי סוללות לרכבים חשמליים22, כולל ארבעה דגמי ליתיום-יון: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250, ו-BMW i3, ותצורה אחת של סוללת עופרת-חומצה, הנתמכת על ידי מודול אחסון סוללות עזר המבטיח פעולה יציבה תחת תנאי קרינה סולארית משתנים.
ניתן לציין את התרומות העיקריות של העבודה המוצעת באופן הבא: (1) פיתוח מערך פוטו-וולטאי (PV) דו-צדדי הנתמך על ידי מערכת אגירת אנרגיה חסומית (BES), הפועל במצב מבודד כדי לספק אנרגיה למספר רכבים חשמליים (EVs) ולדרישת AC ברמת התחנה באמצעות ממשקי DC/AC מתואמים. פאנלים פוטו-וולטאיים דו-צדדיים קולטים יותר אנרגיה הן מהמשטח הקדמי והן מהמשטח האחורי בהשוואה לפאנלים חד-צדדיים. (2) יישום של אלגוריתם MPPT מבוסס רשת עצבית מלאכותית (ANN), המווסת באופן אדפטיבי את יחס העבודה (duty ratio) של ממיר ה-boost כדי להפיק את הספק השמש המקסימלי הזמין. (3) אופטימיזציה של פרמטרי ממיר DC-DC, ערכי R L של המסנן והגבrings של בקר PI באמצעות אלגוריתם אופטימיזציית ציפור המזכירה (SBOA), במטרה להשיג THD נמוך ומתח DC-bus יציב במהלך שינויים בקרינה ובטמפרטורה. (4) תיקוף באמצעות שלושה תרחישי הפעלה הכוללים תנאי סביבה ועומסים משתנים, כדי להעריך את חוסנו של הבקר ואת יעילות המערכת.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
במחקר זה פותחה מערכת טעינה לרכבים חשמליים (EV) הניזונה ממערכת פוטו-וולטאיות (PV) דו-צדדית עצמאית וממערכת אחסון אנרגיה בסוללה (BESS), כפי שמוצג ב-איור 1, תוך שימוש בשיטת MPPT הנשלטת על ידי רשת עצבית מלאכותית (ANN). מעגל שווה-ערך בעל דיודה אחת משמש למידול המערך הפוטו-וולטאי הדו-צדדי, תוך התחשבות בטמפרטורה, התנגדות טורית, התנגדות מקבילית, קרינה סולארית וקרינה מהצד האחורי. הפלט הפוטו-וולטאי מסופק לתחנת הטעינה של רכב החשמל באמצעות ממיר DC–DC boost, בעוד שה-BESS תומכת בוויסות מתח אפיק ה-DC. אלגוריתם אופטימיזציה של ציפור מזכיר (SBOA) משמש לאופטימיזציה של הגב리를 של בקר ה-PI ושל פרמטרי המסנן. מידול רכיבי המערכת והמתודולוגיה המוצעת מתוארים בסעיפי המשנה הבאים.
מידול של רכיבים
1. מערכת PV דו-צדדית
המודולים הפוטוולטאיים (PV) מסייעים בהשגת פלט המתח והזרם הנדרשים. במחקר הנוכחי, שני מודולי PV חד-פניתיים שימשו לסימולציה של מאפייני ייצור האנרגיה של מערכים דו-פניתיים תחת תנאי אלבדו שונים של פני השטח9. הרווח הדו-פניתי של הקרינה BGg נקבע לפי משוואה (1)
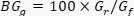 (1)
כאן, הקרינה הקדמית היא Gf, והקרינה האחורית היא Gr. זרם ה-PV הביפסיאלי המקסימלי הוא Imp, והמתח הוא Vmp. לבסוף, התפוקה המיוצרת על ידי המערכת הביפסיאלית עם מספר המודולים הנבחר בטור Ns ובמקביל Np ניתנת על ידי משוואה (2). הבקרת ה-PV מוצגת ב-איור 2
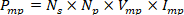 (2)
2. מערכת אגירת סוללות (BSS)
סוללות הן אמצעי קריטי לאגירה של אנרגיה חשמלית18. עבודה זו משתמשת בסוללות Li-ion כמערכת לאגירת אנרגיה. מבין אפשרויות הסוללות הניתנות לטעינה, עבודה זו מתמקדת בסוללות Li-ion, הנחשבות לאופטימליות עבור רכבים חשמליים (EVs) בשל יעילותן וצפיפות ההספק שלהן. משוואות (3) ו-(4) מתארות את סוללת ה-Li-ion עם מגבלות.
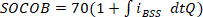 (3)
המפרטים של ה-PV, סוללת האגירה וההמרה מסוכמים בטבלה 2, בעוד שטבלה 3 מציגה את הקצאת זרימת ההספק בין מערך ה-PV, יחידת אגירת האנרגיה והעומסים המחוברים.
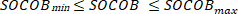 (4)
3. ממיר DC–AC
ממירי המתח בעלי נקודת ניטרל מקובעת (NPC) מאומצים באופן נרחב במערכות המרה של הספק עבור אנרגיה מתחדשת. בהשוואה למבנה הדו-רמתי המסורתי, תצורת ה-NPC מציעה עיוות הרמוני כולל (THD) מופחת, הפרעה אלקטרומגנטית נמוכה יותר ומאמץ מתח נמוך יותר על התקני המוליכים למחצה. חיבור ה-DC של טופולוגיה זו מחולק לשלוש רמות פוטנציאל +Vdc/2, 0, ו- -Vdc/2, באמצעות קבלים זוגיים ודיודות קיבוע המהווים את צומת הניטרל. על ידי בקרה מתאימה של המיתוג, הממיר מייצר שלושה מצבי מתח בדידים בטרמינלי הפלט, ובכך משפר את איכות גל המתח ואת יעילות המרת ההספק. נקודת הניטרל של פס ה-DC בממיר NPC ממלאת תפקיד מרכזי באיזון מתחי הקבלים ובהבטחת פעולה תקינה של הממיר. סכימת הבקרה של הממיר מוצגת ב-איור 3.
4. ממיר מתח an-DC למתח DC (מיר מעלה)
ממירי DC-DC מעלים את מתח הכניסה (DC) למתח מוצא גבוה יותר על ידי בקרת מחזור העבודה (duty cycle) של רכיב מיתוג בתדר גבוה, תוך שמירה על נצילות. לממיר שני מצבי פעולה. במהלך מצב ה-ON, הדיודה נמצאת בממתח אחורי (reverse-biased), ומקור הכניסה מספק אנרגיה לסליל, האוגר אותה כשדה מגנטי, בעוד קבל המוצא מספק אנרגיה לעומס. במהלך מצב ה-OFF, הדיודה עוברת לממתח קדמי (forward-biased). בשלב זה, האנרגיה האגורה בסליל משתחררת דרך הדיודה אל הקבל המחובר למוצא ולעומס, ובשילוב עם מקור הכניסה היא מייצרת מתח מוצא הגבוה ממתח הכניסה. על ידי שינוי מחזור העבודה של ה-PWM, מתח המוצא של הממיר משתנה בהתאם לקשר  , כאשר D הוא מחזור העבודה (duty cycle). הוא משמש במערכות סולאריות, תאי דלק, רכבים חשמליים (EV) ומערכות אגירה.
סכמת בקרה של רשת נוירונים מלאכותית (ANN) עבור MPPT
בעבודה זו, נבחר MPPT מבוס ANN כדי לאסוף את ההספק המקסימלי המופק ממערכת הסולארית17מערכי נתונים של קרינה וטמפרטורה ששימשו לאימון ה-ANN הופקו ב-MATLAB/Simulink תחת תנאי תפעול סביבתיים משתנים, התואמים לרמות קרינה סולארית של 80–10 W/m²2 וסיכומי טמפרטורה של 20–25 °C, עם מחזור עבודה (D). רשת העצבים המלאכותית (ANN) מאומנת כדי למזער את השגיאה הריבועית הממוצעת (MSE) בין הפלטים שהתקבלו לפלטים הנדרשים (Op,  כדי להפיק את ההספק המקסימלי ממערכת הפוטו-וולטאיקה (PV) הדו-צדדית. כאן, הקרינה הסולארית והטמפרטורה משמשות כקלטים לרשת העצבית מלאכותית (ANN), ומחזור העבודה (duty cycle) הוא הפלט לשליטה בממיר המעלה (boost converter). מבנה מודל ה-ANN שפותח עבור MPPT, כפי שמוצג ב- איור 4, נלקח בחשבון בעבודה. טבלה משלימה 1 מציג את היתרונות והחסרונות של השיטה המוצעת בהשוואה לשיטות סטנדרטיות אחרות.
רשת עצבית מלאכותית (ANN) מורכבת משלוש שכבות עיקריות: שכבת פלט (OPL), שכבת קלט (IPL) ושכבה נסתרת (HIL). מבנה זה מסייע בהעברת הנתונים בין ה-IPL ל-HIL. לאחר מכן, אלו מופקים על ידי המשקולות בקישורים המחברים בין ה-IPL ל-HIL. בהקשר זה, חישובים מבוצעים עם הטיה (bias) מסוימת המוחלת על משתנה ה-HL, והתוצאות המתקבלות נצברות במשתנה ה-OPL. כאן נבחרה ANN מסוג LMBP [17]. משקולות החיבור מכווננות במהלך האימון על ידי מדידת השגיאה כדי להגיע לפלט המטרה. כאן נעשה שימוש ב-LMBP לאימון רשתות ANN כאשר ה-MSE משמש כפונקציית הביצועים. אלגוריתם ה-LMBP משתמש בנגזרות הגזורות כדי לעדכן את המשקולות, המציגות תכונות של למידה יעילה והסגרה (convergence) מואצת
לכל נוירון ברשת פרספטרון רב-שכבית יש פונקציית סכימה ופונקציית הפעלה. עם זאת, קיימים משקולות מספריות מסוימות (wpk) המחברות בין נוירונים אלו לאורך השכבות. כאשר קלטים מוכפלים במשקולות כפי שמפורט במשוואה (5), נלקחת בחשבון פונקציית סיגמיד לא-ליניארית עם מזעור של MSE כפי שמוצג במשוואה (6).
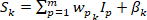 (5)
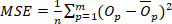 (6)
SBOA ביצעה אופטימיזציה למסנן ולפרמטרי הבקרה של המערכת המוצעת
בימים אלה, אלגוריתמים מטא-היוריסטיים ממלאים תפקיד מרכזי בפתרון בעיות הנדסיות. איור 5 מציג סיווג של אלגוריתמים. אלגוריתם SBOA23 מחקה את התנהגותו של ה-SB כדי לשרוד בבית גידולו הטבעי. שלבי החקירה (exploration) והניצול (exploitation) של התנהגות הציד של ה-Secretary Bird ממודלים ב-SBOA. שלב החקירה של האלגוריתם מחקה את התנהגות ה-SB בתפיסת נחשים, בעוד ששלב הניצול שלו מחקה את התנהגותם בהתחמקות מטורפים כגון נשרים. תהליך הפתרון מתחיל ביצירת ערכים אקראיים בתוך הגבולות המתאימים עבור כל SB באוכלוסייה, ובחישוב ערך פונקציית המטרה על ידי הרצת מודל Simulink, תוך התייחסות לערכו של כל SB כפרמטר תכנוני. בהתבס על ערך המטרה, כל SB משנה את מיקומו כדי לייצג פתרון טוב יותר. המידול המתמטי של SBOA נדון להלן:
שלב ההכנה הראשוני
ראשית, יש לזהות את הפתרונות הראשוניים ששימשו להתחלת החיפוש אחר מינימום טיפוסי של פונקציית המטרה F(Y). במקרה זה, האוכלוסייה האקראית הראשונית Y = [Y1, Y2, ......YN] של SB‘s נוצרה באמצעות N פתרונות ראשוניים. משוואה (7) מאתחלת את האוכלוסייה, כאשר Yi מייצגת פתרון.
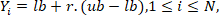 (7)
כאשר הגבולות התחתון והעליון של משתני הבחירה מסומנים על ידי lb ו-ub. בטווח [0, 1], r הוא מספר אקראי. N הוא ממד הבעיה. יתר על כן, ערך הכושר של הפתרון Fi = F(Yi) משמש לכימות האיכות של Yi.
אסטרטגיית הציד של SB’s
איתור, אכילה ותקיפת הטרף הם שלושת השלבים העיקריים של הציד של ה-SB. תהליך הציד כולו חולק לשלושה פרקי זמן שווים, t < 1/3T, 1/3T < t < 2/3T, ו-2/3T < t < T. כאן, t הוא האיטרציה הנוכחית, ו-T הוא מספר האיטרציות המקסימלי. פרקים אלו תואמים לשלושת שלבי הטורפה של ה-SB: חיפוש, צריכה ותקיפת טרף. חלוקות אלו מבוסות על הסטטיסטיקה הביולוגית שלבי הציד של הציפור ועל משכי הזמן של כל שלב. כתוצאה מכך, להלן האופן שבו מומדל כל שלב של ה-SBOA:
חיפוש אחר טרף
על ה-SB לצוד טרף ממרחק בטוח במהלך שלב זה. כדי לאסוף נתונים מספיקים על פני כל אזור החיפוש, השלב הראשון באלגוריתמי אופטימיזציה דורש חקירה (exploration) חזקה יותר. באמצעות שימוש במיקומם של שני ה-SB-ים האחרים כמדריך, ה-SB יכול לבחון אזורים אפשריים נוספים. כדי להגביר עוד יותר את הגיוון של האלגוריתם, מוצגים תהליכי מוטציה דיפרנציאליים. כאשר t קטן מ-1/3 מ-T, משתמשים במשוואה (8) כדי לעדכן את המיקום של כל פרט. הוא יחפש, יצרוך ויתקוף טרף. כתוצאה מכך, כך ממודל כל שלב ב-SBOA:
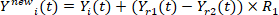 (8)
כאשר, Yi(t) הוא המיקום הנוכחי של ה-SB ה-ith, Ynewi(t) מייצג את הפתרון המעודכן, ושני פרטים Yi(t), Yr2(t) נבחרו באופן אקראי מהאוכלוסייה הקיימת. וקטור אקראי, עבור אסטרטגיית בחירת הפרמטרים, R1 בעל גודל 1 × N נבחר אקראית מתוך [0, 1] למען איזון יעיל בין שלבי הניצול (exploitation) והסריקה (exploration). הפתרון המעודכן נשקל רק אם הוא מוביל לשיפור בערך פונקציית המטרה בהשוואה לפתרון שהתקבל קודם לכן.
צריכת טרף
ה-SB משתמש בזמינות ובגמישות ותמרן להמראה סביב הנחש לאחר זיהוי טרף פוטנציאלי. סבלנותו של הטרף תנוצל להחליש את הגנאות שלו באמצעות תצפית ופיתוי של היריבים בעודם מקיפים אותו. SB-ים אחרים מתאימים את תנוחתם בקרבת הטרף. הצלחת הציד תעלה באופן משמעותי בגישה זו. משוואה (9) ממחישה כיצד תנועת בראוניאנית (B) משמשת לסימולציה של תנועתו האקראית של ה-SB כאשר 1/3 T < t < 2/3 T.
 (9)
כאשר B מומש ב-MATLAB באמצעות התפלגות נורמלית סטנדרטית על ידי הווקטור r(1,M) שנוצר באופן אקראי. לאחר מכן, ה-SB מעדכנים את מיקומם באמצעות משוואה (10).
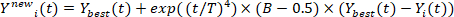 (10)
כאשר, Ybest(t) הוא הפתרון הטוב ביותר, ומקדם scaling האקספוננציאלי exp((t/T)4) נבחר כדי להגביר את יכולת הניצול (exploitation) בכל איטרציה.
תקיפת טרף
לאחר צריכה רציפה, הקורבן יסיים את מאגרי האנרגיה שלו. עצי השכרונים צריכים להשיק את ההתקפה כעת. כאן, שיטות תקיפה שונות, כגון צעדים בלתי פוסקים / קפיצות ארוכות ספורדיות לאורך פרק זמן קצר, סומללו באמצעות טכניקת טיסת לוי (Lévy flight). המאפיינים מתוארים על ידי משוואות (1) ו-(12). האפשרויות המועמדות קרובות לתשובה האופטימלית ברגע זה מכיוון ש-SB מתקרבים במהירות לטרף. תכנית זו תיושם כאשר t > 2/3T.
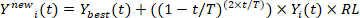 (11)
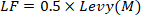 (12)
היכן, LF מייצג את אסטרטגיית טיסות לבי (Levy flight) ו- 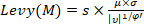 , s = 0.01, ו-φ = 1.5 ערכים קבועים. μ ו- נראה שהקלט שסיפקת אינו מכיל טקסט באנגלית לתרגום. אנא ספק את הטקסט המדעי שברצונך לתרגם לעברית. הם ערכים שרירותיים הנמצאים בטווח [0, 1]. כאשר, τ מסמן את גמא ו- η = 0.5, נבחר מקדם השקלול 0.5, כפי שהוצע בניסוח המקורי של SBOA, כדי להסדיר את גודל הצעד ולשמור על איזון בין קפיצות חקירה גדולות לבין זיקוק מקומי. טבלה 4 מציג את הערכים שבהם נעשה שימוש עבור ה-ANN ואלגוריתם ה-SB במערכת שפותחה.
אסטרטגיית בריחה עבור SB
בעת ציד טרף אחר בטבע, ציפורי מזכיר (SBs) מסתכנות בכך שיהיו הן הטרף. עיטים, נצים, שועלים ובניקלבים הם היריבים העיקריים עימם עליהן להתמודד. הן חייבות להשתמש במגוון טכניקות התחמקות כדי להגן על עצמן או על טרפן כאשר הן מזהות סכנה. אלגוריתם זה מדמה את שיטות הבריחה על ידי מידול מצבי ריצה (D2) והסוואה (D1). כאשר הן ניצבות מול יריבים, ציפורי המזכיר נטמעות תחילה בסביבתן כדי להישאר בטוחה. כאן, ציפורי המזכיר שואפות להימנע מאופטימום מקומי באלגוריתמים על ידי עדכון מיקומן סביב הטרף (הפרט הטוב ביותר). הן ישתמשו בטקטיקות של תעופה או ריצה מהירה כדי להישאר בטוחות אם לא יצליחו להתחמק מהאוייב. לצורך התייחסות, פרט אקראי Yrand נבחר כמוביל כדי למנוע הגבלה לאופטימום מקומי. ציפורי המזכיר משתמשות במשוואות (13) ו-(14) כדי לעדכן את מיקומן. תרשים הזרימה של SBOA מוצג ב-איור 6.
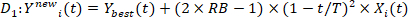 (13)
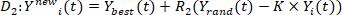 (14)
ייצוג של משתני תכנון
משתני הבעיה במחקר זה כוללים את פרמטרי התכנון, כגון הגב리를 ה-PI של ממירים DC-DC, כמו גם את ההתנגדויות וההשראויות של המסננים והמירים. משוואה (15) מציגה את ייצוג משתני הבקרה. גבולות פרמטרי הבקרה מפורטים ב-טבלה משלימה 2.
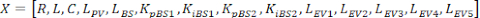 (15)
פונקציית כשירות (FF)
במחקר זה נבחרה המינימיזציה של THD כפונקציית המטרה (Obj). הערך המקסימלי של FF הוא הערך המינימלי של Obj, כמפורט במשוואות (16) ו-(17).
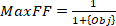 (16)
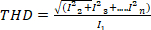 (17)
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
מערכת ה-PV דו-צדדית (Bifacial) העומדת בפני עצמה עם MPPT מבוס ANNC עבור תחנת טעינה של רכב חשמלי (EV), המוצעת במחקר, נבנתה ב-Simulink/Matlab 202b והורצה על Intel Core i7 עם 16GB RAMS. דירוגי המערכת והעומס הנבחרים של ה-EV מוצגים ב-Table 2 ו-Supplementary Table 3. בעבודה זו, שלושה מקרים המפורטים ב-Table 5 עם פרמוטציות שונות של קרינת שמש (G), טמפרטורה (T), עומסי AC וחמישה רכבי EV מדגמים ודירוגים שונים, משמשים להדגמת ביצועי המערכת. עבודה זו מתמקדת בעיקר בשיפור הביצועים של מערכת EV העומדת בפני ...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
בסך הכל, התוצאות מעידות כי עבודת מחקר זו תורמת לתחום המדעי על ידי הצגת אסטרטגיית בקרה חדשנית ומותאמת (optimized) המגבירה את התפוקה הסולארית, משפרת את איכות ההספק (PQ), ותומכת בתשתית טעינה בת-קיימא לרכבים חשמליים (EV) המתאימה לכבישים מהירים. מערכת ה-MPPT מבוססת ה-ANN שפותחה, יחד עם מסננים, ממירים ובקר שעברו אופטימיזציה באמצעות SBOA, משיגה THD נמוך יותר תוך שמירה על מתח DC bus יציב עבור תחנת טעינה עצמאית לרכבים חשמליים הנתמכת על ידי PV ו-BES17.
סקירות ספרות התמקדו בתחנות ...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
למחברים אין ניגודי עניינים להצהיר עליהם.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| ממיר DC–AC | MathWorks | תיעוד Simscape Electrical Three-Level Converter: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | מודל ממיר DC–AC תלת-פאזי, תלת-רמתי עם קיבוע נקודת הניטרל (NPC). |
| ממיר DC–DC | MathWorks | תיעוד Simscape Electrical Boost Converter: https://www.mathworks.com/help/sps/ref/boostconverter.html | מודל ממיר DC–DC מעלה (Boost) המשמש לוויסות מתח המוצא של ה-PV. |
| סוללת EV1 | MathWorks | תיעוד מודל סוללה: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | סוללת עופרת-חומצה מדומית המייצגת את ה-EV1. |
| סוללות EV2–EV5 | MathWorks | תיעוד מודל סוללה: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | מודלים מדומים של סוללות ליתיום-יון המייצגים את EV2, EV3, EV4 ו-EV5. |
| MATLAB/Simulink | MathWorks | תוכנה; https://www.mathworks.com/products/simulink.html | סביבת תוכנה המשמשת למידול ולסימולציה של תחנת טעינה לרכב חשמלי המונחית על ידי פאנלים פוטו-וולטאיים (PV). |
| Simscape Electrical | MathWorks | תוכנה; https://www.mathworks.com/products/simscape-electrical.html | ספריית רכיבים המשמשת למידול ממירים של הספק, רשת חשמלית ומערכת הבקרה הנלווית. |
| פאנל סולארי | Waaree Energies Ltd.; מודל ב-MATLAB/Simulink | דגם WSM-315. מידע על מוצרי Waaree: https://www.waaree.com/solar-pv-modules/; מודל System Advisor Model: https://sam.nrel.gov/ | פרמטרי הפאנל הסולארי WSM-315 הוזנו כמודול PV המוגדר על ידי המשתמש, תוך שימוש בנתונים מדף הנתונים של Waaree ומודל ה-System Advisor של NREL. |
| סוללת אגירה | MathWorks | תיעוד מודל סוללת עופרת-חומצה: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | סוללת עופרת-חומצה מדומית המשמשת כמערכת אגירת אנרגיה סטציונרית. |
מקורות
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.