פרוטוקול זה מתאר רכישה מסונכרנת, התמרה (annotation) ופילוח זמני של נתוני IMU מחוטב למפרק כף היד, במטרה ליצור מערך נתונים ייחוס לתיקוף הערכה מבוססת למידת מכונה של טכניקת היגיינת ידיים בת 3 השלבים. תיוג של צופה ואותים של סימנים זמניים מספקים התמרות ברמת השלב הניתנות לשחזור, התומכות במתן משוב בזמן אמת לאנשי צוות רפואי בעתיד, באמצעות פיתוח אלגוריתמים של חישוש תנועה לביש.
מאמר שיטה
ניטור בזמן אמת של טכניקת היגיינת ידיים באמצעות צמיד עם חיישני תנועה ולמידת מכונה
במאמר זה
סיכום
תקציר
אנשי צוות רפואי (HCP) לרוב אינם מבצעים את טכניקות היגיינת הידיים (HH) המומלצות, דבר הפוגע במניעת זיהומים. התקן המוצע בצורת צמיד נועד להפיק חומרי חיטוי בנקודת הטיפול, תוך מתן משוב בזמן אמת על ביצוע טכניקת היגיינת הידיים. משוב בזמן אמת ייווצר על ידי אלגוריתם המסווג תנועות ידיים ברמת השלב באמצעות חיישני התמדה (inertial sensors) בפרק כף היד. אלגוריתם זה עובר כעת תיקוף באמצעות הערכת תוקף מקבילי מול סטנדרט זהב – צופה מיומן המעריך את טכניקת היגיינת הידיים. המחקר הנוכחי מתמקד בפיתוח ובתיקוף של פרוטוקול הרכישה והסימון הנדרש לאימון האלגוריתם ולהערכת התוקף המקבילי לפני פריסה קלינית בזמן אמת. הפרוטוקול מתאר איסוף נתונים מסונכרן תוך שימוש ב-IMU עם סמן זמני להגדרת גבולות השלבים, תוך התאמת הקלטות מפוצלות מחיישן פרק כף היד עם תוויות נכונות שהוקצו על ידי הצופה עבור כל תנועה. פיתוח המודל מנצל ארכיטקטורות של מודלי רצף המסוגלות לסיווג צפוף של סדרות זמן, והביצועים יכומתו באמצעות מדדי סיווג ברמת התנועה (למשל, F1 score) וקריטריונים של חפיפת מקטעים (למשל, intersection-over-union), כדי לשקף הן את החלטות הנכונות והן את איכות הסגמנטציה הזמנית. תוצאות משניות כוללות את ביצועי אספקת חומר החיטוי, העיתוי והשימושיות של המשוב, ומקובלות המשתמשים בזרימות עבודה קליניות. נתונים שנאספו ממדגם מגוון של עובדי בריאות, הכולל מספר ביצועים מופקחים לכל משתתף, יתמכו בניתוחי תוקף מקבילי כדי לקבוע את דיוק ההתקן ואת הפוטנציאל שלו לחזק תוכניות קיימות להיגיינת ידיים ולהפחית זיהומים הקשורים למסגרות בריאות.
מבוא
הגיינת ידיים (HH) היא האסטרטגיה הפשוטה, היעילה והזולה ביותר למניעת זיהומים הנרכשים בבתי חולים (HAIs), המוכרים כבעיה מרכזית של בריאות הציבור בעולם1. עם זאת, רמת הציות לפרקטיקה זו נותרה נמוכה מהאידיאל ברחבי העולם2,3. בהקשר זה, תוכניות לבקרת זיהומים חייבות לנטר לא רק את שיעורי הציות המבוססים על הזדמנויות, אלא גם את איכות טכניקת הגיינת הידיים (HH), הכוללת ביצוע של השלבים המומלצים ומשך זמן פעולה מתאים עבור החומר האנטיספטי4.
בכל הנוגע לטכניקה, ארגון הבריאות העולמי (WHO) ממליץ על טכניקת היגיינת ידיים (HH) בת 6 שלבים כדי להבטיח יעילות. השלבים הם: (1) שפשוף כפות הידיים זו בזו בתנועה סיבובית; (2) שפשוף כף יד ימין על גב יד שמאל תוך שזירת האצבעות; (3) שפשוף כפות הידיים זו בזו כאשר האצבעות שזורות; (4) שפשוף גב האצבעות של יד אחת בתוך כף היד הנגדית תוך החזקת האצבעות ותנועה קדימה ואחורה, ולהיפך; (5) שפשוף האגודל הימני באמצעות כף יד שמאל בתנועה מעגלית, ולהיפך; (6) שפשוף קצות האצבעות של יד שמאל בתוך כף יד ימין בתנועות מעגליות, ולהיפך5,6.
עם זאת, הראיות לגבי היעילות וההיתכנות היחסיות של הטכניקות המומלצות על ידי ארגון הבריאות העולמי (WHO) נותרו חסרות. בפרט, סקירה שיטתית שנערכה לאחרונה העריכה את יעילותה של טכניקת היגיינת הידיים (HH) בת 6 השלבים של ה-WHO בהפחתת העומס הבקטריאלי על ידיהם של אנשי צוות רפואי, והשוותה אותה לגישות חלופיות שדווחו בספרות הבינלאומית. למרות שטכניקת ה-HH בת 6 השלבים הראתה הפחתה בעומס הבקטריאלי, הסקירה סיכמה כי הראיות המזהות את הטכניקה היעילה והמעשית ביותר אינן חד-משמעיות עדיין, וכי מחקר על טכניקות HH דורש סטנדרטיזציה משופרת בין המחקרים השונים7. במקביל, טכניקת ה-HH בת 3 השלבים קודמה ברחבי העולם על ידי מספר מחברים. שלביה הם: (1) כיסוי כל משטחי הידיים; (2) ביצוע שפשוף סיבובי של קצות האצבעות על כף היד הנגדית לסירוגין; ו-(3) ביצוע שפשוף סיבובי של שני האגודלים8,9,10. השלבים מומחשים ב-איור 1.
בהתאמה להתפתחויות אלו, ניסוי מבוקר אקראי כימת את ההזדמנויות להיגיינת ידיים (HH) ב-12 מחלקות בבתי חולים בארה"ב (n = 2,923). מתוך הזדמנויות אלו, 1,516 (51.9%) התרחשו בקבוצת ההתערבות, שקיבלה הדרכה בטכניקת HH בת 3 השלבים9, ו-1,407 (48.1%) התרחשו בקבוצת הביקורת, שקיבלה הדרכה קונבנציונלית התואמת לטכניקת HH בת 6 השלבים של WHO. קבוצת ההתערבות הראתה ציות גבוה יותר ל-"חמשת הרגעים של WHO" ולטכניקה בת 3 השלבים. בעוד שהפחתות ביחידות יוצרות מושבות דווחו כלא שונות באופן מובהק במונחים של התוצאה המיקרוביולוגית הראשונית (p = 0.029), הציות הנצפה ל-HH היה גבוה משמעותית בקבוצת ההתערבות (51.7%) בהשוואה לקבוצת הביקורת (12.7%).
טכניקת ה-HH בת 3 השלבים הניבה הפחתה גדולה יותר של log10 ביחידות יוצרות מושבות (חציון 4.45, IQR 4.04–5.15) מאשר הטכניקה בת שישה השלבים (חציון 3.91, IQR 3.69–4.62; p = 0.021)8. ראוי לציין כי בשני המחקרים, ההפחתות בספירת המושבות לא נבדלו באופן מובהק בין הטכניקות, ושני המחקרים תומכים במסקנה שהשיטה בת 3 השלבים יעילה כאשר היא מבוצעת נכון8,9.
בהתבסס על ראיות אלו, החוקרת הראשית וקבוצת המחקר שלה העריכו והדגימו את היעילות של טכניקת ה-HH בעלת 3 השלבים בקרב אנשי צוות רפואי בבית חולים להוראה ומחקר באזור המערב-מרכזי של ברזיל. בעבודה זו, הערכה מיקרוביולוגית של ידיהם של המשתתפים הראתה כי לא חלה צמיחה של מיקרואורגניזמים פתוגניים פוטנציאליים לאחר ביצוע נכון של הטכניקה בעלת 3 השלבים במשך 15 s. ממצאים אלו תמכו ביעילות הטכניקה11,12.
לאור הסוגיות הגלובליות שתוארו לעיל, המחקר הנוכחי מתמקד בפיתוח מוצר טכנולוגי הקשור להיגיינת ידיים, שמטרתו להגביר את ההיענות של אנשי צוות רפואי באמצעות שימוש בצמיד המסוגל להניב חומר חיטוי על פי פקודה קולית בנקודת הטיפול ולספק משוב לגבי איכות טכניקת היגיינת הידיים שבוצעה (איור 2), עם תצוגה שניתנת לניתוק קל מהמאגר, מה שמאפשר לחלק המאגר לעבור חיטוי ברמה גבוהה לפי הצורך. יצוין בנוסף כי ההצעה המוצגת כאן הוגשה כעת כבקשה לפטנט של מודל תועלת (פריבילגיית פטנט) תחת פרוטוקול במכון הלאומי לקניין תעשייתי של ברזיל (INPI) תחת מספר BR 20 2022 001267 4. לפיכך, חיוני לתקף את האלגוריתם של הצמיד כדי להבטיח שהוא מספק הערכה אמינה ותקפה של שלושת שלבי היגיינת הידיים, עם יכולת להבחין במדויק בין ביצועים נכונים לביצועים שגויים של הטכניקה. תוקף קריטריון מתייחס ליכולתו של שיטה להתכתב עם מדידות אחרות שנאספו כדי לחקור את אותו מושג. תוקף קריטריון מנסה להעריך באיזו דיוק מדד חדש יכול לנבא מושג או קריטריון שתוקפו הוכח בעבר13.
תיקוף הקשור לקריטריון מתאר את המידה שבה הליך מדידה תואם למדדים אחרים שנועדו להעריך את אותו מבנה בסיסי, ובמסגרת זו, הוא משמש להערכה האם מכשיר חדש תואם לסטנדרט ייחוס (קריטריון) מבוסס, מתוקף ומوثוק קודם לכן. תיקוף הקשור לקריטריון דורש (1) בחירת קריטריון מתאים ורלוונטי מבחינה מושגית ו-(2) אימות עצמאי של תקפות הקריטריון14. כאשר סטנדרט הייחוס נמדד באותו זמן עם המכשיר הנבדק, התיקוף הקשור לקריטריון נחשב בדרך כלל כתיקוף סימולטני (concurrent), בעוד שהוא נחשב לתיקוף ניבוי (predictive) כאשר סטנדרט הייחוס נמדד בנקודת זמן מאוחרת יותר; הבחנה זו עשויה להיות מונחית גם על ידי המטרה המיועדת של ההערכה15.
בהתאם לכך, ניתן להעריך את רמת ההסכמה בין המכשיר למדד חיצוני המשמש כסטנדרט הזהב באמצעות ניתוח סטטיסטי. ניתוח כזה מכמת בדרך כלל את הקשר או ההסכמה בין המכשיר הנחקר לבין הקריטריון החיצוני (סטנדרט הזהב), תוך שימוש במדדים מתאימים לקשריות או להתאמה14.
עבור המדד הספציפי של היענות להיגיינת ידיים (HH), תצפית ישירה, המיושמת באמצעות תיעוד שיטתי של הזדמנויות ל-HH והערכת איכות הטכניקה על ידי צופים מיומנים, נחשבת באופן נרחב לסטנדרט הזהב להערכת קריטריונים16 ומומלצת מאוד על ידי ארגון הבריאות העולמי (WHO)5.
בעבודה זו, החוקר שימש כצופה מיומן שהעריך את טכניקת היגיינת הידיים (HH) של המשתתפים. החוקר הראשי הוא מומחה מוכר למניעה ובקרה של זיהומים קשורי בריאות, עם מומחיות מיוחדת בציות לחמשת הרגעים להיגיינת ידיים של ארגון הבריאות העולמי (WHO)5.
כדי לאפשר הערכה אובייקטיבית ושלבית של ביצוע הטכניקה, המחקר הנוכחי משלב הערכה תצפיתית המהווה "סטנדרט זהב" עם חישוש אינרציאלי לביש על פרק כף היד ופרוצדורה עקרונית להגדרה זמנית של כל שלב. גבולות השלבים נקבעים במהלך רכישת הנתונים באמצעות IMU ייעודי לסמנים זמניים המופעל על ידי חוקר משתף, אשר מציין את תחילתו או סיומו של שלב ומסמן מעברים בין שלבים באמצעות אירועי הקשה קצרים. אירועי הקשה אלה מזוהים מאוחר יותר באמצעות pipeline לזיהוי שיאים ב-Python ומשמשים לפילוח הקלטות ה-IMU של פרק כף היד למקרים של שלב 1, שלב 2 ושלב 3. האותות המפולחים לשלבים שמתקבלים מוצמדים לאחר מכן לתוויות נכונות בינאריות (נכון או לא נכון) שהוקצו על ידי הצופה ברמת התנועה. תכנון זה מאפשר מידול של הערכת טכניקת ה-HH כמשימת תיוג צפופה של סדרות זמן, ולאחריה סיווג ברמת השלב.
מודלים של רצפים המבוססים על Transformer מתאימים במיוחד לניסוח בעיה זה, מכיוון שmכניסם של self-attention יכולים לייצג תלויות זמניות באותות מחיישני לבישים, ולהתאים לחיזוי של רצף-לרצף (sequence-to-sequence) כאשר תוויות פיקוח מוגדרות ברזולוציה זמנית עדינה17. ביצועי המודל מכומתים באמצעות מדדי סיווג ברמת התנועה (למשל, F1 score) יחד עם קריטריונים לחפיפה ברמת הסגמנט (למשל, intersection-over-union), ובכך נלכדים הן (i) נכונות ההחלטות לגבי הטכניקה והן (ii) איכות הסגמנטציה הזמנית.
אף על פי שהמטרה הסופית של המערכת המוצעת היא לספק משוב אוטומטי בזמן אמת במהלך ביצוע היגיינת ידיים בסביבות קליניות, המחקר הנוכחי מתמקד בנהלי הרכישה, האנוטציה והסגמנטציה הזמנית הנדרשים ליצירת מערך הנתונים המייחסי (reference dataset) עבור אימון ותיקוף עתידיים של האלגוריתם. לפיכך, המטרה העיקרית של עבודה זו היא לבסס ולתקף פרוטוקול הניתן לשחזור לאיסוף נתוני חיישני אינרציה מסונכרנים ואנוטציות שנוצרו על ידי צופה, אשר יכולים לשמש כ"אמת קרקע" (ground truth) לפיתוח עתידי של למידת מכונה.
הנתונים נאספו בבית הספר להנדסה, קמפוס סאו ז'ואו דה בואה ויסטה, אוניברסיטת מדינת סאו פאולו (UNESP). חמישים אנשי מקצוע (n = 50) השתתפו: סטודנטים (n = 20), חברי סגל (n = 18), סגל טכני מנהלי (n = 10) ועובדי שירות כלליים (n = 2). מערך הנתונים הסופי כלל 1,500 ביצועים של טכניקת HH בעלת 3 השלבים. המשתתפים הונחו לבצע את טכניקת HH בעלת 3 השלבים בשלושה תרחישים נפרדים, אשר נוהלו על ידי החוקר הראשי, ששימש כמעריך תו התקן (gold-standard) לביצוע נכון.
לפני איסוף הנתונים, הוזמנו משתתפים פוטנציאליים להשתתף וקיבלו הסבר מפורט על מטרות המחקר ועל הפרוצדורות. המשתתפים גויסו מקהילת FESJ/UNESP, כולל סטודנטים לתואר ראשון ולתארים מתקדמים, אנשי סגל, סגל מנהלי ועובדי שירות כלליים. המשתתפים המתאימים היו מבוגרים (גיל 18≥), בעלי יכולת להבין ולבצע את פרוצדורת היגיינת הידיים, והסכימו לספק הסכמה מדעת בכתב לפני ההשתתפות.
לאחר קבלת הסכמה מדעת בכתב, עוזר מחקר מהמחלקה להנדסת חשמל הצמיד חיישן ללכידת תנועה לפרק היד המועדף של המשתתף (ימין או שמאל). לאורך תהליך איסוף הנתונים, החוקר השותף נשאר נוכח כדי לספק תמיכה טכנית, כולל הבטחת העברה אמינה של האות וניטור של שונות האות.
פרוטוקול
פרוטוקול ניסויי זה אושר על ידי ועדת אתיקה במחקר המוסדי של בית החולים האוניברסיטאי. משתתפים שהסכימו להשתתף התבקשו לחתום על טופס הסכמה מדעת בהתאם להחלטה מס' 466/2012 של המועצה הלאומית לבריאות בברזיל18. הרכיבים והציוד ששימשו במחקר מפורטים בטבלת החומרים.
1. הכנת סביבת איסוף הנתונים
- הניחו מחשב נייד, סמארטפון המותקן על מתקן כיסא לפני עוזר המחקר.
- הניחו מחשב נייד וכיסא לפני הצופה המיומן.
- הניחו שרפרף לצד הצ opponant המיומן ומקמו עליו את ה-IMU המשמש כסמן זמני, כך שיהיה נגיש בקלות.
- הדביקו את ה-IMU המשמש כסמן זמני למשטח השרפרף באמצעות סרט דבק.
- הניחו על השולחן לפני המשתתף בקבוק של תמיסת אלכוהול לחיטוי ידיים, מגבונים לחים, קרם לחות, IMU ללבישה על פרק כף היד ושעון עצר.
- מקמו פח אשפה לצד המשתתף.
2. אימות קישוריות האפליקציה (על ידי עוזר המחקר)
- יש לוודא שרמת הסוללה של הסמארטפון נשארת מעל 80%.
- יש לוודא שחיישן ה-IMU ללבישה על פרק כף היד טעון במלואו.
- יש לוודא שחיישן ה-IMU לסימון זמני טעון במלואו.
- יש לוודא שיישום ה-"Stay Awake" פעיל.
- יש להפעיל את יישום ה-BSL Capture, שפותח במעבדה לאותיות ביו-רפואיות (LSBio/UFSCar), ולהמתין עד לסיום סריקת מכשיר ה-Bluetooth.
- יש לוודא ששני חיישני ה-IMU מופיעים ברשימת המכשירים הזמינים במסך הראשי.
- יש לאשר שלצד שני חיישני ה-IMU מוצג סטטוס חיבור כ-"Connected" וכי נתוני החיישנים בזמן אמת מתעדכנים באופן רציף לפני תחילת רכישת הנתונים.
- יש לוודא שכל זרימת העבודה של הרכישה והעיבוד המוצגת ב-איור 3 תקינה לפני תחילת ההקלטה של המשתתף.
- לפני תחילת רכישת הנתונים, יש לוודא ששני חיישני ה-IMU הלבישים (WitMotion WT901BLECL) פועלים בהגדרת ברירת המחדל של היצרן, עם הקלטה רציפה של אותות תאוצה וג'ירוסקופ תלת-ציריים, טווח מדידה של האקסלרומטר של ±6 g, טווח מדידה של הג'ירוסקופ של ±2000 °/s, ותדר דגימה אפקטיבי של כ-25 Hz. לא מופעל סינון נוסף ברמת החומרה במהלך רכישת הנתונים.
3. הכשרת הצופה המיומן
- יש לוודא שכל משתתף משלים את שלושת שלבי איסוף הנתונים באופן אינדיבידואלי, ללא נוכחות של משתתפים אחרים בחדר במהלך רכישת האותות.
- יש להקצות צופה מיומן אחד להדרכה ולניטור של כל משתתף.
- יש לתעד את הסיווג של כל שלב בטכניקת ה-HH בת שלושת השלבים בגיליון אלקטרוני ייעודי.
- יש לוודא שלצופה המיומן יש שדה ראייה ברור של טכניקת ה-HH של המשתתף וגישה נוחה ל-IMU של הסימון הזמני.
- יש להעריך כל שלב בטכניקת היגיינת הידיים בהתאם לפרוטוקול היגיינת הידיים הסטנדרטי בן 3 השלבים9. יש לסווג כל שלב כנכון או שגוי על פי קריטריוני ההערכה שהוגדרו מראש.
הערה: הגיליון האלקטרוני מאורגן כך שיכלול את מזהה המשתתף, את מספר ביצוע טכניקת ה-HH (1–10 עבור כל אחד משלושת שלבי איסוף הנתונים), ואת הסיווג של שלבים 1, 2 ו-3 של טכניקת ה-HH. יש לתעד את הסיווג של כל שלב כנכון או שגוי.
4. הכנת המשתתף (על ידי עוזר המחקר)
- אפשרו למשתתף לשבת על כיסא הפונה אל הספסל שהוכן.
- הנחו את המשתתף להניח את שתי האמות על הספסל.
- בקשו מהמשתתף לבחור את פרק כף היד המועדף להצמדת ה-IMU הנלבש.
- הדקו את ה-IMU הנלבש לפרק כף היד שבחר המשתתף באמצעות רצועת ה-Velcro, תוך וידוא שהמכשיר יציב ומאובטח מבלי לגרום לאי-נוחות.
- הניחו שעון עצר גלוי או טיימר דיגיטלי על הספסל בקו הראייה של המשתתף.
- בצעו את כל מפגשי איסוף הנתונים באותה מעבדה תחת תאורה מלאכותית קבועה ובסביבת מיזוג אוויר הפועל לאורך כל המפגשים הניסיוניים, על מנת לשמור על תנאים סביבתיים עקביים.
5. הליך איסוף ורישום נתונים (על ידי הצופה המוכשר)
הערה: סקירה כללית של זרימת העבודה המלאה לאיסוף הנתונים מוצגת ב-איור 4. הפרוטוקול מורכב משלושה שלבי רכישה רצופים: (1) הנחיה מילולית, (2) הדגמה של הטכניקה הנכונה, ו-(3) ביצוע של תבניות שגיאה שהוגדרו מראש. בכל שלב, המשתתפים מבצעים 10 חזרות של טכניקת היגיינת הידיים בת 3 השלבים. לאורך כל השלבים, הצופה המוכשר מעריך את נכונותו של כל שלב ומייצר סימונים זמניים באמצעות ה-IMU לסימון זמני, כדי לתמוך בפילוח האותות ובשיוך הערות למערך הנתונים שיתקבל. איור 3 מסכם את זרימת העבודה המלאה של הרכישה, העיבוד, הפילוח ויצירת מערך הנתונים.
- שלב ראשון של איסוף נתונים
- תאר בעל פה למשתתף כל שלב בטכניקת HH בת 3 השלבים (איור 1).
- ציין במפורש: "בצע כל אחד משלושת השלבים למשך 5 s לפחות, כך שהטכניקה המלאה תימשך לפחות 15 s."
- הנחה את המשתתף לעקוב אחר השעון הממוקם לפניו.
- הנחה את המשתתף לבצע את טכניקת HH בת 3 השלבים 10 פעמים, תוך מתן מרווח מנוחה בין כל ביצוע מלא של טכניקת HH.
- הקש פעם אחת על ה-IMU המשמש כסימון זמני מיד לאחר השלמת כל שלב ב-HH כדי ליצור רפרנס זמני המשמש בתהליך הסגמנטציה.
- ודא שהצופה המיומן מעריך בקפידה את האיכות של כל שלב HH שבוצע ורושם בגיליון הנתונים אם הוא היה נכון או שגוי.
- בביצוע החמישי של טכניקת HH בת 3 השלבים, הזכר למשתתף לבצע כל שלב למשך 5 s לפחות.
- עקוב אחר תצוגת האות בזמן אמת באפליקציית הסמארטפון ואשר שחבילות נתונים מתקבלות באופן רציף משני ה-IMUs לאורך כל סשן ההקלטה. אם מזוהה אובדן חבילות, ניתוק חיישן או איכות אות נמוכה, הפסק את ההקלטה, שחזר את חיבור ה-Bluetooth במידת הצורך, וחזור על הרכישה כדי להבטיח הקלטת אות מלאה ואמינה.
- שלב שני של איסוף נתונים
- ודא שהצופה המיומן מדגים את הביצוע הנכון של טכניקת HH בת 3 השלבים (איור 1).
- ודא שהצופה המיומן מדגים כל שלב באיטיות ובמבט מלא של המשתתף, תוך חזרה על כל שלב לפי הצורך עד שהמשתתף מציין שהבין.
- ודא שהצופה המיומן מצביע על נקודות מגע קריטיות וטעויות נפוצות במהלך ההדגמה.
- ציין במפורש: "בצע כל אחד משלושת השלבים למשך 5 s לפחות, כך שהטכניקה המלאה תימשך לפחות 15 s, בהמשך להדגמה המעשית של הצופה המיומן."
- הנחה את המשתתף לבצע 10 חזרות של טכניקת HH בת 3 השלבים.
- הערך את נכונותו של כל שלב בטכניקת HH בת 3 השלבים.
- צור סימונים זמניים באמצעות ה-IMU המשמש כסימון זמני לאחר כל שלב HH.
- עקוב אחר העברת האות בזמן אמת לאורך כל סשן הרכישה. אם מזוהה אובדן חבילות, ניתוק חיישן או איכות אות נמוכה, הפסק את ההקלטה וחזור על הרכישה לאחר שחזור העברת אות תקינה.
- ודא שהצופה המיומן מדגים את הביצוע הנכון של טכניקת HH בת 3 השלבים (איור 1).
- שלב שלישי של איסוף נתונים
- ודא שהצופה המיומן מדגים את תבנית השגיאה שהמשתתף נדרש לבצע.
- ודא שהצופה המיומן מיישם את תבניות השגיאה 1, 2, 3 ו-4, באופן רציף.
- הקצה את תבניות השגיאה 1–4 באופן רציף למשתתפים עוקבים וחזור על המחזור לאחר משתתף 4.
- ודא שהצופה המיומן מדגים את תבניות השגיאה, המוגדרות באופן הבא:
- תבנית שגיאה 1: עבור שלב 1, כסה רק את כפות הידיים והשמט את שאר משטחי היד. עבור שלב 2, שפשף את קצות האצבעות תוך החרגת האגודלים. עבור שלב 3, הנע את האגודלים קדימה ואחורה ללא שפשוף סיבובי.
- תבנית שגיאה 2: עבור שלב 1, השמט את כיסוי גב יד שמאל. עבור שלב 2, שפשף רק את קצות האצבעות של האצבע, האמה והקמיצה, תוך החרגת הזרת והאגודלים. עבור שלב 3, בצע שפשוף סיבובי חלקי בלבד של האגודלים.
- תבנית שגיאה 3: עבור שלב 1, השמט את כיסוי גב יד ימין. עבור שלב 2, שפשף רק את קצות האצבעות של יד ימין. עבור שלב 3, בצע שפשוף סיבובי של האגודל הימני בלבד.
- תבנית שגיאה 4: עבור שלב 1, כסה רק את כפות הידיים. עבור שלב 2, שפשף את קצות האצבעות תוך שימוש בתבנית תנועה הפוכה או שגויה. עבור שלב 3, בצע שפשוף סיבובי של האגודל השמאלי בלבד.
- "בצע כל אחד משלושת השלבים למשך 5 s לפחות, כך שהטכניקה המלאה תימשך לפחות 15 s, בהמשך להדגמה המעשית של הצופה המיומן."
- הנחה את המשתתף לבצע 10 חזרות של טכניקת HH בת 3 השלבים.
- הערך את נכונותו של כל שלב בטכניקת HH בת 3 השלבים.
- צור סימונים זמניים באמצעות ה-IMU המשמש כסימון זמני לאחר כל שלב HH.
- עקוב אחר העברת האות בזמן אמת לאורך כל סשן הרכישה. אם מזוהה אובדן חבילות, ניתוק חיישן או איכות אות נמוכה, הפסק את ההקלטה וחזור על הרכישה לאחר שחזור העברת אות תקינה.
- הסר בעדינות את ה-IMU המוצמד לפרק מידו של המשתתף.
- נגב שאריות של תכשיר חיטוי ידיים על בסיס אלכוהול באמצעות נייר סופג.
- נקה את משטח העבודה והשלך את הניירות הסופגים המשומשים לפח האשפה.
- הצע קרם לחות אם המשתתף מבקש זאת או מדווח על צורך בכך.
- הודה למשתתף על תרומתו.
תוצאות
פרוטוקול איסוף הנתונים הקליני בוצע כמתוכנן, ואותים אינרציאליים ממכשיר worn-wrist נרכשו בהצלחה מכל המשתתפים הרשומים במהלך כל ביצועי ה-HH שנקבעו. מערך הנתונים שהתקבל כלל 50 משתתפים ו-1,500 ביצועים מלאים של טכניקת ה-HH בת 3 השלבים (30 ביצועים לכל משתתף). כאשר הנתונים פוקקו לשלושה שלבים מסודרים לכל ביצוע, התקבלו בסך הכל 4,500 מקטעי תנועה.
ביצוע בדיקה קלינית
כל משתתף ביצע שלושה בלוקים עוקבים של 10 ביצועי HH (סה"כ 30 ביצועים למשתתף), וכל ביצוע HH כלל את שלושת השלבים המסודרים שהוגדרו עבור הטכניקה בת 3 השלבים. הבלוק הראשון בוצע לאחר הסבר בעל פה על התנועות הנכונות; הבלוק השני בוצע לאחר הסבר בעל פה והדגמה חזותית של התנועות הנכונות; והבלוק השלישי בוצע לאחר הדגמה של תנועות שגויות המשקפות דפוסי טעויות נפוצים שנצפו בפרקטיקה של טיפול רפואי. עבור בלוק התנועות השגויות, נעשה שימוש בארבעה דפוסי טעויות שהוגדרו מראש, אשר הוקצו למשתתפים באמצעות סכימת חלוקה מאוזנת (כלומר, מחזוריות של דפוסים בין משתתפים עוקבים) כדי להבטיח ייצוג השוואתי של כל סוג טעות ברמת הקוהורט.
כל 50 המשתתפים השלימו בהצלחה את שלושת שלבי הרכישה, מה שהביא ל-1,500 ביצועים מלאים של טכניקת ה-HH בת שלושה שלבים. במהלך איסוף הנתונים, הצופה המיומן העריך כל ביצוע ותיעד את נכונותם של שלב 1, שלב 2 ושלב 3 בהתאם לקריטריוני ההערכה שהוגדרו מראש. במקביל, נוצרו סימנים זמניים באמצעות ה-IMU העזר כדי לציין מעברים בין שלבי HH עוקבים. הליך זה הניב סט מלא של הערות מבוססות-צופה וסימוכין זמניים עבור כל הביצועים שהוקלטו, מה שאיפשר פלוגה (segmentation) ובנייה של מערך הנתונים לאחר מכן.
תיחום שלבי זמן
כל הסשנים לוו בחוקר משתף שהיה אחראי על יצירת רפרנס זמני חיצוני לגבולות השלבים. רפרנס זה הופק באמצעות IMU שני שהוקדש לאנוטציה, עליו הוקשו קלות ביד כדי לציין את תחילתו וסיומו של כל שלב, כולל המעברים בין שלבים עוקבים. אירועי הקשה אלו יצרו אות סימון מקודד בזמן, ששימש לאחר מכן כדי להגדיר - עבור כל ביצוע של HH - את ההיקף הזמני של שלב 1, שלב 2 ושלב 3.
סמנים זמניים נוצרו בהצלחה עבור כל ביצועי ה-HH שהוקלטו. האירועים שנוצרו כתוצאה מההקשה הניבו שיאים מובחנים באות ה-IMU העזר, מה שאיפשר זיהוי ברור של המעברים בין שלב 1, שלב 2 ושלב 3. רפרנסים זמניים אלה סיפקו מנגנון הדיר שמיש לסנכרון של הערות הצופה עם הקלטות ה-IMU מהפרק, ושימשו כבסיס לפלחים (segmentation) עוקבים של האות.
עיבוד אותות וסגמנטציה
אלגוריתם מבוסס Python פותח לעיבוד זרם ה-IMU של הסימון הזמני, כולל פעולות סינון ולוגיקה לזיהוי שיאים כדי לזהות באופן מהימן אירועים שנגרמו מהנקה. עיבוד אותות בוצע באמצעות סקריפט Python שפותח בהתאמה והוטמע ב-Spyder IDE גרסה 6.0.5 עם Python 3.9.19 (הפצת Anaconda, Windows 11). אותות IMU יובאו מקבצי טקסט מופרדים ב-Python באמצעות זיהוי מפריד אוטומטי וניתוח מספרי מותאם ללוקאל כדי לשחזר את ערוץ המהירות הזוויתית של הג'ירוסקופ שנרכש ב-25 Hz. האות עבר יישור גל מלא והחלקה באמצעות גרעין גאוסי חד-ממדי (σ ≈ 60 ms) כדי להנמיך רעשים בתדר גבוה תוך שימור המעטפת הזמנית שלו. לאחר מכן זוהו אירועים בדידים על ידי הליך זיהוי שיאים אוטומטי המוגבל על ידי בולטות מינימלית (5% מהאמפליטודה המקסימלית), מרחק מינימלי בין שיאים ורוחב שיא מינימלי. השיאים שזוהו שימשו לאחר מכן כסימוכין זמניים לפילוח הקלטות ה-IMU שחבשו על פרק כף היד למופעי תנועה של שלב 1, שלב 2 ושלב 3, מה שהניב סט נתונים מפוצל לשלבים המקיף 1,500 ביצועים (4,500 מופעי שלבים מפולחים).
איור 5 ממחיש את הליך הסגמנטציה הזמנית עבור שלוש הרצות רצופות של HH (ש تسע צעדים בסך הכל), ומציג את אות ה-IMU של סמני הזמן מבוססי-נקישה המסוננים, את הפסגות הגלויות המתאימות המשמשות כאירועי גבול-צעד, ואת אות ה-IMU מסנכרן שנקלט מהפרק במהלך ביצוע ה-HH. זרימת העבודה המלאה, מרכישת הנתונים ועד ליצירת מערך הנתונים המהוערה ברמת הצעד, מסוכמת באיור 3.
הליך הפילוח הוחל בהצלחה על כל ביצועי ה-HH שהוקלטו. אירועי סימני-הזמן שזוהו אפשרו זיהוי מהימן של גבולות השלבים ופילוח עוקב של הקלטות ה-IMU הרציפות מהפרק למקרים של שלב 1, שלב 2 ושלב 3. מערך הנתונים שהתקבל צומד להערות שנוצרו על ידי צופה עבור כל מקרה של תנועה, ובכך סיפק את תוויות הייחוס הנדרשות לאימון ותיקוף האלגוריתם בהמשך. איור 5 מדגים את ההתאמה בין אירועי סימני-הזמן, הפסגות שזוהו וגבולות התנועה שהתקבלו, וממחיש את היישום המוצלח של פרוטוקול הרכישה והפילוח המוצע.
מערך הנתונים שהתקבל ותועלת המשך
מערך הנתונים שהתקבל מרכז ביצועים נכונים ושגויים במכוון של שלושת שלבי ה-HH תחת שלושה תנאי רכישה (הוראה בעל פה, הדגמה ויזואלית בשילוב הוראה בעל פה, ותבניות שגיאה מודרכות), כאשר גבולות זמניים ברמת השלב סופקו על ידי אות סימון IMU עזר. מערך נתונים זה מאפשר פיתוח והערכה של מודלים לסיווג שלבי המשתמש המשתמשים בנתוני IMU לבישים, במטרה מעשית ארוכת טווח לאפשר משוב בזמן אמת לאנשי מקצוע בתחום הבריאות במהלך ביצוע HH בסביבות קליניות. כל המסקנות מוגבלות להדגמת היתכנות הפרוטוקול וליצירה מוצלחת של מערך נתונים גדול ומחולק לשלבים, המתאים למידול אלגוריתמי עתידי.
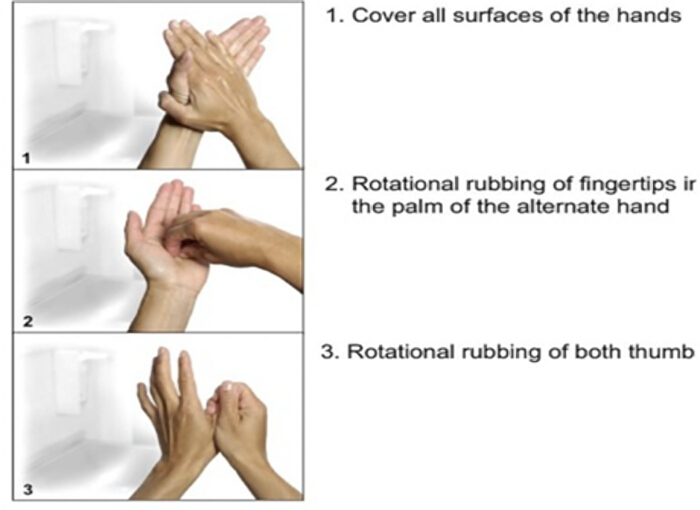
איור 1: איור של טכניקת היגיינת הידיים (HH) בת שלושה שלבים. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
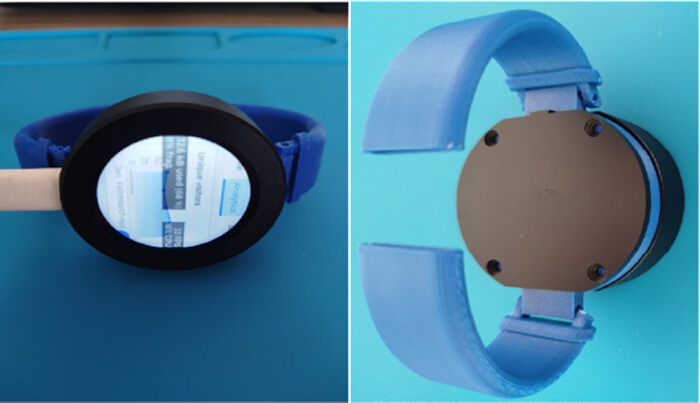
איור 2: אב-טיפוס של מכשיר לניטור היגיינת ידיים ללבישה על פרק כף היד. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
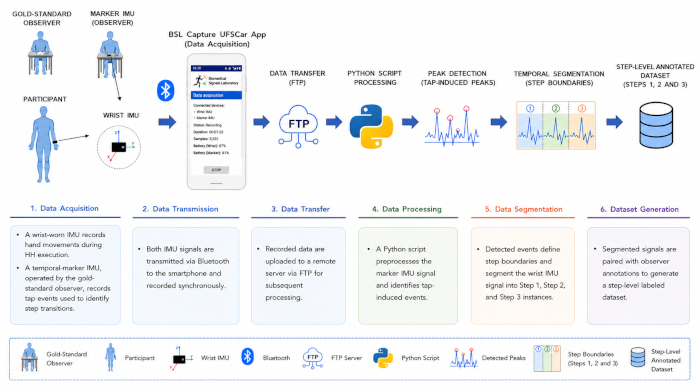
איור 3: תזרים עבודה לרכישת נתונים, עיבוד וסגמנטציה. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
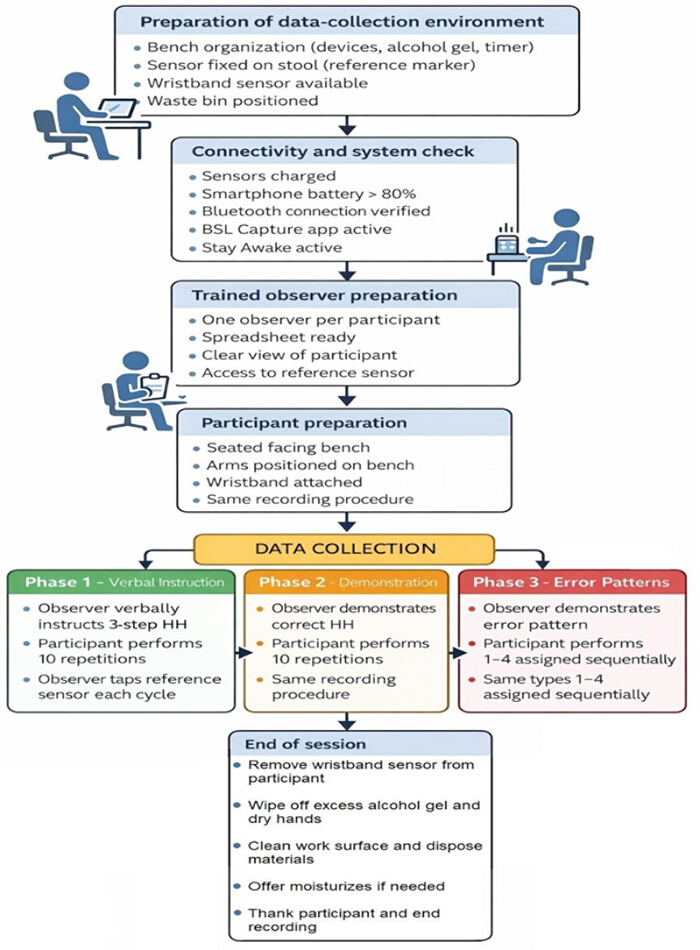
איור 4: ייצוג סכמטי של השיטה המוצעת. אנא לחצו כאן כדי להציג גרסה מורחבת של איור זה.
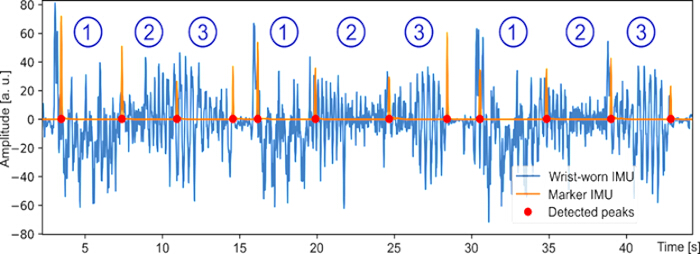
איור 5זיהוי גבולות שלבים וסגמנטציה של שלושה ביצועים רצופים של היגיינת ידיים בת שלושה שלביםאות יחידת המדידה האינרציאלית (IMU) שנקשרה לפרק כף היד והוקלטה ממשתת מוצג בכחול, ואות ה-IMU של הסימון הזמני מבוסס-ההקשה המסונן מוצג בכתום. שיאים שנוצרו מהקשות, המשמשים לזיהוי מעברים בין שלבי היגיינת הידיים, מסומנים בעיגולים אדומים. שלבים בודדים בתוך כל ביצוע של היגיינת ידיים מסומנים ב-1, 2 ו-3. תשעה שלבים רצופים (שלושה ביצועים מלאים של היגיינת ידיים) מוצגים לצורך הדגמה. אנא לחצו כאן כדי לצפות בגרסה מורחבת של איור זה.
דיון
מחקר זה בוחן את תוקף הקריטריון של הערכת טכניקת HH בשלבים, על ידי שילוב של תהליך תיוג תצפיתי המהווה "תקן זהב" עם חישוש אינרציאלי לביש ואסטרטגיה ניתנת לשחזור של פילוח זמני. הדיון הבא מפרש את הבחירות המתודולוגיות ומתווה את התרומות המדעיות הצפויות, תוך שמירה על עקביות עם היקף המחקר והראיות שהופקו באמצעות ביצוע הפרוטוקול ובניית מערך הנתונים.
פרשנות ותרומה
תרומה מרכזית היא הדגמת ההיתכנות של יצירת מערך נתונים של חיישן לביש, המופרד לשלבים, עבור טכניקת HH בת 3 השלבים בתנאים מבוקרים הכוללים הן ביצוע נכון והן דפוסים שגויים מייצגים. גודל מערך הנתונים (50 משתתפים, 1,500 ביצועים מלאים של HH, 4,500 מקטעי שלבים) תומך בפיתוח והערכה של מודלים ברמת התנועה (השלב), במקום להתייחס ל-HH כפעילות בודדת ובלתי מובחנת.
על ידי מבנה מפורש של רכישת המיומנויות בשלושה חלקים (הוראה בעל פה, הדגמה בעל פה ובאופן ויזואלי, ודפוסי טעויות מונחים), המחקר מבסס תשתית עקבית לניתוח האופן שבו ההקשר ההוראתי והשראת שגיאות משפיעים על קינמטיקה ברמת השלב ועל הבחנה אלגוריתמית עוקבת19.
שיקולים מתודולוגיים
שימוש ביחידת מדידה אינרציאלית (IMU) שנייה כסמן זמני חיצוני, עם אינדיקציות מבוססות נקישה בגבולות השלבים, מספק מנגנון להגדרת גבולות השלבים שאינו מסתמך על ניתוח וידאו סובייקטיבי בדיעבד. אלגוריתם זיהוי הפסגות והסגמנטציה שיושם לאחר מכן ב-Python הופך את רמזי הגבול הללו לצנרת עיבוד עקבית, שהיא חיונית לסימון זמני צפוף ולסיווג נכונות של כל שלב.
הפיזור המאוזן של ארבעה דפוסים שגויים בין המשתתפים מחזק את המבנה הפנימי של מחלקת ה"שגויים" על ידי הפחתת הסיכון לייצוג יתר של מצב שגיאה בודד. דבר זה חשוב במיוחד בהינתן שמטרת הסיווג היא נכונות ספציפית לשלב, ולא זיהוי חריגות כללי.
שלבים קריטיים בפרוטוקול
היבט קריטי של הפרוטוקול המוצע הוא שימור ההתאמה הכרונולוגית בין ההערכה המבוססת על צופה לבין האותים האינרציאליים שנרכשו מהחיישן הלביש. מטרה זו תלויה בארבעה שלבים השזורים זה בזה. ראשית, רכישה אמינה של אותות IMU מסונכרנים היא חיונית כדי להבטיח ששום מידע רלוונטי על התנועה לא יאבד במהלך ההקלטה. שנית, על הצופה המיומן להחיל קריטריוני הערכה שהוגדרו מראש באופן עקבי, שכן הערכות אלו מהוות את תוויות האמת (ground-truth) המשמשות לפיתוח למידת מכונה בהמשך. שלישית, סמנים כרונולוגיים שנוצרו באמצעות ה-IMU העזר חייבים להצביע במדויק על המעברים בין שלבי היגיינת ידיים עוקבים, מה שמאפשר סנכרון בין ההערכה התצפיתית לבין הקלטות החיישן הלביש. לבסוף, זיהוי שיאים (peak detection) וסגמנטציה מוצלחים של האות הם בסיסיים לצורך בידוד נכון של מופעי תנועה בודדים, שכן אי-דיוקים בסגמנטציה ישפיעו ישירות על איכות מערך הנתונים המתויג ועלולים להנחיל שגיאות לאימון ולתיקוף האלגוריתם בשלבים הבאים. יחד, שלבים אלו מבססים את התשתית המתודולוגית הנדרשת ליצירת מערך נתונים ייחוס שניתן לשחזור, מתויג במדויק ואמין לצורך פיתוח אלגוריתמים בעתיד.
למרות שהפרוטוקול יושם בהצלחה לאורך המחקר הנוכחי, יש לשקול מספר גורמים מעשיים כדי להבטיח את איכות מערך הנתונים ביישומים עתידיים. תקשורת יציבה בין ה-IMUs לבין אפליקציית הרכישה, יחד עם יצירה מהימנה של סימנים זמניים (temporal markers), חשובה להבטחת רכישת נתונים מוצלחת וסגמנטציה עוקבת של האותות. לפיכך, יש לבחון חזותית הקלטות המכילות סימנים זמניים חסרים או מעומעמים ולרכוש אותן מחדש במידת הצורך. בנוסף, תיוג עקבי של הצופה הוא חיוני, שכן הערות אלו מהוות את ה-ground truth לפיתוח למידת מכונה עוקב. לבסוף, מומלץ לבצע אימות חזותי של האותות שעברו סגמנטציה כדי לוודא שגבולות התנועה שזוהו תואמים לשלבי היגיינת הידיים הצפויים לפני הכללתם במערך הנתונים הייחוס.
תוקף והכללה
מנקודת מבט של תוקף-קריטריון, השאלה המרכזית היא האם הדיוק ברמת השלב, כפי שהוסק מאותות IMU, תואם לקריטריון חיצוני עצמאי, שמוצג כאן על ידי תצפית מיומנת במהלך האיסוף. תכנון זה מתאים את יעד המודל למבנה התנהגותי ניתן לפירוש - ביצוע נכון של כל אחד משלושת השלבים - במקום להסתמך על מדדים עקיפים. הוא מאפשר גם דיווח על הסכמה באותה רמת פירוט שבה הוגדרו תוויות האימון. עם זאת, תוקף-קריטריון תלוי לא רק במודל אלא גם באמינות ובעקביות של הקריטריון עצמו. בהתאם לכך, נהלי התצפית, בהירות הגדרות הנכונות עבור כל שלב, ועקביות סימון הגבולות הם מרכיבים קריטיים הקובעים עד כמה ההסכמה שנצפתה היא ניתנת להצדקה.
השלכות מעשיות
המחקר הנוכחי אינו מעריך את ביצועי המשוב בזמן אמת בפרקטיקה הקלינית. במקום זאת, הוא מבסס ומתקף את הפרוטוקול לרכישה, להערה (annotation) ולסגמנטציה זמנית המשמשים ליצירת מערך הנתונים הייחוס עבור פיתוח למידת מכונה עוקב. בהתאם לכך, התוצאה המתוקפת של מחקר זה היא פרוטוקול רכישת הנתונים ולא מערכת הניטור בזמן אמת עצמה. סיווג תנועה אוטומטי, ניטור בזמן אמת ופונקציונליות של משוב נותרו יעדים של שלבים הבאים בפרויקט ולא הוערכו במחקר הנוכחי. פרדיגמה של הערכה שלבית היא בעלת משמעות קלינית כיוון שהיא יכולה לתמוך במשוב בר-ביצוע: זיהוי השלב הספציפי השגוי הוא בדרך כלל שימושי יותר מבחינה תפעולית מאשר מתן תווית אחת של מעבר/כישלון עבור ניסיון HH כולו.
הפרוטוקול בן שלושת השלבים מספק תשתית לניתוחים עתידיים של האופן שבו הוראה והדגמה מעצבות את דפוסי ביצוע הטכניקה, דבר שעשוי להנחות אסטרטגיות הדרכה ותכנון של הודעות משוב ממוקדות-שלב20. במידה ויוטמע באפליקציות זמן-אמת עתידיות, גישה המבוססת על רצועה למפרק היד עשויה להשלים את התצפית הישירה על ידי הגברת התדירות והסטנדרטיזציה של הערכת טכניקת היגיינת הידיים, ללא צורך בביקורת רציפה באופן פרונטלי.
בהשוואה לתצפית ישירה קונבנציונלית, שנותרה תקן הייחוס להערכת טכניקת היגיינת ידיים5, הפרוטוקול המוצע משלב הערכה של מומחים עם חישוש לביש מסונכרן וסגמנטציה מבוססת סימנים זמניים כדי ליצור אנוטציות אובייקטיביות ברמת התנועה. מערכות לבישות מבוססות IMU הפכו לגישה מבוססת לניתוח תנועה אנושית כיוון שהן תומכות בקווי עיבוד אותות מובנים הכוללים עיבוד מקדמי, סגמנטציה, חילוץ מאפיינים וסיווג21. יתרה מכך, סקירות אחרונות הדגישו את השימוש הגובר בחיישנים לבישים ובמערכות ניטור אלקטרוניות אחרות להערכת היגיינת ידיים, תוך הדגשת הפוטנציאל שלהן להשלים שיטות תצפית קונבנציונליות22. בהקשר זה, הפרוטוקול הנוכחי תוכנן במיוחד כדי ליצור סט נתונים מתויג באיכות גבוהה התומך בפיתוח ובתיקוף עתידיים של אלגוריתמים ללמידת מכונה המסוגלים להעריך טכניקת היגיינת ידיים ברמת השלב הבודד.
מגבלות וכיוונים עתידיים
איסוף הנתונים בוצע בסביבה מבוקרת וכלל תבניות שגויות שהונחו מראש; יש לפרש בזהירות את מידת הייצוגיות של התפלגות השגיאות ביחס לפרקטיקה קלינית שגרתית. תידרש תיקוף חיצוני בתנאי אמת לפני הגשת טענות לגבי פריסה תפעולית23. בנוסף, השימוש בצופה מאומן יחיד וההסתמכות על סימון גבולות מבוסס הקשה (tap-based) מהווים מקורות פוטנציאליים להטיה שיטתית ולשונות בעיתוי. יש לכמת גורמים אלו בעבודה עתידית (למשל, הערכת חוסנו של זיהוי הגבולות ועקביות הצופה).
עבודות עתידיות צריכות לתת עדיפות ל: (1) פיתוח מודלים לסיווג באמצעות בינה מלאכותית, (2) ביצוע ניתוחי הסכמה פורמליים בין פלטי המודל לבין הקריטריון התצפיתי ברמת התנועה, (3) הערכה של קבוצות משתמשים שונות ומיקומי חיישנים שונים, ו-(4) תיקוף של ביצועי ניטור בזמן אמת ומשוב שלב-אחרי-שלב בתוך זרימות עבודה קליניות ריאליסטיות. בהתאם לכך, כל הצהרה הנוגעת לניטור אוטומטי, שמישות, השהיה, יעילות או סקילביליות קלינית צריכה להתפרש כיעד עתידי ולא כתוצאה שהוכחה במחקר הנוכחי. באופן דומה, ההשפעה הפוטנציאלית של המערכת המוצעת על ההיענות להיגיינת ידיים או על מניעת זיהומים טרם הוכחה ודורשת תיקוף קליני עתידי.
גילויים
המחברים מאשרים כי אין להם ניגוד עניינים הקשור למחקר זה.
תודות
המחברים מודים על התמיכה הכספית מ-CNPq (המועצה הברזילאית לפיתוח מדעי וטכנולוגי).
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| סרט דביק | SCOTCH | 5802 | קיבוע של IMU ייחוס לכיסא |
| תמיסת חיטוי ידיים על בסיס אלכוהול (70%) | ג'ובנה באבי | - | מוצר להיגיינת ידיים |
| יישום BSL Capture UFSCar | LSBio/UFSCar | - | יישום לסמארטפון לרכישת נתוני IMU |
| יחידת מדידה אינרציאלית (IMU) (2 יחידות) | WitMotion | WT901BLECL | יחידת מדידה אינרציתית (IMU) אחת ללובש על פרק כף היד ויחידת מדידה אינרציתית (IMU) אחת לסימון זמני |
| מחשב נייד | ASUS | S46C | ניטור ועיבוד נתונים |
| מחשב נייד | תפוח | MacBook Air M1 | ניטור ועיבוד נתונים |
| קרם לחות | NIVEA | - | נוחות המשתתף לאחר ביצוע HH |
| נייר סופג | SNOB | - | ייבוש וניקוי ידיים |
| סקריפט פייתון לסגמנטציה | שפותח בהתאמה אישית | - | אלגוריתם לזיהוי שיאים ולסגמנטציה זמנית עבור אותות IMU |
| סמארטפון | XIAOMI | REDMI 13 | רכישת נתוני IMU |
| מעמד לסמארטפון | - | - | מיקום הסמארטפון במהלך הרכישה |
| מגבונים לחים | Pampers | - | ניקוי ידיו של המשתתף ושל משטח העבודה |
מקורות
- World Health Organization. Global report on infection prevention and control: executive summary [Internet]. Geneva: World Health Organization; 2022. Available from: https://cdn.who.int/media/docs/default-source/integrated-health-services-(ihs)/ipc/ipc-global-report/who_ipc_global-report_executive-summary.pdf
- World Health Organization. WHO research agenda for hand hygiene in health care 2023–2030: summary. Geneva: World Health Organization; 2023. Available from: https://iris.who.int/bitstream/handle/10665/367527/9789240073715-eng.pdf
- Valim MD, et al. Efficacy of the multimodal strategy for hand hygiene compliance: an integrative review. 2019;72(2):552-565.
- Toney-Butler TJ, Gasner A, Carver N. Hand hygiene. In: StatPearls [Internet]. Treasure Island (FL): StatPearls Publishing; 2023. Available from: https://www.ncbi.nlm.nih.gov/books/NBK470254/
- World Health Organization. WHO guidelines on hand hygiene in health care: first global patient safety challenge Clean Care is Safer Care. Geneva: World Health Organization; 2009: WHO/IER/PSP/2009/01.
- World Health Organization. Interim recommendations on obligatory hand hygiene against transmission of COVID-19. Geneva: World Health Organization; 2020. Available from: https://www.who.int/publications/m/item/interim-recommendations-on-obligatory-hand-hygiene-against-transmission-of-covid-19
- Price L, et al. Comparing the effectiveness of hand hygiene techniques in reducing the microbial load and covering hand surfaces in healthcare workers: updated systematic review. Am J Infect Control. 2022;50(10):1079-1090.
- Tschudin-Sutter S, et al. Simplifying the WHO "how to hand rub" technique: three steps are as effective as six—results from an experimental randomized crossover trial. Clin Microbiol Infect. 2017;23(6):409-414.
- Tschudin-Sutter S, et al. Simplifying the World Health Organization protocol: 3 steps versus 6 steps for performance of hand hygiene in a cluster-randomized trial. Clin Infect Dis. 2019;69(4):614-620.
- Stadler RN, Tschudin-Sutter S. What is new with hand hygiene? Curr Opin Infect Dis. 2020;33(4):327-232.
- Valim MD, et al. The impact of an effective 3-step hand hygiene technique in reducing potentially pathogenic microorganisms found on nursing professionals' hands. J Infect Dev Ctries. 2023;17(8):1088-1098.
- Valim MD, et al. Adherence to hand hygiene technique: an observational study. Acta Paul Enferm. 2024;37:eAO0001262.
- Campbell JC, Hindle A, Stroulia E. The art and science of analyzing software data. Burlington (MA): Morgan Kaufmann; 2013.
- Cunha CM, Neto OPA, Stackfleth R. Main psychometric evaluation methods of the validity of measuring instruments. Rev Aten Saúde. 2016;14(47):75-83.
- Pasquali L. Psicometria. Rev Esc Enferm USP. 2009;43:992-999.
- Boyce JM, Pittet D. Guideline for hand hygiene in health care settings: recommendations of the Healthcare Infection Control Practices Advisory Committee and the HICPAC/SHEA/APIC/IDSA Hand Hygiene Task Force. MMWR Recomm Rep. 2002;51(RR-16):1-45.
- Ramachandra S, Hoelzemann A, Van Laerhoven K. Transformer networks for data augmentation of human physical activity recognition. arXiv. 2021. arXiv:2109.04054.
- Brasil. Conselho Nacional de Saúde. Resolução nº 466, de 12 de dezembro de 2012. Brasília: Conselho Nacional de Saúde; 2012.
- Dirgová Luptáková I, Kubovčík M, Pospíchal J. Wearable sensor-based human activity recognition with transformer model. Sensors (Basel). 2022;22(5):1911.
- Srigley JA, Furness CD, Baker GR, Gardam M. Quantification of the Hawthorne effect in hand hygiene compliance monitoring using an electronic monitoring system: a retrospective cohort study. BMJ Qual Saf. 2014;23(12):974-980.
- Ghasemzadeh H, Ostadabbas S, Guenterberg E, Pantelopoulos A. Wireless medical-embedded systems: a review of signal-processing techniques for classification. IEEE Sens J. 2013;13(2):423-437.
- Wang Y, Xu C, Xiang W, et al. Electronic monitoring systems for hand hygiene: systematic review of technology. J Med Internet Res. 2021;23(11):e27880.
- Gould DJ, Moralejo D, Drey N, Chudleigh JH. Interventions to improve hand hygiene compliance in patient care. Cochrane Database Syst Rev. 2010;(9):CD005186.
הדפסות חוזרות והרשאות
מאמר זה פורסם
הסרטון יגיע בקרוב