מאמר זה מציג ממיר רב-רמתי אסימטרי חדש בן 15 רמות עם עשרה מתגים ושלושה מקורות DC. על ידי אופטימיזציה של זוויות החלפה, טכניקת חיסול הרמוני סלקטיבית מבוססת בינה מלאכותית מורידה את ה-THD ומגבירה את היעילות (>97%). ניסויים וסימולציות מאשרים שיפור באיכות ההספק, פחות רכיבים ותאימות ליישומים במתח בינוני.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר מחקר
ממיר חדש א-סימטרי בעל חמש עשרה רמות ליישומי מתח בינוני
במאמר זה
סיכום
תקציר
טופולוגיית ממיר רב-רמה (MLI) אסימטרית עם חמש עשרה רמות עם מתג מופחת ליישומים במתח בינוני מוצגת במאמר זה, בשילוב עם טכניקת בקרה סלקטיבית של אלימינציה הרמונית (SHE) בסיוע בינה מלאכותית (AI). עשרה מתגים חד-כיווניים ושלושה מקורות DC לא שווים משמשים בסידור המוצע כדי להגביל את המתח העומד הכולל (TSV) תוך יצירת מתח יציאה מדורג. כדי למצוא את זוויות ההחלפה היעילות ביותר למדדי מודולציה שונים, נעשה שימוש באסטרטגיית בקרה היברידית המשלבת רשת עצבית מלאכותית (ANN) ושיטת ניוטון-רפסון (NR). אב-טיפוס ניסיוני במתח נמוך משמש לבדיקת ביצועי הטופולוגיה המוצעת, ומוערכת באמצעות סימולציות MATLAB/Simulink. הממצאים מראים כי בתנאי ההפעלה המוערכים, הממיר יכול לייצר גלי פלט רב-רמות עם תכולת הרמונית מסדר נמוך ויעילות המרה טובה. בטווח העומס המוערך, היעילות הנמדדת נעה בין 98.6% ל-97.1%, ובתנאים נומינליים, עיוות הרמוני כולל (THD) נמצא כ-5.47%. הטופולוגיה המוצעת משיגה ספירת מתגים נמוכה יותר וביצועים תחרותיים של TSV והרמוניה תחת הנחות פעולה דומות, לפי ניתוח השוואה עם כמה טופולוגיות ממירים רב-רמתיות מהספרות. עם זאת, מאחר שהנסיבות התפעוליות ונהלי הבקרה אינם סטנדרטיים לחלוטין במחקר, ההשוואות הללו הן רק אינפורמטיביות. בעוד שהארכיטקטורה המוצעת מיועדת להרחבה ניתנת להרחבה ליישומים במתח בינוני, מתבצעת אימות ניסיוני באמצעות אב-טיפוס במתח נמוך לאישור התנהגות החלפה ויכולות בקרה. התוצאות מראות כי הטופולוגיה וטכניקת הבקרה אפשריות, אף על פי שהאימות הניסיוני מתבצע ברמות מתח נמוכות יותר. כדי להשיג יישום רחב יותר, נדרשים יותר אימות בתנאי מתח גבוה ומסגרות השוואות סטנדרטיות.
מבוא
כמקור אנרגיה מתחדשת מוכר באופן נרחב, האנרגיה הסולארית מושכת תשומת לב רבה בחיפוש אחר פתרונות אנרגיה ברי קיימא. טכנולוגיית השמש הייתה בשימוש נרחב בשל שיפורים מתמידים ביעילות ובהפחתת עלויות. אנרגיה סולארית חיונית להפחתת התלות בדלקים פוסיליים ולהאטת שינויי האקלים ככל שמדינות מתקרבות למערכות אנרגיה ירוקות יותר. היתרונות הכלכליים והסביבתיים של אנרגיה פוטו-וולטאית (PV) הופכים אותה לייחודית. מטרת המחקר והפיתוח המתמשך היא למקסם את הפקת האנרגיה מתאי PV תוך הבטחת אינטגרציה חלקה של הרשת. ממירים מרובי רמות (MLIs) הפכו לטכנולוגיה חיונית בשנים האחרונות בזכות יכולתם לנהל רמות הספק גבוהות ולספק יתרונות כמו הפסדי מתג נמוכים יותר, איכות הספק טובה יותר, ועיוות הרמוני נמוך יותר, עם יכולות הפרעות אלקטרומגנטיות משופרות 1,2,3,4,5.
MLI משתמשים במגוון רחב של מקורות DC ומעגלי חשמל המורכבים ממספר מתגי מוליכים למחצה ליצירת גלי מתח מדורג6. ככל שמוסיפים רמות נוספות, איכות הגל משתפרת. עם זאת, מספר הרכיבים ההולך וגדל מקשה על השגת אמינות ויעילות טובות, מה שמעלה עלויות7. כדי ש-MLIs יפעלו היטב, במיוחד ביישומי אנרגיה מתחדשת, אספקת חשמל DC יציבה ואמינה היא חיונית. על ידי שליטה ברמות מתח והפחתת תנודות, ממירים DC/DC משפרים משמעותית את איכות המתח ואת אמינות המערכת. לדוגמה, בקרת מצב החלקה חזקה לממיר בוסט ריבועי, כפי שהוצעב-8, הראתה שיפור בתגובה דינמית ויציבות מערכת. באופן דומה, ניתוח השוואתי של טופולוגיות ממיר DC/DC בעלות רווח גבוהב-9 מגלה שיטות מתקדמות להעלאת מתח, שמקנות אותן לשילוב עם MLIs ביישומי PV.
קבל מעופף (FC), גשר H מדורג (CHB), ו-NPC עם קליפס דיודה או נייטרל נקודה (NPC) הם שלוש הטופולוגיות העיקריות של MLI10. מספר יחידות גשר H חד-פאזיות מרכיבות את ממיר ה-CHB, שמחולק עוד יותר לווריאנטים סימטריים ואסימטריים לפי רמות מתח DC11. שלוש רמות פלט מיוצרות על ידי ממירי CHB קונבנציונליים: אפס, שלילי וחיובי. מתח היציאה הבודד של כל יחידה מחובר כדי לקבוע את מתח היציאה הכולל12,13. בעוד שממירי FC ו-NPC יוצרים קשיים באיזון מתח ברמות מתח גבוהות יותר, ממירים CHB מועדפים ליישומים במתח בינוני וגבוה14.
מבנה ייחודי עם פחות מתגים מוצעב-15, אם כי יש לו חיסרון של צורך במספר מקורות כוח. כדי להתמודד עם אתגרים אלו, השימוש האופטימלי במכשירי מוליכים למחצה הוא קריטי. טופולוגיית ממיר א-סימטרית עם מתגי חשמל דו-כיווניים מוצגתב-16, שמעלה את עלות הממיר על ידי הגדלת מספר ה-IGBTs. עיצובים אחרים מתמקדים בהעלאת רמות המתח תוך הפחתת מספר מתגי החשמלב-17,18. ממיר גשר מלא משמש להמרת פלט שלב ה-DC שנוצר על ידי המערכות לשלב AC. בגלל מגבלות חסימת המתח של ממיר הגשר המלא, היישומים מוגבלים למצבי מתח גבוה.
מספר טופולוגיות חדשניות, כמו מערכת תלת-פאזית המורכבת משלוש יחידות חד-פאזיות שתוארו במחקר19, נועדו להפחית את מספר הרכיבים במערכות חד-פאזיות ותלת-פאזיות. חלק מהטופולוגיות משתמשות ב-MLI תת-יחידות ליצירת פלטים רב-רמתיים עם פחות מתגים ומקורות DC20. מתגים דו-כיווניים המחוברים באנטי-מקביל משמשים במערכות מסוימות להפחתת מספר המתגים ולאפשר הולכת זרם בשני הכיוונים 21,22,23,24. חסימת מתח בין מתגים מופחתת על ידי תת-יחידות מפלגות, מה שיוצר מסגרת מודולרית. עם זאת, עלייה ברמות התפוקה גורמת לעלייה מקבילה במספר המתגים, וזה עדיין חיסרון. תצורות MLI חדשניות שמציעות רמות שונות תוך חיתוך רכיבים ומתח חסימה נמצאות לכן בביקוש קבוע, מה שמפחית בסופו של דבר את עלויות הממיר. טופולוגיית MLI חדשה הנקראת גשר H דחוס כוללת יחידות בסיסיות מחוברות משני צידי גשר שלם25,26. לעומת זאת, עיצובים אחרים מתמקדים בהפחתת מתח על מתגי מעגל על ידי ביטול גשר ה-H. עם זאת, רבות מהטופולוגיות הללו דורשות רכיבים רבים. כדי למזער מתגים, קבלים ומתח עומד תוך אופטימיזציה של מתח יציאה27, בוחנת עיצוב ממיר היברידי רב-רמתי (HCFMLI) הכולל תאי תלת-רגליים ותאי H סטנדרטיים בחלק התחתון. במחקר28,29, ניתנה השוואה בין טופולוגיות MLI מדורגות באמצעות תצורות סימטריות ואסימטריות.
מחקר מציע עיצוב מפל עבור ממירים מרובי רמות המבוסס על יחידות תת-רב-רמות המחוברות בטור, עם שתי דרכים לחשב את גודל מקורות ה-DC30. מחקר מתאר ממיר דליל בעל 13 רמות עם 14 מתגים, ארבעה קבלים ושני דיודות המשתמש במקור DC יחיד כדי לספק מתח יציאה31 בתוספת פי שישה. כל רמות מתח היציאה האפשריות נוצרות על ידי טופולוגיית המפל שהוצע במחקר32, וניתוח השוואתי מראה שהיא עדיפה על ממירים מרובי רמות מודרנייםיותר 33. MLI חד-פאזי עם מתחי יציאה סימטריים ואסימטריים מוצג על ידי הטופולוגיה במחקר נוסף34. מחקרנוסף 35 מציע טופולוגיה רב-רמתית מבוססת פאזה אחת התומכת בתצורת מקור DC אסימטרית, המשיגה פלט של 15 רמות תוך הפחתת שטח ועלויות.
למרות שתועדו בספרות מספר טופולוגיות ממיר ברמות חמש עשרה רמות, פשרות שונות במורכבות, עלות וביצועים הרמוניים נגרמות על ידי שינויים במספר המתגים, תצורת מקור DC ומתודולוגיות בקרה. טבלה 1 מסכמת השוואה מבנית של טופולוגיות ממיר מייצגות בעלות חמש עשרה רמות כדי למקם את העיצוב המוצע בהקשר. ההשוואה מתמקדת בגורמים חשובים כמו מספר המתגים, מקורות DC ואסטרטגיית בקרה. מכיוון שתנאי ההפעלה ומדדי ההערכה משתנים בין מחקרים, השוואה זו היא מרמזת ומבוססת על תצורות מוצגות.
תרומה זו לעבודה ניתנת לשני סיווגים: (i) תרומה לטופולוגיה, הכוללת ממיר בן חמש עשרה רמות המבוסס על טופולוגיה אסימטרית עם פחות מתגים; ו-(ii) תרומת בקרה, המשתמשת בטכניקת הסרת הרמוניות סלקטיבית (SHE) בסיוע AI כדי למצוא את זוויות המיתוג הטובות ביותר להסרת הרמוניות מסדר נמוך תוך שמירה על בקרת מתח בסיסית. השימוש ברשת עצבית מלאכותית (ANN) ללימוד הקשר הלא-ליניארי בין אינדקס המודולציה לזוויות החלפה אופטימליות שמקורן בניסוח האלימינציה ההרמונית הסלקטיבית (SHE) מתואר במיוחד כ"מבוסס בינה מלאכותית" בעבודה זו. על ידי הצעת פתרונות התחלתיים כמעט אופטימליים שמשופרים לאחר מכן באמצעות שיטת ניוטון-רפסון, ה-ANN פועל כמנבא מונחה נתונים שמפחית באופן דרמטי את המאמץ החיבובי. בהשוואה לשיטות נומריות בלבד, גישה היברידית זו מאפשרת התכנסות מהירה יותר ויישום מעשי קל יותר.
המטרה המרכזית היא לפתח עיצוב מערכת חד-פאזי חדשני המשתמש בגישה של מקור א-סימטרי, המאפשר הולכת זרם עם מספר מינימלי של מכשירי כוח. מאמר זה מציע ממיר בעל חמש עשרה רמות (15L) ליישומים במתח נמוך כמו ייצור אנרגיה סולארית, רכבים חשמליים (EVs) ומפרטים בעלי הספק גבוה נוספים. איור 1 ממחיש את החיבור בין פאנלים סולאריים לגגות, סוללה, תאי דלק, קבל-על, ממיר DC-DC ועומס הנעה חשמלי דרך ממיר רב-רמות (MLI) המוצע. הפעלה רב-רמתית מדרגית היא הדגש המרכזי בפיתוח הממיר המוצע. מושגי העיצוב נועדו להקל על הרחבה ליישומי מתח בינוני, בכפוף לבחירת התקנים המתאימים, עיצוב הבידוד והחששות ברמת המערכת, גם אם העבודה הנוכחית מאשרת את הטופולוגיה באמצעות אב-טיפוס מעבדה במתח נמוך. להלן התרומות המרכזיות של מחקר זה: 1) טופולוגיית MLI אסימטרית חדשה המבוססת על CHB, השומרת על רמות מתח יציאה גבוהות תוך שימוש בפחות מתגי מוליכים למחצה בהספק, 2) אופטימיזציה של פונקציית העלות ומתח עומד כולל (TSV) לשיפור החיסכון והיעילות ו-3) ניתוח השוואה מראה שהטופולוגיה המוצעת עולה על מערכות קיימות מבחינת יעילות ומפחיתה עיוות הרמוני כולל (THD).
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
קונפיגורציית טופולוגיה
איור 2 מציג את הארכיטקטורה המומלצת, המורכבת מ-10 מתגים ושלושה מקורות מתח המסודרים בצורה אסימטרית. מקורות ה-DC בממיר המוצע בעל 15 רמות הם ביחס של 1:2:4. יחס זה אינו שרירותי; הוא נבחר כדי למזער את מספר מקורות ה-DC תוך מתן אפשרות ליצירת מגוון רחב של שילובי מתח. הערכים שנבחרו מגדילים את מספר רמות היציאה על ידי מתן אפשרות ליצירת שלבי מתח בדידים ללא כפילות. כל החומרים ששימשו במחקר זה מופיעים בטבלת החומרים.
מצבי החלפה
מצבי ההחלפה בשיטה זו מוצגים באיורים 3 ו-4. אדום מציין את מסלול המוליך וירוק את המסלול הלא-מוליך של המתגים התואמים באיורים 3 ו-4. עשרה מתגים עם שלושה מקורות מתח מועדפים ממוקמים ליצירת רמות ברצף טבעי של עוצמה. טבלה 1 מפרטת את המתגים המשמשים ליצירת רמות המתח הנדרשות. בטבלה 2, 0 מציין אי-מוליכות, ו-1 מציין את מסלול המוליכות של המתגים. מצבי הפעולה של הטופולוגיה המוצעת הם כדלקמן.
0Vdc: כדי להגיע למתח אפס במצב פעולה זה, S1,S 2, S3, S7 ו-S9 מוליך כפי שמוצג באיור 3A.
±1Vdc: S1,S 5, S6,S 7 ו-S9 מוליכים בהתאם למצבים המוצגים באיור 3B לקבלת מתחיציאה +1V DC. כדי לקבל -1VDC כמתח יציאה, S2,S 3, S4,S 8 ו-S10 מוליכים כפי שמצוין במצבים המתאימים באיור 4A.
±2Vdc: כדי לקבל +2Vdc כמתח יציאה, S3,S 4,S 6,S 7 ו-S 9 נדלקים כפי שמוצג באיור 3C. S1, S2,S 5,S 8 ו-S10 מנוהלים באותו אופן כפי שמצוין באיור 4B כדי להשיג פלט של -2Vdc.
±3Vdc: לספק +3Vdc מתח יציאה המוצג באיור 3D, S1, S3,S 6,S 7 ו-S9 מוליכים בהתאמה. כפי שמודגם באיור 4C S2, S4, S5, S8 ו-S10 מוליכים באופן דומה ליצירת מתח יציאה של -3Vdc .
±4Vdc: S1,S 2,S 3,S 7 ו-S8 מוליכים כפי שמוצג באיור 3E כדי להפעיל +4Vdc כמתח היציאה. S4,S 5,S 6,S 9 ו-S 10 מובלים ברצפים המוצגים באיור 4D, כדי לקבל מתח יציאה של -4Vdc.
±5VDC: רצף ההחלפה ליצירת +5VDC כמתח יציאה מוצג באיור 3F. איור 4E מציג את דפוס המוליכות של המתגים כדי לספק רמת מתח יציאה של -5Vdc.
±6Vdc: דפוסי המיתוג המתאימים שמספקים +6Vdc כמתח יציאה מוצגים באיור 3G. איור 4F מציג את תבנית המתג המשמשת להעברת מתח יציאה של -6Vdc.
±7Vdc: S1,S 3,S 6,S 7 ו-S8 מוליכים כפי שמוצג באיור 3H כדי לפתח מתח יציאה של +7Vdc. S2,S 4,S 5,S 8 ו-S9 מוליכים כפי שמודגם באיור 4G להשגת מתח יציאה של -7Vdc.
שיטת מודולציה
בעבודה זו נעשה שימוש בטכניקת בקרה בתדר נמוך לניתוח היעילות של הממיר המוצע. חיסול הרמוני סלקטיבי (SHE) מנצל את שיטת תדר החלפה נמוך כדי לבצע את פעולת ה-MLI. הרמוניות מסדר נמוך מבוטלות ביעילות באמצעות SHE, מה שמפחית גם הפסדי החלפה. עם זאת, שימוש בשיטה זו מחייב פתרון מספר משוואות טרנסצנדנטליות מאתגרות. איור 4 מציג את זוויות ההחלפה שנלקחו בחשבון עבור סימטריית רבע גל. צורת הגל של גל מתח פלט ברמת m (m הוא מספר אי-זוגי) כוללת זוויות החלפה של 2(m-1). איור 5 מציג את חלוקת זוויות ההחלפה לארבעה רבעים. זוויות ההחלפה העיקריות הן ברבע הראשון, שנפרש בין 0 ל-π/2. זוויות הרבע הנותרות ניתנות לקביעת בקלות באמצעות זוויות החלפה עיקריות.
כדי להפחית את העיוות ההרמוני הכולל של הממיר (THD), טכניקת SHE שואפת להסיר הרמוניות מסדר נמוך יותר. בהינתן שהפלט כולל 15 רמות, הממיר המוצע משתמש ב-SHEPWM כדי למקד ולבטל הרמוניות מסדר נמוך יותר כמו השלישית, החמישית, השביעית, התשיעית, האחת-עשרה והשלוש-עשרה. מסננים קטנים יכולים לשמש לדיכוי מוצלח של הרמוניות מסדר גבוה. הביטויים המתמטיים של גל מתח הפלט מתקבלים באמצעות סדרת פורייה. המשוואות הבאות מספקות את הביטויים הבאים:
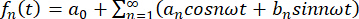 (1)
כאשר רכיב 0= DC
an= הרמונית זוגית
bn=הרמוניה מוזרה
במקרה זה
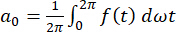 (2)
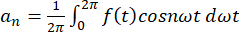 (3)
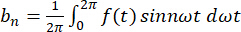 (4)
סימטריית רבע מחזור הגל הפלט מבטלת את ההרמוניות בסדר זוגי (an = 0) ואת רכיב DC (a0 = 0), ומשאירה רק את ההרמוניות האי-זוגיות (bn). לכן, משוואת הפלט של ממיר רב-רמות מבוטאת כך:
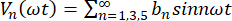 (5)
מכיוון שמדובר בממיר בעל 15 רמות, לרבע מחזור אחד משתמשים ב-7 זוויות הדלקה כדי לקבוע את מתח השיא של כל רכיב הרמוני. המשוואות הבאות מייצגות רכיבי הרמוניה של שיא.
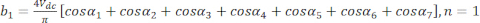 (6)
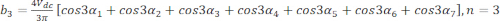 (7)
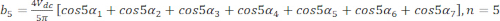 (8)
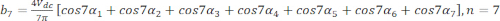 (9)
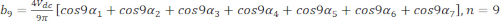 (10)
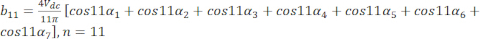 (11)
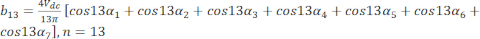 (12)
יש צורך לכוון את עוצמות המתח של ההרמוניות מסדר שלישי, חמישי, שביעי, תשיעי, אחד עשר ושלוש עשרה לאפס של המשוואות הנ"ל כדי להסיר אותן מהעומס.
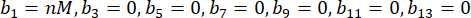 (13)
מדד המודולציה (M) של הממיר ניתן לחישוב על ידי
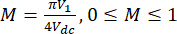 (14)
שיטת ניוטון-רפסון (NR) משמשת לחישוב זוויות הירי, והמטרה העיקרית של SHE PWM היא להפחית את ערכי ההרמוניה ככל האפשר. גישת NR מתחילה את פתרון המשוואות הלא-ליניאריות עם הערכה ראשונית, שהיא מספר אקראי בין 0 ל-90◦. איטרציות עם מספרים מיוצגות על ידי j ו-e. הגישה של NR כוללת את הפעולות הבאות.
שלב 1: כדי למצוא את זוויות הירי, נקבעים ערכים התחלתיים.
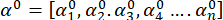 (15)
שלב 2: השתמש במטריצת יעקוביאן עבור "n" משתנים באיטרציות "k" כדי לחשב את הערכים של המשוואה הלא-ליניארית ו-dα.
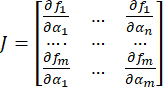 (16)
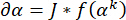 (17)
שלב 3: אם δα גדול מהסף, חזור על שלב 4. אם הסף שווה או גדול מ-δα, עצרו את התהליך.
שלב 4: לאחר שמשוואה (18) עדכנה את ערך ה-α, עברו לשלב 2.
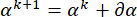 (18)
לקביעת זוויות החלפה אידיאליות, משתמשים ברשתות עצביות מלאכותיות (ANN) ובגישת ניוטון-רפסון. לצורך הליך ההכשרה שלה, ANN זקוקה לקלטים ראשוניים. השכבות הפנימיות של רשתות עצביות מלאכותיות המשמשות בשיטה זו מוצגות באיור 6. כדי לספק את זוויות ההחלפה האידיאליות, הוא מורכב משתי שכבות נסתרות (H1 ו-H2) הממוקמות בין שכבת הכניסה והפלט ושכבת קלט אחת עם ערך Vdc. המודל נעשה לא ליניארי באמצעות פונקציית הפעלה "טאנה", שלה טווח של -1 עד 1′. על ידי הקצאת משקל לכל אחד מהקלטים שלהם, מחושבים נוירונים בודדים (Yi). K הוא ערך בין 0 למספר הנוירונים בשכבה הקודמת. ערכי הפלט מוגדלים בתוך הטווח המיועד באמצעות פונקציית tanh. להלן תיאור של זה
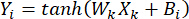 (19)
ראוי לציין ש-Wk מייצג את משקל כל נוירון, Xk לפלט של הנוירון ה-k, ו-Bi מייצג את ההטיה של השכבה הנסתרת. מדדי השגיאה מחושבים באמצעות הפסד ממוצע בריבוע השגיאה (MSE). גישת Back Propagation, המשתמשת באופטימיזציה של אדם לשינוי משקלי כל שכבה, משמשת להפחתת אובדן השגיאות.
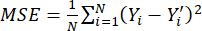 (20)
תרשים הזרימה באיור 7 מתאר את תהליך האופטימיזציה של האלגוריתם ההיברידי ANN-NR. טכניקת רשת עצבית מלאכותית (ANN) וטכניקת ניוטון-רפסון (NR) משולבת כדי להבטיח חישוב מדויק ויעיל חישובית של זוויות החלפה אופטימליות, כאשר משוואות SHE) נפתרות בשיטת ניוטון–רפסון בטווח מדד מודולציה של 0.6 ≤ M ≤ 1.0 ליצירת מערך הנתונים של אימון לא מקוון. קבוצות זוויות החלפה תקפות (α₁–α7) העומדות בדרישות הסרת הרמוניות עבור ההרמוניות השלישית, החמישית, השביעית, התשיעית, האחת-עשרה והשלוש-עשרה נמצאות ונשמרות עבור כל אינדקס מודולציה,2. נוירון קלט אחד שמייצג את מדד המודולציה (M), שתי שכבות נסתרות, ושבעה נוירונים ביציאה שמצביעים על זוויות החלפה α₁ עד α7 יוצרים רשת עצבית קדימה. יש חמישה עשר נוירונים בשכבה הנסתרת הראשונה ועשרה בשנייה. לשכבת הפלט יש פונקציית הפעלה ליניארית, אך השכבות הנסתרות משתמשות בפונקציות הפעלה היפרבוליות (טנה) כדי להוסיף אי-ליניאריות. גם נתוני הקלט וגם הפלט מותקנים לטווח [−1, 1] כדי לשפר את יציבות האימון וההתכנסות. לפני האימון, מדד המודולציה וזוויות ההחלפה מותאמים כראוי, ובמהלך ההסקה הם מוגדלים מחדש.
מערך הנתונים מחולק ב-60:20:20 לקבוצות אימון, אימות ובדיקות. טכניקת האופטימיזציה אדם עם קצב למידה של 0.001 ושגיאה בריבוע ממוצע (MSE) כפונקציית ההפסד משמשת לאימון הרשת. כדי למנוע התאמת יתר, מתבצעת הכשרה עד 1000 אפוקים עם עצירה מוקדמת. האימון נפסק כאשר ה-MSE יורד מתחת לסף שנקבע מראש או כאשר אובדן האימות לא משתפר במשך 50 תקופות רצופות (קריטריון סבלנות). הערכות זוויות החלפה ראשוניות עבור מדד מודולציה ספציפי מסופקות על ידי ה-ANN המאומן במהלך ההפעלה. הפתרון האיטרטיבי של ניוטון–רפסון משתמש אז בהערכות אלו כתנאי התחלה. הגישה של NR מבטיחה הסרה הרמונית מדויקת על ידי כוונון מדויק של פלטי ה-ANN כדי למלא בצורה מושלמת את משוואות SHE הלא-ליניאריות.
כאשר הגדלים השאריים של ההרמוניות המיועדות (3–13) קטנים מ-0.5%, וזוויות ההחלפה עומדות במגבלת הסדר הנדרשת, הפתרון נחשב לתוקף:
0 < α1 < α2 < α3 < α4 < α5 < α6 < α7 < π / 2. התכנסות מהירה ודיכוי הרמוני אמין לאורך כל טווח מדדי המודולציה הם תוצאה של אסטרטגיית ANN–NR ההיברידית הזו, המשלבת את הדיוק המעולה של טכניקות נומריות איטרטיביות עם כוח החיזוי המהיר של רשתות עצביות. טבלה 2 מציגה מידע על מספר פרמטרים (α1 עד α7) ומדידות (5, 7, 11 ו-13) עבור טווח ערכי MI. מספרים אלו נראים כמשקפים מדידות או תכונות הקשורות לערכי ה-MI. איור 8A מראה כיצד זוויות החלפה משתנות ביחס לאינדקס המודולציה, ואיור 8B מראה כיצד סדר ההרמוני משתנה ביחס לאינדקס המודולציה.
ניתוח ביצועים
במחקר זה, אנו מעריכים את ביצועי הממיר האסימטרי המוצע בעל חמש עשרה רמות על ידי התמקדות בהתפלגות מתח, יעילות המרה, מאפייני אובדן חשמל וניצול המכשירים — כל אלה משפיעים ישירות על היישום המעשי. מתחי החסימה המקסימליים בכל המתגים בתנאי פעולה שונים מחוברים כדי לקבוע את המתח העומד הכולל (TSV). אנו מציינים כי מתח המתח אינו מחולק באופן שווה בין המכשירים בהתבסס על מצבי המיתוג המצוינים בטבלה 2. לדוגמה, מתגים S1, S2,S 5, S9 ו-S10 נתקלים במתחי חסימה של Vdc, 3Vdc, 2Vdc, 4Vdc ו-4Vdc, בהתאמה, ברמת העבודה של +6Vdc .
בהגדרה זו, מתח המתח השיא של מכשירי המתג המחוברים למקור (V3) זהה, בעוד שמכשירי המתג המחוברים למקורות (V1 ו-V2) מערכים שונים. המשוואות הבאות מציגות את מתח המתח המרבי של המתג.
VS1 = VS4 = V1 = V dc (21)
VS3 = VS5 = V2 = 2Vdc (22)
VS2 = VS6 = V1 + V2 = 4Vdc (23)
VS7 = VS8 = VS9 = VS10 = V3 = 4Vdc (24)
כאשר VSn מייצג את מתח המתח המקסימלי של המכשיר כאשר הוא נמצא במצב כבוי. המתח העומד הכולל (TSV) עבור העיצוב המוצע מבוטא כ-(25).
TSV = 2 * VS1 + 2 * VS3 + 2 * VS2 + 4 * VS7 = 30 Vdc (25)
סידור מקור DC הא-סימטרי ורצף ההחלפה גורמים ישירות לפרופיל המאמץ הלא אחיד המוצג באיור 9. ההתפלגות הלא אחידה דורשת דירוג ובחירה קפדנית של המכשיר כדי למנוע עומס יתר על רכיבים, אף על פי שה-TSV הכולל נמוך יותר מאשר בעיצובים מסורתיים. במסגרת הטופולוגיה המוצעת, אנו גם מעריכים את הקשר בין מספר המתגים לרמות המתח האפשריות. הארכיטקטורה הנוכחית עושה שימוש ב-10 מתגים להשגת חמש עשרה רמות, בניגוד למבנים מסורתיים במפלים, שבהם שיפור הרמה בדרך כלל דורש עלייה פרופורציונלית ברכיבים. לפי החקירה שלנו, מסלולי ההולכה משמשים מחדש במספר מצבי פעולה כדי להשיג את ההפחתה הזו. עם זאת, שיטה זו מגבילה את יכולת ההרחבה הפשוטה לרמות מתח גבוהות יותר ומוסיפה מגבלות נוספות ללוגיקת המיתוג.
המשוואה (26) מתקבלת על ידי חישוב מקדם העלות באמצעות כל האיברים התלויים במספר המקורות (Ns), ספירת המתגים (Nsw), ספירת מעגלי דרייבר שער (Nדרייברים), ספירת דיודות (ND), ספירת קבלים (NC), מקדם עלות (CF) ויעילות. במקרה זה, δ מייצג את גורם המשקל. רכיבים מקבלים משקל רב יותר כאשר δ קטן מ-1, בעוד שמתח עומד כולל (TSV) (p.u.) מקבל משקל רב יותר כאשר δ גדול מ-1. אם δ = 1, אז משקלי הרכיבים ו-TSV (p.u.) שווים. לכל הטופולוגיות שנדונו במחקר זה, מניחים δ כ-1.
CF = Ns + Nsw + Nדרייברים + ND + NC + δ*TSV(p.u.) (26)
יעילות הממיר מבוטאת לעיתים קרובות במשוואה (27).
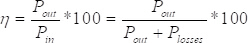 (27)
כאשר יציאת הספק, כניסת הספק והפסדי הספק מיוצגים על ידי הפסדי Pout, Pin, ו-Pהפסדים, בהתאמה. הפסדי החלפה והפסדי הולכה הם שלושת סוגי הפסדי ההספק בטופולוגיה המוצעת. הפסדי החלפה: הפסדים אלו נגרמים מהדלקה וכיבוי מהיר של מכשירים במחזור אחד. הנוסחה משמשת לביטוי הפסדי החלפה שנגרמים על ידי מעברים.
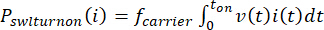
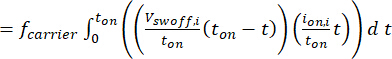
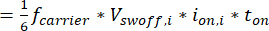 (28)
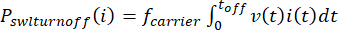
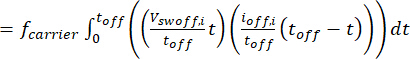
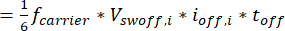 (29)
אובדן ההפעלה, הפסד הכיבוי והמתח במצב כיבוי של מתג ה-ith מסומנים ב-Pswlturnon(i), Pswltunoff(i) ו-Vswoff, בהתאמה. Ion ו-i off מייצגים את הזרמים במצב ההפעלה והכיבוי של המתג. משוואה (30) מראה כיצד ההפסדים הללו מחוברים כדי לקבוע את ההפסדים הכוללים (Psw(Total)).
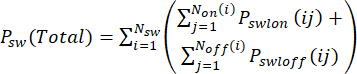 (30)
הפסדי הולכה: הפסדי ההולכה של המתג מיוצגים כך:
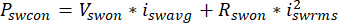 (31)
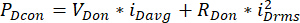 (32)
כאשר Vdon ו-Vswon מייצגים את נפילות המתח במצב של הדיודה והמתג, בהתאמה, ו-PDcon ו-Pswcon מייצגים את אובדני ההולכה של הדיודה והמתג. ההתנגדות במצב של הדיודה והמתג מיוצגת על ידי RDon ו-Rswon, בעוד שהזרמים הממוצעים ו-RMS של המתג מיוצגים על ידי iDavg, iswavg, iDrms ו-iswrms.
עבור המכשירים הנבחרים, משתמשים במאפיינים סטנדרטיים מבוססי גיליון נתונים כדי להגדיר את מודלי הסמיקונדקטורים של PLECS. הפסדי החלפה (Pדלוק,P כבוי), פרמטרי הולכה (RDon, VDon) והתנגדויות תרמיות מוגדרים באמצעות ערכי גיליון נתונים נומינליים ומוגדרים פנימית על ידי PLECS בהתאם לנסיבות פעולה מיידיות כאשר התאמת עקומה מלאה מנתוני היצרן אינה זמינה.
באמצעות פלטפורמת הסימולציה PLECS המוצגת באיור 10, אנו מבצעים ניתוח אובדן כדי להעריך את פיזור ההספק, תוך התחשבות בתכונות ברמת המכשיר הן להפסדי הולכה והן להפסדי החלפה. אנו מוצאים שההתפלגות של ההפסדים משתנה באופן דרמטי בהתאם לעומס. הפסדי הולכה דומיננטיים תחת עומס התנגדות בלבד, משום שמתגים מסוימים חווים זרימת זרם קבועה. מצד שני, השהיית פאזה בין מתח לזרם גורמת להפסדי מתג לעלות בעומסי RL, מה שמוביל לפיזור אנרגיה מוגבר במהלך מעברי המיתוג. איורים 11A ו-11B מראים התנהגות זו, כאשר חלק מהמתגים מראים ריכוזי אובדן גבוהים יותר בהתאם לתפקידם בהולכה.
כפי שמוצג באיור 12, היעילות הכוללת של הממיר מחושבת על ידי השוואת הספק הפלט להספק הכניסה במגוון תנאי פעולה (0–2000 וואט). לפי הממצאים שלנו, היעילות יורדת ל-97.1% קרוב למקרים מדורגים, לעומת 98.6% ברמות הספק נמוכות יותר. אנו מסבירים נטייה זו בכך שאנו מציינים שכאשר גודל הזרם עולה, הפסדי החלפה וההולכה תורמים יותר. השינוי שנצפה מצביע על כך שמנגנוני האובדן הופכים לבולטים יותר ברמות עומס גבוהות ויש לקחת אותם בחשבון בתכנון תרמי, אף על פי שהיעילות נשארת טובה.
חשוב להדגיש שמדדי הביצועים הללו נגזרים בתנאי סימולציה, שמניחים מידול טפילי מפושט והתנהגות החלפה אידיאלית. ביישומים בעולם האמיתי, אלמנטים אחרים כמו הכנסה בזמן מת, עיכובי דרייבר שערים, אינדוקטנסים תועים ותכונות התקן התלויות בטמפרטורה יכולים לשנות את היעילות ואת התפלגות ההפסדים. כתוצאה מכך, התוצאות אינן משקפות במלואן את כל ההשפעות התפעוליות במציאות, גם אם הן מציעות בסיס עקבי להערכת השוואה. TSV, יעילות וחלוקת הפסדים משמשים לעיתים קרובות כקריטריונים להשוואה בניתוח ממירים רב-רמתיים, וגישת הערכת הביצועים בעבודה זו תואמת את הנהלים המקובלים בתחום זה. עם זאת, אנו מציינים כי הטופולוגיה, טכניקת ההחלפה ותנאי ההפעלה הנבחנים בעבודה זו תלויים באופן מהותי בתוצאות הכמותיות.
הממיר הא-סימטרי בעל חמש עשרה הרמות המוצע וכמה טופולוגיות ממיר רב-רמות מהספרות מובחנים בטבלה 3. גורמים מבניים וביצועיים מרכזיים, כגון מספר המתגים, מספר מקורות ה-DC, טכניקת הבקרה ומאפייני התפעול הכלליים, הם מוקד ההשוואה. נרשם כי סידורי זרם מסוימים, כמו אלוב-24,25, משתמשים ביותר מתגים (עד 16) או מסתמכים על טכניקות מודולציה היברידיות או בתדרים גבוהים, מה שעלול להוביל למורכבות שליטה גבוהה יותר ולאובדן החלפה. למרות שהן פועלות תחת סכמות מודולציה שונות ומגבלות עיצוב, טופולוגיות אחרות עם מתגים מצומצמים, כמו27, משיגות מספר מכשירים נמוך יותר.
במסגרת בקרה מבוססת SHE בתדר נמוך, הארכיטקטורה המוצעת מפיקה פלט של חמש עשרה רמות באמצעות עשרה מתגים ושלושה מקורות DC. בהשוואה לעיצובים ייחוס מסוימים, הטופולוגיה מציגה ספירת מתגים נמוכה יותר ומתח עומד כולל בינוני (TSV) עבור מצב ההגדרה וההפעלה הזה. עם זאת, יש להדגיש שההשוואות המסופקות מבוססות על נתונים מהספרות, ולא כל המחקרים משתמשים באותן נסיבות פעולה, מערכות מודולציה והנחות עומס. כתוצאה מכך, אי אפשר להוכיח שוויון ביצועים ישיר אחד לאחד. במקום להציע קו בסיס מותאם במלואו, ההשוואה נועדה להציע הערכה מבנית ומרמזת. בסך הכול, בטווח העבודה המוערך, התצורה המוצעת מספקת פשרה מעשית בין מספר רכיבים, מורכבות הבקרה וביצועי הרמוניה.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
תוצאות הסימולציה
הפעולה בת חמש עשרה רמות מדומה באמצעות ממשק MATLAB/Simulink. פרמטרי העומס הם 100 Ω ו-100 mH, בהתאמה, ומתחי המקור לחמש עשרה רמות מסווגים כ-100 וולט, 200 וולט ו-400 וולט. הממיר המוצע פועל בתדר 50 הרץ, שהוא התדר הבסיסי שלו. ביצועי הממיר בתנאי עומס התנגדותיים מוצגים באיור 13. איור 14 מציג את פעולת הממיר תחת תרחישי טעינה שונים. תנאי הפעולה של הממיר תחת עומסים אינדוקטיביים ש...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
הטופולוגיה של ממיר א-סימטרי עם חמש עשרה רמות במתגים מוקטנים, בשילוב עם טכניקת SHE, בסיוע בינה מלאכותית, מוצגת במאמר זה. הסידור המוצע מתאים ליישומים במתח בינוני כמו מערכות סולאריות וממשקי הנעה חשמלית, משום שהוא יוצר איזון טוב בין מספר המתגים, מתח עומד כולל (TSV) וביצועי הרמוניה. הטופולוגיה יכולה לייצר גלי מתח מדורג איכותיים עם יעילות מדווחת העולה על 97.1% בתנאי פעולה נומינליים, בהתאם לתוצאות סימולציה וניסיוניות. המסגרת ההיברידית ANN–Newton-Raphson (NR), שמאפשרת התכנסות מהירה יותר לכיוון ז...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
המחברים מצהירים שאין ניגוד עניינים.
תודות
המחברים מצהירים כי מחקר זה לא קיבל מענקים ספציפיים מסוכנויות מימון במגזר הציבורי, המסחרי או הלא-רווחי.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| Current Sensor | חישן אפקט הול | — | משמש למדידת זרם |
| DC Power Supply (Isolated) | ספק כוח מעבדה | — | מקורות DC מבודדים 10 V, 20 V, 40 V |
| Digital Storage Oscilloscope (DSO) | Tektronix | — | משמש לתצפית ומדידת גלי פולסים |
| DSP Controller | Texas Instruments | TMS320F28379D | משמש לייצור פולסים ויישום שליטה |
| Gate Driver Circuit | מחולל Driver IC מותאם אישית | IR2110 | משמש לשליטה במיתוג MOSFET |
| Inductive Load | — | — | 30 mH אינוקטור |
| MATLAB/Simulink | MATLAB | גרסה (2025a) | משמש לסימולציה וניתוח |
| MOSFET | Infineon | IRFP460 | 500 V, 20 A מתג כוח המשמש ב-inverter |
| PCB / Breadboard Setup | מחושב אישית | — | משמש ליישום חומרה |
| Personal Computer | — | — | משמש לסימולציה ותוכנת DSP |
| PLECS Software | PLECS | גרסה (5.0.3.) | משמש לניתוח תרמי והפסדים |
| Power Diode | ON Semiconductor | MUR860 | דיודת התאוששות מהירה 600 V, 8 A |
| Power Supply Unit | — | — | ספק כוח עזר למעגלי בקרה ודרייברים |
| Resistive Load | — | — | נגד כוח 30 Ω |
| Voltage Probe | Tektronix | — | משמש לרכישת גלי פולסים של מתח |