פרוטוקול זה מתאר ספקטרוסקופיה של מיקרוסקופ כוח אטומי פוטותרמי במצב נקישה (tapping-mode) עם גילוי הטרודין, לצורך אפיון כימי ברמה הננומטרית של חומרים והתקנים מוליכים למחצה, כולל רכישת ספקטרום אינפרה-אדום ומיפוי כימי של משטחים בעלי תבנית ומזהמים הקשורים לתהליך הייצור.
מאמר שיטה
יישום של מיקרוסקופיית כוח אטומי פוטותרמית במצב נקישה עם זיהוי הטרודין – ספקטרוסקופיה תת-אדומה עבור חומרים והתקנים מוליכים למחצה
במאמר זה
סיכום
תקציר
מיקרוסקופיית כוח אטומי (AFM) משמשת באופן נרחב לאפיון תכונות חשמליות, מגנטיות, מכניות, תרמיות, אלקטרוכימיות ואלקטרומכניות של חומרים והתקנים בקנה מידה ננומטרי; עם זאת, היא אינה מספקת זיהוי כימי ישיר. לעומת זאת, ספקטרוסקופיה באינפרא-אדום (IR) בודקת קשרים כימיים באמצעות חתימות הרטט שלהם, אך היא מוגבלת באופן מסורתי לרזולוציה מרחבית בקנה מידה מיקרוני עקב דיפרקציה אופטית. ספקטרוסקופיית AFM–IR פוטותרמית משלבת AFM וספקטרוסקופיית IR כדי לאפשר אפיון כימי ננומטרי על ידי מדידת התפשטות פוטותרמית מקומית בעקבות בליעת IR. מאמר זה מציג פרוטוקול עבור AFM–IR פוטותרמי במצב tapping-mode עם גילוי הטרודיני (heterodyne-detected) ואת יישומו על חומרי מוליכים למחצה והתקנים. הפרוטוקול מתאר את הכנת המכשיר, בחירה וכיוונון של הגשוש (probe), דימוי טופוגרפי ב-AFM, יישור ואופטימיזציה של לייזר ה-IR, רכישת ספקטרומי IR מקומיים ומיפוי כימי של מodi רטט נבחרים. דגש מיוחד מושם על היישום המעשי של AFM–IR במצב tapping-mode לאפיון מוליכים למחצה ועל גורמים המשפיעים על איכות הנתונים, כולל בחירת הגשוש, כיוונון רזוננס ויישור קרן ה-IR. דוגמאות מייצגות מדגימות את השימוש ב-AFM–IR להבחנה בין הרכבי חומרים במבנים תבניתיים, הערכת חומרים שהורגשו על מצעי מוליכים למחצה, וזיהוי זיהומי פוטורזיסט שיוריים לאחר עיבוד. הפרוטוקול מאפשר רכישת מידע טופוגרפי וכימי מקומי משותף ברזולוציה מרחבית ננומטרית, ומדגים כיצד ניתן ליישם AFM–IR לאתגרי אפיון הנתקלים במחקר ובייצור של מוליכים למחצה. כדי לסייע למשתמשים חדשים, מסופקים גם סקירה קצרה של פיתוח ה-AFM–IR והשוואה בין מקורות IR נפוצים ומצבי דימוי שגורים.
מבוא
שיטות אפיון מתקדמות ממלאות תפקיד חיוני במחקר, פיתוח וייצור של מוליכים למחצה. מיקרוסקופיית כוח אטומי (AFM), שניתן לבצעה בתנאי סביבה, בסביבת חדר נקי, בתוך תא כפפות באטמוספירה אינרטית או בוואקום, נמצאת בשימוש נרחב בתעשיית המוליכים למחצה. מצבי AFM זמינים משלבים מיפוי טופוגרפי בננו-קנה מידה של חומרים ומכשירים של מוליכים למחצה עם מדידות חשמליות, מגנטיות, מכניות, פייזו-אלקטריות (כלומר, אלקטרו-מכניות) ותרמיות במקומות מקבילים, כולל פוטנציאל פני, התנגדות חשמלית, פרופיל של חומרי זיהום (dopant profiling) ומדידות זרם-מתח (I–V) באתרים ספציפיים1,2,3,4,5. עם זאת, למרות יכולתה לספק שפע של מידע על תכונות, AFM אינה מספקת באופן ישיר מידע על הרכב כימי. בניגוד לכך, ספקטרוסקופיית בליעה באינפרא-אדום (IR) בודקת קשרים כימיים או מודי פונונים הקיימים בדגימה, אך היא מוגבלת באופן מסורתי לרזולוציה מרחבית בקנה מידה של מיקרונים בשל גבול הדיפרקציה של Abbe ואורך הגל של אור IR בינוני (~2.5–25 µm או 400–4,000 cm−1)6,7,8. פיתוחה של טכנולוגיית AFM–IR פוטו-תרמית6,7,8,9,10,11,12,13, המשלבת AFM עם מיקרוסקופיה וספקטרוסקופיה של IR בשדה קרוב לזיהוי כימי בננו-קנה מידה, נותנת מענה למגבלה זו7,8,14,15,16. AFM–IR משיגה זאת על ידי מיקוד מקור MIR (אינפרא-אדום בינוני) על קצה גשש AFM ננו-מטרי (~20 nm), המצופה בדרך כלל במתכת, מה שמאפשר רכישה מקבילה של נתוני טופוגרפיית AFM ונתוני ספקטרוסקופיית IR (איור 1)6,7,8,11,15,16,17,18,19,20,21.
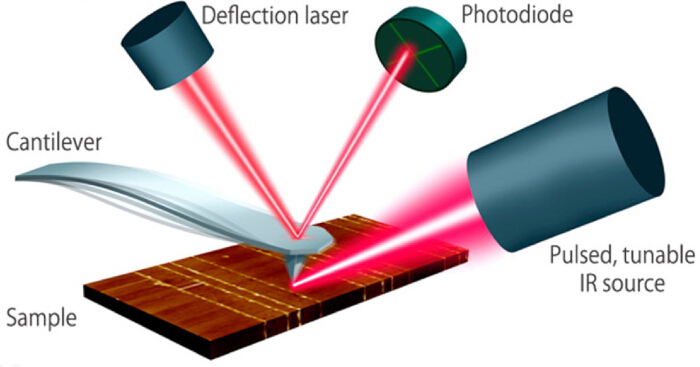
איור 1. איור סכמטי של מיקרוסקופיית כוח אטומי-ספקטרוסקופיה תרמית-פוטונית באינפרא-אדום (AFM–IR). אלומת אינפרא-אדום (IR) פולסית ממוקדת מעוררת התפשטות פוטו-תרמית מקומית של פני הדגימה. תנודת הקניסול הנובעת מכך מזוהה באמצעות לייזר הסטה של ה-AFM ופוטודיודה רגישה למיקום, מה שמאפשר רכישה משותפת וממוקמת של טופוגרפיית הדגימה ומידע כימי בקנה מידה ננומטרי. הותאם באישור מאיור 1A ב-Dazzi and Prater7. Copyright 2017 American Chemical Society. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
מימושים ראשוניים של AFM–IR השתמשו במקור IR רחב-פס, לעיתים בשילוב עם מחסון רגיש תרמית ייעודי במקום קניסול (cantilever) סטנדרטי של AFM22,23. לאחר מכן אימצו חוקרים מקורות IR פועמים24, המספקים הספקים שיא גבוהים יותר ובמקרה של קצבי חזרות ניתנים לכיוונון, מאפשרים הגברה תהודה (RE) של תגובת הקניסול לעירור פוטו-תרמי של הדגימה11,15,25,26, מה שמוביל לרגישויות גילוי המתקרבות לרמת השכבה הבודדת (monolayer)21. מערכת AFM–IR הראשונה שהדגימה רזולוציית IR ברמה הננומטרית השתמשה בלייזר אלקטרונים חופשיים ובהארה של גל נעלם (evanescent-wave) מלמטה דרך מצע מעביר IR9. זמן קצר לאחר מכן, הוצגה הארה מלמעלה27 באמצעות מתנד פרמטרי אופטי (OPO) בעל אורך גל ניתן לכיוונון24,28 או מקור לייזר שולחני, כגון לייזר קסקדת קוונטים (QCL)11,2110. תצורה זו מהווה את הבסיס לרוב מערכות ה-AFM–IR המסחריות הנוכחיות, מכיוון שהארה מלמעלה מפשטת את הכנת הדגימה על ידי ביטול הדרישה למצע מעביר IR ומאפשרת ניתוח של דגימות עבות יותר7,8,15,16. פיתוחים עוקבים אפשרו רכישת ספקטרומי IR במיקומים נבחרים על פני שטח הדגימה ומיפוי כימי של אופני תנודה (vibrational modes) ספציפיים6,7,8,9,15,24,29,30,31,32. כתוצאה מכך, AFM–IR יושם במגוון רחב של תחומים, כולל ביולוגיה והולכת תרופות6,25,33,34,35,36,37, אפיון פולימרים6,12,26,38,39, זיהוי ננו-חלקיקים26,40,41,42,43, ומחקר במוליכים למחצה7,44,45,46,47,48,49, כאשר מאמצים שוטפים מתמקדים בהרחבת טווח אורכי הגל הנגישים, ובעקבות זאת, במגוון אופני התנודה ומערכות החומרים שניתן לחקור8,28,50.
טכניקות קשורות, כגון מיקרוסקופיה אופטית של שדה קרוב בסריקת פיזור IR (IR s-SNOM)14,51,52,53,54,55,56,57,58,59,60,61 ופיזור רמאן מוגבר קצה (TERS)62,63,64,65,66, גולשות אור מפוזר באופן אלסטי או לא-אלסטי, בהתאמה. לעומת זאת, AFM–IR משתמש בקנטילבר של גשושית ה-AFM כדי להמיר ולהגביר, באמצעות מקדם האיכות (Q factor) של תהודה של הקנטילבר, את ההתרחבות הפוטותרמית של פני הדגימה בעקבות עירור IR6,7,8,14,15,16,31,67. תנודת הגשושית הנובעת מכך מזוהה על ידי מדידת תנועת לייזר ההסטה של ה-AFM, אשר מוחזר מגב הקנטילבר, על גבי גלאי רגיש למיקום (איור 1). מכיוון שנתיב גילוי זה משמש גם למדידת שינויים בטופוגרפיה של הדגימה, AFM–IR דורש שיטה להפרדה בין התגובות הטופוגרפיות לתגובות בולעי ה-IR. הפרדה זו הושגה בתחילה באמצעות AFM במצב מגע (contact-mode AFM). בעקבות עירור של הדגימה באמצעות פולס IR, תגובת הגשושית להתרחבות הפוטותרמית של הדגימה דועכת במהירות בלוח זמנים של ננו-שנייה עד מיקרו-שנייה, מהיר בהרבה מזמן השהייה אפקטיבי של הגשושית בסדר גודל של מילי-שנייה הקשור לרכישת נתוני AFM בקצבים של מספר קילו-הרץ6,8,15,16,50,67. את האות האופטי המשתנה בזמן שנוצר, או ה-ringdown, בכל נקודת נתונים (כלומר, פיקסל בתמונת AFM), ניתן לסנן באמצעות מסנן מעביר-פס תדרים הממורכז סביב תדר תהודת המגע של הקנטילבר ולבצע עבורו התמרת פורייה. האמפליטודה הנובעת מכך פרופורציונלית לתגובה הפוטותרמית המקומית של הדגימה (איור 2A, 2B)6,7,8,15,31,67,68. עם זאת, שינויים בקשיחות הדגימה עלולים להסיט את תדר תהודת המגע של הגשושית, מה שעלול לשלב את אות ההתרחבות הפוטותרמית עם שינויים בהתנהגות המכנית של פני הדגימה. כדי לשפר את הרגישות של AFM–IR במצב מגע, פותח AFM–IR מוגבר-תהודה (RE AFM–IR). במצב זה, קצב חזרת פולסי הלייזר מכוון כך שיתאים לתדר תהודת מגע של הגשושית, מה שגורם להגברה במופע של התהודה המכנית של הקנטילבר והופך את דעיכת ה-ringdown לתנודה של גל רציף (איור 2C, 2D)7,8,11,15,21. גישה זו משפרת משמעותית את יחס אות לרעש (S:N) באופן פרופורציונלי למקדם ה-Q של תהודת הקנטילבר8,15,16,21. שילוב של לולאת נעילה של מופע (PLL) מאפשר ניטור רציף של תהודת הקנטילבר והתאמה של קצב חזרת פולסי הלייזר לתדר התהודה המשתנה בזמן שמיפוי תגובת הדגימה מתבצע במספר גלי IR נבחר. הדבר מסייע להבטיח שאות ה-RE AFM–IR הנמדד יישאר פרופורציונלי למקדם בליעת ה-IR של אופן הרטט, ללא תלות בשינויים בתכונות המכניות, ועל כן בתדר תהודת המגע, על פני שטח הדגימה8,15,16,37,69.
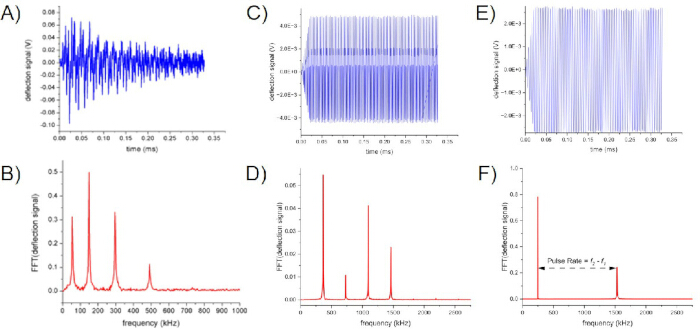
איור 2. תגובות מייצגות בתחומי הזמן והתדר שהתקבלו באמצעות מצבי הפעלה שונים של AFM–IR. (A) תגובת ringdown של הקנטילבר בתחום הזמן בעקבות עירור פוטו-תרמי של דגימה במהלך AFM–IR במצב מגע (contact-mode). (B) התמרת פורייה מהירה (FFT) של אות ה-ringdown ב-(a), המראה מספר מצבי תהודה במגע (contact-resonance modes). (C) תגובה בתחום הזמן שנרכשה במהלך AFM–IR במצב מגע עם הגברת תהודה באמצעות קנטילבר רך (k = 0.3 N/m). (D) FFT של האות עם הגברת התהודה המראה הגברה בתהודת המגע הנבחרת (365 kHz), התואמת לקצב חזרת פולסי הלייזר. שיאים בערך 730, 1095, ו-1460 kHz תואמים להרמוניות מסדר גבוה יותר. (E) אות AFM–IR במצב tapping בתחום הזמן שנרכש באמצעות קנטילבר קשיח (k = 40 N/m). (F) FFT של תגובת ה-AFM–IR במצב tapping. רכישת הטופוגרפיה בוצעה באמצעות תהודת ההנעה בערך 250 kHz, בעוד שהתגובה הפוטו-תרמית זוהתה בערך 1.55 MHz באמצעות קצב חזרת פולסי heterodyne התואם לתדר ההפרש (f₂ − f₁) של ערך 1.3 MHz. פאנלים (A, B) הותאמו באישור מאיור 3 במאמרם של Mathurin et al.16 Copyright 2022 AIP Publishing. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
ההתקדמות המשמעותית הבאה בטכנולוגיית AFM–IR הייתה יישום גילוי הטרודין (heterodyne detection)70, שאפשר את השילוב של AFM במצב טפיקה (tapping-mode) עם AFM–IR לצורך דימות של דגימות רכות, דביקות או כאלו בעלות היצמדות חלשה8,15,16,25,26,37,71. במצב טפיקה, המכונה גם מצב מגע לסירוגין (intermittent-contact mode), הגשש תנודד בתדר תהודה של הקנטילבר או קרוב אליו כדי להשרות מגע לסירוגין עם פני השטח של הדגימה, ובכך להפחית כוחות לטראליים ולמזער את הפוטנציאל לנזק לדגימה ו/או לגשש. בהשוואה להפעלה במצב מגע (contact-mode), מצב טפיקה הוא לפיכך יעיל במיוחד עבור דגימות שהן רכות מבחינה מכנית, בעלות היצמדות חלשה, או רגישות לשינויים בפני השטח במהלך הדימות8,15,16,25,26,37,71. ב-AFM–IR במצב טפיקה, קצב חזרת פולסי הלייזר נקבע כהפרש בין שני תדרי תהודה של הקנטילבר, כך ש- flaser = Δf = f2 − f1. תדר תהודה אחד משמש לרכישת טופוגרפיית הדגימה (ftap), בעוד שתדר התהודה השני מנטר את התגובה הפוטו-תרמית (fdemod) הנובעת מבליעת IR (איור 2E, 2F)8,15,16,71,72. בדומה ל-AFM–IR במצב מגע עם הגברת תהודה, ניתן להשתמש ב-PLL כדי לשמור על סנכרון בין קצב חזרת פולסי הלייזר לבין Δf במהלך הסריקה, ובכך לפצות על הסטות קטנות בתדרי התהודה של הקנטילבר הנגרמות משינויים בפוטנציאל האינטראקציה בין הגשש לדגימה לאורך פני השטח8,16. תגובת הקנטילבר (אמפליטודת התנודה, Z) ב-AFM–IR במצב טפיקה עם גילוי הטרודין תלויה ב-< ftap, fdemod, Δf, ובגורם ה-Q של תהודת הדמודולציה שנבחרה8,15,16,26,71:
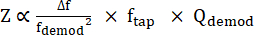
לפיכך, כאשר גורמים אחרים דומים (למשל, מקדמי Q דומים עבור f1 ו-f2), ניתן להשיג שיפור ביחס אות לרעש (S:N) על ידי שימוש בגשושית קשיחה יותר, הפעלה במצב tapping בתדר התהודה הגבוה יותר (כלומר, ftap = f2), ודמודולציה של התגובה הפוטותרמית בתדר התהודה הנמוך יותר (כלומר, fdemod = f1). מעבר לאפשרות לניתוח דגימות רכות, דביקות או כאלה בעלות היצמדות חלשה, AFM–IR במצב tapping מציע רגישות מופחתת לשינויים בתכונות המכניות של הדגימה, שיפור של פי שניים בערך ברזולוציה הלטרלית (~10 nm לעומת ~20 nm), ושיפור של פי 10–20 בערך ברגישות לפני השטח בהשוואה ליישומים במצב contact8,15,16,26,71.
בשיתוף פעולה עם שותפים אקדמיים ותעשייתיים, נעשה שימוש ב-AFM–IR במצב tapping כדי להעריך תהליכי שיקוע והסרת חומרים על גבי פרוסות סיליקון (wafers) בעלות תבניות44,45, לזהות אתרי גרעין (nucleation sites) לא רצויים44, לזהות שאריות של פוטורזיסט (photoresist)45, ולבצע אופטימיזציה לתנאי העיבוד עבור פדי מגע (contact pads) במכשירי מוליכים למחצה בעלי פער אנרגיה רחב (wide-bandgap)45. הפרוטוקול המוצג כאן מתאר AFM–IR במצב tapping עם גילוי הטרודין (heterodyne-detected), ומדגים את יישומו לרכישת ספקטרומי IR בקנה מידה ננומטרי במיקומים נבחרים, וכן למיפוי ההתפלגות המרחבית של מינים כימיים באמצעות דימוי במצב רטט (vibrational-mode imaging) במספרי גל של IR קבועים. למרות ש-AFM–IR יכול לספק גם מידע הקשור לאוריינטציה מולקולרית באמצעות מדידות תלויות קיטוב8,16,73,74,75,76, יישומים אלו חורגים מהיקף הפרוטוקול הנוכחי ומהדוגמאות המייצגות המוצגות בו.
פרוטוקול
פרוטוקול זה אינו כולל שימוש בקווי תאים של בעלי חיים או בני אדם או בניסויים בנבדקים. שימו לב כי למרות שנדונו מצבי יישום אחרים של AFM–IR, פרוטוקול זה ספציפי ל-AFM–IR פוטו-תרמי במצב tapping-mode עם גילוי ההטרודין (heterodyne-detected).
1. הגדרת הניסוי
הערה: פרוטוקול AFM–IR במצב נקישה (tapping-mode) זה נועד להיות כללי ככל האפשר; עם זאת, ההגדרה והתפעול יהיו תלויים ביצרן ובדגם של המערכת שבה נעשה שימוש, כולל החומרה הנלווית (למשל, מקור/מקורות IR, פלטפורמת AFM ומכשור קשור) והתוכנה. עיינו באיור 3 לסכימה כללית של תרשים בלוקים של מערכת AFM–IR טיפוסית. המערכת ששימשה במחקר זה מפורטת בטבלת החומרים.
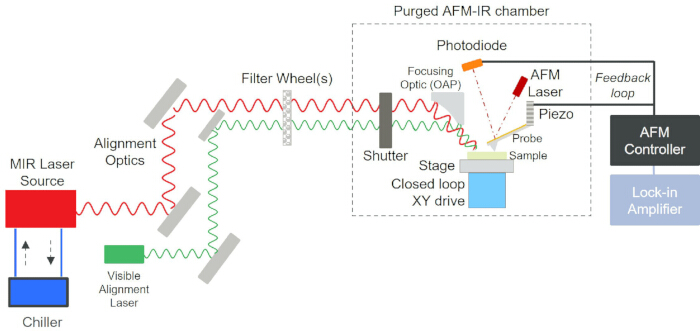
איור 3. תרשים בלוקים סכמטי כללי של מערכת AFM–IR טיפוסית. התרשים ממחיש את מקור לייזר האינפרא-אדום, לייזר יישור נראה, אופטיקת יישור, תריס (shutter), אופטיקת מיקוד, מכלול גשש AFM, גלאי פוטודיודה, מגבר lock-in, בקר AFM, במה לדגימה ומעטפת ניקוי סביבתית המשמשת במהלך מדידות AFM–IR. קיצורים: AFM = atomic force microscope; MIR = mid-infrared; OAP = off-axis parabolic reflector. אנא לחץ כאן כדי להציג גרסה גדולה יותר של איור זה.
- התחל זרימה של גז ניקוי (purge gas) דרך נתיב קרן ה-IR ומארז המכשיר בקצב של כ-4 L/min. השתמש ב-N₂ בטוהר גבוה במיוחד (99.999%) כגז ניקוי כאשר הוא זמין, או באוויר יבש דחוס כאשר N₂ אינו זמין8.
הערה: הניקוי דוחף החוצה H2O ו-CO2 אטמוספריים שסופגים באזור הספקטרום של ה-IR. שמירה על קצב זרימה נמוך של גז הניקוי במהלך הגדרת המכשיר מקצרת את זמן הניקוי הנדרש מיד לפני רכישת הנתונים (ראה שלב 1.25). - עיין במדריך למשתמש של הלייזר כדי לאשר את הרכב נוזל הקירור הנדרש עבור צהרון הלייזר.
הערה: מקור ה-broadband optical parametric oscillator (OPO) ששימש במחקר זה (APE Carmina) פועל ב-22°C באמצעות תערובת של 3:1 של מים מזוקקים וריכז Innovatek Protect IP. לייזר הקוונטום-קסקד MIRcat QCL פועל ב-21°C באמצעות 10% isopropyl alcohol במים מזוקקים. לשני הצהרונים קיבולת של כ-450 mL, קצב זרימה מקסימלי של 4 L/min ויציבות טמפרטורה נומינלית של ±0.1°C. במהלך מדידות AFM–IR, שני הצהרונים פועלים בהספק משאבה של 20% ובדרך כלל משיגים יציבות טמפרטורה של ±0.01°C עד ±0.03°C לאורך 15 דקות עד שעה אחת. - וודא שנוזל הקירור המתאים זורם לפני הפעלת מקור ה-IR.
הערה: לייזרים דורשים לעיתים קרובות צהרונים להסרת חום עודף ולשמירה על טמפרטורת עבודה יציבה כדי להבטיח הספק פלט, אורך גל, איכות מוד (mode quality) וכיוון קרן יציבים. נוזלי קירור של צהרונים מסייעים בשימור אורך חיי הרכיבים על ידי מניעת קורוזיה ו/או צמיחת אצות. - הפעל את ספק הכוח של הלייזר, בקר ה-AFM, מקור/ות ה-IR והמכשור הנלווה (למשל, צהרון/י לייזר ומגברי lock-in).
- אפשר לכל הציוד להתחמם בהתאם להמלצות היצרן (בדרך כלל 15–60 דקות).
- הפעל את תוכנת הבקרה Analysis Studio v3.17 AFM.
- פתח את תפריט ה-Hardware Configuration מתפריט ה-Setup הנפתח.
- בחר את תצורת המכשיר המתאימה למערכת ה-AFM–IR מהתפריט הנפתח Active Config כדי לטעון את קובץ תצורת המערכת הנכון.
- לחץ על סמל ה-Initialize ואשר את התקשורת בין מקור/ות ה-IR, בקר ה-AFM ומגברי ה-lock-in על ידי וידוא שלא מוצגות הודעות שגיאה בעת העלייה.
הערה: תצורה שגויה עשויה להצריך סיוע מספק המכשיר. - בחר את התצורה הניסויית המתאימה למדידה המתוכננת (למשל, Tapping AFM–IR Mode) מהתפריט הנפתח בחלון ה-AFM Scan.
- בחר בסמל New בסרגל הכלים של Analysis Studio כדי ליצור פרויקט חדש שבו יישמרו כל הנתונים. השתמש באפשרות Save As בתפריט File כדי להגדיר את שם הקובץ הרצוי לפרויקט.
- בחר גשש (probe) של AFM–IR התואם לדגימה, לגיאומטריית ההארה ולמצב הדימוי. השתמש בגשש AFM–IR למצב tapping בעל קשיחות גבוהה מצופה זהב מדגם TnIR-D-10 עבור רוב מדידות ה-tapping-mode AFM–IR המזוהות בשיטת heterodyne במערכת Bruker nanoIR3 AFM–IR.
הערה: לגשש AFM–IR למצב tapping בעל קשיחות גבוהה רדיוס קצה נומינלי של 20 nm, קבוע קפיץ של 42 N/m ותדר תהודה של 320 kHz. ניתן להשתמש בגשש AFM–IR למצב tapping בעל קשיחות נמוכה מצופה זהב מדגם TnIR-A-10 עבור דגימות רכות יותר כאשר רצוי קשיחות קניטלה (cantilever) נמוכה יותר. לגשש AFM–IR למצב tapping בעל קשיחות נמוכה רדיוס קצה נומינלי של 20 nm, קבוע קפיץ של 3 N/m ותדר תהודה של 75 kHz. עיין בפרק ה-Discussion לפרטים נוספים לגבי בחירת הגשש המתאים ושיקולים רלוונטיים. - התקן את הגשש הנבחר על ראש ה-AFM (איור 4A, 4B).
הערה: גששי AFM–IR המשמשים להארה מלמעלה למטה מכילים בדרך כלל ציפוי דק של Au או Pt על הקניטלה והמצע. הציפוי ממזער את בליעת ה-IR של הגשש, יוצר תגובה ספקטרלית שטוחה יותר ומגביר את השדה החשמלי המקומי בראש הגשש באמצעות אפקט מוט הברק (lightning-rod effect), ובכך מגביר את הלוקליזציה וההגברה של האות הפוטו-תרמי באופן שאינו תלוי באורך הגל8,15,16,77,78,79,80,81. - התקן את הדגימה על דיסק דגימה מגנטי התואם לתושבת הדגימות של מערכת ה-AFM–IR, תוך קיבוע הדגימה באמצעות סרט פחמן דו-צדדי, משחה מוליכה של כסף, לק ציפורניים, דבק מהיר או אפוקסי.
הערה: השתמש בדבק מוליך כגון סרט פחמן או משחת כסף אם יבוצעו מצבי AFM חשמליים או אפיון מיקרוסקופי אלקטרוני בהמשך. - בחר בסמל Load בחלון ה-AFM Probe כדי לפתוח את חלון ה-Load Tip Wizard.
- וודא שהגשש ואזור העניין בדגימה נראים בתוך שדה הראייה האופטי (איור 4C, 4D).
הערה: ניתן להכניס לתושבת הדגימות דגימות בקוטר של עד כ-25 mm; עם זאת, רק האזור המרכזי בגודל 6 mm × 8 mm נגיש למדידות AFM–IR. אזור העניין יהיה תלוי במה שהמשתמש מעוניין לבחון באמצעות AFM–IR, אך יש להשתמש בסימונים ויזואליים בשילוב עם תרשימי דגימה כדי להבחין ולזהות אתר. - כוון את הפוקוס האופטי באמצעות החיצים למעלה/למטה בחלון Focus on Probe עד שקצוות הקניטלה הקרובים ביותר לראש הגשש נראים בבירור, ולאחר מכן לחץ על Next.
- מקם את כוונת הצלב ישירות מעל קצה הגשש בקצה המרוחק של הקניטלה בחלון Center Crosshairs, מה שימרכז את קצה הגשש בשדה הראייה האופטי, ולאחר מכן לחץ על Next.
- כוון את הפוקוס האופטי באמצעות החיצים למעלה/למטה בחלון Focus on Sample עד שמאפייני פני השטח של הדגימה נראים בבירור.
- השתמש בחיצי הבקרה של במת ה-Sample XY Navigation ובתצוגת המיקרוסקופ האופטי כדי לנווט בדגימה עד שסביבת העניין תמוקם מתחת לקצה הגשש, ולאחר מכן לחץ על Next.
- הגדר מרחק Standoff של לפחות 100 µm ובחר ב-Approach Only.
הערה: לאחר לחיצה על Approach Only, הקצה יתקרב למרחק ה-Standoff מפני השטח של הדגימה וחלון ה-Load Tip Wizard ייסגר באופן אוטומטי. - השתמש בכפתורי הבקרה ליישור לייזר ה-AFM כדי למקם את לייזר ה-AFM בגב הקניטלה ישירות מעל קצה הגשש ולהשיג מתח סכום-לייזר (laser-sum voltage) מקסימלי (איור 4C).
- מרכז את הלייזר לרוחב הקניטלה.
- מקם את הלייזר ליד קצה הקניטלה מעל קצה הגשש.
- כוון את מיקום הלייזר עד להשגת מתח סכום-לייזר מקסימלי.
הערה: וודא שמתח סכום-לייזר עולה על 5 V כאשר משתמשים בגשש AFM–IR למצב tapping בעל קשיחות גבוהה. אם לא, ייתכן שהגשש פגום או שלא הותקן כראוי.
- כוון את כפתורי הבקרה ליישור הפוטו-דטקטור כדי למרכז את קרן הלייזר המוחזרת על הפוטודיודה הרגישה למיקום (position-sensitive photodiode).
- כוון את היישור עד שסיגנל הסטייה (deflection signal) יהיה בטווח של ±0.1 V מאפס.
- וודא שקריאת ה-Deflection מציגה מחוון ירוק הממורכז בשדה הקריאה (איור 4E).
- סגור את מארז המכשיר.
- העלה את קצב זרימת גז הניקוי לכ-7 L/min והמשך בניקוי עד שלחות המארז תירד מתחת ל-8%.
- הפחת את קצב זרימת גז הניקוי לכ-4 L/min כדי לשמור על רמת הלחות המופחתת לאורך המדידות הבאות.
הערה: הפחתת קצב זרימת גז הניקוי ממזערת טורבולנציה שעלולה להוסיף רעש לדימוי ה-AFM. דגימות המראות בליעת IR חזקה יותר הן בדרך כלל פחות רגישות ללחות שיורית. בנסיבות מסוימות, רמות לחות של עד כ-10% עשויות להיות מקובלות, מה שמאפשר זמני ניקוי קצרים יותר וצריכת גז נמוכה יותר תוך מזעור הטורבולנציה.
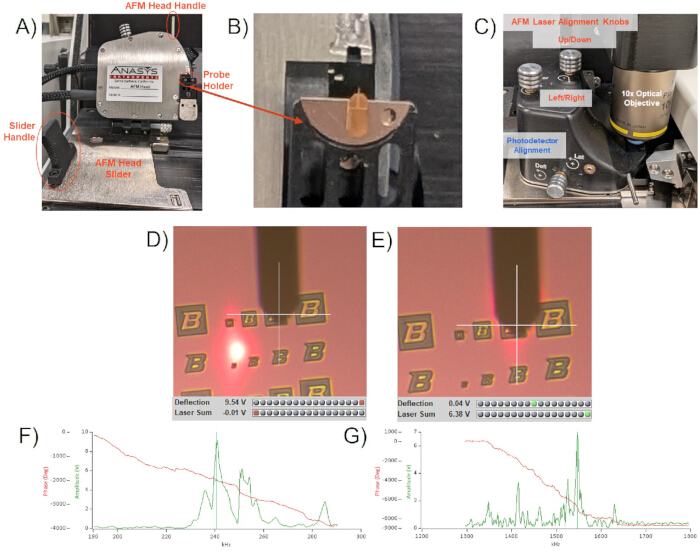
איור 4. הגדרת המכשיר, יישור הגשש וכוונון הקנטילבר עבור מערכת nanoIR3-s AFM–IR המריצה את Analysis Studio v3.17. (A) הרכבת ראש ה-AFM המראה את ידית ראש ה-AFM, ידית המחולק (slider) ורכיבי מיקום הראש. (B) מחזיק גשש המכיל גשש AFM–IR מדגם TnIR-D-10 המותקן מראש. (C) בקרי יישור המשמשים למיקום לייזר הסטייה של ה-AFM על הקנטילבר ולמרכוז הקרן המוחזרת על הפוטודיודה הרגישה למיקום. (D) תמונה אופטית של הדגימה וגשש ה-AFM לפני יישור הלייזר, המראה אות סכום-לייזר (laser-sum) נמוך. (E) תמונה אופטית לאחר יישור הלייזר, המראה אות סכום-לייזר הגבוה מ-5 V וסטיית קנטילבר קרובה לאפס. (F) עקומת כוונון מייצגת של תדר התהודה הראשון (f₁) של גשש ה-TnIR-D-10 בערך 240 kHz המשמש לרכישת טופוגרפיה (Drive Mode). (G) עקומת כוונון מייצגת של תהודה בתדר גבוה יותר (f₂) בערך 1550 kHz המשמשת לגילוי פוטותרמי (Detection Mode). אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
2. כיוונון הגשושית
- בצע זוג כיוvנוני קנטילבר כדי לקבוע את תדרי התהודה של הגשוש שישמשו למצב ההנעה (Drive Mode) ולמצב הגילוי (Detection Mode) (איור 4F, 4G).
הערה: ביצוע הפרוצדורה להלן יבטיח שכיוvנון הקנטילבר יפיק פסגות תהודה מופרדות היטב הן עבור תהודות הטופוגרפיה (מצב הנעה) והן עבור תהודות גילוי ה-IR (מצב גילוי).- אשר כי מצב Tapping AFM–IR נבחר מהתפריט הנפתח בחלון סריקת ה-AFM.
- לחץ על סמל מזלג הכיוvנון כדי לפתוח את חלון כיוvנון הקנטילבר.
- בצע כיוvנון קנטילבר למצב ההנעה (Drive Mode).
- בפאנל כיוvנון מצב ההנעה, הגדר טווח סריקה של תדר של כ-100 kHz סביב תדר התהודה הנומינלי של הגשוש (איור 4F), ולאחר מכן לחץ על חץ ה-Start הירוק.
הערה: תדר התהודה הנומינלי מופיע בדרך כלל על הקופסה שבה מגיע גשוש ה-AFM. - זהה את פסגת התהודה שישמש לדימות טופוגרפי במצב tapping. בחר פסגה בולטת ומבודדת בצורת גאוסיאן ללא כתף משמעותית. בדרך כלל, הפסגה בעלת האמפליטודה הגבוהה ביותר בטווח סריקת התדר העומדת בקריטריונים אלה היא הטובה ביותר.
- צמצם את טווח הסריקה לכ-10 kHz ודייק את תדר התהודה שנבחר עד שפסגת התדר תהיה מובחנת בבירור.
הערה: בחר תדר למצב ההנעה שנמצא מעט מתחת לפסגת התהודה, כך שהוא יפחית את אמפליטודת התנודה במרחב החופשי בכ-5% ביחס לאמפליטודת הפסגה (איור 4F). היסטה זו מסייעת לפצות על אינטראקציות מושכות של ואן-דר-ואלס במהלך הגישה ומקדמת פעולה במשטר האינטראקציה הדוחה במהלך דימות במצב tapping. - כוונן את עוצמת מצב ההנעה (Drive Mode Strength) עד שתושג אמפליטודת פסגה של כ-9 V.
הערה: עוצמת מצב ההנעה היא בדרך כלל 0.2%–5%.
- בפאנל כיוvנון מצב ההנעה, הגדר טווח סריקה של תדר של כ-100 kHz סביב תדר התהודה הנומינלי של הגשוש (איור 4F), ולאחר מכן לחץ על חץ ה-Start הירוק.
- בצע כיוvנון קנטילבר למצב הגילוי (Detection Mode).
- בפאנל כיוvנון מצב הגילוי, הגדר את תדר המרכז לכ-שישה פעמים תדר מצב ההנעה.
- הגדר את טווח הסריקה של מצב הגילוי לכ-500 kHz (איור 4G), ולאחר מכן לחץ על חץ ה-Start הירוק.
- בחר את פסגת התהודה המבודדת והבולטת ביותר בצורת גאוסיאן בספקטרום התדר של מצב הגילוי, ללא כתף משמעותית. בדרך כלל, הפסגה בעלת האמפליטודה הגבוהה ביותר בטווח סריקת התדר העומדת בקריטריונים אלה היא הטובה ביותר.
- צמצם את טווח הסריקה לכ-10–20 kHz ודייק את התדר שנבחר למצב הגילוי עד שפסגת התהודה תהיה מובחנת בבירור.
- כוונן את עוצמת מצב הגילוי (Detection Mode Strength) עד שתושג אמפליטודת פסגה של כ-9 V.
הערה: עוצמת מצב הגילוי היא בדרך כלל 5%–50%. - הגדר את תדר מצב הגילוי לאמפליטודה המקסימלית של התהודה שנבחרה.
הערה: בחירת תהודות מצב ההנעה והגילוי עבור AFM–IR במצב tapping עם גילוי הטרודין עשויה להשפיע באופן משמעותי על תגובת ה-IR הנמדדת במהלך הדימות והרכישה הספקטרלית. הבחירה האופטימלית תלויה הן בפסגות התהודה של קנטילבר גשוש ה-AFM והן ביכולות או במגבלות החומרה של המכשיר, כולל תדר ה-dither-piezo המקסימלי ורוחב הפס של הבקר. בפרוטוקול זה ובאיור 4F, 4G, f1 משמש לרכישת טופוגרפיה (מצב הנעה), ו-f2 משמש לגילוי IR (מצב גילוי). עיין בפרק הדיון לשיקולים בבחירת תהודות הנעה וגילוי, כולל מקרים שבהם החלפת הסדר של תדרי מצב ההנעה ומצב הגילוי עשויה להיות עדיפה.
- לחץ על סמל סימן ה-V הירוק לאישור כיוvנון הקנטילבר (Accept Cantilever Tune) כדי לשמור את הגדרות מצב ההנעה והגילוי.
3. דימויי AFM (טופוגרפיה)
- לחצו על סמל ה-Engage הירוק בחלון ה-AFM Probe כדי להביא את הגשוש למגע עם פני השטח של הדגימה.
זהירות: עקבו אחר שידור הווידאו בשידור חי בחלון ה-Microscope לאורך תהליך ההבאה למגע. הסירו את הגשוש באופן מיידי אם נקודת הלייזר זזה מהקנטילבר של הגשוש, אם הקנטילבר מתכופף באופן מוגזם (סטיות פוטו-דטקטור ≥ ~5 V), או אם הקנטילבר נשבר במהלך ההבאה למגע. - וודאו שהגשוש הגיע למגע בהצלחה על ידי אישור שאות ה-Laser Sum נשאר קרוב לערך שלו במרחב חופשי, ושהתנודות במוניטר ה-Z Position נשארות מתחת ל-±0.2 µm (כלומר, נורית החיווי של סרגל מצב ה-Z Position נעה בטווח של מיקום אחד פלוס או מינוס או פחות מכך).
- בטלו את דימוי ה-IR לאחר הבאה מוצלחת של הגשוש למגע על ידי ביטול סימון תיבת הבחירה IR Imaging Enabled בחלון ה-NanoIR.
- התחילו בסריקת AFM על ידי בחירה בסמל ה-Scan בחלון ה-AFM Scan.
- וודאו שה-Feedback נמצא במצב On (כפתור בחירה).
- הגדירו את ה-Setpoint של האמפליטודה במצב tapping-mode לערך נמוך מ-8 V.
הערה: עבודה עם setpoint של אמפליטודה של כ-70%–90% מאמפליטודת המרחב החופשי (כ-6–8 V עבור אמפליטודת מרחב חופשי של 9 V ב-Drive Mode כפי שסוכם בשלב 2.2.4) מספקת בדרך כלל מעקב טופוגרפי טוב. ערכי setpoint נמוכים יותר עשויים לשפר את המעקב אחר מאפיינים עם יחס גובה-רוחב גבוה, אך הם מגבירים את הסיכון לנזק לגשוש ו/או לדגימה. - בצעו אופטימיזציה של הגברי המשוב (feedback gains) על ידי הגדרת הגברים שישיגו את החפיפה הטובה ביותר בין ה-trace ל-retrace – הגבירו את הגברים עד שרעש משוב הופך גלוי בתמונת הטופוגרפיה ו/או בערוץ השגיאה, ולאחר מכן הפחיתו את הגברים עד שהרעש המוגבר נעלם.
הערה: ערכי הגבר טיפוסיים הם 3–5 עבור הגבר I (אינטגרלי) ו-5–7 עבור הגבר P (פרופורציונלי). - בחרו גודל סריקה (רוחב וגובה) המתאים למאפיינים הרלוונטיים.
הערה: בעבודה זו נעשה שימוש בגדלי סריקה של 5–20 µm. גודל סריקת XY המקסימלי של מערכת ה-AFM–IR הוא 50 µm. בחרו גודל סריקה המקיף באופן מלא את המאפיינים הרלוונטיים, תוך אספקת רזולוציית פיקסלים מספקת כדי להבחין במאפיינים אלו בתוך המגבלות הנובעות מקונוולוציית רדיוס החוד (tip-radius convolution). - בחרו קצב סריקה המספק חפיפת trace-retrace מקובלת תוך שמירה על זמני רכישה מעשיים.
הערה: ככל שהמרווח בין קווי ה-trace ל-retrace גדול יותר, כך הגשוש עוקב פחות במדויק אחר הטופוגרפיה של הדגימה. באופן כללי, מרווח זה גדל עם קצבי סריקה מהירים יותר. עם זאת, ככל שהגשוש סורק לאט יותר, כך נדרש זמן רב יותר לרכישת נתונים. קצבי סריקה של כ-0.5–2 Hz מספקים בדרך כלל איזון מתאים בין מהירות הרכישה לרעש. עבור גדלי סריקה טיפוסיים של 5–20 µm, הדבר תואם למהירויות גשוש של כ-10–20 µm/s. מהירות הגשוש מחושבת על ידי הכפלת גודל הסריקה פי שניים (כדי להוסיף את תנועות ה-trace וה-retrace) בקצב הסריקה. ייתכנו חריגות מטווחים אלו; לדוגמה, דגימה מחוספסת מאוד (למשל, Rq > 30 nm) עשויה לדרוש סריקה במהירות גשוש של <10 µm/s, בעוד שדגימה שטוחה אטומית (למשל, Rq < 1 nm) עשויה להיסרק היטב במהירות גשוש של >20 µm/s. - בחרו את רזולוציית הפיקסלים הלטרלית (X ו-Y).
הערה: גודל התמונה המקסימלי הנתמך על ידי מערכת ה-AFM–IR הוא 1024 × 1024 פיקסלים. רזולוציית הפיקסלים היא גודל הסריקה חלקי מספר הפיקסלים לשורה. עם זאת, הרזולוציה הפיזית מוגבלת על ידי רדיוס חוד הגשוש. לדוגמה, לגשוש AFM–IR במצב tapping-mode עם קשיחות גבוהה יש רדיוס חוד נומינלי של 20 nm; לכן, בחירה במרווח פיקסלים לטרלי נמוך משמעותית מ-~20 nm עלולה להוביל לדגימת יתר (oversampling) ולירידה ביחס אות לרעש (S:N) עם שיפור מועט או ללא שיפור ברזולוציה הפיזית. - החילו היסטי (Offsets) של פיאזו ב-X ו-Y לפי הצורך כדי למרכז את אזור העניין בתוך שטח הסריקה.
- המשיכו בסריקה תוך התאמה איטרטיבית של ה-setpoint של האמפליטודה והגברי המשוב כדי למקסם את איכות התמונה, על ידי וידוא חפיפת ה-trace וה-retrace ומינימום של אות השגיאה (כלומר, הגברי המשוב הוגדלו עד רגע לפני שעלייה ברעש הופכת גלויה, כפי שמתואר בשלב 3.7) עבור גודל הסריקה, קצב הסריקה ורזולוציית הפיקסלים שנבחרו.
- לאחר ביצוע אופטימיזציה לפרמטרי הדימוי, המשיכו לסרוק את השטח המלא כדי ללכוד תמונה של אזור העניין עבור ניתוח IR.
הערה: כפי שמוצג בתוצאות המייצגות (Representative Results), השטח לסריקה תלוי בצרכי הדגימה הספציפיים (למשל, ניתוח ספקטרלי של IR סלקטיבי לנקודה של מזהם, מיפוי IR של ההתפלגות המרחבית של קבוצה פונקציונלית כימית ספציפית וכו'). - בחרו בסמל ה-Stop בחלון ה-AFM Scan כדי להפסיק את הסריקה לאחר השלמת מפת הטופוגרפיה ואישור האתרים הרלוונטיים.
הערה: במידה ורצוי (למשל, אם לאחר מכן ייאספו רק ספקטרומי IR של נקודות ולא מיפויי IR, אך נדרש מתאם בין ספקטרומי ה-IR למאפיינים טופוגרפיים), שמרו את תמונת הטופוגרפיה של ה-AFM על ידי בחירה ב-Capture: Last Frame מסרגל הכלים של חלון ה-Microscope.
4. יישור ואופטימיזציה של לייזר IR
- זהה מאפיין בעל סבירות לפעילות IR שמעניין אותך בתמונת הטופוגרפיה של ה-AFM.
הערה: זיהוי מאפיין בעל פעילות IR שעשוי להיות מעניין עשוי להיות תהליך איטרטיבי, בהתאם להיקף הידע המוקדם (a priori) על הרכב הדגימה וכן להתאמה (או היעדרה) בין מאפיינים טופוגרפיים למאפיינים מזוהים בעלי פעילות IR. בהתאם לכך, עשוי להיות שימושי לייצר דגימת יישור IR, כגון סרט PET (polyethylene terephthalate) על מצע בעל רפלקטיביות גבוהה, כפי שמוצג ב-איור 5. - הזז את הגשש למאפיין שנבחר באמצעות פונקציית הניווט של לחיצה ובחירה (point-and-click) בהזנה הווידאו החיה של חלון המיקרוסקופ.
- לחץ על סמל ה-Align בחלון ה-NanoIR כדי לפתוח את חלון ה-Load Tip Wizard. פעולה זו תפעיל את לייזר היישור הנראה שנמצא על אותו קו (colinear) עם נתיב לייזר ה-IR (איור 5A, 5B).
- כוונן את פוקוס ה-IR באמצעות חיצי העלייה והירידה של Adjust IR Focus בחלון Center Align Laser כדי לזהות את מיקום המוקד המייצר את נקודת הלייזר הנראית הקטנה והמעגלית ביותר (איור 5B).
הערה: דגימה בעלת רפלקטיביות גבוהה תקל על ראיית קרן הלייזר הנראית אם היא אינה פוגעת בקנטילבר. - מרכז את לייזר היישור הנראה על גב הקנטילבר, ישירות מעל קצה הגשש, באמצעות חיצי הניווט Align Laser Navigation.
- לחץ על Finish כדי לסגור את חלון ה-Load Tip Wizard.
הערה: שלבים 4.3–4.6 מספקים יישור גס בלבד. אופטימיזציה סופית של יישור הקרן והפוקוס מבוצעת באמצעות קרן ה-IR בשלבים הבאים כדי להבטיח תגובה פוטו-תרמית מדידה מהדגימה (איור 5C, 5D). - בחר מספר גל IR המתאים למוד ויברציה ידוע בעל פעילות IR של המאפיין שמעניין אותך.
הערה: ידע מוקדם על ההרכב הכימי הצפוי ועל פסי בליעת ה-IR המתאימים עשוי לפשט את האופטימיזציה. לדוגמה, קבוצות קרבוניל (C=O) מראות בדרך כלל בליעת IR חזקה סביב 1720–1730 cm−1. - וודא שכל נהלי בטיחות הלייזר הנדרשים מיושמים לפני הפעלת מקור ה-IR.
אזהרה: קרינת IR אינה נראית ועלולה לגרום לפציעה חמורה בעיניים. פעל לפי כל דרישות בטיחות הלייזר הרלוונטיות לפני הפעלת מקור ה-IR, כולל שילוט, מנגנוני נעילה לבטיחות, תריסים, בקרות למארז ומשקפי בטיחות ללייזר כאשר הדבר נדרש. מקור ה-OPO רחב-הפס הוא מערכת לייזר Class 4, ומקור ה-QCL הוא מערכת לייזר Class 3B. כפי שהיא מותקנת, מערכת ה-AFM–IR היא Class 2 מכיוון שצינורות הקרן מכילים את קרני הלייזר ומנגנוני נעילה לבטיחות מפעילים תריסים כאשר מארז ה-AFM–IR פתוח. מכיוון שהתריסים תוכננו להיסגר במקרה של הפסקת חשמל, אין צורך במשקפי בטיחות ללייזר במהלך פעולה שגרתית, אלא אם מנגנוני הנעילה הנטרלו או שהתריסים נאלצו להיפתח במהלך תחזוקה או יישור מחדש של הקרן. כאשר נדרשים משקפיים, השתמש במשקפי בטיחות ללייזר IR המגנים לאורך כל טווח לייזר ה-IR, כגון משקפי בטיחות ללייזר IR של Schott-glass. - בחר את הספק ה-IR הפוגע הרצוי מהתפריט הנפתח של רמות הניחות הזמינות בחלון ה-NanoIR, בהתבסס על שילובי גלגל מסנני הצפיפות הניטרלית הזמינים.
הערה: הספק IR מופרז עלול לגרום לנזק תרמי לחומרים רגישים. עבור דגימות מבוססות פולימרים במערכת ה-AFM–IR, שמור על הספק IR נמוך מכ-20%. - הגדר את מחזור העבודה (Duty Cycle) של הלייזר בחלון ה-NanoIR.
הערה: עבור מקור OPO רחב-פס, השתמש במחזור עבודה של 50%. עבור QCL, השתמש במחזור עבודה נמוך מ-10%, בדרך כלל 2%–4%. בעבודה עם QCL, מחזור העבודה וסינוני הצפיפות הניטרלית קובעים יחד את הספק ה-IR הפוגע, כאשר ההספק עולה ליניארית עם מחזור העבודה. התוכנה מכווננת אוטומטית את משך הפולס של ה-QCL מ-40 ns ל-500 ns במרווחים של 20 ns כדי להתאים למחזור העבודה שנבחר ולקצב חזרת הפולסים. - לחץ על סמל ה-Optimize בחלון ה-NanoIR כדי לפתוח את חלון ה-IR Optimize.
- כוונן את פס ההזזה בחלק העליון של חלון ה-IR Optimize כדי לבחור שטח הגדול מ-200 µm × 200 µm ולחץ על Scan כדי לסרוק את קרן ה-IR.
- במידת הצורך, כוונן את פוקוס ה-IR כדי לפצות על הבדלים בין קרן היישור הנראית לקרן ה-IR. כדי לעשות זאת, לחץ על Tools ובחר Focus Capture. בחר מספר לכידות פוקוס (למשל 5), וכן נקודות התחלה וסיום לפוקוס, ולאחר מכן לחץ על Focus Capture כדי לבצע אופטימיזציה סימולטנית ליישור הקרן ולפוקוס.
הערה: קרן מיושרת כראוי צריכה להפיק פרופיל תגובה גאוסי בקירוב. איור 5C מראה מפת אופטימיזציה של קרן שהתקבלה כאשר הדגימה אינה פעילה ב-IR במספר הגל שנבחר ו/או כאשר יישור ה-IR והפוקוס אינם אופטימליים. איור 5D מראה קרן אופטימלית מייצגת עם גודל נקודה של כ-40–50 µm ותגובה פוטו-תרמית של כ-3 mV מעל הרקע. גודל נקודת קרן של < 100 µm עם תגובה פוטו-תרמית של > 0.5 mV מעל הרקע הוא בדרך כלל מקובל; עם זאת, הדבר תלוי בגודל קרן הקלט המדויק, באיכות המוד, בהתבדרות ובאורך הגל, וכן בתכנון נתיב הקרן (למשל, אופטיקת מיקוד, מסנני צפיפות ניטרלית וכו'). עוצמת התגובה הפוטו-תרמית תלויה מאוד גם בעוצמת בליעת ה-IR של הדגימה עצמה, התלויה בעוצמת השינוי במומנט הדיפול של הקשר במהלך הוויברציה ובמספר הקשרים הללו שנמצאים באזור התגובה של השדה הקרוב של הגשש. - חזור על אופטימיזציית הקרן במספרי גל נוספים כאשר נרכשים ספקטרומים או מפות כימיות על פני טווח ספקטרלי רחב.
הערה: יישור הקרן והפוקוס עשויים להשתנות כפונקציה של אורך הגל; לכן, בצע אופטימיזציה ליישור הקרן ולפוקוס במספרי גל מרובים כאשר נרכשים ספקטרומים או מפות כימיות על פני טווח ספקטרלי רחב8. - לחץ על OK כדי לסגור את חלון ה-IR Optimize ולשמור את ההגדרות.
- לחץ על סמל ה-Pulse Tune בחלון ה-NanoIR כדי לפתוח את חלון ה-Laser Pulse Tune.
- הגדר טווח כיוון (Tune Range) של כ-100–200 kHz המרכז את קצב הפולסים של תדר ההפרש הנומינלי שזוהה במהלך כיוון הגשש.
הערה: קצב חזרת הפולסים הנומינלי שווה ל- |f₂ − f₁|, כאשר f₁ ו-f₂ הם תדרי התהודה שנבחרו עבור ההנעה (Drive) והגילוי (Detection). - סרוק את קצב חזרת פולסי הלייזר על פני טווח הכיוון הנבחר סביב קצב הפולסים על ידי לחיצה על Acquire.
- וודא שנצפה שיא תהודה בולט ומבודד בצורת גאוסיאן ללא כתף משמעותית, בדומה לשלבים 2.2.2 ו-2.3.3 בכיוון הגשש בעת בחירת תהודות מצב ההנעה והגילוי.
הערה: הגדל את טווח הסריקה עד ל-1,000 kHz אם לא נצפה שיא תהודה ברור העומד בקריטריונים לעיל. - בחר את שיא התהודה שזוהה. השיא בעל האמפליטודה הגבוהה ביותר בטווח קצב חזרת פולסי הלייזר (תדר) שנבחר העומד בקריטריוני הבחירה הוא בדרך כלל הטוב ביותר, והוא אמור להפיק את תגובת בליעת ה-IR החזקה ביותר המוגברת בהטרודין.
- צמצם את טווח הכיוון שנסרק ל-≤50 kHz.
- דייק את קצב חזרת הפולסים שנבחר על ידי איתור המקסימום של שיא התהודה.
- הפעל את ה-PLL תחת Auto-Tune.
הערה: ה-PLL שומר על קצב חזרת פולסי הלייזר בתדר ההפרש בין מצבי העצמי (eigenmodes) הנבחרים של הקנטילבר, ובכך מפצה על סחיפת תדר התהודה במהלך המדידה15. - הגדר את רוחב הפס של ה-PLL ל-≤ ±30 kHz סביב התהודה שנבחרה על ידי הגדרת התדרים המינימליים והמקסימליים המותרים המתאימים.
- הגדר את סף ה-PLL מעט מעל רמת הרעש שנצפתה בכיוון הפולס (~1.1 כפול הרעש).
- לחץ על OK כדי לסגור את חלון ה-Laser Pulse Tune ולשמור את ההגדרות.
הערה: אשר מחדש את יישור הלייזר אם קצב חזרת הפולסים האופטימלי שונה משמעותית מהערך שהתקבל במהלך כיוון הגשש הראשוני. - בחר Tools > IR Background Calibration מהתפריט הראשי.
- לחץ על New כדי לרכוש ספקטרום רקע, I₀(ṽ).
- אשר שקצב הפולסים ומחזור העבודה שווים לערכים שנקבעו במהלך אופטימיזציית ה-IR.
- הגדר את הרזולוציה הספקטרלית (cm−1/pt) שווה לערך המתוכנן לרכישת הדגימה.
הערה: הרזולוציה הספקטרלית המקסימלית שניתן להשיג תלויה במקור ה-IR (<1 cm−1 עבור MIRcat QCL ו-~20 cm−1 FWHM עבור APE Carmina הפועל במצב פס צר). שיקולים נוספים בבחירת הרזולוציה הספקטרלית הם רוחבי קו ויברציה צפויים ומרווחים בין מאפיינים ספקטרליים (אם ידועים), זמן רכישה סביר (שעולה ליניארית עם הרזולוציה), ויחס אות לרעש (S:N) רצוי (שפוחת עם עליית הרזולוציה הספקטרלית). ספקטרומטרי FTIR מסחריים לניתוח דגימות מוצקות מציעים בדרך כלל רזולוציות לבחירת המשתמש של 1, 2, 4, 8 או 16 cm−1, כאשר רזולוציה של 4 cm−1 היא הגדרה נפוצה. - בחר מספרי גל התחלה וסיום המקיפים את כל הטווח הספקטרלי המיועד למדידות הדגימה.
- הגדר את ההספק (Power) ל-100%.
- הגדר את הרקעים (Backgrounds) ל-Average ל-5 רכישות.
- לחץ על Acquire כדי לרכוש את ספקטרום הרקע הממוצע.
הערה: ספקטרום רקע איכותי אמור לשקף את צורת ספקטרום פלט הספק של לייזר ה-IR של היצרן אל מול אורך הגל. עיין בדף הנתונים/במדריך של הלייזר(ים). מאפייני בליעה נוספים עלולים להופיע בספקטרום הרקע אם תא AFM−IR אינו מנוקה מספיק (למשל, מים נצפים בדרך כלל כסדרה של שיאי בליעה בין כ-1250 ל-2000 cm−1, עם מקסימומים ב-~1550 ו-~1700 cm−1, בתוספת בליעה רחבה ברוחב FWHM של ~300 cm−1 הממורכזת ב-3750 cm−1, בעוד ש-CO2 נראה בדרך כלל כבליעה רחבה ב-~2325 cm−1). עיין ב-NIST Chemistry WebBook (https://webbook.nist.gov/chemistry/) לספקטרומי IR מייצגים של H2O ו-CO2 בשלב האדים82. - לחץ על Save כדי לשמור את ספקטרום הרקע ולסגור אוטומטית את חלון Collect Background.
הערה: במהלך רכישת ספקטרום IR, התוכנה תחלק אוטומטית את התגובה הפוטו-תרמית שנמדדה בקובץ כיול רקע ה-IR כדי לתקן את השונות בהספק פלט הלייזר כפונקציה של אורך הגל/מספר הגל (כלומר, ספקטרום הפלט של הלייזר).
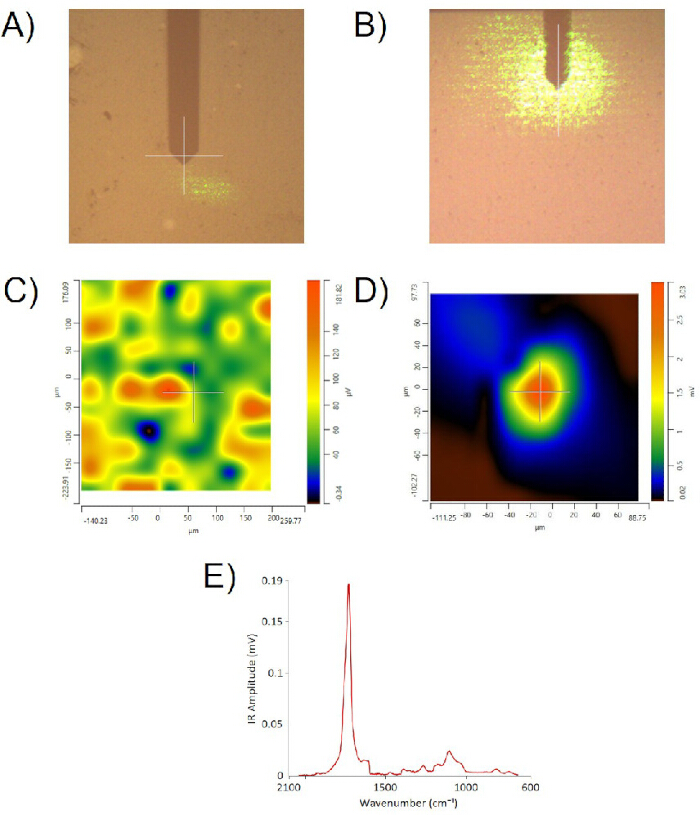
איור 5. תהליך עבודה ליישור ואופטימיזציה של לייזר IR. (A) תמונה אופטית של גשושית AFM כאשר לייזר היישור הנראה אינו ממוקד ואינו ממורכז על הקנטילבר. (B) לייזר יישור נראה ממורכז על הקנטילבר ישירות מעל קצה הגשושית לאחר אופטימיזציה של המיקוד והמיקום. (C) דוגמה לסריקת רסטר (raster scan) של שטח של 200 µm × 200 µm עם Carmina OPO המכוון ל-1730 cm⁻1 ומסונן ל-11.39% עוצמה, שנרכשה תחת תנאי יישור קרן ומיקוד שאינם אופטימליים. הדגימה הייתה למעשה אינה פעילה ב-IR במספר הגלים הנבחר ו/או שהמיקוד של ה-IR לא היה מיושר כראוי עם הממשק שבין הקצה לדגימה; לכן, לא זוהתה תגובה פוטו-תרמית מקומית בעוצמה גבוהה. (D) סריקת רסטר אופטימלית של הקרן הממורכזת על אותו שטח של 200 µm × 200 µm סביב קצה הגשושית, המראה פרופיל לייזר ממורכז וכמעט גאוסי עם גודל נקודה (spot size) של 40–50 µm ותגובה פוטו-תרמית חזקה עם עוצמה מקסימלית של כ-3 mV. (E) ספקטרום AFM–IR גולמי מייצג במצב tapping-mode שזוהה בשיטת הטרודין, שנרכש ברזולוציה של 2 cm⁻1/point מדגימת יישור של פוליאתילן טרפטלאט (PET) לאחר אופטימיזציה של יישור קרן ה-IR לקצה הגשושית ב-1730 cm⁻1. ציר ה-y תואם לתגובת AFM–IR פוטו-תרמית שנמדדה במיליוולטים של אות בפוטודיודה של ה-beam-bounce בתדר של ה-Detection Mode. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
5. רכישת ספקטרום IR
- זהו את המאפיין הרצוי בתמונת הטופוגרפיה של ה-AFM שנרכשה קודם לכן, ולאחר מכן מקמו את גשושית ה-AFM מעל המאפיין הנבחר בתצוגת ההדמיה (Imaging View) באמצעות פונקציית הניווט של לחיצה ובחירה (point-and-click) בחלון המיקרוסקופ.
- הגדירו את טווח רכישת הספקטרום הרצוי (התחלה וסיום ב-cm−1) בחלון ה-NanoIR, בהתבסס על כיסוי הלייזר הזמין ואופני התנודה (vibrational modes) הצפויים שמעניינים אתכם (אם ידועים).
הערה: ה-APE Carmina המשמש כאן מכסה 5–15 µm (~670–2000 cm−1), בעוד של-MIRcat QCL ישנם 4 שבבים המכסים 755–1005, 955–1425, 1425–1835, ו-2635–3000 cm−1. עבור פרוסת הסיליקון בעלת התבנית ודגימות הפולימר המוצגות כאן, טווח הספקטרום המקורב הרלוונטי הוא 1000–1800 cm−1. - הגדירו את רזולוציית הספקטרום (Spectra Resolution) (cm−1/point) בחלון ה-NanoIR כך שתתאים לערך שנעשה בו שימוש במהלך כיול רקע ה-IR.
- בחרו את הספק (Power) הרצוי של לייזר ה-IR מהתפריט הנפתח בחלון ה-NanoIR.
הערה: ראו את ההערה בשלב 4.9 ואת הדיון (Discussion) לפרטים בנוגע לשיקולי הספק IR פוגע. - ציינו את מספר הספקטרומים לרכישה בחלון ה-NanoIR.
הערה: למרות שברירת המחדל היא ספקטרום אחד, רכישת מספר ספקטרומים מאפשרת להעריך את השונות בין ספקטרום לספקטרום ומאפשרת מיצוע משותף (co-averaging) ידני של ספקטרומים בעיבוד לאחר הרכישה לשיפור יחס האות לרעש (S:N). - אם ברצונכם לבצע מיצוע ספקטרלי לשיפור ה-S:N, ודאו שתיבת הסימון Co-average Spectra מסומנת, וציינו את מספר מיצויי הספקטרומים הרצוי מהתפריט הנפתח בחלון ה-NanoIR.
הערה: ה-S:N ישתפר כשורש הריבועי של מספר המיצויים, בעוד הזמן הדרוש לרכישה יעלה באופן ליניארי, ולכן קיימת נקודה שבה תגובת התועלת מהגדלת מספר המיצויים פוחתת. - לחצו על Acquire בחלון ה-NanoIR כדי להתחיל ברכישת ספקטרום IR.
- במידת הצורך, ייצאו ושמרו את הספקטרום שנרכש על ידי בחירה ב-Export מהתפריט הנפתח File ב-Analysis Studio.
הערה: פורמטי קבצים זמינים לייצוא ספקטרומים כוללים CSV, TSV, ותמונה (TIFF, GIF, BMP, PNG, או JPEG). בנוסף לנתוני XY של ספקטרום ה-IR (כלומר, אמפליטודת IR כפונקציה של מספר הגל של ה-IR), קבצי CSV או TSV יכללו את אחוז הספק של ה-IR שנבחר על ידי המשתמש, מקדם צורת קרן, ותדר PLL, וכן את נתוני כיול רקע ה-IR המשמשים לנרמול התגובה הפוטותרמית הגולמית ולתיקון ספקטרום הספק של פלט הלייזר (ראו שלב 4.35). תמונות לא יכילו מטא-דאטה. - חזרו על הרכישה במיקומים נוספים לפי הצורך.
הערה: ראו תוצאות ודיון (Results and Discussion) לדוגמאות לבחירת פרמטרים ופירוש של ספקטרומי AFM–IR.
6. מיפוי IR (מצב רטט)
- הגדירו את מספר הגל של ה-IR בחלון ה-NanoIR למקסימום האמפליטודה של אופן הרטט הרלוונטי, בהתבסס על ספקטרום ה-IR שנרכש בשלב 5.
הערה: בחרו מצב רטט (פסגה ספקטרלית) המפגין אמפליטודה גבוהה ומספק את הניגודיות החומרית הגבוהה ביותר (כלומר, פסגה שנמצאת רק במרכיב חומרי אחד או שהיא חזקה משמעותית בו), כפי שמוצג בתוצאות המייצגות (למשל, ה-1730 cm−1 מתיחת הקרבוניל של PMMA ב- איורים 6 ו- 9, ה-1120 ס"מ−1 מתיחת Si–O של SiO2 ב- איור 7, או ה-1600 ס"מ−1 מצב מתיחה ארומטי של שאריות הפוטורזיסט ב- איור 8ניתן להסתייע בטבלאות מתאמי IR, בספקטרומי IR שפורסמו או שהושגו באופן מקומי, או במאגרי ספקטרום הזמינים לציבור, כגון ה-NIST Chemistry WebBook, לצורך שיוך פסגות.82. - סמן את תיבת הבחירה IR Imaging Enabled בחלון ה-NanoIR.
- התחילו את סריקת ה-AFM על ידי לחיצה על סמל הסריקה (Scan) בחלון סריקת ה-AFM. פעולה זו תפעיל רכישה סימולטנית של תמונת טופוגרפיית ה-AFM ומפת אמפליטודת ה-IR התואמת.
הערה: בדרך כלל, ניתן להשתמש במיפוי IR באותם פרמטרי סריקה של AFM ששימשו קודם לכן לרכישת תמונת הטופוגרפיה של ה-AFM בשלב 3. ראו את סעיף "תוצאות מייצגות ודיון" לדוגמאות לבחירת פרמטרים ולפירוש של מפות כימיות ב-AFM–IR. - בחר ב-Capture: End of Frame מסרגל הכלים של חלון המיקרוסקופ כדי לשמור את תמונת הטופוגרפיה של ה-AFM ואת נתוני מיפוי ה-IR.
הערה: ניתן לייצא את נתוני הטופוגרפיה של ה-AFM ואת נתוני מיפוי ה-IR שנשמרו כקובץ תמונה (TIFF, GIF, BMP, PNG או JPEG) או כקובץ נתוני AFM של Gwyddion (*.gsf) לצורך עיבוד נתונים ואנליזה מאוחרים במצב לא מקוון (offline), במידת הצורך, על ידי בחירה ב-Export מתפריט ה-File ב-Analysis Studio. בעוד שמידע על פרמטרי רכישת הנתונים (metadata) זמין בקובץ הפרויקט של ה-Analysis Studio, קובץ התמונה או קובץ נתוני ה-AFM המיוצאים לא יכללו אותו. בניגוד לנתוני טופוגרפיה של AFM, מפות IR מוצגות בדרך כלל כפי שנרכשו, ללא ביצוע עיבוד נתונים או צורך בכזה (למשל, התאמה למישור או יישור/flattening), בדומה למצבי SPM אחרים שאינם טופוגרפיים, כגון CAFM/TUNA, KPFM או MFM.
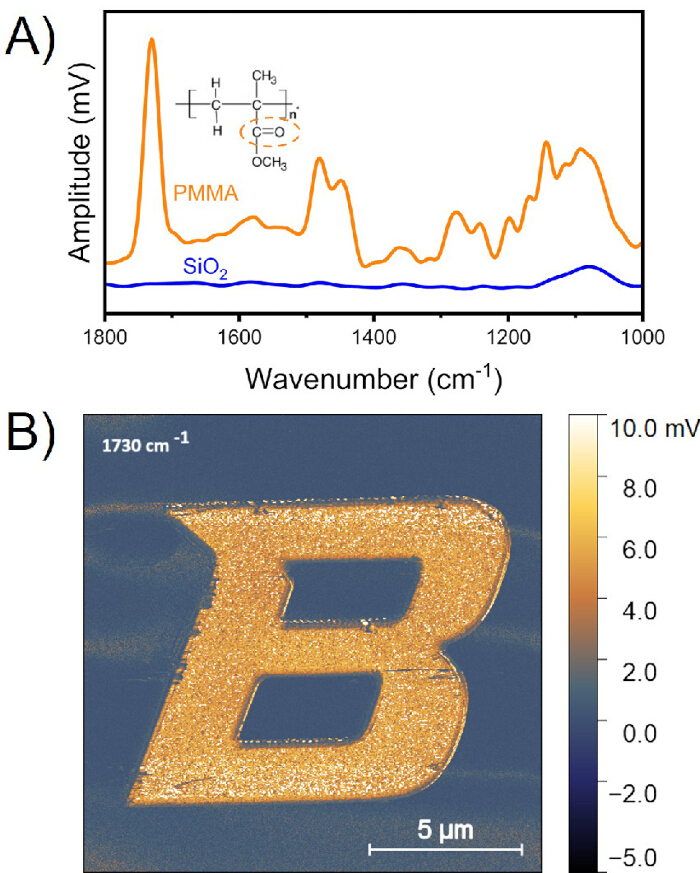
איור 6. ספקטרוסקופיית AFM–IR ומיפוי כימי של poly(methyl methacrylate) (PMMA) תבניתי. PMMA תובנית על מצע Si/SiO₂ שעבר חמצון תרמי באמצעות מערכת ליתוגרפיית אלומה אלקטרונית (EBL) מסוג Teneo Nabity NPGS. המדידות בוצעו באמצעות AFM–IR במצב מגע עם הגברה של תהודה (resonance-enhanced contact-mode), באמצעות גשש CnIR-B-10 ו-MIRcat QCL מסונן ל-14.75% הספק IR ומכוון לקצב חזרה של פולסי לייזר של כ-782 kHz, התואם לתהודת המגע של הגשש שנשמרה בנקודת הגדרה (setpoint) של סטייה של 2 V (עומס של כ-4 nN). (A) ספקטרומי AFM–IR שנרכשו מאזורי PMMA (כתום) ו-SiO₂ (כחול) של הדגימה. הספקטרומים מייצגים ממוצע של חמש רכישות רצופות שנאספו באותו מיקום עם רזולוציה ספקטרלית של 2 cm-1/point. הספקטרומים הוחלקו בתוכנת Origin v10.0.5.157 באמצעות פילטר Savitzky–Golay מסדר שלישי עם חלון רץ של 10 נקודות, וספקטרום ה-PMMA הוזז אנכית לצורך בהירות. התמונה המוכנסת מראה את המבנה המולקולרי של PMMA, כאשר הקבוצה הפונקציונלית של הקרבוןיל (C=O) מודגשת. (B) מפה כימית של AFM–IR שנרכשה ב-1730 cm-1, התואם לפס הבליעה של הקרבוןיל ב-PMMA. המפה מכסה אזור של 15 µm × 15 µm שנרכש בקצב סריקה של 0.5 Hz ורזולוציית פיקסלים של 30 nm (500 × 500 פיקסלים). לולאת נעילת פאזה (PLL) הייתה פעילה לאורך רכישת התמונה כדי לעקוב אחר שינויים בתדר תהודת המגע. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
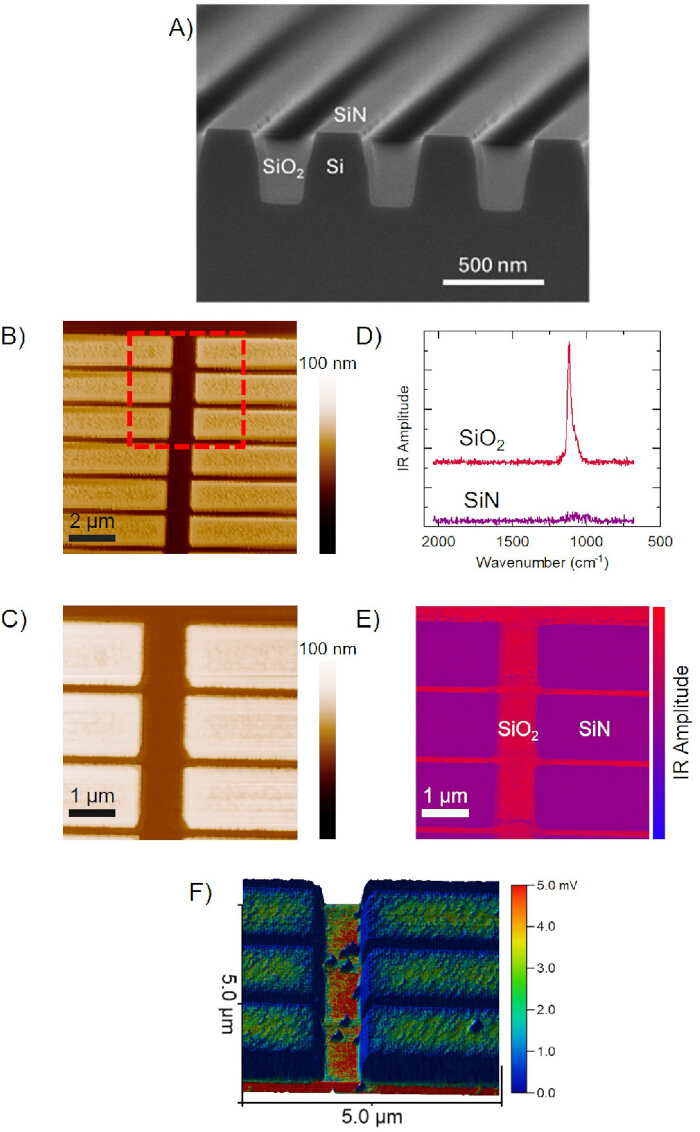
איור 7. אפיון AFM–IR של שיקוע סלקטיבי לאזור (ASD) של polypyrrole (PPy) על מבני סיליקון תבניתיים. המדידות בוצעו באמצעות AFM–IR במצב tapping עם גילוי הטרודין וגשש TnIR-D-10. Carmina OPO סונן ל-4.15% עוצמת IR וכוונ לקצב חזרה של פולסי לייזר של כ-258 kHz, התואם להפרש בין התדרים של מצב ההנעה (Drive) ומצב הגילוי (Detection) להגברה הטרודינית של אות תגובת ה-IR הפוטו-תרמית, כאשר רוחב הפס של ה-PLL נקבע ל-±25 kHz. (A) תמונת מיקרוסקופ אלקטרונים סורק (SEM) בחתך רוחב של פרוסת הסיליקון התבניתית, המראה רכסי סיליקון מצופים ב-SiN הסמוכים לתעלות SiO₂. (B, C) תמונות טופוגרפיית AFM של 256 × 256 פיקסלים מאזורים תבניתיים מייצגים המציגות (B) שטח של 10 µm × 10 µm ברזולוציית פיקסלים של כ-40 nm ו-(C) שטח של 5 µm × 5 µm ברזולוציית פיקסלים של כ-20 nm. (D) ספקטרא גולמיים של AFM–IR שנרכשו מאזורי SiO₂ ו-SiN, עם רזולוציה ספקטרלית של 2 cm-1/point, המראים את אופן המתיחה (stretching mode) האופייני של Si–O בכ-1120 cm-1. (E) מפה כימית של AFM–IR שנרכשה ב-1120 cm-1. עוצמת אות מוגברת תואמת לספיגת Si–O חזקה יותר. (F) הדמיה תלת-ממדית של תגובת AFM–IR ב-1120 cm-1 המוטלת על טופוגרפיית הדגימה לאחר שיקוע PPy. שיקוע ממוקם נצפה בתוך תעלות ה-SiO₂. רזולוציית הפיקסלים של מפות ה-IR בגודל 5 µm × 5 µm המוצגות ב-(E) וב-(F) היא כ-20 nm (256 × 256 פיקסלים). המפות נרכשו בקצב סריקה של 0.5 Hz. נתונים בסיסיים ואיור הותאמו באישור תחת רישיון CC BY 4.0 מאיור 6 במאמר של Thelven et al.44. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
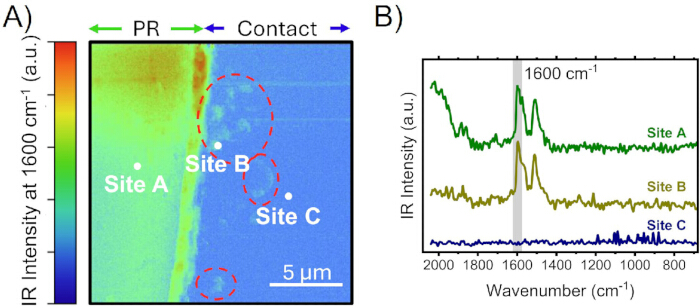
איור 8ניתוח AFM–IR של תהליך הסרת פוטורזיסט. המדידות בוצעו באמצעות AFM–IR במצב tapping עם זיהוי הטרודין ובסיוע גשושית TnIR-D-10. ה-Carmina OPO סונן ל-4.15% עוצמת IR וכוונ לקצב חזרה של פולסי לייזר של כ-266 קילו-הרץ (kHz), התואם להפרש בין תדרי מצב ההפעלה (Drive) ומצב הגילוי (Detection) עבור הגברה הטרודינית של אות התגובה הפוטו-תרמית של ה-IR, כאשר רוחב הפס של ה-PLL נקבע ל-±25 קילו-הרץ (kHz).Aמיפוי כימי ב-AFM–IR של 20 µm × 20 µm שטח שנרכש בקצב סריקה של 0.3 Hz ברזולוציית פיקסלים של 50 nm (400 × 400 פיקסלים), כאשר לייזר ה-IR כוונן ל-1600 cm⁻¹-1, התואמות לתנודות של טבעות ארומטיות האופייניות לפוטורזיסט. אזורים עם חשד לזיהום שיורי מסומנים בקווי מתאר מקווקווים. פסים אופקיים שנגרמו עקב מעקב לקוי של הגשושת אחרי מאפיינים חדים הוסרו באמצעות פונקציית תיקון הצלקות (scar-correction) בתוכנת Gwyddion v2.69. (Bספקטרומי AFM–IR שנרכשו ב-1 cm-1רזולוציית נקודה מהמיקומים המצוינים ב- (A). אתר A מתאימה לפוטורזיסט (photoresist), אתר B מתאימה לאזור מגע מזוהם, ואתר C מתאימה למשטח Ga₂O₃ נקי באופן נומינלי. האזור המוצל מציין את הטווח הספקטרלי ששימש ליצירת המפה הכימית, בהתבסס על התגובה הפוטותרמית של הדגימה ב-1600 cm⁻¹-1ספקטרומים הוחלקו באמצעות מסנן עיבוד לאחר (post-processing) מסוג FFT בתוכנת Gwyddion v2.69. נתוני הבסיס והאיור הותאמו באישור תחת רישיון CC BY 4.0 מאיור 6 במאמרם של .Pieczulewski et al45. אנא לחצו כאן כדי להציג גרסה גדולה יותר של איור זה.
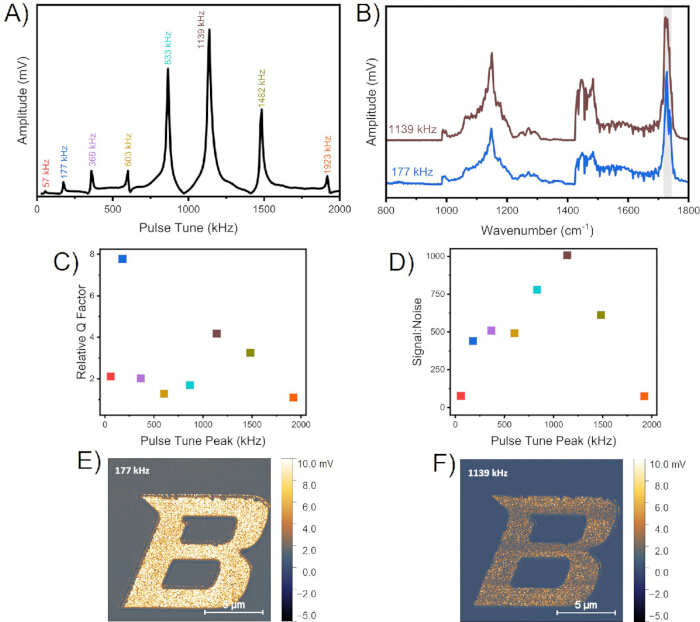
איור 9. השפעת בחירת תהודה-מגע (contact-resonance) על ביצועי AFM–IR במצב מגע מועצם-תהודה. המדידות בוצעו על דגימה בודדת של PMMA-on-Si/SiO₂ עם תבנית EBL באמצעות AFM–IR במצב מגע מועצם-תהודה וגשש CnIR-B-10 שנשמר בנקודת הגדרה של סטייה של 2 V (עומס של בערך 4 nN), עם MIRcat QCL מסונן ל-17.85% הספק IR. קצב חזרת הפולסים של ה-QCL שונה כדי להתאים לתדרי תהודה-מגע נצפים שונים, כאשר רוחב הפס של ה-PLL הוגדר ל-±30 kHz. (A) סריקת תהודה-מגע שנרכשה מ-PMMA על מצע Si/SiO₂ כאשר הלייזר מכוון לפס בליעת הקרבוןיל של ה-PMMA ב-1730 cm-1. (B) ספקטרומי AFM–IR שנרכשו באמצעות קצבי חזרת פולסי לייזר של 177 kHz ו-1139 kHz. הספקטרומים מייצגים ממוצע של חמש רכישות רצופות שנאספו באותו מיקום, נורמלו לגובה שיא הקרבוןיל ב-1730 cm-1, והוזזו אנכית לצורך בהירות. (C) מקדמי Q יחסיים שחושבו משיאי התהודה שנמדדו. (D) יחסי אות-לרעש (S:N) יחסיים שחושבו כיחס בין עוצמת שיא הקרבוןיל של ה-PMMA לרעש הבסיס של שורש ממוצע הריבועים. (E, F) מפות כימיות גולמיות של AFM–IR שנרכשו בקצב סריקה של 0.8 Hz מסריקה בודדת של 15 µm x 15 µm ב-1730 cm-1 עם רזולוציית פיקסלים של 30 nm (500 × 500 פיקסלים) באמצעות קצבי חזרת פולסי לייזר של (e) 177 kHz ו-(f) 1139 kHz. להקלת ההשוואה, מפות הנתונים הגולמיים ב-(E) וב-(F) מוצגות באמצעות אותו סולם צבעים. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
תוצאות
בתחום המוליכים למחצה, ניתן להשתמש בפלסטיק תרמופלסטי כגון poly(methyl methacrylate) (PMMA) כמבודד ולערבב אותו עם פולימרים מוליכים למחצה פעילים כדי לכוונן את ניידות המטען של ההתקן77,78. ל-PMMA ישנו גם שימוש כרזיסט חיובי לליתוגרפיה של קרן אלקטרונים או לליתוגרפיה של אור על-סגול79. בשני היישומים הללו, ניתן להשתמש ב-AFM–IR כדי לאשר את התפלגות הפולימר לאחר העיבוד. ב-איור 6A, 6B, נעשה שימוש בליתוגרפיה של קרן אלקטרונים (EBL) ליצירת תבניות של מאפייני PMMA על גבי פרוסת סיליקון המכוסה בשכבת תחמוצת דקה (SiO₂). ניתן להבחין בהבדלים ספקטרליים בין הפולימר (PMMA) לבין תשתית ה-Si/SiO₂ בספקטרי ה-AFM–IR הסלקטיביים לנקודות, הממוצעים והמחליקים שהתקבלו (איור 6A). באמצעות כוונון לייזר ה-IR למקסימום הבליעה של 1730 cm-1 של קשר הקרבוניל (C=O) של ה-PMMA, ניתן למפות את תבנית הפולימר (איור 6B) כדי להעריך את איכות העיבוד, כולל אחידות התפלגות הפולימר ודיוק תבנית ה-EBL.
דוגמה נוספת להערכת מאפייני מוליכים למחצה תבניתיים באמצעות AFM–IR מוצגת ב-איור 7A–7F. שותף תעשייתי סיפק פרוסות (wafers) בעלות תבנית של שכבות SiN שהורספו על רכסי Si לסירוגין עם תעלות SiO₂ (איור 7A). המצע התבניתי כפי שהתקבל נבדק תחילה באמצעות AFM–IR כדי לאשר עקביות בין התבנית הטופוגרפית (איור 7B, 7C) והכימית (איור 7D, 7E). ספקטרומי נקודה שהושגו בתוך תעלות ה-SiO₂ הראו את אופן המתיחה הסימטרי האופייני של Si–O–Si ב-1120 cm-1, בעוד שספקטרומים שנרכשו מרכסים המכוסים ב-SiN לא הראו זאת (איור 7D). מיפוי עוקב של אזור תבניתי עם לייזר המכוון ל-1120 cm-1 חשף התפלגות של SiN/SiO₂ העקבית עם טופוגרפיית המצע, כפי שניתן לראות מהנחת מפת ה-IR ב-איור 7E על תמונת הטופוגרפיה ב-איור 7C.
מצעים תבניתיים כאלו הם תנאי מוקדם לשיקוע סלקטיבי למשטח (ASD), חלופה מבטיחה לשיטות תבניתיות פוטוליתוגרפיות מסורתיות הכוללות שלבי שיקוע ותעשייה מרובים. בהשוואה לפוטוליתוגרפיה קונבנציונלית, ASD מציעה צריכת חומרים מופחתת, שימוש מופחת באנרגיה ובקרה משופרת על רישום התבנית עבור ארכיטקטורות מורכבות של מעגלים משולבים44. כאן, פוליפירול (PPy) מצומד שוקע באופן סלקטיבי על גבי רכסי ה-SiN של הפרוסה התבניתית. AFM–IR, עם לייזר פולס שכוון למצב מתיחה של Si–O–Si ב-1120 cm-1, שימש לזיהוי תעלות SiO₂ ולזיהוי עקיף של PPy באמצעות היעדר בליעה במספר הגל הזה (איור 7F). AFM–IR זיהה הן את ה-PPy המיועד ששוקע על רכסי ה-SiN והן גרעיני PPy לא רצויים בתוך תעלות ה-SiO₂, מה שאיפשר חישוב של סלקטיביות השיקוע (S) בהתבסס על כיסוי שטח הפנים היחסי (θ) של משטחי צמיחה רצויה (g) ומשטחים ללא צמיחה (ng)44:
 .
דוגמה זו מדגימה כיצד ניתן להשתמש ב-AFM–IR לאפיון מבני מוליכים למחצה בעלי תבנית ולהערכת תוצאות סלקטיביות החומר במהלך פיתוח התהליך.
יישום נוסף של AFM–IR בעיבוד מוליכים למחצה הוא זיהוי זיהומים של שאריות פוטורזיסט (photoresist). שאריות פוטורזיסט שנותרו לפני שיקוע מגעים עלולות להפחית את איכות המגע ולהעלות את התנגדות המגע, מה שעלול להשפיע על ביצועי המכשיר ועל אמינותו45. בדוגמה זו, נבדקה דגימה לאחר 2 min של טיפול descum בחמצן פעיל בהספק של 100 W, שנועד להסיר שאריות פוטורזיסט לאחר תהליך ה-lift-off של הפיתוח (איור 8A, 8B). מיפוי AFM–IR בתדר הרטט של טבעת ארומטית ב-1600 cm-1 הקשור לפוטורזיסט איפשר ויזואליזציה של אזור הפוטורזיסט העיקרי (PR; איור 8A, Site A) וזיהוי של אזורים מבודדים של זיהום שיורי בתוך אזור המגע (איור 8A, Site B). לעומת זאת, אזורים רחוקים יותר מגבול הפוטורזיסט הראו אות AFM–IR מינימלי (איור 8A, Site C).
ספקטרומי IR נקודתיים נאספו מאזור הפוטורזיסט (אתר A) והושוו לספקטרום שנרכשו מאזורים מבודדים בעלי עוצמת IR גבוהה בתוך שטח המגע שעבר descumming (אתר B), מה שאישר את נוכחותו של שארית פוטורזיסט במיקומים אלה על בסיס דמיון ספקטרלי וידע על הרכבו של פוטורזיסט AZ nLOF 2020 שהתקבל מדפי הנתונים של היצרן ומסימנים ספקטרליים אופייניים תואמים (איור 8B). בניגוד לכך, ספקטרום שנרכשו מאתר C לא הראו את פסי הבליעה האופייניים הקשורים לפוטורזיסט. הספקטרום עברו מיצוע משותף על פני חמש סריקות ספקטרליות והם מוצגים ללא עיבוד ספקטרלי או נורמליזציה, כאשר הספקטרום מוזזים אנכית לצורך בהירות. דוגמה זו מדגימה את התועלת של AFM–IR ככלי לא הורס להערכת ניקיון ממשקים בקנה מידה ננומטרי וזיהוי המקור הסביר לזיהום כימי מקומי באמצעות שילוב של ידע תהליכי ואנליזה ספקטרלית של AFM–IR.
דוגמה נוספת הממחישה אופטימיזציה של ביצועי AFM–IR מוצגת ב-איור 9A–9F. AFM–IR במצב מגע עם הגברה של תהודה (Resonance-enhanced contact-mode AFM–IR) מסתמך על בחירה של תדר תהודת מגע מתאים, ובחירת קצב חזרת פולסי הלייזר עשויה להשפיע משמעותית על איכות האות. סריקת כוונון פולסים (pulse-tune sweep) שהושגה מ-PMMA תבניתי על מצע Si/SiO₂ חשפה מספר תהודות מגע נגישות (איור 9A). ספקטרומי AFM–IR שהושגו באמצעות תדרי תהודה שונים הראו הבדלים ניכרים בעוצמת האות ובאיכות הספקטרלית (איור 9B). ניתוח של גורמי ה-Q היחסיים של התהודות שזוהו (איור 9C) ויחסי ה-S:N התואמים של הספקטרומים שהושגו (איור 9D) הדגימו כי בחירת התהודה משפיעה ישירות על רגישות ה-AFM–IR. גורמי ה-Q היחסיים נקבעו על ידי חלוקת אמפליטודת כל שיא תהודה ברוחבו היחסי חסר הממדים. הדבר בוצע על ידי הכפלת אמפליטודת השיא בתדר המרכזי וחלוקתה ברוחב המלא בחצי המקסימום (FWHM). יחס ה-S:N נקבע על ידי חישוב ההפרש בין אמפליטודת השיא הגבוהה ביותר בספקטרום לערך הממוצע של קו הבסיס שלו (שנמדד באזור 870–970 cm-1), ולאחר מכן חלוקת הפרש זה בסטיית השורש הממוצע של הריבועים (RMS) של אזור קו הבסיס מהערך הממוצע המתוקן לשיפוע (כלומר, רצפת הרעש של קו הבסיס). הבדלים אלו מומחשים עוד יותר במפות הכימיות של AFM–IR שהושגו ב-1730 cm-1 תוך שימוש בקצבי חזרת פולסים של 177 kHz ו-1139 kHz (איור 9E, 9F), כאשר תנאי התהודה באיכות הגבוהה יותר הניבו ניגודיות כימית ואיכות תמונה משופרות. דוגמה זו מדגימה את חשיבות האופטימיזציה של התהודה במהלך מדידות AFM–IR ומספקת השוואה מייצגת בין תנאי רכישה תת-אופטימליים לאופטימליים.
דיון
בחירת הגשוש (probe) המתאים עבור גאומטריית ה-AFM–IR (כלומר, הארה מלמעלה למטה לעומת מלמטה למעלה) ומצב הפעלה (למשל, AFM–IR במצב טפיחה [tapping-mode] לעומת מצב מגע [contact-mode]) היא שיקול חשוב להשגת נתונים אופטימליים וללא ארטיפקטים. מאפייני גשוש כלליים שיש לשקול כוללים את קבוע הקפיץ הנומינלי ותדר התהודה, אשר בדרך כלל משתנים ביחס ישר. תדרי תהודה גבוהים יותר, ולפיכך קבועי קפיץ גדולים יותר (כלומר, קנטילברים קשיחים יותר), מועדפים בדרך כלל עבור פעולה במצב טפיחה מכיוון שהם מפחיתים את הסבירות ל-snap-to-contact ויכולים לאפשר קצבי רכישת נתונים מהירים יותר ויחסי S:N משופרים. שיקול נוסף הוא נוכחותו או היעדרו של ציפוי מתכתי. עבור הארה מלמעלה למטה, נעשה שימוש בציפויי מתכת בעלי השתקפות גבוהה כדי למזער את בליעת ה-IR על ידי גשוש ה-AFM וכדי לספק הגברה של השדה החשמלי בשדה הקרוב באופן שאינו תלוי באורך הגל, באמצעות "אפקט מוט הברק" המתווך על ידי קודקוד השפיץ7,14,77,78,79,80,81. ציפויי זהב, בפרט, מראים תגובה ספקטרלית שטוחה יחסית לאורך אזור ה-MIR (~2.5–15 µm), עם השתקפות גבוהה (>98%–99%) ושונות של פחות מ-1% בהשתקפות כפונקציה של קיטוב האור הפוגע. שיקולים מורכבים יותר, כגון בחירת תדרי תהודה של הקנטילבר עבור מצבי פעולה שונים, יכולים להשפיע משמעותית הן על יחס אות לרעש (S:N) והן על הרזולוציה המרחבית של הנתונים הנרכשים. עבור קנטילבר שמתנהג כקורת אלסטיות אידיאלית, פתרונות למשוואות אופן התנודה הנורמלי (normal-mode equations) חוזים כי תדר התהודה השני צריך להופיע בכשקד חמש פעמים מתדר התהודה היסודי (f₂ = 5f₁). הצבת קשר זה בביטוי התגובה של הקנטילבר שהוצג במבוא עבור AFM–IR במצב טפיחה עם גילוי הטרודין, חוזה תגובת קנטילבר (Z) הפרופורציונלית ל-0.16Q₂ כאשר הטפיחה היא ב-f₁ והדמודולציה היא ב-f₂, לעומת 20Q₁ כאשר הטפיחה היא ב-f₂ והדמודולציה היא ב-f₁. לפיכך, אם שתי התהודות מראות גורמי Q דומים (אם כי Q₁ גדול לעיתים קרובות מ-Q₂), טפיחה בתדר התהודה הגבוה יותר תוך ביצוע דמודולציה בתדר התהודה הנמוך יותר צפויה לספק רגישות גבוהה פי 125 בקירוב. בפועל, עם זאת, תצורה זו עשויה שלא להיות אפשרית תמיד בשל מגבלות חומרה של המכשיר. לדוגמה, תדר התהודה הגבוה יותר (f₂) עשוי לחרוג מטווח הפעולה של הפיזו של ה-dither במצב טפיחה. הדבר יכול להתרחש בחלק ממערכות ה-AFM בעת שימוש בגשוש TnIR-D-10 ששימש בעבודה זו, עבורו f₁ ≈ 250 kHz (איור 4F) ו-f₂ קרוב יותר לשישה פעמים f₁ בשל חריגות של הקנטילבר מהאידיאליות, מה שנותן f₂ ≈ 1.5 MHz (איור 4G), בעוד ש-Q₁ ≈ 6Q₂. לעומת זאת, כאשר נעשה שימוש בגשוש רך יותר למצב טפיחה עם תדר תהודה נומינלי (f₁) של ≈75 kHz, כגון TnIR-A-10, ה-f₂ המתאים (הצפוי להיות בערך 375–450 kHz) נופל בתוך טווח הפעולה הנגיש של פיזואי dither סטנדרטיים ב-AFM, מה שמאפשר פעולה במצב טפיחה בתהודה הגבוהה יותר. לסיכום, תחת התנהגות אלסטית אידיאלית ובהנחה של גורמי Q דומים לכל אופני התהודה והגשוש, טפיחה ב-f₂ תוך ביצוע דמודולציה ב-f₁ צפויה לספק רגישות גבוהה יותר. בפועל, עם זאת, יש לבצע אופטימיזציה לבחירת הגשוש ולהקצאת מצב ההנעה לעומת מצב הגילוי (Drive versus Detection Mode) בהתבסס על יכולות המכשיר וקביעה ניסיונית של תדרי התהודה וגורמי ה-Q הממשיים המתקבלים מעקומות כוונון של הקנטילבר שנמדדו.
בעוד שפרוטוקול זה מתמקד ב-AFM–IR במצב tapping-mode עם זיהוי heterodyne, בעת עבודה ב-AFM–IR במצב contact-mode עם הגברת תהודה, יש לבחור מחט שמתעקמת בקלות בעת מגע עם פני הדגימה; במילים אחרות, השתמשו במחט רכה עם קבוע קפיץ נומינלי קטן (<1 N/m). דבר זה משפר את רגישות הזיהוי ואת יחס האות לרעש (S:N) תוך מזעור הסיכון לנזק לדגימה או לשחיקת המחט עקב הפעלת כוח הדמיה מופרז. המחט תציג תדרי תהודת מגע מרובים, שיש להעריכם באמצעות כוונון פולסים מקיף (איור 9A). באופן כללי, שיאי תדר גבוהים יותר יביאו לרזולוציה מרחבית מוגברת מעט (עקב קיצור זמן הדיפוזיה התרמית) אך על חשבון ה-S:N בשל קשיחות מודאלית מוגברת (ולפיכך רגישות זיהוי מופחתת)8. זהו שיאי תהודת מגע חדים וגבוהים המציגים הן אמפליטודה גדולה יחסית (כלומר, תגובה חזקה ל-IR) והן רוחב חצי מקסימום (FWHM) צר, התואם למקדם Q גבוה (לדוגמה, התהודות של 177 kHz ו-1139 kHz המוצגות ב-איור 9C). מקדם ה-Q אמור באופן כללי לההתאם ל-S:N היחסי של ספקטרה שנרכשה באמצעות תהודת מגע נתונה (איור 9D). כדי לספק דוגמה מייצגת, שתי תהודות מגע הוערכו לאפיון AFM–IR של מבני PMMA המודפסיים ב-EBL ומונחים על גבי פרוסת סיליקון מצופה תחמוצת. ספקטרים נקודתיים שנרכשו באותו מיקום של ה-PMMA תוך שימוש בשיעורי חזרת פולסי לייזר של 177 kHz ו-1139 kHz, התואמים לתהודות עם Q גבוה, הציגו שניהם S:N טוב (איור 9B). שיעורי חזרת פולסים אלו שימשו לאחר מכן ליצירת מפות AFM–IR של מאפיין ה-PMMA (איור 9E, 9F), כאשר המוד של ה-Q הגבוה יותר (177 kHz) הניב ניגודיות טובה יותר במיפוי ה-IR, למרות שה-S:N של הספקטרים הנקודתיים שנרכשו באמצעות תהודת המגע של 1139 kHz היה טוב מעט יותר (איור 9B, 9D)). באופן כללי, בעת רכישת ספקטרי IR או מיפוי של מוד רטט פעיל-IR, בחירה בשיעור חזרת פולסים הקשור למקדם ה-Q המעשי הגבוה ביותר ממקסמת את הרגישות ומשפרת את ניגודיות התמונה.
ייתכן שהשלב הקריטי ביותר בפרוטוקול AFM–IR זה הוא אופטימיזציה של היישור והמיקוד של לייזר ה-IR על קצה הגשוש (שלב 4 בפרוטוקול), מכיוון שדבר זה משפיע ישירות על הרגישות לתגובה הפוטותרמית של הדגימה. מכיוון שקרינת IR אינה נראית לעין האנושית, מערכות AFM–IR כוללות בדרך כלל לייזר יישור נראה שנמצא בקו אחד עם נתיב קרן ה-IR (איור 3) כדי להקל על יישור גס ראשוני של הקרן. את הלייזר הנראה יש למרכז על גב הקנטילבר של הגשוש, ישירות מעל קצה הגשוש במישור XY, ולמקד על ידי כיוון מיקום ה-Z של אופטיקת המיקוד ביחס לפני השטח של הדגימה ולקצה הגשוש (איור 5A, 5B). כדי למזער אבֵּרציה כרומטית, אופטיקת המיקוד היא בדרך כלל אופטיקה מחזירה, כגון מחזיר פאראבולי מחוץ לציר (OAP) מצופה זהב. גם לאחר אופטימיזציה של קרן היישור הנראית, עדיין נדרשת אופטימיזציה ישירה של קרן ה-IR, מכיוון שייתכנו הבדלים בכיוון הקרן, בקירוב (collimation) ובמאפייני המקור (למשל, M2) בין הקרן הנראית לקרן ה-IR ובין מקורות IR שונים. כפי שמתואר בשלב 4 של הפרוטוקול, לאחר בחירת מאפיין רלוונטי ומספר גל IR שצפוי לייצר תגובה פוטותרמית חזקה, סרוקו (raster) את קרן ה-IR על פני שטח של מאות מיקרומטרים המקיף את מיקום היישור הנראה, תוך ניטור האות הפוטותרמי (איור 5C, 5D).
תגובת IR אופטימלית מאופיינת בדרך כלל בהתפלגות אות מרכזית, כמעט מעגלית, התואמת לגודל נקודת ה-IR הממוקדת. עבור המערכת ששימשה במחקר זה, קוטר הנקודה הממוקדת הנראה, כפי שנמדד מתגובת הפוטו-תרמית שהתקבלה באמצעות פונקציונליות ה-Focus Capture של התוכנה (איור 5D), הוא בדרך כלל כ-40–50 µm. למרות שקשה למדוד ישירות את גודל נקודת הקרן בפועל בממשק שבין הקצה לדגימה, ניתן להעריך את סדר הגודל שלה (התלוי באורך הגל) כדי להעריך את משטר הפלואנס (fluence) או צפיפות ההספק המקורבים, ולבחון את הפוטנציאל לחימום לא רצוי של הדגימה, נזק או אפקטים לא לינאריים. בהתבסס על אורך המוקד של 15 mm של אופטיקת מיקוד ה-IR ועל קרן קלט גאוסיאנית מקבילה בקוטר של כ-~5 mm ששימשה במערכת זו, גודל נקודת קרן ה-IR המוגבל על ידי דיפרקציה (קוטר 1/e2) בדגימה מוערך בכ-20–50 µm בטווח של 1000-2000 cm−1 (λ = 5–10), תלוי באורך הגל ובאיכות קרן הקלט (M2 ≈ 1–1.3). הערכה זו עקבית עם גודל הנקודה הנראה של 40–50 µm שנצפה במהלך סריקות רסטר של יישור קרן ה-IR. אורכי גל ארוכים יותר (מספרי גל נמוכים יותר) ואיכות קרן פחות אידיאלית (M2 > 1) גורמים לגדלי נקודה גדולים יותר. באופן דומה, קשה למדוד ישירות את צפיפות ההספק (או את הפלואנס, במקרה של לייזר פועם) במערכת שלנו. עם זאת, בהנחה של פלט הלייזר המקסימלי המצוין והיעדר הפסדים אופטיים (כולל היעדר מסנני צפיפות ניטרלית במסלול הקרן), הפלואנס המקסימלי האפשרי בדגימה מוערך ב-<1 J/cM2 עבור ה-Carmina OPO וב-<800 mJ/cM2 עבור ה-MIRcat QCL. עבור ה-QCL, צפיפות ההספק המקסימלית היא כ-800 kW/cM2 במחזור עבודה (duty cycle) של 50%, ופחות מ-100 kW/cM2 בהספק של 100% עבור מחזורי העבודה של <5% ששימשו בעבודה זו. ערכים אלו נמוכים בסדרי גודל מצפיפויות ההספק של עשרות MW/cM2 הניתנות להשגה במיקרוסקופיה פלואורסצנטית קונפוקלית סטנדרטית. מכיוון ש-Carmina OPO מייצר פולסים עם משכי זמן של כ-3 ps במצב של רוחב פס צר, אפקטים לא לינאריים הקשורים לפלואנס השיא עשויים להיות משמעותיים יותר מאפקטים של פיזור תרמי בהספק ממוצע. בניסויים המוצגים כאן, פלט הלייזר הוחלש לכ-10%–20% מערכו המקסימלי, עם גדלי נקודה נראים בסדר גודל של 50 µm. בתנאים אלה, הפלואנס הוערך ב-<10 mJ/cM2, ולא נצפו אפקטים התלויים בהספק הלייזר.
בעת חקירת מערכת חומרים חדשה או כזו שלא אופיינה בעבר, מומלץ תחילה לבצע אופטימיזציה של יישור ה-IR באמצעות חומר ייחוס בעל פס בליעה של IR חזק ומאופיין היטב. דוגמאות מתאימות כוללות שכבות דקות של PMMA או PET, אותן ניתן להשקיע בקלות על מצעים שטוחים (למשל, כיסוי זכוכית של מיקרוסקופ או פרוסת סיליקון), ואשר מראות פסי בליעה חזקים של קרבוניל (C=O) סביב 1720–1730 cm-1 (איור 5E). גישה זו מסייעת להבחין בין בעיות הקשורות ליישור לבין בליעה חלשה של הדגימה, ויכולה לשפר את השחזוריות בעת העברת תנאי מדידה בין דגימות. באופן דומה, כאשר מתחילים באפיון של דגימה חדשה, מומלץ להתחיל בהספק פגיעה נמוך (למשל, <10%) ולהעלות את ההספק בהדרגה, תוך ניטור ספקטרום ה-IR לאיתור שינויים תלויי-הספק מעבר לשיפור ביחס אות-רעש (S:N) עם עליית ההספק.
מגבלה מרכזית של AFM–IR היא שהמינים הכימיים שיש לאפיין או לזהות חייבים להפגין אשורים רעידתיים פעילים ב-IR או מאפייני בליעה בתוך הטווח הספקטרלי הנגיש של מקור ה-IR. בהתאם לכך, מומלץ להשיג תחילה ספקטרום IR קונבנציונלי של הדגימה (למשל, באמצעות ATR FTIR) או להיוועץ בספקטרה שפורסמו של חומרי רכיב צפויים כדי לאמת את נוכחותם של אשורים פעילים ב-IR בתוך טווח מספר הגליים הזמין. בעוד ששיקולים אלה בדרך כלל אינם בעייתיים עבור רוב החומרים האורגניים, מתכות רבות ותרכובות המכילות מתכת, כולל dichalcogenides של מתכתי מעבר (TMDCs), מראות אשורים רעידתיים מתחת לסף של בערך 670 cm−1 (15 µm) של רוב מקורות הלייזר MIR הזמינים כיום. לכן, כפי שצוין במבוא, הרחבת הטווח הספקטרלי הנגיש של מקורות MIR כיווניים נשארת תחום מחקר פעיל8,28,50. בינתיים, חמצון או פונקציונליזציה של פני השטח של חומרים אלה יכולים להחדיר קבוצות פונקציונליות עם אשורים רעידתיים בתדר גבוה יותר הנופלים בתוך הטווח של מקורות MIR נוכחיים. שיקול נוסף הוא שיצירת אות AFM–IR והמרתו תלויים בתגובה הפוטו-תרמית של החומר, דהיינו חימום מקומי הנובע מבליעת IR והרפיה עוקבת של האשור הרעידתי שעורר בתחילה באמצעות חלוקה מחדש של אנרגיה רעידתית לאשורים בתדר נמוך יותר (בסולם זמן של סוב-ננו-שנייה), ולאחר מכן התפשטות תרמית מקומית הגורמת להסטה של קצה הגשוש של ה-AFM ולכיפוף של הקניטלה (cantilever). העלייה המקומית בטמפרטורה היא בדרך כלל פחות מ-1–10 K, תלוי במקור העירור (למשל, QCL לעומת OPO)8, והיא פרופורציונלית למקדם בליעת ה-IR של הדגימה באורך הגל הפוגע67. גודל ההתפשטות התרמית הנובעת מכך (בדרך כלל <1 nm) נקבע על ידי מקדם ההתפשטות התרמית של החומר, אשר הוא בדרך כלל בסדר גודל של 10⁻4–10-6 K−1 ומשמש כגורם הגברה שאינו תלוי באורך הגל, אך תלוי בחומר8,15. לכן, חומרים בעלי מקדמי התפשטות תרמית גדולים יותר מייצרים בדרך כלל כיפופי קניטלה גדולים יותר ואותות AFM–IR חזקים יותר בהתאם, מה שמוביל לרגישות מדידה משופרת.
לסיכום, בנוסף למגבלות של טווח הספקטרום, ביצועי ה-AFM–IR תלויים מאוד בבחירת הגשש, בכיול הלייזר, באופטימיזציה של התהודה ובמאפיינים התרמיים והמכניים של הדגימה. שינויים בקשיחות הדגימה, במוליכות התרמית ובמורפולוגיית הפני השטח יכולים להשפיע על עוצמת האות ועל השחזוריות של המדידה, במיוחד בעת פעולה במצב מגע (contact-mode). הספק לייזר גבוה מדי עלול לגרום לחימום או לשינוי של הדגימה, במיוחד בחומרים פולימריים רכים. יתרה מכך, הסרת אדי מים ואדי פחמן דו-חמצני מהמסלול של הקרן וממעטפת המכשיר, יחד עם פלט לייזר יציב מאוד, חיוניים לנורמליזציה נכונה של אות ה-AFM–IR כפונקציה של אורך הגל. דבר זה חשוב במיוחד עבור דגימות בעלות בליעה חלשה8, כגון שכבות דקות המיוצרות על ידי שיקוע שכבות אטומיות (ALD) או שיקוע שכבות מולקולריות (MLD). למרות מגבלות אלו, AFM–IR מספק שילוב ייחודי של רזולוציה מרחבית בננו-קנה מידה, ספציפיות כימית ומתאם ישיר לטופוגרפיית ה-AFM, שאינו ניתן להשגה באמצעות מיקרוסקופיית IR קונבנציונלית לבדה. גם עבור חומרים מאתגרים, תחמוצות שטח, הידרוקסידים או קבוצות פונקציונליות אחרות הנוצרות כתוצאה מחשיפה לסביבה עשויים להכניס אופני תנודה פעילים ב-IR שניתן לזהות. אם קיימים רק אופני תנודה בתדר נמוך שמעבר לטווח אורכי הגל הנגיש של מקור(ות) לייזר ה-MIR, טכניקות חלופיות כגון TERS עשויות להיות מתאימות יותר כיוון שהן משתמשות באורכי גל של עירור בטווח הנראה62,63,64,65,66. באופן דומה, אם התגובה הפוטותרמית חלשה בשל התפשטות תרמית מוגבלת, מיקרוסקופיית אופטית בשדה קרוב עם סריקה מסוג פיזור IR (IR s-SNOM) עשויה להיות עדיפה על פני AFM–IR פוטותרמי ולעתים קרובות ניתן ליישמה על פלטפורמות מכשירים דומות14,51,52,53,54,55,56,57,58,59,60,61,80. כפי שהודגם בדוגמאות למוליכים למחצה המוצגות כאן, AFM–IR יכול לתמוך במחקרי פיתוח תהליכים, ניתוח זיהומים, חקירות של שיקוע סלקטיבי לאזור, אימות של הסרת פוטורזיסט ואפיון חומרים בננו-קנה מידה, מה שהופך אותו לכלי בעל ערך למחקר מוליכים למחצה וייצור מתקדם.
גילויים
למחברים אין ניגודי עניינים להצהיר עליהם.
תודות
מערכת ה-AFM–IR מסוג Bruker Anasys nanoIR3-s ששימשה בעבודה זו נרכשה בתמיכת קרן M. J. Murdock Charitable Trust (מספר מענק 202014907). המערכת ממוקמת במעבדה למדעי השטחים (SSL) של אוניברסיטת בויזי סטייט, שהיא חלק ממתקן הליבה FaCT, RRID: SCR 024733, ומקבלת תמיכה מהמכונים הלאומיים לבריאות (NIH) במסגרת תוכנית ה-Institutional Development Awards (IDeA) של המכון הלאומי למדעי הרפואה הכללית באמצעות מענקים מס׳ P20GM148321 ו-P20GM103408, כאשר הראשון תומך חלקית גם בכותבים השותפים C.M.E. ו-P.H.D. N.O. נתמך על ידי מרכז החומרים והמכשירים בעלי יעילות אנרגטית גבוהה (SUPREME), תוכנית של תאגיד מחקר המוליכים למחצה (SRC) בחסות סוכנות פרויקטים של מחקר מתקדם להגנה (DARPA). חומר זה מבוסס על מחקר בחסות מעבדות המחקר של חיל האוויר (AFRL) תחת הסכם מספר FA8650-20-2-5506 לתמיכה ב-AFRL. ממשלת ארה"ב מוסמכת לשכפל ולהפיץ העתקות לצרכים ממשלתיים למרות כל הערת זכויות יוצרים המופיעה עליהן. הדעות והמסקנות המובאות כאן הן של המחברים ואין לפרשן כמי שמייצגות בהכרח את המדיניות הרשמית או את התמיכה, הגלויה או הגלומה, של AFRL, NIH או ממשלת ארה"ב.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| תוכנת בקרה ל-AFM | Bruker | Analysis Studio v3.17 | בקרת מכשיר, דימות AFM, רכישת AFM–IR וניתוח נתונים. |
| תוכנה לעיבוד וניתוח תמונות AFM | Gwyddion | V2.69 | עיבוד וניתוח נתוני AFM. |
| גשש(ים) AFM–IR, מצב מגע (contact mode) | Bruker | PR-EX-CNIR-B-10 | גשש AFM–IR במצב מגע עם הגברת תהודה; קבוע קפיץ נומינלי (k) = 0.2 N/m, תדר תהודה (f0) = 13 kHz, רדיוס קצה (r) = 20 nm, קנטילבר וקצה מצופים ב-Au. |
| גשש(ים) AFM–IR, מצב טפיחה (tapping mode) | Bruker | PR-EX-TNIR-D-10 | גשש AFM–IR במצב טפיחה; קבוע קפיץ נומינלי (k) = 40 N/m, תדר תהודה (f0) = 300 kHz, רדיוס קצה (r) = 20 nm. קנטילבר וקצה מצופים ב-Au עבור מדידות AFM–IR עם הארה מלמעלה. גשש חלופי במצב טפיחה: PR-EX-TNIR-A-10 (k = 3 N/m, f0 = 75 kHz, r = 20 nm, קנטילבר וקצה מצופים ב-Au). |
| דיסק דגימה מתכתי ל-AFM/STM | Ted Pella | 16208 | זמין במספר גדלים (קטרים): מוצר #16223 (קוטר 6 mm), 16207 (10 mm), 16208 (12 mm), 16218 (15 mm), ו-16219 (20 mm). |
| מיקרוסקופ כוח אטומי | Bruker (Anasys) | nanoIR3-s | מערכת AFM–IR המשמשת לדימות טופוגרפי, ספקטרוסקופיה ומיפוי כימי. כוללת את תוכנת Analysis Studio ומגבר lock-in מדגם MFLI של Zurich Instruments. |
| מקור תנודתי פרמטרי אופטי (OPO) רחב פס | APE | Carmina tunable broadband MIR light source | מקור אינפרא-אדום מרכזי (MIR) רחב פס עם כוונון אורך גל מ-2.15–15 μm (~670–4650 cm-1) ורוחב פס של ~20 cm-1 או ~170 cm-1 FWHM, תלוי אם הוא פועל במצב פס צר (ps) או פס רחב (fs). תומך בפעולת AFM–IR (פולסות) ו-IR s-SNOM (quasi-CW). הפלט הוא במוד TEM00 מקוטב ליניארית. מופעל עם קירור מים חיצוני בטמפרטורה של כ-22 °C. |
| נוזל קירור לצ'ילר/מעכב קורוזיה | Innovatek | Protect IP Concentrate | נוזל קירור לצ'ילר ומעכב קורוזיה מבוסס אתילן גליקול, המיועד לערבוב ביחס של 1:3 עם מים מזוקקים. |
| אוויר יבש דחוס | Beacon Medaes | SPR30T | גז סריקה חלופי כאשר חנקן (N2) בטוהר גבוה במיוחד (99.999%) אינו זמין. מערכת מדחס אוויר ללא שמן + מייבש פנימית מספקת אוויר למעבדות בכל הבניין. |
| דבק ציאנואקרילט (סופר גלו) | Gorilla | 7500101 | דבק לא-מוליך אופציונלי להרכבת דגימות על דיסקי דגימה מגנטיים. סופר גלו עם מברשת ופיה לנוחות היישום בהרכבת דגימות על דיסקים מגנטיים. כמעט כל סופר גלו מבוסס ציאנואקרילט יעבוד ויכול לשמש כתחליף. |
| מים מזוקקים | Albertsons | Pure Life | משמשים להכנת תערובות נוזל קירור לצ'ילר הלייזר. נרכשו בחנות מצרכים מקומית, אך זמינים גם מספקי ציוד מדעי/כימי. |
| סרט פחמן דו-צדדי | Fisher Scientific | 50-285-81 | משמש להרכבה מוליכה זמנית/ניתנת להסרה קלה של דגימות על דיסקי דגימה מגנטיים. בעל מוליכות נמוכה יותר/התנגדות גיליון גבוהה יותר (50 Ω/in2) מאשר משחה של כסף. ניתן להשתמש גם בלשוניות דבק של סרט פחמן דו-צדדי. טבלת השוואה מועילה נמצאת ב-https://www.tedpella.com/adhesive_html/conductive-tapes-comparison.aspx. |
| מערכת ליתוגרפיה באלומה אלקטרונית (EBL) | FEI | Teneo Nabity NPGS | משמשת לתבנית פולימר (PMMA) עבור דגימה מייצגת של עיבוד פוטורזיסט של פולימר מוליך למחצה. |
| דבק אפוקסי | Loctite | EA E-60HP (237112) | דבק לא-מוליך (מבודד) אופציונלי להרכבת דגימות על דיסקי דגימה מגנטיים. מערכת ערבוב של מזרק עם שני מחסניות לנוחות היישום ולהבטחת יחס נכון של שרף וחומר מקשה. כמעט כל אפוקסי דו-רכיבי יעבוד ויכול לשמש כתחליף, בהתאם לשיקולי אפיון נוספים של הדגימה (למשל, טמפרטורת עבודה, שחרור גזים בוואקום וכו'). |
| לק ציפורניים | Sally Hansen | Teflon Tuff 10 Day Nail Color | דבק זמני אופציונלי להרכבת דגימות על דיסקי דגימה מגנטיים. נעשה שימוש גם ב-LA Colors Base Coat/Top Coat שקוף. כמעט כל לק ציפורניים הזמין בבית מרקחת מקומי יעבוד. |
| איזופרופנול (IPA) | Fisher Scientific | A451-4 | בשימוש בריכוז של 10% (v/v) במים מזוקקים עבור נוזל קירור לצ'ילר של QCL כדי למנוע צמיחת אצות. |
| משקפי מגן ללייזר | Thorlabs | LG11(A) | משקפי מגן ללייזר IR מזכוכית Schott מדגם LG11 או LG11A. |
| מגבר lock-in | Zurich Instruments | MFLI | דה-מודולציה וגילוי אות עבור מדידות AFM–IR. |
| אספקת גז חנקן | Norco | SPG TUHPNI | גז סריקה למכשיר בטוהר גבוה במיוחד (99.999%) המשמש להסרת אדי מים ופחמן דו-חמצני מהמסלול האופטי. |
| כלי להסרת שאריות בחמצן (Oxygen descum) | Glen | 1000P Plasma Cleaner | משמש בניסויי ייצור התקנים מייצגים של עיבוד פרוסות מוליכים למחצה. |
| פוטורזיסט (Photoresist) | Merck | AZ nLOF 2020 photoresist + AZ 726 developer | פוטורזיסט ומפתח המשמשים לדגימה מייצגת של ייצור התקנים בעיבוד פרוסות מוליכים למחצה. |
| דגימת פוטורזיסט | Homemade (Cornell University) | N/A | דגימה מייצגת של ייצור התקנים בעיבוד פרוסות מוליכים למחצה הוכנה עם AZ nLOF 2020/AZ 726 על גבי סרט Ga2O3 שגודל ב-MOCVD על מצע (010) מלויה ב-Fe, ושימשה לאפיון AFM–IR. |
| PMMA | Kayaku Advanced Materials | 495 PMMA A6 | משמש לייצור דגימת פולימר מייצגת לתבנית EBL ולאחר מכן לאפיון AFM–IR. |
| דגימת PMMA | Homemade (Boise State University) | N/A | דגימת פולימר מייצגת שהוכנה באמצעות 495 PMMA A6, תובניתה באמצעות EBL, ושימשה לאפיון AFM–IR. |
| פוליאתילן טרפתלאט (PET) | Homemade (Boise State University) | N/A | דגימת יישור פעילה-ב-IR המשמשת ליישור ואופטימיזציה של הלייזר. ניתן לייצר אותה על ידי spin casting או drop casting של PET, PMMA או פולימר אחר המכיל קבוצת קרבוניל על כיסוי זכוכית, פרוסת סיליקון או מצע שטוח מתאים אחר, רצוי בעל רפלקטיביות גבוהה. |
| דגימת פוליפירול (PPy) | Homemade (North Carolina State University) | N/A | דגימה מייצגת של שיקוע סלקטיבי של אזור תבניתי (ASD) המשמשת לאפיון AFM–IR. |
| לייזר קסקדת קוונטים (QCL) | Daylight Solutions | MIRcat Ultra-Broadly Tunable Mid-IR Laser | מקור אינפרא-אדום מרכזי כיוון עם ארבעה שבבים מותקנים המכסים את הטווחים 2635–3000 cm-1, 1425–1835 cm-1, 955–1425 cm-1, ו-755–1005 cm-1. מוד פלט TEM00 מקוטב ליניארית (יחס ניגודיות >100:1) עם רוחב פס של <1 cm-1. מופעל עם קירור מים חיצוני בטמפרטורה של כ-21 °C. |
| מחזיק דגימה / צ'אק | Bruker | N/A | להרכבת דגימה במהלך מדידות AFM–IR. |
| מיקרוסקופ אלקטרונים סורק (SEM) | FEI | Verios 460L | משמש לאפיון משלים, במידת הצורך. |
| מיקרוסקופ אלקטרונים סורק (SEM) | Hitachi | SU8700 | משמש לאפיון משלים, במידת הצורך. |
| פרוסת סיליקון מצופה בשכבה של סיליקון די-אוקסיד (SiO2) | Micron Technology | N/A | מצע של פרוסת סיליקון מצופה תחמוצת מייצג המשמש לייצור דגימת PMMA למדידות AFM–IR. פרוסת Si לא-מולבנת עם תחמוצת תרמית בעובי 100 nm. |
| פרוסת סיליקון עם תבניות של סיליקון ניטריד / סיליקון די-אוקסיד | Tokyo Electron Limited (TEL) | N/A | דגימה מייצגת של פרוסת מוליכים למחצה תבניתי המשמשת לאפיון AFM–IR. |
| משחת כסף | Ted Pella | 16062 | דבק מוליך המתייבש במהירות להרכבת דגימות על דיסקי דגימה מגנטיים. חלופות ל-Pelco Conductive Silver Paint (מוצר #16062) כוללות את מוצר #16031 (צבע כסף נוזלי מוליך מבוסס כסף קולואידי של Pelco). טבלת השוואה מועילה נמצאת ב-https://www.tedpella.com/adhesive_html/Adhesive-Comparison.aspx. |
| תוכנה לעיבוד והצגת ספקטרום | OriginLab | Origin 10.0.5.157 | עיבוד ושירטוט ספקטרום IR. |
| פינצטה | Sigma-Aldrich | Titanium tweezers | טיפול בגששים ובדגימות. |
| שולחן אופטי עם בידוד רעידות | Newport | Integrity 2 VCS | שולחן אופטי המשמש למזעור רעידות מכניות במהלך מדידות AFM–IR. |
| צ'ילר מים | ThermoTek | T257P-20 | צ'ילר במעגל סגור המשמש לקירור מקורות לייזר IR. נוזל הקירור ותנאי ההפעלה צריכים לעקוב אחר המלצות היצרן. |
מקורות
- Eaton P, West P. Atomic Force Microscopy. Oxford University Press; Oxford; 2010.
- Voigtländer B. Atomic Force Microscopy. 2nd ed. Springer; Cham; 2019.
- Sarid D. Scanning Force Microscopy: With Applications to Electric, Magnetic and Atomic Forces. Oxford University Press; Oxford; 1994.
- De Wolf P, Brazel E, Erickson A. Electrical characterization of semiconductor materials and devices using scanning probe microscopy. Mater Sci Semicond Process. 2001;4(1-3):71-76.
- Orji NG, Dixson RG. Metrology and diagnostic techniques for nanoelectronics. In: Metrology and Diagnostic Techniques for Nanoelectronics. Pan Stanford; 2017.
- Dazzi A, et al. AFM-IR: combining atomic force microscopy and infrared spectroscopy for nanoscale chemical characterization. Appl Spectrosc. 2012;66(12):1365-1384.
- Dazzi A, Prater CB. AFM-IR: Technology and applications in nanoscale infrared spectroscopy and chemical imaging. Chem Rev. 2017;117(7):5146-5173.
- Schwartz JJ, Jakob DS, Centrone A. A guide to nanoscale IR spectroscopy: resonance enhanced transduction in contact and tapping mode AFM-IR. Chem Soc Rev. 2022;51(13):5248-5267.
- Dazzi A, Prazeres R, Glotin F, Ortega JM. Local infrared microspectroscopy with subwavelength spatial resolution with an atomic force microscope tip used as a photothermal sensor. Opt Lett. 2005;30(18):2388-2390.
- Hill GA, et al. Submicrometer infrared surface imaging using a scanning-probe microscope and an optical parametric oscillator laser. Opt Lett. 2009;34(4):431-433.
- Lu F, Belkin MA. Infrared absorption nano-spectroscopy using sample photoexpansion induced by tunable quantum cascade lasers. Opt Express. 2011;19(21):19942-19947.
- Felts JR, et al. Nanometer-scale infrared spectroscopy of heterogeneous polymer nanostructures fabricated by tip-based nanofabrication. ACS Nano. 2012;6(9):8015-8021.
- Marcott C, et al. Nanoscale IR spectroscopy: AFM-IR—a new technique. Spectroscopy. 2012;27(2):60-65.
- Centrone A. Infrared imaging and spectroscopy beyond the diffraction limit. Annu Rev Anal Chem. 2015;8:101-126.
- Kurouski D, Dazzi A, Zenobi R, Centrone A. Infrared and Raman chemical imaging and spectroscopy at the nanoscale. Chem Soc Rev. 2020;49(11):3315-3347.
- Mathurin J, et al. Photothermal AFM-IR spectroscopy and imaging: Status, challenges, and trends. J Appl Phys. 2022;131(1).
- Bruker Corporation. Application Note #151: 2D Materials Characterization Using Nanoscale FTIR Spectroscopy and Near-field Imaging. Bruker Corporation; 2019.
- Phillips C, et al. Application Note #209: Photothermal AFM-IR for Semiconductor Materials and Devices. Bruker Corporation; 2025.
- Kjoller K, et al. High-sensitivity nanometer-scale infrared spectroscopy using a contact mode microcantilever with an internal resonator paddle. Nanotechnology. 2010;21(18):185705.
- Prater C, et al. Nanoscale infrared spectroscopy of materials by atomic force microscopy. Microsc Anal. 2010;138(5).
- Lu F, Jin MZ, Belkin MA. Tip-enhanced infrared nanospectroscopy via molecular expansion force detection. Nat Photonics. 2014;8(4):307-312.
- Hammiche A, et al. Photothermal FT-IR spectroscopy: A step towards FT-IR microscopy at a resolution better than the diffraction limit. Appl Spectrosc. 1999;53(7):810-815.
- Anderson MS. Infrared spectroscopy with an atomic force microscope. Appl Spectrosc. 2000;54(3):349-352.
- Bozec L, et al. Localized photothermal infrared spectroscopy using a proximal probe. J Appl Phys. 2001;90(10):5159-5165.
- Tuteja M, Kang M, Leal C, Centrone A. Nanoscale partitioning of paclitaxel in hybrid lipid-polymer membranes. Analyst. 2018;143(16):3808-3813.
- Mathurin J, et al. How to unravel the chemical structure and component localization of individual drug-loaded polymeric nanoparticles by using tapping AFM-IR. Analyst. 2018;143(24):5940-5949.
- Reading M, et al. Thermally assisted nanosampling and analysis using micro-IR spectroscopy and other analytical methods. Vibr Spectrosc. 2002;29(1-2):257-260.
- Katzenmeyer AM, Aksyuk V, Centrone A. Nanoscale infrared spectroscopy: improving the spectral range of the photothermal induced resonance technique. Anal Chem. 2013;85(4):1972-1979.
- Hammiche A, et al. Progress in near-field photothermal infra-red microspectroscopy. J Microsc. 2004;213(2):129-134.
- Dazzi A, Prazeres R, Glotin F, Ortega JM. Analysis of nano-chemical mapping performed by an AFM-based ("AFMIR") acousto-optic technique. Ultramicroscopy. 2007;107(12):1194-1200.
- Lahiri B, Holland G, Centrone A. Chemical imaging beyond the diffraction limit: experimental validation of the PTIR technique. Small. 2013;9(3):439-445.
- Dazzi A. Infrared nanospectroscopy. In: Biomedical Vibrational Spectroscopy. Wiley; 2008:291-313.
- Custovic I, et al. Infrared nanospectroscopic imaging of DNA molecules on mica surface. Sci Rep. 2022;12(1):18972.
- Van de Driessche AC, et al. AFM-IR for nanoscale chemical characterization in life sciences: Recent developments and future directions. ACS Meas Sci Au. 2023;3(5):301-314.
- Rizevsky S, et al. Characterization of substrates and surface-enhancement in atomic force microscopy infrared analysis of amyloid aggregates. J Phys Chem C. 2022;126(8):4157-4162.
- Ruggeri FS, et al. Single molecule secondary structure determination of proteins through infrared absorption nanospectroscopy. Nat Commun. 2020;11(1):2945.
- Wieland K, et al. Nanoscale chemical imaging of individual chemotherapeutic cytarabine-loaded liposomal nanocarriers. Nano Res. 2019;12(1):197-203.
- Morsch S, Lyon S, Edmondson S, Gibbon S. Reflectance in AFM-IR: Implications for interpretation and remote analysis of the buried interface. Anal Chem. 2020;92(12):8117-8124.
- Wang L, et al. Generalized heterodyne configurations for photoinduced force microscopy. Anal Chem. 2019;91(20):13251-13259.
- Bartlam C, et al. Nanoscale infrared identification and mapping of chemical functional groups on graphene. Carbon. 2018;139:317-324.
- Hamadeh A, et al. Toward conformational identification of molecules in 2D and 3D self-assemblies on surfaces. Commun Chem. 2023;6(1):246.
- Liu ZL, et al. Direct observation of oxygen configuration on individual graphene oxide sheets. Carbon. 2018;127:141-148.
- Rosenberger MR, et al. Measuring individual carbon nanotubes and single graphene sheets using atomic force microscope infrared spectroscopy. Nanotechnology. 2017;28(35):355707.
- Thelven JM, et al. "Three-Color" chemical selectivity between oxide, nitride, and silicon: Area-selective deposition of metal oxide and polymer on SiN and Si-H versus SiO2. Adv Mater Technol. 2025;10(23).
- Pieczulewski N, et al. Achieving 0.05 Ω-mm contact resistance in non-alloyed Ti/Au ohmics to β-Ga2O3 by removing surface carbon. APL Mater. 2025;13(6):061122.
- Lo MKF, et al. Nanoscale chemical-mechanical characterization of nanoelectronic low-dielectric/Cu interconnects. ECS J Solid State Sci Technol. 2016;5(4):P3018-P3024.
- Luo W, et al. Nonlinear nano-imaging of interlayer coupling in 2D graphene-semiconductor heterostructures. Small. 2024;20(24):e2307345.
- Smith KA, et al. Infrared nano-spectroscopy of ferroelastic domain walls in hybrid improper ferroelectric Ca3Ti2O7. Nat Commun. 2019;10(1):5235.
- Wilcken R, et al. Correlated nanoimaging of structure and dynamics of cation-polaron coupling in hybrid perovskites. Sci Adv. 2025;11(9):eads3706.
- Katzenmeyer AM, Holland G, Kjoller K, Centrone A. Absorption spectroscopy and imaging from the visible through mid-infrared with 20 nm resolution. Anal Chem. 2015;87(6):3154-3159.
- Zenhausern F, O'Boyle MP, Wickramasinghe HK. Apertureless near-field optical microscope. Appl Phys Lett. 1994;65(13):1623-1625.
- Piednoir A, Creuzet F, Licoppe C, Ortega JM. Locally resolved infrared spectroscopy. Ultramicroscopy. 1995;57(2):282-286.
- Cricenti A, et al. Free-electron-laser near-field nanospectroscopy. Appl Phys Lett. 1998;73(2):151-153.
- Hillenbrand R, Taubner T, Keilmann F. Phonon-enhanced light-matter interaction at the nanometre scale. Nature. 2002;418(6894):159-162.
- Brehm M, Taubner T, Hillenbrand R, Keilmann F. Infrared spectroscopic mapping of single nanoparticles and viruses at nanoscale resolution. Nano Lett. 2006;6(7):1307-1310.
- Huber AJ, et al. Simultaneous IR material recognition and conductivity mapping by nanoscale near-field microscopy. Adv Mater. 2007;19(17):2209-2212.
- Amarie S, Ganz T, Keilmann F. Mid-infrared near-field spectroscopy. Opt Express. 2009;17(24):21794-21801.
- Huth F, et al. Infrared-spectroscopic nanoimaging with a thermal source. Nat Mater. 2011;10(5):352-356.
- Govyadinov AA, et al. Quantitative measurement of local infrared absorption and dielectric function with tip-enhanced near-field microscopy. J Phys Chem Lett. 2013;4(9):1526-1531.
- Muller EA, Pollard B, Raschke MB. Infrared chemical nano-imaging: Accessing structure, coupling, and dynamics on molecular length scales. J Phys Chem Lett. 2015;6(7):1275-1284.
- Mastel S, et al. Nanoscale-resolved chemical identification of thin organic films using infrared near-field spectroscopy and standard Fourier transform infrared references. Appl Phys Lett. 2015;106(2).
- Anderson MS. Locally enhanced Raman spectroscopy with an atomic force microscope. Appl Phys Lett. 2000;76(21):3130-3132.
- Hayazawa N, Inouye Y, Sekkat Z, Kawata S. Metallized tip amplification of near-field Raman scattering. Opt Commun. 2000;183(1):333-336.
- Stöckle RM, Suh YD, Deckert V, Zenobi R. Nanoscale chemical analysis by tip-enhanced Raman spectroscopy. Chem Phys Lett. 2000;318(1):131-136.
- Pettinger B, Schambach P, Villagómez CJ, Scott N. Tip-enhanced Raman spectroscopy: Near-fields acting on a few molecules. Annu Rev Phys Chem. 2012;63:379-399.
- Sonntag MD, et al. Recent advances in tip-enhanced Raman spectroscopy. J Phys Chem Lett. 2014;5(18):3125-3130.
- Dazzi A, Glotin F, Carminati R. Theory of infrared nanospectroscopy by photothermal induced resonance. J Appl Phys. 2010;107(12).
- Cho H, et al. Improved atomic force microscope infrared spectroscopy for rapid nanometer-scale chemical identification. Nanotechnology. 2013;24(44):444007.
- Kenkel S, Mittal S, Bhargava R. Closed-loop atomic force microscopy-infrared spectroscopic imaging for nanoscale molecular characterization. Nat Commun. 2020;11(1):3225.
- Verbiest GJ, Rost MJ. Beating beats mixing in heterodyne detection schemes. Nat Commun. 2015;6(1):6444.
- Ma X, et al. Revealing the distribution of metal carboxylates in oil paint from the micro- to nanoscale. Angew Chem Int Ed. 2019;58(34):11652-11656.
- Mathurin J, Deniset-Besseau A, Dazzi A. Advanced infrared nanospectroscopy using photothermal induced resonance technique, AFMIR: New approach using tapping mode. Acta Phys Pol A. 2020;137(1):29-32.
- Ramer G, Aksyuk VA, Centrone A. Quantitative chemical analysis at the nanoscale using the photothermal induced resonance technique. Anal Chem. 2017;89(24):13524-13531.
- Gong L, et al. Polymorphic distribution in individual electrospun poly[(R)-3-hydroxybutyrate-co-(R)-3-hydroxyhexanoate] (PHBHx) nanofibers. Macromolecules. 2017;50(14):5510-5517.
- Hinrichs K, Shaykhutdinov T. Polarization-dependent atomic force microscopy-infrared spectroscopy (AFM-IR): Infrared nanopolarimetric analysis of structure and anisotropy of thin films and surfaces. Appl Spectrosc. 2018;72(6):817-832.
- Wang Z, et al. Molecular orientation in individual electrospun nanofibers studied by polarized AFM-IR. Macromolecules. 2019;52(24):9639-9645.
- Gersten J, Nitzan A. Electromagnetic theory of enhanced Raman scattering by molecules adsorbed on rough surfaces. J Chem Phys. 1980;73(7):3023-3037.
- Kelly KL, Coronado E, Zhao LL, Schatz GC. The optical properties of metal nanoparticles: The influence of size, shape, and dielectric environment. J Phys Chem B. 2003;107(3):668-677.
- Hao E, Schatz GC. Electromagnetic fields around silver nanoparticles and dimers. J Chem Phys. 2004;120(1):357-366.
- Willets KA, Van Duyne RP. Localized surface plasmon resonance spectroscopy and sensing. Annu Rev Phys Chem. 2007;58:267-297.
- Urbieta M, et al. Atomic-scale lightning rod effect in plasmonic picocavities: A classical view to a quantum effect. ACS Nano. 2018;12(1):585-595.
- Wallace WE. Infrared spectra. In: Lindstrom PJ, Mallard WG, eds. NIST Chemistry WebBook, NIST Standard Reference Database Number 69. National Institute of Standards and Technology. Available at: https://doi.org/10.18434/T4D303.
הדפסות חוזרות והרשאות
מאמר זה פורסם
הסרטון יגיע בקרוב