מחקר זה מפרט תהליך עבודה שניתן לשחזור לחילוץ תכונות התנהגותיות ולפריסת מסלולים חינוכיים מותאמים דינמית בתוך סביבות וירטואליות. הנהלים המפורטים מאפשרים למורים לפתח תוכניות לימוד במציאות מדומה אדפטיבית וליישם מעקב התנהגותי בזמן אמת.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר מחקר
שיטות הוראה חכמות המשלבות מציאות מדומה ואלגוריתמים של ביג דאטה לשיפור פלטפורמות חינוך תרבותיות מסורתיות
במאמר זה
סיכום
תקציר
סביבות ההוראה המסורתיות הנוכחיות כוללות אלמנטים אינטראקטיביים מוגבלים, מה שמוביל למדדי מעורבות מוגבלים בקרב אוכלוסיות סטודנטים לתואר ראשון הלומדים מורשת תרבותית. כדי להתמודד עם בעיות אלו, פותחה פלטפורמת הוראה חכמה, המשלבת מנוע רינדור מרחבי באיכות גבוהה בסביבות מציאות מדומה עם ארכיטקטורת אלגוריתמים מרובת מודלים. בתוך פלטפורמה זו, מודלים של טרנספורמר וסינון שיתופי עצבי (NCF) מעבדים נתוני התנהגות ליצירת מסלולי למידה מותאמים אישית, בעוד שרשת Q עמוקה (DQN) מתאימה דינמית את קושי התוכן בהתבסס על משוב בזמן אמת. פיגומים אדפטיביים כאלה משקפים עקרונות למידה קונסטרוקטיביסטית, שבהם הידע נבנה באופן פעיל דרך אינטראקציה עם סביבות מגוונות ומגיבות, ולא מתקבל באופן פסיבי דרך הוראה סטטית. החידוש במחקר זה טמון בשילוב מנוע רינדור מרחבי עם ארכיטקטורת אלגוריתמים מרובת מודלים כדי להקים מנגנון התאמה התנהגותית בזמן אמת. תוצאות הניסוי מראות כי קבוצת הניסוי המשתמשת בפלטפורמת ההוראה החכמה המוצעת מחזיקה בציוני למידה גבוהים יותר (קבוצות נמוכות/בינוניות/גבוהות הן 69/79/93 נקודות, בהתאמה) ושיעור השלמת משימות למידה גבוה יותר (93%/96%/98%) מאשר קבוצת הביקורת שמשתמשת במודל ההוראה המסורתי. עיצוב פלטפורמת ההוראה החכמה מציע אינטראקטיביות חזקה, מספק מסלולי למידה מותאמים אישית לתלמידים עם הבדלים אישיים מגוונים, ומשתנה באופן דינמי במהלך תהליך הלמידה. ניתוח זמן תגובה מצביע על השהיה ממוצעת של 0.496 שניות, מה שמבטיח משוב מהיר על אינטראקציות. בסופו של דבר, הפלטפורמה המוצעת מראה כי שילוב של מציאות מדומה סוחפת עם אלגוריתמים אדפטיביים להתנהגות משפר ביעילות הן את ההישגים האקדמיים והן את המעורבות במשימות עבור סטודנטים לתואר ראשון בחינוך תרבותי מסורתי.
מבוא
החינוך התרבותי המסורתי ממלא תפקיד חיוני בירושה ובהתפתחות התרבות. עם זאת, מודל החינוך התרבותי המסורתי הנוכחי מתבסס בעיקר על צורות סטטיות כמו ספרי לימוד, תמונות וסרטונים, וחסר אינטראקטיביות והטמעה, מה שמקשה על התלמידים להבין ולחוות באמת את קסם התרבות. בנוסף, שיטות הוראה מסורתיות לעיתים קרובות מאמצות תוכנית לימודים מאוחדת, שאינה מתחשבת במלואן בתחומי העניין, היכולות הקוגניטיביות וסגנונות הלמידה של התלמידים, מה שמוביל ליעילות למידה נמוכה וקושי לעורר את ההתלהבות של התלמידים מהלמידה. מגבלה זו תואמת את תיאוריית אזור ההתפתחות הקרובה (ZPD) של ויגוצקי, המדגישה כי הוראה אפקטיבית חייבת להיות מותאמת לרמות הקוגניטיביות הנוכחיות של הלומדים ולהיות מונחת בהתאם למסלולי ההתפתחות האישיים שלהם. הספרות הקיימת מתבססת על קלטי נתונים סטטיים למידול פדגוגי. השילוב של מעקב התנהגותי מרחבי רציף עם למידה מחוזקת עמוקה נותר בלתי נחקר. המנגנון המוצע משלב אינטראקציות רב-חושיות עם התאמה אלגוריתמית מחדש כדי לגשר על הפער בין מסלולי הוראה קבועים לבין התאמה דינמית בהקשר. הפלטפורמה המוצעת מממשת עיקרון זה על ידי התאמת קושי התוכן ורצף התוכן באופן דינמי בהתבסס על מדדים התנהגותיים בזמן אמת, ובכך משלב תיאוריה פדגוגית בעיצוב אלגוריתמי. מנגנוני ההתאמה האלגוריתמיים מחליפים למעשה את הבסיס האנושי שמספק בדרך כלל עמיתים מיומנים יותר. המודולציה המתמשכת של קושי המשימה מתיישבת עם תיאוריית העומס הקוגניטיבי (CLT) על ידי מניעת עומס קוגניטיבי בקרב לומדים מתחילים ושמירה על מעורבות באזור ההתפתחות האופטימלי.
עם פיתוח מציאות מדומה (VR) ואלגוריתמים של נתונים, יישומם בחינוך תרבותי מסורתי מעניק לתלמידים חוויית למידה אינטראקטיבית ומעמיקה יותר 1,2,3,4. סקירות שיטתיות מקיפות של יישומי מציאות מדומה סוחפים בהשכלה גבוהה מדגישות עוד יותר את חשיבות יישור אלמנטים עיצוביים למטרות פדגוגיות ספציפיות5.
מחקרים רבים ניסו ליישם את טכנולוגיית ה-VR בחינוך תרבותי. Hulusic ואח' תכננו ופיתחו מוזיאון וירטואלי לבית הספר, הכולל ממשק משתמש מוחשי. באמצעות מחקר משתתף במשתמשים, נמצא שהמוזיאון מתוכנן ומפותח היטב, ויש לו פוטנציאל לשמש ככלי למידה ולמידה במוזיאונים, בתי ספר או באופן עצמאי. בתגובה לבעיה של חוסר אינטראקטיביות מספקת בסביבות למידה מרחוק, מוברוק ואח' פיתחו שיטת מיפוי טיעונים שיתופית המבוססת על VR כדי להתמודד עם זה. ניסויים הראו ששיטה זו משפרת טוב יותר את הביטוי באנגלית בעל פה של התלמידים מאשר שיטות מיפוי טיעונים שיתופיות שאינן מבוססות VR. Sun ואח' הציעו אסטרטגיית עיצוב למערכת VR סוחפת המשלבת אינטראקציה רב-מודלית, גיימיפיקציה וסיפור סיפורים כדי להציג ולפתח מורשת תרבותית דיגיטלית. הם פיתחו מערכת מציאות מדומה סוחפת ששיקמה את ציורי הקיר של דונהואנג, וסיפקה למשתמשים חוויה לימודית, אינטראקטיבית ומבדרת. עם זאת, מחקרים אלו עדיין מתמודדים עם בעיות מסוימות, כגון אינטראקטיביות חלשה בסצנות VR, קצב עדכון איטי לתוכן למידה, ויכולת הסתגלות לקויה של אלגוריתמי המלצה מותאמים אישית, מה שהופך את מענה המדויק לצרכי הלמידה של תלמידים שונים לבלתי אפשרי. בנוסף, מחקרים מסוימים לא הצליחו לשלב ביעילות למידה עמוקה ולמידה מחזקת, מה שהגביל את יכולות ההתאמה בזמן אמת של המלצות מותאמות אישית.
התקדמות אחרונה בבינה מלאכותית קידמה טכנולוגיות חינוכיות. המחקר מציג מערכות אדפטיביות המנצלות למידה עמוקה לזיהוי דפוסים בהתנהגות המשתמשים. מתודולוגיות המשתמשות באלגוריתמים למעקב קוגניטיבי מפות מצבים דינמיים של רכישת ידע. אופטימיזציה מבנית ברשתות עצביות משפרת את דיוק ההמלצות במסגרות למידה חכמות. סוכנים חכמים המשלבים משתנים סביבתיים מורכבים משפרים תגובות הוראתיות אוטומטיות. שיטות אלו נשענות על זרמי נתונים מבודדים וניתוח היסטורי סטטי. הפלטפורמה המוצעת מתמודדת עם מגבלה זו על ידי מיזוג נתוני אינטראקציה מרחבית עם התאמה אלגוריתמית מתמשכת כדי להבטיח התאמה קונטקסטואלית בזמן אמת.
מחקרים אמפיריים עדכניים מאשרים כי אלגוריתמים של למידה עמוקה משפרים משמעותית את דיוק החיזוי במודלים של ביצועי תלמידים. Ouatik ואח' יישמו מערכת לחיזוי הצלחה וכישלון אקדמי של תלמידים. הם השתמשו במידע האישי של התלמידים, בהערכה אקדמית ונתונים נוספים, והשתמשו בבינה מלאכותית ובשיטות כריית נתונים חינוכיים כדי לחזות את הצלחתם האקדמית. כדי להתמודד עם בעיית עיבוד הנתונים, נעשה שימוש בטכנולוגיית ביג דאטה (BD) להפצת העיבוד, תוך הפחתת זמן החישוב מבלי לפגוע ביעילות האלגוריתמית. Bhaskaran10 פיתחה ממליץ מרחב וקטורי משופר כדי להתמודד עם בעיות במערכות המלצות למידה קיימות. הוא עוקב אוטומטית אחרי תחומי העניין, הדרישות ורמות הידע של הלומדים. הוא מסווג ומחלץ את סגנונות הלמידה של הלומדים מהשרת, ואז משתמש באלגוריתם סינון שיתופי משופר כדי לחשב דמיון וליצור רשימת המלצות טובה יותר. גופטה11 הציע שיטה מבוססת למידה עמוקה המשתמשת בהבעות פנים כדי לזהות את המעורבות בזמן אמת של לומדים מקוונים, מסווגת את רגשותיהם לאורך תהליך הלמידה על ידי ניתוח תגיות הפנים של התלמידים, ומשנה את מצב הלמידה שלהם בהתאם לתוצאות הגילוי. עם זאת, לשיטות אלו עדיין יש מגבלות מסוימות.
למרות שפתרונות החינוך הקיימים ל-VR מספקים חוויה סוחפת, הם חסרים יכולות התאמה דינמיות. מסלולי הלמידה של התלמידים לעיתים קרובות קבועים, והתוכן והקושי אינם ניתנים לאופטימיזציה בזמן אמת בהתבסס על התקדמות אישית ומשוב, מה שמוביל לחוסר השתתפות. במקביל, אלגוריתמים מסורתיים של המלצות מותאמות אישית מסתמכים בעיקר על נתונים היסטוריים או תגיות עניין פשוטות ואינם מצליחים לשלב נתונים רב-ממדיים, כגון התנהגות למידה של תלמידים, מצב קוגניטיבי ומשוב רגשי, לניתוח מדויק. היעדר הבנה מעמיקה של תהליכי הלמידה של התלמידים מונע ממערכת ההמלצות לטפל ביעילות בהבדלים האישיים, מה שמוביל לחוויית למידה לא אופטימלית ולתוצאות לא מיטביות.
לכן, כדי להתמודד עם בעיות של חוסר הטמעה מספקת וחוסר התאמה אישית בחינוך תרבותי מסורתי, מוצעת פלטפורמת הוראה אינטליגנטית. שיטה זו חלה ישירות על קורסי מדעי הרוח לתואר ראשון שדורשים ויזואליזציה מרחבית ומדדי קצב מותאמים אישית. מנועי רינדור מרחבי מתקדמים וטכנולוגיות מחשוב מרחבי קשורות משמשים לפיתוח סצנות למידה וירטואליות. סביבות למידה וירטואליות מעניקות ללומדים אוטונומיה לבחור מודולים תרבותיים ספציפיים. מודל הטרנספורמר המבוסס על קשב עצבי מעבד יומני אינטראקציה עם חותמת זמן כדי ליצור ייצוג קומפקטי של דפוסי התנהגות. בהתבסס על הפקת מאפייני התנהגות הלמידה של התלמידים, מודל הסינון השיתופי העצבי (NCF) משמש לחקר עוד תחומי הלמידה של התלמידים ולהפיק מסלולי למידה מותאמים אישית. מודל רשת Q העמוקה (DQN) אוסף משוב בזמן אמת מהתלמידים ומתאים באופן דינמי את מסלול הלמידה כדי למקסם את חוויית הלמידה והשפעת הלמידה שלהם.
לגבי פריסה מעשית, הפלטפורמה המוצעת מספקת יתרונות ספציפיים, אך אינה חלה באופן אוניברסלי. היא מתאימה מאוד למוסדות חינוך המצוידים בחומרה חישובית ייעודית הכוללת יחידות עיבוד גרפיקה בדידות וציוד ויזואליזציה מרחבית סוחפת, ולתוכניות לימוד שמפיקות תועלת משמעותית מהוויזואליזציה מרחבית באדריכלות מורשת תרבותית וארכיאולוגיה. בהקשרים אלו, מעקב התנהגותי דינמי מטפל ביעילות בהבדלי קצב אישיים. לעומת זאת, שיטה זו אינה מתאימה כיום לסביבות חינוך חסרות תקציב שחסרות את התשתית הטכנולוגית הנדרשת. יתרה מזאת, אינו מומלץ לקורסים מופשטים וממוקדי טקסט, שבהם טבילה תלת-ממדית מספקת ערך פדגוגי זניח בהשוואה לשיטות הוראה מסורתיות.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
ועדת האתיקה המוסדית של אוניברסיטת שאאנשי לסחר בינלאומי ואישרה את פרוטוקול המחקר תחת ההפניה 2025-04A. הסכמה מדעת מתועדת התקבלה מכל המשתתפים לפני תחילת ההליך, כדי להבטיח שכל הנבדקים האנושיים יהיו מודעים לפרוטוקולי המעקב ההתנהגותי והאנונימיזציה של הנתונים. (הערה: ההצדקות הפדגוגיות לגבי האלגוריתמים הועברו לחלק הדיון כדי לשמור על תמציתיות תפעולית.)
שלב 1: בניית סצנת מציאות מדומה
אינטגרציה של נכסים
מידול דיגיטלי של אלמנטים תרבותיים בוצע באמצעות תוכנת מידול תלת-ממדית כללית (ראו טבלת חומרים לתוכנה ספציפית) לבניית סביבות למידה סוחפות12,13. נוצרו נכסים דיגיטליים, הוקצו טקסטורות רינדור פיזיות, ויובאו למנוע רינדור מרחבי באיכות גבוהה (טבלת חומרים) ללא שימוש בטכניקות הדמיה מיקרוסקופיות14,15.
תצורת רינדור ופיזיקה
טכנולוגיית מעקב קרני חומרה הופעלה בתוך מנוע הרינדור כדי לאופטימיזציה של תאורה דינמית16,17:
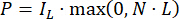 (1)
P מייצג את עוצמת האור בסצנה. L מייצג את מיקום מקור האור. IL מציין את עוצמת מקור האור, ו-N מייצג את וקטור הנורמל של האובייקט הווירטואלי.
מנוע הפיזיקה סימלץ דינמיקת אובייקטים באמצעות ממשק תכנות מונחה עצמים (C++). נוסחת התגובה ששימשה הייתה:
 (2)
F מייצג את כוח התגובה הדינמי, m היא מסת האובייקט הווירטואלי, v מסמן את מהירותו, ו-t מייצג זמן.
כדי להבטיח חלקות, שימשה טכנולוגיית רמת הפירוט (LOD) לאופטימיזציה של הסצנה, מה שהפחית חישובים מיותרים ושיפר את יעילות הרינדור על ידי התאמת רמת הפירוט הדינמית של דגם18,19. האצת GPU שימשה לעיבוד תמונה:
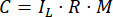 (3)
R מייצג את מקדם ההחזרה, M מייצג את מפת המשטח, ו-C מייצג את הצבע הסופי המועבר.
מימוש אינטראקציה
אינטראקציות המשתמש הוגדרו באמצעות ממשק סקריפטים ויזואלי מבוסס צמתים שמקורו במנוע הרינדור המרחבי. באמצעות טכנולוגיית אודיו מרחבית, הקול דומה בחלל כך שהתלמידים יוכלו לשמוע אפקטים קוליים שונים במיקומים שונים. יתרה מזאת, באמצעות טכנולוגיית משוב מוחשי, התלמידים יכלו לקבל תגובות פיזיות למגע הפיזי המתאים בסצנה הווירטואלית20:
 (4)
Ft מייצג את כוח המשוב המישושי, ו-k מייצג את מקדם הקשיחות.
סקירת פריסה וציוד
הסביבה הורכבה על מערכת חומרה ייעודית למחשוב מרחבי המצוידת ביחידת עיבוד מרכזית בת עשרים וארבע ליבות, שישים וארבעה גיגה-בייט של זיכרון גישה אקראית, ויחידת עיבוד גרפיקה ייעודית בנפח עשרים וארבע ג'יגה-בייט. הסצנות הווירטואליות הוצבו על תצוגות ויזואליזציה מרחבית סוחפות סטנדרטיות, כפי שמפורט בטבלת החומרים, ברזולוציה של 1440 x 1600 פיקסלים לעין וקצב רענון של 90 הרץ, מה שמבטיח יציבות ויזואלית מיטבית ומפחית השהיה בין תנועה לפוטון. גבולות מרחביים הוגדרו כך שהגבילו את המפגשים ל-45 דקות כדי להקל על מחלת תנועה הנגרמת מראייה.
טבלת החומרים מסכמת את הטכנולוגיות הספציפיות שבהן נעשה שימוש. כל רכיבי החומרה והמחשוב המיועדים היו ציוד מסחרי סטנדרטי ולא הסתמכו על ספק קנייני יחיד. מנוע הרינדור המרחבי ועקיקת קרניים סיפקו תאורה דינמית, בעוד שתוכנת המידול התלת-ממדי שיחזרה אתרים היסטוריים. איור 1 סיפק דוגמה לסצנת הלמידה הווירטואלית, עם תיאור לוח הבקרה המודולרי להגדלה ויזואלית, מודולציה של שמע ותנועה.
נקודת ביקורת 1: סביבת VR מוצגת במלואה הפועלת בקצב רענון יציב של 90 הרץ, תוך מזעור השהיה בין תנועה לפוטון כדי להבטיח יציבות ויזואלית.
שלב 2: חילוץ התנהגות-נתונים (טרנספורמר)
רישום נתונים
נתוני התנהגות הלמידה של התלמידים כללו אינטראקציות עם סצנות VR, כולל ספירת קליקים, זמן שהושקע, התקדמות בלמידה והשלמת משימות. טבלה 1 מציגה את נתוני פעילות הלמידה עבור תלמידים בתרחישי VR שונים. למידע אינטראקטיבי זה, השתמשו בייצוג סדרות זמן בפלטפורמה:
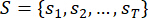 (5)
sτ מייצג את התנהגות התלמיד בזמן t, ו-T הוא אורך הזמן הכולל. כל התנהגות יוצרת וקטור מממד גבוה:
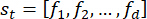 (6)
fi מייצג את ערך התכונה הספציפי בממד i, ו-d מציין את המספר הכולל של ממדי התכונה.
מידול רצפים
מודל הטרנספורמר שימש למידול סדרותזמן 21,22. באמצעות מנגנון תשומת הלב העצמית, הופקו מאפיינים התנהגותיים על ידי חישוב הקורלציות בין התנהגויות התלמידים. בהנחה שמטריצת ההטמעה של רצף נתוני התנהגות הלמידה של תלמיד היא X, השאילתה (Q), המפתח (K) והערך (V). מטריצות נוצרו לראשונה על ידי כפל עם מטריצות משקל ניתנות לכיוון WQ, WK ו-WV:
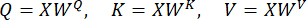 (7)
חישוב תשומת לב
תשומת הלב העצמית בתוך הטרנספורמר חושבהכ-23,24:
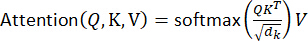 (8)
ביניהם, dk מייצג את ממד וקטורי המפתח, ששימש כגורם קנה מידה למניעת אפס גרדיאנטים. לאחר חישוב הנוסחה (8), חושב משקל הקשב כדי למדוד את המתאם בין התנהגויות למידה:
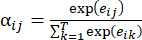 (9)
EIJ מייצג את ציון אנרגיית הקשב הגולמי בין התנהגויות הלמידה. הסכום המשוקלל של משקלים אלו שימש לקבלת וקטור ההקשר ברגע הנוכחי, שהוא וקטור התכונה הפוטנציאלית של הסטודנט:
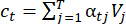 (10)
נקודת ביקורת 2: מודל הטרנספורמר מפיק וקטורי תכונה סמויים רציפים (ct). במאגר נתונים של אימות מופרד של 5000 יומני אינטראקציה, המודל השיג דיוק חיזוי רצפים של 89.4%, כאשר אובדן אנטרופיה צולבת מתכנס ל-0.12 לאחר 50 אפוקים.
שלב 3: יצירת מסלולי למידה מותאמים אישית (NCF)
פיצ'ר פיוז'ן
מודל NCF שולב כדי לחקור את תחומי העניין והצרכים הפוטנציאליים של התלמידים ויצר מסלולי למידה מותאמיםאישית 25,26,27,28. ב-NCF, וקטור תכונה vk הוקצה לכל נקודת ידע תרבותית, וקטור התכונה הפוטנציאלי vu שהופק על ידי הטרנספורמר וקטור נקודת הידע vk חוברו ליצירת וקטור מאפיין משותף חדש:
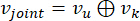 (11)
ארכיטקטורת רשת והיפרפרמטרים:
וקטור המאפיין המשותף הוזן לפרספטרון רב-שכבתי (MLP) ב-NCF לעיבוד29,30. הפרספטרון הרב-שכבתי השתמש בארכיטקטורה קבועה מראש עם שלוש שכבות נסתרות של 64, 32 ו-16 נוירונים, בהתאמה. קצב הלמידה נקבע ל-0.001, עם גודל אצווה של 256. לאחר הטרנספורמציה הלא-ליניארית של מספר שכבות נסתרות ב-MLP, הופק הערך החזוי של עניין הסטודנטים בנקודות ידע:
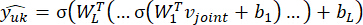 (12)
W1, W2, ... ,W L מייצגים את מטריצות המשקל של שכבות נסתרות מרובות. σ מציין את פונקציית ההפעלה הלא-ליניארית, ו-b1, b2, ... ,b L מייצגים את איברי ההטיה של השכבות הנסתרות המתאימות. ככל שערך תחזית העניין בתפוקה גבוה יותר, כך העניין של הסטודנט בנקודת הידע הזו גדל.
הכשרת מודלים
הרשת אופטימיזציה באמצעות פותר אדם (קצב דעיכה 0.01, קצב למידה 0.001, גודל אצווה 256). שגיאה ממוצעת בריבוע (MSE) משמשת כפונקציית ההפסד31,32:
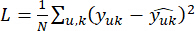 (13)
U, K מייצגים את האינדקס של וקטור התנהגות התלמיד וקטור נקודת הידע. על ידי מזעור פונקציית האובדן, המודל מעדכן באופן רציף את וקטורי התכונה הפוטנציאליים לסטודנטים ולנקודות ידע כדי לשפר את דיוק החיזוי. אלגוריתם ההפצה האחורית שימש במהלך תהליך האימון לעדכון מטריצת המשקל במודל33,34.
פלט נתיב
הגישה הספציפית הייתה למיין לפי ערכי עניין צפויים ולהמליץ לסטודנטים על k נקודות ידע עם ערכי העניין הגבוהים ביותר:
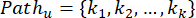 (14)
K K מייצג את נקודות הידע K שמעניינות את התלמידים ביותר. נקודות הידע המומלצות הללו לא רק עונות על תחומי הלמידה של התלמידים, אלא גם עוזרות להם ללמוד בצורה יעילה ברמת התקדמות ורמת קושי המתאימה להם.
איור 2 מציג את תהליך היצירה הזה.
נקודת ביקורת 3: מודל NCF מפיק מערך רצפים לא מחזורי. כפי שמפורט בטבלה 2, דיוק ההמלצה שהוערך בבחירת K העליונה הניב רווח מצטבר מוזל מנורמל (NDCG) של 0.82 ויחס פגיעה של 0.88 ב-K = 10. מדד הדירוג ההפכי הממוצע התייצב על 0.76.
שלב 4: התאמת קושי דינמית (DQN)
הגדרת מצב ופעולה
על ידי הכנסת DQN ושימוש במשוב בזמן אמת של התלמידים להתאמה דינמית של תוכן הלמידה והקושי, השפעות הלמידה של התלמידים מותאמות35,36. מרחב המצב של מודל DQN מורכב ממספר גורמים:
 (15)
ביניהם, ts מייצג את הזמן שהתלמידים משקיעים במשימת הלמידה הנוכחית, cp מייצג את הבחירות של התלמידים במסלול הלמידה (פרקים נבחרים או נקודות ידע), mc מייצג את השלמת משימת הלמידה הנוכחית, ו-ef מייצג את המשוב הרגשי של התלמידים (רמת ההעדפה וההשתתפות במשימת למידה מסוימת).
חישוב תגמול
סוכן הלמידה החיזוק השתמש בארכיטקטורת פרספטרון רב-שכבתית הכוללת שתי שכבות נסתרות של 128 ו-64 נוירונים (אסטרטגיית חקירה חמדנית של אפסילון שמתדרדרת מ-1.0 ל-0.05). ראשית, ערך התגמול המתאים לכל פעולה למידה חושב:
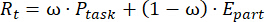 (16)
ביניהם, ω הוא היפרפרמטר משקל השולט בביצועי הלמידה ובהשתתפות בלמידה. משימת P מייצגת את ביצועי התלמיד במשימת הלמידה הנוכחית, וחלק E מייצג את השתתפות התלמיד בתהליך הלמידה הנוכחי.
עדכון Q-Value ובחירת פעולה
לאחר קבלת ערך התגמול, המודל עדכן את ערך Q כדי לבחור את הפעולה האופטימלית:
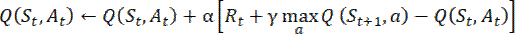 (17)
α מייצג את קצב הלמידה השולט בגודל שלב העדכון, γ גורם ההנחה קובע את חשיבות התגמולים העתידיים.
הפלטפורמה בחרה את פעולת ההתאמה האופטימלית:
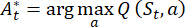 (18)
 היא פעולת ההתאמה האופטימלית שנבחרה על ידי הפלטפורמה בהתבסס על מצב הלמידה של התלמיד בזמן T.
ההתאמה בוצעה בהתאם לפרוטוקולים הבאים: (1) רמת הקושי הועלתה לצורך יכולת למידה גבוהה; (2) ניתנו רמזים/הקושי הופחת בשל ביצועים ירודים; (3) התוכן הוסט בהתאם לשינויים בעניין; (4) פרמטרים נשמרו לביצועים מאוזנים.
נקודת ביקורת 4: סוכן ה-DQN חישב פעולות אופטימליות (At) כדי לשמור על המעורבות. מדד המשוב הרגשי המורכב (ef) שמר על מקדם אמינות אלפא של קרונבך של 0.85 במהלך הבדיקה.
תצוגת ממשק הפלטפורמה
איור 3 מציג את הממשק של פלטפורמת ההוראה החכמה שתוכננה במאמר זה, התומכת ביצירת מסלולים מותאמים אישית. בממשק זה, התלמידים יכלו לראות את מסלול הלמידה האישי שלהם וללמוד ממנו. החלק המושלם של מסלול הלמידה יכול להיות מסומן בירוק, והחלק הלא גמור באדום. התלמידים יכלו לראות את התקדמות הלמידה שלהם לאורך מסלול הלמידה ולהתקדם לשלב הבא בהתאם. סקרים לאחר האינטראקציה באמצעות סולם השימושיות הסטנדרטי בוצעו לקבוצה הניסויית. הניתוח הניב ציון ממוצע של 84.5 מתוך 100, מה שמעיד שהארגונומיה והבהירות הניווטית של הממשק היו מקובלות מאוד.
עיצוב ניסיוני
המשתתפים היו 120 סטודנטים לתואר ראשון (62 נשים, 58 גברים; גיל ממוצע 19.3 ± 1.1 שנים) שנרשמו לקורס חובה בשם "מבוא לתרבות הסינית המסורתית" באוניברסיטת שאאנשי לסחר בינלאומי ומסחר בינלאומי. לאף אחד מהם לא היה ניסיון קודם בלמידה מבוססת VR. התלמידים חולקו לפי ציון קדם-מבחן והוקצו באקראי בזוגות לתנאי ניסוי או ביקורת באמצעות רצף ממוחשב, כדי להבטיח שקילות בסיסית.
תכנון הניסוי הזה נועד לאמת את יעילות פלטפורמת ההוראה החכמה שתוכננה בשיפור העניין בלמידה של התלמידים, הישגים אקדמיים והחינוך המותאם אישית.
קבוצת הניסוי וקבוצת הביקורת הוקמו בניסוי, ובחירת התלמידים התבססה על העקרונות הבאים: (1) הבטיחו שלתלמידים בקבוצת הניסוי ובקבוצת הביקורת יש דמיון בידע בסיסי, יכולת למידה, תחומי עניין וכו'. (2) ניתן היה לבחור תלמידים הלומדים תרבות מסורתית והם בכיתות דומות כדי להבטיח אחידות בתוכן החינוך התרבותי וההשוואה של הניסוי. (3) ניתן לקחת בחשבון את ההבדלים האישיים של התלמידים כדי להבטיח שקבוצת הניסוי תוכל לנצל במלואו את פונקציית ההתאמה האישית של פלטפורמת ההוראה החכמה.
לאחר בחירת הסטודנטים, הם מקובטים, וסטודנטים עם ביצועים אקדמיים, תחומי עניין ורקע דומים משובצים לקבוצות הניסוי והביקורת, בהתאמה, כדי להבטיח התאמה בין ממדים שונים ולשפר את אמינות הניסוי.
על ידי השוואת ביצועי קבוצות הניסוי והביקורת, הוערכה השפעת הפלטפורמה שתוכננה במאמר זה על התלמידים. כדי לבודד את התרומה הפדגוגית של אלגוריתמים של בינה מלאכותית, המחקר הציג שלוש קבוצות מובחנות: קבוצת ביקורת מסורתית המשתמשת בשיטות סטנדרטיות בכיתה, קבוצה מבוססת VR בלבד המתקשרת עם סביבות וירטואליות קבועות ללא אלגוריתמים אדפטיביים, וקבוצה ניסיונית המשתמשת בפלטפורמת הוראה אינטליגנטית משולבת לחלוטין. התלמידים בקבוצת הניסוי יכלו ללמוד בסצנת VR, וכל תלמיד יכול היה ליצור מסלולי למידה מותאמים אישית בהתבסס על מאפייני התנהגות הלמידה שלהם דרך פלטפורמת ההוראה החכמה, תוך התאמת תוכן הלמידה והקושי באופן דינמי בתגובה למשוב בזמן אמת במהלך תהליך הלמידה. קבוצת הביקורת קיבלה חינוך תרבותי באמצעות שיטות הוראה מסורתיות, כגון הסברים בכיתה, קריאת ספרי לימוד וסרטונים. קבוצת הביקורת קיבלה חינוך תרבותי סטנדרטי באמצעות הרצאות בהנחיית מדריכים, קריאות מוקצות והצגות מולטימדיה ליניאריות. הוראה בסיסית זו השתמשה בתוכן מידע זהה ושמרה על אותו קצב זמני כמו בתכנית הניסוי.
שלוש השערות עוצבו כדי להבהיר את מטרת המחקר: (1) סביבת הלמידה הסוחפת שמספקת טכנולוגיית VR יכולה לשפר משמעותית את ההשתתפות והעניין בלמידה של התלמידים. (2) תוצרת מסלול הלמידה המותאם אישית של טרנספורמר ו-NCF שיפרה ביעילות את הביצועים האקדמיים של התלמידים והקטינה את ההבדלים בשליטה בידע בין תלמידים שונים. (3) פלטפורמת ההוראה החכמה יכלה להתאים באופן דינמי את תוכן הלמידה והקושי בהתבסס על משוב בזמן אמת של התלמידים, ובכך לשפר עוד יותר את תוצאות הלמידה של התלמידים.
תהליך ניסוי: (1) נערך מבחן ידע תרבותי טרום-ניסיוני על תלמידים בקבוצות הניסוי והביקורת, שהבטיח שרמות התרבות הראשוניות של שתי הקבוצות דומות ולהפחית טעויות ניסיוניות. (2) התלמידים בקבוצת הניסוי השתמשו בסצנת VR שנבנתה ובפלטפורמת ההוראה החכמה ערכו מחקר תרבותי בן חודש, ותוכן הלמידה הותאם דינמית בהתאם לפלטפורמת ההוראה החכמה. קבוצת הביקורת השתמשה בשיטות הוראה מסורתיות. עקב מגבלות לוגיסטיות של הפיילוט הראשוני, ההתערבות נמשכה ארבעה שבועות. מחקר ארוך טווח נוסף שבוצע לאורך סמסטר מלא של 16 שבועות הגיע לשיאו במבחן שימור מאוחר בשבוע ה-20. ההערכה הראתה שימור גבוה של 22% של מושגים היסטוריים ממוקדים בקבוצה מונחית אלגוריתם לעומת קבוצת ההוראה המסורתית. פרטי הפרוטוקול הראשוניים סופקו בסעיף ההגבלות כדי להקשר את הממצאים הנוכחיים כראיות לטווח קצר. (3) לאחר הניסוי, שתי קבוצות התלמידים עברו את אותו מבחן ידע תרבותי להערכת ביצועי הלמידה והשלמת המשימות.
מדדי ההערכה לתלמידים כללו את הביצועים האקדמיים שלהם, השלמת משימות הלמידה והתקדמות בלמידה. באמצעות סטטיסטיקה תיאורית, סוכמו מדדי ההערכה הרלוונטיים לקבוצות הניסוי והביקורת. מדדי ההערכה של פלטפורמת ההוראה החכמה כללו זמן תגובה.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
חלוקות נתונים, הגדרות אימות ושחזור
לשלב האימון האלגוריתמי, מאגר הנתונים של אינטראקציה התנהגותית, שכלל 5,000 לוגים, חולק למערכות אימון ואימות של 80:20. נהלי האימות השתמשו בשיטת אימות צולבת בת 5 פעמים להערכת עקביות בחילוץ תכונות. כדי להבטיח שחזור מוחלט של ניסוי, כל אתחולי משקל הרשת, רצפי ערבוב מערכי הנתונים ודפוסי חקירה בלמידת חיזוק ננעלו באמצעות seed אקראי קבוע (seed = 42) בכל סביבות הבדיקה.
ניתוח אפקטי למידה
בסך הכול 120...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
מחקר זה תורם לטכנולוגיית החינוך על ידי תרגום תיאוריות פדגוגיות מרכזיות—כלומר קונסטרוקטיביזם ואזור ההתפתחות הקרובה—למערכת הוראה חכמה שמיושמת חישובית. השילוב של הטמעה במציאות מדומה עם התאמה אישית מונעת התנהגות מבטיח שחדשנות טכנולוגית משרתת מטרות למידה מוכחות, במקום לשמש כמטרה בפני עצמה. כפי שמודגש במתודולוגיה, יצירת מסלולי למידה מותאמים אישית היא מרכזית להבטחת יעילות תהליך החינוך, שכן ההמלצה על תוכן המבוסס על מאפייני התנהגות שהופקו עונה ישירות על הצרכים הקוגניטיביים של הפרט
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
המחברים מצהירים שאין להם ניגודי עניינים פיננסיים. גילוי כלי בינה מלאכותית: מודלים שפתיים גדולים שימשו במהלך הכנת כתב היד זה אך ורק לשיפור שפה, הבהרת מונחים מיוחדים וסיוע בשליפת ספרות אקדמית. כל פלטי הבינה המלאכותית הוערכו באופן ביקורתי, הושוו ידנית עם מקורות ראשוניים שעברו ביקורת עמיתים, ועברו עריכה קפדנית על ידי המחברים כדי להבטיח דיוק מדעי מוחלן ושלמות נתונים.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| מנוע עיבוד מרחבי באיכות גבוהה | Unreal Engine 5 | משמש לשילוב סצינות, עיבוד קרניים דינאמי וסימולציה פיזיקלית. | |
| עיבוד קרניים | עיבוד קרניים | טכנולוגיית סימולציית תאורה המבוססת על עקרונות פיזיקליים | |
| תוכנת מודלים תלת-ממדיים | Blender | משמשת ליצירת מודלים פוליגונליים של חפצי תרבות ויישום טקסטורות PBR. | |
| רמת פירוט | רמת פירוט | טכנולוגיית אופטימיזציה של סצינות | |
| אודיו מרחבי | אודיו מרחבי | הדמיית מאפייני התפשטות אודיו במרחב תלת-ממדי | |
| משוב הפטי | משוב הפטי | הדמיית כוחות משוב בעת אינטראקציה עם פיזיקה | |
| תכנות חזותי & ממשק תכנות | Blueprints & C++ | משמש לקביעת אינטראקציות משתמש ולרישום רציף של נתונים על התנהגות מרחבית. | |
| תצוגה מורכבת על ראש (HMD) | HTC Vive Pro | מספקת ויזואליזציה טבילה, העברת אודיו מרחבי ומעקב תנועה. |
מקורות
- Rojas-Sanchez MA, Palos-Sanchez PR, Folgado-Fernandez JA. Systematic literature review and bibliometric analysis on virtual reality and education. Educ Inf Technol (Dordr). 2023;28:155-92.
- Rospigliosi P. Metaverse or simulacra? Roblox, Minecraft, Meta and the turn to virtual reality for education, socialisation and work. Interact Learn Environ. 2022;30:1-3.
- Quadir B, Chen NS, Isaias P. Analyzing the educational goals, problems and techniques used in educational big data research from 2010 to 2018. Interact Learn Environ. 2022;30:1539-55.
- Lutfiani N, Meria L. Utilization of big data in educational technology research. Int Trans Educ Technol. 2022;1:73-83.
- Radianti J, Majchrzak TA, Fromm J, Wohlgenannt I. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Hulusic V, Gusia L, Luci N, Smith M. Tangible user interfaces for enhancing user experience of virtual reality cultural heritage applications for utilization in educational environment. ACM J Comput Cult Herit. 2023;16:1-24.
- Mubarok H, Lin CJ, Hwang GJ. A virtual reality-based collaborative argument mapping approach in the EFL classroom. Interact Learn Environ. 2024;32:4978-96.
- Sun T, et al. Restoring Dunhuang murals: crafting cultural heritage preservation knowledge into immersive virtual reality experience design. Int J Hum Comput Interact. 2024;40:2019-40.
- Ouatik F, et al. Predicting student success using big data and machine learning algorithms. Int J Emerg Technol Learn. 2022;17:236-51.
- Bhaskaran S, Marappan R. Enhanced personalized recommendation system for machine learning public datasets: generalized modeling, simulation, significant results and analysis. Int J Inf Technol. 2023;15:1583-95.
- Gupta S, Kumar P, Tekchandani RK. Facial emotion recognition based real-time learner engagement detection system in online learning context using deep learning models. Multimed Tools Appl. 2023;82:11365-94.
- El-Wajeh YA, Hatton PV, Lee NJ. Unreal Engine 5 and immersive surgical training: translating advances in gaming technology into extended-reality surgical simulation training programmes. Br J Surg. 2022;109:470-1.
- Conde D, et al. LiDAR data processing for digitization of the castro of Santa Trega and integration in Unreal Engine 5. Int J Archit Herit. 2025;19:131-51.
- Rohe DP, Jones EM. Generation of synthetic digital image correlation images using the open-source Blender software. Exp Tech. 2022;46:615-31.
- Pradana MR, Setiawan D, Trinawati L. Efektivitas ilusi 3D animasi Blender pada curved LED billboard (AB Building Jl. Juanda Pekanbaru). JEKIN (Jurnal Teknik Informatika). 2023;3(2):1-10. Available from: https://pdfs.semanticscholar.org/e4fd/a249d78d46e24319e3a8f318e713f76c0cbd.pdf
- Wang Y, Zhao K, Zheng Z. An improved 3D indoor positioning study with ray tracing modeling for 6G systems. Mob Netw Appl. 2023;28:1162-75.
- Liu Y, et al. Intelligent ray-tracing-based simulation and emulation of channels. Chin J Radio Sci. 2024;39:1112-9.
- Weier P, et al. Neural prefiltering for correlation-aware levels of detail. ACM Trans Graph. 2023;42:1-16.
- Mercier C, et al. Moving level-of-detail surfaces. ACM Trans Graph. 2022;41:1-10.
- Zhu M, Sun Z, Lee C. Soft modular glove with multimodal sensing and augmented haptic feedback enabled by materials' multifunctionalities. ACS Nano. 2022;16:14097-110.
- Heng JJ, Teo DB, Tan LF. The impact of Chat Generative Pre-trained Transformer (ChatGPT) on medical education. Postgrad Med J. 2023;99:1125-7.
- Hung YC, et al. Comparison of patient education materials generated by chat generative pre-trained transformer versus experts: an innovative way to increase readability of patient education materials. Ann Plast Surg. 2023;91:409-12.
- Yang H, et al. CovidViT: a novel neural network with self-attention mechanism to detect Covid-19 through X-ray images. Int J Mach Learn Cybern. 2023;14:973-87.
- Kumar S, Solanki A. An abstractive text summarization technique using transformer model with self-attention mechanism. Neural Comput Appl. 2023;35:18603-22.
- Tapalova O, Zhiyenbayeva N. Artificial intelligence in education: AIEd for personalised learning pathways. Electron J e-Learn. 2022;20:639-53.
- Hashim S, et al. Trends on technologies and artificial intelligence in education for personalized learning: systematic literature. J Acad Res Progress Educ Dev. 2022;12:884-903.
- Lin W, et al. A deep neural collaborative filtering based service recommendation method with multi-source data for smart cloud-edge collaboration applications. Tsinghua Sci Technol. 2023;29:897-910.
- Ha J, Park S. NCMD: Node2vec-based neural collaborative filtering for predicting miRNA-disease association. IEEE/ACM Trans Comput Biol Bioinform. 2022;20:1257-68.
- Nuanmeesri S, et al. Improving dropout forecasting during the COVID-19 pandemic through feature selection and multilayer perceptron neural network. Int J Inf Educ Technol. 2022;12:851-7.
- Yilmaz O, Altun AA, Koklu M. Optimizing the learning process of multi-layer perceptrons using a hybrid algorithm based on MVO and SA. Int J Ind Eng Comput. 2022;13:617-40.
- Garcia Garcia C, Salmeron Gomez R, Garcia Perez J. A review of ridge parameter selection: minimization of the mean squared error vs. mitigation of multicollinearity. Commun Stat Simul Comput. 2024;53:3686-98.
- Thongsak N, Lawson N. Bias and mean square error reduction by changing the shape of the distribution of an auxiliary variable: application to air pollution data in Nan, Thailand. Math Popul Stud. 2023;30:180-94.
- Mohammed NA, Al-Bazi A. An adaptive backpropagation algorithm for long-term electricity load forecasting. Neural Comput Appl. 2022;34:477-91.
- Wright LG, et al. Deep physical neural networks trained with backpropagation. Nature. 2022;601:549-55.
- Bhimshetty S, Ikechukwu AV. Energy-efficient deep Q-network: reinforcement learning for efficient routing protocol in wireless internet of things. Indones J Electr Eng Comput Sci. 2024;33:971-80.
- Geng X, Zhang B. Deep Q-network-based intelligent routing protocol for underwater acoustic sensor network. IEEE Sens J. 2023;23:3936-43.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.