מחקר זה בוחן את אתגרי הניווט המרחבי העומדים בפני מבוגרים עם לקות ראייה במרכזי תחבורה מורכבים, באמצעות מעקב עיניים וסימולציות מציאות מעורבת. הממצאים מראים כי ירידות נוירוקוגניטיביות הקשורות לגיל מחייבות התערבויות עיצוב אוניברסליות מבוססות ראיות, כולל ניגודיות ויזואלית מוגברת וגיאומטריות אדריכליות מפושטות, כדי לשמור על ניידות עצמאית.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר מחקר
מחקר על מערכות איתור דרך מכללות במרכזי תחבורה למבוגרים עם לקות ראייה
במאמר זה
סיכום
תקציר
ככל שהדמוגרפיה העולמית משתנה לחברה מזדקנת יותר ויותר, שימור ניידות עצמאית וניווט מרחבי הפך לעדיפות קריטית לבריאות הציבור. מחקר זה בוחן את התנהגויות החקירה המרחבית של מבוגרים עם לקות ראייה בטרמינלים מורכבים בשדה התעופה, תוך שימוש במשימות מציאות בעולם האמיתי בשילוב טכנולוגיית מעקב עיניים משולבת. באמצעות ניתוח השוואתי בין קשישים עם לקות ראייה לבין קבוצת ביקורת צעירה עם ראייה צעירה, מחקר זה מכמת את מאמץ הניווט באמצעות מהירות זוויתית של מבט (AV), משך הדרך ומפות חום של התפלגות המבט. תוצאות ניסוי מראות כי מבוגרים עם לקות ראייה מציגים AV במבט גבוה משמעותית בכל חלקי הניווט, תופעה שמאופיינת כאן כתגובה התנהגותית מפצה לירידה בתפקוד הוויזו-מרחבי. עם זאת, מנגנון פיצוי זה מדגים "נקודת רוויה" בצמתים מורכבים מבניים, כמו אלו עם זוויות חיבור חדות, שבהם משתתפים מבוגרים אינם מצליחים להרחיב את מאמצי החקירה שלהם. הניתוח מגלה עוד כי ישויות תנועה דינמיות, במיוחד הולכי רגל, יוצרות אפקט "נעילת קשב" שמדכא באופן לא פרופורציונלי את המודעות ההיקפית אצל נווטים מבוגרים. בקישור בין סמנים התנהגותיים אלה לאינדיקטורים קליניים, כולל סטיית ממוצע (MD), סטיית תקן דפוס (PSD) ושדה ראייה שימושי (UFOV), מאמר זה קובע מסגרת לוגית לעיצוב כולל מבוסס ראיות. ההמלצות מתמקדות בפישוט גיאומטרי של צמתים מעבר, יתירות רב-חושית ושילוב טכנולוגיות סיוע אדפטיביות להפחתת "הלחץ הסביבתי" על המוח המזדקן.
מבוא
המעבר הגלובלי לחברה מזדקנת יותר מהווה אתגר רב-תחומי עמוק לתשתיות עירוניות, בריאות הציבור והנדסת אדריכלות. לפי ארגון הבריאות העולמי (WHO), אוכלוסיית בני 65 ומעלה צפויה מתמטית להגיע ל-1.6 מיליארד ברחבי העולם עד 2050. התקדמות במקביל לשינוי הדמוגרפי הזה היא עלייה ניכרת בהפרעות חושיות וקוגניטיביות הקשורות לגיל3. ועדת הבריאות הגלובלית של לנסט מצביעה על כך שכ-1.1 מיליארד אנשים חיו עם אובדן ראייה לא מטופל בשנת 2020, מספר שצפוי לעלות ל-1.8 מיליארד עד 2050. למעשה, סטטיסטיקות אפידמיולוגיות מצביעות על כך שאדם אחד בעולם הופך לעיוורון תפקודי כל5 שניות. למרות מגמות דמוגרפיות משמעותיות אלו, קשישים עם לקות ראייה נשארים מודרים מבחינה מבנית. חשוב להכיר בכך ש"מבוגרים עם לקות ראייה" אינם מהווים קבוצה הומוגנית; אלא הם מייצגים אוכלוסייה מגוונת מאוד המאופיינת במשתנים מצטלבים, כולל דרגות שונות של התקדמות אובדן חושים, עתודות קוגניטיביות בסיסיות, מגבלות ניידות פיזית מקבילותומערכות תמיכה סוציו-אקונומיות שונות.
כדי לנתח באופן שיטתי את האינטראקציה בין נווטים מזדקנים לסביבות בנויים מורכבות, חיוני לעגן את השיח ב"השערת הצייתנות הסביבתית" החשובה של מ. פאוול לוטון, שנוסחה במקור ב-1968. מודל אקולוגי זה של הזדקנות מניח אינטראקציה דינמית בין יכולת אישית (בריאות ביולוגית, יכולת חושית וקוגניציה) לבין תקשורת סביבתית (הדרישות שהסביבה מטילה על הפרט)8. האקסיומה הבסיסית היא שככל שהיכולת הפנימית של הפרט יורדת, מאפייני הסביבה הפיזית שלו מסבירים חלק גדול משמעותית מתוצאות ההתנהגות שלו9. במרכזים מרחביים מורכבים כמו שדות תעופה, מערכות הניווט הקיימות מטילות "מס ניווט" גבוה באופן לא פרופורציונלי, מה שהופך את הניידות העצמאית לכמעט בלתי אפשרית וגורם ל"הדרה סביבתית" ישירה.
ניווט מרחבי הוא פונקציה קוגניטיבית מורכבת המתואמת על ידי המעגל ההיפוקמפלי-אנטורינלי, המתואר לעיתים קרובות כמערכת המיקום הגלובלית הפנימית של המוח (GPS)12. מחקר פורץ דרך ב-Nature and Science זיהה נוירונים מיוחדים, כגון תאי רשת ותאי מקום, המאפשרים בניית מפות קוגניטיביות פנימיות13. עם זאת, ככל שהמוח מתבגר, ייצוגים עצביים אלה הופכים לפחות יציביםיותר ויותר. מחקרים בהדמיית תהודה מגנטית פונקציונלית ברזולוציה גבוהה (fMRI) מראים כי מבוגרים מציגים דמיון נמוך יותר בדפוסי עצבים בעת שליפת מידע מרחבי15,16. עבור נוסעים מבוגרים עם לקות ראייה, שרובם מסתמכים על שילוט סטטי בטרמינלים לא מוכרים, מערכות ניתוח לא מספקות מהוות מחסום משמעותי לניידות עצמאית ולהשתתפות חברתית. בטווח הארוך, הדרה מרחבית וסביבתית כזו מובילה ישירות לתוצאות ניידות חמורות במציאות, כולל בידוד חברתי כרוני, מעבר כפוי לאורח חיים יושבני, והאצה של חולשה פיזית וירידה קוגניטיבית.
יתרה מזאת, מבוגרים מציגים "דה-דיפרנציאציה" של דפוסים עצביים, מה שאומר שהייצוגים העצביים שלהם של סביבות מרחביות שונות הופכים לפחות מובחנים, מה שמוביל לקשיים עמוקים בהבחנה בין מרחקים מרחביים ובאוריינטציה אלוצנטרית (כלומר, היכולת הקוגניטיבית למפות ולהבין את הקשר בין עצמים במרחב באופן עצמאי מהמיקום הפיזי של האדם)17,18.
הערכות ניתוח מסורתיות מתבססות בעיקר על שאלונים לאחר משימה או פרוטוקולי תצפית, שלרוב אינם מצליחים ללכוד את עומס העבודה הקוגניטיבי בזמן אמת ואת השינויים החולפים בתשומת הלב של המשתמשים19. יתרה מזאת, מחקרים קונבנציונליים מעריכים בדרך כלל הזדקנות וליקוי ראייה בנפרד, תוך שימוש במבחנים קליניים סטנדרטיים שאינם משקפים את הדרישות הדינמיות והרב-חושיות של מרכזי תחבורה רחבי היקף. כדי לגשר על הפער המתודולוגי הזה, מחקר זה מציע גישה משולבת המשלבת מעקב עיניים אמיתי עם סימולציות לקות ראייה במציאות מעורבת (MR). המטרה העיקרית של מחקר זה היא לבודד ולהעריך כמותית את עומס הניווט הספציפי המוטל על מבוגרים עם לקויות ראייה בטרמינל מורכב בשדה התעופה. באמצעות יישום מתודולוגיה דו-מודלית זו, אנו שואפים לחשוף את המשתנים הוויזואליים והאדריכליים המדויקים שמובילים לכישלון באיתור הדרך, ובכך לתרגם ליקויים התנהגותיים לדרישות עיצוב מבוססות ראיות ומכילות.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
כל ההליכים הניסיוניים שכללו משתתפים אנושיים בוצעו בהתאם להצהרת הלסינקי. פרוטוקול המחקר נבדק ואושר על ידי ועדת האתיקה למדע וטכנולוגיה של אוניברסיטת צ'ינגחואה (רפואה) (פרויקט מס' THU01-20250087). הסכמה מדעת בכתב התקבלה מכל המשתתפים לפני הכללתם במחקר. הצרכנים והציוד המשמשים מופיעים בטבלת החומרים.
מסגרת ניסויית דו-מודלית
המתודולוגיה השתמשה במערכת אימות דו-מודלית כדי ללכוד את המפגש בין מציאות לפגוע. בשלב הראשון, המשתתפים לבשו מערכת מעקב עיניים לבישה עם תדר דגימה של 50 הרץ. מכשיר זה תפס דינמיקת מבט ברזולוציה גבוהה, כולל תדר סקאדי ומשך קיבוע קבוע, כאשר המשתתפים ניווטו באופן עצמאי מסלול טרמינל אמיתי מהכניסה לשער. בשלב השני נעשה שימוש באוזניות מציאות מעורבת (MR) המותקנות על הראש כדי לדמות אובדן ראייה פתולוגי. באמצעות שיידרים בזמן אמת של OpenGL, המערכת הטילה פגמים בשדה הראייה על תצוגות המשתתפים של הסביבה הסופית, תוך חיקוי תכונות של ניוון מקולרי (סקוטומה מרכזית), גלאוקומה (אובדן פריפרי), רטינופתיה סוכרתית (ראייה מקוטעת) ורטיניטיס פיגמנטוזה (ראיית מנהרה). כדי לזהות את המשתנים הספציפיים שגורמים לכשל ניווט, יושם עיצוב סטנדרטי של מערך אורתוגונלי L9. עיצוב סטטיסטי זה העריך באופן שיטתי ארבעה משתנים בלתי תלויים, שכל אחד מהם קיבל שלוש רמות נפרדות: צפיפות מידע (נמוכה, בינונית, גבוהה), פורמט קידוד (טקסט בלבד, אייקון בלבד, היברידי), הפרעות סביבתיות (נמוך, בינוניות, חמורות), ולחץ זמן (אין, בינוני, גבוה). פרמטרים אלו יצרו תשעה שילובים ניסיוניים סימטריים. בנוסף לתרחיש בקרה בסיסי לא משוקלל אחד, זה הניב סך של 10 תנאים ניסיוניים. כדי להפחית השפעות למידה רציפה והטיית העברה, סדר ההצגה של עשרת התרחישים הללו הוקצה באקראי מוחלט לכל משתתף באמצעות אסטרטגיית ריבוע לטינית (טבלה משלימה 1).
משימות ניווט וסימולציות לקות ראייה
המחקר השתמש במערכת מתודולוגית דו-שכבתית. בשלב הראשון, המשתתפים ביצעו רצף של משימות ניתוח דרך סטנדרטיות מהעולם האמיתי (שער → הכניסה → האבטחה, המשתרע על מסלול מוגדר מראש בקירוב של 450 מטר) בתוך טרמינל שדה תעופה גדול ומתפקד. המשתתפים קיבלו הוראה לנווט בקצב ההליכה הטבעי שלהם מבלי לבקש עזרה חיצונית. כל המפגשים הניסיוניים התקיימו בתנאי תאורה סביבתית יומית סטנדרטיים (כ-300–500 לוקס). כל מפגש נמשך כ-30 דקות וכלל תקופת הסתגלות חובה של 5 דקות כדי לאפשר למשתתפים להסתגל למשקל האוזניות ולתצוגות הוויזואליות לפני הקלטת הנתונים. נתוני מבט רציפים נרשמו בתדירות דגימה של 50 הרץ. עיבוד נתונים מוקדם וניתוח תפעולי בוצעו באמצעות תוכנת ניתוח מעקב עיניים ייעודית. בשלב זה, המשתתפים לבשו את משקפי מעקב העיניים שהוזכרו קודם. לפני הניווט, המערכת כויללה בנפרד לכל משתתף באמצעות הליך כיול נקודתי יחיד סטנדרטי דרך יישום בקר נלווי. ניסויים החלו רק לאחר שהתוכנה יצרה אישור כיול מוצלח, שהבטיח סף דיוק מיפוי מרחבי של <0.5 מעלות זווית ראייה. וקטורי מבט גולמיים הוחלקו באמצעות מסנן חציוני (גודל חלון = 3 דגימות) כדי לבודד רעש אות בתדר גבוה. קיבועים הוגדרו תפעולית באמצעות אלגוריתם זיהוי סף מהירות (I-VT), כאשר סף המהירות מוגדר בפרמטר של 30 מעלות לשנייה ומשך קיבוע מינימלי של 60 מילישניות. פרמטרי סינון מבט שללו תקופות של אובדן אות העולים על 100 מילישניות, הנובעות מהבהוב או ארטיפקטים חומרתיים. בשלב השני, כדי לבודד במדויק את ההשפעה ההתנהגותית של ליקויים בראייה מהירידה הקוגניטיבית הכללית הקשורה לגיל, רק קבוצת הביקורת הצעירה יותר השתמשה באוזניות MR כדי לדמות פרופילים ספציפיים של אובדן ראייה פתולוגי. על ידי הרצת שיידרים מותאמים אישית בזמן אמת בזמן אמת OpenGL (שפותחו בתוך מנוע משחקים חוצה פלטפורמות סטנדרטי), מערכת MR הטילה מסננים ויזואליים על הסביבה הפיזית. לפני כל בלוק סימולציה, צוות המחקר אישר באופן שיטתי את הפעלת השיידרים ואת סתירת שדה הראייה המדויק מול רשת כיול פיזיקלי סטנדרטית כנקודת ביקורת ביניים חיונית. כדי להבטיח שחזוריות, פרמטרי הסימולציה עוגנו במודלים אופתלמולוגיים קליניים מבוססים20: ניוון מקולרי דומה באמצעות סקוטומה אבסולוטית מרכזית שמסתירה את 10° השדה המרכזי של שדה הראייה; גלאוקומה ורטיניטיס פיגמנטוזה דומו דרך דרגות שונות של סתימה פריפרית (ראיית מנהרה מוגבלת לפתח מרכזי של 20° ו-10°, בהתאמה); ורטינופתיה סוכרתית שוחזרה באמצעות סקוטומות אקראיות עם הפחתה אחידה של 40% ברגישות לניגודיות.
פתרון תקלות מתודולוגי ובקרת איכות
כדי להבטיח את אמינות הפרוטוקול הדו-מודלי, יושמו אמצעי בקרת איכות מחמירים. שלב קריטי לאמינות מעקב עיניים היה שמירה על סף דיוק מיפוי מרחבי של <0.5 מעלות; סטיית כיול, אתגר נפוץ במהלך משימות הליכה ממושכות בעולם האמיתי, טופלה על ידי קביעת נקודות כיול מחדש חובה כל 10 דקות. בסימולציות המציאות המעורבת, שמירה על יציבות של חסימת שדה הראייה למרות תנועת ראש המשתתפים היוותה אתגר טכני משמעותי. זה הוקל על ידי שימוש ביכולות העיגון המרחבי של אוזניות ה-MR לנעילה נוקשה של השיידרים למרחק הבין-אישונים (IPD) של המשתמש, ועל ידי אימות שיטתי של יישור ההסתרה מול רשת כיול פיזית לפני כל ניסוי.
חישוב מהירות זוויתית ממוצעת
המדד הכמותי המרכזי שהופק היה מהירות הזווית הממוצעת (AV) של המבט, ששימש כמדד תפעולי לעוצמת סריקה מרחבית שעשוי לשקף הן מאמץ חקר פיצוי והן אי-ודאות ניווטית בסיסית. AV חושב כגודל קצב ההזזה הזוויתית של וקטור המבט על פני מרווחי דגימה בדידים (Δt = 20 מילישניות, תואם מתמטית לקצב דגימת חומרה של 50 הרץ). מהירות הזווית המיידית, המסומנת כ-ω(t), חושבה באמצעות קואורדינטות המבט הדו-ממדיות המסוננות (x, y) על מישור הראייה המוקרן:
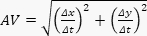 (3)
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
ניתוח כמותי של נתוני מעקב העיניים חשף פער יעילות משמעותי בין הקבוצות הראשוניות, והדגיש אזורים שבהם עיצוב טרמינלי עכשווי עשוי לא להתאים את עצמו להזדקנות נוירוקוגניטיבית. ניתוח כמותי חשף פערים משמעותיים ביעילות הניווט בין שתי הקבוצות. קבוצת הקשישים עם לקות ראייה דרשה זמן רב יותר משמעותית להשלמת רצף ה-Security to Gate בהשוואה לקבוצת הביקורת הצעירה (1092.9 שניות ± 134.5 שניות לעומת 467.3 שניות ± 42.1 שניות; t(60) = 24.62, p < 0.001). יתרה מזאת, שיעורי הטעויות, שהוגדרו כהליכ...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
המעבר מנתונים אמפיריים גולמיים לאינטליגנציה אדריכלית ניתנת לפעולה דורש חשיבה דדוקטיבית קפדנית. כדי לשמור על שקיפות מדעית, הדיון הבא מבחין במפורש בין תצפיות התנהגותיות ישירות הנמדדות בפרדיגמות המעקב העיניים שלנו והפרדיגמות של מציאות מעורבת, לבין השלכות תיאורטיות המבוססות על ספרות נוירוקוגניטיבית מבוססת. התגלית התיאורטית המרכזית של מחקר זה היא הביטוי ההתנהגותי של אפקט "תקרת הפיצוי". כדי להבין את ציוני AV הגבוהים בקרב קשישים, מחקר זה מיישם את השערת השימוש במעגלים עצביים (CRUNCH) שפותחה על י...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
למחברים אין מה לחשוף.
תודות
המחברים רוצים להביע את תודתם הכנה על התמיכה שאפשרה מחקר זה. מחקר זה מומן על ידי המחזור השביעי של משרד החינוך לשנת 2025 של תוכנית החינוך השיתופית בין התעשייה לאוניברסיטה של סין, ובפרט תוכנית גורמי אנוש וארגונומיה Kingfar-CES במסגרת תוכנית מס' 20251109. הערכה מוענקת גם לאקדמיה לאמנויות ועיצוב של שיאמן באוניברסיטת פוז'ואו ולחברת שיאמן רקי לטכנולוגיה רפואית בע"מ על סיפוקציה שיתופית הנדרשת לביצוע סימולציות ניווט נוירוקוגניטיביות ומרחביות.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
מקורות
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.