מאמר זה בוחן את שיטת כיול של עוקב לייזר (laser tracker) באמצעות פריזמות פירמידה להכפלת מרחק בסיס בשטח בסיס פנימי.
במאמר זה
סיכום
תקציר
מאמר זה מציג שיטה שיטתית להרחבת טווח אופטי עבור כיול עוקב לייזר (laser tracker) בחלל פנימי מוגבל. השיטה מבוססת על קיפול נתיב אופטי באמצעות פריזמות פירמידה ותוכננה להפחית כמותית את שגיאת אב (Abbe error). שתי הגישות מממשות מדידה בטווח כפול של עוקבי לייזר בתוך מרחב בסיס פנימי מצומצם. תוצאות ניסיוניות מגלה כי בדיקות כיול שנערכו על פני מרחק של 80 m עם פריזמות פירמידה כפולות הניבו שגיאה מודעת מקסימלית של -36.0 µm עבור עוקב הלייזר, בעוד שהתצורה המאמצת פריזמה פירמידה אחת הניבה שגיאה מודעת מקסימלית של -2.7 µm בלבד. כאשר שתי מערכות המדידה חולקות פריזמה פירמידה אחת, זרוע אב המקוצרת מקטינה ביעילות את שגיאת אב. בנוסף, הסימטריה האופטית בין קרני האור הפולטות והנכנסות מדכאת עוד יותר שגיאה זו, מה שמוביל לשגיאת מדידה מודעת נמוכה יותר. נתונים ניסיוניים רלוונטיים מאשרים כי פריסת הנתיב האופטי המשתמשת בפריזמה פירמידה אחת מציעה דיוק מדידה גבוה יותר. הנתונים הניסיוניים מראים כי הניסוי בנתיב האופטי באמצעות פריזמה פירמידה אחת בעל דיוק מדידה גבוה יותר. אנו מקווים כי התוצאות הקשורות יוכלו לשמש כנקודת התייחסות למדידות הרחבת טווח מרובות באמצעות עוקב הלייזר.
מבוא
עם המשך התקדמותה של טכנולוגיית המדידה הדיגיטלית, טכנולוגיית המדידה השתנתה בהדרגה ממדידה פשוטה למדידה מגוונת. מדידה מקוונת (Online measurement) היא ביטוי ישיר של מדידה דיגיטלית, והיא קריטית לפיתוח של כל שרשרת התעשייה1,2,3. למעקב לייזר (laser tracker) יש יישומים נרחבים במדידות דיוק מרחביות בקנה מידה גדול. הוא שימש תחילה בתחום הצבאי, כגון בבדיקת גודל חלקי מטוסים וגודל כלי עבודה, והוא נמצא בשימוש בתחום ייצור הרכב, כגון במדידה מקוונת של גופי רכב ודגמים; מדידת גודל חלקים וכיול מיקום הרכבה4,5. קיימים גם יישומים רבים בתעשיית הייצור המתקדמת, כגון כיול של ציוד ייצור אוטומטי; כיול פרמטרים דינמיים כגון מהירות, מסלול, העתקה וזווית של רובוטים תעשייתיים וזרועות מכניות; וכיול דיוק העתקה ליניארית, דיוק העתקה זוויתית, דיוק אופקי ודיוק אנכי של סביבבות בדיקה שונות. הוא מיושם באופן נרחב גם בתעשיית מכונות השבבים, כגון בכיול דיוק צורה ומיקום, ישרות, מישוריות וצילינדריות של מכונות, ובמיקום וכיול במהלך עיבוד מכני והרכבה6,7,8,9. בעידן של התקדמות טכנולוגית מהירה, הדיוק בייצור ובהרכבה של רכיבי עבודה עולה; בהתאם לכך, מוצבים דרישות גבוהות יותר לדיוק המדידה של מעקבי לייזר10,11,12.
כיול בטווח מלא של עוקבי לייזר (laser trackers) משמש כאמצעי חשוב להבטחת הדיוק והאמינות של תוצאות המדידה שלהם. כהתקן סטנדרטי חשוב בקנה מידה גדול, עוקב הלייזר עורר מחקר נרחב. לדוגמה: Muralikrishnan et al.13 השתמשו בעוקב יחד עם מראה מחזירה למדידת שגיאות מיקום זוויתיות, והגיעו לדיוק של 0.16’’, ביצועים העולים על שיטות מדידה ישירות קונבנציונליות. Tian et al.14 הציגו גישה להקמת מערכת מדידה מבוזרת המבוססת על עוקבים, הפותרת את בעיית הירידה בדיוק של מערכות אלו עם הגדלת מרחק המדידה. Lao et al.15 פיתחו התקן זיהוי קל משקל המותאם לעוקבים, המתאפיין בדיוק גבוה וביעילות תפעולית. Zhou et al.16 השתמשו בעוקב הלייזר כמכשיר המדידה העיקרי להפעלת המערכת האופטית של נייטרונים בדיפרקטומיטר לחומרי הנדסה, והשיגו תוצאות מדידה רצויות. Yao et al.17 הציעו שיטה לזיהוי שגיאות ציר סיבובי המבוססת על עוקב בתחנה בודדת, שהיא יעילה, מדויקת ואמינה, וניתנת להרחבה לתרחישי רב-צירים. Feng et al.18,19 הציעו תכנית טכנית למעקב אחר סטיות קרן קרובות לאפס המבוססת על מבנה דחיסה דו-שלבי. באמצעות אימות בסימולציה, דיוק מדידת הקואורדינטות של מערכת מעקב הלייזר שופר ביעילות ל-6.85 parts per million (ppm). Wang et al.20 פירטו על עיקרון מדידת מרחק אינטרומטרית של עוקבי לייזר, והציעו כי מעקב אופטי המבוסס על גלאש רגיש למיקום (PSD) המשולב עם היתוך רב-חיישנים יכול לשפר ביעילות את דיוק המיקום של עוקבי לייזר. Maciej et al.21 השתמשו במכונת מדידת קואורדינטות גדולה כדי להעריך את תכנית המדידה האינטרומטרית של עוקב הלייזר בטווח של 15 m, ואישרו כי שיטה זו מתאפיינת ביישום פשוט.
טווח המדידה הטיפוסי של עוקב לייזר (laser tracker) הוא 0–80 m. נכון להיום, כיול של טווח מלא בעוקבי לייזר מסתמך בעיקר על פסי הובלה ארוכים במיוחד בשילוב עם אינטרפרומטרים לייזר. עם זאת, לשיטות כיול מסורתיות של שטח בסיס בתוך מבנים יש שלוש מגבלות קריטיות. ראשית, המרחב המוגבל בתוך המבנה הופך את התקנת פסי ההובלה התואמים את מלוא טווח המדידה של עוקבי הלייזר לבלתי אפשרית. שנית, ייצור פסי הובלה ארוכים במיוחד כרוך בקושי ייצור גבוה ומביא עמו שגיאות גיאומטריות משמעותיות, אשר פוגעות עוד יותר בדיוק הכיול. שלישית, ההיסט בין המסלולים האופטיים של המדידה גורם בקלות לשגיאת Abbe ניכרת, שקשה לדכא במערכים מסורתיים. בנוסף, גורמים סביבתיים משפיעים אף הם על ביצועי הכיול. לפיכך, קיים צורך דחוף בפיתוח שיטת כיול קומפקטית ומדויקת, המסוגלת להשיג בו-זמנית הרחבת טווח והפחתת שגיאת Abbe תחת תנאים מוגבלים בתוך מבנים.
מחקר זה מציע שיטת כיול מלאה, הניתנת לשחזור ונתמכת תיאורטית, המשיגה בו-זמנית הרחבת טווח והפחתת שגיאת אבה (Abbe error). השיטה כוללת תכנון אופטי, מידול שגיאות, תפעול שלב-אחר-שלב ותיקוף ניסיוני, המספקים פתרון מעשי לכיול מלא של עוקב לייזר (laser tracker) בסביבות פנים מוגבלות.
פרוטוקול
מחקר זה אינו כולל משתתפים אנושיים, ניסויים בבעלי חיים או סוגיות אתיות נלוות, ואינו דורש אישור אתי. כל תכני המחקר והפעולות הניסיוניות תואמים לנורמות אקדמיות רלוונטיות ולסטנדרטים של מחקר מדעי.
סכימה ניסיונית
טבלת החומרים מפרטת את המכשירים והציוד ששימשו במחקר זה. איור 1 הוא תרשים הרחבת טווח עבור עוקב לייזר עם פריזמה של פירמידה כפולה. האינטרומטר הלייזרי ועוקב הלייזר משתמשים, בהתאמה, בפריזמה פירמידית עצמאית להשגת הרחבת טווח, והשיטה המוצעת מחייבת התאמה של הנתיבים האופטיים של האינטרומטר הלייזרי ועוקב הלייזר.
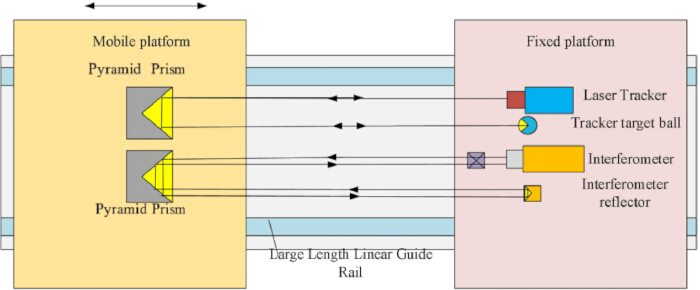
איור 1: תרשים הרחבת טווח של מעקב לייזר עם פריזמה פירמידלית כפולה. אנא לחץ כאן להצגת גרסה גדולה יותר של איור זה.
איור 2 הוא תרשים הרחבת טווח של מעקב הלייזר עם מנסרה פירמידלית אחת; האינטרפרומטר בלייזר ומעקב הלייזר חולקים מנסרה פירמידלית אחת כדי להשיג הרחבת טווח. השיטה המוצעת דורשת התאמה של הנתיבים האופטיים של האינטרפרומטר בלייזר ומעקב הלייזר אל תוך מנסרה פירמידלית, בהתאמה.
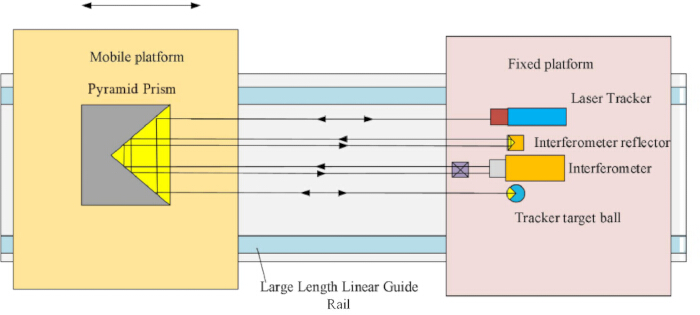
איור 2: תרשים הרחבת טווח של עוקב הלייזר עם פריזמה פירמידלית אחת. אנא לחצו כאן כדי להציג גרסה מורחבת של איור זה.
מעקבי לייזר קונבנציונליים מתאפיינים בדרך כלל בטווח מדידה של 0–80 m, והמסלולים האופטיים המוצגים באיור 1 ובאיור 2 מיושמים בנפרד כדי לבצע מדידות בטווח מלא במעקב הלייזר.
שלבי המדידה
מאמר זה מפרט באופן נחרץ את מערכת המדידה עם פריזמה פירמידלית אחת, ומערכת המדידה עם פריזמות פירמידליות כפולות ניתנת לפישוט בהתבסס על זו.
איור 3 הוא תרשים ניסויי של מערכת הכיול של עוקב הלייזר עם פריזמה פירמידית בודדת, המורכבת בעיקר מהחלקים הבאים: 1-מסילת הובלה ליניארית, 2-פלטפורמה קבועה, 3-פלטפורמה ניידת, 4-אינטרפרומטר לייזר, 5-עוקב לייזר, 6-אינטרפרוסקופ של אינטרפרומטר, 7-מחזיר אור של אינטרפרומטר, 8-כדור מטרה, 9-פריזמה פירמידית.
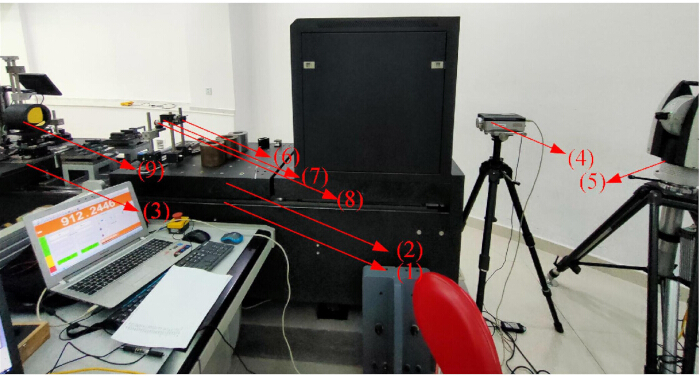
איור 3: תרשים ניסיוני של מערכת כיול של עוקב לייזר עם פריזמה פירמידלית אחת. 1: מסילת הובלה ליניארית, 2: פלטפורמה קבועה, 3: פלטפורמה ניידת, 4: אינטרפרומטר לייזר, 5: עוקב לייזר, 6: מערכת מסילת הובלה, אינטרוסקופ של אינטרפרומטר, 7: מחזירי אור של אינטרפרומטר, 8: כדור מטרה, 9: פריזמה פירמידית. אנא לחץ כאן כדי להציג גרסה גדולה יותר של איור זה.
איור 4 הוא תרשים זרימה לבניית מערכת כיול לעוקב לייזר, המחולקת לארבעה שלבים עיקריים.
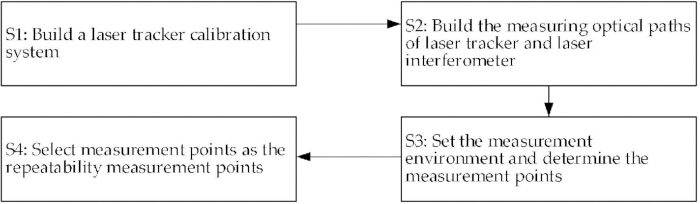
איור 4תרשים זרימה של הקמת מערכת הכיול באמצעות מעקב לייזר (laser tracker). אנא לחצו כאן כדי לצפות בגרסה מורחבת של איור זה.
בניית מערכת כיול לעוקב לייזר
מערכת הכיול ששימשה עבור העוקב הלייזר מוצגת ב-איור 3. במערכת הכיול, מערכת מסילת המדריך של שטח בסיס הפנים מורכבת ממסילת הדרכה ליניארית, שעליה מונחת פלטפורמה קבועה. על הפלטפורמה הקבועה ממוקמים אינטרפרוסקופ, מחזיר אור של אינטרפרומטר וכדור מטרה. על המסילה הליניארית קיימת גם פלטפורמה ניידת, שעליה מותקן מפריזם פירמידה. ניתן להציב את האינטרפרומטר הלייזר ואת העוקב על הפלטפורמה הקבועה או על הקרקע מסביב לפלטפורמה הקבועה באמצעות תומכים מתאימים. ניתן לכוון את מיקומם של האינטרפרומטר הלייזר והעוקב הלייזר. מיקומם של האינטרפרוסקופ, מחזיר האור של האינטרפרומטר וכדור המטרה על הפלטפורמה הקבועה הוא ניתן לכוונון, ומיקומו של מפריזם הפירמידה על הפלטפורמה הניידת הוא ניתן לכוונון.
בניית נתיבי האופטיקה למדידה
נתיבי האופטיקה של שני המכשירים מסודרים כך שהקרן מהמעקב הלייזר (tracker) מכוונת דרך פריזמת הפירמידה אל תוך כדור המטרה, בעוד שהקרן מהאינטרפרומטר מודרכת על ידי אותה פריזמה אל המחזיר התואם לה, ובכך מובטחות קריאות נורמליות ואמינות משני המכשירים. התוכנה למדידה וניתוח נתונים המשמשת במאמר זה היא מנתח מרחבי (spatial analyzer). לפני בניית נתיב האופטיקה של מעקב הלייזר, יש להגדיר את המכשיר למצב נעילת לייזר (laser locking mode) באמצעות התוכנה. במצב זה, מעקב הלייזר אינו מחפש באופן אוטומטי את מרכז פריזמת הפירמידה.
מסילת המדריך הליניארית מציגה שגיאות ישרות שונות במיקומים שונים לאורך אורה. האור הנפלט מהמעקב (tracker) ומהאינטרפרומטר נקלט ומוחזר על ידי אותו מprism פירמידה, ובכך מרוחק המרחק בין הנתיבים האופטיים שלהם. שני הנתיבים האופטיים מסודרים להיות כמעט קוליניאריים, מה שממזער ביעילות את שגיאת אבה (Abbe error) בתוצאות המדידה; יתרה מכך, כאשר נתיב הפליטה האופטי של מעקב הלייזר קרוב לזה של האינטרפרומטר, ניתן למנוע את השפעת שגיאות הישרות של מסילת המדריך הליניארית במיקומים שונים על תוצאות המדידה כאשר מprism הפירמידה נע על מסילת המדריך הליניארית באמצעות הפלטפורמה הניידת. כאשר נתיב הפליטה האופטי של מעקב הלייזר קרוב אינסוף לזה של אינטרפרומטר הלייזר, לשגיאת המישוריות של מסילת המדריך הליניארית יש אותה השפעה על תוצאות המדידה של מעקב הלייזר ושל אינטרפרומטר הלייזר; בהשוואה לשיטת מדידה שבה אור הפליטה של המעקב ואור הפליטה של האינטרפרומטר נקלטים ומוחזרים על ידי מprismi פירמידה שונים בהתאמה, שיטת המדידה עם מprism פירמידה זהה יכולה לשפר ולהפחית שגיאות מדידה, ולהגביר את דיוק המדידה. במהלך תנועת מprism הפירמידה, הקריאות משני המכשירים נוטות להיות זהות, דבר המסייע להבטיח את מהימנות תוצאות הכיול של מעקב הלייזר ומפחית טעויות בשיפוט.
מרחקי הקרן נמדדו באמצעות סרט מידה מפלדה; בנוסף, זווית ההטיה נמדדה בעזרת אוטוקולימטור לייזר, מכשיר המסוגל למדוד את זווית הסיבוב האופקית ואת זווית הפיתול האנכית של מסילת ההנחיה: הסיבוב האופקי של מסילת ההנחיה הוא 234 µm, המומרים לכ-48 arcsec; מרחק הסטייה הוא 46.54 mm כאשר זרוע Abbe היא 200 mm, ו-1.163 mm כאשר זרוע Abbe היא 5 mm. לפיכך, ניתן היה למדוד ולהשיג את זווית ההטיה. בנוסף, מקביליות הנתיב האופטי נמדדה על ידי בדיקת הישור של מסילת ההנחיה. למדידת שגיאת ההצבעה, כל מדידה בוצעה כקריאה בודדת, ולאחריה שתי סדרות נפרדות של מדידות ללא ביצוע ממוצע. למדידת החזרתיות, נלקחו 10 קריאות בכל פעם. כל נקודות המדידה נשארות במצב מדידת נקודה יציבה למשך 2 s. קריטריוני הקבלה להתאמת הנתיב האופטי מבוססים על ערכים קריאים מהמעקב הלייזר (laser tracker) וממערכת האינטרפרומטר הלייזר של KLA. יש לציין כי הפריזמה עצמה אינה מפחיתה את שגיאת Abbe; תחת זאת, היא ממזערת את שגיאת Abbe על ידי הבאת קווי האמצע של האור הפוגע והיוצא למרחק קרוב באופן אינסופי, ובכך מקטינה את זרוע Abbe כאשר נעשה שימוש בפריזמה בודדת בהקמת מערכת הנתיב האופטי.
תכנון המסלולים האופטיים של שני המכשירים
סכימת המסלול האופטי (איור 2) שנושבה עבור האינטרפרומטר הלייזר היא כדלקמן: האור הנפלט מהאינטרפרומטר נכנס למ prism הפירמידה דרך האינטרוסקופ, מוחזר על ידי ה-prism לעבר מחזיר האור של האינטרפרומטר, ולאחר מכן מוחזר חזרה אל ה-prism דרך מחזיר האור. קרן האור החוזרת למ prism הפירמידה מוחזרת שוב על ידי ה-prism ואז יוצרת התאבכות עם קבוצת האינטרוסקופ, ולאחר מכן חוזרת לאינטרפרומטר הלייזר. המסלול של הלייזר הנפלט מהמעקב הוא כדלקמן: אור הלייזר נכנס למ prism הפירמידה, מוחזר אל כדור המטרה, ולאחר מכן מוחזר חזרה אל ה-prism דרך כדור המטרה. קרן האור החוזרת למ prism הפירמידה מוחזרת שוב על ידי prism הפירמידה וחוזרת למכשיר המעקב.
הנתיבים האופטיים של האינטרפרומטר הלייזר והמעקב (tracker) מיושרים במקביל ובצמידות, מה שמאפשר לקרניים היוצאות שלהם להיכנס לאותו מנסרה פירמידלית, ובכך מזעזע את השפעת שגיאת אבה (Abbe error) על תוצאות המדידה. הנתיבים האופטיים של האינטרפרומטר הלייזר ומעקב הלייזר יכולים להיות באותו מישור אופקי או אנכי. במהלך הכיול, עדיף שהנתיבים האופטיים יהיו באותו מישור אנכי. כאשר הנתיב האופטי של האינטרפרומטר הלייזר והנתיב האופטי של המעקב נמצאים באותו מישור אנכי, שני המכשירים מסודרים באופן מדורג (בכיוון האנכי, האינטרפרומטר הלייזר ממוקם מעל או מתחת למעקב הלייזר, ובכיוון האופקי, האינטרפרומטר הלייזר ממוקם לפני או מאחורי מעקב הלייזר). לאורך כיוון האורך של מסילת ההובלה הליניארית, עדיף לסדר את האינטרפרומטר לפני מעקב הלייזר. פריסה זו תורמת לדיוק ורמת חוזרות גבוהים יותר של הכיול.
מיקומי שני המכשירים מכוונים כך שיתאימו למיקומים המתוכננים של המסלול האופטי ושל פריזם הפירמידה, כדי שאור השגירה של האינטרפרומטר ואור השגירה של העוקב (tracker) ייכנסו לאותו פריזם פירמידה. פריזם הפירמידה מסודר לפני האינטרפרומטר והעוקב. בעת כוונון המיקום, מכוונים תחילה את מיקומי אינטרפרומטר הלייזר והאינטרוסקופ, כך שאור השגירה של אינטרפרומטר הלייזר יעבור דרך האינטרוסקופ ולאחר מכן ייכנס לפריזם הפירמידה. לאחר מכן מכוונים את מיקום העוקב כך שאור השגירה של עוקב הלייזר ייכנס לפריזם הפירמידה. פריזם הפירמידה מוזז קדימה ואחורה, זוויות ה-pitch וה-twist של אינטרפרומטר הלייזר מכוונות, מצב קליטת האור האוטומטי של עוקב הלייזר מבוטל בתוכנה, וזוויות ה-pitch וה-twist של ראש הלייזר של העוקב מכוונות ידנית, כך שהמסלול האופטי של אינטרפרומטר הלייזר והמסלול האופטי של העוקב יהיו מקבילים למסלול התנועה של פריזם הפירמידה.
קבע את המיקומים של מחזיר האור של האינטרפרומטר וכדור המטרה על סמך השאלה האם לשני המכשירים יש קריאות, ובחן האם שני המכשירים אכן מספקים קריאות. אם לאחד מהם אין קריאות, השלבים לעיל יחזרו כדי לקבוע את המיקום של מחזיר האור של האינטרפרומטר הלייזר שיש לו קריאה ואת המיקום של כדור המטרה של עוקב הלייזר שיש לו קריאה. ניתן לסדר את מחזיר האור של האינטרפרומטר ואת כדור המטרה באופן מדורג (משמאל לימין ומלמעלה למטה). המיקום למעלה ולמטה, המיקום לשמאל וימינה וזווית הכיוון של מחזיר האור של האינטרפרומטר ניתנים לכוונון, וכן המיקום למעלה ולמטה, המיקום לשמאל וימינה וזווית הכיוון של כדור המטרה ניתנים לכוונון. כאשר שני המכשירים מסודרים באופן אופקי, ומחזיר האור של האינטרפרומטר וכדור המטרה מסודרים באופן אופקי, האינטרוסקופ ממוקם לפני האינטרפרומטר, מחזיר האור של האינטרפרומטר ממוקם בין האינטרפרומטר הלייזר לעוקב, וכדור המטרה ממוקם בצדו של האינטרפרומטר הלייזר הרחוק ממחזיר האור של האינטרפרומטר. כאשר שני המכשירים מסודרים באופן מדורג, האינטרפרומטר הלייזר ממוקם מתחת לעוקב הלייזר, קבוצת האינטרוסקופ ממוקמת לפני האינטרפרומטר, מחזיר האור של האינטרפרומטר ממוקם מעל האינטרפרומטר הלייזר ומתחת לעוקב, וכדור המטרה ממוקם מתחת לאינטרפרומטר הלייזר (ראה איור 3), וזאת כדי להפחית את השפעות שגיאת הקוסינוס וסטיות הישוריות הנגרמות על ידי המסילה הליניארית במהלך תנועת הפלטפורמה הניידת.
הגדרת סביבת המדידה וקביעת הנקודות
בשל משך המדידה המוגבל, הפרמטרים הסביבתיים עבור האינטרפרומטר והמעקב (tracker) נקבעו כך: טמפרטורה 20 °C, לחץ אטמוספרי 1013.3 hPa, ולחות יחסית 50% RH. לפני איסוף הנתונים, מערכת המעקב בלייזר מוגדרת במצב מדידת התאבכות בתוכנה. העבירו את פריזמת הפירמידה לכל נקודת מדידה לפי הסדר כדי לקבל את תוצאות המדידה של מערכת המעקב ושל האינטרפרומטר הלייזר.
לאורך כיוון האורך של מסילת ההובלה הליניארית, נקודה בכל 1 m מהווה נקודת מדידה; בתהליך המדידה, מונע המנסר הפירמידי לכל נקודת מדידה לפי הסדר באמצעות הפלטפורמה הניידת כדי לקבל את תוצאות המדידה של שני המכשירים בכל נקודת מדידה, וזאת עד שאין נתונים מהאינטרפרומטר או מהעוקב. הנתונים שנמדדו בכל נקודות המדידה נחשבים לסדרת נתוני המדידה הראשונה, שבה הערכים שנמדדו על ידי האינטרפרומטר בכל נקודות המדידה הם ערכי השם (nominal values), והערכים שנמדדו על ידי העוקב בכל נקודות המדידה הם ערכים ממשיים; הפלטפורמה הניידת מונעת לנקודת המדידה הראשונה כדי לרכוש שוב ושוב את הנתונים של שני המכשירים בנקודת המדידה הראשונה, ולאחר מכן מונע המנסר הפירמיד לכל נקודת מדידה לפי הסדר כדי לרכוש שוב ושוב את הנתונים של הקבוצה השנייה מהאינטרפרומטר הלייזר ומהעוקב הלייזר.
בחירת נקודות מדידה כנקודות מדידה לחזרתיות
מספר נקודות מדידה נבחרות כנקודות מדידה לחזרתיות, והפריזמה הפירמידלית מוזזת לכל נקודת מדידה עוקבת כדי לקבל את תוצאות המדידה של העוקב. מיקומי נקודות המדידה לחזרתיות נבחרים באופן אקראי ומומלץ שיהיו ממוקמים בקצה האחורי. שלוש נקודות מדידה לחזרתיות נבחרות לצורך איסוף נתונים.
הפחתת שגיאת אבה (Abbe error)
בתוך מערכת הכיול של עוקב הלייזר (laser tracker), המחוזר המשמש הוא מנסרה. שניים משלושת השטחים המחזירי האור שלו ניצבים זה לזה, מה שמאפשר להסיט את האור הפגוע ב-180° ולהחזירו. קרני האור המאירות את מנסרת הפירמידה מוחזרות באופן חיצוני מכל השטחים. בהשוואה למנסרת פירמידה מוצקה, היא יכולה למנוע ביעילות את השפעת פיזור אורכי הגל ואת שינוי נתיב האור הנגרם מהכניסה של קרן האור מהאוויר אל הזכוכית; שגיאת הזווית של מנסרת הפירמידה בטווח של ±10° היא 0.2″, כך שמנסרת הפירמידה יכולה להפיק אור מקבילי מדויק יותר ולהפחית את שגיאת אבה; קוטר פני הקצה הוא 100 mm והבדירות הבודדת היא 0.92 כדי להבטיח שקרן האור הנפלטת מהאינטרפרומטר תוכל להתקבל על ידי המקלט של האינטרפרומטר הלייזר לאחר שהוחזרה על ידי מנסרת הפירמידה, ושקרן האור הנפלטת מהעוקב תוכל להתקבל על ידי המקלט של עוקב הלייזר לאחר שהוחזרה על ידי אותה מנסרת פירמידה; האינטרפרומטר הלייזר מורכב ממשדר וממקלט. המשדר פולט את קרן האור, והמקלט קולט את קרן האור המוחזרת אל האינטרפרומטר הלייזר; באופן דומה, העוקב מורכב ממשדר וממקלט. המשדר משמש לפליטת קרן האור, והמקלט משמש לקליטת קרן האור המוחזרת אל העוקב.
שגיאת המדידה של העוקב (tracker) מוסברת להלן באמצעות ניסוי מדידה כדוגמה. האור הנפלט מהעוקב והאור הנפלט מהאינטרפרומטר יכולים להתקבל על ידי אותו מprism פירמידה או על ידי מprisms פירמידה שונים, בהתאמה. כפי שמוצג ב-איור 1, הנתיב האופטי הוא כזה שבו האור הנפלט מהאינטרפרומטר הלייזר נכנס למprism פירמידה דרך האינטרוסקופ, מוחזר על ידי ה-prism הפירמידה ולאחר מכן נכנס למחזיר האינטרפרומטר; האור הנפלט מהעוקב הלייזר נכנס למprism פירמידה אחר, מוחזר על ידי ה-prism הפירמידה ולאחר מכן נכנס לכדור המטרה. שגיאת אבה (Abbe error) תתרחש כאשר קרן הלייזר של האינטרפרומטר וזו של העוקב אינן נמצאות על אותו קו ישר. כל הטיה (pitch או twist) של הפלטפורמה הניידת עשויה להחדיר שגיאת אבה לשתי מערכות מדידת הלייזר. מדידת ההטיה של פלטפורמה ניידת כזו מאופיינת בעיקר על ידי מספר פרמטרים, כגון הישור והמישוריות של מסילת ההובלה הליניארית, והכמתה היא מאתגרת.
איור 5 ממחיש את הסכימה של שגיאת אבה (Abbe error), שבה קרן הלייזר מהאינטרפרומטר משמשת כנתיב הייחוס, בעוד שקרן הלייזר מהמעקב הלייזר (laser tracker) משמשת كنתיב המדידה. קיים מרחק סטייה מסוים L (זרוע אבה) בין שתי קרני הלייזר. מכיוון שהפלטפורמה הניידת נוטה במרחב, נוצרת זווית סטייה α, המביאה לערך שגיאת אבה T. הקשר הגיאומטרי מובא כך:
tan α ≈ T / L. (1)
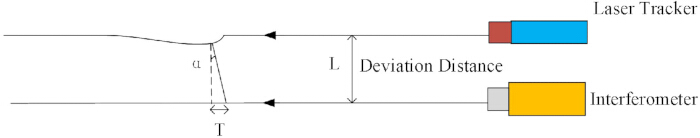
איור 5תרשים סכימטי של שגיאת אבה (Abbe error) שנמדדה באמצעות מעקב לייזר (laser tracker). אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
טבלה 1 מציגה את ערכי שגיאת Abbe הנגרמים מזווית ומרחק סטייה, שהתקבלו ממדידות באמצעות סרגל פלדה. תוצאות אלו מצביעות על כך שלמרחק שבין קרן האור לבין שני המכשירים יש את ההשפעה הדומיננטית על שגיאת Abbe הנובעת. בנוסף, תוצאות טבלה 1 מדגימות כי רגישות שגיאת Abbe של זרוע Abbe באורך 200 mm גדולה פי 40 מזו של זרוע Abbe באורך 5 mm (0.96 mm/arcsec לעומת 0.024 mm/arcsec), מה שמאשש כי קיצור זרוע Abbe יכול להפחית באופן משמעותי את אפקט ההגברה של שגיאות הטיה זוויתית ולהשיג הפחתה בולטת בשגיאת Abbe. בעת שימוש במנסרה כפולה בעלת מבנה פירמידה, מרחק ההיסט בין קרני האור הוא בערך 200 mm. עם זאת, כאשר נעשה שימוש במנסרה פירמידה בודדת במחקר זה, שני המכשירים חולקים את אותה מנסרה פירמידה, מה שמאפשר להתאים את מרחק הסטייה בין הקרניים לטווח של עד 5 mm ולהפחית את השפעת שגיאת Abbe פי ארבעים. כמו כן, ההשפעה הנגרמת מהטיה של הפלטפורמה הניידת מופחתת במידה ניכרת במקרה של מנסרה פירמידה.
| זווית α (″) | מרחק סטייה (mm) | |||
| 5 (פריזמה פירמידה בודדת) | 200 (פריזמה פירמידה כפולה) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
טבלה 1: ערכי שגיאת אבה הנגרמים על ידי זווית ומרחק סטייה (µm).
איור 6A מציג את התמונה הפיזית של מprism הפירמידה, ומסלול האור הנכנס והיוצא ממprism הפירמידה מומחש ב-איור 6B. כפי שמוצג ב-איור 6B, האור הפוגע של העוקב הוא אור פוגע 1, והקרן היוצאת מוגדרת כאור פלוט 1. הקרן הפוגעת של האינטרפרומטר הלייזר מסומנת כאור פוגע 2, והקרן היוצאת שלה מוגדרת כאור פלוט 2. קו המרכז של אור פוגע 1 ואור פלוט 1 במרחב הוא נתיב האופטי המשולב 3, וקו המרכז הנוצר על ידי אור פוגע 2 ואור פלוט 2 במרחב הוא נתיב האופטי המשולב 4. נתיב האופטי משולב 3 ונתיב אופטי משולב 4 קרובים זה לזה במרחב, והם קרובים למרכז prism הפירמידה, דבר המהווה גורם מפתח להפחתה נוספת של שגיאת Abbe.
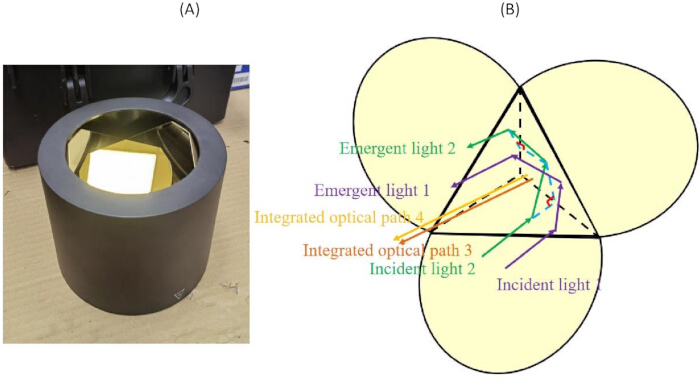
איור 6: תרשים סכמטי של פריזמה פירמידלית. (A) תמונה פיזית של הפריזמה הפירמידית. (B) תרשים מסלול אופטי של הפריזמה הפירמידית. אנא לחץ כאן כדי להציג גרסה גדולה יותר של איור זה.
בנוסף, יש לציין כי מנגנון ההיווצרות של שגיאת אבה (Abbe error) עקבי עם זה של כלי מדידה מסורתיים (למשל, מדפיים), כאשר שניהם נובעים מאורך זרוע אבה. תנועות פיתול והטיה שונות של פלטפורמת התנועה גורמות לסטיות בין הערכים הנמדדים של מעקב הלייזר (laser tracker) לבין הערכים התאורטיים של אינטרפרומטר הלייזר, וככל שזרוע אבה ארוכה יותר, כך גדל הפער ביניהם. לפיכך, מחקר זה עדיין מאמץ את הפחתת אורך זרוע אבה כשיטת הפיצוי העיקרית. מכיוון שלא ניתן היה להשתמש בחששני נטייה (inclination sensors) בזמן אמת לצורך תיקון בניסוי, מדידות השוואתיות לא היו ישימות. בנוסף, ניתוח אי-הוודאות מראה כי השפעת השגיאה הזוויתית של הפריזמה על תוצאות המדידה היא כמעט זניחנית.
ניתוח אי-הוודאות של מערכת הפריזמה הפירמידית הבודדת מבוצע תוך התחשבות בחמישה היבטים: שגיאת אינטרפרומטר הלייזר, שגיאת פיצוי סביבתי, שגיאה זוויתית של הפריזמה, שגיאת ישרות של מסילת ההנחיה ושגיאת יישור קרן, כפי שמפורט להלן: שגיאת ההצגיה של אינטרפרומטר הלייזר היא (0.03 + 0.5L) µm, ואי-הוודאות התקנית של מדידתו היא 2 × 10⁻⁸ × L, כך שאי-הוודאות הסטנדרטית שנוספה על ידי האינטרפרומטר הלייזר היא u1 = 1 × 10⁻⁸ × L. פיצוי סביבתי כולל בעיקר שלושה גורמים: טמפרטורה, לחות ולחץ ברומטרי. אי-הוודאות המוכנסת המתאימה היא בקירוב u2 = 5.8 × 10⁻⁸ × בפירוט, שגיאת מדידת טמפרטורת הממוצע של הנתיב האופטי של האינטרפרומטר הלייזרי היא 0.1 °C, אשר נחשב כהתפלגות אחידה, מה שמוביל ל-93.0 × 10⁻8 L × 0.1/sqrt(3) = 5.4 × 10⁻8 L; שגיאת מדידת לחץ הגז בנתיב האופטי של האינטרפרומטר הסטנדרטי היא 11 Pa, אשר נחשבת כהתפלגות אחידה, ומניבה 0.2683 × 10⁻8 L × 11/sqrt(3) = 1.7 × 10⁻8 L; טעות המדידה של הלחץ החלקי של אדי מים באוויר במסלול האופטי היא 40 Pa, המטופלת כהתפלגות אחידה, ומניבה 0.0371 × 10⁻8 L × 40/sqrt(3) = 0.9 × 10⁻8 L. השגיאה הזוויתית של פריזמת הפירמידה מגיעה ל-0.2", ומכיוון שקרן האור עוברת שלושה השתקפויות בתוך פריזמת הפירמידה, השגיאה הזוויתית הכוללת מוגברת פי 3; בהצבה של אורך טווח מלא של 80 מ', u3 הוא בקירוב 0, המחושב באמצעות הנוסחה u3 = 80000/cos(3 × 0.2'') מ"מ - 80,000 מ"מ. שגיאת היישור S לאורך כל הטווח של מסילת ההנחיה היא כ-0.4 מ"מ, ואת אי-הוודאות המדידתית המתאימה המוצגת ניתן להגדיר כ-u4 = sqrt(800002 + S2) מ"מ - 80,000 מ"מ, מה ששואף ל-0 לאחר הצבת הנתונים. השגיאה הנגרמת מכיול קרן האור משפיעה על הדיוק של המדידה (repeatability); עבור מדידות של פריזמה בעלת פירמידה אחת, הדיוק נחשב כ- 0.4 µm, כך ש-u5 ≈ 0.4 µmעל ידי שילוב חמשת הרכיבים שלעיל, מתקבלת אי-הוודאות המורחבת עבור מערכת המדידה של פריזמה פירמידית בודדת כ-U = 2 × שורש ריבועי של u12 + u22 + u32 + u42 + u52), והתאמה של הנתונים שהורחבו מניבה את U ≈ 0.2 µm + 0.1 × 10⁻⁶ × L (k = 2), כאשר k הוא מקדם הכיסוי המתאים לרמת ביטחון של כ-95%.
תוצאות
הנתונים הניסיוניים מחולקים לארבעה חלקים: ניסוי למדידת הרחבת טווח כפולה, ניסוי לחזרתיות של עוקב הלייזר עם מנסרת פירמידה כפולה, ניסוי למדידת טווח כפול, וניסוי לחזרתיות של עוקב הלייזר עם מנסרת פירמידה בודדת.
בעת שימוש במערכת הכיול המוצגת ב-איור 1, קרני הפלט של שני מכשירים נקלטות על ידי מDefocused-פריזמות פירמידה נפרדות. התוצאות שנמדדו על ידי שני המכשירים בכל נקודת מדידה מוצגות ב-טבלה 2. אלו מייצגות את תוצאות המדידה בטווח כפול של ה-laser tracker תוך שימוש בשתי פריזמות פירמידה בקבוצת הבדיקה הראשונה. ניתוח של טבלה 2 מגלה כי עם פריזמות פירמידה כפולות, שגיאת ההצבעה המקסימלית של ה-laser tracker מגיעה ל-36.0µm- לכל אורך טווח המדידה המלא שלו, והיא מתרחשת במיקום של 37m. בזמן זה, המיקום התואם של מסילת ההנחיה הוא 18m.
| מיקום מסילת המדריך (m) | ערך מדידה של עוקב לייזר (mm) | ערך מדידה של אינטרפרומטר לייזר (mm) | שגיאת הצבעה ( μm) | מיקום מסילת המדריך (m) | ערך מדידה של עוקב לייזר (mm) | ערך מדידה של אינטרפרומטר לייזר (mm) | שגיאת הצבעה (μm) |
| 1 | 1999.9671 | 1999.9707 | -3.6 | 20 | 39999.7079 | 39999.7203 | -12.4 |
| 2 | 3999.9413 | 3999.9453 | -4 | 21 | 41999.7334 | 41999.742 | -8.6 |
| 3 | 5999.9503 | 5999.945 | 5.3 | 22 | 43999.7497 | 43999.7555 | -5.8 |
| 4 | 7999.9271 | 7999.9202 | 6.9 | 23 | 45999.812 | 45999.8075 | 4.5 |
| 5 | 9999.8681 | 9999.8682 | -0.1 | 24 | 47999.8187 | 47999.8176 | 1.1 |
| 6 | 11999.8404 | 11999.8414 | -1 | 25 | 49999.8406 | 49999.8359 | 4.7 |
| 7 | 13999.7928 | 13999.8192 | -26.4 | 26 | 51999.8646 | 51999.8611 | 3.5 |
| 8 | 15999.7507 | 15999.7731 | -22.4 | 27 | 53999.8573 | 53999.8638 | -6.5 |
| 9 | 17999.7397 | 17999.763 | -23.3 | 28 | 55999.884 | 55999.8863 | -2.3 |
| 10 | 19999.7188 | 19999.7398 | -21 | 29 | 57999.9459 | 57999.9488 | -2.9 |
| 11 | 21999.7001 | 21999.722 | -21.9 | 30 | 59999.9286 | 59999.9324 | -3.8 |
| 12 | 23999.6621 | 23999.6891 | -27 | 31 | 62000.0027 | 62000.0012 | 1.5 |
| 13 | 25999.644 | 25999.6715 | -27.5 | 32 | 63999.9925 | 63999.993 | -0.5 |
| 14 | 27999.6438 | 27999.6707 | -26.9 | 33 | 65999.9926 | 65999.9958 | -3.2 |
| 15 | 29999.6365 | 29999.6707 | -34.2 | 34 | 67999.9921 | 67999.9954 | -3.3 |
| 16 | 31999.6442 | 31999.6797 | -35.5 | 35 | 69999.9524 | 69999.966 | -13.6 |
| 17 | 33999.6423 | 33999.6782 | -35.9 | 36 | 71999.9452 | 71999.9601 | -14.9 |
| 18 | 35999.6759 | 35999.7119 | -36 | 37 | 73999.9166 | 73999.9315 | -14.9 |
| 19 | 37999.6804 | 37999.6959 | -15.5 | 38 | 75999.8856 | 75999.9065 | -20.9 |
טבלה 2: תוצאות מדידת טווח כפול של העוקב עם מנסרה בעלת פירמידה כפולה בטווח של 80m (קבוצה 1).
בתצורת הפריזמה הפירמידלית הכפולה, שגיאת ההצבעה נובעת מזרוע אבה (Abbe arm) ומסטיות גיאומטריות נפרדות לאורך שני נתיבי האופטיקה של המדידה. מבין כל הגורמים לשגיאת הצבעה במדידה, שגיאת אבה הנובעת מזרוע אבה היא השולטת. הפרדה מרחבית של קרניים מביאה בהכרח לשגיאות נוספות; עם זאת, ניתן לדכא שגיאות אלו באופן משמעותי כאשר קרני האור הפגיעות והיוצאות מסודרות באופן סימטרי. נתוני המדידה שהתקבלו משני המכשירים בכל נקודה מפורטים ב-Table 3; תוצאות אלו מצביעות על כך ששגיאת ההצבעה המקסימלית של העוקב היא -32.2µm בתוך טווח המדידה המלא של עוקב הלייזר כאשר נעשה שימוש בפריזמה הפירמידלית הכפולה, דבר המתרחש במיקום של 36 m. בהשוואת הנתונים ב-Table 2 וב-Table 3, נמצא כי שגיאת ההצבעה המקסימלית היא -36.0µm.
| מיקום מסילת ההנחיה (m) | ערך נמדד של מעקב לייזר (mm) | ערך נמדד של אינטרפרומטר לייזר (mm) | שגיאת התאמה (μm) | מיקום מסילת ההנחיה (m) | ערך נמדד של מעקב לייזר (mm) | ערך נמדד של אינטרפרומטר לייזר (mm) | שגיאת התאמה (μm) |
| 1 | 1999.9676 | 1999.9702 | -2.6 | 20 | 39999.7141 | 39999.7222 | -8.1 |
| 2 | 3999.9439 | 3999.9457 | -1.8 | 21 | 41999.7396 | 41999.7437 | -4.1 |
| 3 | 5999.9533 | 5999.9455 | 7.8 | 22 | 43999.7559 | 43999.7576 | -1.7 |
| 4 | 7999.9288 | 7999.9194 | 9.4 | 23 | 45999.8183 | 45999.8094 | 8.9 |
| 5 | 9999.8707 | 9999.868 | 2.7 | 24 | 47999.8254 | 47999.8195 | 5.9 |
| 6 | 11999.8432 | 11999.8412 | 2 | 25 | 49999.8469 | 49999.8378 | 9.1 |
| 7 | 13999.7959 | 13999.819 | -23.1 | 26 | 51999.8704 | 51999.8625 | 7.9 |
| 8 | 15999.7545 | 15999.7734 | -18.9 | 27 | 53999.8636 | 53999.8652 | -1.6 |
| 9 | 17999.7433 | 17999.7632 | -19.9 | 28 | 55999.8911 | 55999.8887 | 2.4 |
| 10 | 19999.724 | 19999.7416 | -17.6 | 29 | 57999.9536 | 57999.9515 | 2.1 |
| 11 | 21999.7053 | 21999.7227 | -17.4 | 30 | 59999.9363 | 59999.9347 | 1.6 |
| 12 | 23999.6684 | 23999.6912 | -22.8 | 31 | 62000.0098 | 62000.0028 | 7 |
| 13 | 25999.6498 | 25999.6728 | -23 | 32 | 64000.0004 | 63999.995 | 5.4 |
| 14 | 27999.6488 | 27999.6714 | -22.6 | 33 | 65999.999 | 65999.997 | 2 |
| 15 | 29999.6419 | 29999.672 | -30.1 | 34 | 68000.0009 | 67999.9989 | 2 |
| 16 | 31999.6491 | 31999.68 | -30.9 | 35 | 69999.96 | 69999.9687 | -8.7 |
| 17 | 33999.6474 | 33999.6796 | -32.2 | 36 | 71999.9534 | 71999.9631 | -9.7 |
| 18 | 35999.6816 | 35999.7135 | -31.9 | 37 | 73999.9259 | 73999.935 | -9.1 |
| 19 | 37999.6864 | 37999.6977 | -11.3 | 38 | 75999.8956 | 75999.9106 | -15 |
טבלה 3: תוצאות מדידת טווח כפול של הגשש עם פריזמה של פירמידה כפולה בטווח של עד 80m (קבוצה 2).
איור 7 ממחיש את תוצאות מדידת שגיאת התוויה בטווח כפול של עוקב הלייזר המצויד בפריזמות פירמידה כפולות, ומציג נתוני שגיאה אלו באופן אינטואיטיבי ומפורש יותר.
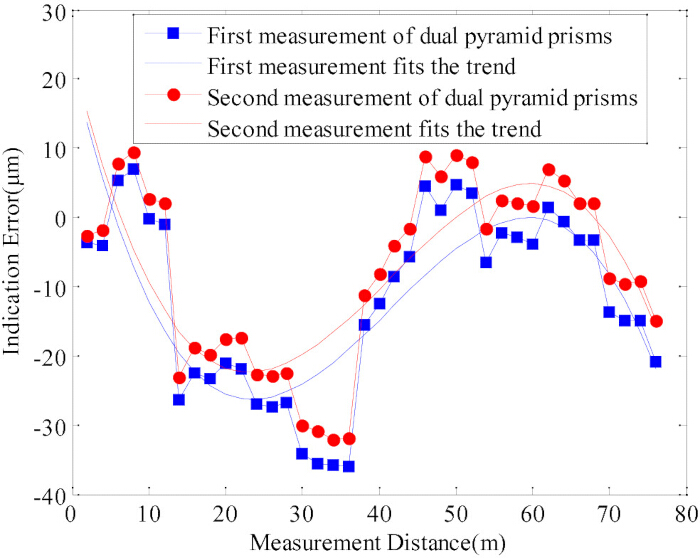
איור 7: דיאגרמת שגיאת התוויית טווח כפול של עוקב לייזר עם פריזמה פירמידלית כפולה. אנא לחץ כאן כדי לצפות בגרסה מורחבת של איור זה.
בנוסף, נבחרו שלוש נקודות מדידה שנייה מתוך 38 נקודות מדידה, והן נקודות המדידה ה-30, ה-33 וה-35, בהתאמה; המדידות הראשוניות שהתקבלו מהמעקב בכל נקודת בדיקת חזרתיות מסוכמות ב-טבלה 4, המקבילה לממוצע ולסטיית התקן של מעקב הלייזר במיקומים 60m, 66m ו-70m (המדידה הראשונה של פריזמת הפירמידה). הממוצע שנמדד על ידי המעקב במיקום 60m הוא 59999.9287mm, עם סטיית תקן תואמת של 0.18µm. עבור מיקום המדידה 66m, ערך הממוצע שנרשם על ידי מעקב הלייזר הוא 65999.9924mm, עם סטיית תקן של 0.12µm. הממוצע שנמדד על ידי מעקב הלייזר במיקום 70m הוא 69999.9523mm, וסטיית התקן היא 0.16µm. על פי הנתונים, המעקב מראה את סטיית התקן הגבוהה ביותר במיקום 60m ואת הנמוכה ביותר ב-66m.
| מספר המדידות | ערך הצג של עוקב הלייזר (mm) | מספר המדידות | ערך הצג של עוקב הלייזר (mm) | מספר המדידות | ערך הצג של עוקב הלייזר (mm) |
| 1 | 59999.9286 | 1 | 65999.9926 | 1 | 69999.9521 |
| 2 | 59999.9285 | 2 | 65999.9924 | 2 | 69999.9525 |
| 3 | 59999.9284 | 3 | 65999.9926 | 3 | 69999.9522 |
| 4 | 59999.9287 | 4 | 65999.9925 | 4 | 69999.9522 |
| 5 | 59999.9288 | 5 | 65999.9923 | 5 | 69999.9521 |
| 6 | 59999.9288 | 6 | 65999.9924 | 6 | 69999.952 |
| 7 | 59999.9286 | 7 | 65999.9922 | 7 | 69999.9523 |
| 8 | 59999.9289 | 8 | 65999.9924 | 8 | 69999.9523 |
| 9 | 59999.9289 | 9 | 65999.9924 | 9 | 69999.9525 |
| 10 | 59999.9289 | 10 | 65999.9924 | 10 | 69999.9523 |
| ממוצע | 59999.9287 | ממוצע | 65999.9924 | ממוצע | 69999.9523 |
| סטיית תקן | 0.18 × 10⁻³ | סטיית תקן | 0.12 × 10⁻³ | סטיית תקן | 0.16 × 10⁻³ |
טבלה 4: חזורתיות של נקודה בודדת במיקומים של 60m, 66m ו-70m עם פריזמה של פירמידה כפולה (קבוצה 1).
נתוני המדידה המשנית של מעקב הלייזר (laser tracker) מוצגים ב- טבלה 5, אשר מתעד את הממוצע וסטיית התקן בנקודות מדידה של 60 מ', 66 מ' ו-70 מ' (קבוצת המדידות השנייה עם פריזמה של פירמידה כפולה). ערכי המקסימום והמינימום של סטיית התקן הם 0.21µm ו- 0.14µm, בהתאמה. באמצעות שתי חזרות, ניתן להסיק כי סטיית התקן המקסימלית היא 0.21µm.
| מספר המדידות | ערך הצגת מעקב הלייזר (mm) | מספר המדידות | ערך הצגת מעקב הלייזר (mm) | מספר המדידות | ערך הצגת מעקב הלייזר (mm) |
| 1 | 59999.9363 | 1 | 65999.9994 | 1 | 69999.96 |
| 2 | 59999.9363 | 2 | 65999.9994 | 2 | 69999.9603 |
| 3 | 59999.9364 | 3 | 65999.9993 | 3 | 69999.9603 |
| 4 | 59999.9365 | 4 | 65999.9993 | 4 | 69999.9601 |
| 5 | 59999.9363 | 5 | 65999.9992 | 5 | 69999.9599 |
| 6 | 59999.9365 | 6 | 65999.9995 | 6 | 69999.9599 |
| 7 | 59999.9361 | 7 | 65999.9995 | 7 | 69999.96 |
| 8 | 59999.936 | 8 | 65999.9998 | 8 | 69999.9601 |
| 9 | 59999.9362 | 9 | 65999.9998 | 9 | 69999.96 |
| 10 | 59999.9363 | 10 | 65999.9997 | 10 | 69999.96 |
| ממוצע | 59999.9363 | ממוצע | 65999.9995 | ממוצע | 69999.9601 |
| סטיית תקן | 0.16 × 10⁻³ | סטיית תקן | 0.21 × 10⁻³ | סטיית תקן | 0.14 × 10⁻³ |
טבלה 5: חזרתיות בנקודה אחת במיקומים של 60 m, 66 m ו-70 m עם פריזמה של פירמידה כפולה (קבוצה 2).
הקריאות שהתקבלו משני המכשירים בכל נקודת מדידה מסוכמות ב- טבלה 6תוצאות אלו התקבלו תחת התנאי שהנתיבים האופטיים של שני המכשירים מקבילים באותו מישור אנכי. מוצגות כאן תוצאות בדיקת הטווח הכפול של העוקב (tracker) תוך שימוש במנסרה פירמידית אחת בקבוצה הראשונה. ניתוח של התוצאות ב- טבלה 6 מעיד כי, בשימוש במנסרה פירמידלית אחת, שגיאת ההצבעה המקסימלית של העוקב היא -2.7µm לאורך מלוא טווח המדידה שלו, המתרחש במיקום של 3 מטרים.
| מיקום מסילת המדריך (m) | ערך מדידה של עוקב לייזר (mm) | ערך מדידה של אינטרפרומטר לייזר (mm) | שגיאת התאמה (μm) | מיקום מסילת המדריך (m) | ערך מדידה של עוקב לייזר (mm) | ערך מדידה של אינטרפרומטר לייזר (mm) | שגיאת התאמה (μm) |
| 1 | 1999.9667 | 1999.9682 | -1.5 | 20 | 39999.6986 | 39999.699 | -0.4 |
| 2 | 3999.9415 | 3999.944 | -2.5 | 21 | 41999.7241 | 41999.7231 | 1 |
| 3 | 5999.9495 | 5999.9522 | -2.7 | 22 | 43999.7379 | 43999.7377 | 0.2 |
| 4 | 7999.9245 | 7999.9263 | -1.8 | 23 | 45999.7984 | 45999.7983 | 0.1 |
| 5 | 9999.8667 | 9999.8683 | -1.6 | 24 | 47999.8044 | 47999.8033 | 1.1 |
| 6 | 11999.8393 | 11999.8418 | -2.5 | 25 | 49999.8249 | 49999.8244 | 0.5 |
| 7 | 13999.7901 | 13999.7919 | -1.8 | 26 | 51999.8362 | 51999.8355 | 0.7 |
| 8 | 15999.7483 | 15999.7492 | -0.9 | 27 | 53999.8661 | 53999.8652 | 0.9 |
| 9 | 17999.7349 | 17999.7372 | -2.3 | 28 | 55999.8856 | 55999.8866 | -1 |
| 10 | 19999.7169 | 19999.7186 | -1.7 | 29 | 57999.8972 | 57999.8975 | -0.3 |
| 11 | 21999.6964 | 21999.6978 | -1.4 | 30 | 59999.9153 | 59999.914 | 1.3 |
| 12 | 23999.6586 | 23999.6604 | -1.8 | 31 | 62000.9542 | 62000.9531 | 1.1 |
| 13 | 25999.6393 | 25999.6408 | -1.5 | 32 | 63999.9583 | 63999.9575 | 0.8 |
| 14 | 27999.638 | 27999.6391 | -1.1 | 33 | 65999.9839 | 65999.9829 | 1 |
| 15 | 29999.6304 | 29999.6318 | -1.4 | 34 | 67999.9924 | 67999.9929 | -0.5 |
| 16 | 31999.636 | 31999.6366 | -0.6 | 35 | 69999.8996 | 69999.9002 | -0.6 |
| 17 | 33999.6354 | 33999.6352 | 0.2 | 36 | 71999.8663 | 71999.8679 | -1.6 |
| 18 | 35999.6687 | 35999.6687 | 0 | 37 | 73999.8447 | 73999.8464 | -1.7 |
| 19 | 37999.6714 | 37999.672 | -0.6 | 38 | 75999.7759 | 75999.7778 | -1.9 |
טבלה 6: תוצאות מדידת טווח כפול של העוקב עם פריזמה פירמידלית אחת בטווח של 80 m (קבוצה 1).
טבלה 7 מפרט את תוצאות המדידה בטווח כפול של מעקב הלייזר (laser tracker) המצויד בפריזמה פירמידלית אחת (קבוצה שנייה). ניתוח התוצאות ב- טבלה 7 מראה כי כאשר נעשה שימוש במprisma פירמידה בודד, שגיאת ההצבעה המקסימלית של העוקב היא -2.5µm בטווח המדידה המלא של עוקב הלייזר (laser tracker), המופיע בעמדה של 5 מטרים. השוואה של טבלה 6 ו- טבלה 7 מראה כי שגיאת התצוגה הגדולה ביותר של המכשיר היא -2.7µm.
| מיקום מסילת המדריך (m) | ערך מדידה של מעקב לייזר (mm) | ערך מדידה של אינטרפרומטר לייזר (mm) | שגיאת הצבעה (μm) | מיקום מסילת המדריך (m) | ערך מדידה של מעקב לייזר (mm) | ערך מדידה של אינטרפרומטר לייזר (mm) | שגיאת הצבעה (μm) |
| 1 | 1999.9673 | 1999.9682 | -0.9 | 20 | 39999.7014 | 39999.7003 | 1.1 |
| 2 | 3999.9421 | 3999.9437 | -1.6 | 21 | 41999.7248 | 41999.7251 | -0.3 |
| 3 | 5999.949 | 5999.9502 | -1.2 | 22 | 43999.7402 | 43999.74 | 0.2 |
| 4 | 7999.9261 | 7999.9266 | -0.5 | 23 | 45999.8014 | 45999.8007 | 0.7 |
| 5 | 9999.8666 | 9999.8691 | -2.5 | 24 | 47999.8057 | 47999.8051 | 0.6 |
| 6 | 11999.8399 | 11999.8419 | -2 | 25 | 49999.8143 | 49999.8139 | 0.4 |
| 7 | 13999.7916 | 13999.7924 | -0.8 | 26 | 51999.8256 | 51999.8251 | 0.5 |
| 8 | 15999.7474 | 15999.7488 | -1.4 | 27 | 53999.8549 | 53999.8546 | 0.3 |
| 9 | 17999.7359 | 17999.7376 | -1.7 | 28 | 55999.8778 | 55999.8785 | -0.7 |
| 10 | 19999.7173 | 19999.7174 | -0.1 | 29 | 57999.8983 | 57999.8984 | -0.1 |
| 11 | 21999.6967 | 21999.6978 | -1.1 | 30 | 59999.9176 | 59999.9168 | 0.8 |
| 12 | 23999.6598 | 23999.66 | -0.2 | 31 | 62000.9458 | 62000.9454 | 0.4 |
| 13 | 25999.6387 | 25999.6402 | -1.5 | 32 | 63999.9427 | 63999.9426 | 0.1 |
| 14 | 25999.6387 | 25999.6402 | -1.5 | 33 | 65999.9682 | 65999.9675 | 0.7 |
| 15 | 27999.6402 | 27999.6399 | 0.3 | 34 | 67999.9956 | 67999.9964 | -0.8 |
| 16 | 29999.6312 | 29999.6325 | -1.3 | 35 | 69999.9186 | 69999.9196 | -1 |
| 17 | 31999.6389 | 31999.6388 | 0.1 | 36 | 71999.8859 | 71999.8871 | -1.2 |
| 18 | 33999.6374 | 33999.6369 | 0.5 | 37 | 73999.8478 | 73999.8485 | -0.7 |
| 19 | 35999.6691 | 35999.6698 | -0.7 | 38 | 75999.7792 | 75999.7801 | -0.9 |
טבלה 7: תוצאות מדידת טווח כפול של העוקב עם פריזמה פירמידלית אחת בטווח של עד 80 m (קבוצה 2).
איור 8 ממחיש את תוצאות המדידה בטווח כפול עבור שני שגיאות ההצבעה של העוקב המשתמש במנסרה פירמידלית בודדת. תוצאות אלו מעידות כי שגיאת ההצבעה הנמדדת פחיתה בהדרגה ככל שמרחק המדידה גדל, דבר המרמז על קיומה של רמה מסוימת של שגיאת התקנה.
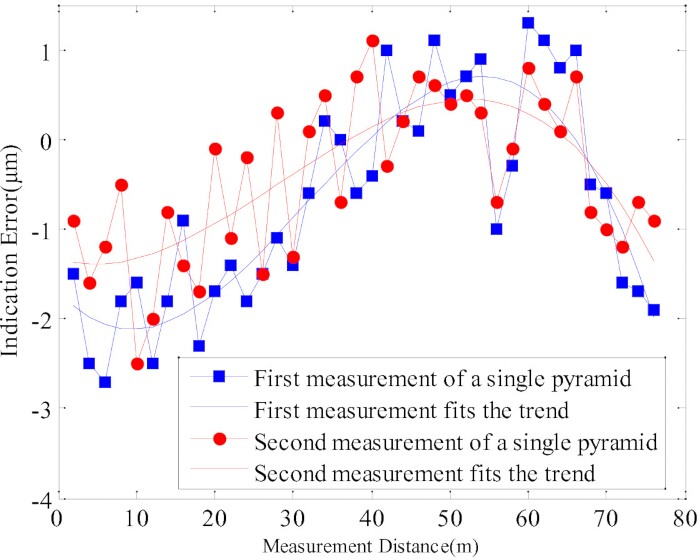
איור 8דיאגרמת שגיאת התוויה בטווח כפול של מעקב לייזר עם פריזמה פירמיDלית בודדת. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
איור 9 מציג את הניגודיות של שגיאות התחנה בטווח כפול עבור עוקב הלייזר עם מנסרה בעלת פירמידה כפולה ומנסרה בעלת פירמידה אחת, בהתאמה (שתי קבוצות של ערכים נמדדים לכל אחת). בהתייחס ל- איור 7 ו- איור 8כאשר האור הפולט של האינטרומטר והאור הפולט של העוקב נקלטים על ידי אותו מ prisma פירמידלית, שגיאת ההצבעה של העוקב פוחתת באופן משמעותי, ודיוק הכיול של העוקב משתפר ביעילות.
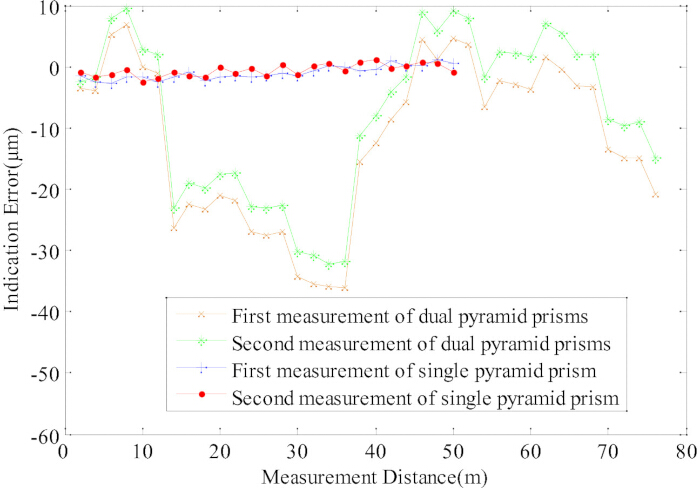
איור 9השוואה בין שגיאות הצגת טווח כפול בין פריזמה בעלת פירמידה כפולה לבין פריזמה בעלת פירמידה אחת (כל מדידה בוצעה פעמיים). אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
שלוש נקודות למדידת חזוריות נבחרות מתוך 38 נקודות מדידה, והן נקודות המדידה ה-30, ה-33 וה-35, בהתאמה. בכל נקודת מדידה לחזוריות, קריאות המקור שנרשמו על ידי ה-laser tracker מפורטות ב- טבלה 8, הכוללת את המדדים הסטטיסטיים המתאימים במרחקים של 60 מ', 66 מ' ו-70 מ' (הקבוצה הראשונה עם פריזמה פירמידית אחת). המעקב מספק קריאה ממוצעת של 59999.9156 ממ' בתחנת ה-60 מ', בליווי סטיית תקן של 0.40µmהממוצע הנמדוד של עוקב הלייזר במיקום של 66 מטרים הוא 65999.9845 מ"מ, וסטיית התקן היא 0.64µmהערך הממוצע שנמדד עבור העוקב במיקום של 70 מטרים הוא 69999.8993 ממ', וסטיית התקן היא 0.63µmהנתונים מראים כי סטיית התקן של העוקב היא הגבוהה ביותר במיקום של 66 מטרים, וערך סטיית התקן הוא 0.64µm.
| מספר המדידות | ערך התצוגה של עוקב הלייזר (mm) | מספר המדידות | ערך התצוגה של עוקב הלייזר (mm) | מספר המדידות | ערך התצוגה של עוקב הלייזר (mm) |
| 1 | 59999.9153 | 1 | 65999.9849 | 1 | 69999.8997 |
| 2 | 59999.9163 | 2 | 65999.9855 | 2 | 69999.8995 |
| 3 | 59999.9155 | 3 | 65999.9842 | 3 | 69999.899 |
| 4 | 59999.9159 | 4 | 65999.9851 | 4 | 69999.8998 |
| 5 | 59999.9149 | 5 | 65999.9845 | 5 | 69999.8999 |
| 6 | 59999.9157 | 6 | 65999.9853 | 6 | 69999.8998 |
| 7 | 59999.9154 | 7 | 65999.9837 | 7 | 69999.8993 |
| 8 | 59999.9159 | 8 | 65999.9843 | 8 | 69999.8983 |
| 9 | 59999.9153 | 9 | 65999.9837 | 9 | 69999.8981 |
| 10 | 59999.9154 | 10 | 65999.9842 | 10 | 69999.8994 |
| ממוצע | 59999.9156 | ממוצע | 65999.9845 | ממוצע | 69999.8993 |
| סטיית תקן | 0.40 × 10⁻³ | סטיית תקן | 0.64 × -3 | סטיית תקן | 0.63 × 10⁻³ |
טבלה 8: חזרתיות של נקודה אחת במיקומים של 60 m, 66 m ו-70 m עם פריזמה פירמידלית בודדת (קבוצה 1).
טבלה 9 מציגה את נתוני המדידה השנייה ממכונת העקיבה בלייזר, המשקפים את החזרתיות של נקודה בודדת במרחקים של 60m, 66m ו-70m עבור קבוצת הבדיקה השנייה המשתמשת במנסרה פירמיਡלית אחת. סטיית התקן המקסימלית מופיעה במיקום של 70m, וערך סטיית התקן הוא 0.58µm.
| מספר המדידות | ערך הצגה של מעקב לייזר (מ"מ) | מספר המדידות | ערך התצוגה של מעקב הלייזר (מ"מ) | מספר המדידות | ערך הצגה של מעקב לייזר (מ"מ) |
| 1 | 59999.9156 | 1 | 65999.9682 | 1 | 69999.9176 |
| 2 | 59999.9166 | 2 | 65999.969 | 2 | 69999.918 |
| 3 | 59999.9177 | 3 | 65999.9688 | 3 | 69999.9185 |
| 4 | 59999.9168 | 4 | 65999.9687 | 4 | 69999.9184 |
| 5 | 59999.917 | 5 | 65999.9697 | 5 | 69999.9189 |
| 6 | 59999.9166 | 6 | 65999.9691 | 6 | 69999.9188 |
| 7 | 59999.9165 | 7 | 65999.9695 | 7 | 69999.9198 |
| 8 | 59999.9161 | 8 | 65999.9698 | 8 | 69999.9187 |
| 9 | 59999.9169 | 9 | 65999.9695 | 9 | 69999.9186 |
| 10 | 59999.9166 | 10 | 65999.9687 | 10 | 69999.9184 |
| ממוצע | 59999.9166 | ממוצע | 65999.9691 | ממוצע | 69999.9186 |
| סטיית תקן | 0.55 × 10font6">-3 | סטיית תקן | 0.52 × 10⁻³ | סטיית תקן | 0.58 × 10⁻³ |
טבלה 9: הדירות בנקודה אחת במיקומים של 60m, 66m ו-70m עם פריזמה פירמידלית אחת (קבוצה 2).
זמינות נתונים:
הנתונים הגולמיים התומכים במחקר כלולים ב-קובץ משלים 1.
דיון
מאמר זה בוחן את מערכת הכיול והמדידה עבור עוקבי לייזר (laser trackers) ומפרט את גישות התאמת המסלול האופטי עבור אינטרפרומטרים בלייזר ועוקבי לייזר כאשר נעשה שימוש במprismas פירמידליים. בעבודה זו, המסלול האופטי של עוקב הלייזר מקופל באמצעות פריזמה פירמידלית. ללא קשר לשימוש בפריזמה פירמידלית אחת או שתיים, כאשר הפריזמה הפירמידלית נעה מרחק של יחידה אחת, קריאות האינטרפרומטר ועוקב הלייזר משתנות במרחק של שתי יחידות. זהו מאפיין משותף לשתי שיטות המדידה המוצעות במאמר זה, ששתיהן יכולות לספק את דרישות הכיול של עוקבי לייזר. מצאנו כי ההבדל בין שתי השיטות הוא כאשר נעשה שימוש בשתי פריזמות פירמידליות, שגיאת ההצבעה של העוקב גדולה יחסית, ושגיאת ההצבעה המקסימלית יכולה להגיע עד ל-36.0µm-. שגיאת Abbe מופחתת כאשר נעשה שימוש בפריזמה פירמידלית. תוצאות אלו מעידות בבירור כי שגיאת ההצבעה של עוקב הלייזר נשארת קטנה, עם ערך מקסימלי של 2.7µm-. בנקודה זו, שגיאת ההצבעה המקסימלית ירדה ביותר מפי עשרה. בניסוי למדידת הדירות (repeatability), מדדנו את עוקב הלייזר עשר פעמים במיקומים שונים ומצאנו כי הדירות של העוקב הייתה 0.21µm כאשר נעשה שימוש בשתי פריזמות פירמידליות; הדירות של העוקב הייתה 0.64 µm כאשר נעשה שימוש בפריזמה פירמידלית אחת. כאשר מאומצת פריזמה בודדת, שגיאת ההצבעה מופחתת באופן משמעותי בעוד שהדירות מידרדרת מעט. דבר זה מעיד כי תוצאות המדידה של עוקב הלייזר קרובות יותר באופן כללי לערכים הנומינליים של אינטרפרומטר הלייזר. הדירות המידרדרת משקפת בלבד חוסר יציבות מערכתית במהלך המדידה כאשר קריאות העוקב מתקרבות לערכים הנומינליים של האינטרפרומטר. חוסר יציבות זה עשוי לנבוע מהרגישות הגבוהה יותר של פלטפורמת התנועה לרעידות, לטמפרטורה ולגורמים משפיעים אחרים בעת שימוש בפריזמה פירמידלית בודדת לאחר תנועה, ושגיאת המדידה המוצגת הופחתה בעשרות פעמים בניסוי זה, מה שמהווה ערך מחקרי מרכזי של עבודה זו.
למרות היתרונות, עדיין קיימות מספר מגבלות במחקר זה; לדוגמה, עבודה זו אינה לוקחת בחשבון רכיבי שגיאה כגון שגיאת קוסינוס הנגרמת מקויהניות ושינויים ביציבת הבמה, וגורמים אלו ייבחנו באופן מפורט בעתיד; העבודה הנוכחית מתמקדת בעיקר בדיכוי שגיאת Abbe צירית, בעוד שהשפעת שגיאות לטראליות תחת תנאי טווח מורחב לא נחקרה במלואה; היציבות לטווח ארוך וההסתגלות הסביבתית של המערכת תחת תנאי טמפרטורה, לחות וטורבולנציית אוויר משתנים דורשות אימות נוסף12. במקרה זה, ניתן לאמץ גישות חלופיות כדי לאמת את ההיפותזה המוצעת ולהגביר את מהימנות המסקנות, למשל, ניתן להשתמש באינטרפרומטר לייזר בעל דיוק גבוה כסטנדרט ייחוס למדידה השוואית. ניתן גם להשתמש במערכת מדידה של רשת מעקבים מרובה או במכונת מדידה קואורדינטית (CMM) רחבת היקף לצורך ביצוע תיקוף צולב. שיטות אלו יכולות לספק ראיות משלימות לאישור היעילות והאוניברסליות של אסטרטגיית כיול הרחבת הטווח המבוססת על מנסרה. השיטה המוצעת מראה ערך חשוב ופוטנציאל יישום רחב בייצור ובמטרו-לוגיה מדויקת בקנה מידה גדול, והיא מתאימה לכיול מעקבי לייזר בהרכבת מטוסים, גילוי דיוק מיקום של רובוטים, אימות דיוק של מכונות עיבוד שבבים ומדידה במקום (in-situ) של רכיבים גדולים22. במיוחד במעבדות ובאתרי תעשייה עם הגבלה במקום, שיטה זו מאפשרת כיול בדיוק גבוה ללא צורך במסילות הובלה ארוכות, ובכך מפחיתה משמעותית את עלויות ההקמה ומשפרת את יעילות הכיול23.
מחקרים עתידיים יתמקדו במספר כיוונים: פיתוח מערכת אוטומטית לכיוון הנתיב האופטי להפחתת הקושי התפעולי; ביסוס מודל שגיאות מקיף המכסה שגיאות הן בציר האורכי והן בציר הרוחבי; בחינת אסטרטגיות לפיצוי שגיאות בזמן אמת כנגד הפרעות סביבתיות; הרחבת השיטה לתרחישי מדידה דינמיים ובעלי רב-צירים; ושילוב הסכימה המוצעת עם טכנולוגיית ראייה ממושבתת או סריקת לייזר להשגת מדידה וכיול ביעילות גבוהה יותר ובדיוק רב יותר.
גילויים
למחברים אין ניגודי עניינים להצהיר עליהם.
תודות
מחקר זה מומן על ידי הקרן הלאומית למדעים טבעיים של סין (51775433).
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| מסילת הובלה | / | / | מדריכים ליניאריים (אורך כולל 54 m) |
| אינטרפרומטר לייזר | Renishaw plc | XL-80 | אספקת נתוני השוואה (תעודה: 202603107819) |
| עוקב לייזר | Hexagon Group | AT930 | אספקת נתונים נמדדים |
| מנסרה | Custom-made | Custom-made | קוטר 100 mm (תעודה: CDjd2024-00977) |
מקורות
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.