עבודה זו מציגה מסגרת למידה עמוקה מבוססת פיזיקה עבור עיצוב אלומה (beamforming) ומידול ערוץ בשדה קרוב במערכות אלחוטיות של הדור השישי המשתמשות במשטחי מטא-חכמים גדולים במיוחד (Extremely Large Intelligent Metasurfaces). בהשוואה לטכניקות תקשורת מסורתיות בשדה רחוק, השיטה המוצעת משפרת את יעילות האנרגיה, את הגבר עיצוב האלומה ואת יעילות הספקטרום.
מאמר מחקר
מסגרת GNN-Attention מבוססת למידה עמוקה למידול ערוצי שדה קרוב ועיצוב אלומה במערכות אלחוטיות של הדור השישי: מחקר סימולציה
במאמר זה
סיכום
תקציר
הופעתן של רשתות דור שישי (6G) הניעה את הפיתוח של משטחים חכמים גדולים במיוחד (XL-IMS) כדי לספק מהירויות גבוהות במיוחד ויעילות ספקטרלית גבוהה. עם זאת, ערוצי שדה-רחוק קלאסיים אינם ישימים להעברה בשדה-קרוב בשל התפשטות גלים כדוריים והיעדר סטציונריות מרחבית, מה שמוביל לירידה בביצועי עיצוב האלומה (beamforming) ולעלייה במורכבות החישובית. לפיכך, מטרת מחקר זה היא לפתח שיטה למידול ערוץ בשדה-קרוב ולאופטימיזציה של עיצוב אלומה המבוססת על למידה עמוקה מונחית פיזיקה. הפתרון המוצע משתמש במודל ערוץ של גל כדורי המונחה פיזיקלית, יחד עם רשתות עצביות גרפיות (GNNs) ומנגנוני קשב (attention mechanisms), כדי ללכוד קשרים מרחביים מקומיים בין משתמשים לבין הרשת הגלובלית. בנוסף, מוצע אלגוריתם לעיצוב אלומה מבוסס למידה כדי להגביר את יעילות מיקוד האנרגיה במשתמשי שדה-קרוב. ביצועי המסגרת המוצעת מוערכים באמצעות תרחישי התפשטות ריאליסטיים ממאגר הנתונים DeepMIMO. תוצאות הסימולציה מראות כי הטכניקה המוצעת מניבה קצב בר-השגה של 11.6 bps/Hz, הגבר עיצוב אלומה של 28 dB, יעילות ספקטרלית של 10.5 bps/Hz, יעילות אנרגטית של 9.8 bits/Joule, ויחס אות לרעש ולהפרעות (SINR) של 25 dB. בהשוואה לטכניקות מסורתיות כגון Zero Forcing (ZF), Minimum Mean Square Error (MMSE), Semidefinite Relaxation (SDR) ו-Alternating Optimization (AO), הסכימה המוצעת משפרת את ביצועי התקשורת הכוללים בכ-10-15%. תוצאות אלו חושפות כי שילוב של מידול ערוץ בשדה-קרוב עם למידת קשב מבוססת GNN יכול לשמש כטכניקת עיצוב אלומה יעילה ומדויקת עבור רשתות אלחוטיות של 6G בעתיד המשתמשות בטכנולוגיית XL-IMS.
מבוא
העניין בעיצוב אלומה (beamforming) גדל באופן דרמטי בשנים האחרונות. דרישות קיבולת קיצוניות הפכו לנפוצות עם הצגת ה-6G, המונעות מהביקוש הגובר לקישוריות טובה יותר ולקצבי נתונים מהירים יותר. לכן, עיצוב אלומה הוא שיטה מבטיחה להנחיה יעילה של אותות ולשיפור ביצועי הרשת הכוללים1. מערכות תקשורת אלחוטית קונבנציונליות ניצלו ביעילות משאבים מרחביים בשדה הרחוק לצורך גיוון מרחבי. תחום מחקר מתהווה עם פוטנציאל עצום עבור תקשורת אלחוטית עתידית הוא עיצוב אלומה בשדה הקרוב2.
מצד שני, משטחים חכמים ניתנים להגדרה מחדש (RIS), מעניינים במיוחד מכיוון שהם יכולים להתגבר על חלק מבעיות ההגעה הקשורות לספקטרום ה-mmWave/THz3,4. RIS יכולים להחזיר, לשבור ולתמרן גלים אלקטרומגנטיים נכנסים5. במקרה זה, המטרה העיקרית היא ניווט האלומה לכיוון או צורה רצויים, וניתן לתאר את ה-RIS כמשנה של דפוסי הקרינה של מקור הקרינה. עבור RIS בשדה רחוק, מספר נושאים בסיסיים נחקרו לאורך השנים6,7,8,9,10,11, כולל אומדן ערוץ, לוקליזציה, סטנדרטיזציה ועיצוב אלומה פסיבי/אקטיבי. טכנולוגיה זו מאפשרת תקשורת רב-משתמשים על ידי מיקוד אלומות, המספקות פשרה בין הפסדי נתיב לבין חדירות, במיוחד בפס תדרים בינוניים כמו טווח ה-10 GHz12. ממשקים חכמים פותחו עוד יותר בתוך רשתות תקשורת ונחקרים כיום כדי לשפר את הרזולוציה המרחבית ואת רוחב פס התקשורת13. התדרים הגבוהים יותר ומפתחי האנטנה הגדולים יותר במהלך המעבר מ-5G ל-6G הופכים תרחישי תקשורת מסורתיים של שדה רחוק לתרחישי תקשורת של שדה קרב14,15.
אזור השדה הקרוב יהיה חשוב ברשתות 6G, מה שיחייב מחקר של טכניקות שדה קרוב חדשות16. על גלים להיחשב כגלים כדוריים ולא כגלים מישוריים כדי לשפר את התפשטות הגלים האלקטרומגנטיים בטכנולוגיית שדה קרוב. מאפיין פיזיקלי חדש זה מציג מגוון של אפקטים אלקטרומגנטיים, הכוללים אי-סטציונריות מרחבית, פיצול קרניים, קיטוב טרי-פולרי וגלים דועכים17. בשל כך, ייתכן ששיטות תקשורת קונבנציונליות רבות לא ינצלו באופן מלא את המאפיינים הפיזיקליים החדשים הללו או שיחוו הפסדי ביצועים חמורים בסביבות שדה קרוב של 6G18. פער בין טכנולוגיות תקשורת שדה רחוק נוכחיות לבין מודלים של התפשטות בשדה קרוב עלול להפחית משמעותית את יעילותן של טכניקות שדה רחוק קיימות במיקומי שדה קרוב19. בניגוד למערכות פס רחב מסורתיות של שדה רחוק, יש להתחשב באפקטים אלקטרומגנטיים (EM) חדשים במערכות RIS רחבות-פס של שדה קרוב. ראשית, ערוץ השדה הקרוב כולל שני זוויות וממדי מרחק בשל חזית הגל הכדורית בספקטרום השדה הקרוב, בניגוד להנחת חזית הגל השטוחה במודלים של ערוצי שדה רחוק. במקום ניווט קרניים של שדה רחוק, הדבר מביא לפעולת ריכוז קרניים של שדה קרוב20,21. המונח "אפקט פיצול קרניים" מתייחס לאפשרות שקרניים המיוצרים באירועים שונים ירוכזו במיקומים נפרדים22.
בניגוד לשדה הרחוק, שבו חזיתות גל אלקטרומגנטיות (EM) מקורבות כמישוריות, תקשורת בשדה הקרוב דורשת התחשבות בהתפשטות של חזיתות גל כדוריות. מאפיין זה מביא עמו הן הזדמנויות והן אתגרים עבור רשתות אלחוטיות עתידיות. באמצעות ניצול חזיתות גל כדוריות, מיקוד אלומה (beam focusing) יכול לרכז אותות בתוך אזור מרחבי ספציפי, מה שמאפשר דיכוי שיפורים של הפרעות ותקשורת רב-משתמשית משופרת בהשוואה להכוונת אלומה (beam steering) קונבנציונלית בשדה הרחוק. עם זאת, הדבר מציב גם מורכבויות נוספות בתכנון ובעיבוד אותות23,24. מחקרים מוקדמים על תקשורת בשדה הקרוב כוללים את העבודה ב25, אשר פירטה את ההבדלים בין אזורי השדה הקרוב והרחוק, מושגי מפתח, אתגרים טכניים, יישומים והערכת ערוץ מבוססת ספר קודים (codebook). לאחר מכן, המחבר26 בחן את ההבדלים הבסיסיים בין שידור בשדה הרחוק המבוסס על חזית גל מישורית לשידור בשדה הקרוב המבוסס על חזית גל כדורית, תוך התמקדות בגיבוש אלומה (beamforming), ניתוח ערוצים, ביצועי מערכת ושילוב עם טכנולוגיות מהדור הבא. יתרה מכך, המחבר27 חקר את האתגרים העיקריים בתקשורת בשדה הקרוב, כולל מידול ערוצים, הערכה, גיבוש אלומה, ארכיטקטורת חומרה וחשיסה, תוך סיכום התקדמויות אחרונות בתחומים אלה.
מחקרים אחרונים בחנו באופן נרחב תקשורת אלחוטית בשדה הקרוב ומידול ערוצים עבור מערכות 6G מתהוות. סקירות מקיפות בחנו את עקרונות התקשורת בשדה הקרוב, ארכיטקטורות holographic MIMO, טכניקות למידול ערוצים, שיטות עיבוד אותות ויישומים של חישוש ותקשורת משולבים, ובמקביל זיהו אתגרים מרכזיים הקשורים להערכת ערוצים ולתכנון מערכות בסביבות שדה קרוב28,29. כדי לטפל באפקט פיצול האלומה (beam-splitting) במערכות mmWave/THz נתמכות על ידי RIS, הוצעו פתרונות שונים, כולל אסטרטגיות פריסה מבוזרת של RIS וארכיטקטורות RIS נתמכות ב-true time delay (TTD). גישות אלו משפרות את בקרת האלומה הסלקטיבית לתדר ומפחיתות את הפגיעה כתוצאה מפיצול האלומה; עם זאת, הן כרוכות לעיתים קרובות בעלויות פריסה מוגברות, מורכבות חומרה רבה יותר או הסתמכות על רכיבי השהיה ייעודיים 30,31,32.
אופטימיזציה של עיצוב אלומה (Beamforming) זכתה לתשומת לב רבה בשל ההשפעות המשולבות של מיקוד אלומה ועיוות רחב-פס מרחבי במערכות של מערכי מפתח רחבים במיוחד (ELAA). מחקרים קיימים בחנו שיטות מיקוד מבוססות עיכוב פאזה, ארכיטקטורות מבוססות TTD ומסגרות אופטימיזציה עבור אנטנות מטא-משטח הולוגרפי כדי לשפר את הגברון של עיצוב האלומה ולהפחית השפעות רחב-פס כפולות33,34,35,36. עם זאת, רוב המחקרים הקשורים ל-XL-IMS ממשיכים להסתמך על הנחות של גל מישורי בשדה הרחוק, אשר אינן מספקות עבור מפתחים רחבים במיוחד. כתוצאה מכך, מאפייני שדה קרוב חשובים, כולל התפשטות גלים כדוריים, אי-סטציונריות מרחבית, צימוד הדדי ומיקוד אלומה תלוי-מרחק, מושמטים לעיתים קרובות37,38. לאחרונה, טכניקות של בינה מלאכותית הופיעו כפתרונות מבטיחים לעיצוב אלומה בשדה הקרוב ולאופטימיזציה של תעלות ברשתות 6G מבוססות XL-IMS. בפרט, שיטות מבוססות למידה-מטא (meta-learning) הדגימו יכולת הסתגלות חזקה והתכנסות מהירה תחת תנאים אלחוטיים דינמיים עם נתוני אימון מוגבלים. גישות אלו מציעות פוטנציאל משמעותי למערכות תקשורת חכמות בשדה הקרוב ולאופטימיזציה עתידית של רשתות אלחוטיות אוטונומיות39,40.
טכניקות עיצוב אלומה (beamforming) קיימות מסתמכות במידה רבה על מודלים פשוטים של תעלות שדה רחוק, אשר אינם מצליחים ללכוד מאפייני שדה קרוב קריטיים במבנים אולטרה-מסיביים. יתרה מכך, הערכות מבוססות-נתונים בסביבות ריאליסטיות, כגון DeepMIMO, נותרות מוגבלות, ואופטימיזציה משותפת של מידול תעלות שדה קרוב ועיצוב אלומה עבור תרחישי משתמשים דינמיים לא קיבלה תשומת לב מספיקה. בנוסף, סקילביליות חישובית נותרת אתגר מרכזי עבור פריסות 6G מעשיות המאומצות ב-XL-IMS. כדי להתגבר על מגבלות אלו, מחקר זה מציע מסגרת מאוחדת המשלבת מידול תעלות של גלים כדוריים מבוסס-פיזיקה עם GNNs ומנגנוני קשב (attention mechanisms) עבור עיצוב אלומה בשדה קרוב. המסגרת המוצעת לוקחת בחשבון באופן מפורש אי-סטציונריות מרחבית, אינטראקציות של משטחים מטאליים (metasurfaces) והפגה תלוית-מרחק, והיא מתוקפת באמצעות מערך הנתונים DeepMIMO.
המסגרת המוצעת משלבת מידול של ערוצים פיזיים עם למידה עמוקה כדי לאפשר ייצוג מדויק של ערוצים בשדה הקרוב ואופטימיזציה של עיצוב אלומה (beamforming) עבור מערכות XL-IMS. באמצעות מידול מפורש של התפשטות גלי כדור ואי-סטציונריות מרחבית, מחקר זה מאפשר מיקוד אלומה מדויק תוך שיפור הקצאת האנרגיה, הגבר עיצוב האלומה ודיכוי הפרעות. המסגרת משלבת בנוסף אופטימיזציה ברמת האלמנט של תגובות הפאזה של המטא-משטח כדי לאפשר היגוי אלומה אדפטיבי בסביבות תקשורת צפופות. באמצעות תרחישי התפשטות ריאליסטיים ממאגר הנתונים DeepMIMO, הגישה המוצעת מדגימה שיפור ביעילות הספקטרלית, בביצועי עיצוב האלומה וביעילות החישובית, ובכך מספקת פתרון ניתן להרחבה עבור רשתות תקשורת 6G רחבות היקף המבוססות על XL-IMS.
פרוטוקול
המסגרת המוצעת למידול ערוצי שדה קרוב (Near-Field) ועיצוב אלומה (Beamforming) במערכות 6G המאפשרות XL-IMS משלבת מידול מבוסס פיזיקה עם אופטימיזציה של למידת מכונה כדי להתגבר על המגבלות של גישות שדה רחוק (far-field) קונבנציונליות. פותח מודל ערוץ שדה קרוב המשלב התפשטות גל כדורי ולא-סטציונריות מרחבית, ואשר תוקף באמצעות מאגר הנתונים DeepMIMO. מידע הערוץ מיוצג כגרף כדי ללכוד תלויות מרחביות בין אלמנטים של המשטח-המעובד (metasurface) לבין המשתמשים, ורשת GNN-attention מקצה לקצה מועסקת כדי ללמוד משקולות עיצוב אלומה עבור מיקוד אלומה בשדה קרוב. בניגוד לשיטות אופטימיזציה איטרטיביות קונבנציונליות, המסגרת המבוססת למידה חוזה ישירות פתרונות עיצוב אלומה, ובכך מפחיתה את הסיבוכיות החישובית תוך שמירה על דיוק גבוה ויכולת הסתגלות לתנאי ערוץ דינמיים. הביצועים מוערכים במונחים של קצב נתונים בר-השגה, הגבר עיצוב אלומה ויעילות אנרגטית, ומדגימים תוצאות עליונות בהשוואה לשיטות עיצוב אלומה מסורתיות בשדה רחוק. איור 1 ממחיש את המסגרת הכוללת.
להלן השלבים המוצעים:
שלב 1: הגדרת סביבת DeepMIMO
ראשית, פלטפורמת ה-DeepMIMO v3.x מוגדרת באמצעות הגדרת O1 Outdoor, המשתמשת בתדר נשאי של 28 GHz וברוחב פס של 100 MHz. בסימולציה, ה-XL-IMS מיוצג על ידי מערך מישורי אחיד של 16×16 הכולל 256 אלמנטים מחזירי קרינה, במרווחים של λ/2 זה מזה. מודל התפרוסה שנבחר הוא גל כדורי עם נתיבי LoS ו-NLoS.
שלב 2: הגדרת גיאומטריית XL-IMS ומיקומי משתמשים
תכננו את ה-XL-IMS כמשטח-מטא (metasurface) מישורי של 16×16 הכולל 256 אלמנטים מחזירים הניתנים להגדרה מחדש. מכשירי מסוף המשתמש פוזרו באופן אקראי בטווח השדה הקרוב, מ-0.5m עד 10m מה-XL-IMS, בהתבסס על קריטריון מרחק ריילי (Rayleigh distance).
שלב 3: יצירת ערוצי שדה קרוב באמצעות התפשטות גלים כדוריים
מדלו את הערוצים שבין כל אלמנט במשטח המטא-חומר (metasurface) הניתן להגדרה מחדש לבין המשתמש באמצעות התפשטות גלים ספריים, הלוקחת בחשבון שינויים במופע הנגרמים מהמרחק.
שלב 4: יצירת נתוני ערוץ שדה קרוב
טרמינלי משתמש פוזרו באופן אחיד בתוך אזור השדה הקרוב (0.5-10 m) מפאנל ה-XL-IMS. לצורך יצירת הערוצים נעשה שימוש הן בנתיבי התפשטות LoS והן בנתיבי NLoS שנוצרו על ידי תרחיש DeepMIMO O1 Outdoor.
שלב 5: הכנת מערך הנתונים לאימון ובדיקה
סט הנתונים שנוצר כלל 20,000 דגימות, מהן 16,000 (80%) שימשו לאימון ו-4,000 (20%) לבדיקה.
שלב 6: נרמול מאפייני קלט והכנת קלטי המודל
השלב הסופי של תהליך ההכנה כלל ביצוע נרמול Min-Max לכל מאפייני הקלט, כגון עוצמת הערוץ, פאזה, מרחק וקואורדינטות המשתמש. תהליך זה נרמל את הנתונים והמיר אותם לטנזורים, שהוזנו לרשת ה-GNN-attention. המודל עבר אופטימיזציה באמצעות אופטימייזר Adam עם קצב למידה של 0.001 ו-50 epochs.
שלב 7: החלת מנגנון הקשב (attention mechanism)
הוסיפו מנגנון קשב (attention mechanism) כדי לשקול מידע גרפי גלובלי וללכוד תלויות לטווח ארוך בין צמתי הגרף. דבר זה מסייע למודל להתמקד במאפיינים מרחביים חשובים.
שלב 8: חיזוי משקולות עיצוב האלומה
חזה את משקולות עיצוב האלומה (beamforming weights) וערכי הזזת הפאזה באמצעות השבעה של GNN-attention. הלימודי עיצוב האלומה המורכבים, המאמצים והחזרתיים מוחלפים בשיטת הניבוי.
שלב 9: הערכת מדדי ביצועים
כדי להעריך את איכות התקשורת והעיצוב האלומי (beamforming), חשב מדדי ביצוע (KPIs) כגון קצב ההשגה (achievable rate), הגבר עיצוב אלומה, יעילות ספקטרלית, יעילות אנרגטית ו-SINR.
שלב 10: השוואה מול שיטות ייחוס
השווה את האלגוריתם המוצע לאלגוריתמים מסורתיים, כולל ZF, MMSE, SDR ו-AO.
הגדרת מודל המערכת
המערכת המוצעת בוחנת רשת אלחוטית מדור 6 (6G) המופעלת על ידי XL-IMS הכולל 256 אלמנטים מחזירי-אות ניתנים להגדרה, השולטים בהפצת גלים אלקטרומגנטיים באמצעות הסטות מופע מתכווננות. מכיוון שהמשתמשים פועלים באזור השדה הקרוב, ההנחה המקובלת של גלי מישור בשדה רחוק אינה תקפה, מה שמחייב התחשבות בהפצת גלי ספירה, ניחות התלוי במרחק ואי-סטציונריות מרחבית. הגבול בין אזורי השדה הקרוב והרחוק נקבע על ידי מרחק ריילי, התלוי בגודל המטה-משטח ובאורך גל הנשא, ומסמן את המעבר מהשפעות חזית גל ספריה להפצת גלי מישור. הדבר מתואר באופן הבא:
 (1)
כאן, D הוא גודל המטא-משטח, λ הוא אורך הגל, ו-R הוא מרחק ריילי. תופעת שדה קרוב מתרחשת בערוץ התקשורת כאשר משתמש נמצא במיקום הקרוב יותר ל-R מאשר לערכו הממשי. ככל שהאות עובר דרך רכיבי מטא-משטח שונים, הוא עובר שינויי פאזה ואמפליטודה מובחנים.
הערוץ מהמטא-משטח ה-n למשתמש משתמש במודל גל כדורי עבור התקדמות בשדה קרוב, אשר מיוצג על ידי משוואת מקדם הערוץ באופן הבא:
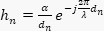 (2)
כאן, α מתייחס לפרמטר הפסד הנתיב, λ מתייחס לאורך גל הנשא, ו-dn הוא מרחק המשתמש מהרכיב.
במקרה זה, βn הוא מקדם הפסד הנתיב עבור אלמנט ה-XL-IMS ה-nth וניתן לבטא אותו כ-βn = dn−α, כאשר α מייצג את מעריך הפסד הנתיב. יש לציין כי dn הוא המרחק האוקלידי ממיקומו של המשתמש לאלמנט המטה-משטח ה- nth. שינויים בערוץ ביחס למרחב נגרמים מההבדלים המשמעותיים ב-dn בין מטה-משטחים שונים, בניגוד למצב של ערוצים בשדה רחוק. באופן כללי, ניתן להסביר את וקטור הערוץ באופן הבא:
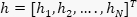 (3)
אות הקלט המתקבל על ידי המשתמש תלוי בכוונון הפאזה של מערכת ה-XL-IMS. נניח כי θ = [θ1, θ2, …., θN] מייצג את השהיית הפאזה המומשגת באמצעות המטה-משטח. אם כן, ניתן לבטא את אות הקלט באופן הבא:
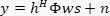 (4)
כאשר Φ = diag(ejθ1, ….., ejθN) הוא האות המשודר, w הוא וקטור קידוד המקדם (precoding), ו-n מייצג רעש. וקטור הערוץ בשדה הקרוב מוגדר כ-h ∈ ℂN×1, מטריצת הזזת הפאזה הדיאגונלית של ה-XL-IMS כ-Φ ∈ ℂN×N, וקטור עיצוב האלומה (beamforming) כ-x ∈ ℂN×1, והאות שהתקבל כ-y ∈ ℂ. רכיב הרעש האדיטיבי מוגדר כ-n ∼ CN (0, σ2). ממדים אלו שומרים על הנכונות המתמטית של הניסוח.
במקרה זה, ws הוא וקטור ה-precoding של תחנת הבסיס המשמש לביצוע precoding לסמל המשודר (s). במהלך בקרת ביצועים (benchmarking), גישות precoding דיגיטליות נפוצות כגון ZF ו-MMSE מיושמות בתחנת הבסיס תוך שימוש במימושי ערוץ דומים בשדה הקרוב. עם זאת, הגישה החדשה שואפת לייעל את מטריצת הסטה-המופעת (θ) של ה-XL-IMS באמצעות מנגנון למידה של GNN-attention.
כדי לרכז את האנרגיה באזור השדה הקרוב, עבור המשתמש, יש לאפשר תכנון של θ שבו מתרחשת התאבכות בונה. אסטרטגיית עיצוב האלומה (beamforming) שואפת למקסם את היעילות הספקטרלית או את הספק האות הנקלט. איור 2 מתאר את הארכיטקטורה של מודל מערכת התקשורת בשדה הקרוב המבוססת על גישת XL-IMS.
מידול ערוץ בשדה קרוב
המודל המוצע לשדה הקרוב עבור רשתות תקשורת 6G המבוססות על XL-IMS תוכנן במיוחד כדי לחקות את תנאי הה propagation בסביבת מרחק ריילי (Rayleigh distance) מהמטא-משטח. באזור השדה הקרוב, הה propagation הוא כדורי, עם ערכי פאזה משתנים ופרמטרים מרחביים לא הומוגניים לאורך המטא-משטח, בניגוד למודלים קונבנציונליים של propagation בשדה הרחוק המניחים גלים מישוריים. במחקר הנוכחי, נעשה שימוש במודל גל כדורי מבוסס פיזיקה כדי לתכנן מטריצת תגובה דחף של הערוץ מדויקת, המתחשבת במיקומים הפיזיים של רכיבי המטא-משטח והטרמינלים של המשתמשים.
ייצוג ערוצים המבוסס על מרחק
המרחק בין כל רכיב של המשטח-מטא (metasurface) לבין המשתמש הוא גורם מכריע בבניית מודל הערוץ במשטר השדה הקרוב. האורך pn בין מיקומי המשתמש pu לבין רכיב ה-XL-IMS ה-n ניתן על ידי:
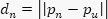 (5)
ערך זה משתנה באופן משמעותי לאורך המטא-משטח בשל שטחו הגדול במיוחד, מה שמוביל לזמני התפשטות ולהסתות פאזה שאינם שווים ויש להתחשב בהם במודל.
מודל ערוץ גל ספרי
מקדם הערוץ בין האלמנט ה-n-י לבין המשתמש נקבע באמצעות מודל הגלים הספריים המתואר במשוואה (2), הלוכד שינויים בפאזה ובאמפליטודה התלויים במרחק. עבור יצירת מערכי נתונים ואימון מודלים, מקדמי הערוץ מתקבלים ממסגרת מעקב הקרניים (ray-tracing) של DeepMIMO, המשלבת התפשטות רב-נתיבית הן בקו ראייה ישיר (LoS) והן ללא קו ראייה ישיר (NLoS), בהתבסס על מבנים סביבתיים ריאליסטיים. על סמך האמור לעיל, ניתן לבנות את מטריצת תגובת הערוץ מתגובות הערוץ עבור כל N אלמנטי המטא-משטח כפי שמוצג במשוואה (3).
אי-סטציונריות מרחבית של ערוצים בשדה קרוב וחשיבות המודל
בניגוד לערוצים בשדה רחוק, ערוצים בשדה קרוב מציגים אי-סטציונריות מרחבית, שבה האותות המתקבלים משתנים על פני המטה-משטח, מה שמאפשר מיקוד אלומה התלוי במיקום. מידע מרחבי זה מוטמע במטריצת תגובת הערוץ ונלכד על ידי מודל ה-GNN-attention. איור משלים 1 ממחיש את מסגרת מידול ערוצי השדה הקרוב המוצעת עבור מערכת תקשורת 6G מבוססת XL-IMS ואת יצירת נתוני ערוץ ריאליסטיים עבור עיצוב אלומה (beamforming) מבוסס למידה עמוקה.
יצירת מערך נתונים
הפקת הנתונים בוצעה באמצעות מסגרת DeepMIMO, המספקת סימולציות תעלות מבוססות מעקב קרניים (ray-tracing) ריאליסטיות, המשלבות גיאומטריה סביבתית, עקביות מרחבית וניידות משתמשים. תגובות תעלה עבור מיקומי משתמשים מרובים בשדה הקרוב הופקו באמצעות תרחיש החוץ O1 בתדר נשא של 28 GHz ורוחב פס של 100 MHz. ה-XL-IMS כלל 256 אלמנטים מחזירי קרינה המפוזרים באופן אחיד, ומיקומי המשתמשים נבחרו בתוך אזור השדה הקרוב על בסיס קריטריון ריילי (Rayleigh criterion). מקדמי התעלה, הגברי התמסלול ומידע מרחבי הופקו באמצעות ספריית הפייתון של DeepMIMO. טבלה משלימה 1 מסכמת את פרמטרי הסימולציה והשחזור. המודל אומן באמצעות למידה מונחית, כאשר מאפייני מצב התעלה שימשו כקלטים ומשקולות עיצוב אלומה (beamforming) מותאמות על בסיס פיזיקלי שימשו כתוויות היעד.
יצירת מאפייני קלט ומבנה מערך הנתונים
בשלב הבא, נתוני הערוצים הגולמיים הומרו למאפיינים (features) לצורך הזנה למודלים של למידה עמוקה. מאפיינים אלו כללו את גדלי התגובה (magnitudes) והמופעים (phases) של הערוצים כמרכיבים נפרדים. ניתן לכלול פרמטרי קלט נוספים בהתאם לדרישות הבעיה. לדוגמה, ניתן לשקול גם את קואורדינטות המשתמשים, מרחקים ומספר פרמטרים מרחביים כמאפיינים. מערך הנתונים פולח למערכות אימון ובדיקה ביחס של 80:20.
הכנת מערך הנתונים לאימון
השלב האחרון כלל נרמול של מערך הנתונים שהוכן והמרתו לטנסורים המתאימים להזנה למבנה ה-GNN-attention לצורך האימון. מערך נתוני האימון שימש ללמידת המיפוי ממצב הערוץ למשקולות עיצוב האלומה (beamforming) האופטימליות, בעוד שמערך נתוני הבדיקה שימש להערכת יעילות המודל. מערך נתונים מוכן היטב זה הפך את תהליך הלמידה לקל ואפקטיבי יותר. טבלה משלימה 2 מציגה את פרטי תיאור מערך הנתונים של DeepMIMO.
ייצוג מאפיינים
שלב ייצוג המאפיינים המיר נתוני ערוץ בשדה הקרוב בעלי ערכים מרוכבים לפורמט המתאים ללמידה עמוקה. תגובות הערוץ פורקו למאפיינים הלוכדים תכונות מרחביות ותכונות הפשטה, תוך שימור מידע חיוני על השדה הקרוב לצורך הלמידה. איור משלים 2 ממחיש את מערך הנתונים (dataset) DeepMIMO ששימש בתהליך זה. נתוני הערוץ מסביבת השדה הקרוב (near-field) יוצגו כמספרים מרוכבים הנ, עם הרכיבים הממשיים והמדומיינים המייצגים את מידע המופע והאמפליטודה של מקדמי הערוץ. כדי לאפשר שימוש יעיל באלגוריתמים של למידת מכונה, המקדמים פושטו לרכיבים הממשיים (Reהנּ) ודמיוני (Imהנ.) חלקים. ניתן להציג את הנתונים גם כגודל הנ ומופע המקדמים ∠הנורמליזציה.
חילוץ מאפיינים מרחביים
בנוסף למקדם הערוץ, נכללו מאפיינים מרחביים כדי להתחשב בטבע הגאומטרי של סביבת השדה הקרוב. אלו כללו את המרחק dn מכל אלמנט במשטח-העל (metasurface) למקלט, יחד עם קואורדינטות המקלט (x, y, z). בדרך זו, המודל התחשב בעובדה שמאפייני האות יכולים להיות תלויים במיקום המרחבי של זוג המשדר-מקלט, תכונה החשובה לה התפשטות בשדה הקרוב.
נרמול והכנת קלט למודל
כשלב מקדמי לפני הזנת הקלטים למודל, בוצע תהליך נרמול כדי למנוע חוסר יציבות נומרית ולהאיץ את ההתכנסות. הווקטורים המובנים חולקו למערכי נתונים של אימון ובדיקה, המסומנים כ-(Xtrain, Xtest). באופן זה, הוזנו הקלטים למודלי ה-GNN וה-attention.
בהתבסס על ייצוג המאפיינים באיור משלים 2, במערך נתונים זה נעשה שימוש בסוגים שונים של מאפיינים, כולל מקדמי ערוץ hn אשר הצביעו על תגובת האות המורכבת של כל רכיבי המטא-משטח. מאפיין נוסף היה מרחק dn אשר הצביע במקרה זה על השפעות התפשטות. בעוד שהרכיבים המדומיים והממשיים מספקים תיאור מספרי של האות, חלקי הגודל והמופע מעניקים תיאור מפורש של עוצמת האות והסטת המופה, בהתאמה. קואורדינטת מיקום המשתמש (x, y, z) הייתה מאפיין חשוב נוסף ששיפר את המודעות המרחבית של המודל.
תכנון למידה עמוקה באמצעות GNN למידול תלות מרחבית בשילוב מנגנון קשב היברידי ללמידת הקשר גלובלי
אלגוריתם למידה זה פותח במטרה לאמן ביעילות את ערוץ ה-XL-IMS המורכב בשדה הקרוב, עם מאפייני המרחב וההגעה שלו, באמצעות GNNs ומנגנון קשב (attention mechanism). מכיוון שאלמנטי המטא-משטח נמצאים במתאם גבוה זה עם זה והאינטראקציות ביניהם אינן אחידות בתוך אזור השדה הקרוב, רשת מקושרת באופן מלא אינה מתאימה לייצוג נכון של הערוץ. לפיכך, בגישה זו, המטא-משטח מיוצג כגרף, כאשר כל אלמנט משמש כצומת והאינטראקציות ביניהם כקשתות. ה-GNN לכד תלותיות מרחביות מקומיות בין צמתים שכנים, בעוד שמנגנון הקשב שיפר את הלמידה של תלותיות גלובליות.
ייצוג גרפי של XL-IMS
ה-XL-IMS נוצר כגרף G = (V, E), כאשר כל קודקוד vn ∈ V מייצג אלמנט אחד של מטא-פני השטח, בעוד שקשתות eij ∈ E מייצגות את היחסים המרחביים בין האלמנטים. לכל קודקוד יש וקטור מאפיינים xn, המתקבל באמצעות שלב ייצוג המאפיינים. מטריצת הסמיכות A לוכדת את הקישוריות בין קודקודים הנמצאים קרוב זה לזה או בתוך מגבלות מרחק מסוימות. ניסוח גרפי זה משמש כדי לשלב את המידע המרחבי הקיים בהגבלה של שדה קרוב.
כדי להשיג הדירות, קישוריות הגרף נקבעת באמצעות גישת ה-K-Nearest Neighbors כאשר k מוגדר כ-8. נסמן את pi ו-pj כווקטורי המיקום של תאי ה-XL-IMS ה-i וה-j, בהתאמה. המרחק בין שני קודקודים כלשהם נמדד באמצעות המטריקה האוקלידית באופן הבא: dij = ||pi − pj||2. תהיה מקשרה בין הקודקודים i ו-j אם קודקוד j נכלל בקבוצת שמונת השכנים הקרובים ביותר לקודקוד i. לפיכך, מטריצת הסמיכות נבנית לפי הכלל הבא: Aij = 1 אם j ∈ Nk(i) ו-Aij = 0 אחרת.
ב-GNN המוצע, העדכונים עבור כל צומת מחושבים על בסיס מידע מצומתים שכנים אחרים. בפרט, ניתן להגדיר את ההפצה של שכבה l באופן הבא:
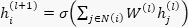 (6)
כאשר hi(l) מייצג את וקטור המאפיינים של קודקוד i בשכבה l, N(i) היא השכנות של קודקוד i, W(l) היא מטריצת המשקולות הניתנת ללמידה, ו-σ(·) מסמלת פונקציית אקטיבציה לא ליניארית.
מודל ה-GNN-attention כלל שלוש שכבות קונבולוציה של גרפים עם ממדים חבויים שנקבעו ל-128, ונעשה שימוש ב-Rectified Linear Unit (ReLU) כפונקציית אקטיבציה. יצירת הגרף בוצעה באמצעות שיטת k-השכנים הקרובים ביותר (k=8). כל תכונה של XL-IMS משמשת כצומת, בעוד שקשתות נוצרות על בסיס המרחק האוקלידי בין צמתים סמוכים. כדי לחלץ תלויות מרחביות גלובליות, השתמשנו ברשת קשב עצמי רב-ראשית (multi-head self-attention network) עם 4 ראשים. הסתברות ה-dropout נקבעה ל-0.3 כדי למנוע התאמת יתר (overfitting).
מנגנון קשב (Attention mechanism)
כדי למדל תלויות למרחקים ארוכים שהתקיימו מעבר לטווח השכונה המקומית, הוכנס מנגנון קשב (attention) למודל, הפועל באופן הבא:
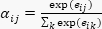 (7)
כאשר eij = LeakyReLU(aT[Whi | Whj]) הוא החשיבות של הצמתים i ו-j. באמצעות מודל זה, ניתן להקצות רמות חשיבות שונות לצמתים על בסיס תפקידיהם, מה שמקל על המודל להבין את ההקשר הגלובלי לרוחב המשטח-העל (metasurface). המסגרת ההיברידית לוכדת מידע מרחבי מקומי וגלובלי כאחד, והמאפיינים הנלמדים מעובדים דרך שכבות מחוברות באופן מלא כדי להפיק משקולות עיצוב אלומה (beamforming weights). כפי שמוצג בדמויות השלמיות 3 ו-4, ה-GNN ממדל תלויות מרחביות מקומיות באמצעות העברת הודעות ואגרגציה של מאפיינים, בעוד שמנגנון הקשב (attention mechanism) לוכד אינטראקציות גלובליות בין אלמנטים של המשטח-העל, מה שמאפשר עיצוב אלומה יעיל בשדה הקרוב. משקולות קשב מחושבות כדי לכמת את הרלוונטיות של זוגות צמתים, תוך הקצאת חשיבות גבוהה יותר לאינטראקציות אינפורמטיביות יותר. באמצעות משקולות אלו, כל צומת מאגרג מידע מכל שאר הצמתים, מה שמאפשר למודל ללכוד תלויות גלובליות מעבר לשכנויות מקומיות. מיזוג המאפיינים המשוקלל שנוצר מפיק ייצוג מאפיינים אופטימלי המדגיש מאפיינים מרחביים חשובים תוך דיכוי מידע פחות רלוונטי, ובכך תומך באופטימיזציה יעילה של עיצוב אלומה ובמיקוד אנרגיה.
אופטימיזציה של עיצוב אלומה (Beamforming)
שלב אופטימיזציית גיבוש האלומה (beamforming) קבע את הזזות הפאזה של ה-XL-IMS ואת משקלי גיבוש האלומה כדי למקד את האנרגיה במשתמשים בשדה הקרוב. בניגוד להכוונת אלומה קונבנציונלית לשדה הרחוק, גיבוש אלומה לשדה הקרוב מרכז אנרגיה במיקומים מרחביים ספציפיים. במסגרת המוצעת, מודל GNN-attention למד פרמטרי גיבוש אלומה אופטימליים ישירות ממאפייני הערוץ, ובכך הפחית את המורכבות של שיטות אופטימיזציה איטרטיביות. האות שהתקבל אצל המשתמש מוצג במשוואה (4).
נתוני אימון התקבלו מ-DeepMIMO עבור כל מימוש של הערוץ, וההסתות הפאזיים המתאימות של ה-XL-IMS נקבעו באמצעות אלגוריתם ה-AO. מטריצת הערוץ של השדה הקרוב h ומטריצת ההסתות הפאזיים של ה-XL-IMS שימשו לחישוב וקטור ההסתה הפאזית θ על ידי מקסום הספק האות שהתקבל:
 (8)
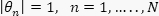 (9)
אופטימייזר ה-AO הורץ למשך 100 איטרציות עד שהגיע לסף ההתכנסות הרצוי של 10−4. ערכים אופטימליים אלו שימשו כתוויות האימון עבור מודל ה-GNN-attention שלנו. המטרה הייתה להשיג התאבכות בונה לצורך מיקוד יעיל של אלומה בשדה הקרוב והגברת הספק האות המתקבל. במקום שיטות אופטימיזציה קונבנציונליות כגון SDR או AO, הבעיה נפתרה באמצעות גישה מבוססת למידה. באופן ספציפי, בעיית אופטימיזציית עיצוב האלומה (beamforming) קורבה על ידי מודל למידה עמוקה fΘ(⋅).
למידה מודרכת (Supervised learning) אומצה כדי לאמן את מודל ה-GNN-attention, כאשר וקטורי הזזת הפאזה האופטימליים של עיצוב האלומה (beamforming), המסופקים על ידי אלגוריתם ה-AO, שימשו כמטרות האימון. באופן ספציפי, נסמן את וקטור הזזת הפאזה האופטימלי שנוצר על ידי ה-AO כ-θAO,i ואת תחזיות הרשת כ- . אם כן, קריטריון האימון נוסח באופן הבא:
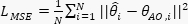 (10)
כאשר N הוא מספר דגימות האימון.
אלגוריתם 1: עיצוב אלומה לשדה קרוב באמצעות מודל GNN-attention מוצג ב-קובץ משלים 1. באלגוריתם זה, השלב הראשון היה הגדרת פרמטרי המערכת ומסד הנתונים DeepMIMO כדי ליצור תנאי ערוץ ריאליסטיים. מאפיין השדה הקרוב עבור כל דגימה חושב באמצעות מודל גל כדורי, ולאחר מכן הופקו ממסד הנתונים המאפיינים החשובים, כגון מקדמי ערוץ ומאפיינים מרחביים. המאפיינים שהופקו הומרו לצורה מובנית ולאחר מכן יוצגו כגרף, כאשר רכיבי המטא-משטח משמשים כצמתים. מודל הלמידה העמוקה נוצר באמצעות שכבות GNN כדי ללכוד תלויות מרחביות מקומיות, ומנגנון attention הוכנס כדי ללמוד תלויות גלובליות. מסגרת הלמידה העמוקה אומנה באמצעות למידה מודרכת עם הפסד MSE בין הסטות הפאזה החזויות לבין תוויות סטיית הפאזה האופטימליות שנוצרו על ידי AO.
מימוש זה בוצע באמצעות Python ו-PyTorch. דגימות עבור ערוץ ה-DeepMIMO הופקו מהתרחיש החיצוני O1. מקדמי ערוץ אלה הומרו לגרפים ועובדו באמצעות GNN בעל שלושה שכבות ומנגנון קשב רב-ראשי (multihead attention). המודל אומן באמצעות האופטימייזר Adam עם פונקציית הפסד MSE. מודל זה ייצר הסטות פאזה ומשקולות עבור עיצוב אלומה (beamforming) למשתמשים בשדה קרוב, והתוצאות הוערכו במונחים של קצב, יעילות ו-SINR.
תוצאות
ביצועיה של מסגרת מידול הערוץ לשדה קרוב (Near-Field Channel Modeling) ועיצוב האלומה (Beamforming) שהוצגה עבור XL-IMS ברשתות תקשורת 6G מוערכים באמצעות מערך הנתונים DeepMIMO, המציע סביבות התפשטות מעשיות ונתוני ערוץ עקביים מרחבית. כדי להגדיר מערך נתונים זה, יש להפיק דגימות ערוץ רבות המייצגות מיקומי משתמשים שונים בשדה הקרוב של המטא-משטח. באופן ספציפי, מחקר זה משתמש בעד 10,000–20,000 דגימות שנאספו תחת תנאי התפשטות ומיקומי משתמשים שונים. יחס של 80:20 שימש לחלוקת דגימות ערוץ אלו, כאשר 80% הוקצו לאימון ו-20% לבדיקה. במובן זה, קבוצת הבדיקה מעריכה את יכולת ההכללה של המודל, בעוד שקבוצת האימון מספקת את הבסיס ללמידה.
התוצאות הניסיוניות מדגימות כי מסגרת ה-GNN-Attention המוצעת עולה בביצועיה על שיטות אופטימיזציה ועיצוב אלומה (beamforming) קונבנציונליות בשדה רחוק. באמצעות שילוב של מידול ערוץ גלי-ספרי עם חילוץ מאפיינים מרחביים המבוסס על למידה עמוקה, הגישה המוצעת משיגה הגבר עיצוב אלומה, יעילות ספקטרלית וביצועי מיקוד אנרגיה גבוהים יותר. הביצועים מוערכים באמצעות קצב הנתונים ההשג שניתן להשיג, הגבר עיצוב אלומה ויעילות אנרגטית, המודדים בהתאמה את קיבולת התקשורת, את אפקטיביות מיקוד האות ואת יעילות העברת הנתונים ביחס לצריכת החשמל.
השיטה המוצעת מושווית לטכניקות beamforming קונבנציונליות, כולל ZF ו-MMSE, וכן לשיטות מבוססות אופטימיזציה כגון SDR ו-AO. בעוד שגישות לשדה רחוק (far-field) מוגבלות על ידי הנחות של גל מישורי וביצועיהן דלים בסביבות XL-IMS של שדה קרוב (near-field), שיטות אופטימיזציה גוררות לעיתים קרובות סיבוכיות חישובית גבוהה. לעומת זאת, מסגרת ה-GNN-attention מספקת beamforming יעיל עם תקורה חישובית נמוכה יותר. לצורך השוואה הוגנת, כל השיטות הוערכו באמצעות אותם תעלות שדה קרוב שהופקו על ידי DeepMIMO, תצורת XL-IMS, תדר נשא, מיקומי משתמשים, הספק שידור ותנאי יחס אות לרעש (SNR). ZF ו-MMSE הניחו מידע זהה על מצב התעלה (channel state information), בעוד ש-SDR ו-AO יושמו תחת אותן מגבלות הספק והזזת פאזה תוך שימוש בהגדרות פרמטרים סטנדרטיות המבוססות על הספרות המקצועית.
תיקוף של מידול ערוץ בשדה קרוב
שיטות ייחוס, כולל ZF, MMSE, SDR ו-AO, משמשות להשוואת ביצועי קצב ההשגה של מודל עיצוב האלומה המוצע, המבוסס על רשת עצבית גרפית ומנגנון קשב, ב-איור 3. ככל ש-SNR עולה מ-0 ל-30 dB, כל השיטות מראות שיפור בקצבי ההשגה; עם זאת, המודל המוצע מציג ביצועים עדיפים באופן עקבי ביחס לשיטות הייחוס. הוא משיג 2.1 bps/Hz ב-0 dB, 7.8 bps/Hz ב-15 dB ו-11.6 bps/Hz ב-30 dB, ובכך עולה בביצועיו על ZF, MMSE, SDR ו-AO בכל רמות ה-SNR. טבלה 1 מציגה השוואה של קצבי ההשגה אל מול SNR.
איור 4 משווה את הגבר עיצוב האלומה (beamforming gain) של המודל המוצע המבוסס על GNN-attention אל מול שיטות קונבנציונליות, כולל ZF, MMSE, SDR ו-AO, כפונקציה של מרחק המשתמש באזור השדה הקרוב (near-field). ככל שמרחק המשתמש גדל, הספק אות עיצוב האלומה שהתקבל פוחת עקב עלייה בהפסדי נתיב ההגייה, מה שמוביל להפחתה בהגבר עיצוב האלומה בכל השיטות. עם זאת, מסגרת ה-GNN-attention המוצעת משיגה בעקביות את הגבר עיצוב האלומה הגבוה ביותר, עם כ-28 dB ב-1 m, 25 dB ב-4 m ו-22 dB ב-7 m, ובכך עולה בביצועיה על SDR, AO, MMSE ו-ZF בכל המרחקים שנבדקו. תוצאות אלו מדגימות את היכולת העדיפה של המסגרת המוצעת למיקוד אלומה בשדה הקרוב ואת שמירת ההגבר, מה שמוביל ליעילות עיצוב אלומה משופרת בהשוואה לשיטות קיימות.
ביצועי מסגרת למידה של GNN-attention
איור 5 משווה בין היעילות הספקטרלית של תכנית ה-beamforming המוצעת המבוססת על GNN-attention לבין ZF, MMSE, SDR ו-AO בערכי SNR שבין 0 ל-30 dB. למרות שהיעילות הספקטרלית עולה בכל השיטות עם עליית ה-SNR, הגישה המוצעת משיגה באופן עקבי את הביצועים הטובים ביותר, ומגיעה ל-1.8 bps/Hz ב-0 dB, ל-6.8 bps/Hz ב-15 dB ול-10.5 bps/Hz ב-30 dB, ובכך עולה על כל שיטות הייחוס. איור 6 משווה בין יעילות האנרגיה של מערכת ה-beamforming המוצעת המבוססת על GNN-attention לבין ZF, MMSE, SDR ו-AO תחת תנאי SNR משתנים. יעילות האנרגיה משתפרת עם עליית ה-SNR בכל השיטות; עם זאת, הגישה המוצעת משיגה באופן עקבי את הביצועים הגבוהים ביותר, ומגיעה לכ-2.5 bits/Joule ב-0 dB, ל-7.2 bits/Joule ב-15 dB ול-9.8 bits/Joule ב-30 dB, ובכך עולה על כל טכניקות הייחוס.
הערכה של מערך הנתונים וייצוג המאפיינים
איור 7 מדגים את התנהגות ההתכנסות של מודל ה-GNN-attention המוצע במונחים של שגיאה ריבועית ממוצעת (MSE) לאורך תקופות האימון (epochs). ה-MSE יורד במהירות בשלבים המוקדמים של האימון, וצונח מכ- 0.69 באפוקה (epoch) 5 ל-0.22 באפוקה (epoch) 20, ויורד עוד יותר לכ- 0.08 עד עידן (epoch) 35. המודל מתכנס בהדרגה על ידי עידן 50, עם השגת MSE של בערך 0.04, המצביע על אימון יציב ולמידה יעילה של מאפייני הערוץ הבסיסיים.
תוצאות אופטימיזציה של עיצוב אלומות (Beamforming)
איור 8 משווה את ביצועי קצב הסכום (sum-rate) של שיטת עיצוב האלומה (beamforming) המוצעת המבוססת על GNN-attention מול ZF, MMSE, SDR ו-AO, כאשר מספר המשתמשים עולה מ-2 ל-12. אף על פי שכל השיטות משיגות קצבי סכום גבוהים יותר עם יותר משתמשים, הגישה המוצעת מספקת באופן עקבי את הביצועים הטובים ביותר, עם השגת 12.5 bps/Hz עבור 2 משתמשים, 31.6 bps/Hz עבור 6 משתמשים ו-50.3 bps/Hz עבור 12 משתמשים, ובכך עולה בביצועיה על כל שיטות הייחוס (benchmark) ברחבי צפיפויות משתמשים שונות.
טבלה 2 משווה את ביצועי הרב-משתמש של מסגרת ה-GNN-attention beamforming המוצעת אל מול ZF, MMSE, SDR ו-AO. השיטה המוצעת משיגה את יעילות הרב-משתמש הגבוהה ביותר (92.5%), את ה-SINR הגבוה ביותר (24.8 dB) ואת תגברת הקיבולת הגבוהה ביותר (50.3 bps/Hz), מה שמעיד על יכולת התרחבות (scalability), ניהול התאבקות והקצאת משאבים עדיפים בהשוואה לשיטות הייחוס. איור 9 מציג השוואה של פונקציות ההתפלגות המצטברת (CDFs) של ה-SINR. הגישה המוצעת מציגה התפלגות מוסטתת ימינה, המעידה על ערכי SINR גבוהים יותר באופן עקבי בין המשתמשים. בחציון (האחוזון ה-50), היא משיגה SINR של כ-25 dB, ביצועים העולים על SDR (23 dB), AO (22 dB), MMSE (20 dB) ו-ZF (17 dB). ביצועי ה-SINR העדיפים של המודל המוצע נובעים מיכולתו ללכוד הן תלויות מרחביות מקומיות באמצעות GNNs והן אינטראקציות גלובליות באמצעות מנגנוני attention, מה שמאפשר beamforming יעיל בשדה הקרוב. תוצאות ה-CDF מדגימות ניהול התאבקות חסון יותר ו-SINR גבוה יותר באופן עקבי מאשר בשיטות ZF, MMSE, SDR ו-AO קונבנציונליות.
טבלה 3 מציג את הביצועים הממוצעים, את סטיית התקן ואת רווחי הסמך של 95% שהתקבלו מחמישה הרצות ניסיוניות עצמאיות, ובכך מדגים את היציבות והשחזוריות של המסגרה המוצעת. טבלה 4 משווה בין הסיבוכיות החישובית וזמן ההסקה של סכימת ה-beamforming המוצעת המבוססת על GNN-attention לבין שיטות קונבנציונליות. במהלך האימון, העלות החישובית נקבעת בעיקר על ידי העברת הודעות בגרף (graph message passing) ומנגנון הקשב (attention mechanism), מה שמוביל לסיבוכיות של O(E·L·F2 + N2למרות מאמץ האימון (training overhead) זה, מעצב האלומה (beamformer) הנלמד מבטל את הצורך באופטימיזציה איטרטיבית במהלך הפריסה. המודל המוצע משיג זמן הסקה (inference time) ממוצע של 4.9 מילי-שניות, נמוך באופן משמעותי מ-SDR (85.4 מילי-שניות), AO (63.7 מילי-שניות), MMSE (15.6 מילי-שניות) ו-ZF (12.8 מילי-שניות). יתרה מכך, ניתוח סקלאביליות מעיד על ביצועים יציבים ככל שמספר המשתמשים ורכיבי המשטח המטא-חומרי (metasurface elements) עולה, דבר המדגיש את התאמת המסגרת המוצעת למערכות תקשורת 6G רחבות היקף מבוססות XL-IMS.
ניתוח השבת רכיבים (Ablation study)
ניתן להעריך את ההשפעה של רכיבים בודדים במסגרת באמצעות ניתוח אבלציה (ablation analysis), שבו רכיבים מושמטים או משתנים, כגון ה-GNN, ה-Attention ומידול ערוץ שדה קרוב מבוסס פיזיקה. המסגרת המלאה כוללת את שלושת הרכיבים, בעוד שדגמי האבלציה מורכבים מ: (i) דגם ה-GNN בלבד, (ii) דגם ה-Attention בלבד, ו-(iii) ללא דגם הגל הספרי המבוסס פיזיקה (הנחת שדה רחוק). הערכת הביצועים מתבצעת באמצעות מדדים כגון קצב שניתן להשגה (achievable rate), הגבר עיצוב אלומה (beamforming gain) ו-SINR. התוצאות מראות כי ביצועי המערכת הכוללים מושפעים משמעותית מהרכיבים, ובמיוחד מדגם הערוץ המבוסס פיזיקה, אשר השמטתו גורמת להשפעה השלילית הגדולה ביותר. הדבר מצביע על חשיבותו של מידול מדויק של הערוץ במשטר השדה הקרוב.
מתוצאות האבליציה ב- טבלה 5ניתן לאמת את המשמעות של כל חלק בארכיטקטורה המוצעת. כפי שמוצג בתוצאות הניסוי לעיל, המודל הכולל את כל החלקים משיג את הביצועים הטובים ביותר, עם קצב השגה של 11.6 bps/Hz, הגבר עיצוב אלומה (beamforming gain) של 28 dB, ו-SINR של 25 dB, מה שמוכיח כי הארכיטקטורה המוצעת פועלת היטב. ללא מנגנון הקשב (attention mechanism), המודל משיג רק 10.2 bps/Hz, דבר המצביע על כך שההקשר הגלובלי של האות נחלש. בנוסף, הסרת רכיב ה-GNN מובילה לביצועים דלים של 9.8 bps/Hz, מה שמעיד על כך שמידול תלויות מרחביות הוא הכרחי לתקשורת בשדה קרוב (near-field communications). הירידה המשמעותית ביותר בביצועים נצפתה כאשר מודל הגל הכדורי המבוסס על פיזיקה הושמט, תוך השגת קצב הגהה של 8.5 bps/Hz ו-SINR של 19.2 dB, מה שמוכיח כי גם מידול ערוץ בשדה קרוב הוא הכרחי.
לסיכום, התוצאות הניסיוניות מאששות את מטרות המחקר לפיתוח מודלים של ערוץ ועיצוב אלומה (beamforming) המבוססים על השדה הקרוב של גלים אלקטרומגנטיים, עם יישום לרשתות 6G המאפשרות XL-IMS. ארכיטקטורת ה-GNN-attention השיגה ביצועים גבוהים יותר בשיעור השגיעה ההגעה (achievable rate), בהבחנה של עיצוב האלומה (beamforming gain), ביעילות ספקטרלית, ביעילות אנרגטית וב-SINR מאשר גישות מסורתיות כגון שיטות ZF, MMSE, SDR ו-AO. ניתוח של בדיקות השמטה (ablations) הראה כי שימוש במודלים פיזיקליים לגלים ספריים, ברשתות עצביות גרפיות (graph neural networks) ובמנגנון קשב (attention) הוא בעל ערך רב לשיפור הביצועים.
זמינות נתונים
מערכי הנתונים והחומרים התומכים שנוצרו ונותחו במהלך מחקר זה זמינים לציבור במאגר Zenodo בכתובת https://doi.org/10.5281/zenodo.21037047. מערכי נתוני הסימולציה נוצרו באמצעות מאגר DeepMIMO Python עם תרחיש מעקב קרניים (ray-tracing) חיצוני O1, תדר נשא של 28 GHz ותצורת near-field XL-MIMO. מאגר DeepMIMO Python זמין בכתובת: https://github.com/DeepMIMO/DeepMIMO-python.
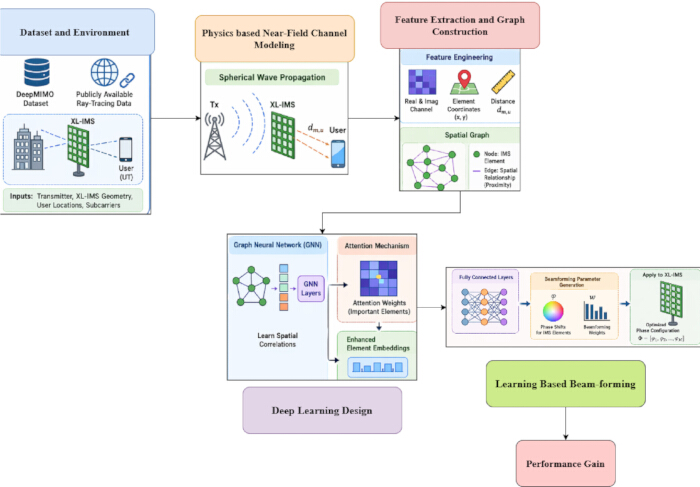
איור 1: ארכיטקטורה כוללת של העבודה המוצעת. איור סכמטי של כל שלבי העבודה בשיטת מידול הערוץ בשדה קרוב ועיצוב האלומה המוצעת. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
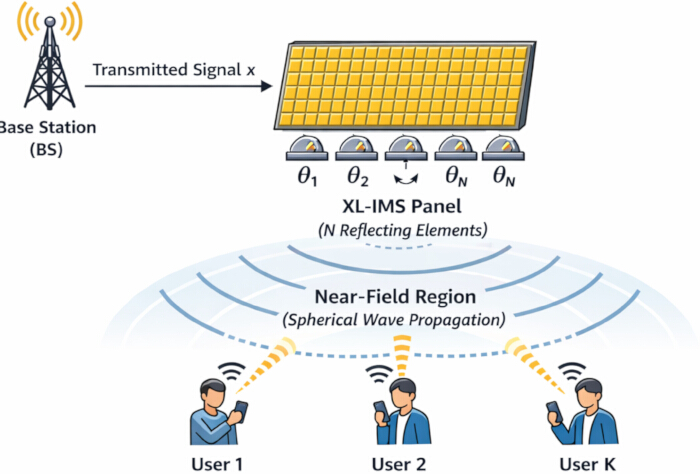
איור 2: ארכיטקטורת מודל המערכת. תרשים סכמטי הממחיש את הארכיטקטורה ברמת המערכת של תקשורת 6G מבוססת XL-IMS עם מיקוד אלומה בשדה קרוב. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
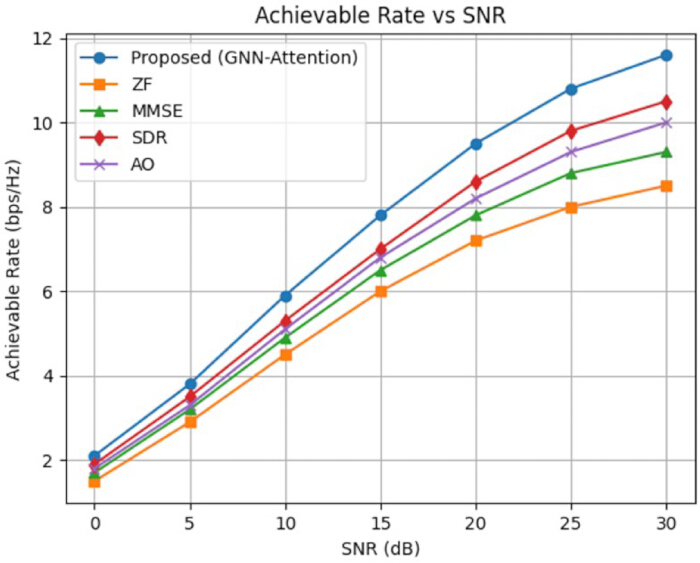
איור 3: תוצאה של קצב בר השגה לעומת SNR. ביצועי קצב כפונקציה של SNR עבור הגישות המוצעות והקיימות. אנא לחץ כאן להצגת גרסה גדולה יותר של איור זה.
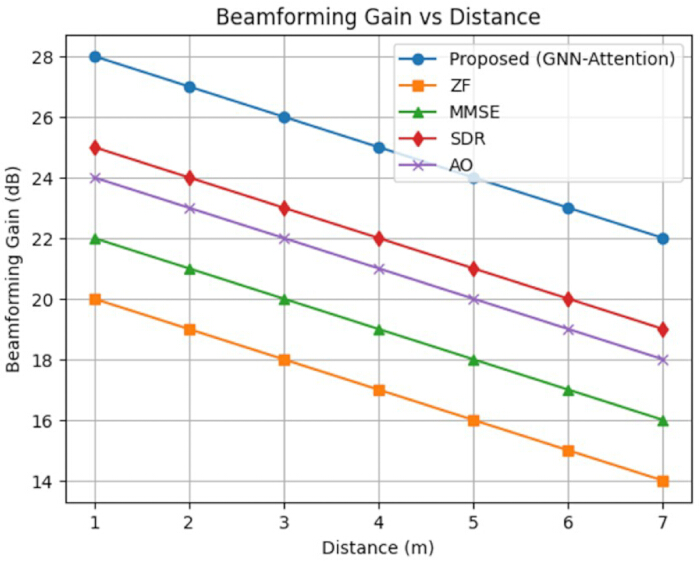
איור 4: הגבר עיצוב אלומה לעומת מרחק. הגבר עיצוב אלומה שהושג על ידי שיטות עיצוב אלומה שונות כפונקציה של מרחק המשתמש באזור השדה הקרוב, המדגים את יעילות מיקוד האות המרחבי ואת שימור ההגבר עם הגדלת המרחק. אנא לחץ כאן כדי להציג גרסה גדולה יותר של איור זה.
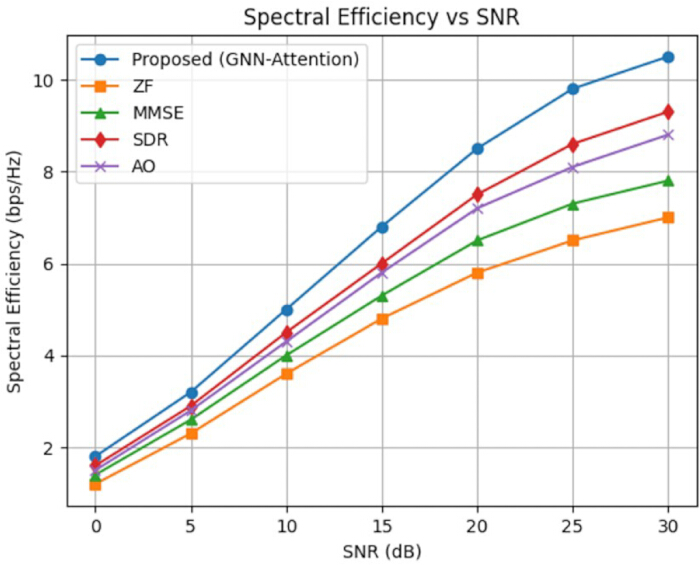
איור 5: תוצאה של יעילות ספקטרלית לעומת SNR. השוואת יעילות ספקטרלית בערכי SNR שונים. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
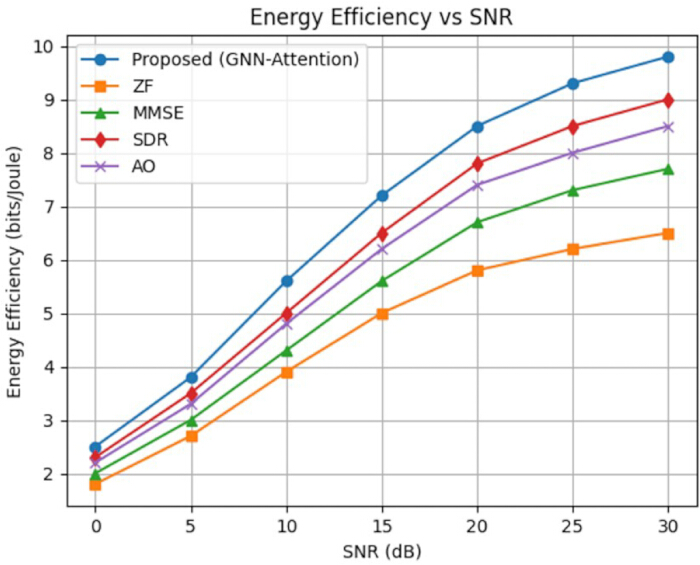
איור 6: תוצאה של יעילות אנרגטית מול SNR. ביצועי יעילות אנרגטית בערכי SNR שונים. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
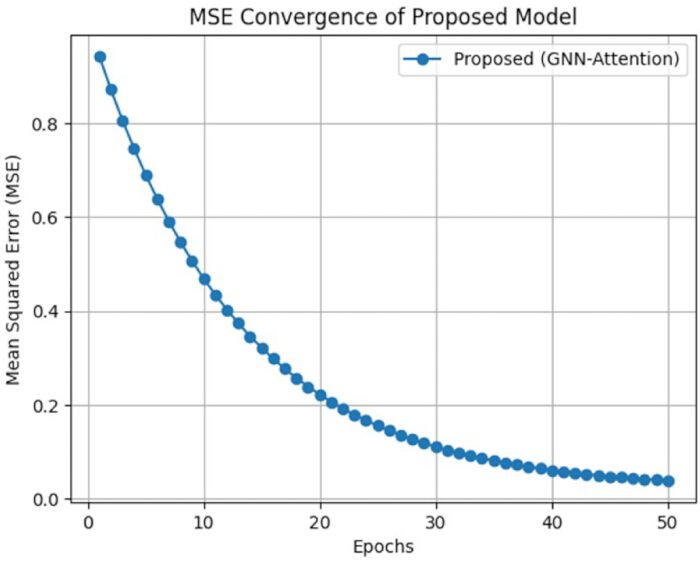
איור 7: תוצאת התכנסות MSE. התכנסות של loss MSE במהלך האימון. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
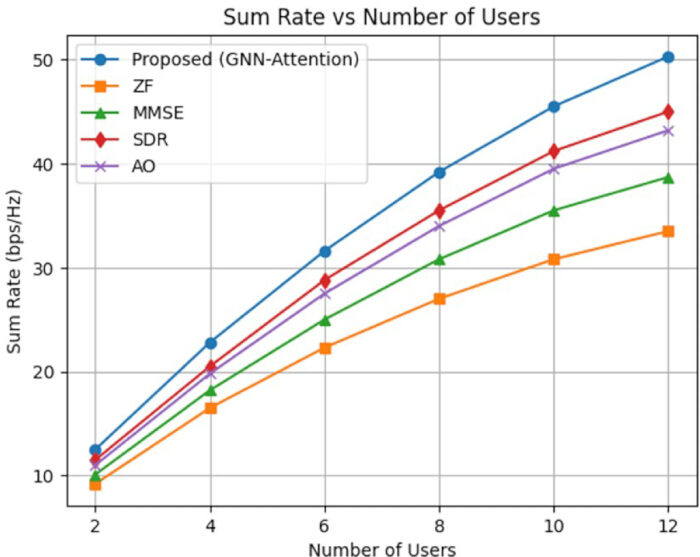
איור 8: תוצאת קצב הסכום מול מספר המשתמשים. ביצועי קצב הסכום ככל שמספר המשתמשים עולה. אנא לחץ כאן כדי להציג גרסה מוגדלת של איור זה.
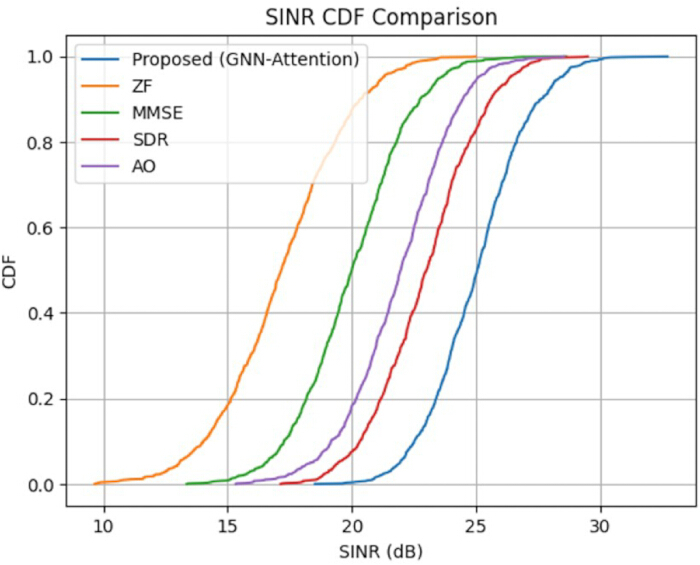
איור 9: תוצאת השוואה של SINR באמצעות CDF. השוואת SINR המבוססת על גרפי CDF. אנא לחצו כאן כדי להציג גרסה גדולה יותר של איור זה.
| שיטה | קצב ממוצע בר-השגה (bps/Hz) | רמת ביצועים |
| מוצעת (GNN-attention) | 7.36 | ***** |
| SDR | 6.66 | **** |
| AO | 6.5 | **** |
| MMSE | 6.03 | *** |
| ZF | 5.23 | *** |
טבלה 1: השוואה של הקצב הניתן להשגה. ממחישה את קצב הביצועים של הטכניקות המוצעות והקיימות.
| שיטה | יעילות רב-משתמשים (%) | טיפול בהפרעות (SINR, dB) | שיפור קיבולת (bps/Hz) |
| מוצעת (GNN-Attention) | 92.5 ± 0.8 | 24.8 ± 0.5 | 50.3 ± 0.7 |
| SDR | 86.3 ± 1.1 | 22.1 ± 0.7 | 45.0 ± 0.9 |
| AO | 84.7 ± 1.0 | 21.5 ± 0.8 | 43.2 ± 1.0 |
| MMSE | 78.9 ± 1.3 | 19.2 ± 0.9 | 38.7 ± 1.2 |
| ZF | 72.5 ± 1.5 | 17.0 ± 1.0 | 33.5 ± 1.4 |
טבלה 2: תוצאה ניסיונית של ביצועי סקליביליות (Scalability). מציגה ביצועי סקליביליות בסביבות תקשורת רב-משתמשית.
| מדד | ממוצע | סטיית תקן | 95% CI |
| קצב בר-השגה | 11.6 ± 0.21 | 0.21 | [11.42,11.78] |
| נצילות ספקטרלית | 10.5 ± 0.18 | 0.18 | [10.34,10.66] |
| נצילות אנרגטית | 9.8 ± 0.15 | 0.15 | [9.67,9.93] |
| SINR | 25.0 ± 0.42 | 0.42 | [24.63,25.37] |
טבלה 3: ניתוח סטטיסטי. ביצועי הניתוח הסטטיסטי מוערכים באמצעות הממוצע, סטיית התקן ומרווחי סמך.
| שיטה | מורכבות האימון | מורכבות הסקה | זמן הסקה ממוצע (ms) |
| ZF | לא רלוונטי | O(N³) | 12.8 |
| MMSE (בדיקה קוגניטיבית מרוחבת קצרה) | לא רלוונטי | O(N³) | 15.6 |
| SDR | לא רלוונטי | O(N³·⁵) | 85.4 |
| AO | לא רלוונטי | O(IN²) | 63.7 |
| מנגנון תשומת לב GNN מוצע | O(E·L·F² + N²) | (O(E·L·F² + N² | 4.9 |
טבלה 4: ניתוח סיבוכיות חישובית ויכולת הרחבה. היא מציגה את ניתוח הסיבוכיות החישובית ויכולת ההרחבה של העבודה המוצעת.
| גרסת מודל | קצב בר השגה (bps/Hz) | הגבר עיצוב אלומה (dB) | SINR (dB) | נצילות ספקטרלית (bps/Hz) |
| המודל המוצע המלא (GNN + attention + מבוסס פיזיקה) | 11.6 ± 0.2 | 28.0 ± 0.4 | 25.0 ± 0.3 | 10.5 ± 0.2 |
| ללא מנגנון attention | 10.2 ± 0.3 | 25.5 ± 0.5 | 22.8 ± 0.4 | 9.1 ± 0.3 |
| ללא GNN (MLP בלבד) | 9.8 ± 0.3 | 24.0 ± 0.6 | 21.5 ± 0.5 | 8.7 ± 0.3 |
| ללא מודל ערוץ מבוסס פיזיקה (הנחת שדה רחוק) | 8.5 ± 0.4 | 21.0 ± 0.7 | 19.2 ± 0.6 | 7.4 ± 0.4 |
טבלה 5: תוצאות מחקר האבלציה. מציגה את מחקר האבלציה של כל רכיבי המודל.
איור משלים 1. מידול ערוץ בשדה קרוב. איור סכמטי של מידול ערוץ בשדה קרוב המבוסס על גל כדורי ובניית מטריצה.אנא לחץ כאן להורדת קובץ זה.
איור משלים 2. מאפייני מערך הנתונים DeepMIMO ששימשו להערכה. מאפיינים שהופקו ממערך הנתונים DeepMIMO ושימשו כקלטים של המודל לאימון ולהערכה.אנא לחצו כאן להורדת קובץ זה.
איור משלים 3. GNN למידול תלות מרחבית. מידול קורלציה מרחבית באמצעות GNNs.אנא לחץ כאן להורדת קובץ זה.
איור משלים 4. מנגנון קשב למודעות להקשר גלובלי. איור גרפי של מודול הקשב ללכידת מידע על הקשר גלובלי.אנא לחצו כאן כדי להוריד קובץ זה.
טבלה נלווית 1. סביבת הסימולציה. מציגה את הגדרות הסימולציה ששימשו לאימון ובדיקה של המודלים.אנא לחצו כאן להורדת הקובץ.
טבלה נלווית 2. תיאור מערך הנתונים. מציגה את מאפייני מערך הנתונים של DeepMIMO לשימוש באימון ובהערכה.אנא לחצו כאן כדי להוריד קובץ זה.
קובץ משלים 1: זרימת העבודה של מסגרת ה-beamforming המוצעת המבוססת על GNN-attention. האלגוריתם מפרט את השלבים ליצירת מערך נתונים, בניית גרף, אימון מודל, אופטימיזציה של ה-beamforming והערכת ביצועים.אנא לחצו כאן כדי להוריד קובץ זה.
דיון
האלגוריתם המוצע משתמש ב-precoding לא לינארי כדי למדל התפשטות גלי ספירה בשדה הקרוב, ובכך משיג מיקוד אלומה טוב יותר מאלגוריתמים המבוססים על precoding לינארי כגון ZF, MMSE, SDR ו-AO. למרות שהתוצאות מאלגוריתמי SDR ו-AO הן קרובות לאופטימליות, רשת ה-GNN-attention המוצעת משיגה ביצועים טובים יותר בעלות חישובית נמוכה משמעותית, דבר שהוא קריטי עבור פריסה עתידית של XL-IMS ברשתות 6G 21,26,27.
כפי שצוין לעיל, כדי לאמת טיעון זה באופן אמפירי מנקודת מבט כמותית, בוצע ניתוח סיבוכיות, והתוצאות מוצגות בטבלה 4. לארכיטקטורת ה-GNN-attention המוצעת יש סיבוכיות חישובית של O(E · d + N2 · d) בכל הנוגע לתהליך האימון שלה, כאשר E מתייחס לקשתות הגרף, N לאלמנטים של המטא-משטח, ו-d לממדיות של התכונה החבויה. חשוב מכך, כאשר משתמשים במסגרת הלמידה במהלך הסקת המסקנות (inference), ניתן לחשב את משקולות עיצוב האלומה (beamforming) במעבר אחד עם סיבוכיות של O(N · d), בעוד ש-SDR ו-AO דורשים אופטימיזציות איטרטיביות עבור כל מימוש של הערוץ.
שלב חשוב שיש לבצע נכון כדי להשיג הצלחה הוא יצירת מודלים של ערוצי שדה קרוב המבוססים על עקרונות של התפשטות גלים ספריים. שימוש שגוי בנתוני מיקום המשתמש ויצירה שגויה של מאפייני הערוץ ישפיעו לרעה על תהליך חילוץ המאפיינים ועל תוצאות עיצוב האלומה (beamforming). בניית הגרף היא מרכיב מפתח נוסף, שכן קישוריות צמתים לא מספקת פוגעת ביכולתו של ה-GNN לזהות יחסים מרחביים. התאמת יתר (Overfitting) היא בעיה נוספת שעלולה להיווצר כאשר הרשת מאומנת על מספר קטן בלבד של תנאי התפשטות, דבר המשפיע על ביצועי ההכללה במיקומי משתמשים חדשים.
ניתן ליישם מספר אמצעים לטיפול בבעיות פוטנציאליות. כאשר התכנסות הרשת הנוירונית דלה, ניתן להשתמש בדעיכת קצב למידה (learning rate decay) וברגולריזציה כדי לפתור את הבעיה. נורמליזציה של מאפיינים והפיכת הגרף לדליל (sparsifying) עשויות למנוע חוסר יציבות במהלך האימון. במקרה של ירידה בלתי צפויה בהגבר של עיצוב האלומה (beamforming gain), אימון מחדש של האלגוריתם עם נקודות נתונים נוספות יכול לפתור את הבעיה.
יתרון נוסף של למידה עמוקה הוא יכולתו של האלגוריתם להסתגל באופן דינמי לשינויים בתנאי הערוץ, משימה שהיוותה אתגר עבור שיטות אופטימיזציה קיימות. דבר זה מגביר את היעילות של אלגוריתם עיצוב האלומה (beamformer) על ידי מזעור זמן ההרצה שלו, והופך אותו לעמיד יותר במקרה של סביבות ערוץ דינמיות16,18,20.
המודל המוצע נחשב למהפכני עבור התאוריה של תקשורת בשדה קרוב, שכן הוא משלב מידול של הערוץ הפיזי עם שיטות למידה עמוקה מבוססות גרפים. הכללת גלים ספריים לצורך התחשבות בהשפעות אלקטרומגנטיות משפרת את דיוק המודל; יתרה מכך, השימוש ב-GNNs ובמנגנוני קשב (attention mechanisms) מאפשר תיאור של התלויות המתמטיות בין אלמנטים של המטא-משטח. השילוב של למידת מכונה עם עקרונות אלקטרומגנטיים מוביל אפוא להיווצרותו של מסגרת תאורטית חדשה ליצירת סביבות אלחוטיות חכמות21,27,28.
מנקודת מבט יישומית, הגישה שפותחה משפרת באופן משמעותי את הישימות של XL-IMS לפריסות רשת 6G מעשיות. ההפחתה בעומס החישוב הנובעת מהיעדר תהליך אופטימיזציה מאפשרת קבלת החלטות beamforming בזמן אמת, החיוניות לשירותים בעלי שיהוי נמוך במיוחד. בנוסף, המודל המוצע מדגים יעילות ספקטרלית ואנרגטית, מה שהופך את הטכנולוגיה לישימה בערים צפופות, באינטרנט של הדברים (IoT) ובשימוש על ידי משתמשים בעלי ניידות גבוהה.
למרות שלמתודולוגיה המוצעת ישנם יתרונות רבים, למערכת יש גם מספר חסרונות. עם זאת, אף על פי ש-DeepMIMO מציעה תרחישי התפשטות ריאליסטיים באמצעות מעקב קרניים (ray tracing), היא עדיין מהווה מסגרת סימולציה, ויהיו פערים מסוימים בין התנהגות התפשטות אלחוטית במציאות לבין זו המדומית, כיוון שתמיד יהיו שינויים סביבתיים ומפזרי גלים לא ידועים, השפעות ערוץ זמניות, השפעות מזג אוויר והשפעות כיול חומרה שיש לקחת בחשבון. לכן, יש להתייחס לתוצאותיה כהערכה של גבול עליון26,38. המודל הנוכחי מניח רכיבים מושלמים עבור המשדר והמקלט. במערכות אמיתיות, רעש פאזה במתנדים, עיוות מגבר, שגיאות סנכרון, רעש קוונטיזציה מממירי אנלוג-לדיגיטל והערכת ערוץ לא מדויקת עלולים להוביל לביצועים נמוכים. בעיות אלו עלולות להשפיע על היישור ולהפחית את קצב הנתונים של המערכת.
ישנם מספר סוגיות פריסה שעדיין יש לטפל בהן לפני שניתן יהיה להטמיע תקשורת בשדה קרוב המבוססת על XL-IMS בקנה מידה רחב. סוגיות אלו כוללות הערכת ערוץ בזמן אמת עבור מטא-משטחים (metasurfaces) גדולים, סקילביליות של החישוב עבור כמה אלפי אנטנות, סנכרון ברשת מבוזרת, עלויות ציוד, דרישות הספק ואינטגרציה עם מערכות 6G קיימות. מחקרים עתידיים צריכים להתמקד בבחינת מודלי למידה קלילים ובעיצוב אלומה (beamforming).
המחקר מציג ארכיטקטורה חלוצית למידול ערוצים בשדה הקרוב ולעיצוב אלומה עבור XL-IMS בהקשר של תקשורת 6G. החדשנות משלבת מידול ערוצי גלים כדוריים בהשראת הפיזיקה עם רשתות עצביות גרפיות (Graph Neural Networks) ומנגנוני קשב (attention mechanisms) כדי להשיג ייצוג מדויק של הערוץ בשדה הקרוב והבקי מאימון אלומה אופטימליים. המערכת כוללת מידול ערוצי שדה קרוב, תכנון מערכי נתונים מבוססי DeepMIMO, ייצוג מאפיינים, מידול תלות מרחבית ואופטימיזציה של עיצוב אלומה. הערכה ניסיונית הראתה תוצאות טובות יותר מגישות מתקדמות אחרות, כגון ZF, MMSE, SDR ו-AO, עבור קצב נתונים בר-השגה, בקי עיצוב אלומה, יעילות ספקטרלית, יעילות אנרגטית ו-SINR. יתרה מכך, מחקר אבלאציה (ablation study) הוכיח את יעילותו של כל רכיב במערכת.
גילויים
אין למחברים ניגודי עניינים.
תודות
עבודה זו נתמכה בחלקה על ידי הקרן הלאומית למדעים טבעיים של סין (מענק מס' 62466036) ועל ידי קרן ייזום המחקר של אוניברסיטת Gandong (מענק מס' 12225000423). המחברים מבקשים להודות לאוניברסיטת GanDong על אספקת מתקני המחקר הדרושים והתמיכה המוסדית. עבודה זו נתמכה על ידי בית הספר להנדסת מידע והמעבדה לאלגוריתמים ויישומים של בינה מלאכותית באוניברסיטת GanDong, פוז'ו, סין.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| CUDA Toolkit | NVIDIA | CUDA 12.4 | https://developer.nvidia.com/cuda-toolkit |
| DGL | DGL Team | DGL 2.2.1 | https://www.dgl.ai |
| Matplotlib | Matplotlib Development Team | Matplotlib 3.9.0 | https://matplotlib.org |
| NumPy | NumPy Developers | NumPy 1.26.4 | https://numpy.org |
| Python | Python Software Foundation | Python 3.10.13 | https://www.python.org |
| PyTorch | Meta AI | PyTorch 2.3.1 | https://pytorch.org |
| PyTorch Geometric | PyG Team | PyG 2.5.3 | https://pytorch-geometric.readthedocs.io |
| Seaborn | Seaborn Developers | Seaborn 0.13.2 | https://seaborn.pydata.org |
| TensorFlow | TensorFlow 2.16.1 | https://www.tensorflow.org |
מקורות
- Yang S, et al. Near-field channel estimation for extremely large-scale reconfigurable intelligent surface (XL-RIS)-aided wideband mmWave systems. IEEE J Sel Areas Commun. 2024;42:1567-82.
- Ni H, et al. Energy-efficient near-field beamforming: A review on practical channel models. Energies. 2025;18:2966.
- Di Renzo M, et al. Smart radio environments empowered by reconfigurable intelligent surfaces: How it works, state of research, and the road ahead. IEEE J Sel Areas Commun. 2020;38:2450-525.
- Tang W, et al. Wireless communications with reconfigurable intelligent surface: Path loss modeling and experimental measurement. IEEE Trans Wirel Commun. 2021;20:421-39.
- Li R, et al. Joint design of hybrid beamforming and reflection coefficients in RIS-aided mmWave MIMO systems. IEEE Trans Commun. 2022;70:2404-16.
- Wei L, et al. Joint channel estimation and signal recovery for RIS-empowered multiuser communications. IEEE Trans Commun. 2022;70:4640-55.
- Yang S, et al. Separate channel estimation with hybrid RIS-aided multi-user communications. IEEE Trans Veh Technol. 2022;72(1):1318-24.
- Wei L, et al. Channel estimation for RIS-empowered multi-user MISO wireless communications. IEEE Trans Commun. 2021;69:4144-57.
- Huang C, et al. Multi-hop RIS-empowered terahertz communications: A DRL-based hybrid beamforming design. IEEE J Sel Areas Commun. 2021;39:1663-77.
- Fascista A, et al. RIS-aided joint localization and synchronization with a single-antenna receiver: Beamforming design and low-complexity estimation. IEEE J Sel Top Signal Process. 2022;16:1141-56.
- Huang C, et al. Reconfigurable intelligent surfaces for energy efficiency in wireless communication. IEEE Trans Wirel Commun. 2019;18:4157-70.
- Fan W, et al. Near-field channel characterization for mid-band ELAA systems: Sounding, parameter estimation, and modeling. arXiv. 2024;arXiv:2405.06159.
- Hasan SR, et al. A comprehensive review on reconfigurable intelligent surface for 6G communications: Overview, deployment, control mechanism, application, challenges, and opportunities. Wirel Pers Commun. 2024;139:375-429.
- Cui M, et al. Near-field MIMO communications for 6G: Fundamentals, challenges, potentials, and future directions. IEEE Commun Mag. 2023;61:40-6.
- Zhang H, Shlezinger N, Guidi F, Dardari D, Eldar YC. 6G wireless communications: From far-field beam steering to near-field beam focusing. IEEE Commun Mag. 2023;61(4):72-7.
- Ning B, et al. Beamforming technologies for ultra-massive MIMO in terahertz communications. IEEE Open J Commun Soc. 2023;4:614-58.
- Xu B, et al. Resource allocation for near-field communications: Fundamentals, tools, and outlooks. IEEE Wirel Commun. 2024;31:42-50.
- Devi P, Bharti MR, Gautam D. A survey on physical layer security for 5G/6G communications over different fading channels: Approaches, challenges, and future directions. Veh Commun. 2025;53:100891.
- Elzanaty A, et al. Near and far field model mismatch: Implications on 6G communications, localization, and sensing. IEEE Internet Things Mag. 2024;7:120-6.
- Liu Y, et al. Near-field communications: A tutorial review. IEEE Open J Commun Soc. 2023;4:1999-2049.
- Wang Z, Mu X, Liu Y. Near-field integrated sensing and communications. IEEE Commun Lett. 2023;27:2048-52.
- Dai L, Tan J, Chen Z, Poor HV. Delay-phase precoding for wideband THz massive MIMO. IEEE Trans Wirel Commun. 2022;21:7271-86.
- Zhang H, et al. Beam focusing for near-field multiuser MIMO communications. IEEE Trans Wirel Commun. 2022;21(9):7476-90.
- Lu H, Zeng Y. Near-field modeling and performance analysis for multi-user extremely large-scale MIMO communication. IEEE Commun Lett. 2022;26:277-81.
- Zhang J, Björnson E, Matthaiou M, Ng DWK, Larsson EG. Prospective multiple antenna technologies for beyond 5G. IEEE J Sel Areas Commun. 2020;38:1637-60.
- Liu Y, et al. Near-field communications: A comprehensive survey. IEEE Commun Surv Tutor. 2025;27:1687-728.
- Liu Y, et al. Near-field communications: What will be different? IEEE Wirel Commun. 2025;32:262-70.
- Gong T, et al. Holographic MIMO communications: Theoretical foundations, enabling technologies, and future directions. IEEE Commun Surv Tutor. 2024;26:196-257.
- Lu S, et al. Integrated sensing and communications: Recent advances and ten open challenges. IEEE Internet Things J. 2024;11:19094-120.
- Yan W, et al. Beamforming analysis and design for wideband THz reconfigurable intelligent surface communications. IEEE J Sel Areas Commun. 2023;41:2306-20.
- Hao W, et al. Ultra-wideband THz IRS communications: Applications, challenges, key techniques, and research opportunities. IEEE Netw. 2022;36:214-20.
- Sun H, et al. Time-delay unit-based beam squint mitigation for RIS-aided communications. IEEE Commun Lett. 2022;26:2220-4.
- Cui M, Dai L. Near-field wideband beamforming for extremely large antenna arrays. IEEE Trans Wirel Commun. 2024;23(10):13110-24.
- Wang Z, et al. TTD configurations for near-field beamforming: Parallel, serial, or hybrid? IEEE Trans Commun. 2024;72:3783-99.
- Xu J, et al. Near-field wideband extremely large-scale MIMO transmission with holographic metasurface antennas. arXiv. 2022;arXiv:2205.02533.
- Nordio A, et al. Near-field IRS configuration techniques for wideband signals and THz communications. In: Proc IEEE Int Conf Commun Workshops (ICC Workshops); 2023. p. 1198-203.
- Huang C, Zappone A, Alexandropoulos GC, Debbah M, Yuen C. Holographic MIMO surfaces for 6G wireless networks: Opportunities, challenges, and trends. IEEE Wirel Commun. 2020;27:118-25.
- Monemi M, et al. 6G Fresnel spot beamfocusing using large-scale metasurfaces: A distributed DRL-based approach. IEEE Trans Mob Comput. 2024;23:11670-84.
- Zhu F, et al. Robust beamforming for RIS-aided communications: Gradient-based manifold meta learning. IEEE Trans Wirel Commun. 2024;23(11):15945-56.
- Wang X, et al. Energy-efficient beamforming for RISs-aided communications: Gradient based meta learning. In: Proc IEEE Int Conf Commun (ICC); 2024. p. 1-6.