כאן אנו מציגים פרוטוקול לתכנון, הרכבה ותפעול של התקן מיקרופלואידי במעגל סגור וללא בועות, לתרבית תאי אנדותל תחת תנאי זרימה פיזיולוגיים במיקרו-כבידה סימולטיבית.
מאמר שיטה
פלטפורמה לתרבית רציפה של תאי אנדותל תחת תנאי זרימה פיזיולוגית במיקרו-כבידה סימולטיבית
29 צפיות
⸱
11 בספטמבר 2026
במאמר זה
סיכום
תקציר
מערכות מיקרו-פיזיולוגיות (MPS) הן מודלים בעלי ערך in vitro המשחזרים את המבנה והתפקוד של רקמות אנושיות. באופן ספציפי, שבבי רקמה או שבבי איברים (tissue- or organ-on-chips) המשלבים טכנולוגיית מיקרופלואידיקה משחזרים את הסביבה המכנית והביוכימית של ה-in vivo, תוך שהם מאפשרים ניטור בזמן אמת של צמיחה והתפתחות תאית. מערכות אלו עשויות להיות שימושיות במיוחד למחקרי טיסות חל, שכן ניתן לשלוח אותן לחל, למשל לתחנת החל הבינלאומית (ISS), כדי לחקור את השפעת המסע בחל על גוף האדם. מכשול מרכזי להצלחת ה-MPS הוא היווצרות בועות, שעלולה להיות בולטת בתנאי מיקרו-כבידה. מאמר זה מתאר את התכנון, ההרכבה והתפעול של מערכת תרבית תאים מיקרו-פיזיולוגית לשימוש במיקרו-כבידה סימולטיבית (לדוגמה, הרצה על מכונת מיקום אקראי או קלינוסטט). הוכח כי שילוב של מלכוד בועות שאינו תלוי אוריינטציה במעגל הפלואידי יעיל מאוד להסרת בועות אוויר במיקרו-כבידה ומאפשר תרבית ארוכת טווח של תאי אנדותל. מערכת מיקרופלואידית זו, בעלת לולאה סגורה שאינה תלויה באוריינטציה, יכולה לשמש לתפעול נטול בועות של שבבי רקמה או שבבי איברים כדי לדמות את ההשפעות המשולבות של מיקרו-כבידה וזרימה, או לפריסה במשימות חל.
מבוא
כיום מבוס היטב, באמצעות מנגנונים הנמצאים תחת מחקר, כי לכוחות מכניים תפקיד קריטי בתפקוד התאי ובשמירה על האיזון העדין בין בריאות למחלה1. מבין כל גורמי העקה הסביבתיים, כוח הכבידה הוא ייחודי, ובצדק נהוג להניח כי הוא וקטור קבוע ובלתי משתנה ברוב המכריע של המדע הביו-רפואי. עם זאת, טיסות לחל מציגות סביבת מיקרו-כבידה ייחודית, שבה התנהגותם של אורגניזמים עשויה להיות שונה מזו שעל פני כדור הארץ. ניסויי טיסות לחל הכוללים בעלי חיים ונבדקים אנושיים מראים שינויים משמעותיים בפיזיולוגיה, המדגישים את תפקידה של כבידה בהומאוסטזיס תאי ואורגניזמי2.
לאחרונה, נאס"א (NASA) וסוכנויות פרטיות אחרות גילו עניין רב בפיתוח שבבי רקמה (או איברים-על-שב) לפריסה במשימות חל3שבבי הרקמה תוכננו לדמות את ה- in vivo ארכיטקטורה, המאפשרת להם למדל, ברמת דיוק גבוהה, את ההשפעה הפיזיולוגית והמכניסטית של מיקרו-כבידה וקרינה בחל4באמצעות שימוש בתאים המופקים מתורמים, ניתן להשתמש בשבבי רקמה גם כדי לחקור את רגישותו של האסטרונאוט למיקרו-גרביטציה ולקרינה בחל, ולפתח אמצעי מניעה.5במהלך חמש השנים האחרונות, מספר מערכות איברים, הכוללות את המוח, הכבד, המעי, כלי הדם, הלב, הכליות והריאות, מודלו באמצעות שבבי רקמה (tissue chips) ושוגרו אל תחנת החל הבינלאומית (ISS).6. In vivoאיברים מבושפים על ידי מערכת כלי הדם בדרגות שונות, דבר הקובע את הפיזיולוגיה שלהם - לדוגמה, הכבד הוא בעל וסקולריזציה גבוהה, בעוד שסחוס הוא בעל וסקולריזציה נמוכה בהרבה. לפיכך, כדי לשחזר במדויק את תפקוד האיבר in vitro, שיקול חשוב בפיתוח מערכות של איבר-על-שב (organ-on-chip) הוא שילוב של זרימת נוזלים אל תוך הרקמות והתאים.
מיקרופלואידיקה שימשה להזרמה של תאים ורקמות במערכות איבר-על-שבב (organ-on-chip)7,8. רמות מתאימות של זרימת נוזלים לא רק תומכות בהובלת חומרים מזינים אל המערכת ובהסרת תוצרי פסולת ממנה, אלא גם שומרות על מאמץ הגזירה הפיזיולוגי שחווים התאים. עם זאת, בממדים קטנים, בועות מהוות אתגר מתמיד בגבולות הפאזה, מה שמוביל למדידות לא מדויקות, לנזקים ולחסימות9. כדי לצמצם בעיה זו, נעשה שימוש במלכודות בועות בעלות תכנונים אקטיביים (למשל, ניקוז ואקום או שדות חיצוניים כגון אקוסטיים או תרמיים) ופסיביים (למשל, ממברנה חדירה למחצה התלויה בתכונות פני השטח)10,1. עם זאת, תכנוני מסנני בועות מיקרופלואידיים אלו מגבירים את מורכבות הייצור של ההתקן, פוגעים בשלמות הדגימה, ומובילים לסתימות ולפריצות במחסום. הבעיות מחמירות בחלל, שם הגרעין ויצירת הבועות בולטים הרבה יותר, ואסטרטגיות לצמצום בועות שהן יעילות על פני כדור הארץ הופכות לבלתי יעילות במידה רבה12. אנלוגים של מיקרו-כבידה מבוססי קרקע יכולים להיווצר באמצעות התקנים כגון כלי דופן מסתובב (RWV) או מכונת מיקום אקראי (RPM)13,14. באופן מעניין, ב-RPM, וקטור הכבידה משנה את כיוונו באופן רציף, ובכך מאפס כמעט את גירוי הכבידה נטו הממוצע לאורך זמן על הדגימה. לאחרונה דיווחנו על התכנון, הייצור והיישום של מלכודת בועות שאינה תלויה באוריינטציה לצורך תרבית הזרמה של תאי אנדותל תחת מיקרו-כבידה סימולטיבית באמצעות RPM15. במאמר זה, אנו מתארים את ההרכבה וההפעלה שלב אחר שלב של מערכת הזרמה במעגל סגור המשתמשת במלכודת בועות שאינה תלויה באוריינטציה, ומדגימים את התאימות שלה לתרבית של תאי אנדותל מווריד טהורי אדם כמודל לתרבית תאים רציפה במיקרו-כבידה סימולטיבית.
מערכת הלולאה הסגורה מורכבת מבקר זעיר (microcontroller) עם מנהל מנוע להפעלת מיקרו-משאבה בבקרה של תדר ומתח, חיישן זרימת נוזלים, מלכודת בועות15, ותעלה מיקרופלואידית המכילה תאי אנדותל נצמדים. רכיבים ספציפיים מפורטים בטבלת החומרים. הפרוטוקולים להלן מתארים את הרכבת האלקטרוניקת המערכת (שלב 1), הרכבת מערכת הנוזלים (שלב 2), סטריליזציה והשריה (שלבים 3 ו-4), שילוב תרבית תאים מיקרופלואידית (שלב 4), הרכבת המיקרו-משאבות והבקר (שלב 5), והרכבת המערכת כולה בתוך מארז (שלב 6). מערכת הזרימה בלולאה סגורה הותקנה על גבי ה-RPM כדי לדמות מיקרו-גרביטציה באמצעות מארז בהתאמה אישית (שלב 7).
פרוטוקול
1. אלקטרוניקת המערכת
- חבר את מנהל המשאבה לבקר המיקרו-בקר בשקעים הייעודיים המסומנים כ-"mp-Highdriver4".
- חבר כבל משאבה אחד במיקום הייעודי לצד של מנהל המשאבה המסומן כ-"CH1 CH2".
- חבר מיקרו-משאבה אחת לאחד מחיבורי כבל המשאבה. ודא שחיבור החיבור הלבן נמשך בעדינות הרחק מהחוטים הצבעוניים כדי להחדיר את המיקרו-משאבה באופן מלא. לאחר שהמיקרו-משאבה הוכנסה לחלוטין לתוך חיבור החיבור, דחף בעדינות את חיבור החיבור הלבן חזרה לכיוון החוטים הצבעוניים כדי לנעול את המיקרו-משאבה במקומה.
- השתמש בכבל macro-to-mini-USB כדי לחבר את לוח ה-Nano למחשב שמותקנת בו האפליקציה של הבקר המיקרו-בקר.
- הדק שני מתאמי ברגי חיבור (threaded barb adapter fittings) לקצוות של חיישן זרימת נוזלים אחד. השתמש בחיישן זרימת הנוזלים כדי לנטר ולהקליט נתוני קצב זרימת הנוזל. המערכת המורכבת מוצגת ב-איור 1.
הערה: את כל הרכיבים בסעיף 1 יש להחליף רק בעת הצורך, למשל כאשר הם פגומים או כאשר הביצועים מתחילים להידר.
2. חיבורי זרימה של המערכת
- מלאו את חלל מלכודת הבועות שאינה תלויה בכיוון (orientation-independent bubble trap) עד לכ-80% מהקיבולת המקסימלית בנוזל עבודה ניסויי במהלך ההפעלה הראשונית (priming).
הערה: רמת מילוי זו מאפשרת שיעורי לכידת בועות גבוהים יותר תוך שמירה על פתחי הכניסה והיציאה טבולים בנוזל העבודה. למלכודת הבועות שאינה תלויה בכיוון יש שני פתחים צדדיים ליד מרכז המסה שלה המשמשים כחיבורים ישירים למערכת הזרימה במעגל סגור, ופתח עליון תואם Luer המאפשר מילוי נוסף של החל כאשר הוא פתוח. לפני תחילת הניסוי, חיוני שיה הפתח העליון של מלכודת הבועות שאינה תלויה בכיוון אטום לחלוטין באמצעות שילוב של סרט טפלון ופקק Luer כדי להבטיח מערכת סגורה לחלוטין. - חתכו ארבעה קטעים של 10 cm של צינור PVC (קוטר פנימי 1.59 mm × קוטר חיצוני 3.18 mm) כדי לחבר את כל רכיבי מעגל הזרימה יחד.
- חברו קטע אחד של צינור PVC ליציאה של המיקרו-משאבה (סימון החץ מציין את כיוון הזרימה מהכניסה ליציאה). השתמשו במרווח ניילון שחור עגול אחד של 3 mm (קוטר פנימי 3.2 mm) סביב צינור ה-PVC כדי לאבטח את הצינור באופן מלא למיקרו-משאבה. חברו את הקצה השני של צינור ה-PVC לאחד הפתחים הצדדיים של מלכודת הבועות שאינה תלויה בכיוון.
- השתמשו בקטע השני של צינור ה-PVC כדי לחבר את הפתח הצדדי השני של מלכודת הבועות שאינה תלויה בכיוון למתאם הפתח של כניסת חיישן זרימת הנוזלים (סימון החץ מציין את כיוון הזרימה מהכניסה ליציאה).
- השתמשו בקטע השלישי של צינור ה-PVC כדי לחבר את מתאם הפתח של יציאת חיישן זרימת הנוזלים (כלומר, הצד שאליו מצביע החץ) למחבר Luer זוויתי אחד.
- חברו את קטע צינור ה-PVC האחרון לכניסה של אותה מיקרו-משאבה (סימון החץ מציין את כיוון הזרימה מהכניסה ליציאה). השתמשו במרווח ניילון שחור עגול אחד של 3 mm (קוטר פנימי 3.2 mm) סביב צינור ה-PVC כדי לאבטח את הצינור באופן מלא למיקרו-משאבה. חברו את הקצה השני של צינור ה-PVC למחבר Luer זוויתי אחד.
הערה: יש להחליף את כל הצינורות בין כל ניסוי.
3. הכנה ניסויית וסטריליזציה של המערכת
- הכינו תא בטיחות ביולוגית לתהליך הסטריליזציה כדי להבטיח סטריליות מלאה ובטיחות עבור תרבית התאים.
- הכינו מבחנה לצנטריפוגה עם בסיס (self-standing) בנפח 50 mL המכילה אתנול 70%, ומבחנה לצנטריפוגה עם בסיס בנפח 50 mL המכילה מים סטריליים לתרבית תאים.
- הכניסו את בקר המיקרו (microcontroller) לתוך שקית פלסטיק קטנה, אך השאירו את כבל המשאבה ואת המיקרו-משאבה מחוץ לשקית. השתמשו באזיק פלסטיק (zip tie) כדי לאטום את שקית הפלסטיק ולהגן על הרכיבים האלקטרוניים.
- השתמשו בבקבוק ריסוס של אתנול 70% ובנייר סופג כדי לעקר את החלק החיצוני של כל רכיבי מעגל הזרימה ושל כל חומרי הניסוי השונים. אין להשתמש בריסוס אתנול 70% על מחברים חשמליים כלשהם. הניחו כל רכיב וחומר בתוך תא הבטיחות הביולוגית מיד לאחר הניגוב באתנול 70%.
- חברו תחנת מחשב ניידת לבקר המיקרו באמצעות כבל macro-to-mini-USB ופתחו את אפליקציית המחשב של בקר המיקרו כדי להגדיר את התדירות והמתח של שתי המיקרו-משאבות ל-10 Hz ו-240 V, בהתאמה. השאירו את המיקרו-משאבה כבויה.
- טבלו את מחבר ה-Luer הזוויתי המחובר למיקרו-משאבה ישירות לתוך מבחנת צנטריפוגה עם בסיס של 50 mL המכילה אתנול 70%. חברו מזרק של 12 mL עם מחבר Luer נקבה-נקבה למחבר ה-Luer הזוויתי השני באותו מעגל זרימה.
- צבטו ידנית את קטע צינור ה-PVC המחבר בין המיקרו-משאבה למחבר ה-Luer הזוויתי, וודאו שהפתח העליון של מלכודת הבועות שאינה תלויה באוריינטציה אטום עם סרט טפלון ו פקק Luer. השתמשו ביד השנייה כדי למשוך את בוכנת המזרק של ה-12 mL בערך 5 mL כדי ליצור ואקום מספיק בכל המערכת.
- הפעילו את המיקרו-משאבה ושחררו את הצביטה מהשלב הקודם. אפשרו ל-5 mL של אתנול 70% לעבור אל המזרק כדי להבטיח סטריליזציה יסודית של המערכת.
- פתחו את הפתח העליון של מלכודת הבועות שאינה תלויה באוריינטציה כדי לאפשר לה להתמלא באתנול 70%. ברגע שמלכודת הבועות שאינה תלויה באוריינטציה הגיעה לנפח של כ-80% אתנול 70%, כבו את המשאבה ואטמו לחלוטין את הפתח העליון עם סרט טפלון ופקק Luer. נערו בעדינות את מלכודת הבועות שאינה תלויה באוריינטציה כדי להבטיח שהחלק הפנימי מעוקר לחלוטין.
- הוציאו את מחבר ה-Luer הזוויתי ממבחנת הצנטריפוגה של אתנול 70% והפעילו את המיקרו-משאבה כדי לרוקן את המערכת. ברגע שכל האתנול 70% נשאב לתוך המזרק של ה-12 mL, נתקו את מלכודת הבועות שאינה תלויה באוריינטציה מהמערכת, הסירו את פק ה-Luer ורוקנו את מלכודת הבועות שאינה תלויה באוריינטציה ישירות למכל פסולת כדי להסיר את האתנול 70%.
- חזרו על שלבים 3.6–3.10 תוך שימוש במבחנת צנטריפוגה עם בסיס של 50 mL המכילה מים סטריליים לתרבית תאים במקום אתנול 70%, ואפשרו ל-15 mL של מים סטריליים לתרבית תאים לעבור דרך כל מעגל זרימה.
4. הכשרת המערכת (Priming) ואינטגרציה של תעלות תאים מיקרופלואידיות
- עם השלמת העיקור, השאר את המערכת בתוך תא הבטיחות הביולוגית לצורך priming בוואקום עם נוזל העבודה.
- טבלו את מחבר ה-Luer הזוויתי המחובר למיקרו-משאבה ישירות לתוך מכל פלסטיק (במימדים מקורבים של 80 מ"מ × 50 מ"מ × (25 מ"מ) ממולא ב-30 מ"ל של מצע לתרבית תאים. חברו את המזרק בנפח 12 מ"ל למחבר ה-Luer הזוויתי השני באותה לולאת זרימה באמצעות מחבר Luer נקבה-נקבה.
- השתמשו באצבע המורה ובאגודל של יד שמאל כדי לתפוס את קטע ה-PVC Tygon המחבר בין המיקרו-משאבה לבין מחבר ה-Luer בצורת מרפק, והשתמשו ביד ימין כדי למשוך את המזרק בנפח 12 מ"ל בכ-5 מ"ל כדי ליצור ואקום מספיק בכל המערכת. ודאו שהפתח העליון של מלכודת הבועות שאינה תלויה באוריינטציה אטום באמצעות סרט טפלון ו- פקק לור (Luer plug).
- הפעילו את המיקרו-משאבה ושחררו את התפס מהשלב הקודם. אפשרו ל-5 מ"ל של מצע לתרבית תאים לעבור למזרק כדי להבטיח הרצה (priming) יסודית של המערכת.
- פתחו את הפתח העליון של מלכודת הבועות שאינה תלויה בכיוון (orientation-independent bubble trap) כדי לאפשר לה להתמלא במדיום לתרבית תאים. ברגע שמלכודת הבועות הגיעה לקיבולת של כ-80% ממדיום לתרבית תאים, כבו את המשאבה ואטמו לחלוטין את הפתח העליון באמצעות סרט טפלון ופקק Luer.
- הנח את התעלה המיקרופלואידית שבה תורגשו התאים ישירות לתוך ה-80 מ"מ × 50 מ"מ × מכל פלסטיק של 25 מ"מ והנח את מוט הבחישה המגנטי במרכז המיקרו-תעלה לתרבית תאים כדי למנוע ממנו לצוף. מלא את מכל הפלסטיק במצע תרבית תאים נוסף עד שכל השקופית תהיה טבולה לחלוטין.
הערה: התאים האנדותליאליים גודלו ב-ibidi µ-שקופית VI0.4 עד להגעה ל-80% התמלאות (confluence) באמצעות פרוטוקולים סטנדרטיים לפני השילוב במעגל הזרימה16. - תוך השארת מחברי ה-Luer הזוויתיים של מעגל זרימה אחד טבולים בתוך מצע תרבית התאים, הפעילו את המיקרו-משאבה עבור אותו מעגל זרימה. חברו בזהירות את מחברי ה-Luer הזוויתיים לאחד המיקרו-ערוצים וודאו שלא נוצרו בועות אוויר בנקודות החיבור. לאחר מכן, כבו את המיקרו-משאבה.
5. מארז לבקר המיקרו (Microcontroller) ולמיקרו-משאבות (אופציונלי)
- השתמשו בשני ברגי פלדה אל-חלד M3 × 8, שתי שייבות פלדה אל-חלד M3 ושני אומים פלדה אל-חלד M3 כדי להדק את תושבת מוט החיבור המיועדת לפלטת ההרכבה התחתונה המיועדת.
- השתמשו בארבעה ברגי פלדה אל-חלד M3 × 12, ארבע שייבות פלדה אל-חלד M3 וארבעה אומים פלדה אל-חלד M3 כדי להדק את בסיס מארז הפוליקרבונט לפלטת ההרכבה התחתונה המיועדת. השתמשו בשמונה שייבות ניילון M3 (שתיים בכל בורג M3 × 12) כדי להשאיר מרווח קטן בין בסיס המארז לפלטת ההרכבה התחתונה.
- השתמשו בארבעה ברגי M3, ארבעה ספייסרים (spacers) ניילון משושים מסוג זכר-נקבה M3 וארבעה אומים פלדה אל-חלד M3 כדי להדק את המיקרו-בקר לפלטת ההרכבה הפנימית מאקריליק המיועדת. מקמו את הספייסרים המשושים מניילון בין בסיס המיקרו-בקר לפלטת ההרכבה מאקריליק.
- השתמשו בשני ברגי פלדה אל-חלד M3 × 8, שתי שייבות פלדה אל-חלד M3 ושני אומים פלדה אל-חלד M3 כדי להדק את מחזיק המיקרו-משאבה המיועד לחלק העליון של פלטת ההרכבה הפנימית מאקריליק.
- מקמו את המיקרו-משאבות בתוך מחזיק המיקרו-משאבה המיועד כך שהחץ שעל המיקרו-משאבות פונה לכיוון מנהל המשאבה (pump driver).
- השתמשו בארבעה ברגי פלדה אל-חלד M3 × 8 בעלי ראש כפתור ובארבע שייבות פלדה אל-חלד M3 כדי להדק את פלטת ההרכבה הפנימית מאקריליק לחלק הפנימי של מארז הפוליקרבונט.
- הכניסו ארבע טבעות גומי (grommets) לצד אחד של מארז הפוליקרבונט שבו יש ארבעה חורים עוקבים. חזרו על הפעולה בצד המ opposite עם ארבעה חורים עוקבים.
- השתמשו במדבקה כדי למספר את טבעות הגומי מ-1 עד 4 משמאל לימין בשני צדדיו של מארז הפוליקרבונט.
- הדקו שתי טבעות O-Ring סביב החלק המוברג של כבל ה-mini-USB מסוג זכר-נקבה. לאחר מכן, הכניסו את קצה הנקבה של כבל ה-mini-USB דרך החור במארז הפוליקרבונט באותו צד שבו נמצאים החצים של המיקרו-משאבות. הדקו את צד הנקבה של כבל ה-mini-USB על ידי חישוק טבעת O-Ring נוספת סביב החלק המוברג בחלקו החיצוני של מארז הפוליקרבונט.
- אטמו את החור הנותר בדופן מארז הפוליקרבונט בעזרת סרט הדבקה רב-תכליתי. המערכת המורכבת מוצגת ב-איור 2.
6. לוחית עיגון עבור הסיפון העליון (אופציונלי)
- השתמש בארבעה M2 × 8 ברגי פלדת אל-חלד וארבע אומים M2 מפלדת אל-חלד להידוק שני תפסים להרכבת חיישני זרימה ללוח ההרכבה העליון מאקריליק שהוכן בהתאמה אישית.
- השתמש בארבעה ברגי M3 × 12 ברגי פלדת אל-חלד וארבעה אומים M3 מפלדת אל-חלד להצמדת שני מחזיקי מלכודות בועות בלתי-תלויים-ב-אוריינטציה, שהיומרו במיוחד, ללוח העיגון העליון מאקריליק שהיומר במיוחד.
- השתמשו בפלייר כדי לחתוך מוט הברגה מפלדה M4 לארבעה חלקים באורך של כ-10 מ"מ. השתמשו בארבעה חלקים אלה כבעמודי התמיכה להצמדת לוחית העיגון של הסיפון העליון מעל מארז הפוליקרבונט.
- השתמשו במספריים כדי לחתוך ארבעה קטעים של צינור פוליאוריטן באורך 40 מ"מ (קוטר חיצוני 6.35 מ"מ). השהילו את קטעי מוט הפלדה המהולת M4 דרך קטעי הצינורות הללו כדי להבטיח מרווח מספיק בין פלטת העיגון של הסיפון העליון לבין המכסה של מארז הפוליקרבונט.
- בעזרת מחזיקי מלכודות הבועות המותאמים אישית שאינם תלויים באוריינטציה, כאשר ת clamps של ההרכבה פונים כלפי מעלה, השחילו את אחת מארבע חתיכות מוט ההברגה M4 עד למחציתה דרך כל אחת מהפינות של לוחית ההרכבה העליונה מאקריליק המותאמת אישית. בחלקו העליון של כל חתיכת מוט הברגה, הדקו בורג כנף M4 אחד, אום M4 אחת ודיסקיות אחת.
- השחילו כל קטע של מוט הברגה M4 דרך ספייסר (spacer) עגול אחד מניילון שחור ב-6 מ"מ (קוטר פנימי 3.2 מ"מ) ודרך קטע אחד של צינור פוליאוריתן באורך 40 מ"מ. לבסוף, הדקו בורג כנף M4 אחד בתחתיתו של כל מוט הברגה M4. סדרו את הרכיבים בסדר הבא: בורג כנף פלדה M4, אום פלדת אל-חלד M4, דייסקה מפלדת אל-חלד M4, לוחית עיגון של הסיפון העליון, ספייסר עגול מניילון שחור, צינור פוליאוריתן, ובורג כנף פלדה M4 נוסף.
- השתמשו בסרט הדבקה רב-תכליתי כדי להדביק שני קטעים באורך 75 ממ"ק × לוחות אקריליים חלקים ברוחב 25 מ"מ זה אל זה, פנים אל פנים, כך שאורכי לוחות האקריליק יהיו מקבילים זה לזה.
- השתמשו במספריים כדי לחתוך פיסת סרט ספוג דו-צדדי באורך 75 מ"מ (ברוחב 25 מ"מ) × (בעובי 1.6 מ"מ). הדביקו צד אחד של סרט הספוג הדו-צדדי באורך 75 מ"מ ל- × לוח אקרילי חלק ברוחב 25 מ"מ, כך שאורך סרט הספוג ואורך הלוח האקרילי יהיו מקבילים זה לזה.
- השתמש בלוח אקרילי ריק עם סרט דבק ספוגי זה כריפוד שיונח מעל מחברי ה-Luer הזוויתיים של המיקרו-סלייד (microslide), כדי למנוע את שחרורם במהלך ניסויי מיקרו-כבידה סימולטיביים. הצמד את הריפוד של הלוח האקרילי עם סרט הדבק הספוגי ואת המיקרו-סלייד יחד באמצעות מחזיק מיקרו-סלייד בהתאמה אישית.
7. התקנה על מכשיר המיקום האקראי (RPM)
- השתמשו בסרט דבק ספוג דו-צדדי כדי לקבע את כל רכיבי מערכת הזרימה ללוח העיגון של ה-RPM. הימנעו מהדבקה ישירות מתחת למיקרו-תעלות של תרבית התאים כדי לאפשר חילוף גזים תאי במהלך הניסוי. ודאו שהמיקרו-סלייד מודבק במרכז לוח העיגון, כך שהמיקרו-סלייד יישאר על צירי הסיבוב של ה-RPM במהלך הניסוי.
- החליקו את לוח העיגון דרך החריץ העליון במסגרת ה-U של ה-RPM וקבעו את לוח העיגון למסגרת ה-U של ה-RPM באמצעות הבורג והדיסקיות המצורפים ל-RPM.
- השתמשו במחבר DB15 breakout שחובר כראוי מראש כדי לחבר ישירות את תחנת המחשב ל-RPM, אשר יחובּר לאחר מכן לבקר המיקרו (microcontroller) ולחשכני זרימת הנוזלים באמצעות מחבר DB15 breakout שני שחובר מראש.
הערה: טבעת ההחלקה (slip ring) של ה-RPM מחברת בין שני מחברי ה-DB15, ובכך מקשרת למעשה בין תחנת המחשב לבקר המיקרו ולחיישן הזרימה. - חברו את כבלי החשמל עבור בקר המיקרו וחיישן הזרימה, וקבעו קטעי כבלים רפויים באמצעות אזיקונים. יש לקבע את הכבלים בצורה הדוקה, אך ודאו שהחיבורים החשמליים אינם נתונים למאמץ. המערכת המורכבת מוצגת ב-איור 3.
8. איסוף נתוני זרימה
- פתחו את התוכנה של חיישן הזרימה בתחנת המחשב כדי לנטר את קצב הזרימה.
- השתמשו באפליקציית המחשב של הבקר (microcontroller) כדי לכוונן את מתח המשאבה עד שחיישן הזרימה יראה את קצב הזרימה הרצוי.
- לאחר קביעת קצב הזרימה, התחילו ברישום נתוני הזרימה למשך 24 h.
תוצאות
לפני איסוף תוצאות הנוגעים למערכות זרימה או לתרביות תאים, כפי שמתואר להלן, יש לוודא את תקינות המערכת בכל נקודת בקרה מרכזית של הפרוטוקול לאורך תהליכי ההרכבה וההכנה (priming). ניתן לבדוק בקלות חיבורים אלקטרוניים על ידי חיבור הבקר המיקרו-אלקטרוני וחיישן זרימת הנוזלים למחשב ותקשורת עם כל רכיב באמצעות תוכנת היישום המתאימה לו. חיבורי צינורות במחברים בעלי שיניים (barbed fittings) נחשבים למספיקים ברגע שהצינור נדחף מעבר לשיניים, וכל רכיב פלואידי שיש בו סדקים בכל מספר שהוא יש להיות מוחלף באופן מיידי. הכנת המערכת צריכה להביא למעגל זרימה שאינו סטרילי בלבד, אלא גם נקי ב可见 מבועות; יש להסיר בועות נראות על ידי הקישה עדינה במיקום הבועה.
לאחר השלמת ההקמה הניסויית, יש להפעיל את מערכת הזרימה ולנטרה למשך 1 h לפני תקופת הבדיקה בת 24 h, כדי לוודא שאין דליפות במערכת ושלא נצפות בועות אוויר היוצאות ממלכוד הבועות. בנוסף, אם מערכת הזרימה פועלת תחת סימולציה של מיקרו-כבידה, על מכשיר סימולציית המיקרו-כבידה להיות מסוגל להסתובב בחופשיות לאחר התקנת מערכת הזרימה; ניתן לבדוק זאת על ידי סיבוב ידני של המכשיר וכן על ידי מעקב אחר המכשיר בזמן הרצת תוכנית סימולציית המיקרו-כבידה למשך 1 h לפני תקופת הבדיקה בת 24 h.
ביצועי מערכת הפרפוזיה במעגל סגור
הפלט מחשנוני הזרימה שתועד לאורך תקופה של 24 h מוצג ב-איור 4. האיור משווה את קצב הזרימה בכבידה רגילה לאורך תקופה של 24 h במעגל זרימה עם ומבלי מלכוד בועות שאינו תלוי אוריינטציה. בועות האוויר מיוצגות על ידי שיאים (spikes) בעצימות גבוהה. השיאים הבלתי פוסקים הנראים במעגל הזרימה ללא מלכוד הבועות נעלמים עם הכנסת מלכוד בועות שאינו תלוי אוריינטציה למעגל הזרימה. השוואה זו מדגימה לא רק את הצורך במלכוד בועות, אלא גם את הביצועים היציבים של מלכוד בועות שאינו תלוי אוריינטציה.
תרבית תאי אנדותל תחת תנאי זרימה
כדי להעריך באופן מלא את חיוניות מערכת הזרימה נטולת הבועות, בוצע ניסוי מיקרו-כבידה שארך 24 שעות עם תרביות של תאי אנדותל עם ובלי מלכוד בועות. בסיום הניסוי, פירקו את המערכת, והקפידו למנוע את התייבשות התאים. מיד לאחר מכן, קבעו את התאים באמצעות 4% formaldehyde וצבעו אותם ב-CF594 phalloidin עבור אקטין וב-Hoechst 33342 עבור הגרעינים, בהתאם לפרוטוקולי צביעה אימונוהיסטוכימית סטנדרטיים15. התאים הודגמו באמצעות מיקרוסקופיה קונפוקלית (Zeiss LSM 700). איור 5 מציג תמונות תאים מייצגות עבור כל תנאי זרימה. התמונות מראות כי מלכוד בועות (איור 5B) מחזיר באופן מלא את חיוניות התאים והצמיחה שלהם, בעוד שתאים ניתקים מהתעלה ללא מלכוד בועות (איור 5A). ניתן לכמת את הגרעינים בתמונות לצורך קביעת האוריינטציה באמצעות ImageJ עבור המקרה עם מלכוד הבועות, מאחר שלא נותרו תאים בהיעדרו15.
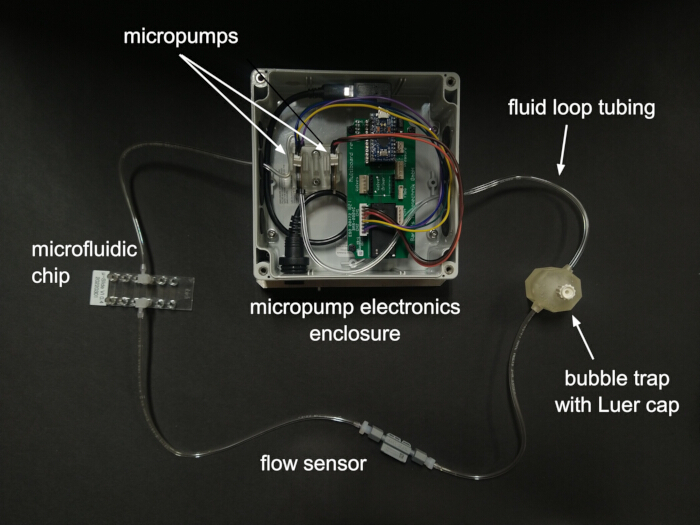
איור 1. רכיבי מערכת זרימה בלולאה סגורה. נוזל היוצא ממיקרו-משאבה נכנס תחילה למלכודת הבועות לצורך סינון בועות, לאחר מכן עובר דרך חיישן לרישום נתוני זרימה לפני כניסתו לשבב המיקרופלואידי. המערכת מתוכננת לתמוך בשתי לולאות זרימה הפועלות בו-זמנית, כאשר כאן מוצגת לולאה שלמה אחת בלבד. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
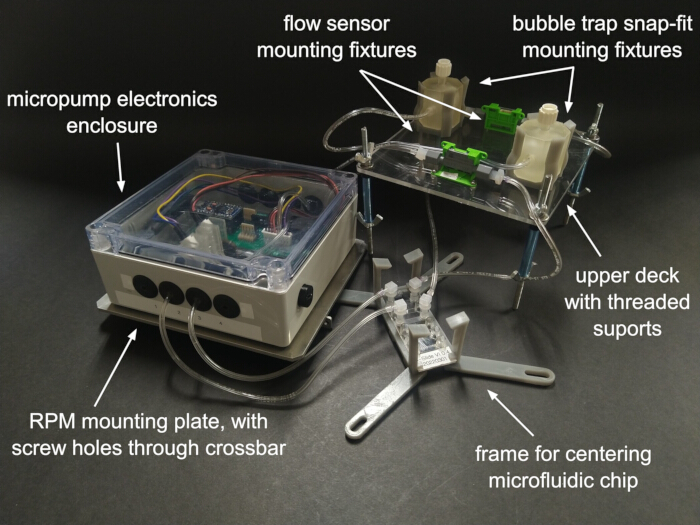
איור 2. תתי-מערכות של מערכת הזרימה להרכבה על מכונת מיקום אקראי (RPM). המיקרו-משאבות והאלקטרוניקה מוגנות בתוך מארז. לאחר ה priming (כלומר, מילוי בנוזל), הסיפון העליון מורכב באמצעות מוטות הברגה על המארז, כאשר השבב המיקרופלואידי ממוקם במרכז ביניהם. חיישני זרימה ומלכודות בועות מורכבים על הסיפון העליון. מארז האלקטרוניקה מהודק ללוח הרכבה עם מוט רוחב לצורך קיבוע ל-RPM. מוצגים שני מעגלי זרימה עצמאיים. אנא לחצו כאן לצפייה בגרסה מורחבת של איור זה.
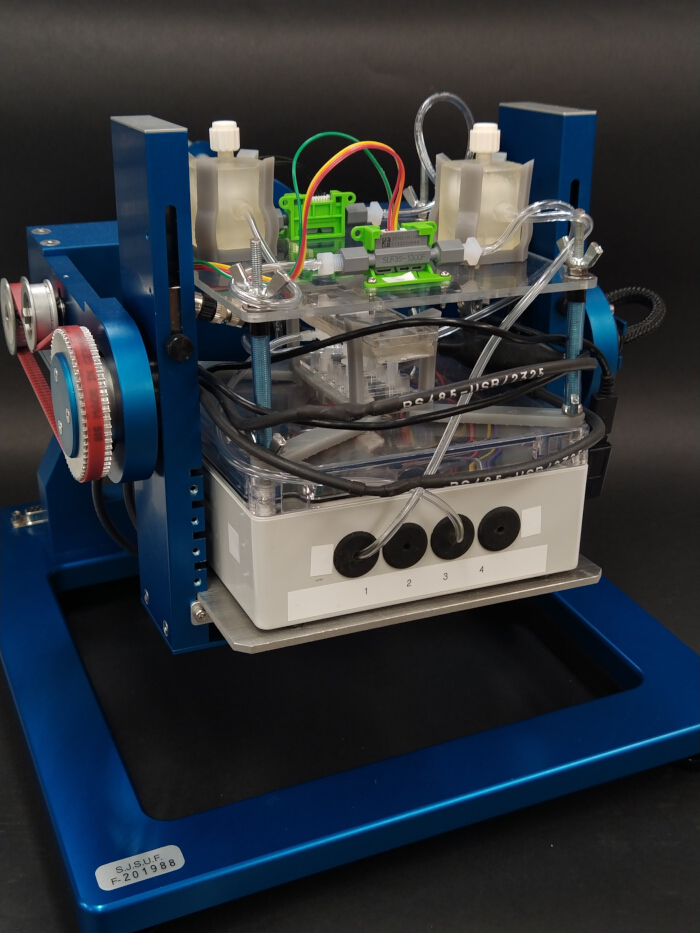
איור 3. מערכת פרפוזיה מורכבת המותקנת על מכונת מיקום אקראי (RPM). מערכת הפרפוזיה הכוללת מקובעת על ידי הברגת פס החיבור של לוח ההתקנה אל ה-RPM. כבלי המתח של רכיבי האלקטרוניקה מאורגנים על ידי ליפופם סביב ההיקף המרכזי, מה שמבטיח שכל המכלול נכנס בתוך מגבלות השטח הזמין של סיפון המטען של ה-RPM. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
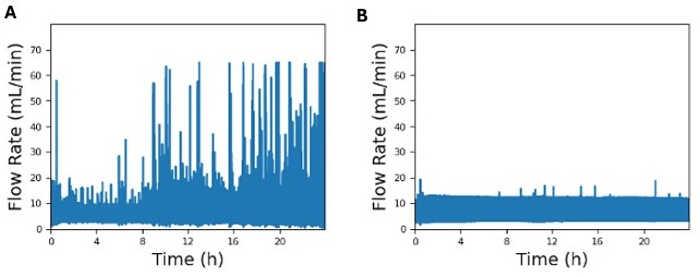
איור 4. השוואה של גרפים מייצגים של קצב זרימה. השוואת גרפי קצב זרימה בין (A) מעגל זרימה ללא מלכודת בועות שאינה תלויה באוריינטציה ובין (B) מעגל זרימה עם מלכודת בועות שאינה תלויה באוריינטציה. ניסוי זה בוצע בתנאי כבידה רגילים (כלומר, ללא RPM), כאשר חיישן הזרימה ממוקם מיד לפני המיקרו-שקופית בשני מעגלי הזרימה. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
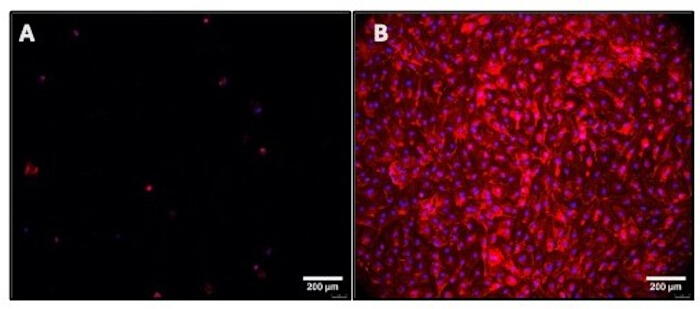
איור 5. תמונות מייצגות של תאי אנדותל שגודלו בתנאי זרימה עם ובלי מלכוד בועות שאינו תלוי אוריינטציה. (A) זרימה ללא מלכוד בועות המראה היצמדות תאים נמוכה; (B) זרימה עם מלכוד בועות המראה היצמדות תאים גבוהה. אקטין מוצג באדום וגרעינים בכחול. סרגל קנה מידה = 200 µm. אנא לחצו כאן כדי לצפות בגרסה גדולה יותר של איור זה.
דיון
פותחה מערכת מיקרופלואידית במעגל סגור, שאינה תלויה בכיוון המיקום ומסוגלת לפעול בהעדר כבידה, אשר הוכחה כבסיס רלוונטי לתרבית של תאי אנדותל תחת תנאי זרימה פיזיולוגיים. מרכיבי המפתח של המערכת הם בקר מיקרו (microcontroller), מיקרו-משאבה, חיישן זרימת נוזלים, מיקרו-שקופית לתרבית תאים ומלכודת בועות מותאמת אישית המודפסת בתלת-ממד שאינה תלויה בכיוון המיקום.
מלכודות הבועות ששימשו בעבודה זו יוצרו משרף סטריאוליתוגרפיה15, אשר בדרך כלל בעל תאימות ביולוגית נמוכה כאשר נעשה בו שימוש ללא השכיה מוקדמת של מונומרים שאינם פולימריים, גם עבור שרפים בדרגה ביו-רפואית17,18. לכן, לפני הטמעת מלכודת הבועות במערכת, חשוב להעריך האם חומרים כימיים המודלפים מהחומר ממנו יוצרה מלכודת הבועות עלולים לפגוע בחיוניות התאים.
מלבד בחירת חומרים תואמים ביולוגית (Cytocompatible), השלבים הקריטיים ביותר בפרוטוקולים של הגדרת הניסוי הם איטום מלכודת הבועות, טבילת המיקרו-סלייד (microslide) לצורך ה priming, וארגון הכבלים בעת שימוש במכשיר לסימולציית מיקרו-כבידה. לאחר שניתן להבחין שמערכת הנוזלים שעברה priming נקייה מבועות, יש לאטום הרמטית את הפתח העליון של מלכודת הבועות באמצעות סרט טפלון ופקק Luer כדי למנוע דליפה. בשל חספוס פני השטח המובנה בשכבות של הדפסת סטריאוליתוגרפיה (stereolithography) בייצור מותאם אישית, פק Luer לבדו אינו מספק לאיטום תקין. נמצא כי טבילת המיקרו-סלייד במאגר של מצע גידול תאים היא השיטה היעילה ביותר להבטחת priming ללא בועות, ובמיוחד בחיבור שבין מחבר הזווית (elbow connector) למיקרו-סלייד. שיטות priming אחרות שנבדקו, כגון שילוב ברזי מעבר תלת-כיווניים (3-way stopcocks) בלולאת הזרימה, נטו להשאיר מספר משמעותי של בועות לאחר ה-priming, שהיה כמעט בלתי אפשרי להסיר ללא פירוק מחבר הזווית מהמיקרו-סלייד. לבסוף, כבלים אלקטרוניים לא מאורגנים עלולים לחסום את מכשיר סימולציית המיקרו-כבידה ולגרום לעצירתו בשוגג. גם לאחר הידוק כל הכבלים ווידוא שהמכשיר יכול להסתובב בחופשיות לפני הניסוי, יש להמשיך ולנטר את המערכת והמכשיר בכל 3–4 שעות ערות כדי למזער את הסיכון לעצירה.
ניתן להתאים מערכת זו לתרביות תאים מורכבות יותר או לשבבי רקמה תלת-מדיים (3D), והיא עשויה להוות כלי בעל ערך לקידום מודלים in vitro להבנת מנגנוני מחלה, תמיכה בפיתוח תרופות, הערכת השפעות של גורמי עקה במהלך טיסות חל והכנת אמצעי סיכול. לדוגמה, פלטפורמות של רקמה מהונדסת שנשלחו לתחנת החל הבינלאומית (ISS) שימשו להבנת ההשפעות של מיקרו-כבידה וחשיפה לקרינה5, והסביבה הקיצונית של מיקרו-כבידה שימשה לחיקוי פנוטיפים של הזדקנות או ליצירת ספרואידים רב-תאיים גדולים למחקר סרטן19. בכל המקרים הללו, ניתן להשתמש במלכודת הבועות שאינה תלויה בכיוון ובמערכת הזרימה כדי להבין את השפעת מאמץ הגזירה או להתאים את הובלת המסה לתוצאות הרצויות.
בהשוואה לגישות אחרות לתרבית תאים, למערכת המוצגת כאן שני יתרונות מרכזיים: (1) אספקת זרימה רציפה במעגל סגור ו-(2) מבנה קומפקטי ועצמאי. חלק מגישות תרבית התאים מסתמכות על בקבוקים או בארות סטטיות, שבהם חסר מאמץ הגזירה של הנוזלים המדמה את התנאים הפיזיולוגיים. מערכות מסחריות מסוימות (למשל, ibidi Pump System, Gräfelfing, Germany) יכולה להשיג זרימה רציפה וחד-כיוונית באמצעות שסתומי מיתוג צולבים בין מזרקים לסירוגין. עם זאת, הפעלת מכשיר כזה דורשת בדרך כלל מערכת בקרת מפעיל נפרדת המחוברת למחשב, מה שהופך אותה ללא קומפקטית ולא עצמאית. בנוסף, שילוב מלכודת הבועות החסונה המתוארת במאמר זה מקל על ביצוע ניסויים ארוכי טווח ללא השגחה.
שינוי פוטנציאלי אחד למערכת בגרסאות עתידיות הוא המיקרו-משאבה, ובמיוחד כדי לבחון את ההשפעות של מאמץ גזירה גבוה יותר על תאי אנדותל. המיקרו-משאבות ששימשו בנתונים המייצגים היו מסוגלות להפיק מאמצי גזירה של עד 7.5 dyn/cm2 בלבד, בעוד שתאי אנדותל in vivo חשופים בדרך כלל למאמצי גזירה הגבוהים פי שלושה כמעט20. יישומים עתידיים פוטנציאליים של מערכת זו, מעבר לתרבית תאים רציפה במיקרו-כבידה מדומית, כוללים יישומים ניידים אחרים הדורשים רקיבציה רציפה של נוזלים. אפשרויות אלו כוללות סריקת תרופות, בדיקות זיהום (fouling) או רעילות, בדיקות קורוזיה, קירור נוזלי של רכיבים אלקטרוניים וניטור סביבתי של מזהמים.
גילויים
מלכודת הבועות רב-כיוונית מוגנת על ידי בקשת הפטנט US 18634723. אין ניגודי בעניינים נוספים.
תודות
עבודה זו נתמכה על ידי מענק ביולוגיה של החל של NASA מספר 80NSSC21K0272.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| אתנול 10% | Fisher Scientific | A4094 | מש ליצירת תמיסת אתנול 70% לעיקור המערכת (צורך מינימלי 35 mL) |
| ספייסר ניילון עגול 6 mm, קוטר חיצוני 7 mm, קוטר פנימי 3.2 mm | Exqutoo | ZH-050 | מקבע את התושבת העליונה למארז (צורך מינימלי 4) |
| לוח אקרילי, אורך 75 mm x רוחב 25 mm | Polymersan | ACRCS | מקבע את מתאמי ה-Luer הזוויתיים לסלייד המיקרו-ערוץ (צורך מינימלי 1) |
| כבל USB 2.0, מחבר A-זכר ל-mini-B | Ugreen Group Limited | 1035 | לחיבור המחשב לבקר המיקרו (צורך מינימלי 1) |
| מלכודת בועות | (Custom) | למניעת מעבר בועות לסלייד המיקרו (צורך מינימלי 1) | |
| מחזיק למלכודת בועות | Custom | מחזיק מודפס בתלת-ממד להחזקת מלכודת הבועות במקומה (צורך מינימלי 2) | |
| מים בדרגת תרבית תאים | Fisher Scientific | MT2505CI | מש לשטיפה של כל שאריות האתנול לאחר העיקור (צורך מינימלי 30 mL) |
| תושבת לבקר, למשאבה ולמארז (תושבת פנימית) | Custom | לוח הרכבה בתוך המארז (צורך מינימלי 1) | |
| תושבת מוט חוצה | Custom | מוט חוצה המחובר ללוח ההרכבה של המארז (צורך מינימלי 1) | |
| מחברי breakout DB15 זכר + נקבה | ANMBEST | ANMBEST_MDDB15 | לחיבור המחשב למכונת המיקום האקראי ולאחר מכן לבקר המיקרו (צורך מינימלי 1) |
| מחבר Luer זוויתי ל-barb | ibidi | 10802 | מחבר את סלייד המיקרו למעגל הזרימה (צורך מינימלי 2) |
| סרט ספוג דו-צדדי | 3M | 4026 | לדחיסת מתאמי Luer זוויתיים על סלייד המיקרו-ערוץ (צורך מינימלי 1) |
| מארז (60 mm x 140 mm x 140 mm) | Hammond | 154Q2GYCL | מכיל את בקר המיקרו ואת המיקרו-משאבות (צורך מינימלי 1) |
| תושבת למארז (תושבת תחתונה) | Custom | לוח הרכבה מתחת למארז (צורך מינימלי 1) | |
| מחבר Luer נקבה-נקבה | Boao | Boao-Syringes-WAD2354 | מש לחיבור מזרק למחבר Luer זוויתי לצורך ה priming של מצע תרבית תאים (צורך מינימלי 1) |
| מצע תרבית תאים Gibco RPMI 1640 | Thermo Fisher | 1875093 | מש לתרבית של תאי אנדותל (צורך מינימלי 50 mL) |
| טבעות איטום (Grommets), קוטר חור 9/16" ועובי 1/8", קוטר פנימי 1/8" | McMaster-Carr | 9307K863 | להעברת צינוריות אל תוך המארז וממנו (צורך מינימלי 8) |
| מתאם IDEX P-646, מ-1/16" barb ל-1/4-28 | IDEX | P-646 | מחבר את חיישן הזרימה למעגל הזרימה (צורך מינימלי 2) |
| חיישן זרימת נוזלים | Sensirion | SLF3-130F | לאיסוף נתוני זרימה (צורך מינימלי 1) |
| תפס הרכבה לחיישן זרימת נוזלים | Sensirion | SLF3x Mounting Clamp | תושבת SLF3x (צורך מינימלי 2) |
| מזרק Luer lock (12 mL) | McKesson | 414624 | לביצוע priming בוואקום (צורך מינימלי 1) |
| פקק Luer | Cole-Parmer | UX-5010-3 | לאיטום מלכודות בועות שאינן תלויות אוריינטציה (צורך מינימלי 1) |
| אום פלדת אל-חלד M2 | VIGRUE | B07PJQC7T6 | מקבע את חיישני זרימת הנוזלים לתושבת העליונה (צורך מינימלי 4) |
| בורג פלדת אל-חלד M2×8 | VIGRUE | B07PJQC7T6 | מקבע את חיישני זרימת הנוזלים לתושבת העליונה (צורך מינימלי 4) |
| ספייסר ניילון משושה M3 זכר-נקבה | Meijubol | B0GC6GN9S7 | מקבע את ה-mp-Multiboard לתושבת הפנימית (צורך מינימלי 4) |
| שייבה ניילון M3 | Sutemribor | 7.81573E+1 | מקבעת את המארז לתושבת התחתונה (צורך מינימלי 16) |
| אום פלדת אל-חלד M3 | VIGRUE | B07PJQC7T6 | מקבע את המארז לתושבת התחתונה, את המוט החוצה לתושבת התחתונה, ואת מחזיק המשאבה לתושבת הפנימית (צורך מינימלי 16) |
| שייבת פלדת אל-חלד M3 | VIGRUE | B07PJQC7T6 | מקבעת את המוט החוצה לתושבת התחתונה, את המארז לתושבת התחתונה והפנימית, ואת התושבת הפנימית למחזיק המשאבה (צורך מינימלי 12) |
| בורג פלדת אל-חלד M3×12 עם ראש כפתור | VIGRUE | B07PJQC7T6 | מקבע את המארז לתושבת התחתונה (צורך מינימלי 4) |
| בורג פלדת אל-חלד M3×12 עם ראש שקע | Fgruh | FG01-3 | מקבע את מחזיק מלכודת הבועות לתושבת הסיפון העליונה (צורך מינימלי 2) |
| בורג פיליפס עם ראש פח M3×6 | Meijubol | B0GC6GN9S7 | מקבע את ה-mp-Multiboard לתושבת הפנימית (צורך מינימלי 4) |
| בורג פלדת אל-חלד M3×8 | VIGRUE | B07PJQC7T6 | מקבע את המוט החוצה לתושבת התחתונה, את המארז לתושבת הפנימית, ואת מחזיק המשאבה לתושבת הפנימית (צורך מינימלי 8) |
| אום פלדת אל-חלד M4 | VIGRUE | B07PJQC7T6 | מקבע את התושבת העליונה למארז (צורך מינימלי 4) |
| שייבת פלדת אל-חלד M4 | VIGRUE | B07PJQC7T6 | מקבעת את התושבת העליונה למארז (צורך מינימלי 4) |
| מוט הברגה מפלדה M4-0.7 | Arwnnklo | AR01 | נחתך לאורכים של כ-6 inch (צורך מינימלי 4) |
| כבל mini USB זכר לנקבה | Plinkwirekb | PCM-0725-L | לחיבור המחשב לבקר המיקרו (צורך מינימלי 1) |
| מחבר mini USB זוויתי זכר לנקבה | UCEC | 4326453558 | לחיבור המחשב לבקר המיקרו (אופציונלי) (צורך מינימלי 1) |
| מחזיק למיקרו-ערוץ | Custom | מחזיק מודפס בתלת-ממד לשמירה על מרכזיות המיקרו-ערוץ (צורך מינימלי 1) | |
| סלייד מיקרו-ערוץ, µ-slide VI 0.4 | ibidi | 80606 | לבדיקות תאים תחת זרימה (צורך מינימלי 1) |
| מיקרו-משאבה | Bartels | MP6-HYB | ליצירת זרימה (צורך מינימלי 1) |
| מחזיק למיקרו-משאבה | Custom | מתקן הרכבה להחזקת המיקרו-משאבה (צורך מינימלי 1) | |
| mp-Multiboard עם mp-Highdriver4 | Bartels | BM-E-05 | לבקרת הגדרות התדר והמתח של המיקרו-משאבות (צורך מינימלי 1) |
| כבל mp-pump | Bartels | BM-A-05 | מש לחיבור חשמלי של ה-mp-Multiboard למיקרו-משאבות (צורך מינימלי 1) |
| ספייסר ניילון עגול, קוטר חיצוני 7 mm, קוטר פנימי 3.2 mm | Harfington | 2037015 | לקיבוע צינוריות למיקרו-משאבה (צורך מינימלי 2) |
| טבעת O-ring | ZDBB | 7.17327E+11 | מקבעת את כבל ה-mini USB זכר לנקבה למארז (אופציונלי) (צורך מינימלי 3) |
| מיכל פלסטיק | Herdusa | HDS10 PLASTIC BOX | מש כמאגר פתוח למצע תרבית תאים (צורך מינימלי 1) |
| צינורית פוליאוריתן, קוטר פנימי 1/8", קוטר חיצוני 1/4" | PARKER | 95U-4-062-BLU-0100 | מקבע את התושבת העליונה למארז (צורך מינימלי 1.6 cm) |
| מכונת מיקום אקראי | AIRBUS | Random Positioning Machine 2.0 (צורך מינימלי 1) | |
| כבל SCC1-USB | Sensirion | SCC1-USB 2M | מחבר את חיישני זרימת הנוזלים למחשב (צורך מינימלי 1) |
| מבחנה לצנטריפוגה בעמידה עצמית | PEKYBIO | B0C13GZVD6 | משת להחזקת מי תרבית תאים/אתנול 70% (צורך מינימלי 2) |
| ספייסר אלומיניום, קוטר חיצוני 8 mm, אורך 20 mm | McMaster-Carr | 9469A062 | צורך מינימלי 4 |
| Tygon PVC קוטר פנימי 1/16" x קוטר חיצוני 1/8" | Saint-Gobain | B-4-3 | מחבר את כל רכיבי מעגל הזרימה (צורך מינימלי 40 cm) |
| תושבת סיפון עליונה | Custom | לוח הרכבה המחובר לחיישני זרימת הנוזלים ולמלכודת הבועות (צורך מינימלי 1) | |
| בורג כנף, M4 x 0.7 mm, פלדה מצופה אבץ | Siptenk | S-TH-DLM-02 | מקבע את התושבת העליונה למארז (צורך מינימלי 4) |
| אזיק (Zip-tie) | HAVE ME TD | 7.32073E+1 | מקבע כבלים בעת הרכבת המערכת ל-RPM (צורך מינימלי 4) |
מקורות
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
הדפסות חוזרות והרשאות
תגיות
מאמר זה פורסם
הסרטון יגיע בקרוב