מחקר זה מציג תהליך עבודה הניתן לשחזור לאופטימיזציה של פריסות תערוכות אימרסיביות, על ידי שילוב של סימולציית חישול אדפטיבית (adaptive simulated annealing), בחירת הצעות תלוית-שלב ובקרת חימום מחדש. הפריסה שנבחרה הוטמעה בסביבת תערוכה במציאות מדומה והוערכה באמצעות מדדי עלות מרחבית, יומני התנהגות של המשתתפים ודירוגים לאחר החוויה.
הרשמה ל-JoVE נדרשת לצפייה בתוכן זה. התחברו או התחילו בגרסת ניסיון בחינם.
מאמר מחקר
אופטימיזציה של תכנון מרחב תערוכה אימרסיבי באמצעות חישול סימולטיבי אדפטיבי עם חימום מחדש והערכה באמצעות מציאות מדומה
במאמר זה
סיכום
תקציר
מרחבי תערוכה אימרסיביים דורשים תכנוני פריסה התומכים בתנועה יעילה, ניווט ברור, אינטראקציה מאוזנת וחוויה סביבתית נעימה. עם זאת, פריסות של תערוכות מפותחות לעיתים קרובות באמצעות החלטות עיצוב ידניות, מה שמקשה על הערכה סימולטנית של אורך המסלול, נגישות חזותית, סיכון לדחיסות, נוחות סביבתית והתפלגות צומתי אינטראקציה. מחקר זה פיתח והעריך תהליך עבודה לאופטימיזציה של עיצוב מרחבי המבוסס על simulated annealing אדפטיבי עם בחירת הצעות תלויית-שלב ובקרת חימום מחדש (reheating). אולם תערוכה אימרסיבי של 36 m x 24 m הוקם עם שישה אזורים תמטיים, מסדרונות מעבר, אזור מנוחה אחד ומספר צומתי אינטראקציה. הושוו שלושה מצבי פריסה: פריסה ידנית, פריסת simulated annealing סטנדרטית, ופריסת simulated annealing אדפטיבית עם חימום מחדש. מודל האופטימיזציה מיזער פונקציית עלות מרחבית משוקללת ששילבה מרחק הליכה, נגישות חזותית, דחיסות, נוחות סביבתית ואיזון אינטראקציות. הפריסות שנבחרו יושמו בסצנות תערוכה במציאות מדומה והוערכו באמצעות יומני התנהגות של משתתפים ודירוגים שלאחר החוויה. האלגוריתם האדפטיבי הניב עלות מרחבית סופית נמוכה יותר, אחוז שיפור גבוה יותר ומספר איטרציות קטן יותר עד לפתרון המיטבי בהשוואה ל-simulated annealing סטנדרטי, עם עלייה מתונה בזמן החישוב. משתתפים שהוקצו לפריסה האדפטיבית דיווחו על שביעות רצון גבוהה יותר, תחושת נוכחות חזקה יותר, ניווט ברור יותר, תפיסת דחיסות נמוכה יותר ועומס קוגניטיבי נמוך יותר, והם השלימו את המסלול עם מרחק הליכה קצר יותר, פחות היסוסים, זמן שהייה ארוך יותר וכיסוי רחב יותר במפות חום. ממצאים אלו תומכים בתהליך העבודה כגישה לתמיכה בקבלת החלטות עבור תרחיש התערוכה שנבדק; הם אינם קובעים פריסת תערוכה אופטימלית באופן אוניברסלי או עליונות על פני כל המטא-היוריסטיקות החלופיות.
מבוא
חללי תערוכה חווייתיים משלבים יותר ויותר עיצוב מרחבי, מדיה דיגיטלית, תצוגות אינטראקטיביות וטכנולוגיות מציאות מדומה כדי ליצור סביבות שבהן המבקרים אינם רק צופים בתכנים, אלא נעים בתוכם, מגיבים אליהם ומפרשים את התערוכה כחוויה מרחבית. בהגדרות אלו, איכות החוויה תלויה לא רק בעשירות התכנים הוויזואליים או האינטראקטיביים, אלא גם ברציפות המסלול, בנראות, בצפיפות, בנוחות הסביבתית ובפיזור של הזדמנויות האינטראקציה. לפיכך, עיצוב חללי תערוכה כרוך בבעיה רב-משתנית: תכנון המבנה חייב להוביל את המבקרים ביעילות תוך שימור הרצף הנרטיבי, הפתיחות התפיסית וההזדמנויות למעורבות. מחקרים על התנהגות במוזיאונים ובתערוכות הראו לאורך זמן כי חוויית המבקר מעוצבת על ידי הארגון המרחבי, מבנה התנועה והנגישות הפרשנית, ולא על ידי תוכן התערוכה לבדו1.
תיאוריית התצורה המרחבית (Spatial-configuration theory) מספקת בסיס מועיל להתייחסות לתכנון תערוכות כבעיה עיצובית הניתנת לניתוח. מנקודת מבט זו, המרחב אינו מכיל פסיבי עבור חפצים; הוא מארגן תנועה, מפגשים, נראות ובחירה. תצורה אדריכלית יכולה להשפיע על האופן שבו אנשים נעים בסביבה ועל מידת הקלות שבה הם מבינים את הקשר בין מרחבים2. ניתוח מרחבי מבוסס-נראות תומך בגישה זו על ידי הצגת העובדה ששדות ראייה ומערכות יחסי קו-ראייה ניתנים למידול כמאפיינים מדידים של קוגניציה מרחבית וניווט3. רעיונות אלה רלוונטיים במיוחד לתערוכות אימרסיביות, כיוון שהמבקרים חייבים לשלב באופן רציף מידע חזותי, החלטות לגבי מסלול, רמזי אינטראקציה וגירויים סביבתיים בעודם נעים בתערוכה.
במקביל, טכנולוגיות אימרסיביות הרחיבו את הדרכים שבהן ניתן לתכנן ולבחון סביבות תערוכה לפני יישומן הפיזי. ממשקים וירטואליים ואימרסיביים מאפשרים לחוקרים ולמעצבים לבחון כיצד משתמשים תופסים את הסביבה ומתנהגים תחת תנאים מרחביים מבוקרים, דבר המאפשר השוואה בין פריסות חלל חלופיות תוך שמירה על תוכן והגדרות סביבתיות קבועות4. סקירות של יישומי מציאות מדומה אימרסיביים מראות כי המבנה המרחבי, עיצוב האינטראקציה ובהירות המשימה הם גורמים קובעים חשובים למעורבות המשתמש ולאיכות הלמידה5. ראיות ממטא-אנליזה מצביעות גם על כך שרמת וסוג האימרסיה יכולים להשפיע על תחושת הנוכחות, אך אימרסיה לבדה אינה מבטיחה תוצאות טובות יותר אם הסביבה מאורגנת בצורה לקויה או קשה לניווט6.
חוויית המשתמש של תערוכה אימרסיבית קשורה קשר הדוק לתחושת נוכחות, עומס קוגניטיבי ונוחות פיזית. נוכחות משקפת את המידה שבה משתמשים חווים את עצמם כנמצאים בתוך סביבה מתווכת, מה שהופך אותה לתוצאה מרכזית בסביבות וירטואליות ואימרסיביות7. עם זאת, סביבות אימרסיביות עלולות ליצור עומס קוגניטיבי כאשר הניווט, האינטראקציה או המידע החושי אינם מתואמים היטב8. מסיבה זו, אופטימיזציה של חלל התערוכה לא צריכה רק להגביר את צפיפות האינטראקציה או את הגירוי הוויזואלי. עליה לתמוך בחוויה מרחבית קוהרנטית, להפחית החלטות מיותרות לגבי נתיבי התנועה ולמזער עייפות שניתן למנוע. יש לנטר גם בחילות סימולטור (Simulator sickness) מכיוון שאי-נוחות עלולה להשפיע הן על בטיחות החשיפה למציאות מדומה והן על פרשנות תוצאות חוויית המשתמש9.
למרות דרישות אלו, פריסות תערוכות רבות עדיין מפותחות על בסיס ניסיונם של מעצבים, התאמות ידניות חוזרות, או תצפית על מבקרים לאחר התערוכה. גישות אלו נותרות בעלות ערך, אך הן מקשות על הערכה של מספר אילוצי פריסה בו-זמנית. תכנון מרחבי עבור תערוכות אימרסיביות ניתן להגדיר כבעיה של אופטימיזציה תחת אילוצים, השוקלת יחד את אורך המסלול, הנראות, הדחיסות, הנוחות והפיזור של האינטראקציות. חישול סימולטיבי (Simulated annealing) מתאים לסוג זה של בעיות כיוון שהוא יכול לסרוק מרחבי פתרונות גדולים ולא סדירים, תוך שהוא מאפשר קבלה מבוקרת של פתרונות ביניים שאינם משפרים את התוצאה, ובכך מסייע לברוח מאופטימום מקומי10. לוגיקת הקבלה שלו עוקבת אחר כלל מטרופוליס11, בעוד שמסגרת מטרופוליס-הסטינגס הכללית יותר מציגה יחס צפיפות הצעות קדימה-אחורה כאשר גרעין ההצעה אינו סימטרי12. במימוש הנוכחי, ארבעת גרעיני ההצעות המותנים הם סימטריים; לכן, גזירה פורמלית מראה כי יחס הסטינגס הוא אחד עבור מהלכים אפשריים הפיכים. כתוצאה מכך, השיטה מתוארת כחישול סימולטיבי אדפטיבי עם קבלה לפי מטרופוליס וחימום מחדש, ולא כדוגם מטרופוליס-הסטינגס נפרד.
גרסאות אדפטיביות של סימולציית הליחום (simulated-annealing) עושות שימוש ממושך בבחירת שכנות לא אחידה, שינוי של לוח הזמנים של הקירור, חימום מחדש, אסטרטגיות אתחול ומרכיבי חיפוש היברידיים13,14. לכן, יש להתייחס למימוש הנוכחי כתצורה ספציפית ליישום ולא כאל פרימיטיב מטא-היוריסטי חדש. תרומתו היא הצימוד המפורש של לוח זמנים להצעת ארבעה מהלכים התלוי בשלב וחימום מחדש, עם מגבלות היתכנות ספציפיות לתערוכה, פונקציית עלות מרחבית רב-מרכיבית שקופה, ותיקוף במציאות מדומה ברמת המשתתף15. מיצוב צר זה מבדיל באופן ישיר את זרימת העבודה הנוכחית מטענות לעקרון אופטימיזציה חדש מיסודו. בחירת הצעות תלויה בשלב הייתה אמורה להסיט את החיפוש מחקירה רחבה של רצפים/נתיבים לזינוק מרחבי מקומי, בעוד שחימום מחדש החזיר את ניידות החיפוש לאחר קיפאון. איזון זה בין חקירה לניצול (exploration–exploitation) היה אמורה להפחית לכודות מוקדמות במינימום מקומי ולהגביר את הסבירות להגעה למערך היתכנות בעלות נמוכה יותר במסגרת אותו תקציב איטרציות נומינלי.
מחקר זה מציע זרימת עבודה שמישהנית המשלבת סימולציית התקררות 適אפטיבית (adaptive simulated annealing), בחירת הצעות תלוית-שלב, בקרת חימום מחדש, מודל עלות מרחבית רב-רכיבי, והערכה של משתתפים בסביבת מציאות מדומה. התרומה המתודולוגית היא מכוונת-יישום וממוקדת-שחזור, ולא טענה לעקרון אופטימיזציה חדש מיסודו16. השיטה משווה בין פריסה ידנית, פריסת סימולציית התקררות סטנדרטית, ופריסת סימולציית התקררות אדפטיבית עם חימום מחדש, בסביבת תערוכה מבוקרת של מציאות מדומה. המחקר בוחן הן תוצאות אלגוריתמיות והן תוצאות ברמת המשתתף, כולל עלות מרחבית סופית, אחוז שיפור, נוכחות (presence), בהירות ניווט, שביעות רצון, עומס קוגניטיבי, מרחק הליכה, מספר היססויות, זמן שהייה וכיסוי במפות חום. ההשערה המרכזית הייתה שהשיטה האדפטיבית תשיג עלות מרחבית סופית נמוכה יותר מאשר סימולציית התקררות סטנדרטית; ברמת המשתתף, הפריסה התואמת הייתה צפויה לשפר את שביעות הרצון הכללית ואת תוצאות יעילות הנתיב ביחס לפריסות הידניות ואלו של סימולציית ההתקררות הסטנדרטית. מסגור זה עוקב אחר הלוגיקה הרחבה של שיטות תכנון מטא-היוריסטיות, שבהן החיפוש החישובSupports תומך בשיקול הדעת התכנוני האנושי ולא מחליף אותו17.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
פרוטוקול
פרוטוקול המחקר נסקר על ידי אוניברסיטת החקלאות של הנאן ונקבע כי הוא פטור מסקירה אתית רשמית ב-20 בדצמבר, 2025. הגוף הסוקר לא הנפיק מספר ייחוס נפרד לאישור אתי או לפטור. הסכמה מדעת בכתב התקבלה מכל המשתתפים לפני הגיוס למחקר.
הכנת המשתתפים
גויסו משתתפים בוגרים בגילאי 18–60 שנים עם ראייה נורמלית או ראייה תקינה לאחר תיקון. משתתפים שדיווחו על הפרעות וסטיבולריות חמורות, אפילפסיה לא מאוזנת, לקות ראייה חמורה, ניתוח משמעותי שהתרחש לאחרונה, או אי-נוחות קשה בעבר במהלך חשיפה למציאות מדומה, הוצאו מהמחקר. כל משתתף מילא טופס סינון לפני הניסוי. קבוצת גיל, מגדר, רמת השכלה, ניסיון קודם במציאות מדומה ותדירות ביקורים קודמת במוזיאונים או בתערוכות תועדו כמשתני בקרה.
המשתתפים הוקצו לאחד משלושה תנאי פריסה באמצעות רשימת רנדומיזציה שהופקה במחשב: פריסה ידנית, פריסת simulated annealing סטנדרטית, או פריסת adaptive simulated annealing עם reheating. נעשה שימוש במערך בין-נבדקי כדי למנוע אפקטים של למידה בין הפריסות השונות. יחס ההקצאה נקבע ל-1:1:1, כאשר 60 משתתפים הוקצו לכל תנאי, ובסך הכל 180 משתתפים. קבוצת גיל, מגדר, רמת השכלה, ניסיון קודם במציאות מדומה ותדירות ביקורים במוזיאונים/תערוכות תועדו לפני ההקצאה לצורך הערכה תיאורית של מאפייני המשתתפים; משתנים אלה לא שימשו כקריטריונים להדרה לאחר הרנדומיזציה.
הכנת מודל של חלל התערוכה
הוקם אולם תערוכה אימרסיבי מלבני בממדים של 36 m x 24 m עם גובה תקרה של 4.5 m. שטח הרצפה הכולל השמיש נקבע ל-864 m2. כניסה אחת ויציאה אחת מוקמו בצדדים הקצרים הנגדיים של האולם. רוחב הכניסה והיציאה נקבע ל-3.0 m ונשאר קבוע בכל תנאי הפריסה.
אולם התערוכה חולק לשישה אזורי תערוכה תמטיים, שני מסדרונות מעבר, אזור מנוחה אחד ומסלול ביקור מרכזי אחד. השטח המותר לכל אזור תמטי נקבע ל-80–130 m2, וההקצאה לאזור המנוחה נקבעה ל-40 m2. רוחב הנתיב המרכזי המותר נקבע ל-1.8–3.5 m. שמונה עד שנים-עשר צמתי אינטראקציה הוצבו בכל תכנית. כל צומת אינטראקציה הוגדר כנקודה שבה משתתפים יכולים לעצור, להפעיל תוכן דיגיטלי, לצפות במוצג או לשנות כיוון.
תוכנית הקומה חולקה לתאי רשת בגודל 0.5 m x 0.5 m. הרשת שימשה לניתוח נראות, לבדיקת רציפות נתיבים, לחישוב כיסוי מפת חום ולהערכת צפיפות מקומית. כל אזור תמטי יוצג על ידי קואורדינטות המרכז שלו, פוליגון הגבולה, השטח ומיקומו ברצף הנתיב. כל צומת אינטראקציה יוצג על ידי הקואורדינטות שלו, האזור המשויך אליו, רדיוס ההפעלה ושטח הפנוי.
התצורה המרחבית נחשבה למשתנה העיקרי בתכנון, מכיוון שפריסת התערוכה, הנראות ומבנה הנתיב משפיעים על תנועת המבקרים, הניווט וההכרה המרחבית18. זרימת העבודה המלאה, החל מבניית המודל המרחבי ועד לאופטימיזציה של הפריסה, יישום הסצנה הווירטואלית, בדיקת המשתתפים והניתוח הסטטיסטי, מוצגת ב איור 1.
פרמטרי פריסה ואילוצי היתכנות
אותם אילוצי היתכנות הוחלו על כל תנאי הפריסה. ראשית, כל האזורים התמטיים נדרשו להישאר בתוך הגבול של 36 m x 24 m. שנית, לא הותר לאזורים התמטיים לחפוף זה לזה. שלישית, מסלול המבקרים הראשי נדרש לחבר בין הכניסה, שישה אזורים תמטיים, אזור מנוחה והיציאה ללא הפרעה. רביעית, צמתי אינטראקציה לא היו רשאים לחסום את הנתיב הראשי. חמישית, כל צומת אינטראקציה נדרש לשמור על רדיוס פינוי של לפחות 1.2 m. שישית, הצפיפות המקומית החזויה בנתיב הראשי נדרשה שלא לעלות על 1.50 persons/m2. שביעית, המסלול הסופי נדרש שלא להכיל מבויים או תתי-נתיבים מנותקים.
אותו קנה מידה של סצנה, כללי ניתוב, יעדים סביבתיים והגדרות אינטראקציה שימשו בשלושת תנאי הפריסה. לפני הרצת אלגוריתמי האופטימיזציה, תועדו ממדי האולם, פרמטרי האזורים הפונקציונליים, טווח רוחב הנתיבים, הגדרות צומת-האינטראקציה, ספי הפגישות, הגדרות המציאות המדומה, משקלי פונקציית המטרה, פרמטרי האלגוריתם והגדרות התוצאות. פרמטרים אלו הגדירו את הגבול הניתן לשחזור של הפרוטוקול והם מסוכמים בטבלה 1.
פונקציית עלות מרחבית
כל פריסה מועמדת הוערכה באמצעות פונקציית עלות מרחבית משוקללת:
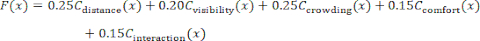
כאשר F(x) היא העלות המרחבית הכוללת של פריסה x. Cdistance(x) היא עלות מרחק ההליכה, Cvisibility(x) היא עלות הנגישות החזותית, Ccrowding(x) היא עלות הצפיפות, Ccomfort(x) הוא קנס הנוחות הסביבתית, ו-Cinteraction(x) הוא קנס איזון האינטראקציה. ערך F(x) נמוך יותר מעיד על פריסה מיטבית יותר.
עלות מרחק ההליכה חושבה באופן הבא:
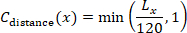
כאשר Lx הוא אורך המסלול הכולל של פריסה x במטרים. נעשה שימוש באורך מסלול מרבי של 120 m כנקודת ייחוס.
עלות הנגישות הוויזואלית חושבה באופן הבא:
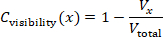
כאשר Vx הוא חזית אזור התמה הנראית מהנתיב הראשי, ו-Vtotal הוא אורך החזית הכולל של כל אזורי התמה. קרני קו ראייה הופעלו בכל 0.5 m לאורך נתיב המבקרים. מחיצות תערוכה, קירות וגבולות אזורים נחשבו כאובייקטים חוסמים.
עלות הצפיפות חושבה באופן הבא:
Ccrowding(x) = min(Dmax / 1.50, 1)
כאשר Dmax הוא הצפיפות המקומית המקסימלית החזויה ביחידות של persons/m2. סף צפיפות עליון של 1.50 persons/m2 שימש עבור הנתיב הראשי.
הפיצוי בגין נוחות סביבתית חושב באופן הבא:
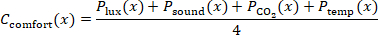
קנס העוצמה (illuminance penalty) נקבע כ:
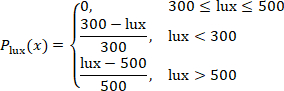
הקנס על לחץ הסאונד נקבע כך:
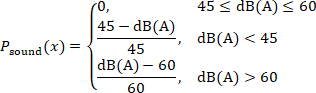
הקנס על פליטת הפחמן הדו-חמצני נקבע כ:
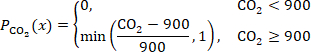
קנס הטמפרטורה נקבע כך:
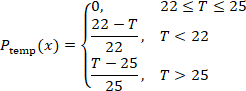
קנס מאזן-האינטראקציה חושב באופן הבא:
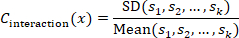
כאשר sk הוא מרחק הנתיב בין שני צמתי אינטראקציה סמוכים. ערך נמוך יותר מעיד על התפלגות אחידה יותר של הזדמנויות אינטראקציה לאורך נתיב המבקר.
נוחות סביבתית נכללה מאחר שתאורה, קול, איכות האוויר וטמפרטורה משפיעים על עייפות, נוחות והנכונות להישאר בסביבות תערוכה19. הטווחים הסביבתיים הם יעדי בקרה של הפרוטוקול ולא מגבלות רגולטוריות אוניברסליות. רצועת עדירות האור של 300–500 lx תואמת את ההנחיות הנוכחיות לבנייה ולתאורת מוזיאונים בסין; יעד הפחמן הדו-חמצני של <900 ppm הוא שמרני יותר במכוון מגבלה הממוצע היומי של 1,000 ppm ב-GB/T 18883-202220,21; רצועת הטמפרטורה של 22–25 °C היא בתוך תנאי נוחות תרמית המקובלים בדרך כלל עבור שוהים בעלי פעילות מתונה22; ו-45–60 dB(A) משמש כרצועת קול סביבתית מבוקרת ולא כמגבלה סטטוטורית לרעש פנימי23,24.
משקלי פונקציית המטרה נבחרו כעדיפויות תכנון מפורשות וספציפיות לתרחיש, ולא כמקדמים אוניברסליים או הערכות העדפה שהותאמו מתוצאות של משתתפים. מרחק ההליכה והצפיפות קיבלו כל אחד משקל של 0.25, כיוון שיעילות המסלול ובקרת הגודש נחשבו לשני האילוצים התפעוליים העיקריים; נגישות חזותית קיבלה 0.20, כיוון שהנראות משפיעה על ההתמצאות ועל החשיפה לתערוכות; נוחות סביבתית ואינטראקציה קיבלו כל אחת 0.15, כדי שגורמים אלו ישפיעו על החיפוש מבלי להוביל על המונחים הקשורים לתנועה. כיוון שעדיפויות התערוכה עשויות להשתנות בהתאם להקשר, הפרוטוקול בוחן את חוסנו של המשקל המקומי על ידי שינוי של כל משקל ב-±10% באופן פרטני, ונורמליזציה פרופורציונלית של שאר המשקלים כך שהסכום הכולל יישאר 1.00. לפיכך, יש לפרש את המקדמים שהתקבלו כהגדרות תכנון ספציפיות לפרוטוקול, שניתן לכייל מחדש עבור תערוכות אמנותיות, היסטוריות, מדעיות או מסחריות.
יצירת פריסה ידנית
הפריסה הידנית נוצרה כתנאי בסיס. ששת האזורים התמטיים סודרו ברצף נרטיבי קונבנציונלי מהכניסה ועד ליציאה. אזור המנוחה מוקם בקרבת החלק המרכזי של המסלול. רוחב נתיב המעבר הראשי הראשוני נקבע ל-2.2 m. צמתי אינטראקציה הוכנסו בקרבת הכניסה לכל אזור תמטי ובנקודות פנייה מרכזיות במסלול. הפריסה הידנית נבדקה אל מול כל מגבלות ההיתכנות. גבולות האזורים הותאמו רק כאשר הופרה מגבלה כלשהי. לאחר שהפריסה הפכה להיתכנית, נרשמו אורך המסלול הכולל, יחס החזית הנראית, צפיפות מקומית מקסימלית, קנס נוחות סביבתית, מקדם מרווח אינטראקציה ועלות מרחבית כוללת.
סימולציית חישול סטנדרטית (Standard simulated annealing)
הפריסה הידנית ההיתכנית שימשה כמצב ראשוני. טמפרטורת ההתחלה נקבעה ל-100, מקדם הקירור ל-0.95, מספר האיטרציות המקסימלי ל-1,500, וסף הקיפאון (stagnation threshold) ל-200 איטרציות. האלגוריתם הופעל עם 30 גרעיני אקראיות (random seeds) בלתי תלויים. ערכים אלו היו הגדרות פרוטוקול תפעוליות ששימשו להגדרת תקציב חישובי תואם; הם לא הוצגו כקבועים אוניברסליים מהספרות או כערכים אופטימליים שהותאמו לתוצאות. T₀ = 100 אפשר סריקה רחבה בשלבים המוקדמים, α = 0.95 סיפק קירור הדרגתי, 1,500 איטרציות הקצו לכל הרצה את אותו תקציב חיפוש עליון, וסף הקיפאון של 200 איטרציות מנע המשך ממושך לאחר חוסר שיפור. אותן הגדרות טמפרטורה ומספר איטרציות מקסימלי שימשו גם עבור השיטה האדפטיבית, כדי שההבדלים ייוחסו לתזמון ההצעות ולחימום מחדש ולא לתקציב חיפוש נומינלי גדול יותר.
בכל איטרציה, נוצר פריסה שכנה אחת על ידי ביצוע מהלך אחד: הזזת אזור תמטי אחד ב-0.5–2.0 m, החלפת מיקומי הרצף של שני אזורים תמטיים, התאמת מקטע נתיב אחד ב-0.1–0.3 m, או הזזת צומת אינטראקציה אחת ב-0.5–1.5 m. פריסה מוצעת נדחתה באופן מיידי אם הפרה מגבלת היתכנות כלשהי.
אם הפריסה המוצעת הייתה ישימה והביאה לעלות מרחבית נמוכה יותר, היא התקבלה. אם היא הביאה לעלות מרחבית גבוהה יותר, היא התקבלה בהתאם למשוואת ההסתברות:
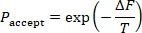
כאשר ΔF היא העלייה בעלות המרחבית, ו-T היא הטמפרטורה הנוכחית. הטמפרטורה לאחר כל איטרציה עודכנה באמצעות:
Tnew = 0.95Told
כל הרצה הופסקה כאשר הגיעו למספר האיטרציות המקסימלי או כאשר העלות המרחבית המיטבית לא השתפרה במשך 200 איטרציות רצופות. חישול סימולטיבי (Simulated annealing) נחשב למתאים למשימה זו מכיוון שאופטימיזציה של פריסת תערוכה היא בעיה מרחבית קומבינטורית שלא ניתן לפתור ביעילות באמצעות חיפוש ממצתי.
הסתגלות סימולטיבית (simulated annealing) סטנדרטית שימשה כנקודת הייחוס האלגוריתמית-נומרית העיקרית, כיוון שהיא חלקה את אותו קידוד פריסה, כללי היתכנות, פונקציית מטרה, אתחול, לוח זמנים של טמפרטורה ותקציב חישובי כפי שהיו בתנאי ההסתגלות. הסתגלות סימולטיבית סטנדרטית הייתה המטא-היוריסטיקה הנומרית היחידה ששימשה להשוואה במחקר זה, ולכן שימשה כבסיס השוואה מסוג ablation תואם עבור תזמון ההצעות והחימום מחדש שהתווספו ברמת זרימת העבודה. אלגוריתמים גנטיים, אופטימיזציית נחיל חלקיקים, אופטימיזציית מושבת נמלים ואופטימייזרים מבוססי למידה לא היו חלק מהניסוי; בהתאם לכך, טענות לגבי ביצועים הוגבלו לבסיס ה-standard-SA התואם. עבור כל הרצה, נשמרו ה-random seed, העלות המרחבית הראשונית, העלות המרחבית הסופית, אחוז השיפור, מספר האיטרציות עד לפתרון הטוב ביותר, זמן ההרצה, שיעור הקבלה וסטטוס ההיתכנות. אחוז השיפור חושב באמצעות המשוואה:
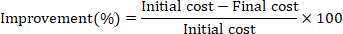
סימולציית התקררות אדפטיבית עם חימום חוזר
נעשה שימוש באותו פריסה ראשונית, אילוצי היתכנות, טמפרטורה ראשונית, מקדם קירור, מספר חזרות מקסימלי ו-30 זרעים אקראיים כפי שנעשה בתנאי סימולציית ההתקררות הסטנדרטית. האלגוריתם האדפטיבי נבדל רק בהסתברויות מחלקת המהלכים התלויות בשלב ובכלל החימום החוזר, בעודו שומר על כלל הקבלה של Metropolis הסטנדרטי עבור פריסות מועמדות היתכנות. הוגדרו ארבע מחלקות מהלכים מוצעות: הזזה מקומית (L), החלפת רצף אזורים (S), התאמת רוחב נתיב (W), ושינוי מיקום צומת אינטראקציה (N). במהלך 40% הראשונים של החזרות, הסתברויות מחלקת המהלכים נקבעו ל- pL = 0.20, pS = 0.35, pW = 0.30, ו- pN = 0.15. במהלך 60% האחרונים, הן נקבעו ל- pL = 0.35, pS = 0.15, pW = 0.20, ו- pN = 0.30. שינוי זה בתדירות מחלקת המהלכים העתיק את החיפוש מחקר רחב יותר של רצפים/נתיבים לעבר זיכוך מרחבי מקומי והתאמה של צומתי אינטראקציה.
באיטרציה t, צפיפות ההצעה המלאה בוטאה כ- q(x′|x,t) = pm(t)qm(x′|x), כאשר m ∈ {L,S,W,N} ייצג את מחלקת התזוזה שנבחרה ו- pm(t) ייצג את ההסתברות הספציפית לשלב זה. עבור תזוזה מקומית, אחד משש האזורים התמטיים נבחר באופן אחיד, כיוון התזוזה נבחר באופן אחיד בטווח [0,2π), ועוצמת התזוזה נבחרה באופן אחיד בטווח [0.5,2.0] m; לפיכך, qL היה פרופורציונלי ל- (1/6)(1/2π)(1/1.5). עבור החלפת רצף אזורים, אחד מ-15 זוגות האזורים הבלתי מסודרים נבחר באופן אחיד, מה שהביא ל- qS = 1/15. עבור התאמת רוחב נתיב, אחד מ- J מקטעי הנתיב הניתנים להתאמה נבחר באופן אחיד, ושינוי עם סימן נבחר באופן אחיד מתוך [−0.3,−0.1] ∪ [0.1,0.3] m, מה שהביא ל- qW = (1/J)(1/0.4). עבור מיקום מחדש של צומת אינטראקציה, אחד מ- K צומתי האינטראקציה הנוכחיים נבחר באופן אחיד, כיוון נבחר באופן אחיד בטווח [0,2π), ועוצמת התזוזה נבחרה באופן אחיד בטווח [0.5,1.5] m, מה שהביא ל- qN פרופורציונלי ל- (1/K)(1/2π)(1/1.0). הצעות שהביאו להפרה של אילוצים נדחו ותרמו למעבר עצמי.
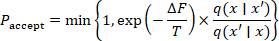
עבור כל מהלך הפיך בר-ביצוע במימוש זה, גרעין ההצעה המותנה היה סימטרי: qm(x′|x) = qm(x|x′). מכיוון שאותה הסתברות של מחלקת-מהלכים ספציפית לשלב, pm(t), הוחלה על המעבר קדימה ואחורה באיטרציה נתונה, התקיים q(x|x′,t)/q(x′|x,t) = 1. לכן, הסתברות הקבלה מצומצמת לכלל מטרופוליס הסטנדרטי של חישול סימולטיבי (simulated annealing), A(x→x′) = min{1, exp[−(C(x′)−C(x))/T]}. לא הוחל תיקון הייסטינגס (Hastings correction) לא טריוויאלי; לפיכך, השיטה מכונה חישול סימולטיבי אדפטיבי עם חימום מחדש (adaptive simulated annealing with reheating) ולא דוגם מטרופוליס-הייסטינגס25.
חימום מחדש (Reheating) הופעל כאשר העלות המרחבית המיטבית לא השתפרה במשך 150 איטרציות רצופות, ובכך התערבנו במכוון לפני עצירת הקיפאון לאחר 200 איטרציות המשמשת בסימולציה של חישול (simulated annealing) סטנדרטית. הטמפרטורה הנוכחית הועלתה ב-10%, ואפשרו עד 3 אירועי חימום מחדש לכל הרצה. נשמרו אותם משתני ביצועי-אלגוריתם כפי שנשמרו בתנאי הסימולציה של החישול הסטנדרטית. הניסוי העריך את השילוב של לוח זמני הצעות תלוי-שלב יחד עם תצורת החימום מחדש, ולכן לא העריך את התרומה הסיבתית העצמאית של כל רכיב בנפרד. פסאודו-קוד שלבי עבור רצף ההצעות המדויק, הסבירות (feasibility), קבלת מטרופוליס (Metropolis acceptance), עדכון הטמפרטורה, החימום מחדש ואחסון הפלט סופקו ב-קובץ משלים 3.
Treheated = 1.10Tcurrent
פריסות סופיות
פריסה סופית אחת נבחרה עבור כל תנאי. עבור התנאי הידני, נעשה שימוש בפריסה הידנית ההוגנת. תחת תנאי ההשחזה הסימולטיבית הסטנדרטית, נבחרה ההרצה עם העלות המרחבית הסופית הנמוכה ביותר מבין 30 ההרצות. עבור תנאי ההשחזה הסימולטיבית האדפטיבית עם חימום מחדש, נבחרה ההרצה ההוגנת בעלת העלות המרחבית הסופית הנמוכה ביותר מבין 30 ההרצות. לפני ייצוא הפריסות שנבחרו, בדיקת היתכנות סופית אישרה כי כל האזורים נמצאו בתוך הגבול, ששום אזור אינו חופף לאחר, שהמסלול היה רציף, שהכניסה והיציאה נותרו ללא שינוי, שהמרווח בין צמתי האינטראקציה היה לפחות 1.2 m, שהדחיסות המקסימלית נותרה מתחת ל-1.50 persons/m2, וכי ניתן היה להגיע לכל האזורים התמטיים מהמסלול הראשי.
סצנות תערוכה וירטואליות
שלוש סצנות תערוכה וירטואליות נבנו ב-Unity 2022.3.22f1 LTS (Unity Technologies) באמצעות XR Interaction Toolkit 2.5.4. הסצנות הוצגו באמצעות משקפי מציאות מדומה Meta Quest 2 (Meta Platforms) תוך שימוש במעקב עם שש דרגות חופש (six-degree-of-freedom) עבור הראש והבקרים. תוכן התערוכה, הסגנון הוויזואלי, מודלי האובייקטים, סגנון השילוט, נכסי התאורה, הסאונד הסביבתי, מנגנון האינטראקציה והוראות הניווט נשארו זהים בשלוש הסצנות. רק הסידור המרחבי, רצף המסלול, רוחב הנתיב ומיקום צמתי האינטראקציה השתנו.
גובה המצלמה הווירטואלית נקבע על 1.65 m, ומהירות ההליכה נקבעה על 1.2 m/s. אפשרות הטלפורטציה בוטלה. נעשה שימוש באותו טריגר התחלה בכניסה ובאותו טריגר סיום ביציאה. רדיוס הטריגר של צומת האינטראקציה נקבע על 1.0 m. נרשם האם כל צומת אינטראקציה ביקרו בו.
ששת התכנים התמטייםים העמיים שימשו בכל הסצנות. כל נושא הוקצה לאזור המתאים לו, ללא קשר לתנאי הפריסה. גובה הקירות, סגנון המחיצות, גודל תצוגת המדיה, צפיפות הטקסט וקנה המידה של חפצי התערוכה נשמרו קבועים. סביבות מציאות מדומה נחשבו למתאימות לפרוטוקול זה כיוון שהן אפשרו לבחון נוכחות מרחבית, בהירות של נתיב וחוויית המבקר תחת תנאי פריסה מבוקרים26.
החומרה, התוכנה, כלי הניטור הסביבתי, קובצי השאלון/ספר הקודים ומשאבי הניתוח הנדרשים לשחזור הפרוטוקול פירוטו בטבלת החומרים ואורגנו כקבצים משלימים 1–3. משאבי מחקר עם מזהי משאבי מחקר (RRIDs) רשומים פורטו לפי ה-RRID בטבלת החומרים.
מפגש משתתף
כל משתתף נבדק בנפרד. המשתתף ישב למשך 2 min לפני תחילת המפגש. תצוגה המותקנת על הראש הותאמה, והמרחק בין האישונים כוונן בהתאם לנוחות המשתתף. סצנת תרגול של 2 min, שלא הייתה חלק מהתערוכה, סופקה למשתתף. סצנת התרגול שימשה אך ורק כדי להכיר את המשתתף עם התנועה והאינטראקציה.
מכיוון שכל משתתף נבדק בנפרד, צפיפות בפרוטוקול יוצגה על ידי הערכות דחיסות מבוססות מודל ולא על ידי תנועה קבוצתית סימולטנית שנוצרה באופן טבעי. לפיכך, נוכחות סימולטנית של מספר משתמשים, הימנעות בין-אישית ואינטראקציות דינמיות של קהל לא סומללו באופן ישיר, ונלקחו בחשבון בעת פרשנות התוצאות הקשורות לצפיפות.
לאחר התרגול, החל סבב התערוכה שהוקצה. הנחיה ניתן למשתתף להיכנס לתערוכה, לעקוב אחר המסלול באופן טבעי, לקיים אינטראקציה עם צמתי סימון, ולצאת לאחר השלמת כל ששת האזורים הנושאיים. הדרכה נוספת למסלול ניתנה רק אם המשתתף לא התקדם במשך יותר מ-30 s. זמן ההשלמה, זמן השהייה, מרחק ההליכה, מספר מקרי ההססנות, ביקורים בצמתי אינטראקציה וקוואורדינטות המסלול תועדו באופן אוטומטי.
הסשן הסתיים כאשר המשתתף הגיע לטריגר היציאה. התצוגה המותקנת על הראש הוסרה, והמשתתף קיבל אפשרות לנוח במשך 3 min. המשתתף מילא את שאלון סוף החוויה מיד לאחר תקופת המנוחה.
תוצאות התנהגותיות, סביבתיות ותוצאות של שאלונים
זמן ההשלמה הוגדר כזמן שחלף מרגע הפעלת טריגר הכניסה ועד להפעלת טריגר היציאה. זמן השהייה הוגדר כסך הזמן ששהה הנבדק בתוך אזורים תמטיים ובאזורי צמתי-אינטראקציה. מרחק ההליכה הוגדר כאורך המסלול המצטבר מתוך קואורדינטות המסלול. מספר ההססויות הוגדר כמספר העצירות שארכן יותר מ-3 s מחוץ לאזורי צמתי-אינטראקציה. כיסוי מפת חום חושב באמצעות:
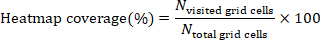
Average illuminance was recorded using a Testo 540 illuminance meter (Testo SE & Co. KGaA), sound pressure level using a Testo 816-1 Class 2 sound level meter (Testo SE & Co. KGaA), carbon-dioxide concentration using a Testo 535 CO₂ measuring instrument (Testo SE & Co. KGaA), and ambient temperature using a Testo 605i thermohygrometer (Testo SE & Co. KGaA). The same monitoring positions were used across the three scene conditions. Illuminance was recorded in lx, sound pressure level in dB(A), carbon dioxide in ppm, and temperature in °C.
נמדדו מדדי נוכחות (Presence) ונוכחות מרחבית (spatial-presence) באמצעות מבנה דירוג של 7 נקודות, כפי שהוגדר בפרוטוקול המחקר. מבנים אלו פורשו בהתבסס על מסגרת שאלון הנוכחות (PQ) המהו validates של Witmer ו-Singer, ועל מסגרת שאלון הנוכחות של Igroup (IPQ) של Schubert ואחרים.27משתני המחקר דווחו כציונים בני 7 נקודות ברמת התחום, ולא כציונים כוללים סטנדרטיים של PQ או IPQ. עבור מחלה ממסך (simulator sickness), נעשה שימוש במסגרת הסימפטומים של שאלון מחלה ממסך (Simulator Sickness Questionnaire), יחד עם משתנה סיכום מחקר שהוגדר מראש בטווח של 0–30; ערכים גבוהים יותר העידו על אי-נוחות רבה יותר. סיכום מחקר זה בטווח 0–30 דווח בנפרד מציון החומרה הכולל המשוקלל והסטנדרטי של ה-SSQ, בהתאם להבחנה בין מוסכמות המדידה של מחלה ממסך לבין דיווחי מחלה ממסך וירטואליים (cybersickness).28איכות האינטראקציה, בהירות הניווט, נוחות חזותית, נוחות אקוסטית, נוחות תרמית, תחושת דחיסות, עומס קוגניטיבי ושביעות רצון כללית נמדדו באמצעות סולמות דירוג בעלי 7 דרגות, רב-סעיפיים וספציפיים למחקר. קובץ משלים 2 תיעדו את מקור המבנה, את טווח הציונים ואת מוסכמות הדיווח עבור כל תחום.
תוצאות המחקר
תוצאת האלגוריתם העיקרית הוגדרה כעלות המרחבית הסופית. תוצאת חוויית המבקר העיקרית הוגדרה כשביעות רצון כללית. תוצאות אלגוריתמיות משניות הוגדרו כאחוז השיפור, מספר האיטרציות עד לפתרון המיטבי, זמן הריצה ושיעור הקבלה. תוצאות חוויית מבקר משניות הוגדרו כנוכחות, נוכחות מרחבית, איכות אינטראקציה, בהירות ניווט, נוחות חזותית, נוחות אקוסטית, נוחות תרמית, צפיפות נתפסת, עומס קוגניטיבי, מחלה ממסך (simulator sickness), זמן השלמה, זמן שהייה, מרחק הליכה, מספר היססויות וכיסוי מפת חום. זמן ההשלמה ומרחק ההליכה שימשו להערכת יעילות המסלול. מספר ההיססויות ובהירות הניווט שימשו להערכת איכות הניווט. נוכחות, נוכחות מרחבית, איכות אינטראקציה וזמן שהייה שימשו להערכת מעורבות אימרסיבית. צפיפות נתפסת, עומס קוגניטיבי, דירוגי נוחות ומחלה ממסך שימשו להערכת נטל חווייתי.
ניקוי נתונים ובקרת איכות
כל רשומות המשתתפים נבדקו לפני הניתוח. אושר כי לכל רשומה יש מזהה משתתף יחיד, תווית מצב אחת, יומני התנהגות וציוני שאלונים מלאים, וללא מזהים כפולים. דירוגי נוכחות, נוכחות מרחבית וחוויות ספציפיות למחקר הוגבלו לטווחים שהוגדרו להם, 1–7. משתנה סיכום מחקר בחולת סימולטור הוגבל לטווח שנקבע מראש, 0–30. קובץ השאלון/ספר הקודים נבדק כדי לוודא שהוא מתעד את מקור המבנה, טווח התגובות, בניית התחום והגדרות הציון הנגזר ששימשו בניתוח.
רשומת משתתף נשללה אם הסשן לא הושלם, זמן ההשלמה היה פחות מ-3 min או יותר מ-25 min, כיסוי המפת-חום (heatmap) היה פחות מ-10%, יומן המסלול היה חסר או לא תקין מבחינה טכנית, מרחק ההליכה היה פחות מ-20 m בשילוב עם רשומת מסלול חסרה/לא תקינה, או אם המשתתף ביקש להפסיק את ההשתתפות מוקדם. לא הוחלה סף עליון למרחק ההליכה; מרחק ההליכה נשמר כתוצאה רציפה של המחקר לאורך כל הטווח הנצפה התקין. הרצה של אלגוריתם נשללה מבחירת הפריסה אם היא הפרה הגבלה כלשהי של היתכנות. זרעים אקראיים (random seeds), קבצי פריסה, פלטי אלגוריתמים, קבצי שאלון/ספר קודים וסקריפטים של ניתוח נשמרו לצורך הדירות (reproducibility). שמירת הזרעים האקראיים הייתה נחוצה מכיוון שפלטים של אופטימיזציה סטוכסטית עשויים להשתנות בהתאם לאתחול ולהתנהגות ההצעות29.
ביצועי האלגוריתם
נותחו 30 הרצות סטנדרטיות של simulated annealing ו-30 הרצות של adaptive simulated annealing עם reheating. עלות מרחבית ראשונית, עלות מרחבית סופית, אחוז שיפור, מספר איטרציות עד לפתרון מיטבי, זמן ריצה ושיעור קבלה סוכמו כממוצע ± סטיית תקן (SD), ומרווחי סמך של 95% דווחו עבור ממוצעי הקבוצות וההבדלים בין האלגוריתמים.
הנורמליות הוערכה באמצעות תרשימי שניות-שניות (Q-Q plots) ומבחן שפירו-וילק (Shapiro-Wilk). הומוגניות השונות הוערכה באמצעות מבחן לווין (Levene's test). שני התנאים האלגוריתמיים הושוו באמצעות מבחני t למדגמים בלתי תלויים כאשר הנחות היסוד התקיימו. מבחני Mann-Whitney U שימשו כאשר הנחות היסוד לא התקיימו. דווחו ערכי p דו-זנביים, רווחי סמך של 95% וגדלי אפקט. ערך ה-Cohen's d חושב באמצעות המשוואה

כאשר:
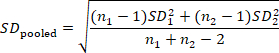
לביצוע השוואות לא-פרמטריות נעשה שימוש במתאם רанг-ביסריאלי (Rank-biserial correlation). ניתוח רגישות בוצע על ידי שינוי משקלו של כל פונקציית מטרה ב-±10% באופן פרטני, תוך נורמליזציה פרופורציונלית של ארבעת המשקלים הנותרים כך שהסכום הכולל יישאר 1.00. העלות המרחבית הסופית ואחוז השיפור חושבו מחדש עבור כל וקטור משקלים חלופי. ההשוואה האלגוריתמית נחשבה ליציבה כאשר בשיטת ההשמה סימולטיבית אדפטיבית עם תנאי חימום מחדש (adaptive simulated annealing with reheating) נשמרה עלות מרחבית סופית נמוכה יותר לאורך הגדרות המשקלים החלופיות.
ניתוח תוצאות המשתתפים
תוצאות המשתתפים בשלושת תנאי הפריסה נותחו באמצעות IBM SPSS Statistics 27.0 (IBM Corp.). משתנים רציפים דווחו כממוצע ± SD, ומשתנים קטגוריאליים דווחו כמספרים ואחוזים. נורמליות נבחנה באמצעות תרשימי Q-Q ומבחן Shapiro-Wilk. הומוגניות של השונות נבחנה באמצעות מבחן Levene. ניתוח שונות חד-כיווני (ANOVA) שימש עבור תוצאות בעלות התפלגות נורמלית והומוגניות שונות מקובלת. Welch's ANOVA שימש כאשר הנחת הומוגניות השונות לא התקיימה. מבחני Kruskal-Wallis שימשו עבור תוצאות שאינן בעלות התפלגות נורמלית.
השוואות זוגיות נערכו בין הפריסה הידנית, פריסת simulated annealing סטנדרטית ופריסת adaptive simulated annealing עם reheating. שלוש ההשוואות הזוגיות בתוך כל תוצאה הותאמו באמצעות שיטת Holm. רווחי סמיכות של 95% דווחו יחד עם ערכי p מותאמים. עבור ANOVA סטנדרטי דווח eta-squared, עבור Welch's ANOVA דווח omega-squared, עבור מבחני Kruskal-Wallis דווח epsilon-squared, ועבור השוואות זוגיות דווחו הפרשי ממוצעים סטנדרטיים. כניתוח חוסן משלים, חושבו ניגודי Welch זוגיים מתוך ממוצע הקבוצה, SD ו-n = 60 לקבוצה. חושבו מעלות חופש של Welch, ערכי p דו-צדדיים, ערכי p מותאמי Holm, רווחי סמיכות של 95% להפרשי ממוצעים ו-Hedges g. ניתוח משלים זה השתמש בסטטיסטיקה ברמת הקבוצה והוצג ב-טבלה משלימה 1.
ההשוואה הרנדומלית בין שלוש קבוצות ביחס של 1:1:1 שימשה כניתוח עיקרי. קבוצת גיל, מגדר, רמת השכלה, ניסיון קודם במציאות מדומה ותדירות ביקורים במוזיאונים/תערוכות תועדו לפני ההקצאה כדי לאפיין את המדגם ולזהות חוסר איזון בולט. הניסוי לא תוכנן ולא בעל עוצמה סטטיסטית לבדיקות אינטראקציה של תתי-קבוצות, ולא נכלל מודל ממתנים שנקבע מראש; לכן, מאפיינים אלה נחשבו כמשתנים הקשריים ולא כממתנים מוכחים. הקצאה רנדומלית סיפקה בקרה מבוססת עיצוב על מאפייני הבסיס, בעוד שהשפעה שיורית של היכרות מוקדמת עם VR נשמרה במפורש כמגבלה. Eta-squared חושב באמצעות
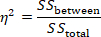
ערך ה-Epsilon-squared עבור מבחני Kruskal-Wallis חושב באופן הבא:
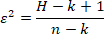
כאשר H הוא הסטטיסטי של מבחן Kruskal-Wallis, k הוא מספר הקבוצות, ו-n הוא גודל המדגם הכולל.
שביעות רצון כללית, תחושת נוכחות, בהירות הניווט, תחושת צפיפות, עומס קוגניטיבי, זמן השלמה, מרחק הליכה, מספר ההססויות וכיסוי מפת חום קיבלו עדיפות בפירוש התוצאות, מכיוון שמשתנים אלו שיקפו באופן ישיר את היעילות המרחבית ואת חוויית המבקר הסוחפת.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
תוצאות
זרימת משתתפים ושלמות הנתונים
סך של 180 משתתפים השלימו את ניסוי התערוכה האימרסיבית ונכללו בניתוח הסופי. שלושת תנאי הפריסה היו מאוזנים, כאשר 60 משתתפים הוקצו לפריסה ידנית, 60 לפריסת simulated annealing סטנדרטית, ו-60 לפריסת adaptive simulated annealing עם reheating. אף רשומת משתתף לא הוצאה מהניסוי לאחר בקרת איכות הנתונים. כל יומני ההתנהגות וציוני השאלונים שלאחר החוויה היו מלאים. מדידות סביבתיות תועדו כבדיקות בקרת ניסוי ולא כתוצאות של המשתתפים; אותן עמדות ניטור ואותם טווחים מטרות שנקבעו מראש שימשו בכל...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
דיון
המחקר הנוכחי העריך תהליך עבודה בר-שחזור לתכנון פריסת תערוכה, המשלב מודל עלות מרחבית משוקללת, סימולציית חישול (simulated annealing) אדפטיבית עם חימום מחדש, ובדיקה של משתתפים במציאות מדומה. בתוך תרחיש מוגדר מראש של 36 m x 24 m, הפריסה האדפטיבית השיגה עלות מרחבית נמוכה יותר מאשר סימולציית חישול סטנדרטית, והייתה קשורה לשביעות רצון גבוהה יותר, תחושת נוכחות חזקה יותר, ניווט ברור יותר, מסלולים קצרים יותר, פחות היסוסים וכיסוי מרחבי רחב יותר. המונח "אופטימיזציה" (optimized) משמש כאן במובן המתמטי המצומצם של השגת ערך נמוך יותר של פ...
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
גילויים
המחברים מצהירים כי אין להם ניגודי אינטרסים כספיים.
תודות
המחברים מודים למשתתפים שהיו חלק מהערכת תערוכת המציאות המדומה. המחברים מודים גם לבית הספר לאמנות ועיצוב ולמכללה למדעי המידע והניהול באוניברסיטת החקלאות של הנאן (Henan Agricultural University) על תמיכתם בפיתוח ובהערכה של תהליך העבודה לעיצוב מרחב תערוכה אימרסיבי. המחקר לא קיבל מימון חיצוני. העבודה נתמכה על ידי משאביהם של המחברים ומתשתיות מוסדיות שוטפות באוניברסיטת החקלאות של הנאן (Henan Agricultural University).
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| תוכנה למידול בתלת-ממד | Blender Foundation | לא רלוונטי | Blender 4.0.2; שימש לבניית הגיאומטריה של חלל התערוכה, אזורים תמתיים, מחיצות ונכסים מרחביים. RRID:SCR_008606 |
| סקריפטים לניתוח | סקריפטים מותאמים אישית למחקר | לא רלוונטי | גרסה 1.0; שימשה לניתוח סטטיסטי, ניתוח רגישות, חישובי רווחי סמך והכנת נתונים לאיורים. |
| מד פחמן דו-חמצני | Testo SE & Co. KGaA | testo 535; 0563 0535 | CO דיגיטלי2 מד; טווח מדידה 0–10,000 ppm; משמש כבקרת פרוטוקול לבדיקת ריכוז הפחמן הדו-חמצני תחת יעד סביבתי שהוגדר מראש. |
| תחנת עבודה שולחנית | Dell Technologies | Precision 3660 Tower | 32 GB RAM; שימש לרינדור סצנות וירטואליות, סימולציית פריסה, הרצת אלגוריתמים ותיעוד מפגשי משתתפים. |
| סקריפטים להפקת איורים | סקריפטים למחקר מותאם אישית | לא רלוונטי | גרסה 1.0; שימשה להפקת תרשימי ביצועי-אלגוריתם, תרשימי תוצאות-מבקרים ומפות חום של מסלולים. |
| מנוע משחקים / פלטפורמת VR | Unity Technologies | לא רלוונטי | Unity 2022.3.22f1 LTS; שימש לבנייה ולהרצה של סצנות התערוכה הווירטואלית. |
| תצוגה רכובה על הראש | Meta Platforms, Inc. | Meta Quest 2 (128 GB) | משקפי VR (HMD) עצמאיים בעלי 6 דרגתי חופש; 1832 × 1,920 פיקסלים לכל עין; קצב רענון של 90 הרץ למפגש; שימש להצגת סצנת המציאות המדומה הסוחפת ולמעקב אחר תנועת המשתתפים. |
| מד-עוצמת תאורה | Testo SE & Co. KGaA | testo 540; 0560 0540 | מד-לוקס דיגיטלי; טווח מדידה 0–99,999 lx; משמש כבקרת פרוטוקול לבדיקת העוצמה המאירה תחת היעד הסביבתי שהוגדר מראש. |
| NumPy | מפתחי NumPy | לא רלוונטי | גרסה 1.26.4; שימשה לפעולות על מערכים מספריים ולהכנת נתונים. RRID:SCR_008633 |
| סקריפט אופטימיזציה | תסריט מחקר מותאם אישית | לא רלוונטי | Python 3.11, גרסה 1.0; מממש SA סטנדרטי וסימולציית הannealing אדפטיבית עם חימום מחדש (Adaptive SA-R), כולל בחירת הצעות תלוית שלב, קבלת מטרופוליס (Metropolis acceptance) וחימום מחדש. |
| pandas | צוות הפיתוח של pandas | לא רלוונטי | גרסה 2.1.4; שימשה לניקוי מערך הנתונים, טבלאציה והכנת נתונים להצגה באיורים. RRID:SCR_018214 |
| טופס סינון משתתפים | טופס מחקר מותאם אישית | לא רלוונטי | גרסה 1.0; שימשה לרישום זכאות, משתנים דמוגרפיים, ניסיון קודם במציאות מדומה ותדירות ביקורים במוזיאונים/בתערוכות. |
| שאלון דירוג לאחר החוויה | טופס מחקר מותאם אישית | לא רלוונטי | גרסה 1.0; סולמות תגובה בני 7 דרגות; שימשו להערכת איכות האינטראקציה, בהירות הניווט, נוחות חזותית/אקוסטית/תרמית, צפיפות נתפסת, עומס קוגניטיבי ושביעות רצון כללית. |
| טופס דירוג נוכחות ונוכחות מרחבית | טופס מחקר מותאם אישית | לא רלוונטי | גרסה 1.0; ציוני תחום בני 7 נקודות ספציפיים למחקר שפורשו בהתייחס למסגרות ה-PQ/IPQ; לא דווחו ציוני סך סטנדרטיים של PQ או IPQ. |
| שפת התכנות Python | Python Software Foundation | לא רלוונטי | גרסה 3.11; שימשה להרצת האלגוריתם, לחישוב פונקציית העלות, לעיבוד נתונים ולניתוח רגישות. RRID:SCR_008394 |
| SciPy | קהילת SciPy | לא רלוונטי | גרסה 1.11.4; שימשה למבחנים סטטיסטיים ולניתוחים מספריים תומכים. RRID:SCR_008058 |
| טופס דירוג מחלת סימולטור | טופס מחקר מותאם אישית | לא רלוונטי | גרסה 1.0; הוגדר מראש 0–סיכומי מחקר של 30 משתתפים המבוססים על מסגרת התסמינים של ה-SSQ; נפרדים מציון חומרת הסך הכלקולטי המשוקלל הסטנדרטי של ה-SSQ. |
| מד-סביליות (מד רמת רעש) | Testo SE & Co. KGaA | testo 816-1; 0563 8170 | IEC 61672-1 Class 2; 30–130 dB; שקלול תדר A/C; משמש כבקרת פרוטוקול של רמת לחץ קול תחת היעד הסביבתי שהוגדר מראש. |
| תוכנת גיליונות אלקטרוניים | Microsoft | לא רלוונטי | Microsoft Excel 2021; שימש לארגון מערכי נתונים, להכנת ספר קודים ולקובצי גיליונות אלקטרוניים משלימים. RRID:SCR_016137 |
| תוכנה סטטיסטית | IBM | לא רלוונטי | IBM SPSS Statistics 27.0; שימש עבור ANOVA, מבחני Welch, בדיקות הנחות ואימות סטטיסטי משלים. RRID:SCR_002865 |
| מד טמפרטורה | Testo SE & Co. KGaA | testo 605i; 0560 2605 03 | תרמוהיגרומטר; טווח טמפרטורות −20 עד +60 °C; 0.1 °C רזולוציה; משמשת כבקרת פרוטוקול לבדיקת טמפרטורת הסביבה תחת היעד הסביבתי שהוגדר מראש. |
| חבילת אינטגרציה של מציאות מדומה (VR) | Unity Technologies | לא רלוונטי | XR Interaction Toolkit 2.5.4; שימש לאינטראקציית VR, בקרת תנועה, הפעלת אירועים (trigger events) ותיעוד מסלולים. |
| הערה: במחקר זה לא נעשה שימוש במשאבים ביולוגיים. מזהים של משאבי מחקר (RRIDs) סופקו עבור משאבי המחקר הרלוונטיים. |
מקורות
- Falk JH, Dierking LD. The museum experience revisited. Left Coast Press; Walnut Creek, CA; 2013.
- Hillier B, Hanson J. The social logic of space. Cambridge University Press; Cambridge; 1984.
- Turner A, Doxa M, O'Sullivan D, Penn A. From isovists to visibility graphs: a methodology for the analysis of architectural space. Environ Plan B Plan Des. 2001;28:103-21.
- Kuliga SF, Thrash T, Dalton RC, Hölscher C. Virtual reality as an empirical research tool: exploring user experience in a real building and a corresponding virtual model. Comput Environ Urban Syst. 2015;54:363-75.
- Radianti J, et al. A systematic review of immersive virtual reality applications for higher education: design elements, lessons learned, and research agenda. Comput Educ. 2020;147:103778.
- Cummings JJ, Bailenson JN. How immersive is enough? A meta-analysis of the effect of immersive technology on user presence. Media Psychol. 2016;19:272-309.
- Witmer BG, Singer MJ. Measuring presence in virtual environments: a presence questionnaire. Presence-Teleop Virt. 1998;7:225-40.
- Makransky G, Petersen GB. The Cognitive Affective Model of Immersive Learning: a theoretical research-based model of learning in immersive virtual reality. Educ Psychol Rev. 2021;33:937-58.
- Kennedy RS, Lane NE, Berbaum KS, Lilienthal MG. Simulator Sickness Questionnaire: an enhanced method for quantifying simulator sickness. Int J Aviat Psychol. 1993;3:203-20.
- Kirkpatrick S, Gelatt CD Jr, Vecchi MP. Optimization by simulated annealing. Science. 1983;220:671-80.
- Metropolis N, et al. Equation of state calculations by fast computing machines. J Chem Phys. 1953;21:1087-92.
- Hastings WK. Monte Carlo sampling methods using Markov chains and their applications. Biometrika. 1970;57:97-109.
- Aarts EHL, Korst JHM. Simulated annealing and Boltzmann machines: a stochastic approach to combinatorial optimization and neural computing. John Wiley & Sons; Chichester; 1989.
- Van Laarhoven PJM, Aarts EHL. Simulated annealing: theory and applications. D. Reidel Publishing Company; Dordrecht; 1987.
- Bertsimas D, Tsitsiklis J. Simulated annealing. Stat Sci. 1993;8:10-5.
- Talbi EG. Metaheuristics: from design to implementation. John Wiley & Sons; Hoboken, NJ; 2009.
- Sörensen K. Metaheuristics: the metaphor exposed. Int Trans Oper Res. 2015;22:3-18.
- Hillier B. Space is the machine: a configurational theory of architecture. Cambridge University Press; Cambridge; 1996.
- Lolli F, et al. Post-Occupancy Evaluation's (POE) applications for improving indoor environment quality (IEQ). Toxics. 2022;10:626.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, State Administration for Market Regulation. GB/T 50034-2024 Standard for lighting design of buildings. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 23863-2024 Specification for lighting design of museum. Beijing; 2024.
- State Administration for Market Regulation, Standardization Administration of China. GB/T 18883-2022 Standards for indoor air quality. Beijing; 2022.
- Ministry of Housing and Urban-Rural Development of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB/T 50785-2012 Evaluation standard for indoor thermal environment in civil buildings. Beijing; 2012.
- Ministry of Environmental Protection of the People's Republic of China, General Administration of Quality Supervision, Inspection and Quarantine. GB 3096-2008 Environmental quality standard for noise. Beijing; 2008.
- Chib S, Greenberg E. Understanding the Metropolis-Hastings algorithm. Am Stat. 1995;49:327-35.
- Slater M, Sanchez-Vives MV. Enhancing our lives with immersive virtual reality. Front Robot AI. 2016;3:74.
- Schubert T, Friedmann F, Regenbrecht H. The experience of presence: factor analytic insights. Presence-Teleop Virt. 2001;10:266-81.
- Stanney KM, Kennedy RS, Drexler JM. Cybersickness is not simulator sickness. Proc Hum Factors Ergon Soc Annu Meet. 1997;41:1138-42.
- Blum C, Roli A. Metaheuristics in combinatorial optimization: overview and conceptual comparison. ACM Comput Surv. 2003;35:268-308.
- Benedikt ML. To take hold of space: isovists and isovist fields. Environ Plan B Plan Des. 1979;6:47-65.
- Penn A. Space syntax and spatial cognition: or why the axial line? Environ Behav. 2003;35:30-65.
- Sherman WR, Craig AB. Understanding virtual reality: interface, application, and design. Morgan Kaufmann; San Francisco, CA; 2003.
- Slater M. Place illusion and plausibility can lead to realistic behaviour in immersive virtual environments. Philos Trans R Soc Lond B Biol Sci. 2009;364:3549-57.
- Sweller J. Cognitive load during problem solving: effects on learning. Cogn Sci. 1988;12:257-85.
- Heydarian A, Carneiro JP, Gerber D, Becerik-Gerber B. Immersive virtual environments versus physical built environments: a benchmarking study for building design and user-built environment explorations. Autom Constr. 2015;54:116-26.
- Rebenitsch L, Owen C. Review on cybersickness in applications and visual displays. Virtual Real. 2016;20:101-25.
- Clay V, König P, König SU. Eye tracking in virtual reality. J Eye Mov Res. 2019;12:3.
- Deb K, Pratap A, Agarwal S, Meyarivan T. A fast and elitist multiobjective genetic algorithm: NSGA-II. IEEE Trans Evol Comput. 2002;6:182-97.
- Kennedy J, Eberhart RC. Particle Swarm Optimization. Proc IEEE Int Conf Neural Netw. 4, 1942-1948.
- Dorigo M, Maniezzo V, Colorni A. Ant system: optimization by a colony of cooperating agents. IEEE Trans Syst Man Cybern B Cybern. 1996;26:29-41.
הגישה מוגבלת. התחברו או התחילו תקופת ניסיון כדי לצפות בתוכן זה.