כאן, אנו מציעים גישה של מציאות רבודה (AR) מבוססת מצלמה סטריאוסקופית עם רישום ללא סימנים (markerless registration) כדי לסייע בעקירה של שיניים עודפות שקועות. תהליך עבודה זה מספק סיוע חזותי באיתור שיניים עודפות שקועות ועשוי לשמש כגישה משלימה היתכנית לשימוש קליני.
מאמר שיטה
ניווט מבוסס מציאות רבדית בעזרת מצלמה לסיוע בעקירה של שיניים עודפות כלואות
במאמר זה
סיכום
תקציר
הסרה כירורגית של שיניים עודפות שקועות עמוק היא הליך פדיאטרי תובעני בשל מיקומן הנסתר וסמיכותן למבנים חיוניים, כגון נבטי שיניים ועצבים. שיטות ידניות קונבנציונליות מסתמכות לרוב על שחזור מנטלי סובייקטיבי של הדמיות תלת-ממדיות, דבר שעלול להוביל להסרת עצם מופרזת ולפגיעה יאטרוגנית. מחקר זה מציג פרוטוקול סטנדרטי המשתמש במערכת ניווט AR תלת-ממדית מבוססת מצלמה כדי לסייע באיתור שיניים עודפות שקועות. זרימת עבודה דיגיטלית הוקמה על ידי שילוב נתוני טומוגרפיה ממוחשבת בקונוס (CBCT) טרום-ניתוחיים עם סריקות תוך-פיו כדי ליצור תכנית וירטואלית מותאמת אישית למטופל. במהלך הניתוח, מצלמה ברזולוציה גבוהה לוכדת את שדה הניתוח, והמודל הווירטואלי של השן העודפת השקועה מוטמע על גבי תמונת המצלמה החיה המוצגת על מסך המחשב, ובכך מספק ייחוס חזותי לאיתור מסייע. ממשק הניווט ב-AR מאפשר למנתחים לכוונן את השקיפות של שכבות רקמה שונות כדי לשפר את התצפית הפנימית, ולדייק את רישום התמונה באמצעות סף אמון לוקליזציה מתכוונן. יתרה מכך, המערכת מאפשרת קיבוע של התצוגה ברגע שמושגת ההתאמה המדויקת ביותר, מה שמבטיח יציבות חזותית במהלך תמרונים קריטיים. פרוטוקול זה הודגם במקרה קליני של מטופל עם שן עודפת שקועה עמוק. התוצאה הראשונית הראתה כי המערכת סיפקה הנחיה מרחבית אינטואיטיבית לאיתור מסייע של השן העודפת השקועה. זרימת העבודה הוכחה כ可שימה קלינית, ולא נצפו סיבוכים תוך-ניתוחיים, כגון נזק לשורשים סמוכים. לסיכום, ניווט AR מבוסס מצלמה עשוי לשמש כגישה משלימה פוטנציאלית לטכניקות קונבנציונליות לצורך עקירה מסייעת של שיניים עודפות שקועות. על ידי אספקת ויזואליזציה בזמן אמת של מבנים פנימיים ובקרה אינטראקטיבית על הרישום והשקיפות, פרוטוקול זה תומך באימוץ קליני של חידושים דיגיטליים בהתערבויות שיניים פדיאטריות מורכבות.
מבוא
שיניים עודפות הן שיניים העולות על המספר הרגיל במערכת השיניים. הן מהוות אנומליה התפתחותית נפוצה של השן ועשויות להופיע גם כביטוי פה של תסמונות מסוימות. מבחינה קלינית, שיניים עודפות נצפות לרוב באזור הלסת העליונה הקדמי. חלק מהשיניים העודפות מייצגות רק עלייה במספר השיניים ועשויות להישאר ללא תסמינים; עם זאת, הן עלולות גם לגרום לסיבוכים, כולל בקיעה לא תקינה של שיניים סמוכות, ספיגת שורשים, אי-סדירויות בקשת השיניים והיווצרות ציסטות1,2. לפיכך, הסרה כירורגית נדרשת בדרך כלל כאשר שיניים עודפות מפריעות לבקיעת שיניים קבועות, מהוות סיכון לסיבוכים או משפיעות על תכנון הטיפול בהמשך.
אבחון מוקדם והתערבות בזמן הם יסודיים בניהול שיניים עודפות. עיתוי ההתערבות ובחירת הגישה הכירורגית קשורים באופן הדוק למיקום המרחבי של השן העודפת. למרות שעיתוי ההסרה האופטימלי נותר שנוי במחלוקת, קלינאים רבים מעדיפים התערבות מוקדמת במקרים שכבר השפיעו על בקיעת שיניים קבועות או מהווים סיכון פוטנציאלי לסיבוכים3,4. הבחירה בטכניקה הכירורגית תלויה במידה רבה בבדיקות קליניות ורדיוגרפיות. CBCT משמשת בדרך כלל לפני הסרה של שיניים עודפות מכיוון שהיא מאפשרת הערכה תלת-ממדית (3D) של מספר השיניים העודפות, מיקומן, מורפולוגיית השורש והקשרן למבנים אנטומיים סביבם. מידע זה מסייע בקביעת המיקום המדויק של השן, מיקומה הלביאלי או הפלטלי, מידת ההטמנה בעצם והגישה הכירורגית המתאימה2,5.
נכון להיום, הסרה ידנית קונבנציונלית מסתמכת בעיקר על הפרשנות המרחבית של המנתח לתמונות הפרה-אופרטיביות ועל לוקליזציה המבוססת על ניסיון. טעויות בלוקליזציה עלולות להוביל להסרה מרובה מדי של עצם ואף לגרום לנזק לשורשי שיניים סמוכים או למבנים אנטומיים חשובים3,6. עם התפתחותן של תפיסות פולשניות באופן מינימלי והתקדמות הטכנולוגיה הדיגיטלית, מדריכים מותאמים אישית המודפסים בתלת-ממד, ניווט דינמי, מציאות מעורבבת וטכניקות בסיוע רובוטי יושמו להסרה של שיניים כלואות מורכבות או שיניים עודפות7,8,9,10. טכניקות אלו הראו פוטנציאל לשיפור הלוקליזציה, קיצור זמן הניתוח והפחתת הסרת העצם. עם זאת, לטכניקות אלו יש גם מגבלות. מדריכים מותאמים אישית המודפסים בתלת-ממד דורשים בדרך כלל תכנון טרום-ניתוחי, עיבוד מודל, הדפסת המדריך ועיבוד לאחר ההדפסה, מה שעלול להגדיל את זמן ההכנה ואת מורכבות זרימת העבודה. בבתי חולים ראשוניים או במוסדות עם ציוד מוגבל, ייצור המדריכים תלוי לעיתים קרובות במרכזי עיבוד חיצוניים, דבר שעשוי להאריך עוד יותר את זמן ההכנה. מערכות ניווט דינמי ומערכות בסיוע רובוטי דורשות בדרך כלל מכשירי מעקב נוספים והליכי רישום. במרחב הניתוחי המוגבל בתוך הפה, מערכות אלו עלולות להגביר את מורכבות סידור הציוד והמניפולציה הכירורגית, ועשויות להשפיע על שדה הראייה של המנתח ועל הטיפול במכשור. למרות שלמציאות מעורבבת יש פוטנציאל ויזואלי חזק, דיוק הרישום הווירטואלי-ממשי ויציבות המעקב הדינמי נותרים גורמים חשובים המגבילים את היישום הקליני שלה. בנוסף, העלות הגבוהה של הציוד ועקומת הלמידה הארוכה הקשורה לטכנולוגיות אלו עשויות להגביל את השימוש הנרחב בהן להסרה במרפאה של שיניים עודפות כלואות.
כדי להתגבר על מגבלות אלו, שיטת ה-AR המשמשת בפרוטוקול זה מאמצת תצורת חומרה פשוטה יחסית, המורכבת בעיקר ממחשב, מצלמה סטריאוסקופית ותוכנת ניווט AR. טכנולוגיית AR יושמה באופן ראשוני בהליכים של פה ולסת, כולל כריתת ציסטות דנטוגניות, השתלת שיניים, ניתוחים אורתוגנתיים, ניתוחי טראומה של פה ולסת ועקירה של שיני בינה כלואות, והראתה פוטנציאל לוויזואליזציה תוך-ניתוחית ואיתור מרחבי11,12,13,14,15,16. לפיכך, פרוטוקול זה מציע שיטת AR מבוססת רישום, ללא סמנים (markerless) המשתמשת במצלמה סטריאוסקופית כדי לסייע בהסרת שיניים עודפות. לפני הניתוח, נרכשים נתוני CBCT ומודלים של סריקה תוך-פיתית לצורך רקונסטרוקציה תלת-ממדית. המודלים הדיגיטליים של השן העודפת והשיניים הסמוכות משוחזרים ומיובאים למערכת ניווט ה-AR. במהלך הניתוח, המצלמה הסטריאוסקופית לוקטת את שדה הניתוח בזמן אמת. המערכת מבצעת רישום ללא סמנים המבוסס על מורפולוגיית השיניים, והמודל הווירטואלי של השן העודפת מושכב על תמונת המצלמה החיה המוצגת על המסך, ובכך מספקת ייחוס ויזואלי תוך-ניתוחי לאיתור. זרימת עבודה זו מתאימה במיוחד לשיניים עודפות כלואות בעומק, שבהן איתור באמצעות ניתוח ידני קונבנציונלי צפוי להיות מאתגר.
פרוטוקול
ההליך המתואר כאן אושר ובוצע בהתאם להנחיות של ועדת אתיקה למחקר בבני אדם של בית החולים הסטומטולוגי המסוף לאוניברסיטת קונמינג לרפואה, קונמינג, סין (מספר אישור KYKQ2025MEC0077). הסכמה בכתב התקבלה מהמטופלת וממשמוריה החוקית לשימוש ולפרסום של התמונות הקליניות והתוך-ניתוחיות.
1. הכנת המכשיר
- הכינו מכשירים סטריליים לעקירה של שן.
- הכינו את ציוד ה-AR, הכולל מחשב נייד ומצלמה בעלת רזולוציה גבוהה המחוברת למחשב באמצעות USB 3.0.
2. הדמיה טרום-ניתוחית והכנת המטופל (איור 1)
- בצע שחזור תלת-ממדי טרום-ניתוחי המבוסס על CBCT ברזולוציה גבוהה, תוך מתן תשומת לב מיוחדת למיקום השן העודפת הכלואה בתוך הלסת העליונה (maxilla) ולקשר המרחבי שלה עם שורשי השיניים הסמוכות ועם הצמה הנוירו-וסקולרית הנזופלטלית (nasopalatine neurovascular bundle).
הערה: פרמטרי רכישת CBCT: New Tom 3G; שדה ראייה: 153.60 mm x 153.60 mm; גודל מטריצה: 512 x 512 pixels; גודל ווקסל: 0.300 mm; מתח שפופרת: 110 kVp; זרם שפופרת: 3 mA.- ייצא את סט הנתונים של ה-CBCT בפורמט Digital Imaging and Communications in Medicine (DICOM) מתוכנת ה-CBCT.
- פתח את Mimics Medical 21.0, להלן תוכנת השחזור התלת-ממדי. לחץ על File > New Project, ייבא את סט נתוני ה-DICOM של המטופל, ולחץ על Next > Open.
- לחץ על Segment > New Mask. תחת Predefined Threshold Sets, בחר ב-Bone (CT), וכוונן את טווח הסף באמצעות המכוון. במקרה זה, הגדר את הערך המינימלי ל-570 HU ואת הערך המקסימלי ל-3071 HU. ייצר מסיכה המכילה נתונים של השלד הקרניו-פציאלי (ששמה Maxilla).
- לחץ על Segment > Crop Mask, גרור את תיבת הבחירה כדי להגביל את האזור ללסת העליונה, ולחץ על OK.
- לחץ על Segment > Edit Masks, בחר ב-Erase בחלון הצף, והסר את שיני הלסת התחתונה שבאות במגע עם שיני הלסת העליונה בתצוגות הדו-ממדיות והתלת-ממדיות. השג את הלסת העליונה ואת מערכת השיניים העליונה.
- שחזר את השן העודפת ואת השיניים הסמוכות. לחץ על New Mask, בחר ב-Enamel (CT, Child) תחת Predefined Threshold Sets, ולחץ על OK כדי להשיג את נתוני מערכת השיניים של המטופל.
- לחץ על Segment > Edit Masks, בחר ב-Erase בחלון הצף, והסר את השיניים המיותרות, כך שתישאר רק השן העודפת הכלואה באזור השורש של השיניית הימנית העליונה.
- לחץ על Segment > Edit Masks ועל Multiple Slice Edit כדי לדייק את המסיכה של השן העודפת.
- בחר את המסיכות של הלסת העליונה והשן העודפת, לחץ קליק ימני, ולחץ על Calculate Part כדי לייצר את האובייקטים התלת-ממדיים המתאימים.
- רכוש ותקן את נתוני הסריקה התוך-שנשית של המטופל (איור 2A).
- לפני הסריקה, כייל את הסורק התלת-ממדי התוך-שנשתי באמצעות מודול הכיול בתוכנת הסריקה לפי הוראות היצרן. רכוש את סריקת מערכת השיניים התוך-שנשית באמצעות סורק תלת-ממדי תוך-שנשתי (מהירות סריקה: 20 frames/s; דיוק לשן בודדת: ≤0.01 mm; עומק סריקה: <22 mm), וייצא את נתוני הסריקה בפורמט STL.
- פתח את Geomagic Wrap 2021 (המכונה תוכנת עיבוד נתוני סריקה תלת-ממדית).
- לחץ על File > Open, בחר את קובץ ה-STL של נתוני סריקת מערכת השיניים העליונה, ולחץ על Open.
- בחלון בחירת היחידות, בחר ב-Millimeters ולחץ על OK.
- לחץ על Trim > Trim with Curve כדי להסיר נתונים מיותרים, לא סדירים או לא תקינים בשולי הסריקה.
- לחץ על Polygons > Fill Single Hole > Flat > Bridge כדי לסגור את המודל.
- לחץ על Mesh Doctor > Apply > OK כדי לתקן את המודל.
- לחץ על Save ובחר ב-STL כסוג הקובץ.
3. רישום (Registration) של נתוני הסריקה התלת-ממדית עם נתוני השחזור שהופקו מ-CBCT
- בתוכנת השחזור התלת-ממדי, לחצו על Import > STL, וייבאו את קובץ ה-STL המתוקן של מודל הסריקה תוך-הפה.
- לחצו על Align > Point Registration, ובחרו נקודות ייחוס הניתנות לשחזור תואמות הן במודל הסריקה תוך-הפה והן במודל השיניים שהופק מה-CBCT. נדרשים לפחות ארבע נקודות שאינן על קו אחד עבור רישום נקודות ראשוני, ומומלץ להשתמש בשישה נקודות כדי לשפר את יציבות הרישום. לדוגמה, בחרו את נקודות הזווית המזיו-אינסיזליות של החיתוכים המרכזיים העליונים, את קצות הניבים, ואת קצות הtoFixed-בצד המזיו-בוקאלי או את הפוסיסאות המרכזיות של הטוחנים הראשונים העליונים משני הצדדים. לחצו על OK כדי לקבל את המודל הרשום ראשונית.
- בחלון Objects, לחצו על Contours Visible כדי להעריך את איכות הרישום במישורי האקסיאלי, הסגיטלי והקורונאלי. רישום מספק נקבע כאשר קווי המתאר של השיניים במודל הסריקה תוך-הפה ובמודל השיניים שהופק מה-CBCT מראים חפיפה חזותית כמעט מלאה בתצוגות הדו-ממדיות, ללא אי-התאמה תרגומית או סיבובית ניכרת. אם נצפתה אי-התאמה, התאימו את המודל על ידי לחיצה על Reposition > Move with Mouse ו- Rotate with Mouse כדי לקבל את המודל הרשום הסופי.
- לחצו על File > Export > Binary STL > Part, בחרו את מודל השן העודפת הכלואה ואת מודל הסריקה תוך-הפה הרשום, ולחצו על Add > Finish.
4. בידוד נתוני השיניים הקדמיות לצורך זיהוי (איור 2B)
- פתח את התוכנה לעיבוד נתוני סריקה בתלת-ממד.
- לחץ קובץ > פתחבחר את קובץ ה-STL של נתוני סריקת שיני הלסת העליונה, ולחץ על פתח.
- בחלון בחירת היחידות, בחר מילימטרים ולחץ אנא ספק את הטקסט באנגלית שברצונך לתרגם..
- לחץ קיצור > קיטוע באמצעות עקומהלחצו ברצף לאורך השוליים החניכיים כדי לסמן את חלק הכתר של השיניים הקדמיות בלסת העליונה, מניב לניב, ולאחר מכן לחצו יישום > אנא ספק את הטקסט באנגלית שברצונך לתרגם..
- ב- מנהל מודליםיש לבחור את חלק הכתר שאינו קדמי, ללחוץ קליק ימני ולבחור מחק.
- לחץ פוליגונים > מילוי יחיד > שטוח > גשרבחר את קו הגבול הירוק, לחץ ללא שחרור על לחצון העכבר השמאלי, גרור את העכבר ובחר את הגבול בקצה הנגדי כדי להשלים את הגישור.
- לחץ מלא הכל > יישום > אנא ספק את הטקסט המקור באנגלית שברצונך שאתרגם לעברית. להשלמת סגירת המודל.
- לחץ Mesh Doctor > החלה > אנא ספק את הטקסט באנגלית שברצונך לתרגם. להשלמת תיקון המודל.
- לחץ שמור ובחרו ב-STL כפורמט הקובץ.
5. תחילת ניווט ה-AR
הערה: מצלמת Intel RealSense D415 שימשה אך ורק לרכישת תמונות RGB ברזולוציית 1080p ובקצב של 30 fps; לא נעשה שימוש ביכולת חישוב העומק שלה לצורך מעקב או רישום. פרמטרי כיול המצלמה הוגדרו מראש במהלך פיתוח התוכנה ושימשו לרישום ה-AR. לא נדרש כיול נוסף במהלך השימוש שלאחר מכן. במערכת זו, הרישום בוצע באמצעות מודל תלת-ממדי של השיניים הקדמיות הספציפי למטופל כסמן השיניים. המערכת התאימה את קווי המתאר המוקרנים ואת המאפיינים הגאומטריים של מודל תלת-ממדי זה לשיניים הקדמיות של המטופל בתצוגת מצלמת ה-RGB בזמן אמת. לאחר הרישום האוטומטי, הוצג מודל השן העודפת הווירטואלי בהתאם לקשר המרחבי שהוגדר לו לפני הניתוח ביחס למודל השיניים הקדמיות.
- פתח את תוכנת ה-AR.
- לחץ ייבוא STLבחר את מודל השן העודפית התקועה ואת מודל השיניים הקדמיות שיוצאו בשלבים הקודמים, לחץ על בסדר, ו- לחץ שמור פרויקט.
6. הכנה טרום-ניתוחית
- השכיבו את המטופל במצב גב (supine) וכוונו את כיסא השיניים למצב כירורגי.
- חטאו את האזורים התוך-פה והחוץ-פה באמצעות povidone-iodine בריכוז 0.5%.
- כסו את הראש, הפנים והצוואר בסדיקים סטריליים, כך שיהיה חשוף רק האזור מקצה האף ועד הנקודה הסובמנטלית (submental point).
- בצעו הרדמה מקומית באמצעות חדרת חומר אלחוש (infiltration anesthesia) לריסיית הלחיי והחך באזור הכירורגי, תוך שימוש בכ-1.7 mL של 4% articaine hydrochloride עם epinephrine 1:100,000, המכיל 68 mg של articaine hydrochloride ו-17 µg של epinephrine bitartrate.
- כסו את כבל הנתונים של המצלמה ואת תושבת התמיכה המיניאטורית בכיסוי סטרילי. במהלך רכישת התמונה, שמרו על מרחק של לפחות 30 cm בין המצלמה לשדה הכירורגי הסטרילי.
7. ביסוס הגישה הכירורגית תחת סיוע AR
הערה: יש לבצע את הפרוצדורה עם צוות המורכב ממנתח פה ולסת בכיר המנוסה בטכנולוגיית AR, עוזר ניתוח ועוזר תפעול AR.
- הסיתו את השפה העליונה באמצעות רטראקטור ומראת פה כדי לחשוף את שדה הניתוח.
- פתחו את תוכנת ה-AR ואת קובץ הפרויקט. בחרו את מודל השיניים הקדמיות והשתמשו בו כסמן הרישום (registration marker). לחצו על Virtual and Navigation > Camera AR Navigation, ולאחר מכן בחרו את המצלמה שבה תרצו להשתמש כדי להיכנס לממשק ניווט ה-AR.
- לאחר הפעלת מודול הניווט בהצלחה, ממשק הניווט יציג את תצוגת המצלמה בזמן אמת. קווי המתאר של סמן הרישום יופיעו במרכז המסך. מכיוון שהמצלמה ממוקמת במרחק ובזווית מסוימת משדה הניתוח, התאימו ידנית את גודלו ואת הכיוון של סמן הרישום כך שיתאימו לקווי המתאר של השיניים בתצוגת המצלמה. שלב זה משמש כיישור ראשוני בלבד; הרישום הסופי מושלם באופן אוטומטי בשלב 7.4.
- כאשר התאמת התכונות (feature matching) וביטחון הלוקליזציה (localization confidence) מגיעים לסף שנקבע מראש (0.7), המערכת משלימה את הרישום באופן אוטומטי. התאמת תכונות מתייחסת להתאמה בין קווי המתאר המוקרנים לבין התכונות הגיאומטריות של מודל התלת-ממדי של השיניים הקדמיות הספציפי למטופל ובין השיניים הקדמיות הנראות בתצוגת מצלמת ה-RGB בזמן אמת.
הערה: ביטחון לוקליזציה מתייחס לאמינות של הלוקליזציה המרחבית של סמן השיניים כפי שמוערכה על ידי התוכנה בתצוגת המצלמה. ערך הסף של 0.7 מייצג את איכות המעקב המינימלית שנקבעה מראש כדי לקבל רישום אוטומטי. רישום נחשב להצלחה רק כאשר הן התאמת התכונות והן ביטחון הלוקליזציה הגיעו לסף זה. סף זה נבחר על בסיס בדיקות ראשוניות חוזרות כדי לאזן בין זיהוי מהיר לבין שכבת AR יציבה, אך הוא אינו מייצג דיוק לוקליזציה כירורגית שנמדד באופן כמותי. - לאחר הרישום, צבע קווי המתאר של סמן השיניים משתנה מאדום לירוק. בהתאם ליחסי המרחב שהוגדרו טרום הניתוח, מודל הווירטואלי של השן העודפת (supernumerary tooth) מושלם על גבי תמונת המצלמה בזמן אמת ומוצג על המסך. בנקודה זו, המיקום המוצג של מודל השן הווירטואלי מצביע על מיקומה של השן העודפת הכלואה.
- כוון את זווית המצלמה כדי לקבל תצוגה אופטימלית של המודל הווירטואלי לצורך התייחסות תוך-ניתוחית. כאשר המצלמה מסובבת לאט, התצוגה היחסית בין המצלמה לסמן השיניים משתנה. מכיוון שהקשר המרחבי בין מודל השן העודפת לסמן השיניים הוגדר טרום הניתוח, התצוגה של מודל השן העודפת הווירטואלי על המסך מתעדכנת בהתאם לתצוגת המצלמה.
- במהלך הניתוח, בקשו מעוזר ה-AR להחזיק את המצלמה באמצעות תושבת תמיכה זעירה ולהתאים באופן רציף את מיקום המצלמה, כך ששדה הניתוח של הלסת העליונה הקדמית יהיה במרכז תצוגת המצלמה וציר המצלמה האופטי יישאר מאונך ככל האפשר למשטח שדה הניתוח, ובכך תושג תצוגה ניתוחית אופטימלית.
- כוון את השקיפות של מודל השן העודפת הווירטואלי עד שהסכיר יהיה גלוי מתחת למודל בממשק ניווט ה-AR. המנתח יכול להשתמש בקווי המתאר של המודל הווירטואלי המוצגים על המסך כדי להעריך את הגבולות המקורבים של השן העודפת בפועל. לאחר מכן, בצעו חתך של כ-1 cm ברירית השפתיים (labial mucosa), הממוקם במרכז האזור הצווארי המוערך של השן העודפת, כאשר החתך מכוון באופן כמעט מאונך לציר האורך של השן העודפת (איור 3A). הגביהו את השלח המוקו-פריאוסטלי (mucoperiosteal flap) וחשפו את העצם המכסה את השן העודפת.
- אם מכשירים כירורגיים מסתירים לעיתים קרובות את אזור זיהוי השיניים ומקטעים את ניווט ה-AR בזמן אמת, הפעילו את פונקציית נעילת התמונה. לאחר הצבת המודל הווירטואלי על תמונת המצלמה בזמן אמת, נעלו את מיקומו ביחס למבנים האנטומיים האמיתיים והשתמשו בתצוגת המסך כנקודת התייחסות תוך-ניתוחית לאיתור השן העודפת.
הערה: במקרה הנוכחי, פונקציית נעילת התמונה לא הייתה בשימוש מכיוון שניווט ה-AR בזמן אמת נשאר יציב עם הפרעה תוך-ניתוחית מינימלית.
8. חשיפה והוצאה של השן העודפת הכלואה
- בסיוע מיקום מונחה AR, זהו את המיקום ואת הגבולות המשוערים של השן העודפת בפועל על בסיס קווי המתאר של המודל הווירטואלי המוצגים על המסך. השתמשו ביחידה כירורגית להסרת העצם המכסה את אזור הכתר המשוער עד לחשיפת הכתר של השן העודפת (איור 3B,C).
- ברגע שהשן נחשפה, בצעו את החיתוך והעקירה הבאים תחת ויזואליזציה ישירה ללא הנחיית AR נוספת.
- השתמשו ביחידה הכירורגית כדי לחתוך את מבנה השן החשוף בכיוון מזיו-דיסטלי, ובכך להפריד את הכתר מהשורש ולבטל את ההתנגדות. לחלופין, השתמשו במעלה שיניים (elevator) ובפינצטת Mosquito להסרת הכתר והשורש (איור 3D,F).
- גורדו את מכתש העקירה באמצעות קיורט כדי להבטיח שלא נותרו רקמות של זקיק השן.
- שטפו את מכתש העקירה בתמיסת סליין סטרילית כדי להבטיח שלא נותרו שברי שיניים (איור 3E).
- סגרו את החתך באמצעות תפרים שאינם נספגים במידה 3-0 והפעילו לחץ עם גזה המוסטטית להשגת המוסטזיס.
9. טיפול לאחר ניתוח
- יש להשגיח על המטופל במשך 1 h לאחר הניתוח ולשחרר אותו כאשר לא נצפה דימום ניכר מהפצע. יש לאפשר למטופל להתחיל בתזונה נוזלית קרירה 2 h לאחר הניתוח ולעבור בהדרגה לתזונה רכה. יש להנחות את המטופל לשמור על הגיינה פהית קפדנית באזור הניתוח.
- יש לרשום קפסולות amoxicillin לנטילה דרך הפה, 0.5 g פעמיים ביום למשך 3 ימים, למניעת זיהום לאחר הניתוח. יש להנחות את המטופל ליטול קפסולת ibuprofen אחת במינון 0.3 g לפי הצורך לשיכוך כאבים לאחר הניתוח.
- יש להסיר את התפרים שבוע לאחר הניתוח. יש להנחות את המטופל לעקוב אחר דימום מהפצע, כאב או אי-נוחות, ולפנות לסיוע רפואי באופן מיידי במידה ואחד מהסימפטומים הללו מופיע.
תוצאות
מטופלת נקבה בת 17 עברה בדיקת CBCT במהלך ייעוץ אורתודונטי, אשר חשפה שני שיניים עודפות (supernumerary teeth) כלואות באזור הלסתי העליון. לאחר הערכה של האורתודונט, הומלץ להסיר את שתי השיניים העודפות ושן חלבית אחת שנותרה. בדיקה תוך-פה הראתה את השן החלבית שנותרה, בעוד שאף אחת מהשיניים העודפות לא בקעה אל חלל הפה. ה-CBCT הראתה שן עודפה הפוכה הממוקמת מעל השורש (apex) של השן החותכת הצידית הימנית בלסת העליונה, עם כליאה עצבית מלאה. השן העודפה השנייה הייתה ממוקמת בצד החיכי בין השן החותכת המרכזית לבין השן החותכת הצידית השמאלית בלסת העליונה, מכוונת בכיוון לבאלי-פלטלי (labial-palatal), ולא הייתה מכוסה במלואה על ידי עצם; לכן, דרגת הקושי באיתורה הייתה נמוכה יחסית. לאחר שהמצב, תוכנית הטיפול, הסיכונים הפוטנציאליים ואפשרויות טיפול חלופיות הוסברו במלואם למטופלת ולבני משפחתה, הם הסכימו להסיר את השן העודפה ההפוכה והכלואה בעצם מעל השורש של השן החותכת הצידית הימנית בלסת העליונה בסיוע AR. השן העודפה השנייה והשן החלבית שנותרה הוסרו בגישה קונבנציונלית.
התוצאות הפרי-אופרטיביות היו כדלקמן: התכנון הדיגיטלי ארך 15 min. במהלך הניתוח, השימוש בשיניים הקדמיות שימש כסימן למבנה השיניים. לאחר השלמת היישור הידני הראשוני, לא נדרש הליך רישום תוך-ניתוחי נוסף המבוסס על נקודות, כיוון שמערכת ה-AR השלימה את ההתאמה והרישום באופן אוטומטי. באמצעות לוקליזציה בסיוע AR, המנתח זיהה את אתר החתך והכין את חלון העצם כדי לחשוף את השן העודפת הכלואה. ההליך הכירורגי, מהחתך ועד להסרה מלאה של השן העודפת הכלואה, ארך 10 min. במהלך הפרוצדורה, המעקב ב-AR הופסק זמנית כיוון שכלי ניתוח חסמו את אזור זיהוי השיניים. לאחר שהשיניים הקדמיות נחשפו שוב, המערכת זיהתה אותן פעם נוספת, והניווט חודש.
לא נצפה נזק תוך-ניתוחי לשורשי השיניים הסמוכות או למבנים נוירו-וסקולריים חשובים. השן העודפת הכלואה הוסרה לחלוטין לאחר חיתוך של הכתר כדי לבטל את ההתנגדות. מכיוון שבדיקה לאחר הניתוח הראתה כי השן שהוצאה הייתה שלמה וכי לא נותרו שברים של שיניים או רקמה של זקיק השן בתוך מכתש העקירה, לא בוצעו בדיקות CBCT נוספות לאחר הניתוח. השן העודפת השנייה הוסרה לאחר חתך קונבנציונלי והרמת לסה, והשן החלבית שנותרה הוסרה באופן שגרתי.
המטופל חזר שבוע לאחר הניתוח להסרת התפרים. הבדיקה הקלינית לא הראתה אדמומיות של הרירית, נפיחות או סימנים אחרים לדלקת באזור הניתוח. המטופל לא דיווח על חריגה בתחושת הרירית. השיניים הסמוכות לא הראו אי-נוחות בהקשה ולא הראו ניידות.
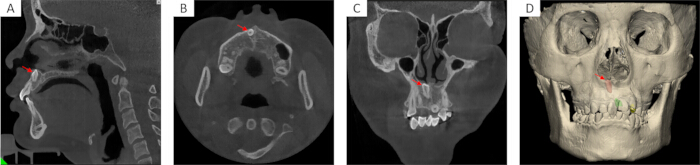
איור 1: תמונות CBCT טרום-ניתוחיות ושחזור תלת-ממדי של שיניים עודפות. (A) תמונות CBCT במישורי סגיטלי, (B) אקסיאלי, ו-(C) קורונלי המראות את מיקומן של השיניים העודפות הכלואות (חצים אדומים) בלסת העליונה הקדמית ואת הקשר שלהן לשורשי השיניים הסמוכות ולעצם מסביבן. (D) מודל שחזור תלת-ממדי המראה את הלסת העליונה, מערכת השיניים ושתי שיניים עודפות. המודל האדום מייצג את השן העודפת השפתית שהוסרה בסיוע AR, והמודל הירוק מייצג את השן העודפת החיכית שהוסרה בגישה קונבנציונלית. אנא לחצו כאן להצגת גרסה מוגדלת של איור זה.
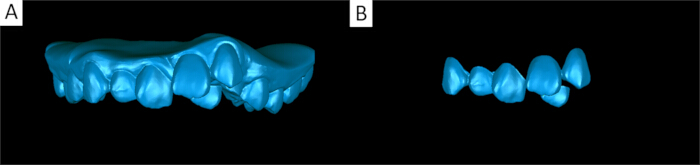
איור 2: עיבוד של מודל הסריקה התוך-פיתית. (A) מודל סריקה תוך-פיתי של הלסת העליונה לאחר תיקון, המשמש לרישום מול מודל השחזור. (B) מודל מקוצץ של השיניים הקדמיות בלסת העליונה המשמש לרישום קווי מתאר ב-AR ללא סמנים. אנא לחצו כאן כדי להציג גרסה מוגדלת של איור זה.
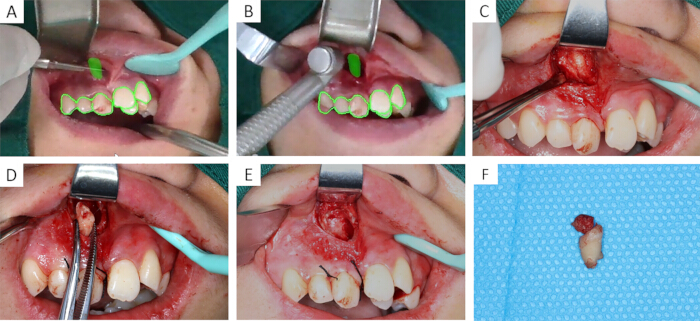
איור 3: שלבים תו-ניתוחיים מרכזיים בהסרה של שן עודפת כלואה בסיוע מציאות רבגדילית (AR). (A) לוקליזציה לפני החתך. המודל הווירטואלי של השן העודפת הכלואה הונח על גבי תמונת המצלמה החיה המוצגת בממשק הניווט של ה-AR. קו המתאר הירוק מייצג את מערכת השיניים הקדמית הרשומה, והמודל המוצק הירוק מייצג את המיקום המתוכנן של השן העודפת הכלואה. (B) ניווט AR שימש להנחיית הלוקליזציה במהלך הסרת העצם. (C) השן העודפת הכלואה נחשפה לאחר הסרת העצם המכסה אותה. (D) רסיס השן החתוך הוסר ממכתש העקירה. (E) מכתש העקירה נבדק לאחר הסרה מלאה של השן העודפת הכלואה. (F) השן העודפת שהוצאה נבחנה כדי לאשר את הסרתה המלאה. אנא לחץ כאן כדי לצפות בגרסה גדולה יותר של איור זה.
דיון
שיניים עודפות הן אנומליה התפתחותית שכיחה של השיניים ועשויות להוביל לסיבוכים כגון בקיעה לא תקינה של שיניים סמוכות, ספיגת שורשים, אי-סדירויות בקשת השיניים והיווצרות ציסטות. עבור שיניים עודפות המפריעות לבקיעה של שיניים קבועות, מהוות סיכון לסיבוכים, או משפיעות על תכנון טיפול אורתודונטי עתידי, הסרה כירורגית היא בדרך כלל אפשרות הטיפול העיקרית. שיניים עודפות שבקעו דרך הריסיה והן נראות באופן ישיר, או כאלה שחדרו את העצם וניתן להדמייתן לאחר חתך בריסיה, הן קלות יחסית להסרה. לעומת זאת, שיניים עודפות שכלואות לחלוטין בתוך העצם אינן ניתנות לצפייה ישירה בשדה הכירורגי. קביעת המיקום הלביאלי-חכי (labial-palatal), גודל חלון העצם והגישה הכירורגית תלויים בעיקר בפירוש המרחבי של המנתח את התמונות הפרה-אופרטיביות ובניסיונו הקליני, מה שהופך מקרים אלו למאתגרים יותר, במיוחד עבור מנתחים צעירים ופחות מנוסים. אף שניתן להשתמש בטכניקות כירורגיות קונבנציונליות להסרת שיניים עודפות כלואות, הצלחתן תלויה רבות בניסיון המנתח. אם המיקום האינטרה-אופרטיבי סוטה ממיקום השן בפועל, עלולה להתרחש הסרה מסיבית של עצם, מה שיגביר את הסיכון לפגיעה בשורשי שיניים סמוכות או במבנים אנטומיים חשובים. כיום, טכנולוגיות דיגיטליות שונות יושמו להסרת שיניים עודפות כלואות והראו תוצאות ראשוניות באיתור מיקום השן, שימור העצם והפחתת סיבוכים. עם זאת, לשיטות אלו עדיין יש מגבלות, הכוללות עלויות זמן גבוהות, ציוד יקר וקושי ביישום נרחב.
מחקר זה מציע שיטה מבוססת מצלמה סטריאוסקופית, בסיוע מציאות רבודה (AR), להסרת שיניים עודפות שאינן בוקעות (impacted). טרם הניתוח, משוחים מודלים תלת-ממדיים של השן העודפת והשיניים הסמוכות באמצעות נתוני CBCT וסריקה תוך-פיתית. באמצעות רישום AR ללא סמנים (markerless), המודל הווירטואלי מוטבע על גבי תמונת המצלמה בשידור חי המוצגת בממשק הניווט של ה-AR, ובכך מסופק סימוכין חזותי המסייע למנתח להעריך את מיקומה של השן העודפת שאינה בוקעת. בזרימת עבודה זו, רישום מספק של CBCT וסריקה תוך-פיתית, זיהוי יציב של מערכת השיניים וכיוון מתאים של זווית המצלמה תוך שמירה על מיקום מצלמה עקבי יחסית, הם שלבים קריטיים ליישום מוצלח. שלבים אלו נחוצים כדי להשיג שדה ראייה ניתוחי ברור והטבעת AR יציבה. לכן, נדרשים אימון פרה-קליני הולם ותרגול חוזר כדי להבטיח תכנון דיגיטלי טרום-ניתוחי מהימן ותפעול מיומן של מערכת ה-AR במהלך הניתוח. בהשוואה לשיטות ניווט המסתמכות על סמנים חיצוניים או מדריכים כירורגיים פיזיים, שיטה זו אינה דורשת הצבה של סמנים מלאכותיים נוספים בשדה הניתוח. הדבר מפחית הפרעות ממכשירי רישום נוספים במרחב התוך-פיתי המוגבל ובשדה הניתוח, תוך שמירה על המורפולוגיה הטבעית של מערכת השיניים כבסיס לרישום. במערכת זו, תמונות של שדה הניתוח נקלטות על ידי מצלמה, והטבעת ה-AR מוצגת על גבי מסך. לפיכך, יישום המערכת מושפע מזווית המצלמה, מחשיפת שדה הניתוח ומהסתרות על ידי מכשירים. גישה שפתית (labial approach) באזור הלסת העליונה הקדמית מספקת בדרך כלל זווית ראייה ישירה יותר של המצלמה וחשיפה מספקת של שדה הניתוח. הסתרות של רקמות רכות ומכשירים הן מוגבלות יחסית בגישה זו, מה שמעדיף את השמירה על זיהוי קווי המתאר של מערכת השיניים ואת יציבות ההטבעה בין המודל הווירטואלי למציאות. בהשוואה לניתוח קונבנציונלי, שיטה זו עשויה לסייע למנתח למטב את תכנון חלון העצם ולמקם את הגישה הכירורגית, ובכך להפחית פוטנציאלית את הסיכון לסיבוכים. בהשוואה לטכניקות דיגיטליות אחרות, לשיטה זו תצורת חומרה פשוטה יחסית ויתרונות מסוימים בעלות ובזרימת העבודה.
עם זאת, לפרוטוקול זה עדיין יש מספר מגבלות. במקרה הנוכחי, נעשה שימוש ב-AR כדי לסייע במיקום השן העודפת הכלואה, ומיקום הלוקליזציה המוערך שימש כנקודת ייחוס חזותית כדי לסייע במיקום החתך ובהכנת חלון העצם. המערכת לא סיפקה קו חתך מתוכנן מראש, גבול חלון עצם מוגדר, מסלול כירורגי או מישור חיתוך לשן, מה שהגביל במידה מסוימת את תפקידו של ה-AR בזרימת העבודה זו. במקרים עתידיים, ניתן יהיה לשלב בתכנון הדיגיטלי הפרה-אופרטיבי את עיצוב קו החתך, הגדרת גבול חלון העצם, עיצוב המסלול הכירורגי והגדרה מראש של מישור חיתוך השן, ולהציגם תוך כדי ניתוח באמצעות AR, ובכך להגביר עוד יותר את ערכה של טכניקה זו לתכנון נתיב כירורגי ולהדרכה ניתוחית. תמונת הניווט של ה-AR תלויה ברכישה מבוססת מצלמה של השטח הכירורגי, ובהתאם לכך, בהירות התמונה, תנאי התאורה, זווית המצלמה וחשיפת השטח הכירורגי עשויים להשפיע על זיהוי קווי המתאר של השיניים ועל יציבות הרישום (registration). במהלך הפרוצדורה, המצלמה מוחזקת על ידי עוזר בתנאים סטריליים. לכן, יש לשמור על יציבות יחסית בין המצלמה לשטח הכירורגי כדי למנוע סטייה בהנחה (overlay) שנגרמת מרעידות ידיים או משינויים בזווית הצפייה. בנוסף, שיטת הרישום ללא סמנים (markerless registration) שנעשה בה שימוש בפרוטוקול זה מבוססת על קווי המתאר של השיניים הקדמיות. מכשירים כירורגיים, מכשירי שאיבה או רקמות רכות עלולים לחסום את שדה ראיית המצלמה ולהפריע לניווט. במקרים אלו, נדרש רישום חוזר, מה שעלול להשפיע על זרימת העבודה הכירורגית. יתרה מכך, המנתח צופה בעיקר בהנחת ה-AR על גבי מסך תצוגה. עבור מתחילים, התצוגה הדו-ממדית מבוססת המסך שונה מהראייה הסטריאוסקופית הטבעית של העין האנושית, מה שעלול להקשות על הבנת היחסים המרחביים בין המודל הווירטואלי לשטח הכירורגי האמיתי. כדי לפתור בעיות אלו, ניתן לבצע שיפורים הן באמצעות אימון והן באמצעות אופטימיזציה של המערכת. ראשית, ניתן להשתמש באימון סימולציה סטנדרטי עם מודלים בהדפסת תלת-ממד כדי להכשיר מנתחים ברישום תמונות, בפרשנות של הנחה וירטואלית-ריאלית ובמיקום חלון עצם בסיוע AR, ובכך להפחית שגיאות מיקום הנובעות מחוסר היכרות מספקת עם הטכנולוגיה. שנית, ניתן לבצע אופטימיזציה נוספת לאלגוריתמי המעקב ולתרחישי היישום הקליניים. לדוגמה, ברגע שהושג רישום יציב, ניתן לנעול את היחס המרחבי בין קווי המתאר של השיניים למודל הווירטואלי, ולעדכן את מיקום המודל הווירטואלי בזמן אמת ככל שמאפייני השיניים נחשפים מחדש. ניתן גם לקבע את המצלמה באמצעות תמיכה מכנית או לשלב אותה בתוך תאורת הניתוח כדי להפחית רעידות של מצלמה מוחזקת ביד ואת העומס התפעולי.
השיטה המסייעת ב-AR המבוססת על מצלמה סטריאוסקופית להסרת שיניים עודפות כלואות מספקת סיוע ויזואלי אינטואיטיבי ומפושט לאיתור תוך-ניתוחי. לשיטה זו יש יתרונות מסוימים בתצורת החומרה, בזרימת העבודה ובמימוש קליני פוטנציאלי. עם זאת, הדגמה זו של מקרה בודד מוכיחה רק היתכנות בפרקטיקה קלינית, ויש לגשת ליישומה הקליני בזהירות. נדרשים מחקרים נוספים במדגמים גדולים יותר ובמרכזים מרובים כדי לתקף את דיוק האיתור, היעילות הקלינית והבטיחות שלה. בהתחשב ביתרונות הטכניים של הציוד ובנגישותו, עשויה להיות לשיטה זו פוטנציאל לשימוש עתידי במסגרות בריאות ראשוניות, שבהן הגישה לציוד כירורגי דיגיטלי מתקדם מוגבלת לעיתים קרובות. מחקר זה מדגים באופן ראשוני את ההיתכנות של שימוש בטכניקה זו להסרת שיניים עודפות כלואות ומספק בסיס מתודולוגי לביסוס זרימת עבודה סטנדרטית לעקירה בסיוע AR.
גילויים
המחברים השתמשו ב-DeepSeek אך ורק לצורך עריכה לשונית באנגלית וסיוע בתרגום. כל הטקסטים שנועדו בעזרת בינה מלאכותית נסקרו ועורכים על ידי המחברים, הנושאים באחריות מלאה לתוכן הסופי של כתב היד.
תודות
עבודה זו נתמכה על ידי צוות האוניברסיטה הרפואית של קונימינג לאבחון וטיפול במלפורמציות קרניו-פציאליות מורכבות (2024XKTDTS08), פרויקט מחקר של המרכז הרפואי הקליני של מחוז יונאן (2024YNLCYXZX0227, 2024YNLCYXZX0229), מרכז המחקר הקליני של יונאן למחלות הפה (202505AJ310001), תוכנית התמיכה להכשרת כישרונות ברמה גבוהה של מחוז יונאן (YNWR-MY-2020-086), ופרויקט מחקר חינוכי ודידקטי של האוניברסיטה הרפואית של קונימינג (2026-JY-Z-18).
חומרים
| שם | חברה | מספר קטלוג | הערות |
|---|---|---|---|
| 0.5% פובידון-יוד (povidone-iodine) | לא רלוונטי | לא רלוונטי | משמש לחיטוי תוך-פה וחוץ-פה לפני ניתוח. |
| חוט תפר משי לא ספיג 3-0 | Johnson (Suzhou) Medical Devices בע"מ | תפירת רקמות. | |
| ארטיקאין הידרוכלוריד 4% עם אפינפרין | משמש להרדמה מקומית. | ||
| מצלמה | Intel RealSense | D415 | משמש לרכישת שדה הראייה בזמן אמת לצורך זיהוי הסימון. |
| CBCT (טומוגרפיה ממוחשבת בעלת קונוס) | Quantitative Radiology s.r.l. ורונה, איטליה | New Tom 3G | משמש להשגת תמונות של השן והמבנים שסביבה. |
| קיורט (Curette) | לא רלוונטי | לא רלוונטי | משמש לגרידה של מכתב העקירה ולהסרת שאריות רקמה של זקיק השן. |
| מעלית שיניים | לא רלוונטי | לא רלוונטי | משמש לשחרור ולהוצאה של הכתר המפוצל ושל שברי השורש. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., חונאן, סין. | https://www.e3d-med.com/ | תוכנה לניווט ב-AR (מציאות רבודה). |
| Geomagic Wrap 2021 | 3D Systems Corporation | גרסה 2021 | עיבוד של מודל סריקה תוך-פה וסגמנטציה של השיניים הקדמיות לשימוש כסימן רישום. |
| גזה המוסטטית | לא רלוונטי | לא רלוונטי | משמש להמוסטזיס באמצעות דחיסה לאחר סגירת הפצע. |
| סורק תוך-פה | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | משמש לרכישת נתונים דיגיטליים של קשת השן. |
| ידית ניתוח J45-LED | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | הסרת העצם המכסה את השן העודפת וחיתוך הכתר מהשורש. |
| מחשב נייד | Lenovo Group Limited | Legion Y7000 IRX9; מעבד Intel Core i7-13650HX; מעבד גרפי NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; זיכרון RAM בנפח 24 GB DDR5; כונן SSD בנפח 512 GB. | הפעלת תוכנת ה-AR. |
| חומרים מחקים | התגשמות | גרסה 21.0 | משמש לשחזור תלת-ממדי. |
| סדיני סטריליזציה | לא רלוונטי | לא רלוונטי | משמש לכיסוי הראש, הפנים והצוואר, תוך חשיפת אזור הניתוח בלבד. |
| שרוול סטרילי | לא רלוונטי | לא רלוונטי | משמש לכיסוי כבל הנתונים של המצלמה ותושבת התמיכה המיניאטורית במהלך רכישת תמונות תוך-ניתוחית. |
| כבל USB 3.0 | לא רלוונטי | לא רלוונטי | משמש לחיבור המצלמה למחשב הנייד לצורך רכישת תמונות. |
מקורות
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.