Il protocollo presentato produce un persistente conflitto sensoriale per esperimenti volti a studiare l'apprendimento a lungo termine. Da indossare permanentemente un dispositivo fisso sulle loro teste, topi sono continuamente esposti a una mancata corrispondenza sensoriale tra gli input visivi e vestibolari mentre si muove liberamente in casa gabbie.
Articolo metodologico
A lungo termine conflitto sensoriale a comportarsi liberamente topi
In questo articolo
Sommario
Abstract
Protocolli di conflitto sensoriale a lungo termine sono un valido mezzo di studiare apprendimento motorio. Il protocollo presentato produce un persistente conflitto sensoriale per esperimenti volti a studiare l'apprendimento a lungo termine in topi. Permanentemente indossando un dispositivo fissato sulle loro teste, topi sono continuamente esposti a una mancata corrispondenza sensoriale tra gli input visivi e vestibolari mentre si muove liberamente in casa gabbie. Pertanto, questo protocollo consente prontamente lo studio del sistema visivo e multisensoriale interazioni su un esteso arco di tempo che non sarebbero altrimenti accessibile. Oltre ad abbassare i costi sperimentali di apprendimento a lungo termine sensoriale a comportarsi naturalmente topi, questo approccio può ospitare la combinazione di esperimenti in vivo e in vitro . Nell'esempio riportato, video-oculography viene eseguita per quantificare il riflesso vestibulo-oculare (VOR) e riflesso optocinetico (OKR) prima e dopo l'apprendimento. Topi esposti a questo conflitto sensoriale a lungo termine tra gli input visivi e vestibolari, ha presentato una forte diminuzione di guadagno VOR ma hanno esibito alcuni cambiamenti OKR. Procedura di montaggio del dispositivo, cura degli animali, dettagliata e misurazioni riflessi dichiara sono segnalati.
Introduzione
Conflitti sensoriali, come quelle visive, sono presenti nella vita quotidiana, per esempio, quando uno indossa gli occhiali o durante un intero ciclo di vita (crescita inerente allo sviluppo, cambiamenti acutezza sensoriale, ecc.). A causa di uno sguardo di anatomia, facilmente controllabile input sensoriali, uscite motore quantificabili e precisa quantificazione metodi1, circuito ben descritto riflessi di stabilizzazione sono stati utilizzati come modelli di apprendimento in molte specie motorio. Negli esseri umani e scimmie, l'adattamento (VOR) riflesso vestibulo-oculare è studiato attraverso l'uso di prismi che il soggetto indossa per diversi giorni2,3,4,5. Poiché il modello di roditore consente la combinazione di esperimenti comportamentali e cellulari, abbiamo sviluppato un nuovo metodo per creare conflitto sensoriale a lungo termine in topi di agire liberamente con un casco-come il dispositivo. Ispirato dalla metodologia utilizzata negli esseri umani e scimmie, il protocollo genera una mancata corrispondenza tra gli input vestibolare e visivo (cioè, disadattamento visuo-vestibolare, VVM) che conduce ad una diminuzione in guadagno VOR.
Costituito dai protocolli classici innescando un adattamento di guadagno a VOR nei roditori l'animale testa-fisso su una piattaforma girevole di rotazione durante la rotazione del campo visivo in fase. Questo paradigma crea un conflitto visuo-vestibolare, che rende il VOR controproducente. Protocolli di adattamento a lungo termine consistono di un'iterazione di questa procedura nel corso di diversi giorni consecutivi6,7,8. Di conseguenza, quando un grande gruppo di animali deve essere testato, metodologia classica richiede una grande quantità di tempo. Inoltre, poiché l'animale è fisso in testa, l'apprendimento è per lo più limitato a una frequenza/velocità discreta e consistono di corsi di formazione discontinue interrotti da intertrial intervalli di durata variabile6. Infine, classici protocolli utilizzano apprendimento passivo, come la stimolazione vestibolare non viene attivamente generata da movimenti volontari dell'animale, una situazione che forme notevolmente l'elaborazione vestibolare9,10.
I suddetti vincoli sperimentali sono superati dalla metodologia innovativa presentata. L'approccio chirurgico richiesto è semplice, e i materiali utilizzati sono facilmente reperibili in commercio. L'unico pezzo che si basa su materiale più costoso è la quantificazione del comportamento; Ciò nonostante, i fondamenti del protocollo possono essere utilizzati per qualsiasi esperimento, dalle indagini in vitro a altri studi comportamentali dell'apprendimento. Nel complesso, generando una temporanea diminuzione visiva e un conflitto visuo-vestibolare sopra parecchi giorni, questa metodologia può facilmente essere trasposta a tutto lo studio delle perturbazioni sensoriali o di apprendimento motorio.
Protocollo
Tutte le procedure di animali seguiti i regolamenti animali Università Descartes di Parigi.
1. montaggio del dispositivo
Nota: Il dispositivo utilizzato in questo protocollo è una struttura simil-elmetto fissata sui teschi di topi mediante una piastra impiantato.
- Utilizzando una stampante 3D e bianco opaco poli (acido lattico) (PLA) plastica, stampa utilizzando i file di disegno e le specifiche forniti qui (Vedi Tabella materiali) per il dispositivo e la piastra.
Nota: Le dimensioni del dispositivo sono riportate nella Figura 1 e dimensioni della piastra illustrato nella Figura 2. - Un dispositivo a strisce, così come iniezioni sham devono essere testati (Figura 2A11). Per ottenere il modello a strisce, con smalto nero, disegnare strisce verticali grandi 3 mm sulla superficie esterna del dispositivo. La condizione di sham non richiede alcuna modifica al dispositivo di stampato.
2. piastra chirurgia di impianto
Tutti i materiali utilizzati in questo protocollo sono dettagliati nell'elenco materiali nel informazioni supplementari. 2.7-2.9 uso i passaggi i biomateriali forniti nell'impianto kit (Vedi Tabella materiali). Garantire l'uso di strumenti sterili e organizzare ambulatorio ed il recupero in zone diverse. Una volta imparato, la procedura di impianto dura circa 30 min.
- Per l'analgesia, 30 min prima dell'inizio dell'intervento chirurgico, per via sottocutanea di iniettare buprenorfina (0,05 mg/kg) e rimettere l'animale nella sua gabbia a casa.
Nota: Gli effetti analgesici di buprenorfina durano circa 12 h, molto tempo dopo la fine della procedura. Nella nostra esperienza, topi non mostrano segni di disagio legate a questo intervento, ma una dose successiva di 0,05 mg/kg di buprenorfina è consigliabile 24 h dopo l'intervento chirurgico. - Anestetizzare l'animale in una camera con gas isoflurano 2,5% - 3%. Attendere 3 minuti e controllare se il mouse è adeguatamente anestetizzato osservando la respirazione e la mancanza di movimento all'interno della camera. Passa il mouse ad un cono di naso su un tavolo operatorio con un rilievo di riscaldamento e, pizzicando interdigital, verificare che non vi è nessun riflesso di ritiro e abbassare l'isoflurano all'1,5%.
- Radersi la testa del mouse utilizzando un rasoio elettrico. Per ottenere un ambiente sterile, strofinare la zona rasata con soluzione di iodio e dopo con alcool al 70%. Ripetere questa procedura due volte.
- Iniettare lidocaina cloridrato (2%, 2 mg/kg) sotto la pelle della testa per l'anestesia locale e attendere 5 min per gli effetti iniziare. Per evitare danni agli occhi a causa di secchezza, coprire gli occhi del mouse con l'unguento topico oftalmico IFP.
- Con un paio di pinze smussate, afferrare la pelle sul retro della testa e con un paio di forbici smussato (o bisturi), fare un'incisione longitudinale di circa 1,5 cm per esporre il cranio.
- Con l'aiuto di un bisturi, graffiare il periostio. Fare attenzione a non graffiare troppo duro, come la fissazione della piastra può essere compromessa se il cranio comincia a sanguinare leggermente.
- Applicare una goccia di attivatore verde al centro del cranio. Ciò permetterà di migliorare la fissazione del cemento da aumento della permeabilità dell'osso.
- Preparare il cemento: mescolare un cucchiaio (fornito nel kit dell'impianto) di polimero con cinque gocce di monomero e una goccia di catalizzatore. Con l'aiuto di un pennello, applicare una generosa quantità del cemento mix tra i monumenti di cranio di lambda e bregma;
- Inserire rapidamente la piastra sul cemento con un movimento strisciato andando da lambda di bregma. Dopo la piastra è stato posizionato, riapplicare più cemento intorno alla parte inferiore per garantire che la piastra si attacca correttamente al cranio. Per garantire il fissaggio corretto, assicurarsi che il cemento è applicato abbondantemente e che si asciuga prima di continuare con il passaggio successivo.
Nota: Con questa procedura di fissazione, la piastra non si staccano e consentire per le prove ripetute, a lungo termine; nelle nostre mani, rimozione di piastra è < 10%. - Preparare la miscela di resina applicando un rapporto polvere-liquido che consente una consistenza liscia della miscela. Applicare la resina dove il cemento è stato applicato come pure intorno la piastra al fine di proteggere la relativa superficie.
- Attendere 3 minuti per la resina asciugare e chiudere la pelle sul retro le orecchie con sutura monofilamento. Con un batuffolo di cotone, applicare diluito (10% - 20%) soluzione di iodio per la zona di azionamento.
Nota: Assicurarsi che la pelle non si blocca alla resina. - Spegnere l'anestesia e metti l'animale sotto una luce calda rossa per evitare l'ipotermia. Posizionare il cibo inumidito e idrogel o un'altra fonte di acqua, basata in gel nel pavimento della gabbia. Non lasciare incustodito il mouse fino a quando non riprende conoscenza. Non appena l'animale recupera completamente dalla procedura (di solito 30 min a 1 h dopo), metterlo in una gabbia con gruppi di tre o quattro per stimolare le interazioni sociali.
3. fissazione del dispositivo
- 48 h dopo l'intervento chirurgico, fissare il dispositivo testa fuoriserie sulla piastra.
- Utilizzando un paio di viti 1,2 mm e un cacciavite (chiave esagonale da mm 1,3), allineare i fori del dispositivo a strisce con i fori della piastra, posizionare le viti e fissare. Per correggere la condizione di sham, capovolgere il dispositivo e, con la parte posteriore (Figura 1A) del dispositivo rivolto verso la direzione rostrale, allineare i fori del dispositivo con i fori della piastra.
Nota: È consigliabile che questo passaggio fatto da due operatori, uno tenendo premuto il mouse con un sistema di ritenuta del mouse con una sola mano, mentre l'altro fissaggio del dispositivo per la piastra. Se la fissazione è fatto da un singolo operatore, il dispositivo può essere posizionato mentre il mouse è sotto anestesia di gas. - Verifica che il dispositivo è ben protetto e non può essere rimosso dall'animale e che il dispositivo non si applica la pressione direttamente sul naso del mouse, che potrebbe potenzialmente causare dolore, difficoltà a respirare, o pelle ferita.
Nota: È anche importante garantire il dispositivo è inserito simmetricamente sul viso del mouse, in modo che gli occhi sono completamente coperti dal dispositivo testa. Controllare che l'animale non mostra segni di dolore anormale o angoscia.
- Utilizzando un paio di viti 1,2 mm e un cacciavite (chiave esagonale da mm 1,3), allineare i fori del dispositivo a strisce con i fori della piastra, posizionare le viti e fissare. Per correggere la condizione di sham, capovolgere il dispositivo e, con la parte posteriore (Figura 1A) del dispositivo rivolto verso la direzione rostrale, allineare i fori del dispositivo con i fori della piastra.
- Lasciare il dispositivo sul mouse per 14 giorni.
4. animale cura e sorveglianza
- Una volta tornati nelle loro gabbie, topi esporrà alcune anomalie nel comportamento. In un primo momento, l'animale può rimanere prostrato e tenta di rimuovere il dispositivo utilizzando le zampe anteriori, ma questo dovrebbe smettere dopo la prima ora. Durante le prossime ore seguenti, l'animale visualizzerà solitamente difficoltà orientarsi all'interno della gabbia e raggiungendo per cibo e acqua. Pertanto, durante le 48 ore dopo l'impianto, monitorare i topi e consentono un facile accesso all'acqua e cibo, sia direttamente al piano di gabbia, inserendo ad esempio.
- Tenere traccia dei pesi di topi durante la durata del protocollo. Pesare i topi subito dopo l'impianto e ancora una volta ogni 24 h. particolare attenzione dovrebbe essere data agli animali indossare il dispositivo a strisce, come essi normalmente esperienza di perdita di peso corporeo (1-2 g) durante le prime 48 h, ma iniziare a guadagnare peso nuovamente ad un ritmo normale seguente tale periodo iniziale (Vedi Figura 2B11).
- Dopo 2 giorni, i topi sono dovrebbe tornare al loro facoltà regolari. A seconda del sistema utilizzato in strutture per animali, il dispositivo potrebbe impedire l'accesso al cibo e acqua. Garantire che l'animale è a suo agio mentre mangiare e bere o adattare di conseguenza il sistema di erogazione.
Nota: La gamma di movimenti della testa producerat dagli animali dopo pochi giorni con il dispositivo su non viene modificata dal dispositivo (vedere Figura 211) (vale a dire., la gamma di movimenti della testa prodotta rimane simile a movimenti naturali della testa). - Per garantire il benessere di topi, garantire la sorveglianza giornaliera e applicare la scala qualitativa (tabella 1) di benessere per tutta la durata del protocollo.
- Rimuovere un mouse dal protocollo in corso se uno o più dei seguenti criteri si applicano:
- Topi che hanno un totale punteggio più alto a 4 punti sulla scala qualitativa del suddetta deve essere immediatamente esclusi dall'esperimento (Vedi tabella 1). Indipendentemente dal punteggio, se il mouse non riprendere il suo peso iniziale dopo 6 giorni, la procedura deve essere interrotta.
- Il dispositivo non è fissato correttamente la piastra se, per esempio, la piastra scuote quando viene toccato o una parte inizia a venire fuori. In questo modo la piastra a venire fuori la testa del mouse e di conseguenza interrompe l'apprendimento, il che spiega perché surveillances quotidiana sono necessari.
- Quando un mouse è sua piastra strappato via durante qualsiasi parte del protocollo. Dovuto l'emorragia del cranio associata a questo distacco, l'intervento chirurgico di reimpianto ha un basso tasso di successo e non vale la pena di tentare.
5. rimozione del dispositivo
- Dopo il periodo di apprendimento (in questo protocollo 14 giorni), rimuovere il dispositivo seguendo le stesse istruzioni per quanto riguarda la sua fissazione (sezione 3). Non appena il dispositivo viene rimosso, testare i topi con esperimenti come prove video-oculography, o, per esempio, con elettrofisiologia in vitro come descritto in precedenza11.
Nota: non appena il dispositivo viene tolto, topi sono esposti in ambiente standard, visivamente senza ostacoli. Pertanto, eseguire esperimenti che mirano a verificare gli effetti di apprendimento di questo dispositivo direttamente dopo la sua rimozione.
6. video-oculography sessioni
Nota: Video-oculography esperimenti vengono eseguiti per registrare i movimenti oculari generato mentre l'animale è in rotazione al buio (riflesso vestibulo-oculare, VOR) o ruotando dintorni dell'animale mentre l'animale è ancora (riflesso optocinetico, OKR). Ogni mouse è stato testato per entrambi questi riflessi prima e dopo il protocollo di adattamento. Per maggiori dettagli circa il set-up video-oculography, vedi rapporti precedentemente pubblicati12,13. Al fine di habituate i topi alla registrazione trattenuta le condizioni, il giorno prima dell'inizio della registrazione, metti l'animale sul tubo al centro del piatto girevole per 10 minuti senza eseguire alcun test.
- Fissare il mouse sul giradischi testa-fissandola con l'aiuto di viti inserite la piastra. Posizionare una cupola di schermo che circonda l'animale e spegnere tutte le luci in camera tranne che per il proiettore optocinetico.
Nota: Le registrazioni Video-oculography richiedono l'animale ad essere ancora e con gli occhi aperti. Interrompere la sessione di registrazione e mettere l'animale torna sulla sua gabbia nel caso in cui il mouse non volontariamente tenere gli occhi aperti, o se l'aspetto dell'occhio si deteriora durante la sessione di registrazione. Un altro tentativo può essere effettuato dopo un periodo di riposo di almeno 12h. - Avviare la stimolazione di pieno campo OKR (proiezione di modello di punto bianco) e record a diverse velocità diverse nelle direzioni in senso orario sia in senso orario e contatore. Non appena le registrazioni sono sopra, rimuovere la cupola.
- Per essere in grado di registrare il VOR nel buio pesto, applicare una goccia di Pilocarpina 2% al occhi14. Attendere almeno 5 minuti per farlo agire e rimuovere delicatamente con un batuffolo di cotone. La pilocarpina manterrà la pupilla ristretta con una dimensione costante durante le misurazioni, permettendo la corretta quantificazione dei movimenti nel buio.
- Spegnere tutte le luci in camera e aggiungere una casella in cima il giradischi per mantenere l'animale in campo scuro. Avviare il VOR orizzontale utilizzando sinusoidale angolare rotazioni attorno ad un asse verticale con diverse frequenze e/o velocità diverse.
- Una volta terminata la sessione di registrazione, è possibile restituire il mouse a una gabbia adeguatamente illuminata con una lampada a raggi infrarossi. Il calore sarà prevenire l'ipotermia causata dagli effetti secondari vasodilatatori di pilocarpine sul corpo del mouse.
Nota: A causa dell'animale essere trattenuto, le sedute di registrazione non possono durare più di 90 min. Quando le sessioni di test supplementari sono necessari, lasciare riposare l'animale per 24h tra le sessioni.
Risultati
Le seguenti figure illustrano i risultati ottenuti con i topi che hanno subito il protocollo di adattamento di 2 settimana indossa sia un dispositivo a strisce o iniezioni sham. Figura 3 Mostra un esempio di tracce crude visto durante le sedute di registrazione. Come dimostrato dal confronto tra le tracce, la risposta VOR diminuisce dopo il protocollo VVM (Figura 3A, prima contro dopo zebrato). Il VOR di topi sham è rimasto inalterato dopo l'adattamento (Figura 3A, prima contro dopo sham). OKR dei topi di indossare il dispositivo a strisce (Figura 3B) è paragonabile al periodo prima del protocollo VVM e simulazione di topi. Figura 4 Mostra un esempio di quantificazione dei guadagni medi VOR ad una frequenza fissa di 0,5 Hz e a 40 gradi al secondo, prima e dopo il protocollo VVM, per dispositivi a strisce e sham. C'è una diminuzione forte guadagno dopo topi indossavano il dispositivo a strisce, mentre i topi falsità non hanno avuto cambiamenti significativi di guadagno. Sono stati riportati effetti di diminuzione VOR testato a velocità/frequenze diverse da Carcaud et al.11 e Idoux et al.15.
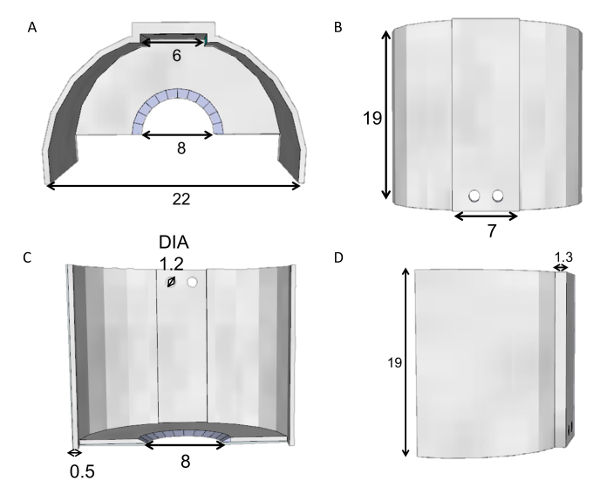
Figura 1 : Testa dispositivo raffigurato con dimensioni espresse in millimetri. Visualizzazioni: (A) posteriore, lato (B), inferiore (C) e (D) aerea. Clicca qui per visualizzare una versione più grande di questa figura.
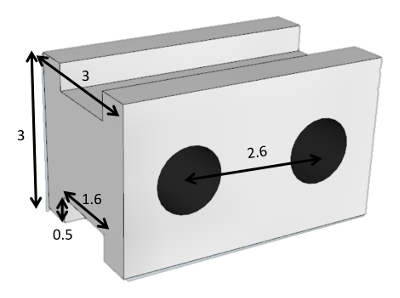
Figura 2 : Piastra raffigurato con dimensioni espresse in millimetri. Risolto nella chirurgia l'impianto, questa luce (0,2 g) piastra di plastica di poli (acido lattico) permette il bloccaggio del dispositivo di adattamento per il mouse e fissaggio testa dell'animale sul giradischi durante le sessioni di video-oculography. Clicca qui per visualizzare una versione più grande di questa figura.
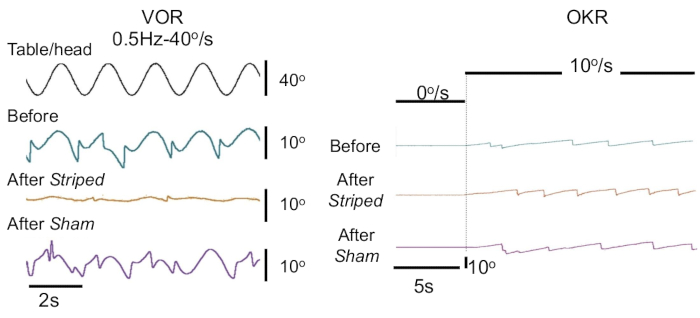
Figura 3 : Tracce crude esempio dei movimenti oculari durante stimolazioni VOR e OKR. (A, sinistra) A sinistra: VOR eseguita a 0,5 Hz a 40 ° /s e stimolazione di optokinetic (B, destra) a una velocità costante di 10 ° /s (linea nera), in senso orario, prima (linee verdi) e dopo (giallo) indossare il dispositivo (viola) a strisce o iniezioni sham. Clicca qui per visualizzare una versione più grande di questa figura.
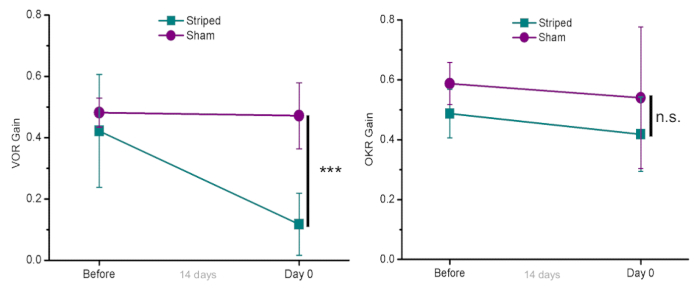
Figura 4 : Esempio dire VOR e OKR valori di guadagno dopo l'adattamento al dispositivo o a strisce o iniezioni sham. Guadagni sono stati tracciati secondo tempo (giorni) per la a strisce (n = 10) e sham (n = 6) dispositivi alle stimolazioni di 40 ° /s e 0,5 Hz per il VOR (a sinistra) e 10 ° /s direzione in senso orario per la OKR (a destra). Sulla scala cronologica, "prima" di giorno rappresenta il giorno immediatamente prima dell'adattamento e "giorno 0" rappresenta il giorno quando il dispositivo viene rimosso. Barre di errore rappresentano la deviazione standard, * * * p < 0,001, non significativo. Clicca qui per visualizzare una versione più grande di questa figura.
| Punti | Alterazioni di peso del corpo | Aspetto fisico | Comportamento |
| 0 | Nessuno o aumento di peso | standard | Nessun segno di afflizione e normale locomozione |
| 1 | perdita di peso < 10% | nessuna cura del corpo | orientamento di locomozione o gabbia alterata |
| 2 | perdita di peso tra 10-20% | disidratazione | -- |
| 3 | perdita di peso > 20% | ferite | zecche nervose (ad es. graffi, morsi) |
Tabella 1: scala qualitativa per la valutazione del benessere. Sono elencati i parametri qualitativi che devono essere valutati durante la durata del protocollo. La somma peso alterazioni, aspetto fisico e gol di comportamento non dovrebbe essere superiore a quattro punti.
File supplementare 1. Device.STL. per favore clicca qui per scaricare questo file.
File supplementare 2. Headpost.STL. per favore clicca qui per scaricare questo file.
Discussione
La perturbazione sensoriale a lungo termine qui descritta è costituito da una mancata corrispondenza visuo-vestibolari prodotta nei topi di comportarsi liberamente. Per impiantare il dispositivo che topi indossano per 14 giorni, viene eseguito un semplice e breve intervento chirurgico utilizzando un kit chirurgico disponibile in commercio. Topi di recuperare in meno di 1 h da questa procedura di impianto piastra e non mostrano associati segni di afflizione da esso. Successivamente, nel dato esempio di applicazione del presente protocollo, VOR e OKR sono misurati utilizzando la tecnica di video-oculography. Comunque, questo protocollo di apprendimento a lungo termine indotta da dispositivo potrebbe essere usato in una varietà di esperimenti come in vitro elettrofisiologia1, imaging neuronale e vari saggi comportamentali. La spiegazione razionale dietro lo sviluppo di questa tecnica è stata ispirata dalla metodologia basata su Prisma usata in esseri umani e scimmie. Questa tecnica, tuttavia, differisce perché altera piuttosto che modifica la visione. Così, essa costituisce (nella sua forma attuale) un caso estremo di mancata corrispondenza visuo-vestibolare. Gli autori ritengono che le informazioni tecniche fornite possono essere utili per progettare una Prisma-come versione del dispositivo o sviluppare ulteriormente specifica caratteristica-limitare dispositivi16.
Fatto di un poli (acido lattico) di luce (0,9 g) in plastica, il dispositivo di testa è stato progettato per posizionare la testa di un topo adulto giovane, permettendo una protezione del muso e lasciando abbastanza spazio lateralmente per consentire lo sposo animale. La parte anteriore di questo dispositivo sono esposti alla fine del muso per consentire l'alimentazione e governare i comportamenti. Il dispositivo è leggermente opaco, in modo che l'animale è privo di una visione precisa dell'ambiente circostante, ma ancora riceve una stimolazione di luminanza. Gli attecchimenti a strisce e iniezioni sham sono testati per garantire che gli effetti misurati sono dovuti principalmente per la mancata corrispondenza visuo-vestibolare causata dal segnale ad alto contrasto visivo durante i movimenti di auto-generati del dispositivo a strisce e non da propriocettiva modifica (cioè, il peso del dispositivo applicato in mouse´s testa e del collo).
Sperimentalmente, topi che indossavano il dispositivo a strisce ha mostrato un VOR significativo guadagno diminuzione del 50% dopo il periodo di apprendimento; ancora, ci può essere una variabilità inter-individuale per i valori assoluti di guadagno. Sham topi hanno mostrato nessun significativo VOR guadagno alterazioni, dimostrando così che la riduzione di VOR è causata dal conflitto sensoriale e non di danno del motore. Inoltre, topi giovani (< P26) hanno mostrato valori inferiori più vecchi animali17di guadagno VOR e OKR. Per questo motivo, età dell'animale deve essere presi in considerazione durante la pianificazione dell'esperimento. Infine, i criteri di esclusione di cui sopra topi (vedere paragrafo 4.5) sono un passo fondamentale che dovrebbe essere seguito per garantire benessere, nonché stabilire risultati affidabili.
Uno dei vantaggi di questo protocollo è il tempo che si risparmia sperimentatori durante il periodo di apprendimento, rispetto ad altri tipi di protocolli di adattamento VOR/OKR. Finora, adattamento di VOR in topi è stata studiata da testa di fissaggio e formazione l'animale un rotante giradischi6,8,18,19, che richiede tempo, soprattutto quando un sacco di animali deve essere addestrato. Il protocollo presentato consente la formazione di diversi animali in una sola volta e consente di risparmiare tempo. Inoltre, in questi esperimenti classici gli allenamenti sono in genere limitati a 1h al giorno, lasciando lunghi periodi di disimparare putativo che causano adattamento di essere iterato alternanza di apprendimento/disimparare con diverse dinamiche20. Qui, la testa-fissazione del dispositivo permette un apprendimento ininterrotto. Un altro vantaggio è che, poiché il periodo di apprendimento viene generato in una situazione senza testa liberamente si comporta, topi sono in grado di imparare attraverso una gamma di movimenti naturali della testa attivamente generati. Nei protocolli classici, l'animale è fisso in testa mentre passivamente venga ruotata sul giradischi in modo che l'apprendimento si verifica in un determinato stimolo (una frequenza, una velocità)21 che non riflette la naturale gamma di movimenti della testa. È importante notare che il sistema vestibolare codifica i movimenti in modo diverso quando vengono generati attivamente dal soggetto o quando esternamente applicato10; così, i meccanismi cellulari attivati in entrambe le situazioni possono anche differire.
Nel complesso, la metodologia descritta è adatta per lo studio combinato/in vivo/in vitro a lungo termine adattamenti sensitivi che si verificano dopo un conflitto visivo e/o la mancata corrispondenza visuo-vestibolare a comportarsi liberamente topi. I conflitti sensoriali sono una causa riconosciuta di cinetosi, che è un campo che ha recentemente attirato l'uso di topi22,23. È stato recentemente dimostrato che l'adeguamento di guadagno causato dall'uso di questo dispositivo offre una protezione contro la cinetosi quando i topi sono esposti a un provocatorio stimolo15. Quindi, questo protocollo potrebbe essere usato per identificare i meccanismi cellulari alla base di adattamento a un conflitto sensoriale così come per sviluppare trattamenti anti-cinetosi.
Dichiarazioni
Gli autori non dichiarano conflitti di interesse.
Ringraziamenti
Ringraziamo Patrice Jegouzo per dispositivi testa e piastra sviluppo e nella produzione. Ringraziamo anche per il loro aiuto nello sviluppo delle versioni precedenti del dispositivo e del protocollo VVM P. Calvo, r. Mialot ed E. Idoux.
Questo lavoro è stato finanziato il Centre National des Etudes Spatiales, il CNRS e l'Université Paris Descartes. J. C. e M. B. ricevere supporto dal francese ANR-13-CESA-0005-02. F. F. B. e M. B. ricevere supporto da ANR-15-CE32-0007 francese.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Stampante 3D | Ulimaker, USA | S5 | |
| Forbici smussate | FST | 14079-10 | |
| Catalyst V | Sun Medical, Giappone | LX22 | Parkell bio-materiali, Kit n° S380 |
| Dentalon Plus | Heraeus | 37041 | |
| Sistema e software di tracciamento oculare | Iscan | ETN200 | |
| Attivatore verde | Sun Medical, Giappone | VE-1 | Parkell biomateriali, Kit n° S380 |
| Monomer | Sun Medical, Giappone | MF-1 | Parkell bio-materiali, Kit n° S380 |
| Ocrygel | TvmLab | 10779 | Unguento veterinario oftalmico |
| Polimero tipo L trasparente (cemento) | Sun Medical, Giappone | TT12F | Parkell bio-materiali, Kit n° Software di modellazione 3D S380 |
| Sketchup | Trimble | utilizzato per il file di progettazione pronto per la stampa del dispositivo | |
| Giradischi | Non disponibile in commercio |
Riferimenti
- Blazquez, P. M., Hirata, Y., Highstein, S. M. The vestibulo-ocular reflex as a model system for motor learning: what is the role of the cerebellum. Cerebellum. 3 (3), 188-192 (2004).
- Berthoz, A., Jones, G. M., Begue, A. E. Differential visual adaptation of vertical canal-dependent vestibulo-ocular reflexes. Experimental Brain Research. 44 (1), 19-26 (1981).
- Melvill Jones, G., Guitton, D., Berthoz, A. Changing patterns of eye-head coordination during 6 h of optically reversed vision. Experimental Brain Research. 69 (3), 531-544 (1988).
- Anzai, M., Kitazawa, H., Nagao, S. Effects of reversible pharmacological shutdown of cerebellar flocculus on the memory of long-term horizontal vestibulo-ocular reflex adaptation in monkeys. Neuroscience Research. 68 (3), 191-198 (2010).
- Nagao, S., Honda, T., Yamazaki, T. Transfer of memory trace of cerebellum-dependent motor learning in human prism adaptation: a model study. Neural Networks. 47, 72-80 (2013).
- Boyden, E. S., Raymond, J. L. Active reversal of motor memories reveals rules governing memory encoding. Neuron. 39 (6), 1031-1042 (2003).
- Raymond, J. L., Lisberger, S. G. Behavioral analysis of signals that guide learned changes in the amplitude and dynamics of the vestibulo-ocular reflex. Journal of Neuroscience. 16 (23), 7791-7802 (1996).
- Rinaldi, A., et al. HCN1 channels in cerebellar Purkinje cells promote late stages of learning and constrain synaptic inhibition. Journal of Physiology. 591 (22), 5691-5709 (2013).
- Roy, J. E., Cullen, K. E. Dissociating self-generated from passively applied head motion: neural mechanisms in the vestibular nuclei. Journal of Neuroscience. 24 (9), 2102-2111 (2004).
- Cullen, K. E. The vestibular system: multimodal integration and encoding of self-motion for motor control. Trends in Neurosciences. 35 (3), 185-196 (2012).
- Carcaud, J., et al. Long-Lasting Visuo-Vestibular Mismatch in Freely-Behaving Mice Reduces the Vestibulo-Ocular Reflex and Leads to Neural Changes in the Direct Vestibular Pathway. eNeuro. 4 (1), (2017).
- Stahl, J. S. Using eye movements to assess brain function in mice. Vision Research. 44 (28), 3401-3410 (2004).
- de Jeu, M., De Zeeuw, C. I. Video-oculography in mice. Journal of Visualized Experiments. (65), e3971(2012).
- van Alphen, B., Winkelman, B. H., Frens, M. A. Three-dimensional optokinetic eye movements in the C57BL/6J mouse. Investigative Ophthalmology and Visual Science. 51 (1), 623-630 (2010).
- Idoux, E., Tagliabue, M., Beraneck, M. No Gain No Pain: Relations Between Vestibulo-Ocular Reflexes and Motion Sickness in Mice. Frontiers in Neurology. 9 (918), (2018).
- Yoshida, T., Ozawa, K., Tanaka, S. Sensitivity profile for orientation selectivity in the visual cortex of goggle-reared mice. PloS One. 7 (7), 40630(2012).
- Faulstich, B. M., Onori, K. A., du Lac, S. Comparison of plasticity and development of mouse optokinetic and vestibulo-ocular reflexes suggests differential gain control mechanisms. Vision Research. 44 (28), 3419-3427 (2004).
- Schonewille, M., et al. Purkinje cell-specific knockout of the protein phosphatase PP2B impairs potentiation and cerebellar motor learning. Neuron. 67 (4), 618-628 (2010).
- Kimpo, R. R., Rinaldi, J. M., Kim, C. K., Payne, H. L., Raymond, J. L. Gating of neural error signals during motor learning. eLife. 3, 02076(2014).
- Kimpo, R. R., Boyden, E. S., Katoh, A., Ke, M. C., Raymond, J. L. Distinct patterns of stimulus generalization of increases and decreases in VOR gain. Journal of Neurophysiology. 94 (5), 3092-3100 (2005).
- Hubner, P. P., Khan, S. I., Migliaccio, A. A. Velocity-selective adaptation of the horizontal and cross-axis vestibulo-ocular reflex in the mouse. Experimental Brain Research. 232 (10), 3035-3046 (2014).
- Wang, J., et al. Storage of passive motion pattern in hippocampal CA1 region depends on CaMKII/CREB signaling pathway in a motion sickness rodent model. Scientific Reports. 7, 43385(2017).
- Wang, Z. B., et al. Low level of swiprosin-1/EFhd2 in vestibular nuclei of spontaneously hypersensitive motion sickness mice. Scientific Reports. 7, 40986(2017).
Ristampe e permessi
