I sondaggi ottici a strascico offrono un metodo non invasivo per campionare le popolazioni di pesci da fondo e forniscono dati su scala più precisa rispetto ai tradizionali indagini a strascico. Questo articolo fornisce una procedura generalizzata per un indagine ottica a strascico sui pesci da fondo nel New England.
Articolo metodologico
Indagini a strascico ottico dei pesci di fonda: un rilevamento video a strascico del merluzzo atlantico occidentale del Golfo del Maine (Gadus morhua)
In questo articolo
Sommario
Abstract
I rilevamenti a strascico ottico forniscono un metodo non invasivo per quantificare le popolazioni di pesci di fondo e possono essere utilizzati per integrare o migliorare i dati tradizionali dei rilevamenti a strascico di fondo. Questo protocollo descrive il video strawl survey della School for Marine Science and Technology (SMAST), un sistema ottico di trawl sviluppato in collaborazione con pescatori commerciali per valutare l'abbondanza e la distribuzione dei pesci di fondo nel Golfo del Maine occidentale. Telecamere e luci erano montate all'interno del codend di un trawl commerciale modificato per registrare i pesci mentre attraversavano la rete aperta. Sensori di misurazione netta, sensori ambientali e GPS sono stati integrati per calcolare l'area spolvera e derivare stime di densità e biomassa. L'esempio di indagine ha seguito un progetto casuale stratificato, completando 47 traini durante una crociera di 10 giorni nella primavera 2024. I dati video sono stati annotati per enumerare le specie target e validati con rimorchi periodici a cod chiuso, e sono stati presentati risultati rappresentativi per il merluzzo atlantico. Questo protocollo dimostra un approccio replicabile e minimamente invasivo per condurre indagini a strascico ottico sui pesci da fonda, fornendo dati spaziali e di abbondanza ad alta risoluzione riducendo la mortalità della cattura. Il metodo può essere adattato ad altre specie e habitat demersali per supportare il monitoraggio indipendente dalla pesca, la valutazione degli stock e la ricerca ecologica.
Introduzione
Il merluzzo atlantico (G. morhua) è da tempo una base della pesca pestica da fondo del NewEngland, ma le storie del Golfo del Maine occidentale sono attualmente classificate come sovrapescate, con sbarchi al <2% del picco storico del 198222. Basse catture totali ammissibili, implementate per favorire il recupero, limitano la raccolta di specie più abbondanti all'interno del complesso multispecie di pesci da fonda, creando sfide economiche e gestionali. Il merluzzo ora funziona come specie di strozzamento, limitando le operazioni di pesca una volta raggiunte le quote individualidelle imbarcazioni 3. Dal 2010 al 2015, solo il 32% del limite annuale di cattura multispecie per pesci da fondo multispecie del Nordest è stato raccoltoin media 4,5. Dal 2010, circa un milione di tonnellate metriche di cotta di pesci di fonda, valutate oltre 6 miliardi di dollari, non sono state raccolte, in parte a causa delle restrizioni sul merluzzo. Le discrepanze tra alti tassi di cattura commerciale e bassi indici di abbondanza dei sondaggi hanno alimentato il dibattito sul vero stato di popolazione 3,6,7,8,9,10, che potrebbe derivare da limitazioni del sondaggio 11, deviazioni dalla selettivitàassunta 12,13 o aggregazione della popolazione all'interno delle aree di pesca14,15. Il video sondaggio a strascico della School for Marine Science and Technology (SMAST) è stato sviluppato per integrare le informazioni esistenti sugli stock e alleviare alcuni di questi problemi.
L'obiettivo del video sondaggio a strascico SMAST è fornire ai gestori delle risorse ittiche, agli scienziati marini e all'industria della pesca una valutazione indipendente e non invasiva delle risorse ittiche di fonda, in particolare del merluzzoatlantico del Golfo del Maine occidentale 16,17. Sviluppato in collaborazione con pescatori commerciali, il rilevamento integra telecamere e luci in un peschereccio commerciale modificato per registrare i pesci mentre attraversano il codendaperto 13,16. Il sistema combina video ad alta risoluzione con misurazioni nette, dati ambientali e posizionali per calcolare l'area spazzata e stimare la densità e biomassa specifiche per specie. Il design a codend aperto del sondaggio permette ai pesci di passare liberamente attraverso l'attrezzatura, riducendola mortalità 18,19 e consentendo durate di traino più lunghe che migliorano la copertura spaziale e la precisione dellestime 20. Oltre all'applicazione al merluzzo, il video strawl survey SMAST fornisce un quadro generale per il campionamento ottico a strascico di una varietà di specie. Minimizzando la mortalità e raccogliendo dati di distribuzione su scala fine20, questo approccio potrebbe completare e migliorare i programmi tradizionali di monitoraggio basati sul trawl. Il metodo può essere adattato a diversi habitat e specie target, fornendo dati video ad alta risoluzione adatti sia per la valutazione quantitativa degli stock sia per la ricerca ecologica. L'implementazione di questo metodo dipenderà dalle condizioni ambientali e dalle configurazioni degli strumenti. In ambienti ad alta torbidità, sono necessarie modifiche alla rete per mantenere un'adeguatavisibilità 21,22, e dovrebbero essere effettuate rimorchiature a codend chiuso per validare i conteggi per ciascuna specie di interesse. Qui, una procedura generalizzata per un rilevamento ottico a strascico dei pesci di fondo viene descritta utilizzando il video sondaggio a strascico SMAST della primavera 2024 sul merluzzo atlantico del Golfo del Maine occidentale, per esemplificare la procedura e fornire risultati rappresentativi.
Protocollo
NOTA: Tutti i campionamenti biologici sono stati effettuati secondo le linee guida e i protocolli dell'Università del Massachusetts Dartmouth.
1. Progettazione del Rilevamento
- Identificare una nave da rilevamento offshore con verricelli idraulici per il trasporto a strascico.
NOTA: Le navi commerciali offshore dovrebbero essere abbastanza grandi per l'equipaggio necessario e la durata delle operazioni di rilevamento. - Individuare una rete da traino adatta alla specie e all'habitat bersaglio.
NOTA: Per il substrato roccioso presente nel Golfo del Maine occidentale, era appropriato un passaggio di 27 m con il rock hopper. Per substrati più morbidi, una scansione a catena può essere più efficiente. È importante consultare i pescatori commerciali locali per determinare la configurazione delle reti - Modifica la rete per adattarsi alle apparecchiature ottiche e evitare il disturbo dei sedimenti.
- Includere almeno due luci a diodo a emissione luminosa (LED), una telecamera in grado di trasmissione in tempo reale tramite cavo coassiale e una telecamera d'azione ad alta risoluzione e framerate o telecamera stereoscopica.
NOTA: Se la configurazione dei cavi consente il video in diretta ad alta risoluzione, potrebbe essere necessario solo una telecamera. - Posizionare telecamere e luci all'interno della rete rivolte verso il codend, utilizzando un cilindro rigido di polietilene cucito nella rete da pesciuco come base per il montaggio e per fornire rigidità alla rete.
- Monta una scatola di derivazione nel cilindro per rilanciare alimentazione e feed video tra le luci e le telecamere, e un cavo coassiale personalizzato.
NOTA: Il cavo coassiale dovrebbe consentire di visualizzare e registrare un feed video in tempo reale nella timoneria della nave. - Modifica la rete per tenere l'estensione del codend fuori dal fondo e ridurre la sospensione di sedimenti nella visuale delle telecamere.
NOTA: Le modifiche tipiche includono l'aggiunta di galleggiamento al cilindro, l'allungamento dell'estensione del codend per allontanare le telecamere dal pennacchio sedimentario e l'aggiunta di teli sul ventre della rete per sopprimere isedimenti 21,22. - Includere una piccola rete a rete per evitare lo scappamento durante i traini a codend chiuso.
NOTA: Il rilievo video a strascico SMAST utilizza un vaso da 50,8 mm.
- Includere almeno due luci a diodo a emissione luminosa (LED), una telecamera in grado di trasmissione in tempo reale tramite cavo coassiale e una telecamera d'azione ad alta risoluzione e framerate o telecamera stereoscopica.
- Progettare un sondaggio statisticamente rigoroso che fornisca un campione sufficiente e sia adattato alla distribuzione delle specie target e alla variabilità del substrato.
NOTA: Il video strawl survey SMAST utilizza un disegno stratificato e casuale basato su strati provenienti da indagini esistenti, con aree di aggregazione di merluzzo isolate ai propri strati.- Identificare il numero totale di stazioni che saranno esaminate.
- Assegnare le stazioni secondo il metodo prescritto dalla metodologia di rilevamento scelta.
NOTA: Il video strawl survey SMAST assegna le stazioni allo strato in base alla percentuale della superficie e le posizioni di partenza sono selezionate casualmente. - Allocare diverse stazioni di riserva in caso di interferenze da substrati complessi o attrezzature da pesca fisse.
2. Raccolta dati
- Effettuare una calibrazione con telecamera stereoscopica sott'acqua, se applicabile, prima del rilievo per garantire misurazioni accurate dei pesci.
NOTA: La calibrazione stereoscopica e la validazione sono in corso per il rilievo video SMAST, e i risultati qui presentati utilizzano lunghezze da traini a codend chiuso.- Cattura video o immagini di una griglia a scacchi a diverse distanze e angolazioni dalla telecamera.
- Isola e misura le immagini di questa griglia nel software di calibrazione della telecamera stereoscopica.
- Esegui un software di calibrazione stereoscopica.
- Caricate l'attrezzatura sulla nave di rilevamento.
- Allestire l'attrezzatura sul ponte della nave e nella rete a strascico.
- Disponete la rete per il rilevamento e un verricello sensibile alla pressione, equipaggiati con un cavo coassiale e un anello scorrevole collegato sul ponte della nave.
- Attacca le porte del pescherecco ai cavi del verricello della nave.
- Usa una saldatura temporanea per fissare il verricello sensibile alla pressione al pianello.
- Filo del cavo di alimentazione del verricello sensibile alla pressione nel quadro elettrico del recipiente.
- Fissare un blocco di cavo al telaio a A della nave (o struttura simile) affinché il cavo coassiale possa passare fino alla poppa della barca accanto al tamburo della rete.
NOTA: Quando si dispone il blocco, assicurarsi che il cavo coassiale possa andare dal verricello al codend della rete mentre si è in acqua senza sfregare contro i fili del verricello della nave. - Collegare la scatola di derivazione al cilindro rigido in polietilene (Figura 1).
- Collega le telecamere e le luci al cilindro (Figura 1).
- Collega le telecamere e le luci alla scatola di derivazione usando cavi per telecamera e luce fissati con connettori impermeabili.
- Fai passare il cavo coassiale attraverso un blocco di cavi appeso al telaio a A della nave e collegalo alla scatola di derivazione nel cilindro.
- Intreccia il cavo attraverso la rete nella linea centrale superiore per evitare che la coda si torça.
- Lega un breve tratto del cavo direttamente al cilindro sopra la connessione alla scatola di derivazione per alleviare la tensione.
- Fissa l'array di sensori di misurazione della rete alla rete e scava le porte.
- Montare due sensori di porta e due sensori alari sul trawl per fornire informazioni in tempo reale sull'apertura delle porte e dell'alare.
- Montare il sensore della fune di testa e il sensore di contatto sul fondo sulla rete da traino per fornire informazioni in tempo reale sul contatto con il fondo e sull'altezza della corda di testa.
NOTA: Per molte specie, il contatto con il fondo è essenziale per una cattura efficiente e deve essere monitorato. Per altre specie distribuite verticalmente, l'altezza della fune di testa può essere importante per determinare l'efficienza. - Collega un sensore di profondità e temperatura alla rete.
NOTA: Questi dati possono essere registrati dal sensore di misurazione netto o da un sensore separato.
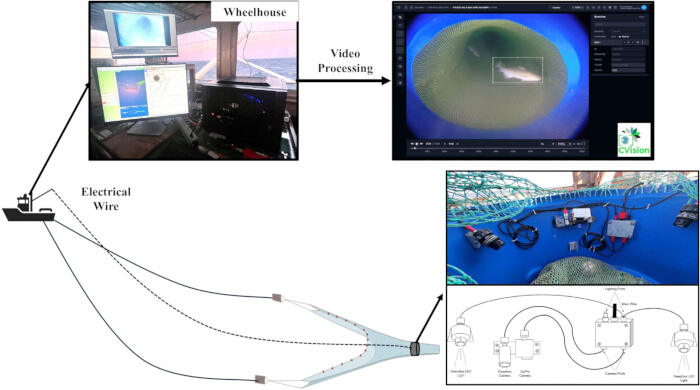
Figura 1: Diagramma che indica la posizione e la configurazione della struttura di trawl e della timoneria, con uno screenshot del software di elaborazione video. Clicca qui per visualizzare una versione più grande di questa figura.
- Installare l'attrezzatura nella timoneria della nave (Figura 1).
- Metti in sicurezza il computer e i monitor per la visione dei video e l'esecuzione del software su una postazione di lavoro adatta nella zona di servizio.
- Collega i dispositivi dei sistemi di posizionamento globale (GPS) al computer.
- Collega il ricevitore di misurazione di rete al computer.
- Collegare telecamere e luci all'alimentazione nella timoneria dell'imbarcazione.
- Collegare l'"estremità del ponte" del cavo coassiale della timoneria all'anello slittante del verricello sensibile alla pressione.
- Collega l'estremità della "cabina di marcia" del cavo coassiale al computer, alla corrente della luce e all'alimentazione della telecamera.
- Apri il software necessario per registrare i dati e assicurarti che tutto il materiale funzioni correttamente prima della partenza.
- Accendi l'alimentazione delle telecamere e apri il software di registrazione video per assicurarti che la telecamera sia funzionante.
NOTA: Se la fotocamera non visualizza, risolvi il problema in modo sistematico. - Apri il software del sensore per registrare i dati di temperatura, profondità e misurazione netta.
- Apri il software per registrare posizione, velocità e direzione.
- Apri un software di mappatura per vedere la posizione delle navi in relazione a stazioni determinate casualmente. Collega il secondo dispositivo GPS al software selezionando la porta a cui è collegato.
- Accendi l'alimentazione delle telecamere e apri il software di registrazione video per assicurarti che la telecamera sia funzionante.
- Acquisire video e dati per ogni traino.
- Lancia un software di mappatura per iniziare a visualizzare la posizione della nave.
- Nel software di registrazione video, assicurati che ora e data siano visualizzati e corretti.
- Inserisci il numero di traino da sovrapporre al video.
- Avvia il software del sensore di misurazione neta e inizia a registrare.
- Posiziona lentamente la rete e le porte usando i verricelli idraulici della nave.
NOTA: Assicurarsi che i verricelli idraulici della nave si muovano a una velocità che il verricello sensibile alla pressione con cavo coassiale possa tenere il passo. Regolare la pressione del verricello in base alle condizioni del mare secondo necessità. - Inizia a registrare il video e accendi l'alimentazione delle luci una volta che il cilindro entra in acqua.
NOTA: Le luci subacquee possono surriscaldarsi se lasciate accese mentre sono sopra l'acqua. - Iniziare a registrare i dati di posizione e velocità una volta che i verricelli idraulici della nave, che controllano la rete, sono bloccati in posizione, indicando l'inizio del traino.
- Continuare a trainare per la durata prevista in ogni punto di traino prestabilito.
- Tira lentamente indietro la rete e le porte usando i verricelli idraulici della nave.
- Fermare la registrazione dei dati di posizione e velocità una volta che i verricelli idraulici dell'imbarcazione sono stati inseriti per il traino, indicando la fine del traino.
- Spegni la corrente delle luci una volta che raggiungono la superficie.
- Ripeti tutti i passaggi della sezione 2.5 per tutte le stazioni.
- Effettuare traini con codend chiuso per verificare i conteggi dal video, verificare le misurazioni stereoscopiche e raccogliere dati biologici sulla cattura.
- Chiudi il codend della rete usando la clip codend.
- Segui tutti i passaggi della sezione 2.5 per raccogliere video e dati dei sensori per il traino.
- Un codend svuotato di rete sul ponte della nave.
- Ordina la cattura nei cesti per specie.
- Misurare, pesare e fare sesso (quando possibile) i primi 100 individui di ogni specie.
- Raccogli i pesi e i conti dei cesti per il resto della cattura.
- Scarica tutti i dati dal computer di comando su hard disk esterni.
- Rivedi il video per identificare e enumerare le specie target (Figura 1).
- Carica tutti i video nel software di annotazione.
- Fate guardare il video dai tecnici addestrati e annotare tutte le specie target e i pesci non identificati.
- Esegui il controllo qualità dei passaggi visualizzando nuovamente un sottoinsieme di video usando un secondo tecnico indipendente.
- Seleziona casualmente i video da esaminare da un secondo tecnico formato.
- Annota eventuali individui della specie target che sono stati trascurati dal tecnico precedente.
- Elimina qualsiasi annotazione sulle specie target per individui doppi conteggiati.
- Verifica l'identificazione della specie facendo revisionare ogni immagine annotata da un esperto per assicurarsi che siano state effettuate le corrette identificazioni.
- Esporta i dati dal software di annotazione.
- Includere data, numero di traino, timestamp degli individui annotati, specie di individui annotati e un numero di identificazione unico per ciascun individuo annotato nei dati esportati.
3. Prodotti dati
- Calcola l'area spalmata (km2) per ogni traino utilizzando sia la spalancata che l'alare alare, a seconda dei protocolli esistenti per ciascuna specie.
- Apertura media delle porte (km) o alare (km) registrata tra l'inizio e la fine di ogni rimorchio di rilievo.
- Fare la media della velocità della nave (km h-1) tra l'inizio e la fine di ogni rimorchio di rilievo.
- Moltiplicare la distribuzione media per la velocità media del veicolo (km h-1) e la durata del traino (h).
- Converti i conteggi di ogni specie in ogni traino di merluzze aperte in peso (kg).
- Deriva le distribuzioni lunghezza-frequenza in centimetri per ogni specie utilizzando misurazioni ottenute da telecamere stereoscopiche o traini a codend chiuso.
- Assegnare proporzioni di classe di dimensione (cm) calcolando la proporzione di individui misurati in ogni contenitore di lunghezza per ogni specie.
- Stimare il numero di pesci in ogni contenitore di dimensioni per tutti i traini di merluzzi aperti moltiplicando il conteggio totale per la proporzione in ogni contenitore di dimensioni (cm)
- Stimare il peso medio (kg) per contenitore di dimensione utilizzando relazioni longitudinali-peso specifiche per specie derivate da campioni a codend chiuso o dalla letteratura pubblicata.
- Converti i conteggi di ogni traino di codend aperto in pesci (kg) moltiplicando il numero di pesci in ogni contenitore di dimensioni per il peso medio (kg) di ogni contenitore di dimensioni e sommando i risultati.
NOTA: L'incertezza associata alla relazione lunghezza-peso è stata trascurabile rispetto alla varianza tra i due campionamenti e non ha influenzato in modo significativo le stime della biomassa.
- Stimare la densità media stratificata per ciascuna specie, in abbondanza (pesci m-1) e peso (kg m-1) nell'area di rilievo.
- Dividere il catturato in conteggio e peso (kg) per l'area precedentemente calcolata (km2) per ottenere una stima della densità per ogni traino.
- Calcola la densità media stratificata (Xst) in conteggio e peso (kg) per ogni specie (Equazione1 23).
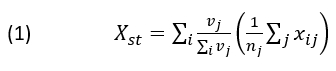
dove nj = il numero di traini nello strato j e xij = la densità nel traino i. La ponderazione è proporzionale all'area (km2) dello strato j (vj) all'interno dell'area di rilevamento (km2)23. - Calcolare la varianza della densità casuale stratificata (
 ) come media ponderata tra gli strati (Equazione 2),
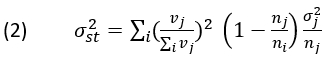
dove nj = il numero di rimorchi in uno strato j e = la varianza delle densità nello strato j23.
- Moltiplicare la densità media stratificata in conteggio e peso (kg) per l'area totale del rilievo per calcolare abbondanza e biomassa.
- Calcola la varianza in abbondanza e biomassa (kg2) moltiplicando la varianza nella densità media stratificata per l'area di rilievo al quadrato.
- Dividere la stima della biomassa (kg) per 1000 per riportare la biomassa in tonnellate metriche.
- Dividere la stima della varianza della biomassa (kg2) per 10002 per riportare in tonnellate metriche.
Risultati
Il rilievo primaverile 2024 del Golfo del Maine occidentale si è svolto dal9 al 18maggio sul F/V Justice con partenza da New Bedford, MA. La squadra di rilevamento era composta da un capitano, tre membri dell'equipaggio e tre scienziati. Durante i 10 giorni, sono stati completati 47 traini di rilevamento (quattro codend chiuso e 43 codend aperti) durante le ore diurne (Figura 2). I traini del sondaggio sono stati completati utilizzando il disegno stratificato del sondaggio casuale descritto in precedenza. I traini (n = 47) variavano da 0,04 a 3,15 h (Media = 1,223 h; DS = 0,7477 h) di durata (Tabella 1). La velocità media delle navi variava da 4,6 a 6,6 km/h (media = 6,07 km/h; SD = 0,332 km/h) (Tabella 1). L'apertura media delle porte variava da 34 a 56 m (Media = 47,1 m; Prova = 3,90 m) (Tabella 1). Doorspread è stato utilizzato per calcolare l'area spazzata a causa del comportamento di pastore presunto del merluzzo 24,25.
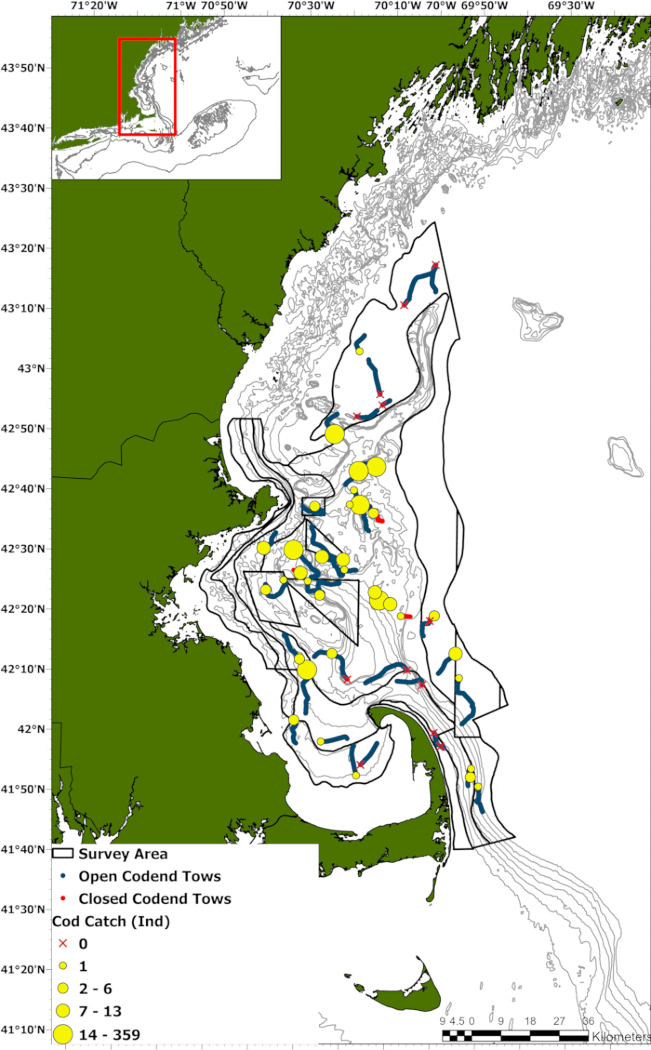
Figura 2: Le tracce di traino a merluzzo aperte (blu) e a carezza chiusa (rosse), dal video strawl survey SMAST della primavera 2024, con la cattura del merluzzo (ind) indicata dalle bolle gialle. Una X rossa indica nessuna presa. Clicca qui per visualizzare una versione più grande di questa figura.
| Numero di traino | Tipo di traino | Profondità media (m) | Temperatura media (Celsius) | Portata media (km) | Velocità della nave (km/h) | Area spazzata (km2) | Catch (Ind) | Presa (kg) | Densità (Ind/km 2) | Densità (kg/km 2) |
| 1 | Open | 32.0 | 5.65 | 0.0469 | 6.3 | 0.44 | 1 | 2.01 | 2.3 | 4.70 |
| 2 | Open | 30.4 | 5.97 | 0.0490 | 6.1 | 0.42 | 0 | 0.00 | 0.0 | 0.00 |
| 3 | Open | 43.3 | 5.57 | 0.0475 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 5.00 |
| 4 | Open | 33.9 | 5.47 | 0.0344 | 6.1 | 0.29 | 3 | 6.04 | 10.4 | 16.61 |
| 5 | Open | 52.3 | 5.07 | 0.0469 | 6.1 | 0.69 | 14 | 28.18 | 20.3 | 46.86 |
| 6 | Open | 66.9 | 5.00 | 0.0482 | 6.0 | 0.29 | 6 | 12.08 | 20.8 | 49.90 |
| 7 | Open | 35.7 | 5.52 | 0.0411 | 6.1 | 0.38 | 0 | 0.00 | 0.0 | 0.00 |
| 8 | Open | 77.2 | 5.67 | 0.0480 | 5.9 | 0.40 | 1 | 2.01 | 2.5 | 4.90 |
| 9 | Open | 42.9 | 6.18 | 0.0431 | 6.2 | 0.12 | 2 | 4.03 | 16.0 | 31.51 |
| 10 | Open | 54.7 | 5.60 | 0.0428 | 5.8 | 0.06 | 1 | 2.01 | 16.8 | 28.66 |
| 11 | Open | 25.0 | 7.14 | 0.0410 | 5.9 | 0.05 | 0 | 0.00 | 0.0 | 0.00 |
| 12 | Open | 22.5 | 7.31 | 0.0447 | 5.9 | 0.18 | 0 | 0.00 | 0.0 | 0.00 |
| 13 | Open | 99.3 | 6.33 | 0.0479 | 6.0 | 0.91 | 1 | 2.01 | 1.1 | 2.00 |
| 14 | Open | 43.1 | 5.92 | 0.0448 | 6.1 | 0.70 | 0 | 0.00 | 0.0 | 0.00 |
| 15 | Open | 57.1 | 5.45 | 0.0476 | 6.1 | 0.45 | 0 | 0.00 | 0.0 | 0.00 |
| 16 | Open | 123.1 | 6.65 | 0.0540 | 6.1 | 0.46 | 9 | 18.11 | 19.7 | 50.47 |
| 17 | Open | 107.7 | 6.64 | 0.0470 | 6.4 | 0.31 | 0 | 0.00 | 0.0 | 0.00 |
| 18 | Chiuso | 116.5 | 6.46 | 0.0513 | 6.2 | 0.15 | 2 | 4.03 | 13.2 | 28.62 |
| 19 | Chiuso | 80.7 | 5.44 | 0.0499 | 5.7 | 0.14 | 1 | 2.01 | 7.0 | 13.26 |
| 20 | Open | 72.1 | 5.20 | 0.0429 | 5.3 | 0.05 | 9 | 18.11 | 192.9 | 274.60 |
| 21 | Open | 67.0 | 5.22 | 0.0458 | 5.7 | 0.14 | 31 | 62.40 | 216.5 | 360.85 |
| 22 | Open | 59.5 | 5.25 | 0.0486 | 4.6 | 0.01 | 8 | 16.10 | 870.7 | 1514.50 |
| 23 | Open | 88.9 | 5.16 | 0.0524 | 6.1 | 0.20 | 1 | 2.01 | 5.1 | 12.46 |
| 24 | Open | 87.2 | 5.16 | 0.0494 | 6.4 | 0.56 | 13 | 26.17 | 23.3 | 47.00 |
| 25 | Open | 35.4 | 5.51 | 0.0442 | 5.9 | 0.54 | 3 | 6.04 | 5.6 | 9.84 |
| 26 | Open | 31.7 | 5.79 | 0.0442 | 6.0 | 0.23 | 1 | 2.01 | 4.3 | 5.63 |
| 27 | Open | 84.0 | 5.27 | 0.0500 | 6.3 | 0.46 | 19 | 38.24 | 40.9 | 78.30 |
| 28 | Open | 74.9 | 5.21 | 0.0486 | 6.1 | 0.12 | 6 | 12.08 | 51.3 | 95.63 |
| 29 | Chiuso | 18.1 | 11.01 | 0.0445 | 9.1 | 0.21 | 1 | 2.01 | 4.7 | 13.67 |
| 30 | Open | 109.0 | 5.35 | 0.0502 | 6.6 | 0.22 | 1 | 2.01 | 4.6 | 10.11 |
| 31 | Open | 78.3 | 5.27 | 0.0512 | 6.3 | 0.67 | 359 | 722.59 | 536.0 | 1272.48 |
| 32 | Chiuso | 74.0 | 5.39 | 0.0532 | 5.6 | 0.15 | 46 | 92.59 | 316.3 | 906.69 |
| 33 | Open | 122.1 | 6.37 | 0.0469 | 5.8 | 0.41 | 0 | 0.00 | 0.0 | 0.00 |
| 34 | Open | 138.6 | 6.93 | 0.0460 | 6.1 | 0.74 | 0 | 0.00 | 0.0 | 0.00 |
| 35 | Open | 122.4 | 6.49 | 0.0486 | 6.3 | 0.30 | 1 | 2.01 | 3.3 | 7.24 |
| 36 | Open | 115.6 | 6.45 | 0.0463 | 6.1 | 0.53 | 0 | 0.00 | 0.0 | 0.00 |
| 37 | Open | 118.2 | 6.29 | 0.0463 | 5.9 | 0.12 | 0 | 0.00 | 0.0 | 0.00 |
| 38 | Open | 141.4 | 6.79 | 0.0473 | 5.9 | 0.33 | 0 | 0.00 | 0.0 | 0.00 |
| 39 | Open | 106.9 | 6.14 | 0.0489 | 6.4 | 0.43 | 35 | 70.45 | 81.8 | 177.05 |
| 41 | Open | 91.7 | 5.12 | 0.0465 | 6.4 | 0.50 | 5 | 10.06 | 10.0 | 21.47 |
| 42 | Open | 106.1 | 5.17 | 0.0461 | 6.0 | 0.75 | 7 | 14.09 | 9.3 | 20.98 |
| 44 | Open | 60.6 | 5.12 | 0.0438 | 6.3 | 0.28 | 11 | 22.14 | 39.0 | 82.14 |
| 45 | Chiuso | 25.2 | 7.67 | 0.0406 | 6.5 | 0.25 | 10 | 20.13 | 40.7 | 75.96 |
| 46 | Open | 67.2 | 5.97 | 0.0495 | 6.2 | 0.55 | 15 | 30.19 | 17.4 | 34.99 |
| 47 | Open | 75.9 | 5.13 | 0.0559 | 6.2 | 0.09 | 2 | 4.03 | 21.3 | 42.81 |
| 48 | Open | 80.4 | 5.09 | 0.0453 | 6.5 | 0.46 | 1 | 2.01 | 2.2 | 4.40 |
| 49 | Open | 57.3 | 5.03 | 0.0518 | 6.2 | 0.47 | 5 | 10.06 | 10.6 | 21.30 |
Tabella 1: Un riepilogo dei 47 traini utilizzabili completati nel video rilevamento strawl SMAST della primavera 2024. Clicca qui per scaricare questa tabella.
Il conteggio dei merluzzi atlantici per tow, dal video, variava da zero a 359 individui (Media = 13,5; SD = 52,40) (Tabella 1; Figura 2). I quattro traini a coda chiusa utilizzati per raccogliere dati biologici hanno catturato 54 merluzzi che variavano da 41 a 81 cm di lunghezza (Media = 58,9 cm: SD = 9,74 cm) (Figura 3), e da 0,7 a 7,0 kg di peso (Media = 2,43 kg; Prova di Ds. = 1,300 kg) (Figura 4). Quando convertito in peso, la cattura di merluzzo variava da 0,0 a 722,6 kg (media = 27,06 kg; Peso SD = 104,465 kg) (Tabella 1). La densità media stratificata di merluzzi perkm2 era di 57,9 individui (+4,9 individui) e 118,2 kg (+9,7 kg). Moltiplicando per l'area di rilevamento di 7.920km2 , l'abbondanza e la biomassa per il merluzzo erano rispettivamente di 458.889 individui (+38.458 individui) e 936 t (+77 t).
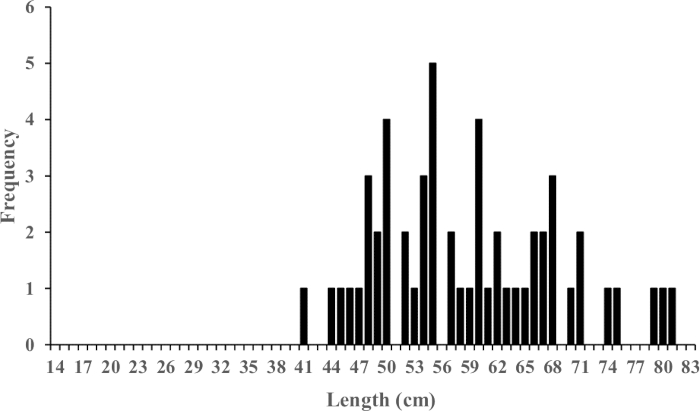
Figura 3: Distribuzione delle lunghezze e frequenze del merluzzo atlantico (n = 54) dai traini a coda chiusa durante il sondaggio primaverile 2024. Clicca qui per visualizzare una versione più grande di questa figura.
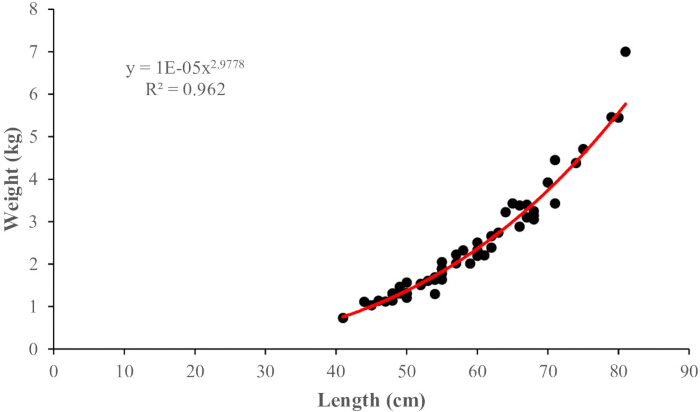
Figura 4: La relazione lunghezza-peso del merluzzo atlantico (n = 54) catturato durante il sondaggio della primavera 2024. Clicca qui per visualizzare una versione più grande di questa figura.
Discussione
I prodotti dati prodotti dai rilievi a strascico ottico sono analoghi a quelli derivati dai tradizionali rilievi a strascico di fondo; tuttavia, la mortalità correlata alla cattura èridotta 18,19 e i dati di cattura sono raccolti su una scala spaziale piùfine 20. Poiché i pescherecci ottici raccolgono dati video continui invece di catture puntuali discrete, si può dedurre il tempo durante ogni traino in cui un pesce entra nel codend. Questo approccio unico consente di esaminare la distribuzione dei pesci all'interno dei singoli traini, consentendo la valutazione di fattori come la durata del traino, i tassi di incontro e la variabilità all'interno deltraino 20 senza la necessità di traini sperimentali accoppiati o affiancati.
Le considerazioni per la progettazione del rilievo sono fondamentalmente le stesse applicate ai tradizionali indagini a strascico di fondo e dipendono dal comportamento delle specie bersaglio e dalle caratteristiche dell'area di rilevamento. I disegni stratificati casuali sono comunemente utilizzati nelle attività di pesca marina, dove l'area di rilevamento è stratificata per latitudine e profondità durante il campionamento per più specie26. Si presume che la distribuzione dei pesci sia uniforme all'interno degli strati23. Questa assunzione è spesso violata dal comportamento dei pesci (cioè la deposizione delle uova), dalla stagione, dai cambiamenti ambientali, dalle pratiche di pesca e dalla variabilità dell'habitat all'interno dellostrato 27,28,29,30. Quando si studia una singola specie, molte di queste ipotesi possono essere validate adattando il disegno dell'indagine alla distribuzione e al comportamento di quella specie.
La nave e le attrezzature possono essere modificate in base alle specie target e all'habitat. La nave di rilevamento dovrebbe essere scelta in base all'area di rilevamento, garantendo che la dimensione sia adeguata per ospitare attrezzature, equipaggio e ricercatori per tutta la durata del rilevamento. La quantità di cavo coassiale necessaria dipende dalla profondità dell'area di rilevamento e deve essere superiore a tre volte la profondità massima per tenere conto dell'entità del filo di traino. La selezione delle reti dovrebbe seguire gli stessi principi dei tradizionali rilievi a strascico, utilizzando attrezzature con efficienza nota quando disponibile. Quando si assume un'efficienza del 100% per stime conservative della popolazione, è vantaggioso collaborare con i pescatori commerciali per sviluppare la configurazione di reti più efficace per la specie e l'habitat bersaglio. Se si fa rilievo su substrati più morbidi, la rete può essere modificata per sopprimere o evitare la sospensione deisedimenti 21,22. I teli posti nel ventre possono sopprimere la nuvola di sedimenti. Allungando l'estensione del codend e fornendo galleggiamento alle telecamere, il codend può sollevare il codend sopra la nube di sedimenti.
In ambienti operativi difficili, i guasti alle apparecchiature elettriche sono comuni, con la maggior parte dei problemi identificati inizialmente tramite perdita di segnale o degrado della qualità video. Questi problemi sono spesso causati da torsioni o da eccessiva tensione sui cavi coassiali e possono essere minimizzati facendo passare il cavo lungo la linea centrale della rete, fornendo sollievo dalla tensione vicino alla giunzione della telecamera e mantenendo una tensione adeguata sul verricello compensato durante il dispiegamento e il recupero. Quando sorgono problemi, la risoluzione dei problemi dovrebbe procedere in modo sistematico verificando la fornitura di potenza e la continuità dei dati in ogni punto di connessione, isolando i componenti in modo sequenziale fino a quando non viene identificata la fonte del guasto.
Negli ultimi decenni, la tecnologia subacquea è notevolmente avanzata, con molte opzioni standard e a prezzi ragionevoli che sono diventate ampiamente disponibili. Tuttavia, il frame rate e lo stile dell'otturatore sono considerazioni importanti, specialmente quando si utilizzano fotocamere stereoscopiche. Frame rate inadeguati e rolling shutter possono causare sfocatura del movimento, rendendo difficile o impossibile identificare le speciee misurarle 20. Quando possibile, dovrebbero essere utilizzate fotocamere a otturatore globale per minimizzare distorsioni e sfocatura attorno a specie che nuotano velocemente, migliorando così l'elaborazione ottica dei dati. L'annotazione manuale dei video richiede molto tempo ed è la principale limitazione per ottenere risultati tempestivi. I progressi nella visione artificiale e nell'analisi delle immagini tramite apprendimento automatico offrono un potenziale significativo per ridurre questo onere automatizzando la rilevazione e il conteggio delle specie; tuttavia, questi approcci richiedono grandi e ben annotati dataset di addestramento e una validazione rigorosa prima di poter sostituire la revisione umana 31.
I metodi di indagine ottica a strascico possono fornire stime di abbondanza non invasive, di particolare interesse per le specie in pericolo. Ad esempio, durante un rilevamento nel Golfo del Maine occidentale, il video strascico SMAST ha catturato 47 storioni atlantici (Acipenser oxyrinchus oxyrinchus) che attraversavano la rete senza danni. Un grande vantaggio dei dati ottici è che il video fornisce una registrazione permanente della cattura, consentendo un'analisi futura e la trasparenza dei risultati. Durante i rilievi di mira sui merluzzi, sono stati osservati anche molteplici episodi di lampreda marina (Petromyzon marinus) attaccati agli ospiti20,32. I metodi descritti in questo articolo possono essere generalizzati a molte specie effettivamente catturate con i pescherecci e forniscono un metodo minimamente invasivo per stimare la dimensione della popolazione. Il design, i protocolli e le apparecchiature possono essere tutti personalizzati in base alle specifiche esigenze del sondaggio.
Dichiarazioni
Gli autori non hanno nulla da rivelare.
Ringraziamenti
Vorremmo ringraziare il Sea Scallop Research Set Aside Program (Premio #NA24NMFX454G0013-T1-01), la Divisione della Pesca Marina del Massachusetts e l'Istituto della Pesca Marina (Premio #UMASSDEMRKSTKSBYFY26) per aver finanziato questo sondaggio, oltre all'inestimabile guida del loro personale. Il video trawl survey non sarebbe stato possibile senza l'aiuto di Danny Eilertsen, Ronnie Borjeson, Bob Kohl, Tim Barrett, Mike Matulaitis e Andrew Earle, del F/V Justice. Vorremmo anche ringraziare tutto il corpo docente e gli studenti di SMAST che hanno collaborato con questo progetto, tra cui Chris Rillahan, Travis Lowery, Craig Lego, Amanda Meli, Caitlyn Riley, Andie Painten e Patricia Perez.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| 8" Iceplast 1085 center hole trawl floats | Iceplast | 1085 | Fornisce galleggiabilità alla testa del cavo da traino per aumentare l'altezza della testa dal fondo; fornisce galleggiabilità al cilindro in polietilene per tenerlo lontano dal fondo |
| ArcGIS Pro v3.5 | ESRI | N/A | Software di mappatura |
| Benthic 4 Camera Housing | Group B LLC | CH-B4 | Alloggiamento subacqueo per videocamera HD |
| Big Fin Measuring Board | Big Fin Scientific | DCS5 | Tavola di misurazione elettronica per campionamento biologico su traini chiusi |
| Camera Cable | SubConn | IL4F-L4M Pigtail Custom | Trasmissione di potenza e segnali elettrici dalla fotocamera alla scatola di giunzione |
| Camera Mounts | Electromechanica | Custom | Monta le fotocamere Deepsea e GoPro nel cilindro in polietilene fianco a fianco |
| Camera Power Supply | B&K Precision Corp. | 9130 | Conversione della potenza della barca alla tensione appropriata per le fotocamere |
| Coaxial Optical Cable | Seven Valley Specialty Cable | Custom | Trasmissione di potenza e segnali elettrici dalla scatola di giunzione al ponte della nave/sala di comando |
| Deepsea Multi-SeaCam, Color Multi SeaCam, Titanium housing, Seacon BH4 connector, Pal Video format | DeepSea Power & Light | 740-048-101-0B-02 | Fotocamera subacquea con feed video in diretta |
| Deepsea Multi-SeaCam, LED Multi SeaCam, Low Light Black and White, Titanium Housing, Seacon BH4 Connector, EIA Video Format | DeepSea Power & Light | 740-067-001-0B-03 | Fotocamera subacquea con feed video in diretta e luci integrate |
| Desktop Computer | Various | Custom | Sistema operativo basato su Windows con interfaccia in fibra ottica |
| Digitizer | University of Massachusetts, Dartmouth | N/A | Programma di raccolta dati video |
| Fiberglass sheave in metal housing | Diversified Marine | Custom | Si attacca al tamburo della rete, guida il cavo coassiale sul lato della nave e in acqua |
| Fisheries Logbook Data Recording Software (FLDRS) | NOAA Fisheries | Version 4.1.7 | Software per documentare gli orari di inizio e fine e le posizioni del traino; registra velocità, direzione e posizione durante il traino a intervalli di 30 secondi |
| GoPro Hero9 | GoPro | CHDHX-901-MX/CHDHX-901-XX/TH | Videocamera HD |
| Hydraulic Winch | Diversified Marine | Custom | Verricello sensibile alla tensione per la posa e il recupero del cavo ottico coassiale |
| LED SeaLite 1000, Daylight White LEDs, Flood | DeepSea Power & Light | LSL-1000 | Luce LED subacquea |
| Light Cable | SubConn | MCIL3M-Ysplit-2xMCILF Custom | Trasmissione di potenza e segnali elettrici dalle luci alla scatola di giunzione |
| Light Power Supply | B&K Precision Corp. | XLN30052 | Conversione della potenza della barca alla tensione appropriata per le luci |
| Marel M1100 PL2262 Portable Marine Scale | Marel | M1100 PL2262 | Bilancia marina portatile per il campionamento biologico su traini chiusi |
| Marel M1100e Marine Scale | Marel | M1100 PL4220 | Bilancia marina grande per il campionamento biologico su traini chiusi |
| Maruson True Double Conversion, DSP Technology, Rack and Tower Uninterruptible Power Supply | Maruson UPS Systems | ULT-1.5KRT | Stabilizza la potenza della barca in modo che non ci siano interruzioni per l'allestimento della sala di comando; fornisce alimentazione di riserva se l'alimentazione della barca viene interrotta |
| Open Broadcaster Software (OBS) | Version 32.0.1 | Software per visualizzare il feed video in diretta nella sala di comando e registrare video | |
| Optical Slip Ring | Focal | ESR 1802674 | Trasmissione di potenza e segnali elettrici al cavo rotante sul verricello |
| Polyethylene Cylinders | Graystone Industries | EP-PT6530 | Fornisce una superficie rigida all'interno della rete da traino per il montaggio di fotocamere, luci e scatola di giunzione |
| RBRduet3 T.D | RBR Global | SL3-M22_SEC23-ST21_SP21 | Fornisce dati continui di temperatura e profondità |
| Samsung Galaxy Tab Active 2 Tablet | Samsung | Galaxy Tab Active 3 SM-T570 | Il tablet si connette alla bilancia Merrel e alla Big Fin Measuring Board per raccogliere automaticamente i dati di misurazione |
| Simrad PX MultiSensor MK2 | Kongsberg | 420643, 420642, 419122 | Fornisce dati sull'apertura delle porte, l'apertura delle ali, l'altezza della testa del cavo e la temperatura |
| Simrad SR15 Sensor Receiver | Kongsberg | 418973 | Riceve il segnale dall'idrofono |
| Stereoscopic camera housings | Sexton Co. | Custom | Alloggiamento subacqueo per videocamera stereoscopica HD |
| Stereoscopic cameras | Lucid Vision Labs | TRI089S-MC | Videocamere HD stereoscopiche |
| Tator | CVision AI, Inc | N/A | Programma di annotazione video |
| Trawl Hydrophone, Hull Mounted | Kongsberg | HYD-20524 | Registra segnali acustici dai sensori Simrad |
| Trawl net extension with 50.8 mm mesh liner | Reidar's Manufacturing, Inc. | Custom | Estende la rete da traino per consentire la caduta dei sedimenti per un video più chiaro |
| TV80 Processor | Kongsberg | PI5-201001-INC | Computer per la visualizzazione e la raccolta di dati dai Simrad PX MultiSensor |
| TV80 Software | Kongsberg | 321028 | Software per visualizzare i dati raccolti dai Simrad PX MultiSensor |
| Two-bridle trawl net with 120 mm mesh, 3 mm twine, and a 27 m rock hopper sweep | Reidar's Manufacturing, Inc. | Custom | Rete da traino per l'installazione di fotocamere e luci |
| Underwater Junction Box | University of Massachusetts, Dartmouth | N/A | Connessione di potenza e segnali elettrici dalla fotocamera e dalle luci al cavo ibrido |
| USB GNSS GPS Receiver | USGlobalSat | USB GNSS GPS Receiver | Dispositivo GPS per l'uso in ArcGIS Pro e FLDRS |
| Wheelhouse Run | Electromechanica | Custom | Segmento di cavo ottico coassiale adattato per collegarsi all'anello scivolante ottico su un'estremità e alla potenza della luce e al computer sull'altra |
Riferimenti
- Kurlansky, M. Cod: A biography of the fish that changed the world. , Penguin Books. (2000).
- Assessment of Gulf of Maine Atlantic cod (Gadus morhua). , Northeast Fisheries Science Center. (2024).
- Fisheries of the northeastern United States; northeast multispecies fishery; 2019 and 2020 sector operations plans and allocation of northeast multispecies annual catch entitlements. Fed Regist. 84 (103), Federal Register. (2019).
- Rothschild, B. J., Chen, C., Wilson, J. Discards and the groundfish fishery: An economic and management challenge. Mar Policy. 40, 1-5 (2013).
- Murphy, J., et al. Groundfish catch limits and utilization in the Gulf of Maine. NOAA Tech. Memo. NMFS-NE-239. , (2015).
- Abel, D. New England fishermen hit hard by drastic cod cuts. , Boston Globe. https://www.bostonglobe.com (2014).
- Goodnough, A. New England fishermen feel pinched by tightened catch rules. , N. Y. Times. https://www.nytimes.com/2011/02/25/us/25cod.html (2011).
- Abel, D. Cod collapse spurs anger and worry in New England. , Boston Globe. https://www.bostonglobe.com (2014).
- Bell, R. Fishery managers slash cod quotas. , Gloucester Daily Times. https://www.gloucestertimes.com (2014).
- Castañón, R. New England cod stocks still struggling. , Natl Fisherman. https://www.nationalfisherman.com (2017).
- Grabowski, J. H., et al. Fishery-independent surveys and the challenges of estimating abundance for structurally complex habitats. ICES J. Mar. Sci. 77 (2), 573-588 (2020).
- Butterworth, D. S., et al. Bias in fishery stock assessments due to incorrect selectivity assumptions. Fish Res. 158, 35-48 (2014).
- Dean, M. J., Hoffman, W. S., Armstrong, M. P. Changes in trawl survey catchability of Gulf of Maine cod. ICES J Mar Sci. 77 (2), 589-602 (2020).
- Kerr, L. A., Cadrin, S. X., Kovach, A. I. Consequences of a climate-driven shift in stock structure on the Gulf of Maine Atlantic cod fishery. ICES J Mar Sci. 71 (9), 2418-2431 (2014).
- Richardson, D. E. Spatial distribution and aggregation of Atlantic cod (Gadus morhua) in the Gulf of Maine. Can J Fish Aquat Sci. 71 (8), 1247-1259 (2014).
- DeCelles, G. R., Martins, D., Stokesbury, K. D. E. The SMAST video trawl survey: A non-lethal sampling method for groundfish. ICES J Mar Sci. 74 (8), 2223-2234 (2017).
- Stokesbury, K. D. E., Rillahan, C. B., Baker, J., Matulaitis, M. Development of an optical trawl survey for groundfish in the Gulf of Maine. Fish Res. 204, 209-220 (2018).
- DeAlteris, J. T., Reifsteck, D. M. Escapement and survival of fish from the codend of a demersal trawl. ICES Mar Sci Symp. 196, 128-131 (1993).
- Soldal, A. V., Isaksen, B., Marteinsson, J. E., Engås, A. Scale damage and survival of cod and haddock escaping from a demersal trawl. ICES Mar Sci Symp. , (1991).
- Calabrese, N. M. Look but don’t touch: Minimally invasive trawl survey technology. [Ph.D. Dissertation]. , University of Massachusetts Dartmouth. (2025).
- Tenningen, M., Rosen, S., Westergerling, E. H. T., Handegard, N. O. How to obtain clear images from in-trawl cameras near the seabed? A case study from the Barents Sea demersal fishing grounds. Fish. Res. 268, 106856(2023).
- Sokolova, M., O’Neill, F. G., Savina, E., Krag, L. A. Test and development of a sediment-suppressing system for catch monitoring in demersal trawls. Fish. Res. 251, 106323(2022).
- Krebs, C. J. Ecological methodology. , Harper and Row. New York. (1989).
- Wardle, C. S. Fish behavior and fishing gear. Behaviour of Teleost Fishes. Pitcher, T. J. , 2nd ed, Chapman and Hall. (1993).
- Nguyen, V. Y., Bayse, S. M., Einarsson, H. A., Ingólfsson, ÓA. Inferring fish behaviour at the trawl mouth from Escape Location. PeerJ. 11, e14746(2023).
- Grosslein, M. D., Azarovitz, T. R., Sissenwine, M. P. Design and conduct of bottom trawl surveys for demersal fish populations on the northeast continental shelf. J. Fish. Res. Board Can. 26, 123-132 (1969).
- Blanchard, J. L., Maxwell, D. L., Jennings, S. Power of monitoring surveys to detect abundance trends in depleted fish populations: The effects of density-dependent habitat use, patchiness, and climate change. ICES J Mar Sci. 65, 111-120 (2008).
- Vanderwal, J., Shoo, L. P., Williams, S. E. New approaches to understanding climate change impacts on species distributions. Ecography. 36, 001-013 (2013).
- Wang, Y., Chen, X., Li, G. Environmental influences on fish community structure in coastal systems. Fish Oceanogr. 27, 1-14 (2018).
- Maunder, M. N., Piner, K. R. Contemporary fisheries stock assessment: Many issues still remain. ICES J Mar Sci. 72, 7-18 (2015).
- Wilson, K. C., Lurbur, M., Yochum, N. Automated fish detection in videos to support commercial fishing sustainability and innovation in the Alaska walleye pollock (Gadus chalcogrammus) trawl fishery. ICES J Mar Sci. 82 (9), fsaf168(2025).
- Calabrese, N. M., Merhoff, S. L., Norton, H. L., Stokesbury, K. D. E. In situ observations of juvenile sea lampreys (Petromyzon marinus) in the Gulf of Maine from a noninvasive trawl survey. Mar Coast Fish. 17 (5), vtaf028(2025).
Ristampe e permessi
