Questo protocollo descrive una piattaforma di imaging time-lapse a basso costo, a basso costo, stampata in 3D e controllata da Raspberry Pi, progettata per l'uso all'interno di incubatori standard. Utilizza illuminazione a diodi a emissione di luce (LED) programmabili per ottenere immagini in campo chiaro o obliqua ed esegue software open source Python per flussi di lavoro automatizzati in time-lapse.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo metodologico
Una piattaforma di imaging time-lapse fai-da-te e stampata in 3D per l'osservazione di cellule vive in incubatore
* These authors contributed equally
In questo articolo
Sommario
Abstract
I sistemi di microscopia integrati nell'incubatore e gli incubatori di cultura all-in-one time-lapse sono spesso costosi e proprietari, il che limita l'accessibilità e la personalizzazione. Esistono alternative open source, ma spesso comportano compromessi nelle prestazioni di immagini, nel controllo dell'illuminazione o nell'adattabilità. Qui descriviamo una piattaforma di imaging time-lapse a basso costo, a basso costo (fai-da-te), stampata in 3D (3D), progettata per l'uso all'interno di incubatori standard di colture cellulari. Il dispositivo utilizza un controller basato su Raspberry Pi con motore passo a passo e una retroilluminazione programmabile a diodo a emissione luminosa (LED) che consente sia modalità di illuminazione in campo chiaro che obliqua. Il sistema supporta imaging automatizzato multi-pozzo, acquisizione programmata a time-lapse e anteprima in tempo reale tramite software open source Python. La validazione delle prestazioni ha dimostrato un'imaging affidabile a lungo termine di cellule coltivate e embrioni precoci, con funzionamento stabile in condizioni di incubatrice. I test di risoluzione ottica con un bersaglio dell'United States Air Force (USAF) 1951 confermarono una caratteristica minimamente risolvibile di circa 1,55 μm. La valutazione del movimento mostrò bassa deriva e alta ripetibilità, con precisione di posizionamento strettamente pari agli spostamenti comandati. Il sistema è compatibile con più formati di lastre e può essere adattato per configurazioni di coltura specializzate. Nel complesso, questa piattaforma offre una soluzione economica, riproducibile e personalizzabile per l'imaging a lungo termine di cellule vive ed embrioni in laboratorio.
Introduzione
L'imaging delle cellule vive è ampiamente applicato nella ricerca biologica per indagare processi cellulari dinamici, inclusi la proliferazionecellulare 1,2,la differenziazione 3, lamigrazione 4 e, in particolare, lo sviluppo embrionale precoce per la valutazione della qualità embrionale nei laboratori di fecondazionein vitro 5,6. Le soluzioni esistenti includono principalmente sistemi di microscopio a camera7 e incubatori integrati atime-lapse 8. Sebbene queste piattaforme permettano immagini a time-lapse prolungate in condizioni ambientali controllate, rimangono costose e in gran parte a codicechiuso 9. Queste limitazioni riducono l'accessibilità per laboratori più piccoli e limitano la flessibilità per flussi di lavoro sperimentali personalizzati o scenari di ricercaspecializzati 10,11.
Negli ultimi anni sono stati introdotti molti sistemi di imagingpersonalizzati 12, 13, 14. Merces et al. riportò un microscopio economico costruito con la struttura meccanica di una stampante 3D e operato all'interno di unincubatore 7, dimostrando un approccio flessibile e accessibile. Badon et al. sviluppò Incabascope15, un microscopio compatto su misura, economico e facile da usare che garantisce prestazioni di imaging elevate. Zehrer et al. hanno descritto un microscopio a fluorescenza automatizzatoopen-source 16 che migliora ulteriormente le capacità di imaging incorporando immagini di fluorescenza ad alta risoluzione. Sono stati proposti anche ulteriori sistemi basati su incubatori. EmSight, progettato da Kim et al., applica la microscopia pticografica di Fourier per supportare l'osservazionemulti-angolo 17, e il Picroscope di Ly et al. consente l'imaging longitudinale su piùcampioni 18. Sebbene questi sistemi affrontino diversi aspetti dell'imaging basato su incubatori, ciascuno è adattato a specifiche applicazioni o formati di lastre, offrendo opportunità per una compatibilità più ampia e imaging su scala più ampia. Alcuni design comportano anche costi più elevati, mentre altri non sono completamente open source, il che può rendere la riproduzione e la modifica meno accessibili.
Qui presentiamo un sistema di imaging in incubatore costruito con componenti stampati in 3D, una scheda a circuito stampato (PCB) progettata su misura e componenti standard comunemente disponibili. Il sistema può essere assemblato con una procedura semplice e, utilizzando portapiastre intercambiabili, supporta la copertura completa di piastre a 6, 12, 24 e 96 pozzi. Può anche essere adattato per formati di coltura specializzati, inclusi piatti di coltura embrionale a 12 pozzi. Il sistema integra una retroilluminazione programmabile che offre una soluzione di illuminazione intelligente ed efficiente e una telecamera ad alta definizione a basso costo che mantiene prestazioni di imaging elevate. Questa combinazione garantisce un'illuminazione stabile e una qualità dell'immagine affidabile per l'imaging a lungo termine con cellule vive.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
Le linee cellulari tumorali e gli embrioni animali sono stati prelevati dal Laboratorio Chiave di Cronobiologia NHC (Università del Sichuan) e sono stati gestiti in conformità con i protocolli approvati dal comitato di revisione istituzionale locale e dal comitato etico, nonché dalle normative nazionali pertinenti. Questo metodo non deve essere applicato direttamente nella pratica clinica né utilizzato per la coltura di embrioni umani senza sufficiente validazione sperimentale.
NOTA: L'hardware (file di progettazione PCB e modelli 3D/file STL) è rilasciato sotto la licenza CERN Open Hardware Version 2 – Strongly Reciprocal (CERN-OHL-S-2.0), mentre il software (interfaccia grafica desktop controller e backend Raspberry Pi) è rilasciato sotto licenza MIT. Tutti i file di design e il codice sorgente sono disponibili pubblicamente tramite il repository GitHub del progetto.
1. 3D stampa
- Scarica e stampa i file 3D elencati nella Tabella dei Materiali, disponibili nella cartella supplemental files zip (Supplementary File 1) o nella cartella STL del repository GitHub (https://github.com/michael513823-sys/OpenLapse).
- Fabbricare la maggior parte dei componenti utilizzando una stampante 3D comune con un volume di lavoro di 250 mm × 250 mm × 250 mm, ma l'involucro e il telaio centrale (che raggiungono fino a 312 mm nel punto più largo) richiedono una stampante di formato più grande per la stampa monopezzo.
- Se i pezzi devono essere stampati a sezioni, non aggiungere perni di allineamento sulle superfici tagliate. È inoltre consigliabile stampare tutti i componenti sulla stessa stampante 3D, preferibilmente una che abbia subito calibrazione XYZ, per ridurre i problemi di tolleranza di adattamento.
- Durante la stampa, attiva i supporti nel slicer e impostali solo sul piatto di costruzione per evitare di ostruire i fori di montaggio. Usa un'altezza dello strato di 0,2 mm e un riempimento del 50% oppure aggiusta in base all'esperienza.
- Fabbricare i componenti utilizzando una stampante desktop standard o commerciale.
NOTA: I file di progettazione forniti sono in formato STL e possono essere elaborati utilizzando software di slicing comunemente disponibile. L'acido polilattico (PLA) è raccomandato come materiale di stampa per la sua generale idoneità all'uso in laboratorio; Sono preferiti materiali con citotossicità bassa verificata, quando applicabile. File di slicing preconfigurati opzionali sono forniti nei materiali supplementari per riferimento e possono essere adattati a diverse stampanti secondo necessità. - Dopo la stampa, rimuovere con cura i supporti e carteggiare le superfici supportate per renderle lisce. Per le parti tagliate, usa adesivo cianoacrilato per aderire alle superfici tagliate e lascia almeno 6 ore di polimerizzazione prima di proseguire con il successivo assemblaggio.
2. Assemblaggio dell'asse Z e del modulo di imaging (Figura 1)
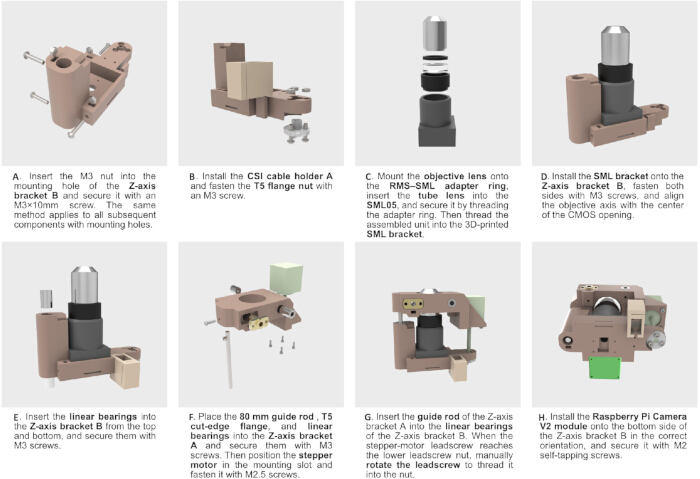
Figura 1: Assemblaggio del meccanismo di messa a fuoco sull'asse Z e del modulo di imaging. Illustrazione passo dopo passo del processo di assemblaggio del sistema di messa a fuoco sull'asse Z e del modulo di imaging. (A) Preparazione della staffa dell'asse Z con dadi incorporati per il montaggio dei componenti. (B) Installazione di componenti ausiliari, inclusi il portacavi CSI e il dado a flangia. (C) Assemblaggio del modulo ottico, inclusi l'obiettivo obiettivo, l'obiettivo a tubo e l'adattatore, seguito dall'integrazione nel supporto del supporto. (D) Montaggio del modulo ottico sulla staffa dell'asse Z con l'allineamento dell'asse ottico all'apertura del sensore CMOS. (E) Installazione di cuscinetti lineari nella staffa dell'asse Z. (F) Integrazione della biella guida, componente della flangia, cuscinetti lineari e motore passo a passo per formare il sistema di movimento. (G) Accoppiamento delle staffe dell'asse Z tramite bielle guida e innestamento della vite con il dado. (H) Installazione del modulo di imaging CMOS (Raspberry Pi Camera V2) sul sistema. Clicca qui per visualizzare una versione più grande di questa figura.
- Prepara i componenti standard elencati nella Tabella dei Materiali.
NOTA: Le viti sono già state incluse con ridondanza e gli altri articoli possono essere acquistati con un piccolo surplus secondo necessità. - Installa le viti di montaggio (Figura 1A). Inserire i dadi M3 nelle fessure del dado della staffa B dell'asse Z, poi filettare le viti M3 da 10–15 mm in posizione. In questa fase, non stringere completamente le viti: la serratura finale deve essere effettuata durante l'assemblaggio per evitare interferenze con l'installazione dei cuscinetti lineari e dei componenti ottici.
NOTA: Strutture di fissaggio simili compaiono in molteplici altri componenti e non verranno ripetute nelle istruzioni seguenti. - Inserire il portacavi CSI A nella fessura a T della staffa B dell'asse Z (Figura 1B, E). Posiziona il dado della vite T5 nel suo incavo di montaggio, poi fissalo con una vite e un dado M3.
NOTA: La maggior parte dei dadi a vite T5 è in PTFE e non deve essere stretta troppo per evitare deformazioni. - Installa l'assemblaggio ottico (Figura 1C). Inserisci l'obiettivo 10× nelle thread interne RMS dell'anello adattatore RMS-SML. Inserisci l'obiettivo da 50 mm nel supporto tubo SML05, poi avvita l'anello adattatore nello SML05 per fissare l'obiettivo a tubo.
- Se la lente a tubo non può essere tenuta saldamente a questo punto, si utilizza prima l'anello di ritenimento SMLRR per fissare l'obiettivo, poi infilare l'adattatore RMS-a-SML. Infine, avvita la SML05 sulla staffa SML per completare l'assemblaggio ottico.
- Installare l'assemblaggio ottico nella staffa B dell'asse Z (Figura 1D). Si noti che il bracket SML non è simmetrico centralmente, quindi assicurati che la sua orientazione sia corretta in modo che l'apertura dell'obiettivo sia concentrica con l'apertura CMOS.
- Stringi le viti M3 su entrambi i lati per fissare l'assemblaggio ottico. Successivamente, installare i due cuscinetti lineari da 5 mm in posizione (Figura 1E).
- Installare la staffa dell'asse Z A (Figura 1F). Inserisci la barra guida da 80 mm nel foro in basso a sinistra della staffa dell'asse Z A e fissala con una vite e un dado M3. Inserisci il dado a vite a flange tagliate T5 e fissalo usando una vite autofilante M2.
- Inserisci i due cuscinetti lineari e fissali in posizione. Posiziona il motore passo passo a passo a vite da 50 mm nel suo posto di montaggio e fissalo con viti M2.5.
- Assemblare le sezioni completate delle staffe dell'asse Z A e della staffa dell'asse Z (Figura 1G).
- Per prima cosa, inserire la barra guida della staffa dell'asse Z A nei cuscinetti lineari della staffa dell'asse Z B. Ruota delicatamente la vite di guida della sezione A a mano in modo che si infili nel dado della vite di guida nella sezione B.
- Se si riscontra una resistenza evidente durante la rotazione della vite di guida, allentare leggermente le viti M3 che fissano i cuscinetti lineari sulla sezione B; Tuttavia, non allentarli al punto da far cadere i cuscinetti.
- Rimuovi l'assemblaggio dell'obiettivo dal modulo fotocamera Raspberry Pi V2, lasciando solo il sensore CMOS in posizione. Installa il CMOS e il PCB sul fondo della staffa B dell'asse Z e fissali con viti autoprefilanti M2.
- Collega il cavo FPC della telecamera alla scheda PCB del modulo, poi fai passare con cura il cavo attraverso la fessura del supporto del cavo CSI A per fissarlo in posizione.
3. Assemblaggio della piattaforma di movimento a medio frame (Figura 2)
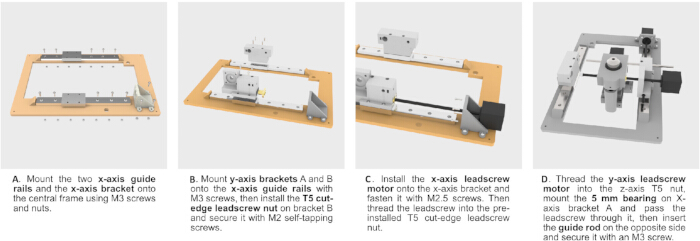
Figura 2: Assemblaggio del fotogramma centrale e del meccanismo di movimento XY. Illustrazione passo dopo passo del processo di assemblaggio del frame intermedio e del sistema di movimento traslazionale XY. (A) Installazione delle guide dell'asse X e della staffa di montaggio sul telaio centrale. (B) Montaggio delle staffe dell'asse Y sulle guide dell'asse X e integrazione del dado a vite. (C) Installazione del motore passo a passo all'asse X e accoppiamento con la vite di attacco. (D) Integrazione dei componenti dell'asse Y, del motore, della barra guida e dei cuscinetti per completare il sistema di movimento. Clicca qui per visualizzare una versione più grande di questa figura.
- Installare le rotaie lineari dell'asse X e la staffa dell'asse X (Figura 2A). Posiziona le due rotaie lineari dell'asse X sul telaio centrale e inserisci viti M3 per fissarle.
- Durante l'installazione, non rimuovere i blocchi del carro dalle rotaie, poiché potrebbero diventare difficili da reinstallare o danneggiarsi. Poi, monta la staffa dell'asse X sul telaio centrale e fissala con viti M3.
- Installare le staffe dell'asse Y (Figura 2B). Posizionare le staffe A e B sull'asse Y sui blocchi del carrello sull'asse X, allineare i fori di montaggio e fissarli con viti M3.
- Inserire il dado a vite a flange tagliate T5 nella cavità di montaggio della staffa B dell'asse Y e fissalo con una vite autofilante M2.
- Inserire la vite di guida del motore passo passo all'asse X attraverso l'apertura centrale della staffa dell'asse X e infilare la vite nel dado a vite a flange T5 installato di circa 20 mm. Montare il motore sulla staffa dell'asse X usando viti M2.5 (Figura 2C). Controlla se la vite di guida ruota senza intonanci.
- Se si avverte una resistenza eccessiva, allenta leggermente la vite autofissante che fissa il dado della vite T5 e le viti di fissaggio della staffa dell'asse X, poi applica adesivo per fissare il dado una volta che l'allineamento è corretto.
- Installare l'asse Z e l'assemblaggio di imaging sulle staffe dell'asse Y (Figura 2D). Posiziona il cuscinetto a sfera da 5 mm di diametro interno nel sedile del supporto dell'asse Y A e fissalo con una vite M3.
- Fai passare la vite di guida del motore passo passo sull'asse Y attraverso il dado della vite di guida sulla staffa A dell'asse Z dell'assemblaggio di immagini, poi inseriscila attraverso il foro interno del cuscinetto.
- Guida la barra guida da 5 mm attraverso i cuscinetti lineari della staffa dell'asse Z A, collegando le due staffe dell'asse Y, e fissa entrambi i lati con viti M3. Ruota la vite di guida dell'asse Y per verificare se il movimento è fluido.
4. Assemblaggio della retroilluminazione e dell'involucro (Figura 3)
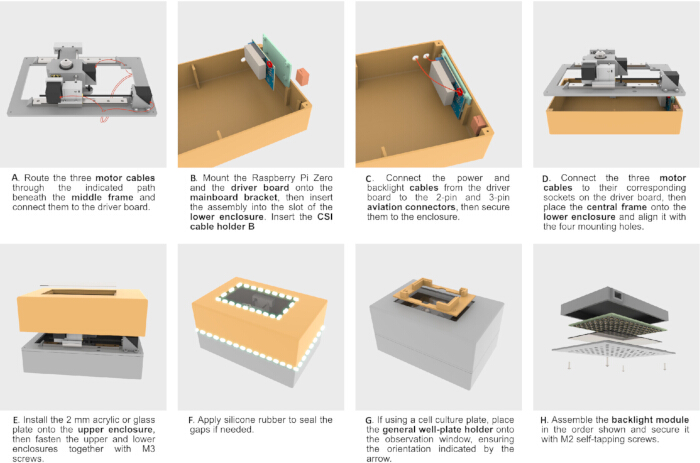
Figura 3: Assemblaggio dell'involucro e del modulo di retroilluminazione. Illustrazione passo dopo passo del processo di assemblaggio dell'involucro e del sistema integrato di retroilluminazione. (A) Instradamento dei cavi motore sotto il telaio centrale e collegamento alla scheda del conducente. (B) Installazione dei componenti di controllo, inclusi il Raspberry Pi Zero e la scheda driver, nell'involucro inferiore. (C) Integrazione delle connessioni di alimentazione e retroilluminazione con connettori esterni. (D) Posizionamento e allineamento del telaio centrale sull'involucro inferiore con le connessioni elettriche completate. (E) Installazione della piastra trasparente e assemblaggio delle custodie superiore e inferiore. (F) Sigillatura del recinto per migliorare l'isolamento ambientale. (G) Posizionamento del supporto della piastra del pozzo sulla finestra di osservazione. (H) Assemblaggio del modulo di retroilluminazione e integrazione nell'involucro. Clicca qui per visualizzare una versione più grande di questa figura.
- Intreccia i cavi come mostrato nella Figura 3A. Fai passare i cavi dei motori passo passo degli assi X e Y verso il basso attraverso le aperture anteriori del telaio centrale, mentre il cavo motore dell'asse Z dovrebbe essere instradato verso il basso attraverso l'apertura posteriore del cavo.
- Sposta ogni motore nella posizione più lontana dalla rispettiva apertura per determinare la lunghezza massima del cavo richiesta. Dopo aver verificato che le lunghezze dei cavi siano appropriate, fissa i cavi in posizione usando adesivo termofusibile.
- Installa il Raspberry Pi Zero 2 W assemblato e la scheda controller sulla staffa della scheda madre, e fissali con viti e dadi M3. Inserire la staffa della scheda madre nella corrispondente fessura della parte inferiore dell'involucro (Figura 3B).
- Collega i cavi di retroilluminazione e alimentazione (Figura 3C). Taglia il cavo XH a 3 pin e inserisci l'estremità XH nel connettore di controllo retroilluminazione sulla scheda controller; Collega l'estremità libera al lato femmina di un connettore aviazione a 3 pin e montalo sull'involucro, poi collega l'altra estremità libera al connettore aviazione maschio a 3 pin e collega l'estremità XH alla presa sulla scheda dell'array di illuminazione.
- Instradare i cavi di alimentazione dal terminale di alimentazione sulla scheda controller al lato femmina di un connettore aviazione a 2 pin, seguendo la polarità indicata dalla serigrafia sulla scheda controller, e utilizzare un alimentatore DC 12 V in grado di fornire almeno 5 A di corrente stabile.
- Collega i cavi dei motori passo-passo alle corrispondenti porte della scheda controller. Dopo aver verificato che tutte le connessioni siano ben assicurate, posiziona il telaio centrale sul vano più basso e allinealo con i fori di montaggio M3 (Figura 3D).
- Taglia il foglio acrilico ad alta trasmissione da 2 mm a una dimensione 116 × 194 mm e attaccalo alla finestra di visualizzazione della parte superiore dell'involucro usando gomma siliconica (Figura 3E). Si noti che una lastra di vetro può offrire migliori prestazioni di immagini, ma è più difficile da tagliare. Installa la parte superiore dell'involucro sul telaio centrale e applica gomma siliconica lungo le giunture se è necessaria una tenuta migliore (Figura 3F). Quando si utilizzano piastre di coltura cellulare, posizionare il supporto generale della piastra del pozzo sopra la finestra di osservazione (Figura 3G).
- Assemblare l'array di retroilluminazione (Figura 3H). Inserisci la scheda di illuminazione nella cartuccia A stampata in 3D, inserisci la piastra diffusore acrilica o di vetro da 1 mm, poi coprila con il guscio B e fissa l'insieme usando viti autoprefilanti M2.
5. Elettronica e cablaggio (Figura 4)
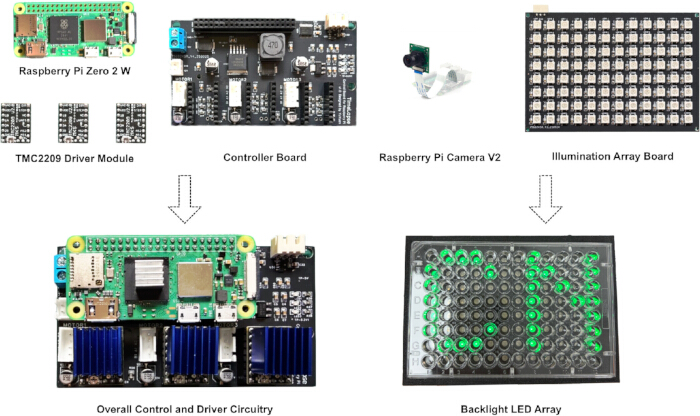
Figura 4: Componenti elettronici principali e integrazione di sistema. Panoramica dei principali componenti elettronici utilizzati nel sistema e della loro configurazione assemblata. La riga superiore mostra i singoli componenti, tra cui il Raspberry Pi Zero 2 W, TMC2209 moduli driver, la scheda controller, la Raspberry Pi Camera V2 e la scheda di illuminazione dell'array di illuminazione. La fila inferiore mostra il circuito di controllo e driver assemblato, in cui il Raspberry Pi è integrato con la scheda controller e i driver motore, oltre all'array LED di retroilluminazione configurato per l'illuminazione multi-pozzetto. Clicca qui per visualizzare una versione più grande di questa figura.
NOTA: La Figura 4 mostra i componenti elettronici più importanti utilizzati in questo progetto, mentre gli altri elementi si trovano nella Tabella dei Materiali. La scheda controllore e la scheda dell'array di illuminazione non sono prodotte in serie; i loro file di progettazione PCB sono disponibili pubblicamente nel repository GitHub o nei file supplementari (Supplementary File 1), nella directory "PCB". Questo repository include i diagrammi schematici, i file di fabbricazione Gerber e il modello di materiali (BOM). Gli utenti possono scaricare questi file e inviarli a un produttore di PCB per la produzione personalizzata. I componenti possono essere saldati manualmente, oppure i servizi di assemblaggio SMT possono essere utilizzati per ottenere direttamente schede completamente assemblate.
- Quando acquisti il Raspberry Pi Zero 2 W, assicurati di scegliere la versione senza collettori pre-saldati, poiché il lato corto dell'intestatore maschio a 2×20 pin deve essere inserito dal fondo dei pad Pi Zero e saldato in posizione—un'orientazione non convenzionale.
- Dopo aver saldato, inserisci la scheda nella scheda controller. Successivamente installa il modulo driver TMC2209 nelle tre prese motore-driver.
- Esegui un test funzionale prima di assemblare i pezzi rimanenti. Questo richiede di collegare il modulo della telecamera al Raspberry Pi zero usando il cavo CSI FFC (il cavo deve essere inserito o rimosso solo quando il sistema è spento). Poi collega ogni motore passo a passo ai connettori a 4 pin accanto ai moduli driver TMC2209.
6. Installazione e configurazione software (Figura 5)
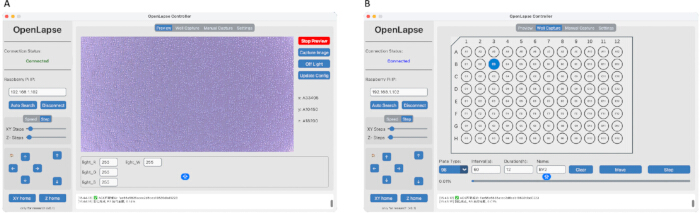
Figura 5: Interfaccia utente del software di controllo. Panoramica dell'interfaccia grafica utente utilizzata per il controllo di sistema, l'acquisizione di immagini e la scansione automatica delle lastre del pozzo. (A) Interfaccia di anteprima, che mostra acquisizione di immagini in tempo reale con controlli per le impostazioni di illuminazione, la cattura dell'immagine e il movimento manuale del palco. (B) Interfaccia di cattura del task, che mostra la disposizione delle piastre multi-pozzo per la scansione automatica, inclusa selezione dei pozzi, parametri di acquisizione e controlli di esecuzione del compito. Clicca qui per visualizzare una versione più grande di questa figura.
- Configurazione del sistema: installa Raspberry Pi OS usando Raspberry Pi Imager. Seleziona Raspberry Pi Zero 2 W come dispositivo target e scegli un sistema a 32 bit senza ambiente desktop per ridurre il sovraccarico delle prestazioni. Usa una scheda microSD (minimo 8 GB; consigliato 32 GB o più).
- Configurazione della rete: nelle impostazioni dell'immagine, attiva SSH, imposta nome utente e password, e configura la connessione Wi-Fi. Dopo aver flashato, inserisci la scheda microSD nel Raspberry Pi e accendilo.
- Installazione e configurazione software lato Raspberry Pi: Segui le istruzioni fornite nella directory Raspi del repository GitHub per clonare il progetto e installare il software embedded sul Raspberry Pi. Completare i passaggi di configurazione richiesti come descritto, inclusa l'installazione delle dipendenze e la configurazione del sistema.
- Installazione e configurazione software lato PC: installa e configura il software di controllo su PC o Mac seguendo le istruzioni nella directory Controller dello stesso repository. Assicurarsi che tutte le dipendenze richieste siano installate e che l'ambiente software sia correttamente configurato.
- Connessione e verifica: Avvia la GUI del Controller su PC o Mac. Usa la funzione di ricerca automatica per localizzare il Raspberry Pi e stabilire una connessione. Verifica il successo della comunicazione testando il movimento del palco e confermando l'anteprima in tempo reale della telecamera.
- Funzionamento: Configurare i parametri di acquisizione nel software di controllo, inclusi il tipo di piastra di piatta, i pozzi selezionati, l'intervallo di cattura e il nome del compito. Il sistema supporta fino a 96 pozzi e applica automaticamente vincoli di intervallo minimo.
- Risorse aggiuntive: istruzioni dettagliate, file di configurazione e guide alla risoluzione dei problemi sono disponibili nel repository GitHub.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
Test di risoluzione
Per valutare la risoluzione ottica del modulo di immagini, fu fotografato un bersaglio USAF con risoluzione 1951 sotto illuminazione a campo chiaro usando un obiettivo del 10×. Le immagini raw sono state acquisite a 3840 × 2160 pixel. Come mostrato nella Figura 6A, i pattern di coppie di linee sono stati chiaramente risolti nella regione centrale ingrandita. Sulla base dell'ispezione visiva, la più piccola caratteristi...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
Questa piattaforma fai-da-te (Figura 10) integra un layout ottico compatto, illuminazione programmabile e software di controllo open-source per fornire una soluzione accessibile per l'imaging a lungo termine all'interno di incubatori standard. Rispetto agli incubatori a time-lapse commerciali e ai sistemi di imagingintegrati 7,8, questa piattaforma stampata in 3D riduce sostanzialmente i costi manten...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori non hanno interessi finanziari nei prodotti descritti in questo manoscritto e non hanno altro da rivelare.
Ringraziamenti
Questo lavoro è stato sostenuto dal Fondo di Apertura del Laboratorio Chiave di Cronobiologia NHC (Università del Sichuan) (NHCC-2023-02), dal Progetto di Ricerca Medica della Provincia del Sichuan (S22014), dal Progetto di Ricerca Scientifica Medica di Chengdu (2024112), dal Progetto di Scienza e Tecnologia di Chengdu (2024-YF05-00877-SN), dal Progetto di Ricerca Scientifica dell'Associazione per la Salute Materna e Infantile del Sichuan (2024FX01) e dal Programma di Promozione della Ricerca Scientifica per il Talento della Disciplina Scholar Xinglin a Chengdu Università di Medicina Tradizionale Cinese (ZYTS2024012). Gli autori desiderano esprimere la loro sincera gratitudine al Laboratorio Chiave di Cronobiologia dell'NHC per il supporto essenziale fornito, e a Bangzhu Chen per il prezioso supporto fornito durante tutto il progetto. L'abstract grafico è stato creato utilizzando BioRender.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| 10 e volte; Obiettivo LWD Infinity | Parte standard | https://item.taobao.com/item.htm?id=750667327346 | Obiettivo a lunga distanza di lavoro corretta all'infinito, 10 e volte; |
| 2 e volte; Testa maschio a 20 birilli | Parte standard | – | collettore GPIO con passo 2,54 mm; quantità: 1 |
| Cuscinetto a sfere diametrale 5 mm | Parte standard | – | φ 5 e volte; 10 e volte; cuscinetti a sfera da 5 mm; quantità: 1 |
| Connettori dell'Aviazione | Parte standard | – | prese aeronautiche a 2 e 3 pin; quantità: 2 |
| Modulo fotocamera (IMX219) | Raspberry Pi | IMX219 | Lampberry Pi Camera V2; quantità: 1 |
| Portacavi CSI A | Consuetudine | Consuetudine | Componente stampato in 3D: stampa 3D - csi_cable_holder_A.STL |
| Portacavi CSI B | Consuetudine | Consuetudine | Componente stampato 3D: 3D - csi_cable_holder_B.STL |
| Piastra acrilica diffusa | Parte standard | – | 72 e volte; 107 mm, 1 mm di spessore; quantità: 1 |
| Inferiore del recinto | Consuetudine | Consuetudine | Componente stampato 3D: Stampa 3D - enclosure_lower. STL |
| Parte superiore del recinto | Consuetudine | Consuetudine | Componente stampato 3D: stampa 3D - enclosure_upper. STL |
| Portapiastre per pozzo generale | Consuetudine | Consuetudine | Componente stampato 3D: stampa 3D - general_well-plate_holder. STL |
| Piastra acrilica ad alta trasmissione | Parte standard | – | 116 e volte; 194 mm, spesso 2 mm; quantità: 1 |
| Proiettile leggero A | Consuetudine | Consuetudine | Componente stampato 3D: Stampa 3D - light_shell_A.STL |
| Guscio leggero B | Consuetudine | Consuetudine | Componente stampato 3D: 3D - light_shell_B.STL |
| Cuscinetti Lineari LM5UU | Parte standard | LM5UU | φ 5 e volte; 10 e volte; cuscinetto lineare da 15 mm; quantità: 4 |
| Vite autospentante M2 | Parte standard | – | M2 e orari; 8 mm; quantità: 4 |
| Vite a testa di bottone autofillettante M2 | Parte standard | – | M2 e orari; 10 mm; quantità: 8 |
| Vite a bussola esagonale M2.5 (10 mm) | Parte standard | – | M2,5 e volte; 10 mm; quantità: 12 |
| Vite a bussola esagonale M2.5 (8 mm) | Parte standard | – | M2,5 e volte; 8 mm; quantità: 12 |
| Vite a testa di bottone M3 | Parte standard | – | M3 e orari; 20 mm; quantità: 4 |
| Vite a testa di bottone M3 + Set di dadi M3 (10 mm) | Parte standard | – | M3 e orari; Vite da 10 mm + capotto M3; quantità: 20 set |
| Vite a testa di bottone M3 + Set di dadi M3 (12 mm) | Parte standard | – | M3 e orari; Vite da 12 mm + capotasto M3; quantità: 20 set |
| Vite a testa di bottone M3 + Set di dadi M3 (15 mm) | Parte standard | – | M3 e orari; Vite da 15 mm + capotto M3; quantità: 20 set |
| Supporto per la scheda madre | Consuetudine | Consuetudine | Componente stampato 3D: Stampa 3D - mainboard_bracket. STL |
| Scheda microSD | Parte standard | – | minimo 8 GB; consigliato 32 GB o più) |
| Fotogramma centrale | Consuetudine | Consuetudine | Componente stampato 3D: Stampa 3D - middle_frame. STL |
| Scheda Controllore OpenLapse | Consuetudine | Consuetudine | File PCB disponibili nei File Supplementari |
| Scheda OpenLapse Illumination Array | Consuetudine | Consuetudine | File PCB disponibili nei File Supplementari |
| Cavo FPC per la telecamera Raspberry Pi | Parte standard | https://item.taobao.com/item.htm?id=774536454547 | Cavo CSI da 22 pin a 15 pin, 40 mm |
| Raspberry Pi Zero 2 W | Raspberry Pi | – | Computer di controllo principale; quantità: 1 |
| Anello adattatore RMS-a-SML | Parte standard | https://item.taobao.com/item.htm?id=711654577589 | Anello di conversione RMS a SML |
| Tabellone SML | Consuetudine | Consuetudine | Componente stampato 3D: Stampa 3D - SML_bracket. STL |
| Portatubo SML05 | Parte standard | SML05 (https://detail.tmall.com/item.htm?id=613460973426) | Supporto ottico |
| Anello di Ritenimento SMLRR | Parte standard | SMLRR (https://detail.tmall.com/item.htm?id=613460973426) | Anello di ritenzione |
| Dado a vite a flange tagliate T5 (passo 2 mm) | Parte standard | – | T5 e tempi; dado a vite a passo 2 mm; quantità: 2 |
| Dado a vite T5 (passo 2 mm) | Parte standard | – | T5 e tempi; dado a vite a passo 2 mm; quantità: 1 |
| TMC2209 Modulo Driver | MKS | TMC2209 (https://item.taobao.com/item.htm?id=782341270726) | Driver di motore passo a passo |
| Obiettivo a tubo | Parte standard | https://item.taobao.com/item.htm?id=590466758183 | φ 25,4 mm, lunghezza focale 50 mm |
| Bracket dell'asse X | Consuetudine | Consuetudine | Componente stampato 3D: stampa 3D - x-axis_bracket. STL |
| Motore passo passo a vite a vite con asse X | Parte standard | https://item.taobao.com/item.htm?id=922508067421 | Motore della serie 28 con T5 e tempi; Vite di 200 mm, passo di 2 mm |
| Rotaia lineare sull'asse X con carrozza | Parte standard | https://item.taobao.com/item.htm?id=837345295063 | Binario MGW9-200 mm con carrozza MGW9H |
| Cavo XH 2,54 mm a 3 pin | Parte standard | – | Cavo connettore maschio-maschio, 400 mm; quantità: 1 |
| Bracket dell'asse Y A | Consuetudine | Consuetudine | Componente stampato 3D: 3D-Print - y-axis_bracket_A.STL |
| Bracket dell'asse Y B | Consuetudine | Consuetudine | Componente stampato 3D: 3D-Print - y-axis_bracket_B.STL |
| Asta guida dell'asse Y | Parte standard | – | φ 5 e volte; albero di precisione da 170 mm; quantità: 1 |
| Motore passo passo a passo a vite a vite con asse Y | Parte standard | https://item.taobao.com/item.htm?id=788375595753 | Motore della serie 28 con T5 e tempi; Vite di 150 mm, passo di 2 mm |
| Bracket dell'asse Z A | Consuetudine | Consuetudine | Componente stampato 3D: stampa 3D - z-axis_bracket_A.STL |
| Bracket dell'asse Z B | Consuetudine | Consuetudine | Componente stampato 3D: 3D - z-axis_bracket_B.STL |
| Asta guida dell'asse Z | Parte standard | – | φ 5 e volte; albero di precisione da 80 mm; quantità: 1 |
| Motore passo passo a passo a vite a vite avanzante sull'asse Z | Parte standard | https://item.taobao.com/item.htm?id=922508067421 | Motore della serie 28 con T5 e tempi; Vite di 50 mm, passo di 2 mm |
Riferimenti
- Kesavan, S. V., et al. High-throughput monitoring of major cell functions by means of lensfree video microscopy. Sci Rep. 4 (1), 5942 (2014).
- Massoner, P., et al. Novel mechanism of IGF-binding protein-3 action on prostate cancer cells: inhibition of proliferation, adhesion, and motility. Endocr Relat Cancer. 16 (3), 795-808 (2009).
- Matsui, T., et al. Neural stem cells directly differentiated from partially reprogrammed fibroblasts rapidly acquire gliogenic competency. Stem Cells. 30 (6), 1109-1119 (2012).
- Angelini, T. E., et al. Glass-like dynamics of collective cell migration. Proc Natl Acad Sci U S A. 108 (12), 4714-4719 (2011).
- Illingworth, P. J., et al. Deep learning versus manual morphology-based embryo selection in IVF: a randomized, double-blind noninferiority trial. Nat Med. 30 (11), 3114-3120 (2024).
- Chen, K., et al. Deep manifold learning reveals hidden developmental dynamics of a human embryo model. Sci Adv. 11 (32), eadr8901 (2025).
- Merces, G. O., et al. The Incubot: a 3D printer-based microscope for long-term live cell imaging within a tissue culture incubator. HardwareX. 9, e00189 (2021).
- Toulany, N., et al. Uncovering developmental time and tempo using deep learning. Nat Methods. 20 (12), 2000-2010 (2023).
- Tran, D., Cooke, S., Illingworth, P. J., Gardner, D. K. Deep learning as a predictive tool for fetal heart pregnancy following time-lapse incubation and blastocyst transfer. Human Reprod. 34 (6), 1011-1018 (2019).
- Berdeu, A., et al. Comparative study of fully three-dimensional reconstruction algorithms for lens-free microscopy. Appl Opt. 56 (13), 3939-3951 (2017).
- Wenzel, T. Open hardware: From DIY trend to global transformation in access to laboratory equipment. PLoS Biol. 21 (1), e3001931 (2023).
- Gürkan, G., et al. Incu-Stream 1.0: an open-hardware live-cell imaging system based on inverted bright-field microscopy and automated mechanical scanning for real-time and long-term imaging of microplates in incubator. IEEE Access. 7, 58764-58779 (2019).
- Jin, D., et al. Compact wireless microscope for in situ time-course study of large-scale cell dynamics within an incubator. Sci Rep. 5 (1), 18483 (2015).
- Diederich, B., et al. A versatile and customizable low-cost 3D-printed open standard for microscopic imaging. Nat Commun. 11 (1), 5979 (2020).
- Badon, A., et al. The Incubascope: a simple, compact and large field-of-view microscope for long-term imaging inside an incubator. R Soc Open Sci. 9 (2), 211444 (2022).
- Zehrer, A. C., Martin-Villalba, A., Diederich, B., Ewers, H. An open-source, high-resolution, automated fluorescence microscope. Elife. 12, RP89826 (2024).
- Kim, J., Henley, B. M., Kim, C. H., Lester, H. A., Yang, C. Incubator-embedded cell culture imaging system (EMSight) based on Fourier ptychographic microscopy. Biomed Opt Express. 7 (8), 3097-3110 (2016).
- Ly, V. T., et al. Picroscope: low-cost system for simultaneous longitudinal biological imaging. Commun Biol. 4 (1), 1261 (2021).
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.