Questo studio in vitro ha confrontato quattro disegni di guida chirurgica statica e la navigazione dinamica per il posizionamento di impianti mandibolari a estremità libera. Le modifiche progressive al design della guida ridussero la maggior parte delle deviazioni di posizionamento, mentre la navigazione dinamica dimostrò vantaggi selezionati nel controllo angolare e apicale nel sito distale #37.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo di ricerca
In vitro Valutazione di guide chirurgiche progettate digitalmente per impianti mandibolari a estremità libera: accuratezza e stabilità dei progetti non ad arco trasversale
In questo articolo
Sommario
Abstract
Le guide chirurgiche digitali sono ampiamente utilizzate nell'odontoiatria implantata, ma la posposizione dell'impianto nelle aree mandibolari a estremità libera rimane problematica perché il supporto distale del dente è limitato e può avvenire uno spostamento della guida durante la perforazione. Questo studio in vitro ha valutato la precisione e la stabilità del posizionamento di quattro configurazioni di guide chirurgiche statiche progettate digitalmente e ha confrontato la chirurgia impiantata assistita da computer statica con la navigazione dinamica in un modello standardizzato in resina mandibolare a estensione distale. Un modello mandibolare parzialmente edentulo che coinvolgeva i siti dell'impianto #36 e #37 è stato generato da dati di scansione intraorale e tomografia computerizzata a fascio conico. Furono testati quattro progetti di guida statica: una tradizionale guida unilaterale ad arco trasversale supportata dal dente (GT I), due guide compatte senza arco trasversale con diverse configurazioni di denti di supporto (GT II e GT III), e una guida senza arco trasversale con fissaggio distale a microvite (GT IV). I dati di scansione postoperatoria sono stati sovrapposti al piano virtuale per quantificare deviazioni angolari, coronali, apicali, di profondità e laterali. La modifica progressiva da GT I a GT IV ha ridotto la maggior parte delle deviazioni angolari e lineari in entrambi i siti dell'impianto. GT IV ha mostrato la deviazione angolare più bassa e un profilo complessivo di accuratezza e stabilità favorevole nella maggior parte dei confronti, anche se GT III ha mostrato una deviazione tridimensionale apicale leggermente inferiore al sito #37. Nel confronto statico contro dinamico, la navigazione dinamica ha mostrato vantaggi specifici del sito nella deviazione angolare e nella deviazione globale apicale al #37, mentre la guida statica ha mostrato valori comparabili o migliori per diverse misurazioni al #36. Il confronto combinato dei siti non ha supportato una superiorità uniforme di nessuna delle due modalità. Questi risultati indicano che la configurazione del supporto guida e la stabilizzazione distale influenzano la precisione del posizionamento e la stabilità della guida in un modello mandibolare a resina a estremità libera. È necessaria una validazione clinica prima che possano essere formulate raccomandazioni di trattamento di routine.
Introduzione
Il restauro dell'impianto dentale è diventato un'opzione terapeutica consolidata per la perdita parziale e completa del dente, e la precisione del posizionamento dell'impianto rimane un fattore chiave per l'adattamento protesico, la sicurezza del peri-impianto e gli esiti funzionali a lungotermine 1. Lo sviluppo della tomografia computerizzata a fascio conico (CBCT), della scansione intraorale, della pianificazione tridimensionale e della manifattura additiva ha supportato l'uso più ampio della chirurgia assistita da impianti da computer (CAIS) nell'implantologiaclinica 2,3. Integrando dati radiografici e di scansione superficiale, le guide chirurgiche statiche permettono di trasferire la posizione pianificata dell'impianto al campo operatorio, offrendo un controllo migliorato sulla direzione di perforazione, la profondità e il posizionamento tridimensionaledell'impianto 4.
Attualmente si utilizzano due principali forme di CAIS: la chirurgia impiantata assistita da computer statica (S-CAIS) e la navigazione dinamica. Le guide statiche sono ampiamente adottate perché sono relativamente accessibili, non richiedono tracciamento in tempo reale e possono essere incorporate nelle procedure di impianto di routine con modifiche limitate al flusso di lavorochirurgico 5. La navigazione dinamica, al contrario, fornisce un feedback visivo in tempo reale sulla posizione e l'angolazione del trapano, permettendo all'operatore di regolare la traiettoria durante la preparazione perl'osteotomia 6. Recenti revisioni sistematiche hanno riportato un'accuratezza favorevole sia per approcci statici che dinamici, anche se nessuna delle due tecniche elimina completamente la deviazione di posizione, in particolare in siti anatomicamente ristretti o regioni con supportolimitato 7. Le evidenze cliniche prospettiche suggeriscono inoltre che l'assistenza combinata statica e dinamica possa essere utile in casi complessi selezionati, ma il beneficio relativo del feedback dinamico dipende dal sito anatomico, dal controllo dell'operatore, dalla precisione della registrazione e dalla stabilità del progetto della guidadi base 8.
Nonostante questi progressi digitali, l'accuratezza delle guide statiche rimane fortemente influenzata dal tipo di supporto, dalla geometria della guida, dalla tolleranza delle maniche, dalla precisione di stampa e dalla stabilità intraoperatoria dei sedili. Le guide supportate dai denti generalmente mostrano una precisione favorevole quando si raggiungono posizioni stabili, ma le regioni delle estremità libere mandibolari rimangono meccanicamente difficili perché la mancanza di supporto distale dei denti può permettere la rotazione delle guide o lo spostamento verticale durante laperforazione. Questo problema può essere inteso come instabilità legata al sbaldo, in cui una guida unilaterale di estensione distal è esposta a forze rotazionali attorno ai denti di supporto rimasti. Anche piccoli errori di sedile possono essere amplificati nella regione apicale, produciendo deviazioni angolari, coronali, apicali, di profondità olaterali 10.
Sono state proposte diverse strategie di progettazione per migliorare la stabilità della guida a estremità libera, tra cui l'aumento del numero di denti di supporto, l'estensione della base guida, l'ampliamento dell'area di supporto occlusale, l'uso della stabilizzazione ad arco trasversale o l'aggiunta di elementi ausiliari di fissazione11. Tuttavia, le guide ad arco trasversale grandi possono ridurre la visibilità, limitare l'accesso chirurgico, complicare l'inserimento e la rimozione e aumentare la difficoltà di maneggiamento a bordo sedia. I disegni supportati dalla mucosa possono essere anche meno affidabili nelle regioni posteriori parzialmente edentule perché la deformazione dei tessuti molli può introdurre uno spostamento imprevedibile sotto carico12. Queste limitazioni hanno stimolato l'interesse per progetti guida compatti non ad arco trasversale che preservano l'accesso chirurgico locale migliorando la resistenza al sollevamento, alla rotazione e al micromovimento distale.
In questo studio, i progetti compatti senza arco trasversale non erano destinati a creare un meccanismo meccanicamente bloccato per l'undercut o il sistema a scatto. Invece, la geometria modificata del supporto occlusale è stata progettata per aumentare il contatto localizzato con le fosse occlusale e le inclinazioni delle cuspide dei denti posteriori rimanenti, migliorando così il supporto della seduta senza estendere la guida attraverso l'arco pieno dell'arco. Sono stati già riportati in precedenza progetti non ad arco trasversale che incorporano la ritenzione supportata dai denti e la stabilizzazione assistita a vite. Pertanto, il presente studio non pretende di introdurre una categoria completamente nuova di guida chirurgica. Il suo contributo risiede nella valutazione, secondo un modello standardizzato di resina mandibolare a estremità libera, di come i cambiamenti graduali nella configurazione del dente di supporto e nella fissazione distale della micro-vite influenzino la precisione del posizionamento dell'impianto e la stabilità della guida.
L'inclusione del CAIS dinamico nello stesso contesto sperimentale ha fornito un confronto di riferimento per la navigazione in tempo reale sotto le stesse condizioni di estensione distal mandibolare. La precisione della guida statica nelle regioni di estremità libera dipende fortemente dalla posizione della guida, dal supporto locale, dalla precisione di fabbricazione e dalla stabilità meccanica. La navigazione dinamica, al contrario, si basa su registrazione, calibrazione, monitoraggio in tempo reale della traiettoria e risposta dell'operatore durante la preparazione all'osteotomia. Il confronto tra questi due approcci all'interno dello stesso modello standardizzato ha permesso allo studio di esaminare se il feedback dinamico producesse differenze di accuratezza specifiche del sito o della metrica, in particolare nel sito più distale #37, dove l'instabilità della guida era prevista come maggiore. Questo confronto è stato sperimentalmente collegato all'analisi del progetto GT I-GT IV valutando due strategie per gestire lo stesso problema di precisione a fine libera: stabilizzazione meccanica tramite progettazione della guida e correzione intraoperatoria tramite navigazione.
Di conseguenza, questo studio in vitro ha valutato quattro disegni di guide chirurgiche statiche per il posizionamento di impianti mandibolari a estremità libera: una guida convenzionale unilaterale a arco trasversale supportata con denti, due guide compatte non ad arco trasversale con diverse configurazioni di denti di supporto e una guida senza arco trasversale che incorpora la fissazione distale a micro-vite. La precisione del posizionamento dell'impianto è stata valutata nei siti #36 e #37 utilizzando deviazione angolare, deviazione coronale e apicale tridimensionale, deviazione di profondità e deviazione laterale. Anche il CAIS statico e la navigazione dinamica sono stati confrontati negli stessi siti di impianto per determinare se la navigazione producesse differenze specifiche per il sito o per metriche nelle stesse condizioni sperimentali. L'ipotesi nulla era che non ci sarebbero state differenze significative nella precisione del posizionamento degli impianti tra i quattro progetti di guida statica né differenze significative tra CAIS statico e dinamico nei siti mandibolari a estremità libera.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
Il modello mandibolare è stato generato da dati anonimizzati di scansione intraorale e tomografia computerizzata a fascio conico ottenuti da un volontario adulto. L'uso di dati di imaging derivati dall'uomo è stato esaminato e approvato dal Comitato Etico della Ricerca Umana dell'Università Sains Malaysia (JEPeM-USM; USM/JEPeM/PP/23110816). È stato ottenuto un consenso informato scritto dal volontario per l'uso di dati di scansione intraorale anonima e CBCT per la fabbricazione di modelli in vitro , la progettazione di guide chirurgiche e l'analisi accurata. Tutte le informazioni identificative sono state rimosse prima dell'elaborazione dei dati, e nell'esperimento sono stati utilizzati solo file STL e DICOM anonimizzati. I prodotti chimici, i reagenti e gli strumenti utilizzati nel protocollo sono elencati nella Tabella dei Materiali.
1. Progettazione dello studio
Questo studio sperimentale in vitro ha valutato l'accuratezza del posizionamento e la stabilità meccanica di quattro configurazioni di guida chirurgica statica per il posizionamento di impianti mandibolari a estremità libera e ha confrontato la chirurgia impiantata assistita da computer statica con la navigazione dinamica. Due siti di impianto sono stati valutati nella mandibola posteriore sinistra, corrispondenti agli IDF #36 e #37. Il flusso di lavoro sperimentale complessivo è mostrato nella Figura 1.
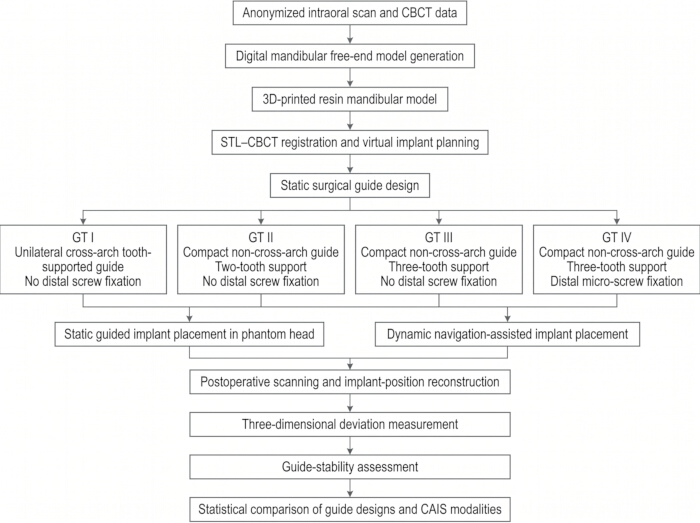
Figura 1: Disegno dello studio. Panoramica schematica del flusso di lavoro sperimentale in vitro , inclusa elaborazione dei dati di scansione anonimizzata, fabbricazione di modelli mandibolari in resina, registrazione STL–CBCT, pianificazione virtuale dell'impianto, progettazione di guide statiche, posizionamento statico e dinamico dell'impianto CAIS, misurazione tridimensionale della deviazione, valutazione della stabilità delle guide e analisi statistica. Clicca qui per visualizzare una versione più grande di questa figura.
Furono testati quattro progetti di guida statica. GT I era una guida convenzionale unilaterale ad arco trasversale supportata dal dente e fungeva da progetto di comando. GT II era una guida compatta senza arco trasversale sostenuta da due denti adiacenti. GT III era una guida compatta senza arco trasversale sostenuta da tre denti adiacenti. GT IV utilizzava la stessa configurazione di supporto a tre denti senza arco trasversale di GT III e aggiungeva una fissazione distale a micro-vite nella regione dell'estremità libera.
Per il confronto tra CAIS statico e dinamico, il braccio CAIS statico utilizzava la guida convenzionale GT I unilaterale a supporto di denti. GT I fu selezionato come comparatore statico perché rappresentava la configurazione convenzionale di guida statica supportata dai denti contro cui la navigazione dinamica poteva essere confrontata nelle stesse condizioni di estensione distale mandibolare. Il confronto tra GT I-GT IV è stato trattato come un esperimento separato di ottimizzazione della progettazione guida.
2. Unità sperimentale, struttura di replicazione e base sulla dimensione del campione
Per il confronto tra guida statica e progettazione, l'unità sperimentale è stata una posa di impianto eseguita in un unico sito di impianto utilizzando un modello mandibolare stampato indipendentemente e una guida fabbricata indipendentemente. Per ogni disegno guida, sono stati eseguiti 20 posizionamenti di impianti nel sito #36 e 20 nel sito #37. Quindi, n = 20 si riferiva a 20 assemblaggi indipendenti di posizionamento guida-modello per ogni progetto di guida per sito dell'impianto, non a misurazioni ripetute dello stesso impianto.
Per il confronto CAIS statico vs dinamico, sono stati inclusi 20 posizionamenti di impianti per modalità in ciascun sito di impianto. Ogni modello è stato utilizzato per una sola condizione di posizionamento dell'impianto. Le misurazioni ripetute dello stesso impianto sono state mediate e non sono state trattate come osservazioni indipendenti.
La dimensione del campione si basava su precedenti studi in vitro di accuratezza CAIS utilizzando deviazioni angolari e lineari nel posizionamento dell'impianto come esitiprimari 13. È stata utilizzata una differenza tra gruppi attesa di circa 0,35 mm nella deviazione apicale tridimensionale o 1,0° nella deviazione angolare. Assumendo una deviazione standard di 0,35-0,50 mm per la deviazione lineare e 0,8-1,0° per la deviazione angolare, α = 0,05 e l'80% di potenza, erano necessarie almeno 16 posizioni di impianto per gruppo. Venti piazzamenti per gruppo venivano utilizzati per permettere scansioni inutilizzabili o guidare un disadattamento.
3. Randomizzazione, controllo dell'operatore e accecamento
Due operatori eseguivano tutte le procedure di posizionamento dell'impianto. Entrambi gli operatori avevano una formazione precedente nel posizionamento di impianti guidati staticamente e nella navigazione dinamica. Prima della raccolta formale dei dati, ogni operatore completava cinque sessioni di addestramento non studiate per la guida statica e cinque per la navigazione dinamica.
L'ordine di test di GT I-GT IV, l'ordine del sito impianto e l'ordine della procedura statica-dinamica sono stati randomizzati utilizzando sequenze generate al computer. L'assegnazione degli operatori era bilanciata tra disegni di guida, siti di impianto e modalità CAIS, in modo che ogni operatore completasse un numero uguale di posizionamenti all'interno di ogni condizione sperimentale. La sequenza di allocazione è stata generata prima della preparazione del modello ed è stata seguita durante il posizionamento dell'impianto per ridurre l'apprendimento legato all'operatore, la fatica e gli effetti di preferenza di modalità.
I fascicoli STL postoperatori e quelli di pianificazione venivano codificati prima della misurazione. I valutatori che hanno misurato le deviazioni dell'impianto sono stati accecati per guidare la progettazione, il sito dell'impianto, la modalità CAIS e l'identità dell'operatore.
4. Acquisizione di modelli digitali e fabbricazione di modelli in resina
È stata ottenuta una scansione intraorale mandibolare a arco completo utilizzando uno scanner ottico intraorale a bordo sedia con veridicità nominale inferiore a 20 μm, e la scansione è stata esportata come file STL. I dati CBCT sono stati acquisiti utilizzando un'unità CBCT dentale con i seguenti parametri: 90 kVp, 8 mA, 8 cm × 8 cm di campo visivo, dimensione voxel di 0,20 mm e tempo di esposizione di 14 s. I file DICOM venivano esportati per la pianificazione degli impianti.
Il file STL mandibolare veniva importato in un software di modellazione tridimensionale. Gli artefatti della scansione sono stati rimossi, le aree a rete aperte sono state riparate e la regione mandibolare posteriore sinistra è stata standardizzata come una condizione edentula a estensione distala che coinvolge le #36 e #37. I denti adiacenti furono conservati per il supporto guida.
Il modello mandibolare è stato realizzato utilizzando una stampante stereolitografia tridimensionale e una resina rigida per modelli dentali. Il modello veniva stampato con uno spessore di 50 μm, con il piano occlusale orientato di circa 30° rispetto alla piattaforma di costruzione. Dopo la stampa, il modello è stato lavato due volte con alcol isopropilico al 95% per 5 minuti ciascuno, asciugato all'aria per 20 minuti e post-induritore per 30 minuti a 405 nm. Le strutture di supporto venivano rimosse solo dalle superfici non a contatto.
Ogni modello stampato veniva scansionato con uno scanner da laboratorio ottico da scrivania con una precisione nominale di 10 μm. Il file STL stampato è stato confrontato con il file di progettazione originale utilizzando software di ispezione tridimensionale. Il modello è stato accettato quando la deviazione media della superficie era inferiore a 0,10 mm e la deviazione locale massima sulle superfici guida dei denti era inferiore a 0,20 mm. Il modello mandibolare stampato è mostrato nella Figura 2A, e la regione standardizzata dell'estremità libera utilizzata per il supporto della guida e il posizionamento dell'impianto è mostrata nella Figura 2B.
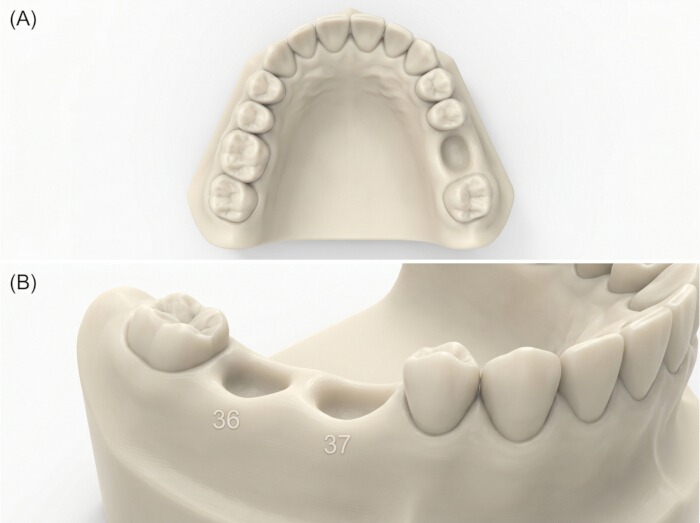
Figura 2: Modello di resina mandibolare utilizzato nell'esperimento in vitro . (A) Modello tridimensionale di resina mandibolare stampata con siti di impianto standardizzati ai punti #36 e #37. (B) Vista ravvicinata della regione mandibolare sinistra dell'estremità libera che mostra l'area dell'impianto edentulo e i denti adiacenti utilizzati come supporto guida. Clicca qui per visualizzare una versione più grande di questa figura.
5. Registrazione STL-CBCT e pianificazione virtuale dell'impianto
Il file STL del modello verificato e il dataset CBCT DICOM sono stati importati nel software di pianificazione degli impianti. La registrazione è stata effettuata utilizzando l'allineamento di miglior adattamento basato sulla superficie del dente. Sono stati utilizzati punti di riferimento dentali stabili per l'allineamento iniziale, seguiti dalla registrazione superficiale dell'arco dentale. La regione edentula del letto dell'impianto e le superfici soggette a reperti sono state escluse dalla registrazione finale.
La registrazione è stata controllata in vedute assiale, coronale, sagittale e trasversale. La registrazione veniva accettata solo quando l'errore medio di allineamento era ≤0,25 mm. La registrazione veniva ripetuta se questa soglia veniva superata. Questa soglia è stata utilizzata per la registrazione STL-CBCT preoperatoria perché questo passaggio prevedeva l'allineamento incrociato tra la scansione superficiale e la geometria derivata dalla CBCT. Un errore di registrazione in questa fase potrebbe essere trasferito alla pianificazione dell'impianto, alla progettazione delle guide e alla successiva misurazione della deviazione.
Erano previsti due impianti a livello tissutale nei siti #36 e #37. Gli impianti previsti avevano un diametro di 4,1 mm e una lunghezza di 10 mm. Le stesse posizioni pianificate per l'impianto sono state utilizzate per tutti i gruppi guida statiche e per il confronto dinamico della navigazione. Il piano dell'impianto virtuale era controllato per la distanza mesiodistale, la posizione buccolinguale, la profondità dell'impianto, il parallelismo e la distanza dal canale mandibolare.
6. Progettazione di guide chirurgiche statiche
Quattro progetti di guide sono stati creati utilizzando software di progettazione di guide dentali. Le stesse posizioni dell'impianto, sistema di maniche, altezza della manica e traiettoria di perforazione furono utilizzate per tutti i gruppi guida. Lo spessore del corpo guida era impostato a 2,5 mm, lo spazio di sollievo tra la superficie dentale a 0,05 mm, il diametro interno della guaina a 5,0 mm, l'altezza della manica a 5,0 mm e la manica spostata rispetto alla piattaforma dell'impianto a 9,0 mm. Tutte le guide erano progettate per la perforazione sequenziale completamente guidata.
Il sollievo di 0,05 mm per la superficie del dente è stato utilizzato per standardizzare l'adattamento del dente guida ravvicinato nel modello a resina rigida. Non era pensato per creare un meccanismo a scatto, forzare la guida oltre l'altezza del contorno o produrre un vero bloccaggio meccanico nelle undercut. La seduta completa è stata verificata prima della posa dell'impianto e nessuna guida è stata forzata a sedersi.
GT I è stato progettato come una guida unilaterale ad arco trasversale sostenuta dal dente senza fissazione distale a vite. GT II è stato progettato come una guida compatta senza arco trasversale supportata da due denti adiacenti mesiali alla regione dell'estremità libera. GT III fu progettato come una guida compatta senza arco trasversale sostenuta da tre denti adiacenti. GT IV utilizzava la stessa configurazione di supporto a tre denti del GT III e includeva un canale distale di fissaggio a micro-vite. La struttura trasversale buccolinguale di GT I è mostrata nella Figura 3A, e il corrispondente concetto di progettazione GT II-GT IV senza arco trasversale è mostrato nella Figura 3B.
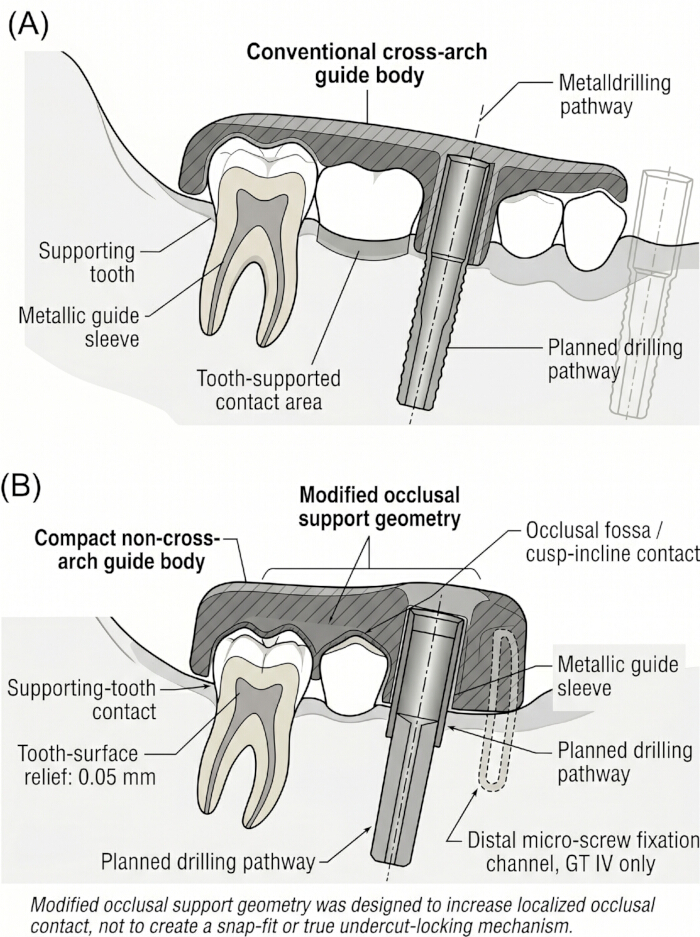
Figura 3: Confronto della sezione trasversale buccolinguale dei concetti di progettazione di guida statica. (A) Progettazione convenzionale unilaterale con arco trasversale e supporto a dente senza fissazione distale a vite. (B) Concetto di progettazione guida compatta senza arco trasversale che mostra geometria di supporto occlusale modificata, contatto localizzato tra fossa occlusale e inclinazione della cuspide, contatto dente-supporto, rilievo dente-superficie e il percorso guida-manica. La geometria modificata del supporto occlusale era progettata per migliorare il supporto del sedile e la resistenza al sollevamento o alla rotazione e non era pensata come un meccanismo a scatto o a un vero blocco undercut. Clicca qui per visualizzare una versione più grande di questa figura.
Per GT IV, il diametro del canale della microvite era impostato a 1,5 mm per una vite di fissaggio da 1,5 mm × 8,0 mm. Il canale era posizionato distale rispetto ai siti dell'impianto previsti e inclinato di circa 20° rispetto al piano oclusale per evitare interferenze con il percorso dell'osteotomia e la manica guida dell'impianto.
Le guide compatte senza arco trasversale utilizzavano una geometria di supporto occlusale modificata progettata per aumentare il contatto localizzato con le fosse occlusale e le inclinazioni delle cuspide dei restanti denti posteriori. Questa geometria veniva utilizzata per migliorare la resistenza al sollevamento e alla rotazione senza estendere la guida attraverso l'arco completo. Non è stato progettato né interpretato come vero blocco undercut.
7. Fabbricazione della guida chirurgica e verifica dei sedili
Tutte le guide chirurgiche venivano stampate utilizzando una stampante stereolitografia e resina chirurgica biocompatibile. Le guide venivano stampate con uno spessore di 50 μm degli strati, lavate con alcol isopropilico al 95% per 5 minuti, asciugate per 20 minuti e post-induriture per 30 minuti a 405 nm. Le maniche metalliche venivano inserite secondo le specifiche del sistema di maniche e controllate per la presenza completa dei sedili.
Il corpo guida convenzionale GT I è mostrato nella Figura 4A, e la guaina guida metallica utilizzata per standardizzare il percorso di perforazione è mostrata nella Figura 4B. Strutture guida compatte rappresentative sono mostrate per GT II nella Figura 5A, GT III nella Figura 5B e GT IV nella Figura 5C.
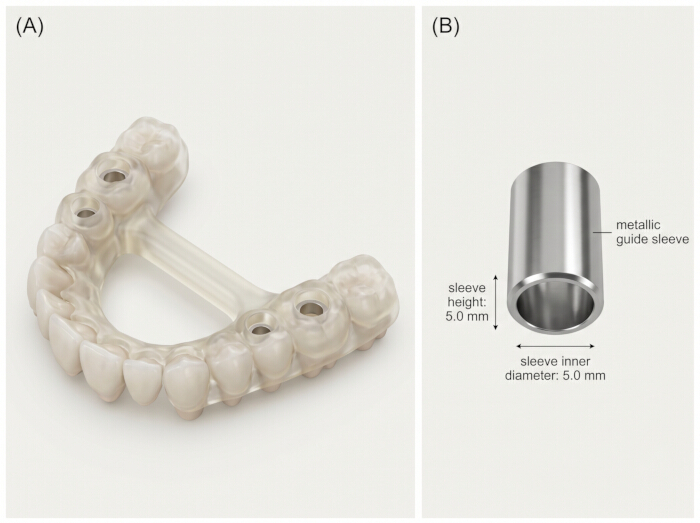
Figura 4: Componenti strutturali del sistema di impianto guidato staticamente. (A) GT I carrozzeria guida unilaterale ad arco trasversale e supporto dentale. (B) Manicotta metallica usa per standardizzare il percorso di perforazione, il diametro e l'altezza della manica tra i progetti guida. Clicca qui per visualizzare una versione più grande di questa figura.
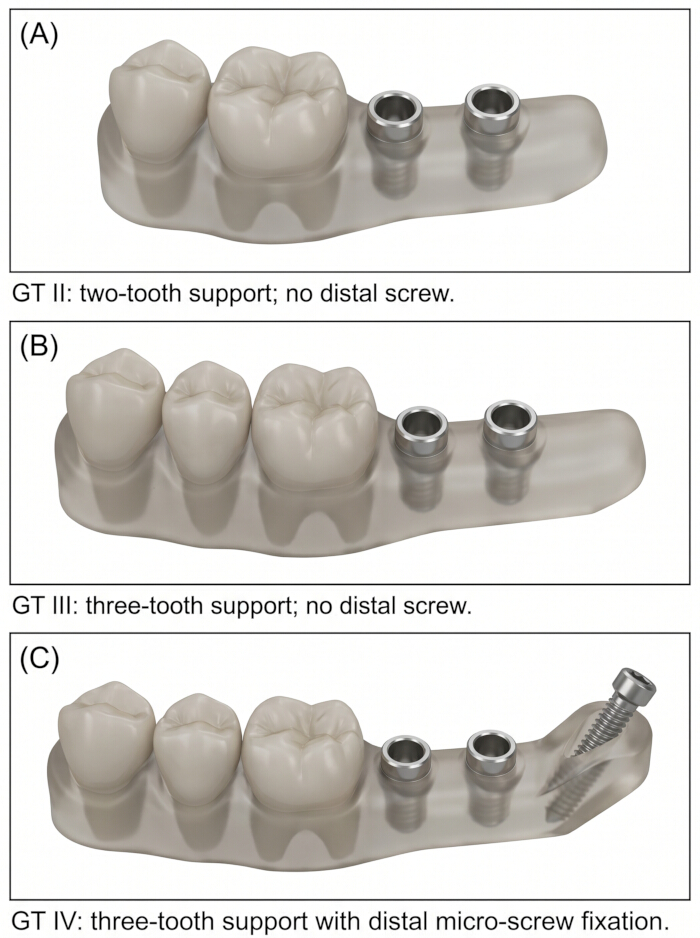
Figura 5: Progetti compatti senza arco trasversale. (A) guida GT II con supporto occlusale a due denti e senza fissazione distale a vite. (B) Guida GT III con supporto occlusale a tre denti e senza fissazione distale a vite. (C) Guida GT IV con supporto occlosale a tre denti e fissaggio distale a micro-vite. Clicca qui per visualizzare una versione più grande di questa figura.
Non è stata eseguita alcuna finitura incontrollata della superficie intaglio. Sono stati rimossi solo i supporti per la stampa esterni alle superfici a contatto dentale e alle aree di contatto delle maniche. Le aree di contatto dentale, le aree di supporto occlusale modificate e i canali delle maniche non venivano regolati manualmente.
Prima della posa dell'impianto, ogni guida era posizionata sul modello corrispondente. La piena presenza dei posti a sedere è stata confermata visivamente, tramite ispezione tattile e con uno strato di silicone a 50 μm per la misura dell'adattamento. Le guide che mostravano oscillazioni, sedi incompleti, deformazioni delle maniche, crepe visibili o disadattamenti superiori a 0,20 mm furono escluse e ristampate.
8. Configurazione e calibrazione della navigazione dinamica
Il posizionamento dinamico dell'impianto assistito alla navigazione è stato eseguito utilizzando un sistema ottico di navigazione per il tracciamento con telecamera di tracciamento, tracciamento modello, tracciatore per il portamano, strumento di calibrazione e software di pianificazione-navigazione. Lo stesso piano di impianto virtuale bloccato usato per i gruppi di guida statica è stato importato nel software di navigazione. La navigazione dinamica è stata inclusa perché il tracciamento in tempo reale può fornire un ulteriore controllo intraoperatorio sul punto di ingresso, l'angolazione e la profondità, anche se la sua accuratezza può variare a seconda del sito e della metrica.
Il modello mandibolare era fissato in una testa fantasma dentale e un marcatore rigido di tracciamento era fissato alla base del modello. Il modello è stato registrato utilizzando tracciamento della superficie dentale e punti fiduciari predefiniti. La registrazione è stata verificata toccando cinque punti di riferimento anatomici sul modello stampato e confrontandoli con le corrispondenti posizioni virtuali. La registrazione è stata accettata quando l'errore segnalato dal sistema era ≤0,50 mm. Questa soglia di accettazione seguiva il flusso di lavoro del sistema di navigazione ed era distinta dalla soglia più severa di registrazione postoperatoria utilizzata per la misurazione delle deviazioni. Tra le 40 posizioni di navigazione dinamica, l'errore medio di registrazione segnalato dal sistema era 0,34 ± 0,07 mm, con un intervallo di 0,21-0,48 mm. Nessuna registrazione ha superato la soglia di accettazione predefinita di 0,50 mm. Due registrazioni si avvicinavano al limite di accettazione e venivano ripetute prima della preparazione per l'osteotomia fino a quando l'errore di registrazione segnalato dal sistema non tornava sotto la soglia.
Il pezzo e l'asse del trapano venivano calibrati prima di ogni sequenza di foratura. La calibrazione veniva ripetuta se l'errore di verifica dell'asse di perforazione superava 0,30 mm. Durante la preparazione all'osteotomia, il display di navigazione veniva monitorato per il punto di ingresso, l'angolazione e la profondità.
9. Procedura di posizionamento dell'impianto
Il modello mandibolare stampato era fissato in una testa fantasma dentale con una pinza meccanica. La stabilità del modello è stata controllata prima della perforazione. La configurazione a testa fantasma è mostrata nella Figura 6. Non è stato utilizzato uno strato mucoso artificiale; Pertanto, l'esperimento ha simulato un modello mandibolare a resina rigida piuttosto che tessuto molle biologico.
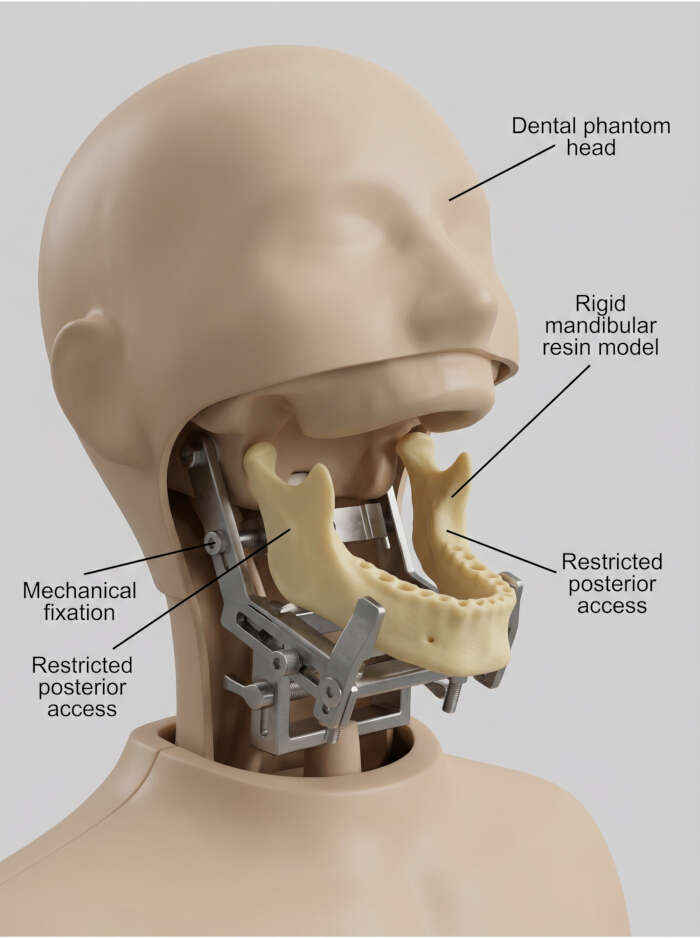
Figura 6: Configurazione a testa fantasma per il posizionamento dell'impianto. Un modello tridimensionale stampato in resina mandibolare fissato in una testa fantasma dentale per fornire fissazione standardizzata del modello e accesso posteriore limitato durante il posizionamento in vitro dell'impianto. Non è stato utilizzato uno strato mucoso artificiale. Clicca qui per visualizzare una versione più grande di questa figura.
Per il CAIS statico, la guida assegnata veniva seduta e verificato un adattamento completo prima della perforazione. Per GT IV, la micro-vite distale veniva inserita attraverso il canale di fissazione e stretta a 8 N·cm usando una chiave dinamometrica calibrata. La fissazione a vite fu eseguita solo per GT IV. La procedura di perforazione e posizionamento dell'impianto guidata per GT IV è illustrata nella Figura 7A–E.
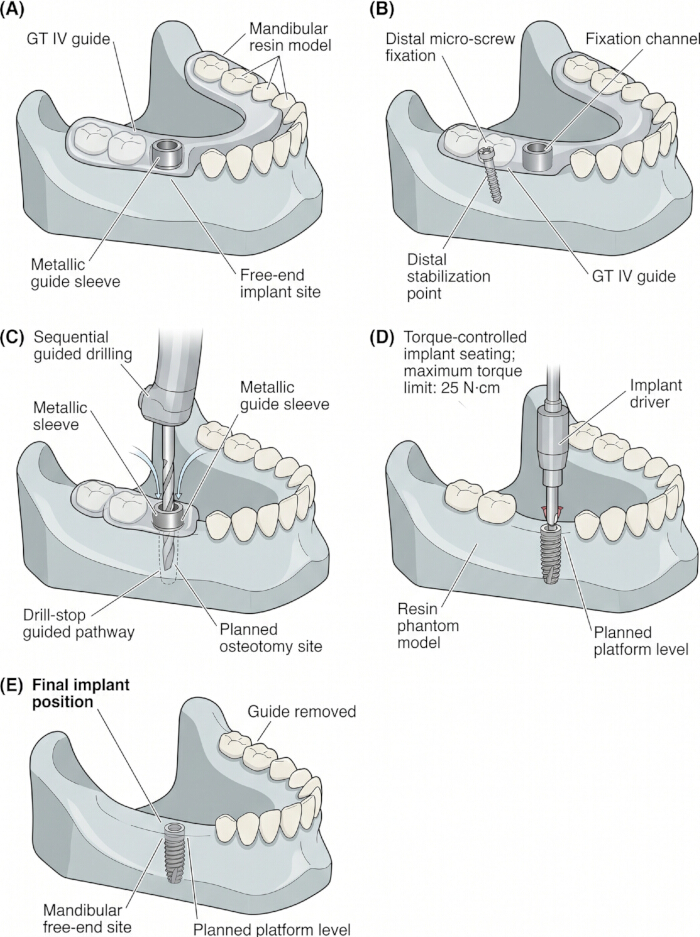
Figura 7: Procedura di posizionamento dell'impianto guidata per flebo GT. (A) Seduta della guida GT IV sul modello in resina mandibolare. (B) Fissazione distale della micro-vite attraverso il canale guida. (C) Foratura guidata sequenziale attraverso la manica metallica. (D) Sedute dell'impianto controllate dalla coppia nel sito mandibolare all'estremità libera pianificato, con il driver impostato a un limite massimo di coppia di 25 N·cm. (E) Posizione finale dell'impianto dopo la rimozione della guida. Clicca qui per visualizzare una versione più grande di questa figura.
Fu utilizzato un protocollo di perforazione completamente guidata. La perforazione sequenziale veniva eseguita con una trivellazione pilota, una perforazione intermedia e un'esercitazione finale. La perforazione è stata effettuata a 800 giri/min sotto irrigazione salina esterna continua. La profondità era controllata tramite il manicotto guida e il sistema di stop-perforazione.
Dopo la preparazione per l'osteotomia, l'impianto veniva inserito utilizzando un driver calibrato a coppia impostato su un limite massimo di coppia di 25 N·cm. Questo valore è stato utilizzato come limite procedurale standardizzato per il posizionamento dell'impianto nel modello fantasma in resina, non come prova della stabilità biologica primaria o come simulazione diretta della coppia di inserimento clinico nell'osso umano. La piattaforma finale dell'impianto fu posizionata per corrispondere al livello previsto della piattaforma. Dopo la posa, il sito dell'osteotomia e la resina circostante venivano ispezionati per verificare scavamento della cava, crepe della resina, perforazione, deformazione o resistenza anomala al perforatore.
Per il CAIS dinamico, l'osteotomia dell'impianto è stata preparata con navigazione in tempo reale senza una guida statica. Venivano utilizzate la stessa sequenza di foratura, velocità di foraggio, condizioni di irrigazione, sistema di impianto e protocollo di seduta controllato dalla coppia. Punto di ingresso, angolazione e profondità venivano controllati tramite il display di navigazione.
Poiché i modelli erano a base di resina e non riproducevano architettura ossea corticale o cancellosa, viscoelasticità, comportamento del legamento parodontale, sangue, saliva o deformazione dei tessuti molli, la stabilità primaria biologica non è stata interpretata. La coppia di inserimento veniva registrata solo come indicatore procedurale di coerenza.
10. Scansione postoperatoria e acquisizione della posizione dell'impianto
I corpi di scansione compatibili con il sistema di impianti venivano fissati dopo il posizionamento dell'impianto e controllati per la piena sedutazione. Ogni modello veniva scansionato utilizzando uno scanner ottico da laboratorio desktop con una precisione nominale di 10 μm. La scansione postoperatoria è stata esportata come file STL.
Il file STL postoperatorio è stato importato in un software di analisi delle deviazioni. La libreria del corpo di scansione veniva utilizzata per ricostruire la posizione effettiva dell'impianto. Il modello post-operatorio è stato sovrapposto al modello pianificato preoperatorio utilizzando un flusso di lavoro in due fasi: allineamento iniziale basato sui punti di riferimento utilizzando superfici denti stabili, seguito dall'allineamento migliore utilizzando l'arco dentale rimanente. I siti dell'impianto, i corpi della scansione, le aree di contatto con la manica e le aree danneggiate sono stati esclusi dalla registrazione.
I file venivano accettati quando l'errore medio di registrazione postoperatoria era ≤0,10 mm. I file che superavano questo valore venivano riscansionati. Se la seconda ecografia superava comunque la soglia, il posizionamento dell'impianto veniva escluso e documentato. Questa soglia più rigida è stata utilizzata nella fase postoperatoria di misurazione della deviazione per ridurre l'errore di misurazione che poteva entrare nel calcolo finale dell'impianto pianificato contro posizionato.
11. Misurazione della deviazione tridimensionale
La deviazione dell'impianto è stata misurata utilizzando un software di ispezione tridimensionale. La posizione pianificata dell'impianto è stata ottenuta dal piano virtuale bloccato, e la posizione effettiva dell'impianto è stata ricostruita dal file corporeo della scansione post-operatoria. Gli assi pianificati e effettivi dell'impianto sono stati estratti e confermati visivamente prima della misurazione. Il flusso di lavoro della misurazione della deviazione è mostrato nella Figura 8.
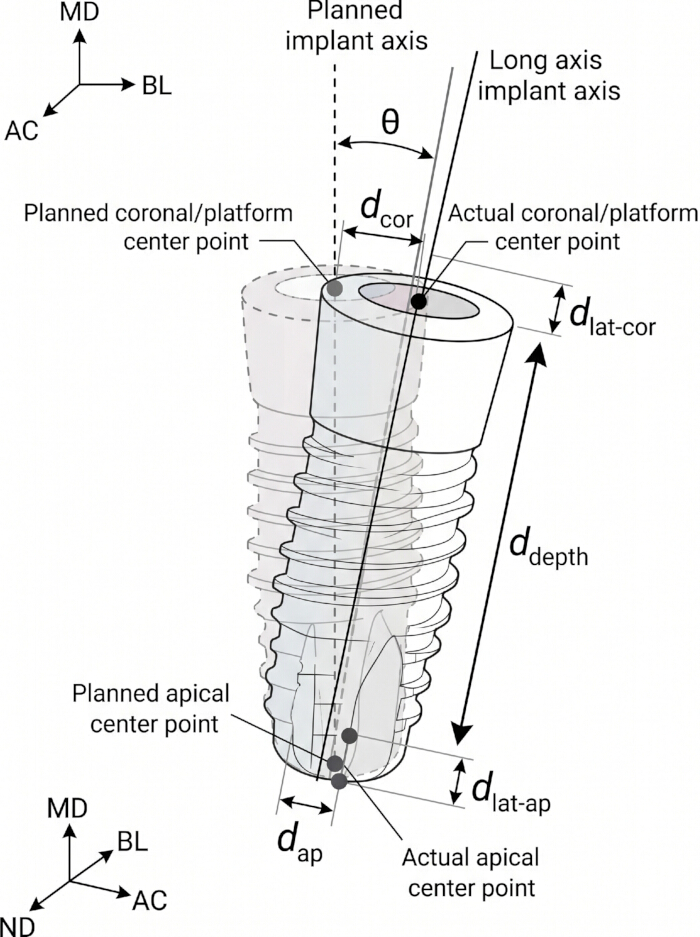
Figura 8: Misurazione della deviazione tra impianti pianificati e posizionati. Illustrazione schematica dell'analisi della deviazione tra impianto pianificato e posizionato. θ indica la deviazione angolare; d_cor indica deviazione tridimensionale coronale; d_ap indica deviazione tridimensionale apicale; d_depth indica deviazione di profondità (apicocoronale); d_lat-cor indica deviazione laterale coronale; e d_lat-ap indica deviazione laterale apicale. Clicca qui per visualizzare una versione più grande di questa figura.
Sono state misurate deviazioni angolare, deviazioni tridimensionali coronali, deviazioni tridimensionali apicali, deviazioni di profondità, deviazioni mesiodistali, deviazioni buccolinguali e deviazioni apicocoronali. Questi risultati sono metriche standard per valutare l'accuratezza tra impianti pianificati e posizionati negli studi CAIS staticie dinamici 14.
La deviazione angolare è stata definita come l'angolo tra gli assi dell'impianto pianificati e posizionati. La deviazione coronale tridimensionale è stata definita come la distanza euclidea tra i punti centrali pianificati e quelli effettivi della piattaforma dell'impianto. La deviazione tridimensionale apicale è stata definita come la distanza euclidea tra i punti centrali pianificati e attuali dell'impianto-apice. La deviazione di profondità è stata definita come spostamento verticale lungo la direzione dell'asse dell'impianto. Le deviazioni mesiodistali e buccolinguale sono state calcolate decomponendo le differenze posizionali lungo i corrispondenti assi coordinati.
Due valutatori formati hanno misurato indipendentemente tutti gli esiti. Ogni esito è stato misurato tre volte per impianto e il valore medio è stato utilizzato per l'analisi statistica. L'affidabilità tra gli osservatori è stata valutata utilizzando il coefficiente di correlazione intraclasse. Se le differenze tra valutatori superavano 0,20 mm per la deviazione lineare o 0,40° per la deviazione angolare, un terzo valutatore ripeteva la misura e il valore finale veniva determinato per consenso.
12. Valutazione della stabilità della guida
La stabilità della guida è stata valutata tramite test di micromovimento, cicli di inserimento-rimozione e test di fissazione a vite. I test di stabilità venivano eseguiti su assemblaggi modello-guida separati da quelli utilizzati per l'analisi di precisione primaria del posizionamento dell'impianto, in modo che l'inserimento ripetuto della guida, la fissazione e la rimozione della vite non introducessero usura negli assiemi utilizzati per la misurazione della deviazione.
Per i test di micromovimento, la guida veniva posizionata sul modello mandibolare stampato e l'assemblaggio modello-guida era fissato in un dispositivo meccanico di prova. Un manometro digitale di spostamento con risoluzione di 1 μm era posizionato all'estremità distale della guida. Furono applicati tre carichi standardizzati di bassa magnitudine: una forza di taglio orizzontale di 5 N, una pressione assiale verticale di 10 N e una forza di interferenza mesiodistale di 3 N. Queste magnitudini sono state selezionate dopo test pilota per rilevare il micromovimento guida senza produrre danni visibili alla resina, fratture guida o deformazioni permanenti. Non erano destinate a riprodurre il carico masticatorio intero intraoperatorio, ma a fornire condizioni di stress comparabili tra i disegni di guida. Ogni carico veniva applicato 10 volte per guida e lo spostamento medio veniva registrato in micrometri.
Per la stabilità nell'uso ripetitivo, sono stati eseguiti 30 cicli di inserimento-rimozione per ogni guida. Un ciclo consisteva in una seduta guida completa, conferma visiva della posizione, blocco delle viti per GT IV e rimozione della guida. Dopo 30 cicli, il test di micromovimento veniva ripetuto. Le guide venivano ispezionate per crepe, allentamento delle maniche, ingrandimento delle maniche, deformazioni, usura da contatto dentale e perdita di stabilità del sedile.
Per la stabilità della fissazione a vite, è stato valutato solo GT IV perché la fissazione distale a microvite è stata incorporata solo in questo progetto. La vite di fissaggio è stata serrata a 8 N·cm prima del test. La coppia di rimozione è stata misurata dopo test di micromovimento e dopo il ciclo inserimento-rimozione. La differenza tra coppia di inserimento e coppia di rimozione è stata registrata. Danni visibili alla filettatura, danni alla resina intorno al foro della vite o frattura guida sono stati registrati come guasti meccanici.
13. Analisi statistica
I dati venivano analizzati utilizzando software statistico commerciale e un ambiente di calcolo statistico open source. La normalità è stata valutata utilizzando il test di Shapiro-Wilk, mentre l'omogeneità della varianza è stata misurata con il test di Levene. Le variabili continue sono state riassunte come media ± deviazione standard o intervallo mediano e interquartile secondo la distribuzione. Sono stati utilizzati test a due code e la significanza statistica è stata fissata a P < 0,05.
Per il confronto tra guida statica e progettazione della guida GT I-GT IV, è stata utilizzata ANOVA unidirezionale con correzione post-hoc di Bonferroni quando le assunzioni erano soddisfatte. L'ANOVA di Welch con test post-hoc Games-Howell è stato utilizzato quando la varianza era diseguale. I test di Kruskal-Wallis con il confronto post-hoc di Dunn sono stati utilizzati per dati non normalmente distribuiti. Le dimensioni degli effetti sono state riportate comeη 2 per i confronti basati su ANOVA e ε2 per i confronti non parametrici.
Per il confronto CAIS statico-dinamico, sono stati utilizzati test t a campioni indipendenti o test Mann-Whitney U secondo la distribuzione dei dati. Poiché i gruppi statici e dinamici venivano generati da assemblaggi di modelli separati, venivano analizzati come gruppi indipendenti. Per le analisi combinate del sito, la media aggregata e la deviazione standard sono state ricalcollate dai dataset finali specifici del sito, con n = 20 per sito e n = 40 per modalità. I valori combinati non sono stati prese da una versione precedente del foglio di calcolo e sono stati confrontati con le medie specifiche del sito prima di riportare.
Per il confronto tra il sito #36 e il #37, sono stati utilizzati test t accoppiati o test Wilcoxon con rango firmato secondo la distribuzione. I confronti dei siti sono stati riportati separatamente per CAIS statico e navigazione dinamica.
Per i dati di micromovimento e rimozione di inserimento, i valori di spostamento pre-ciclaggio e post-ciclaggio sono stati confrontati utilizzando test t accoppiati o test Wilcoxon con rango firmato. Le differenze tra GT I-GT IV sono state analizzate utilizzando test ANOVA unidirezionale o Kruskal-Wallis. Poiché la fissazione a vite era presente solo nel GT IV, la coppia di rimozione delle viti veniva analizzata descrittivamente e non veniva confrontata tra tutti e quattro i progetti di guida.
L'affidabilità tra gli osservatori è stata valutata utilizzando un coefficiente di correlazione intraclasse a effetti casuali a due vie. I valori ICC di 0,75-0,89 furono interpretati come buona affidabilità, e valori ≥0,90 furono interpretati come eccellente affidabilità.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
Questo studio in vitro ha valutato l'accuratezza del posizionamento dell'impianto e la stabilità della guida in un modello standardizzato in resina mandibolare a estremità libera. I principali risultati di accuratezza sono stati deviazione angolare, deviazione tridimensionale coronale, deviazione tridimensionale apicale, deviazione di profondità e deviazione laterale. Le analisi sono state effettuate nei siti di impianto #36 e #37. Il confronto statico tra guida e progettazione ...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
Questo studio in vitro ha valutato gli effetti dell'ottimizzazione statica della progettazione della guida e della navigazione dinamica sulla precisione del posizionamento dell'impianto e sulla stabilità della guida in un modello standardizzato di resina mandibolare a estremità libera. La scoperta principale è stata che la modifica progressiva da GT I a GT IV ha generalmente ridotto i valori angolari, coronali, di profondità, laterali e di micromovimento. Tuttavia, il migliorame...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori non hanno nulla da rivelare.
Ringraziamenti
Questa ricerca non ha ricevuto alcuna sovvenzione specifica da agenzie finanzianti nei settori pubblico, commerciale o non profit.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Calibrated torque wrench | Straumann | Ratchet / torque control device | Usato per la fissazione della microvite GT IV a 8 N·cm e per l'inserimento dell'impianto a 25 N·cm. |
| Dental model resin | Formlabs | Model Resin V3 | Usato per la stampa di modelli rigidi in resina mandibolare. |
| Dental phantom head | Nissin Dental Products | Simple Manikin III | Usato per la fissazione standardizzata del modello mandibolare in resina e per la simulazione di accesso posteriore limitato. |
| Desktop laboratory scanner | 3Shape | E4 Lab Scanner | Usato per la verifica del modello stampato e la scansione STL postoperatoria. |
| Digital displacement gauge | Mitutoyo | ABS Digimatic Indicator, Series 543, risoluzione 0,001 mm | Usato per la misurazione del micromovimento della guida. |
| Digital force gauge | Mark-10 | Digital force gauge, range 0–50 N | Usato per verificare i carichi di 5 N, 10 N e 3 N durante il test di stabilità. |
| Dynamic navigation system | ClaroNav | Navident EVO | Usato per l'inserimento degli impianti assistito dalla navigazione dinamica. |
| Fit-checking silicone | GC Corporation | Fit Checker Advanced Blue | Usato per verificare l'inserimento della guida chirurgica e rilevare le aree ad alto contatto. |
| Guided implant driver | Straumann | Tissue Level RN guided implant driver | Usato per l'inserimento dell'impianto fino al livello di piattaforma pianificato. |
| Guided surgery drill handles | Straumann | Guided drill handles, Ø2,2–4,2 mm | Usato con la manica guida Ø5 mm durante la perforazione guidata sequenziale. |
| Guided surgery drill set | Straumann | Straumann Guided Surgery Instruments / VeloDrill system | Usato per la perforazione pilota, intermedia e finale. |
| Implant planning and guide-design software | Straumann / Dental Wings | coDiagnostiX | Usato per la registrazione STL–CBCT, la pianificazione virtuale degli impianti e la progettazione delle guide. |
| Isopropyl alcohol | Sigma-Aldrich / Merck | 2-Propanolo, >99,5% | Usato per lavare i modelli in resina stampati e le guide; preparato come alcol isopropilico al 95% per l'uso nel protocollo. |
| Mechanical model clamp | Generic laboratory fixture | Morsa regolabile in acciaio inossidabile | Usato per la fissazione rigida del modello mandibolare in resina. |
| Mechanical testing frame | Mark-10 / Instron | Banco di prova manuale | Usato per il carico standardizzato durante il test di micromovimento. |
| Metallic guide sleeve | Straumann | T-sleeve, Ø5 mm, H5 mm, REF 034.053 | Usato per tutti i progetti di guida statica per standardizzare il percorso di perforazione. |
| Navigation calibration kit | ClaroNav | Kit di calibrazione Navident | Usato per la calibrazione del manipolo e dell'asse della fresa. |
| Navigation tracker set | ClaroNav | Tracker del modello Navident e tracker del manipolo | Usato per il tracciamento del modello e del manipolo durante la navigazione dinamica. |
| Open-source statistical environment | R Foundation | R versione 4.3 o successiva | Usato per controlli statistici supplementari e calcoli delle dimensioni degli effetti. |
| Resin curing station | Formlabs | Form Cure | Usato per il post-curing a 405 nm. |
| Resin washing station | Formlabs | Form Wash | Usato per il lavaggio con alcol isopropilico dopo la stampa. |
| Scan body | Straumann | RN scanbody compatibile con la piattaforma Tissue Level RN | Usato per la ricostruzione postoperatoria della posizione dell'impianto. |
| Spreadsheet software | Microsoft | Excel 365 | Usato per l'organizzazione dei dati e la preparazione delle tabelle. |
| Statistical software | IBM | IBM SPSS Statistics 29.0 | Usato per test di normalità, ANOVA, test t, test non parametrici e analisi ICC. |
| Surgical guide resin | Formlabs | Surgical Guide Resin | Usato per la stampa di guide chirurgiche GT I–GT IV. |
| Surgical motor and handpiece | NSK / W&H | Motore chirurgico per impianti con contrangolo 20:1 | Usato per la perforazione guidata a 800 rpm con irrigazione esterna continua in soluzione salina. |
| Three-dimensional inspection software | ZEISS | ZEISS INSPECT Optical 3D | Usato per l'ispezione delle deviazioni superficiali e l'analisi dell'impianto pianificato rispetto a quello posizionato. |
| Three-dimensional modeling software | Materialise | 3-matic Medical 19.0 | Usato per la pulizia STL, la riparazione della mesh e la preparazione del modello mandibolare. |
| Three-dimensional printer | Formlabs | Form 3B+ | Usato per la stampa stereolitografica di modelli mandibolari in resina e guide chirurgiche. |
| Tissue-level implant | Straumann | Standard Plus Implant, Ø4,1 mm RN, SLActive, 10 mm, REF 033.562G | Usato nei siti #36 e #37 in tutti i gruppi. |
| Titanium micro-screw | Dentium / Jeil Medical | Microvite ortodontica, 1,5 mm × 8,0 mm | Usato solo per la fissazione distale di GT IV. |
| Table note: Equivalent products may be used if they provide the same technical function and measurement precision. Scanner accuracy, printer layer thickness, sleeve dimensions, implant dimensions, guide resin type, navigation registration threshold, torque settings, and displacement-gauge resolution should remain consistent with the protocol. |