Questo studio sviluppa un sistema MPPT basato su reti neurali artificiali (ANN) supportato da accumulo a batteria per una stazione di ricarica autonoma per veicoli elettrici alimentata da un sistema fotovoltaico bifacciale. Inoltre, l'algoritmo di ottimizzazione ispirato al comportamento del serpente del Capo (Secretary Bird Optimization Algorithm, SBOA) ottimizza i parametri del convertitore CC-CC, del filtro e del controllore PI al fine di minimizzare la distorsione armonica totale (THD) e la deviazione della tensione sul bus in corrente continua (DC-bus).
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo di ricerca
Progettazione di un convertitore DC-DC per una stazione di ricarica per veicoli elettrici stand-alone alimentata da pannelli fotovoltaici bifacciali mediante l'algoritmo di ottimizzazione Secretary Bird
In questo articolo
Sommario
Abstract
In risposta alla crescente attenzione verso la mobilità sostenibile, questo studio presenta un sistema di ricarica per veicoli elettrici (EV) basato su fonti rinnovabili e dotato di un accumulo energetico mediante batteria in stazione (BES). Il sistema utilizza un impianto fotovoltaico bifacciale (PV) con uno schema di ricerca del punto di massima potenza (MPPT) assistito da una rete neurale artificiale (ANN). Inoltre, l'algoritmo di ottimizzazione ispirato al comportamento del serpentario (SBOA) viene impiegato per ottimizzare i parametri del convertitore CC-CC, del filtro e del controllore PI, al fine di minimizzare la distorsione armonica totale (THD) mantenendo al contempo una tensione stabile sul bus in corrente continua. Sono stati valutati cinque modelli di veicoli elettrici, tra cui un modello basato su batteria al piombo-acido (BMW i3) e quattro modelli basati su batteria agli ioni di litio (Fiat 500e, Mercedes EQA 250, Volkswagen e-Golf e Hyundai Kona Electric). La configurazione MPPT proposta estrae la massima energia dal sistema fotovoltaico bifacciale mantenendo una tensione stabile sul bus in corrente continua in condizioni ambientali e di carico variabili. La validazione mediante simulazioni in MATLAB/Simulink in tre scenari operativi (irradianza = 800–1000 W/m2; temperatura = 20–25 °C) dimostra un'elevata efficienza di conversione, valori di THD pari a 2,85%, 2,26% e 2,23% e una gestione della potenza robusta, adatta a stazioni di ricarica per veicoli elettrici in assenza di rete.
Introduzione
Oggi, l'integrazione di fonti rinnovabili, principalmente solari, e di stazioni di ricarica per veicoli elettrici (EV) nel sistema di distribuzione è fondamentale. Tuttavia, questa integrazione provoca problemi di qualità dell'energia (PQ) e richiede tecniche avanzate di MPPT per estrarre potenza dalle fonti rinnovabili. A causa della rapida crescita nell'adozione di veicoli elettrici, è diventato essenziale disporre di un'infrastruttura di ricarica veloce e affidabile. L'uso di stazioni di ricarica tradizionali collegate alla rete provoca emissioni di carbonio, sollecitazioni e problemi di qualità dell'energia (PQ). Inoltre, l'integrazione di fonti di energia rinnovabile, come l'energia solare, con i veicoli elettrici può contribuire a ridurre le emissioni di carbonio. Tuttavia, l'accumulo in batteria è considerato insieme all'energia solare, poiché quest'ultima è intrinsecamente discontinua. Le tecniche di MPPT basate sull'intelligenza artificiale producono un'uscita solare maggiore rispetto ai metodi convenzionali di perturbazione e osservazione (P & O).
È stato proposto un nuovo algoritmo di controllo basato su un integratore generalizzato del quinto ordine smorzato per sistemi fotovoltaici connessi alla rete, al fine di trasferire con precisione l'energia solare alla rete con fattore di potenza unitario, utilizzando l'ottimizzazione basata sulla psicologia umana1. Inoltre, è stata impiegata una strategia di controllo ottimale basata sull'apprendimento di tipo hill-climbing, potenziata da un filtro di Kalman adattivo con valore ottimale-M, per migliorare l'estrazione di potenza dal sistema fotovoltaico2. D'altro canto, è stato utilizzato un algoritmo predittivo per gestire ed regolare in modo efficiente la potenza nel sistema fotovoltaico integrato nel microgrid. Il sistema è configurato con una struttura a doppio stadio 3φ3.
Nel frattempo, è stato sviluppato un nuovo sensore di tensione con un approccio a basso consumo energetico per estrarre la massima potenza in uscita da un sistema fotovoltaico collegato a una stazione di ricarica per veicoli elettrici, con particolare attenzione all'efficienza e alla velocità 4. Tuttavia, è stato ideato un nuovo approccio di autenticazione dei comandi per identificare attacchi di iniezione di dati fraudolenti che colpiscono specificamente i segnali di controllo centralizzati per la distribuzione economica del sistema5. Inoltre, è stato introdotto un approccio avanzato per ricavare mappe di salienza da configurazioni interconnesse di pannelli solari e per valutare l'ambiente circostante alla ricerca di ombreggiamenti6. È stata presentata una strategia di controllo per gestire con successo i problemi di PQ nell'UPQC dotato di un sistema di accumulo energetico a magnetismo superconduttivo, in particolare in relazione al carico proveniente dalle stazioni di ricarica per veicoli elettrici7.
Inoltre, il modulo fotovoltaico bifacciale pone una sfida significativa alla fattibilità economica dei sistemi fotovoltaici. Mentre i metodi di previsione delle prestazioni dei moduli fotovoltaici monofacciali sono ormai ben consolidati, l'adattamento di questi modelli ai sistemi bifacciali è ancora in corso8,9. Inoltre, diversi studi hanno dimostrato che la produzione di energia dei moduli fotovoltaici bifacciali è influenzata da fattori geometrici. È fondamentale considerare questi elementi durante la valutazione del funzionamento delle tecnologie bifacciali10,11,12,13,14,15. D'altro canto, il metodo P & O e il MPPT basato sull'intelligenza artificiale sono stati sviluppati per l'estrazione della potenza fotovoltaica, insieme alla progettazione di controllori mediante metodi di ottimizzazione16,17,18. La modellizzazione e la simulazione di sistemi fotovoltaici bifacciali rispetto a quelli monofacciali sono trattate in dettaglio19. Nel frattempo, sono stati proposti metodi MPPT basati su P & O e reti neurali artificiali (ANN) per la progettazione di stazioni di ricarica per veicoli elettrici20,21. La stazione di ricarica per veicoli elettrici alimentata da energia fotovoltaica è stata progettata per supportare diversi modelli mediante l'uso del MPPT P & O22. Successivamente, il comportamento del serpente portaspada nel suo processo di sopravvivenza, come la ricerca e la caccia alla preda, è stato modellato matematicamente per l'algoritmo SBOA23. È stato presentato un nuovo convertitore CC-CC regolato da logica fuzzy per la ricarica costante di un'abitazione assistita da energia solare24. Il diagramma di controllo diretto del flusso e della coppia ha introdotto la logica fuzzy per soddisfare la richiesta di coppia del veicolo e ottimizzare le prestazioni di funzionamento25.
Inoltre, è stata condotta una revisione completa delle tendenze emergenti, tra cui la tecnologia vehicle-to-grid (V2G) e i sistemi di gestione energetica controllati da intelligenza artificiale, nonché il ruolo delle fonti rinnovabili nelle operazioni di veicoli elettrici reattivi alla rete26. Inoltre, è stato sviluppato un nuovo metodo per affrontare le incertezze nella generazione di energia rinnovabile, nel comportamento di ricarica dei veicoli elettrici e nei prezzi di mercato27. Tuttavia, sono state discusse le differenze fondamentali tra veicoli elettrici e veicoli elettrici autonomi condivisi (SAEV) nella tecnologia V2G, con un nuovo approccio per gli SAEV caratterizzato da peculiarità distinte, che ne ha potenziato il ruolo nell'integrazione V2G28.
Sono stati condotti diversi studi su stazioni di ricarica per veicoli elettrici collegate alla rete e alimentate da pannelli fotovoltaici monofacciali, utilizzando metodi convenzionali di inseguimento del punto di massima potenza (MPPT), come P & O (riportato nella Tabella 1), I & C, logica fuzzy e metodi di ottimizzazione metaeuristica. Tali studi si sono concentrati o sul sistema di estrazione della potenza fotovoltaica o sulla selezione dei parametri del controllore. Tuttavia, sono disponibili solo pochi sistemi fotovoltaici monofacciali che integrano un MPPT basato sull'intelligenza artificiale e una selezione ottimale dei parametri per convertitori CC-CC, filtri e guadagni di controllo PI, tutti all'interno di un unico schema, al fine di mantenere la stabilità della tensione del bus in continua e ridurre la distorsione armonica totale (THD). Pertanto, questa lacuna nella ricerca motiva lo sviluppo di un MPPT basato su reti neurali artificiali (ANN) per sistemi fotovoltaici bifacciali e di controllori ottimizzati per convertitori e filtri, al fine di migliorare la qualità dell'energia (PQ) in una stazione di ricarica per veicoli elettrici autonoma che opera in condizioni dinamiche. Questo studio presenta un'architettura di ricarica autonoma basata su pannelli fotovoltaici bifacciali, integrata con un controllore MPPT guidato da una rete neurale artificiale, progettata per stazioni di ricarica per veicoli elettrici situate lungo le autostrade. Il sistema è configurato per ricaricare cinque tipologie di batterie per veicoli elettrici22, compresi quattro modelli a ioni di litio: Hyundai Kona Electric, Volkswagen e-Golf, Fiat 500e, Mercedes EQA 250 e BMW i3, e una configurazione con batteria al piombo-acido, supportata da un modulo ausiliario di accumulo che garantisce un funzionamento stabile in condizioni solari variabili.
I principali contributi del lavoro proposto possono essere indicati come segue: (1) Sviluppo di un sistema fotovoltaico bifacciale supportato da BES, funzionante in modalità isolata, per fornire energia a più veicoli elettrici e a una richiesta di potenza in corrente alternata a livello di stazione attraverso interfacce DC/AC coordinate. I pannelli fotovoltaici bifacciali raccolgono più energia sia dalla superficie frontale che da quella posteriore rispetto ai pannelli monofacciali. (2) Implementazione di un algoritmo MPPT basato su reti neurali artificiali (ANN) che regola in modo adattivo il duty cycle del convertitore boost per estrarre la massima potenza solare disponibile. (3) Ottimizzazione dei parametri del convertitore DC-DC, dei valori R e L del filtro e dei guadagni del controllore PI mediante l’algoritmo di ottimizzazione del Secretary Bird (SBOA), con l’obiettivo di ridurre la distorsione armonica totale (THD) e mantenere una tensione stabile sul bus in corrente continua durante le variazioni di irraggiamento e temperatura. (4) Validazione attraverso tre scenari operativi che includono condizioni ambientali e di carico variabili, al fine di valutare la robustezza del controllore e l’efficienza del sistema.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
In questa ricerca, viene sviluppato un sistema autonomo di ricarica per veicoli elettrici (EV) alimentato da un impianto fotovoltaico bifacciale e da un sistema di accumulo energetico a batteria (BESS), come mostrato nella Figura 1, utilizzando un metodo MPPT controllato da una rete neurale artificiale (ANN). Per modellare l'array fotovoltaico bifacciale si utilizza un circuito equivalente a singolo diodo, tenendo conto della temperatura, della resistenza in serie, della resistenza in parallelo, dell'irradianza solare e dell'irradianza sul lato posteriore. L'uscita del fotovoltaico viene fornita alla stazione di ricarica del veicolo elettrico attraverso un convertitore CC–CC rialzatore, mentre il BESS supporta la regolazione della tensione del bus in corrente continua. L'algoritmo di ottimizzazione ispirato al comportamento del serpentario (Secretary Bird Optimization Algorithm, SBOA) viene utilizzato per ottimizzare i guadagni del controllore PI e i parametri del filtro. La modellizzazione dei componenti del sistema e la metodologia proposta sono descritte nei paragrafi seguenti.
Modellizzazione dei Componenti
1. Sistema fotovoltaico bifacciale
I moduli fotovoltaici contribuiscono a raggiungere l'output di corrente e tensione richiesto. Nello studio attuale, sono stati utilizzati due moduli fotovoltaici monofacciali per emulare le caratteristiche di generazione energetica di array bifacciali in diverse condizioni di albedo superficiale9. Il guadagno bifacciale dell'irradianza BGg è determinato dall'Equazione (1)
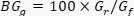 (1)
In questo caso, l'irradiazione frontale è Gf, e l'irradianza posteriore è Gr. La corrente massima del fotovoltaico bifacciale è Imp, e la tensione è Vmp. Infine, l'output prodotto dal sistema bifacciale con il numero scelto di moduli in serie Ns e in parallelo Np è dato dall'Equazione (2). Il controllo del fotovoltaico è mostrato nella Figura 2
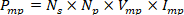 (2)
2. Sistema di accumulo dell'energia (BSS)
Le batterie sono un mezzo fondamentale per immagazzinare energia elettrica18. Questo studio utilizza batterie agli ioni di litio come sistema di accumulo energetico. Tra le opzioni disponibili di batterie ricaricabili, questo lavoro si concentra sulle batterie agli ioni di litio, considerate ottimali per i veicoli elettrici grazie alla loro efficienza e densità di potenza. Le equazioni (3) e (4) descrivono la batteria agli ioni di litio con vincoli.
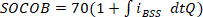 (3)
Le specifiche del pannello fotovoltaico, della batteria di accumulo e del convertitore sono riassunte nella Tabella 2, mentre la Tabella 3 presenta la ripartizione del flusso di potenza tra il campo fotovoltaico, l'unità di accumulo dell'energia e i carichi collegati.
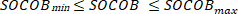 (4)
3. Convertitore CC – CA
L'inverter a punto neutro clamped (NPC) è ampiamente utilizzato nei moderni sistemi di conversione dell'energia per le fonti rinnovabili. Rispetto alla struttura convenzionale a due livelli, la configurazione NPC offre una ridotta distorsione armonica totale (THD), un minore disturbo elettromagnetico e una minore sollecitazione di tensione sui dispositivi semiconduttori. Il collegamento in corrente continua (DC link) di questa topologia è suddiviso in tre livelli di potenziale: +Vdc/2, 0 e -Vdc/2, mediante coppie di condensatori e diodi di clamp che formano il nodo neutro. Controllando opportunamente la commutazione, l'inverter genera tre stati di tensione discreti ai terminali di uscita, migliorando così la qualità dell'onda e l'efficienza di conversione dell'energia. Il punto neutro del bus in corrente continua in un inverter NPC svolge un ruolo fondamentale nel bilanciare le tensioni dei condensatori e garantire un corretto funzionamento dell'inverter. Lo schema di controllo dell'inverter è mostrato in Figura 3.
4. Convertitore CC-CC rialzatore
I convertitori CC-CC innalzano la tensione di ingresso in una tensione di uscita più elevata controllando il ciclo di lavoro di un dispositivo di commutazione ad alta frequenza, mantenendo nel contempo l'efficienza. Dispone di due modalità operative. Durante lo stato ON, il diodo è polarizzato inversamente e la sorgente di ingresso fornisce energia all'induttore, che la immagazzina sotto forma di campo magnetico, mentre il condensatore di uscita fornisce energia al carico. Durante lo stato OFF, il diodo diventa polarizzato direttamente. In questa fase, l'energia immagazzinata nell'induttore viene rilasciata attraverso il diodo al condensatore collegato all'uscita e al carico, sommandosi alla sorgente di ingresso per produrre una tensione di uscita maggiore rispetto a quella di ingresso. Variando il ciclo di lavoro del PWM, la tensione di uscita del convertitore varia secondo la relazione  , dove D è il ciclo di lavoro. È utilizzato nei sistemi solari, a celle a combustibile, nei veicoli elettrici e nei sistemi di accumulo.
Schema di controllo ANN per MPPT
In questo studio, viene selezionato un MPPT basato su reti neurali artificiali (ANN) per raccogliere la potenza massima generata dal sistema solare17. I dataset di irraggiamento e temperatura utilizzati per l'addestramento della rete ANN sono stati generati in MATLAB/Simulink in condizioni operative ambientali variabili, corrispondenti a livelli di irraggiamento solare compresi tra 800 e 1000 W/m2 e intervalli di temperatura tra 20 e 25 °C, con un duty cycle (D). La rete ANN viene addestrata per minimizzare l'errore quadratico medio (MSE) tra le uscite ottenute e quelle richieste (Op,  ) al fine di estrarre la potenza massima dal sistema fotovoltaico bifacciale. In questo caso, l'irraggiamento solare e la temperatura vengono utilizzati come ingressi per la rete ANN, mentre il duty cycle rappresenta l'uscita per controllare il convertitore boost. La struttura del modello ANN sviluppato per il MPPT, mostrata in Figura 4, è quella considerata nel presente lavoro. Tabella supplementare 1 presenta i vantaggi e gli svantaggi del metodo proposto rispetto ad altri metodi standard.
Una rete neurale artificiale (ANN) è composta da tre strati principali: uno strato di uscita (OPL), uno strato di ingresso (IPL) e uno strato nascosto (HIL). Questo consente il trasferimento dei dati tra IPL e HIL. Successivamente, i dati vengono prodotti dai pesi nei collegamenti che uniscono IPL e HIL. In questo contesto, i calcoli vengono eseguiti applicando un certo bias alla variabile HL, e i risultati ottenuti vengono accumulati nella variabile OPL. In questo caso, viene selezionata un'ANN di tipo LMBP [17]. I pesi dei collegamenti vengono regolati durante l'addestramento misurando l'errore al fine di raggiungere l'uscita desiderata. Qui, LMBP viene utilizzato per addestrare le ANN con l'MSE come funzione di prestazione. L'algoritmo LMBP utilizza le derivate ottenute per aggiornare i pesi, che presentano le caratteristiche di un apprendimento efficace e di una convergenza accelerata.
Ogni neurone in una rete di perceptron multistrato ha una funzione di somma e una funzione di attivazione. Tuttavia, esistono determinati pesi numerici (wpk) che collegano questi neuroni tra i diversi livelli. Quando gli ingressi vengono moltiplicati per i pesi come specificato nell'Equazione (5). Viene considerata la funzione sigmoidea non lineare con la minimizzazione dell'errore quadratico medio data nell'Equazione (6).
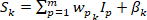 (5)
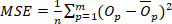 (6)
SBOA ha ottimizzato i parametri del filtro e di controllo del sistema proposto
Oggi, gli algoritmi metaeuristici svolgono un ruolo fondamentale nella risoluzione di problemi ingegneristici. Figura 5 mostra una classificazione degli algoritmi. L'algoritmo SBOA23 imita il comportamento del SB per sopravvivere nel suo habitat naturale. Le fasi di esplorazione e sfruttamento del comportamento di caccia del Gruccione del Serpente sono modellate nell'SBOA. La fase di esplorazione dell'algoritmo imita il comportamento del SB nell'acchiappare serpenti, mentre la fase di sfruttamento imita il suo comportamento nell'evitare predatori come aquile. Il processo di soluzione inizia generando valori casuali entro i rispettivi limiti per ogni SB nella popolazione e calcolando il valore della funzione obiettivo eseguendo il modello Simulink, trattando ciascun valore del SB come un parametro di progetto. Sulla base del valore obiettivo, ogni SB modifica la propria posizione per rappresentare una soluzione migliore. La modellizzazione matematica dell'SBOA è discussa di seguito:
Fase iniziale di preparazione
Innanzitutto, è necessario identificare le soluzioni iniziali utilizzate per avviare la ricerca di una tipica minimizzazione della funzione obiettivo F(Y). In questo caso, la popolazione iniziale casuale Y = [Y1, Y2, ......YN] di SB viene formata tramite N soluzioni iniziali. L'equazione (7) inizializza la popolazione e Yi rappresenta una soluzione.
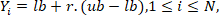 (7)
Dove i limiti inferiore e superiore delle variabili di scelta sono indicati rispettivamente con lb e ub. In [0, 1], r è un numero casuale. N è la dimensione del problema. Inoltre, il valore di adattamento della soluzione Fi = F(Yi) viene utilizzato per quantificare la qualità di Yi.
Strategia di caccia degli SB
Individuare, mangiare e attaccare la preda sono le tre fasi principali della caccia degli SB. L'intero processo di caccia è stato suddiviso in tre intervalli di tempo uguali, t < 1/3T, 1/3T < t < 2/3T e 2/3T < t < T. Qui, t rappresenta l'iterazione corrente, mentre T indica il numero massimo di iterazioni. Questi intervalli corrispondono alle tre fasi della predazione da parte degli SB: ricerca, consumo e attacco alla preda. Tale suddivisione si basa sulle statistiche biologiche relative alle fasi di caccia dell'uccello e sulla durata temporale di ciascuna fase. Di conseguenza, ogni fase dell'SBOA viene modellata nel modo seguente:
Ricerca della preda
L'SB deve cacciare la preda da una distanza di sicurezza durante questa fase. Per raccogliere dati sufficienti su tutta la regione di ricerca, il primo passo negli algoritmi di ottimizzazione richiede un'esplorazione più intensa. Utilizzando le posizioni degli altri due SB come guida, l'SB può esplorare ulteriori regioni potenziali. Per aumentare ulteriormente la diversità dell'algoritmo, vengono quindi introdotti processi di mutazione differenziale. Quando t è inferiore a 1/3 di T, si utilizza l'Equazione (8) per aggiornare la posizione di ciascun individuo. Esso cercherà, consumerà e attaccherà la preda. Di conseguenza, ogni fase dell'SBOA è modellata nel modo seguente:
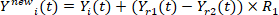 (8)
Dove, Yi(t) è la posizione attuale dell'iesimo SB, Ynewi(t) fornisce la soluzione aggiornata, due individui Yi(t), Yr2(t) sono stati scelti casualmente dalla popolazione esistente. Un vettore casuale, per la strategia di selezione dei parametri, R1 di dimensione 1 × N è scelto casualmente nell'intervallo [0, 1] per garantire un efficace equilibrio tra le fasi di sfruttamento ed esplorazione. La soluzione aggiornata viene considerata solo se porta a un valore obiettivo migliore rispetto alla soluzione ottenuta in precedenza.
Consumo della preda
SB utilizza un'agilità rapida e si muove per indugiare intorno al serpente dopo aver individuato una possibile preda. La pazienza della preda verrà sfruttata per abbassarne le difese, osservando e attirando gli avversari mentre si muovono in cerchio. Altri SB aggiustano la propria postura vicino alla preda. Il successo della caccia aumenterà in modo significativo con questo approccio. L'equazione (9) illustra come il moto browniano (B) venga utilizzato per simulare il movimento casuale di SB quando 1/3 T < t < 2/3 T.
 (9)
Dove B è implementato in MATLAB utilizzando la distribuzione normale standard tramite il vettore generato casualmente r(1,M). I SB utilizzano quindi l'Equazione (10) per aggiornare le loro posizioni.
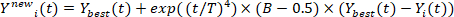 (10)
Dove, Ybest(t) è la soluzione migliore e il fattore di scala esponenziale exp((t/T)4) è scelto per aumentare la capacità di sfruttamento ad ogni iterazione.
Attacco alla preda
Dopo aver consumato energia in modo continuo, la vittima esaurirà le proprie risorse. I serpenti del Capo dovrebbero lanciare l'attacco ora. Qui, diversi metodi di attacco, come passi incessanti o salti lunghi sporadici in un breve periodo di tempo, vengono simulati utilizzando la tecnica del volo di Lévy. Le caratteristiche sono descritte dalle Equazioni (11) e (12). In questo momento, le opzioni candidate si trovano vicino alla soluzione ottimale poiché i SB si avvicinano rapidamente alla preda. Questo piano verrà attuato quando t > 2/3T.
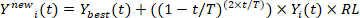 (11)
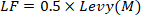 (12)
Dove, LF rappresenta la strategia di volo di Levy e 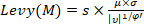 , con s = 0,01 e φ = 1,5 valori fissi. μ e υ sono valori arbitrari compresi nell'intervallo [0, 1]. Inoltre, τ indica la funzione gamma e η = 0,5; il fattore di peso 0,5 è stato adottato, come proposto nella formulazione originale dell'SBOA, per regolare l'ampiezza del passo e mantenere un equilibrio tra grandi salti esplorativi e affinamenti locali. Tabella 4 presenta i valori utilizzati per la rete neurale (ANN) e l'algoritmo SB nel sistema sviluppato.
Strategia di fuga per SB
Nella ricerca di altre prede in natura, i SB rischiano a loro volta di essere cacciati. Aquile, falchi, volpi e sciacalli sono i principali avversari con cui devono confrontarsi. Devono utilizzare una varietà di tecniche di evasione per proteggere se stessi o le loro prede quando percepiscono un pericolo. Questo algoritmo simula i metodi di fuga modellando le modalità di corsa (D2) e il mimetismo (D1). Quando affrontano avversari, i sergentari inizialmente si confondono con l'ambiente circostante per restare al sicuro. In questo contesto, i sergentari cercano di evitare ottimi locali nell'algoritmo aggiornando le proprie posizioni intorno alla preda (l'individuo migliore). Se non riescono a eludere il nemico, ricorreranno a tattiche di volo o di corsa rapida per mettersi in salvo. A tal fine, un individuo casuale Yrand viene scelto come leader per evitare di rimanere intrappolato in un ottimo locale. Le equazioni (13) e (14) vengono utilizzate dai sergentari per aggiornare le proprie posizioni. Il diagramma di flusso dello SBOA è mostrato in Figura 6.
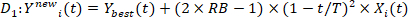 (13)
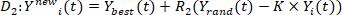 (14)
Rappresentazione delle variabili di progetto
Le variabili del problema in questo studio comprendono i parametri di progettazione, come i guadagni del controllore PI dei convertitori CC-CC, nonché le resistenze e le induttanze dei filtri e dei convertitori. L'equazione (15) fornisce la rappresentazione delle variabili di controllo. I limiti dei parametri di controllo sono elencati nella Tabella Supplementare 2.
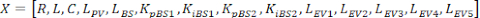 (15)
Funzione di adattamento (FF)
La minimizzazione della THD è stata scelta come funzione obiettivo (Obj) in questo studio. Il valore massimo di FF corrisponde al valore minimo di Obj, indicato nelle equazioni (16) e (17).
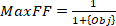 (16)
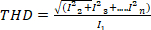 (17)
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
Il sistema fotovoltaico bifacciale autonomo proposto con MPPT basato su ANNC per una stazione di ricarica di veicoli elettrici è stato realizzato in Simulink/Matlab 2022b ed eseguito su un Intel Core i7 con 16 GB di RAM. Le caratteristiche del sistema e del carico del veicolo elettrico selezionati sono riportate nella Tabella 2 e nella Tabella Supplementare 3. In questo studio, tre casi elencati nella Tabella 5, con diverse permutazioni di irraggiamento solare (G), temperatura (T), caric...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
Nel complesso, i risultati indicano che questo lavoro di ricerca contribuisce al campo scientifico introducendo una nuova strategia di controllo ottimizzata che aumenta l'output solare, migliora la qualità della potenza (PQ) e supporta un'infrastruttura sostenibile per la ricarica di veicoli elettrici (EV) adatta alle autostrade. L'MPPT basato su rete neurale artificiale (ANN) con filtro ottimizzato mediante SBOA, convertitori e controllore raggiunge una distorsione armonica totale (THD) inferiore mantenendo una tensione...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori dichiarano di non avere conflitti di interessi.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| DC–convertitore CA | MathWorks | Documentazione Simscape Electrical Convertitore a tre livelli: https://www.mathworks.com/help/sps/ref/threelevelconverterthreephase.html | Trifase, a tre livelli con punto neutro bloccato in corrente continua–Modello di convertitore CA |
| DC–convertitore CC | MathWorks | Documentazione del convertitore rialzatore Simscape Electrical: https://www.mathworks.com/help/sps/ref/boostconverter.html | Aumentare la corrente continua–Modello di convertitore CC utilizzato per regolare la tensione di uscita del fotovoltaico. |
| batteria EV1 | MathWorks | Documentazione del modello della batteria: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Batteria al piombo-acido simulata che rappresenta EV1. |
| EV2–batterie EV5 | MathWorks | Documentazione del modello della batteria: https://www.mathworks.com/help/autoblks/ref/datasheetbattery.html | Modelli simulati di batterie agli ioni di litio rappresentanti EV2, EV3, EV4 ed EV5. |
| MATLAB/Simulink | MathWorks | Software; https://www.mathworks.com/products/simulink.html | Ambiente software utilizzato per modellare e simulare la stazione di ricarica per veicoli elettrici alimentata da pannelli fotovoltaici. |
| Simscape Electrical | MathWorks | Software; https://www.mathworks.com/products/simscape-electrical.html | Libreria di componenti utilizzata per modellare i convertitori di potenza, la rete elettrica e il sistema di controllo associato. |
| Pannello solare | Waaree Energies Ltd.; modellato in MATLAB/Simulink | Modello WSM-315. Informazioni sui prodotti Waaree: https://www.waaree.com/solar-pv-modules/; System Advisor Model: https://sam.nrel.gov/ | I parametri del pannello solare WSM-315 sono stati inseriti come modulo fotovoltaico definito dall'utente, utilizzando i dati del datasheet Waaree e del modello NREL System Advisor Model. |
| Batteria di accumulo | MathWorks | Documentazione del modello della batteria al piombo-acido: https://www.mathworks.com/help/simscape/ug/lead-acid-battery.html | Batteria al piombo-acido simulata utilizzata come sistema di accumulo di energia stazionaria. |
Riferimenti
- Kumar N, Singh B, Panigrahi BK. Grid synchronization framework for partially shaded solar PV-based microgrid using intelligent control strategy. IET Gener Transm Distrib. 2019;13(6):829-837.
- Kumar N, Singh B, Wang J, Panigrahi BK. A framework of L-HC and AM-MKF for accurate harmonic supportive control schemes. IEEE Trans Circuits Syst I Regul Pap. 2020;67(12):5246-5256.
- Saxena V, Kumar N, Singh B, Panigrahi BK. An MPC-based algorithm for a multipurpose grid integrated solar PV system with enhanced power quality and PCC voltage assist. IEEE Trans Energy Convers. 2021;36(2):1469-1478.
- Kumar N, Singh B, Panigrahi BK. Voltage sensorless model predictive control with battery management system for solar PV-powered onboard EV charging. IEEE Trans Transp Electrif. 2023;9(2):2583-2592.
- Siu JY, Kumar N, Panda SK. Command authentication using multiagent system for attacks on the economic dispatch problem. IEEE Trans Ind Appl. 2022;58(4):4381-4393.
- Hole SR, Goswami AD. Design of an efficient MPPT optimization model via accurate shadow detection for solar photovoltaic. Energy Harvest Syst. 2023;10(2):377-383.
- Çelik D, Ahmed H. Enhanced control of superconducting magnetic energy storage integrated UPQC for power quality improvement in EV charging station. J Energy Storage. 2023;62:106843.
- Bouchakour S, Caballero DV, Luna A, Medina ER, El Amin KB, Cortes PR. Monitoring, modelling and simulation of bifacial PV modules over normal and high albedos. In: Proc 9th Int Conf Renew Energy Res Appl (ICRERA); 2020 Sep 27-30; Glasgow, UK. p. 252-256.
- Shoukry I, Libal J, Kopecek R, Wefringhaus E, Werner J. Modelling of bifacial gain for stand-alone and in-field installed bifacial PV modules. Energy Procedia. 2016;92:600-608.
- Yusufoglu UA, Pletzer TM, Koduvelikulathu LJ, Comparotto C, Kopecek R, Kurz H. Analysis of the annual performance of bifacial modules and optimization methods. IEEE J Photovolt. 2015;5(1):320-328.
- Luque A, Lorenzo E, Sala G, López-Romero S. Diffusing reflectors for bifacial photovoltaic panels. Sol Cells. 1985;13:277-292.
- Chieng YK, Green MA. Computer simulation of enhanced output from bifacial photovoltaic modules. Prog Photovolt Res Appl. 1993;1(4):293-299.
- Yusufoglu UA, Lee TH, Pletzer TM, Halm A, Koduvelikulathu LJ, Comparotto C, et al. Simulation of energy production by bifacial modules with revision of ground reflection. Energy Procedia. 2014;55:389-395.
- Janssen GJ, Van Aken B, Carr AJ, Mewe AA. Outdoor performance of bifacial modules by measurements and modelling. Energy Procedia. 2015;77:364-373.
- Lave L, Samuel M, Stein S, Burnham J. Performance Results for the Prism Solar Installation at the New Mexico Regional Test Center: Field Data from February 15-August 15, 2016. Albuquerque (NM): Sandia National Laboratories; 2016.
- Srilakshmi K, Jyothi KK, Kalyani G, Goud YSP. Design of UPQC with solar PV and battery storage systems for power quality improvement. Cybern Syst. 2023; 56(5):599-628
- Srilakshmi K, Sujatha CN, Balachandran PK, Mihet-Popa L, Kumar NU. Optimal design of an artificial intelligence controller for solar-battery integrated UPQC in three-phase distribution networks. Sustainability. 2022;14(21).
- Srilakshmi K, Srinivas N, Balachandran PK, Reddy JGP, Gaddameedhi S, Valluri N, et al. Design of soccer league optimization-based hybrid controller for solar-battery integrated UPQC. IEEE Access. 2022;10:107116-107136.
- Bouchakour S, Valencia-Caballero D, Luna A, Roman E, Boudjelthia EAK, Rodríguez P. Modelling and simulation of bifacial PV production using monofacial electrical models. Energies. 2021;14(14):4224. doi:10.3390/en14144224.
- Dineshraj V, Prasanna Moorthy V. ANN-based MPPT for electric vehicle charging station. Int J Adv Res Sci Commun Technol. 2022;2(1):721-728. doi:10.48175/IJARSCT-4652.
- Rashid A. A grid-integrated PV-powered EV charging station featuring artificial neural network-based MPPT and comprehensive power flow control. E3S Web Conf. 2025;650:01015. doi:10.1051/e3sconf/202565001015.
- Awad M, Ibrahim AM, Alaas ZM, El-Shahat A, Omar AI. Design and analysis of an efficient photovoltaic energy-powered electric vehicle charging station using perturb and observe MPPT algorithm. Front Energy Res. 2022;10:969482. doi:10.3389/fenrg.2022.969482.
- Fu Y, Liu D, Chen J, et al. Secretary bird optimization algorithm: A new metaheuristic for solving global optimization problems. Artif Intell Rev. 2024;57:123. doi:10.1007/s10462-024-10729-y.
- Vidia Laksmi BN. Design of automatic battery charger using forward DC-DC converter for solar home energy. Vokasi UNESA Bull Eng Technol Appl Sci. 2025;2(1):57-66.
- Araria R, Berkani A, Negadi K, Marignetti F, Boudiaf M. Performance analysis of DC-DC converter and DTC-based fuzzy logic control for power management in electric vehicle application. J Eur Syst Autom. 2020;53(1):1-9. doi:10.18280/jesa.530101.
- Satpathy PR, Ramachandaramurthy VK, Radha Krishnan TR, et al. Technological innovations and sustainable strategies for advancing electric vehicle performance and market integration. Energy Strategy Rev. 2025;60:101790. doi:10.1016/j.esr.2025.101790.
- Saheb GM, Jamiu O, Li L. A review on electric vehicle charging station operation considering market dynamics and grid interaction. Appl Energy. 2025;392:126058. doi:10.1016/j.apenergy.2025.126058.
- Radha Krishnan TR, Satpathy PR, Ramachandaramurthy VK, Dollah Z, Pulenthirarasa S, Ramasamy A. Optimizing vehicle-to-grid systems: Smart integration of shared autonomous and conventional electric vehicles. eTransportation. 2025;24:100401. doi:10.1016/j.etran.2025.100401.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.