Questo articolo presenta un nuovo inverter multilivello asimmetrico a 15 livelli con dieci interruttori e tre sorgenti DC. Ottimizzando gli angoli di commutazione, una tecnica di eliminazione armonica selettiva basata su IA riduce il THD e aumenta l'efficienza (>97%). Esperimenti e simulazioni convalidano la migliore qualità dell'energia, meno componenti e la compatibilità delle applicazioni a media tensione.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo di ricerca
Un innovativo inverter asimmetrico a quindici livelli per applicazioni a media tensione
In questo articolo
Sommario
Abstract
In questo articolo è mostrata una topologia di inverter multilivello a quindici livelli a interruttore ridotto asimmetrica per applicazioni a media tensione, abbinata a una tecnica di controllo a eliminazione armonica selettiva (SHE) supportata dall'intelligenza artificiale (IA). Dieci interruttori unidirezionali e tre sorgenti DC diseguali sono utilizzati nella disposizione suggerita per limitare la tensione totale stazionaria (TSV) e produrre una tensione di uscita a gradini. Per trovare gli angoli di commutazione più efficaci per vari indici di modulazione, viene impiegata una strategia di controllo ibrida che combina una rete neurale artificiale (ANN) e il metodo Newton-Raphson (NR). Un prototipo sperimentale a bassa tensione viene utilizzato per testare le prestazioni della topologia suggerita, valutate tramite simulazioni MATLAB/Simulink. I risultati mostrano che, nelle condizioni operative valutate, l'inverter può produrre forme d'onda di uscita multilivello con basso contenuto armonico di ordine inferiore e buona efficienza di conversione. Nell'intervallo di carico valutato, l'efficienza misurata varia dal 98,6% al 97,1%, e in condizioni nominali, la distorsione armonica totale (THD) è del 5,47%. La topologia suggerita ottiene un numero di switch inferiore e prestazioni TSV e armoniche competitive sotto assunzioni operative comparabili, secondo un'analisi comparativa con alcune topologie di inverter multilivello della letteratura. Tuttavia, poiché le circostanze operative e le procedure di controllo non sono completamente standardizzate nella ricerca, questi confronti sono solo informativi. Sebbene l'architettura suggerita sia pensata per un'estensione scalabile verso applicazioni a media tensione, la validazione sperimentale viene effettuata utilizzando un prototipo a bassa tensione per confermare il comportamento di commutazione e le capacità di controllo. I risultati mostrano che la topologia e la tecnica di controllo sono fattibili, anche se la validazione sperimentale viene effettuata a livelli di tensione più bassi. Per raggiungere un'applicabilità più ampia, sono necessarie più validazioni in condizioni di tensione più elevata e strutture di benchmarking standardizzate.
Introduzione
Come fonte di energia rinnovabile ampiamente riconosciuta, l'energia solare sta attirando molta attenzione nella ricerca di soluzioni energetiche sostenibili. La tecnologia solare è stata ampiamente utilizzata grazie ai costanti miglioramenti nell'efficienza e nella riduzione dei costi. L'energia solare è essenziale per ridurre la dipendenza dai combustibili fossili e rallentare il cambiamento climatico mentre i paesi si avvicinano a sistemi energetici più verdi. L'efficacia in termini di costi e i vantaggi ambientali dell'energia fotovoltaica (PV) la rendono unica. L'obiettivo della ricerca e dello sviluppo di sistemi in corso è massimizzare l'estrazione di energia delle celle fotovoltaiche garantendo al contempo un'integrazione fluida della rete. Gli inverter multilivello (MLI) sono diventati una tecnologia essenziale negli ultimi anni grazie alla loro capacità di gestire alti livelli di potenza e offrire benefici come minori perdite di commutazione, migliore qualità di potenza e minore distorsione armonica con migliori capacità di interferenzaelettromagnetica 1,2,3,4,5.
I MLI utilizzano un'ampia gamma di sorgenti DC e circuiti elettrici di alimentazione composti da diversi interruttori a semiconduttore per creare forme d'onda a tensione agradini 6. Man mano che vengono aggiunti più livelli, la qualità della forma d'onda migliora. Tuttavia, l'aumento del numero di componenti rende difficile ottenere una buona affidabilità ed efficienza, il che aumenta icosti 7. Perché i MLI funzionino bene, soprattutto nelle applicazioni di energia rinnovabile, è essenziale un'alimentazione DC costante e affidabile. Controllando i livelli di tensione e riducendo le fluttuazioni, i convertitori DC/DC migliorano notevolmente la qualità della tensione e l'affidabilità del sistema. Ad esempio, un controllo robusto della modalità scorrevole per un convertitore a boost quadratico, come suggeritonell'8, ha mostrato una risposta dinamica e una stabilità del sistema migliorate. In modo comparabile, un'analisi comparativa delle topologie di convertitori DC/DC ad alto guadagno in9 rivela metodi sofisticati per aumentare la tensione, che li qualificano per l'integrazione con MLI nelle applicazioni fotovoltaiche.
Il condensatore volante (FC), il ponte H a cascata (CHB) e il clamp a diodo o a punto neutro (NPC) sono le tre principali topologieMLI 10. Diverse unità monofase H-bridge compongono l'inverter CHB, che viene ulteriormente suddiviso in varianti simmetriche e asimmetriche secondo i livelli di tensione DC11. Tre livelli di uscita sono prodotti dagli inverter CHB convenzionali: zero, negativo e positivo. La tensione di uscita individuale di ogni unità viene sommata per determinare la tensione di uscitacomplessiva 12,13. Mentre gli inverter FC e NPC presentano difficoltà nel bilanciamento della tensione a livelli di tensione più elevati, gli inverter CHB sono preferiti per applicazioni a media e altatensione 14.
Una struttura unica con meno interruttori è suggerita nel15, anche se ha lo svantaggio di richiedere più fonti di alimentazione. Per affrontare queste sfide, l'uso ottimale dei dispositivi semiconduttori è fondamentale. Una topologia asimmetrica dell'inverter con interruttori di potenza bidirezionali è presentatanel 16, che aumenta il costo dell'inverter aumentando il numero di IGBT. Altri progetti si concentrano sull'aumento dei livelli di tensione riducendo il numero di interruttori dialimentazione 17,18. Un convertitore a ponte completo viene utilizzato per trasformare l'uscita a passo DC creata dai sistemi in uno step AC. A causa delle limitazioni di blocco della tensione del convertitore a ponte completo, le applicazioni sono limitate a situazioni ad alta tensione.
Diverse topologie innovative, come il sistema trifase composto da tre unità monofase descritte in uno studio19, sono progettate per ridurre il numero di componenti per sistemi monofase e trifase. I MLI delle subunità sono utilizzati da alcune topologie per produrre uscite multilivello con meno interruttori e sorgenti DC20. Interruttori bidirezionali collegati in antiparallelo sono utilizzati in alcuni sistemi per ridurre il numero di interruttori e consentire la conduzione della corrente in entrambe le direzioni 21,22,23,24. Il blocco della tensione tra interruttori viene ridotto tramite sottounità a cascata, creando una struttura modulare. Tuttavia, un aumento dei livelli di uscita provoca un corrispondente incremento del numero di interruttori, che resta comunque uno svantaggio. Nuove configurazioni MLI che offrono vari livelli tagliando componenti e bloccando la tensione sono quindi costantemente richieste, riducendo infine i costi degli inverter. Una nuova topologia MLI chiamata ponte H compatto ha unità base collegate su entrambi i lati di un intero ponte25,26. D'altra parte, altri progetti si concentrano sulla riduzione dello stress di tensione sugli interruttori a circuito eliminando il ponte H. Tuttavia, molte di queste topologie richiedono molti componenti. Per minimizzare interruttori, condensatori e tensioni stazionarie ottimizzando la tensione di uscita27, si studia un progetto ibrido a cascata multilivello (HCFMLI) che include una classica a tre gambe e celle a ponte H nella sezione inferiore. In uno studio28,29, viene fornito un confronto tra topologie MLI a cascata utilizzando configurazioni simmetriche e asimmetriche.
Uno studio suggerisce un progetto a cascata per convertitori multilivello basato su unità sub-multilivello collegate in serie, con due modi per calcolare le grandenze delle sorgenti DC30. Uno studio descrive un inverter sparso a 13 livelli con 14 interruttori, quattro condensatori e due diodi che utilizza una singola sorgente DC per fornire una tensione di uscita31 aumentata di sei volte. Tutti i possibili livelli di tensione in uscita sono prodotti dalla topologia a cascata suggerita in uno studio32, e un'analisi comparativa mostra che è superiore ai convertitori multilivello piùmoderni 33. Un MLI monofase con tensioni di uscita simmetriche e asimmetriche viene introdotto dalla topologia in un altro studio, 34. Un'altra ricerca35 offre una topologia multilivello basata su monofase che supporta una configurazione asimmetrica di sorgente DC, ottenendo un'uscita a 15 livelli riducendo spazio e costi.
Sebbene siano state documentate in letteratura diverse topologie inverter a quindici livelli, diversi compromessi in termini di complessità, costo e prestazioni armoniche sono causati da variazioni nel numero di interruttori, nella configurazione della sorgente DC e nelle metodologie di controllo. La Tabella 1 riassume un confronto strutturale tra topologie rappresentative di inverter a quindici livelli per contestualizzare il progetto suggerito. Il confronto si concentra su fattori importanti come il numero di interruttori, le sorgenti DC e la strategia di controllo. Poiché le condizioni operative e le misure di valutazione variano tra le ricerche, questo confronto è suggestivo e si basa sulle configurazioni dichiarate.
Questo contributo al lavoro può essere formato in due classificazioni: (i) un contributo topologico, che consiste in un inverter a quindici livelli basato su una topologia asimmetrica con meno interruttori; e (ii) un contributo di controllo, che utilizza una tecnica di eliminazione armonica selettiva assistita dall'IA (SHE) per trovare i migliori angoli di commutazione per rimuovere armonici di ordine inferiore preservando il controllo di base della tensione. L'uso di una rete neurale artificiale (ANN) per apprendere la relazione non lineare tra indice di modulazione e angoli di commutazione ottimali derivati dalla formulazione di eliminazione armonica selettiva (SHE) è particolarmente definito in questo lavoro come "basato sull'IA". Offrendo soluzioni iniziali quasi ottimali che vengono poi perfezionate tramite il metodo Newton-Raphson, l'ANN funziona come un predittore guidato dai dati che riduce drasticamente lo sforzo computazionale. Rispetto ai metodi esclusivamente numerici, questo approccio ibrido consente una convergenza più rapida e un'applicazione pratica più semplice.
L'obiettivo principale è sviluppare un nuovo progetto di sistema monofase che utilizzi un approccio a sorgente asimmetrica, consentendo la conduzione della corrente con un numero minimo di dispositivi di potenza. Questo articolo propone un inverter a quindici livelli (15L) per applicazioni a bassa tensione come la generazione di energia solare, le automobili elettriche (EV) e altre specifiche ad alta potenza. La Figura 1 illustra la connessione dei pannelli solari sul tetto, della batteria, delle celle a combustibile, del Super Condensatore, di un convertitore DC-DC e del carico di trasmissione elettrica attraverso il proposto Multilevel Inverter (MLI). L'operazione scalabile a più livelli è l'obiettivo principale dello sviluppo dell'inverter suggerito. I concetti di progettazione sono pensati per facilitare l'estensione verso applicazioni a media tensione, soggetti a una scelta adeguata del dispositivo, alla progettazione dell'isolamento e a preoccupazioni a livello di sistema, anche se il lavoro attuale valida la topologia utilizzando un prototipo di laboratorio a bassa tensione. I seguenti sono i principali contributi di questo studio: 1) Una nuova topologia asimmetrica MLI basata su CHB, che mantiene alti livelli di tensione in uscita utilizzando meno interruttori semiconduttori di potenza, 2) Ottimizzazione della funzione di costo e della tensione totale permanente (TSV) per aumentare economia ed efficienza e 3) L'analisi comparativa mostra che la topologia proposta supera i sistemi attuali in termini di efficienza e riduce la distorsione armonica totale (THD).
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
Configurazione topologica
La Figura 2 mostra l'architettura raccomandata, che consiste in 10 interruttori e tre sorgenti di tensione disposte asimmetricamente. Le sorgenti DC nell'inverter a 15 livelli suggerito hanno un rapporto di 1:2:4. Questo rapporto non è arbitrario; fu selezionata per minimizzare il numero di sorgenti DC consentendo al contempo la creazione di un'ampia gamma di combinazioni di tensione. I valori scelti aumentano il numero di livelli di uscita permettendo la produzione di livelli di tensione discreti senza duplicazioni. Tutti i materiali utilizzati in questo studio sono elencati nella Tabella dei Materiali.
Modalità di commutazione
Gli stati di commutazione di questo metodo sono mostrati nelle Figure 3 e 4. Il rosso indica il percorso conduttore e il verde il percorso non conduttore degli interruttori corrispondenti nelle Figure 3 e 4. Dieci interruttori con tre sorgenti di tensione preferite sono posizionati per creare livelli in una sequenza naturale di grandezza. La Tabella 1 elenca gli interruttori utilizzati per produrre i livelli di tensione necessari. Nella Tabella 2, 0 indica la non conduttività, e 1 indica il percorso di conducibilità degli interruttori. Le modalità operative della topologia proposta sono le seguenti.
0Vdc: Per raggiungere tensione zero in questa modalità di funzionamento, S1, S2, S3, S7 o S9 conducono come mostrato nella Figura 3A.
±1Vcc: S1, S5, S6, S7 e S9 conducono secondo le modalità mostrate nella Figura 3B per acquisire una tensionedi uscita di +1V DC . Per ottenere -1Vdc come tensione di uscita, S2, S3, S4, S8 e S10 conducono come indicato dalle modalità corrispondenti nella Figura 4A.
±2Vdc: Per ottenere +2Vdc come tensione di uscita, si accendono S3, S4, S6, S7 e S9 come mostrato nella Figura 3C. S1, S2, S5, S8 e S10 vengono condotti nello stesso modo indicato nella modalità della Figura 4B per ottenere un'uscita di -2Vdc.
±3Vdc: Per fornire la tensione di uscita +3Vdc, sono rappresentate rispettivamente le Figure 3D, S1, S3, S6, S7 e S9 . Come dimostrato nella Figura 4C , S2, S4, S5, S8 e S10 conducono in modo simile per produrre una tensionedi uscita DC di -3V.
±4Vdc: S1, S2, S3, S7 e S8 conducono nel modo illustrato nella Figura 3E in per far funzionare +4Vdc come tensione di uscita. S4, S5, S6, S9 e S10 sono condotte nelle sequenze mostrate nella Figura 4D, per ottenere una tensione di uscita di -4Vdc.
±5Vdc: La sequenza di commutazione per generare +5Vdc come tensione di uscita è rappresentata nella Figura 3F. La Figura 4E mostra il pattern di conducibilità degli interruttori per fornire un livello di tensione di uscita di -5Vdc.
±6Vdc: I corrispondenti schemi di commutazione che producono +6Vdc come tensione di uscita sono mostrati nella Figura 3G. La Figura 4F mostra il modello degli interruttori utilizzato per fornire una tensione di uscita di -6Vdc.
±7Vdc: S1, S3, S6, S7 e S8 conducono come mostrato nella Figura 3H , sviluppando una tensione di uscita di +7Vdc. S2, S4, S5, S8 e S9 conducono come illustrato nella Figura 4G per ottenere una tensione di uscita di -7Vdc.
Metodo di modulazione
In questo lavoro, viene utilizzata una tecnica di controllo a bassa frequenza per analizzare l'efficacia dell'inverter proposto. L'Eliminazione Armonica Selettiva (SHE) sfrutta una metodologia a bassa frequenza di commutazione per eseguire il funzionamento del MLI. Gli armonici di ordine basso vengono eliminati in modo efficiente tramite SHE, che minimizza inoltre le perdite di commutazione. Tuttavia, l'uso di questo metodo richiede di risolvere diverse equazioni trascendentali difficili. La Figura 4 mostra gli angoli di commutazione considerati per una simmetria a quarto d'onda. La forma d'onda per una forma d'onda di tensione di uscita a livello m (m è un numero dispari) ha 2 angoli di commutazione (m-1). La Figura 5 mostra la divisione degli angoli di commutazione in quattro quadranti. Gli angoli principali di commutazione sono quelli nel primo quadrante, che va da 0 a π/2. Gli angoli rimanenti dei quadranti possono essere facilmente determinati utilizzando gli angoli principali di commutazione.
Per ridurre la distorsione armonica totale complessiva (THD) dell'inverter, la tecnica SHE mira a rimuovere gli armonici di ordine inferiore. Dato che l'uscita ha 15 livelli, l'inverter suggerito utilizza SHEPWM per mirare ed eliminare armoniche di ordine inferiore come la terza, quinta, settima, nona, undicesima e tredicesima. Filtri piccoli possono essere usati per sopprimere con successo armonici di ordine superiore. Le espressioni matematiche della tensione di uscita si ottengono utilizzando la serie di Fourier. Le seguenti equazioni forniscono queste espressioni:
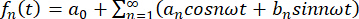 (1)
Dove una componente0= DC
an= Armonico pari
bn=Armonico dispari
In questo caso
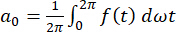 (2)
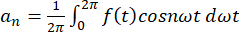 (3)
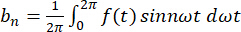 (4)
La simmetria a quarti di ciclo dell'onda in uscita annulla gli armonici di ordine pari (an = 0) e la componente DC (a0 = 0), lasciando solo gli armonici dispari (bn). Pertanto, l'equazione di uscita dell'inverter multilivello è espressa come
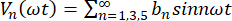 (5)
Poiché è un inverter a 15 livelli, per un quarto di ciclo vengono utilizzati 7 angoli di accensione per determinare la tensione di picco di ciascun componente armonico. Le seguenti equazioni rappresentano le componenti armoniche di picco.
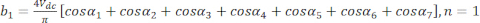 (6)
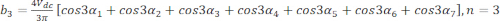 (7)
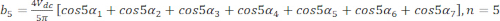 (8)
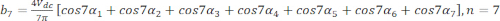 (9)
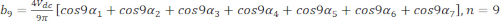 (10)
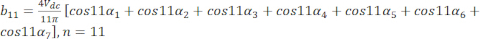 (11)
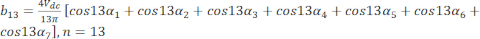 (12)
È necessario regolare le grandenze di tensione degli armonici di terzo, quinto, settimo, nono, undicesimo e tredicesimo ordine a zero delle equazioni sopra per rimuoverle dal carico.
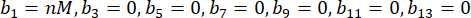 (13)
L'indice di modulazione (M) dell'inverter può essere calcolato tramite
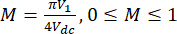 (14)
Il metodo Newton-Raphson (NR) viene utilizzato per calcolare gli angoli di sparo, e l'obiettivo principale del SHE PWM è ridurre il più possibile i valori armonici. L'approccio NR inizia la soluzione delle equazioni non lineari con una stima iniziale, che è un numero casuale compreso tra 0 e 90◦. Le iterazioni con numeri sono rappresentate da j ed e. L'approccio NR prevede le seguenti azioni.
Passo 1: Per trovare gli angoli di sparo, vengono impostati i valori iniziali.
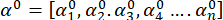 (15)
Passo 2: Usa la matrice di Jacob per "n" variabili nelle "k" iterazioni per calcolare i valori dell'equazione non lineare e dα.
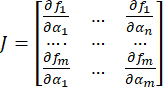 (16)
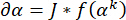 (17)
Passo 3: Se δα è superiore alla soglia, ripetere il passo 4. Se la soglia è uguale o superiore a δα, si interrompe il processo.
Passo 4: Una volta che l'equazione (18) ha aggiornato il valore α, passa al Passo 2.
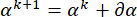 (18)
Per determinare gli angoli di commutazione ideali vengono utilizzati Reti Neurali Artificiali (ANN) e l'approccio Newton-Raphson. Per la sua procedura di addestramento, un ANN necessita di input iniziali. Gli strati interni delle reti neurali artificiali impiegate in questo metodo sono rappresentati nella Figura 6. Per fornire gli angoli di commutazione ideali, è costituito da due strati nascosti (H1 e H2) posti tra i livelli di ingresso e uscita e da uno strato di ingresso con valore Vdc. Il modello è reso non lineare utilizzando una funzione di attivazione "tanh", che ha un intervallo da -1 a 1′. Assegnando un peso a ciascuno dei loro input, vengono calcolati singoli neuroni (Yi). K è un valore compreso tra 0 e il numero di neuroni nello strato precedente. I valori di output sono scalati all'interno dell'intervallo designato utilizzando la funzione tanh. Di seguito è riportata una descrizione di questo
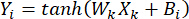 (19)
Va menzionato che Wk rappresenta il peso di ogni neurone, Xk l'output del k-esimo neurone e Bi il bias dello strato nascosto. Le metriche di errore vengono calcolate utilizzando la perdita dell'errore quadratico medio (MSE). L'approccio Back Propagation, che utilizza l'ottimizzatore Adam per modificare i pesi di ciascun livello, viene utilizzato per ridurre la perdita di errore.
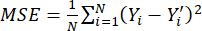 (20)
Il diagramma di flusso in Figura 7 descrive la procedura di ottimizzazione dell'algoritmo ibrido ANN-NR. Una tecnica ibrida di Rete Neurale Artificiale (ANN) e Newton-Raphson (NR) viene utilizzata per garantire un calcolo accurato ed efficiente dal punto di vista computazionale degli angoli di commutazione ottimali, poiché le equazioni di eliminazione armonica selettiva non lineare (SHE) vengono risolte utilizzando il metodo Newton–Raphson su un intervallo di indice di modulazione di 0,6 ≤ M ≤ 1,0 per creare il dataset di addestramento offline. Si trovano e conservano per ogni indice di modulazione i set validi di angolo di commutazione (α₁–α7) che soddisfano i requisiti di rimozione armonica per il terzo, quinto, settimio, nono, undicesimo e tredicesimo armonico,2. Un neurone di ingresso che rappresenta l'indice di modulazione (M), due strati nascosti e sette neuroni di uscita che indicano lo scambio di angolo da α₁ fino a α7 costituiscono una rete neurale feedforward. Ci sono quindici neuroni nel primo strato nascosto e dieci nel secondo. Il livello di output ha una funzione di attivazione lineare, ma i livelli nascosti impiegano funzioni di attivazione tangente iperbolica (tanh) per aggiungere non linearità. Sia i dati di ingresso che quelli di uscita sono standardizzati all'intervallo [−1, 1] per migliorare la stabilità e la convergenza dell'addestramento. Prima dell'addestramento, l'indice di modulazione e gli angoli di commutazione vengono scalati in modo appropriato e, durante l'inferenza, vengono riscalati.
Il dataset è suddiviso 60:20:20 in set di addestramento, validazione e test. La tecnica di ottimizzazione di Adam con un tasso di apprendimento di 0,001 e un errore quadratico medio (MSE) come funzione di perdita viene utilizzata per addestrare la rete. Per evitare il sovrafitting, l'addestramento viene condotto fino a 1000 epoche con arresti precoci. L'addestramento viene interrotto quando la MSE scende sotto una soglia prestabilita o quando la perdita di validazione non migliora in 50 epoche consecutive (criterio di pazienza). Le stime iniziali dell'angolo di commutazione per un indice di modulazione specifico sono fornite dall'ANN addestrato durante il funzionamento. La soluzione iterativa di Newton–Raphson utilizza quindi queste stime come condizioni iniziali. L'approccio NR garantisce una rimozione armonica accurata regolando le uscite ANN per soddisfare perfettamente le equazioni SHE non lineari.
Quando le grandenze residue degli armonici previsti (3°–13°) sono inferiori allo 0,5%, e gli angoli di commutazione soddisfano la restrizione di ordinamento necessaria, una soluzione è considerata valida:
0 < α1 < α2 < α3 < α4 < α5 < α6 < α7 < π / 2. La rapida convergenza e la soppressione armonica affidabile su tutto l'intervallo dell'indice di modulazione sono i risultati di questa strategia ibrida ANN–NR, che combina l'eccellente accuratezza delle tecniche numeriche iterative con la rapida capacità di predittione delle reti neurali. La Tabella 2 mostra informazioni su diversi parametri (α1 a α7) e misurazioni (5°, 7°, 11° e 13°) per un intervallo di valori MI. Questi numeri sembrano riflettere misurazioni o caratteristiche associate ai valori dell'IM. La Figura 8A mostra come variano gli angoli di commutazione rispetto all'indice di modulazione, e la Figura 8B mostra come varia l'ordine armonico rispetto all'indice di modulazione.
Analisi delle prestazioni
In questo studio, valutiamo le prestazioni dell'inverter asimmetrico a quindici livelli suggerito concentrandoci sulla distribuzione dello stress di tensione, l'efficienza di conversione, le caratteristiche di perdita di potenza e l'utilizzo del dispositivo—tutti elementi che hanno un impatto diretto sull'implementazione pratica. Le tensioni massime di blocco su tutti gli interruttori in varie condizioni operative vengono sommate per determinare la tensione totale stazionaria (TSV). Notiamo che lo stress di tensione non è distribuito uniformemente tra i dispositivi in base agli stati di commutazione indicati nella Tabella 2. Ad esempio, gli interruttori S1, S2, S5, S9 e S10 incontrano tensioni di blocco di Vdc, 3Vdc, 2Vdc, 4Vdc e 4Vdc, rispettivamente, al livello operativo di +6V DC .
Per questa configurazione, lo stress di tensione di picco dei dispositivi di commutazione collegati alla sorgente (V3) è lo stesso, mentre i dispositivi di commutazione collegati a sorgenti (V1 e V2) hanno valori diversi. Le seguenti equazioni mostrano la massima tensione dell'interruttore.
VS1 = V S4 = V1 = Vdc (21)
VS3 = VS5 = V2 = 2V dc (22)
VS2 = VS6 = V1 + V2 = 4V dc (23)
VS7 = VS8 = VS9 = VS10 = V3 = 4V dc (24)
dove VSn rappresenta la tensione massima del dispositivo mentre è in posizione spento. La tensione totale permanente (TSV) per il progetto proposto è espressa come (25).
TSV = 2 * VS1 + 2 * VS3 + 2 * VS2 + 4 * VS7 = 30 V dc (25)
L'organizzazione asimmetrica della sorgente DC e la sequenza di commutazione producono direttamente il profilo di tensione non uniforme rappresentato nella Figura 9. La distribuzione disomogenea richiede una valutazione e selezione attente del dispositivo per evitare sovraccarichi di sollecitazione, anche se il TSV complessivo è inferiore rispetto ai progetti tradizionali. Nel quadro della topologia suggerita, valutiamo anche la connessione tra il numero di interruttori e i livelli di tensione raggiungibili. L'architettura attuale utilizza 10 interruttori per raggiungere quindici livelli, a differenza delle strutture tradizionali a cascata, dove il miglioramento dei livelli richiede solitamente aumenti proporzionati dei componenti. Secondo la nostra indagine, le strade di conduzione vengono riutilizzate in diverse modalità operative per ottenere questa riduzione. Tuttavia, questo metodo limita la scalabilità semplice a livelli di tensione più elevati e aggiunge ulteriori restrizioni alla logica di commutazione.
L'equazione (26) si ottiene calcolando il fattore di costo utilizzando tutti i termini che dipendono dal numero di sorgenti (Ns), dal numero di interruttori (Nsw), dal numero di circuiti dei driver gate (Ndriver), dal numero di diodi (ND), dal numero dei condensatori (NC), dal fattore di costo (CF) e dall'efficienza. In questo caso, δ rappresenta il fattore di ponderazione. I componenti ricevono maggiore peso quando δ è inferiore a 1, mentre la Tensione Totale Permanente (TSV) (p.u.) riceve maggiore peso quando δ è superiore a 1. Se δ = 1, allora i pesi delle componenti e il TSV (p.u.) sono uguali. Per tutte le topologie discusse in questo studio, δ si assume che sia 1.
CF = Ns + Nsw + Ndriver + ND + N C + δ*TSV(p.u.) (26)
L'efficienza dell'inverter è spesso espressa come equazione (27).
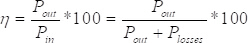 (27)
dove potenza in uscita, input e perdite di potenza sono rappresentate rispettivamente da perdite Pin uscita, Pin ingresso e P. Le perdite di commutazione e le perdite di conduzione sono i tre tipi di perdite di potenza nella topologia suggerita. Perdite di commutazione: Queste perdite derivano dall'accensione e spegnimento rapido dei dispositivi in un singolo ciclo. La formula viene utilizzata per esprimere le perdite di commutazione causate dalle transizioni.
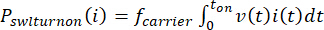
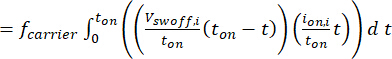
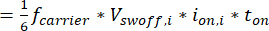 (28)
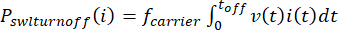
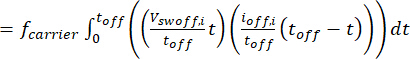
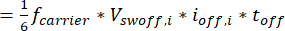 (29)
La perdita di accensione, la perdita di spegnimento e la tensione di stato spento dell'i-esimo interruttore sono indicate rispettivamente da Pswlturnon(i), Pswltunoff(i) e Vswoff. Ion e ioff rappresentano le correnti negli stati di acceso e spegnimento dell'interruttore. L'equazione (30) mostra come queste perdite vengono sommate per determinare le perdite complessive da commutazione (Psw(Totale)).
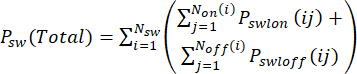 (30)
Perdite da conduzione: le perdite di conduzione di un interruttore sono rappresentate come
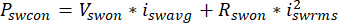 (31)
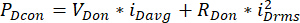 (32)
dove Vdon e Vswon rappresentano rispettivamente le cadute di tensione in stato di acceso del diodo e dell'interruttore, e PDcon e Pswcon rappresentano le perdite di conduzione del diodo e dell'interruttore. La resistenza in stato di on-age del diodo e dell'interruttore è rappresentata da RDon e R swon, mentre le correnti medie e RMS dell'interruttore sono rappresentate da iDavg,i swavg,i Drms e iswrms.
Per i dispositivi scelti, vengono utilizzate caratteristiche standard basate su datasheet per configurare i modelli semiconduttori PLECS. Le perdite di commutazione (Pacceso,P spento), i parametri di conduzione (RDon, VDon) e le resistenze termiche sono specificate utilizzando valori nominali del datasheet e scalati internamente da PLECS in base alle circostanze operative istantanee quando non è disponibile l'adattamento completo della curva dai dati del produttore.
Utilizzando la piattaforma di simulazione PLECS rappresentata nella Figura 10, effettuiamo analisi delle perdite per valutare la dissipazione di potenza, considerando caratteristiche a livello di dispositivo sia per la conduzione che per le perdite di commutazione. Abbiamo riscontrato che la distribuzione delle perdite cambia drasticamente a seconda del carico. Le perdite per conduzione predominano sotto carichi puramente resistivi perché alcuni interruttori sperimentano un flusso costante di corrente. D'altra parte, il ritardo di fase tra tensione e corrente fa aumentare le perdite di commutazione per i carichi RL, il che comporta un aumento della dissipazione di energia durante le transizioni di commutazione. Le Figure 11A e 11B mostrano questo comportamento, con alcuni interruttori che mostrano continuamente concentrazioni di perdita maggiori in base al loro ruolo di conduzione.
Come mostrato nella Figura 12, l'efficienza totale dell'inverter viene calcolata confrontando la potenza di uscita con quella di ingresso in varie condizioni operative (0–2000 W). Secondo i nostri risultati, l'efficienza scende al 97,1% vicino alle circostanze nominali dal 98,6% a livelli di potenza inferiori. Spieghiamo questa tendenza sottolineando che quando la grandezza della corrente aumenta, le perdite di commutazione e conduzione contribuiscono di più. Il cambiamento osservato suggerisce che i meccanismi di perdita diventano più evidenti a livelli di carico maggiori e dovrebbero essere presi in considerazione nella progettazione termica, anche se l'efficienza rimane buona.
È fondamentale sottolineare che queste misure di prestazione sono derivate in condizioni di simulazione, che presuppongono una modellazione parassitaria semplificata e un comportamento di commutazione idealizzato. Nelle applicazioni reali, altri elementi come l'inserimento in tempo morto, i ritardi dei driver di gate, le induttanze vaganti e le proprietà del dispositivo dipendenti dalla temperatura possono modificare efficienza e distribuzione delle perdite. Di conseguenza, i risultati non catturano completamente tutti gli impatti operativi reali, anche se offrono una base coerente per la valutazione del confronto. TSV, efficienza e distribuzione delle perdite sono frequentemente impiegati come criteri di benchmarking nell'analisi degli inverter multilivello, e l'approccio di valutazione delle prestazioni utilizzato in questo lavoro è in linea con le procedure accettate in questo campo. Tuttavia, sottolineiamo che la topologia, la tecnica di commutazione e le condizioni operative considerate in questo lavoro dipendono intrinsecamente dai risultati quantitativi.
L'inverter asimmetrico a quindici livelli suggerito e alcune topologie di inverter multilivello dalla letteratura sono confrontate nella Tabella 3. Fattori strutturali e di prestazione chiave, come il numero degli interruttori, il numero di sorgenti DC, la tecnica di controllo e le caratteristiche operative generali, sono al centro del confronto. È stato osservato che alcune disposizioni di corrente, come quelle in24,25, utilizzano più interruttori (fino a 16) o si affidano a tecniche ibride o di modulazione ad alta frequenza, che possono portare a una maggiore complessità di controllo e perdite di commutazione. Sebbene funzionino con schemi di modulazione e limitazioni di progettazione differenti, altre topologie a commutatori ridotti, comeil 27, raggiungono un numero di dispositivi inferiore.
Sotto un framework di controllo a bassa frequenza basato su SHE, l'architettura suggerita produce un'uscita a quindici livelli usando dieci switch e tre sorgenti DC. Rispetto ad alcuni progetti di riferimento, la topologia presenta un numero di interruttori inferiore e una tensione totale permanente (TSV) moderata per questa configurazione e stato operativo. Va però sottolineato che i confronti forniti si basano su dati della letteratura e che non tutti gli studi utilizzano le stesse circostanze operative, sistemi di modulazione e ipotesi di carico. Di conseguenza, è impossibile dimostrare l'equivalenza diretta delle prestazioni uno a uno. Invece di offrire una base completamente adeguata, il confronto è pensato per offrire una valutazione strutturale e suggestiva. Nel complesso, all'interno dell'intervallo di lavoro valutato, la configurazione suggerita offre un compromesso praticabile tra numero di componenti, complessità di controllo e prestazioni armoniche.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
Risultati della simulazione
Il funzionamento a quindici livelli viene simulato utilizzando l'interfaccia MATLAB/Simulink. I parametri di carico sono rispettivamente 100 Ω e 100 mH, e le tensioni della sorgente per quindici livelli sono classificate come 100 V, 200 V e 400 V. L'inverter suggerito opera a 50 Hz, che è la sua frequenza fondamentale. Le prestazioni dell'inverter in condizioni di carico resistivo sono mostrate nella
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
La topologia dell'inverter asimmetrico a quindici livelli a commutatore ridotto, combinata con una tecnica di eliminazione armonica selettiva assistita dall'IA (SHE), è presentata in questo articolo. La disposizione suggerita è adatta per applicazioni a media tensione come sistemi solari e interfacce di trasmissione elettrica perché trova un buon equilibrio tra numero di interruttori, tensione totale di permanenza (TSV) e prestazioni armoniche. La topologia può generare forme d'onda di t...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori dichiarano di non esserci conflitti di interesse.
Ringraziamenti
Gli autori dichiarano che questa ricerca non ha ricevuto alcuna sovvenzione specifica da agenzie finanziatrici nei settori pubblico, commerciale o non profit.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Sensore di corrente | Sensore ad effetto Hall | — | Usato per la misurazione della corrente |
| Alimentazione CC (isolata) | Alimentatore di laboratorio | — | Fonti CC isolate da 10 V, 20 V, 40 V |
| Oscilloscopio a memoria digitale (DSO) | Tektronix | — | Usato per l'osservazione e la misurazione delle forme d'onda |
| Controller DSP | Texas Instruments | TMS320F28379D | Usato per la generazione di impulsi e l'implementazione del controllo |
| Circuito driver di gate | Circuito driver IC personalizzato | IR2110 | Usato per il controllo di commutazione del MOSFET |
| Carico induttivo | — | — | Induttanza da 30 mH |
| MATLAB/Simulink | MATLAB | Versione (2025a) | Usato per la simulazione e l'analisi |
| MOSFET | Infineon | IRFP460 | Interruttore di potenza da 500 V, 20 A utilizzato nell'inverter |
| Configurazione PCB / Breadboard | Personalizzato | — | Usato per l'implementazione hardware |
| Computer personale | — | — | Usato per la simulazione e la programmazione DSP |
| Software PLECS | PLECS | Versione (5.0.3.) | Usato per l'analisi termica e delle perdite |
| Diodo di potenza | ON Semiconductor | MUR860 | Diodo a recupero rapido da 600 V, 8 A |
| Unità di alimentazione | — | — | Alimentazione ausiliaria per i circuiti di controllo e driver |
| Carico resistivo | — | — | Resistenza di potenza da 30 Ω |
| Sonda di tensione | Tektronix | — | Usata per l'acquisizione della forma d'onda di tensione |