È stato sviluppato un apparato accessibile e a basso costo per misurare le relazioni forza–velocità–potenza muscolare umana, utilizzando materiali economici, un ingranaggio stampato in 3D, un accelerometro dello smartphone e software gratuito Python. La validazione rispetto a un ergometro standard aureo ha dimostrato misurazioni fisiologicamente rilevanti, offrendo al contempo opportunità eque di apprendimento pratico in un contesto didattico universitario.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo metodologico
Un apparato a basso costo per la misurazione delle relazioni forza-velocità muscolare
In questo articolo
Sommario
Abstract
La relazione tra forza muscolare, velocità contrattile e potenza rappresenta un paradigma fisiologico di quasi un secolo e un pilastro fondamentale della nostra comprensione della funzione muscolo-scheletrica. Tuttavia, questo paradigma raramente viene studiato direttamente nelle aule di fisiologia e biomeccanica a causa del costo proibitivo dell'attrezzatura necessaria. Questo studio ha avuto lo scopo di progettare e validare un apparato economico basato su un sistema di pulegge stampato in 3D, che incorpora un ingranaggio a ruota a denti e scatto, facilmente costruibile e configurabile per raccogliere dati di forza–velocità–potenza dai muscoli delle dita umane mediante l'accelerometro di uno smartphone e l'applicazione gratuita Phyphox. Uno script Python personalizzato converte le misurazioni grezze dell'accelerometro in velocità e potenza, che vengono poi confrontate, soggetto per soggetto, con le misurazioni ottenute utilizzando un sistema a leva duale considerato standard di riferimento. Il confronto a coppie di cinque variabili riassuntive (forza massima, Fmax; velocità massima, Vmax; potenza massima, Pmax; velocità ottimale, Vopt; e curvatura della relazione forza–velocità, a/Fmax) non ha rivelato differenze statisticamente significative tra i dati di forza–velocità–potenza raccolti con i due apparati (test t appaiati, p > 0.05). Pertanto, senza una riduzione significativa della qualità dei dati, l'apparato economico offre un mezzo accessibile, sicuro ed efficace sotto il profilo dei costi per insegnare e studiare i principi biomeccanici e fisiologici. Questo apparato ha il potenziale di democratizzare l'insegnamento della fisiologia muscolare e della biomeccanica, in particolare in contesti educativi con finanziamenti limitati e risorse scarse in tutto il mondo.
Introduzione
Il muscolo striato è il motore responsabile dei movimenti scheletrici nell'uomo e in altri animali. Comprendere la sua particolare composizione gerarchica risulta complicato a causa di fattori multilivello che influenzano la generazione della forza e la produzione di lavoro1,2. Forse a causa di queste complessità, la funzione muscolare può risultare un aspetto trascurato nei programmi di anatomia e fisiologia, poiché gli educatori spesso non dispongono degli strumenti necessari per illustrare adeguatamente gli aspetti fondamentali e più affascinanti della funzione muscolare3,4,5,6.
La funzione muscolare è stata storicamente descritta attraverso diversi paradigmi duraturi, nessuno dei quali più ampiamente riconosciuto del compromesso forza-velocità inizialmente caratterizzato quasi un secolo fa da Archibald Vivian Hill1,2,3,4,5,6. Questa relazione fisiologica fondamentale descrive il compromesso tra la velocità di contrazione muscolare e la forza, in cui le contrazioni isometriche o con accorciamento molto lento sono generalmente le più forti, producendo la forza massima del muscolo (Fmax), mentre le contrazioni isotoniche più veloci, che si avvicinano alla velocità massima del muscolo (Vmax), sono tipicamente le più deboli1. Quando Hill descrisse nel 1938 la relazione forza-velocità-potenza (FVP), introdusse una funzione che ancora oggi porta il suo nome. L'equazione di Hill (Equazione 1) mette in relazione la forza massima generata durante una contrazione isometrica (con estremità muscolari fisse) alla velocità massima raggiunta in assenza di un carico esterno.
Equazione 1: (v + b) (F + a) = b (Fmax + a)
dove v è la velocità di accorciamento, F è la forza muscolare, Fmax è la forza isometrica massima, e a e b sono costanti che descrivono la relazione forza–velocità e le proprietà energetiche dell'accorciamento muscolare1.
Incorporati in questa relazione fondamentale vi sono diversi concetti chiave della funzione muscolare rappresentati da cinque parametri quantitativi che definiscono la relazione forza-velocità (FVP). Il prodotto tra la forza muscolare istantanea e la velocità è la potenza, che tipicamente raggiunge un valore massimo (Pmax) a circa un terzo di Vmax7. La velocità alla quale Pmax si verifica è definita velocità ottimale (Vopt), e la sua posizione all'interno dell'intervallo di velocità di accorciamento (da V0 a Vmax) rappresenta una caratteristica importante delle relazioni forza–velocità e potenza–velocità. Ad esempio, una Vopt maggiore determina che la potenza massima venga erogata a una velocità di accorciamento più elevata. All'interno della relazione forza–velocità stessa, la forza massima (Fmax) e la velocità massima (Vmax) sono collegate da relazioni intermedie forza–velocità in modo curvilineo (Figura 5A). Le relazioni tipiche forza–velocità e potenza–velocità ottenute mediante la metodologia qui descritta sono mostrate nella Figura 1. La pendenza di questa curva è definita curvatura della relazione forza–velocità, che descrive la velocità di riduzione della forza all'aumentare della velocità. La curvatura è definita come a/Fmax8, dove a è la costante termodinamica nell'equazione di Hill che quantifica la produzione di calore per attrito da parte di un muscolo che si accorcia senza carico1. La curvatura influenza la posizione di Vopt sulla curva forza–velocità e determina quanto forza un muscolo può generare a una data velocità di accorciamento. La curvatura è stata descritta anche mediante il rapporto di potenza muscolare (Equazione 2)9.
Equazione 2: 
dove Pmax è il massimo rendimento di potenza muscolare, e Vmax e Fmax sono rispettivamente la massima velocità di accorciamento e la massima forza isometrica.
La natura intuitiva delle relazioni forza-velocità e potenza-velocità offre punti di accesso efficaci per l'insegnamento della funzione muscolare in classe, nell'ambito delle scienze della vita. L'importanza di offrire agli studenti opportunità pratiche per sviluppare una comprensione più completa delle relazioni FVP è sottolineata dal fatto che l'apprendimento pratico è stato dimostrato migliorare il mantenimento delle conoscenze10. Inoltre, l'apprendimento sperimentale è noto per rafforzare le basi necessarie per valutare la funzione muscolare, sia in un contesto scientifico fondamentale sia come preparazione per professioni nel settore sanitario, inclusi la prevenzione delle lesioni, la riabilitazione e l'allenamento fisico.
Gli strumenti tradizionali per testare le proprietà fisiologiche dei muscoli, come i sistemi a leva con servomotore a doppia modalità, sono altamente precisi ed accurati, ma comportano costi proibitivi e pertanto rappresentano un ostacolo significativo per la loro implementazione nella maggior parte degli ambienti didattici7. Per superare questi limiti ed ampliare le opportunità di apprendimento pratico, è stata sviluppata un'alternativa economica. L'apparecchiatura si basa su una puleggia stampata in 3D che incorpora un ingranaggio a ruota dentata e scatto, e utilizza profili in alluminio scanalato facilmente reperibili, filo rigido e uno smartphone montato su un supporto portatile che esegue un'applicazione gratuita per l'acquisizione dati (Figura 2). È stato scelto uno smartphone invece di dispositivi dedicati per la misurazione dell'accelerazione perché gli smartphone sono ampiamente disponibili e generalmente dotati di accelerometri precisi e affidabili11. L'utilità degli smartphone come strumenti scientifici per le misurazioni è stata dimostrata in precedenza, inclusa l'integrazione di un accelerometro per smartphone commercialmente disponibile nell'unità di misurazione inerziale dell'elicottero Ingenuity su Marte12.
Sebbene esistano alcuni strumenti economici per l'insegnamento della fisiologia muscolare, essi affrontano concetti diversi: Judge et al.6 hanno sviluppato attività basate su SpikerBox a basso costo per registrare l'attività elettrica muscolare, e Medeiros et al.10 hanno creato un modello bidimensionale economico del sarcomero per dimostrare la meccanica legata alla titina. Tuttavia, nessuno strumento economico esistente consente agli studenti di misurare direttamente le relazioni forza-velocità-potenza (FVP) di un muscolo umano in contrazione e di generare dati quantitativi paragonabili a quelli della ricerca. L'apparato qui presentato è stato ideato per colmare questa lacuna, fornendo misurazioni FVP validate secondo standard di riferimento per meno di 300 dollari.
Lo studio attuale descrive la costruzione di un apparato FVP economico, con una validazione incrociata rispetto allo standard industriale riconosciuto. Le analisi di validazione si basano su confronti a coppie delle cinque variabili riassuntive FVP riconosciute, misurate negli stessi soggetti su entrambi gli apparati. Le analisi verificano l'ipotesi che entrambi gli apparati generino curve forza-velocità e potenza-velocità equivalenti. Con una valida conferma incrociata, l'apparato economico potrà democratizzare lo studio in aula della fisiologia muscolare e della biomeccanica muscolo-scheletrica, riducendo l'onere finanziario legato all'acquisto dell'apparecchiatura, mantenendo al contempo l'accuratezza sperimentale e quindi il rigore scientifico. Si prevede che l'apparato economico possa ispirare e permettere a studenti e docenti nelle aule di fisiologia e biomeccanica di tutto il mondo, che già studiano e insegnano l'anatomia muscolare, di esplorare concretamente una delle relazioni muscolari più fondamentali. Includendo un'attività pratica per la generazione di misurazioni fisiologiche, le aule potranno raggiungere una comprensione multimodale e un miglior apprendimento duraturo.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
Tutti gli esperimenti alla base di questa pubblicazione sono stati approvati dal comitato etico dell'Università del Massachusetts Lowell (Protocollo n. 21-163-KON-XPD).
NOTA: L'apparato utilizza uno smartphone sospeso con carichi esterni mediante un sistema di pulegge stampato in 3D. I dati di accelerazione vengono raccolti a 100 Hz tramite un'applicazione per l'acquisizione dati basata su smartphone. La forza è calcolata moltiplicando la massa combinata dello smartphone e del carico esterno per l'accelerazione. La velocità si ottiene integrando l'accelerazione, e la potenza è calcolata come prodotto tra forza e velocità (Supplemental Coding File 1).
1. Assemblaggio dell'apparato
- Attaccare due brevi travi in alluminio alla parte inferiore di una trave lunga in alluminio utilizzando fissaggi per struttura in alluminio. Posizionare le travi corte approssimativamente a 8 cm da ciascuna estremità della trave lunga per formare una base stabile e non deformabile.
NOTA: Questo insieme verrà indicato in seguito come telaio. - Costruire il supporto della puleggia
- Posizionare un blocco grande in polivinilcloruro cellulare con il lato da 7 in orientato verticalmente e il lato da 6,75 in orientato orizzontalmente.
- Misurare 2,75 in dall'angolo in basso a sinistra lungo il bordo sinistro e segnare la posizione.
- Misurare 2,75 in dall'angolo in alto a sinistra lungo il bordo superiore e segnare la posizione.
- Tracciare una linea retta che collega le due posizioni segnate.
- Tagliare lungo la linea segnata e rimuovere la sezione triangolare risultante.
- Praticare un foro da 7/16 in a 1,25 in dall'angolo in alto a destra.
- Ripetere i passaggi 1.2.1–1.2.6 per il secondo blocco grande.
- Posizionare il blocco piccolo in polivinilcloruro cellulare dietro il telaio.
- Fissare entrambi i blocchi grandi al blocco piccolo in modo che siano distanti 8 in tra loro. Orientare i tagli diagonali sopra il blocco piccolo e posizionare i fori trapanati oltre il bordo del blocco piccolo.
- Fissare saldamente il supporto della puleggia all'angolo di un tavolo o di un piano di lavoro con una morsa.
NOTA: Posizionare il supporto in modo che la puleggia sporga oltre il bordo del tavolo. Ciò impedisce che i pesi sospesi e lo smartphone entrino in contatto con le gambe del tavolo durante le contrazioni. - Costruire e fissare il supporto per l'avambraccio
- Tagliare il blocco per il supporto dell'avambraccio da 14 in in polivinilcloruro cellulare in tre pezzi, costituiti da due sezioni da 1,5 in e una sezione da 3,5 in.
- Praticare una tacca da 2 in x 1/8 in sulla superficie superiore di ciascuna sezione più piccola, posizionando la tacca a 1 in dal bordo anteriore.
- Fissare le sezioni più piccole alla parte inferiore della sezione più grande a ciascuna estremità. Allineare le tacche tra loro.
- Coprire la superficie superiore della sezione più grande con nastro adesivo a strappo (hook-and-loop).
- Fare passare la cinghia per l'avambraccio attraverso le due tacche.
- Fissare il supporto per l'avambraccio al telaio utilizzando bulloni e dadi T ad inserimento. Posizionare il supporto a 14 in dal supporto della puleggia, con la cinghia per l'avambraccio rivolta in direzione opposta rispetto alla puleggia.
- Inserire i cuscinetti a sfera nelle scanalature dei componenti dell'ingranaggio interno ed esterno (Supplemental File 1).
- Fare passare 40 cm di cinghia dentata attraverso la fessura laterale del componente dell'ingranaggio interno. Creare un anello con un sovrapposizione di 2 cm e fissare il sovrapposizione all'interno della fessura.
- Inserire l'albero metallico attraverso il supporto sinistro della puleggia, un fermo, il componente dell'ingranaggio interno, il componente portante la forza, il componente dell'ingranaggio esterno, un secondo fermo e il supporto destro della puleggia.
NOTA: Orientare la fessura laterale dell'ingranaggio interno verso il telaio. Posizionare entrambi i fermi a 1 mm da ciascun lato dell'insieme della puleggia. - Installare due fermi aggiuntivi sull'albero, posizionando ciascun fermo a 1 mm dai supporti della puleggia per prevenire movimenti laterali.
- Fare passare un cavo in acciaio multitraccia da 40 cm attraverso la stecca per le dita e fissarlo con un pressacavo. Fare passare l'estremità opposta attraverso il moschettone A e fissarlo con un secondo pressacavo.
NOTA: I moschettoni A e B sono identici e sono etichettati soltanto per facilitare l'identificazione durante il montaggio. - Collegare il componente dell'ingranaggio interno al moschettone A utilizzando la cinghia dentata collegata. Fissare il sovrapposizione con Chiave A.
NOTA: Le chiavi A, B e C sono identiche. Possono essere stampate ulteriori chiavi poiché sono progettate come componenti sacrificali che si rompono prima che altre parti dell'apparato subiscano danni. - Fare passare un cavo in acciaio multitraccia da 10 cm attorno al moschettone A e fissarlo con un pressacavo. Fare passare l'estremità opposta attorno a un fissaggio per struttura in alluminio, pressare il cavo e fissare il fissaggio al telaio.
NOTA: Questo insieme verrà indicato in seguito come bullone di sicurezza. - Creare un anello utilizzando 40 cm di cinghia dentata con un sovrapposizione di 2 cm e inserire l'anello nella Chiave B. Fare passare l'estremità opposta attorno al moschettone B e fissare il sovrapposizione utilizzando la Chiave C.
- Inserire la Chiave B nel livello più grande del componente dell'ingranaggio esterno.
- Fissare il supporto per smartphone con cinturino al moschettone B utilizzando l'anello del cinturino o gli appositi fori per il cavo delle cuffie.
- Sospendere il peso iniziale desiderato dal moschettone B utilizzando un cavo in acciaio piegato ad anello e fissato con pressacavo.
2. Configurazione dell'acquisizione dei dati
- Installare l'applicazione di acquisizione dati su uno smartphone dotato di accelerometro.
- Aprire il modulo Acceleration (without g).
- Posizionare lo smartphone nel supporto da braccio fissato al moschettone B.
- Acquisire i dati secondo la sezione 3.
- Esportare i dati registrati come file .xls. Assegnare un nome file univoco corrispondente al partecipante.
- Trasferire il file .xls su un computer con accesso a internet.
- Elaborare i dati utilizzando Supplemental Coding File 1
NOTA: Lo script calcola la velocità mediante integrazione forward Euler dell'accelerazione verticale misurata (Equazione 3). La posizione è calcolata utilizzando l'equazione cinematica a accelerazione costante (Equazione 4). I calcoli utilizzano i valori grezzi di accelerazione senza smoothing né filtraggio.
Equazione 3: vi = vi-1 + ai ∆t
Equazione 4: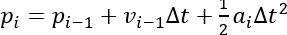
- Installare Supplemental Coding File 1.
- Installare Python sul computer utilizzato per l'elaborazione dei dati.
- Aprire una finestra del terminale ed eseguire: pip install streamlit pandas matplotlib scipy openpyxl xlrd.
- Navigare fino alla cartella contenente Supplemental Coding File 1 ed eseguire: streamlit run muscle_velocity_gui.py.
NOTA: Quando si utilizza Windows PowerShell, eseguire: python -m streamlit run muscle_velocity_gui.py. Se richiesto un indirizzo email, lasciare il campo vuoto e premere Invio. - Fare clic su Upload e selezionare il file .xls esportato.
- Fare clic su Process Data per caricare ed analizzare il dataset.
- Esaminare i grafici di accelerazione, velocità e posizione generati per la prima prova.
- Selezionare i picchi rilevati corrispondenti a contrazioni muscolari valide utilizzando le caselle di controllo adiacenti a ciascun picco.
NOTA: I picchi validi si verificano tipicamente prima che l'andamento dell'accelerazione diventi negativo e sono associati a valori positivi di velocità e posizione. L'algoritmo automatico di rilevamento dei picchi potrebbe identificare erroneamente alcuni picchi e richiede pertanto una verifica manuale. - Regolare i parametri di rilevamento dei picchi
NOTA: Se il software non identifica correttamente i picchi, espandere Advanced Tweakables > Peak Detection Parameters e regolare le impostazioni di rilevamento.- Regolare Zero Threshold per definire l'intervallo di accelerazione considerato stazionario.
NOTA: Aumentare questo valore quando gli andamenti dell'accelerazione presentano rumore eccessivo. La soglia viene visualizzata come linee di riferimento rosse sul grafico dell'accelerazione. Valore predefinito = 0.30. Intervallo suggerito = 0.10–5.00. - Regolare Min Velocity for Peak per definire il picco minimo di velocità accettato.
NOTA: Ridurre questo valore se vengono esclusi picchi validi. La soglia viene visualizzata come linea di riferimento verde inferiore sul grafico della velocità. Valore predefinito = 0.30. Intervallo suggerito = 0.10–10.00. - Regolare Zero Scope per definire il numero minimo di campioni consecutivi di accelerazione prossimi allo zero necessari per identificare un periodo stazionario.
NOTA: Ridurre questo valore se gli andamenti di velocità e posizione non si azzerrano. Valore predefinito = 10. Intervallo suggerito = 3–25. - Regolare Max Velocity for Peak per definire il picco massimo di velocità accettato.
NOTA: Aumentare questo valore se i picchi validi superano la soglia. La soglia viene visualizzata come linea di riferimento verde superiore sul grafico della velocità. Valore predefinito = 10.00. Intervallo suggerito = 10.00–30.00. - Regolare Min Peak Distance per definire il numero minimo di campioni tra i picchi rilevati.
NOTA: Valore predefinito = 2. Intervallo suggerito = 1–10. La modifica è generalmente non necessaria. - Regolare Min Peak Prominence per definire la rilevanza richiesta per il rilevamento dei picchi.
NOTA: Valori più bassi aumentano la sensibilità e potrebbero identificare ulteriori picchi. Valore predefinito = 0.10. Intervallo suggerito = 0.01–0.90. La modifica è generalmente non necessaria.
- Regolare Zero Threshold per definire l'intervallo di accelerazione considerato stazionario.
- Dopo aver identificato tutti i picchi validi per la prova corrente, fare clic su Next per passare alla prova successiva.
- Ripetere i passaggi 2.7.7–2.7.10 fino a quando tutte le prove non sono state elaborate.
NOTA: Non modificare i parametri di rilevamento dei picchi dopo aver elaborato la prima prova. Se fosse necessario modificare i parametri, ripetere l'analisi per tutte le prove precedentemente elaborate utilizzando le nuove impostazioni. - Copiare i dati di velocità e accelerazione selezionati in un foglio di calcolo per successive analisi forza–velocità–potenza.
3. Protocollo sperimentale
- Fissare l'avambraccio del partecipante al supporto utilizzando la cinghia per l'avambraccio. Stringere sufficientemente la cinghia per impedire che l'avambraccio si sposti in avanti.
- Posizionare il puntello per le dita sul pollice del partecipante e fissarlo saldamente.
- Eliminare il gioco nel sistema della puleggia ruotando la puleggia attraverso il meccanismo a scatto finché il cinghino di temporizzazione non risulti teso.
NOTA: Il meccanismo a scatto emette un clic udibile quando avanza tra una posizione e l'altra. - Scorrere il bullone di sicurezza verso la puleggia finché il filo che collega il bullone di sicurezza e il moschettone A non risulti teso.
- Selezionare due pesi di massa approssimativamente uguale, ciascuno del peso di circa 1,25 kg.
- Sequenza fissa di test
- Eseguire il test sul livello più grande, su quello intermedio e su quello più piccolo utilizzando un peso e lo smartphone.
- Eseguire il test sul livello più piccolo, su quello intermedio e su quello più grande utilizzando due pesi e lo smartphone.
- Eseguire il test sul livello più grande e su quello più piccolo utilizzando soltanto lo smartphone.
NOTA: Utilizzare la stessa sequenza per tutti i partecipanti per ridurre al minimo il bias legato all'affaticamento.
- Toccare Inizia registrazione nell'applicazione di acquisizione dati.
- Chiedere al partecipante di contrarre il pollice il più rapidamente e con la massima forza possibile.
NOTA: La motivazione del partecipante può influenzare notevolmente la prestazione. Fornire incoraggiamenti verbali costanti durante il test per favorire uno sforzo massimale. - Sospendere la registrazione dei dati dopo ogni prova. Regolare il livello della puleggia e la condizione di carico secondo la sequenza stabilita al punto 3.6.
- Riprendere la registrazione dei dati e ripetere i passaggi da 3.8 a 3.9 finché non siano state completate tutte e otto le combinazioni di livello della puleggia e carico.
- Monitorare il partecipante per tutta la durata del test e ripetere le prove compromesse da movimenti eccessivi dell'avambraccio o da uno sforzo incompleto.
- Esaminare l'andamento dell'accelerazione dopo ogni prova.
NOTA: Ripetere le prove che mostrano picchi iniziali di accelerazione anormalmente bassi, oscillazioni eccessive o movimento continuo dello smartphone tra una contrazione e l'altra, poiché queste condizioni potrebbero compromettere la qualità dei dati. - Registrare appunti per ogni prova, indicando prove ripetute o escluse, al fine di facilitare l'analisi successiva dei dati.
4. Utilizzo dell'ergometro come standard aureo
- Configurare l'ergometro di riferimento
- Accendere il computer e avviare il software di acquisizione dati. Aprire il file della procedura del sistema a leva bimodale.
- Impostare l'offset della forza a 10 e l'offset della lunghezza a 9 sull'unità di controllo della leva.
- Accendere il sistema a leva bimodale e l'unità di acquisizione dati.
- Verificare il corretto funzionamento del motore ruotando delicatamente la leva e confermando la presenza di resistenza.
- Far passare 40 cm di cavo in acciaio multitraccia attraverso il secondo foro dal basso della leva e fissare il cavo con un pressacavo.
- Far passare l'estremità opposta del cavo attraverso la staffa per le dita e fissare il cavo con un pressacavo.
- Montare il sistema a leva bimodale sul telaio, posizionandolo a 3 pollici davanti al bracciolo.
- Fissare l'avambraccio del partecipante al bracciolo e posizionare il pollice all'interno della staffa per le dita.
- Scorrere in avanti il braccio del partecipante finché il pollice non raggiunge la massima flessione e il cavo risulta leggermente in tensione.
- Stringere sufficientemente la cinghia dell'avambraccio per impedire movimenti del braccio in direzione anteriore o laterale.
- Configurare le impostazioni di acquisizione dati
- Aprire Scan Control Device Dev6.
- Impostare Numero di Campioni a 60.000.
- Impostare Campioni per Media a 1.
- Impostare Periodo di Campionamento a 0,0001.
- Impostare Periodo di Conversione a 0.
- Impostare Campioni Post Trigger a 0.
- Impostare Sorgente Trigger di Riferimento a /Dev6/PFI1.
- Impostare Tipo 2x a Digitale.
- Impostare 2x Lever1 a 0.
- Impostare 2x Lever2 a 0.
- Impostare Modalità a One Shot.
- Impostare Ritorno Immediato a Disattivato.
- Impostare Trigger di Avvio a Disattivato.
- Impostare Sorgente Trigger a /Dev6/PFI0.
- Impostare Clock del Campione a Disattivato.
- Impostare Sorgente Clock a /Dev6/PFI7.
- Impostare Clock di Conversione a Disattivato.
- Impostare Sorgente Clock di Conversione a /Dev6/PFI2.
- Selezionare Canale 1 + Canale 2 sotto Seleziona Canali da Scansionare.
- Fare clic su Avvia in Scan Control Device e istruire il partecipante a contrarre il pollice nel modo più rapido e vigoroso possibile.
NOTA: La motivazione del partecipante può influenzare notevolmente la prestazione. Fornire incoraggiamenti verbali costanti durante il test per promuovere il massimo sforzo. - Fare clic su GetWaves e salvare i dati risultanti utilizzando l'identificativo del partecipante e il valore corrente dell'offset della forza.
NOTA: Per la prima contrazione, l'offset della forza è 10. - Ridurre l'offset della forza a incrementi di 1,0.
NOTA: Esempio di progressione: 10,0 > 9,0 > 8,0. - Ripetere i passaggi da 4.6 a 4.8 finché il motore non offra alcuna resistenza percettibile al movimento del pollice.
- Estrarre i valori di forza massima e velocità massima da ogni prova utilizzando la procedura di analisi descritta in Supplemental Coding File 2.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
I dati forza-velocità e potenza-velocità sono stati raccolti da un campione di studenti universitari (N = 15) utilizzando sia l'ergometro considerato standard aureo sia l'apparato a basso costo, al fine di valutare le uscite funzionali di ciascun sistema in base a un protocollo sperimentale identico. I dati individuali dei soggetti sono mostrati in Figura 1, mentre i dati riassuntivi per ciascun apparato sono riportati in Figura 3.
L'...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
Un apparato a basso costo è stato convalidato come alternativa agli ergometri di riferimento per misurare le relazioni forza-velocità e potenza-velocità dei muscoli umani in ambito didattico.
I risultati della validazione confermano l'affermazione che un apparato a basso costo, e quindi più accessibile dal punto di vista economico e tecnologico, può generare misurazioni statisticamente indistinguibili da quelle ottenute utilizzando un ergometro considerato standard aureo. La capacità dell'appa...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori non hanno dichiarazioni da fare.
Ringraziamenti
Gli autori ringraziano gli studenti iscritti al corso di Biologia del Muscolo (UML BIOL4890, 2023–2025) e gli studenti della Lawrence High School (Lawrence, MA) per aver partecipato al progetto finale che ha costituito la base per questa tesi d'onore (GC). Inoltre, un ringraziamento a Matthew Borokowski di Aurora Scientific per il costante supporto e a Victoria Flint e Samuel DeLap per i loro sforzi iniziali nello sviluppo e nell'implementazione del modulo flessore delle dita per il corso UML. Gli autori ringraziano inoltre Daniel Bartlett e Darrell La per l'assistenza fornita negli approcci analitici. Finanziato da una borsa di studio del Collegio Onorario dell'Università del Massachusetts Lowell (a GC) e dalla National Science Foundation (premio 2217246), nonché da fondi iniziali dell'Università del Massachusetts Lowell (a NK).
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Pesi da 1,25 kg | NEXO Fitness | ASIN: B09JHQ6QB8 | Può essere sostituito con pesi generici di circa 1-2 kg quantità necessaria: 2 |
| Cinghia di temporizzazione per stampante 3D | Cinghia per stampante 3D da 10 m | ASIN: B08974S1CC | Può essere sostituita con cinghie di temporizzazione generiche per stampanti 3D: passo da 2 mm, larghezza da 6 mm, in gomma e fibra di vetro quantità necessaria: 1 |
| 3DPart1 - Pignone interno | N/A | N/A | Vedi STL supplementari - Stampare in ABS quantità necessaria: 1 |
| 3DPart2 - Pignone esterno | N/A | N/A | Vedi STL supplementari - Stampare in ABS quantità necessaria: 1 |
| 3DPart3 - Chiave | N/A | N/A | Vedi STL supplementari - Stampare 3-5 volte in ABS quantità necessaria: 1 |
| 3DPart4 - Supporto forza | N/A | N/A | Vedi STL supplementari - Stampare in PLA quantità necessaria: 1 |
| Trave in alluminio lunga | 80/20 inc | 1020 | 1 in x 2 in x 32 in quantità necessaria: 1 |
| Trave in alluminio corta | 80/20 inc | 1010 | 1 in x 1 in x 12 in quantità necessaria: 2 |
| Dispositivo di fissaggio per telaio in alluminio / Bullone di sicurezza | 80/20 inc | 4108 | quantità necessaria: 3 |
| Supporto per braccio | FEATOL | ASIN: B0CGX8QZ3C | Può essere sostituito con un supporto per braccio generico quantità necessaria: 1 |
| Blocco in policloruro di vinile cellulare per appoggio del braccio | Azek board | 8/4 X Spessore Solo Tradizionale | 14 in x 6 1/2 in x 3/4 in quantità necessaria: 14 |
| Moschettoni | Rewoalzx | ASIN: B0FB3VYV3N | quantità necessaria: 2 |
| Cuscinetti a sfera in acciaio legato al cromo | uxcell | UXCELL 6900 2RS - ASIN: B07FVX92MJ | Dimensioni: diametro interno 10 mm, diametro esterno 22 mm, larghezza 6 mm. quantità necessaria: 1 |
| Excel/Foglio di calcolo | Microsoft | Excel | Può essere sostituito con qualsiasi software per fogli di calcolo quantità necessaria: 1 |
| Supporto per dita | Sopito | ASIN: B0B5C6RWR4 | Può essere sostituito con un supporto per dita generico quantità necessaria: 1 |
| IGOR 8 PRO | Wavemetrics.com | 8 PRO | Utilizzato con l'apparecchiatura Aurora Scientific e per il calcolo di a/Fmax. quantità necessaria: 1 |
| Pannello grande in policloruro di vinile cellulare | Azek board | 8/4 X Spessore Solo Tradizionale | 6 3/4 in x 7 in x 3/4 in quantità necessaria: 2 |
| Albero in metallo | Generico | ASIN: B0CC8T8X77 | Barra d'acciaio spessa 9,97 mm, lunga 45 cm. quantità necessaria: 1 |
| Filo d'acciaio multifilamento | Catch All Tackle | ASIN: B00JTWDSQS | Diametro 1,4 mm, portata #400 lb quantità necessaria: 2 |
| Supporto per telefono | Tribe | ASIN: B00SXRXUFE | quantità necessaria: 1 |
| App Phyphox | Phyphox.org | N/A | Scaricare dall'Apple App Store o dal Google Play Store quantità necessaria: 1 |
| Script Python | N/A | N/A | Disponibile per il download: Documento supplementare 1 muscle_velocity_gui.py quantità necessaria: 1 |
| Pannello piccolo in policloruro di vinile cellulare | Azek board | 8/4 X Spessore Solo Tradizionale | 1 in x 3 1/4 in x 3/4 in quantità necessaria: 1 |
| Smartphone | Apple | IPhone 11 | Può essere sostituito con qualsiasi smartphone dotato di accelerometro quantità necessaria: 1 |
| Pressacavi per filo d'acciaio | Catch All Tackle | ASIN: B00JTWDSQS | Portata #400 lb quantità necessaria: 6 |
| Tappi | Befenybay | ASIN: B0B1C6BPKQ | diametro interno 10 mm, diametro esterno 20 mm, larghezza 20 mm quantità necessaria: 2 |
Riferimenti
- Hill AV. The heat of shortening and the dynamic constants of muscle. Proc R Soc Lond B Biol Sci. 1938;126:136-195.
- Huxley AF. Muscle structure and theories of contraction. Prog Biophys Biophys Chem. 1957;7:255-318.
- Seow CY. Hill's equation of muscle performance and its hidden insight on molecular mechanisms. J Gen Physiol. 2013;142:561-573.
- Alcazar J, Csapo R, Ara I, Alegre LM. On the shape of the force-velocity relationship in skeletal muscles: the linear, the hyperbolic, and the double-hyperbolic. Front Physiol. 2019;10:769.
- Huxley AF, Simmons RM. Proposed mechanism of force generation in striated muscle. Nature. 1971;233:533-538.
- Judge JL, Cazares VA, Thompson Z, Skidmore LA. Development of low-cost cardiac and skeletal muscle laboratory activities to teach physiology concepts and the scientific method. Adv Physiol Educ. 2020;44:181-187.
- Nelson FE, Gabaldón AM, Roberts TJ. Force-velocity properties of two avian hindlimb muscles. Comp Biochem Physiol A Mol Integr Physiol. 2004;137:711-721.
- Wilkie DR. The relation between force and velocity in human muscle. J Physiol. 1949;110:249-280.
- Marsh RL, Bennett AF. Thermal dependence of contractile properties of skeletal muscle from the lizard Sceloporus occidentalis with comments on methods for fitting and comparing force-velocity curves. J Exp Biol. 1986;126:63-77.
- Medeiros HBO, Fontana HB, Herzog W. A low-cost 2-D sarcomere model to demonstrate titin-related mechanisms for force production. Adv Physiol Educ. 2024;48:92-96.
- Capuano V, Xu L, Estrada Benavides J. Smartphone MEMS accelerometer and gyroscope measurement errors: laboratory testing and analysis of the effects on positioning performance. Sensors. 2023;23:7609.
- Balaram J, et al. Mars Helicopter technology demonstrator [conference presentation]. Presented at: AIAA Atmospheric Flight Mechanics Conference, AIAA SciTech Forum; Kissimmee, FL; 2018. Available from: https://doi.org/10.2514/6.2018-0023
- Marsh RL. How muscles deal with real-world loads: the influence of length trajectory on muscle performance. J Exp Biol. 1999;202:3377-3385.
- Kontra C, Lyons DJ, Fischer SM, Beilock SL. Physical experience enhances science learning. Psychol Sci. 2015;26:737-749.
- Freeman S, et al. Active learning increases student performance in science, engineering, and mathematics. Proc Natl Acad Sci U S A. 2014;111:8410-8415.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Ristampe e permessi
