Questo studio indaga le sfide di navigazione spaziale affrontate dagli anziani con disabilità visive in complessi hub di trasporto, utilizzando il tracciamento oculare e simulazioni di realtà mista. I risultati dimostrano che i declini neurocognitivi legati all'età richiedono interventi di progettazione universale basati su evidenze, inclusi un contrasto visivo aumentato e geometrie architettoniche semplificate, per preservare la mobilità indipendente.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo di ricerca
Ricerche sui sistemi di orientamento inclusivo nei nodi di trasporto per anziani ipovedenti
In questo articolo
Sommario
Abstract
Con l'evoluzione demografica globale verso una società sempre più invecchiata, la preservazione della mobilità indipendente e della navigazione spaziale è emersa come una priorità fondamentale per la salute pubblica. Questo studio indaga i comportamenti di esplorazione spaziale degli anziani con disabilità visive in terminal aeroportuali complessi, utilizzando compiti reali di orientamento uniti a tecnologia integrata di tracciamento oculare. Attraverso un'analisi comparativa tra una coorte anziana con disabilità visiva e un gruppo di controllo più giovane, questa ricerca quantifica lo sforzo di navigazione tramite le mappe di calore della velocità angolare (AV) dello sguardo, della durata del percorso e della distribuzione dello sguardo. I risultati sperimentali indicano che gli anziani con disabilità visive mostrano un AV dello sguardo significativamente più alto in tutte le sezioni di navigazione, un fenomeno qui caratterizzato come una risposta comportamentale compensativa al declino della funzione visuospaziale. Tuttavia, questo meccanismo compensatorio dimostra un "punto di saturazione" in intersezioni strutturalmente complesse, come quelle con angoli di connessione acuti, dove i partecipanti anziani non riescono a ampliare ulteriormente i loro sforzi esplorativi. L'analisi rivela inoltre che le entità dinamiche del traffico, in particolare i pedoni, creano un effetto di "lock-in attenzionale" che sopprime in modo sproporzionato la consapevolezza periferica nei navigatori più anziani. Correlacionando questi marcatori comportamentali con indicatori clinici, tra cui la Deviazione Media (MD), la Deviazione Standard di Pattern (PSD) e il Campo di Vista Utile (UFOV), questo articolo stabilisce un quadro logico per il disegno inclusivo basato sull'evidenza. Le raccomandazioni si concentrano sulla semplificazione geometrica dei nodi di transito, sulla ridondanza multisensoriale e sull'integrazione di tecnologie di assistenza adattativa per mitigare la "pressione ambientale" sul cervello che invecchia.
Introduzione
La transizione globale verso una società sempre più invecchiata rappresenta una profonda sfida multidisciplinare per le infrastrutture urbane, la salute pubblica e l'ingegneriaarchitettonica. Secondo l'Organizzazione Mondiale della Sanità (OMS), la popolazione di persone di età pari o superiore a 65 anni è matematicamente prevista per raggiungere 1,6 miliardi a livello globale entro il 2050. Parallelamente a questo cambiamento demografico si osserva un notevole aumento dei deficit sensoriali e cognitivi legatiall'età 3. La Lancet Global Health Commission indica che circa 1,1 miliardi di persone vivevano con perdita della vista non trattata nel 2020, una cifra che si prevede salirà a 1,8 miliardi entro il 2050. Infatti, le statistiche epidemiologiche suggeriscono che una persona al mondo diventa funzionalmente cieca ogni 5 s5. Nonostante queste significative tendenze demografiche, gli anziani ipovedenti rimangono strutturalmente emarginati. È fondamentale riconoscere che gli "anziani ipovedenti" non costituiscono un gruppo omogeneo; piuttosto, rappresentano una popolazione altamente diversificata caratterizzata da variabili che si intersecano, tra cui diversi gradi di progressione della perdita sensoriale, riserve cognitive di base, vincoli di mobilità fisica concomitanti e diversi sistemi di supportosocioeconomico 6.
Per analizzare sistematicamente l'interazione tra navigatori anziani e ambienti costruiti complessi, è essenziale ancorare il discorso nella seminale "Environmental Docility Hypothesis" di M. Powell Lawton, originariamente concettualizzata nel 19687. Questo modello ecologico dell'invecchiamento propone un'interazione dinamica tra competenza personale (salute biologica, capacità sensoriale e cognizione) e pressione ambientale (le esigenze poste all'individuo dall'ambiente circostante)8. L'assioma fondamentale è che, man mano che la competenza interna di un individuo diminuisce, le caratteristiche del suo ambiente fisico spiegano una quota significativamente maggiore dei suoi esiticomportamentali 9. In hub spaziali complessi come gli aeroporti, i sistemi di orientamento attuali impongono una "tassa di navigazione" sproporzionatamente alta, rendendo quasi impossibile la mobilità indipendente e causando una diretta "esclusione ambientale"10,11.
La navigazione spaziale è una complessa funzione cognitiva coordinata dal circuito ippocampo-entorinale, spesso descritto come il Sistema di Posizionamento Globale (GPS) interno del cervello12. Ricerche di riferimento su Nature e Science hanno identificato neuroni specializzati, come le cellule della griglia e le cellule di posto, che permettono la costruzione di mappe cognitive interne13. Tuttavia, con l'avanzare dell'età del cervello, queste rappresentazioni neurali diventano sempre più instabili14. Studi di risonanza magnetica funzionale ad alta risoluzione (fMRI) dimostrano che gli anziani mostrano una minore somiglianza di pattern neurali nel recuperare informazionispaziali 15,16. Per i passeggeri anziani con disabilità visiva, una grande maggioranza dei quali si affida a segnaletica statica in terminali sconosciuti, sistemi di orientamento inadeguati rappresentano una barriera sostanziale alla mobilità indipendente e alla partecipazione sociale. Nel lungo termine, tale esclusione spaziale e ambientale provoca direttamente gravi esiti di mobilità nel mondo reale, tra cui isolamento sociale cronico, una transizione forzata verso uno stile di vita sedentario e una conseguente accelerazione sia della fragilità fisica che del declino cognitivo.
Inoltre, gli adulti anziani mostrano una "dedifferenziazione" dei modelli neurali, il che significa che le loro rappresentazioni neurali di diversi ambienti spaziali diventano meno distinte, portando a profonde difficoltà nella discriminazione della distanza spaziale e nell'orientamento allocentrico (cioè la capacità cognitiva di mappare e comprendere la relazione tra oggetti nello spazio indipendentemente dalla propria posizione fisica)17,18.
Le valutazioni tradizionali di orientamento si basano principalmente su questionari post-compito o protocolli osservazionali, che spesso non riescono a catturare il carico di lavoro cognitivo in tempo reale e i transitori spostamenti di attenzione degliutenti 19. Inoltre, gli studi convenzionali valutano tipicamente l'invecchiamento e la disabilità visiva in isolamento, utilizzando test clinici standardizzati che non riflettono le esigenze dinamiche e multisensoriali dei grandi hub di trasporto. Per colmare questo divario metodologico, questo studio propone un approccio integrato che combina il tracciamento oculare reale con simulazioni di disabilità visiva in realtà mista (MR). L'obiettivo principale di questo studio è isolare quantitativamente e valutare i specifici oneri di navigazione imposti agli anziani con disabilità visive in un complesso terminal aeroportuale. Utilizzando questa metodologia duale, puntiamo a scoprire le precise variabili visive e architettoniche che precipitano il fallimento del wayfinding, traducendo così i deficit comportamentali in mandati di progettazione inclusivi basati su evidenze.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
Tutte le procedure sperimentali che coinvolgevano partecipanti umani furono condotte in conformità con la Dichiarazione di Helsinki. Il protocollo dello studio è stato esaminato e approvato dal Comitato Etico per la Scienza e la Tecnologia dell'Università Tsinghua (Medicina) (Progetto n. Gio 01-20250087). Il consenso informato scritto è stato ottenuto da tutti i partecipanti prima della loro inclusione nello studio. I consumabili e le attrezzature utilizzate sono elencati nella Tabella dei Materiali.
Quadro sperimentale dual-modale
La metodologia utilizzava un sistema di verifica duale per catturare l'intersezione tra realtà e menomazione. Nella prima fase, i partecipanti indossavano un sistema indossabile di tracciamento oculare con frequenza di campionamento di 50 Hz. Questo dispositivo ha catturato dinamiche dello sguardo ad alta risoluzione, inclusa frequenza saccadica e durata di fissazione, mentre i partecipanti percorrevano indipendentemente un percorso terminale reale dall'ingresso al gate. Nella seconda fase, sono stati impiegati cuffie a realtà mista (RM) montate sulla testa per simulare la perdita patologica della vista. Utilizzando shader OpenGL in tempo reale, il sistema sovrapponeva difetti del campo visivo alle viste dei partecipanti dell'ambiente terminale, replicando le caratteristiche di Degenerazione Maculare (scotoma centrale), Glaucoma (perdita periferica), Retinopatia Diabetica (visione a chiazze) e Retinite Pigmentosa (visione a tunnel). Per identificare le variabili specifiche che causano il guasto della navigazione, fu implementato un design standard a array ortogonale L9. Questo disegno statistico ha valutato sistematicamente quattro variabili indipendenti, ciascuna assegnata a tre livelli discreti: densità informativa (bassa, media, alta), formato di codifica (solo testo, solo icone, ibrido), interferenza ambientale (bassa, moderata, grave) e pressione temporale (nessuna, moderata, alta). Questi parametri generavano nove combinazioni sperimentali simmetriche. Oltre a uno scenario di controllo di base non ponderato, ciò ha prodotto un totale di 10 condizioni sperimentali. Per mitigare gli effetti dell'apprendimento sequenziale e il bias di carryover, l'ordine di presentazione di questi 10 scenari è stato strettamente randomizzato per ogni partecipante utilizzando una strategia del quadrato latino (Tabella Supplementare 1).
Compiti di navigazione e simulazioni di disabilità visive
Lo studio ha utilizzato un apparato metodologico a doppio livello. Nella prima fase, i partecipanti hanno eseguito una sequenza di compiti standardizzati e reali di orientamento (Ingresso → Sicurezza → Gate, che si estendono su un percorso predefinito approssimativo di 450 m) all'interno di un terminal aeroportuale di grande scala funzionante. Ai partecipanti è stato chiesto di muoversi al loro ritmo naturale senza richiedere assistenza esterna. Tutte le sessioni sperimentali sono state condotte in condizioni di illuminazione ambientale diurna standardizzata (circa 300–500 lux). Ogni sessione durava circa 30 minuti e includeva un periodo obbligatorio di adattamento di 5 minuti per permettere ai partecipanti di abituarsi al peso del visore e alle visualizzazioni visive prima della registrazione dei dati. I dati dello sguardo continuo sono stati registrati a una frequenza di campionamento di 50 Hz. La pre-elaborazione dei dati e l'analisi operativa venivano eseguite utilizzando software dedicato all'analisi del tracciamento oculare. Durante questa fase, i partecipanti indossavano gli occhiali di tracciamento oculare menzionati. Prima della navigazione, il sistema veniva calibrato individualmente per ogni partecipante utilizzando una procedura standard di calibrazione a punto singolo tramite l'applicazione controller compagnia. Le prove sperimentali sono iniziate solo dopo che il software ha generato una conferma di calibrazione di successo, garantendo una soglia di accuratezza della mappatura spaziale di <0,5 gradi di angolazione visiva. I vettori di sguardo grezzo sono stati levigati tramite un filtro mediano (dimensione della finestra = 3 campioni) per isolare il rumore del segnale ad alta frequenza. Le fissazioni sono state definite operativamente utilizzando un algoritmo di identificazione velocità-soglia (I-VT), con la soglia di velocità parametrizzata a 30 gradi/s e una durata minima di fissazione di 60 ms. I parametri di filtraggio dello sguardo escludevano periodi di perdita di segnale superiori a 100 ms, causati da lampeggi o artefatti hardware. Nella seconda fase, per isolare rigorosamente l'impatto comportamentale dei deficit visivi dal declino cognitivo generale legato all'età, solo il gruppo di controllo più giovane e vedente ha utilizzato i visori per simulare profili specifici di perdita visiva patologica. Eseguendo shader OpenGL in tempo reale programmati su misura (sviluppati all'interno di un motore di gioco standard cross-platform), il sistema MR sovrapponeva filtri visivi all'ambiente fisico. Prima di ogni blocco di simulazione, il team di ricerca verificava sistematicamente l'attivazione degli shader e l'occlusione accurata del campo visivo rispetto a una griglia di calibrazione fisica standardizzata come checkpoint intermedio essenziale. Per garantire la replicabilità, i parametri della simulazione sono stati ancorati in modelli oftalmologici cliniciconsolidati 20: la degenerazione maculare è stata simulata tramite uno scotoma assoluto centrale che occlusa i 10° centrali del campo visivo; Glaucoma e Retinite Pigmentosa sono stati simulati attraverso diversi gradi di occlusione periferica (visione a tunnel limitata rispettivamente a un'apertura centrale di 20° e 10°); e la retinopatia diabetica è stata replicata utilizzando scotomi randomizzati e a chiazze con una riduzione uniforme del 40% della sensibilità al contrasto.
Risoluzione metodologica dei problemi e controllo qualità
Per garantire l'affidabilità del protocollo duale, sono state implementate rigorose misure di controllo qualità. Un passo fondamentale per la fedeltà del tracciamento oculare è stato mantenere una soglia di accuratezza della mappatura spaziale di <0,5 gradi; La deriva di calibrazione, una sfida comune durante compiti prolungati e reali di camminata, è stata affrontata programmando i checkpoint obbligatori di ricalibrazione ogni 10 minuti. Per le simulazioni a realtà mista, mantenere un'occlusione stabile del campo visivo nonostante il movimento della testa dei partecipanti rappresentava una sfida tecnica significativa. Questo è stato mitigato utilizzando le capacità di ancoraggio spaziale del visore MR per bloccare rigidamente gli shader alla distanza interpupilare (IPD) dell'utente e verificando sistematicamente l'allineamento dell'occlusione rispetto a una griglia di calibrazione fisica prima di ogni prova.
Calcolo della velocità angolare media
La metrica quantitativa principale estratta è stata la Velocità Angolare Media (AV) dello sguardo, che funge da indicatore operativo dell'intensità della scansione spaziale che riflette potenzialmente sia lo sforzo esplorativo compensatorio sia l'incertezza navigativa sottostante. AV è stato calcolato come la grandezza del tasso di spostamento angolare del vettore di sguardo su intervalli di campionamento discreti (Δt = 20 ms, matematicamente corrispondente alla frequenza di campionamento hardware di 50 Hz). La velocità angolare istantanea, indicata come ω(t), veniva calcolata usando le coordinate dello sguardo bidimensionali filtrate (x, y) sul piano visivo proiettato:
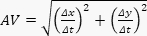 (3)
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
L'analisi quantitativa dei dati di eye-tracking ha rivelato una significativa disparità di efficienza tra le coorti primarie, evidenziando aree in cui il design terminale contemporaneo potrebbe non accogliere adeguatamente l'invecchiamento neurocognitivo. L'analisi quantitativa ha rivelato significative disparità nell'efficienza navigazionale tra le due coorti. Il gruppo anziano con disabilità visiva ha richiesto molto più tempo per completare la sequenza sicurezza-gate-gate rispetto al ...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
La transizione dai dati empirici grezzi all'intelligenza architettonica azionabile richiede un ragionamento deduttivo rigoroso. Per mantenere la trasparenza scientifica, la seguente discussione delinea esplicitamente tra osservazioni comportamentali dirette misurate nei nostri paradigmi di eye-tracking e realtà mista, e le estrapolazioni teoriche basate sulla letteratura neurocognitiva consolidata. La principale scoperta teorica di questa ricerca è la manifestazione comportamentale dell'...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori non hanno nulla da rivelare.
Ringraziamenti
Gli autori desiderano esprimere la loro sincera gratitudine per il supporto che ha reso possibile questo studio. Questa ricerca è stata finanziata dal settimo gruppo del Ministero dell'Istruzione 2025 del Programma Collaborativo Industria-Università della RPC, in particolare dal Programma Kingfar-CES Fattori Umani ed Ergonomia nell'ambito del Programma n. 20251109. Un apprezzamento è inoltre rivolto all'Accademia di Arti e Design di Xiamen dell'Università di Fuzhou e alla Xiamen Rekey Medical Technology Co., Ltd. per aver fornito l'ambiente collaborativo necessario a condurre le nostre simulazioni neurocognitive e di navigazione spaziale.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Airport terminal wayfinding scenarios | Self-developed experimental setup | N/A (self-developed) | Standardized navigation task design for behavioral assessment |
| Microsoft HoloLens | Microsoft, USA | www.microsoft.com/hololens | Simulation of pathological visual impairment in mixed-reality conditions |
| OpenGL shaders | Custom programmed | www.opengl.org | Real-time rendering of simulated visual field defects |
| Tobii Pro Glasses 3 | Tobii Pro, Sweden | www.tobii.com/products/eye-trackers/wearables/tobii-pro-glasses-3 | Real-world eye-tracking data acquisition during wayfinding tasks |
| Tobii Pro Lab | Tobii Pro, Sweden | www.tobii.com/products/software/applications-and-tools/tobii-pro-lab | Recording and analysis of fixation, saccade, and gaze trajectory data |
Riferimenti
- Beard JR, et al. The World report on ageing and health: a policy framework for healthy ageing. Lancet. 2016;387(10033):2145–2154.
- Vollset SE, et al. Fertility, mortality, migration, and population scenarios for 195 countries and territories from 2017 to 2100: a forecasting analysis for the Global Burden of Disease Study. Lancet. 2020;396(10258):1285–1306.
- Swenor BK, Lee MJ, Tian J, Varadaraj V, Bandeen-Roche K. Visual impairment and frailty in older adults. JAMA Ophthalmol. 2020;138(1):11–19.
- Burton MJ, et al. The Lancet Global Health Commission on Global Eye Health: vision beyond 2020. Lancet Glob Health. 2021;9(4):e489–e551.
- Bourne RRA, et al. Causes of blindness and vision impairment in 2020 and trends over 30 years, and prevalence of avoidable blindness in relation to VISION 2020: the Right to Sight: an analysis for the Global Burden of Disease Study. Lancet Glob Health. 2021;9(2):e144–e160.
- Flaxman SR, et al. Global causes of blindness and distance vision impairment 1990-2020: a systematic review and meta-analysis. Lancet Glob Health. 2017;5(12):e1221–e1234.
- Wahl HW, Gerstorf D. Person-environment-behavior research: where we have been, where we are, and where we could be heading. Gerontologist. 2020;60(1):108–112.
- Chaudhury H, Oswald F. Advancing understanding of person-environment interaction in later life: a commentary. J Aging Stud. 2019;51:100808.
- Iwarsson S, Horstmann V, Carlsson G, Oswald F, Wahl HW. Importance of the home environment for healthy aging: a conceptual framework. Gerontologist. 2023;63(3):442–452.
- Jia G, Guo C, Han X, Zhu W, Ji M. Wayfinding behaviors of elderly passengers in airport terminals: an empirical study based on eye-tracking technology. Appl Ergon. 2022;106:103901.
- Chang YC, Chen CF. Meeting the needs of disabled air passengers: factors that facilitate help from airlines and airports. Tour Manage. 2017;63:161–171.
- Lester AW, Moffat SD, Wiener JM, Barnes CA, Wolbers T. The aging navigational system. Neuron. 2017;95(5):1019–1035.
- Rowland DC, Roudi Y, Moser MB, Moser EI. Ten years of grid cells. Annu Rev Neurosci. 2016;39:19–40.
- Stangl M, et al. Compromised grid-cell-like representations in old age as a key mechanism to explain age-related navigational deficits. Curr Biol. 2018;28(7):1108–1115.
- Zheng L, Gao Z, McAvan AS, Isham EA, Ekstrom AD. Hippocampal contributions to novel spatial learning are both age-related and age-invariant. Proc Natl Acad Sci U S A. 2024;121(3):e2307884120.
- Berron D, et al. Age-related functional changes in domain-specific pathways of the hippocampus. Proc Natl Acad Sci U S A. 2018;115(11):E2595–E2604.
- Koen JD, Rugg MD. Neural dedifferentiation in the aging brain. Trends Cogn Sci. 2019;23(7):547–559.
- Colombo D, et al. Egocentric and allocentric spatial reference frames in aging: a systematic review. Neurosci Biobehav Rev. 2017;80:605–621.
- Wang L, Wang X. Design mechanisms of airport visual guidance systems on passenger wayfinding performance: evidence from causal machine learning and a moderated mediation approach. J Air Transp Manage. 2024;115:102521.
- Churchill A, Dada E, de Barros AG, Wirasinghe SC. Quantifying and validating measures of airport terminal wayfinding. Journal of Air Transport Management. 2008;14(3):151–158.
- Jones PR, Somoskeöy T, Chow-Wing-Bom H, Crabb DP. Seeing other perspectives: evaluating the use of virtual and augmented reality to simulate visual impairments (OpenVisSim). npj Digital Medicine. 2020;3(1):32.
- Cabeza R, et al. Maintenance, reserve and compensation: the cognitive neuroscience of healthy ageing. Nat Rev Neurosci. 2018;19(11):701–710.
- Ringer RV, Throneburg Z, Johnson AP, Kramer AF, Loschky LC. Impairing the useful field of view in natural scenes: tunnel vision versus general interference. J Vis. 2016;16(2):1167.
- Legge GE, Chung STL. Low vision and reading: what makes a letter legible? Vision Res. 2016;129:117–130.
- Theeuwes J. Goal-driven, stimulus-driven, and history-driven selection. Curr Opin Psychol. 2019;29:97–101.
- Cowan N. The many faces of working memory and short-term storage. Psychon Bull Rev. 2017;24(4):1158–1170.
- Spiers HJ, Gilbert SJ. Solving the detour problem in navigation: a model of prefrontal and hippocampal interactions. Front Hum Neurosci. 2015;9:125.
- Rehman U, Cao S. Augmented-reality-based indoor navigation: a comparative analysis of handheld devices versus Google Glass. IEEE Trans Hum-Mach Syst. 2017;47(1):140–151.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.