Questo articolo studia il metodo di calibrazione di un laser tracker mediante l'uso di prismi a piramide per moltiplicare la distanza della linea di base in un campo di riferimento interno.
È richiesta un abbonamento a JoVE per visualizzare questo contenuto. Accedi o inizia la tua prova gratuita.
Articolo di ricerca
Un metodo di estensione dell'intervallo per il laser tracker per ridurre l'errore di Abbe
In questo articolo
Sommario
Abstract
Questo articolo presenta un metodo sistematico di estensione dell'intervallo ottico per la calibrazione di tracker laser in spazi interni limitati. Il metodo si basa sulla piegatura del percorso ottico mediante prismi piramidali ed è progettato per ridurre quantitativamente l'errore di Abbe. Entrambi gli approcci consentono misurazioni a doppia portata dei tracker laser all'interno di uno spazio di base confinato. I risultati sperimentali rivelano che test di calibrazione effettuati su una distanza di 80 m con due prismi piramidali producono un errore indicato massimo di -36,0 µm per il tracker laser, mentre la configurazione con un singolo prisma piramidale fornisce un errore indicato massimo di soli -2,7 µm. Quando i due sistemi di misura condividono un prisma piramidale, il braccio di Abbe accorciato riduce efficacemente l'errore di Abbe. Inoltre, la simmetria ottica tra i fasci di luce incidente ed emergente sopprime ulteriormente tale errore, portando a un errore di misura indicato più basso. Dati sperimentali pertinenti confermano che la configurazione del percorso ottico con un singolo prisma piramidale offre una precisione di misura superiore. I dati sperimentali mostrano che l'esperimento sul percorso ottico con un singolo prisma piramidale presenta una maggiore accuratezza di misura. Speriamo che i risultati correlati possano costituire un riferimento per misurazioni multiple con estensione di portata mediante tracker laser.
Introduzione
Con il progressivo avanzamento della tecnologia di misurazione digitale, questa tecnologia si è gradualmente evoluta da semplice misurazione a misurazione diversificata. La misurazione in linea rappresenta una manifestazione diretta della misurazione digitale ed è fondamentale per lo sviluppo dell'intera catena industriale1,2,3. Il laser tracker trova ampie applicazioni nelle misurazioni di precisione su larga scala spaziale. È stato inizialmente utilizzato nel settore militare, ad esempio per il rilevamento delle dimensioni di componenti aerei e attrezzature, ed è ora impiegato anche nel settore della produzione automobilistica, come nella misurazione in linea di carrozzerie e modelli, nella verifica delle dimensioni dei componenti e nella calibrazione delle posizioni di assemblaggio4,5. Trova inoltre numerose applicazioni nell'industria manifatturiera di fascia alta, come nella calibrazione di apparecchiature per la produzione automatizzata, nella calibrazione di parametri dinamici quali velocità, traiettoria, spostamento e angolo di robot industriali e manipolatori, e nella calibrazione dell'accuratezza di spostamento lineare, dell'accuratezza di spostamento angolare, dell'accuratezza orizzontale e di quella verticale di diverse piattaforme di prova. È inoltre ampiamente utilizzato nell'industria delle macchine utensili, ad esempio per la calibrazione dell'accuratezza di forma e posizione, rettilineità, planarità e cilindricità delle macchine utensili, nonché per il posizionamento e la calibrazione durante le fasi di lavorazione meccanica e assemblaggio6,7,8,9. Nell'era del rapido progresso tecnologico, la precisione nella produzione e nell'assemblaggio dei pezzi in lavorazione è in costante aumento; di conseguenza, vengono richiesti requisiti sempre più elevati riguardo all'accuratezza di misurazione dei laser tracker10,11,12.
La calibrazione su tutta la gamma dei laser tracker rappresenta un mezzo importante per garantire l'accuratezza e l'affidabilità dei loro risultati di misurazione. In quanto importante dispositivo standard su larga scala, il laser tracker ha attirato ampie ricerche. Ad esempio: Muralikrishnan et al.13 hanno utilizzato un tracker insieme a uno specchio riflettente per misurare gli errori di posizionamento angolare, raggiungendo un'accuratezza di 0,16'', superiore ai metodi convenzionali di misurazione diretta. Tian et al.14 hanno presentato un approccio per realizzare un sistema di misurazione distribuito basato su tracker, risolvendo il problema della degradazione dell'accuratezza di tali sistemi con l'aumentare della distanza di misura. Lao et al.15 hanno sviluppato un dispositivo di rilevamento leggero adattato ai tracker, caratterizzato da elevata precisione ed efficienza operativa. Zhou et al.16 hanno utilizzato il laser tracker come strumento principale di misurazione per l'installazione del sistema ottico neutronico di un diffrattometro per materiali ingegneristici, ottenendo risultati di misurazione soddisfacenti. Yao et al.17 hanno proposto un metodo efficiente, accurato e affidabile per l'identificazione degli errori degli assi rotanti basato su un singolo tracker, estendibile ulteriormente a scenari multiasse. Feng et al.18,19 hanno proposto uno schema tecnico per il tracciamento con deriva del fascio quasi nulla basato su una struttura a due stadi di compressione. Attraverso la verifica mediante simulazione, l'accuratezza della misurazione delle coordinate del sistema di tracciamento laser è stata efficacemente migliorata fino a 6,85 parti per milione (ppm). Wang et al.20 hanno illustrato il principio di misurazione interferometrica della distanza nei laser tracker, proponendo che il tracciamento ottico basato su un rilevatore sensibile alla posizione (PSD) integrato con fusione di più sensori possa migliorare efficacemente l'accuratezza posizionale dei laser tracker. Maciej et al.21 hanno impiegato una macchina di misura tridimensionale su larga scala per valutare lo schema di misurazione interferometrica del laser tracker entro un intervallo di 15 m, verificando che questo metodo si caratterizzi per una semplice implementazione.
L'intervallo di misura tipico di un laser tracker è compreso tra 0 e 80 m. Attualmente, la taratura su tutto l'intervallo si basa principalmente su guide lineari ultra-lunghe combinate con interferometri laser. Tuttavia, i metodi convenzionali di taratura in campo base all'interno di ambienti chiusi presentano tre limitazioni fondamentali. Primo, lo spazio limitato negli ambienti interni rende impossibile l'installazione di guide lineari che coprano l'intero intervallo di misura dei laser tracker. Secondo, la realizzazione di guide lineari ultra-lunghe comporta una notevole difficoltà produttiva e introduce errori geometrici significativi, che ulteriormente degradano l'accuratezza della taratura. Terzo, lo sfasamento tra i percorsi ottici di misura può facilmente generare un errore di Abbe considerevole, difficile da ridurre nelle configurazioni tradizionali. Inoltre, anche i fattori ambientali influiscono sulle prestazioni di taratura. Pertanto, è urgente sviluppare un metodo di taratura compatto e ad alta precisione, in grado di estendere simultaneamente l'intervallo di misura e ridurre l'errore di Abbe in condizioni interne vincolate.
Questo studio propone un metodo di calibrazione completo, ripetibile e supportato teoricamente, che raggiunge contemporaneamente l'estensione della portata e la riduzione dell'errore di Abbe. Il metodo comprende la progettazione ottica, la modellizzazione degli errori, le operazioni passo dopo passo e la validazione sperimentale, fornendo così una soluzione pratica per la calibrazione del laser tracker su tutta la portata in ambienti interni con spazi limitati.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Protocollo
Questo studio non prevede la partecipazione di esseri umani, esperimenti su animali né questioni etiche correlate, e non richiede alcuna approvazione etica. Tutti i contenuti della ricerca e le operazioni sperimentali rispettano le norme accademiche pertinenti e gli standard della ricerca scientifica.
Schema sperimentale
La Tabella dei Materiali elenca gli strumenti e l'equipaggiamento utilizzati in questa ricerca. Figura 1 è un diagramma di estensione del raggio per il laser tracker dotato di prisma a doppia piramide. Il laser interferometro e il laser tracker utilizzano ciascuno un prisma piramidale indipendente per ottenere l'estensione del raggio, e il metodo proposto richiede l'aggiustamento dei percorsi ottici del laser interferometro e del laser tracker.
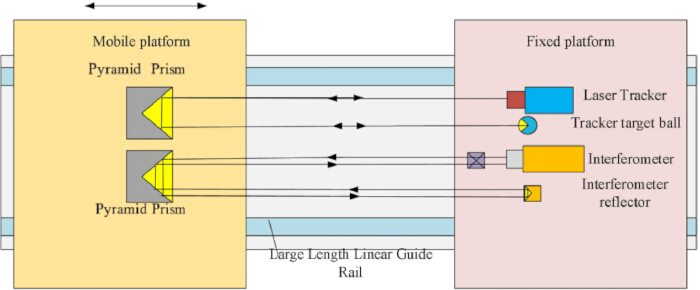
Figura 1: Diagramma di estensione della portata di un laser tracker con un prisma a doppia piramide. Cliccare qui per visualizzare una versione ingrandita di questa figura.
Figura 2 è un diagramma di estensione del raggio d'azione del laser tracker con un singolo prisma piramidale; il laser interferometro e il laser tracker condividono un prisma piramidale per realizzare l'estensione del raggio d'azione. Il metodo proposto richiede di regolare i percorsi ottici del laser interferometro e del laser tracker all'interno del prisma piramidale, rispettivamente.
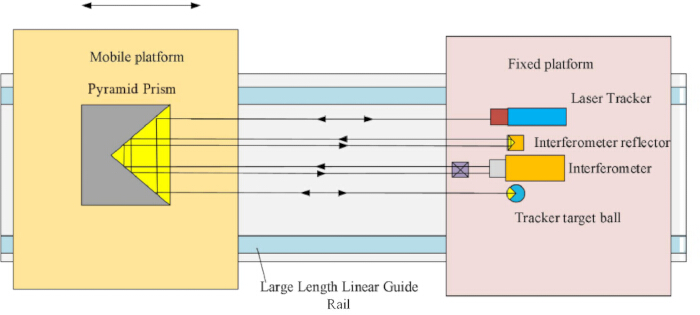
Figura 2: Diagramma di estensione del raggio del laser tracker con un singolo prisma piramidale. Cliccare qui per visualizzare una versione ingrandita di questa figura.
I tracker laser convenzionali presentano tipicamente un intervallo di misura da 0 a 80 m, e i percorsi ottici illustrati nella Figura 1 e nella Figura 2 vengono utilizzati separatamente per effettuare misurazioni su tutto l'intervallo del tracker laser.
Passaggi di misurazione
Questo articolo illustra in modo approfondito il sistema di misurazione con un singolo prisma piramidale, e il sistema di misurazione con doppi prismi piramidali può essere semplificato sulla base di esso.
Figura 3 è un diagramma sperimentale del sistema di calibrazione del laser tracker con un singolo prisma a piramide, che consiste principalmente delle seguenti parti: 1-rail lineare, 2-piattaforma fissa, 3-piattaforma mobile, 4-interferometro laser, 5-laser tracker, 6-interferoscopio dell'interferometro, 7-riflettore dell'interferometro, 8-palla bersaglio, 9-prisma a piramide.
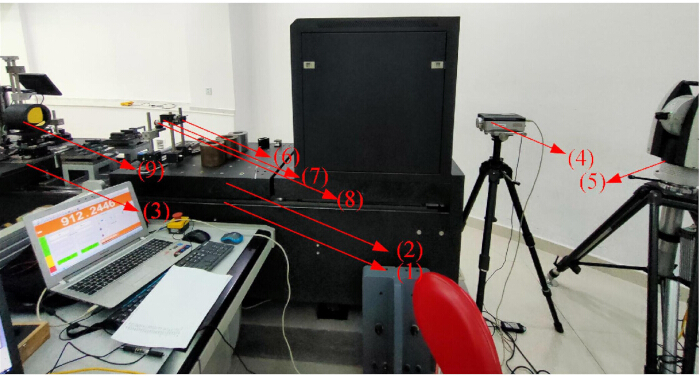
Figura 3: Schema sperimentale del sistema di calibrazione del laser tracker con un singolo prisma piramidale. 1: guida lineare, 2: piattaforma fissa, 3: piattaforma mobile, 4: interferometro laser, 5: laser tracker, 6: sistema di guide, interferoscopio dell'interferometro, 7: riflettore dell'interferometro, 8: sfera bersaglio, 9: prisma piramidale. Cliccare qui per visualizzare una versione ingrandita di questa figura.
Figura 4 è un diagramma di flusso per la costruzione di un sistema di calibrazione di un laser tracker, suddiviso in quattro passaggi principali.
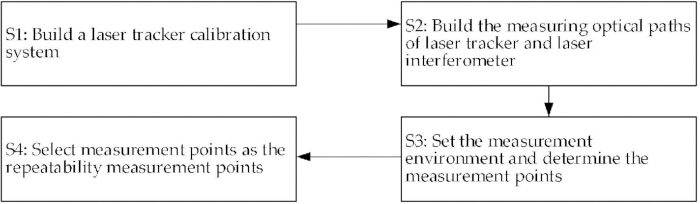
Figura 4: Diagramma di flusso dell'allestimento del sistema di calibrazione con un laser tracker. Cliccare qui per visualizzare una versione ingrandita di questa figura.
Costruzione di un sistema di calibrazione per un tracker laser
Il sistema di calibrazione utilizzato per il tracker laser è illustrato nella Figura 3. Nel sistema di calibrazione, il sistema di rotaie guida del campo base interno è costituito da una rotaia lineare dotata di una piattaforma fissa. Sulla piattaforma fissa sono posizionati un interferoscopio interferometrico, un riflettore interferometrico e una sfera bersaglio. Sulla rotaia guida lineare è presente anche una piattaforma mobile, sulla quale è montato un prisma a piramide. L'interferometro laser e il tracker possono essere posizionati sulla piattaforma fissa o sul terreno circostante la piattaforma fissa mediante appositi supporti. Le posizioni dell'interferometro laser e del tracker laser possono essere regolate. Le posizioni dell'interferoscopio, del riflettore interferometrico e della sfera bersaglio sulla piattaforma fissa sono regolabili, così come lo è la posizione del prisma a piramide sulla piattaforma mobile.
Costruzione dei percorsi ottici di misurazione
I percorsi ottici dei due strumenti sono disposti in modo che il fascio proveniente dal tracker venga indirizzato attraverso il prisma a piramide all'interno della sfera bersaglio, mentre il fascio proveniente dall'interferometro viene guidato dallo stesso prisma al suo riflettore corrispondente, garantendo letture normali e affidabili da entrambi gli strumenti. Il software utilizzato per la misurazione e l'analisi dei dati in questo articolo è un analizzatore spaziale. Prima di costruire il percorso ottico del tracker laser, lo strumento deve essere impostato in modalità di blocco del laser tramite il software. In questo caso, il tracker laser non cerca automaticamente il centro del prisma a piramide.
La guida lineare presenta diversi errori di rettilineità in posizioni differenti lungo la sua lunghezza. La luce emessa dal tracker e dall'interferometro viene ricevuta e riflessa dallo stesso prisma piramidale, riducendo così la distanza tra i loro percorsi ottici. I due percorsi ottici sono disposti in modo quasi collineare, minimizzando efficacemente l'errore di Abbe nei risultati della misurazione; inoltre, quando il percorso ottico emittente del tracker laser si avvicina a quello dell'interferometro, l'influenza degli errori di rettilineità della guida lineare in diverse posizioni sui risultati della misurazione può essere evitata quando il prisma piramidale si muove lungo la guida lineare tramite la piattaforma mobile. Quando il percorso ottico emittente del tracker laser è infinitamente vicino a quello dell'interferometro laser, l'errore di planarità della guida lineare esercita lo stesso effetto sui risultati della misurazione del tracker laser e dell'interferometro laser; rispetto al metodo di misurazione in cui la luce emessa dal tracker e quella emessa dall'interferometro vengono ricevute e riflesse da prismi piramidali diversi, il metodo di misurazione che utilizza lo stesso prisma piramidale permette di migliorare e ridurre gli errori di misurazione, aumentando l'accuratezza della misurazione. Durante lo spostamento del prisma piramidale, le letture dei due dispositivi tendono a coincidere, contribuendo a garantire l'affidabilità dei risultati di calibrazione del tracker laser e riducendo il rischio di errori di valutazione.
La distanza tra i fasci è stata misurata utilizzando un righello in acciaio; inoltre, l'angolo di inclinazione è stato misurato con un autocollimatore laser, un dispositivo in grado di misurare l'angolo orizzontale di rotazione e l'angolo verticale di beccheggio del binario guida: la rotazione orizzontale del binario guida è di 234 µm, che corrisponde a circa 48 arcosecondi; la distanza di deviazione è di 46,54 mm quando il braccio di Abbe è di 200 mm e di 1,163 mm quando il braccio di Abbe è di 5 mm. Pertanto, l'angolo di inclinazione poteva essere misurato e ottenuto. Inoltre, il parallelismo del percorso ottico è stato misurato in base alla rettilineità del binario guida. Per la misurazione dell'errore di indicazione, ogni misurazione è stata effettuata come una singola lettura, seguita da due serie distinte di misurazioni senza operare alcuna media. Per la misurazione della ripetibilità, sono state effettuate 10 letture ogni volta. Tutti i punti di misurazione sono rimasti in modalità di misurazione al punto stabile per 2 s. I criteri di accettazione per la regolazione del percorso ottico si basano sui valori leggibili provenienti dal tracker laser e dall'interferometro laser KLA. Va notato che il prisma stesso non riduce l'errore di Abbe; piuttosto, minimizza l'errore di Abbe avvicinando infinitamente le linee centrali della luce incidente ed emergente, riducendo così il braccio di Abbe quando un singolo prisma viene utilizzato nell'allestimento del sistema di percorso ottico.
Pianificazione dei percorsi ottici di due dispositivi
Lo schema del percorso ottico (Figura 2) adottato dall'interferometro laser è il seguente: la luce emessa dall'interferometro entra nel prisma piramidale attraverso l'interferoscopio, viene riflessa dal prisma verso il riflettore dell'interferometro e quindi riflessa nuovamente indietro verso il prisma attraverso il riflettore. Il fascio di luce che ritorna al prisma piramidale viene nuovamente riflesso dal prisma e successivamente interferisce con il gruppo dell'interferoscopio, per poi tornare all'interferometro laser. Il percorso seguito dal laser emesso dal tracker è il seguente: la luce laser entra nel prisma piramidale, viene riflessa verso la sfera bersaglio e quindi riflessa nuovamente all'interno del prisma attraverso la sfera bersaglio. Il fascio di luce che ritorna al prisma piramidale viene nuovamente riflesso dal prisma piramidale e torna al tracker.
I percorsi ottici dell'interferometro laser e del tracker sono allineati in modo pressoché parallelo, consentendo ai rispettivi fasci uscenti di entrare nello stesso prisma piramidale, riducendo così al minimo l'impatto dell'errore di Abbe sui risultati delle misurazioni. I percorsi ottici dell'interferometro laser e del tracker laser possono trovarsi nello stesso piano orizzontale o verticale. Durante la calibrazione, è preferibile che i due percorsi ottici giacciano nello stesso piano verticale. Quando il percorso ottico dell'interferometro laser e quello del tracker si trovano nello stesso piano verticale, i due dispositivi sono disposti in modo sfalsato (in senso verticale, l'interferometro laser è posizionato sopra o sotto il tracker laser, e in senso orizzontale, l'interferometro laser è posizionato davanti o dietro al tracker laser). Lungo la direzione della lunghezza del binario lineare, è preferibile posizionare l'interferometro davanti al tracker laser. Tale configurazione contribuisce a una maggiore precisione e accuratezza della calibrazione.
Le posizioni dei due dispositivi vengono regolate in modo da corrispondere alle posizioni previste del percorso ottico e del prisma a piramide, affinché la luce emessa dall'interferometro e quella emessa dal tracker entrino nello stesso prisma a piramide. Il prisma a piramide è posizionato davanti all'interferometro e al tracker. Durante la regolazione della posizione, si regolano innanzitutto le posizioni dell'interferometro laser e dell'interferoscopio, in modo che la luce emessa dall'interferometro laser passi attraverso l'interferoscopio ed entri successivamente nel prisma a piramide. Successivamente si regola la posizione del tracker affinché la luce emessa dal tracker laser entri nel prisma a piramide. Il prisma a piramide viene traslato avanti e indietro, si regolano l'angolo di beccheggio e l'angolo di imbardata dell'interferometro laser, si annulla tramite software la modalità di ricezione automatica della luce del tracker laser e si regolano manualmente l'angolo di beccheggio e l'angolo di imbardata della testa laser del tracker, in modo che il percorso ottico dell'interferometro laser e il percorso ottico del tracker risultino paralleli alla traiettoria di movimento del prisma a piramide.
Determinare le posizioni del riflettore dell'interferometro e della sfera bersaglio in base al fatto che i due dispositivi forniscano o meno delle letture, e valutare se entrambi i dispositivi stiano effettivamente registrando misurazioni. Se uno dei due dispositivi non fornisce letture, ripetere i passaggi precedenti per determinare la posizione del riflettore dell'interferometro relativo al laser interferometro che fornisce una lettura e la posizione della sfera bersaglio relativa al laser tracker che fornisce una lettura. Il riflettore dell'interferometro e la sfera bersaglio possono essere disposti in modo sfalsato (da sinistra a destra e da alto a basso). La posizione verticale, la posizione orizzontale e l'angolo di impostazione del riflettore dell'interferometro sono regolabili, così come lo sono la posizione verticale, la posizione orizzontale e l'angolo di impostazione della sfera bersaglio. Quando i due dispositivi sono disposti in modo orizzontale, e il riflettore dell'interferometro e la sfera bersaglio sono anch'essi disposti in orizzontale, l'interferoscopio viene posizionato davanti all'interferometro, il riflettore dell'interferometro viene collocato tra il laser interferometro e il tracker, e la sfera bersaglio viene posizionata sul lato del laser interferometro opposto rispetto al riflettore dell'interferometro. Quando i due dispositivi sono disposti in modo sfalsato, il laser interferometro viene posizionato al di sotto del laser tracker, il gruppo interferoscopio viene disposto davanti all'interferometro, il riflettore dell'interferometro viene collocato sopra il laser interferometro e al di sotto del tracker, e la sfera bersaglio viene posizionata al di sotto del laser interferometro (si veda Figura 3), al fine di ridurre gli effetti dell'errore cosinusoidale e delle deviazioni di rettilinearità introdotte dalla guida lineare durante il movimento della piattaforma mobile.
Impostazione dell'ambiente di misurazione e determinazione dei punti
Data la durata limitata delle misurazioni, i parametri ambientali per l'interferometro e il tracker sono impostati a: temperatura 20 °C, pressione atmosferica 1013.3 hPa e umidità relativa 50% RH. Il laser tracker è impostato in modalità di misurazione interferometrica nel software prima della raccolta dei dati. Spostare il prisma piramidale su ciascun punto di misurazione in sequenza per ottenere i risultati di misurazione del tracker e dell'interferometro laser.
Nella direzione longitudinale della guida lineare, ogni 1 m è previsto un punto di misura; durante la misurazione, il prisma piramidale viene spostato di volta in volta su ciascun punto di misura attraverso la piattaforma mobile per ottenere i risultati di misura dei due dispositivi in ogni punto, fino a quando non si ottengono più dati dall'interferometro o dal tracker. I dati misurati in tutti i punti di misura costituiscono il primo insieme di dati di misura, in cui i valori misurati dall'interferometro in tutti i punti sono considerati valori nominali, mentre i valori misurati dal tracker in tutti i punti sono considerati valori effettivi; la piattaforma mobile viene quindi riportata sul primo punto di misura per acquisire ripetutamente i dati dei due dispositivi in tale punto, dopodiché il prisma piramidale viene spostato di volta in volta su ciascun punto di misura per acquisire ripetutamente i dati del secondo gruppo di interferometro laser e tracker laser.
Selezione dei punti di misura come punti di misura per la ripetibilità
Vengono selezionati più punti di misura come punti di misura per la ripetibilità, e il prisma a piramide viene spostato su ciascun punto di misura successivo per ottenere i risultati di misurazione del tracker. Le posizioni dei punti di misura per la ripetibilità vengono scelte in modo casuale e preferibilmente situate all'estremità posteriore. Vengono selezionati tre punti di misura per la ripetibilità per la raccolta dei dati.
Riduzione dell'errore di Abbe
All'interno del sistema di calibrazione del laser tracker, il riflettore utilizzato è un prisma. Due delle sue tre superfici riflettenti sono mutuamente perpendicolari, consentendo alla luce incidente di essere deviata di 180° e restituita indietro. I fasci di luce che colpiscono il prisma piramidale vengono riflessi esternamente su tutte le superfici. Rispetto a un prisma piramidale solido, questo sistema può evitare efficacemente l'influenza della dispersione cromatica e del percorso ottico causato dall'ingresso del fascio di luce dall'aria nel vetro; l'errore angolare del prisma piramidale entro un intervallo di ±10° è di 0,2″, in modo che il prisma piramidale possa generare una luce più accuratamente parallela e ridurre l'errore di Abbe; il diametro della faccia terminale è di 100 mm e la riflettanza singola è 0,92, assicurando così che il fascio di luce emesso dall'interferometro possa essere ricevuto dal ricevitore dell'interferometro laser dopo essere stato riflesso dal prisma piramidale, e che il fascio di luce emesso dal tracker possa essere ricevuto dal ricevitore del laser tracker dopo essere stato riflesso dallo stesso prisma piramidale; l'interferometro laser è composto da un trasmettitore e da un ricevitore. Il trasmettitore emette il fascio di luce, e il ricevitore riceve il fascio di luce riflesso di nuovo verso l'interferometro laser; analogamente, il tracker è costituito da un trasmettitore e da un ricevitore. Il trasmettitore viene utilizzato per emettere il fascio di luce, e il ricevitore viene utilizzato per ricevere il fascio di luce riflesso di nuovo verso il tracker.
L'errore di misurazione del tracker è spiegato di seguito utilizzando un esperimento di misurazione come esempio. La luce emessa dal tracker e quella emessa dall'interferometro possono essere ricevute rispettivamente dalla stessa prisma piramidale o da prismi piramidali diversi. Come mostrato in Figura 1, il percorso ottico prevede che la luce emessa dall'interferometro laser entri in un prisma piramidale attraverso l'interferoscopio, venga riflessa dal prisma piramidale e quindi entri nel riflettore dell'interferometro; la luce emessa dal tracker laser entra in un altro prisma piramidale, viene riflessa da questo e quindi raggiunge la sfera bersaglio. Si verifica un errore di Abbe quando la luce laser dell'interferometro e quella corrispondente del tracker non giacciono sulla stessa linea retta. Ogni inclinazione (pitch o twist) della piattaforma mobile può introdurre un errore di Abbe in entrambi i sistemi di misurazione laser. La misurazione dell'inclinazione di una tale piattaforma mobile è caratterizzata principalmente da diversi parametri, come la rettilineità e la planarità del binario lineare, e la sua quantificazione risulta complessa.
Figura 5 illustra lo schema dell'errore di Abbe, in cui il raggio laser dell'interferometro funge da percorso di riferimento, mentre quello del laser tracker agisce come percorso di misurazione. Esiste una certa distanza di deviazione L (braccio di Abbe) tra i due raggi laser. Poiché la piattaforma mobile si inclina nello spazio, si genera un angolo di deviazione α, che provoca un valore di errore di Abbe T. La relazione geometrica è espressa come segue:
tan α ≈ T / L. (1)
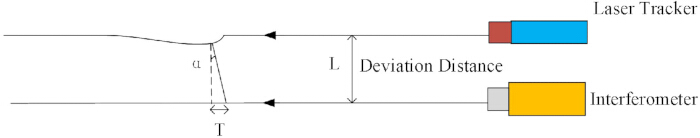
Figura 5: Diagramma schemático dell'errore di Abbe misurato utilizzando il laser tracker. Cliccare qui per visualizzare una versione ingrandita di questa figura.
Tabella 1 mostra i valori dell'errore di Abbe causati dall'angolo e dalla distanza di deviazione, ottenuti da misurazioni effettuate con un righello in acciaio. Questi risultati indicano che la distanza tra il raggio luminoso e i due strumenti ha l'effetto predominante sull'errore di Abbe risultante. Inoltre, i risultati della Tabella 1 dimostrano che la sensibilità all'errore di Abbe del braccio di Abbe da 200 mm è 40 volte maggiore rispetto a quella del braccio di Abbe da 5 mm (0,96 mm/arcsec rispetto a 0,024 mm/arcsec), confermando che accorciare il braccio di Abbe può ridurre in modo significativo l'effetto di amplificazione degli errori di inclinazione angolare e ottenere una notevole riduzione dell'errore di Abbe. Quando si utilizza un prisma a doppia piramide, la distanza di scostamento tra i raggi luminosi è di circa 200 mm. Tuttavia, quando nel presente studio si impiega un prisma a singola piramide, i due strumenti condividono lo stesso prisma a piramide, il quale permette di regolare la distanza di deviazione tra i raggi entro 5 mm, riducendo così l'impatto dell'errore di Abbe di quaranta volte. Inoltre, l'influenza causata dall'inclinazione della piattaforma mobile è notevolmente ridotta nel caso di un prisma a piramide.
| Angolo α (″) | Distanza di Deviazione (mm) | |||
| 5 (Un singolo prisma a piramide) | 200 (Prisma a doppia piramide) | |||
| 1 | 0.024 | 0.96 | ||
| 2 | 0.048 | 1.94 | ||
| 5 | 0.120 | 4.80 | ||
| 10 | 0.240 | 9.60 | ||
| 20 | 0.480 | 19.40 | ||
| 50 | 1.212 | 48.48 | ||
| 60 | 1.450 | 58.00 | ||
Tabella 1: Valori dell'errore di Abbe causati dall'angolo e dalla distanza di deviazione (µm).
Figura 6A mostra l'immagine fisica del prisma a piramide, e il percorso della luce in ingresso e in uscita dal prisma a piramide è illustrato in Figura 6B. Come rappresentato in Figura 6B, la luce incidente del tracker è la luce incidente 1, e il fascio in uscita è indicato come luce emessa 1. Il fascio incidente dell'interferometro laser è indicato come luce incidente 2, e il suo fascio in uscita è indicato come luce emessa 2. La linea centrale della luce incidente 1 e della luce emergente 1 nello spazio costituisce il percorso ottico integrato 3, e la linea centrale formata dalla luce incidente 2 e dalla luce emergente 2 nello spazio costituisce il percorso ottico integrato 4. Il percorso ottico integrato 3 e il percorso ottico integrato 4 sono relativamente vicini nello spazio e si trovano vicino al centro del prisma a piramide, il che rappresenta il fattore chiave per ridurre ulteriormente l'errore di Abbe.
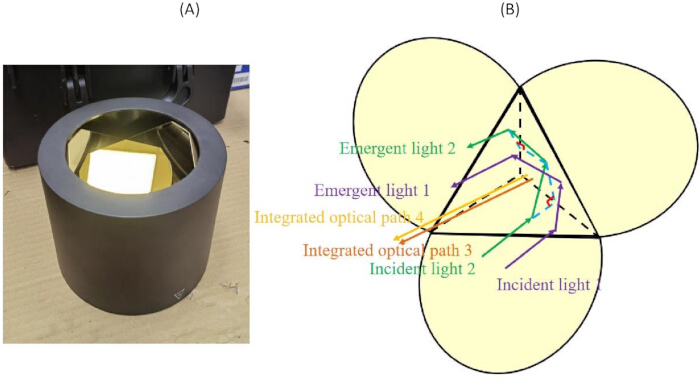
Figura 6: Diagramma schemático di un prisma piramidale. (A) Immagine fisica del prisma piramidale. (B) Diagramma del percorso ottico del prisma piramidale. Cliccare qui per visualizzare una versione ingrandita di questa figura.
Inoltre, va osservato che il meccanismo di generazione dell'errore di Abbe è coerente con quello degli strumenti di misura tradizionali (ad esempio, i calibri a nonio), poiché entrambi derivano dalla lunghezza del braccio di Abbe. Le diverse rotazioni torsionali e i movimenti di beccheggio della piattaforma mobile provocano scostamenti tra i valori misurati dal laser tracker e i valori teorici forniti dall'interferometro laser, e maggiore è la lunghezza del braccio di Abbe, maggiore sarà la discrepanza tra le due misurazioni. Pertanto, questo studio adotta comunque la riduzione della lunghezza del braccio di Abbe come metodo principale di compensazione. Poiché nel corso dell'esperimento non è stato possibile utilizzare sensori di inclinazione in tempo reale per la correzione, non è risultata fattibile un'analisi comparativa delle misurazioni. Inoltre, l'analisi dell'incertezza mostra che l'impatto dell'errore angolare del prisma sui risultati di misura è quasi trascurabile.
L'analisi dell'incertezza del sistema a prisma piramidale singolo viene effettuata considerando cinque aspetti: errore dell'interferometro laser, errore di compensazione ambientale, errore angolare del prisma, errore di rettilineità del binario guida ed errore di allineamento del fascio, come descritto di seguito: L'errore di indicazione dell'interferometro laser è (0,03 + 0,5L) µm, e la sua incertezza standard di misura è 2 × 10⁻⁸ × L, pertanto l'incertezza standard introdotta dall'interferometro laser è u1 = 1 × 10⁻⁸ × L. La compensazione ambientale comprende principalmente tre fattori: temperatura, umidità e pressione atmosferica. L'incertezza corrispondente introdotta è approssimativamente u2 = 5,8 × 10⁻⁸ × L; in dettaglio, l'errore di misura della temperatura media nel cammino ottico dell'interferometro laser è 0,1 °C, trattato come distribuzione uniforme, con conseguente valore di 93,0 × 10⁻8 L × 0,1/sqrt(3) = 5,4 × 10⁻8 L; l'errore di misura della pressione del gas nel cammino ottico dell'interferometro standard è 11 Pa, trattato come distribuzione uniforme, che fornisce 0,2683 × 10⁻8 L × 11/sqrt(3) = 1,7 × 10⁻8 L; l'errore di misura della pressione parziale di vapore acqueo nell'aria lungo il cammino ottico è 40 Pa, trattato come distribuzione uniforme, che produce 0,0371 × 10⁻8 L × 40/sqrt(3) = 0,9 × 10⁻8 L. L'errore angolare del prisma piramidale raggiunge 0,2", e poiché il fascio luminoso subisce tre riflessioni all'interno del prisma piramidale, l'errore angolare complessivo viene amplificato di un fattore 3; sostituendo la lunghezza totale di 80 m, u3 è approssimativamente 0, calcolato mediante la formula u3 = 80000/cos(3 × 0,2'') mm - 80000 mm. L'errore di rettilineità S sull'intera corsa del binario guida è di circa 0,4 mm, e l'incertezza di misura corrispondente introdotta è data da u4 = sqrt(800002 + S2) mm - 80000 mm, che anche in questo caso approssima a 0 dopo la sostituzione dei dati. L'errore causato dall'allineamento del fascio influenza la ripetibilità della misura; per le misurazioni con prisma piramidale singolo, la ripetibilità è assunta pari a 0,4 µm, quindi u5 ≈ 0,4 µm. Combinando i cinque componenti sopra indicati, l'incertezza estesa per il sistema di misura con prisma piramidale singolo è ottenuta come U = 2 × sqrt(u12 + u22 + u32 + u42 + u52), e l'adattamento con i dati sostituiti fornisce U ≈ 0,2 µm + 0,1 × 10⁻⁶ × L (k = 2), dove k è il fattore di copertura corrispondente a un livello di confidenza di circa il 95%.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Risultati
I dati sperimentali sono suddivisi in quattro parti: un esperimento di misurazione dell'estensione a doppio intervallo, un esperimento di ripetibilità del laser tracker con un prisma a doppia piramide, un esperimento di misurazione a doppio intervallo e un esperimento di ripetibilità del laser tracker con un prisma a singola piramide.
Quando si utilizza il sistema di calibrazione illustrato in Figura 1, i fasci in uscita di due dispositivi vengono ricevuti da pris...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Discussione
Questo articolo esamina il sistema di calibrazione e misurazione per i laser tracker e descrive le metodologie di regolazione del percorso ottico per interferometri a laser e laser tracker quando vengono utilizzati prismi piramidali. In questo studio, il percorso ottico del laser tracker viene ripiegato tramite il prisma piramidale. Indipendentemente dall'uso di un singolo o di due prismi piramidali, quando il prisma piramidale si sposta di una distanza unitaria, le letture dell'interferometro e del laser tracker variano...
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Dichiarazioni
Gli autori non hanno nulla da dichiarare.
Ringraziamenti
Questa ricerca è stata finanziata dalla National Natural Science Foundation of China (51775433).
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Rotaia guida | / | / | cuscinetti lineari (lunghezza totale 54 m) |
| Interferometro laser | Renishaw plc | XL-80 | Fornire dati comparativi (Certificato: 202603107819) |
| Tracker laser | Hexagon Group | AT930 | Fornire dati misurati |
| Prisma | Prodotto su misura | Prodotto su misura | diametro 100 mm (Certificato: CDjd2024-00977) |
Riferimenti
- Li J, Yang J, Chen L. Simple and efficient non-contact method for measuring the surface of a large aspheric mirror. Appl Sci. 2022;12:9666.
- Jankowski M, Sienilo M, Styk A. A drone as a reflector carrier in laser tracker measurements. Meas Sci Rev. 2022;22(6):269-274.
- Huang X, et al. Evaluation and experiment of flight parameter quality of the plant protection UAV based on laser tracker. Agriculture. 2021;11(7):628.
- Wu H, et al. Sequential identification of joint-dependent geometric errors for industrial robots using a laser tracker. Precis Eng. 2025;95:1-9.
- Wang J, et al. Method for robot kinematic parameters identification based on position and orientation data obtained with laser tracker. Rev Sci Instrum. 2024;95:105105.
- Zhou Z, et al. Accuracy-enhanced calibration method for robot-assisted laser scanning of key features on large-sized components. Sensors. 2025;25(24):7518.
- Yang B, Cen X, Xie L, Yin M. Automatic pose measurement of robotic drilling system based on zoom monocular vision. Adv Eng Inform. 2025;65:10312.
- Xu K, Zhou J. Study on robot trajectory planning for the normal motion of a complex curved workpiece. J Electromagn Waves Appl. 2026;40(3):436-452.
- Xu K, Liang J, Zhao L, Yu P. A compact mobile robot for high precision in situ surface topography measurement. IEEE Trans Instrum Meas. 2026;75:7502810.
- Wei Y, et al. Precision calibration of robot magnetorheological finishing system based on laser tracker. Photonics. 2025;12:57.
- Qiu T, et al. System error modeling and precision compensation in rotating-mirror laser trackers. Opt Lasers Eng. 2025;195:109259.
- Ma Y, et al. Unified least squares adjustment of laser tracker network measurement. Measurement. 2025;253:117566.
- Muralikrishnan B, et al. A method to calibrate angular positioning errors using a laser tracker and a plane mirror. Sensors. 2025;25:1834.
- Tian Y, et al. Construction of error field for distributed measurement system by using laser tracker. IEEE Trans Instrum Meas. 2025;74:1-12.
- Lao D, Chen T, Wang X. RBD-YOLOv10: A lightweight small-object detector for laser-tracking cooperative targets. Appl Sci. 2026;16:2734.
- Zhou L, et al. Commissioning and performance of the neutron optical system for the engineering materials diffractometer at the China spallation neutron source. J Instrum. 2025;20:1-18.
- Yao S, et al. Rapid error identification for rotary axis based on distance errors. J Manuf Process. 2026;158:65-73.
- Feng T, et al. Near-zero beam drift laser tracking and measurement system with two-stage compression structures. Appl Opt. 2023;62(16):4342-4348.
- Feng T, et al. A study on the real-time compensation system based on Abbe principle for range accuracy of submicron measuring instrument. Meas Sci Technol. 2022;33:085019.
- Wang S, Yang J, Sang X. Laser-tracker-based robot pose measurement using PSD spot sensing and multi-sensor fusion with simulation validation. Micromachines. 2026;17:290.
- Gruza M, Gaska P, Harmatys W, Gaska A. New method for testing the laser tracker length measuring unit using a large-scale horizontal arm CMM and its application for assessing the accuracy of distance measurements. Precis Eng. 2025;94:54-66.
- Muralikrishnan B. Performance evaluation of terrestrial laser scanners—A review. Meas Sci Technol. 2021;32(7):072001.
- Yang L. Automatic guidance method for laser tracker based on rotary-laser scanning angle measurement. Sensors. 2020;20(15):4168.
Accesso limitato. Accedi o avvia una prova gratuita per visualizzare questo contenuto.