Questo lavoro presenta un framework di apprendimento profondo basato sulla fisica per il beamforming e la modellazione del canale in campo prossimo in sistemi wireless di sesta generazione che utilizzano metasuperfici intelligenti estremamente grandi. Rispetto alle tecniche tradizionali di comunicazione in campo lontano, il metodo proposto migliora l'efficienza energetica, il guadagno di beamforming e l'efficienza spettrale.
Articolo di ricerca
Framework basato su deep learning con GNN-Attention per la modellazione del canale in campo vicino e il beamforming nei sistemi wireless di sesta generazione: uno studio di simulazione
In questo articolo
Sommario
Abstract
L'emergere delle reti di sesta generazione (6G) ha spinto lo sviluppo di Metasuperfici Intelligenti Estremamente Large (XL-IMS) per fornire velocità ultra-elevate ed elevata efficienza spettrale. Tuttavia, i canali classici del campo lontano non sono applicabili alla trasmissione in campo vicino a causa della propagazione delle onde sferiche e della mancanza di stazionarietà spaziale, il che porta a una riduzione delle prestazioni del beamforming e a un aumento della complessità computazionale. Pertanto, l'obiettivo di questa ricerca è sviluppare un metodo per la modellazione del canale in campo vicino e l'ottimizzazione del beamforming basato su apprendimento profondo guidato dalla fisica. La soluzione proposta utilizza un modello di canale ad onde sferiche guidato dalla fisica, insieme a reti neurali grafiche (GNN) e meccanismi di attenzione, per catturare le relazioni spaziali locali tra gli utenti e la rete globale. Inoltre, viene proposto un algoritmo per il beamforming basato sull'apprendimento al fine di aumentare l'efficienza del focalizzamento energetico sugli utenti in campo vicino. Le prestazioni del framework proposto vengono valutate utilizzando scenari di propagazione realistici del dataset DeepMIMO. I risultati delle simulazioni mostrano che la tecnica proposta raggiunge una velocità raggiungibile di 11,6 bps/Hz, un guadagno di beamforming di 28 dB, un'efficienza spettrale di 10,5 bps/Hz, un'efficienza energetica di 9,8 bit/Joule e un rapporto segnale-rumore più interferenza (SINR) di 25 dB. Rispetto alle tecniche tradizionali come Zero Forcing (ZF), Minimum Mean Square Error (MMSE), Semidefinite Relaxation (SDR) e Alternating Optimization (AO), lo schema proposto migliora le prestazioni complessive di comunicazione di circa il 10-15%. Questi risultati indicano che l'integrazione della modellazione del canale in campo vicino con l'apprendimento basato su attenzione mediante GNN può rappresentare una tecnica di beamforming efficiente e accurata per le future reti wireless 6G che utilizzano la tecnologia XL-IMS.
Introduzione
L'interesse per la formazione del fascio (beamforming) è cresciuto in modo notevole negli ultimi anni. Con l'introduzione del 6G, richieste estreme di capacità sono diventate comuni, spinte dalla crescente domanda di una migliore connettività e di velocità di trasmissione dati più elevate. La formazione del fascio rappresenta quindi un metodo promettente per guidare efficacemente i segnali e migliorare le prestazioni complessive della rete1. I sistemi convenzionali di comunicazione wireless hanno sfruttato efficacemente le risorse spaziali in campo lontano per ottenere diversità spaziale. Un settore emergente di studio, con enormi potenzialità per le future comunicazioni wireless, è rappresentato dal beamforming in campo prossimo2.
Le superfici intelligenti riconfigurabili (RIS), d'altro canto, sono particolarmente interessanti perché possono superare alcuni dei problemi di propagazione associati allo spettro mmWave/THz3,4. Le RIS possono riflettere, rifrangere e manipolare le onde elettromagnetiche in arrivo5. In questo caso, l'obiettivo principale è indirizzare il fascio in una direzione o una forma desiderata, e le RIS possono essere rappresentate come dispositivi in grado di modificare i modelli di radiazione della sorgente irradiante. Per le RIS in campo lontano, nel corso degli anni sono stati studiati diversi argomenti fondamentali6,7,8,9,10,11, tra cui stima del canale, localizzazione, standardizzazione e formazione del fascio passiva/attiva. Questa tecnologia consente la comunicazione multiutente concentrandosi sui fasci, che offrono un compromesso tra attenuazione del percorso e penetrazione, specialmente nelle bande di frequenza media come quella intorno ai 10 GHz12. Le interfacce intelligenti sono state ulteriormente sviluppate all'interno delle reti di comunicazione e attualmente sono oggetto di studio per migliorare la risoluzione spaziale e la larghezza di banda delle comunicazioni13. Le frequenze più elevate e le maggiori aperture delle antenne durante la transizione dal 5G al 6G trasformano gli scenari di comunicazione tradizionali in campo lontano in scenari di comunicazione in campo vicino14,15.
La regione in prossimità della sorgente sarà fondamentale nelle reti 6G, richiedendo ricerche su nuove tecniche per il campo prossimale16. Per migliorare la propagazione delle onde elettromagnetiche nella tecnologia del campo prossimale, le onde devono essere trattate come onde sferiche piuttosto che come onde piane. Questa nuova caratteristica fisica presenta una serie di effetti elettromagnetici, tra cui non stazionarietà spaziale, suddivisione del fascio (beam splitting), tri-polarizzazione e onde evanescenti17. Per questo motivo, molti metodi convenzionali di comunicazione potrebbero non sfruttare appieno queste nuove caratteristiche fisiche o potrebbero subire notevoli perdite prestazionali negli ambienti 6G del campo prossimale18. Una discrepanza tra le attuali tecnologie di comunicazione in campo lontano e i modelli di propagazione in campo prossimale può ridurre significativamente l'efficacia delle tecniche attuali in campo lontano quando applicate in prossimità della sorgente19. A differenza dei tradizionali sistemi a banda stretta in campo lontano, nei sistemi RIS (Reconfigurable Intelligent Surfaces) a banda larga in campo prossimale devono essere considerati nuovi effetti elettromagnetici (EM). In primo luogo, il canale in prossimità della sorgente comprende due angoli e dimensioni di distanza a causa del fronte d'onda sferico nello spettro del campo prossimale, a differenza dell'ipotesi di forma d'onda piana nei modelli di canale in campo lontano. Ciò porta, invece della navigazione del fascio in campo lontano, all'azione di concentrazione del fascio in campo prossimale20,21. L'espressione "effetto di suddivisione del fascio" indica la possibilità che fasci generati in diversi istanti vengano concentrati in posizioni distinte22.
A differenza del campo lontano, in cui i fronti d'onda elettromagnetici (EM) sono approssimati come piani, le comunicazioni in campo vicino richiedono la considerazione della propagazione di fronti d'onda sferici. Questa caratteristica introduce sia opportunità che sfide per le future reti wireless. Sfruttando i fronti d'onda sferici, il puntamento del fascio può concentrare i segnali all'interno di una specifica regione spaziale, consentendo una migliore soppressione dell'interferenza e comunicazioni multiutente rispetto al tradizionale puntamento del fascio in campo lontano. Tuttavia, ciò introduce anche ulteriori complessità nella progettazione e nell'elaborazione dei segnali23,24. Gli studi iniziali sulle comunicazioni in campo vicino includono il lavoro descritto in25, che ha delineato le differenze tra le regioni in campo vicino e in campo lontano, i concetti chiave, le sfide tecnologiche, le applicazioni e la stima del canale basata su codebook. Successivamente, l'autore26 ha esaminato le distinzioni fondamentali tra la trasmissione in campo lontano basata su fronti d'onda piani e quella in campo vicino basata su fronti d'onda sferici, concentrandosi su formazione del fascio, analisi del canale, prestazioni del sistema e integrazione con le tecnologie di nuova generazione. Inoltre, l'autore27 ha analizzato le principali sfide nelle comunicazioni in campo vicino, tra cui la modellizzazione del canale, la stima, la formazione del fascio, l'architettura hardware e il rilevamento, riassumendo nel contempo i recenti progressi in questi settori.
Studi recenti hanno ampiamente indagato le comunicazioni wireless in campo prossimo e la modellizzazione dei canali per i sistemi emergenti 6G. Sono state esaminate approfondite rassegne sui principi di comunicazione in campo prossimo, architetture MIMO olografiche, tecniche di modellizzazione del canale, metodi di elaborazione dei segnali e applicazioni integrate di rilevamento e comunicazione, identificando al contempo le principali sfide associate alla stima del canale e alla progettazione del sistema negli ambienti in campo prossimo28,29. Per affrontare l'effetto di suddivisione del fascio nei sistemi a onde millimetriche/THz assistiti da superfici intelligenti riconfigurabili (RIS), sono state proposte diverse soluzioni, tra cui strategie di distribuzione distribuita delle RIS e architetture RIS assistite da ritardi temporali veri (TTD). Questi approcci migliorano il controllo del fascio selettivo in frequenza e attenuano il degrado dovuto alla suddivisione del fascio; tuttavia, spesso comportano costi maggiori di implementazione, una maggiore complessità hardware o la necessità di componenti di ritardo specializzati 30,31,32.
L'ottimizzazione del beamforming ha ricevuto notevole attenzione a causa degli effetti combinati della focalizzazione del fascio e della distorsione spaziale a banda larga nei sistemi con array a apertura estremamente grande (ELAA). Studi esistenti hanno esplorato metodi di focalizzazione basati sul ritardo di fase, architetture basate su TTD e framework di ottimizzazione per antenne a metasuperficie olografiche, al fine di migliorare il guadagno del beamforming e mitigare gli effetti a doppia banda larga33,34,35,36. Tuttavia, la maggior parte degli studi relativi a XL-IMS continua a basarsi sull'assunzione di onde piane in campo lontano, che risulta inadeguata per aperture estremamente grandi. Di conseguenza, caratteristiche importanti del campo vicino, come la propagazione dell'onda sferica, la non stazionarietà spaziale, l'accoppiamento mutuo e la focalizzazione del fascio dipendente dalla distanza, sono spesso trascurate37,38. Recentemente, le tecniche di intelligenza artificiale si sono affermate come soluzioni promettenti per il beamforming e l'ottimizzazione del canale in campo vicino nelle reti 6G abilitate da XL-IMS. In particolare, metodi basati su meta-apprendimento hanno dimostrato una forte adattabilità e una rapida convergenza in condizioni wireless dinamiche con dati di addestramento limitati. Questi approcci offrono un potenziale significativo per sistemi di comunicazione intelligenti in campo vicino e per l'ottimizzazione futura di reti wireless autonome39,40.
Le tecniche di beamforming esistenti si basano in larga misura su modelli semplificati di canale in campo lontano che non riescono a catturare le caratteristiche critiche del campo vicino nelle strutture ultra-massicce. Inoltre, le valutazioni basate su dataset in ambienti realistici, come DeepMIMO, rimangono limitate, e l'ottimizzazione congiunta della modellizzazione del canale in campo vicino e del beamforming per scenari utente dinamici ha ricevuto attenzione insufficiente. In aggiunta, la scalabilità computazionale rimane una sfida fondamentale per le implementazioni pratiche di 6G abilitate da XL-IMS. Per affrontare queste limitazioni, lo studio propone un framework unificato che combina la modellizzazione fisica del canale basata su onde sferiche con reti neurali grafiche (GNN) e meccanismi di attenzione per il beamforming in campo vicino. Il framework proposto tiene esplicitamente conto della non stazionarietà spaziale, delle interazioni con le metasuperfici e della propagazione dipendente dalla distanza, ed è stato validato utilizzando il dataset DeepMIMO.
Il framework proposto integra la modellizzazione del canale fisico con il deep learning, consentendo una rappresentazione accurata del canale in campo prossimo e un'ottimizzazione del beamforming per sistemi XL-IMS. Modellizzando esplicitamente la propagazione delle onde sferiche e la non stazionarietà spaziale, questo studio permette un focus preciso del fascio, migliorando allo stesso tempo l'allocazione dell'energia, il guadagno di beamforming e la soppressione delle interferenze. Il framework incorpora inoltre un'ottimizzazione elemento per elemento delle risposte di fase della metasuperficie, abilitando una guida adattiva del fascio in ambienti di comunicazione densi. Utilizzando scenari di propagazione realistici del dataset DeepMIMO, l'approccio proposto dimostra una maggiore efficienza spettrale, prestazioni di beamforming ed efficienza computazionale, fornendo una soluzione scalabile per reti di comunicazione 6G su larga scala abilitate da XL-IMS.
Protocollo
Il framework proposto per la modellizzazione del canale in campo prossimale e il beamforming nei sistemi 6G abilitati da XL-IMS combina la modellizzazione basata sulla fisica con l'ottimizzazione mediante apprendimento automatico, superando i limiti degli approcci convenzionali in campo lontano. Viene sviluppato e convalidato un modello del canale in campo prossimale che incorpora la propagazione delle onde sferiche e la non stazionarietà spaziale, utilizzando il dataset DeepMIMO. Le informazioni sul canale sono rappresentate come un grafo per catturare le dipendenze spaziali tra gli elementi della metasuperficie e gli utenti, e viene impiegata una rete end-to-end basata su GNN con attenzione per apprendere i pesi del beamforming necessari per il focalizzazione del fascio in campo prossimale. A differenza dei metodi convenzionali di ottimizzazione iterativa, il framework basato sull'apprendimento prevede direttamente le soluzioni di beamforming, riducendo la complessità computazionale pur mantenendo un'elevata accuratezza e adattabilità a condizioni di canale dinamiche. Le prestazioni sono valutate in termini di velocità raggiungibile, guadagno di beamforming ed efficienza energetica, mostrando risultati superiori rispetto ai metodi tradizionali di beamforming in campo lontano. Figura 1 illustra il framework complessivo.
Di seguito sono riportati i passaggi proposti:
Passaggio 1: Configurare l'ambiente DeepMIMO
La piattaforma DeepMIMO v3.x viene configurata inizialmente tramite l'allestimento esterno O1, che utilizza una frequenza portante di 28 GHz e una larghezza di banda di 100 MHz. Nella simulazione, l'XL-IMS è rappresentato da un array planare uniforme 16×16 composto da 256 elementi riflettenti, distanziati tra loro di λ/2. Il modello di propagazione scelto è un'onda sferica con percorsi LoS e NLoS.
Passaggio 2: Definire la geometria di XL-IMS e le posizioni degli utenti
Progettare l'XL-IMS come una metasuperficie planare 16×16 che comprende 256 elementi riflettenti reconfigurabili. I dispositivi terminali utente sono stati distribuiti in modo casuale all'interno del campo vicino, da 0,5 m a 10 m dall'XL-IMS, in base al criterio della distanza di Rayleigh.
Passaggio 3: Generare canali in campo prossimale utilizzando la propagazione di onde sferiche
Modellare i canali tra ciascun elemento della metasuperficie riconfigurabile e l'utente utilizzando la propagazione di onde sferiche, che tiene conto della variazione di fase indotta dalla distanza.
Passaggio 4: Generare dati del canale in campo prossimale
I terminali utente sono stati distribuiti in modo uniforme all'interno della zona in prossimità (0.5-10 m) dal pannello XL-IMS. Sono stati utilizzati sia i percorsi di propagazione in vista diretta (LoS) che quelli non in vista diretta (NLoS) generati dallo scenario esterno DeepMIMO O1 per generare i canali.
Passaggio 5: Preparare il set di dati per l'addestramento e il test
Il set di dati generato comprendeva 20.000 campioni, di cui 16.000 (80%) sono stati utilizzati per l'addestramento e 4.000 (20%) per i test.
Passaggio 6: Normalizzare le caratteristiche di input e preparare gli input del modello
L'ultima fase del processo di preparazione ha comportato l'applicazione della normalizzazione Min-Max a tutte le caratteristiche in ingresso, come l'ampiezza del canale, la fase, la distanza e le coordinate dell'utente. Questo processo ha normalizzato i dati e li ha convertiti in tensori, che sono stati forniti alla rete GNN con attenzione. Il modello è stato ottimizzato utilizzando l'ottimizzatore Adam con un tasso di apprendimento di 0,001 e 50 epoche.
Passaggio 7: Applicare il meccanismo di attenzione
Aggiungere un meccanismo di attenzione per considerare le informazioni globali del grafo e catturare le dipendenze a lungo raggio tra i nodi del grafo. Ciò aiuta il modello a concentrarsi sulle caratteristiche spaziali importanti.
Passaggio 8: Prevedere i pesi della formazione del fascio
Predire i pesi del beamforming e i valori di sfasamento utilizzando l'embedding con attenzione GNN. Le complesse, laboriose procedure iterative di beamforming sono sostituite da un metodo predittivo.
Passaggio 9: Valutare le metriche di prestazione
Per valutare l'efficacia della comunicazione e del beamforming, calcolare indicatori chiave di prestazione (KPI) come la velocità raggiungibile, il guadagno del beamforming, l'efficienza spettrale, l'efficienza energetica e il SINR.
Passo 10: Confronto con metodi di riferimento
Confrontare l'algoritmo proposto con gli algoritmi tradizionali, inclusi ZF, MMSE, SDR e AO.
Definizione del modello di sistema
Il sistema proposto considera una rete wireless 6G abilitata da un XL-IMS composto da 256 elementi riflettenti riconfigurabili che controllano la propagazione dell'onda elettromagnetica mediante spostamenti di fase regolabili. Poiché gli utenti operano nella regione del campo vicino, l'ipotesi convenzionale di onda piana del campo lontano diventa non valida, richiedendo la considerazione della propagazione dell'onda sferica, dell'attenuazione dipendente dalla distanza e della non stazionarietà spaziale. Il confine tra le regioni del campo vicino e del campo lontano è determinato dalla distanza di Rayleigh, che dipende dalle dimensioni della metasuperficie e dalla lunghezza d'onda del segnale portante, e indica la transizione dagli effetti del fronte d'onda sferico alla propagazione dell'onda piana. Ciò è descritto come segue:
 (1)
Qui, D è la dimensione della metasuperficie, λ è la lunghezza d'onda e R è la distanza di Rayleigh. Un fenomeno in campo prossimale si verifica nel canale di comunicazione quando un utente si trova in una posizione più vicina a R rispetto al suo valore reale. Mentre il segnale attraversa diversi componenti della metasuperficie, subisce variazioni distinte di fase e di ampiezza.
Il canale dalla n-esima meta-superficie all'utente utilizza un modello di onda sferica per la propagazione in campo vicino, rappresentato dall'equazione del coefficiente del canale come segue:
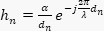 (2)
In questo caso, α si riferisce al parametro di attenuazione del segnale, λ si riferisce alla lunghezza d'onda della portante e dn è la distanza dell'utente dal componente.
In questo caso, βn è il fattore di attenuazione del percorso per l'elemento XL-IMS nesimo ed è esprimibile come βn = dn−α, dove α rappresenta l'esponente di attenuazione del percorso. Va notato che dn è la distanza euclidea tra la posizione dell'utente e l'nesimo elemento della metasuperficie. Le variazioni del canale rispetto allo spazio sono causate dalle significative differenze in dn tra diverse metasuperfici, a differenza della situazione riscontrata nei canali in campo lontano. In generale, il vettore del canale può essere spiegato come segue:
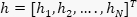 (3)
Il segnale in ingresso ricevuto dall'utente dipende dalla sintonizzazione di fase del sistema XL-IMS. Si consideri θ = [θ1, θ2, …., θN] per rappresentare lo sfasamento realizzato utilizzando la metasuperficie. Quindi, il segnale in ingresso può essere espresso come:
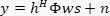 (4)
dove Φ = diag(ejθ1, ….., ejθN) è il segnale trasmesso, w è il vettore di precodifica a base di codifica e n rappresenta il rumore. Il vettore del canale in campo prossimale è definito come h ∈ ℂN×1, la matrice diagonale dei cambi di fase dell'XL-IMS come Φ ∈ ℂN×N, il vettore di beamforming come x ∈ ℂN×1 e il segnale ricevuto come y ∈ ℂ. Il termine di rumore additivo è definito come n ∼ CN (0, σ2). Queste dimensioni mantengono la correttezza matematica della formulazione.
In questo caso, ws è il vettore di precodifica della stazione base che viene utilizzato per precodificare il simbolo trasmesso (s). Durante il confronto delle prestazioni, approcci comuni di precodifica digitale come ZF e MMSE vengono implementati presso la stazione base utilizzando realizzazioni simili del canale in campo prossimo. Tuttavia, il nuovo approccio mira a ottimizzare la matrice di sfasamento XL-IMS (θ) attraverso il meccanismo di apprendimento con attenzione basato su GNN.
Per concentrare l'energia nella regione del campo vicino, una progettazione di θ in cui si verifica un'interferenza costruttiva, per l'utente, deve essere realizzabile. La strategia di formazione del fascio mira a massimizzare l'efficienza spettrale o la potenza del segnale ricevuto. La Figura 2 descrive l'architettura del modello di sistema di comunicazione in campo vicino basato sull'approccio XL-IMS.
Modellizzazione del canale in campo prossimale
Il modello proposto per reti di comunicazione 6G basate su XL-IMS nella regione prossimale è stato progettato specificamente per imitare le condizioni di propagazione vicine alla distanza di Rayleigh dalla metasuperficie. Nella regione prossimale, la propagazione è sferica, con valori di fase variabili e parametri spaziali non omogenei lungo la metasuperficie, a differenza dei modelli convenzionali di propagazione in campo lontano che assumono onde piane. Nello studio attuale, è stato utilizzato un modello fisico di onda sferica per progettare una matrice precisa della risposta all'impulso del canale, che tiene conto delle posizioni fisiche sia degli elementi della metasuperficie sia dei terminali utente.
Rappresentazione del canale basata sulla distanza
La distanza tra ciascun componente della metasuperficie e l'utente è un fattore cruciale nella costruzione del modello del canale nel regime del campo vicino. La lunghezza pn tra le posizioni dell'utente pu e l'n-esimo componente XL-IMS è data da:
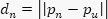 (5)
Questo valore varia notevolmente attraverso la metasuperficie a causa della sua area estremamente grande, causando tempi di propagazione e spostamenti di fase disuguali che devono essere considerati nel modello.
Modello del canale a onda sferica
Il coefficiente del canale tra l'elemento n-esimo e l'utente è determinato utilizzando il modello a onda sferica descritto nell'Equazione (2), che tiene conto delle variazioni di fase e ampiezza dipendenti dalla distanza. Per la generazione del dataset e l'addestramento del modello, i coefficienti del canale sono ottenuti dal framework di ray-tracing DeepMIMO, che incorpora la propagazione multipath sia in condizioni di visibilità diretta (LoS) che non in visibilità diretta (NLoS), basandosi su strutture ambientali realistiche. A partire da quanto sopra, è possibile costruire la matrice di risposta del canale a partire dalle risposte del canale per tutti gli N elementi della meta-superficie, come indicato nell'Equazione (3).
Non stazionarietà spaziale dei canali in campo prossimale e importanza del modello
A differenza dei canali in campo lontano, i canali in campo vicino mostrano una non stazionarietà spaziale, in cui i segnali ricevuti variano lungo la metasuperficie, consentendo un'ottimizzazione del fascio dipendente dalla posizione. Questa informazione spaziale è incorporata nella matrice di risposta del canale ed è catturata dal modello di attenzione GNN. Supplementary Figure 1 illustra il framework proposto per la modellizzazione del canale in campo vicino per il sistema di comunicazione 6G basato su XL-IMS e la generazione di dati di canale realistici per la formazione del fascio basata su apprendimento profondo.
Generazione del set di dati
La generazione dei dati è stata eseguita utilizzando il framework DeepMIMO, che fornisce simulazioni di canale realistiche basate sul ray-tracing, incorporando la geometria ambientale, la coerenza spaziale e la mobilità dell'utente. Le risposte del canale per più posizioni utente in campo prossimo sono state generate utilizzando lo scenario esterno O1 a una frequenza portante di 28 GHz e una larghezza di banda di 100 MHz. L'XL-IMS era composto da 256 elementi riflettenti distribuiti uniformemente, e le posizioni degli utenti sono state selezionate all'interno della regione di campo prossimo in base al criterio di Rayleigh. I coefficienti del canale, i guadagni di percorso e le informazioni spaziali sono stati estratti utilizzando la libreria Python DeepMIMO. Tabella supplementare 1 riassume i parametri di simulazione e riproducibilità. Il modello è stato addestrato mediante apprendimento supervisionato, utilizzando caratteristiche dello stato del canale come ingressi e pesi di beamforming ottimizzati basati sulla fisica come etichette obiettivo.
Creazione delle caratteristiche di input e struttura del dataset
Successivamente, i dati grezzi dei canali sono stati convertiti in caratteristiche da utilizzare come input per modelli di apprendimento profondo. Queste caratteristiche includevano le ampiezze e le fasi delle risposte dei canali come componenti separati. Altri parametri di input potevano essere inclusi a seconda delle esigenze del problema. Ad esempio, le coordinate degli utenti, le distanze e alcuni parametri spaziali potevano essere considerati anch'essi come caratteristiche. Il dataset è stato suddiviso in insiemi di addestramento e di test in un rapporto 80:20.
Preparazione del set di dati per l'addestramento
L'ultimo passaggio ha comportato la normalizzazione del dataset preparato e la sua conversione in tensori adatti all'input nell'architettura GNN-attention per l'addestramento. Il dataset di addestramento è stato utilizzato per apprendere la mappatura dallo stato del canale ai pesi ottimali di beamforming, mentre il dataset di test è stato impiegato per valutare l'efficacia del modello. Questo dataset accuratamente preparato ha reso il processo di apprendimento più semplice ed efficace. Supplementary Table 2 mostra i dettagli descrittivi del dataset di DeepMIMO.
Rappresentazione delle caratteristiche
La fase di rappresentazione delle caratteristiche ha trasformato i dati del canale a campo vicino con valori complessi in un formato adatto al deep learning. Le risposte del canale sono state scomposte in caratteristiche che catturano le proprietà spaziali e di propagazione, preservando al contempo le informazioni essenziali del campo vicino per l'apprendimento. Supplementary Figure 2 illustra il dataset DeepMIMO utilizzato in questo processo. I dati del canale provenienti dall'ambiente a campo vicino sono stati rappresentati come numeri complessi hn, con componenti reale e immaginaria che rappresentano l'informazione di fase e ampiezza dei coefficienti del canale. Per consentire un utilizzo efficace negli algoritmi di apprendimento automatico, i coefficienti sono stati scomposti nelle loro parti reale (Rehn) e immaginaria (Imhn). I dati possono inoltre essere rappresentati in termini di modulo hn e fase dei coefficienti ∠hn.
Estrazione di caratteristiche spaziali
Oltre al coefficiente del canale, sono state incluse caratteristiche spaziali per tenere conto della natura geometrica dell'ambiente in campo prossimo. Queste comprendevano la distanza dn di ciascun elemento della metasuperficie dal ricevitore, insieme alle coordinate del ricevitore (x, y, z). In questo modo, il modello ha tenuto conto del fatto che le caratteristiche del segnale possono dipendere dalla posizione spaziale della coppia trasmettitore-ricevitore, una proprietà importante nella propagazione in campo prossimo.
Normalizzazione e preparazione dell'input del modello
Come passo preliminare prima di fornire al modello i suoi input, è stato eseguito un processo di normalizzazione per evitare instabilità numerica e accelerare la convergenza. I vettori strutturati sono stati suddivisi in insiemi di dati di addestramento e di test, indicati con (Xtrain, Xtest). In questo modo, gli input sono stati successivamente forniti ai modelli GNN e di attenzione.
Sulla base della rappresentazione delle caratteristiche mostrata nella Figura Suppletiva 2, sono stati utilizzati diversi tipi di caratteristiche in questo dataset, inclusi i coefficienti di canale hn che indicavano la risposta del segnale complesso di tutti gli elementi della metasuperficie. Un'altra caratteristica era la distanza dn, che in questo caso indicava gli effetti di propagazione. Sebbene le componenti immaginarie e reali forniscono una descrizione numerica del segnale, le parti in modulo e in fase forniscono rispettivamente una descrizione esplicita dell'intensità del segnale e dello sfasamento. La coordinata della posizione dell'utente (x, y, z) era un'altra caratteristica importante che migliorava la consapevolezza spaziale del modello.
Progettazione basata sul deep learning mediante GNN per la modellizzazione della dipendenza spaziale integrata con un meccanismo ibrido di attenzione per l'apprendimento del contesto globale
Questo algoritmo di apprendimento è stato sviluppato per addestrare in modo efficiente il complesso canale XL-IMS in campo prossimo, con le sue caratteristiche spaziali e di propagazione, utilizzando reti neurali grafiche (GNN) e un meccanismo di attenzione. Poiché gli elementi della metasuperficie sono fortemente correlati tra loro e le loro interazioni sono non uniformi all'interno della zona di campo prossimo, una rete completamente connessa non è adatta a rappresentare correttamente il canale. Pertanto, in questo approccio, la metasuperficie è rappresentata come un grafo, in cui ogni elemento funge da nodo e le interazioni tra di essi costituiscono gli archi. La GNN ha catturato le dipendenze spaziali localizzate tra nodi adiacenti, mentre il meccanismo di attenzione ha migliorato l'apprendimento delle dipendenze globali.
Rappresentazione grafica di XL-IMS
L'XL-IMS è creato come un grafo G = (V, E), in cui ogni vertice vn ∈ V rappresenta un elemento della meta-superficie, mentre gli archi eij ∈ E rappresentano le relazioni spaziali tra gli elementi. Ogni vertice possiede un vettore di caratteristiche xn, ottenuto tramite la fase di rappresentazione delle caratteristiche. La matrice di adiacenza A descrive la connettività tra i vertici che sono vicini tra loro o entro determinati vincoli di distanza. Tale formulazione a grafo viene utilizzata per incorporare le informazioni spaziali presenti nella propagazione in campo prossimale.
Per garantire la riproducibilità, la connettività del grafo viene determinata utilizzando l'approccio dei K-Vicini più Prossimi con k impostato su 8. Lasciare pi e pj rappresentano i vettori di posizione dei i-e e j-celle XL-IMS, rispettivamente. La distanza tra due vertici qualsiasi è misurata mediante la metrica euclidea come segue: dij = ||pi − pj||2. sarà presente un arco tra i vertici i e j se vertice j è incluso nel gruppo degli otto vicini più prossimi al vertice iPertanto, la matrice di adiacenza viene costruita secondo la seguente regola: Aij = 1 se j ∈ Nk(i) e Aij = 0 altrimenti.
Nella GNN proposta, gli aggiornamenti per ogni nodo vengono calcolati sulla base delle informazioni provenienti dagli altri nodi adiacenti. In particolare, la propagazione del livello l può essere espressa come segue:
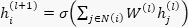 (6)
dove hi(l) rappresenta il vettore delle caratteristiche del vertice i nel livello l, N(i) è il vicinato del vertice i, W(l) è la matrice dei pesi apprendibile e σ(·) simboleggia una funzione di attivazione non lineare.
Il modello GNN con attenzione era composto da tre strati di convoluzione su grafi con dimensioni nascoste impostate a 128, e come funzione di attivazione è stata utilizzata l'unità lineare retificata (ReLU). La generazione del grafo è stata eseguita mediante il metodo dei k-vicini più prossimi (k=8). Ogni caratteristica XL-IMS funge da nodo, mentre i collegamenti sono creati in base alla distanza euclidea tra nodi adiacenti. Per estrarre dipendenze spaziali globali, abbiamo utilizzato una rete di auto-attenzione multi-testa con 4 teste. La probabilità di dropout è stata impostata a 0,3 per prevenire l'overfitting.
Meccanismo di attenzione
Per modellare le dipendenze a lungo raggio esistenti al di fuori del raggio di vicinato locale, è stata introdotta l'attenzione nel modello, che funziona come segue:
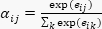 (7)
dove eij = LeakyReLU(aT[Whi | Whj]) rappresenta l'importanza dei nodi i e j. Con questo modello, è possibile assegnare diversi livelli di importanza ai nodi in base ai loro ruoli, facilitando la comprensione del contesto globale attraverso la metasuperficie. Il framework ibrido cattura informazioni spaziali sia locali che globali, e le caratteristiche apprese vengono elaborate attraverso strati completamente connessi per generare i pesi della formazione del fascio. Come mostrato nelle Figure Supplettive 3 e 4, la GNN modella le dipendenze spaziali locali attraverso il passaggio di messaggi e l'aggregazione delle caratteristiche, mentre il meccanismo di attenzione cattura le interazioni globali tra gli elementi della metasuperficie, consentendo una formazione efficace del fascio in campo prossimale. I pesi di attenzione vengono calcolati per quantificare la rilevanza delle coppie di nodi, assegnando un'importanza maggiore alle interazioni più informative. Utilizzando questi pesi, ogni nodo aggrega informazioni da tutti gli altri nodi, consentendo al modello di catturare dipendenze globali al di là dei vicinati locali. La fusione pesata risultante delle caratteristiche genera una rappresentazione ottimizzata delle caratteristiche che enfatizza le caratteristiche spaziali importanti mentre sopprime le informazioni meno rilevanti, supportando un'ottimizzazione efficace della formazione del fascio e il concentramento dell'energia.
Ottimizzazione del beamforming
La fase di ottimizzazione del beamforming ha determinato gli sfasamenti XL-IMS e i pesi del beamforming per focalizzare l'energia sugli utenti in campo prossimale. A differenza del classico puntamento del fascio in campo lontano, il beamforming in campo prossimale concentra l'energia in specifiche posizioni spaziali. Nel framework proposto, un modello GNN con attenzione ha appreso direttamente i parametri ottimali di beamforming a partire dalle caratteristiche del canale, riducendo la complessità dei metodi di ottimizzazione iterativa. Il segnale ricevuto dall'utente è espresso nell'Equazione (4).
I dati di addestramento sono stati ottenuti da DeepMIMO per ogni realizzazione del canale, e gli spostamenti di fase corrispondenti di XL-IMS sono stati determinati utilizzando l'algoritmo AO. La matrice del canale in campo prossimale h e la matrice degli spostamenti di fase di XL-IMS sono state utilizzate per calcolare il vettore di spostamento di fase θ massimizzando la potenza del segnale ricevuto:
 (8)
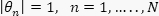 (9)
L'ottimizzatore AO è stato eseguito per 100 iterazioni fino al raggiungimento della soglia di convergenza desiderata di 10−4. Questi valori ottimizzati sono stati utilizzati come etichette di addestramento per il nostro modello GNN con attenzione. L'obiettivo era ottenere un'interferenza costruttiva per una focalizzazione efficace del fascio nel campo prossimale e un aumento della potenza del segnale ricevuto. Invece di ricorrere a metodi di ottimizzazione convenzionali come SDR o AO, il problema è stato risolto mediante un approccio basato sull'apprendimento. In particolare, il problema di ottimizzazione della formazione del fascio è stato approssimato da un modello di apprendimento profondo fΘ(⋅).
È stato adottato un apprendimento supervisionato per addestrare il modello GNN con attenzione, utilizzando come obiettivi di addestramento i vettori di sfasamento a fasatura ottimale forniti dall'algoritmo AO. In particolare, indichiamo con θAO,i il vettore di sfasamento ottimale generato da AO e con  le previsioni del modello. Il criterio di addestramento è stato quindi formulato come segue:
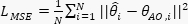 (10)
dove N è il numero di campioni di addestramento.
Algoritmo 1: La formazione del fascio in campo prossimale mediante modello GNN con meccanismo di attenzione è presentata nel File Supplementare 1. In questo algoritmo, il primo passo consiste nell'impostare i parametri del sistema e il database DeepMIMO per creare condizioni di canale realistiche. La caratteristica del canale in campo prossimale per ogni campione è stata calcolata utilizzando il modello d'onda sferica, e quindi sono state estratte dal database le caratteristiche rilevanti, come i coefficienti del canale e le caratteristiche spaziali. Le caratteristiche estratte sono state convertite in una forma strutturata e successivamente rappresentate come un grafo, con gli elementi della metasuperficie come nodi. Il modello di apprendimento profondo è stato sviluppato utilizzando strati GNN per catturare le dipendenze spaziali locali, ed è stato introdotto un meccanismo di attenzione per apprendere le dipendenze globali. Il framework di apprendimento profondo è stato addestrato mediante apprendimento supervisionato, utilizzando la perdita MSE tra gli spostamenti di fase predetti e le etichette di spostamento di fase ottimali generate dall'AO.
Questa implementazione è stata eseguita utilizzando Python e PyTorch. I campioni per il canale DeepMIMO sono stati ottenuti dallo scenario esterno O1. Questi coefficienti del canale sono stati convertiti in grafi ed elaborati mediante una GNN con tre strati e un meccanismo di attenzione multi-testa. Il modello è stato addestrato utilizzando l'ottimizzatore Adam con una funzione di perdita MSE. Questo modello ha generato spostamenti di fase e pesi per la formazione del fascio in utenti in campo prossimale, e i risultati sono stati valutati in termini di velocità, efficienza e SINR.
Risultati
Le prestazioni del framework introdotto di modellazione del canale in campo prossimale e formazione del fascio (beamforming) per XL-IMS nelle reti di comunicazione 6G vengono valutate utilizzando il DeepMIMO Dataset, che offre ambienti di propagazione pratici e dati del canale spazialmente coerenti. Per configurare questo dataset, è necessario generare numerosi campioni di canale rappresentativi di diverse posizioni dell'utente nel campo prossimale della superficie metamaterea. In particolare, questo studio utilizza fino a 10.000–20.000 campioni raccolti in diverse condizioni di propagazione e posizioni dell'utente. È stato adottato un rapporto 80:20 per suddividere questi campioni di canale, con l'80% destinato all'addestramento e il 20% ai test. In questo contesto, il set di test valuta la capacità del modello di generalizzare, mentre il set di addestramento fornisce la base per l'apprendimento.
I risultati sperimentali dimostrano che il framework proposto GNN-Attention supera i metodi convenzionali di beamforming in campo lontano e quelli basati su ottimizzazione. Combinando un modello di canale a onda sferica con un'estrazione delle caratteristiche spaziali basata sul deep learning, l'approccio proposto raggiunge un guadagno di beamforming, un'efficienza spettrale e una capacità di focalizzazione energetica superiori. Le prestazioni sono valutate mediante la velocità raggiungibile, il guadagno di beamforming e l'efficienza energetica, che misurano rispettivamente la capacità di comunicazione, l'efficacia del puntamento del segnale e l'efficienza della trasmissione dei dati in relazione al consumo di potenza.
Il metodo proposto viene confrontato con tecniche convenzionali di beamforming, tra cui ZF e MMSE, nonché con metodi basati su ottimizzazione come SDR e AO. Mentre gli approcci in campo lontano sono limitati dalle assunzioni di onde piane e offrono prestazioni scadenti negli ambienti XL-IMS in campo vicino, i metodi di ottimizzazione comportano spesso un'elevata complessità computazionale. Al contrario, il framework GNN-attention fornisce un beamforming efficiente con un minore sovraccarico computazionale. Per un confronto equo, tutti i metodi sono stati valutati utilizzando gli stessi canali in campo vicino generati da DeepMIMO, la stessa configurazione XL-IMS, frequenza portante, posizioni degli utenti, potenza di trasmissione e condizioni di rapporto segnale-rumore (SNR). ZF e MMSE hanno assunto informazioni identiche sullo stato del canale, mentre SDR e AO sono stati implementati con gli stessi vincoli di potenza e sfasamento, utilizzando parametri standard tratti dalla letteratura.
Convalida della modellizzazione del canale in campo prossimo
I metodi di riferimento, tra cui ZF, MMSE, SDR e AO, vengono utilizzati per confrontare le prestazioni in termini di velocità raggiungibile del modello proposto di formazione di fascio basato su reti neurali grafiche con attenzione in Figura 3. All'aumentare del rapporto segnale-rumore (SNR) da 0 a 30 dB, tutti i metodi mostrano un miglioramento della velocità raggiungibile; tuttavia, il modello proposto supera costantemente i metodi di riferimento. Raggiunge 2,1 bps/Hz a 0 dB, 7,8 bps/Hz a 15 dB e 11,6 bps/Hz a 30 dB, superando le prestazioni di ZF, MMSE, SDR e AO a tutti i livelli di SNR. Tabella 1 presenta un confronto tra le velocità raggiungibili e il rapporto segnale-rumore (SNR).
Figura 4 confronta il guadagno di beamforming del modello proposto basato su GNN con attenzione rispetto ai metodi convenzionali, tra cui ZF, MMSE, SDR e AO, in funzione della distanza dell'utente nella regione del campo vicino. All'aumentare della distanza dell'utente, la potenza del segnale in beamforming ricevuto diminuisce a causa dell'aumento della perdita di percorso di propagazione, determinando una riduzione del guadagno di beamforming in tutti i metodi. Tuttavia, il framework proposto basato su GNN con attenzione raggiunge costantemente il guadagno di beamforming più elevato, raggiungendo circa 28 dB a 1 m, 25 dB a 4 m e 22 dB a 7 m, superando SDR, AO, MMSE e ZF a tutte le distanze valutate. Questi risultati dimostrano la superiore capacità di focalizzazione del fascio nel campo vicino e la migliore conservazione del guadagno del framework proposto, portando a una maggiore efficienza di beamforming rispetto ai metodi esistenti.
Prestazioni del framework di apprendimento con attenzione GNN
Figura 5 confronta l'efficienza spettrale dello schema di beamforming proposto basato su GNN con attenzione rispetto a ZF, MMSE, SDR e AO in funzione dei valori di SNR compresi tra 0 e 30 dB. Sebbene l'efficienza spettrale aumenti per tutti i metodi all'aumentare dell'SNR, l'approccio proposto raggiunge costantemente le prestazioni migliori, con valori di 1,8 bps/Hz a 0 dB, 6,8 bps/Hz a 15 dB e 10,5 bps/Hz a 30 dB, superando tutti i metodi di riferimento. Figura 6 confronta l'efficienza energetica del sistema di beamforming proposto basato su GNN con attenzione rispetto a ZF, MMSE, SDR e AO in condizioni di SNR variabili. L'efficienza energetica migliora all'aumentare dell'SNR per tutti i metodi; tuttavia, l'approccio proposto raggiunge costantemente le prestazioni più elevate, con valori di circa 2,5 bit/joule a 0 dB, 7,2 bit/joule a 15 dB e 9,8 bit/joule a 30 dB, superando tutte le tecniche di riferimento.
Valutazione del set di dati e della rappresentazione delle caratteristiche
Figura 7 illustra il comportamento di convergenza del modello proposto GNN-attention in termini di Errore Quadratico Medio (MSE) lungo le epoche di addestramento. L'MSE diminuisce rapidamente nelle fasi iniziali dell'addestramento, passando da circa 0,69 all'epoca 5 a 0,22 all'epoca 20, e ulteriormente riducendosi a circa 0,08 all'epoca 35. Il modello converge gradualmente entro l'epoca 50, raggiungendo un MSE di circa 0,04, indicando un addestramento stabile e un'apprendimento efficace delle caratteristiche sottostanti del canale.
Risultati dell'ottimizzazione del beamforming
Figura 8 confronta le prestazioni in termini di somma dei tassi del metodo proposto di formazione del fascio basato su GNN con attenzione rispetto a ZF, MMSE, SDR e AO, al crescere del numero di utenti da 2 a 12. Sebbene tutti i metodi raggiungano tassi totali più elevati con un numero maggiore di utenti, l'approccio proposto offre costantemente le migliori prestazioni, raggiungendo 12,5 bps/Hz per 2 utenti, 31,6 bps/Hz per 6 utenti e 50,3 bps/Hz per 12 utenti, superando tutti i metodi di riferimento a diverse densità di utenti.
Tabella 2 confronta le prestazioni multiutente del framework proposto di formazione di fascio basato su GNN con attenzione rispetto a ZF, MMSE, SDR e AO. Il metodo proposto raggiunge l'efficienza multiutente più elevata (92,5%), il SINR più alto (24,8 dB) e il guadagno di capacità maggiore (50,3 bps/Hz), dimostrando una scalabilità superiore, una migliore gestione delle interferenze e un'allocazione più efficiente delle risorse rispetto ai metodi di riferimento. Figura 9 presenta un confronto tra le funzioni di distribuzione cumulativa (CDF) del SINR. L'approccio proposto mostra una distribuzione spostata verso destra, indicando valori di SINR costantemente più elevati per tutti gli utenti. Alla mediana (50° percentile), raggiunge un SINR di circa 25 dB, superando SDR (23 dB), AO (22 dB), MMSE (20 dB) e ZF (17 dB). Le prestazioni superiori in termini di SINR del modello proposto derivano dalla sua capacità di catturare sia le dipendenze spaziali locali attraverso le GNN sia le interazioni globali mediante meccanismi di attenzione, consentendo una formazione efficace del fascio nel campo prossimale. I risultati delle CDF dimostrano una gestione delle interferenze più robusta e valori di SINR costantemente più elevati rispetto ai metodi convenzionali ZF, MMSE, SDR e AO.
Tabella 3 presenta la prestazione media, la deviazione standard e gli intervalli di confidenza al 95% ottenuti da cinque esecuzioni sperimentali indipendenti, dimostrando la stabilità e la riproducibilità del framework proposto. Tabella 4 confronta la complessità computazionale e il tempo di inferenza dello schema di beamforming basato su GNN con meccanismo di attenzione proposto con i metodi convenzionali. Durante l'addestramento, il costo computazionale è determinato principalmente dal passaggio di messaggi nel grafo e dal meccanismo di attenzione, portando a una complessità di O(E·L·F2 + N2). Nonostante questo sovraccarico computazionale durante l'addestramento, il beamformer appreso elimina la necessità di ottimizzazione iterativa durante il deployment. Il modello proposto raggiunge un tempo medio di inferenza di 4,9 ms, notevolmente inferiore rispetto a SDR (85,4 ms), AO (63,7 ms), MMSE (15,6 ms) e ZF (12,8 ms). Inoltre, l'analisi della scalabilità indica una prestazione stabile all'aumentare del numero di utenti e degli elementi della metasuperficie, evidenziando l'idoneità del framework proposto per sistemi di comunicazione 6G su larga scala abilitati da XL-IMS.
Studio di ablazione
L'effetto dei singoli componenti del framework può essere valutato attraverso un'analisi di ablazione, in cui i componenti vengono omessi o modificati, ad esempio il GNN, l'Attenzione e la modellazione fisica del canale in campo vicino. Il framework completo comprende tutti e tre i componenti, mentre i modelli di ablazione consistono in: (i) soltanto il modello GNN, (ii) soltanto il modello di Attenzione e (iii) senza il modello fisico delle onde sferiche (assunzione di campo lontano). La valutazione delle prestazioni viene effettuata utilizzando metriche come tasso raggiungibile, guadagno di beamforming e SINR. I risultati mostrano che le prestazioni complessive del sistema sono significativamente influenzate dai componenti, in particolare dal modello fisico del canale, il quale ha l'effetto negativo maggiore quando viene omesso. Ciò suggerisce l'importanza di modellare accuratamente il canale nel regime di campo vicino.
Dai risultati di ablazione riportati nella Tabella 5, è possibile verificare l'importanza di ciascuna componente dell'architettura proposta. Come mostrato nei risultati sperimentali precedenti, il modello completo di tutte le componenti raggiunge le prestazioni migliori, con un tasso raggiungibile di 11,6 bps/Hz, un guadagno di beamforming di 28 dB e un SINR di 25 dB, dimostrando che l'architettura proposta funziona efficacemente. Senza il meccanismo di attenzione, il modello raggiunge soltanto 10,2 bps/Hz, indicando che il contesto globale del segnale risulta indebolito. Inoltre, rimuovendo il componente GNN si ottengono prestazioni scadenti pari a 9,8 bps/Hz, indicando che la modellizzazione delle dipendenze spaziali è necessaria per le comunicazioni in campo prossimo. Il degrado maggiore delle prestazioni si osserva quando viene ignorato il modello fisico d'onda sferica, ottenendo un tasso raggiungibile di 8,5 bps/Hz e un SINR di 19,2 dB, dimostrando che anche la modellizzazione del canale in campo prossimo è necessaria.
In sintesi, i risultati sperimentali confermano gli obiettivi della ricerca volti a sviluppare modelli di canale e di beamforming basati sul campo vicino delle onde elettromagnetiche, con applicazione alle reti 6G abilitate da XL-IMS. L'architettura GNN-attention ha ottenuto prestazioni superiori in termini di velocità raggiungibile, guadagno di beamforming, efficienza spettrale, efficienza energetica e SINR rispetto agli approcci tradizionali come ZF, MMSE, SDR e metodi AO. L'analisi delle ablazioni ha mostrato che l'uso di modelli fisici per onde sferiche, reti neurali grafiche e meccanismi di attenzione è estremamente utile per migliorare le prestazioni.
Disponibilità dei dati
I set di dati e i materiali di supporto generati e analizzati durante questo studio sono disponibili pubblicamente nel repository Zenodo all'indirizzo https://doi.org/10.5281/zenodo.21037047. I set di dati di simulazione sono stati generati utilizzando il DeepMIMO Python Repository con lo scenario di ray-tracing esterno O1, una frequenza portante di 28 GHz e la configurazione XL-MIMO in campo prossimale. Il DeepMIMO Python Repository è disponibile all'indirizzo: https://github.com/DeepMIMO/DeepMIMO-python.
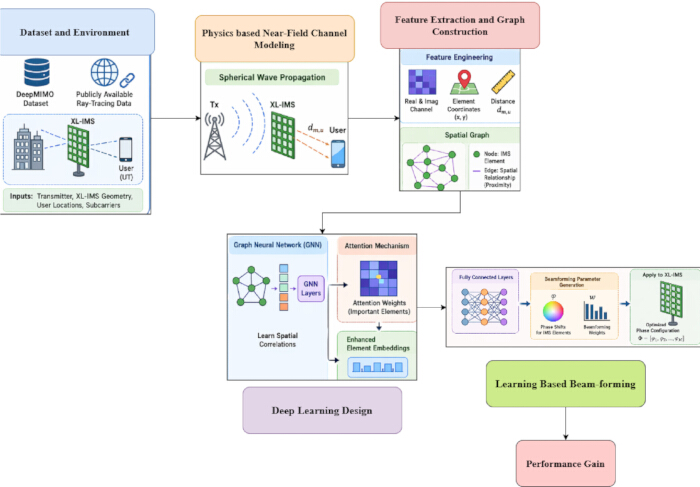
Figura 1: Architettura generale del lavoro proposto. Illustrazione schematica dell'intera sequenza del metodo proposto per la modellazione del canale in campo prossimo e il beamforming. Cliccare qui per visualizzare una versione ingrandita di questa figura.
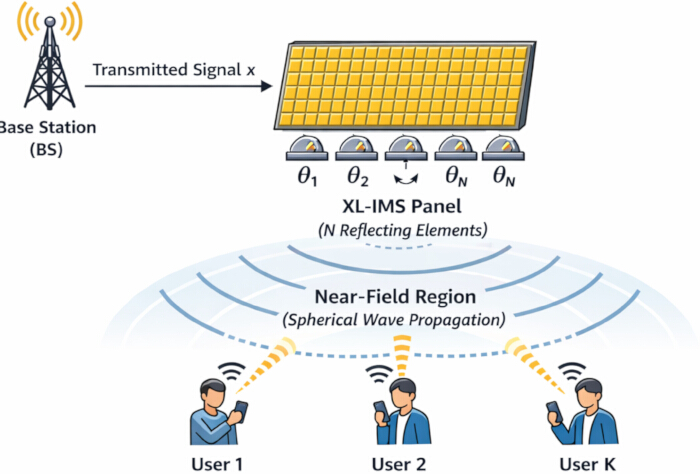
Figura 2: Architettura del modello di sistema. Un diagramma schematizzato illustra l'architettura a livello di sistema delle comunicazioni 6G basate su XL-IMS con focalizzazione del fascio a campo vicino. Cliccare qui per visualizzare una versione ingrandita di questa figura.
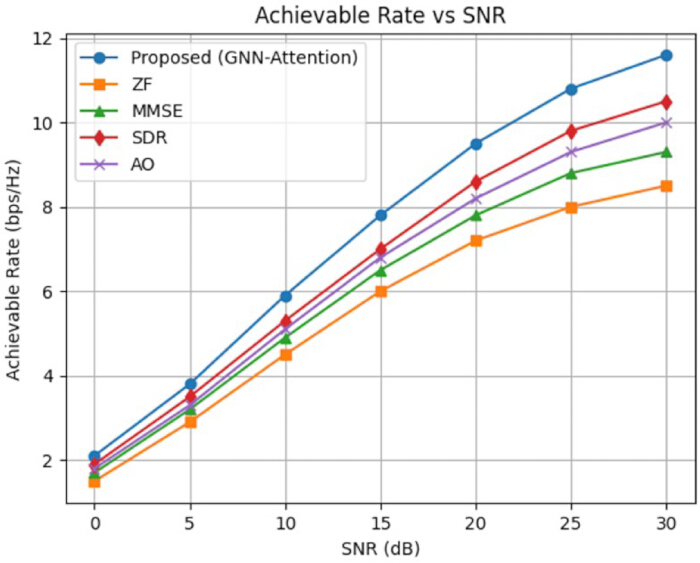
Figura 3: Risultato del tasso raggiungibile rispetto al SNR. Prestazioni in termini di tasso in funzione del SNR per l'approccio proposto e quelli esistenti. Cliccare qui per visualizzare una versione ingrandita di questa figura.
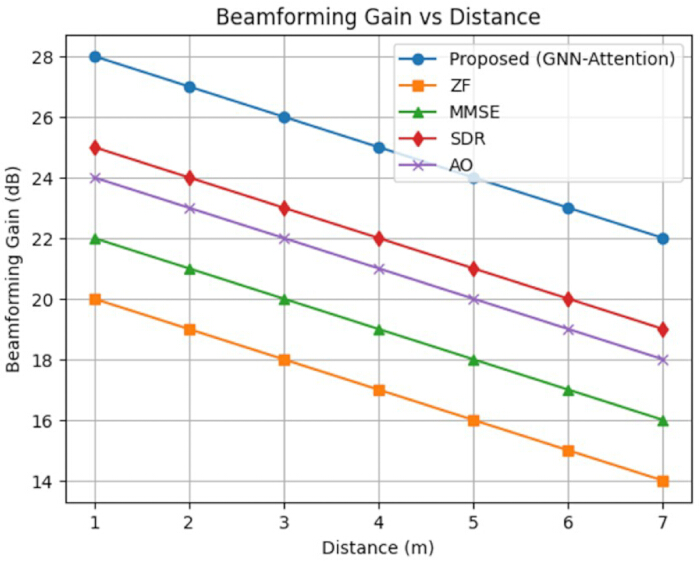
Figura 4: Guadagno del beamforming rispetto alla distanza. Guadagno del beamforming ottenuto con diversi metodi di beamforming in funzione della distanza dell'utente nella regione del campo vicino, che illustra l'efficacia del puntamento spaziale del segnale e il mantenimento del guadagno all'aumentare della distanza. Cliccare qui per visualizzare una versione ingrandita di questa figura.
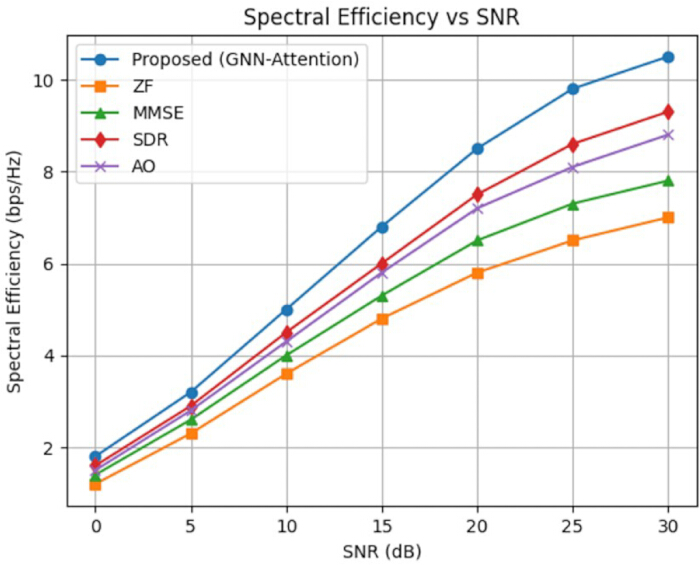
Figura 5: Risultato dell'efficienza spettrale rispetto al rapporto segnale-rumore. Confronto dell'efficienza spettrale a diversi valori di rapporto segnale-rumore. Cliccare qui per visualizzare una versione ingrandita di questa figura.
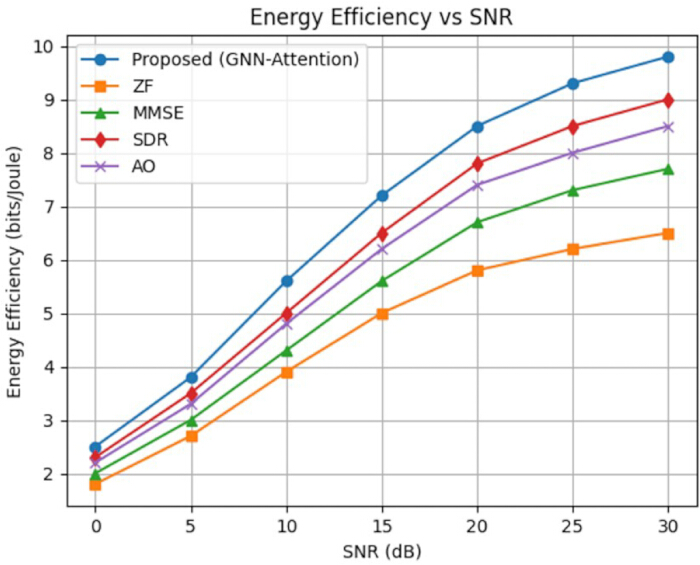
Figura 6: Risultato dell'efficienza energetica rispetto al SNR. Prestazioni di efficienza energetica a diversi valori di SNR. Cliccare qui per visualizzare una versione ingrandita di questa figura.
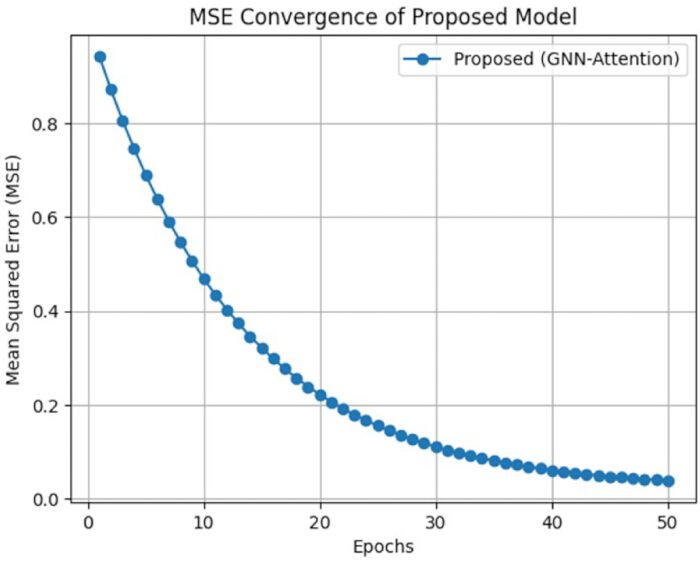
Figura 7: Risultato della convergenza dell'MSE. Convergenza della perdita in termini di errore quadratico medio durante l'addestramento. Cliccare qui per visualizzare una versione ingrandita di questa figura.
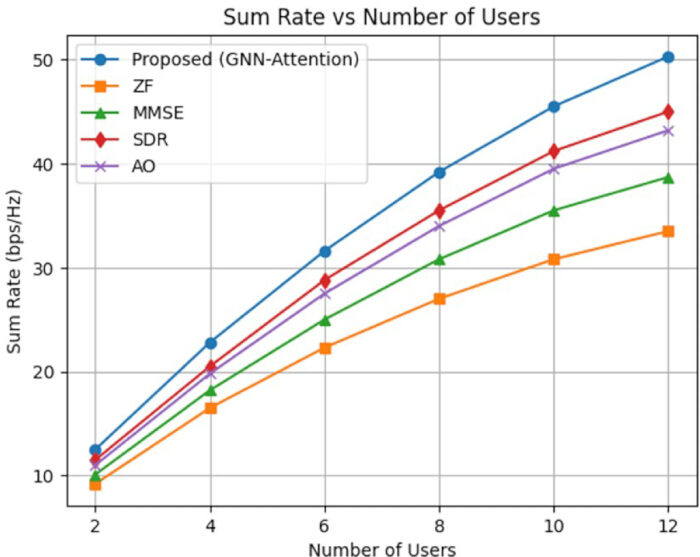
Figura 8: Risultato della velocità totale rispetto al numero di utenti. Prestazioni della velocità totale all'aumentare del numero di utenti. Cliccare qui per visualizzare una versione ingrandita di questa figura.
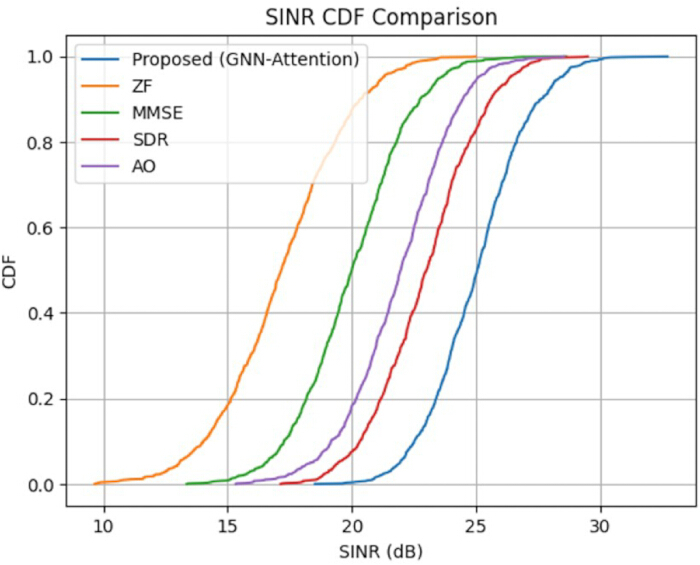
Figura 9: Risultato del confronto del SINR con la CDF. Confronto del SINR basato su grafici CDF. Cliccare qui per visualizzare una versione ingrandita di questa figura.
| Metodo | Velocità media raggiungibile (bps/Hz) | Livello di prestazione |
| Proposto (GNN-attention) | 7,36 | ***** |
| SDR | 6,66 | **** |
| AO | 6,5 | **** |
| MMSE | 6,03 | *** |
| ZF | 5,23 | *** |
Tabella 1: Confronto della velocità raggiungibile. Illustra la velocità di prestazione delle tecniche proposte e di quelle esistenti.
| Metodo | Efficienza multi-utente (%) | Gestione dell'interferenza (SINR, dB) | Miglioramento della capacità (bps/Hz) |
| Proposto (GNN-Attention) | 92.5 ± 0.8 | 24.8 ± 0.5 | 50.3 ± 0.7 |
| SDR | 86.3 ± 1.1 | 22.1 ± 0.7 | 45.0 ± 0.9 |
| AO | 84.7 ± 1.0 | 21.5 ± 0.8 | 43.2 ± 1.0 |
| MMSE | 78.9 ± 1.3 | 19.2 ± 0.9 | 38.7 ± 1.2 |
| ZF | 72.5 ± 1.5 | 17.0 ± 1.0 | 33.5 ± 1.4 |
Tabella 2: Risultato sperimentale delle prestazioni di scalabilità. Mostra le prestazioni di scalabilità in ambienti di comunicazione multiutente.
| Metrica | Media | Deviazione standard | IC 95% |
| Velocità raggiungibile | 11.6 ± 0.21 | 0.21 | [11.42,11.78] |
| Efficienza spettrale | 10.5 ± 0.18 | 0.18 | [10.34,10.66] |
| Efficienza energetica | 9.8 ± 0.15 | 0.15 | [9.67,9.93] |
| SINR | 25.0 ± 0.42 | 0.42 | [24.63,25.37] |
Tabella 3: Analisi statistica. Le prestazioni dell'analisi statistica vengono valutate utilizzando la media, la deviazione standard e gli intervalli di confidenza.
| Metodo | Complessità dell'addestramento | Complessità dell'inferenza | Tempo medio di inferenza (ms) |
| ZF | N/A | O(N³) | 12.8 |
| MMSE | N/A | O(N³) | 15.6 |
| SDR | N/A | O(N³·⁵) | 85.4 |
| AO | N/A | O(IN²) | 63.7 |
| GNN-attention proposto | O(E·L·F² + N²) | O(E·L·F² + N²) | 4.9 |
Tabella 4: Analisi della complessità computazionale e della scalabilità. Mostra l'analisi della complessità computazionale e della scalabilità del lavoro proposto.
| Varianti del modello | Velocità raggiungibile (bps/Hz) | Guadagno di beamforming (dB) | SINR (dB) | Efficienza spettrale (bps/Hz) |
| Modello proposto completo (GNN + attenzione + basato sulla fisica) | 11.6 ± 0.2 | 28.0 ± 0.4 | 25.0 ± 0.3 | 10.5 ± 0.2 |
| Senza meccanismo di attenzione | 10.2 ± 0.3 | 25.5 ± 0.5 | 22.8 ± 0.4 | 9.1 ± 0.3 |
| Senza GNN (solo MLP) | 9.8 ± 0.3 | 24.0 ± 0.6 | 21.5 ± 0.5 | 8.7 ± 0.3 |
| Senza modello di canale basato sulla fisica (assunzione di campo lontano) | 8.5 ± 0.4 | 21.0 ± 0.7 | 19.2 ± 0.6 | 7.4 ± 0.4 |
Tabella 5: Risultato dello studio di ablazione. Mostra lo studio di ablazione di tutti i componenti del modello.
Figura supplementare 1. Modellizzazione del canale in campo prossimale. Illustrazione schematica della modellizzazione del canale in campo prossimale basata su onde sferiche e della costruzione della matrice.Cliccare qui per scaricare questo file.
Figura supplementare 2. Caratteristiche del dataset DeepMIMO utilizzate per la valutazione. Caratteristiche estratte dal dataset DeepMIMO e utilizzate come input del modello per l'addestramento e la valutazione.Cliccare qui per scaricare questo file.
Figura supplementare 3. RNA per la modellizzazione della dipendenza spaziale. Modellizzazione della correlazione spaziale mediante reti neurali grafiche (RNA).Cliccare qui per scaricare questo file.
Figura supplementare 4. Meccanismo di attenzione per la consapevolezza del contesto globale. Illustrazione grafica del modulo di attenzione per acquisire informazioni sul contesto globale.Cliccare qui per scaricare questo file.
Tabella supplementare 1. Ambiente di simulazione. Mostra le impostazioni di simulazione utilizzate per l'addestramento e il collaudo dei modelli.Cliccare qui per scaricare il file.
Tabella supplementare 2. Descrizione del dataset. Mostra le caratteristiche del dataset DeepMIMO da utilizzare per l'addestramento e la valutazione.Cliccare qui per scaricare il file.
File Supplementare 1: Flusso di lavoro del framework proposto per il beamforming basato su attenzione GNN. L'algoritmo descrive i passaggi per la generazione del dataset, la costruzione del grafo, l'addestramento del modello, l'ottimizzazione del beamforming e la valutazione delle prestazioni.Cliccare qui per scaricare questo file.
Discussione
L'algoritmo proposto utilizza una precodifica non lineare per modellare la propagazione delle onde sferiche in campo prossimale, ottenendo un migliore concentramento del fascio rispetto agli algoritmi basati su precodifica lineare come ZF, MMSE, SDR e AO. Sebbene i risultati degli algoritmi SDR e AO siano quasi ottimali, la rete proposta con attenzione GNN raggiunge prestazioni superiori a un costo computazionale significativamente inferiore, elemento cruciale per il futuro impiego di XL-IMS nelle reti 6G 21,26,27.
Come menzionato in precedenza, per verificare empiricamente questo argomento da un punto di vista quantitativo, è stata eseguita un'analisi della complessità, i cui risultati sono riportati nella Tabella 4. L'architettura GNN-attention proposta presenta una complessità computazionale di O(E · d + N2 · d) per quanto riguarda il suo processo di addestramento, in cui E si riferisce ai lati del grafo, N agli elementi della metasuperficie e d alla dimensionalità della caratteristica nascosta. Più importante, quando si utilizza il framework di apprendimento durante l'inferenza, i pesi di beamforming possono essere calcolati in un unico passaggio con O(N · d) complessità, mentre SDR e AO richiedono ottimizzazioni iterative per ogni realizzazione del canale.
Una fase importante che deve essere eseguita correttamente per ottenere successo è la creazione di modelli di canale in prossimità basati sui principi della propagazione dell'onda sferica. L'utilizzo errato dei dati di posizione dell'utente e la creazione impropria delle caratteristiche del canale influiranno negativamente sul processo di estrazione delle caratteristiche e sui risultati del beamforming. La costruzione del grafo rappresenta un altro componente chiave, poiché una connettività insufficiente tra i nodi ostacola la capacità della GNN di identificare le relazioni spaziali. Un ulteriore problema è l'overfitting, che può verificarsi quando la rete viene addestrata con sole poche condizioni di propagazione, compromettendo le prestazioni di generalizzazione in nuove posizioni degli utenti.
È possibile adottare diverse misure per affrontare problemi potenziali. Quando la convergenza della rete neurale è scarsa, si possono utilizzare la riduzione del tasso di apprendimento e la regolarizzazione per risolvere il problema. La normalizzazione delle caratteristiche e la sparsificazione del grafo possono prevenire instabilità durante l'addestramento. Se si verifica un calo inaspettato del guadagno di beamforming, è possibile risolvere il problema riaddestrando l'algoritmo con un numero maggiore di punti dati.
Un altro vantaggio dell'apprendimento profondo è la capacità dell'algoritmo di adattarsi dinamicamente alle variazioni delle condizioni del canale, un compito che si è rivelato difficile per i metodi di ottimizzazione esistenti. Ciò aumenta l'efficienza dell'algoritmo beamformer riducendone il tempo di esecuzione e lo rende più robusto in caso di ambienti a canale dinamico16,18,20.
Il modello proposto è considerato rivoluzionario per la teoria della comunicazione in campo prossimale, poiché combina la modellizzazione del canale fisico con metodi di apprendimento profondo basati su grafi. L'inclusione di onde sferiche per tener conto degli effetti elettromagnetici migliora l'accuratezza del modello; inoltre, l'uso di GNN e meccanismi di attenzione consente di descrivere le dipendenze matematiche tra gli elementi della metasuperficie. La combinazione di apprendimento automatico con principi elettromagnetici porta quindi all'emergere di un nuovo quadro teorico per la creazione di ambienti wireless intelligenti21,27,28.
Da un punto di vista applicativo, l'approccio sviluppato migliora in modo significativo l'applicabilità della XL-IMS a implementazioni di reti 6G pratiche. La riduzione del carico computazionale derivante dall'assenza di un processo di ottimizzazione consente decisioni in tempo reale sul beamforming, essenziali per servizi con latenza estremamente ridotta. Inoltre, il modello proposto dimostra efficienza sia spettrale che energetica, rendendo la tecnologia applicabile a città densamente popolate, all'Internet delle Cose e a utenti altamente mobili.
Sebbene la metodologia proposta presenti numerosi punti di forza, il sistema ha anche alcuni limiti. Nonostante DeepMIMO offra scenari di propagazione realistici mediante il ray tracing, si tratta comunque di un framework di simulazione, e pertanto esisteranno alcune discrepanze tra il comportamento reale della propagazione wireless e quello simulato, poiché vi saranno sempre cambiamenti ambientali, scatterer sconosciuti, effetti temporali del canale, effetti meteorologici ed effetti di calibrazione hardware da considerare. Per tale motivo, i suoi risultati dovrebbero essere considerati come una stima del limite superiore26,38. Il modello attuale presuppone componenti ideali per il trasmettitore e il ricevitore. Nei sistemi reali, il rumore di fase degli oscillatori, la distorsione degli amplificatori, gli errori del sincronizzatore, il rumore di quantizzazione dei convertitori analogico-digitale e una stima inaccurata del canale possono tutti portare a prestazioni scadenti. Tali problemi potrebbero influire sull'allineamento e ridurre il data rate del sistema.
Esistono diverse problematiche legate al deployment che devono ancora essere risolte prima che le comunicazioni in campo prossimo abilitate da XL-IMS possano essere implementate su larga scala. Tra queste problematiche rientrano la stima in tempo reale del canale per metasuperfici di grandi dimensioni, la scalabilità del calcolo per diverse migliaia di antenne, la sincronizzazione in una rete distribuita, i costi degli equipaggiamenti, i requisiti di potenza e l'integrazione con i sistemi 6G esistenti. Le future ricerche dovrebbero concentrarsi sull'esplorazione di modelli di apprendimento leggeri e sulla formazione del fascio (beamforming).
Lo studio presenta un'architettura innovativa di modellazione del canale in campo prossimo e formazione del fascio per XL-IMS nel contesto delle comunicazioni 6G. L'innovazione combina una modellazione del canale basata su onde sferiche, ispirata alla fisica, con reti neurali grafiche e meccanismi di attenzione, al fine di ottenere una rappresentazione accurata del canale in campo prossimo e massimi guadagni nella formazione del fascio. Il sistema comprende la modellazione del canale in campo prossimo, la progettazione del dataset basata su DeepMIMO, la rappresentazione delle caratteristiche, la modellazione delle dipendenze spaziali e l'ottimizzazione della formazione del fascio. Una valutazione sperimentale ha mostrato risultati superiori rispetto ad altri approcci all'avanguardia, come ZF, MMSE, SDR e AO, in termini di velocità raggiungibile, guadagno di formazione del fascio, efficienza spettrale, efficienza energetica e SINR. Inoltre, lo studio di ablazione ha dimostrato l'efficacia di ciascun componente del sistema.
Dichiarazioni
Gli autori non hanno conflitti di interessi.
Ringraziamenti
Questo lavoro è stato sostenuto in parte dal National Natural Science Foundation of China (Grant No. 62466036) e dal Research Start-up Fund dell'Università di GanDong (Grant No. 12225000423). Gli autori desiderano ringraziare l'Università di GanDong per aver fornito le necessarie strutture di ricerca e il supporto istituzionale. Questo lavoro è stato sostenuto dalla School of Information Engineering e dal Laboratory of Artificial Intelligence Algorithms and Applications presso l'Università di GanDong, Fuzhou, Cina.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Toolkit CUDA | NVIDIA | CUDA 12.4 | https://developer.nvidia.com/cuda-toolkit |
| DGL | Squadra DGL | DGL 2.2.1 | https://www.dgl.ai |
| Matplotlib | Squadra di sviluppo di Matplotlib | Matplotlib 3.9.0 | https://matplotlib.org |
| NumPy | Sviluppatori NumPy | NumPy 1.26.4 | https://numpy.org |
| Python | Fondazione Python Software | Python 3.10.13 | https://www.python.org |
| PyTorch | Meta AI | PyTorch 2.3.1 | https://pytorch.org |
| PyTorch Geometric | Squadra PyG | PyG 2.5.3 | https://pytorch-geometric.readthedocs.io |
| Seaborn | Sviluppatori Seaborn | Seaborn 0.13.2 | https://seaborn.pydata.org |
| TensorFlow | TensorFlow 2.16.1 | https://www.tensorflow.org |
Riferimenti
- Yang S, et al. Near-field channel estimation for extremely large-scale reconfigurable intelligent surface (XL-RIS)-aided wideband mmWave systems. IEEE J Sel Areas Commun. 2024;42:1567-82.
- Ni H, et al. Energy-efficient near-field beamforming: A review on practical channel models. Energies. 2025;18:2966.
- Di Renzo M, et al. Smart radio environments empowered by reconfigurable intelligent surfaces: How it works, state of research, and the road ahead. IEEE J Sel Areas Commun. 2020;38:2450-525.
- Tang W, et al. Wireless communications with reconfigurable intelligent surface: Path loss modeling and experimental measurement. IEEE Trans Wirel Commun. 2021;20:421-39.
- Li R, et al. Joint design of hybrid beamforming and reflection coefficients in RIS-aided mmWave MIMO systems. IEEE Trans Commun. 2022;70:2404-16.
- Wei L, et al. Joint channel estimation and signal recovery for RIS-empowered multiuser communications. IEEE Trans Commun. 2022;70:4640-55.
- Yang S, et al. Separate channel estimation with hybrid RIS-aided multi-user communications. IEEE Trans Veh Technol. 2022;72(1):1318-24.
- Wei L, et al. Channel estimation for RIS-empowered multi-user MISO wireless communications. IEEE Trans Commun. 2021;69:4144-57.
- Huang C, et al. Multi-hop RIS-empowered terahertz communications: A DRL-based hybrid beamforming design. IEEE J Sel Areas Commun. 2021;39:1663-77.
- Fascista A, et al. RIS-aided joint localization and synchronization with a single-antenna receiver: Beamforming design and low-complexity estimation. IEEE J Sel Top Signal Process. 2022;16:1141-56.
- Huang C, et al. Reconfigurable intelligent surfaces for energy efficiency in wireless communication. IEEE Trans Wirel Commun. 2019;18:4157-70.
- Fan W, et al. Near-field channel characterization for mid-band ELAA systems: Sounding, parameter estimation, and modeling. arXiv. 2024;arXiv:2405.06159.
- Hasan SR, et al. A comprehensive review on reconfigurable intelligent surface for 6G communications: Overview, deployment, control mechanism, application, challenges, and opportunities. Wirel Pers Commun. 2024;139:375-429.
- Cui M, et al. Near-field MIMO communications for 6G: Fundamentals, challenges, potentials, and future directions. IEEE Commun Mag. 2023;61:40-6.
- Zhang H, Shlezinger N, Guidi F, Dardari D, Eldar YC. 6G wireless communications: From far-field beam steering to near-field beam focusing. IEEE Commun Mag. 2023;61(4):72-7.
- Ning B, et al. Beamforming technologies for ultra-massive MIMO in terahertz communications. IEEE Open J Commun Soc. 2023;4:614-58.
- Xu B, et al. Resource allocation for near-field communications: Fundamentals, tools, and outlooks. IEEE Wirel Commun. 2024;31:42-50.
- Devi P, Bharti MR, Gautam D. A survey on physical layer security for 5G/6G communications over different fading channels: Approaches, challenges, and future directions. Veh Commun. 2025;53:100891.
- Elzanaty A, et al. Near and far field model mismatch: Implications on 6G communications, localization, and sensing. IEEE Internet Things Mag. 2024;7:120-6.
- Liu Y, et al. Near-field communications: A tutorial review. IEEE Open J Commun Soc. 2023;4:1999-2049.
- Wang Z, Mu X, Liu Y. Near-field integrated sensing and communications. IEEE Commun Lett. 2023;27:2048-52.
- Dai L, Tan J, Chen Z, Poor HV. Delay-phase precoding for wideband THz massive MIMO. IEEE Trans Wirel Commun. 2022;21:7271-86.
- Zhang H, et al. Beam focusing for near-field multiuser MIMO communications. IEEE Trans Wirel Commun. 2022;21(9):7476-90.
- Lu H, Zeng Y. Near-field modeling and performance analysis for multi-user extremely large-scale MIMO communication. IEEE Commun Lett. 2022;26:277-81.
- Zhang J, Björnson E, Matthaiou M, Ng DWK, Larsson EG. Prospective multiple antenna technologies for beyond 5G. IEEE J Sel Areas Commun. 2020;38:1637-60.
- Liu Y, et al. Near-field communications: A comprehensive survey. IEEE Commun Surv Tutor. 2025;27:1687-728.
- Liu Y, et al. Near-field communications: What will be different? IEEE Wirel Commun. 2025;32:262-70.
- Gong T, et al. Holographic MIMO communications: Theoretical foundations, enabling technologies, and future directions. IEEE Commun Surv Tutor. 2024;26:196-257.
- Lu S, et al. Integrated sensing and communications: Recent advances and ten open challenges. IEEE Internet Things J. 2024;11:19094-120.
- Yan W, et al. Beamforming analysis and design for wideband THz reconfigurable intelligent surface communications. IEEE J Sel Areas Commun. 2023;41:2306-20.
- Hao W, et al. Ultra-wideband THz IRS communications: Applications, challenges, key techniques, and research opportunities. IEEE Netw. 2022;36:214-20.
- Sun H, et al. Time-delay unit-based beam squint mitigation for RIS-aided communications. IEEE Commun Lett. 2022;26:2220-4.
- Cui M, Dai L. Near-field wideband beamforming for extremely large antenna arrays. IEEE Trans Wirel Commun. 2024;23(10):13110-24.
- Wang Z, et al. TTD configurations for near-field beamforming: Parallel, serial, or hybrid? IEEE Trans Commun. 2024;72:3783-99.
- Xu J, et al. Near-field wideband extremely large-scale MIMO transmission with holographic metasurface antennas. arXiv. 2022;arXiv:2205.02533.
- Nordio A, et al. Near-field IRS configuration techniques for wideband signals and THz communications. In: Proc IEEE Int Conf Commun Workshops (ICC Workshops); 2023. p. 1198-203.
- Huang C, Zappone A, Alexandropoulos GC, Debbah M, Yuen C. Holographic MIMO surfaces for 6G wireless networks: Opportunities, challenges, and trends. IEEE Wirel Commun. 2020;27:118-25.
- Monemi M, et al. 6G Fresnel spot beamfocusing using large-scale metasurfaces: A distributed DRL-based approach. IEEE Trans Mob Comput. 2024;23:11670-84.
- Zhu F, et al. Robust beamforming for RIS-aided communications: Gradient-based manifold meta learning. IEEE Trans Wirel Commun. 2024;23(11):15945-56.
- Wang X, et al. Energy-efficient beamforming for RISs-aided communications: Gradient based meta learning. In: Proc IEEE Int Conf Commun (ICC); 2024. p. 1-6.