Qui presentiamo un protocollo per la progettazione, l'assemblaggio e il funzionamento di un dispositivo microfluidico in circuito chiuso, privo di bolle, per la coltura di cellule endoteliali in condizioni di flusso fisiologico sotto microgravità simulata.
Articolo metodologico
Una piattaforma per la coltura continua di cellule endoteliali in condizioni di flusso fisiologico in microgravità simulata
29 visualizzazioni
⸱
11 settembre 2026
In questo articolo
Sommario
Abstract
I sistemi microfisiologici (MPS) sono modelli in vitro preziosi che ricreano la struttura e la funzione dei tessuti umani. In particolare, i modelli di tessuto o organo-su-cip che incorporano la tecnologia microfluidica riproducono l'ambiente meccanico e biochimico in vivo, consentendo al contempo il monitoraggio in tempo reale della crescita e dello sviluppo cellulare. Questi sistemi possono essere particolarmente utili per studi in condizioni di volo spaziale, poiché possono essere inviati nello spazio, ad esempio sulla Stazione Spaziale Internazionale (ISS), per indagare l'impatto del viaggio spaziale sul corpo umano. Un ostacolo significativo al successo degli MPS è la formazione di bolle, che può risultare accentuata in microgravità. Questo articolo descrive la progettazione, l'assemblaggio e il funzionamento di un sistema microfisiologico per la coltura cellulare da utilizzare in condizioni di microgravità simulata (ad esempio, operato su una macchina a posizionamento casuale o clinostato). L'inserimento di un trappolabolle indipendente dall'orientamento nel circuito fluidico si è dimostrato altamente efficace nella rimozione delle bolle d'aria in microgravità e nella realizzazione di colture a lungo termine di cellule endoteliali. Questo sistema microfluidico chiuso e indipendente dall'orientamento può essere impiegato per l'operazione priva di bolle di chip tessutali o organi-su-cip, al fine di simulare gli effetti combinati di microgravità e flusso, oppure per il loro impiego in missioni spaziali.
Introduzione
È ormai ben consolidato, attraverso meccanismi ancora in fase di studio, che le forze meccaniche svolgono un ruolo fondamentale nella funzione cellulare e nel mantenimento dell'equilibrio tra salute e malattia1. Tra tutti gli stress ambientali, la forza di gravità è unica e giustamente considerata una grandezza costante e invariabile nella stragrande maggioranza delle ricerche biomediche. Tuttavia, il volo spaziale presenta un ambiente di microgravità unico, in cui il comportamento degli organismi può differire da quello osservato sulla Terra. Esperimenti nello spazio che coinvolgono animali e soggetti umani mostrano cambiamenti fisiologici significativi, evidenziando il ruolo della gravità nell'omeostasi cellulare e organica2.
Recentemente, la NASA e altre agenzie private hanno mostrato un notevole interesse nello sviluppo di chip per tessuti (o organi-su-un-chip) da impiegare nelle missioni spaziali3. I chip di tessuto sono progettati per imitare il in vivo architettura, permettendo loro di modellare con elevata fedeltà l'impatto fisiologico e meccanicistico della microgravità e delle radiazioni spaziali4Utilizzando cellule derivate da donatori, i chip tessutali possono anche essere impiegati per studiare la sensibilità dell'astronauta alla microgravità e alla radiazione spaziale e sviluppare contromisure preventive5Negli ultimi cinque anni, diversi sistemi organici, tra cui cervello, fegato, intestino, vasi sanguigni, cuore, rene e polmoni, sono stati modellati mediante tissue chip e lanciati a bordo della ISS6. in vivo, gli organi sono perfusi in misura variabile dalla vascolarizzazione, il che determina la loro fisiologia; ad esempio, il fegato è altamente vascolarizzato, mentre la cartilagine lo è molto meno. Pertanto, per riprodurre accuratamente la funzione organica in vitro, un aspetto fondamentale nello sviluppo dei sistemi organo-su-chip è l'integrazione del flusso di fluidi nei tessuti e nelle cellule.
La microfluidica è stata utilizzata per perfondere cellule e tessuti in sistemi organ-on-chip7,8. Livelli adeguati di flusso del fluido non solo favoriscono il trasporto dei nutrienti all'interno del sistema e l'eliminazione dei prodotti di scarto, ma mantengono anche lo stress fisiologico da taglio cui sono sottoposte le cellule. Tuttavia, su piccole scale, le bolle rappresentano una sfida persistente ai confini di fase, causando misurazioni inaccurate, danni e ostruzioni9. Per mitigare questo problema, sono stati impiegati trappole per bolle con design attivi (ad esempio, degasaggio a vuoto o campi esterni come quelli acustici o termici) e passivi (ad esempio, una membrana semipermeabile che dipende dalle proprietà superficiali)10,11. Tuttavia, questi design di debubber microfluidici aumentano la complessità di fabbricazione del dispositivo, compromettono l'integrità del campione e causano intasamenti e rotture della barriera. I problemi si aggravano nello spazio, dove la nucleazione e la formazione di bolle sono molto più pronunciate e le strategie di mitigazione delle bolle efficaci sulla Terra diventano largamente inefficaci12. Analoghi terrestri di microgravità possono essere generati mediante dispositivi come un reattore a parete rotante (RWV) o una macchina per posizionamento casuale (RPM)13,14. In particolare, nella RPM, il vettore gravitazionale viene continuamente riorientato, azzerando così quasi del tutto lo stimolo gravitazionale netto mediato nel tempo sul campione. Di recente, abbiamo descritto la progettazione, la fabbricazione e l'applicazione di una trappola per bolle indipendente dall'orientamento per la coltura in perfusione di cellule endoteliali sotto microgravità simulata mediante un RPM15. In questo articolo, descriviamo il montaggio e il funzionamento passo dopo passo di un sistema di perfusione in circuito chiuso che utilizza la trappola per bolle indipendente dall'orientamento e ne dimostriamo l'applicabilità nella coltura di cellule endoteliali venose umbilicali umane come modello per la coltura cellulare continua in microgravità simulata.
Il sistema a ciclo chiuso è costituito da un microcontrollore con un driver del motore per il funzionamento della micropompa controllato in frequenza e tensione, un sensore di flusso del liquido, un trappola per bolle15 e un canale microfluidico contenente cellule endoteliali aderenti. I componenti specifici sono descritti nella Tabella dei Materiali. I protocolli riportati di seguito descrivono il montaggio dell'elettronica del sistema (Passo 1), il montaggio della parte fluidica (Passo 2), la sterilizzazione e l'azionamento iniziale (Passo 3 e 4), l'integrazione della coltura cellulare microfluidica (Passo 4), il montaggio delle micropompe e del controllore (Passo 5) e l'assemblaggio dell'intero sistema all'interno di un contenitore (Passo 6). Il sistema di flusso a ciclo chiuso è stato montato sopra il RPM per simulare la microgravità utilizzando un contenitore appositamente progettato (Passo 7).
Protocollo
1. Elettronica del sistema
- Collegare il driver della pompa al microcontrollore nei connettori designati contrassegnati con “mp-Highdriver4.”
- Collegare un cavo della pompa nella posizione designata al lato del driver della pompa contrassegnato con “CH1 CH2.”
- Collegare una micropompa a una delle porte del cavo della pompa. Assicurarsi che il connettore bianco venga delicatamente allontanato dai fili colorati per inserire completamente la micropompa. Una volta inserita completamente la micropompa nel connettore, spingere delicatamente il connettore bianco nuovamente verso i fili colorati per bloccare la micropompa in posizione.
- Utilizzare un cavo da USB macro a mini per collegare la scheda Nano a un computer su cui è installata l'applicazione del microcontrollore.
- Fissare due raccordi filettati con barbetta alle estremità di un sensore di flusso liquido. Utilizzare il sensore di flusso liquido per monitorare e registrare i dati della portata del liquido. Il sistema assemblato è mostrato in Figura 1.
NOTA: Tutti i componenti della Sezione 1 devono essere sostituiti solo quando necessario, ad esempio in caso di danni o quando le prestazioni iniziano a deteriorarsi.
2. Collegamenti del sistema per le fluidiche
- Riempire la cavità della trappola per bolle indipendente dall'orientamento fino a circa l'80% della capacità massima con il fluido operativo sperimentale durante la fase di priming.
NOTA: Questo livello di riempimento permette tassi di intrappolamento delle bolle più elevati pur mantenendo i porti di ingresso e di uscita immersi nel fluido operativo. La trappola per bolle indipendente dall'orientamento dispone di due porti laterali vicino al suo centroide che fungono da collegamenti diretti al sistema di flusso in circuito chiuso, e di un porto superiore compatibile con connettore Luer che permette un ulteriore riempimento della cavità quando viene aperto. Prima dell'inizio dell'esperimento, è fondamentale che il porto superiore della trappola per bolle indipendente dall'orientamento sia completamente sigillato utilizzando nastro in teflon e un tappo Luer, per garantire un sistema completamente chiuso. - Tagliare quattro spezzoni di tubo in PVC lunghi 10 cm (1,59 mm di diametro interno × 3,18 mm di diametro esterno) per collegare tra loro tutti i componenti del circuito di flusso.
- Collegare un pezzo di tubo in PVC all'uscita della micropompa (la freccia indica il senso del flusso dall'ingresso all'uscita). Utilizzare un distanziatore rotondo in nylon nero da 3 mm (3,2 mm di diametro interno) attorno al tubo in PVC per fissarlo saldamente alla micropompa. Collegare l'altro estremo del tubo a uno dei due porti laterali della trappola per bolle indipendente dall'orientamento.
- Utilizzare il secondo pezzo di tubo in PVC per collegare l'altro porto laterale della trappola per bolle indipendente dall'orientamento all'adattatore a barbetta di ingresso del sensore di flusso liquido (la freccia indica il senso del flusso dall'ingresso all'uscita).
- Utilizzare il terzo pezzo di tubo in PVC per collegare l'adattatore a barbetta di uscita del sensore di flusso liquido (ovvero il lato verso cui punta la freccia) a un connettore Luer ad angolo.
- Collegare l'ultimo pezzo di tubo in PVC all'ingresso della stessa micropompa (la freccia indica il senso del flusso dall'ingresso all'uscita). Utilizzare un distanziatore rotondo in nylon nero da 3 mm (3,2 mm di diametro interno) attorno al tubo in PVC per fissarlo saldamente alla micropompa. Collegare l'altro estremo del tubo a un connettore Luer ad angolo.
NOTA: Tutti i tubi devono essere sostituiti tra un esperimento e l'altro.
3. Preparazione sperimentale e sterilizzazione del sistema
- Preparare un armadio a sicurezza biologica per il processo di sterilizzazione al fine di garantire la massima sterilità e sicurezza per la coltura cellulare.
- Preparare un tubo da centrifuga autosostenuto da 50 mL contenente etanolo al 70% e un altro tubo da centrifuga autosostenuto da 50 mL contenente acqua sterile per colture cellulari.
- Posizionare il microcontrollore in un piccolo sacchetto di plastica, lasciando uscire dal sacchetto il cavo della pompa e la micropompa. Utilizzare un fascetta stringicavo per sigillare il sacchetto di plastica e proteggere i componenti elettronici.
- Utilizzare un flacone spray contenente etanolo al 70% e tovaglioli di carta per sterilizzare l'esterno di tutti i componenti del circuito di flusso e di tutti gli altri materiali sperimentali. NON utilizzare lo spray di etanolo al 70% su alcun connettore elettrico. Posizionare immediatamente ogni componente e materiale all'interno dell'armadio a sicurezza biologica dopo averlo pulito con etanolo al 70%.
- Collegare una stazione informatica mobile al microcontrollore mediante un cavo USB da maschio a mini-USB e aprire l'applicazione informatica del microcontrollore per impostare la frequenza e la tensione delle due micropompe rispettivamente a 100 Hz e 240 V. Mantenere la micropompa spenta.
- Immergere direttamente il connettore Luer ad angolo collegato alla micropompa in un tubo da centrifuga autosostenuto da 50 mL contenente etanolo al 70%. Collegare una siringa da 12 mL, dotata di un raccordo Luer femmina-femmina, all'altro connettore Luer ad angolo dello stesso circuito di flusso.
- Pinzare manualmente il tratto di tubo in PVC che collega la micropompa al connettore Luer ad angolo e assicurarsi che il portello superiore del trappolabolle indipendente dall'orientamento sia sigillato con nastro in politetrafluoroetilene (Teflon) e un tappo Luer. Utilizzare l'altra mano per tirare la siringa da 12 mL di circa 5 mL per creare un vuoto sufficiente in tutto il sistema.
- Accendere la micropompa e rilasciare la pinza del passaggio precedente. Far passare 5 mL di etanolo al 70% fino alla siringa per garantire una sterilizzazione completa del sistema.
- Aprire il portello superiore del trappolabolle indipendente dall'orientamento per consentirne il riempimento con etanolo al 70%. Una volta che il trappolabolle indipendente dall'orientamento ha raggiunto una capacità di circa l'80% con etanolo al 70%, spegnere la pompa e sigillare completamente il portello superiore con nastro in Teflon e un tappo Luer. Agitare delicatamente il trappolabolle indipendente dall'orientamento per assicurarsi che l'interno sia completamente sterilizzato.
- Rimuovere il connettore Luer ad angolo dal tubo da centrifuga contenente etanolo al 70% e accendere la micropompa per svuotare il sistema. Una volta che tutto l'etanolo al 70% è stato aspirato nella siringa da 12 mL, scollegare il trappolabolle indipendente dall'orientamento dal sistema, rimuovere il tappo Luer e svuotare direttamente il trappolabolle indipendente dall'orientamento in un contenitore per rifiuti al fine di eliminare l'etanolo al 70%.
- Ripetere i passaggi da 3.6 a 3.10 utilizzando il tubo da centrifuga autosostenuto da 50 mL contenente acqua sterile per colture cellulari al posto dell'etanolo al 70% e far passare 15 mL di acqua sterile per colture cellulari in ciascun circuito di flusso.
4. Prime del sistema e integrazione del canale microfluidico per cellule
- Al termine della sterilizzazione, mantenere il sistema all'interno della cappa a sicurezza biologica per la messa a vuoto con il fluido operativo.
- Immergere il connettore Luer ad angolo collegato alla micropompa direttamente in un contenitore di plastica (dimensioni approssimative 80 mm × 50 mm × 25 mm) riempito con 30 mL di mezzo di coltura cellulare. Collegare la siringa da 12 mL all'altro connettore Luer ad angolo dello stesso circuito di flusso utilizzando un raccordo Luer femmina-femmina.
- Utilizzare l'indice e il pollice della mano sinistra per bloccare il tratto di tubo in PVC Tygon che collega la micropompa al connettore Luer ad angolo, e con la mano destra estrarre la siringa da 12 mL di circa 5 mL per creare un vuoto sufficiente in tutto il sistema. Assicurarsi che il porto superiore del trappolabbie indipendente dall'orientamento sia sigillato con nastro in politetrafluoroetilene (Teflon) e un tappo Luer.
- Accendere la micropompa e rilasciare il morsetto del passaggio precedente. Far passare 5 mL di mezzo di coltura cellulare fino alla siringa per garantire una completa messa a punto del sistema.
- Aprire il porto superiore del trappolabbie indipendente dall'orientamento per consentirne il riempimento con il mezzo di coltura cellulare. Una volta che il trappolabbie indipendente dall'orientamento ha raggiunto circa l'80% della capacità con il mezzo di coltura cellulare, spegnere la pompa e sigillare completamente il porto superiore con nastro in Teflon e un tappo Luer.
- Posizionare il microcanale con coltura cellulare direttamente nel contenitore di plastica di dimensioni 80 mm × 50 mm × 25 mm e posizionare la barretta magnetica al centro del microcanale con coltura cellulare per impedirne il galleggiamento. Riempire il contenitore di plastica con ulteriore mezzo di coltura cellulare finché l'intero vetrino non risulti completamente immerso.
NOTA: Le cellule endoteliali sono state coltivate nello ibidi µ-Slide VI0.4 fino a una confluenza dell'80% seguendo protocolli standard prima dell'inserimento nel circuito di flusso16. - Mantenendo immersi in mezzo di coltura cellulare i connettori Luer ad angolo di un circuito di flusso, accendere la micropompa relativa a quel circuito. Collegare con attenzione i connettori Luer ad angolo a uno dei microcanali e assicurarsi che non si formino bollicine d'aria nei punti di connessione. Al termine, spegnere la micropompa.
5. Alloggiamento per microcontrollore e micropompe (Opzionale)
- Utilizzare due viti in acciaio inossidabile M3 × 8, due rondelle in acciaio inossidabile M3 e due dadi in acciaio inossidabile M3 per fissare il supporto del traversino su misura alla piastra di montaggio inferiore su misura.
- Utilizzare quattro viti in acciaio inossidabile M3 × 12, quattro rondelle in acciaio inossidabile M3 e quattro dadi in acciaio inossidabile M3 per fissare la base dell'involucro in policarbonato alla piastra di montaggio inferiore su misura. Utilizzare otto rondelle in nylon M3 (due per ogni vite M3 × 12) per lasciare uno spazio ridotto tra la base dell'involucro e la piastra di montaggio inferiore.
- Utilizzare quattro viti M3, quattro distanziali esagonali in nylon maschio-femmina M3 e quattro dadi in acciaio inossidabile M3 per fissare il microcontrollore alla piastra di montaggio interna in acrilico su misura. Posizionare i distanziali esagonali in nylon tra la base del microcontrollore e la piastra di montaggio in acrilico.
- Utilizzare due viti in acciaio inossidabile testa cilindrica M3 × 8, due rondelle in acciaio inossidabile M3 e due dadi in acciaio inossidabile M3 per fissare il supporto del micropompa su misura alla parte superiore della piastra di montaggio interna in acrilico.
- Posizionare le micropompe nel supporto su misura in modo che la freccia sulle micropompe sia rivolta verso il driver della pompa.
- Utilizzare quattro viti in acciaio inossidabile testa cilindrica M3 × 8 e quattro rondelle in acciaio inossidabile M3 per fissare la piastra di montaggio interna in acrilico all'interno dell'involucro in policarbonato.
- Inserire quattro guarnizioni in gomma in un lato dell'involucro in policarbonato che presenta quattro fori consecutivi. Ripetere l'operazione sul lato opposto con quattro fori consecutivi.
- Utilizzare un etichettatrice per numerare le guarnizioni da 1 a 4 da sinistra a destra su entrambi i lati dell'involucro in policarbonato.
- Fissare due anelli O intorno alla parte filettata del cavo mini-USB maschio-femmina. Una volta completato, inserire l'estremità femmina del cavo mini-USB maschio-femmina attraverso il foro nell'involucro in policarbonato sullo stesso lato delle frecce delle micropompe. Fissare il lato femmina del cavo mini-USB maschio-femmina serrando un ulteriore anello O intorno alla parte filettata all'esterno dell'involucro in policarbonato.
- Chiudere ermeticamente il foro rimanente sul lato dell'involucro in policarbonato con del nastro adesivo universale. Il sistema assemblato è mostrato in Figura 2.
6. Piastra di montaggio del ponte superiore (Opzionale)
- Utilizzare quattro viti in acciaio inossidabile M2 × 8 e quattro dadi in acciaio inossidabile M2 per fissare due morsetti di montaggio del sensore di flusso alla piastra di montaggio superiore in acrilico su misura.
- Utilizzare quattro viti in acciaio inossidabile M3 × 12 e quattro dadi in acciaio inossidabile M3 per fissare due supporti per trappole a bolle indipendenti dall'orientamento, realizzati su misura, alla piastra di montaggio superiore in acrilico su misura.
- Utilizzare delle pinze per tagliare una barra filettata in acciaio M4 in quattro pezzi di circa 110 mm di lunghezza. Utilizzare questi quattro pezzi come montanti verticali per fissare la piastra di montaggio superiore sopra l'involucro in policarbonato.
- Utilizzare delle forbici per tagliare quattro pezzi di tubo in poliuretano di 40 mm di lunghezza (diametro esterno 6,35 mm). Far passare i pezzi della barra filettata in acciaio M4 attraverso questi tratti di tubo per garantire un'adeguata distanza tra la piastra di montaggio superiore e il coperchio dell'involucro in policarbonato.
- Con i supporti per trappole a bolle indipendenti dall'orientamento e i morsetti di montaggio rivolti verso l'alto, far passare uno dei quattro pezzi della barra filettata M4 a metà lunghezza attraverso ciascun angolo della piastra di montaggio superiore in acrilico su misura. All'estremità superiore di ciascun pezzo filettato, fissare un dado alato M4, un dado M4 e una rondella.
- Fare passare ciascun pezzo della barra filettata M4 attraverso un distanziale tondo in nylon nero da 6 mm (diametro interno 3,2 mm) e un pezzo di tubo in poliuretano da 40 mm di lunghezza. Infine, fissare un dado alato M4 alla base di ciascun pezzo della barra filettata M4. Disporre i componenti nell'ordine seguente: dado alato in acciaio M4, dado in acciaio inossidabile M4, rondella in acciaio inossidabile M4, piastra di montaggio superiore, distanziale tondo in nylon nero, tubo in poliuretano e un altro dado alato in acciaio M4.
- Utilizzare del nastro universale per fissare due semilavorati in acrilico da 75 mm di lunghezza × 25 mm di larghezza uno all'altro, faccia contro faccia, in modo che le lunghezze delle lastre di acrilico siano parallele tra loro.
- Utilizzare delle forbici per tagliare un tratto di nastro adesivo bicomponente in schiuma di 75 mm di lunghezza (25 mm di larghezza × 1,6 mm di spessore). Incollare un lato del nastro adesivo bicomponente in schiuma al semilavorato in acrilico da 75 mm × 25 mm in modo che la lunghezza del nastro in schiuma e la lunghezza del semilavorato in acrilico siano parallele tra loro.
- Utilizzare questo semilavorato in acrilico con nastro in schiuma come cuscinetto appoggiato sui connettori Luer a gomito del microslide per impedire che si allentino durante esperimenti di microgravità simulata. Tenere insieme il cuscinetto in acrilico con nastro in schiuma e il microslide mediante un supporto per microslide su misura.
7. Montaggio sulla macchina a posizionamento casuale (RPM)
- Utilizzare nastro adesivo doppia faccia in schiuma per fissare tutti i componenti del sistema di flusso sulla piastra di montaggio del RPM. Evitare di applicare il nastro direttamente sotto i microcanali per la coltura cellulare, in modo da consentire lo scambio gassoso cellulare durante l'esperimento. Assicurarsi che la microvetrina sia fissata al centro della piastra di montaggio, in modo che rimanga sugli assi di rotazione del RPM durante l'esperimento.
- Inserire la piastra di montaggio nella fessura più alta del telaio a U del RPM e fissare la piastra al telaio a U del RPM utilizzando la vite e la rondella fornite con il RPM.
- Utilizzare un connettore di uscita DB15 cablato in precedenza per collegare direttamente la stazione informatica al RPM, che a sua volta verrà collegato al microcontrollore e ai sensori di flusso del liquido mediante un secondo connettore di uscita DB15 già cablato.
NOTA: L'anello rotante del RPM collega i due connettori DB15, collegando in modo efficace la stazione informatica al microcontrollore e al sensore di flusso. - Collegare i cavi di alimentazione per il microcontrollore e il sensore di flusso e fissare le lunghezze di cavo in eccesso con fascette stringicavo. I cavi devono essere fissati saldamente, ma assicurarsi che i collegamenti elettrici non siano sottoposti a tensione. Il sistema assemblato è mostrato in Figura 3.
8. Raccolta dei dati di flusso
- Aprire il software del sensore di flusso sulla stazione informatica per monitorare la portata.
- Utilizzare l'applicazione informatica del microcontrollore per regolare la tensione della pompa finché il sensore di flusso non indica la portata desiderata.
- Una volta impostata la portata, iniziare a registrare i dati di flusso per 24 h.
Risultati
Prima di raccogliere risultati su fluidica o colture cellulari, come descritto di seguito, l'integrità del sistema deve essere verificata a ogni punto critico del protocollo durante le fasi di assemblaggio e di priming. I collegamenti elettronici possono essere facilmente controllati collegando il microcontrollore e il sensore di flusso del liquido a un computer e comunicando con ciascun componente tramite il relativo software applicativo. I collegamenti dei tubi alle connessioni a spina dentata sono considerati adeguati una volta che il tubo è stato spinto oltre la dentatura, e qualsiasi componente fluidico che presenti anche solo una fessura deve essere immediatamente sostituito. Il priming del sistema deve produrre un circuito di flusso che non sia solo sterile, ma anche privo di bolle visibili; rimuovere eventuali bolle visibili picchiettando delicatamente sulla posizione della bolla.
Al termine dell'allestimento dell'apparato sperimentale, il sistema di flusso deve essere fatto funzionare e monitorato per 1 h prima del periodo di prova di 24 h, per assicurarsi che non vi siano perdite nel sistema e che non si osservino bolle d'aria in uscita dal trappolabolle. Inoltre, se il sistema di flusso opera in condizioni di microgravità simulata, l'apparato per la microgravità simulata deve poter ruotare liberamente una volta montato il sistema di flusso; questa condizione può essere verificata ruotando semplicemente l'apparato a mano e osservandone il funzionamento durante l'esecuzione del programma di microgravità simulata per 1 h prima del periodo di prova di 24 h.
Prestazioni del sistema di perfusione in ciclo chiuso
L'output dei sensori di flusso registrato nell'arco di 24 ore è presentato in Figura 4. La figura confronta la portata a gravità normale nell'arco di 24 ore in un circuito di flusso con e senza trappola per bolle indipendente dall'orientamento. Le bolle d'aria sono rappresentate da picchi ad alta intensità. I picchi continui osservati nel circuito di flusso senza la trappola per bolle scompaiono con l'introduzione della trappola per bolle indipendente dall'orientamento nel circuito di flusso. Questo confronto dimostra non solo la necessità di una trappola per bolle, ma anche l'elevata efficienza della trappola per bolle indipendente dall'orientamento.
Cultura di cellule endoteliali in condizioni di flusso
Per valutare completamente la fattibilità del sistema di flusso senza bolle, è stato eseguito un esperimento in microgravità della durata di 24 h su colture di cellule endoteliali, in presenza e in assenza di un trappolabolle. Al termine dell'esperimento, il sistema è stato smontato, avendo cura di evitare che le cellule si seccassero. Immediatamente, le cellule sono state fissate con formaldeide al 4% e colorate con CF594-falloidina per l'actina e con Hoechst 33342 per i nuclei, seguendo protocolli standard di immunofluorescenza15. Le cellule sono state visualizzate mediante microscopia confocale (Zeiss LSM 700). Figura 5 mostra immagini rappresentative delle cellule per ciascuna condizione di flusso. Le immagini dimostrano che i trappolabolle (Figura 5B) ripristinano completamente la vitalità e la crescita cellulare, mentre le cellule si staccano dal canale in assenza di trappolabolle (Figura 5A). I nuclei nelle immagini possono essere quantificati per l'orientamento utilizzando ImageJ nel caso con trappolabolle, poiché non erano presenti cellule in sua assenza15.
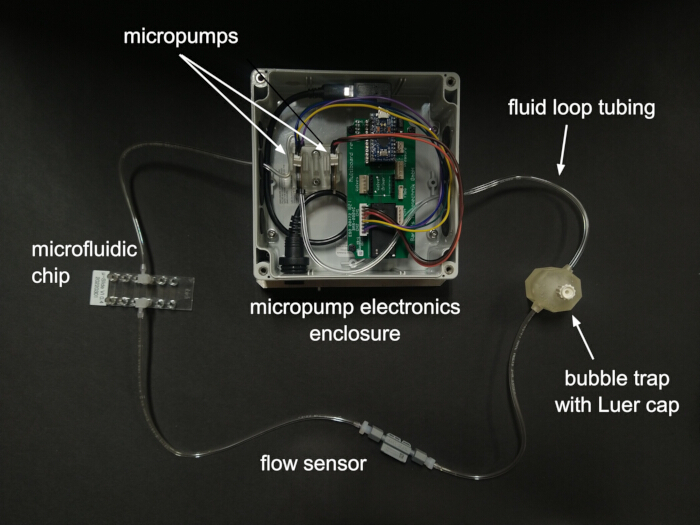
Figura 1. Componenti del sistema di flusso in ciclo chiuso. Il fluido che esce da una micropompa entra prima nella trappola per bolle per la filtrazione delle bolle d'aria, quindi passa attraverso un sensore per la registrazione dei dati di flusso, prima di entrare nel chip microfluidico. Il sistema è progettato per supportare due circuiti di flusso che funzionano simultaneamente, anche se qui è mostrato un solo circuito completo. Cliccare qui per visualizzare una versione ingrandita di questa figura.
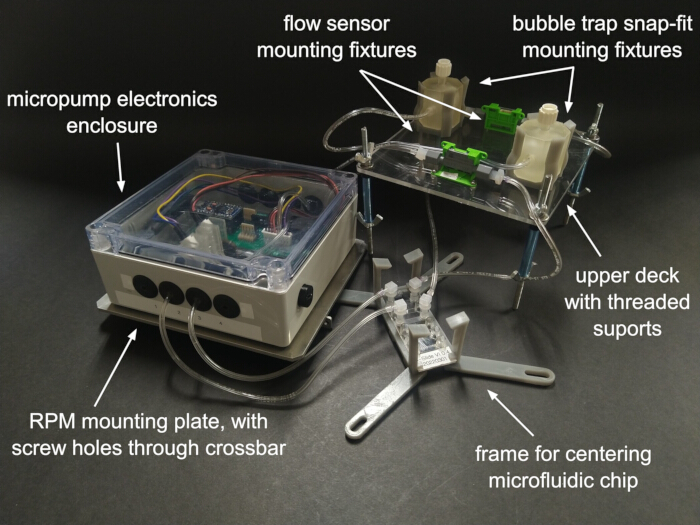
Figura 2. Sottogruppi del sistema di flusso per il montaggio su macchina a posizionamento casuale (RPM). Le micropompe e l'elettronica sono protette all'interno di un alloggiamento. Dopo l'adescamento (ovvero il riempimento con liquido), il piano superiore viene montato sull'alloggiamento mediante barre filettate, posizionando il chip microfluidico al centro. I sensori di flusso e le trappole per bolle sono fissati sul piano superiore. L'alloggiamento dell'elettronica è fissato a una piastra di montaggio dotata di un'asta trasversale per l'ancoraggio alla RPM. Sono mostrati due circuiti di flusso indipendenti. Cliccare qui per visualizzare una versione ingrandita di questa figura.
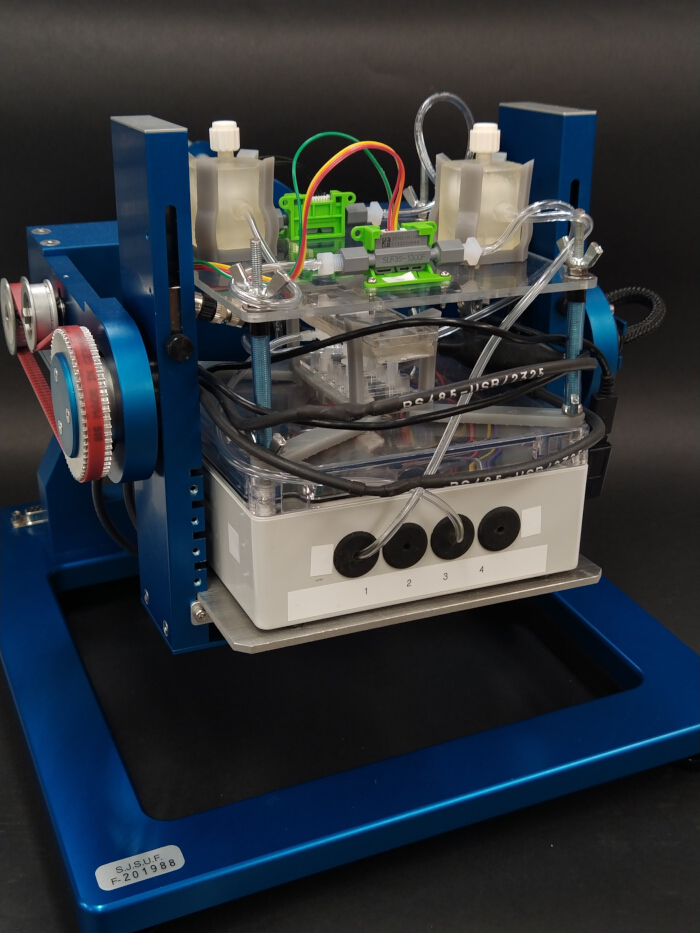
Figura 3. Sistema di perfusione assemblato montato su una macchina di posizionamento casuale (RPM). L'intero sistema di perfusione viene fissato avvitando la barra trasversale della piastra di montaggio sulla RPM. I cavi di alimentazione elettrici sono organizzati avvolgendoli attorno alla periferia centrale, in modo da garantire che l'intero insieme rientri nei limiti dello spazio utilizzabile del piano di carico della RPM. Cliccare qui per visualizzare una versione ingrandita di questa figura.
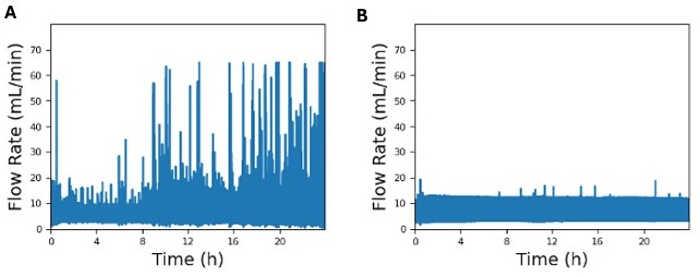
Figura 4. Confronto tra grafici rappresentativi della portata. Confronto tra i grafici della portata per (A) un circuito di flusso senza trappola per bolle indipendente dall'orientamento e (B) un circuito di flusso con trappola per bolle indipendente dall'orientamento. Questo esperimento è stato eseguito in condizioni di gravità normale (ovvero, senza RPM), con il sensore di flusso posizionato immediatamente prima della microcamera in entrambi i circuiti di flusso. Cliccare qui per visualizzare una versione ingrandita di questa figura.
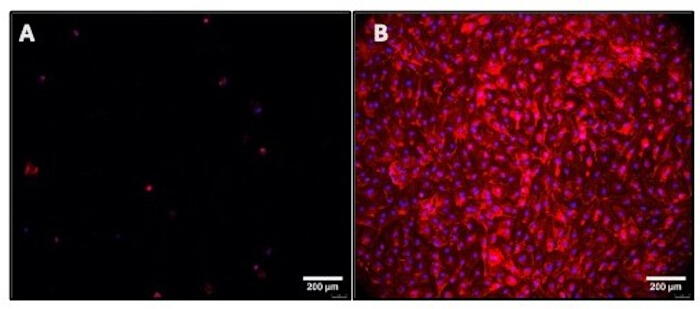
Figura 5. Immagini rappresentative di cellule endoteliali coltivate in condizioni di flusso con e senza trappola per bolle indipendente dall'orientamento. (A) Flusso senza trappola per bolle che mostra una scarsa adesione cellulare; (B) Flusso con trappola per bolle che mostra un'elevata adesione cellulare. L'actina è mostrata in rosso e i nuclei in blu. Barra della scala = 200 µm. Cliccare qui per visualizzare una versione ingrandita di questa figura.
Discussione
È stato sviluppato un sistema microfluidico in ciclo chiuso, indipendente dall'orientamento, in grado di funzionare in assenza di gravità, dimostrandosi idoneo alla coltura di cellule endoteliali in condizioni fisiologiche di flusso. I componenti principali del sistema sono un microcontrollore, una micropompa, un sensore di flusso liquido, una microslitta per coltura cellulare e un intrappolatore di bolle personalizzato stampato in 3D, indipendente dall'orientamento.
Le trappole per bolle utilizzate in questo studio sono realizzate in resina da stereolitografia15, che in genere presenta una bassa citocompatibilità se utilizzata senza un pre-trattamento di eliminazione dei monomeri non polimerizzati, anche nel caso di resine di grado biomedico17,18. Pertanto, prima di impiegare la trappola per bolle nel sistema, è fondamentale valutare se il rilascio di sostanze chimiche dal materiale personalizzato della trappola possa compromettere la vitalità cellulare.
A parte la scelta di materiali biocompatibili, i passaggi più cruciali nei protocolli di configurazione sperimentale sono la sigillatura del trappolabolle, l'immersione della microslitta per la preparazione iniziale e l'organizzazione dei cavi quando si utilizza un apparato per la simulazione della microgravità. Dopo aver verificato che il sistema fluidico preparato sia privo di bolle, la porta superiore del trappolabolle deve essere sigillata ermeticamente con nastro in teflon e un tappo Luer per prevenire perdite. La rugosità superficiale intrinseca negli strati della stampa stereolitografica per la fabbricazione su misura implica che il tappo Luer da solo non sia sufficiente per garantire una buona tenuta. Si è scoperto che l'immersione della microslitta in un serbatoio di mezzo di coltura cellulare è il metodo più efficace per assicurare una preparazione iniziale priva di bolle, in particolare al giunto tra il connettore ad angolo e la microslitta. Altri metodi di preparazione provati, come l'inserimento di rubinetti a tre vie nel circuito di flusso, tendevano a lasciare un numero significativo di bolle dopo la preparazione, che risultavano quasi impossibili da rimuovere senza staccare il connettore ad angolo dalla microslitta. Infine, cavi elettronici disorganizzati possono ostacolare l'apparato per la simulazione della microgravità, causando arresti involontari. Anche dopo aver fissato tutti i cavi e aver verificato che l'apparato possa ruotare liberamente prima dell'esperimento, il sistema e l'apparato dovrebbero comunque essere controllati ogni 3–4 ore di veglia per ridurre al minimo il rischio di arresto.
Questo sistema può essere adattato per colture cellulari più complesse o chip di tessuti tridimensionali (3D) e potrebbe rappresentare uno strumento prezioso per migliorare i modelli in vitro al fine di comprendere i meccanismi delle malattie, sostenere lo sviluppo di farmaci, valutare gli effetti degli stress legati al volo spaziale e preparare contromisure. Ad esempio, le piattaforme di tessuti ingegnerizzati inviate sulla ISS sono state utilizzate per studiare gli effetti della microgravità e dell'esposizione alle radiazioni5, e l'ambiente estremo della microgravità è stato impiegato per mimare fenotipi legati all'invecchiamento o per generare grandi sferoidi multicellulari per lo studio del cancro19. In tutti questi casi, il trappolabolle indipendente dall'orientamento e il sistema di flusso possono essere utilizzati sia per comprendere l'effetto dello stress di taglio sia per modulare il trasporto di massa in funzione dei risultati desiderati.
Rispetto ad altri approcci per la coltura cellulare, il sistema qui presentato offre due vantaggi principali: (1) fornire un flusso continuo in circuito chiuso e (2) essere compatto e autosufficiente. Alcuni metodi di coltura cellulare si basano su fiasche o pozzetti statici, che non riproducono lo stress meccanico fisiologico esercitato dal flusso del fluido. Alcuni sistemi commerciali (ad esempio, ibidi Pump System, Gräfelfing, Germania) possono garantire un flusso continuo unidirezionale mediante valvole di commutazione che alternano tra siringhe diverse. Tuttavia, il funzionamento di tali apparecchi richiede tipicamente un sistema di controllo separato con attuatori interfacciati a un computer, rendendoli né compatti né autosufficienti. Inoltre, l'integrazione del trappolabolle robusto descritto in questo articolo consente esperimenti di lunga durata senza intervento continuo.
Una possibile modifica del sistema nelle future iterazioni riguarda la micropompa, in particolare per esplorare gli effetti di uno stress di taglio più elevato sulle cellule endoteliali. Le micropompe utilizzate nei dati rappresentativi erano in grado di generare soltanto stress di taglio fino a 7,5 dyn/cm2, mentre le cellule endoteliali nell'organismo sono tipicamente esposte a stress di taglio quasi tre volte superiori20. Possibili applicazioni future di questo sistema, oltre alla coltura cellulare continua in microgravità simulata, includono altre applicazioni portatili che richiedono la ricircolazione continua di liquidi. Tali possibilità comprendono il test di farmaci, saggi di incrostazione o tossicità, prove di corrosione, raffreddamento a liquido di dispositivi elettronici e il monitoraggio ambientale di inquinanti.
Dichiarazioni
La trappola per bolle omnidirezionale è protetta dalla domanda di brevetto US 18634723. Non ci sono interessi concorrenti aggiuntivi.
Ringraziamenti
Questo lavoro è stato sostenuto dal finanziamento NASA Space Biology n. 80NSSC21K0272.
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| Etilene al 100% | Fisher Scientific | A4094 | Utilizzato per preparare una soluzione di etanolo al 70% per la sterilizzazione del sistema (Quantità minima necessaria: 35 mL) |
| Distanziale rotondo in nylon nero da 6 mm, diametro esterno 7 mm, diametro interno 3,2 mm | Exqutoo | ZH-0050 | Fissa il supporto superiore all'involucro (Quantità minima necessaria: 4) |
| Piastra in acrilico, lunga 75 mm e larga 25 mm | Polymersan | ACRCS | Fissa gli adattatori Luer a gomito alla microcamera (Quantità minima necessaria: 1) |
| Cavo USB 2.0 da maschio A a mini-B | Ugreen Group Limited | 10355 | Per collegare il computer al microcontrollore (Quantità minima necessaria: 1) |
| Trappola per bolle | (Personalizzato) | Impedisce il passaggio di bolle alla microcamera (Quantità minima necessaria: 1) | |
| Supporto per trappola per bolle | Personalizzato | Supporto stampato in 3D per mantenere fissa la trappola per bolle (Quantità minima necessaria: 2) | |
| Acqua per colture cellulari | Fisher Scientific | MT25055CI | Utilizzata per rimuovere ogni traccia di etanolo dopo la sterilizzazione (Quantità minima necessaria: 30 mL) |
| Supporto per controller, pompa e involucro (supporto interno) | Personalizzato | Piastra di montaggio interna all'involucro (Quantità minima necessaria: 1) | |
| Supporto barra trasversale | Personalizzato | Barra trasversale montata sulla piastra di fissaggio dell'involucro (Quantità minima necessaria: 1) | |
| Connettori maschio e femmina DB15 con breakout | ANMBEST | ANMBEST_MDDB15 | Per collegare il computer alla macchina a posizionamento casuale e poi al microcontrollore (Quantità minima necessaria: 1) |
| Connettore Luer a gomito da maschio a barb | ibidi | 10802 | Collega la microcamera al circuito di flusso (Quantità minima necessaria: 2) |
| Nastro adesivo doppio foglio in schiuma | 3M | 4026 | Per comprimere gli adattatori Luer a gomito sulla microcamera (Quantità minima necessaria: 1) |
| Involucro (60 mm x 140 mm x 140 mm) | Hammond | 1554Q2GYCL | Contiene il microcontrollore e le micropompe (Quantità minima necessaria: 1) |
| Supporto per involucro (supporto inferiore) | Personalizzato | Piastra di montaggio sotto l'involucro (Quantità minima necessaria: 1) | |
| Coppia Luer femmina-femmina | Boao | Boao-Syringes-WAD2354 | Utilizzata per collegare la siringa al connettore Luer a gomito per l'irrorazione del mezzo di coltura cellulare (Quantità minima necessaria: 1) |
| Mezzo di coltura cellulare Gibco RPMI 1640 | Thermo Fisher | 11875093 | Utilizzato per coltivare le cellule endoteliali (Quantità minima necessaria: 50 mL) |
| Guarnizioni, diametro foro 9/16", spessore 1/8", diametro interno 1/8" | McMaster-Carr | 9307K863 | Per far passare i tubi dentro e fuori dall'involucro (Quantità minima necessaria: 8) |
| Adattatore IDEX P-646, da barb 1/16" a 1/4-28 | IDEX | P-646 | Collega il sensore di flusso al circuito di flusso (Quantità minima necessaria: 2) |
| Sensore di flusso liquido | Sensirion | SLF3-1300F | Per la raccolta dei dati di flusso (Quantità minima necessaria: 1) |
| Pinza di fissaggio per sensore di flusso liquido | Sensirion | SLF3x Mounting Clamp | Supporto SLF3x (Quantità minima necessaria: 2) |
| Siringa con blocco Luer (12 mL) | McKesson | 414624 | Per l'irrorazione sotto vuoto (Quantità minima necessaria: 1) |
| Chiusino Luer | Cole-Parmer | UX-50110-33 | Per sigillare le trappole per bolle indipendenti dall'orientamento (Quantità minima necessaria: 1) |
| Dado in acciaio inossidabile M2 | VIGRUE | B07PJQC7T6 | Fissa i sensori di flusso liquido al supporto superiore (Quantità minima necessaria: 4) |
| Vite in acciaio inossidabile M2×8 | VIGRUE | B07PJQC7T6 | Fissa i sensori di flusso liquido al supporto superiore (Quantità minima necessaria: 4) |
| Distanziale esagonale in nylon maschio-femmina M3 | Meijubol | B0GC6GN9S7 | Fissa la mp-Multiboard al supporto interno (Quantità minima necessaria: 4) |
| Guarnizione in nylon M3 | Sutemribor | 7.81573E+11 | Fissa l'involucro al supporto inferiore (Quantità minima necessaria: 16) |
| Dado in acciaio inossidabile M3 | VIGRUE | B07PJQC7T6 | Fissa l'involucro al supporto inferiore, la barra trasversale al supporto inferiore, il supporto pompa al supporto interno (Quantità minima necessaria: 16) |
| Guarnizione in acciaio inossidabile M3 | VIGRUE | B07PJQC7T6 | Fissa la barra trasversale al supporto inferiore, l'involucro al supporto inferiore e interno, il supporto interno al supporto pompa (Quantità minima necessaria: 12) |
| Vite a testa bombata in acciaio inossidabile M3×12 | VIGRUE | B07PJQC7T6 | Fissa l'involucro al supporto inferiore (Quantità minima necessaria: 4) |
| Vite a testa cilindrica in acciaio inossidabile M3×12 | Fgruh | FG001-3 | Fissa il supporto per trappola per bolle al supporto superiore (Quantità minima necessaria: 2) |
| Vite a testa piana Phillips M3×6 | Meijubol | B0GC6GN9S7 | Fissa la mp-Multiboard al supporto interno (Quantità minima necessaria: 4) |
| Vite in acciaio inossidabile M3×8 | VIGRUE | B07PJQC7T6 | Fissa la barra trasversale al supporto inferiore, l'involucro al supporto interno, il supporto pompa al supporto interno (Quantità minima necessaria: 8) |
| Dado in acciaio inossidabile M4 | VIGRUE | B07PJQC7T6 | Fissa il supporto superiore all'involucro (Quantità minima necessaria: 4) |
| Guarnizione in acciaio inossidabile M4 | VIGRUE | B07PJQC7T6 | Fissa il supporto superiore all'involucro (Quantità minima necessaria: 4) |
| Barra filettata in acciaio M4-0,7 | Arwnnklo | AR01 | Da tagliare in pezzi di circa 6 pollici (Quantità minima necessaria: 4) |
| Cavo mini USB da maschio a femmina | Plinkwirekb | PCM-0725-L | Per collegare il computer al microcontrollore (Quantità minima necessaria: 1) |
| Connettore angolare mini USB da maschio a femmina | UCEC | 4326453558 | Per collegare il computer al microcontrollore (opzionale) (Quantità minima necessaria: 1) |
| Supporto per microcanale | Personalizzato | Supporto stampato in 3D per mantenere centrato il microcanale (Quantità minima necessaria: 1) | |
| Microcamera, µ-slide VI 0,4 | ibidi | 80606 | Per saggi cellulari in condizioni di flusso (Quantità minima necessaria: 1) |
| Micropompa | Bartels | MP6-HYB | Per generare flusso (Quantità minima necessaria: 1) |
| Supporto per micropompa | Personalizzato | Fissaggio per mantenere ferma la micropompa (Quantità minima necessaria: 1) | |
| mp-Multiboard con mp-Highdriver4 | Bartels | BM-E-0005 | Per controllare frequenza e tensione delle micropompe (Quantità minima necessaria: 1) |
| Cavo mp-pompa | Bartels | BM-A-0055 | Utilizzato per collegare elettricamente la mp-Multiboard alle micropompe (Quantità minima necessaria: 1) |
| Distanziale rotondo in nylon, diametro esterno 7 mm, diametro interno 3,2 mm | Harfington | 2037015 | Per fissare i tubi alla micropompa (Quantità minima necessaria: 2) |
| O-ring | ZDBB | 7.17327E+11 | Fissa il cavo mini USB da maschio a femmina all'involucro (opzionale) (Quantità minima necessaria: 3) |
| Contenitore in plastica | Herdusa | HDS10 PLASTIC BOX | Utilizzato come serbatoio aperto per il mezzo di coltura cellulare (Quantità minima necessaria: 1) |
| Tubo in poliuretano, diametro interno 1/8", diametro esterno 1/4" | PARKER | 95U-4-062-BLU-0100 | Fissa il supporto superiore all'involucro (Quantità minima necessaria: 1,6 cm) |
| Macchina a posizionamento casuale | AIRBUS | Macchina a posizionamento casuale 2.0 (Quantità minima necessaria: 1) | |
| Cavo SCC1-USB | Sensirion | SCC1-USB 2M | Collega i sensori di flusso liquido al computer (Quantità minima necessaria: 1) |
| Provetta per centrifuga autosostenuta | PEKYBIO | B0C13GZVD6 | Utilizzata per contenere acqua per colture cellulari/etanolo al 70% (Quantità minima necessaria: 2) |
| Distanziale in alluminio, diametro esterno 8 mm, lunghezza 20 mm | McMaster-Carr | 94669A062 | Quantità minima necessaria: 4 |
| Tubo in PVC Tygon da 1/16" di diametro interno x 1/8" di diametro esterno | Saint-Gobain | B-44-3 | Collega tutti i componenti del circuito di flusso (Quantità minima necessaria: 40 cm) |
| Supporto superiore | Personalizzato | Piastra di montaggio collegata ai sensori di flusso e alla trappola per bolle (Quantità minima necessaria: 1) | |
| Dado a farfalla, M4 x 0,7 mm, in acciaio zincato | Siptenk | S-TH-DLM-002 | Fissa il supporto superiore all'involucro (Quantità minima necessaria: 4) |
| Fascetta stringitubo | HAVE ME TD | 7.32073E+11 | Fissa i cavi durante il montaggio del sistema sulla macchina a posizionamento casuale (Quantità minima necessaria: 4) |
Riferimenti
- Di X, et al. Cellular mechanotransduction in health and diseases: from molecular mechanism to therapeutic targets. Signal Transduct Target Ther. 2023;8:282.
- Krittanawong C, et al. Human health during space travel: state-of-the-art review. Cells. 2023;12(1):40.
- Parafati M, et al. Human skeletal muscle tissue chip autonomous payload reveals changes in fiber type and metabolic gene expression due to spaceflight. NPJ Microgravity. 2023;9:77.
- Mair DB, Tsui JH, Higashi T, Kim D. Spaceflight-induced contractile and mitochondrial dysfunction in an automated heart-on-a-chip platform. Proc Natl Acad Sci U S A. 2024;121(40):e2404644121.
- Kim S, et al. Skeletal muscle-on-a-chip in microgravity as a platform for regeneration modeling and drug screening. Stem Cell Rep. 2024;19(8):1061-1073.
- Mu X, et al. Small tissue chips with big opportunities for space medicine. Life Sci Space Res (Amst). 2022;35:150-157.
- Ingber DE. Human organs-on-chips for disease modelling, drug development and personalized medicine. Nat Rev Genet. 2022;23:467-491.
- Kong JS, Kim J, Jang J, Cho D. Advances and applications of organ-on-a-chip technology. Cell Rep Methods. 2026;6(3):101361.
- He X, et al. How to prevent bubbles in microfluidic channels. Langmuir. 2021;37(6):2187-2194.
- Gao Y, Wu M, Lin Y, Xu J. Trapping and control of bubbles in various microfluidic applications. Lab Chip. 2020;20(24):4512-4527.
- Yang M, et al. Emergence of debubblers in microfluidics: A critical review. Biomicrofluidics. 2022;16(3):031503.
- Zhang Q, et al. Bubble nucleation and growth on microstructured surfaces under microgravity. NPJ Microgravity. 2024;10:13.
- Radtke AL, Herbst-Kralovetz MM. Culturing and applications of rotating wall vessel bioreactor derived 3D epithelial cell models. J Vis Exp. 2012;(62):e3868.
- Wadhwa A, Bruun L, Petersen JCG, Petersen LG. Guidelines for use of the random positioning machine as a reduced-gravity analog. Sci Rep. 2026;16:10012.
- Vegunta B, et al. Orientation-independent bubble trap with internal partition for robust operation of microfluidic systems. Lab Chip. 2025;25(14):3423-3429.
- Evani SJ, et al. Monocytes mediate metastatic breast tumor cell adhesion to endothelium under flow. FASEB J. 2013;27(8):3017-3029.
- Musgrove HB, Catterton MA, Pompano RR. Applied tutorial for the design and fabrication of biomicrofluidic devices by resin 3D printing. Anal Chim Acta. 2022;1209:339742.
- Nam N, Hwangbo N, Jin G, Shim J, Kim J. Effects of heat-treatment methods on cytocompatibility and mechanical properties of dental products 3D-printed using photopolymerized resin. J Prosthodont Res. 2023;67(1):121-131.
- Shelhamer M, et al. Selected discoveries from human research in space that are relevant to human health on Earth. NPJ Microgravity. 2020;6:5.
- Fisher AB, Chien S, Barakat AI, Nerem RM. Endothelial cellular response to altered shear stress. Am J Physiol Lung Cell Mol Physiol. 2001;281(3):L529-L533.
Ristampe e permessi
Questo articolo è stato pubblicato
Video in arrivo