Questo protocollo descrive la fabbricazione e l'impianto chirurgico di estensioni in silicone flessibili e biocompatibili per il monitoraggio continuo della motilità gastrica in topi C57BL/6J in movimento libero. Il metodo garantisce registrazioni stabili a lungo termine tramite un raffinato incapsulamento in silicone e una fissazione sicura del connettore montato sulla testina.
Articolo metodologico
Fabbricazione e impiantamento di distensimetri in silicone raffinato per il monitoraggio a lungo termine della motilità gastrica in topi in movimento libero
In questo articolo
Sommario
Abstract
Questo protocollo descrive la fabbricazione e l'impianto chirurgico di estensioni in silicone flessibili e biocompatibili per il monitoraggio a lungo termine della motilità gastrica in topi C57BL/6J in movimento libero. La valutazione continua dell'attività gastrica-motoria negli animali coscienti rimane tecnicamente impegnativa perché l'anestesia e le procedure invasive possono alterare la normale fisiologia gastrointestinale. Per affrontare queste sfide, questo protocollo combina un incapsulamento raffinato in silicone del galmetro-forze con una fissazione sicura del connettore montato sulla testa per migliorare la stabilità del dispositivo durante le registrazioni a lungo termine, proteggendo al contempo il circuito elettrico dai danni meccanici associati all'attività animale normale. La procedura consente l'impianto affidabile e la registrazione continua dell'attività contrattile gastrica durante un periodo postoperatorio di 15 giorni. Le registrazioni rappresentative mostrano distinti schemi di motilità gastrica durante l'anestesia, la fase basale di veglia, il recupero post-operatorio e l'accomodamento indotto dall'alimentazione. La valutazione istologica indica solo risposte tissutali locali lievi attorno al sito di impianto, supportando la biocompatibilità del dispositivo nelle condizioni esaminate. Questo protocollo fornisce un approccio riproducibile per ottenere registrazioni stabili e a lungo termine della motilità gastrica nei topi coscienti e può facilitare indagini sulla fisiologia e sulle malattie gastrointestinali, inclusi studi con modelli murini geneticamente modificati.
Introduzione
Il monitoraggio preciso dell'attività fisiologica nella ricerca biomedica, in particolare negli studi sulla motilità gastrointestinale, è fondamentale per comprendere i meccanismi digestivi e le patologiedelle malattie 1,2. Tuttavia, i metodi attuali per monitorare la motilità gastrica negli animali in movimento libero presentano limitazioni significative. Le tecniche di imaging sono spesso vincolate dalla complessità operativa, dagli elevati requisiti di equipaggiamento e dalla potenziale esposizione alleradiazioni 3,4. I metodi a palloncino, sebbene utili, generalmente non possono monitorare la motilità gastrica negli animali che si muovono liberamente per lunghi periodi e sono spesso limitati agli statianestetizzati 5. Approcci minimamente invasivi, come la sonomicrometria, sono incapaci di registrare la motilità gastrica negli animalicoscienti 6. Analogamente, i metodi manometrici sono applicabili principalmente ai topianestetizzati 7,8,9. In alternativa, la registrazione elettrofisiologica delle onde lente gastriche tramite elettrodi sierosali è stata sviluppata come approccio diretto per catturare l'attività mioelettrica sottostante del pacemaker che alimenta le contrazionigastriche 10,11. Sebbene gli elettrodi serosi siano altamente efficaci nel rilevare i ritmi elettrici e le ritmie, non misurano direttamente la forza meccanica risultante. Inoltre, le onde lente registrate extracellulari ottenute in vivo potrebbero non riflettere sempre fedelmente le vere onde lenteintracellulari 12, e i segnali elettrici registrati dagli elettrodi superficiali o sierosali possono essere sostanzialmente influenzati da attività neurale localizzata, il che significa che non rappresentano necessariamente contrazioni meccaniche fasichereali 13,14.
Al contrario, i galometri di silicone convertono le variazioni del movimento meccanico in segnali elettrici, permettendo la registrazione prolungata di modelli di motilità negli organi viscerali cavi come lo stomaco e l'intestino in condizioni sia fisiologiche chepatologiche 15,16,17. L'obiettivo generale di questo protocollo è descrivere la fabbricazione e l'impianto chirurgico di distensimetri in silicone raffinati per il monitoraggio a lungo termine della motilità gastrica in topi C57BL/6J in movimento libero, il background genetico più utilizzato per i modelli transgenici in gastroenterologia. Basandosi sulle metodologie di galometro di stretchmetro descritte inprecedenza, questo protocollo incorpora un profilo sensore ultrasottile (0,2 mm) con un incapsulamento in silicone 704 leggero e biocompatibile per ridurre il carico meccanico sulla parete gastrica murina rispetto ai progetti precedenti. Inoltre, una strategia modulare di routing dei connettori montati sulla testa minimizza la tensione postoperatoria dei cavi e i danni legati alla masticazione, migliorando così la stabilità del dispositivo durante le registrazioni a lungo termine. Il protocollo è pensato per investigatori che cercano misurazioni dirette e a lungo termine dell'attività meccanica gastrica nei topi coscienti durante diversi stati fisiologici, inclusi il recupero post-operatorio e l'alimentazione. Le riduzioni riportate nell'adesione tissutale e la minima interruzione funzionale devono essere interpretate nell'ambito dei dati di validazione presentati, e ulteriori valutazioni quantitative di questi parametri rimangono una direzione importante per studi futuri.
Protocollo
Questo studio è stato condotto in conformità con le Opinioni Guida sul Trattamento degli Animali Sperimentali emesse dal Ministero della Scienza e della Tecnologia. Tutti gli esperimenti sono stati approvati dal Comitato per l'Etica degli Esperimenti sugli Animali presso l'Accademia Cinese delle Scienze Mediche Cinesi (n. D2024-01-26-07).
1. Preparazione degli animali
- Procura maschi sani di tipo selvatico C57BL/6J di 8 settimane e peso 25 ± 3 g.
- Mantenere i topi in condizioni specifiche prive di patogeni (SPF) a 22°C ± 1°C, 55% ± 5% di umidità relativa e un ciclo luminoso/scuro di 12 ore. Accoglienza non più di cinque topi per gabbia.
- Fornisci cibo e acqua standard ad libitum. Consentire ai topi libero accesso a cibo e acqua fino all'induzione dell'anestesia per mantenere la tensione adeguata della parete gastrica durante l'intervento.
- Lascia che gli animali si ambientino in laboratorio per 7 giorni prima di iniziare gli esperimenti al giorno 8.
- Assegnare casualmente i topi acclimatati ai gruppi sperimentali per minimizzare il potenziale bias di selezione.
- Esegui una valutazione clinica della salute per ogni topo 24 ore prima dell'intervento, valutando l'aspetto fisico, il comportamento e il peso corporeo. Escludere animali che mostrano segni di malattia, infortunio o perdita di peso corporea superiore al 10%.
- Misura il peso corporeo di ogni topo immediatamente prima dell'anestesia. Calcola il volume di iniezione a 20 mL/kg, corrispondente a una dose di tribromoetanolo di 250 mg/kg.
2. Preparazione del termometro18
- Ottieni un galco di 350 Ω con una base di 3,6 mm × 3,0 mm, una griglia di 2,0 mm × 1,0 mm e uno spessore di 0,06 mm. Utilizzare un distensimetro con un coefficiente di sensibilità del 2,0% ± 1% (Classe di Precisione A) prefissato a fili doppi smaltati (diametro 0,15 mm, lunghezza 100 mm).
- Applicare uno strato uniforme di gomma siliconica su entrambi i lati del galometro di stretching finché il dispositivo completamente incapsulato non è spesso circa 0,2 mm. Assicurati che tutte le superfici siano completamente coperte senza aree esposte.
- Applica una goccia aggiuntiva di gomma siliconica sul punto di saldatura e distribuiscila uniformemente con un cotton fioc finché il termometro non sarà completamente incapsulato. Verifica che le dimensioni finali del dispositivo siano approssimativamente 6,0 mm × 8,0 mm.
- Confermare l'incapsulamento completo assicurandosi che il rivestimento in silicone sia liscio e privo di bolle d'aria o spazi e che il dispositivo finale corrisponda alle dimensioni target.
- Polimerizzare il galco distensimetro incapsulato per almeno 48 ore a temperatura ambiente (22°C ± 1°C) e umidità relativa del 60%–70% in un ambiente ben ventilato e privo di polvere.
- Salda il connettore montato sulla testa al filo smaltato usando un saldatore, saldatura e flusso di saldatura senza acidi.
- Verifica l'integrità delle saldature tirando delicatamente i fili smaltati con pinze sezionatrici per l'iride. Conferma che le connessioni rimangano sicure senza distacco dei fili.
- Collega il galco assemblato a un amplificatore a ponte tramite una scatola di impostazione dello zero del sensore del manometro.
- Bilancia il circuito collegando il galiometro assemblato a una scatola personalizzata a 350 Ω a impostazione dello zero e all'amplificatore a ponte per eliminare lo offset di base causato dalla resistenza del filo e massimizzare la gamma di segnale disponibile. Dopo aver completato tutte le connessioni, piega delicatamente il galco distensimetro incapsulato con le pinze sia nell'aria che con soluzione salina allo 0,9% mentre monitora la forma d'onda in uscita nel software di acquisizione. Conferma il corretto funzionamento del dispositivo verificando una chiara flessione della forma d'onda, che indica una connettività elettrica adeguata, impermeabilizzazione e sensibilità del sensore.
3. Procedura chirurgica per l'impianto di un galometro.
- Sterilizza tutti gli strumenti chirurgici con etanolo al 75%. Immergi i componenti preparati del galiometro in etanolo al 75% per 15 minuti, seguiti da immersione in soluzione di cloruro di sodio allo 0,9% per 15 minuti.
- Rimuovere i componenti del galometro dalla soluzione di cloruro di sodio allo 0,9% e procedere immediatamente con l'impianto chirurgico senza ulteriori asciugature o risciacqui all'aria.
- Anestetizzare il topo con iniezione intraperitoneale di soluzione di tribromoetanolo all'1,25% (20 mL/kg).
- Utilizzare una soluzione commerciale di tribromoetanolo all'1,25% senza ulteriori diluizioni. Conserva la soluzione a 4°C in una bottiglia ambrata protetta dalla luce e usala entro la data di scadenza del produttore.
- Monitorare l'animale ogni 10 minuti durante l'intervento per garantire una respirazione regolare e l'assenza di movimento in risposta alla stimolazione tattile. Confermare un piano chirurgico di anestesia adeguato verificando la perdita del riflesso di raddrizzamento e l'assenza del riflesso di astinenza del pizzicotto del dito del piede.
- Non è stata necessaria anestesia supplementare perché la dose iniziale forniva un piano chirurgico adeguato per tutta la procedura.
- Mantieni la temperatura corporea centrale dell'animale tra 37,0°C ± 0,5°C utilizzando una coperta riscaldante a controllo di feedback. Applicare una pomata oftalmica a petrolato durante tutta la procedura chirurgica per prevenire la secchezza corneale.
- Rimuovi i peli dall'addome e dal cranio usando un tagliacapelli per piccoli animali. Disinfettare la pelle esposta con una soluzione di povidone-iodio all'1% seguita da etanolo al 75% (Figura 1A–C).
- Copri l'addome con una pana chirurgica sterile (Figura 1D).
- Copri il campo chirurgico con un panno sterile in garza chirurgica. Creare un'incisione ventrale della linea mediana lunga circa 1,5–3,0 cm, che si estende caudalmente dal processo xifoide attraverso la pelle e la muscolatura addominale. Creare una seconda incisione longitudinale lunga circa 5,0–8,0 mm lungo la sutura sagittale all'apice del cranio (Figura 1E,J).
- Seleziona la lunghezza dell'incisione in base alla dimensione corporea dell'animale per garantire un'adeguata esposizione dell'antro gastrico per la sutura, minimizzando al contempo il trauma tissutale e facilitando la chiusura della ferita.
- Esteriorizza delicatamente lo stomaco usando un cotton fioc. Separare l'omento maggiore e mantenere l'idratazione dei tessuti durante tutta la procedura utilizzando batuffoli di cotone imbevuti nello 0,9% di soluzione fisiologica salina (Figura 1F).
- Separare l'omento maggiore dalla parete gastrica tramite una delicata dissezione smussata usando un cotton cotton cotton cotton cotton o una pinza smussata, facendo attenzione a evitare danni ai vasi sanguigni adiacenti e ai tessuti circostanti.
- Applicare soluzione salina calda (37,0°C± 0,5°C) sterile allo stomaco esposto ogni 3–5 minuti, o ogni volta che la superficie del tessuto inizia ad asciugarsi, per mantenere l'idratazione del tessuto.
- Separare delicatamente la pelle dalla muscolatura sottostante utilizzando un cotton fiampy e pinze sezionate per creare un tunnel sottocutaneo continuo tra le incisioni cranica e addominale. Far passare l'assemblaggio del galmetro, posizionare il connettore montato sulla testa sulla fronte e posizionare il galometro sulla regione addominale (Figura 1G,J).
- Far passare il filo attraverso il tunnel sottocutaneo dall'incisione addominale lungo la parete laterale sinistra del corpo, sotto l'arto anteriore sinistro e sopra il collo dorsale fino all'incisione cranica.
- Sutura il galco di stir alla superficie serosale dell'antro gastrico utilizzando suture 7-0 non assorbibili (Figura 1H). Riposizionare l'omento maggiore sopra il galometro e limitare l'area funzionale di sutura a circa 5,0 mm × 5,0 mm.
- Posizionare il galopo sulla superficie sierosa dell'antro gastrico con il suo asse lungo e fili attaccati allineati parallelamente alle fibre muscolari longitudinali che si estendono dal cardia al pilore. Orientare le giunzioni di saldatura verso la parete addominale, con l'estremità saldata diretta verso la testa e l'estremità opposta verso il piloro (Figura 1H).
- Fissa il galometro alla serosa gastrica usando una sutura continua con tre punti di fissazione. Posizionare un punto caudale (pilorico) e due punti sequenziali all'estremità cranica (cardiaca), poi fissare l'assemblaggio con un singolo nodo sulla linea media superiore (Figura 1H).
- Riportare lo stomaco e tutti gli altri organi addominali alle loro posizioni anatomiche normali. Fissare il filo smaltato alla muscolatura addominale per minimizzare il movimento anteriore-posteriore.
- Fissa i fili smaltati alla muscolatura addominale posizionando un nodo iniziale nel muscolo con la sutura, avvolgendo la sutura attorno a entrambi i fili più volte e legando un nodo finale per ancorare saldamente i fili.
- Chiudere la muscolatura addominale seguita dalla pelle utilizzando suture assorbibili 6-0 (Figura 1I).
- Rimuovere il periosto utilizzando perossido di idrogeno al 3% per esporre la fontanella anteriore (Figura 1J).
ATTENZIONE: Il perossido di idrogeno è un irritante. Indossa l'attrezzatura di protezione personale adeguata ed evita il contatto con occhi e pelle. - Applicare perossido di idrogeno al 3% sul cranio esposto per circa 10 secondi per rimuovere il periosteo e controllare un lieve sanguinamento. Rimuovere immediatamente la soluzione con un cotton fioc sterile, risciacquare accuratamente con soluzione salina sterile e asciugare completamente la superficie prima di applicare la resina da basamento.
- Mescola e applica la resina di base sul cranio. Premi il connettore montato sulla testata sulla resina finché non si solidifica naturalmente. Sutura il cuoio capelluto attorno al connettore fissato lasciando esposta l'apertura circolare del connettore montato sulla testa (Figura 1K).
- Lascia polimerizzare la resina di base senza disturbi per circa 5 minuti. Conferma il completo incrocio toccando delicatamente la superficie in resina con la punta di una pinza.
- Stabilizzare il connettore montato sulla testa con le pinze durante la fase iniziale di polimerizzazione finché la resina non si è indurita abbastanza da mantenere il connettore in posizione senza supporto.
- Applica la soluzione di povidone-iodio intorno alla ferita chirurgica. Somministrare meloxicam (0,2 mg/kg, sottocutaneo) per analgesia postoperatoria e trattamento antinfiammatorio.
- Dopo il recupero dall'anestesia, riportare il topo nella gabbia di casa. Somministrare meloxicam (0,2 mg/kg, intraperitoneale) una volta al giorno per due giorni consecutivi.
- Riporta il topo nella gabbia di casa solo dopo che ha recuperato il riflesso di raddrizzazione, ha mostrato una respirazione regolare e stabile, ed è in grado di muoversi normalmente.
- Monitora i topi quotidianamente per almeno i primi 2 giorni postoperatori e almeno due volte a settimana dopo. Eutanasiare umanamente gli animali che mostrano una perdita persistente di peso corporeo accompagnata da una riduzione dell'attività locomotoria in conformità con i criteri umani predefiniti per l'endpoint.
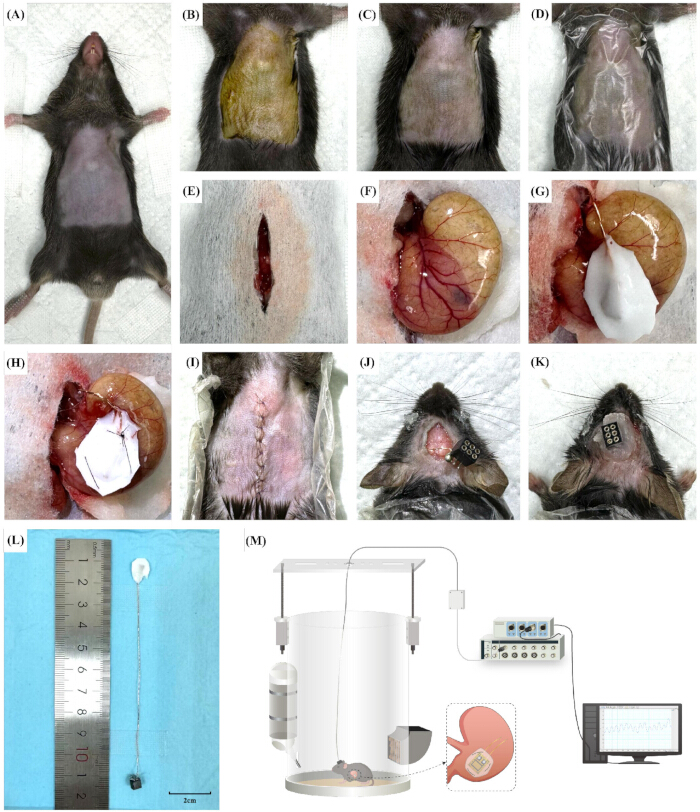
Figura 1. Flusso di lavoro per l'impianto chirurgico e configurazione per la registrazione della motilità gastrica. (A) Depilazione dall'addome. (B) Disinfezione con soluzione di povidone-iodio. (C) Pulizia con etanolo al 75%. (D) Posizionamento di un drappo chirurgico sterile sull'addome. (E) Incisione addominale e incisione al cuoio capelluto della linea mediana. (F) Esposizione dello stomaco. (G) Passaggio sottocutaneo dell'assemblaggio del galometro e posizionamento del sensore sull'antro gastrico. (H) Sutura del galometro allo strato sieroso dell'antro gastrico, situato anatomicamente tra l'incisura angolare e il piloro. (I) Chiusura sequenziale della muscolatura addominale e della pelle. (J) Esposizione della fontanella anteriore dopo la rimozione del periosto utilizzando perossido di idrogeno al 3%. (K) Fissazione del connettore montato sulla testa e chiusura del cuoio capelluto attorno all'apertura del connettore. (L) Dispositivo di distaccometro personalizzato mostrato accanto a un righello. (M) Schema dell'impianto di registrazione della motilità gastrica a movimento libero, inclusi la camera di registrazione, il commutatore rotante, il connettore montato sulla testa ancorata, l'amplificatore a ponte, il sistema di acquisizione dati, il computer e il software di analisi del segnale. Clicca qui per visualizzare una versione più grande di questa figura.
4. Registrazione della motilità gastrica
- Posizionare la camera di registrazione circolare e mobile su misura sotto una fotocamera autofocus 2K per consentire un monitoraggio comportamentale sincronizzato e continuo del mouse.
- Costruire la camera di registrazione utilizzando un contenitore in Plexiglas trasparente e cilicico (35 cm di diametro × 45 cm di altezza).
- Montare una piastra di sospensione personalizzata (39,5 cm × 10,0 cm) sopra la camera per sostenere il cavo di collegamento montato sulla testa.
- Sostieni la piastra sospeso usando due supporti verticali posizionati ai lati opposti della camera. Regola l'altezza (fino a 15,5 cm) per mantenere la tensione del cavo adeguata durante la registrazione.
- Metti il mouse nella camera di registrazione. Collega la presa femmina montata sulla testa al cavo di registrazione flessibile multicanale sospeso dal commutatore rotante. Assicurati che il cavo permetta movimenti, virate e alimentazione senza restrizioni.
- Acclimatare i topi alla camera di registrazione per 60 minuti al giorno per 3 giorni consecutivi prima dell'intervento. Dopo l'impianto, si posiziona il topo anestetizzato nella camera per 30 minuti per permettere la stabilizzazione fisiologica prima di iniziare la registrazione continua.
- Collega l'estremità opposta del cavo flessibile all'amplificatore a ponte e collega l'amplificatore al sistema di acquisizione dati PowerLab 8/35.
- Verifica il bilanciamento dell'amplificatore a ponte e lo zerolamento del galometro come descritto nel Passo 2.9. Monitorare il segnale live per almeno 2 minuti e iniziare a registrare solo dopo aver confermato una linea di base stabile con una deriva trascurabile.
- Configura le impostazioni hardware nel software di acquisizione dati LabChart (versione 8.0) con una frequenza di campionamento di 10 kHz e un guadagno di amplificazione del 10× per il canale grezzo del segnale gastrico.
- Configura il sistema di acquisizione con un intervallo di tensione di ingresso di ±5 V, una tensione di eccitazione del ponte di 5 V e un filtro passa-basso hardware impostato a 100 Hz per minimizzare il rumore ad alta frequenza preservando la fedeltà del segnale.
- Accendi la fotocamera autofocus 2K e avvia contemporaneamente il software di acquisizione dati sul computer di registrazione.
- Acquisire dati utilizzando il software di acquisizione dati con un template dedicato all'acquisizione. Configura un canale analogico per il segnale grezzo del galometrometro gastrico e un canale video sincronizzato dalla fotocamera autofocus 2K. Salva tutte le registrazioni nel formato software di acquisizione nativo (*.adicht).
- Esegui sessioni di registrazione durante il recupero post-operatorio, la transizione dall'anestesia allo stato di veglia e un test comportamentale di alimentazione di 6 minuti che comprende una base preprandiale di 2 minuti, una fase di alimentazione di 2 minuti e una fase postprandiale di 2 minuti.
- Eseguire registrazioni tra le 09:00 e le 15:00 nei giorni postoperatori (POD) 1, 3, 5, 7, 10 e 15. Inizia a registrare immediatamente dopo aver inserito l'animale nella camera e utilizza i dati acquisiti a partire dai 10 minuti per l'analisi e garantire la stabilizzazione fisiologica.
- Topi veloci per 12 ore prima dell'esperimento di alimentazione. Registra la motilità gastrica in modo continuo per 6 minuti, comprendendo una base preprandiale di 2 minuti, un periodo di alimentazione di 2 minuti che inizia quando l'animale inizia l'alimentazione e un periodo postprandiale di 2 minuti.
- Escludere le registrazioni dall'analisi se soddisfano uno dei seguenti criteri: (i) perdita di segnale causata da guasto del connettore o rottura del filo; (ii) gravi artefatti di movimento derivanti da grooming o running che superano la gamma di ingresso dell'amplificatore; oppure (iii) segnali instabili o deriva di base superiore al 20% dell'ampiezza di base durante una singola sessione di registrazione.
5. Elaborazione del segnale e analisi statistica
- Stabilire la connessione hardware completa e applicare il flusso di lavoro di filtraggio hardware e software per elaborare i segnali biologici grezzi e isolare le onde di motilità gastrica dagli artefatti di movimento.
- Instradare i segnali biologici attraverso il filtro passa-basso analogico integrato dell'amplificatore a ponte e del sistema di acquisizione dati. Imposta la frequenza di taglio del filtro passa-basso analogico a 100 Hz per ridurre il rumore elettromagnetico ad alta frequenza e le interferenze della linea di alimentazione e genera il canale dati grezzo di base (Figura S1).
- Non applicare filtri hardware aggiuntivi, come filtri passa-alto, tacca o anti-aliasing, durante l'acquisizione dei dati.
- Genera un canale di analisi livellata utilizzando il modulo Smoothing nel software di acquisizione (Figura S2). Seleziona Smoothing dal menu a tendina del canale, scegli Triangolare (Bartlett) come tipo di smoothing e imposta la larghezza della finestra a 10 s (Figura S3).
NOTA: La finestra triangolare di 10 s funziona come un filtro passa-basso digitale adattivo che attenua artefatti respiratori e di movimento preservando l'ampiezza e il ritmo dell'onda bassa gastrica murina (~5 cicli/min; ~0,083 Hz). - Non applicare ulteriori passaggi di preprocessing digitale, inclusi correzione di baseline, detrending, reampling, regolazione dello offset del canale o normalizzazione del segnale.
- Salva la forma d'onda smussata come nuovo canale di analisi (Canale 2) insieme al segnale grezzo (Canale 1) nello stesso file software di acquisizione nativo (*.adicht) senza conversione esterna (Figure S3 e S4).
- Estrarre i segnali di motilità gastrica smussati per l'analisi. Seleziona finestre di registrazione continue stabili e rappresentative di 2 minuti per ogni condizione sperimentale minimizzando artefatti legati al movimento e al comportamento (Figura S4).
- Seleziona casualmente una finestra di registrazione continua di 2 minuti usando la registrazione video sincronizzata. Includere solo segmenti con una base stabile e senza artefatti di movimento, comportamenti di toelettatura o attività locomotoria.
- Estrarre un segmento di registrazione continuo di 2 minuti da ciascun POD designato 1–15. Confrontare le forme d'onda della motilità gastrica registrate sotto anestesia profonda con quelle registrate nello stato pienamente cosciente.
- Standardizzare tutte le registrazioni tra le 09:00 e le 15:00, come descritto nello Step 4.12, per minimizzare l'influenza della variazione circadiana sulla motilità gastrica.
- Analizza una registrazione continua di 6 minuti dall'esperimento di alimentazione dividendo la registrazione in tre periodi consecutivi di 2 minuti che rappresentano la fase di base preprandiale, alimentazione attiva e post-prandiale.
- Identifica l'inizio dell'alimentazione dalla registrazione video sincronizzata quando l'animale inizia a masticare in modo prolungato. Definisci la fase di alimentazione come l'intervallo successivo di 2 minuti ed escludi le registrazioni in cui l'alimentazione dura solo pochi secondi.
- Quantificare la frequenza ciclica media (cicli/min), l'ampiezza ciclica (μV) e l'area sotto la curva (AUC; mV·s·min−1) dalle forme d'onda smussate. Determinare la frequenza contrattile tramite analisi dell'intervallo picco-picco e calcolare l'AUC integrando il segnale contrattile raddrizzato sull'intervallo di registrazione selezionato (Figura S5).
- Esegui automaticamente la rilevazione dei picchi utilizzando il modulo Misurazioni Cicliche nel software di acquisizione dati Data Pad per calcolare la frequenza ciclica media per ogni segmento di registrazione selezionato (Figura S5).
- Definisci la linea di base come la tensione minima del segnale all'interno dell'intervallo di registrazione selezionato. Calcola automaticamente l'AUC usando la funzione Integrale Relativo al Minimo nel modulo Data Pad (Figura S5).
- Misurare automaticamente l'ampiezza contrattile come Altezza Ciclica Media utilizzando il modulo Data Pad, che calcola l'altezza media tra il picco e il minimo per ogni segmento di registrazione di 2 minuti (Figura S5).
- Riassumere graficamente e analizzare statisticamente i dati di frequenza, ampiezza e AUC in tutte le condizioni sperimentali.
- Confronta i parametri di motilità gastrica tra l'anestesia profonda e le condizioni di piena coscienza.
- Valutare le variazioni longitudinali della motilità gastrica dal POD 1 al POD 15.
- Confrontare i parametri di motilità gastrica durante la fase di alimentazione attiva con quelli durante le fasi preprandiale e postprandiale.
- Includere tutti i dati che soddisfano i criteri predefiniti di qualità della registrazione nell'analisi statistica. Non effettuare rilevamento statistico degli outlier né escludere osservazioni basate su criteri statistici.
- Valutare la normalità dei dati e l'omogeneità della varianza prima dell'analisi statistica. Analizzare i dati normalmente distribuiti utilizzando un'ordinaria analisi unidirezionale della varianza (ANOVA) o un test t non accoppiato. Analizzare dati non normalmente distribuiti utilizzando il test di Kruskal–Wallis o il test Mann– Whitney U .
- Valutare la normalità dei dati utilizzando il test di Shapiro–Wilk e l'omogeneità della varianza usando il test di Brown–Forsythe. Analizzare dati normalmente distribuiti con varianze uguali usando ANOVA unidirezionale e analizzare dati non normalmente distribuiti o dati con varianze diseguali utilizzando il test di Kruskal–Wallis.
- Eseguire test di confronto multiplo post hoc utilizzando il test di Tukey dopo ANOVA unidirezionale o il test di Dunn dopo il test di Kruskal–Wallis, a seconda dei conti.
- Analizza tutti i dati utilizzando GraphPad Prism versione 10.0. Riporta i dati come media ± errore standard (SE). Consideriamo p < 0,05 statisticamente significativo.
- Esegui tutte le analisi statistiche come test a due code. Consideriamo p < 0,05 statisticamente significativo.
- Accecare il ricercatore responsabile del filtraggio dei dati e dell'estrazione dei parametri ai gruppi sperimentali e ai trattamenti. Anonimizza e codifica tutti i dataset prima dell'analisi.
- Archiviare tutte le forme d'onda grezze, i segnali processati e i metadati associati nel formato software nativo di acquisizione (*.adicht). Memorizza questi file e fogli di calcolo esportati in un repository centralizzato per consentire una verifica indipendente. Rendere disponibili i dataset e i file di analisi statistiche pertinenti su ragionevole richiesta accademica.
Risultati
Motilità gastrica sotto anestesia e stati di veglia
Per valutare il potenziale impatto dell'anestesia sulla motilità gastrica, sono stati confrontati i parametri di motilità gastrica tra topi anestetizzati e coscienti (n = 6; Figura 2A,B). Non è stata osservata una differenza significativa di frequenza tra gli stati anestetizzato e quello cosciente (5,38 ± 0,13 vs. 5,48 ± 0,10 cicli min−1 [cpm], rispettivamente; test t non accoppiato: t = 0,4053, p = 0,6874). Allo stesso modo, né l'ampiezza (73,88 ± 10,79 contro 60,79 ± 3,96 μV; Test U di Mann–Whitney: U = 68,5, p = 0,1620) né l'area sotto la curva (AUC) (6,83 ± 1,26 contro 7,47 ± 0,84 mV·s·min−1; Test U di Mann–Whitney: U = 102, p = 0,8437) differiva significativamente tra le due condizioni. Queste registrazioni rappresentative dimostrano parametri di motilità gastrica comparabili nelle condizioni anestetizzate e di coscienza esaminate.
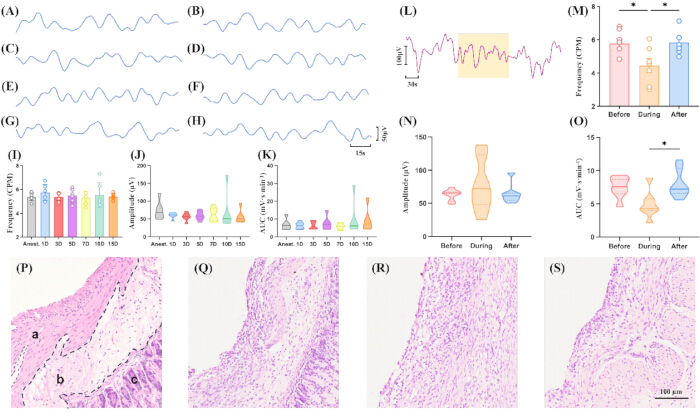
Figura 2. Registrazioni rappresentative della motilità gastrica, analisi quantitativa e istologia dello stomaco dopo l'impianto del tensiometro. (A,B) Tracce rappresentative di motilità gastrica registrate immediatamente dopo l'intervento sotto anestesia (A) e nello stato di veglia cosciente (B) (n = 6 topi). (C–H) Tracce rappresentative di motilità gastrica registrate durante il recupero post-operatorio nel giorno postoperatorio (POD) 1 (C), POD 3 (D), POD 5 (E), POD 7 (F), POD 10 (G) e POD 15 (H). La barra di scala in H si applica ai pannelli A–H: 50 μV, 15 s. (I–K) Quantificazione della frequenza di motilità gastrica (I; Analisi di varianza di Brown-Forsythe e Welch con confronti multipli, F = 0,3898, p = 0,8762), ampiezza (J; test H di Kruskal–Wallis, H = 3,989, p = 0,6782), e area sotto la curva (AUC) (K; Test H di Kruskal–Wallis, H = 0,8218, p = 0,9915) attraverso punti temporali longitudinali (n = 6 topi). (L) Traccia rappresentativa della motilità gastrica registrata prima, durante e dopo l'alimentazione volontaria. La zona ombreggiata indica il periodo di alimentazione di 2 minuti. Barra della scala: 100 μV, 30 s. (M–O) Quantificazione della frequenza della motilità gastrica (M; analisi ordinaria unidirezionale della varianza, F = 5,490, p = 0,0138), ampiezza (N; Test H di Kruskal–Wallis, H = 0,3639, p = 0,8451), e AUC (O; analisi unidirezionale ordinaria della varianza, F = 4,954, p = 0,0193) prima, durante e dopo l'alimentazione (n = 7 topi). (P–S) Sezioni dello stomaco colorate con ematossilina ed eosina da topi di controllo normali (P) e topi impiantati su POD 7 (Q), POD 10 (R) e POD 15 (S). Nel pannello P, a indica la muscolosi, b indica la sottomucosa e c indica la mucosa. La barra in scala 100 μm mostrata nel pannello S si applica a tutti i pannelli istologici (P–S). I dati sono presentati come errore medio ± standard. *p < 0,05. Clicca qui per visualizzare una versione più grande di questa figura.
Cambiamenti della motilità gastrica postoperatoria nel tempo
La motilità gastrica è stata monitorata nei topi in movimento libero dal POD 1 al POD 15 per valutare la stabilità postoperatoria (n = 6; Figura 2C–K). Durante la fase postoperatoria iniziale (POD 1–3), la frequenza non differiva significativamente dalla misurazione di base (5,76 ± 0,27 vs. 5,38 ± 0,14 cpm; Analisi della varianza di Brown-Forsythe e Welch [ANOVA] con confronti multipli, p = 0,9670). Allo stesso modo, non sono state osservate differenze significative di ampiezza (60,41 ± 3,41 vs. 56,43 ± 4,78 μV; Test di Kruskal–Wallis con confronti multipli, p > 0,9999) o AUC (6,34 ± 0,79 vs. 6,42 ± 0,92 mV·s·min−1; Test di Kruskal–Wallis con confronti multipli, p > 0,9999).
Durante la fase intermedia postoperatoria (POD 5–7), i parametri misurati sono rimasti stabili, senza differenze significative di frequenza (5,49 ± 0,23 vs. 5,31 ± 0,22 cpm; p > 0,9999), ampiezza (58,96 ± 5,40 vs. 63,29 ± 8,01 μV; p > 0,9999), o AUC (7,52 ± 1,59 contro 5,78 ± 0,69 mV·s·min−1; p > 0,9999) rispetto ai corrispondenti valori di base.
Durante la fase postoperatoria avanzata (POD 10–15), non sono stati osservati cambiamenti significativi nella frequenza (5,55 ± 0,42 vs. 5,41 ± 0,10 cicli/minuto; p > 0,9999), ampiezza (69,33 ± 21,04 vs. 56,33 ± 7,95 μV; p > 0,9999), o area sotto la curva (AUC; 9,74 ± 3,87 vs. 9,00 ± 2,71 mV·s·min−1; p > 0,9999) rispetto ai corrispondenti valori di base. Collettivamente, questi dati rappresentativi dimostrano che i parametri misurati della motilità gastrica sono rimasti stabili per tutto il periodo di osservazione postoperatoria nelle condizioni esaminate.
Motilità gastrica durante l'assunzione alimentare
Registrazioni rappresentative della motilità gastrica sono state ottenute durante l'assunzione volontaria di cibo solido per caratterizzare i cambiamenti dipendenti dalla fase nella motilità gastrica (n = 7; Figura 2L–O). Durante l'alimentazione attiva, la frequenza è diminuita significativamente rispetto alla base preprandiale (5,78 ± 0,30 a 4,44 ± 0,42 cpm; ANOVA unidirezionale ordinaria con confronti multipli, p = 0,0301). Al confronto, l'ampiezza non differiva significativamente tra la fase preprandiale e quella di alimentazione (62,73 ± 3,31 vs. 77,33 ± 15,32 μV; Test di Kruskal–Wallis con confronti multipli, p > 0,9999). Sebbene l'AUC sia diminuito da 7,50 ± 0,61 a 4,92 ± 0,78 mV·s·min⁻1 durante l'alimentazione, la differenza non ha raggiunto significatività statistica (ANOVA unidirezionale ordinaria con confronti multipli, p = 0,0611).
Dopo la cessazione dell'alimentazione, la frequenza è aumentata significativamente rispetto alla fase di alimentazione (5,84 ± 0,27 cpm; p = 0,0230). Allo stesso modo, l'AUC è aumentato significativamente da 4,92 ± 0,78 a 8,01 ± 0,82 mV·s·min−1 (p = 0,0228). Non è stata osservata alcuna differenza significativa di ampiezza tra le fasi di alimentazione e post-prandiale (77,33 ± 15,32 vs. 64,17 ± 5,65 μV; p > 0,9999). Quando la fase post-prandiale è stata confrontata con la linea di base preprandiale, non sono state rilevate differenze significative in frequenza (p = 0,9908), ampiezza (p > 0,9999) o AUC (p = 0,8784), indicando che i parametri di motilità misurati sono tornati ai livelli di base durante il periodo di osservazione.
Cambiamenti istologici gastrici
L'esame istologico del tessuto gastrico raccolto sui POD 7–15 ha mostrato cambiamenti infiammatori localizzati adiacenti allo extensiometro impiantato, inclusa lieve infiltrazione cellulare infiammatoria, architettura cellulare disorganizzata e anomalie nucleari (Figura 2P–S). Non è stata osservata alcuna infiammazione grave né danni tissutali estesi nelle sezioni esaminate. Questi riscontri istologici rappresentativi indicano risposte tissutali localizzate nel sito di impianto nelle condizioni esaminate.
Figura S1. Stabilimento del canale di registrazione della motilità gastrica grezza di base. Screenshot rappresentativo del segnale grezzo di motilità gastrica acquisito nel software di acquisizione dati dopo il filtraggio hardware analogico con un filtro passa-basso a 100 Hz. Questo canale di registrazione di base funge da ingresso per l'elaborazione e l'analisi digitale del segnale successivo. Clicca qui per scaricare questo file.
Figura S2. Generazione del canale di analisi smussata nel software di acquisizione dati. Screenshot rappresentativo che illustra la creazione di un nuovo canale di analisi livellata utilizzando la funzione Smoothing nel software di acquisizione dati. Il canale levigato è stato generato dalla registrazione grezza della motilità gastrica per analisi quantitative successive. Clicca qui per scaricare questo file.
Figura S3. Configurazione dei parametri di smoothing nel software di acquisizione dati. Screenshot rappresentativi che mostrano le impostazioni di smoothing del software di acquisizione dati utilizzate per l'elaborazione digitale del segnale. La finestra di levigatura triangolare (Bartlett) è stata scelta con una larghezza di 10 s per attenuare artefatti respiratori e di movimento preservando al contempo il ritmo fisiologico delle onde lente gastrica. Clicca qui per scaricare questo file.
Figura S4. Selezione di finestre di registrazione rappresentative per l'analisi quantitativa. Esempio rappresentativo che dimostra la selezione di un segmento stabile di registrazione continua di 2 minuti (regione ombreggiata in grigio) dalla traccia di motilità gastrica levigata per l'analisi quantitativa. Sono state selezionate finestre di registrazione per minimizzare artefatti legati al movimento e al comportamento prima di calcolare i parametri di motilità gastrica. Clicca qui per scaricare questo file.
Figura S5. Quantificazione dei parametri di motilità gastrica dalla forma d'onda levigata. Screenshot rappresentativi del software di acquisizione dati Data Pad e dell'interfaccia di analisi utilizzata per quantificare i parametri primari di motilità gastrica. La frequenza ciclica media (cicli/min), l'ampiezza ciclica media (μV) e l'area integrata sotto la curva (AUC; mV·s·min⁻1) sono state calcolate dai segmenti di registrazione smussati selezionati. Clicca qui per scaricare questo file.
Discussione
Questo protocollo raffinato fornisce un approccio stabile, biocompatibile e riproducibile per la registrazione a lungo termine della motilità gastrica nei topi in movimento libero. Un passaggio cruciale è la fabbricazione del galometro di silicone18, che produce un dispositivo ottimizzato (dimensioni complessive: ~6,0 mm × 8,0 mm; area funzionale: ~5,0 mm × 5,0 mm) che si adatta all'antro gastrico murino minimizzando le interferenze con il piloro e il fondodi fondo 19. Rispetto ai dispositivi rigidi convenzionali, l'incapsulamento con gomma siliconica 704 offre una maggiore compliance ed elasticità meccanica (allungamento alla rottura ≥ 140%), permettendo al sensore di accogliere la distensione gastrica durante l'alimentazione fisiologica, riducendo al contempo la probabilità di frattura del dispositivo o restrizione al movimento. Inoltre, si prevede che l'incapsulamento liscio in silicone riduca l'adesione del tessuto attorno all'impianto, aiutando così a preservare la qualità del segnale durante le registrazioni longitudinali. Sebbene una valutazione quantitativa sistematica della formazione postoperatoria delle aderenze e delle prestazioni meccaniche a lungo termine fosse al di fuori dell'ambito di questo studio, le registrazioni croniche hanno dimostrato una qualità stabile del segnale e una sensibilità sostenuta dei sensori fino a 15 giorni dopo l'impianto. Il sottile e liscio rivestimento in silicone funge anche da barriera protettiva che può aiutare a ridurre l'adesione eccessiva dei tessuti. Tuttavia, ulteriori validazioni a lungo termine tramite punteggio quantitativo delle aderenze e test meccanici dedicati alle prestazioni saranno importanti per caratterizzare pienamente le prestazioni croniche del dispositivo. Infine, l'integrazione di un connettore montato sulla testa con il distensimetro in silicone minimizza la torsione dei cavi e i danni legati alla masticazione, facilitando così la registrazione a lungo termine della motilità gastrica negli animali in movimento libero.
Una modifica chiave di questo protocollo è che i topi mantengono l'accesso ad libitum al cibo fino all'induzione dell'anestesia. A differenza dei protocolli chirurgici gastrointestinali convenzionali, il digiuno preoperatorio è omesso perché la distensione gastrica derivante da un normale apporto alimentare facilita la visualizzazione della superficie serosale gastrica e può ridurre il rischio di penetrazione accidentale della mucosa durante la posazione delle suture sierose7-0 16,19. Al contrario, il collasso gastrico indotto da digiuno prolungato aumenta la ridondanza tissutale, il che può complicare la corretta posizione delle suture. Per le successive sessioni di registrazione della motilità, tuttavia, viene implementato un periodo di digiuno standardizzato di 12 ore prima delle registrazioni di base per minimizzare la variabilitàpostprandiale 16,19.
Un'altra importante modifica procedurale è la scelta del regime anestetico. Sebbene l'anestesia inalatoria sia ampiamente utilizzata nella chirurgia deiroditori 20,21, la procedura chirurgica a doppio sito descritta qui richiede riposizionamenti ripetuti dell'animale e un accesso libero al campo chirurgico cranico per il posizionamento dei connettori montati sulla testa. L'acquisizione dati si basa anche su un cavo leggero collegato a una camera di registrazione personalizzata (Figura 1M), che può limitare il movimento degli animali rispetto a un ambiente di gabbia domestica senza restrizioni. Meile et al. svilupparono un sistema di telemetria a manometro a filo capace di registrare la motilità gastrointestinale in ratti in movimentolibero 22. Tuttavia, le dimensioni e il peso di quel dispositivo di telemetria non sono facilmente compatibili con i mouse adulti C57BL/6J, limitandone l'applicazione diretta in questo modello. Di conseguenza, la configurazione cablata descritta qui rappresenta un approccio pratico per la registrazione a lungo termine della motilità gastrica nei topi, mantenendo al contempo l'acquisizione continua del segnale. In queste condizioni, la somministrazione intraperitoneale dell'1,25% di tribromoetanolo garantisce un accesso chirurgico libero durante tutta la procedura. L'uso dell'1,25% di tribromoetanolo è supportato dalla sua rapida induzione, dall'anestesia chirurgica affidabile e dall'eccellente rilassamento muscolare necessario per la microsutura. Per garantire la stabilità chimica e minimizzare il degrado, veniva utilizzata una soluzione di lavoro preparata commercialmente e conservata a 4°C protetta dalla luce. Sebbene il tribromoetanolo possa indurre inibizione gastrointestinale transitoria o irritazione dei tessuti se preparato o maneggiato in modo improprio, studi recenti hanno dimostrato la sua efficacia e sicurezza quando utilizzato secondo procedure di controllo qualità appropriate. In linea con questi resoconti, non sono stati osservati eventi avversi, inclusi ileus postoperatorio o peritonite, durante il presente studio.
L'attuale protocollo presenta diverse limitazioni. Innanzitutto, sebbene la valutazione istologica rappresentativa abbia mostrato cambiamenti localizzati del tessuto postoperatorio, lo studio attuale non ha incluso una valutazione quantitativa delle risposte infiammatorie o delle aderenze postoperatorie. Questo protocollo è stato sviluppato principalmente come guida metodologica per la fabbricazione di dispositivi riproducibili e l'impianto anatomico preciso, piuttosto che come una valutazione patologica completa. Di conseguenza, la valutazione istologica semiquantitativa, la valutazione patologica cieca e la valutazione quantitativa delle aderenze post-operatorie sono state al di fuori dell'ambito del presente studio. Tuttavia, le sezioni rappresentative colorate con ematossilina ed eosina hanno mostrato lievi e localizzate variazioni tissutali confinate sulla superficie sierosa, senza evidenza di danni tissutali estesi nelle sezioni esaminate. Studi futuri che incorporeranno analisi istologiche quantitative e punteggi standardizzati delle aderenze forniranno una valutazione più completa delle risposte tissutali a lungo termine.
Infine, l'attuale convalida si è concentrata principalmente sulle registrazioni della motilità gastrica e sulle osservazioni istologiche. Le valutazioni fisiologiche complementari, tra cui lo svuotamento gastrico, il tempo di transito dell'intestino completo e l'output di pellet fecali, erano al di fuori dell'ambito di questo studio iniziale di validazione. Sebbene queste misure forniscano una valutazione più completa della funzione gastrointestinale, i modelli stabili e ritmici di contrattilità gastrica osservati durante il periodo di registrazione postoperatoria suggeriscono che la procedura di impianto abbia mantenuto registrazioni affidabili della motilità gastrica nelle condizioni esaminate. Tuttavia, una valutazione completa della funzione gastrointestinale complessiva utilizzando questi sami fisiologici complementari rimane una direzione importante per la futura convalida di questo approccio cronico di registrazione.
Nonostante queste limitazioni, il protocollo amplia il kit di strumenti sperimentali disponibili per la valutazione a lungo termine della motilità gastrica nei topi coscienti. Le frequenze gastriche basale osservate sono coerenti con i valori precedentemente riportati utilizzando trasduttori di forzaextraluminale 19 e registrazioni elettrofisiologichesierosali 10, e i cambiamenti rappresentativi associati all'alimentazione sono coerenti con le risposte fisiologiche precedentemente descritte nei modelli mammiferi. Tuttavia, i valori assoluti di ampiezza del segnale e AUC rimangono dipendenti da variabili sperimentali, inclusi la fabbricazione del sensore, le impostazioni di amplificazione e le condizioni di impianto chirurgico, e quindi devono essere interpretati nel contesto di ciascuna configurazione sperimentale. Questo protocollo può essere utile per studi longitudinali di fisiologia e malattia gastrica, inclusi modelli di dispepsia funzionale, gastroparesi diabetica e ileus postoperatorio, e può facilitare la valutazione degli interventi terapeutici in condizioni di registrazione cosciente.
Dichiarazioni
Gli autori dichiarano di non avere interessi finanziari concorrenti noti o relazioni personali che possano aver influenzato il lavoro riportato in questo articolo.
Ringraziamenti
Gli autori desiderano ringraziare l'assistenza di Yikuan Xie dell'Istituto di Scienze Mediche di Base dell'Accademia Cinese delle Scienze Mediche, per i contributi alla preparazione della galga di tensione e all'ottimizzazione delle procedure sperimentali. Questo lavoro è stato sostenuto dai Fondi di Ricerca Fondamentale per gli Istituti Centrali di Ricerca sul Benessere Pubblico (ZZ-JQ2023002), dal Progetto di Innovazione Scientifica e Tecnologica dell'Accademia Cinese delle Scienze Mediche Cinesi (CI2026A03401) e dalla National Natural Science Foundation of China (82174281 e 82230123).
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| 1% Povidone-Iodine Solution | Jiangmen Hengjian Pharmaceutical Co., Ltd., Guangdong, China | 500 mL | Disinfezione della pelle |
| 1.25% Ready-to-Use Tribromoethanol Solution | Nanjing Aibei Biotechnology Co., Ltd., Jiangsu, China | M2910 | Utilizzato direttamente senza ulteriori preparazioni o diluizioni. |
| 2K Auto-focus Camera | Shenzhen Lvlian Technology Co., Ltd., Guangdong, China | CM717-25442 | Monitoraggio comportamentale |
| 3% Hydrogen Peroxide Solution | Lircon Medical Technology Co., Ltd., Shandong, China | 100 mL | Preparazione del cranio |
| 6-0 Absorbable Sutures with Needle | Jinhuan Medical Products Co., Ltd., Shanghai, China | R611 | Chiusura del muscolo addominale e della pelle |
| 7-0 Non-absorbable Sutures | Ningbo Chenghe Microscopic Instrument Factory, Zhejiang, China | 45/35 | Fissazione del strain gauge |
| 75% Ethanol | Lircon Medical Technology Co., Ltd., Shandong, China | 500 mL | Disinfezione di strumenti e dispositivi |
| Acid-free Soldering Flux | Prokit's Industries Co., Ltd., Shanghai, China | 8S005 | Assemblaggio elettrico |
| Animal Mini Arco Cordless Trimmer | AUX Group Co., Ltd., Zhejiang, China | C6S | Rimozione dei peli |
| Basing Resin | YAMAHACHI Dental Material Co., Ltd., Jiangsu, China | LSBR-NPS | Fissazione del cranio del connettore montato sulla testa |
| Circular Free-moving Recording Chamber | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Costruito su misura | Contenitore cilindrico trasparente in Plexiglas (35 cm di diametro × 45 cm di altezza) dotato di una piastra di sospensione superiore personalizzata (39,5 cm × 10,0 cm) e due supporti regolabili in altezza (fino a 15,5 cm) per sospendere il cavo del connettore montato sulla testa. |
| Custom Strain Gauge (350 Ω) | Yiyang Heshan District Guangce Electronics Co., Ltd., Hunan, China | Su misura | Base: 3,6 mm × 3,0 mm; griglia: 2,0 mm × 1,0 mm; spessore: 0,06 mm |
| Delicate Scissors | RWD Life Science Co., Ltd., Guangdong, China | S12003-09 | Forbici chirurgiche |
| Disposable Micro-applicator | Ouwen Medical Device Technology Co., Ltd., Guangdong, China | Piccolo | Applicazione del silicone |
| Feedback-controlled Electric Heating Blanket | Nanjing Xin Xiao Yuan Biotech, Jiangsu, China | H-KWDY-III | Mantenimento della temperatura corporea durante l'intervento chirurgico |
| GraphPad Prism | GraphPad Software, LLC, MA, USA | Versione 10.0 | Analisi statistica |
| Head-mounted Connector | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Costruito su misura | Connettore personalizzato 2 × 3 pin per il montaggio della testa del topo; passo dei pin di 1,27 mm, diametro dei pin di 0,44 mm, distanziamento della coda del terminale di 4,90 ± 0,25 mm; dimensioni: 4,88 mm × 3,25 mm × 5,32 mm (L × P × A); altezza dell'isolante: 3,80 mm. |
| Iris Dissecting Forceps | RWD Life Science Co., Ltd., Guangdong, China | F12006-10 | Sezione dei tessuti |
| LabChart Professional Software | ADInstruments Ltd., New South Wales, Australia | Versione 8.0 | Acquisizione dati ed elaborazione del segnale |
| Meloxicam Injection | Qilu Animal Health Products Co., Ltd., Shandong, China | 20 mL | Analgesia postoperatoria |
| Needle Holders | RWD Life Science Co., Ltd., Guangdong, China | F31047-12 | Cucitura chirurgica |
| Petrolatum Ophthalmic Ointment | Dechra Pharmaceuticals PLC, Northwich, UK | 17033-211-38 | Protezione della cornea durante l'anestesia |
| PowerLab 8/35 | ADInstruments Ltd., New South Wales, Australia | PL3508 | Sistema di acquisizione dati |
| Quad Bridge Amplifier | ADInstruments Ltd., New South Wales, Australia | FE224 | Amplificazione del segnale |
| Silicone Rubber (704 RTV) | Liyang Kangda Co., Ltd., Jiangsu, China | 704 RTV | Incapsulamento del strain gauge |
| Sodium Chloride Physiological Solution (0.9%) | BBCA Pharmaceutical Co., Ltd., Anhui, China | 500 mL | Risciacquaggio del dispositivo e idratazione dei tessuti |
| Solder | SANKI, Japan | Con anima in resina, diametro 0,5 mm, 60/40 | Assemblaggio elettrico |
| Soldering Iron | HAKKO Corp., Osaka, Japan | FX888D-06BY | Assemblaggio elettrico |
| Standard Chow | SPF (Beijing) Biotechnology Co., Ltd., Beijing, China | SPF-F02-001 | Dieta animale |
| Sterile Protective Membrane for Surgical Incisions | Shanghai Sea Pure Biological Science and Technology Co., Ltd., Shanghai, China | SPU12 (10 cm × 12 cm) | Drappo chirurgico sterile |
| Strain Gauge Sensor Zero Setting Box | Beijing Xin Hang Xing Ye Technology Trading Co., Ltd., Beijing, China | Costruito su misura | Scatola di regolazione zero del sensore del strain gauge personalizzata che incorpora un circuito di resistori da 350 Ω abbinato al ponte di Wheatstone. |
| Wild-type C57BL/6J Mice | Vital River Laboratory Animal Technology Co., Ltd., Beijing, China | SCXK (Beijing) 2021-0011 | Maschio; 8 settimane di età; 25 ± 3 g |
Riferimenti
- Goyal RK, Guo Y, Mashimo H. Advances in the physiology of gastric emptying. Neurogastroenterol Motil. 2019;31(4):e13546.
- Febo-Rodriguez L, Chumpitazi BP, Sher AC, Shulman RJ. Gastric accommodation: Physiology, diagnostic modalities, clinical relevance, and therapies. Neurogastroenterol Motil. 2021;33(12):e14213.
- Servin-Vences MR, et al. PIEZO2 in somatosensory neurons controls gastrointestinal transit. Cell. 2023;186(16):3386-3399.e15.
- Jin M, et al. Cell membrane-functionalized bismuth oxyiodide nanodots as potential contrast agents for gastrointestinal tract imaging. Colloids Surf B Biointerfaces. 2025;245:114235.
- Xiao A, et al. H2S, a novel gasotransmitter, is involved in gastric accommodation. Sci Rep. 2015;5:16086.
- Adelson DW, et al. Coordinated gastric and sphincter motility evoked by intravenous CCK-8 as monitored by ultrasonomicrometry in rats. Am J Physiol Gastrointest Liver Physiol. 2004;286(2):G321-G332.
- Ataka K, et al. Wood creosote prevents corticotropin-releasing factor-induced motility via 5-HT3 receptors in the proximal colon and 5-HT4 receptors in the distal colon in rats. Auton Neurosci. 2007;133(2):136-145.
- Chen CY, et al. Des-acyl ghrelin acts via corticotropin-releasing factor type 2 receptors to disrupt fasted stomach motility in conscious rats. Gastroenterology. 2005;129(1):8-25.
- Fujino K, et al. Ghrelin induces fasted motor activity of the gastrointestinal tract in conscious fed rats. J Physiol. 2003;550(Pt 1):227-240.
- Wang H, et al. Establishment of a radiotelemetric recording technique in mice to investigate gastric slow waves: Modulatory role of putative neurotransmitter systems. Exp Physiol. 2018;103(6):827-837.
- Yin J, Chen JD. Electrogastrography: Methodology, validation and applications. J Neurogastroenterol Motil. 2013;19(1):5-17.
- Rhee PL, et al. Analysis of pacemaker activity in the human stomach. J Physiol. 2011;589(Pt 24):6105-6118.
- Hasler WL, Soudah HC, Dulai G, Owyang C. Mediation of hyperglycemia-evoked gastric slow-wave dysrhythmias by endogenous prostaglandins. Gastroenterology. 1995;108(3):727-736.
- Coleski R, Gonlachanvit S, Owyang C, Hasler WL. Selective reversal of hyperglycemia-evoked gastric myoelectric dysrhythmias by nitrergic stimulation in healthy humans. J Pharmacol Exp Ther. 2005;312(1):103-111.
- Zhou L, Ke MY. Textbook of Gastrointestinal Motility: Basic and Clinical Aspects. Science Press; Beijing, China; 1991:262-278.
- Holmes GM, Swartz EM, McLean MS. Fabrication and implantation of miniature dual-element strain gauges for measuring in vivo gastrointestinal contractions in rodents. J Vis Exp. 2014;(91):51739.
- Chen QC, et al. Xiangbinfang granules enhance gastric antrum motility via intramuscular interstitial cells of Cajal in mice. World J Gastroenterol. 2021;27(7):576-591.
- Wang SY, Xie Y, Zhu B, Chen X; China Academy of Chinese Medical Sciences, assignee. Silicone strain gauge and physiological signal acquisition apparatus for animal hollow visceral organs. China Utility Model Patent CN221533769U. 2024.
- Zheng J, et al. Ghrelin regulates gastric phase III-like contractions in freely moving conscious mice. Neurogastroenterol Motil. 2009;21(1):78-84.
- Hüske C, et al. Towards optimized anesthesia protocols for stereotactic surgery in rats: Analgesic, stress and general health effects of injectable anesthetics. A comparison of a recommended complete reversal anesthesia with traditional chloral hydrate monoanesthesia. Brain Res. 2016;1642:364-375.
- Callahan LM, Ross SM, Jones ML, Musk GC. Mortality associated with using medetomidine and ketamine for general anesthesia in pregnant and nonpregnant Wistar rats. Lab Anim (N Y). 2014;43(6):208-214.
- Meile T, Zieker D, Königsrainer A, Glatzle J. New telemetry device for the measurement of gastrointestinal motility in rats and comparison with standard equipment. Int Surg. 2015;100(4):755-760.
- Black C, et al. Revisiting tribromoethanol as a safe and effective murine anesthetic for veterinary clinical and biomedical research. Vet Immunol Immunopathol. 2025;282:110909.