In questo studio proponiamo un approccio basato su una telecamera stereoscopica e sulla realtà aumentata (AR), con registrazione senza marcatori, per assistere nell'estrazione di denti soprannumerari inclusi. Questo flusso di lavoro fornisce un supporto visivo nella localizzazione dei denti soprannumerari inclusi e potrebbe rappresentare un approccio complementare praticabile per l'uso clinico.
Articolo metodologico
Navigazione basata su realtà aumentata tramite telecamera per l'assistenza nell'estrazione di denti soprannumerari inclusi
In questo articolo
Sommario
Abstract
L'asportazione chirurgica di denti soprannumerari fortemente inclusi rappresenta una procedura pediatrica complessa a causa della loro posizione nascosta e della vicinanza a strutture vitali, come i germi dentali e i nervi. I metodi convenzionali eseguiti a mano libera si basano spesso su una ricostruzione mentale soggettiva delle immagini tridimensionali, il che può portare a un'eccessiva rimozione ossea e a lesioni iatrogene. Questo studio presenta un protocollo standardizzato che utilizza un sistema di navigazione 3D in realtà aumentata (AR) basato su una telecamera per assistere nel localizzare i denti soprannumerari inclusi. È stato stabilito un flusso di lavoro digitale integrando i dati preoperatori di tomografia computerizzata con fascio conico (CBCT) con scansioni intraorali, al fine di creare un piano virtuale personalizzato per il paziente. Durante l'intervento, una telecamera ad alta risoluzione acquisisce il campo operatorio e il modello virtuale del dente soprannumerario incluso viene sovrapposto all'immagine live della telecamera visualizzata sullo schermo del computer, fornendo un riferimento visivo per la localizzazione assistita. L'interfaccia di navigazione in realtà aumentata consente ai chirurghi di regolare la trasparenza dei diversi strati tissutali per migliorare l'osservazione interna e di affinare la registrazione dell'immagine mediante una soglia di confidenza di localizzazione regolabile. Inoltre, il sistema permette di bloccare la visualizzazione una volta raggiunto l'allineamento più accurato, garantendo stabilità visiva durante le manovre critiche. Questo protocollo è stato dimostrato in un caso clinico riguardante un paziente con un dente soprannumerario fortemente incluso. Il risultato preliminare ha mostrato che il sistema ha fornito un'intuitiva guida spaziale per la localizzazione assistita del dente soprannumerario incluso. Il flusso di lavoro si è rivelato clinicamente fattibile e non sono state osservate complicanze intraoperatorie, come danni alle radici adiacenti. In conclusione, la navigazione in realtà aumentata basata su telecamera potrebbe rappresentare un approccio complementare potenziale rispetto alle tecniche convenzionali per l'estrazione assistita di denti soprannumerari inclusi. Fornendo una visualizzazione in tempo reale delle strutture interne e un controllo interattivo sulla registrazione e sulla trasparenza, questo protocollo favorisce l'adozione clinica di innovazioni digitali negli interventi odontoiatrici pediatrici complessi.
Introduzione
I denti soprannumerari sono denti che superano il numero normale nell'arcata dentaria. Rappresentano una comune anomalia dello sviluppo dentale e possono verificarsi anche come manifestazione orale di determinati sindromi. Clinicamente, i denti soprannumerari sono più frequentemente osservati nella regione anteriore del mascellare. Alcuni denti soprannumerari rappresentano semplicemente un aumento del numero di denti e possono rimanere asintomatici; tuttavia, possono anche causare complicazioni, tra cui l'eruzione anomala dei denti adiacenti, la riassorbimento radicolare, irregolarità dell'arcata dentale e la formazione di cisti1,2. Pertanto, la rimozione chirurgica è generalmente necessaria quando i denti soprannumerari interferiscono con l'eruzione dei denti permanenti, presentano un rischio di complicazioni o influiscono sulla pianificazione del trattamento successivo.
La diagnosi precoce e l'intervento tempestivo sono fondamentali per la gestione dei denti supernumerari. Il momento dell'intervento e la scelta dell'approccio chirurgico sono strettamente legati alla posizione spaziale del dente supernumerario. Sebbene il momento ottimale per l'asportazione rimanga controverso, molti clinici preferiscono un intervento precoce nei casi in cui è già avvenuto un impatto sull'eruzione dei denti permanenti o sussiste un potenziale rischio di complicanze3,4. La scelta della tecnica chirurgica dipende principalmente dagli esami clinici e radiografici. La CBCT è comunemente utilizzata prima dell'asportazione dei denti supernumerari poiché consente una valutazione tridimensionale (3D) del numero, della posizione, della morfologia radicolare e della relazione dei denti supernumerari con le strutture anatomiche circostanti. Queste informazioni aiutano a determinare con precisione la localizzazione del dente, la sua posizione vestibolare o palatale, il grado di inclusione ossea e l'approccio chirurgico più appropriato2,5.
Al momento, la rimozione convenzionale manuale si basa principalmente sull'interpretazione spaziale del chirurgo delle immagini preoperatorie e sulla localizzazione basata sull'esperienza. Errori nella localizzazione possono portare a un'eccessiva rimozione ossea e persino al danno delle radici dei denti adiacenti o di importanti strutture anatomiche3,6. Con lo sviluppo dei concetti di chirurgia mini-invasiva e dei progressi della tecnologia digitale, guide personalizzate stampate in 3D, navigazione dinamica, realtà mista e tecniche assistite da robot sono state applicate alla rimozione di denti inclusi complessi o denti soprannumerari7,8,9,10. Queste tecniche hanno mostrato un potenziale nel migliorare la localizzazione, ridurre il tempo operatorio e limitare la rimozione ossea. Tuttavia, presentano anche delle limitazioni. Le guide personalizzate stampate in 3D richiedono solitamente una progettazione preoperatoria, lavorazione del modello, stampa della guida e post-elaborazione, il che può aumentare il tempo di preparazione e la complessità del flusso di lavoro. In ospedali periferici o istituzioni con attrezzature limitate, la realizzazione delle guide spesso dipende da centri esterni di lavorazione, il che può ulteriormente prolungare il tempo di preparazione. I sistemi di navigazione dinamica e quelli assistiti da robot richiedono solitamente dispositivi aggiuntivi per il tracciamento e procedure di registrazione. Nello spazio operatorio intraorale limitato, questi sistemi possono aumentare la complessità nell'allestimento dell'apparecchiatura e nelle manovre chirurgiche, e possono compromettere il campo visivo del chirurgo e la gestione degli strumenti. Sebbene la realtà mista abbia un forte potenziale in termini di visualizzazione, l'accuratezza della registrazione tra virtuale e reale e la stabilità del tracciamento dinamico rimangono fattori importanti che ne limitano l'applicazione clinica. Inoltre, l'elevato costo delle attrezzature e la lunga curva di apprendimento associate a queste tecnologie potrebbero limitarne l'uso diffuso nella rimozione ambulatoriale dei denti soprannumerari inclusi.
Per superare questi limiti, il metodo di realtà aumentata (AR) utilizzato in questo protocollo adotta una configurazione hardware relativamente semplice, composta principalmente da un computer, una telecamera stereo e un software di navigazione AR. La tecnologia AR è stata applicata in via preliminare in interventi orali e maxillo-facciali, inclusi cistectomia odontogena, posizionamento di impianti dentali, chirurgia ortognatica, chirurgia del trauma maxillo-facciale ed estrazione dei terzi molari inclusi, dimostrando un potenziale per la visualizzazione intraoperatoria e la localizzazione spaziale11,12,13,14,15,16. Pertanto, questo protocollo propone un metodo di realtà aumentata basato su telecamera stereo, privo di marcatori e basato sulla registrazione, per assistere nella rimozione dei denti soprannumerari. Preoperatoriamente, vengono acquisiti dati di tomografia computerizzata cone-beam (CBCT) e modelli di scansione intraorale per la ricostruzione tridimensionale. I modelli digitali del dente soprannumerario e dei denti adiacenti vengono ricostruiti e importati nel sistema di navigazione AR. Durante l'intervento, la telecamera stereo acquisisce in tempo reale il campo operatorio. Il sistema esegue una registrazione senza marcatori basata sulla morfologia della dentizione e sovrappone il modello virtuale del dente soprannumerario all'immagine live della telecamera visualizzata sullo schermo, fornendo così un riferimento visivo intraoperatorio per la localizzazione. Questo flusso di lavoro è particolarmente adatto a denti soprannumerari profondamente inclusi, nei quali la localizzazione mediante chirurgia manuale convenzionale risulterebbe difficoltosa.
Protocollo
La procedura qui descritta è stata approvata ed eseguita in conformità con le linee guida del Comitato Etico per la Ricerca sull'Essere Umano dell'Ospedale Stomatologico Affiliato dell'Università Medica di Kunming, Kunming, Cina (Numero di approvazione: KYKQ2025MEC0077). È stato ottenuto il consenso scritto dal paziente e dal suo tutore legale per l'uso e la pubblicazione delle immagini cliniche e intraoperatorie.
1. Preparazione dello strumento
- Preparare strumenti sterili per l'estrazione dentale.
- Preparare l'equipaggiamento di realtà aumentata (AR), inclusi un computer portatile e una telecamera ad alta definizione collegata al computer tramite USB 3.0.
2. Imaging preoperatoria e preparazione del paziente (Figura 1)
- Eseguire una ricostruzione tridimensionale preoperatoria ad alta risoluzione basata su CBCT, prestando particolare attenzione alla posizione del dente soprannumerario incluso all'interno della mascella e alla sua relazione spaziale con le radici dei denti adiacenti e con il fascio neurovascolare nasopalatino.
NOTA: Parametri di acquisizione della CBCT: New Tom 3G; campo visivo: 153,60 mm x 153,60 mm; dimensione della matrice: 512 x 512 pixel; dimensione del voxel: 0,300 mm; tensione del tubo: 110 kVp; corrente del tubo: 3 mA.- Esportare il dataset della CBCT in formato DICOM (Digital Imaging and Communications in Medicine) dal software della CBCT.
- Aprire Mimics Medical 21.0, di seguito indicato come software di ricostruzione 3D. Cliccare su File > Nuovo progetto, importare il dataset DICOM del paziente e cliccare su Avanti > Apri.
- Cliccare su Segmenta > Nuova maschera. In Set di soglie predefiniti, selezionare Ossa (TC) e regolare l'intervallo di soglia utilizzando il cursore. In questo caso, impostare il valore minimo a 570 HU e il valore massimo a 3071 HU. Generare una maschera contenente i dati scheletrici craniofacciali (denominata Mascella).
- Cliccare su Segmenta > Ritaglia maschera, trascinare la casella di selezione per limitare l'area alla mascella e cliccare su OK.
- Cliccare su Segmenta > Modifica maschere, selezionare Cancella nella finestra a comparsa e rimuovere i denti mandibolari a contatto con i denti mascellari nelle viste bidimensionale e tridimensionale. Ottenere la mascella e la dentizione mascellare.
- Ricostruire il dente soprannumerario e i denti adiacenti. Cliccare su Nuova maschera, selezionare Smalto (TC, bambino) in Set di soglie predefiniti e cliccare su OK per ottenere i dati della dentizione del paziente.
- Cliccare su Segmenta > Modifica maschere, selezionare Cancella nella finestra a comparsa e rimuovere i denti non necessari, lasciando soltanto il dente soprannumerario incluso nella regione radicolare dell'incisivo mascellare destro.
- Cliccare su Segmenta > Modifica maschere e Modifica su più sezioni per affinare la maschera del dente soprannumerario.
- Selezionare le maschere della mascella e del dente soprannumerario, fare clic con il tasto destro e cliccare su Calcola parte per generare gli oggetti corrispondenti in 3D.
- Acquisire ed elaborare i dati della scansione intraorale del paziente (Figura 2A).
- Prima della scansione, calibrare lo scanner 3D intraorale utilizzando il modulo di calibrazione nel software di scansione seguendo le istruzioni del produttore. Acquisire la scansione della dentizione intraorale mediante uno scanner 3D intraorale (velocità di scansione: 20 fotogrammi/s; accuratezza per singolo dente: ≤0,01 mm; profondità di scansione: <22 mm) ed esportare i dati di scansione in formato STL.
- Aprire Geomagic Wrap 2021 (indicato come software di elaborazione dei dati di scansione 3D).
- Cliccare su File > Apri, selezionare il file STL dei dati di scansione della dentizione mascellare e cliccare su Apri.
- Nella finestra di selezione dell'unità, selezionare Millimetri e cliccare su OK.
- Cliccare su Ritaglia > Ritaglia con curva per rimuovere i dati ridondanti e irregolari ai bordi della scansione.
- Cliccare su Poligoni > Riempi singolo foro > Piatto > Ponte per chiudere il modello.
- Cliccare su Correttore mesh > Applica > OK per riparare il modello.
- Cliccare su Salva e selezionare STL come tipo di file.
3. Registrazione dei dati di scansione 3D con i dati di ricostruzione derivati dalla CBCT
- Nel software di ricostruzione 3D, fare clic su Importa > STL e importare il file STL riparato del modello proveniente dalla scansione intraorale.
- Fare clic su Allinea > Registrazione Punti e selezionare punti di riferimento riproducibili corrispondenti sia sul modello della scansione intraorale che sul modello dentale derivato dalla CBCT. Per la registrazione iniziale dei punti sono necessari almeno quattro punti non collineari, mentre si consiglia di utilizzarne sei per migliorare la stabilità della registrazione. Ad esempio, selezionare i punti degli angoli mesioincisali degli incisivi centrali mascellari, le punte dei canini e, su entrambi i lati, le punte delle cuspidi mesiobuccali o le fosse centrali dei primi molari mascellari. Fare clic su OK per ottenere il modello inizialmente registrato.
- In Oggetti, fare clic su Contorni Visibili per valutare la qualità della registrazione nei piani assiale, sagittale e coronale. Una registrazione soddisfacente è determinata quando i contorni dentari del modello della scansione intraorale e del modello dentale derivato dalla CBCT mostrano un sovrapposizione visiva quasi completa nelle viste bidimensionali, senza evidenti scostamenti traslazionali o rotazionali. Se si osserva uno scostamento, regolare il modello facendo clic su Riposiziona > Sposta con il Mouse e Ruota con il Mouse per ottenere il modello finalmente registrato.
- Fare clic su File > Esporta > STL Binario > Parte, selezionare il modello del dente supernumerario incluso e il modello della scansione intraorale registrato, quindi fare clic su Aggiungi > Fine.
4. Isolamento dei dati dei denti anteriori per il riconoscimento (Figura 2B)
- Aprire il software di elaborazione dei dati di scansione 3D.
- Fare clic su File > Apri, selezionare il file STL dei dati di scansione della dentatura mascellare e fare clic su Apri.
- Nella finestra di selezione dell'unità, scegliere Millimetri e fare clic su OK.
- Fare clic su Ritaglia > Ritaglia con Curva. Cliccare in sequenza lungo il margine gengivale per delineare la porzione coronale dei denti anteriori mascellari da canino a canino, quindi fare clic su Applica > OK.
- Nel Gestore Modelli, selezionare la porzione non anteriore della corona, fare clic con il tasto destro e scegliere Elimina.
- Fare clic su Poligoni > Riempimento Singolo > Piatto > Ponte. Selezionare la linea verde del bordo, tenere premuto il pulsante sinistro del mouse, spostare il mouse e selezionare il bordo all'estremità opposta per completare il collegamento a ponte.
- Fare clic su Riempimento Totale > Applica > OK per completare la chiusura del modello.
- Fare clic su Controllo Mesh > Applica > OK per completare la riparazione del modello.
- Fare clic su Salva e selezionare STL come formato del file.
5. Avvio della navigazione in realtà aumentata
NOTA: Una telecamera Intel RealSense D415 è stata utilizzata esclusivamente per l'acquisizione di immagini RGB a 1080p e 30 fps; la funzione di rilevamento della profondità non è stata impiegata per il tracciamento o la registrazione. I parametri di calibrazione della telecamera sono stati predefiniti durante lo sviluppo del software e utilizzati per la registrazione in realtà aumentata. Non è stata richiesta alcuna calibrazione aggiuntiva durante gli utilizzi successivi. In questo sistema, la registrazione è stata eseguita utilizzando il modello tridimensionale personalizzato della dentizione anteriore del paziente come marcatore dentale. Il sistema ha confrontato il contorno proiettato e le caratteristiche geometriche di questo modello 3D con la dentizione anteriore del paziente nella vista in tempo reale della telecamera RGB. Dopo la registrazione automatica, il modello virtuale del dente supernumerario è stato visualizzato in base alla sua relazione spaziale definita in fase preoperatoria rispetto al modello della dentizione anteriore.
- Aprire il software di realtà aumentata (AR).
- Fare clic su Importa STL, selezionare il modello del dente soprannumerario interessato e il modello della dentizione anteriore esportati nei passaggi precedenti, fare clic su OK e quindi su Salva progetto.
6. Preparazione preoperatoria
- Posizionare il paziente in posizione supina e regolare la poltrona odontoiatrica in posizione chirurgica.
- Disinfettare le regioni intraorali ed extraorali con iodopovidone allo 0,5%.
- Coprire la testa, il viso e il collo con teli sterili, esponendo soltanto la regione compresa tra la punta del naso e il punto sottomentoniero.
- Eseguire un'anestesia infiltrativa locale sulla mucosa buccale e palatina dell'area chirurgica utilizzando circa 1,7 mL di articaina cloridrato al 4% con epinefrina 1:100.000, contenente 68 mg di articaina cloridrato e 17 µg di bitartrato di epinefrina.
- Coprire il cavo dati della telecamera e il supporto miniaturizzato con una guaina sterile. Durante l'acquisizione delle immagini, mantenere la telecamera ad almeno 30 cm di distanza dal campo chirurgico sterile.
7. Stabilimento dell'approccio chirurgico con assistenza AR
NOTA: Eseguire la procedura con un team composto da un chirurgo orale esperto in tecnologia AR, un assistente chirurgico e un assistente per l'operazione AR.
- Ritirare il labbro superiore utilizzando un retrattore e uno specillo per esporre il campo operatorio.
- Aprire il software AR e il file del progetto. Selezionare il modello dei denti anteriori e utilizzarlo come marcatore di registrazione. Fare clic su Virtual and Navigation > Camera AR Navigation, quindi selezionare la fotocamera da utilizzare per accedere all'interfaccia di navigazione AR.
- Dopo l'attivazione corretta del modulo di navigazione, l'interfaccia di navigazione visualizza l'immagine in tempo reale della fotocamera. Il contorno del marcatore di registrazione appare al centro dello schermo. Poiché la fotocamera è posizionata a una certa distanza e angolazione rispetto al campo operatorio, regolare manualmente le dimensioni e l'orientamento del marcatore di registrazione in modo che corrispondano al contorno dei denti visibili nell'immagine della fotocamera. Questo passaggio serve solo come allineamento iniziale; la registrazione finale viene completata automaticamente al punto 7.4.
- Quando la corrispondenza delle caratteristiche e il livello di confidenza della localizzazione raggiungono la soglia preimpostata (0,7), il sistema completa automaticamente la registrazione. La corrispondenza delle caratteristiche si riferisce all'allineamento tra il contorno proiettato e le caratteristiche geometriche del modello tridimensionale personalizzato dei denti anteriori e i denti anteriori visibili nell'immagine in tempo reale della fotocamera RGB.
NOTA: Il livello di confidenza della localizzazione indica l'affidabilità stimata dal software nella localizzazione spaziale del marcatore dentale all'interno dell'immagine della fotocamera. Il valore soglia di 0,7 rappresenta la qualità minima di tracciamento preimpostata necessaria per accettare la registrazione automatica. La registrazione viene considerata riuscita solo quando sia la corrispondenza delle caratteristiche sia il livello di confidenza della localizzazione raggiungono tale soglia. Questa soglia è stata scelta sulla base di ripetuti test preliminari per bilanciare un riconoscimento rapido e un overlay AR stabile, ma non rappresenta un'accuratezza di localizzazione chirurgica misurata quantitativamente. - Dopo la registrazione, il contorno del marcatore dentale cambia colore da rosso a verde. In base alla relazione spaziale definita in fase preoperatoria, il modello virtuale del dente soprannumerario viene sovrapposto all'immagine in tempo reale della fotocamera e visualizzato sullo schermo. A questo punto, la posizione visualizzata del modello dentale virtuale indica la localizzazione del dente soprannumerario incluso.
- Regolare l'angolazione della fotocamera per ottenere una vista ottimale del modello virtuale da utilizzare come riferimento intraoperatorio. Quando la fotocamera viene ruotata lentamente, la vista relativa tra la fotocamera e il marcatore dentale cambia. Poiché la relazione spaziale tra il modello del dente soprannumerario e il marcatore dentale è stata definita in fase preoperatoria, la vista del modello virtuale del dente soprannumerario sullo schermo si aggiorna di conseguenza insieme alla vista della fotocamera.
- Durante l'intervento, far tenere la fotocamera all'assistente di navigazione AR utilizzando un supporto miniaturizzato e continuare a regolare la posizione della fotocamera in modo che il campo operatorio dell'arcata mascellare anteriore sia centrato nell'immagine della fotocamera e l'asse ottico della fotocamera sia mantenuto il più possibile perpendicolare alla superficie del campo operatorio, ottenendo così una vista operatoria ottimale.
- Regolare la trasparenza del modello virtuale del dente soprannumerario fino a quando il bisturi risulta visibile al di sotto del modello nell'interfaccia di navigazione AR. Il chirurgo può utilizzare i contorni del modello virtuale sovrapposto visualizzati sullo schermo per stimare i confini approssimativi del dente soprannumerario reale. Successivamente, praticare un'incisione mucosa labiale di circa 1 cm centrata sulla regione cervicale stimata del dente soprannumerario, con l'incisione orientata approssimativamente perpendicolare all'asse longitudinale del dente soprannumerario (Figura 3A). Sollevare il lembo mucoperiosteo ed esporre l'osso sovrastante il dente soprannumerario.
- Se gli strumenti chirurgici oscurano frequentemente l'area di riconoscimento dentale e interrompono la navigazione AR in tempo reale, attivare la funzione di blocco dell'immagine. Dopo aver sovrapposto il modello virtuale all'immagine in tempo reale della fotocamera, bloccarne la posizione rispetto alle strutture anatomiche reali e utilizzare la visualizzazione sullo schermo come riferimento intraoperatorio per localizzare il dente soprannumerario.
NOTA: Nel caso in esame, la funzione di blocco dell'immagine non è stata utilizzata poiché la navigazione AR in tempo reale è rimasta stabile con interferenze intraoperatorie minime.
8. Esposizione ed estrazione del dente soprannumerario incluso
- Sotto localizzazione assistita da RA, identificare la posizione e i confini approssimativi del dente soprannumerario reale in base ai contorni visualizzati sullo schermo del modello virtuale. Utilizzare un manipolo chirurgico per rimuovere l'osso sovrastante la zona del corona stimata finché non viene esposta la corona del dente soprannumerario (Figura 3B,C).
- Una volta esposto il dente, eseguire il sezionamento e l'estrazione successivi mediante visione diretta, senza ulteriore guida della RA.
- Utilizzare il manipolo chirurgico per sezionare la struttura dentale esposta in direzione mesiodistale, separando così la corona dalla radice ed eliminando le resistenze. In alternativa, utilizzare un sollevatore dentale e pinze emostatiche per rimuovere la corona e la radice (Figura 3D,F).
- Scavare la cavità alveolare con una curetta per assicurarsi che non rimanga tessuto del follicolo dentale.
- Irrigare la cavità alveolare con soluzione fisiologica sterile per verificare che non siano presenti frammenti dentari (Figura 3E).
- Chiudere l'incisione con punti di sutura non riassorbibili 3-0 e applicare pressione con garza emostatica per ottenere emostasi.
9. Gestione postoperatoria
- Osservare il paziente per 1 h dopo l'intervento chirurgico e dimettere il paziente quando non è presente un sanguinamento evidente della ferita. Consentire al paziente di iniziare una dieta liquida fredda 2 h dopo l'intervento e passare gradualmente a una dieta morbida. Istruire il paziente a mantenere un'igiene orale rigorosa nella zona chirurgica.
- Prescrivere capsule orali di amoxicillina, 0,5 g due volte al giorno per 3 giorni, per la profilassi delle infezioni postoperatorie. Istruire il paziente a prendere una capsula di ibuprofene da 0,3 g secondo necessità per il dolore postoperatorio.
- Rimuovere i punti di sutura 1 settimana dopo l'intervento. Istruire il paziente a monitorare la presenza di sanguinamento della ferita, dolore o fastidio e a richiedere immediatamente assistenza medica se si verificano uno o più di questi sintomi.
Risultati
Una paziente femmina di 17 anni ha effettuato un esame CBCT durante una visita ortodontica, che ha rivelato due denti supernumerari inclusi nella regione anteriore del mascellare. Dopo la valutazione da parte dell'ortodontista, è stata consigliata l'asportazione dei due denti supernumerari e di un dente deciduo ritenuto. L'esame intraorale ha mostrato la presenza del dente deciduo ritenuto, mentre nessuno dei denti supernumerari era eruttato nella cavità orale. La CBCT ha evidenziato un dente supernumerario invertito localizzato al di sopra dell'apice dell'incisivo laterale mascellare destro, con inclusione ossea completa. L'altro dente supernumerario era situato sul lato palatino tra l'incisivo centrale mascellare sinistro e l'incisivo laterale, orientato in direzione labiale-palatina, e non era completamente ricoperto dall'osso; pertanto, la difficoltà di localizzazione era relativamente bassa. Dopo aver spiegato completamente alla paziente e alla sua famiglia la condizione, il piano di trattamento, i potenziali rischi e le alternative terapeutiche disponibili, hanno acconsentito all'asportazione del dente supernumerario invertito e incluso osseamente al di sopra dell'apice dell'incisivo laterale mascellare destro, mediante l'ausilio della realtà aumentata (AR). L'altro dente supernumerario e il dente deciduo ritenuto sono stati asportati con approccio convenzionale.
Gli esiti perioperatori sono stati i seguenti: la progettazione digitale ha richiesto 15 min. Durante l'intervento chirurgico, la dentizione anteriore è stata utilizzata come riferimento. Al termine dell'allineamento manuale iniziale, non è stata necessaria alcuna ulteriore procedura intraoperatoria di registrazione basata su punti, poiché il sistema di realtà aumentata ha completato automaticamente l'allineamento e la registrazione. Grazie alla localizzazione assistita da realtà aumentata, il chirurgo ha identificato il sito dell'incisione e preparato la finestra ossea per esporre il dente soprannumerario incluso. L'intervento chirurgico, dall'incisione fino alla rimozione completa del dente soprannumerario incluso, ha richiesto 10 min. Durante l'intervento, il tracciamento mediante realtà aumentata è stato temporaneamente interrotto perché gli strumenti chirurgici hanno ostruito l'area di riconoscimento della dentizione. Dopo che la dentizione anteriore è stata nuovamente esposta, il sistema l'ha riconosciuta e la navigazione è ripresa.
Non è stato osservato alcun danno intraoperatorio alle radici dei denti adiacenti o alle strutture neurovascolari importanti. Il dente soprannumerario incluso è stato completamente rimosso dopo la sezione della corona per eliminare la resistenza. Poiché l'ispezione postoperatoria ha mostrato che il dente estratto era integro e che non erano presenti frammenti residui del dente o tessuto della follicola dentale nell'alveolo estrattivo, non è stata eseguita alcuna ulteriore esame postoperatorio con CBCT. L'altro dente soprannumerario è stato rimosso dopo un'incisione convenzionale ed elevazione della leva, e il dente deciduo ritenuto è stato rimosso in modo routinario.
Il paziente è tornato 1 settimana dopo l'intervento chirurgico per la rimozione dei punti di sutura. L'esame clinico non ha evidenziato arrossamento della mucosa, gonfiore o altri segni di infiammazione nella zona chirurgica. Il paziente non ha riferito anomalie della sensibilità della mucosa. I denti adiacenti non presentavano dolore alla percussione né mobilità.
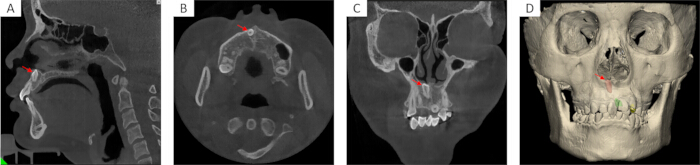
Figura 1: Immagini preoperatorie di CBCT e ricostruzione tridimensionale dei denti supernumerari. (A) immagini di CBCT sagittali, (B) assiali e (C) coronali che mostrano la posizione dei denti supernumerari inclusi (frecce rosse) nella regione anteriore del mascellare e il loro rapporto con le radici dei denti adiacenti e l'osso circostante. (D) modello di ricostruzione 3D che mostra il mascellare, l'arcata dentale e due denti supernumerari. Il modello rosso rappresenta il dente supernumerario vestibolare rimosso con l'ausilio della realtà aumentata (AR), mentre il modello verde rappresenta il dente supernumerario palatino rimosso mediante approccio convenzionale. Cliccare qui per visualizzare una versione ingrandita di questa figura.
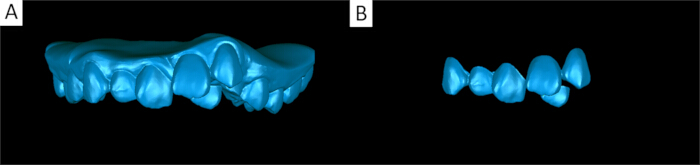
Figura 2: Elaborazione del modello di scansione intraorale. (A) Modello di scansione intraorale mascellare riparato, utilizzato per la registrazione con il modello di ricostruzione. (B) Modello di dentatura anteriore mascellare ritagliato, utilizzato per la registrazione del contorno AR senza marcatori. Cliccare qui per visualizzare una versione ingrandita di questa figura.
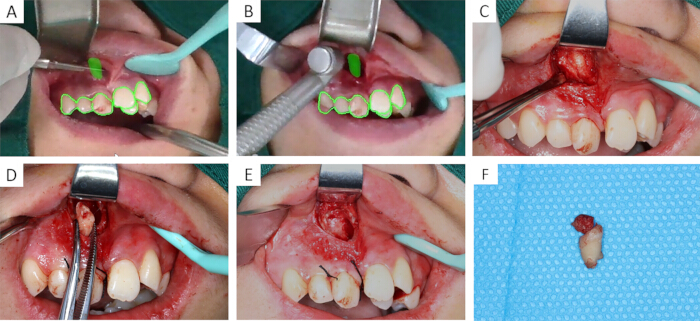
Figura 3: Fasi chiave intraoperatorie della rimozione guidata da realtà aumentata di un dente soprannumerario incluso. (A) Localizzazione prima dell'incisione. Il modello virtuale del dente soprannumerario incluso è stato sovrapposto all'immagine in tempo reale della telecamera visualizzata nell'interfaccia di navigazione in realtà aumentata. Il contorno verde rappresenta la dentizione anteriore registrata, e il modello solido verde rappresenta la posizione pianificata del dente soprannumerario incluso. (B) La navigazione in realtà aumentata è stata utilizzata per guidare la localizzazione durante la rimozione dell'osso. (C) Il dente soprannumerario incluso è stato esposto dopo la rimozione dell'osso sovrastante. (D) Il frammento dentale sezionato è stato rimosso dalla sede estrattiva. (E) La sede estrattiva è stata ispezionata dopo la rimozione completa del dente soprannumerario incluso. (F) Il dente soprannumerario estratto è stato esaminato per confermare la rimozione completa. Cliccare qui per visualizzare una versione ingrandita di questa figura.
Discussione
I denti soprannumerari sono un'anomalia dentale dello sviluppo piuttosto comune e possono causare complicazioni come l'eruzione anomala dei denti adiacenti, la riassorbimento radicolare, irregolarità dell'arcata dentale e formazione di cisti. Per i denti soprannumerari che interferiscono con l'eruzione dei denti permanenti, presentano un rischio di complicazioni o influiscono sulla pianificazione del successivo trattamento ortodontico, l'asportazione chirurgica è solitamente l'opzione terapeutica principale. I denti soprannumerari eruttati attraverso la mucosa e direttamente visibili, oppure quelli che hanno penetrato l'osso e possono essere visualizzati dopo un'incisione mucosa, sono relativamente facili da rimuovere. Al contrario, i denti soprannumerari completamente inclusi nell'osso non possono essere osservati direttamente nel campo operatorio. La determinazione della loro posizione vestibolo-palatale, delle dimensioni della finestra ossea e dell'approccio chirurgico dipende principalmente dall'interpretazione spaziale delle immagini preoperatorie e dall'esperienza clinica del chirurgo, rendendo questi casi più complessi, specialmente per i chirurghi giovani e meno esperti. Sebbene le tecniche chirurgiche convenzionali possano essere utilizzate anche per rimuovere i denti soprannumerari inclusi, il loro successo dipende fortemente dall'esperienza del chirurgo. Se la localizzazione intraoperatoria si discosta dalla reale posizione del dente, può verificarsi un'eccessiva rimozione ossea, aumentando il rischio di lesioni alle radici dei denti adiacenti o a importanti strutture anatomiche. Attualmente, diverse tecnologie digitali sono state applicate all'asportazione dei denti soprannumerari inclusi e hanno mostrato risultati preliminari positivi nella localizzazione della posizione del dente, nella conservazione dell'osso e nella riduzione delle complicazioni. Tuttavia, questi metodi presentano ancora delle limitazioni, tra cui elevati costi in termini di tempo, attrezzature costose e difficoltà di diffusione su larga scala.
Questo studio propone un metodo basato su una telecamera stereoscopica e assistito da realtà aumentata per la rimozione di denti supernumerari inclusi. Preoperatoriamente, modelli tridimensionali del dente supernumerario e dei denti adiacenti vengono ricostruiti utilizzando dati di tomografia computerizzata con fascio conico (CBCT) e scansioni intraorali. Mediante registrazione AR senza marcatori, il modello virtuale viene sovrapposto all'immagine in tempo reale della telecamera visualizzata nell'interfaccia di navigazione AR, fornendo un riferimento visivo per aiutare il chirurgo a stimare la posizione del dente supernumerario incluso. In questo flusso di lavoro, una registrazione soddisfacente tra CBCT e scansione intraorale, un riconoscimento stabile della dentatura e un adeguato aggiustamento dell'angolazione della telecamera mantenendo una posizione relativamente costante sono passaggi critici per una corretta implementazione. Questi passaggi sono necessari per ottenere una visione chirurgica chiara e una sovrapposizione AR stabile. Pertanto, è richiesto un adeguato allenamento preclinico e una pratica ripetuta per garantire una progettazione digitale preoperatoria affidabile e un uso competente del sistema AR durante l'intervento. Rispetto ai metodi di navigazione che si basano su marcatori esterni o guide chirurgiche fisiche, questo metodo non richiede il posizionamento di marcatori artificiali aggiuntivi nel campo operatorio. Ciò riduce l'interferenza di dispositivi di registrazione supplementari nello spazio intraorale e nel campo chirurgico limitato, preservando al contempo la morfologia naturale della dentatura come base per la registrazione. In questo sistema, le immagini del campo operatorio vengono acquisite da una telecamera e la sovrapposizione AR viene visualizzata su uno schermo. Di conseguenza, l'applicazione del sistema è influenzata dall'angolazione della telecamera, dall'esposizione del campo operatorio e dall'ostacolo causato dagli strumenti. L'approccio vestibolare nella regione anteriore del mascellare superiore di solito consente una visione diretta della telecamera e un'esposizione sufficiente del campo operatorio. L'ostacolo dovuto ai tessuti molli e agli strumenti è relativamente limitato con questo approccio, il che favorisce maggiormente il mantenimento del riconoscimento del contorno della dentatura e della stabilità della sovrapposizione tra virtuale e reale. Rispetto alla chirurgia convenzionale, questo metodo potrebbe aiutare il chirurgo a ottimizzare la progettazione della finestra ossea e a localizzare l'approccio chirurgico, riducendo potenzialmente il rischio di complicanze. Rispetto ad altre tecniche digitali, questo metodo presenta una configurazione hardware relativamente semplice e alcuni vantaggi in termini di costi e flusso di lavoro.
Tuttavia, questo protocollo presenta ancora diverse limitazioni. Nel caso attuale, la realtà aumentata (AR) è stata utilizzata per l'individuazione assistita del dente supernumerario incluso, e la posizione stimata di localizzazione è stata impiegata come riferimento visivo per assistere nel posizionamento dell'incisione e nella preparazione della finestra ossea. Non è stata fornita una linea di incisione predefinita, un margine predeterminato per la finestra ossea, una traiettoria chirurgica né un piano di sezione del dente, il che ha limitato in una certa misura il ruolo della realtà aumentata in questo flusso di lavoro. Nei casi futuri, la progettazione della linea di incisione, la definizione del margine della finestra ossea, la pianificazione della traiettoria chirurgica e la predefinizione del piano di sezione del dente potrebbero essere incorporate nel disegno digitale preoperatorio e visualizzate in tempo reale durante l'intervento mediante AR, aumentando ulteriormente il valore di questa tecnica nella pianificazione del percorso chirurgico e nel supporto operativo. L'immagine di navigazione AR dipende dall'acquisizione basata su telecamera del campo operatorio, e la nitidezza dell'immagine, le condizioni di illuminazione, l'angolazione della telecamera e l'esposizione del campo chirurgico possono influenzare tutti il riconoscimento del contorno dentale e la stabilità della registrazione. Durante l'intervento, la telecamera viene tenuta da un assistente in condizioni sterili. Pertanto, deve essere mantenuta una stabilità relativa tra la telecamera e il campo operatorio per evitare deviazioni della sovrapposizione causate da tremori della mano o variazioni dell'angolo visivo. Inoltre, il metodo di registrazione senza marcatori utilizzato in questo protocollo si basa sul contorno dei denti anteriori. Strumenti chirurgici, dispositivi di aspirazione o tessuti molli possono ostruire la visuale della telecamera e interrompere la navigazione. In tali casi, è necessaria una registrazione ripetuta, che potrebbe influire sul flusso di lavoro chirurgico. Inoltre, il chirurgo osserva principalmente la sovrapposizione AR su uno schermo. Per i principianti, la visualizzazione bidimensionale sullo schermo differisce dalla visione stereoscopica naturale dell'occhio umano, rendendo difficile comprendere la relazione spaziale tra il modello virtuale e il campo operatorio reale. Per affrontare questi problemi, è possibile apportare miglioramenti sia attraverso la formazione che attraverso l'ottimizzazione del sistema. In primo luogo, è possibile utilizzare un addestramento standardizzato con modelli stampati in 3D per familiarizzare i chirurghi con la registrazione delle immagini, l'interpretazione della sovrapposizione tra modello virtuale e reale e la localizzazione della finestra ossea assistita da AR, riducendo così gli errori di localizzazione dovuti a scarsa familiarità con la tecnologia. In secondo luogo, gli algoritmi di tracciamento e gli scenari di applicazione clinica possono essere ulteriormente ottimizzati. Ad esempio, una volta raggiunta una registrazione stabile, è possibile bloccare la relazione spaziale tra il contorno dentale e il modello virtuale e aggiornare in tempo reale la posizione del modello virtuale quando le caratteristiche dentarie vengono nuovamente esposte. La telecamera può inoltre essere fissata mediante un supporto meccanico o integrata in una luce operatoria per ridurre le vibrazioni della telecamera a mano libera e il carico operativo.
Il metodo assistito dalla realtà aumentata basato su una telecamera stereoscopica per la rimozione di denti soprannumerari inclusi fornisce un ausilio visivo intuitivo e semplificato per la localizzazione intraoperatoria. Questo metodo presenta alcuni vantaggi in termini di configurazione hardware, flusso di lavoro e potenziale implementazione clinica. Tuttavia, la presente dimostrazione su un singolo caso mostra soltanto la fattibilità nell'uso clinico, e la sua applicazione clinica dovrebbe essere affrontata con cautela. Sono necessari ulteriori studi su campioni più ampi e multicentrici per convalidare l'accuratezza di localizzazione, l'efficienza clinica e la sicurezza del metodo. Considerando i vantaggi tecnici e la disponibilità dell'equipaggiamento, questa tecnica potrebbe avere potenzialità per un utilizzo futuro nei contesti dell'assistenza sanitaria primaria, dove l'accesso a strumentazioni chirurgiche digitali avanzate è spesso limitato. Questo studio dimostra in via preliminare la fattibilità dell'uso di tale tecnica per la rimozione di denti soprannumerari inclusi e fornisce una base metodologica per l'istituzione di un protocollo standardizzato di estrazione assistita dalla realtà aumentata.
Dichiarazioni
Gli autori hanno utilizzato DeepSeek esclusivamente per la revisione linguistica e l'assistenza nella traduzione in lingua inglese. Tutti i testi assistiti dall'intelligenza artificiale sono stati esaminati e rivisti dagli autori, che si assumono piena responsabilità per il contenuto finale del manoscritto.
Ringraziamenti
Questo lavoro è stato sostenuto dal team dell'Università Medica di Kunming per la diagnosi e il trattamento delle malformazioni craniofacciali complesse (2024XKTDTS08), dal progetto di ricerca del Centro Clinico Provinciale dello Yunnan (2024YNLCYXZX0227, 2024YNLCYXZX0229), dal Centro di Ricerca Clinica dello Yunnan per le Malattie Orale (202505AJ310001), dal Piano di Sostegno alla Formazione di Talenti di Alto Livello della Provincia dello Yunnan (YNWR-MY-2020-086) e dal progetto di ricerca didattica dell'Università Medica di Kunming (2026-JY-Z-18).
Materiali
| Nome | Azienda | Numero di catalogo | Commenti |
|---|---|---|---|
| iodopovidone allo 0,5% | N/D | N/D | Utilizzato per la disinfezione intraorale ed extraorale prima dell'intervento chirurgico. |
| filo di seta non riassorbibile 3-0 | Johnson (Suzhou) Medical Devices Co., Ltd. | Sutura dei tessuti. | |
| articaina cloridrato al 4% con epinefrina | Utilizzato per l'anestesia locale. | ||
| Telecamera | Intal RealSense | D415 | Utilizzata per acquisire il campo visivo in tempo reale per il riconoscimento del marcatore. |
| TCBG | Quantitative Radiology s.r.l., Verona, Italia | New Tom 3G | Utilizzata per acquisire immagini del dente e delle strutture circostanti. |
| Curetta | N/D | N/D | Utilizzata per curettare l'alveolo estrattivo e rimuovere i tessuti residui del follicolo dentale. |
| Elevatore dentale | N/D | N/D | Utilizzato per allentare e rimuovere i frammenti di corona e radice sezionati. |
| E3D CMF | Hunan Liuwei Jinghang Digital Technology Co., Ltd., Hunan, Cina. | https://www.e3d-med.com/ | Software di navigazione in realtà aumentata. |
| Geomagic Wrap 2021 | 3D Systems Corporation | versione 2021 | Elaborazione del modello acquisito con scansione intraorale e segmentazione dei denti anteriori da utilizzare come marcatore di registrazione. |
| Garza emostatica | N/D | N/D | Utilizzata per l'emostasi mediante compressione dopo la chiusura della ferita. |
| Scanner intraorale | SHINING 3D | Aoralscan 3 CA3-C80046J04;https://www.shining3d.cn/ | Utilizzato per acquisire i dati digitali dell'arcata dentale. |
| Manopola chirurgica J45-LED | Guangdong JINME Medical Technology Co., Ltd. | 45-TUP; https://www.jinmedental.cn/ | Rimozione dell'osso sovrastante il dente soprannumerario e sezione della corona dalla radice. |
| Computer portatile | Lenovo Group Limited | Legion Y7000 IRX9; Intel Core i7-13650HX CPU; NVIDIA GeForce RTX 4060 Laptop GPU, 8 GB GDDR6; 24 GB DDR5 RAM; 512 GB SSD. | Eseguire il software di realtà aumentata. |
| Mimics | Materialise | versione 21.0 | Utilizzato per la ricostruzione tridimensionale. |
| Teli sterili | N/D | N/D | Utilizzati per coprire testa, volto e collo, esponendo soltanto la zona chirurgica. |
| Guaina sterile | N/D | N/D | Utilizzata per coprire il cavo dati della telecamera e il supporto miniaturizzato durante l'acquisizione delle immagini intraoperatorie. |
| Cavo USB 3.0 | N/D | N/D | Utilizzato per collegare la telecamera al computer portatile per l'acquisizione delle immagini. |
Riferimenti
- Tworkowski K, Gąsowska E, Baryła D, Gabiec K. Supernumerary teeth: literature review. J Pre Clin Clin Res. 2020;14(1):18-21.
- He L, et al. Prevalence, clinical characteristics, and 3-dimensional radiographic analysis of supernumerary teeth in Guangzhou, China: a retrospective study. BMC Oral Health. 2023;23(1):351.
- Barham M, et al. Influence of mesiodens on adjacent teeth and the timing of its safe removal. Imaging Sci Dent. 2022;52(1):67-74.
- Jang DH, et al. Determination of the range of intervention timing for supernumerary teeth using the Korean Health Insurance Review and Assessment Service database. J Clin Pediatr Dent. 2023;47(1):67-73.
- Pacurar C, et al. Impaction predictors and diagnostic performance of CBCT versus panoramic radiography for supernumerary teeth in a Romanian multicenter cohort. Diagnostics (Basel). 2025;15(23):3019.
- Maddalone M, Rota E, Amosso E, Porcaro G, Mirabelli L. Evaluation of surgical options for supernumerary teeth in the anterior maxilla. Int J Clin Pediatr Dent. 2018;11(4):294-8.
- Jo C, Bae D, Choi B, Kim J. Removal of supernumerary teeth utilizing a computer-aided design/computer-aided manufacturing surgical guide. J Oral Maxillofac Surg. 2017;75(5):924.e1-9.
- Xu F, et al. Precision extraction of lingual mandibular supernumerary teeth using dynamic navigation and high-speed handpieces: a case report. Am J Case Rep. 2024;25:e945262.
- Liu SL, Li M, Zhang FQ, Ma W. Assisted removal of impacted supernumerary teeth using HoloLens 2 and mixed reality. J Oral Maxillofac Surg. 2026;84(5):753-9.
- Liu C, et al. Efficiency for robotic-assisted extraction of completely impacted supernumerary teeth in children: a randomized controlled trial. BMC Oral Health. 2025;25(1):1831.
- Lysenko A, et al. The use of augmented reality navigation technology in combination with endoscopic surgery for the treatment of an odontogenic cyst of the upper jaw: a technical report. Imaging Sci Dent. 2022;52(2):225-30.
- Rosu SN, et al. Augmented reality in implant and tooth-supported prosthodontics practice and education: a scoping review. Dent J (Basel). 2025;13(9):435.
- Civita F, et al. Augmented reality vs CAD/CAM system in orthognathic surgery: development and accuracy evaluation. Maxillofac Plast Reconstr Surg. 2025;47(1):33.
- Lin L, et al. The application of augmented reality in craniofacial bone fracture reduction: study protocol for a randomized controlled trial. Trials. 2022;23(1):241.
- Ceccariglia F, et al. Application of augmented reality to maxillary resections: a three-dimensional approach to maxillofacial oncologic surgery. J Pers Med. 2022;12(12):2047.
- Pellegrino G, et al. Augmented reality in dental extractions: narrative review and an AR-guided impacted mandibular third-molar case. Appl Sci (Basel). 2025;15(17):9723.