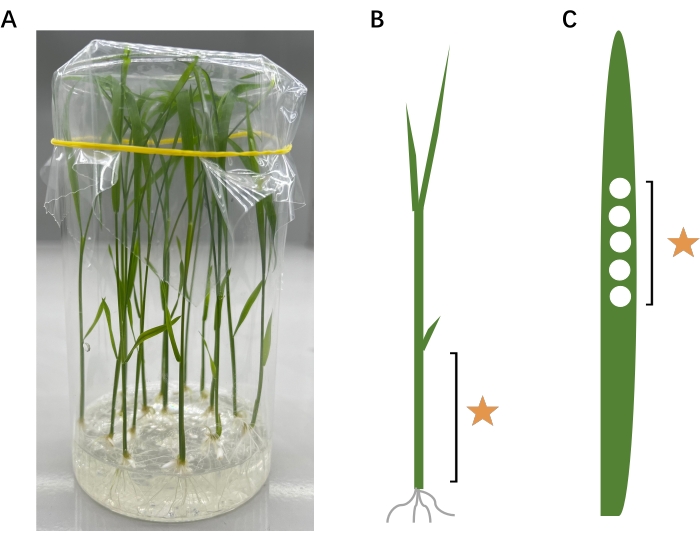
>注:このプロトコルは、さまざまな植物組織に適用できます。このプロトコルでは、PAMP誘発時のROS検出のために、イネシースと葉ディスクを使用しました。違いは主にサンプリングの方法によって生じるため、以下では一般的な手順のみを説明し、必要に応じて特定の手順について説明します。
1. 組織の準備と前処理
- ライスシース
- ROSアッセイの1日前に、鋭利なカミソリの刃または外科用刃で、生後10日のイネの苗の鞘を3 mmのセグメントに切り取ります(図1B)。
- 100 μL の二重蒸留水 (ddH2O) を 10-12 時間入れた 96 ウェルマイクロタイタープレートの個々のウェルに 5 つのシースセグメントを 25 °C の暗所で配置すると、創傷傷害関連のイオン漏れと防御応答が軽減されます (図 2).
手記:誘発液にさらされる一貫した切断表面積を確保するために、カットを垂直に保つように注意することは、再現性の高い結果を得るための重要なステップです。セグメントをゆっくりと動かします。セグメントに余分な切り傷や傷を付けないでください。これは、データのばらつきの原因となる可能性があります。原則として、ROS値の変動が大きいため、各テストには少なくとも5回の反復が含まれている必要があります。レプリケート数が多いほど、データの信頼性は高くなります。
- リーフディスク
- プランジャー付きの生検パンチを使用して、生後4〜6週間のイネから葉の円盤(直径4 mm)を切り取ります。データのばらつきを減らすために、常にメイン耕うん機の2番目の葉(上から番号が付けられている)の中央3分の1から葉ディスクを切り取ります(図1C)。
- 前処理のために100μLのddH2Oを10〜12時間含む96ウェルマイクロタイタープレートの個々のウェルに1枚のリーフディスクを置き、PAMPによるROSの誘導を妨げる可能性があるため、創傷関連の反応を軽減することができます(図2).
手記: リーフディスクを優しく操作します。実験では、ディスクに余分な切り傷や傷を付けないでください。これにより、データにばらつきが生じる可能性があります。ROSの誘導は、イネ組織(葉または鞘)の表面が疎水性の層で覆われているため、主に切断されたエッジの細胞から発生します。切断されたエッジのセルのみが誘発溶液と接触しています(ディスカッションセクションを参照)。
- 水の前処理のために、すべての葉の円盤をマイクロタイタープレートのウェルに浮かせ、軸面を上に向けて浮かせ、葉の側面に関連する変動を避けます。
>2. 誘起液の準備
- L-012粉末をddH2Oを含む20 mM(6.23 mg / mL)水溶液に溶解して、ストック溶液を作ります。次に、ストック溶液を50 mM Tris HClバッファー(pH 7.5)で希釈し、最終濃度500 μM L-012のワーキング溶液を作ります。ストック溶液を凍結し、使用前に作業溶液に希釈してください。
- PAMP、L-012、および西洋ワサビペルオキシダーゼ(HRP;ddH2O中10 mg / mL)を含む誘導溶液を調製します。10 mLの誘導溶液の場合、9.4 mLの50 mM Tris HCl(pH 7.5)溶液、400 μLのL-012溶液、100 μLのHRP、および100 μLのflg22(PAMP;10 mM in ddH2O)を混合します。ネガティブコントロールの場合は、PAMP.
の代わりに100μLのddH2Oを追加します
手記:調製した誘導溶液は、米組織への冷えストレスを避けるために室温に保ちます。必要に応じて、キチン(最終濃度で20 ng/mL)などの他のPAMPも治療に使用できます。L-012は感光性があるため、L-012溶液を含むすべてのチューブをアルミホイルで覆ってください。
3. ソフトウェアを起動し、参照されたマイクロプレートリーダーでプロトコールを設定します(資料の表を参照)
>注:マイクロプレートリーダーソフトウェアのパラメータ設定には時間がかかります。誘発液を追加する前に、マシンとプロトコルを準備することをお勧めします(ワンクリックで続行できます)。
- ソフトウェアを起動します。「Experiments」ボタンをクリックして、新しいプロトコルを作成するか、既存のプロトコルを使用します。
- ポップアップの「手順」をクリックして、プレートを設定します。モニターするプレートからウェルを選択します。
- 「Start Kinetic」をクリックして、合計実行時間と読み取り間隔を設定します。[実行時間] を 35 分以上に設定します (実験の要件によって異なります)。できるだけ頻繁に読み取り値を取得するには、[最小間隔] を選択します。積分時間については、信号強度に応じて1秒以上を選択します。
注:読み取り間隔は、サンプル数と信号積分時間によって異なります。
- [検証] |OKをクリックして設定を確認します。
- ポップアップで[新しいプレートを検出]をクリックし、ソフトウェアがロードプレートダイアログボックスを表示するのを待ちます。テストするプレートをキャリアに置きます。
- ここで停止して、誘発システムが確立されるのを待ちます(次のセクションを参照)。誘導システムの準備ができたらすぐに、「実行」をクリックして読み取りを開始します。
>4. 誘起システムの確立とリアルタイムROS生成の測定
- 前処理された組織を含むウェルからddH2Oを慎重に取り出し、組織の損傷や乾燥を避けます。
- マルチチャンネルピペットを使用して、組織を含むウェルに200 μLの誘導溶液を加えます。
- 軽く振って混ぜます。[実行] をクリックして検出を開始します。
手記:PAMP処理により、植物組織は反応し、非常に迅速にROSを生成します。したがって、PAMPを使用しない陰性コントロールを最初に治療して、複数の治療がある場合に手術時間を短縮することをお勧めします。治療間の誘発遅延を減らすために、できるだけ早く操作してください。誘起溶液の添加から検出開始までの時間が短いほど、重要な実験データの取り込みが向上します。