埋め込まれた感度関数を決定するためのデータ収集手順が説明されています。住宅規模の風力タービンブレードのデータを取得し、代表的な結果を示します。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
多くの構造ヘルスモニタリング技術の有効性は、センサの配置と入力力の場所によって異なります。最適なセンサーを決定し、典型的には位置を強制するためのアルゴリズムは、損傷した構造のデータ、シミュレートまたは測定のいずれかを必要とします。組み込み感度関数は、健康的な構造からのデータだけで損傷を検出するために利用可能な最善のセンサーの位置を決定するためのアプローチを提供します。このビデオ原稿において、構造の埋め込み感度関数を決定するためのデータ取得手順とベストプラクティスを提示します。埋め込まれた感度関数の計算に使用される周波数応答関数は、モーダル衝撃試験を使用して取得されます。データが取得され、代表的な結果は、住宅規模の風力タービンブレードのために示されています。取得されるデータの品質を評価するための戦略は、データ取得処理のデモンストレーションの間に設けられています。
概要
多くの構造ヘルスモニタリング技術は、構造内の損傷を検出するために測定された周波数応答関数(FRFの)の変化に依存しています。しかしながら、これらの方法のいくつかは損傷を検出するための方法の有効性を最大化する、センサの配置および/または入力力の位置を決定する方法を扱います。埋め込まれた感度関数(のESF)構造の材料特性の局所的な変化に対するFRFの感度を決定することができます。損傷は通常、剛性、減衰、または構造の質量の局所的な変化をもたらすため、したがって、のESFは、FRFベースのヘルスモニタリング技術のための最高のセンサーと力の位置を決定するための方法を提供します。
このビデオと原稿の目的は、詳細にデータ取得処理と構造のためのESFを決定するためのベストプラクティスです。プロセス励磁structuによって行われるモーダル衝撃試験からの種々のFRFを決定することを含みますモーダルインパクトハンマーで再と加速度計との反応を測定します。この作業では、テストされている構造は、1.2メートルの住宅規模の風力タービンブレードです。試験および分析の目的は、ブレードの損傷に対して最も敏感であるセンサ位置を識別することです。これらのセンサの位置は、その後、損傷のブレードを監視するために、構造ヘルスモニタリング方式で使用することができます。
構造ヘルスモニタリング方式で使用するための最も効果的なセンサーの位置を決定するためのESFの使用に加えて、いくつかの最適なセンサ配置アルゴリズムはまた、文献で実証されています。 【クレイマー]で、クレイマーは反復システムのモードを観測するセンサーのセットの能力を評価します。より最近では、遺伝的アルゴリズム1-3ニューラルネットワーク4は、最適なセンサ位置を特定するために開発されてきました。 5においては、ベイズアプローチを考慮にエラーの異なる種類のリスクをとることに使用されそして、被害率の分布。 6においては、有限要素モデルは、損傷を検出する可能性が最も高いセンサ位置を識別するために利用しました。文献に提示されたセンサ配置アルゴリズムのほとんどでは、損傷した構造からのデータは、シミュレートまたは測定するかどうか、必要とされます。埋め込まれた感度のアプローチの一つの利点は、センサ位置は、健康な構造から決定することができるということです。
ESFの別の利点は、材料の性質が明示的に知られる必要がないことです。その代わりに、材料特性は、システムのFRFのための表現で「組み込み」されています。したがって、のESFを計算するために必要なものすべてが特定の入力/出力場所での測定のFRFのセットです。具体的には、FRF(H jkの )の感度は、点mとnは間の剛性(KのMN)の変化に、点kでの入力にj点で測定された応答から計算しますあります
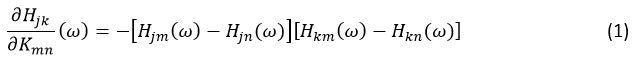
どこ 7-9周波数ωの関数としてESFです。式(1)の右辺を計算するために必要なのFRFを測定するための手順は、次のセクションで説明し、ビデオで示されています。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
1.プレテストの準備
- 設計とテスト・フィクスチャを製作。ブレードの取り付け位置に合わせて、ボルトの位置を選択することで、現実的な境界条件を再現するために、固定具を設計します。試験片の動的応答にフィクスチャからの寄与を最小限にするために、固定具用の鋼を選択してください。
- カスタムトン-ブラケットに刃をボルト。
- スチールテーブルに固定具を固定します。
- 特定し、インパクトの位置のグリッドをマーク。
- ブレード全体にまたがる30のポイントを選択してください。
- マークは、参考のために、マーカーやワックスペンと番号を指しています。結果を視覚的に表現したもので、後で使用するために巻尺を使用して、ポイント間隔を測定します。
- 選択して、加速度計を校正。
- 単一の軸、10 mVの/ gの加速度計を選択してください。センサーの過負荷を回避し、良好な信号を達成するために、適切な感度と加速度計を選択してください-noise比率。また、センサの周波数範囲は試験片の対象の周波数範囲を捕捉するのに十分であることを確認してください。
- 各センサのキャリブレーションを行います。
- その出力は9.81メートル/秒2のrms( すなわち 、1グラム)の大きさに単一周波数の力である手持ちシェーカーにセンサーを取り付けます。
- 2秒の応答を測定します。
- ソフトウェアの読み出しからの応答のrms振幅を決定します。
- MV / gの単位で加速度計のための校正係数を決定するために、1,000 rms振幅を乗算します。
- ハンマーとハンマー先端を選択します。
- 11.2 mVの/ Nの感度でインパクトハンマーを選択してください。十分に両方の振幅と周波数範囲内の試験片を励起ハンマーを選択してください。
- ナイロンチップを選択してください。十分に両方の振幅と周波数範囲内の試験片を励起ハンマー先端を選択してください。
- 共同BNCケーブルでデータ収集システムにハンマーをnnect。
- センサ位置を特定し、添付のセンサー( 図4)。
- 点mにおける、nは損傷位置のいずれかの側上の場所を選択してください。
- 位置kにおける第三の加速度計を取り付けてください。このセンサからのデータは、埋め込まれた感度関数の解析の結果を検証するために使用されます。
- スーパー接着剤を使用して加速度計を取り付けます。スーパー接着剤は衝撃試験を行う前に完全に設定することができます。
- データ収集GUIのテストパラメータを選択します。
- ダブルヒット検出を有効にします。
- 25,600 Hzにサンプリング周波数を設定します。使用可能な周波数範囲は、したがって、12,800ヘルツです。
- 1秒にサンプル時間を設定します。
- トリガーチャンネルとしてハンマーチャンネルを選択します。 10 EUへのトリガレベルを設定します。
- 総サンプル時間の5パーセントにプリトリガーの長さを設定します。プレトンリガーデータはバッファに格納されたデータ収集が開始される前に収集されたデータです。全体の衝撃事象が捕捉されるように、このデータを取得し、保存することが重要です。
- H1 FRF推定を選択します。この推定は、応答チャネル上のノイズと力チャネル上のノイズのない存在であることを前提としています。
注:取得中にないウィンドウのデータを実行してください。必要な場合は、Windowsは、後処理で適用することができます。 - 校正係数と識別ノートを含む、加速度計とハンマーの情報を入力します。
- 記録保持のためと将来のテストで使用するための設定を保存します。
健康的なブレード2.衝撃試験
- ハンマーで衝撃点1。衝撃力の大きさは、選択されたトリガレベルを超えたときに、データ収集システムがトリガされ、プリ・トリガ用データの選択された量を含むデータは、記録を開始します。
- データacquisitio中、nは、データ収集ソフトウェアに表示される時間履歴を観察することによって、チャネルのクリッピングと二重の影響を回避するためにチャネルを監視します。
- データ収集中に、データ収集ソフトウェアのコヒーレンスプロットを観察することによって取得されたデータの品質を評価するために、各加速度計チャネルのための一貫性を監視します。
- ポイント1での手順を繰り返し2.1 4回以上。
- すべての影響のために一貫性のある衝撃振幅を使用してください。
- 繰り返しは、すべての点について2.1と2.2を繰り返します。
破損したブレード3.衝撃試験
- 埋め込まれた感度関数の結果を検証するためのデータを収集するために、損傷したブレードの繰り返しセクション2。試験片の変化を除いて、すべてのテストパラメータは同じに保たれています。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
図1は、典型的な埋め込 み感度関数を示しています。 FRFと同様に、ESFは、構造体の固有振動数付近のピークを有します。 ESFの値が高いほど、より感度の高い場所がポイントの、mとnとの間で破損することです。風力タービンブレードの試験30点の各々は、固有のESFを有します。これらのESFは、損傷に対して最も敏感であると思われるセンサ位置を決定するために比較することができます。例えば、 図2は、142 Hzの近くのESFの振幅を示しています。このプロットから、第1及び第3の列の正方形に対応するセンサ位置は損傷に対して最も敏感であることは明らかです。これらの場所は、健全なブレードから取得したデータから決定されることに注意してください。
図3は、健康からのデータから決定FRFの間のFRFで測定され...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
結果は、運転条件下で適用されるであろうようにテストフィクスチャは、現実的な境界条件を複製するように設計されるべきです。試験のために使用される衝突点の数の選択は、十分な空間分解能とテスト時間を有するとのトレードオフです。試験片の大きさ、対象の周波数範囲に基づいて、ハンマーを選択します。一般的に、周波数範囲励起広い、ハンマー小さいです。しかし、より小さなハンマーは、一般的に低い振幅力を生み出します。インパクトハンマー衝撃の時刻歴を計測するためにフォースゲージが装備されています。ハンマーチップのタイプも、励起の周波数範囲に影響を与えます。硬い先端、励起の広い周波数帯域。スーパー接着剤は、マウント材料の応答の減衰を最小限に抑えるために、例えば、ワックスを介して選択されます。
データ収集ソフトウェアでは、電話交換するために、ダブルヒット検出を可能に二重の衝撃が発生した場合的に示しています。彼らはより広い、より再現力スペクトルを生成するので、単一の影響が望まれています。力の大きさは、選択されたトリガレベルを超えて上昇すると、データ収集が開始されます。時間データは、データ収集ソフトウェアによって...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者らは、開示することは何もありません。
謝辞
著者は何の確認応答がありません。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| 加速度計 | PCB | 356B11 | 3つのテストに使用 |
| インパクト | ハンマーPCB | 086C01 | |
| データ収集カード | NI | 9234 | |
| DAQシャーシ | NI | cDAQ-9171 | または同様の |
| ソフトウェア | MATLAB | ||
| スーパーグル | ーLoctite | 454 | |
| ハンドヘルドシェーカーPCB | 394C06 | キャリブレーション用 |
参考文献
- Singh, N., Joshi, M. Optimization of location and number of sensors for structural health monitoring using genetic algorithm. Mater Forum. 33, 359-367 (2009).
- Gao, H., Rose, J. Ultrasonic sensor placement optimization in structural health monitoring using evolutionary strategy. Review Of Qnde. 25, 1687-1693 (2006).
- Raich, A. M., Liszkai, T. R. Multi-objective optimization of sensor and excitation layouts for frequency response function-based structural damage identification. Comput-Aided Civinfrastructure Eng. 27 (2), 95-117 (2012).
- Worden, K., Burrows, A. P. Optimal sensor placement for fault detection. Eng Struct. 23 (8), 885-901 (2001).
- Flynn, E. B., Todd, M. D. A Bayesian approach to optimal sensor placement for structural health monitoring with application to active sensing. Mech Syst Signal Pr. 24 (4), 891-903 (2010).
- Markmiller, J., Chang, F. Sensor network optimization for a passive sensing impact detection technique. Struct Health Monit. 9 (1), 25-39 (2010).
- Yang, C., Adams, D., Yoo, S., Kim, H. An embedded sensitivity approach for diagnosing system-level noise and vibration problems. J. Sound Vibration. 269 (3), 1063-1081 (2004).
- Yang, C., Adams, D. Predicting changes in vibration behavior using first- and second-order iterative embedded sensitivity functions. J. Sound Vibration. 323 (1), 173-193 (2009).
- Yang, C., Adams, D. A Damage Identification Technique based on Embedded Sensitivity Analysis and Optimization Processes. J. Sound Vibration. 333 (14), 3109-3119 (2013).
- Rocklin, G. T., Crowley, J., Vold, H. A comparison of the H1, H2, and Hv frequency response functions. Proc. Of IMAC III. 1, 272-278 (1985).
- Meyer, J., Adams, D., Silvers, J. Embedded Sensitivity Functions for improving the effectiveness of vibro-acoustic modulation and damage detection on wind turbine blades. ASME 2014 DSCC, , (2014).
- Guratzsch, R., Mahadevan, S. Structural health monitoring sensor placement optimization under uncertainty. AIAA J. 48 (7), 1281-1289 (2010).
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
再版と許可
