本研究では、指向性エネルギー蒸着法による Ti 6al-4 v 材の層の厚さを推定する溶融プールの特性評価に基づく迅速法を開発します。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
監督エネルギー蒸着 (DED)、添加剤の製造手法である、粒子としての金属粉の注入、レーザー光線で溶融プールの作成が含まれます。一般に、製造または別のコンポーネントを修復するのにこの手法を採用します。この手法では、最終的な特性、多くの要因の影響を受けます。確かに、DED にコンポーネントを構築する上で主要なタスクの 1 つは通常大規模な実験的研究を通じて行われる (レーザー、レーザー速度、フォーカス等)などのプロセス パラメーターの最適化です。しかし、この種の実験は非常に時間のかかる、高価です。したがって、最適化のプロセスを加速するために調査を行った溶融プールの特性に基づく手法を開発します。実際には、これらの実験で Ti 6al-4 v のシングル トラックはレーザーの出力とレーザー速度の複数の組み合わせを持つ DED プロセスによって沈殿させた。表面形態および単一トラックの寸法を行ったと研磨とエッチングのクロス セクションの後溶融プールの幾何学的特性を調べた。最適なプロセス ・ パラメーターの選択に関する有用な情報は、溶融プールの機能を調べることによって実現できます。これらの実験は、複数のレイヤーを持つより大きなブロックを特徴付けるため拡張されています。確かに、この原稿は、どのようにそれは、大規模な成膜の層の厚さをすばやく判断することが可能を避けるか最適パラメーターの計算されるエネルギー密度に応じて下沈着について説明します。以上下沈着、離れて時間および保存材料、層の厚さの面で任意のパラメーターの最適化なしで多層部品の蒸着で起動できるこの方法の他の大きな利点です。
概要
Ti 6al-4 v は、最もよく使用される航空宇宙、航空機、自動車、Ti 合金とバイオメディカル産業高い強さに重量の比率、優れた靭性、低比重、優れた耐食性および熱のため処理。ただし、他のアプリケーションでのさらなる発展に挑戦している、低熱伝導率、高反応性機能のためにつながるその貧しい被削性。また、カット中に現象を硬化熱が原因特定の熱処理は実施1,2,3,4をする必要があります。
それにもかかわらず、添加剤製造 (午前) 技術は価格やエネルギー消費量を削減でき、Ti 6al-4 v 合金の作製における現在の課題のいくつかに対処する新しい製造技術として使用される大きな可能性を示した。
添加剤の製造技術と革新的な呼ばれる近い純形を作製することができます層によってファッションのコンポーネント。薄層にコンピューター支援設計 (CAD) モデルをスライスし、層コンポーネントをビルド、層によって添加剤の製造方法は、午前のすべてのメソッドのための基本です。一般に、金属材料の添加剤の製造は、4 つの異なるプロセスに分けることができます: ベッド、粉体 (粉末) を送り、ワイヤ送給、その他ルート3,5,6を粉体します。
その他午前方法と同様の CAD ファイルからソリッド部品をネットシェイプ近くエネルギー蒸着 (DED) 添加剤の製造のクラスです、三次元 (3 D) を製作する本格的な粉体プロセスを監督しました。他の手法とは対照的 DED のみ製造方法として使用しないことができますが、また、高付加価値部品の補修手法として用いることができます。DED プロセスで金属粉やワイヤー素材は、キャリアガスによって与えられるまたはレーザーによって生成される溶融プールにモーター基板のいずれかのビームまたは以前の層を堆積させた。DED プロセスは飛ぶために購入するの比率を減らすことが、以前は交換する価高付加価値部品または取り返しのつかない7を修復することができるも有望な高度な製造プロセスです。
目的の幾何学的寸法と材料特性を達成するために適切なパラメーター8を確立することが重要です。プロセス パラメーターと沈殿させたサンプルの最終的な特性の関係を明らかにするいくつかの研究を行っています。Peyreら9別のプロセスのパラメーターを持ついくつかの薄い壁を構築し、2 D と 3 D 形状測定を使用して、それらを特徴とします。彼らは、こと層の厚さと溶融プールのボリュームに著しく粗さパラメーターは影響を示した。Vimら。10は、プロセス パラメーターと単一のクラッディング (クラッド高さ、クラッド幅、および浸透の深さ) の幾何学的特性との関係を分析するためにモデルを提案しました。
までに、Ti DED にいくつかの研究を最もうち大規模なサンプル11,12,4の特性に及ぼすパラメーターの組み合わせに焦点を当てて、合金が報告されています。Rasheedatら。レーザー金属蒸着 Ti 6al-4 v 合金の結果プロパティのスキャン速度と粉体流量の効果を検討しました。彼らは、スキャン速度と粉を増やすことによって流量の微細構造から変更ウィドマンステッテン マルテン サイトの微細構造は, 表面粗さの増加と堆積標本7の硬度の結果を発見しました。それにもかかわらず、層厚設定を設計に以下の注意を支払われています。チェら。層の厚さとプロセスのパラメーター間の相関を調べた。彼らは実際の高さと現在の高さ間の誤差の主な情報源が粉末の質量流量率と層厚13を設定であることを発見しました。彼らは層の厚み設定で長いと不正確なプロセスを含んだので、勉学に層の厚み設定が正しく実装しませんでした。ルアンら。レーザー走査速度一定のレーザー パワーと粉末自動供給率14で堆積層の高さの影響を検討しました。層厚設定特定の処理条件下で得られたいくつかの経験的モデルを提案するが、従って層の厚み設定が特定のプロセス パラメーター15の使用率による正確なできない場合があります。以前の作品とは対照的厚本稿で提案するプロセスを設定、時間と材料を無駄にすることがなく行うことができる迅速な方法です。
この作品の主な焦点は、迅速 DED プロセス パラメーターの最適な Ti 6al-4 v 合金の 1 つのトラックの特性に基づいて層厚さの定量法を開発することです。その後、層の厚さを決定し、時間と材料の無駄なく高密度の Ti 6al-4 v ブロックを作製する最適なプロセス パラメーターが用いられます。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
1. 粉体の性状
- 原料 Ti 6al-4 v 粉末アルミニウム ピン スタブに位置し、試料室内電界放射走査型電子顕微鏡 (FESEM) パウダー16の形態を分析するを挿入する両面粘着性カーボン テープ上の 3 g を置きます。
- 30 cm3コンテナーを記入することによって粉体の見掛け密度を測定し、ASTM B212 標準に従って粉の重量を測定します。
- 使われる (5-10 g) の粉末パウダー (5-10 g) と堆積ブロック (20 g) 元素 (例えばLeco) による誘導結合プラズマ (ICP) アナライザー17開始の化学分析を実行します。
2 1 つのトラックの指向性エネルギー蒸着
-
粉末の読み込み
- EN 149、粉末無料使い捨てニトリル手袋および保護プラスチック ガラスの要件に準拠して、FFP3 呼吸マスクなど保護具を着用します。
- 供給系粉体のホッパーを開き、残留粉体を除去するため (例えばATEX) 換気扇を使用します。
- コンス トラクターで指定された適切な指示に従い、ホッパーを外し、エタノールに浸したペーパー タオルを使用して、すべてのコンポーネントをきれい。
注: この手順は、金属粉末の異なる種類の汚染を避けるための基本です。 - コンス トラクターで指定された指示に従い、ホッパーに供給粉を再構成します。粉末の読み込みを実行するために、ホッパーのトップ キャップのみ残して脇。
- 50-150 μ m. 利用可能なホッパーのサイズに応じての範囲の granulometry を有する Ti 6al-4 v 粉ホッパーの負荷は、それを完全に埋めます。
- 任意のガスの漏出を避けるため非常にしっかりとホッパーのトップ キャップを閉じます。
-
サンプルの準備
- 寸法 50 mm × 50 mm、厚さ 4 mm と Ti 6al-4 v シートを選択します。
- エタノールに浸したペーパー タオルでチタン薄板の表面をきれいにします。100 分の 1 バランス シートの重量を測定します。
- マーカーの位置によると作業領域にシートを配置します。作業領域がどこ堆積が行われる、ので、それは、ロボットのプログラムのパスに従って決定されます。
-
ロボットおよび成膜装置の準備の準備
- ノズル軸とレーザー軸間の角度が 35 ° のノズルをレーザーの頭の上にマウントします。
- 調整を実行する作業の出発点にロボットを移動します。
- ノズルと作業面との間の距離を確認し、測定した距離が 5 mm になるまでノズルの位置を手動で修正必要な場合。
注: 作業領域を水平面に産む、ので、この距離は金属板とノズルの先端との間の垂直距離です。 - レーザー ノズル吹出口の中心の位置を確認してください: 最初に、レーザーの制御のためのソフトウェアの"レーザー ガイド ON"コマンドをクリックしてレーザー ガイドに切り替えます。その後、径とノズル内の長さは 200 mm、0.8 mm、細い棒を置きます。ロッドの先端とレーザー ガイドのスポットが一致することを確認します。ない場合は、手動で距離や以前に指定した角度を尊重し、ノズルの位置を調整します。
注: この場合、ノズルの外径は 1 mm です。小さい直径を持つノズルを採用する場合は、ロッドの直径は、ノズルのそれより小さいを使用します。 - ロボット制御ソフトウェアに書き込まれた校正データの確認: ソフトウェア、「適用」ボタンをクリックして、コードのコンパイルを待ちます。
メモ: ソフトウェア、コード内のエラーを確認して、エラーが検出されなかった場合、コードは、ロボット コント ローラーに格納されます。エラーが検出された場合、コードはコンパイルされませんとさらに改訂が必要となります。 - レーザー コントロール ソフトウェアに「レーザーを有効にする」コマンドをクリックしてしてレーザー ソース モジュールを有効にします。
注: 採用のレーザー ソースは連続繊維レーザー、赤外波長域 (1064 nm) 5 kW 最大電力で発光します。 - ボタンを押して手動で、ロボットの制御盤に「モーター ロボット「ロボット モーターを有効にすると関連安全 LED が点灯していることを確認してください: そう、それ意味するモーターが有効である場合。
-
蒸着プロセスを開始します。
- 既存のプログラムの一覧で適切なファイルを選択し、メイン ロボット ルーチンに作業パスを読み込みます。
- レーザーとロボットのパラメーターを確認: 特定のレーザー パワー (325, 650, 980, 1500 W) と指定した速度にロボット スピードにレーザー出力を設定 (30、40、50、60 mm/s)。
注: これらのパラメーターは、コンピューターの特定の言語によると、ロボットの制御ソフトウェアに書き込まれます。 - ソフトウェア、「適用」ボタンを押すことによって新しいパラメーターを確認し、コードのコンパイルを待ちます。ソフトウェアは、コードのエラーをチェックします。エラーが検出されなかった場合コードはロボット コント ローラーに保存されている、起動する準備ができています。ロボット制御ソフトウェアの「スタート」ボタンを押してロボット ルーチンを起動します。
- 特別なニッパーを使用してサンプルをピックアップし、任意の残留粉を除去するためエタノールに浸した紙タオルでサンプル表面をきれいにします。
3. 単一トラックを分析します。
- 5 倍の倍率でステレオ顕微鏡による上から単一トラックを分析します。
注: この段階でいくつか画像が撮影ステレオ顕微鏡を用いて、視覚的に分析します。 - 精密切削工具を使用して成膜方向に垂直な堆積のトラックの中からシングル曲をカットします。
- エポキシ樹脂の単一トラックの断面をマウントします。取付カップを選択し、清潔で乾燥試験片を配置します。重量 (10 g/サンプル) によって慎重に樹脂の正しい量を測定し、液体の硬化剤 (6 g/サンプル) をミックスします。樹脂の混合物を注ぎ、標本、室温で 30 分間を治すため充填取付カップのまま。その後、500、800、1,200 粒サイズ SiC 紙とマウントされた標本を挽くし、ダイヤモンド粒子 (1 μ m) の細かいサイズにダイヤモンド ペーストを使用して磨きます。
- 光学顕微鏡による形状や気孔率の面で研磨面を分析します。10 倍の倍率の顕微鏡で溶融プールの画像を取得し、それらを分析画像 J ソフトウェアを使用しています。
- 溶融プールの上下間の距離を測定することにより溶融プールの高さを測定します。その後、その対応する数式に従って計算されます特定のエネルギー密度の関数として溶融プールの高さの測定値をプロットします。確かに、エネルギー密度は次の方程式で計算できます。

- 特定のエネルギー密度の関数としての層の厚さに対応する式を取得する実験結果の 2nd次多項式を適合します。
- 特定のエネルギー密度を考慮し、前の手順で観察された彼らの関係によると層の厚さを計算します。
- 方法を確認するには、計算された層の厚さを考慮した積層ブロックを作製し、気孔率と最終身長の面でブロックのセクションを特徴づけます。
- 3.3 節と同じ手順でステップ、研磨後加工ブロックの微細構造を分析します。実際には、最終研磨後 30 試料をエッチング 92 ml の蒸留水、6 mL、硝酸 2 mL フッ化水素酸が含まれているクロールの試薬と s。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
実験的研究の 50-150 μ m の平均サイズと 1.85 g/cm3の密度の不規則な Ti 6al-4 v 粉末が堆積材料 (図 1) として採用されました。粉末の化学分析は粉末の酸素と窒素の内容を変更しないように蒸着プロセスの前後に Ti 6al-4 v パウダーの標準酸素濃度より酸素濃度が高かった両方のケースで確認添加剤の製造 (< 0.13%)。しかし、成膜後バルク部品の酸素と窒素の含量が増加しました。
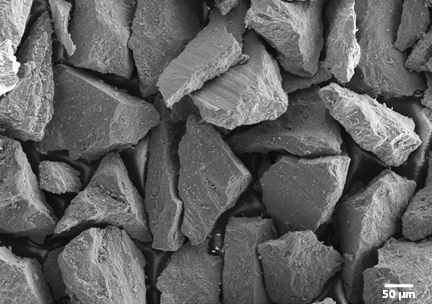
図 1: 堆積材料として使用される Ti 6al-4 v 粉末を開始します。100-150 μ m の平均サイズと 1.85 g/cm3
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
この作品の焦点は、溶融プールの特徴の幾何学によると Ti 6al-4 v、DED プロセスの設定スライス厚のでした。この目的のため 2 段階のプロトコルが定義され、利用されています。プロトコルの最初の部分が単一のスキャン蒸着のプロセス パラメーターの最適化そしてこの手順では、パラメーターの最適値を実現した、溶融プール形状を測定しました。プロトコルの 2 番目の部分では、最適なパラメーターで試験片の特定のエネルギー密度を計算しました。この手順で溶融プールの高さはエネルギー密度の関数としてプロットしたし、この重要なステップ、多層蒸着膜厚を達成できます。
DED の以来、さまざまなプロセスのパラメーター変更、層の厚さ、一定層の厚さと層の堆積がコンポーネントの正確なジオメトリの結果できません。それは、固定層を考慮したプロセス パラメーターに関係なく、堆積の厚さつながることの下で- またはオーバー-deposition 幾何誤差の結果と、その結果、長い生産プロセスを意味します。この調査の目的は、スライスの厚さの設定手順、実際の堆積高さとプロセス条件の間の関係を探ることだった。溶融プールとプロ...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
著者が明らかに何もありません。
謝辞
著者は、地平線 2020年研究と技術革新プログラム ボレアリス - 複雑な 3 D の次世代の 3 a エネルギー クラス新しい添加剤と減法製造機に属するヨーロッパの研究プロジェクトを認識したいです。金属部品
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| Ti-6Al-4V粉末 | Xi'天瑞新素材 | 出発材料として | |
| ISOMET 精密カッター | ボーラー | サンプルをカットするため | |
| 研磨機 | Presi | サンプルを研磨するには | |
| EpoFix 樹脂 | Presi | サンプルを取り付けるには | |
| ダイヤモンドペースト | Presi | 研磨用 | |
| 光学顕微鏡 | ライカ | 微細構造観察 | |
| 電界放出型走査電子顕微鏡 | マーリン・ツァイス | 微細構造観察 | |
| 実体顕微鏡 | ライカ | ||
| LEC1- CS444 分析装置 | IncoTest | 化学分析 | |
| LEC3 - ELTRA OHN2000 分析装置 | IncoTest | 化学分析 | |
| LEC2 - LECO TC436AR ANALYSER | IncoTest | 化学分析 | |
| ICP | IncoTest | 化学分析 | |
| IRB 4600 | ABB | アントロポモルフィックロボット | |
| GTV PF | GTV | 粉末供給システム | |
| YW 52 | プレシテック | レーザーヘッド | |
| ノズル | IRIS | 粉末供給用ノズル | |
| YLS 3000 | IPGフォトニクス | レーザー光源 |
参考文献
- Banerjee, D., Williams, J. C. Perspectives on Titanium Science and Technology. Acta Mater. 61 (3), 844-879 (2013).
- Peters, M. Titanium and Titanium Alloys. Leyens, C., Peters, M. , WILEY-VCH Verlag GmbH & Co. KGaA. (2003).
- Lin, J., Lv, Y., Liu, Y., et al. Microstructural evolution and mechanical property of Ti-6Al-4V wall deposited by continuous plasma arc additive manufacturing without post heat treatment. J Mech Behav Biomed Mater. 69 (December 2016), 19-29 (2017).
- Saboori, A., Gallo, D., Biamino, S., Fino, P., Lombardi, M. An Overview of Additive Manufacturing of Titanium Components by Directed Energy Deposition: Microstructure and Mechanical Properties. Appl Sci. 7 (9), (2017).
- Wu, X., Liang, J., Mei, J., Mitchell, C., Goodwin, P. S., Voice, W. Microstructures of laser-deposited Ti-6Al-4V. Mater Des. 25 (2), 137-144 (2004).
- Trevisan, F., Calignano, F., Aversa, A., et al. Additive manufacturing of titanium alloys in the biomedical field: processes, properties and applications. J Appl Biomater Funct Mater. , In-Press (2017).
- Mahamood, R. M., Akinlabi, E. T. Scanning speed and powder flow rate influence on the properties of laser metal deposition of titanium alloy. Int J Adv Manuf Technol. 91 (5-8), (2017).
- Shim, D., Baek, G., Seo, J., Shin, G., Kim, K., Lee, K. Effect of layer thickness setting on deposition characteristics in direct energy deposition ( DED ) process. Opt Laser Technol. 86, 69-78 (2016).
- Gharbi, M., Peyre, P., Gorny, C., et al. Influence of various process conditions on surface finishes induced by the direct metal deposition laser technique on a Ti-6Al-4V alloy. J Mater Process Technol. 213 (5), 791-800 (2013).
- Davim, J. P., Oliveira, C., Cardoso, A. Predicting the geometric form of clad in laser cladding by powder using multiple regression analysis (MRA). Mater Des. 29 (2), 554-557 (2008).
- Kobryn, P. A., Moore, E. H., Semiatin, S. L. The Effect Of Laser Power And Traverse Speed On Microstructure, Porosity, And Build Height In Laser-Deposited Ti-6Al-4V. Scripta Materialia. 43, 299-305 (2000).
- Bi, G., Gasser, A., Wissenbach, K., Drenker, A., Poprawe, R. Characterization of the process control for the direct laser metallic powder deposition. Surf Coatings Technol. 201 (6), 2676-2683 (2006).
- Choi, J., Chang, Y. Characteristics of laser aided direct metal/material deposition process for tool steel. Int J Mach Tools Manuf. 45 (4-5), 597-607 (2005).
- Ruan, J., Tang, L., Liou, F. W., Landers, R. G. Direct Three-Dimensional Layer Metal Deposition. J Manuf Sci Eng. 132 (6), 64502-64506 (2010).
- Chen, X., Tao, Z. Maximum thickness of the laser cladding. Key Eng Mater. 46, 381-386 (1989).
- Slotwinski, J. A., Garboczi, E. J., Stutzman, P. E., Ferraris, C. F., Watson, S. S., Peltz, M. A. Characterization of Metal Powders Used for Additive Manufacturing. J Res Natl Inst Stand Technol. 119, 460-493 (2014).
- Manfredi, D., Calignano, F., Krishnan, M., Canali, R., Ambrosio, E. P., Atzeni, E. From Powders to Dense Metal Parts: Characterization of a Commercial AlSiMg Alloy Processed through Direct Metal Laser Sintering. Materials. 6 (3), Basel. 856-869 (2013).
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
再版と許可
