ここでは、可変サイクルエンジンのコンポーネントレベルの数学モデルを構築するためのプロトコルを紹介します。
このコンテンツを表示するには、JoVEへの購読が必要です。 または、無料トライアルをお申し込みください。
この記事について
サマリー
要約
ターボファンとターボジェットエンジンの利点を組み合わせた可変サイクルエンジン(VCE)は、次世代の航空機エンジンと広く考えられています。ただし、VCE の開発には高いコストが必要です。したがって、航空機エンジンを開発する際には、多数の実際のテストを回避し、コストを大幅に削減する数学的モデルを構築することが不可欠です。モデリングは、制御法の開発においても重要です。本稿では、グラフィカルシミュレーション環境に基づいて、オブジェクト指向モデリング技術とモジュラー階層アーキテクチャを用いて二重バイパス可変サイクルエンジンをモデリングする迅速な方法について説明する。まず、各成分の数学的モデルは、熱力学的計算に基づいて構築されます。次に、各コンポーネントの数学モデルと N-R ソルバ モジュールの組み合わせを使用して、階層エンジン モデルを構築します。最後に、静的シミュレーションと動的シミュレーションがモデルで実行され、シミュレーション結果によってモデリング方法の有効性が証明されます。この方法によって造られるVCEモデルは明確な構造およびリアルタイムの観察の利点がある。
概要
現代の航空機の要求は、よりインテリジェントな、より効率的な、またはより汎用性の高い航空機エンジン1を必要とする推進システムに大きな課題をもたらします。将来の軍事推進システムはまた、高速でより高い推力と低速1、2、3、4で低い特定の燃料消費量の両方を必要とします。将来の飛行任務の技術的な要件を満たすために、ゼネラル・エレクトリック(GE)は1955年5月に可変サイクルエンジン(VCE)の概念を提唱しました。VCEは、一部のコンポーネント6のジオメトリサイズまたは位置を変更することにより、異なる熱力学サイクルを実行できる航空機エンジンです。J58ターボラムジェットVCEを搭載したロッキードSR-71「ブラックバード」は、1976年7月以来最速の空中呼吸有人航空機の世界記録を保持しています。また、超音速飛行の多くの潜在的な利点を証明しました。過去50年間で、GEは、ダブルバイパスVCE 8、制御圧力比エンジン9、適応サイクルエンジン10を含む、いくつかの他のVCEを改善し、発明しました。これらの研究は、一般的な構造および性能の検証だけでなく、エンジン11の制御システムも含んでいた。これらの研究は、VCEが亜音速飛行時の高バイパス比ターボファンのように動作し、超音速飛行時のターボジェットのように、低バイパス比ターボファンのように働くことができることを証明しています。これにより、VCEは異なる飛行条件下で性能マッチングを実現することができます。
VCEを開発する際には、必要な検証作業を大量に行います。これらすべての作品が物理的な方法12で実行される場合、それは多くの時間と支出を要する可能性があります。すでに新しいエンジンの開発に採用されているコンピュータシミュレーション技術は、コストを大幅に削減するだけでなく、潜在的なリスク13、14を回避することができます。コンピュータシミュレーション技術をベースに、エンジンの開発サイクルを半分近くに減らし、必要な機器の数を大幅に削減します。一方、シミュレーションはエンジン挙動解析や制御法開発においても重要な役割を果たします。エンジンの静的設計とオフデザイン性能をシミュレートするために、GENENG16と呼ばれるプログラムは、1972年にNASAルイス研究センターによって開発されました。その後、研究センターはGENENGに由来するDYNGEN17を開発し、DYNGENはターボジェットとターボファンエンジンの一時的な性能をシミュレートすることができました。1989年、NASAは数値推進システムシミュレーション(NPSS)と呼ばれるプロジェクトを提唱し、オブジェクト指向プログラミングを用いてモジュラーで柔軟なエンジンシミュレーションプログラムを構築するよう研究者に奨励しました。1993年、ジョン・A・リードは、オブジェクト指向プログラミング18を通じて、アプリケーション可視化システム(AVS)プラットフォームに基づくターボファンエンジンシミュレーションシステム(TESS)を開発しました。
一方、グラフィカルプログラミング環境に基づく迅速なモデリングは、シミュレーションで徐々に使用されています。NASAが開発した熱力学システム(T-MATS)パッケージのモデリングと解析のためのツールボックスは、Matlab/Simulinkプラットフォームに基づいています。これはオープンソースであり、ユーザーが組み込みのコンポーネントライブラリをカスタマイズすることができます。T-MATSはユーザーに友好的なインターフェイスを提供し、作り付けのJT9Dモデル19を分析し、設計するのに便利である。
この記事では、Simulinkソフトウェアを使用して、VCEの種類の動的モデルをここで開発しました。このプロトコルのモデリング オブジェクトは、二重バイパス VCE です。そのスケマティック レイアウトを図 1に示します。エンジンは、シングルバイパスモードとダブルバイパスモードの両方で動作します。モードセレクトバルブ(MSV)が開いているとき、エンジンは比較的大きなバイパス比を持つ亜音速条件でより良いパフォーマンスを発揮します。モード選択弁が閉じられるとき、VCEは小さいバイパス比およびよりよい超音速ミッションの適応性を有する。エンジンのパフォーマンスをさらに量子化するために、コンポーネントレベルのモデリング方法に基づいてダブルバイパスVCEモデルが構築されます。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
プロトコル
1. モデリング前の準備
- 設計ポイントのパフォーマンスを取得します。
- オープンガスターブ13.可変サイクル エンジンを選択します。
- 基本熱力学をクリックします。[サイクル設計]を選択します。デモヴァルサイクを開きます。
- エンジン設計点の性能を得る。これらは、ウィンドウの右側に表示されます。
- コンポーネント マップを取得します。
- オープンガスターブ13.可変サイクル エンジンを選択します。
- [デザインをオフ]をクリックします。[標準マップ]を選択します。デモヴァルサイクを開きます。
- オフデザインポイントをクリックします。次に、LPC、IPC、HPC、HPT、LPT を選択します。 したがって、すべてのコンポーネント マップが取得されます。
2. VCE20、21、22の各コンポーネントをモデル化
- VCE の単一コンポーネントをモデル化します。高圧圧縮機を例にとります。
- マットラボを開きます。[シムリンク] をクリックします。空白モデルをダブルクリックします。
- [ライブラリ]をクリックし、関数を配置してモデル化します。
- 関数をダブルクリックします。圧縮機の作動原理に従って、圧縮機の熱力学式が記載されている。次に、MATLAB関数を使用して方程式を記述します。
- MATLAB機能を終了した後、コンプレッサーの入出力を取得します。
- サブシステムを使用してモジュールをマスクします。その後、「コンプレッサー」で名前を変更します。ここまでは「コンプレッサー」と呼ばれるサブシステムモジュールが確立されている。
- 入口、ファン、ダクト、コア駆動ファンステージ(CDFS)、バイパスミキサー、コンプレッサー、バーナー、高圧タービン、低圧タービン、ミキサー、アフターバーナー、ノズルを含むすべてのコンポーネントのサブシステムを取得するには、同じ手順を使用します。
- 各コンポーネントの出力と次のコンポーネントの入力を組み合わせます。
3. モデル全体のソリューション
- モデル全体の動的共働き方程式を構築します。
- 動的共働方程式を構築します。次の 6 つの独立したコワーキング方程式を構築します。
- バーナーの入口と出口のフローバランス方程式を決定します。
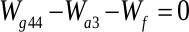
W a3:コンプレッサー出口セクション空気流、W f:バーナー燃料流、W g44:高圧タービン入口ガス流。 - 低圧タービンの入口と出口のフローバランス方程式を決定します。
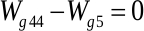
W g44:低圧タービン入口部ガス流、W g5:低圧タービン出口ガス流。 - ノズルの入口と出口のフローバランス方程式を決定します。
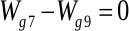
W g7:ノズル入口ガス流、Wg9:ノズル出口ガス流。 - リアミキサーの入り込みの静圧バランス方程式を決定します。
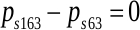
P s163: 主外バイパス出口の静圧, Ps63: 内側バイパス出口の静的圧力. - ファンの入口と出口のフローバランス方程式を決定します。
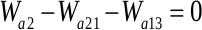
W a2: ファン入り込み気流, Wa21: CDFS 入り込み気流, Wa13: サブアウターバイパス入り込み空気の流れ - CDFS 出口のフロー バランス方程式を決定します。
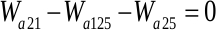
W a21: CDFS 入り入り気流、 Wa125: CDFS バイパス入り込み気流、W a25: コンプレッサー入り入り気流。 - 上記6の独立式は、以下の式を構成する。
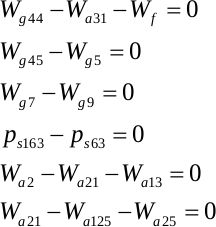
- 上記の方程式を解くには、TMATS のN-R 反復ソルバを使用します。
- ソルバを使用して協調方程式を解く前に、N-R 反復ソルバを設定します。モデリングプロセスに従って、次の6つの初期推測を選択します:ファンのコンポーネントマップ補助ライン、CDFS、高圧圧縮機、高圧タービンおよび低圧タービンβ1、β2、β 3、β4、β5、サブアウターバイパス入り込み流し。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
結果
シミュレーション モデルの妥当性を証明するために、静的シミュレーションと動的シミュレーションで選択されたいくつかの典型的なパフォーマンス パラメータを Gasturb のデータと比較します。
静的シミュレーションでは、モデルのいくつかの主要なパフォーマンス パラメータと Gasturb のこれらのパラメータを比較し、静的モデルの精度を検証します。表 2は、ダブル バイパス動作モードでの H=0 m、Ma=0、Wf=0.79334 kg/s の設計点での比較の結果を示しています。比較によると、モデルとGasturbの間の性能パラメータの最大誤差はEPR(エンジン圧力比)で、2%以下です。表 3は、単一バイパス動作モード下での H=0 m、Ma=0、Wf=0.91032 kg/s とのオフ設計ポイントでの比較の結果を示しています。この条件下では、ここでの最大誤差は、4%以下である低圧シャフトの回転速度です。両方のモデルのパフォーマン...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
ディスカッション
グラフィカルシミュレーション環境に基づいて、VCEコンポーネントレベルモデルは、モジュラー階層アーキテクチャとオブジェクト指向モデリング技術を通じて迅速に構築できます。これは、ユーザーにフレンドリーなインターフェイスを提供し、モデル19を分析し、設計することが便利です.
この方法の主な制限は、モデルの実行効率です。モデルはスクリプト言語で記述されるため、モデルを実行するたびに再コンパイルする必要があります。したがって、実行効率はシステム言語ほど優れしていません。この制限を考慮して、次の重要な研究ポイントは、モデルの実行効率を向上させる方法です。もう 1 つの制限は、N-R 反復は小さな偏差範囲でのみ収束するため、モデルでは N-R 反復の初期値を厳密に考慮する必要がある場合です。
プロトコルの重要なステップは、コンポーネント マップを正確に取得し、適切なアルゴリズムを使用して補間する方法です。Gasturb または他の既存のエンジン テスト データのいずれであっても、正確なコンポ...
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
開示事項
何も開示することはない
謝辞
本研究は、中央大学の基礎研究基金(助成番号)が出資した。NS2018017]。
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
材料
| 名前 | 会社 | カタログ番号 | コメント |
|---|---|---|---|
| Gasturb | GasTurb GmbH | Gasturb 13 | |
| MATLAB | MathWorks | R2017b | |
| TMATS | NASA | 1.2.0 |
参考文献
- Bin, L., Min, C., Zhili, Z. Steady Performance Investigation on Various Modes of an Adaptive Cycle Aero-Engine [J]. Propulsion Technology. 34 (8), 1009-1015 (2013).
- Junchao, Z., Min, C., Hailong, T. Matching mechanism analysis on an adaptive cycle engine. Chinese Journal of Aeronautics. (2), 22(2017).
- Lyu, Y., Tang, H., Chen, M. A study on combined variable geometries regulation of adaptive cycle engine during throttling. Applied Sciences. 6 (12), 374(2016).
- Ruffles, P. C. Aero engines of the future. Aeronautical Journal. 107 (1072), 307-321 (2003).
- Johnson, J. Variable cycle engine developments at General Electric 1955-1995. Developments In High-Speed Vehicle Propulsion Systems. , 105-158 (1995).
- NASA VCE test bed engine aerodynamic performance characteristics and test results. French, M., Allen, C. The 17th Joint Propulsion Conference in Colorado Springs, CO, , 1594(1981).
- Variable-cycle engines for supersonic cruising aircraft. Willis, E., Welliver, A. The 12th Propulsion Conference in Palo Alto, CA, , 759(1976).
- Allan, R. General Electric Company variable cycle engine technology demonstrator programs. The 15th Joint Propulsion Conference in Las Vegas, NV, , 1311(1979).
- Keith, B. D., Basu, D. K., Stevens, C. Aerodynamic Test Results of Controlled Pressure Ratio Engine (COPE) Dual Spool Air Turbine Rotating Rig. ASME Turbo Expo 2000: Power for Land, Sea, and Air. , American Society of Mechanical Engineers. V001T003A105-V001T003A105 (2000).
- US Patent. , 10/719,884 (2005).
- Study of an Airbreathing Variable Cycle Engine. Vyvey, P., Bosschaerts, W., Fernandez Villace, V., Paniagua, G. The 47th AIAA/ASME/SAE/ASEE Joint Propulsion Conference & Exhibit in, San Diego, CA, , 5758(2011).
- LIU, Z., WANG, Z., HUANG, H., Cai, Y. H. Numerical simulation on performance of variable cycle engines. Journal of Aerospace Power. 25 (6), 1310-1315 (2010).
- Loftin, L. K. Toward a second-generation supersonic transport. Journal of Aircraft. 11 (1), 3-9 (1974).
- Mavris, D. N., Pinon, O. J. Complex Systems Design & Management. , Springer. 1-25 (2012).
- Reed, J. A., Follen, G. J., Afjeh, A. A. Improving the aircraft design process using Web-based modeling and simulation. ACM Transactions on Modeling and Computer Simulation (TOMACS). 10 (1), 58-83 (2000).
- Koenig, R. W., Fishbach, L. H. GENENG: A Program for calculating design and off-design performance for turbojet and turbofan engines. NASA Technical Note TN. D-6552. , (1972).
- Sellers, J. F., Daniele, C. J. DYNGEN: A program for calculating steady-state and transient performance of turbojet and turbofan engines. NASA Technical Note TN. D-7901. , (1975).
- Development of an interactive graphical propulsion system simulator. The 30th Joint Propulsion Conference and Exhibit in Indianapolis, IN. Reed, J., Afjeh, A. , (1994).
- Chapman, J. W., Lavelle, T. M., May, R., Litt, J. S., Guo, T. H. Propulsion System Simulation Using the Toolbox for the Modeling and Analysis of Thermodynamic Systems (T MATS). 50th AIAA/ASME/SAE/ASEE Joint Propulsion Conference 2014, Cleveland, Ohio, , (2014).
- Camporeale, S., Fortunato, B., Mastrovito, M. A modular code for real time dynamic simulation of gas turbines in simulink. Journal of Engineering for Gas Turbines and Power. 128 (3), 506-517 (2006).
- Tsoutsanis, E., Meskin, N. Dynamic performance simulation and control of gas turbines used for hybrid gas/wind energy applications. Applied Thermal Engineering. 147, 122-142 (2019).
- Reed, J., Afjeh, A. An extensible object-oriented framework for distributed computational simulation of gas turbine propulsion systems. The 34th AIAA/ASME/SAE/ASEE Joint Propulsion Conference and Exhibit in Cleveland, OH, , 3565(1998).
- Muir, D. E., Saravanamuttoo, H. I., Marshall, D. Health monitoring of variable geometry gas turbines for the Canadian Navy. Journal of Engineering for Gas Turbines and Power. 111 (2), 244-250 (1989).
アクセスが制限されています。このコンテンツを表示するにはログインするか、トライアルを開始してください。
再版と許可
